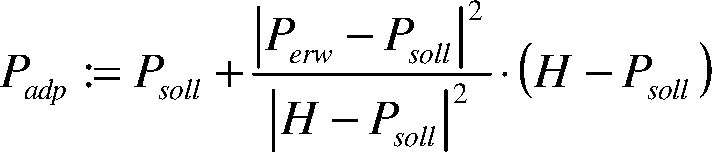-
Die vorliegende Erfindung betrifft ein Verfahren zum Betrieb einer Fertigungsmaschine, bei dem in laufender Produktion mithilfe einer Prozessüberwachungseinheit Prozesswerte von der Fertigungsmaschine zugeordneten Sensoren erfasst werden und für jedes Werkstück, welches mittels der Fertigungsmaschine hergestellt oder bearbeitet wird, geprüft wird, ob ein durch die Prozesswerte definierter Prozesspunkt innerhalb eines Verarbeitungsbereichs liegt, welcher alle Raumpunkte innerhalb eines Werteraums ausschließt, deren Prozesswerte zu Ausschussteilen führen.
-
Ein solches Verfahren ist bereits aus der
DE 102010037552 A1 vorbekannt. Dieses Dokument lehrt, dass man Fehler und Ausschuss bei Fertigungsmaschinen mithilfe eines Prozessrechners beseitigen kann. Dies gelingt bei ausreichender Messung der Prozesswerte durch ein 5-stufiges Verfahren, welches aus den Schritten Definition, Messen, Klassifikation, Verbesserung und Vorhersage besteht. Bei diesem Verfahren werden nach Auftreten eines Fehlers die Einstelldaten verändert.
-
Dieses Verfahren ist nur anwendbar in einer rückverfolgbaren Fertigung mit einem kontinuierlichen Verbesserungsprozess. Die übliche Fertigung ist nicht rückverfolgbar und hat keinen kontinuierlichen Verbesserungsprozess, sondern folgt einer Abfolge von Abmustern, Serienanlauf, Serienfertigung und Ersatzteilfertigung.
-
Norbert Wiener hatte 1947 eine grundlegende Idee, auf welche die Anmeldung unter anderem zurückgreift. Norbert Wiener nannte das Verfahren „kybernetische Steuerung“. Er verwendete den Begriff einer kybernetischen Steuerung nach „Kybernetes“, einem griechischen Steuermann eines Segelschiffs, der bei Wind und Wetter verhindern muss, dass das Boot auf den Klippen zerschellt. Kybernetes bedeutet gleichzeitig „Lotse“. Der Lotse hat Kenntnis der Fahrwege im Meer. So wie der Lotse dafür sorgt, dass ein Schiff nicht strandet, so soll die kybernetische Steuerung dafür Sorge tragen, dass die gemessenen Prozessdaten im Verarbeitungsbereich bleiben und gute Teile entstehen.
-
Die Forschungen zur kybernetischen Steuerung blieben erfolglos, weil es nicht gelang, den Verarbeitungsbereich präzise zu bestimmen. Unter Verarbeitungsbereich verstehen wir die Menge aller Prozesspunkte, bei denen gute Teile entstehen. Es gibt guten Grund zur Annahme, dass es unmöglich ist, bei typischen Fertigungsmaschinen, wie einer Spritzgießmaschine, den Verarbeitungsbereich exakt zu bestimmen.
-
Die Qualität wird beispielsweise beim Spritzgießen von ca. 80 Maschinengrößen und 2 Prozesskurven, der Werkzeuginnendruckkurve und der Werkzeuginnentemperaturkurve bestimmt. Mit jeder Dimension wächst die Anzahl der Extrempunkte exponentiell an. Um die Grenzen des Verarbeitungsbereichs exakt bestimmen zu können, muss man also extrem genau messen. Bei 80 Messgrößen steigt aber die Fehlerquote, wenigstens eines dieser 80 Messgeräte misst im allgemeinen nicht genau. Damit gilt die genaue Bestimmung des Verarbeitungsbereichs als unmöglich.
-
Es gab einen zweiten Denkfehler der kybernetischen Forschung. Die Klassifikation des Verarbeitungsbereichs wurde gesehen als eine Abbildung f : Y -> Z von den Prozesswerten in Z, die 2-elementige Menge {0,1} bzw. Ausschuss und Gut. Der Ausschuss hat aber eine innere Struktur, die Ausschussgründe, oder Ausschussursachen. Die Ausschussursachen sind gut klassifizierbar. Die Situation ist gut vergleichbar mit der Medizin, ein Arzt kann schwer diagnostizieren, ob jemand gesund ist, aber eine Diagnose für eine spezielle Krankheit ist Routine.
-
In dem Buch Hastie T.; Tibshirani R.; Friedmann J.: The Elements of Statistical Learning; Springer 2009 erfolgte eine mathematische Analyse der Erkenntnisfähigkeit in hochdimensionalen Räumen. Eine wichtige Erkenntnis dieser Professoren von Stanford war, dass mathematische Verfahren auf Basis des Konzepts der Nähe in hochdimensionalen Räumen nicht mehr tragen, dass aber einfache Konzepte, wie trennende Hyperebenen auch im hochdimensionalen Raum funktionieren. Das bedeutet, dass man zwar den Verarbeitungsbereich nicht bestimmen kann, aber lokal trennende Hyperebene oder trennende Mannigfaltigkeiten bestimmen kann.
-
Vor diesem Hintergrund liegt der vorliegenden Erfindung die Aufgabe zu Grunde, ein Verfahren zum fehlerfreien Betrieb einer Fertigungsmaschine zu schaffen, welches als kybernetische Steuerung arbeitet.
-
Aus den vorstehenden Überlegungen heraus entstand der Gedanke, dass mit einer vernünftig beschriebenen Menge V, die Verarbeitungsfenster genannt werden soll, und welche lediglich aus Punkten besteht, bei denen gute Teile entstehen, eine kybernetische Steuerung gebaut werden könnte. V ist auch genau die Menge, die man zur Prozessüberwachung sucht. Der Schlüssel zur Lösung der kybernetischen Steuerung ist Prozessüberwachungstechnologie, ist das Verarbeitungsfenster. Ein solches Verarbeitungsfenster ermöglicht eine Prozessüberwachung und eine kybernetische Steuerung der Fertigungsmaschine.
-
Einrichter in der Kunststoffverarbeitung, Materiallieferanten sowie das IKV Aachen haben die Technik eines Verarbeitungsfensters entwickelt, einer einfacher zu beschreibenden Teilmenge des Verarbeitungsbereichs.
-
Das Konzept des Verarbeitungsfensters ist ferner beschrieben in dem Buch Johannaber, F.; Michaeli, W.: Handbuch Spritzgießen. Hanser, München 2004. In diesem Buch geht Prof. Michaeli davon aus, dass das Verarbeitungsfenster manuell bestimmt wird. Prof. Michaeli definiert: „Ein Verarbeitungsfenster ... umfasst Bereiche zwischen Werten, bei denen Kunststoffe sich zu gebrauchstüchtigen Spritzgussteilen verarbeiten lässt.“
-
Die Anzahl der Eckpunkte eines Polyeders wächst exponentiell mit der Dimension an, also ist eine manuelle empirische Bestimmung nicht möglich.
-
Die wesentlichen Ansätze, die Qualität automatisch zu verbessern, verwenden entweder Sensorik, z.B. nach Gruber, J.: Prozessführung beim Thermoplastspritzgießen auf Basis des Werkzeuginnendrucks. Dissertation RWTH Aachen 2005 – ISBN: 3-86130-843-6; oder statistische Versuchsplanung, z.B. nach Gierth, M. M.: Methoden und Hilfsmittel zur prozeßnahen Qualitätssicherung beim Spritzgießen von Thermoplasten. Dissertation RWTH Aachen 1992 – ISBN: 3-86073-073-8.
-
Die Qualitätskontrolltheorie sieht Variationen als Ursache von Ausschuss an und versucht mit Prüfplänen die Variationen zu begrenzen. Dies ist auch mit modernen Spritzgießmaschinen möglich. Prüfpläne setzen jedem Messwert eine obere und untere Schranke, man versucht also anstelle des nicht bestimmbaren Verarbeitungsbereichs einen Quader zu verwenden. Ein Quader eignet sich aber schlecht für das Thema Qualität. Jeder weiß, wenn ein Steak zu heiß gebraten wird, muss die Bratzeit kürzer sein. Ist die Bratzeit länger, muss die Temperatur niedriger sein. Der Verarbeitungsbereich liegt schräg.
-
Ähnlich ist es beim Spritzgießen, hier gibt es beispielsweise obere und untere Schranken für Verarbeitungstemperatur, Verweilzeit und Schneckengeschwindigkeit. Wenn zwei dieser Messwerte steigen, muss der Dritte fallen, sonst tritt Ausschuss auf. Auch hier liegt der Verarbeitungsbereich schräg. Der Ansatz eines Prüfplans vereinfacht zu sehr, statt dessen benötigt man in der Kunststoffverarbeitung zur Prozessüberwachung ein vernünftig beschriebenes Verarbeitungsfenster.
-
Der bisher einzige erfolgreiche Weg, Fehler umfassend zu beseitigen, ist das so genannte Six Sigma DMAIC-Verfahren. Die Abkürzung „DMAIC“ steht hierbei für „Define (Definieren), Measure (Messen), Analyze (Analysieren), Improve (Verbessern), Control (Kontrollieren)“.
-
Im ersten Schritt, der Definition, werden aus Kundensicht Fehler- und Ausschussgründe definiert. Die Anzahl der Fehler werden, nach Gründen geordnet, manuell erfasst und statistisch ausgewertet. Es gilt, die häufig auftretenden Fehler zu beseitigen.
-
Während des Messens werden an ausgewählten Stellen möglichst alle relevanten Daten erfasst, die den Fehler möglicherweise verursachen könnten.
-
Die erfassten Messwerte werden im Rahmen der Analyse von einem Spezialisten statistisch untersucht, um einen Zusammenhang zwischen dem Auftreten der Fehler und Variationen der Messwerte herzustellen. Beim Verbesserungsprozess verwendet man die Analyseergebnisse, um einen besseren Sollprozesspunkt zu bestimmen.
-
Das SIX SIGMA Verfahren wurde in
DE 10 2010 037 552 A1 mathematisiert und automatisiert. Wir nennen das Verfahren im folgenden „Automatisiertes SIX SIGMA“ oder kurz A6σ.
-
Wie bei SIX SIGMA werden auch bei A6σ Fehlergründe definiert und gemessen. Für jeden erfassten Fehlergrund erfolgt dann eine Klassifikation. Eine Klassifikation ist bei A6σ eine Abbildung f:Y → Z wobei Y die Menge der Prozesswerte ist und Z die Menge mit den Zahlen 0 und 1, d h. {0, 1}.
-
0 symbolisiert hier Ausschuss, 1 symbolisiert Gutteile. Man darf aber nicht denken, dass mit dem Urbild von 1 der Verarbeitungsbereich gemeint war. Der Sinn ist etwas ganz anderes.
-
Am einfachsten versteht man den Sinn, wenn man als Klassifikationsverfahren lineares SVM auswählt, eines der besten Verfahren. Bei linearem SVM wird die Abbildung durch eine trennende Hyperebene bestimmt. Diese trennende Hyperebene ist die optimale trennende Hyperebene zwischen Gutteilen und Teilen mit dem untersuchten Ausschussgrund. Diese Hyperebene kann man sich am besten als Tangentialebene des Verarbeitungsbereichs vorstellen, wobei die Tangentialebene an der Stelle aufgespannt wird, an der der Ausschuss entsteht. Die Trennung zwischen Gut und Ausschuss wird also lokal bestimmt.
-
Die Tangentialebene besitzt einen Normalenvektor, der in das Innere des Verarbeitungsbereichs zeigt. In Analogie zur Tangentialebene verwendet A6 den Normalenvektor der trennenden Hyperebene, um ins Innere des Verarbeitungsbereichs zu kommen. A6 bestimmt einen neuen Zielprozesspunkt indem der alte Zielprozesspunkt mithilfe des Normalenvektors auf den Abstand 6 der trennenden Hyperebene geschoben wird. σ ist wie üblich die statistische Standardabweichung der Prozessdaten. Im letzten Schritt sucht man einen Einstelldatensatz, mit dem in der Nähe des Zielprozesspunktes produziert werden kann.
-
SIX SIGMA und A6 beschäftigt sich nicht mit der Frage der kybernetischen Steuerung und des Verarbeitungsbereichs, sondern man beschränkt sich darauf, die Grenzen des Verarbeitungsbereichs lokal zu untersuchen und diese Ergebnisse zu nutzen, um zu einem besseren Zielprozesspunkt und einer besseren Einstellung zu gelangen.
-
Insofern ist es eine große Überraschung, dass es ein einfaches Verfahren gibt, das Verarbeitungsfenster in 5 Schritten zu bestimmen:
- – Startverarbeitungsfenster V0 bestimmen
- – Ausschussgründe definieren
- – Messen
- – Ausschussbereich A klassifizieren
- – Sicherheitsbereich S bestimmen
-
Das Verarbeitungsfenster V bestimmt sich jetzt als V := V0 – S – A wobei
- – V0 als vorab bestimmte Teilmenge der Prozesswerte ein Ausgangsverarbeitungsfenster ist,
- – A die Vereinigung von Ausschussmengen Aj ist, deren Grenzhyperfläche zu den guten Teilen mit einem Klassifikationsverfahren bestimmt wird,
- – S ein Sicherheitsbereich zu den Ausschussmengen ist.
-
Das vorstehend beschriebene Verfahren wird im Folgenden mithilfe eines Ausführungsbeispiels näher erläutert.
-
Es zeigen
-
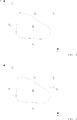
1 einen in einen Ausschussbereich und einen Verarbeitungsbereich geteilten Prozesswertebereich,
-
2 den Wertebereich gemäß 1 mit einem dem Verarbeitungsbereich zugeordneten Startverarbeitungsfenster,
-
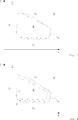
3 den Wertebereich gemäß 1 mit den trennenden Hyperflächen (hier Linien) zu den Ausschussbereichen,
-
4 den Wertebereich gemäß 3 mit einem Sicherheitsbereich und dem Verarbeitungsfenster, sowie
-
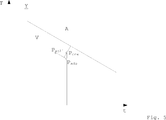
5 ein Detail des Verarbeitungsfensters gemäß 4 zur Veranschaulichung der Bestimmung eines adaptiven Sollprozesspunkts.
-
1 visualisiert die Erfindung nun am Beispiel der Kunststoffverarbeitung in einem Spritzgießverfahren, wobei nur Verarbeitungstemperatur T und Verweildauer t als Dimensionen dargestellt sind. Der Verarbeitungsbereich B, die Menge aller Prozesspunkte, bei denen gute Teile entstehen, kann nicht bestimmt werden, aber in den Unterlagen der Materialhersteller finden sich Hinweise wie:
| Verarbeitungstemperatur: | 220 bis 260 °C |
| Verweilzeit | 4 bis 6 min. |
| Schneckenumfanggeschwindigkeit | 0,1 bis 0,3 m/s |
-
Solche Hinweise werden heute in Materialdatenbanken gespeichert und dienen als Ausgangspunkt einer Abmusterung. Bei einem Überschreiten der vorgegebenen Verarbeitungstemperatur T oder einer zu langen Verweildauer t gerät man in einen Zersetzungsbereich Az, in dem das Material des Werkstücks verbrannt wird. Bei einem Unterschreiten der Verarbeitungstemperatur wird ein Erstarrungsbereich Ae erreicht, in dem das Material nicht mehr genügend fließfähig für eine Bearbeitung in der beispielhaft betrachteten Spritzgießmaschine ist. Bei einem Unterschreiten der angegebenen Verweildauern t wird ein Inhomogenitätsbereich Ai erreicht.
-
2 ergänzt den Verarbeitungsbereich B daher zunächst um ein Startverarbeitungsfenster V0. Unter einem Startverarbeitungsfenster V0 verstehen wir eine abgeschlossene (ggf. unechte) Teilmenge eines Unterraumes des Prozessraumes, die mindestens einen Prozesspunkt enthält, bei dem gute Teile entstehen.
-
Ein Startverarbeitungsfenster kann automatisch bestimmt werden. In der Kunststoffverarbeitung kann man zum Beispiel mit linearem SVM eine Klassifikation aller bekannte Ausschussgründe über alle bereits erfassten Teile eines Materials laufen lassen. In der Bearbeitung kann man mit einem Sollprozesspunkt mit einem Quader rund um den Sollprozesspunkt beginnen. Ein solches Startverarbeitungsfenster wird jedoch die Grenzhyperflächen des Verarbeitungsbereichs B zu den Ausschussursachen hin nicht richtig abbilden.
-
Erforderlich ist im Verfahren zunächst, dass definiert wird, wann ein Fehler auftritt, der ein Werkstück zu einem Ausschussteil macht, und wann ein Werkstück als Gutteil anzusehen ist. Dabei soll nach Ausschussgründen und ggf. nach Ausschuss-Orten unterschieden werden.
-
Beim Abmustern oder Serienanlauf kann der Einrichter eine Ausschussmeldung der zugehörenden Schussnummer zuordnen. Damit kann ein Testdatenbestand entstehen. Voraussetzung ist hierbei, dass die Maschine ausreichend mit Sensoren versehen ist, und dass die gemessenen Prozesswerte schussweise abgespeichert werden.
-
Im folgenden wird folgende Notation verwendet werden:
- i
- Schussnummer bzw. Losnummer
- yi
- Vektor der Prozesswerte des i-ten Schuss
- Y
- Raum der Prozesswerte
- j
- Nummer des Ausschussgrunds
- Aj
- j-ter Ausschussbereich
- Z
- Menge mit den Zahlen 0,1
- fj
- charakteristische Funktion von Aj
- V0
- Startverarbeitungsfenster
- Sj
- Sicherheitsbereich zum j-ten Ausschussgrund
- V
- Verarbeitungsfenster
-
Beim Abmustern und bei dem Serienanlauf entsteht ein Testdatenbestand D = {y1, y2, ... , yn}
-
Außerdem weiß der Einrichter, ob das Teil Ausschuss oder gut ist.
-
Die Charakteristische Funktion des Ausschussbereichs Aj hat die Eigenschaft yi∊Aj⇔fj(yi) = 0
-
Die Aufgabenstellung der Klassifikation ist es nun, die Funktionen fj so gut wie möglich zu approximieren. Mathematisch misst man die Abweichung mit einer Lossfunktion L:Y × Z × R → R
-
Es gibt viele gute Klassifikationsverfahren, aber SVM zeichnet sich durch eine besondere mathematische Eleganz aus. Gute Klassifikationsverfahren bieten eine Dämpfung, die eine negative Wirkung von Messfehlern mildert. SVM hat die zusätzliche Eigenschaft, dass SVM erklärbare Ergebnisse liefert. Ein mit linearem SVM ermitteltes äußeres Verarbeitungsfenster Va ist in 3 dargestellt.
-
Die Parametrierung der SVM-Berechnung erfolgt dergestalt, dass alle Ausschussteile sowie manche Gutteile außerhalb des von den Hyperebenen abgetrennten Bereichs liegen können.
-
Als äußeres Verarbeitungsfenster entsteht in diesem Fall ein konvexer Verarbeitungspolyeder. Es gilt die Polyedergleichung A·x → <= b → wobei nunmehr A für eine Matrix und b für einen konstanten Vektor steht.
-
Ausschuss entsteht durch Variationen von Prozesswerten, so dass durch die Variation die Prozesswerte außerhalb des Verarbeitungsfensters liegen. Deshalb muss man den Sollprozesspunkt ausreichend weit in das Verarbeitungsfenster verschieben. Jedes Verfahren, das den bestehenden Zielprozesspunkt (oder auch Sollprozesspunkt) durch einen weiter im Inneren des Verarbeitungsbereichs liegenden Zielprozesspunkt verbessert, ist zulässig. Für die kybernetische Steuerung empfiehlt sich ein einfaches Verfahren, die senkrechte Verschiebung auf einen SIX SIGMA Abstand.
-
Ein einfacher Weg zu Qualität in Teile- und Wechselfließfertigung lässt sich durch eine Gleichung beschreiben: y →soll := y →ist + (σsoll – σist)·v →explain
-
Bei den genannten Vektoren handelt es sich um Vektoren des Prozessraums, also um n-Tupel von Prozesswerten.
-
Bei dem Vektor y →soll handelt es sich um den Sollprozesswertvektor mit Sollqualität, bei dem Vektor y →ist um den Istprozessvektor als Mittelwert. σsoll ist ferner die Sollqualität, angegeben in Standardabweichung, bei SIX SIGMA natürlich 6, und σist die Istqualität, ebenfalls angegeben in Standardabweichung. Der Explainvektor v →explain hat 3 Bedeutungen gleichzeitig: Er steht für die Richtung größter Qualitätsänderung, den Normalenvektor auf der Grenzfläche des Verarbeitungsfensters und das Ergebnis von Explain bei einer SVM-Klassifikation. Eine entsprechende Gleichung gilt nicht nur für diskrete Prozesswerte, sondern auch für Prozessfunktionen. Auf den ersten Blick denkt man, dass der Normalenvektor auf der Grenzfläche des Verarbeitungsfensters immer die beste Lösung ist. Leider ist das nicht der Fall. Ein Verarbeitungsfenster kann wie ein Canyon aussehen, da ist es manchmal besser, schräg zu gehen. Auch kann es sein, dass der Canyon nicht 12σ breit ist, so dass die Schrittweite (σsoll – σist) nicht möglich ist. In diesem Fall ergibt sich eine verallgemeinerte Qualitätsgleichung y →soll := y →ist + α·(v →explain + v →translation) wobei 0 < α < (σsoll – σist) und v →translation eine zum Explainvektor senkrechte Translation.
-
Ein Weg dazu kann ein menschlicher Eingriff sein oder eine fachspezifische Berechnung.
-
Damit muss das Verarbeitungsfenster einen zusätzlichen Sicherheitsbereich aufweisen, welcher eine Breite von 0 < α < (σsoll – σist) besitzt. Als Beschreibung für das Verarbeitungsfenster V ergibt sich damit: V := V0 – S – A wobei V0 das Startverarbeitungsfenster, S der Sicherheitsbereich und A der Ausschussbereich ist.
-
Die Aufgabenstellung der kybernetischen Steuerung besteht dann darin, den Prozess innerhalb des Verarbeitungsfensters zu halten.
-
Die Aufgabenstellung einer Prozessüberwachung ist dann, nur die im Verarbeitungsfenster produzierten Artikel als zulässig zu akzeptieren. Mit linearem SVM entsteht eine erklärende Prozessüberwachung.
-
Ein Ausdruck v →explain·x → wird auch Kennzahl genannt. Das heißt, mit Hilfe von errechneten Kennzahlen kann man Gutteile und Ausschuss unterscheiden.
-
Man kann in manchen Fällen Kennzahlen verwenden, um die Rechenzeit der Klassifikation zu verkürzen. Dabei setzt die Klassifikation nicht auf dem vollen Prozessdatenbestand auf, sondern der Prozessdatenbestand wird zunächst mithilfe von Kennzahlen reduziert. Danach wird die Klassifikationsberechnung auf dem reduzierten Datenbestand durchgeführt.
-
Die Senkrechte auf der von SVM errechneten trennenden Hyperfläche heißt EXPLAIN und die Werte von EXPLAIN erklären die Ausschussursachen.
-
Der Explainvektor ist nicht nur eine mathematische Zahl, sondern er erklärt die Ausschussursache. Prozessgrößen, also Dimensionen, die den Ausschuss verursachen, haben große Koeffizienten im Explainvektor. Die Koeffizienten von Prozessgrößen, die den Ausschuss nicht verursachen, sind Null oder zumindest klein.
-
Für jede Ausschussursache liefert lineares SVM eine trennende Hyperebene mit der zugehörenden Gleichung. Die Hyperebene wird dabei mithilfe des Explainvektors und des Vektors der Prozesswerte bestimmt zu v →explain·x → ⇐ b wobei ferner b die Materialkonstante ist.
-
Damit ist jetzt klar, wie das Verarbeitungsfenster V aussehen soll, ein zusätzlicher Sicherheitsbereich der Breite 0 < α < (σsoll – σist) wird eingefügt, wie in 4 dargestellt.
-
Damit ergibt sich als Lösung für das Verarbeitungsfenster V := V0 – S – A, wobei V0 das Startverarbeitungsfenster ist, S der Sicherheitsbereich und A der Ausschussbereich ist.
-
Nachdem das Verarbeitungsfenster V bestimmt ist, stellt sich die Frage, welcher Prozesspunkt in V ist der kostengünstigste. Im allgemeinen ist das derjenige Punkt in V mit der kürzesten Zykluszeit. Allgemeiner können wir verwenden, dass V eine konvexe Menge ist, damit können wir bei jeder konvexen Kostenfunktion K : V -> R das Optimum bestimmen.
-
Einrichter von Fertigungsmaschinen verwenden meist zwei Schritte zur Beseitigung von Fehlern. Zuerst sucht man eine Erklärung des Fehlers, dann beseitigt man den Fehler. Wenn der Fehler durch das automatische Verfahren erklärt wurde und ein fehlerfreier Sollprozesspunkt bestimmt wurde, so gibt es nun mehrere Möglichkeiten fortzufahren:
- a) Vorhersage einer fehlerfreien Einstellung durch Regression
- b) Vorhersage mit Regelungstechnik oder Modell
- c) Vorhersage durch kybernetische Steuerung
- d) Halbautomatische Steuerung, bei der ein Einrichter auf Basis der Erklärung des Fehlers die Führungsgrößen selber setzt.
-
Das Regressionsverfahren eignet sich besonders, wenn das Verarbeitungsfenster breit ist. Bei Verwendung von Regression ist es erforderlich, dass die einem Werkstück zugehörigen Einstelldaten und Prozesswerte diesem über die Schussnummer eindeutig zugeordnet sind. Bei den anderen Verfahren wird der Zusammenhang aus dem Modell errechnet oder manuell gesetzt.
-
Es gibt viele Regressionsverfahren, mit denen man eine Funktion f : X -> Y bestimmen kann, die jedem Einstellsatz den erwarteten mittleren Prozesspunkt zuordnet. Ein in einem gewissen Sinne optimales Verfahren ist SVM. Die Auswahl des Verfahrens hängt von technischen Randbedingungen und den bei dem Problem auftretenden Dimensionen ab. Bei der Montage wächst die Anzahl der Dimensionen an und man sollte z.B. mit technischem Vorwissen, cascade SVM oder einer Hauptkomponentenanalyse die Anzahl der Dimensionen reduzieren.
-
Im vorigen Schritt des Verfahrens wurde ein Zielprozesspunkt µ bestimmt. Ein Weg dorthin ist die Definition µ := y →soll wobei y →soll := y →ist + (σsoll – σist)·v →explain Wenn man eine Funktion f := X → Y bestimmt hat, die jedem Einstelldatensatz die erwarteten mittleren Prozesswerte zuordnet, so kann man nun einen Einstelldatensatz x ∊ X bestimmen, so dass ||f(x) – µ|| klein oder minimal wird. Dazu gibt es mehrere rauschunempfindliche Näherungsverfahren.
-
In der letzten Zeit hat sich die mathematische Modellbildung immer mehr im Bereich der Steuerungs- und Regelungstechnik verbreitet. Wenn die Fertigungsmaschine eine berechnete Regelung besitzt oder der Zusammenhang zwischen Führungsgrößen, Stellgrößen und Messgrößen errechnet oder ausreichend genau geschätzt werden kann, so kann diese modellbasierte Voraussage der Funktion f : X -> Y verwendet werden, um den gesuchten Einstelldatensatz zu bestimmen.
-
5 visualisiert schließlich die Aufgabenstellung bei dem Teilaspekt der Erfindung zur Realisierung einer kybernetischen Steuerung.
-
Bisher können wir mit der Qualitätsgleichung einen verbesserten Sollprozesspunkt bestimmen und somit die Maschineneinstellung verbessern. Die Aufgabenstellung der Kybernetik war aber, im laufenden Betrieb im Verarbeitungsbereich B zu produzieren.
-
Mit einfachen geometrischen Mitteln kann nun ein adaptiver Prozessvektor Padp bestimmt werden. Die einfache Bestimmung ist nur deshalb möglich, weil wir mit einem einfachen Verarbeitungspolyeder arbeiten und nicht mit einer unglaublich komplexen Grenzfläche des Verarbeitungsbereichs B.
-
In dem Bild ist eine Hilfslinie durch den erwarteten Prozessvektor Perw gezeichnet, senkrecht zur Trennungslinie zwischen Ausschuss und guten Teilen, also eine Gerade mit der Richtung des Explainvektors.
-
Diese Gerade trifft auf die Verbindungslinie zwischen einem Sollprozessvektor mit Sollqualität Psoll und Padp in rechtem Winkel in einem Hilfspunkt. Diesen Hilfspunkt können wir mit der folgenden Gleichung bestimmen: Hilfspunkt = Perw + ((Psoll – Perw)·v →explain)·v →explain
-
Die vier Punkte P
soll, P
adp, P
erw und H spannen gleichschenklige Dreiecke auf. Damit sind die Verhältnisse der Seiten gleich. Also gilt:
-
Damit ergibt sich die Gleichung für den adaptiven Prozesspunkt zu
wobei
H := Perw + ((Psoll – Perw)·v →explain)·v →explain -
Bei diesen einfachen Berechnungen war vorausgesetzt, dass es am günstigsten ist, den adaptiven Prozesspunkt mit einer Senkrechten, also in Richtung des Explainvektors, vom Ausschussbereich wegzuschieben. In vielen Fällen ist es jedoch besser, schräg zu gehen und dabei den adaptiven Prozesspunkt in das Innere des Verarbeitungsfensters V zu schieben.
-
Im Cockpit eines Flugzeugs gibt es heute viele Instrumente und viele Eingriffsmöglichkeiten des Piloten. Der Pilot kann das Wissen der Flugrouten- und Flughöhenberechnungen nutzen, um selbst besser zu steuern, als ohne diese Unterstützung.
-
Ähnlich könnte jetzt eine normale Fertigungsmaschine gesteuert werden, vorausgesetzt es gibt ausreichend Messinstrumente und das beschriebene Verfahren ist implementiert.
-
Der Einrichter einer Fertigungsmaschine benötigt bei der Abmusterung und Serienanlauf ausreichende Information über die Messungen, auch über die vergangenen Zyklen. Die Ausschussmeldung muss schussbezogen erfolgen können.
-
Die Klassifikation liefert dem Einrichter eine Erklärung für die Ausschussursache, je nach verwendeter Klassifikation ist das Ergebnis unterschiedlich genau. Hier sollte der Einrichter eingreifen können.
-
Das beschriebene Verfahren liefert nun Vorschläge für Sollprozesspunkt und Einstelldatensatz. So wie ein Pilot eine errechnete Route abändern kann, so sollte ebenso der Sollprozesspunkt durch den Einrichter anpassbar sein.
-
Weite Teile des Fluges können von Autopiloten durchgeführt werden, ähnlich kann in der Serienfertigung die Maschine mit der „kybernetischen Steuerung“ und der „erklärenden Prozessüberwachung“ gesteuert werden.
-
Das vorstehend beschriebene Verfahren kann bei Urformmaschinen, Bearbeitungsmaschinen und Montagemaschinen genutzt werden, insbesondere trifft dies für Spritzgießmaschinen mit Werkzeuginnendruckmessung zu.
-
BEZUGSZEICHENLISTE
-
-
- Y
- Prozesswertraum
- A
- Ausschussbereich
- B
- Verarbeitungsbereich
- V0
- Startverarbeitungsfenster
- Va
- äußeres Verarbeitungsfenster
- V
- Verarbeitungsfenster
- S
- Sicherheitsbereich
- Ai
- Inhomogenitätsbereich
- Ae
- Erstarrungsbereich
- Az
- Zersetzungsbereich
- Psoll
- Sollprozesswertvektor mit Sollqualität
- Perw
- erwarteter Prozessvektor
- Padp
- adaptiver Prozesspunkt
- T
- Verarbeitungstemperatur
- t
- Verweildauer
-
ZITATE ENTHALTEN IN DER BESCHREIBUNG
-
Diese Liste der vom Anmelder aufgeführten Dokumente wurde automatisiert erzeugt und ist ausschließlich zur besseren Information des Lesers aufgenommen. Die Liste ist nicht Bestandteil der deutschen Patent- bzw. Gebrauchsmusteranmeldung. Das DPMA übernimmt keinerlei Haftung für etwaige Fehler oder Auslassungen.
-
Zitierte Patentliteratur
-
- DE 102010037552 A1 [0002, 0021]
-
Zitierte Nicht-Patentliteratur
-
- Buch Johannaber, F.; Michaeli, W.: Handbuch Spritzgießen. Hanser, München 2004 [0012]
- ISBN: 3-86130-843-6 [0014]
- ISBN: 3-86073-073-8 [0014]