EP0182062B1 - Stützwalzenverstellung für Richtmaschinen - Google Patents
Stützwalzenverstellung für Richtmaschinen Download PDFInfo
- Publication number
- EP0182062B1 EP0182062B1 EP85112714A EP85112714A EP0182062B1 EP 0182062 B1 EP0182062 B1 EP 0182062B1 EP 85112714 A EP85112714 A EP 85112714A EP 85112714 A EP85112714 A EP 85112714A EP 0182062 B1 EP0182062 B1 EP 0182062B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rollers
- straightening
- backing
- adjustment
- roller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired
Links
- 239000011159 matrix material Substances 0.000 claims abstract description 16
- 230000000295 complement effect Effects 0.000 claims abstract description 12
- 238000000034 method Methods 0.000 claims description 13
- 230000008569 process Effects 0.000 claims description 13
- 101100228469 Caenorhabditis elegans exp-1 gene Proteins 0.000 claims description 9
- 238000005096 rolling process Methods 0.000 claims description 6
- 230000009466 transformation Effects 0.000 claims description 4
- 230000015654 memory Effects 0.000 claims description 3
- 230000009467 reduction Effects 0.000 claims description 3
- 239000002184 metal Substances 0.000 claims description 2
- 239000000463 material Substances 0.000 abstract description 17
- 238000004364 calculation method Methods 0.000 description 11
- 239000000835 fiber Substances 0.000 description 5
- 230000006870 function Effects 0.000 description 5
- 238000009826 distribution Methods 0.000 description 4
- 238000007654 immersion Methods 0.000 description 4
- 230000008901 benefit Effects 0.000 description 2
- 238000005520 cutting process Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 230000001960 triggered effect Effects 0.000 description 2
- 238000005452 bending Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 239000007795 chemical reaction product Substances 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 238000009795 derivation Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000000717 retained effect Effects 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 238000010408 sweeping Methods 0.000 description 1
- 239000013077 target material Substances 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D1/00—Straightening, restoring form or removing local distortions of sheet metal or specific articles made therefrom; Stretching sheet metal combined with rolling
- B21D1/02—Straightening, restoring form or removing local distortions of sheet metal or specific articles made therefrom; Stretching sheet metal combined with rolling by rollers
Definitions
- the invention relates to a support roller adjustment of N support rollers per straightening roller in straightening machines for straightening strips and sheets in the passage, which have successive trains of straightening rollers and complementary rollers against which the straightening rollers can be adjusted in the direction of the straightening material.
- the three-dimensional curvatures which usually occur during the rolling process due to different lengths of the fibers of the rolled strip, require the greater amount of mechanical straightening.
- the straightening rollers (or the respective "straightening roller trains" formed by the successive straightening rollers) are immersed between the complementary straightening rollers at different depths over their effective length - which must be slightly more than the width of the straightening material.
- the leveling material is stretched at the positions of greater immersion depth than the fibers parallel to it. It is thus possible to match the fiber lengths to one another. This can be used to correct all planning errors.
- the straightening rolls In order to achieve different immersion depths between the complementary rolls over the effective length of the straightening rolls, the straightening rolls must be bent elastically.
- the support rollers supporting the straightening rollers are used for this purpose.
- These back-up rolls are arranged over the effective length of the straightening roll - depending on the width, between 3 and about 13 back-up rolls - and support the straightening roll against the pressure exerted by the straightening material.
- the straightening roller is also a straight bar.
- the straightening roll is elastically bent as expected, thereby increasing the immersion depth between the complementary straightening rolls and thus in turn the stretching of the straightening material in this fiber.
- the criterion for the adjustment and for the adjustment is "best judging result" on the target.
- any given back-up rolls are set freely beyond the back-up roll alignment and the readjustments of the N-K-free back-up rolls are carried out automatically “on contact” of all back-up rolls on the straightening roll based on the simultaneous calculation all support roller heights by means of controllable adjustment means.
- the advantage of the invention lies in the fact that the specified back-up rolls can now be adjusted as required for an optimal straightening result and that the free back-up rolls are automatically adjusted after calculating the pitch from the function describing the deformation of the straightening roll so that they rest securely on the straightening roll. This eliminates the need for the operating personnel to observe and correct the operating state that follows each adjustment. The dependence on the individual skill of the operator is significantly reduced.
- the defined readjustment of the free support rollers in contact with the leveling roller is also a significant improvement in the leveling ability of a leveling machine.
- the Lastver division determines the deformation of the straightening roller
- the setting of the specifying support rollers alone in the case of free support rollers not in contact
- the changes in the load distribution over the straightening roller lead to changing deformations of the straightening roller due to changing flatness errors of the straightening material and thus to changing stretching of the straightening material.
- the effect of an adjustment on the leveling material becomes ambiguous, which makes training operating personnel considerably more difficult.
- the state of deformation is determined by the setting of the K-specifying support rollers and is retained with every load distribution, because the adjusted free support rollers intercept every change in load by reactive changes in support force.
- the deformation of the straightening roller then remains essentially unchanged.
- equation (4) is used to check again whether there are negative loads.
- the matrix / A / is created by calculation from the respective straightening parameters: the machine constants, such as the straightening roll length, the straightening roll diameter, the number of backing rolls, the backing roll distance and the constants of the straightening goods, such as the sheet thickness, the sheet width and the yield point.
- the calculation of the reversing matrix / A / * exp-1 assigned to the matrix / A / requires computing time.
- the reversing matrices are therefore stored in a storage medium to increase the calculation speed. They are then immediately available for every calculation.
- the adjustment of the free back-up rolls can also be carried out by the fact that the supports of the back-up rolls are provided with load sensors, that K-specifying back-up rolls are set freely beyond the back-up roll alignment, that the adjustment of the N-K-free back-up rolls only takes place as long as the adjustment of the specifying rolls Back-up rolls continue and that all N - K load sensors indicate a positive load.
- the tracking process of the free back-up rolls can be carried out directly and quickly in the "upward control", that is to say the increase in the employment.
- the control of the machine must also be suspended, for example, when the end of the material to be straightened (for example in the direction of the table) is reached so that the control remains stable. Additional parameters must therefore be monitored and processed.
- the "downward regulation”, that is to say the reduction in the position, is carried out by resetting all the support rollers with a similarity transformation of the deflection of all the support rollers.
- the setting of the specifying support rollers is carried out in three sections, the load sensors of the free support rolls indicating a positive load in the first section during the setting of the specifying support rolls, and the adjustment only taking place during the adjustment of the specifying support rolls that in the second section, the adjustment of the free support rolls is calculated from the function describing the deformation of the straightening roll and adjusted by the controllable adjusting means, and that in the third section a downward regulation takes place while maintaining the relative support roll heights.
- the control criterion can be a predetermined total pressure between straightening rolls and complementary rolls, which is obtained by adding up the loads.
- the support rollers can be actuated by hydraulic means, because this makes feedback adjustments of the support rollers particularly easy.
- hydraulically operated pulling wedges leads to a robust arrangement that is adapted to the operating conditions that exist when straightening sheet metal.
- back-up roll is a predetermined back-up roll and is automatically set for which the fluctuations in the leveling material measured by N sensors on N fibers of the leveling material have a minimum, the amount of the adjustment being proportional to the fluctuation, and the remaining N-1 back-up rolls are adjusted according to the invention on the specifying support roller.
- the advantage of this device is that regulation is now possible, which uses, for example, the fluctuation of the target material measured before the straightening process as a control variable, and the fluctuation measured after the straightening process as a control variable.
- Example la The general calculation scheme for calculating the matrix of the influencing numbers for a specific machine configuration defined in the coefficients.
- Example lla The simultaneous matrix of the influencing numbers for three backup rolls.
- the machine configuration is:
- Support roller pairs 10001, 10002 ... 1000N support the straightening roller 100.
- the support roller pairs are arranged in a starting position on a support roller alignment FL parallel to the axis of the straightening roller.
- the rollers 100, 101, 102 ... form a straightening roller train, the support rollers of which are treated in the same way during the adjustment by adjusting the support rollers.
- a roller is referred to in the following, the single drum roller is therefore meant.
- the straightening roller (the straightening roller train) bends according to the bending line if the straightening roller is otherwise free of forces.
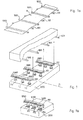
- FIG. 1 a The course of the leveling material R between the leveling rolls 100, 101, 102 ... and the complementary rolls 1000, 1001, 1011, 1021 ... is shown in FIG. 1 a.
- the straightening effect is achieved in that - by slightly inclining the leveling roller level against the complementary roller level - the leveling material is stretched in the plastic-elastic range at the beginning of the process, but is then smoothed by the subsequent leveling rollers and guided into the elastic range.
- the inclination angles used in the longitudinal and transverse directions are set accordingly for the respective straightening good.
- Fig. 1 b the single straightening roller 100 and its bend is shown.
- the supports L1, L2 ... which can be designed, for example, in a known arrangement as hydraulically operated pulling wedges, support the support rollers 10001, 10002 ... on the machine frame 2000.
- load cells KS1, KS2 ... for example piezoelectric transducers, can be provided, with which the applied loads can be measured.
- Fig. 2 shows a schematic form of Fig. 1b a modification for the case of five backup rolls.
- the backup roller 10002 is the default in this example, the backup rollers 10001, 10003, 10004, 10005 are free backup rollers.
- the supports are at positions X1, X2 ...
- the straightening roller bearing distance is LD.
- the support rollers 10001 ... have a bale length of u and the support center distance xi - xi + 1 is t.
- the deflections are measured with position sensors LS1, LS2 .. Load cells KS1, KS2 ... can also be provided.
- Such a matrix / Aii / is calculated (for reasons of clarity in the case of three back-up rolls) in Example 11a, 11b using the parameters of the straightening roll given there.
- the reversal matrix / A / exp-1 from example Ilb follows from the matrix / A / in example IIa.
- the matrix / A / has to be recalculated for every straightening machine, every straightening good and every load distribution F (i). During the straightening process, however, it is unchanged (with constant loads F (i)).
- the device is set in such a way that the measured values of the position sensors LS1, LS2 ... are fed into the computer DV, that when the supports ST1, ST2 ... are adjusted, the adjustment is also known and the computing process is triggered, the necessary steps being taken Matrices and their reciprocal values can be read by the computer DV from the memory MM.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Straightening Metal Sheet-Like Bodies (AREA)
- Wire Processing (AREA)
Description
- Die Erfindung betrifft eine Stützwalzenverstellung von N Stützwalzen je Richtwalze bei Richtmaschinen zum Richten von Bändern und Blechen im Durchlauf, die in Laufrichtung des Richtgutes hintereinanderliegende Zuge von Richtwalzen und von Komplementärwalzen aufweisen, gegen die die Richtwalzen anstellbar sind.
- Beim Walzen, Wickeln und Schneiden von Bändern und Blechen entstehen bekanntlich Planheitsfehler, die bei den stetig angestiegenen Forderungen an die Qualität der aus solchen Tafeln gefertigten Endprodukte -man denke beispielsweise an Dekorbleche, an Fahrzeugkarosserien oder Waggonwände, Schiff-und Flugzeugbeplankungen- nicht mehr tragbar sind.
- Es ist deshalb seit langem bekannt, die Bänder und Bleche, beispielsweise nach dem Schneiden vom Coil, einem Richtvorgang zu unterwerfen, der die Planheit wiederherstellt. Dabei werden sowohl die abwickelbaren (zweidimensionalen) als auch die nichtabwickelbaren (dreidimensionalen) Krümmungen beseitigt.
- Die dreidimensionalen Krümmungen, die meist beim Walzvorgang durch unterschiedliches Auslängen der Fasern des Walzbandes entstehen, erfordern dabei den grösseren maschinellen Richtaufwand.
- Er besteht darin, dass die Richtwalzen (beziehungsweise die jeweiligen durch die hintereinanderliegenden Richtwalzen gebildeten "Richtwalzenzüge") über ihre effektive Länge hinweg - die etwas mehr als die Breite des Richtgutes betragen muss - unterschiedlich tief zwischen die komplementären Richtwalzen eingetaucht werden. Dadurch wird das Richtgut an den Positionen grösserer Eintauchtiefe gegenüber den dazu parallelen Fasern gestreckt. Es gelingt damit, die Faserlängen aufeinander anzugleichen. Damit können alle Planfehler behoben werden.
- Um über die effektive Länge der Richtwalzen hinweg verschiedene Eintauchtiefen zwischen den Komplementärwalzen zu erreichen, müssen die Richtwalzen elastisch durchgebogen werden.
- Wie beispielsweise aus der DE-OS 1 934 496 bekannt, werden dazu die die Richtwalzen stützenden Stützwalzen herangezogen. Diese Stützwalzen sind über die effektive Länge der Richtwalze hinweg angeordnet - je nach Breite zwischen 3 und etwa 13 Stützwalzen -, und stützen die Richtwalze gegen den durch das Richtgut ausgeübten Druck ab.
- Liegen alle Stützwalzen auf der Stützwalzenflucht - eine zur Stützwalze parallele, die Richtwalze und die Stützwalzen tangierende Gerade -, dann ist auch die Richtwalze ein gerader Balken.
- Wird die Anstellung einer der Stützwalzen jedoch über die Stützwalzenflucht hinaus erhöht, dann wird die Richtwalze erwartungsgemäss elastisch durchgebogen, dadurch die Eintauchtiefe zwischen die komplementären Richtwlazen und damit wiederum die Streckung des Richtgutes in dieser Faser erhöht.
- Ein Nachteil dieser Anordnung ergit sich dadurch, dass nicht nur die Verstellung der überangestellten Stützwalze, sondern auch die Nachstellung der benachbarten Stützwalzen während des Laufes der Richtmaschine vorgenommen werden muss. Dazu werden, wie beispielsweise der DE-A 3 308 616 entnommen werden kann, elektronische Programmspeicher und Rechner als Hilfsmittel zur Steuerung verwendet, und es werden auch Steuermittel und Verstellmittel gemäss EP-A 0 035 009 eingesetzt.
- Das Kriterium für die Verstellung und für die Nachstellung ist "bestes Richtergebnis" am Richtgut.
- Jeder dieser Einstellvorgänge erfordert eine relativ grosse Länge von Richtgut. Ist zunächst die Einstellung der überangestellten Stützwalze, sodann die Nachstellung der Nachbarwalzen gefunden, kann das bis dahin "verbrauchte" Richtgut mit der schliesslich gefundenen Einstellung nicht nachgerichtet werden, weil sich die Richtbedingungen gerade für dieses Blech vollständig geändert haben.
- Um diesem Nachteil abzuhelfen, werden nach der Erfindung K beliebige, vorgebende Stützwalzen frei über die Stützwalzenflucht hinaus angestellt und die Nachstellungen der N - K freien Stützwalzen erfolgen selbsttätig "auf Anlage" aller Stützwalzen an der Richtwalze aufgrund der simultanen Berechnung

- Der Vorteil der Erfindung liegt darin, dass nunmehr die vorgebenden Stützwalzen beliebig auf ein optimales Richtergebnis hin anstellbar sind und dass die freien Stützwalzen nach Berechnung der Anstellhöhen aus der die Verformung der Richtwalze beschreibenden Funktion selbsttätig derart nachgestellt werden, dass sie sicher an der Richtwalze anliegen. Dadurch entfällt die Beachtung und das Korriegieren des auf jede Verstellung folgenden Betriebszustandes durch das Bedienungspersonal. Die Abhängigkeit von der individuellen Geschicklichkeit des jeweiligen Bedieners ist dadurch wesentlich verringert.
- Die definierte Nachstellung der freien Stützwalzen auf Anlage an der Richtwalze ist aber auch eine wesentliche Verbesserung der Richtfähigkeit einer Richtmaschine.
- Weil nämlich die Lastverteilung über die Richtwalze vom Zustand des Richtgutes abhängt, die Lastverteilung aber die Verformung der Richtwalze bestimmt, kann die Einstellung der vorgebenden Stützwalzen allein (bei nichtanliegenden freien Stützwalzen) die tatsächliche Biegung der Richtwalze nicht für alle Betriebszustände festlegen. Vielmehr führen die Wechsel in der Lastverteilung über der Richtwalze durch wechselnde Planheitsfehler des Richtgutes zu wechselnden Verformungen der Richtwalze und damit zu wechselnden Streckungen des Richtgutes. Dadurch wird die Wirkung einer Verstellung auf das Richtgut vieldeutig, was die Heranbildung von Bedienungspersonal wesentlich erschwert.
- Bei Anordnungen nach der Erfindung hingegen wird der Verformungszustand durch die Einstellung der K vorgebenden Stützwalzen bestimmt und bleibt bei jeder Lastverteilung erhalten, weil die nachgestellten freien Stützwalzen jede Lastveränderung durch reaktive Stützkraftänderungen abfangen. Die Verformung der Richtwalze bleibt dann im wesentlichen unverändert.
- Damit ist vor allem auch die Möglichkeit eröffnet, das Richten von Blechen und Bändern auch innerhalb von selbsttätigen, rückgekoppelten Regelungen vorzunehmen, da sich die Nachstellung der freien Stützrollen wegen ihrer Ableitung aus den Anstellungen der vorgebenden Stützrollen nicht aufschaukeln kann.
- Die Nachstellung der freien Stützrollen kann nicht im einzelnen sondern nur simultan, also für alle Stützrollen gleichzeitig, bestimmt werden. Das simultane Gleichungssystem hat die folgende, in Vektordarstellung einfache Form:
- (1) V/(f(x1), f(x2) .. f(xi)) = /Aii/ * P/(px1), p(x2) .. p(xi) + F/(xl .. xi)oder abekürzt

- (2) V/(f1, f2 .. fi) =/A/ * P/(p1, p2 ... pi) + F/(i)
- V/=/A/*P/+F/
- Nach den beispielsweise angenommenen Verstellungen v1 = f1, vi = fi wird daraus:
- (3) V/(f1, v2, ... vk, fi) =/A/ * P/(v1, v2 .. vk, vi) + F/(i)

- Durch Auflösung des Systems nach P lassen sich nach den vorgenommenen Verschiebungen die neuen Stützkräfte bestimmen. Es sind:
- (4) P/ = /A/exp-1 * (V/(f1, v2 ... vk, fi)-F/(i))
- mit /A/exp-1 = Kehrmatrix
- diese neuen Stützkräfte.
- Im allgemeinen Fall werden dabei negative Stützkräfte auftreten.
- Ein solcher Fall stellt jedoch eine unbestimmte Arbeitsbedingung für die Richtmaschine dar, weil negative Stützkräfte anzeigen, dass die betroffene Stützrolle nicht im Eingriff mit der Richtwalze steht. Bei nichtanliegenden Stützrollen wird aber, wie bereits dargelegt, die wirksame Stützwalzenhöhe lastabhängig, was ja gerade verhindert werden soll.
- Dieser Betriebszustand wird dadurch beendet, dass jetzt die Stützkraft an diesen Stellen willkürlich Null gesetzt wird oder einen bestimmten Wert grösser Null erhält. Der damit aus dem Vektor P(v1, v2, . vk., vi) mit negativen Komponenten entstandene neue Vektor P(v1, o2.ok., vi) wird zur Neubestimmung des Verstellvektors V(v1, v2 ... vi) verwendet, wobei die zuvor verstellten Komponenten v2, vk festgehalten werden. Es ist damit:
- (5) V/(v1 .. vi) = /A/ * P/(v1, o2.ok., vi) + F/(i) mit

- Mit diesem Satz von Stützrollenpositionen wird vermittels Gleichung (4) erneut überprüft, ob negative Lasten vorhanden sind.
- Ist dies der Fall, erfolgt wiederum die Nullsetzung dieser Lasten und die anschliessende Berechnung eines neuen Satzes von Stützlasten solange, bis keine negativen Stützlasten mehr auftreten. Die Gleichungen (4) und (5) müssen deshalb im allgemeinen mehrmals angewendet werden.
- Die Suche nach solchen Sätzen von Stützrollenpositionen, die keine negativen Stützlasten enthalten, wird dadurch vereinfacht, dass die ursprünglich erstmals verstellten Stützrollen während der folgenden Operationen unverändert belassen werden. Das liegt an der physikalischen Ausgangslage: Da die Verstellung gerade dort erfolgt war, wo ein Planheitsfehler im Richtgut vorlag, dürfen nur noch die freien Stützwalzen auf Anlage an die Richtwalze gebracht werden.
- Die Matrix /A/ entsteht durch Berechnung aus den jeweils vorliegenden Richtparametern: den Maschinenkonstanten, wie beispielsweise die Richtwalzenlänge, der Richtwalzendurchmesser, die Stützwalzenanzahl, der Stützwalzenabstand und den Konstanten des Richtgutes, wie die Blechdicke, die Blechbreite und die Streckgrenze.
- Die Berechnung der der Matrix /A/ zugeordneten Kehrmatrix /A/*exp-1 erfordert Rechenzeit. Zur Erhöhung der Berechnungsgeschwindigkeit sind deshalb die Umkehrmatrizen in einem Speichermedium abgelegt. Sie stehen dann für jeden Rechengang unmittelbar zur Verfügung.
- Die Nachstellung der freien Stützwalzen kann auch dadurch erfolgen, dass die Stützen der Stützwalzen mit Lastsensoren versehen sind, dass K vorgebende Stützwalzen frei über die Stützwalzenflucht hinaus angestellt werden, dass die Nachstellungen der N - K freien Stützwalzen nur solange erfolgt, wie die Verstellung der vorgebenden Stützwalzen andauert und dass alle N - K Lastsensoren eine positive Last anzeigen.
- Bei einer solchen Vorrichtung kann der Nachführungsvorgang der freien Stützwalzen bei der "Aufwärtsregelung", also der Vergrösserung der Anstellung, unmittelbar und schnell erfolgen. Es muss jedoch dann auch beispielsweise die Regelung der Maschine suspendiert werden, wenn etwa das Ende des Richtgutes (beispielsweise bei Tafelrichtung) erreicht ist, damit die Regelung stabil bleibt. Es sind also zusätzliche Parameter zu überwachen und zu verarbeiten.
- Die "Abwärtsregelung", also die Verringerung der Anstellung, erfolgt durch Rückstellung aller Stützwalzen unter Ahnlichkeitstransformation der Auslenkung aller Stützwalzen.
- Es ist weiterhin besonders vorteilhaft, wenn die Anstellung der vorgebenden Stützwalzen in drei Abschnitten erfolgt, wobei im ersten Abschnitt während der Anstellung der vorgebenden Stützwalzen die Lastsensoren der freien Stützwalzen eine positive Last anzeigen, und die Nachstellung nur während der Verstellung der vorgebenden Stützwalzen erfolgt, dass im zweiten Abschnitt die Nachstellung der freien Stützwalzen aus der die Verformung der Richtwalze beschreibenden Funktion berechnet und durch die steuerbaren Verstellmittel nachgestellt ist und dass im dritten Abschnitt eine Abwärtsregelung unter Erhalt der relativen Stützwalzenhöhen erfolgt.
- Regelkriterium kann dabei ein vorbestimmter Gesamtdruck zwischen Richtwalzen und Komplementärwalzen sein, der sich durch Aufsummieren der Lasten ergibt.
- In einer besonders günstigen Ausbildung der Erfindung sind die Stützwalzen durch hydraulische Mittel betätigbar, weil damit rückgekoppelte Verstellungen der Stützwalzen besonders einfach sind. Insbesondere führt die Verwendung von hydraulisch betätigten Ziehkeilen zu einer robusten, den beim Richten von Blechen vorliegenden Betriebsbedingungen angepassten Anordnung.
- In Weiterentwicklung der Erfindung ist diejenige Stützwalze eine vorgebende Stützwalze und selbsttätig angestellt, für die die durch N Sensoren an N Fasern des Richtgutes gemessenen Schwankungen des Richtgutes ein Minimum aufweisen, wobei der Betrag der Anstellung der Schwankung proportional ist, und die verbliebenen N - 1 Stützwalzen sind gemäss der Erfindung auf die vorgebende Stützwalze nachgestellt.
- Der Vorteil dieser Vorrichtung liegt darin, dass nunmehr eine Regelung ermöglicht ist, die beispielsweise die vor dem Richtvorgang gemessene Schwankung des Richtgutes als Führungsgrösse, die nach dem Richtvorgang gemessene Schwankung als Regelgrösse verwendet.
- Die Zeichnung, anhand derer die Erfindung näher erläutert wird, zeigt in
- Fig. 1: Die schematische Darstellung von Richtwalzen und Komplementärwalzen.
- Fig. 2: Die auf eine fünffach gestützte Richtwalze im Betriebszustand mit einer vorgebenden und vier freien Stützwalzen wirkenden Kräfte.
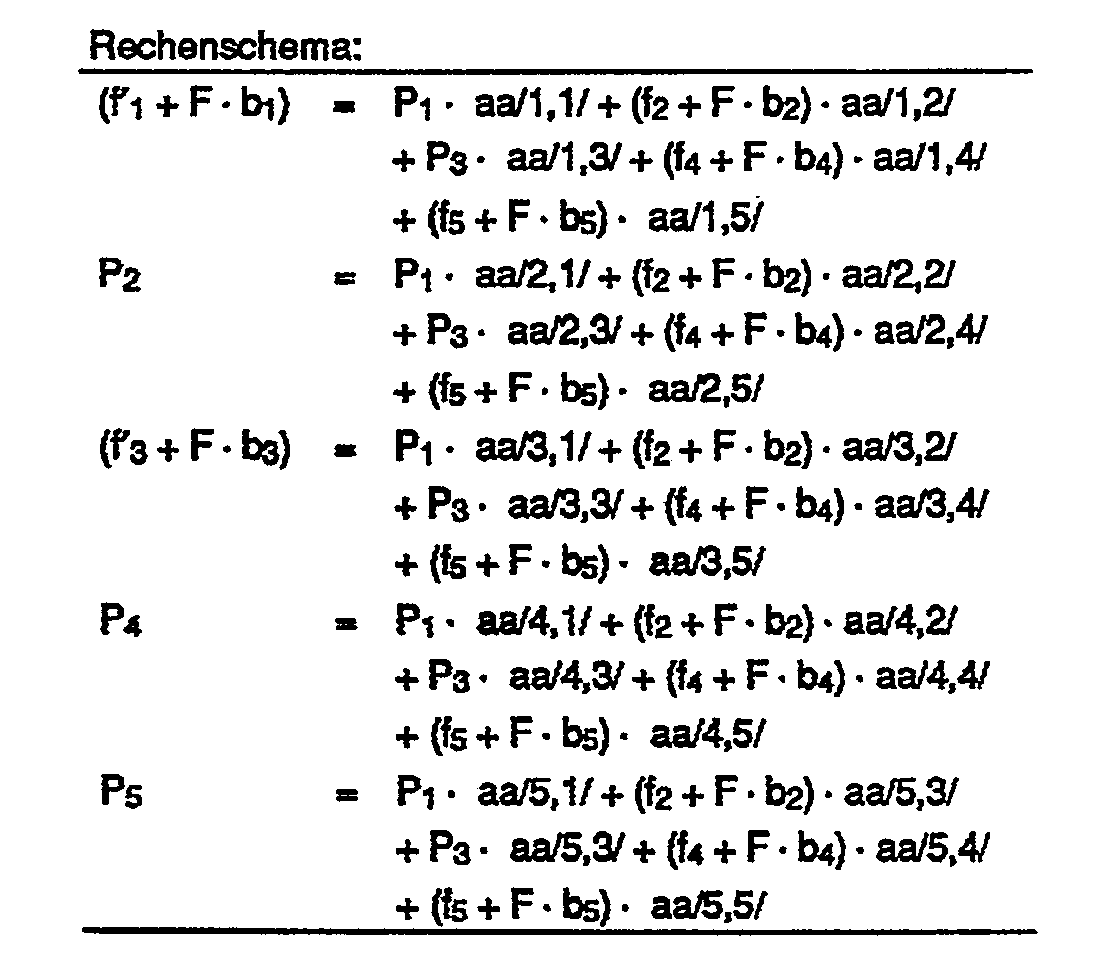
- Beispiel la: Das allgemeine Rechenschema zur Berechnung der Matrix der Einflusszahlen für eine bestimmte, in den Koeffizienten festgelegten Maschinenkonfiguration.
- Beispiel lla: Die Simultanmatrix der Einflusszahlen für drei Stützwalzen.
- Die Maschinenkonfiguration ist:

- Beispiel Ilb: Die Umkehrmatrizen der Simuftanmatrix Ila.
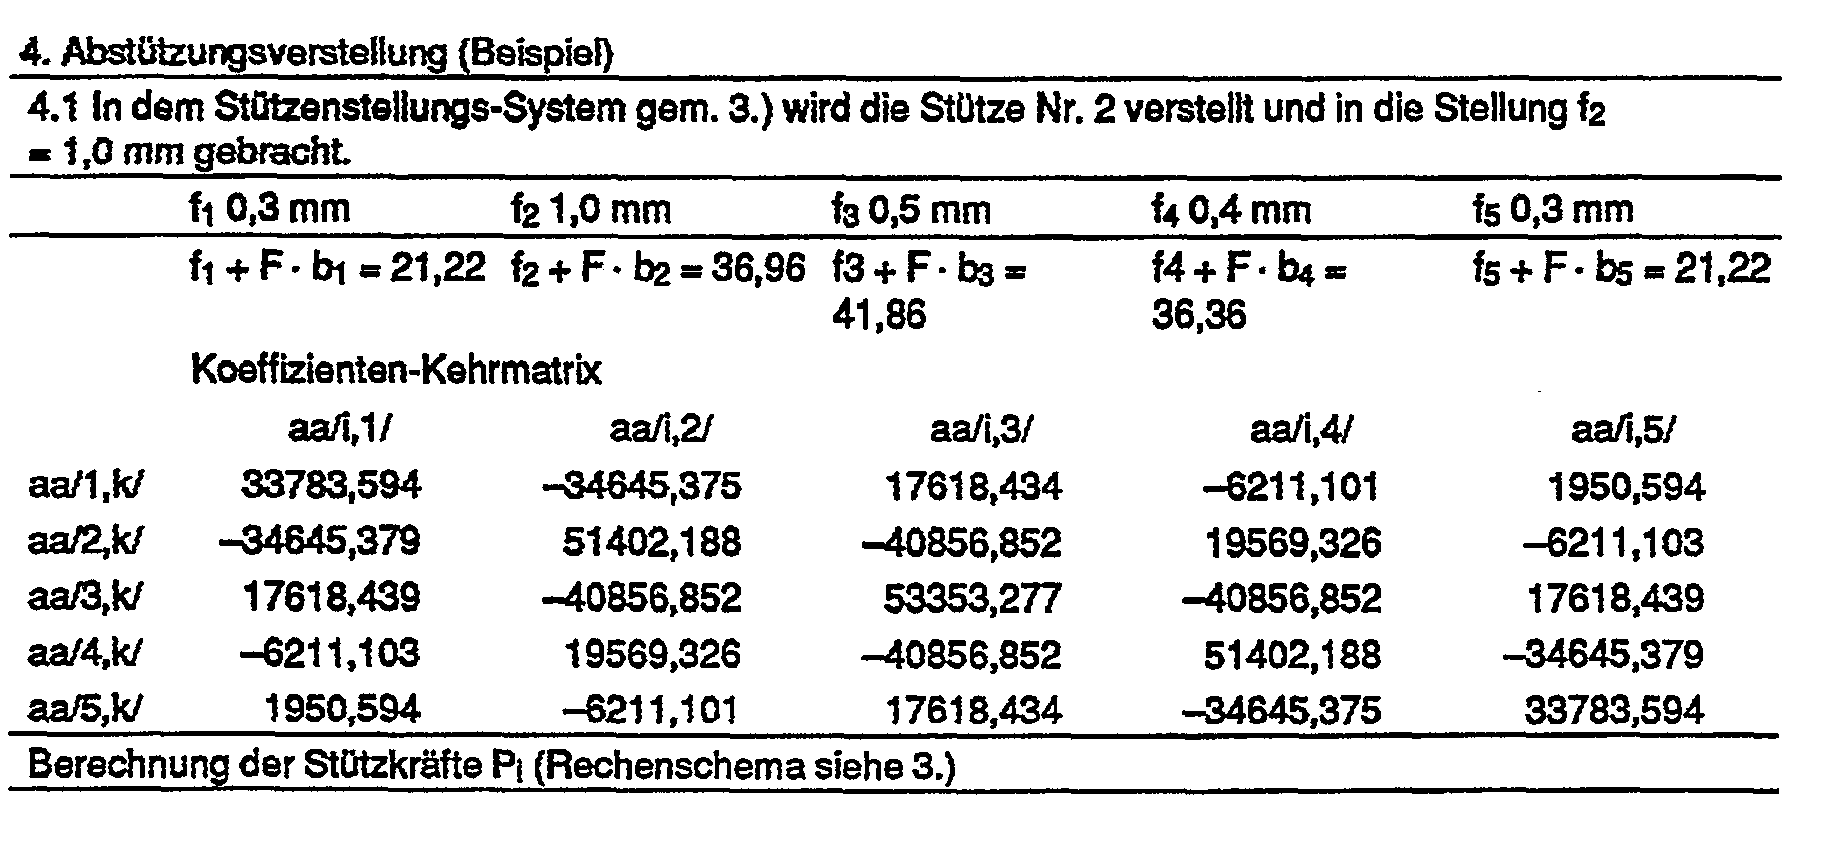
- Beispiel 111: Beispielrechnung für einen Verstellvorgang.
- Die Maschinenkonfiguration ist:

- In Fig. 1 stehen Richtwalzen 100, 101, 102 ... den Komplementärwalzen ... 1000, 1001 ... gegenüber. Stützwalzenpaare 10001, 10002 ... 1000N stützen die Richtwalze 100 ab. Die Stützwalzenpaare sind in Ausgangslage auf einer zur Achse der Richtwalze parallelen Stützwalzenflucht FL angeordnet.
- Die Walzen 100, 101, 102 ... bilden einen Richtwalzenzug, dessen Stützwalzen bei der Verstellung durch Anstellung der Stützwalzen jeweils gleich behandelt werden. Wird in der Folge von einer Walze gesprochen, ist deshalb jeweils der Walzenzug gemeint.
- Wird danach eine der Stützwalzen (des Richtwalzenzuges) angestellt - also über die Stützwalzenflucht FL hinaus gehoben -, dann verbiegt sich die Richtwalze (der Richtwalzenzug) gemäss der Biegelinie, wenn die Richtwalze sonst kräftefrei ist.
- Den Verlauf des Richtgutes R zwischen den Richtwalzen 100, 101, 102 ... und den Komplementärwalzen 1000, 1001, 1011, 1021 ... zeigt Fig. 1 a. Der Richteffekt wird dadurch erreicht, dass - durch leichte Neigung der Richtwalzenebene gegen die Komplementärwalzenebene - das Richtgut zu Beginn des Vorganges im plastisch-elastischen Bereich gestreckt, von den nachfolgenden Richtwalzen sodann aber geglättet und in den elastischen Bereich geführt wird. Die dabei verwendeten Neigungswinkel in Längs-und Querrichtung werden dem jeweiligen Richtgut entsprechend eingestellt.
- In Fig. 1 b ist die Einzelrichtwalze 100 und ihre Biegung dargestellt. Die Auflager L1, L2 ... die beispielsweise in bekannter Anordnung als hydraulisch betätigte Ziehkeile ausgebildet sein können, stützen die Stützwalzen 10001, 10002 ... auf dem Maschinenrahmen 2000 ab. Dabei können Messdosen KS1, KS2 ... beispielsweise piezoelektrische Messwandler vorgesehen sein, mit denen die aufliegenden Lasten gemessen werden können.
- Fig. 2 zeigt als schematisierte Form von Fig. 1b eine Abwandlung für den Fall von fünf Stützwalzen. Die Stützwalze 10002 ist in diesem Beispiel vorgebende, die Stützwalzen 10001, 10003, 10004, 10005 sind freie Stützwalzen.
- Die Stützen stehen an den Positionen X1, X2 ... Die Richtwalzenlagerdistanz ist LD. Die Stützwalzen 10001 ... haben eine Ballenlänge von u und die Stützmittendistanz xi - xi + 1 ist t.
- Die Lasten an den Stützen ST1, ST2 ... sind mit P(v1) = P1, P(v2) = P2 ... bezeichnet. Sie ergeben sich bei den Auslenkungen v1, v2 .. der Stützrollen als Reaktionskräfte. Die Auslenkungen werden mit Lagesensoren LS1, LS2 .. gemessen. Es können zusätzlich noch Lastmessdosen KS1, KS2 ... vorgesehen sein.
- Eine gute erste Näherung an reale, an der Walze wirkende Kräfte ist die Annahme einer über die gesamte Ausdehnung der Walze gleichverteilten Last F(1) = F(2) = F(3) .., die durch das Richtgut ausgeübt wird.
- Mittels der in Beispiel I ausgeschriebenen Beziehung kann nunmehr aus den Parametern der Maschine und des Richtgutes die Matrix /Aii/ der Gleichung 1 berechnet werden. Dabei werden die beiden Arten der Stützlast, nämlich Lasten P > 0 und P < 0 durch die "Signumfunktionen" sig(i) in der angegebenen Weise beschrieben.
- Eine solche Matrix /Aii/ ist (aus Gründen der Übersichtlichkeit für den Fall von drei Stützwalzen) in Beispiel lla, Ilb berechnet mit den dort angegebenen Parametern der Richtwalze.
- Aus der Matrix /A/ in Beispiel IIa folgt die Umkehrmatrix /A/exp-1 von Beispiel Ilb.
- Die Matrix /A/ muss für jede Richtmaschine, jedes Richtgut und jede Lastverteilung F(i) neu gerechnet werden. Während des Richtvorganges ist sie jedoch (bei konstanten Lasten F(i)) unverändert.
- Für den Fall einer Richtwalze mit 5 Stützwalzen wird nunmehr in Beispiel III ein Regelablauf für den Fall K = 1, N - K = 4 erläutert.
- Die Einstellung der Vorrichtung erfolgt derart, dass die Messwerte der Lagesensoren LS1, LS2 ... dem Rechner DV eingespeist sind, dass bei Verstellung der Stützen ST1, ST2 ... die Verstellung ebenfalls bekannt wird und dadurch der Rechenvorgang ausgelöst wird, wobei die erforderlichen Matrizen und ihre Kehrwerte durch den Rechner DV aus dem Speicher MM eingelesen werden.
- Sind Lastmessdosen KS1, KS2 ... vorgesehen, dann kann ohne Berechnung von Matrizen bei der "Aufwärtsregelung", also bei der Höherverstellung der Richtwalzen, die Bedingung P(i) < 0 durch entsprechende Nachstellbefehle an die Verstellmittel Li der freien Stützwalzen eingehalten werden. Die Nachstellbefehle werden ausgelöst, wenn P(i, t1) < P(i, t2), wenn also der zeitliche Differentialquotient positiv wird. Dabei darf jedoch die Nachstellung der freien Stützwalzen nur solange erfolgen, wie die Verstellung der vorgebenden Stützwalzen andauert, da sonst die normalen, betriebsbedingten Laständerungen ebenfalls Nachstellungen auslösen würden, was zur Instabilität der Vorrichtung führen würde.
- Die "Abwärtsregelung", also die Verringerung der Eintauchtiefe der Richtwalze, kann immer derart erfolgen, dass die bei der "Aufwärtsregelung" gefundenen Positionierungen durch eine Ähnlichkeitstransformation verkleinert werden. Rechenschema zur Berechnung der Matrix der Einflusszahlen im Gleichungssystem

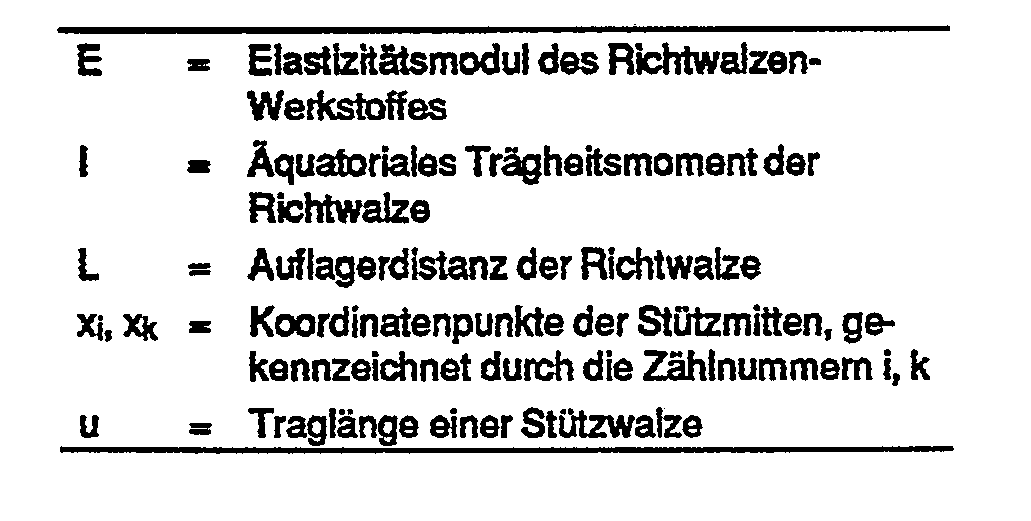
- Parameter:

- Für die Berechnung der Matrizenelemente aik gilt

- Signumwerte der abschnittweise definierten Funktion:
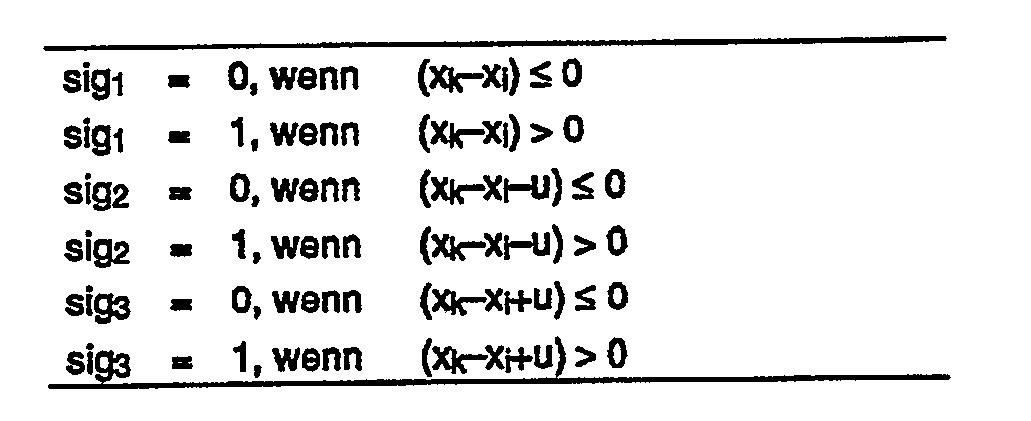
- Die Einflusswerte bk errechnen sich aus

- 1 = Breite des Richtgutes,
- c = Randabstand des Richtgutes vom Koordinaten-Nullpunkt,
- Signumwerte der abschnittweise definierten Funktion:






Claims (10)


Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT85112714T ATE45895T1 (de) | 1984-10-16 | 1985-10-08 | Stuetzwalzenverstellung fuer richtmaschinen. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19843437777 DE3437777A1 (de) | 1984-10-16 | 1984-10-16 | Stuetzwalzenverstellung fuer richtmaschinen |
| DE3437777 | 1984-10-16 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0182062A2 EP0182062A2 (de) | 1986-05-28 |
| EP0182062A3 EP0182062A3 (en) | 1987-09-30 |
| EP0182062B1 true EP0182062B1 (de) | 1989-08-30 |
Family
ID=6247937
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP85112714A Expired EP0182062B1 (de) | 1984-10-16 | 1985-10-08 | Stützwalzenverstellung für Richtmaschinen |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US4698990A (de) |
| EP (1) | EP0182062B1 (de) |
| AT (1) | ATE45895T1 (de) |
| DE (1) | DE3437777A1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102010056616A1 (de) * | 2010-12-23 | 2012-06-28 | Hegenscheidt-Mfd Gmbh & Co. Kg | Verfahren zum Richtwalzen von Kurbelwellen |
| CN111328299A (zh) * | 2017-10-16 | 2020-06-23 | 舒勒压力机有限责任公司 | 用于设置辊式矫直机的至少一个矫直辊的弯曲的方法、装置和计算机程序产品 |
Families Citing this family (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4881392A (en) * | 1987-04-13 | 1989-11-21 | Broken Hill Proprietary Company Limited | Hot leveller automation system |
| DE3840016A1 (de) * | 1988-11-26 | 1990-05-31 | Schloemann Siemag Ag | Verfahren zum richten von blechen, baendern, tafeln, profilen, traegern etc. |
| DE4216686A1 (de) * | 1992-05-21 | 1993-11-25 | Schloemann Siemag Ag | Verfahren und Richtmaschine zum Richten von Blechen und Bändern |
| US5758533A (en) * | 1994-04-15 | 1998-06-02 | Clecim | Imbricated roll planisher and process for its use |
| FR2732912A1 (fr) * | 1995-04-14 | 1996-10-18 | Clecim Sa | Planeuse a rouleaux imbriques |
| FR2731372B1 (fr) * | 1995-03-08 | 1997-05-16 | Lorraine Laminage | Procede et dispositif de planage de produits plats metalliques, tels que bandes, toles ou feuilles |
| FR2732913B1 (fr) * | 1995-04-14 | 1999-06-11 | Clecim Sa | Planeuse a rouleaux imbriques et procede de mise en oeuvre d'une telle planeuse |
| FR2739578B1 (fr) * | 1995-10-06 | 1998-01-02 | Clecim Sa | Planeuse a cylindres paralleles |
| FR2816530B1 (fr) * | 2000-11-15 | 2003-02-07 | Usinor | Procede de reglage d'une planeuse sous traction et dispositif correspondant |
| US6598445B2 (en) | 2001-04-16 | 2003-07-29 | Automatic Feed Company | Leveling machine and method |
| US6769279B1 (en) * | 2002-10-16 | 2004-08-03 | Machine Concepts, Inc. | Multiroll precision leveler with automatic shape control |
| DE102004041732A1 (de) | 2004-08-28 | 2006-03-02 | Sms Demag Ag | Verfahren zum Richten eines Metallbandes und Richtmaschine |
| DE102012204074A1 (de) * | 2012-03-15 | 2013-09-19 | Sms Siemag Ag | Vorrichtung zum Richten von Metallband |
| US9459086B2 (en) | 2014-02-17 | 2016-10-04 | Machine Concepts, Inc. | Shape sensor devices, shape error detection systems, and related shape sensing methods |
| US10363590B2 (en) | 2015-03-19 | 2019-07-30 | Machine Concepts, Inc. | Shape correction leveler drive systems |
| US11833562B2 (en) | 2016-12-21 | 2023-12-05 | Machine Concepts, Inc. | Dual-stage multi-roll leveler and metal strip material flattening method |
| US10710135B2 (en) | 2016-12-21 | 2020-07-14 | Machine Concepts Inc. | Dual-stage multi-roll leveler and work roll assembly |
| CN107377680A (zh) * | 2017-06-23 | 2017-11-24 | 成都飞机工业(集团)有限责任公司 | 一种滚弯壁板的校形方法 |
| CN114570791B (zh) * | 2020-11-30 | 2024-08-09 | 宝山钢铁股份有限公司 | 一种提高酸洗冷连轧机组矫直机安装及调整辊子压下精度的方法与装置 |
| CN120940437A (zh) * | 2025-07-23 | 2025-11-14 | 中钢集团西安重机有限公司 | 一种多线矫直机的安装调试检测方法 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2049142A (en) * | 1933-09-14 | 1936-07-28 | Ungerer Fritz | Plate straightening machine |
| US2091789A (en) * | 1934-12-11 | 1937-08-31 | Hedwig Maussnest | Sheet straightening machine |
| DE1853619U (de) * | 1958-03-26 | 1962-06-20 | Fritz Dipl Ing Ungerer | Vorrichtung zur ermittlung von messwerten fuer das richten von blechen in richtmaschinen. |
| US3236079A (en) * | 1961-06-15 | 1966-02-22 | Ungerer Fritz | Control device for metal straightening machine and a method for operating such machine |
| DE1934496A1 (de) * | 1969-07-08 | 1971-01-21 | Schloemann Ag | Walzenrichtmaschine fuer Blech und Band |
| AT365485B (de) * | 1980-02-21 | 1982-01-25 | Voest Alpine Ag | Vorrichtung zum abstuetzen einer arbeitswalze einer blechbiege- oder -richtmaschine |
| DE3308616C2 (de) * | 1983-03-11 | 1993-11-25 | Schloemann Siemag Ag | Verfahren und Maschine zum Richten von Blech |
-
1984
- 1984-10-16 DE DE19843437777 patent/DE3437777A1/de not_active Ceased
-
1985
- 1985-10-08 AT AT85112714T patent/ATE45895T1/de active
- 1985-10-08 EP EP85112714A patent/EP0182062B1/de not_active Expired
- 1985-10-10 US US06/786,316 patent/US4698990A/en not_active Expired - Lifetime
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102010056616A1 (de) * | 2010-12-23 | 2012-06-28 | Hegenscheidt-Mfd Gmbh & Co. Kg | Verfahren zum Richtwalzen von Kurbelwellen |
| CN111328299A (zh) * | 2017-10-16 | 2020-06-23 | 舒勒压力机有限责任公司 | 用于设置辊式矫直机的至少一个矫直辊的弯曲的方法、装置和计算机程序产品 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP0182062A2 (de) | 1986-05-28 |
| ATE45895T1 (de) | 1989-09-15 |
| EP0182062A3 (en) | 1987-09-30 |
| US4698990A (en) | 1987-10-13 |
| DE3437777A1 (de) | 1986-04-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0182062A2 (de) | Stützwalzenverstellung für Richtmaschinen | |
| DE69637428T2 (de) | Verfahren zum Messen von Bandprofil und Verfahren zum Steuern von kontinuierlichen Walzen | |
| DE2930005C2 (de) | Steuereinrichtung für eine Walzenstraße | |
| DE2752750C2 (de) | Mehrwalzen-Walzgerüst zum Walzen von Flachgut | |
| DE2334492C2 (de) | Vorrichtung zur kontinuierlichen Steuerung der Ebenheit und Parallelität von Walzgutoberflächen | |
| EP0230644B1 (de) | Anordung zum Entfernen von Zunder von warmgewalzten Stahlbänden | |
| EP0331870B1 (de) | Lagereinrichtung | |
| DE3241995C2 (de) | ||
| DE69604330T2 (de) | Verbesserungen in oder in Verband mit einer Einrichtung zum Kreuzen oder axialen Verschieben von Walzen | |
| WO2002085550A1 (de) | Verfahren und vorrichtung zum herstellen gebogener federbandabschnitte | |
| EP0112969B2 (de) | Verfahren zum Walzen von Metallbändern | |
| DE3788793T2 (de) | Mehrwalzen-kaltwalzwerk. | |
| DE3040947A1 (de) | Verfahren und einrichtung zum seitlichen stauchwalzen von walzgut | |
| DE1809638A1 (de) | Vorrichtung zum Bearbeiten von Blech- oder Bandmaterial | |
| DE3000187A1 (de) | Verfahren und vorrichtung zum korrigieren des asymmetrischen zustands in einem walzwerk | |
| DE69313638T2 (de) | Planheitsregelung beim bandwalzen | |
| DE3240602C2 (de) | ||
| EP0331875B1 (de) | Einrichtung zum Lagern | |
| DE3434284A1 (de) | Steuersystem fuer ein tandem-walzwerk | |
| EP0570770A1 (de) | Verfahren und Richtmaschine zum Richten von Blechen und Bändern | |
| DE69301641T2 (de) | Verfahren zum endlosen Warmwalzen | |
| DE69226690T3 (de) | Sechs-walzen-walzwerk | |
| DE69204987T2 (de) | Walzverfahren und Walzvorrichtung unter Verwendung von Planeten-Schrägwalzen. | |
| DE2264333C3 (de) | Regelungsvorrichtung zum Ausregeln der walzkraftbedingten Walzendurchbiegung in einem Walzgerüst | |
| DE1933841A1 (de) | Verfahren und Vorrichtung zum Warm- oder Kaltwalzen von Band- oder Blechmaterial |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE CH FR GB IT LI LU NL SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH FR GB IT LI LU NL SE |
|
| 17P | Request for examination filed |
Effective date: 19871120 |
|
| 17Q | First examination report despatched |
Effective date: 19880406 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH FR GB IT LI LU NL SE |
|
| REF | Corresponds to: |
Ref document number: 45895 Country of ref document: AT Date of ref document: 19890915 Kind code of ref document: T |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19891031 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 19891031 Year of fee payment: 5 |
|
| ITF | It: translation for a ep patent filed | ||
| ET | Fr: translation filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19891227 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 19891228 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 19891229 Year of fee payment: 5 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: LU Payment date: 19900131 Year of fee payment: 5 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Effective date: 19901008 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Effective date: 19901009 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Effective date: 19901031 Ref country code: CH Effective date: 19901031 |
|
| K2 | Correction of patent specification published | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Effective date: 19910501 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee | ||
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: 817A Ref country code: GB Ref legal event code: 711B |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: 711G |
|
| ITTA | It: last paid annual fee | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19941012 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19941013 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 19941018 Year of fee payment: 10 |
|
| EUG | Se: european patent has lapsed |
Ref document number: 85112714.2 Effective date: 19910603 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19951008 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Effective date: 19951031 |
|
| BERE | Be: lapsed |
Owner name: FR.W. SCHNUTZ G.M.B.H. & CO. Effective date: 19951031 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19951008 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19960628 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |