EP1298620A2 - System zum Steuern von Lichtsignalgebern an Kreuzungen - Google Patents
System zum Steuern von Lichtsignalgebern an Kreuzungen Download PDFInfo
- Publication number
- EP1298620A2 EP1298620A2 EP02020174A EP02020174A EP1298620A2 EP 1298620 A2 EP1298620 A2 EP 1298620A2 EP 02020174 A EP02020174 A EP 02020174A EP 02020174 A EP02020174 A EP 02020174A EP 1298620 A2 EP1298620 A2 EP 1298620A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- traffic
- characteristic
- traffic condition
- traffic conditions
- node
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/07—Controlling traffic signals
- G08G1/08—Controlling traffic signals according to detected number or speed of vehicles
Definitions
- the invention relates to a method for controlling Light signaling devices at a node according to the generic term of claim 1 and a control device for implementation the procedure according to the preamble of the procedure.
- a traffic light system consists of a combination of traffic lights for the different accesses to the Node and the necessary operating facilities for Control of traffic flow.
- a light signal generator in this Senses is a telecommunications device that the road users visible signals transmitted.
- a signal program runs in the intersection in which the signal times the traffic light system in terms of duration and assignment are set.
- Fixed-time signal control is a Light signal control with fixed signal times without the possibility of action for road users.
- This Macroscopic signal control is based on long-term Consideration of the traffic condition at the node.
- the method uses people working on fixed time tables Signal programs with a rigid daily or weekly automatic.
- the switching times are for fixed-time controlled individual nodes for changing signal programs, for example set for the respective weekday.
- the procedure is simple in itself, there are no detectors to run It is necessary to record the traffic condition at the node.
- Hard Timed Procedures are due to their medium planning effort Although relatively inexpensive, they are neither flexible in the short and long term regarding a change the traffic conditions at the intersection, so again and again Rescheduling is required.
- DE 44 36 339 A1 describes a method for adapting to traffic Control of a traffic light system known by sensors supplied for traffic detection in the intersection area Data processed.
- the method used except for traffic safety necessary principles no ready-made models or algorithms, but it learns the cheapest methods for traffic flow control of all typical for the intersection Traffic situations, saves them and applies them, thus depending on temporal fluctuations in traffic to adapt the green phases to the traffic flow.
- a so-called feed-forward network is selected for control, that is trained using reinforcement learning. From The signals obtained from the sensor measurement data are sent to the Network inputs so that during a decision cycle, in which each neuron of the network has its initial value determined from its inputs provided with synapses the network outputs in processed form to control the Signal groups are available. The result of this Traffic flow resulting in switched signal groups is evaluated by calculating a real number, the the larger the more vehicles pass the intersection and the fewer vehicles are waiting at the stop line. During one Learning cycle will then change this real number into appropriate changes of the weights implemented in the synapses, so that after many sequences of decision and learning cycles the real one Set the number to the largest possible value, the cheapest Traffic flow regulation corresponds. With the complication the traffic node increases the time required for pre-training of the neural network. To increase the speed of learning are on the stop line except for one sensor each additional sensors at certain intervals for each lane required in front of the stop lines.
- US 3,818,429 discloses a traffic control system consisting of from control methods and devices, for selecting a specific one Program for the control of traffic lights one or more consecutive crossings from one Variety of programs saved in advance on paper tape.
- the control device of the traffic control system is included Intersection devices for controlling the traffic lights as well as with Vehicle detectors to record traffic conditions connected to the respective intersections.
- a electronic calculation and analysis of current traffic conditions selected the optimal program. From the Signals from the vehicle detectors are averaged values various dynamic traffic parameters such as density, speed and volume of traffic. Different Traffic volumes are pre-selected Assigned areas of traffic parameters and it will determines in which parameter area the current traffic volume lies.
- the selection of a program can be done by targeted programming of the control unit even after the time of day and day of the week.
- Under a program a Data block understood by periods of time during a cycle define the switching times for the light signal transmitter.
- the current parameter range becomes in a running cycle in the following cycle, a new one is added to the current one Program coordinated with traffic
- the known controls suffer with a considerable effort on the part of supply and testing of the traffic planner or commissioning engineer and require Rescheduling due to often fundamental changes in the Traffic conditions over the course of months or years.
- the invention is therefore based on the object of a system for to provide local node control, which is a greater flexibility in changing traffic conditions as pure fixed-time controls and at the same time high performance with minimal planning and supply costs as well as with moderate detector equipment shows.
- each characteristic traffic condition one on this coordinated signal program is assigned as a measure for the mutual position of two traffic conditions defines a metric the current one with regard to the defined metric Traffic condition closest characteristic traffic condition is determined, and the closest characteristic Signal program assigned to the traffic condition to issue switching commands for the light signal transmitter planning and supply costs are limited on the specification of basic data, such as the node topology, Main directions, signal group definition, minimum green and Transition times, intermediate times and installation lengths, and some framework conditions, such as priorities and optimization criteria.
- the process changes on a short-term time scale Adjust traffic conditions.
- the invention Process a significantly greater flexibility than fixed-time controlled procedures on and at proportionally simple detection of traffic conditions in the form of simple Counts.
- the traffic technology is reduced Maintenance effort, since the method according to the invention independently adapts to changing framework conditions.
- Traffic conditions can be summarized into classes, and for each class of traffic conditions is a characteristic traffic condition when their representative is determined, the Variety of traffic conditions occurring at a node according to the frequency of their occurrence and their distribution classified in the area of all traffic conditions.
- a characteristic traffic condition for example be calculated as a focus or cluster point.
- the procedure is the distance between a newly determined characteristic traffic condition of a class of traffic conditions and the currently valid characteristic traffic condition in this class, if one is exceeded Predefinable threshold for the distance of the currently valid characteristic traffic condition by the newly determined characteristic traffic condition for this class replaced, and a newly determined characteristic traffic condition assigned signal program calculated. hereby will temporal fluctuations in the static distribution of the Traffic conditions are taken into account with a movement or a drift in the characteristic traffic conditions. If the characteristic traffic condition is one Class drifts too much, becomes a new characteristic Traffic condition determined for this class and one on it coordinated signal program calculated. This creates a process available, which is on a medium to adapts long-term timescale to changing traffic conditions. The integrated signal program calculation wins a non-aging control with high flexibility and Efficiency, because always an optimally coordinated set Signal programs is available.
- the procedure is used when the characteristic traffic condition changes a switching process from the previously executed Signal program determined for the signal program currently to be executed. As long as the current traffic condition at his cyclical recording does not change or changes only slightly, the maintain characteristic traffic condition and thus that to him assigned signal program active. However, results from a shift in the static distribution is a new characteristic Traffic condition or is due to a current Change in the traffic condition of the characteristic Traffic condition of another class is more obvious execute a new signal program after the cycle change.
- traffic data of the node are continuously monitored by detectors recorded in the form of raw measured values
- Raw measured values are queried cyclically and by averaging or Smoothing prepared, substitute values in the case of missing measured values used, and from the processed and if necessary replaced the measured traffic values.
- the detectors have sensibly usable measurements, which cyclically show the current traffic condition node to be regulated even in the event of a possible failure of Provides detectors.
- Traffic control devices known per se are typically in a device cabinet installed, in which the individual components, such as power supply, control, signal protection, I / O modules and lamp switch, mounted on a U-shaped frame are.
- the control module essentially consists from a main processor, for example up to 48 signal groups controls, from memory modules and various interfaces.
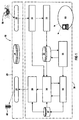
- a control device 10 comprises a core module 20 and a control module 30.
- the switching takes place in the core module 20 21 of light signal generators 40 having signal groups and the continuous acquisition 22 of traffic data by detectors 50 instead.
- Via the basic supply 24 of the core module 20 are intermediate times, minimum release times, offset times and Transition times can be specified.
- the control module 30 is encapsulated, the only interfaces go to traffic-dependent Core module 20 of the control unit 10.
- the control component 30 does not use the signal program memory of the Core module 20, but manages its own signal programs and only issues the corresponding switching commands.
- the control module 30 comprises means 31 for processing the currently measured raw measured values of the detectors 50.
- this Data preprocessing is cyclically shown in FIG 2 Means 23 for storing the raw measured values in the core module 20 queried.
- the pipe readings may change then by special smoothing or averaging compacted.
- Different types of measured values are available , such as count and time gap, are derived Sizes such as LOS values by linking the original Values calculated.
- the replacement measured values can optionally be at the supply 60 of the control module 30 can be defined. It is also possible to have substitute values specific to different ones Specify day types and hour ranges.
- the so prepared Measured values represent the traffic condition recorded at the node represents in the means shown in FIG 2 32 for storing processed measured values.
- the control module 30 further comprises means 33 for deriving of traffic conditions characteristic of the node.
- traffic conditions characteristic of the node are continuously statistics on the current traffic data created, with special calendar days, such as working days, Weekends and public holidays are taken into account. By the use of appropriately smoothed or averaged values are only medium to long-term statistics Trends captured. The inclusion of calendar dates is important to rare but important traffic conditions to be able to react adequately.
- the maximum number of classes can be about the supply 60 of the control module 30 can be specified. For every Class is calculated a representative representative, the so-called characteristic traffic condition.
- the determination of classes and their representatives is based on metrics, thus certain distance functions, the expression for special Performance criteria such as waiting times or installation lengths are.
- the type of criteria can be used in care 60 of the control module 30 can be selected.
- the characteristic Traffic conditions are stored in means 34.
- the control module 30 further comprises means 35 for monitoring of changes in the characteristic traffic conditions.
- the currently valid characteristic Traffic conditions with the newly calculated characteristic Compared traffic conditions and determines whether the new, if necessary drifted from the currently valid characteristic Traffic conditions beyond a certain, predeterminable level removed. If a threshold is exceeded, a is replaced new, drifted characteristic traffic condition the current valid representative for this class. To determine the Distance between two characteristic traffic conditions the same metrics as when clustering traffic conditions used.
- the control module 30 also includes means 36 for calculation of signal programs, each on a saved characteristic traffic condition coordinated and assigned to this are. For every new, drifted characteristic Traffic condition is using an optimal signal program Using a "genetic algorithm" based on attributes a characteristic traffic condition, for example Counts or traffic densities, from the node topology and other additional information, such as directional priorities, Installation lengths and offset times, calculated. there is the optimization criterion, i.e. the objective function, freely definable. The maximum number of signal groups is in limited to sixteen in this embodiment.
- the recalculated Signal program is stored in means 37 for Signal programs filed, it being the characteristic Traffic status to which it is tailored becomes.
- the control module 30 comprises means 38 for determining the characteristic closest to the current traffic condition Traffic condition with assigned signal program.
- Dependency of the online traffic conditions happens the selection of the appropriate signal program via the Determination of the closest characteristic traffic condition.
- the same metrics are used to determine the distance like analyzing and clustering traffic conditions used.
- unusual A free emergency signal program is available to be able to react to situations available at short notice depending on the situation can be overwritten and switched and in particular not the drift of the characteristic traffic conditions subject.
- phase transitions determined which are the usual Take general conditions such as intermediate and offset times into account. For the calculation of the phase transitions, existing ones Routines of the core module 20 are used.
- control module 30 comprises means 39 for executing a signal program. According to the currently active Signal programs become switching commands for the light signal transmitter every second 40 to the core module 20 of the control device 10 passed.
- the control module 30 thus has its own Fixed time control with self-managed signal programs.
- the method of controlling light signalers 40 on one 2 consists of the three cyclical sub-processes "Data preparation and clustering of traffic conditions" 70, "Monitoring the characteristic traffic conditions and signal program calculation "80 and” signal program selection and signal group circuit "90, which are the partially common local means 23 for storing raw measured values of the detectors 50, means 32 for storing processed measured values or traffic conditions, means 34 for storing more characteristic Traffic conditions and means 37 for storing the signal programs associated with characteristic traffic conditions use. Otherwise, the subprocesses work largely independent of each other.
- Sub-process 70 begins in step 71 with the cyclical one Reading out the raw measured values from the memory 23.
- these raw measured values are aggregated, i.e. smoothed and if necessary averaged over time, and linked. With failed or missing detectors 50, substitute values can be used become.
- the measured values prepared in this way form the Traffic conditions with which the method works; you will be stored in the memory 32.
- step 73 the room of traffic conditions according to a statistical distribution of traffic conditions in a fixed number of Classes divided. For each class, a representative is a so-called characteristic traffic condition.
- step 74 the most recent characteristic Traffic conditions stored in memory 34 and there if necessary cyclically overwritten.
- the memory 34 contains also the currently valid characteristic traffic conditions, on which the automatic signal program selection is currently active surgery.
- the sub-process 80 begins in step 81 with the retrieval of the currently valid and the newly calculated characteristic Traffic conditions from the memory 34. Cyclical is in Step 82 checks whether there is a newly calculated characteristic Traffic condition beyond a threshold of the currently valid characteristic traffic condition away. When determining the mutual position of characteristic Traffic conditions becomes a predetermined metric applied as a measure of the distance. If the In step 83, the threshold value becomes the characteristic that was previously valid Traffic condition due to the newly calculated, drifted characteristic traffic condition replaced and im Memory 34 filed. Furthermore, in step 84, an on the signal program tailored to the new characteristic traffic condition calculated and associated with this in memory 37 filed.
- Sub-process 90 starts in step 91 with the polling the current traffic condition from the memory 32.
- step 92 the currently valid characteristic traffic condition retrieved from memory 34 to step 93 determine which of the valid characteristic traffic conditions the current traffic situation with regard to a predefined metric is closest.
- step 94 decided whether a change in the characteristic traffic condition - either due to drift within the same Class or by changing class - based on the current Traffic condition. If so, step 95 will associated signal program loaded from memory 37 and in Step 96 a suitable phase transition for switching from previously active on the newly loaded signal program determined.
- step 97 switching commands for the light signal transmitter 40 signal groups corresponding to the current signal plan or after the determined phase transition issued.
- the collection of the stored signal programs constantly adapts to the current statistical distribution of the market values, whereby the control device according to the invention 10 self organized.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Traffic Control Systems (AREA)
Abstract
Description
- FIG 1
- die Module und Mittel eines erfindungsgemäßen Steuergerätes und in
- FIG 2
- die Teilprozesse und einzelnen Schritte des erfindungsgemäßen Steuerverfahrens
Claims (9)
- Verfahren zum Steuern von Lichtsignalgebern (40) an einem Knotenpunkt, wobeidadurch gekennzeichnet, dassein Verkehrszustand am Knotenpunkt zyklisch erfasst wird,ein auf den erfassten Verkehrszustand abgestimmtes Signalprogramm ausgewählt wird,und die Lichtsignalgeber (40) von dem ausgewählten Signalprogramm Schaltbefehle erhalten,aus den erfassten Verkehrszuständen für den Knotenpunkt charakteristische Verkehrszustände abgeleitet werden,jedem charakteristischer Verkehrszustände ein auf diesen abgestimmtes Signalprogramm zugeordnet wird,als Maß für die gegenseitige Lage zweier Verkehrszustände eine Metrik definiert wird,der bezüglich der definierten Metrik dem aktuellen Verkehrszustand nächstliegende charakteristische Verkehrszustand ermittelt wird,und das dem nächstliegenden charakteristischen Verkehrszustand zugeordnete Signalprogramm zum Abgeben von Schaltbefehlen für die Lichtsignalgeber (40) ausgeführt wird.
- Verfahren nach Anspruch 1,
dadurch gekennzeichnet, dassnach jeder Erfassung des aktuellen Verkehrszustandes eine statistische Verteilung aller erfassten Verkehrszustände gebildet wird,entsprechend der statistischen Verteilung die Verkehrszustände zu Klassen zusammengefasst werden,und für jede Klasse von Verkehrszuständen ein charakteristischer Verkehrszustand als ihr Repräsentant ermittelt wird. - Verfahren nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dassder Abstand zwischen einem neu ermittelten charakteristischer Verkehrszustand einer Klasse von Verkehrszuständen und dem aktuell gültigen charakteristischen Verkehrszustand dieser Klasse bestimmt wird,bei Überschreiten eines vorgebbaren Schwellenwertes für den Abstand der aktuell gültige charakteristischer Verkehrszustand durch den neu ermittelten charakteristischen Verkehrszustand für diese Klasse ersetzt wird,und ein dem neu ermittelten charakteristischen Verkehrszustand zugeordnetes Signalprogramm berechnet wird. - Verfahren nach einem der Ansprüche 1 bis 3,
dadurch gekennzeichnet, dass bei einem Wechsel des charakteristischen Verkehrszustandes ein Umschaltvorgang vom bislang ausgeführten Signalprogramm zum aktuell auszuführenden Signalprogramm bestimmt wird. - Verfahren nach einem der Ansprüche 1 bis 4,
dadurch gekennzeichnet, dassfortlaufend Verkehrsdaten des Knotenpunktes durch Detektoren (50) in Form von Rohmesswerten erfasst werden,die erfassten Rohmesswerte zyklisch abgefragt und durch Mittelung oder Glättung aufbereitet werden,im Falle fehlender Messwerte Ersatzwerte verwendet werden,und aus den aufbereiteten und gegebenenfalls ersetzten Messwerten der aktuelle Verkehrszustand abgeleitet wird. - Steuergerät (10) zur Durchführung eines Verfahrens nach einem der Ansprüche 1 bis 5, mitgekennzeichnet durchMitteln (32) zum Speichern von an einem Knotenpunkt erfassten Verkehrszuständenund Mitteln (39) zum Ausführen eines Signalprogramm, welches zur Abgabe von Schaltbefehlen an die Lichtsignalgeber (40) ausgebildet ist,Mittel (33) zum Ableiten von für den Knotenpunkt charakteristischern Verkehrszuständen aus den gespeicherten Verkehrszuständen,Mittel (34) zum Speichern der abgeleiteten charakteristischen Verkehrszustände,Mittel (36) zum Berechnen von Signalprogrammen, welche je auf einen gespeicherten charakteristischen Verkehrszustand abgestimmt und diesem zugeordnet sind,Mittel (37) zum Speichern von den charakteristischen Verkehrszuständen zugeordneten Signalprogrammen,und Mittel (38) zum Bestimmen des dem aktuellen Verkehrszustand nächstliegenden charakteristischen Verkehrszustandes mit zugeordnetem Signalprogramm,
- Steuergerät nach Anspruch 6,
dadurch gekennzeichnet, dass die Mittel (33) zum Ableiten von für den Knotenpunkt charakteristischen Verkehrszuständenaufweisen.Mittel zum Bilden einer statistischen Verteilung der erfassten Verkehrszustände,Mittel zum Zusammenfassen der Verkehrszustände zu Klassen entsprechend der statistischen Verteilung,und Mittel zum Ermitteln eines charakteristischen Verkehrszustandes als Repräsentant für eine Klasse von Verkehrszuständen - Steuergerät nach Anspruch 6,
dadurch gekennzeichnet, dass es ferner Mittel (35) zum Überwachen der gegenseitigen Lage je zweier charakteristischer Verkehrszustände aufweist, wobei der Abstand der beiden charakteristischen Verkehrszustände mit einem vorgegebenen Schwellenwert verglichen wird. - Steuergerät nach Anspruch 6,
dadurch gekennzeichnet, dass es ferner Mittel (31) zum Aufbereiten der aktuell erfassten Detektor-Rohmesswerte aufweist, wobei die aufbereiteten Messwerte den am Knotenpunkt erfassten Verkehrszustand darstellen.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE10146398 | 2001-09-20 | ||
| DE10146398A DE10146398A1 (de) | 2001-09-20 | 2001-09-20 | System zum Steuern von Lichtsignalgebern an Kreuzungen |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1298620A2 true EP1298620A2 (de) | 2003-04-02 |
| EP1298620A3 EP1298620A3 (de) | 2003-06-18 |
| EP1298620B1 EP1298620B1 (de) | 2007-07-18 |
Family
ID=7699692
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP02020174A Expired - Lifetime EP1298620B1 (de) | 2001-09-20 | 2002-09-09 | System zum Steuern von Lichtsignalgebern an Kreuzungen |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US6850171B2 (de) |
| EP (1) | EP1298620B1 (de) |
| DE (2) | DE10146398A1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1480183A1 (de) * | 2003-05-19 | 2004-11-24 | TransVer GmbH | Verfahren zur Bestimmung von Verkehrskenngrössen an Bedienstationen |
| CN109615885A (zh) * | 2018-12-27 | 2019-04-12 | 银江股份有限公司 | 一种智能交通信号控制方法、装置及系统 |
Families Citing this family (24)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7610358B2 (en) * | 2001-11-26 | 2009-10-27 | Time Warner Cable | System and method for effectively presenting multimedia information materials |
| US7821422B2 (en) * | 2003-08-18 | 2010-10-26 | Light Vision Systems, Inc. | Traffic light signal system using radar-based target detection and tracking |
| US7688222B2 (en) * | 2003-09-18 | 2010-03-30 | Spot Devices, Inc. | Methods, systems and devices related to road mounted indicators for providing visual indications to approaching traffic |
| DE102005040350A1 (de) * | 2005-08-25 | 2007-03-15 | Siemens Ag | Verfahren zur Prognose eines Verkehrszustandes in einem Straßennetz und Verkehrsmanagementzentrale |
| DE102005041067A1 (de) * | 2005-08-30 | 2007-03-01 | Siemens Ag | Verfahren und Vorrichtung zur Steuerung von Lichtsignalanlagen für den Aufbau einer grünen Welle |
| US9460619B2 (en) * | 2007-01-17 | 2016-10-04 | The Boeing Company | Methods and systems for controlling traffic flow |
| GB0802205D0 (en) * | 2008-02-06 | 2008-03-12 | Hatton Traffic Man Ltd | Traffic control system |
| CN101965601B (zh) * | 2008-03-27 | 2014-05-14 | 爱信艾达株式会社 | 驾驶辅助装置及驾驶辅助方法 |
| EP2308035A4 (de) * | 2008-06-13 | 2011-10-19 | Tmt Services And Supplies Pty Ltd | Verkehrsleitsystem und verfahren |
| DE102009022833A1 (de) * | 2009-05-27 | 2010-12-09 | Siemens Aktiengesellschaft | Verfahren und Vorrichtung zum Umschalten von Signalprogrammen |
| US8909462B2 (en) * | 2011-07-07 | 2014-12-09 | International Business Machines Corporation | Context-based traffic flow control |
| US9189957B2 (en) * | 2013-08-30 | 2015-11-17 | Siemens Industry, Inc. | Single cycle offset adjustment for traffic signal controllers using a threshold percentage of the cycle length |
| JP6404572B2 (ja) * | 2014-02-05 | 2018-10-10 | パナソニック株式会社 | 信号制御装置、信号制御システムおよび信号制御方法 |
| US9978270B2 (en) | 2014-07-28 | 2018-05-22 | Econolite Group, Inc. | Self-configuring traffic signal controller |
| US10839302B2 (en) | 2015-11-24 | 2020-11-17 | The Research Foundation For The State University Of New York | Approximate value iteration with complex returns by bounding |
| EP3176768A1 (de) * | 2015-12-02 | 2017-06-07 | Siemens Aktiengesellschaft | Verfahren zum umsetzen eines schaltbefehles in ein signalbild einer signalgruppe |
| US10490066B2 (en) * | 2016-12-29 | 2019-11-26 | X Development Llc | Dynamic traffic control |
| TWI690440B (zh) * | 2018-10-17 | 2020-04-11 | 財團法人車輛研究測試中心 | 基於支持向量機之路口智慧駕駛方法及其系統 |
| CN112802326B (zh) * | 2019-11-13 | 2022-03-04 | 阿波罗智联(北京)科技有限公司 | 交通方案控制方法和装置 |
| DE102020201878A1 (de) | 2020-02-14 | 2021-08-19 | Siemens Mobility GmbH | Verfahren zum Steuern einer Lichtsignalanlage |
| CN112489460A (zh) * | 2020-12-03 | 2021-03-12 | 百度国际科技(深圳)有限公司 | 信号灯信息的输出方法和装置 |
| CN112562336B (zh) * | 2020-12-10 | 2022-11-04 | 重庆交通大学 | 一种交叉路口交通信号时长的实时动态调配方法及系统 |
| CN114333301B (zh) * | 2021-12-06 | 2023-09-26 | 北京东土正创科技有限公司 | 交通信号的控制优化方法、系统及交通信号优化设备 |
| US20250269837A1 (en) * | 2024-02-28 | 2025-08-28 | Qualcomm Incorporated | Traffic light state consensus determination systems and methods |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3818429A (en) * | 1971-07-28 | 1974-06-18 | Singer Co | Multi-intersection traffic control system |
| BE795561A (fr) | 1972-02-17 | 1973-08-16 | Siemens Ag | Installation pour detecter et commander le deroulement de la circulation routiere |
| DE4106024C1 (de) | 1991-02-26 | 1992-04-02 | Siemens Ag, 8000 Muenchen, De | |
| US5257194A (en) * | 1991-04-30 | 1993-10-26 | Mitsubishi Corporation | Highway traffic signal local controller |
| US5509082A (en) * | 1991-05-30 | 1996-04-16 | Matsushita Electric Industrial Co., Ltd. | Vehicle movement measuring apparatus |
| JP2655953B2 (ja) * | 1991-07-19 | 1997-09-24 | 株式会社日立製作所 | 交通制御システム |
| DE4436339A1 (de) | 1994-10-11 | 1996-04-18 | Ifu Gmbh | Verfahren zur verkehrsadaptiven Steuerung einer Verkehrsampelanlage |
| US5778332A (en) * | 1995-11-17 | 1998-07-07 | J-Squared, Llc | Electronic nervous system for a roadway and method |
| JP3399421B2 (ja) * | 1999-11-05 | 2003-04-21 | 住友電気工業株式会社 | 交通信号制御装置 |
| US6587778B2 (en) * | 1999-12-17 | 2003-07-01 | Itt Manufacturing Enterprises, Inc. | Generalized adaptive signal control method and system |
-
2001
- 2001-09-20 DE DE10146398A patent/DE10146398A1/de not_active Withdrawn
-
2002
- 2002-09-09 EP EP02020174A patent/EP1298620B1/de not_active Expired - Lifetime
- 2002-09-09 DE DE50210488T patent/DE50210488D1/de not_active Expired - Fee Related
- 2002-09-20 US US10/247,549 patent/US6850171B2/en not_active Expired - Fee Related
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1480183A1 (de) * | 2003-05-19 | 2004-11-24 | TransVer GmbH | Verfahren zur Bestimmung von Verkehrskenngrössen an Bedienstationen |
| CN109615885A (zh) * | 2018-12-27 | 2019-04-12 | 银江股份有限公司 | 一种智能交通信号控制方法、装置及系统 |
| CN109615885B (zh) * | 2018-12-27 | 2020-11-10 | 银江股份有限公司 | 一种智能交通信号控制方法、装置及系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE50210488D1 (de) | 2007-08-30 |
| US6850171B2 (en) | 2005-02-01 |
| DE10146398A1 (de) | 2003-04-17 |
| EP1298620B1 (de) | 2007-07-18 |
| US20030063016A1 (en) | 2003-04-03 |
| EP1298620A3 (de) | 2003-06-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1298620B1 (de) | System zum Steuern von Lichtsignalgebern an Kreuzungen | |
| DE69329119T2 (de) | Vorhersageverfahren für strassenverkehrparameter | |
| EP3056379B1 (de) | Verfahren zur steuerung oder regelung einer betriebsvorrichtung | |
| EP2005374A1 (de) | Verfahren, steuerungssystem und softwareprogramm zur ausführung des verfahrens zur optimierten nutzung der luftseitigen kapazitäten eine flughafens | |
| DE102017213350A1 (de) | Verfahren zur Vorhersage eines Schaltzeitpunktes einer Signalgruppe einer Signalanlage | |
| EP1831853B1 (de) | Verfahren und vorrichtung zur steuerung von lichtsignalanlagen für den aufbau einer grünen welle | |
| CH660927A5 (de) | Ueberwachungsanlage. | |
| WO2023166197A1 (de) | Verfahren und system zum überwachen eines spannungsnetzes, verfahren zum trainieren einer künstlichen intelligenz zur prognose eines zukünftigen zustands eines spannungsnetzes, computerprogramm sowie computerlesbarer datenträger | |
| EP0886845A1 (de) | Verkehrsabhängige steuerung von verkehrs-lichtsignalanlagen mit hilfe von fuzzy-logik | |
| DE2411716A1 (de) | Verkehrssteuersystem | |
| EP3627472B1 (de) | Verfahren und anordnung zur automatisierten lokalen steuerung von multi-modalen städtischen verkehrsflüssen | |
| DE19944891A1 (de) | Verkehrslageerfassung mit Fuzzy-Klassifikation und mehrdimensionaler morphologischer Datenfilterung und dynamischer Domänenbildung | |
| DE102005044888B4 (de) | Verfahren, Anordnung und Simulationseinheit für ein Verkehrszustands-Schätzsystem | |
| AT510247B1 (de) | Verfahren zur regelung einer signalanlage | |
| DE19510343C2 (de) | Verfahren zur sequentiellen Vorsteuerung eines Prozesses | |
| WO2023001531A1 (de) | Verfahren und vorrichtung zur schätzung einer abfahrtszeit zum einsatz bei einem intelligenten laden von elektrofahrzeugen | |
| EP3866135A1 (de) | Verfahren zum steuern einer lichtsignalanlage | |
| AT501216B1 (de) | Verfahren zum steuern einer lichtsignalanlage | |
| WO2019166431A1 (de) | Verfahren und vorrichtung zur steuerung einer lichtsignalanlage | |
| DE102008012569B4 (de) | Verfahren und Vorrichtung zur Erfassung von Ereignissen mittels mindestens zweier Zähleinrichtungen | |
| AT500832B1 (de) | Verfahren und einrichtung zur regelung von verkehrsströmen | |
| EP0958563B1 (de) | Verfahren zur verkehrslageerfassung, detektor und zentrale | |
| EP1609031B1 (de) | Feldgerät zur Vorausbestimmung eines Messzeitpunktes | |
| DE102004017778A1 (de) | Verfahren und System zum Ermitteln und Bereitstellen von Daten | |
| EP4531223A1 (de) | Verfahren zur bestimmung der topologie eines niederspannungsnetzes |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR IE IT LI LU MC NL PT SE SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK RO SI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR IE IT LI LU MC NL PT SE SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK RO SI |
|
| 17P | Request for examination filed |
Effective date: 20030721 |
|
| AKX | Designation fees paid |
Designated state(s): CH DE GB IT LI NL |
|
| 17Q | First examination report despatched |
Effective date: 20041103 |
|
| 17Q | First examination report despatched |
Effective date: 20041103 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE GB IT LI NL |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 20070718 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: CH Ref legal event code: NV Representative=s name: SIEMENS SCHWEIZ AG |
|
| REF | Corresponds to: |
Ref document number: 50210488 Country of ref document: DE Date of ref document: 20070830 Kind code of ref document: P |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20080421 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20080924 Year of fee payment: 7 Ref country code: NL Payment date: 20080910 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20080911 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20081211 Year of fee payment: 7 Ref country code: DE Payment date: 20081121 Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PCAR Free format text: SIEMENS SCHWEIZ AG;INTELLECTUAL PROPERTY FREILAGERSTRASSE 40;8047 ZUERICH (CH) |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: V1 Effective date: 20100401 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20090909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100401 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20090930 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20090930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20090909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20090909 |