EP1804216A1 - Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme - Google Patents
Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme Download PDFInfo
- Publication number
- EP1804216A1 EP1804216A1 EP06121791A EP06121791A EP1804216A1 EP 1804216 A1 EP1804216 A1 EP 1804216A1 EP 06121791 A EP06121791 A EP 06121791A EP 06121791 A EP06121791 A EP 06121791A EP 1804216 A1 EP1804216 A1 EP 1804216A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- software
- toll collection
- mobile detection
- collection system
- detection unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000001514 detection method Methods 0.000 title claims abstract description 131
- 238000000034 method Methods 0.000 title claims description 20
- 238000012545 processing Methods 0.000 claims abstract description 35
- 230000004807 localization Effects 0.000 claims abstract description 22
- 238000004519 manufacturing process Methods 0.000 claims description 5
- 230000004913 activation Effects 0.000 claims description 4
- 238000004891 communication Methods 0.000 description 8
- 238000011156 evaluation Methods 0.000 description 5
- 230000008901 benefit Effects 0.000 description 3
- 230000005540 biological transmission Effects 0.000 description 3
- 230000001419 dependent effect Effects 0.000 description 2
- 238000012423 maintenance Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 230000009467 reduction Effects 0.000 description 2
- 238000012546 transfer Methods 0.000 description 2
- 238000003915 air pollution Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000007613 environmental effect Effects 0.000 description 1
- 239000003344 environmental pollutant Substances 0.000 description 1
- 230000007774 longterm Effects 0.000 description 1
- 231100000719 pollutant Toxicity 0.000 description 1
Images
Classifications
-
- G—PHYSICS
- G07—CHECKING-DEVICES
- G07B—TICKET-ISSUING APPARATUS; FARE-REGISTERING APPARATUS; FRANKING APPARATUS
- G07B15/00—Arrangements or apparatus for collecting fares, tolls or entrance fees at one or more control points
- G07B15/06—Arrangements for road pricing or congestion charging of vehicles or vehicle users, e.g. automatic toll systems
- G07B15/063—Arrangements for road pricing or congestion charging of vehicles or vehicle users, e.g. automatic toll systems using wireless information transmission between the vehicle and a fixed station
Definitions
- the present invention relates to a mobile detection unit (OBU) of an electronic toll collection system with a location unit and a transmitting / receiving unit for data exchange with a central processing unit or a central computer network according to the preamble of claim 1 and a method for operating the mobile detection unit (OBU) in Scope of different toll collection systems according to the preamble of claim 10, and according to the preamble of claim 18 to a toll collection system in which inventive mobile detection units are used.
- OBU mobile detection unit
- Toll collection systems are used to collect a fixed charge for the use of roads, bridges, tunnels or other infrastructure.
- the tolls received serve, in addition to their functionality as an additional source of income for the public budgets, primarily the maintenance of existing infrastructure and the financing of future road construction projects.
- the charging of road use may result in the internalisation of external follow-up costs of the transport operation, which are not fully borne by the polluter himself. For example, according to ecological and social costs, noise and air pollution as well as resource loss costs resulting from accidents can be compensated for by means of an appropriate toll.
- toll collection systems by means of area-wide toll collection systems, a reduction in the environmental impact of traffic emissions is to be achieved by setting an adequate price for motorized traffic participation in order to use heavy goods vehicles for other transport routes such as rail or improving distribution logistics to motivate. Since toll collection systems also affect private transport by car users, the ecological aspect is generally raised to public awareness and should serve a long-term strategy for CO 2 reduction.
- Usage-based toll systems are characterized by the fact that the amount of toll to be paid depends on the actual use of the route.
- the amount of the toll can be calculated on the basis of actually traveled distances, traversed sections of the route, tunnel crossings or, for example, also time spent in certain zones. It is also possible to weight distance-related charges on the basis of the time-consuming traffic routes so that, for example, for a road use during rush hours or commuter traffic, a higher tariff will be charged than for a use away from the known peak times.
- OBUs On Board Units
- OBUs On Board Units
- the OBUs can be purchased or rented and are provided with a unique for each toll collection system identifier that is assigned in the course of the issue process, a specific natural or legal person to allow offsetting the tolls incurred.
- GNSS Global Navigation Satellite System
- infrastructure based systems which usually work with roadside arranged toll gantries.
- the present invention relates in particular to mobile detection units which have at least one location unit and one transmission / reception unit. These are usually used in GNSS-based systems.
- the location unit is used to determine the current position of the OBU and thus of the vehicle in which the OBU is located by communicating with its satellite positioning system.
- the satellite positioning system known by the abbreviation GPS (Global Positioning System) is used.
- GPS Global Positioning System
- Other satellite positioning systems are already in the planning stage.
- the OBU can determine the position using the signals emitted by the satellites make. This makes it possible to determine the path that the OBU travels within a toll collection system.
- the localization unit can also use additional data such as tacho data or data from gyro sensors to determine the position. This is especially true if the reception of the signals emitted by the satellites fails in the short term.
- the send / receive unit is used to register the OBU in the toll collection system and to establish a data connection to a central processing unit or a central computer network.
- the OBU can transmit those data to the central processing unit or the central computer network, which are required in the system of the toll operator for billing and tolling of tolls.
- Such a data transmission can take place, for example, according to the GSM standard, which is also used for mobile telephony.
- the second type of toll collection system works with infrastructures on the roads, such as toll gates.
- the OBU can communicate via a DSRC (Dedicated Short Range Communication) interface, for example via a microwave, with the toll portals, whereby it is possible with this communication to reconstruct which sections of the track were driven by the OBU.
- Infrastructure-based systems are known in which the localization unit actively transmits signals to the toll portals and transmits these position data obtained in this manner to a central processing unit or a central computer network for the purpose of calculating tolls.
- infrastructure-based systems are also known in which the localization unit, on the basis of the received position information of the toll portals, debits a credit that was communicated to the mobile detection unit, for example via a prepaid card, from the prepayment card.
- the invention also relates to mobile detection units which are used in these systems and whose localization unit does not work together with a satellite positioning system but with infrastructure arranged on the tolled road, for example toll gates.
- the mobile detection units are in this case also equipped with a transmitting / receiving unit. This can also work according to the GSM standard.
- the localization unit and the transceiver unit can also coincide, for example in the form of the already known DSRC interface.
- a communication of the transmitting / receiving unit with the central computer unit or the central computer network is only possible if there is a data connection with the roadside infrastructure, so only briefly, for example, when driving through the toll gates.
- toll collection system Regardless of what type of toll collection system is GNSS based or infrastructure based, different types of charging and billing of toll data are known, depending on the toll operator. Each toll collection system of a toll operator therefore requires the transmission of different data over the data link.
- toll collection systems are known in which the position data acquired by the localization unit are evaluated directly by the OBU, ie, these are compared directly by the OBU with geodata stored in the OBU.
- the OBU decides whether toll roads have been covered or not, ie it identifies those routes or stretch sections that are subject to toll and were driven by the OBU or the corresponding vehicle.
- These data can then also be linked to the same tariff data either by the OBU in order to calculate a toll amount, which is then transmitted either via the data connection to the central processing unit or to the central computer network, where then only the offsetting takes place as such or is immediately debited by the OBU from a prepaid card.
- This system requires a sufficient computing power and sufficient space equipped OBU, since on the one hand all geodata of the toll route network must be stored in the OBU and on the other hand, the calculation of whether toll roads were traveled, also takes place in the OBU. In the event that the calculation of the toll due takes place in the OBU, additional computing power is required.
- an advantage of such an embodiment is the fact that only the toll fee data has to be transmitted to the central processing unit or the central computer network. A transfer of the location data determined by the localization unit to the central processing unit or the central computer network is not required.
- changes in geodata or toll rates require updating them in each OBU via the data link. With such changes, however, the required data transfer can be kept relatively low, by transmitting only those data which have been subjected to a change.
- the other type of evaluation (central system) of the position data acquired by the localization unit provides that it is substantially unprocessed in its entirety, but possibly processed, for example encrypted and / or compressed, via the data connection to the central processing unit or the central computer network submit and evaluate the evaluation centrally.
- This system has the advantage that changes in the geodata or the toll tariffs can be very easily entered into the central processing unit or the central computer network and thus no update of each operating OBU is required.
- the system has the disadvantage that a great many position data, especially in the case of the use of the OBU in a GNSS toll collection system, to the central Computing unit or the central computer network must be transferred.
- each OBU is provided with software.
- this controls the communication with the toll collection system (central processing unit or central computer network) of the toll operator, and on the other hand, this software also takes over the control of the localization unit and, if appropriate, the evaluation of the position data obtained by means of the localization unit by means of these with the geodata optionally stored in the OBU compares and, if necessary, also calculates the toll to be paid.
- toll collection system central processing unit or central computer network
- each OBU is issued by the toll operator responsible for a particular area (usually the territory of a state).
- This OBU will then, provided it contains up-to-date software, meet all the requirements that make the use of this OBU in the toll collection system's toll collection system possible.
- a different toll collection system of another toll operator operates with an infrastructure based system.
- each toll operator specific OBUs are used because each toll operator uses a different software to control the mobile detection units and each toll operator specific data structures are used, which are not compatible with each other ,
- OBU mobile detection unit
- the mobile detection unit is equipped with a first, the operation only in a first toll collection system enabling software, as well as with a basic software, the operation in addition to the first toll collection system in at least one different toll collection system allows, wherein the mobile detection unit is selectively switchable between an operation by means of the first software and the basic software.
- the basic software thus enables the operation of a single OBU in different toll collection systems. It is not necessary for the base software to have full functionality in the different toll collection system. Rather, it is sufficient that an application of the OBU is possible in the toll collection system different from the first toll collection system, in order then to be able to carry out different operations in the different toll collection system, depending on the functionality of the basic software.
- the mobile detection unit is equipped with at least one additional software which allows operation exclusively in the toll collection system different from the first toll collection system, wherein the mobile detection unit selectively switches between operation by means of the first software, the basic software and the other software is switchable.
- Mobile detection units can Thus, even before the issue with different software to be equipped, each software is only suitable for the operation of the OBU in a toll collection system of a specific toll operator.
- the OBU changes from a toll collection system of a toll operator to the toll collection system of an operator different from the first operator, this is done by interposing the basic software which temporarily takes control of the OBU until it is ensured that the OBU is in the toll collection system the software required by the different operator can be toggled.
- this is done automatically, so without the intervention of the toll participant.
- the mobile detection unit can determine that the first toll collection area is leaving, whereupon the first software automatically switches over to the basic software, which subsequently controls the mobile detection unit and thus its communication with the different toll collection systems.
- the characterizing features of claim 4 provide that by means of the basic software, a data connection between the mobile detection unit and a central processing unit or a central computer network of the first toll collection system different toll collection system can be produced. This guarantees that the mobile detection unit is in a position to make contact with any toll collection system, irrespective of its structure (GNSS based, infrastructure-based, centralized system, decentralized system), and to take on various functionalities.
- the mobile detection unit OBU
- the characterizing features of claim 5 that by means of the basic software, another, an operation the mobile detection unit can be loaded onto the mobile detection unit exclusively in the software and / or tariff data and / or geodata that makes the first toll collection system different from the toll collection system (MX).
- MX toll collection system
- position data determined via the localization unit by means of the basic software can be transmitted via the data connection to the central processing unit or to the central computer network.
- the basic software already position data to a central processing unit or Send a central computer network of the toll collection system.
- the basic software does not have full functionality, it is thus ensured that no position data are lost and therefore not billed even in the time period in which no - current - further software is available for operation in the different toll collection system in the OBU.
- the characterizing features of claim 8 provide that the location unit is part of a satellite-based navigation system and / or an infrastructure-based navigation system. Thereby, the mobile detection unit can be operated in all toll collection systems, regardless of which system is used for position data determination. Thus, the hardware requirements are met that allow use of the OBU in toll collection systems of different toll operators.
- the basic software SB is a module of the first software S1 and / or the further software SW.
- the basic software and the first software or basic software and further software each have their own extended first software or extended further software, each having the same functionality as if the first software and basic software or further software and basic software each one from each other independent software would be. Switching between the individual software variants then takes place by switching to the respective modules.
- the characterizing features of claim 10 describe a method for operating a mobile detection unit (OBU) according to one of claims 1 to 9 in the scope of different toll collection systems. It is provided that when changing from the scope of a first toll collection system in the scope of a different toll collection system, the operation of the mobile detection unit is taken from a basic software, which of the first software, preferably automatically, is switched, and by means of the basic software, a data connection between the mobile detection unit (OBU) and a central processing unit or a central computer network of the different toll collection system is made. Switching to the basic software and establishing a data connection to the toll collection system of the different toll operator ensures that at least rudimentary communication can take place between the OBU and the different toll collection system.
- the basic software can be kept very slim for this purpose and should only have low functionality according to a preferred embodiment of the invention. However, it should in any case ensure that position data collected by the OBU during its movement in the various toll system are not lost and thus no tolling takes place on this position data.
- the base software exchanges position data of the mobile detection unit determined at least via the localization unit for the duration of its operation in the toll collection system that is different from the first toll collection system. This ensures that these position data, which are already being billed, are not lost.
- Such a method lends itself, for example, in the event that the different toll collection system is a centrally organized system in which the position data are centrally processed further.
- the inventive method provides that the base software after its activation and production of the data connection with the toll collection system different from the first toll collection system loads an exclusively in the various toll collection system operation enabling further software on the mobile detection unit and the operation of the mobile detection unit is then passed from the basic software to the other software.
- This ensures that the mobile detection unit in each toll collection system, in which the base software can establish a data connection with the central processing unit or the central computer network, automatically also provides the further functionality provided for communication in this toll collection system, having full functionality.
- the base software after its activation and production of the data connection with the various toll collection system for software updates for the only in the first toll collection system different toll collection system operation enabling further software searches and these on demand the mobile detection unit loads. In this case, it is not necessary to load all other software on the mobile detection unit, but only those changes that have been made to the other software since the last operation of the other software in this toll collection system.
- the operation of the mobile detection unit is transferred from the basic software to the version of the further software already stored in the mobile detection unit.
- the position data collected in the meantime are buffered by the basic software or transmitted to the central processing unit or a central computer network for further processing and thus the Not to miss the toll.
- the position data determined and buffered by the basic software during operation within the different toll collection system are further processed by means of the further software.
- This variant of the method according to the invention is particularly suitable for decentralized toll collection systems.
- Claim 18 relates to a toll collection system comprising mobile detection units (OBUs) for locating a vehicle within the toll collection system, wherein the mobile detection units for the purpose of localization with position information radiating devices are connected and connected to a central processing unit or a central computer network, which via a data connection are connected to the mobile detection units and in which at least one of the mobile detection units are equipped with a first, the operation only in a first toll collection system enabling software, and with a basic software, which additionally operation to the first toll collection system also in at least one different toll collection system allows, wherein the mobile detection unit is selectively switchable between an operation by means of the first software and the basic software.
- OBUs mobile detection units
- the mobile detection unit prefferably be equipped with at least one additional software which allows operation exclusively in the toll collection system different from the first toll collection system, wherein the mobile detection unit optionally switches between operation by means of the first software, the basic software and the other software is switchable.
- the switching between the individual software versions stored in the mobile detection unit is carried out automatically according to claim 20.
- a first toll collection system M1 is operated by a toll operator 1.
- this may be the toll collection system of a state or the toll collection system of a city.
- the different toll collection system MX is operated by a toll operator X different from the first toll operator 1. This may, for example, be the toll collection system of another state or the toll collection system of the surrounding area surrounding the above-mentioned city.
- the two toll collection systems M1 and MX can build on technically the same basis.
- both may be GNSS based systems, ie Systems operating by means of a satellite positioning system.
- the two systems can also be decentralized systems in both cases, ie systems in which the mobile detection unit (OBU) carries out the processing of the determined position data by comparison with the geodata stored in the mobile detection unit and makes corresponding charge data ,
- OBU mobile detection unit
- the two toll collection systems M1 and MX can also build on a technically different basis.
- the toll collection system M1 may be a decentralized, GNSS-based system
- toll collection system MX may be an infrastructure-based system that centrally processes the position data determined by the mobile detection unit.
- the mobile detection unit is equipped for this purpose with a localization unit for position determination, as well as with a transmitting / receiving unit, which can communicate via a data connection with a central processing unit or a central computer network of a toll collection system.
- the transmitting / receiving unit can operate, for example, according to the GSM standard, or it can also coincide with the localization unit in the case of infrastructure-based systems and operate according to the DSRC standard.
- the software S1 is required to operate a mobile detection unit in the toll collection system M1 and another software SW is required to operate a mobile detection unit in the toll collection system MX.
- the software S1 serves exclusively to operate a mobile detection unit in the toll collection system M1 and the further software SW exclusively for the operation of a mobile detection unit in the toll collection system MX.
- the mobile detection unit is equipped with a basic software SB, which makes possible at least rudimentary communication of the mobile detection unit in each toll collection system, thus also in the toll collection systems M1 and MX.
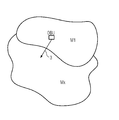
- the mobile detection unit moves along the arrow 3 from the toll collection system M1 into the toll collection system MX.
- the leaving of the toll collection system M1 is detected automatically, for example, by comparing the determined position data with stored geodata, by driving through a suitably positioned toll portal or by detection of another GSM radio network.
- the mobile detection unit which may optionally already be equipped with the further software SW, according to the invention switches automatically to a base software SB when it enters the toll collection system MX or is initiated by the first software S1.
- the basic software temporarily takes control of the mobile detection unit and thus of the localization unit in order to collect position data.
- the mobile detection unit is already equipped with a further software SW, for example, from previous stays in the area of the toll collection system MX, causes the base software SB an update of this already stored in the mobile detection unit further software SW via the data connection.
- the basic software SB also causes an update of geodata and / or tariff data stored in the mobile detection unit.
- the position data collected during the time period in which the control of the mobile detection unit is performed by the base software SB, in the event that the toll collection system MX is a central toll system, is evaluated by the data connection already established by the base software SB transmitted to the central processing unit or the central computer network of the toll collection system MX, in the event that it is a decentralized toll system, the collected position data from the base software SB are cached in the mobile detection unit and subsequently for evaluation to the, full Passing functionality, updated or reloaded, additional software SW passed.
- the basic software SB is a module of the first software S1 and / or the further software SW, so that the basic software SB and the first software S1 or the basic software SB and the further software SW form an extended first software or an extended further software.
- the extended first software or the extended further software then corresponds in its functionality to a combination of the first software S1 and the basic software SB or the further software SW and the basic software SB.
- the basic software or the corresponding module of the extended first software S1 or the extended further software SW has the advantage that it or it, since only minimal functionality is required, can be kept very small, and thus occupies very little space. It can be easily and quickly implemented by different toll operators into existing toll collection systems without the software S1 or SW or the corresponding module of the extended first software S1 or the extended further software SW required for operation in the toll collection system M1 or MX is or must be, must or must be changed.
Landscapes
- Engineering & Computer Science (AREA)
- Computer Networks & Wireless Communication (AREA)
- Business, Economics & Management (AREA)
- Finance (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Devices For Checking Fares Or Tickets At Control Points (AREA)
- Traffic Control Systems (AREA)
Abstract
Mobile Detektionseinheit (OBU) eines elektronischen Mauterfassungssystems mit einer Lokalisierungseinheit sowie einer Sende/Empfangseinheit zum Datenaustausch mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund. Um eine mobile Detektionseinheit (OBU) vorzusehen, die einen Betrieb der mobilen Detektionseinheit in Mauterfassungssystemen unterschiedlicher Mautbetreiber mit unterschiedlichen Anforderungen sowohl im Hardwarebereich als auch im Softwarebereich ermöglicht, ohne die bereits existierenden Mauterfassungssysteme wesentlich abändern bzw. vereinheitlichen zu müssen, ist die mobile Detektionseinheit die mit einer ersten, den Betrieb ausschließlich in einem ersten Mauterfassungssystem (M1) ermöglichenden Software (S1) ausgestattet ist, sowie mit einer Basissoftware (SB), welche den Betrieb zusätzlich zu dem ersten Mauterfassungssystem (M1) auch in zumindest einem dazu verschiedenen Mauterfassungssystem (MX) ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software (S1) und der Basissoftware (SB) umschaltbar ist.
Description
- Die vorliegende Erfindung betrifft eine mobile Detektionseinheit (OBU) eines elektronischen Mauterfassungssystems mit einer Lokalisierungseinheit sowie einer Sende/Empfangseinheit zum Datenaustausch mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund gemäß dem Oberbegriff des Anspruchs 1 sowie ein Verfahren zum Betreiben der mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme gemäß dem Oberbegriff des Anspruchs 10, sowie gemäß dem Oberbegriff des Anspruchs 18 auf ein Mauterfassungssystem, in welchem erfindungsgemäße mobile Detektionseinheiten zum Einsatz kommen.
- Mauterfassungssysteme kommen zum Einsatz, um eine festgesetzte Gebühr für die Nutzung von Straßen, Brücken, Tunnels oder anderer Infrastrukturbauwerke einzuheben. Die erhaltenen Mautgebühren dienen neben ihrer Funktionalität als zusätzliche Einnahmequelle für die öffentlichen Haushalte vorwiegend der Aufrechterhaltung bestehender Infrastruktur sowie der Finanzierung zukünftiger Straßenbauprojekte. Über die Vergebührung der Straßenbenutzung kann weiters eine Internalisierung von externen Folgekosten des Verkehrsbetriebes, die vom Verursacher selbst nicht vollständig getragen werden, erzielt werden. So können etwa ökologische und soziale Kosten zufolge Lärm- und Luftverschmutzung sowie die aus Unfällen resultierenden Ressourcenausfallkosten mittels entsprechender Mautveranschlagung abgegolten werden.
- Darüber hinaus soll mittels flächendeckender Mauterfassungssysteme eine Entlastung der Umwelt von Verkehrsemissionen erreicht werden, indem für die motorisierte Verkehrsteilnahme ein adäquater Preis festgesetzt wird, um den LKW-Schwerverkehr solcherart zur Nutzung anderer Transportwege wie beispielsweise der Schiene oder Verbesserung der Vertriebslogistik zu motivieren. Da Mauterfassungssysteme aber ebenso auch den Individualverkehr durch PKW-Benutzer betreffen, wird der ökologische Aspekt generell ins öffentliche Bewusstsein gehoben und soll einer langfristigen Strategie zur CO2-Reduktion dienen.
- Nutzungsabhängige Mautsysteme zeichnen sich dadurch aus, dass der zu entrichtende Mautbetrag von der tatsächlich erfolgten Streckennutzung abhängig ist. Der Mautbetrag kann dabei anhand tatsächlich zurückgelegter Entfernungen, durchfahrener Streckenabschnitte, Tunneldurchquerungen oder beispielsweise auch zeitlicher Aufenthalt in bestimmten Zonen errechnet werden. Es ist ebenfalls möglich, entfernungsbezogene Gebühren anhand der zeitlichen Frequentierung von Verkehrsstrecken so zu gewichten, dass beispielsweise für eine Straßennutzung während der Hauptverkehrszeiten bzw. des Berufsverkehrs ein höherer Tarif verrechnet wird als für eine Nutzung abseits der bekannten Stoßzeiten. Es ist weiters üblich, die Höhe der Maut von verschiedenen Eigenschaften des Mautteilnehmers bzw. seines Fahrzeuges abhängig zu machen oder eine Maut bei Vorliegen bestimmter begünstigungswürdiger Eigenschaften ganz entfallen zu lassen. Als Beurteilungskriterien zur Mautbemessung werden zumeist Größe und Gewicht eines Fahrzeuges herangezogen, aber auch Unterschiede hinsichtlich der Achszahl, der Schadstoffklasse und der Art der transportierten Güter können berücksichtigt werden.
- Ebenso existieren in vielen europäischen Ländern Sondermautstrecken, bei welchen eine zusätzliche Maut vorgeschrieben wird. Eine solche zusätzliche, zur regulären Maut hinzusummierte Maut wird bei manchen Tunnels, Brücken oder Privatstraßen eingehoben, welche unter besonders kostenintensivem Einsatz errichtet wurden oder in ihrer Erhaltung besonders aufwändig sind, wie beispielsweise Gebirgsstrassen oder Tunnelstrassen.
- Bereits bekannte, nutzungsabhängige Mauterfassungssysteme arbeiten mit mobilen Detektionseinheiten, sogenannten OBUs (On Board Units). Dabei handelt es sich um Geräte, die in ein Fahrzeug eingebaut werden, um eine automatische Abrechnung von Mautgebühren innerhalb eines Mauterfassungssystems anhand der vom Fahrzeug im Mauterfassungssystem zurückgelegten Strecke zu ermöglichen, indem sie die Grundlage zur Berechnung der Mautgebühren detektieren, nämlich die zurückgelegte Wegstrecke bzw. die benutzten Streckenabschnitte. Sowohl die deutschen, französischen, italienischen und spanischen Autobahnbetreiber, als auch zunehmend weitere Länder inner- und außerhalb Europas ziehen OBUs zur Erfassung von Mautgebühren heran. Die OBUs können dabei käuflich erworben oder gemietet werden und sind mit einer für das jeweilige Mauterfassungssystem eindeutigen Kennung versehen, die im Zuge des Ausgabeprozesses, einer bestimmten natürlichen oder juristischen Person zugeordnet wird, um eine Verrechnung der angefallenen Mautgebühren zu ermöglichen.
- Prinzipiell ist der Einsatz von mobilen Detektionseinheiten in zwei Arten von Mauterfassungssystemen möglich, nämlich einerseits in GNSS (Global Navigation Satellite System) basierten Systemen und andererseits in auf Infrastruktur basierten Systemen, die in der Regel mit straßenseitig angeordneten Mautportalen arbeiten.
- Die vorliegende Erfindung bezieht sich insbesondere auf mobile Detektionseinheiten, welche zumindest eine Lokalisierungseinheit und eine Sende/Empfangseinheit aufweisen. Diese kommen in der Regel in GNSS basierten Systemen zum Einsatz.
- Die Lokalisierungseinheit dient der Bestimmung der aktuellen Position der OBU und somit des Fahrzeuges, in welchem die OBU angeordnet ist, in dem sie mit einem Satellitenpositionsbestimmungssystem kommuniziert bzw. dessen Signale empfängt. Zum Einsatz kommt dabei in der Regel das unter dem Kürzel GPS (Global Positioning System) bekannte Satellitenpositionsbestimmungssystem. Andere Satellitenpositionsbestimmungssysteme sind bereits in Planung. Die OBU kann mit Hilfe der von den Satelliten ausgestrahlten Signale eine Positionsbestimmung vornehmen. Dadurch ist es möglich, den Weg, den die OBU innerhalb eines Mauterfassungssystems zurücklegt, zu bestimmen. Die Lokalisierungseinheit kann jedoch zur Positionsbestimmung auch zusätzliche Daten wir Tachodaten oder Daten aus Gyrosensoren heranziehen. Dies insbesondere dann, wenn der Empfang der von den Satelliten ausgestrahlten Signale kurzfristig ausfällt.
- Die Sende/Empfangseinheit dient dazu, die OBU im Mauterfassungssystem anzumelden und eine Datenverbindung zu einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund herzustellen. Auf diese Art und Weise kann die OBU jene Daten an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund übertragen, welche im System des Mautbetreibers für Be- bzw. Abrechnungen der Mautgebühren erforderlich sind. Eine solche Datenübertragung kann beispielsweise nach dem GSM Standard erfolgen, der auch für die Mobiltelefonie eingesetzt wird.
- Die an zweiter Stelle genannte Art von Mauterfassungssystem arbeitet mit an den Straßen eingerichteten Infrastrukturen wie beispielsweise Mautportalen. Die OBU kann in diesem Fall über eine DSRC (Dedicated Short Range Communication) Schnittstelle, beispielsweise via Mikrowelle, mit den Mautportalen kommunizieren, wobei anhand dieser Kommunikation nachvollzogen werden kann, welche Streckenabschnitte von der OBU befahren wurden. Es sind Infrastruktur basierte System bekannt, bei welchen die Lokalisierungseinheit aktiv Signale an die Mautportale übermittelt und diese auf diese Art und Weise erhaltene Positionsdaten an eine zentrale Recheneinheit bzw. einen zentralen Rechnerverbund zwecks Mautgebührenberechnung übermitteln. Es sind aber auch Infrastruktur basierte Systeme bekannt, bei welchen die Lokalisierungseinheit aufgrund der empfangenen Positionsinformationen der Mautportale ein Guthaben, dass der mobilen Detektionseinheit beispielsweise über eine Wertkarte mitgeteilt wurde, von der Wertkarte abbucht.
- Die Erfindung bezieht sich auch auf mobile Detektionseinheiten, die in diesen Systemen zum Einsatz kommen und deren Lokalisierungseinheit nicht mit einem Satellitenpositionsbestimmungssystem zusammen arbeitet, sondern mit an der bemauteten Strasse angeordneten Infrastruktur, beispielsweise Mautportalen. Die mobilen Detektionseinheiten sind in diesem Fall ebenfalls mit einer Sende/Empfangseinheit auszurüsten. Diese kann ebenfalls nach dem GSM Standard arbeiten. Alternativ dazu können die Lokalisierungseinheit und die Sende/Empfangseinheit aber auch zusammenfallen, beispielsweise in Form der bereits bekannten DSRC Schnittstelle. In diesem Fall ist eine Kommunikation der Sende/Empfangseinheit mit der zentralen Rechnereinheit bzw. dem zentralen Rechnerverbund lediglich dann möglich, wenn eine Datenverbindung mit der straßenseitigen Infrastruktur besteht, also lediglich kurzzeitig, beispielsweise beim Durchfahren der Mautportale.
- Unabhängig davon, um welche Art von Mauterfassungssystem es sich handelt, GNSS basiert oder Infrastruktur basiert, sind, je nach Mautbetreiber, unterschiedliche Arten der Be- und Abrechung der Mautdaten bekannt. Jedes Mauterfassungssystem eines Mautbetreibers erfordert daher die Übertragung unterschiedlicher Daten über die Datenverbindung.
- So sind beispielsweise Mauterfassungssysteme bekannt, bei welche die von der Lokalisierungseinheit erfassten Positionsdaten direkt von der OBU ausgewertet werden, d.h. diese direkt von der OBU mit in der OBU gespeicherten Geodaten, verglichen werden. Die OBU entscheidet in diesem Fall, ob mautpflichtige Strecken zurückgelegt wurden oder nicht, d.h. sie identifiziert jene Strecken oder Streckabschnitte, die mautpflichtig sind und von der OBU bzw. dem entsprechenden Fahrzeug befahren wurden. Diese Daten können dann entweder ebenfalls gleich von der OBU mit entsprechenden Tarifdaten verknüpft werden, um einen Mautbetrag zu errechnen, der dann entweder über die Datenverbindung zur zentralen Recheneinheit bzw. an den zentralen Rechnerverbund übermittelt wird, wo dann nur mehr die Verrechnung als solches stattfindet oder aber sofort von der OBU von einer Wertkarte abgebucht wird.
- Dieses System (dezentrales System) erfordert eine mit ausreichend Rechenleistung und mit ausreichend Speicherplatz ausgestattete OBU, da einerseits sämtliche Geodaten des mautpflichtigen Streckennetzes in der OBU gespeichert werden müssen und andererseits die Berechnung, ob mautpflichtige Strecken befahren wurden, ebenfalls in der OBU stattfindet. Für den Fall, dass auch die Berechnung der fälligen Mautgebühr in der OBU stattfindet, ist zusätzliche Rechenleistung erforderlich. Vorteilhaft bei einer solchen Ausführungsvariante ist jedoch die Tatsache, dass lediglich die Mautgebührendaten an die zentralen Recheneinheit bzw. den zentralen Rechnerverbund übertragen werden müssen. Eine Übertragung der von der Lokalisierungseinheit ermittelten Positionsdaten an die zentralen Recheneinheit bzw. den zentralen Rechnerverbund ist nicht erforderlich. Änderungen der Geodaten bzw. der Mauttarife jedoch, erfordern die Aktualisierung derselben in jeder OBU über die Datenverbindung. Bei solchen Änderungen kann der erforderliche Datentransfer jedoch relativ gering gehalten werden, in dem nur jene Daten übertragen werden, welche einer Änderung unterworfen worden sind.
- Die andere Art der Auswertung (zentrales System) der von der Lokalisierungseinheit erfassten Positionsdaten sieht vor, diese im wesentlichen unbearbeitet in ihrer Gesamtheit, möglicherweise jedoch aufbereitet, beispielsweise verschlüsselt und/oder komprimiert, über die Datenverbindung an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund zu übermitteln und die Auswertung zentral vorzunehmen. Dieses System hat den Vorteil, dass Änderungen der Geodaten oder der Mauttarife sehr einfach in die zentrale Recheneinheit bzw. den zentralen Rechnerverbund eingegeben werden können und damit keine Aktualisierung jeder im Betrieb befindlichen OBU erforderlich ist. Das System weist jedoch den Nachteil auf, dass sehr viele Positionsdaten, insbesondere im Falle des Einsatzes der OBU in einem GNSS Mauterfassungssystem, an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund übertragen werden müssen.
- Um die beschriebenen Verfahrensschritte durchführen zu können, ist jede OBU mit einer Software versehen. Diese steuert einerseits die Kommunikation mit dem Mauterfassungssystem (zentrale Recheneinheit bzw. zentraler Rechnerverbund) des Mautbetreibers und andererseits übernimmt diese Software aber auch die Steuerung der Lokalisierungseinheit und gegebenenfalls die Auswertung der mittels der Lokalisierungseinheit erhaltenen Positionsdaten indem sie diese mit den gegebenenfalls in der OBU gespeicherten Geodaten vergleicht und gegebenenfalls auch die zu entrichtende Mautgebühr errechnet.
- Die beschriebenen Systeme funktionieren insofern gut, als jede OBU vom für ein bestimmtes Gebiet (in der Regel das Hoheitsgebiet eines Staates) zuständigen Mautbetreiber ausgegeben wird. Diese OBU erfüllt dann, vorausgesetzt sie enthält eine aktuelle Software, alle Anforderungen, welche den Einsatz dieser OBU im Mauterfassungssystem des Mautbetreibers möglich macht.
- Nicht möglich ist es jedoch, diese OBU auch im Mauterfassungssystem eines anderen, für ein anderes Gebiet (beispielsweise einen anderen Staat) zuständigen Mautbetreibers zu betreiben und zwar unabhängig davon, ob diese Mauterfassungssysteme nach dem gleichen Prinzip (GNSS basiert, infrastrukturbasiert, dezentrales System, zentrales System) arbeiten oder nicht.
- Während ein erstes Mauterfassungssystem beispielsweise nach dem GNSS System arbeitet und die Positionsdaten mittels GPS ermittelt werden, arbeitet ein dazu verschiedenes Mauterfassungssystem eines anderen Mautbetreibers mit einem auf Infrastruktur basierenden System.
- Während ein erstes Mauterfassungssystem die Auswertung gleich in der OBU vornimmt und lediglich die so ermittelten und zu verrechnenden Mautgebühren an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund übermittelt, erfordert ein dazu verschiedenes Mauterfassungssystem eine OBU, welche die Positionsdaten unbearbeitet an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund übermittelt, zwecks zentraler Bearbeitung der Daten.
- Aber auch bei nach denselben Techniken arbeitende Mauterfassungssystemen unterschiedlicher Betreiber (beispielsweise GNSS basiert, zentral organisiert) kommen jeweils mautbetreiberspezifische OBUs zum Einsatz, da jeder Mautbetreiber eine andere Software zur Steuerung der mobilen Detektionseinheiten einsetzt und jeweils mautbetreiberspezifische Datenstrukturen zum Einsatz kommen, die untereinander nicht kompatibel sind.
- Bislang ist zur Benutzung des mautpflichtigen Streckennetzes eines Mautbetreibers somit jeweils eine spezielle OBU erforderlich gewesen, welche ausschließlich in dem Mauterfassungssystem dieses Mautbetreibers betreibbar ist. Aufgrund unterschiedlicher wirtschaftlicher, technischer und politischer Randbedingungen ist der Einsatz eines flächendeckenden einheitlichen Mauterfassungssystems in Zuständigkeitsbereichen unterschiedlicher Mautbetreiber und über staatliche Grenzen hinweg nicht möglich und in naher Zukunft auch nicht verwirklichbar. Aber auch unterschiedliche lokale Randbedingungen tragen dazu bei, dass beispielsweise für eine Stadt und das daran angrenzende Umland verschiedene Mautbetreiber zuständig sein können. Dies bewirkt jedoch, dass selbst bei Mauterfassungssystemen, die geographisch benachbart angeordnet sind und nach identischen Techniken arbeiten (beispielsweise GNSS basiert, zentral organisiert), unterschiedliche mobile Detektionseinheiten in einem Fahrzeug vorhanden sein müssen.
- Es ist daher die Aufgabe der vorliegenden Erfindung die beschriebenen Nachteile zu verhindern und eine mobile Detektionseinheit (OBU) vorzusehen, die einen Betrieb der mobilen Detektionseinheit in Mauterfassungssystemen unterschiedlicher Mautbetreiber mit unterschiedlichen Anforderungen sowohl im Hardwarebereich als auch im Softwarebereich ermöglicht, ohne die bereits existierenden Mauterfassungssysteme wesentlich abändern bzw. vereinheitlichen zu müssen.
- Erfindungsgemäß wird dies mittels einer mobilen Detektionseinheit (OBU) gemäß den kennzeichnenden Merkmalen des Anspruchs 1 ermöglicht, sowie einem Verfahren zum Betreiben einer solchen mobilen Detektionseinheit gemäß den kennzeichnenden Merkmalen des Anspruchs 10 und einem Mauterfassungssystem gemäß den kennzeichnenden Merkmalen des Anspruchs 18.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 1 ist vorgesehen, dass die mobile Detektionseinheit mit einer ersten, den Betrieb ausschließlich in einem ersten Mauterfassungssystem ermöglichenden Software ausgestattet ist, sowie mit einer Basissoftware, welche den Betrieb zusätzlich zu dem ersten Mauterfassungssystem auch in zumindest einem dazu verschiedenen Mauterfassungssystem ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software und der Basissoftware umschaltbar ist. Die Basissoftware ermöglicht somit den Betrieb einer einzigen OBU in unterschiedlichen Mauterfassungssystemen. Es ist nicht erforderlich, dass die Basissoftware volle Funktionalität in dem verschiedenen Mauterfassungssystem aufweist. Vielmehr ist es ausreichend, dass eine Anmeldung der OBU in dem zu dem ersten Mauterfassungssystem verschiedenen Mauterfassungssystem möglich ist, um dann, je nach Funktionalität der Basissoftware unterschiedliche Operationen in dem verschiedenen Mauterfassungssystem ausführen zu können.
- Gemäß einer bevorzugten Ausführungsvariante der Erfindung ist vorgesehen, dass die mobile Detektionseinheit (OBU) mit zumindest einer weiteren Software ausgestattet ist, welche den Betrieb ausschließlich in dem zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software, der Basissoftware und der weiteren Software umschaltbar ist. Mobile Detektionseinheiten können so bereits vor der Ausgabe mit verschiedener Software ausgestattet sein, wobei jede Software ausschließlich für den Betrieb der OBU in einem Mauterfassungssystem eines bestimmten Mautbetreibers geeignet ist. Wechselt die OBU von einem Mauterfassungssystem eines Mautbetreibers in das Mauterfassungssystem eines vom ersten Betreiber verschiedenen Betreibers, so erfolgt dies über eine Zwischenschaltung der Basissoftware, welche temporär die Steuerung der OBU übernimmt, bis sichergestellt ist, dass nunmehr auf die für den Betrieb der OBU im Mauterfassungssystem des verschiedenen Betreibers erforderliche Software umgeschaltet werden kann.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 3 erfolgt dies automatisch, also ohne Zutun des Mautteilnehmers. Beispielsweise kann die mobile Detektionseinheit aufgrund der ermittelten Positionsdaten feststellen, dass das erste Mauterfassungsgebiet verlassen wird, worauf von der ersten Software automatisch auf die Basissoftware umgeschaltet wird, die sodann die mobile Detektionseinheit und damit deren Kommunikation mit den unterschiedlichen Mauterfassungssystemen in weiterer Folge steuert.
- Die kennzeichnenden Merkmale des Anspruchs 4 sehen vor, dass mittels der Basissoftware eine Datenverbindung zwischen der mobilen Detektionseinheit und einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund des zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystems herstellbar ist. Dadurch ist garantiert, dass die mobile Detektionseinheit in der Lage ist, mit jedem Mauterfassungssystem, unabhängig von dessen Aufbau (GNSS basiert, infrastrukturbasiert, zentrales System, dezentrales System) in Kontakt zu treten und diverse Funktionalitäten zu übernehmen.
- Für den Fall, dass die mobile Detektionseinheit (OBU) lediglich eine erste Software für den Betrieb der mobilen Detektionseinheit in einem ersten Mauterfassungssystem installiert hat, sehen die kennzeichnenden Merkmale des Anspruchs 5 vor, dass mittels der Basissoftware eine weitere, einen Betrieb der mobilen Detektionseinheit ausschließlich in dem zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem (MX) ermöglichende Software und/oder Tarifdaten und/oder Geodaten auf die mobile Detektionseinheit ladbar ist/sind. Dadurch ist gewährleistet, dass die mobile Detektionseinheit auf Ihrem Weg durch unterschiedliche Mauterfassungssysteme stets mit jener Software versorgt ist, die, die erforderliche Hardware vorausgesetzt, einen Betrieb der mobilen Detektionseinheit in dem gerade aktuellen Mauterfassungssystem ermöglicht. Des weiteren ist dafür gesorgt, dass für den Fall, dass es sich bei diesem Mauterfassungssystem um ein dezentrales System handelt, die mobile Detektionseinheiten mit den für die Berechnung der Mautgebühren erforderlichen aktuellen Tarifdaten und/oder Geodaten versorgt wird.
- Für den Fall dass die mobile Detektionseinheit bereits mit einer weiteren Software ausgestattet ist, welche einen Betrieb der mobilen Detektionseinheit in zumindest einem vom ersten Mauterfassungssystem verschiedenen Mauterfassungssystem ermöglicht, ist gemäß kennzeichnenden Merkmalen des Anspruchs 6 vorgesehen, dass mittels der Basissoftware eine aktualisierte Version der weiteren Software und/oder Tarifdaten und/oder Geodaten auf die mobile Detektionseinheit ladbar ist/sind. Auf diese Weise ist sichergestellt, dass stets die in dem verschiedenen Mauterfassungssystem gerade aktuelle Software und/oder Geodaten und/oder Tarifdaten in der mobilen Detektionseinheit vorhanden ist bzw. sind und ein Betreiben der mobilen Detektionseinheit in zu dem ersten Mauterfassungssystem verschiedenem Mauterfassungssystem ermöglicht.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 7 ist dabei vorgesehen, dass mittels der Basissoftware über die Lokalisierungseinheit ermittelte Positionsdaten über die Datenverbindung an die zentrale Recheneinheit bzw. an den zentralen Rechnerverbund übertragbar sind. Somit kann beispielsweise für die Dauer der Aktualisierung der weiteren Software oder des Herunterladens der weiteren Software, die Basissoftware bereits Positionsdaten an eine zentrale Recheneinheit bzw. einen zentralen Rechnerverbund des Mauterfassungssystems senden. Obwohl die Basissoftware keine volle Funktionalität aufweist, ist somit sichergestellt, dass auch in jener Zeitspanne, in welcher noch keine - aktuelle - weitere Software zum Betrieb in dem verschiedenen Mauterfassungssystem in der OBU vorhanden ist, keine Positionsdaten verloren gehen und somit nicht abgerechnet werden.
- Die kennzeichnenden Merkmale des Anspruchs 8 sehen vor, dass die Lokalisierungseinheit Teil eines Satelliten gestützten Navigationssystems und/oder eines auf Infrastruktur basierenden Navigationssystems ist. Dadurch kann die mobile Detektionseinheit in allen Mauterfassungssystemen betrieben werden, unabhängig davon, welches System zur Positionsdatenbestimmung eingesetzt wird. Somit sind auch die hardwaremäßigen Erfordernisse erfüllt, die einen Einsatz der OBU in Mauterfassungssystemen unterschiedlicher Mautbetreiber ermöglichen.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 9 ist vorgesehen, dass die Basissoftware SB ein Modul der ersten Software S1 und/oder der weiteren Software SW ist. Auf diese Art und Weise bilden Basissoftware und erste Software bzw. Basissoftware und weitere Software jeweils eine eigene erweiterte erste Software bzw. erweiterte weitere Software, die jeweils die gleiche Funktionalität aufweist, als ob erste Software und Basissoftware bzw. weitere Software und Basissoftware jeweils eine voneinander unabhängige Software wäre. Die Umschaltung zwischen den einzelnen Softwarevarianten erfolgt dann durch Umschaltung auf die jeweiligen Module.
- Die kennzeichnenden Merkmale des Anspruchs 10 beschreiben ein Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) gemäß einem der Ansprüche 1 bis 9 in Geltungsbereichen unterschiedlicher Mauterfassungssysteme. Dabei ist vorgesehen, dass beim Wechsel vom Geltungsbereich eines ersten Mauterfassungssystems in den Geltungsbereich eines dazu verschiedenen Mauterfassungssystems der Betrieb der mobilen Detektionseinheit von einer Basissoftware übernommen wird, auf welche von der ersten Software, vorzugsweise automatisch, umgeschaltet wird, und mittels der Basissoftware eine Datenverbindung zwischen der mobilen Detektionseinheit (OBU) und einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund des verschiedenen Mauterfassungssystems hergestellt wird. Durch die Umschaltung auf die Basissoftware und Herstellung einer Datenverbindung zum Mauterfassungssystem des verschiedenen Mautbetreibers ist sichergestellt, dass zumindest eine rudimentäre Kommunikation zwischen der OBU und dem verschiedenen Mauterfassungssystem stattfinden kann. Die Basissoftware kann zu diesem Zweck sehr schlank gehalten werden und soll gemäß einer bevorzugten Ausführungsvariante der Erfindung lediglich geringe Funktionalität aufweisen. Sie soll jedoch auf jeden Fall sicherstellen, dass Positionsdaten, welche von der OBU während ihrer Bewegung in dem verschiedenen Mautsystem gesammelt werden, nicht verloren gehen und somit betreffend diese Positionsdaten keine Bemautung erfolgt.
- In einer bevorzugten Ausführungsvariante gemäß Anspruch 11 ist vorgesehen, dass die Basissoftware für die Dauer ihres Betriebs im zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem über die Datenverbindung zumindest über die Lokalisierungseinheit ermittelte Positionsdaten der mobilen Detektionseinheit austauscht. Somit ist gewährleistet, dass diese Positionsdaten, die bereits vergebührt werden sollen, nicht verloren gehen. Ein solches Verfahren bietet sich zum Beispiel für den Fall an, dass es sich bei dem verschiedenen Mauterfassungssystem um ein zentral organisiertes System handelt, bei welchem die Positionsdaten zentral weiterverarbeitet werden.
- Gemäß einer anderen bevorzugten Ausführungsvariante gemäß Anspruch 12 ist vorgesehen, mittels der Basissoftware die während ihres Betriebs innerhalb des verschiedenen Mauterfassungssystems über die Lokalisierungseinheit ermittelten Positionsdaten in der mobilen Detektionseinheit zwischenzuspeichern. Durch die Möglichkeit, dass die Basissoftware in dem verschiedenen Mauterfassungssystem einsatzfähig ist, können somit bereits ab Eintritt der OBU in das verschiedene Mauterfassungssystem Positionsdaten zu weiteren Verarbeitung gesammelt werden.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 13 sieht das erfindungsgemäße Verfahren vor, dass die Basissoftware nach ihrer Aktivierung und Herstellung der Datenverbindung mit dem zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem eine ausschließlich in dem verschiedenen Mauterfassungssystem den Betrieb ermöglichende weitere Software auf die mobile Detektionseinheit lädt und der Betrieb der mobilen Detektionseinheit danach von der Basissoftware an die weitere Software übergeben wird. Somit ist sichergestellt, dass die mobile Detektionseinheit in jedem Mauterfassungssystem, in welchem die Basissoftware eine Datenverbindung mit der zentralen Recheneinheit bzw. dem zentralen Rechnerverbund herstellen kann, automatisch auch die zur Kommunikation in diesem Mauterfassungssystem vorgesehene, volle Funktionalität aufweisende weitere Software zur Verfügung gestellt bekommt.
- Alternativ dazu kann gemäß den kennzeichnenden Merkmalen des Anspruchs 14 vorgesehen sein, dass die Basissoftware nach ihrer Aktivierung und Herstellung der Datenverbindung mit dem verschiedenen Mauterfassungssystem nach Softwareaktualisierungen für die ausschließlich in dem zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem den Betrieb ermöglichende weitere Software sucht und diese bei Bedarf auf die mobile Detektionseinheit lädt. In diesem Fall ist es nicht erforderlich, die gesamte weitere Software auf die mobile Detektionseinheit zu laden, sondern lediglich jene Änderungen, die seit dem letzten Betrieb der weiteren Software in diesem Mauterfassungssystem an der weiteren Software vorgenommen wurden.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 15 ist vorgesehen, dass bei Vorliegen einer aktualisierten Version der weiteren Software sowie nach erfolgtem Laden dieser Version auf die mobile Detektionseinheit, der Betrieb der mobilen Detektionseinheit von der Basissoftware an die weitere Software übergeben wird, die dann die volle Funktionalität zum Betrieb der mobilen Detektionseinheit in diesem Mauterfassungssystem aufweist.
- Alternativ dazu ist gemäß den kennzeichnenden Merkmalen des Anspruchs 16 vorgesehen, dass bei Nichtvorliegen einer aktualisierten Version der weiteren Software, der Betrieb der mobilen Detektionseinheit von der Basissoftware an die bereits in der mobilen Detektionseinheit gespeicherten Version der weiteren Software übergeben wird. In diesem Fall ist zumindest sichergestellt, dass für die Zeit der Überprüfung, ob eine aktualisierte weitere Software vorhanden ist, die zwischenzeitlich gesammelten Positionsdaten, von der Basissoftware zwischengespeichert bzw. an die zentralen Recheneinheit bzw. einen zentralen Rechnerverbund zur weiteren Verarbeitung übermittelt werden und somit der Bemautung nicht entgehen.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 17 werden die mittels der Basissoftware während deren Betriebs innerhalb des verschiedenen Mauterfassungssystems ermittelten und zwischengespeicherten Positionsdaten mittels der weiteren Software weiterverarbeitet. Diese Variante des erfindungsgemäßen Verfahrens eignet sich insbesondere für dezentrale Mauterfassungssysteme.
- Anspruch 18 bezieht sich auf ein Mauterfassungssystem umfassend mobile Detektionseinheiten (OBUs) zur Lokalisierung eines Fahrzeuges innerhalb des Mauterfassungssystems, wobei die mobilen Detektionseinheiten zwecks Lokalisierung mit Positionsinformationen ausstrahlenden Einrichtungen in Verbindung bringbar sind und mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund, welche über eine Datenverbindung mit den mobilen Detektionseinheiten verbunden sind und in welchem zumindest eine der mobilen Detektionseinheiten mit einer ersten, den Betrieb ausschließlich in einem ersten Mauterfassungssystem ermöglichenden Software ausgestattet sind, sowie mit einer Basissoftware, welche den Betrieb zusätzlich zu dem ersten Mauterfassungssystem auch in zumindest einem dazu verschiedenen Mauterfassungssystem ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software und der Basissoftware umschaltbar ist.
- Gemäß den kennzeichnenden Merkmalen des Anspruchs 19 ist vorgesehen, dass die mobile Detektionseinheit mit zumindest einer weiteren Software ausgestattet ist, welche den Betrieb ausschließlich in dem zum ersten Mauterfassungssystem verschiedenen Mauterfassungssystem ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software, der Basissoftware und der weiteren Software umschaltbar ist.
- Die Umschaltung zwischen den einzelnen in der mobilen Detektionseinheit gespeicherten Softwareversionen erfolgt dabei gemäß Anspruch 20 automatisiert.
- Im Anschluss erfolgt nun eine detaillierte Beschreibung der Erfindung anhand eines Ausführungsbeispiels. Dabei zeigt:
- FIG 1 eine schematische Ansicht eines ersten und eines dazu verschiedenen Mauterfassungssystems samt OBU.
- Ein erstes Mauterfassungssystem M1 wird von einem Mautbetreiber 1 betrieben. Beispielsweise kann es sich dabei um das Mauterfassungssystem eines Staates handeln oder aber um das Mauterfassungssystem einer Stadt. Das dazu verschiedene Mauterfassungssystem MX wird von einem zum ersten Mautbetreiber 1 verschiedenen Mautbetreiber X betrieben. Dabei kann es sich beispielsweise um das Mauterfassungssystem eines anderen Staates handeln oder um das Mauterfassungssystem des die oben erwähnte Stadt umgebenden Umlandes.
- Die beiden Mauterfassungssysteme M1 und MX können dabei auf technisch gleicher Basis aufbauen. Beispielsweise kann es sich in beiden Fällen um GNSS basierte Systeme handeln, also Systeme, die mittels eines Satellitenpositionsbestimmungssystems arbeiten. Bei den beiden Systemen kann es sich des weiteren auch in beiden Fällen um dezentrale Systeme handeln, also um Systeme, bei welchen die mobile Detektionseinheit (OBU) die Verarbeitung der ermittelten Positionsdaten durch Vergleich mit den in der mobilen Detektionseinheit gespeicherten Geodaten vornimmt und entsprechende Gebührendaten vornimmt.
- Alternativ dazu können die beiden Mauterfassungssysteme M1 und MX aber auch auf technisch unterschiedlicher Basis aufbauen. So kann beispielsweise das Mauterfassungssystem M1 ein dezentral arbeitendes, GNSS basiertes System sein und Mauterfassungssystem MX ein auf Infrastruktur basierendes System, dass die von der mobilen Detektionseinheit ermittelten Positionsdaten zentral weiterverarbeitet.
- In beiden Fällen ist die mobile Detektionseinheit zu diesem Zweck mit einer Lokalisierungseinheit zur Positionsbestimmung ausgestattet, sowie mit einer Sende/Empfangseinheit, die über eine Datenverbindung mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund eines Mauterfassungssystems kommunizieren kann. Die Sende/Empfangseinheit kann dabei beispielsweise nach dem GSM Standard arbeiten, oder sie kann im Falle von Infrastruktur basierten Systemen auch mit der Lokalisierungseinheit zusammenfallen und nach dem DSRC Standard arbeiten.
- Abhängig von den jeweiligen technischen Vorraussetzungen der Mauterfassungssysteme ist zum Betrieb einer mobilen Detektionseinheit im Mauterfassungssystem M1 die Software S1 erforderlich und zum Betrieb einer mobilen Detektionseinheit im Mauterfassungssystem MX eine weitere Software SW. Die Software S1 dient dabei ausschließlich zum Betrieb einer mobilen Detektionseinheit im Mauterfassungssystem M1 und die weitere Software SW ausschließlich zum Betrieb einer mobilen Detektionseinheit im Mauterfassungssystem MX.
- Bislang musste somit ein Benutzer, der vom Mauterfassungssystem M1 in das Mauterfassungssystem MX wechselt, stets zwei unterschiedliche mobile Detektionseinheiten in seinem Fahrzeug mitführen, nämlich eine für jedes Mauterfassungssystem M1, MX. Selbst für den beschriebenen Fall, dass beide Mauterfassungssysteme M1 und MX auf technisch gleicher Basis aufbauen, waren bislang aufgrund der unterschiedlichen Softwareanforderungen unterschiedliche mobile Detektionseinheiten erforderlich.
- Erfindungsgemäß ist daher vorgesehen, dass die mobile Detektionseinheit mit einer Basissoftware SB ausgestattet ist, die eine zumindest rudimentäre Kommunikation der mobilen Detektionseinheit in jedem Mauterfassungssystem, somit auch in den Mauterfassungssystemen M1 und MX möglich macht.
- In FIG1 bewegt sich die mobile Detektionseinheit (OBU) entlang des Pfeils 3 vom Mauterfassungssystem M1 in das Mauterfassungssystem MX. Das Verlassen des Mauterfassungssystems M1 wird dabei automatisch erkannt, beispielsweise durch Vergleich der ermittelten Positionsdaten mit gespeicherten Geodaten, durch Durchfahren eines entsprechend positionierten Mautportals oder durch Detektion eines anderen GSM Funknetzes. Die mobile Detektionseinheit, welche wahlweise bereits mit der weiteren Software SW ausgestattet sein kann, schaltet erfindungsgemäß beim Übertritt in das Mauterfassungssystem MX automatisch auf eine Basissoftware SB um bzw. wird dies von der ersten Software S1 veranlasst. Beim Übertritt in das Mauterfassungssystem MX übernimmt die Basissoftware kurzzeitig die Steuerung der mobilen Detektionseinheit und damit auch der Lokalisierungseinheit, um Positionsdaten zu sammeln. Gleichzeitig veranlasst sie die Herstellung einer Datenverbindung zu einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund des Mauterfassungssystems MX und veranlasst das Laden einer weiteren Software SW auf die mobile Detektionseinheit, um deren volle Funktionsfähigkeit im Mauterfassungssystem MX herstellen zu können.
- Alternativ, für den Fall, dass die mobile Detektionseinheit bereits mit einer weiteren Software SW ausgestattet ist, beispielsweise aus früheren Aufenthalten im Bereich des Mauterfassungssystems MX, veranlasst die Basissoftware SB eine Aktualisierung dieser bereits in der mobilen Detektionseinheit gespeicherten weiteren Software SW über die Datenverbindung.
- Je nach technischer Basis des Mauterfassungssystems MX (zentral/dezentral) veranlasst die Basissoftware SB außerdem eine Aktualisierung von in der mobilen Detektionseinheit gespeicherten Geodaten und/oder Tarifdaten.
- Nachdem mittels der Basissoftware SB sichergestellt ist, dass die mobile Detektionseinheit über jeweils aktuellste Datenbestände verfügt, die zum Betrieb der mobilen Detektionseinheit im Mauterfassungssystem MX erforderlich sind, erfolgt erfindungsgemäß eine Umschaltung auf die weitere Software SW, welche ausschließlich für den Betrieb der mobilen Detektionseinheit im Mauterfassungssystem MX dient und hierfür volle Funktionalität aufweist.
- Die während jener Zeitspanne, in welcher die Steuerung der mobilen Detektionseinheit durch die Basissoftware SB erfolgt, gesammelten Positionsdaten werden dabei, für den Fall, dass es sich beim Mauterfassungssystem MX um ein zentrales Mautsystem handelt, über die bereits von der Basissoftware SB aufgebaute Datenverbindung zur Auswertung an die zentrale Recheneinheit bzw. den zentralen Rechnerverbund des Mauterfassungssystems MX übermittelt, für den Fall, dass es sich um ein dezentrales Mautsystem handelt, werden die gesammelten Positionsdaten von der Basissoftware SB in der mobilen Detektionseinheit zwischengespeichert und in weiterer Folge zur Auswertung an die, volle Funktionalität aufweisende, aktualisierte oder neu geladene, weitere Software SW übergeben.
- Erfindungsgemäß kann auch vorgesehen sein, dass die Basissoftware SB ein Modul der ersten Software S1 und/oder der weiteren Software SW ist, so dass die Basissoftware SB und die erste Software S1 bzw. die Basissoftware SB und die weitere Software SW eine erweiterte erste Software bzw. eine erweiterte weitere Software bilden. Die erweiterte erste Software bzw. die erweiterte weitere Software entspricht dann in ihrer Funktionalität einer Kombination der ersten Software S1 und der Basissoftware SB bzw. der weiteren Software SW und der Basissoftware SB.
- In diesem Fall erfolgt dann die oben beschriebene Umschaltung zwischen der ersten Software S1 und der Basissoftware SB indem zwischen den jeweiligen Modulen der ersten erweiterten Software umgeschaltet wird. Gleich verhält es sich mit der erweiterten weiteren Software.
- Die Basissoftware bzw. das entsprechende Modul der erweiterten ersten Software S1 oder der erweiterten weiteren Software SW hat den Vorteil, dass sie bzw. es, da nur minimale Funktionalität gefordert wird, sehr klein gehalten werden kann, und somit sehr wenig Speicherplatz belegt. Sie kann von unterschiedlichen Mautbetreibern sehr einfach und schnell in bestehende Mauterfassungssysteme implementiert werden, ohne dass die Software S1 bzw. SW bzw. das entsprechende Modul der erweiterten ersten Software S1 oder der erweiterten weiteren Software SW, welche zum Betrieb im Mauterfassungssystem M1 bzw. MX erforderlich ist bzw. sind, geändert werden muss bzw. müssen.
-
- 1
- Mautbetreiber
- 3
- Pfeil
- GSM
- Funknetz
- M1
- Mauterfassungssystem
- MX
- Mauterfassungssystem
- OBU
- Detektionseinheit
- SW
- Software
- S1
- Software
- SB
- Basissoftware
- X
- Mautbetreiber
Claims (20)
- Mobile Detektionseinheit (OBU) eines elektronischen Mauterfassungssystems mit einer Lokalisierungseinheit sowie einer Sende/Empfangseinheit zum Datenaustausch mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund, dadurch gekennzeichnet, dass sie mit einer ersten, den Betrieb ausschließlich in einem ersten Telematiksystem, insbesondere Mauterfassungssystem (M1) ermöglichenden Software (S1) ausgestattet ist, sowie mit einer Basissoftware (SB), welche den Betrieb zusätzlich zu dem ersten Mauterfassungssystem (M1) auch in zumindest einem dazu verschiedenen Mauterfassungssystem (MX) ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software (S1) und der Basissoftware (SB) umschaltbar ist.
- Mobile Detektionseinheit (OBU) nach Anspruch 1,
dadurch gekennzeichnet, dass sie mit zumindest einer weiteren Software (SW) ausgestattet ist, welche den Betrieb, insbesondere im Mauterfassungssystem (M1) verschiedenen Mauterfassungssystem (MX) ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software (S1), der Basissoftware (SB) und der weiteren Software (SW) umschaltbar ist. - Mobile Detektionseinheit (OBU) nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dass die Umschaltung automatisch erfolgt. - Mobile Detektionseinheit (OBU) nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass mittels der Basissoftware (SB) eine Datenverbindung zwischen der mobilen Detektionseinheit (OBU) und einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund des ersten Mauterfassungssytems (M1) und/oder einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund eines zum ersten Mauterfassungssystems (M1) verschiedenen Mauterfassungssystems (MX) herstellbar ist.
- Mobile Detektionseinheit (OBU) nach einem der Ansprüche 1 sowie 3 oder 4, dadurch gekennzeichnet, dass mittels der Basissoftware (SB) eine weitere, einen Betrieb der mobilen Detektionseinheit (OBU) ausschließlich in dem zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystem (MX) ermöglichende Software (SW) und/oder Tarifdaten und/oder Geodaten auf die mobile Detektionseinheit (OBU) ladbar ist/sind.
- Mobile Detektionseinheit (OBU) nach einem der Ansprüche 2 bis 4, dadurch gekennzeichnet, dass mittels der Basissoftware (SB) eine aktualisierte Version der weiteren Software (SW) und/oder Tarifdaten und/oder Geodaten auf die mobile Detektionseinheit (OBU) ladbar ist/sind.
- Mobile Detektionseinheit (OBU) nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass mittels der Basissoftware (SB) über die Lokalisierungseinheit ermittelte Positionsdaten über die Datenverbindung an die zentrale Recheneinheit bzw. an den zentralen Rechnerverbund übertragbar sind.
- Mobile Detektionseinheit (OBU) nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass die Lokalisierungseinheit Teil eines Satelliten gestützten Navigationspositionsbestimmungssystems und/oder eines auf Infrastruktur basierenden Positionsbestimmungssystems ist.
- Mobile Detektionseinheit (OBU) nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass die Basissoftware (SB) ein Modul der ersten Software (S1) und/oder der weiteren Software (SW) ist.
- Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) gemäß einem der Ansprüche 1 bis 9 in Geltungsbereichen unterschiedlicher Mauterfassungssysteme (M1, MX), dadurch gekennzeichnet, dass beim Wechsel vom Geltungsbereich eines ersten Mauterfassungssystems (M1) in den Geltungsbereich eines dazu verschiedenen Mauterfassungssystems (MX) der Betrieb der mobilen Detektionseinheit (OBU) von einer Basissoftware (SB) übernommen wird, auf welche von der ersten Software (S1), vorzugsweise automatisch, umgeschaltet wird, und mittels der Basissoftware eine Datenverbindung zwischen der mobilen Detektionseinheit (OBU) und einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund des verschiedenen Mauterfassungssystems (MX) hergestellt wird.
- Verfahren nach Anspruch 10,
dadurch gekennzeichnet, dass die Basissoftware (SB) für die Dauer ihres Betriebs im zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystem (MX) über die Datenverbindung zumindest über die Lokalisierungseinheit ermittelte Positionsdaten der mobilen Detektionseinheit (OBU) austauscht. - Verfahren nach Anspruch 9,
dadurch gekennzeichnet, dass mittels der Basissoftware (SB) die während ihres Betriebs innerhalb des verschiedenen Mauterfassungssystems (MX) über die Lokalisierungseinheit ermittelten Positionsdaten in der mobilen Detektionseinheit (OBU) zwischengespeichert werden. - Verfahren nach einem der Ansprüche 10 bis 12,
dadurch gekennzeichnet, dass die Basissoftware (SB) nach ihrer Aktivierung und Herstellung der Datenverbindung mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund eines zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystems (MX) eine ausschließlich in dem verschiedenen Mauterfassungssystem (MX) den Betrieb ermöglichende weitere Software (SW) auf die mobile Detektionseinheit (OBU) lädt und der Betrieb der mobilen Detektionseinheit (OBU) danach von der Basissoftware (SB) an die weitere Software (SW) übergeben wird. - Verfahren nach einem der Ansprüche 10 bis 12,
dadurch gekennzeichnet, dass die Basissoftware (SB) nach ihrer Aktivierung und Herstellung der Datenverbindung mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund eines zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystems (MX) nach Softwareaktualisierungen für die ausschließlich in dem zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystem (MX) den Betrieb ermöglichende weitere Software (SW) sucht und diese bei Bedarf auf die mobile Detektionseinheit lädt. - Verfahren nach Anspruch 14,
dadurch gekennzeichnet, dass bei Vorliegen einer aktualisierten Version der weiteren Software (SW) sowie nach erfolgtem Laden dieser Version auf die mobile Detektionseinheit (OBU), der Betrieb der mobilen Detektionseinheit (OBU) von der Basissoftware (SB) an die weitere Software (SW) übergeben wird. - Verfahren nach Anspruch 14,
dadurch gekennzeichnet, dass bei Nichtvorliegen einer aktualisierten Version der weiteren Software (SW), der Betrieb der mobilen Detektionseinheit (OBU) von der Basissoftware (SB) an die bereits in der mobilen Detektionseinheit (OBU) gespeicherte Version der weiteren Software (SW) übergeben wird. - Verfahren nach einem der Ansprüche 12 bis 16,
dadurch gekennzeichnet, dass die mittels der Basissoftware (SB) während deren Betriebs innerhalb des verschiedenen Mauterfassungssystems (MX) ermittelten und in der mobilen Detektionseinheit zwischengespeicherten Positionsdaten mittels der weiteren Software (SW) weiterverarbeitet werden. - Mauterfassungssystem umfassend mobile Detektionseinheiten (OBUs) zur Lokalisierung eines Fahrzeuges innerhalb des Mauterfassungssystems, wobei die mobilen Detektionseinheiten zwecks Lokalisierung mit Positionsinformationen ausstrahlenden Einrichtungen in Verbindung bringbar sind und mit einer zentralen Recheneinheit bzw. einem zentralen Rechnerverbund, welche über eine Datenverbindung mit den mobilen Detektionseinheiten (OBUs) verbunden sind, dadurch gekennzeichnet, dass zumindest eine der mobilen Detektionseinheiten (OBUs) mit einer ersten, den Betrieb ausschließlich in einem ersten Mauterfassungssystem (M1) ermöglichenden Software (S1) ausgestattet ist, sowie mit einer Basissoftware (SB), welche den Betrieb zusätzlich zu dem ersten Mauterfassungssystem (M1) auch in zumindest einem dazu verschiedenen Mauterfassungssystem (MX) ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software (S1) und der Basissoftware (SB) umschaltbar ist.
- Mauterfassungssystem nach Anspruch 18,
dadurch gekennzeichnet, dass die mobile Detektionseinheit (OBU) mit zumindest einer weiteren Software (SW) ausgestattet ist, welche den Betrieb ausschließlich in dem zum ersten Mauterfassungssystem (M1) verschiedenen Mauterfassungssystem (MX) ermöglicht, wobei die mobile Detektionseinheit wahlweise zwischen einem Betrieb mittels der ersten Software (S1), der Basissoftware (SB) und der weiteren Software (SW) umschaltbar ist. - Mauterfassungssystem nach einem der Ansprüche 18 oder 19,
dadurch gekennzeichnet, dass die Umschaltung zwischen der ersten Software (S1), der Basissoftware (SB) und der weiteren Software (SW) automatisiert erfolgt.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE200510055835 DE102005055835A1 (de) | 2005-11-23 | 2005-11-23 | Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP1804216A1 true EP1804216A1 (de) | 2007-07-04 |
Family
ID=37728385
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP06121791A Withdrawn EP1804216A1 (de) | 2005-11-23 | 2006-10-05 | Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP1804216A1 (de) |
| DE (1) | DE102005055835A1 (de) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2184716A3 (de) * | 2008-11-05 | 2013-05-22 | Robert Bosch GmbH | Verfahren zur automatischen Abrechnung in einem Gebührenerhebungs- oder Mautsystem |
| EP2242024B1 (de) | 2009-04-14 | 2015-02-25 | Kapsch TrafficCom AG | Verfahren, Komponenten und Systeme zum Erzeugen von Mauttransaktionen |
| CN112562104A (zh) * | 2020-11-26 | 2021-03-26 | 东南大学 | 一种可编程自适应单片式车载单元 |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102007045479A1 (de) * | 2007-09-21 | 2009-04-02 | Deutsche Telekom Ag | Verfahren zur Ermittlung streckenbezogener Straßenbenutzungsentgelte mittels einer Anordnung aus Fahrzeugendgerät und Dienstezentrale |
| EP2892030B1 (de) * | 2014-01-02 | 2018-03-14 | Toll Collect GmbH | Verfahren, Einrichtung und Mautsystem zur Erkennung des Befahrens von Streckenabschnitten durch ein Fahrzeug |
| EP3038062B1 (de) * | 2014-12-23 | 2021-09-01 | Toll Collect GmbH | Verfahren und Fahrzeugeinrichtungen zur DSRC-Kommunikation |
| KR102032203B1 (ko) | 2015-11-10 | 2019-10-15 | 쌩-고벵 글래스 프랑스 | 통행료 결제 시스템을 위한 차량 안테나 페인 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2708764A1 (fr) * | 1993-07-29 | 1995-02-10 | Cga Hbs | Terminal portatif autoconfigurable à carte à mémoire. |
| DE10104499A1 (de) * | 2001-01-31 | 2002-08-14 | Daimler Chrysler Ag | Strassengebührenerfassungssystem |
| EP1385126A1 (de) * | 2002-06-25 | 2004-01-28 | DaimlerChrysler AG | Vorrichtung zur Bestimmung von Benutzungsgebühren und Gebührenerfassungssystem |
| DE202004004379U1 (de) * | 2004-03-18 | 2004-07-01 | T-Mobile Deutschland Gmbh | Elektronisches Mautsystem für Verkehrswege |
| EP1630747A2 (de) * | 2004-08-31 | 2006-03-01 | Fela Management AG | Verfahren und Vorrichtung zur Mauterhebung |
-
2005
- 2005-11-23 DE DE200510055835 patent/DE102005055835A1/de not_active Ceased
-
2006
- 2006-10-05 EP EP06121791A patent/EP1804216A1/de not_active Withdrawn
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2708764A1 (fr) * | 1993-07-29 | 1995-02-10 | Cga Hbs | Terminal portatif autoconfigurable à carte à mémoire. |
| DE10104499A1 (de) * | 2001-01-31 | 2002-08-14 | Daimler Chrysler Ag | Strassengebührenerfassungssystem |
| EP1385126A1 (de) * | 2002-06-25 | 2004-01-28 | DaimlerChrysler AG | Vorrichtung zur Bestimmung von Benutzungsgebühren und Gebührenerfassungssystem |
| DE202004004379U1 (de) * | 2004-03-18 | 2004-07-01 | T-Mobile Deutschland Gmbh | Elektronisches Mautsystem für Verkehrswege |
| EP1630747A2 (de) * | 2004-08-31 | 2006-03-01 | Fela Management AG | Verfahren und Vorrichtung zur Mauterhebung |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2184716A3 (de) * | 2008-11-05 | 2013-05-22 | Robert Bosch GmbH | Verfahren zur automatischen Abrechnung in einem Gebührenerhebungs- oder Mautsystem |
| EP2242024B1 (de) | 2009-04-14 | 2015-02-25 | Kapsch TrafficCom AG | Verfahren, Komponenten und Systeme zum Erzeugen von Mauttransaktionen |
| CN112562104A (zh) * | 2020-11-26 | 2021-03-26 | 东南大学 | 一种可编程自适应单片式车载单元 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102005055835A1 (de) | 2007-05-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2817786B1 (de) | Buchungs- und stornierungsverfahren sowie gebührenerhebungsverfahren in einem gebührenerhebungssystem | |
| EP0802509B1 (de) | Verfahren zur automatischen Erhebung von Strassenbenutzungsgebühren | |
| EP1470531A2 (de) | Verfahren und einrichtung zur erhebung von fahrgeldern | |
| EP1346334B1 (de) | Verfahren und einrichtung zum erfassen von mindestens einem fahrzeug | |
| EP3002733A1 (de) | Mauterhebungszentrale, Mobilgerät und Verfahren zur Erhebung einer Maut | |
| CH695585A5 (de) | Verfahren und Vorrichtung zur automatischen Mauterhebung. | |
| EP3002734A1 (de) | Fahrzeugeinrichtung, Mautzentrale und Verfahren zur Erhebung einer Maut | |
| DE102005055835A1 (de) | Verfahren zum Betreiben einer mobilen Detektionseinheit (OBU) in Geltungsbereichen unterschiedlicher Mauterfassungssysteme | |
| EP1630747A2 (de) | Verfahren und Vorrichtung zur Mauterhebung | |
| EP1821259A2 (de) | Verfahren zur Ermittlung mautbehafteter Wegstreckenlängen | |
| DE102020115232A1 (de) | Verfahren zum Steuern einer Autorisierung eines Kraftfahrzeugs zum Benutzen eines Reiseroutenabschnitts, Autorisierungseinrichtung, Servervorrichtung, und System zum Steuern der Autorisierung des Kraftfahrzeugs | |
| EP1385126B1 (de) | Gebührenerfassungssystem und ein Verfahren zur Bereitstellung eines unabhängigen Dienstes | |
| DE4322188C1 (de) | Anordnung zum Austauschen von Daten zwischen beweglichen Objekten und Feststationen | |
| EP1760664A2 (de) | Verwendung einer Einrichtung zur Mauteinhebung in mehreren Kraftfahrzeugen | |
| DE102006032468B3 (de) | Adaptive Datenvolumen bei der Übertragung von Daten für eine zentrale Geoobjekterkennung | |
| EP3113118B1 (de) | Verfahren zur verfolgung mautpflichtiger fahrzeuge in einem mautsystem sowie mautsystem | |
| EP1920411B1 (de) | Prüfverfahren zur erkennung von abweichungen von geoobjekten | |
| EP1796059B1 (de) | Verfahren zur Ermittlung von berichtigten aktuellen Positionsdaten insbesondere zur Bestimmung von aktuellen Fahrzeugpositionen | |
| DE10258653A1 (de) | Einrichtung und Verfahren zur Benutzungsgebührenerfassung | |
| DE102006000926A1 (de) | Verfahren zum automatischen Ausarbeiten einer Route zwischen einem Ausgangspunkt und einem Zielpunkt in einem Navigationssystem eines Fahrzeugs | |
| EP1943627A1 (de) | Mauterfassungsgerät und mauterfassungsverfahren | |
| EP1203354B2 (de) | Verfahren zur automatischen gebührenerhebung und vorrichtung hierzu | |
| EP1860615A2 (de) | Verfahren zur Überprüfung der Funktion einer mobilen Detektionseinheit | |
| DE102006027676A1 (de) | Verfahren zur Fahrstreckenerkennung in einem Mautsystem | |
| WO2007073748A1 (de) | SYSTEM UND VERFAHREN ZUR BESTIMMUNG DER NUTZUNGSGEBÜHREN FÜR MAUTPFLICHTIGE STRAßENABSCHNITTE UND/ODER GEBIETE |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA HR MK YU |
|
| AKX | Designation fees paid | ||
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20080105 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: 8566 |