WO2008016068A1 - Work machining apparatus control program and work machining apparatus controller for executing the control program - Google Patents

Work machining apparatus control program and work machining apparatus controller for executing the control program Download PDF

Info

Publication number
WO2008016068A1
WO2008016068A1 PCT/JP2007/065041 JP2007065041W WO2008016068A1 WO 2008016068 A1 WO2008016068 A1 WO 2008016068A1 JP 2007065041 W JP2007065041 W JP 2007065041W WO 2008016068 A1 WO2008016068 A1 WO 2008016068A1
Authority
WO
WIPO (PCT)
Prior art keywords
workpiece
program
machining
spindle
program block
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
PCT/JP2007/065041
Other languages
English (en)
French (fr)
Inventor
Hitoshi Matsumoto
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Citizen Holdings Co Ltd
Original Assignee
Citizen Holdings Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Citizen Holdings Co Ltd filed Critical Citizen Holdings Co Ltd
Priority to ES07791725T priority Critical patent/ES2727493T3/es
Priority to CN200780028909.6A priority patent/CN101500736B/zh
Priority to EP07791725.0A priority patent/EP2047929B1/en
Priority to US12/309,610 priority patent/US8224477B2/en
Priority to KR1020097000067A priority patent/KR101396711B1/ko
Publication of WO2008016068A1 publication Critical patent/WO2008016068A1/ja
Anticipated expiration legal-status Critical
Ceased legal-status Critical Current

Links

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
    • B23Q39/00—Metal-working machines incorporating a plurality of sub-assemblies, each capable of performing a metal-working operation
    • B23Q39/04—Metal-working machines incorporating a plurality of sub-assemblies, each capable of performing a metal-working operation the sub-assemblies being arranged to operate simultaneously at different stations, e.g. with an annular work-table moved in steps
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23B—TURNING; BORING
    • B23B1/00—Methods for turning or working essentially requiring the use of turning-machines; Use of auxiliary equipment in connection with such methods
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
    • B23Q15/00—Automatic control or regulation of feed movement, cutting velocity or position of tool or work
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B19/00—Program-control systems
    • G05B19/02—Program-control systems electric
    • G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
    • G05B19/4155—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by program execution, i.e. part program or machine function execution, e.g. selection of a program
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
    • B23B—TURNING; BORING
    • B23B2270/00—Details of turning, boring or drilling machines, processes or tools not otherwise provided for
    • B23B2270/54—Methods of turning, boring or drilling not otherwise provided for
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B2219/00—Program-control systems
    • G05B2219/30—Nc systems
    • G05B2219/36—Nc in input of data, input key till input tape
    • G05B2219/36345—Prepare program for minimal idle strokes with multitool turret
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B2219/00—Program-control systems
    • G05B2219/30—Nc systems
    • G05B2219/37—Measurements
    • G05B2219/37003—Detect if no workpiece in holder
    • G—PHYSICS
    • G05—CONTROLLING; REGULATING
    • G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
    • G05B2219/00—Program-control systems
    • G05B2219/30—Nc systems
    • G05B2219/45—Nc applications
    • G05B2219/45124—Two spindle lathe
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T29/00—Metal working
    • Y10T29/51—Plural diverse manufacturing apparatus including means for metal shaping or assembling
    • Y10T29/5104—Type of machine
    • Y10T29/5109—Lathe
    • Y10T29/5114—Lathe and tool
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T82/00—Turning
    • Y10T82/25—Lathe
    • Y10T82/2502—Lathe with program control
    • Y10T82/2506—And tool turret
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T82/00—Turning
    • Y10T82/25—Lathe
    • Y10T82/2514—Lathe with work feeder or remover
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T82/00—Turning
    • Y10T82/25—Lathe
    • Y10T82/2524—Multiple

Definitions

  • the raw work 46 is supplied from a work stocker 44 provided at one end on the bed 10 directly to the main spindle 28.
  • the processed workpiece 52 is unloaded from the spindle 30 by a workpiece unloading device 50 provided at one end on the bed 10 and facing the workpiece stocker 44.
  • FIG. 8 is a schematic diagram showing the flow of a control program when machining a plurality of workpieces.
  • the workpiece transfer program block P33 is linked to the workpiece transfer program of the workpiece transfer device 5 (see Fig. 1), and waits for the workpiece transfer preparation by the workpiece transfer device 5 to be completed (waiting). Work transfer operation force of spindle 113 S Start (cooperation).
  • control programs for system 1, system 2 and system 3 are independent from each other, for example, after work W is transferred from the first spindle 111 to the second spindle 112, system 1 or Even if an error such as tool breakage, workpiece supply error, or program execution error occurs in system 3, the processing from step S205 on system 2 is executed.
  • the third head stock 103 After the delivery of the workpiece W is completed, the third head stock 103 returns to the initial position for machining the workpiece W. Then, it is determined whether or not machining of a preset number of workpieces W has been completed (step S309), and if completed, the program is terminated. If not completed, the process returns to step S300 to execute the workpiece receiving program, waits with the second spindle 112 (step S303), and as shown in Fig. 14 (a), the second spindle Work W is received from 112 (step S304).
  • Work W is delivered in the order of axis 111 '.
  • It may be configured to wait until the 1S third spindle finishes machining and deliver the machined workpiece to the workpiece transfer device, and all programs are terminated after the delivery is completed.
  • the present invention can be applied to a multi-axis workpiece processing machine that sequentially performs multiple machining operations on a single workpiece.
  • machine tools such as NC lathes
  • a large number of parts are sequentially assembled into a semi-finished product.

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Human Computer Interaction (AREA)
  • Manufacturing & Machinery (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Automation & Control Theory (AREA)
  • Numerical Control (AREA)
  • Turning (AREA)
  • Management, Administration, Business Operations System, And Electronic Commerce (AREA)

Description
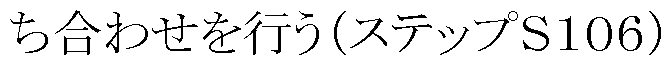
明 細 書
ワーク加工機の制御プログラム及びこの制御プログラムを実行するワーク 加工機の制御装置
技術分野
[0001] 本発明は、 NC旋盤のようなワーク加工機の制御装置に導入される制御プログラム 及びこの制御プログラムを実行するワーク加工機の制御装置に関する。
背景技術
[0002] 一つのワークに多工程の加工を施す場合、複数の主軸と刃物台を有する工作機械 等のワーク加工機を使用し、主軸間でワークの授受を行いながらワークを順次加工 することが行われている。
[0003] 例えば特許文献 1に記載のワーク加工機は、 X方向に移動自在な二つの対向主軸 台 24, 26を有し、各主軸台 24, 26の回転自在な主軸 28, 30に把持した未加工の ワーク 46を、各主軸台 24, 26に対応して設けられたタレット刃物台 32, 34に装着し た工具 36, 38で加工するようにしている。
そして、主軸台 24, 26の Z方向の移動によって二つの主軸台 24, 26を互いに接 近させ、一方の主軸 28から他方の主軸 30にワークを受け渡すようにしている。
[0004] 未加工ワーク 46の供給は、ベッド 10上の一端に設けられたワークストッカ 44から直 接主軸 28に供給される。また、主軸 30からの加工済みワーク 52の搬出は、ベッド 10 上の一端に、ワークストッカ 44に対向して設けられたワーク搬出装置 50によって行わ れる。
特許文献 1 :ドイツ特許公開 4310038号公報(図面参照)
[0005] しかしながら、上記したようなワーク加工機のように、複数の主軸と複数の刃物台を 有し、主軸相互間でワークの授受を行!/、ながらワークの加工を行うワーク加工機では 、 NCプログラムは主軸の数に応じて多系統になり、各系統で各主軸及び対応する刃 物台の制御を行うことになる。この場合、各系統の NCプログラムは同時にスタートし て、加工終了後に同時にリウインドされるのが一般的である。
[0006] このような制御方法では、各系統ごとに、一連の加工プログラムを作成し、この加工 プログラムの中で、ワークの供給から加工、ワークの搬出までを制御するため、ワーク 加工機を始動させて最初のワークの加工を開始する場合、 2番目以降の主軸では加 ェの動きは行うが、加工すべきワークが未だ存在しないため、エアーカットとなって無 駄な電力等を消費するという問題がある。このような問題は、最後のワークの加工終 了時も同様である。
このような問題は、例えば、加工すべきワークの数をカウントし、このカウント数に応 じてエアーカットを防止すべく所定の主軸については待機する指令を出力するサブ プログラムを作成することで解決できる力 S、本来の加工プログラムとは別に専用のサ ブプログラムを準備しなければならず、加工プログラムの作成が面倒になるとレ、う問 題がある。
[0007] 本発明は上記の問題に鑑みてなされたもので、多軸の NC旋盤等でワークの加工 を行う場合に、エアーカットのような無駄な動きがなぐかつ、ワーク供給,搬出の際に も専用のプログラムが不要な制御プログラムの提供及びこの制御プログラムを実行す るワーク加工機の制御装置の提供を目的とする。
発明の開示
[0008] 上記課題を解決するために、本発明の制御プログラムは、複数のワーク固定部を有 し、このワーク固定部間でワークの授受を行いながら、各前記ワーク固定部に対応し て設けられたワーク加工部で前記ワーク固定部に固定されたワークの加工を行うヮー ク加工機の制御プログラムにおいて、対となる前記ワーク固定部及びワーク加工部ご とに制御系を設け、各制御系が、未加工ワークを受け取る際に、前記ワーク固定部 及びワーク加工部を含む移動体の移動制御を行うワーク受取りプログラムブロックと、 前記ワーク固定部に固定した前記ヮークを前記ヮーク加ェ部で加ェする際に、前記 ワーク固定部及びワーク加工部を含む移動体の移動制御を行うワーク加工プロダラ ムブロックと、加工済みの前記ワークを搬出する際に、前記ワーク固定部及びワーク 加工部を含む移動体の移動制御を行うワーク搬出プログラムブロックとを有し、前記 ワーク受取りプログラムブロックの終了を条件に前記ワーク加工プログラムブロックが 起動し、前記ワーク加工プログラムブロックの終了を条件に前記ワーク搬出プロダラ ムブロックが起動するようにし、前記ワーク受取りプログラムブロックをワーク供給装置 のワーク供給プログラムに関連付け、又は、前記ワーク搬出プログラムブロックをヮー ク搬送装置のワーク搬送プログラムと関連付け、前記ワーク受取りプログラムブロック 又は前記ワーク搬出プログラムブロックに、前記ワーク供給装置又は前記ワーク搬送 装置との間でワークの授受を行う際に必要な待ち合わせ動作及び協働動作を指令 するようにし、各前記制御系の最後に、各制御系のプログラムの先頭の頭出しを行う 指令を設けた構成としてある。この場合、前記ワーク受取りプログラムブロック,前記ヮ ーク加工プログラムブロック及び前記ワーク搬出プログラムブロックに、前記ワークの 加工個数が予め設定された個数に達したときにプログラムの実行を終了させる指令 を設けるとよい。
[0009] この制御プログラムによれば、ワーク供給が完了するまでワークの加工は実行され ず、空加工によるエアーカットが防止できる。また、ワーク供給の段階においても、ヮ ーク供給側の準備が完了するまで待機するので、無駄なエアーカットを防止できる。 さらに、ワーク搬出の際にも、ワーク加工が完了するまでワーク搬出が実行されず、 かつ、ワーク搬出装置の準備が完了するまで待機するので、無駄なエアーカットを防 止すること力 Sでさる。
また、専用のプログラムを必要とせず、ワークの受け取り及びワークの搬出を行うこと ができるので、制御プログラムの構成を簡素化し、プログラムの作成を容易にすること ができる。
[0010] 本発明の制御プログラムは、同種のワーク加工機を複数台連結してワーク加工シス テムを構成する場合においても利用が可能である。
この場合は、前記ワーク供給装置のワーク供給プログラム力 上流工程に配置され た前記ワーク加工機において最後の加工を行う前記ワーク固定部及びワーク加工部 のワーク搬出プログラムブロックで、前記ワーク搬送装置のワーク搬送プログラムが、 下流工程に配置された前記ワーク加工機において最初の加工を行う前記ワーク固定 部及びワーク加工部のワーク受取りプログラムブロックとして構成する。
ワーク加工機は、ワークの加工(組み立てを含む)を行うものであれば、工作機械や 各種組立機であってもよい。例えば、前記ワーク加工機が NC旋盤で、前記ワーク固 定部が、ワーク供給装置から未加工のワークを受け取る一の主軸,前記一の主軸と 同方向を差し向くように並設された三の主軸及び前記一の主軸に対向して設けられ 、前記一の主軸の主軸軸線上の位置と前記三の主軸の主軸軸線上の位置との間で 進退移動自在であるとともに、前記一の主軸の主軸軸線又は前記三の主軸の主軸 軸線に沿って進退移動することで、前記一の主軸から前記ワークを受け取り、前記三 の主軸に前記ワークを受け渡す二の主軸で、前記ワーク加工部が、前記一の主軸に 対応して設けられた一の刃物台、前記二の主軸に対応して設けられた二の刃物台及 び前記三の主軸に対応して設けられた三の刃物台を有する三軸 NC旋盤としてもよ い。
このような構成の NC旋盤では、一の主軸,二の主軸,三の主軸の順で、主軸から 主軸にワークが直接受け渡されながら加工が行われる。
なお、複数台のワーク加工機を連結した場合又は複数のワーク固定部及びワーク 加工部を一台のワーク加工機に設けた場合には、対となるワーク固定部及びワーク 加工部の各々に対応させて、制御系を複数設けることになる。複数の制御系は互い に独立しているので、一の制御系のプログラム実行中に、他の制御系で例えば工具 破損やワーク供給ミス,プログラム実行ミス等の異常が発生した場合でも、前記一の 制御系ではプログラムが実行されてワークの供給や加工,ワークの搬出が行われるこ とになる。
そして、ワーク供給時やワーク搬出時に、異常の発生した前記他の制御系との間で 協働動作を行う際に、はじめてプログラムの実行が一時的に停止されることになる。 異常に気付いたオペレータが、手動操作によって前記一の制御系のプログラムの実 行を停止させることも可能である力 ワーク加工中にプログラムの実行が強制的に停 止されると、ワークに傷がつ!/、て不良が発生するおそれがある。
そこで、本発明では、独立関係にある複数の前記制御系のうち少なくとも一つの制 御系に、他の前記制御系に異常が発生していないか否かを判断し、異常が発生して いると判断したときに、前記他の制御系が正常状態に復帰するまでの間、前記ワーク の加工開始を一時的に停止させ又は前記ワークの加工終了後に前記制御系のプロ グラムの実行を一時的に停止させるプログラムブロックを設けてもよい。
このようにすることで、前記他の制御系に異常が発生した場合に、前記一の制御系 でワークの加工が開始される前又はワーク加工終了直後に、プログラムの実行を停 止させて、オペレータに対し前記他の制御系の異常を回復させるように促すことがで きる。
ワーク加工機の各移動体の移動の制御は、上記の制御プログラムがインストールさ れ、インストールされた前記制御プログラムを実行することによって前記ワーク固定部 及び前記ワーク加工部を含む移動体の移動を制御する指令を出力する制御装置に よって fiわれる。
[0011] 本発明の制御プログラムは上記のように構成されているので、多軸の NC旋盤等で ワークの加工を行うような場合に、エアーカットのような無駄な動きがなぐかつ、ヮー ク供給,搬出の際にも専用のプログラムが不要である。
そのため省エネルギー及び省コストに優れたワーク加工機の制御プログラム及び制 徒 P装置を得ること力 Sできる。
図面の簡単な説明
[0012] [図 1]本発明の制御プログラムが適用されるワーク加工機としての NC旋盤の一例に かかり、その構成を説明する概略図である。
[図 2]図 1の NC旋盤の具体的な構成を説明する図で、 NC旋盤の正面図である。
[図 3]図 2の NC旋盤の右側面図である。
[図 4]第三主軸台及びそのサドルが第二主軸台側のサドルと干渉しな!/、ようにするた めの構成の一例を示す図である。
[図 5]ワーク加工システムを構成する三軸 NC旋盤の他の実施形態にかかり、その正 面図である。
[図 6]図 5の NC旋盤の右側面図である。
[図 7]本発明の制御プログラムの一例を示す図で、その構成を示すブロック図である
[図 8]複数個のワークを加工する場合における制御プログラムの流れを示す概略図で ある。
[図 9]制御プログラムによる処理手順を説明するフローチャートである。
[図 10]制御プログラムによる処理手順を説明するフローチャートである。 [図 11]NC旋盤を二台連結して構成したワーク加工システムの概略を示す図である。
[図 12]図 9及び図 10のフローチャートの各ステップにおけるワーク加工システムの動 作を示す図である。
[図 13]図 9及び図 10のフローチャートの各ステップにおけるワーク加工システムの動 作を示す図である。
[図 14]図 9及び図 10のフローチャートの各ステップにおけるワーク加工システムの動 作を示す図である。
[図 15]図 9及び図 10のフローチャートの各ステップにおけるワーク加工システムの動 作を示す図である。
[図 16]制御プログラムによる処理手順の他の実施形態にかかり、フローチャートの主 要部の抜粋である。
発明を実施するための最良の形態
[0013] 以下、本発明の好適な実施形態を、図面を参照しながら詳細に説明する。
[ワーク加工機の概要]
図 1は、本発明の制御プログラムが適用されるワーク加工機の一例にかかり、その 構成を説明する概略図である。
この実施形態のワーク加工機は、三つの主軸 111 , 112, 113を有する三軸 NC旋 盤 (以下、 NC旋盤と記載する) 1である。
NC旋盤 1は、 Z方向に進退移動自在な第一主軸台 101及びこの第一主軸台 101 に回転自在に支持された一の主軸としての中空状の第一主軸 111と、第一主軸台 1 01に並設され、 Z方向に進退移動自在な第三主軸台 103及びこの第三主軸台 103 に回転自在に支持された三の主軸としての第三主軸 113と、第一主軸台 101に対向 して配置され、第一主軸台 101に対向する位置と第三主軸台 103に対向する位置と の間で Y方向に進退移動自在な第二主軸台 102及びこの第二主軸台 102に回転自 在に支持された二の主軸としての第二主軸 112とを有して!/、る。
[0014] この NC旋盤 1では、図中の符号 (i),(ii),(iii)に示すように、ワーク供給装置であるバ 一フィーダ 2から供給されたワーク Wを、第一主軸 111 ,第二主軸 112,第三主軸 11 3の順で受け渡しながら加工を行ない、加工の終了したワーク Wをローダー等のヮー ク搬送装置 5で機外に搬出する。
[0015] なお、図 1には示さないが、 NC旋盤 1には、第一主軸 111 ,第二主軸 112及び第 三主軸 113のそれぞれに対応して少なくとも三つの刃物台が設けられていて、この 三つの刃物台に装着された工具で、第一主軸 111 ,第二主軸 112及び第三主軸 11 3のチャックに把持されたワーク Wの加工を同時に行うことができるようになつている。
[0016] [NC旋盤の具体的構成]
図 2は、上記 NC旋盤 1の具体的な構成を説明する図で、 NC旋盤の正面図、図 3 は、図 2の NC旋盤 1の側面図である。
三つの主軸台 101 , 102, 103は、側面視して略逆 L字状に形成されたベッド 120 の ZY面 121に、 Z方向に進退移動自在に設けられる。すなわち、 ZY面 121には、 Z 方向に三糸且のガイドレーノレ 131 , 132, 133カ敷設されてレヽて、ガイドレーノレ 131に 案内されながら Z方向に進退移動するサドル 134に第一主軸台 101が、ガイドレール 132に案内されながら Z方向に進退移動するサドル 135に第二主軸台 102が、ガイド レール 133に案内されながら Z方向に進退移動するサドル 136に第三主軸台 103が 設けられている。
サドル 135は、 Y方向に長辺を有する正面視して長方形状に形成され、その表面 には Y方向にガイドレール 137が敷設されている。第二主軸台 102は、このガイドレ ール 137に案内されながら Y方向にも進退移動自在である。
[0017] 第三主軸台 103の Z方向の移動を案内するガイドレール 133は、 ZY平面 121の他 方端(図 2の右方端)まで延びて!/、て、第三主軸 113の先端のチャックに把持された ワーク 、隣接するワーク搬送装置 5に受け渡すことが可能な位置まで移動させる こと力 Sできるようになって!/、る。
ところで、第三主軸台 103が他方端まで移動するときに、第三主軸台 103及びサド ノレ 136が第二主軸台 102のサドル 136に干渉しないようにする必要がある。
[0018] 図 4は、上記のような干渉を回避するための構成の一例を示す図である。
図 4 (a)に示すように、第三主軸台 103を載置するサドル 136には、第二主軸台 10 2のサドル 135との干渉を避けるための凹部 136aが形成されている。
そして、 NC旋盤 1の第三主軸 113からローダー等のワーク搬送装置 5にワーク Wを 受け渡すベぐ受け渡し位置である ZY平面 121の他方端まで第三主軸台 103が移 動すると、図 4 (b)に示すように、凹部 136aの内側にサドル 135及びガイドレール 13 7が入り込み、両者の干渉を防止することができる。
[0019] 図 2及び図 3に示すように、ベッド 120のベース 122の前部中央から ZY平面 121の 上部中央まで、門形の刃物台支持部 138が設けられている。そして、この刃物台支 持部 138に、第一主軸 111のチャックに把持されたワーク Wの加工を行う複数のェ 具 T1を装着した第一刃物台 150と、第二主軸 112のチャックに把持されたワーク W の加工を行う複数の工具 T2を装着した第二刃物台 160と、第三主軸 113のチャック に把持されたワーク Wの加工を行う複数の工具 T3を装着した第三刃物台 170とが設 けられている。
[0020] 第一刃物台 150は、刃物台支持部 138の上方の第一主軸台 101側を差し向く面 に設けられていて、 X方向に敷設されたガイド 151と、このガイド 151に案内されなが ら X方向に進退移動するサドル 152と、このサドル 152の一面に Y方向に敷設された ガイドレール 153と、このガイドレール 153に案内されながら Y方向に進退移動する 刃物台本体 154とを有している。
複数の工具 T1は、刃物台本体 154の刃物装着部 155に櫛刃状に並べて装着され る。そして、サドル 152の X方向の移動によって所定の工具 T1が加工位置に割り出さ れ、刃物台本体 154の Y方向の移動と第一主軸台 101の Z方向の移動とによって、 工具 T1によるワーク Wの加工が行われる。
[0021] 第二刃物台 160は、刃物台支持部 138の上方の第二主軸台 102側を差し向く面 に設けられていて、 X方向に敷設されたガイド 161と、このガイド 161に案内されなが ら X方向に進退移動するサドル 162と、このサドル 162の一面に Y方向に敷設された ガイドレール 163と、このガイドレール 163に案内されながら Y方向に進退移動する 刃物台本体 164とを有している。
複数の工具 T2は、刃物台本体 164の刃物装着部 165に櫛刃状に並べて装着され る。そして、サドル 162の X方向の移動によって所定の工具 T2が加工位置に割り出さ れ、刃物台本体 164の Y方向の移動と第二主軸台 102の Z方向の移動とによって、 工具 T2によるワーク Wの加工が行われる。 [0022] 第三刃物台 170は、刃物台支持部 138の下方の第三主軸台 103側を差し向く面 に設けられていて、 Y方向に敷設されたガイド 171と、このガイド 171に案内されなが ら Y方向に進退移動するサドル 172と、このサドル 172の一面に Y方向に敷設された ガイドレール 173と、このガイドレール 173に案内されながら Y方向に進退移動する 刃物台本体 174とを有している。
複数の工具 T3は、刃物台本体 174の刃物装着部 175に櫛刃状に並べて装着され る。そして、サドル 172の X方向の移動によって所定の工具 T3が加工位置に割り出さ れ、刃物台本体 174の Y方向の移動と第三主軸台 103の Z方向の移動とによって、 工具 T3によるワーク Wの加工が行われる。
[0023] この実施形態では、刃物台支持部 138における第三刃物台 170の上方に、第二主 軸 112又は第三主軸 113のチャックに把持されたワーク Wを加工するための第四刃 物台 180が設けられている。
この第四刃物台 180は、 X方向ガイドレール 181 , Y方向ガイドレール 182及び 方 向ガイドレール 183によって X, Υ, Zの三軸方向に進退移動自在な刃物台本体 186 の刃物装着部 187に、複数の工具 T4が X方向に配列されていて、刃物台本体 186 の X方向の移動によって工具 T4を加工位置に割り出し、第二主軸台 102又は第三 主軸台 103の Z方向の移動と刃物台本体 186の Y方向の移動とによって工具 T4でヮ ーク Wの加工を行う。
[0024] また、刃物台本体 186を Z方向に移動させることで、他の刃物台(第二刃物台 160 又は第三刃物台 170)の工具(工具 T2又は工具 T3)と干渉することなく、工具 T4で 工具 T2又は工具 T3とともに同時にワーク Wの加工を行うことが可能である。
なお、上記した工具 T1〜T4としては、バイト等の切削工具の他、ドリルやタップな どの回転工具を用いることができる。
[0025] ベッド 120のベース 122には、工具 Τ1〜Τ4によってワーク Wを加工する際の切削 屑及びクーラントを回収するための傾斜面 123が前後に設けられている。この傾斜面 123, 123によって回収された切削屑及びクーラントは、ベース 122内に引き出し可 能に設けられた回収タンク 124に回収される。
[0026] [NC旋盤の他の実施形態の説明] NC旋盤の構成は上記のものには限られない。
以下、図 5及び図 6を参照しながら、本発明の制御プログラムが適用可能な NC旋 盤の他の実施形態について説明する。
なお、以下の説明においては、第一の実施形態の NC旋盤 1と異なる部分及び部 材のみについて説明し、共通する部分及び部材については同一の符号を付して詳 しい説明は省略する。また、この実施形態においても、隣接して配置される他方の三 軸 NC旋盤につ!/、ては、一方の NC旋盤と各構成部材の配置が線対称になる以外は 同じであるので、詳しい説明は省略する。
[0027] この実施形態では、ベース 122の ZX平面上に Z方向のガイドレール 140が敷設さ れている。そして、このガイドレール 140に案内されながら Z方向に進退移動するサド ル 141に、第三主軸台 103が設けられている。
この構成によれば、先の実施形態のように、第三主軸台 103とサドル 137及び第二 主軸台 102との干渉を防止するための凹部 136a (図 4参照)をサドル 141に設ける 必要がないという利点がある。
[0028] [制御の説明]
次に、上記構成の NC旋盤 1の各主軸台 101〜; 103、各刃物台 150〜; 180その他 各移動部の移動や、各主軸 11;!〜 113の回転等を制御する制御プログラムの構成 を、図 7を参照しながら説明する。
図 7に示すように、 NC旋盤 1の制御装置には、主軸 11;!〜 113に合わせて、三系 統の独立した制御系(制御プログラム)が導入される。
[0029] 第一主軸 111の制御系(以下、系統 1という)は、バーフィーダ 2から第一主軸 111 にワーク Wを供給するためのワーク供給プログラムブロック P11と、第一刃物台 150 に装着された工具 T1と第一主軸 111との相対移動によってワーク Wの加工を行うた めのワーク加工プログラムブロック P12と、工具 T1による加工が終了したワーク Wを 第二主軸 112に受け渡すワーク受渡しプログラムブロック P13とを有している。
[0030] ワーク供給プログラムブロック P11 ,ワーク加工プログラムブロック P12及びワーク受 渡しプログラムブロック P13はそれぞれ独立したプログラムからなっていて、ワーク供 給プログラムブロック P11のプログラムの終了を条件にワーク加工プログラムブロック P12のプログラムが起動し、ワーク加工プログラムブロック P12のプログラムの終了を 条件にワーク受渡しプログラムブロック P13のプログラムが起動するようになっている
[0031] そして、これらプログラムを順次実行することで、バーフィーダ 2から供給されたヮー ク Wの加ェを行!/、、加工の終了したワーク Wを第二主軸 112に受け渡す。
なお、ワーク供給プログラムブロック P11はバーフィーダ 2 (図 1参照)のワーク供給 プログラムとリンクされて!/、て、バーフィーダ 2でのワーク受渡しの準備完了を待って( 待ち合わせ)、第一主軸 111のワーク受取り動作力 Sスタート(協働)するようになってレ、
[0032] 第二主軸 112の制御系(以下、系統 2という)は、第一主軸 111からワーク Wを受け 取って先端のチャックで把持するワーク受取りプログラムブロック P21と、第二刃物台 160に装着された工具 T2及び/又は第三刃物台 180に装着された工具 T4と第二 主軸 112との相対移動によってワーク Wの加工を行うワーク加工プログラムブロック P 22と、工具 T2及び/又は工具 T4による加工が終了したワーク Wを第二主軸 112に 受け渡すワーク受渡しプログラムブロック P23とを有している。
[0033] この系統 2においても、ワーク受取りプログラムブロック P21 ,ワーク加工プログラム ブロック P22及びワーク受渡しプログラムブロック P23の各プログラムは、それぞれ独 立したプログラムで、ワーク受取りプログラムブロック P21のプログラムの終了を条件 にワーク加工プログラムブロック P22のプログラムが起動し、ワーク加工プログラムブ ロック P22のプログラムの終了を条件にワーク受渡しプログラムブロック P23のプログ ラムが起動するようになっている。
[0034] そして、これらプログラムを順次実行することで、第一主軸 111からワーク Wを受け 取り、受け取ったワーク Wの加工を行い、加工の終了したワーク Wを第三主軸 113に 受け渡す。なお、ワーク受取りプログラムブロック P21は系統 1のワーク受渡しプロダラ ムブロック P13とリンクされていて、第一主軸 111でのワーク受渡しの準備完了を待つ て(待ち合わせ)、第二主軸 112のワーク受取り動作力 Sスタート(協働)するようになつ ている。
[0035] 第三主軸 113の制御系(以下、系統 3という)は、第二主軸 112からワーク Wを受け 取って先端のチャックで把持するワーク受取りプログラムブロック P31と、第三刃物台 170に装着された工具 T3及び/又は第四刃物台 180に装着された工具 T4と第三 主軸 113との相対移動によってワーク Wの加工を行うワーク加工プログラムブロック P 32と、工具 T3及び/又は工具 T4による加工が終了したワーク Wを機外に払い出す ワーク受渡しプログラムブロック P33とを有している。
[0036] この系統 3においても、ワーク受取りプログラムブロック P31 ,ワーク加工プログラム ブロック P32及びワーク受渡しプログラムブロック P33の各プログラムは、それぞれ独 立したプログラムで、ワーク受取りプログラムブロック P31のプログラムの終了を条件 にワーク加工プログラムブロック P32のプログラムが起動し、ワーク加工プログラムブ ロック P32のプログラムの終了を条件にワーク受渡しプログラムブロック P33のプログ ラムが起動するようになっている。
[0037] そして、これらプログラムを順次実行することで、第二主軸 112からワーク Wを受け 取り、受け取ったワーク Wの加工を行い、加工の終了したワーク Wをローダー等のヮ ーク搬送装置 5に受け渡す。なお、ワーク受取りプログラムブロック P31は系統 2のヮ ーク受渡しプログラムブロック P23とリンクされていて、第二主軸 112でのワーク受渡 しの準備完了を待って (待ち合わせ)、第三主軸 113のワーク受取り動作力 Sスタート( 協働)するようになつている。
[0038] また、ワーク受渡しプログラムブロック P33は、ワーク搬送装置 5 (図 1参照)のワーク 搬送プログラムとリンクされていて、ワーク搬送装置 5によるワーク搬送の準備完了を 待って (待ち合わせ)、第三主軸 113のワーク受渡し動作力 Sスタート(協働)するように なっている。
さらに、各系統 1 , 2, 3の最後には、プログラムのリワインドが設定されていて、各系 統のプログラムの先頭の頭出しを行うようになっている。リワインド設定のコマンドとし ては、例えば、 M02等を挙げることができる。そのため、図 8に示すように、一つのヮ ーク Wの受け取り,加工、搬出が終了するたびに、リワインドによってプログラムの頭 出しが行われ、上記したプログラムの実行がワーク Wごとに繰り返される。
[0039] [制御プログラムによる処理手順の一実施形態]
図 9及び図 10は、上記した制御プログラムによる処理手順を説明するフローチヤ一 トである。また、図 12〜図 15は、このフローチャートの各ステップにおけるワーク加工 システムの動作を示す図である。
上記した制御プログラムは、 NC旋盤に設けられた単一の制御装置にインストール される。前記制御装置が、インストールされた制御プログラムを実行して、主軸台の移 動や主軸の回転,刃物台の移動等のための各種制御指令を出力する。
なお、以下の説明では、二台の NC旋盤を隣接した配置してなる図 11に示すような ワーク加工システムを例に挙げて説明する。このワーク加工システムは、第一主軸台 101 ,第二主軸台 102及び第三主軸台 103等の配置が、上記した NC旋盤 1と Y軸 を中心に線対称の関係にある他の NC旋盤 (各部の符号に 」を付して表す) 1' と 力、ら構成されている。
[0040] そして、一方(図の左方)の NC旋盤 1で (i)(ii)
(図 11参照)の順でワーク Wの加工を行った後、(iii)に示すように第三主軸 113から 他方(図の右方)の旋盤;^ の第三主軸 113' にワーク Wを受け渡し、他方の旋盤 1 ' において (iv)(v)の順で第三主軸 113' 力も第二主軸 112' ,第一主軸 11 とヮ ーク Wを受け渡しながら加工を行い、(vi)でローダー等のワーク搬送装置 3により加工 の終了したワーク Wを機外に搬出するものである。
なお、一方の旋盤 1と線対称の関係で第一主軸 l l ,第二主軸 112' ,第三主 軸 113' が配置された他方の旋盤 1' では、第三の主軸 113' カ^ーの主軸」を、第 二の主軸 112' カ^ニの主軸」を、第一の主軸 111' 力 S「三の主軸」を構成する。 このようなワーク加工システムでは、一方の NC旋盤 1の第三主軸 113が他方の NC 旋盤;^ においてワーク供給装置として機能し、他方の NC旋盤;^ の第三主軸 113 ' 力 一方の NC旋盤 1の第三主軸 113のワーク搬出装置として機能する。
NC旋盤 1 , \' の起動 (スタート)と同時に、まず、ワーク供給プログラムが実行され る(ステップ S100)。このプログラムの実行により、棒状のワーク Wがバーフィーダ 2か ら第一主軸 111の貫通孔に送出される。
[0041] また、これに先立ち、第一刃物台 150の刃物台本体 154が X方向に移動し、位置 決め用の工具 T1が加工位置に割り出される。そして、位置決め用の工具 T1が第一 主軸 111の前方の所定位置に位置決めされる。 バーフィーダ 2から第一主軸 111の貫通孔を揷通して送出された棒状のワーク Wは 、図 12 (a)に示すように、第一主軸 111の先端から突出して位置決め用の工具 T1に 当接し、位置決めが行われる。この位置決め完了後に、第一主軸 111の先端に設け られたチャックが閉じられて、ワーク Wが把持される。以上で、ワーク供給プログラムが 終了する。
[0042] 次いで、ワーク加工プログラムが実行される(ステップ S101)。
このプログラムの実行により、図 12 (b)に示すように、ワーク Wの加工を行うための 工具 T1が加工位置に割り出され、この工具 T1の Y方向の移動と第一主軸 111の Z 方向の移動とによって、ワーク Wの加工が行われる。
工具 T1によるワーク Wの加工が終了すると(ステップ S102)、ワーク加工プログラム が終了し、ワーク受渡しプログラムが実行される。このプログラムの実行により、まず、 系統 2が起動して!/、るか否かが判断される(ステップ S103)。系統 2が起動して!/、な いのであれば、一時停止し、系統 2が起動するまで待機する(ステップ S104, S105)
[0043] 系統 2が起動している場合は、ワーク受渡しプログラムの指令により、系統 2との待
Figure imgf000016_0001
待ち合わせ終了後(受け取り準備完了後)に、第一主軸台 101を第二主軸台 102 とともに共通の Z軸線上で互いに接近する方向に移動させる。そして、図 12 (c)に示 すように、両主軸台 101 , 102のほぼ中間位置で、第一主軸 111から第二主軸 112 にワーク Wを受け渡す(ステップ S107)。第一主軸台 101は、この後、バーフィーダ 2 力、ら次回加工のワーク Wを受け取るための初期位置に復帰する。
[0044] そして、予め設定された個数のワーク Wの加工が完了しているか否かを判断し(ス テツプ S 108)、完了している場合にはプログラムを終了する。完了していない場合に は、ステップ S100に戻ってワーク供給プログラムを実行し、図 12 (d)に示すように、 バーフィーダ 2から供給された次回加工のワーク Wを受け取る。
以後、ステップ S101以下の処理及び動作が繰り返される。
[0045] 系統 2では、起動(スタート)と同時にワーク受取プログラムが実行され、ワーク Wの 授受の相手方である系統 1が正常に起動しているか否かが判断される (ステップ S20 0)。
系統 1が正常に起動していないとき、例えば、工具破損やワーク供給ミス,プロダラ ム実行ミス等の異常が発生しているときは、系統 2は一時停止し、系統 1が正常な起 動状態になるまで待機する(ステップ S 201 , S202)。
系統 1が正常に起動している場合は、第一主軸 111がワーク Wの受け渡し準備を 完了するまで待ち合わせ (ステップ S203)、待ち合わせ終了後に、図 12 (c)に示す ように、第二主軸台 102を第一主軸台 101と互いに接近する方向に移動させる。そし て、両主軸台 101 , 102のほぼ中間位置で、第一主軸 111から第二主軸 112にヮー ク Wを受け取る(ステップ S204)。
[0046] なお、特に図示はしないが、系統 2のワーク受取りプログラムの指令により、第一主 軸 111から第二主軸 112にワーク Wを受け取るに先立ち、第二刃物台 160の突っ切 り用の工具 T2を加工位置に割り出している。そして、第一主軸 111の回転速度に同 期させた速度で第二主軸 112を同方向に回転させつつ、突っ切り用の工具 T2でヮ ーク Wの突っ切りを行い、第一主軸 111で加工の終了したワーク Wを棒材から切り離 す。この後、第二主軸台 102は、ワーク Wの加工を行うための初期位置まで復帰する 。以上で、第一主軸 111から第二主軸 112へのワーク Wの受け渡しが完了するので 、次にワーク加工プログラムが実行される(ステップ S205)。
なお、この実施形態では、系統 1 ,系統 2及び系統 3の制御プログラムは互いに独 立しているので、例えば、第一主軸 111から第二主軸 112にワーク Wが受け渡された 後に系統 1又は系統 3で工具破損やワーク供給ミス,プログラム実行ミス等の異常が 生じても、系統 2でのステップ S205以下の処理は実行されることになる。
[0047] ワーク加工プログラムの実行により、ワーク Wの加工を行うための工具 T2及び/又 は工具 T4が加工位置に割り出される。そして、図 12 (d)に示すように、工具 T2及び /又は工具 T4の Y方向の移動と第二主軸 112の Z方向の移動とによって、ワーク W の加工が行われる。
工具 T2及び/又は工具 T4によるワーク Wの加工が完了すると(ステップ S206)、 ワーク受渡しプログラムが実行され、まず、系統 3が正常に起動しているか否かが判 断される(ステップ S207)。系統 3が異常の発生等で正常に起動して!/、な!/、のであれ ば、系統 2は一時停止し、系統 3が正常な起動状態になるまで待機する(ステップ S2 08, S209)。
系統 3が正常に起動しているのであれば、第三主軸 113のワーク受け取り準備が完
Figure imgf000018_0001
待ち合わせ完了後に、図 13 (a)に示すように、第二主軸台 102を Y方向及び Z方 向に移動させ、第三主軸台 103と同一の Z軸線上で互いに接近させる方向に移動さ せて、第二主軸 112から第三主軸 113にワーク Wを受け渡す (ステップ S211)。先に 説明したように、系統 1 ,系統 2及び系統 3の制御プログラムは互いに独立しているの で、第二主軸 112から第三主軸 113にワーク Wが受け渡された後に系統 3及び系統 1のいずれか又は双方に異常等が生じても、系統 2でのステップ S211より後の処理 は実行されることになる。すなわち、ステップ S211で第二主軸 112から第三主軸 11 3にワーク Wを受け渡した後、第二主軸台 102は、図 13 (b)に示すように初期位置ま で復帰する。そして、予め設定された個数のワーク Wの加工が完了しているか否かを 判断し (ステップ S212)、完了している場合にはワーク受渡しプログラムを終了する。 完了していない場合には、ステップ S200に戻ってワーク受取りプログラムを実行し、 第一主軸 111との間で待ち合わせを行!/、 (ステップ S203)、図 13 (c)に示すように、 第一主軸 111からワーク Wを受け取る(ステップ S204)。
以後、ステップ S205以下の処理及び動作が繰り返される。
系統 3では、起動(スタート)と同時にワーク受取りプログラムが実行され、ワーク Wの 授受の相手方である系統 2が正常に起動しているか否かが判断される (ステップ S30 0)。
系統 2が、例えば異常の発生等で正常に起動していないときは、系統 3は一時停止 し、系統 2が正常な起動状態になるまで待機する(ステップ S301 , S302)。
系統 2が正常に起動している場合は、第二主軸 112がワーク Wの受渡し準備を完 了するまで待ち合わせ (ステップ S303)、準備完了すれば、図 13 (a)に示すように、 第二主軸台 102を第三主軸台 103と Z軸線上で互いに接近する方向に移動させる。 そして、両主軸台 102, 103のほぼ中間位置で、第二主軸 112から第三主軸 113に ワーク Wを受け取り(ステップ S304)、ワーク Wの加工を行うための初期位置に復帰 する。
先に説明したように、系統 1 ,系統 2及び系統 3の制御プログラムは互いに独立して いるので、ステップ S304で第二主軸 112から第三主軸 113にワーク Wが受け渡され た後に系統 1及び系統 2のいずれか又は双方に異常等が生じても、系統 3のステップ S305以下の処理は実行されることになる。
[0050] 以上で、第二主軸 112から第三主軸 113へのワーク Wの受け渡しが完了するので 、次にワーク加工プログラムを実行する(ステップ S305)。このプログラムの実行により ワーク Wの加工を行うための工具 T3及び/又は工具 T4が加工位置に割り出され、 図 13 (b)及び図 13 (c)に示すように、工具 T3及び/又は工具 T4の Y方向の移動と 第三主軸 113の Z方向の移動とによって、ワーク Wの加工が行われる。
工具 T3及び/又は工具 T4によるワーク Wの加工が終了すると(ステップ S306)、 ワーク搬出プログラムが実行され、他方の NC旋盤 1' の第三主軸 113' との待ち合 わせを行う(ステップ S307)。待ち合わせ終了後に、図 13 (d)に示すように、他方の NC旋盤;^ の第三主軸 113' と Z軸線上で互いに接近する方向に第三主軸台 103 を移動させ、第三主軸 113から他方の NC旋盤 1' の第三主軸 113' にワーク Wを 受け渡す (ステップ S 308)。
[0051] ワーク Wの受け渡し終了後に、第三主軸台 103はワーク Wの加工を行うための初 期位置まで復帰する。そして、予め設定された個数のワーク Wの加工が完了している か否かを判断し (ステップ S309)、完了している場合にはプログラムを終了する。完 了していない場合には、ステップ S300に戻ってワーク受取プログラムを実行し、第二 主軸 112との間で待ち合わせを行い (ステップ S303)、図 14 (a)に示すように、第二 主軸 112からワーク Wを受け取る(ステップ S304)。
以後、ステップ S304以下の処理が繰り返される。
[0052] なお、他方の NC旋盤 1' では、上記と同様の処理及び動作が繰り返される。
ただし、 NC旋盤;^ では、第三主軸 113' ,第二主軸 112' ,第一主
軸 111' の順でワーク Wが受け渡される。
第三主軸 113' では、一方の NC旋盤 1の第三主軸 113からワーク Wを受け取り、 ワーク Wの加工を行うための初期位置に復帰した後、図 9のフローチャートのステップ S 101以下と同様のステップを実行しながら、図 14 (a) , (b) , (c)に示す動作を行う。 第二主軸 112' では、図 9及び図 10のフローチャートのステップ S200以下と同様 のステップを実行しながら、図 14 (b) , (c)及び図 15 (a)に示す動作を行う。
第一主軸 111' では、図 10のフローチャートのステップ S300以下と同様のステツ プを実行しながら、図 15 (a) , (b) , (c)に示す動作を行う。
なお、ステップ S307の待ち合わせでは、加工終了後にワーク搬出用のローダーと の間で待ち合わせを行い、ステップ S308で第一主軸 111' からローダーにワーク W を受け渡す。
[0053] [制御プログラムによる処理手順の他の実施形態]
制御プログラムによる処理手順の先の実施形態では、上流に位置する他の系統( 系統 3に対しては系統 1又は系統 2,系統 2に対しては系統 1)で工具破損やワーク供 給ミス,プログラム実行ミス等の異常が発生しても、系統 1 , 2, 3は互いに独立してい るため、異常の無い他の系統ではプログラムの実行が継続される。
例えば、ワーク加工の最上流に位置する系統 1に異常が発生した場合、系統 2及び 系統 3では、通常とおりワーク Wの加工及び系統 2, 3間でのワーク Wの授受が行わ れる。そして、系統 2のステップ S200 (図 9参照)で系統 1の異常の有無を判断してい るため、系統 1に異常が発生すれば、系統 2が一時停止する(ステップ S201)。若しく は、待ち合わせのステップ S 106, S203で第一主軸 111から第二主軸 112へのヮー クの受け渡しが不可能になるから、第二主軸 112がこのステップで一時停止する。
[0054] また、系統 2に異常が発生していなくても、上記の原因により系統 2が一時停止状 態になると、第二主軸 112から第三主軸 113へのワークの受け渡しができなくなるか ら、系統 3では待ち合わせのステップ S303 (図 10参照)で一時停止状態になる。ォ ペレータは系統 2及び系統 3が一時停止状態になるのを待って、制御系 1の異常回 復作業を開始することが可能になる。
もちろん、オペレータは、系統 1に異常が発生したときに、すぐに緊急停止スィッチ 等を操作して系統 2, 3のプログラムの実行を強制的に停止させることも可能であるが 、第二主軸 112及び第三主軸 113でワーク Wの加工中にワーク加工プログラムの実 行が強制的に停止させられると、加工中のワーク Wに傷が入る等の不都合が生じる おそれがある。
[0055] そこで、この実施形態では、図 16に示すように、各系統の上流に位置する系統に 異常が発生した場合に、ワーク加工の開始前又はワーク加工の終了後に一時的に 処理を停止し、異常の回復を待つプログラムブロックを設けている。
なお、図 16のフローチャートは基本的に図 9及び図 10のフローチャートと同じであ るので、追加したステップ部分のみを図示し、他のステップ部分については図示及び 詳細な説明は省略する。
図 16に示すように、系統 2においては、ワーク加工を指令するステップ S205の前 に、系統 1での異常発生の有無を判断するステップ S401と、このステップ S401で異 常発生と判断したときに、一時停止を指令するステップ S402と、この一時停止状態 を系統 1の異常が回復するまで保持するステップ S403とを実行するプログラムブロッ クを揷入している。
[0056] これにより、第一主軸 111から第二主軸 112にワーク Wが受け渡された後、第二主 軸 112でワーク Wの加工が開始される前に系統 1で異常が発生したときには、ワーク Wの加工を開始させずに系統 2が一時停止状態になる。また、第二主軸 112でのヮ ーク Wの加工中又は加工終了後に系統 1で異常が発生すると、系統 2はステップ S2 01 (図 9参照)で一時停止状態になる。
また、系統 3では、ワーク Wの加工を指令するステップ S305の前とワーク加工の終 了を判断するステップ S306の後に、系統 1又は系統 2での異常発生の有無を判断 するステップ S405と、このステップ S405で異常発生と判断したときに、一時停止を 指令するステップ S406と、この一時停止状態を系統 1又は系統 2の異常が回復する まで保持するステップ S407とを揷入して!/、る。
[0057] これにより、第二主軸 112から第三主軸 113にワーク Wが受け渡された後、第三主 軸 113でのワーク Wの加工開始前に、系統 1又は系統 2で異常が発生すると、ワーク Wの加工を開始させずに系統 3が一時停止状態になり、第三主軸 113でのワーク W の加工中に系統 1又は系統 2で異常が発生すると、ワーク Wの加工を終了させてから 系統 3が一時停止状態になる。
系統 2及び系統 3が一時停止状態になったところで、オペレータは系統 1に発生し た異常の回復作業を行うことが可能になる。そして、系統 1の異常が回復して NC旋 盤 1のスタートスィッチ等を操作することで、系統 1 , 2, 3のプログラムの実行が同時 に再開される。
[0058] なお、この図 16の例及び上記の説明では、上流系統に異常が発生したときにプロ グラムの実行を一時停止させるプログラムブロック(ステップ S401 , S402, S403及 びステップ S405, S406, S406)を、系統 2のステップ S205の前,系統 3のステップ S305の前及び系統 3のステップ S306の後に設けている。これは、この実施形態の NC旋盤 1では、上流工程ほどワーク Wの加工時間が長くなるように設定されており、 上流工程で異常が発生したときに下流工程を順次一時停止させることで、異常発生 時に適切なタイミングで下流工程を一時停止させ、かつ、異常回復時の下流工程の 待機時間を可能な限り小さくするためである。
[0059] このように、このプログラムブロックは、系統 1 , 2, 3のいずれかに異常が発生した時 に、各系統 1 , 2, 3のプログラムの実行を最も適切なタイミングで一時停止させ、かつ 、異常回復後に最も無駄のない状態で各系統 1 , 2, 3のプログラムの実行を再開で きるように設けるのが好ましい。そのため、このプログラムブロックは、各系統 1 , 2, 3 におけるワーク Wの加工時間,ワーク Wの供給時間,ワーク Wの搬出時間等を総合 的に勘案して、ステップ S205の前及びステップ S206の後のいずれか一方又は双方 、ステップ S305の前及びステップ S306の後のいずれか一方又は双方に設ける。ま た、必要であれば、系統 1においても、ワーク加工のステップ S101の前及びワーク加 ェ終了を判断するステップ S102の後のいずれか一方又は双方に、上流工程に配置 されたワーク供給装置であるバーフィーダ 2の異常によってプログラムの実行を一時
[0060] 本発明の好適な実施形態について説明したが、本発明は上記の実施形態により何 ら限定されるものではない。
例えば、上記の説明では、リワインドのコマンドの一例として NC工作機械で一般的 に使用される M02コードを例に挙げて説明した力 他のコードであってもよいことは 勿論である。
また、ワークの個数をカウントし、各プログラムにおいて最後のワークか否かを判断 し、最後のワークになったときに、各プログラムを順次終了させるものとして説明した
1S 第三主軸で加工が終了し、加工済みのワークをワーク搬送装置に受け渡すまで の間は待機状態とし、受け渡し完了後に、全てのプログラムを終了させるように構成 してもよい。
さらに、上記したワーク加工システムを構成する NC旋盤は、二台に限らず三台以 上であっても本発明の制御プログラムは適用が可能である。
また、上記した制御プログラムの処理手順の他の実施形態では、ワーク加工の上流 に位置する系統(ワーク供給装置含む)に異常が発生したときに、下流の系統のプロ グラムの実行を一時的に停止させるようにしている力 S、上流'下流に関わりなぐ一の 系統に異常が発生したときに、この一の系統の異常の発生を他の系統で判断するよ うにし、各系統で適切なタイミングでプログラムの実行を一時的に停止させるように、 プログラムブロックを設けることも可能である。
産業上の利用可能性
本発明は、一つのワークに多数の加工を順次施す多軸のワーク加工機であれば適 用が可能で、 NC旋盤等の工作機械の他、半製品に多数の部品を順次組み付けて 完成品を組み立てる組立機等にも広く適用が可能である。

Claims

請求の範囲
[1] 複数のワーク固定部を有し、このワーク固定部間でワークの授受を行いながら、各 前記ワーク固定部に対応して設けられたワーク加工部で前記ワーク固定部に固定さ れたワークの加工を行うワーク加工機の制御プログラムにおいて、
対となる前記ワーク固定部及びワーク加ェ部ごとに制御系を設け、
各制御系が、
未加工ワークを受け取る際に、前記ワーク固定部及びワーク加工部を含む移動体 の移動制御を行うワーク受取りプログラムブロックと、
前記ワーク固定部に固定した前記ヮークを前記ヮーク加ェ部で加工する際に、前 記ワーク固定部及びワーク加工部を含む移動体の移動制御を行うワーク加工プログ ラムプ'ロックと、
加工済みの前記ワークを搬出する際に、前記ワーク固定部及びワーク加工部を含 む移動体の移動制御を行うワーク搬出プログラムブロックと、
を有し、
前記ワーク受取りプログラムブロックの終了を条件に前記ワーク加工プログラムブロ ックが起動し、前記ワーク加工プログラムブロックの終了を条件に前記ワーク搬出プロ グラムブロックが起動するようにし、
前記ワーク受取りプログラムブロックをワーク供給装置のワーク供給プログラムに関 連付け、又は、前記ワーク搬出プログラムブロックをワーク搬送装置のワーク搬送プロ グラムと関連付け、前記ワーク受取りプログラムブロック又は前記ワーク搬出プロダラ ムブロックに、前記ワーク供給装置又は前記ワーク搬送装置との間でワークの授受を 行う際に必要な待ち合わせ動作及び協働動作を指令するようにし、
各前記制御系の最後に、各制御系のプログラムの先頭の頭出しを行う指令を設け たこと、
を特徴とするワーク加工機の制御プログラム。
[2] 前記ワーク受取りプログラムブロック,前記ワーク加工プログラムブロック及び前記ヮ ーク搬出プログラムブロックに、前記ワークの加工個数が予め設定された個数に達し たときにプログラムの実行を終了させる指令を設けたことを特徴とする請求項 1に記 載のワーク加工機の制御プログラム。
[3] 同種のワーク加工機を複数台連結してワーク加工システムを構成する場合にぉレヽ て、
前記ワーク供給装置のワーク供給プログラムが、上流工程に配置された前記ワーク 加工機において最後の加工を行う前記ワーク固定部及びワーク加工部のワーク搬出 プログラムプ'ロックで、
前記ワーク搬送装置のワーク搬送プログラムが、下流工程に配置された前記ワーク 加工機において最初の加工を行う前記ワーク固定部及びワーク加工部のワーク受取 を特徴とする請求項 1又は 2に記載のワーク加工機の制御プログラム。
[4] 前記ワーク加工機が NC旋盤で、
前記ワーク固定部が、
ワーク供給装置から未加工のワークを受け取る一の主軸,前記一の主軸と同方向 を差し向くように並設された三の主軸及び前記一の主軸に対向して設けられ、前記 一の主軸の主軸軸線上の位置と前記三の主軸の主軸軸線上の位置との間で進退 移動自在であるとともに、前記一の主軸の主軸軸線又は前記三の主軸の主軸軸線 に沿って進退移動することで、前記一の主軸から前記ワークを受け取り、前記三の主 軸に前記ワークを受け渡す二の主軸で、
前記ワーク加工部が、
前記一の主軸に対応して設けられた一の刃物台、前記二の主軸に対応して設けら れた二の刃物台及び前記三の主軸に対応して設けられた三の刃物台を有すること、 を特徴とする請求項 1〜3のいずれかに記載のワーク加工機の制御プログラム。
[5] 請求項 3又は 4に記載のワーク加工機の制御プログラムにおいて、複数の前記制御 系のうち少なくとも一つの制御系に、他の前記制御系に異常が発生していないか否 力、を判断し、異常が発生していると判断したときに、前記他の制御系が正常状態に復 帰するまでの間、前記ワークの加工開始を一時的に停止させ又は前記ワークの加工 完了後に前記制御系のプログラムの実行を一時的に停止させるプログラムブロックを 設けたことを特徴とするワーク加工機の制御プログラム。
[6] 前記制御系のうち一つの制御系において異常等が発生して当該制御系にかかる 前記移動体の移動やワークの加工が停止しても、前記一の制御系との間でワーク授 受のための待ち合わせを行うタイミングまで、前記他の制御系における前記移動体 の移動やワークの加工を継続させることを特徴とする請求項 1〜4のいずれかに記載 のワーク加工機の制御プログラム。
[7] 請求項 1〜6のいずれかに記載の制御プログラムがインストールされ、インストール された前記制御プログラムを実行することによって前記ワーク固定部及び前記ワーク 加工部を含む移動体の移動を制御する指令を出力することを特徴とするワーク加工 機の制御装置。
PCT/JP2007/065041 2006-08-04 2007-08-01 Work machining apparatus control program and work machining apparatus controller for executing the control program Ceased WO2008016068A1 (en)

Priority Applications (5)

Application Number Priority Date Filing Date Title
ES07791725T ES2727493T3 (es) 2006-08-04 2007-08-01 Programa de control de aparato de mecanización de trabajo y controlador de aparato de mecanización de trabajo para ejecutar el programa de control
CN200780028909.6A CN101500736B (zh) 2006-08-04 2007-08-01 工件加工设备的控制方法和工件加工设备的控制装置
EP07791725.0A EP2047929B1 (en) 2006-08-04 2007-08-01 Work machining apparatus control program and work machining apparatus controller for executing the control program
US12/309,610 US8224477B2 (en) 2006-08-04 2007-08-01 Work machining apparatus control program and work machining apparatus control device for executing the control program
KR1020097000067A KR101396711B1 (ko) 2006-08-04 2007-08-01 공작물 가공기의 제어 프로그램 및 이 제어 프로그램을 실행하는 공작물 가공기의 제어장치

Applications Claiming Priority (4)

Application Number Priority Date Filing Date Title
JP2006213819 2006-08-04
JP2006-213819 2006-08-04
JP2006291592A JP5372320B2 (ja) 2006-08-04 2006-10-26 ワーク加工機の制御プログラム及びこの制御プログラムを実行するワーク加工機の制御装置
JP2006-291592 2006-10-26

Publications (1)

Publication Number Publication Date
WO2008016068A1 true WO2008016068A1 (en) 2008-02-07

Family

ID=38997242

Family Applications (1)

Application Number Title Priority Date Filing Date
PCT/JP2007/065041 Ceased WO2008016068A1 (en) 2006-08-04 2007-08-01 Work machining apparatus control program and work machining apparatus controller for executing the control program

Country Status (7)

Country Link
US (1) US8224477B2 (ja)
EP (1) EP2047929B1 (ja)
JP (1) JP5372320B2 (ja)
KR (1) KR101396711B1 (ja)
CN (1) CN101500736B (ja)
ES (1) ES2727493T3 (ja)
WO (1) WO2008016068A1 (ja)

Families Citing this family (16)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102011010152A1 (de) * 2011-02-02 2012-08-02 Grob-Werke Gmbh & Co. Kg Zuführ- und Ladeeinheit
JP5749594B2 (ja) * 2011-07-26 2015-07-15 シチズンホールディングス株式会社 工作機械用制御装置
US9588502B2 (en) * 2011-03-30 2017-03-07 Citizen Watch Co., Ltd. Machine tool control device
JP5639519B2 (ja) * 2011-03-30 2014-12-10 シチズンホールディングス株式会社 工作機械用制御装置
DE102011076834A1 (de) * 2011-05-31 2012-12-06 Gildemeister Italiana S.P.A. Werkzeugmaschine
DE102011076835A1 (de) * 2011-05-31 2012-12-06 Gildemeister Italiana S.P.A. Werkzeugträger und Werkzeugmaschine mit einem Werkzeugträger
CN102357662B (zh) * 2011-09-27 2013-09-11 宁波市江北西西五金电子有限公司 两台车床间轴类零件的自动传送和调头装置
JP5722400B2 (ja) * 2013-08-22 2015-05-20 ファナック株式会社 主軸を有する工作機械の制御装置
CN106794565B (zh) * 2014-10-07 2019-01-01 西铁城时计株式会社 机床的控制装置
JP6372301B2 (ja) * 2014-10-20 2018-08-15 村田機械株式会社 工作機械
JP6757188B2 (ja) * 2016-06-17 2020-09-16 株式会社ツガミ 工作機械及び工作機械による加工方法
JP6803261B2 (ja) * 2017-02-24 2020-12-23 オークマ株式会社 工作機械における動作制御方法
JP7115823B2 (ja) * 2017-05-16 2022-08-09 トヨタ自動車株式会社 生産管理システム、生産管理プログラムおよび生産管理方法
JP7156897B2 (ja) * 2018-10-10 2022-10-19 シチズン時計株式会社 工作機械
DE102019203790A1 (de) * 2019-03-20 2020-09-24 Emco Magdeburg Gmbh Werkzeugmaschine und Schlepprahmenband für die Zufuhr/Abfuhr von Werkstücken
JP7173928B2 (ja) * 2019-06-05 2022-11-16 ファナック株式会社 数値制御装置

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0425351A (ja) * 1990-05-16 1992-01-29 Murata Mach Ltd 工作機械の加工システム
JPH06155103A (ja) 1992-11-27 1994-06-03 Nakamura Tome Precision Ind Co Ltd 2主軸対向旋盤の加工制御方法
DE4310038A1 (de) 1993-03-27 1994-09-29 Pittler Gmbh Drehmaschine mit zwei Werkstückspindeln
JP2002028801A (ja) * 2000-07-13 2002-01-29 Murata Mach Ltd 2軸旋盤およびその加工方法
JP2003117701A (ja) 2001-10-18 2003-04-23 Star Micronics Co Ltd 数値制御自動旋盤

Family Cites Families (27)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CH636543A5 (fr) * 1980-07-16 1983-06-15 Tarex Sa Machine-outil comprenant deux broches coaxiales opposees.
JPH0651258B2 (ja) * 1985-03-19 1994-07-06 日立精機株式会社 自動復帰機能を有するnc制御装置
SU1609550A1 (ru) * 1987-05-20 1990-11-30 Новополоцкий Политехнический Институт Им.Ленинского Комсомола Белоруссии Двухшпиндельный токарный станок
JPH01228750A (ja) * 1988-03-09 1989-09-12 Fanuc Ltd 2つの主軸を有する工作機械
JP2508196B2 (ja) * 1988-06-30 1996-06-19 ブラザー工業株式会社 加工機械
US5127140A (en) * 1989-12-18 1992-07-07 Hitachi Seiki Co., Ltd. Numerically-controlled lathe, numerically-controlled device therefor and processing procedure thereby
JP2692011B2 (ja) * 1990-02-09 1997-12-17 三菱電機株式会社 数値制御自動プログラミング装置
US5170358A (en) * 1990-12-06 1992-12-08 Manufacturing Laboratories, Inc. Method of controlling chatter in a machine tool
US5526725A (en) * 1994-03-23 1996-06-18 Tremaglio; Neil L. Rapid indexing spindle drive attachment for CAM controlled automatic screw machines
US5535652A (en) * 1994-10-21 1996-07-16 Beck; Gerald S. Lathe apparatus
JPH10143229A (ja) * 1996-11-08 1998-05-29 Murata Mach Ltd 工作機械制御装置
US5933353A (en) * 1997-09-16 1999-08-03 New Focus, Inc. Method and apparatus for computer aided machining
JPH11129140A (ja) * 1997-10-30 1999-05-18 Toshiaki Touki Nc加工機における加工制御方法と装置
EP1146407A4 (en) * 1999-07-05 2005-05-25 Mitutoyo Corp METHOD FOR WRITING AN NC PROGRAM AND NC TOOL MACHINE
US6819974B1 (en) * 2000-03-29 2004-11-16 The Boeing Company Process for qualifying accuracy of a numerically controlled machining system
KR100753243B1 (ko) * 2000-09-22 2007-08-30 시티즌 홀딩스 가부시키가이샤 수치제어 선반, 수치제어 선반의 제어 장치, 제어 방법 및 프로그램 기술 방법
CN1241079C (zh) * 2000-10-26 2006-02-08 西铁城时计株式会社 加工程序的自动生成方法及其装置
JP3922256B2 (ja) * 2001-10-03 2007-05-30 三菱電機株式会社 数値制御装置
JP4450302B2 (ja) * 2002-03-27 2010-04-14 スター精密株式会社 工作機械の数値制御装置
JP3910482B2 (ja) * 2002-04-26 2007-04-25 Thk株式会社 数値制御工作機械における加工誤差補正方法及びこれを用いた研削盤
GB0325710D0 (en) * 2003-11-04 2003-12-10 Collins Stephen R Detecting breakages in machine tools and the like
EP1724055B1 (en) * 2005-05-06 2011-11-30 Satisloh GmbH Method for auto-calibration of tool(s) in a single point turning machine used for manufacturing in particular ophthalmic lenses
DE102005041175A1 (de) * 2005-08-31 2007-03-01 Dr. Johannes Heidenhain Gmbh Verfahren zur adaptiven Vorschubregelung an numerisch gesteuerten Werkzeugmaschinen
DE102005055972B3 (de) * 2005-11-22 2007-05-31 Werner Conen Werkzeugmaschine
CN101288032B (zh) * 2005-12-26 2010-06-02 三菱电机株式会社 数控装置及数控工作机械
US8844104B2 (en) * 2009-04-22 2014-09-30 Hurco Companies, Inc. Multi-zone machine tool system
JP6051258B2 (ja) * 2015-04-15 2016-12-27 ライオン株式会社 脂質異常症への罹患しやすさを試験する方法

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0425351A (ja) * 1990-05-16 1992-01-29 Murata Mach Ltd 工作機械の加工システム
JPH06155103A (ja) 1992-11-27 1994-06-03 Nakamura Tome Precision Ind Co Ltd 2主軸対向旋盤の加工制御方法
DE4310038A1 (de) 1993-03-27 1994-09-29 Pittler Gmbh Drehmaschine mit zwei Werkstückspindeln
JP2002028801A (ja) * 2000-07-13 2002-01-29 Murata Mach Ltd 2軸旋盤およびその加工方法
JP2003117701A (ja) 2001-10-18 2003-04-23 Star Micronics Co Ltd 数値制御自動旋盤

Also Published As

Publication number Publication date
US8224477B2 (en) 2012-07-17
EP2047929A1 (en) 2009-04-15
CN101500736B (zh) 2016-01-06
ES2727493T3 (es) 2019-10-16
KR101396711B1 (ko) 2014-05-16
CN101500736A (zh) 2009-08-05
US20090198367A1 (en) 2009-08-06
EP2047929B1 (en) 2019-03-06
JP5372320B2 (ja) 2013-12-18
KR20090046772A (ko) 2009-05-11
JP2008059549A (ja) 2008-03-13
EP2047929A4 (en) 2013-07-31

Similar Documents

Publication Publication Date Title
KR101396711B1 (ko) 공작물 가공기의 제어 프로그램 및 이 제어 프로그램을 실행하는 공작물 가공기의 제어장치
JP5550554B2 (ja) ワーク加工装置及びワーク加工方法
JP5073340B2 (ja) ワーク加工システム
JP5037293B2 (ja) ワーク加工システム
JP5227329B2 (ja) 工作機械
EP2163334B2 (en) Machine comprising a drum having workpiece supporting spindles movable in the direction of the longitudinal axis of the drum
JP2019010726A (ja) 工作物を機械加工する工作機械
WO2008016069A1 (fr) Machine de traitement d'ouvrage, système de traitement d'ouvrage et procédé de traitement d'ouvrage utilisant la machine de traitement d'ouvrage
CN101873904A (zh) 机床
JP2003275941A (ja) Nc工作機械
CN107921546A (zh) 工作机械
JP5329049B2 (ja) ワーク加工機
JP2003136371A (ja) 工作機械
JP2001310244A (ja) 長尺帯状ワークの加工方法
CN110293358B (zh) 一种焊接用转盘机构的控制方法
JPH0310748A (ja) トランスファー加工装置
JP2001310243A (ja) 長尺帯状ワークの加工装置
JP2004306189A (ja) 工作機械システム
JP2006205278A (ja) 工作機械のローディング装置
CN119497662A (zh) 多系统复合机床的节能装置
JPS62136351A (ja) 自動工作機械
JPS60167749A (ja) 工作機の群管理システム
JP2020082197A (ja) 研削装置
JPH09300152A (ja) 工作機械

Legal Events

Date Code Title Description
WWE Wipo information: entry into national phase

Ref document number: 200780028909.6

Country of ref document: CN

121 Ep: the epo has been informed by wipo that ep was designated in this application

Ref document number: 07791725

Country of ref document: EP

Kind code of ref document: A1

WWE Wipo information: entry into national phase

Ref document number: 1020097000059

Country of ref document: KR

WWE Wipo information: entry into national phase

Ref document number: 1020097000067

Country of ref document: KR

WWE Wipo information: entry into national phase

Ref document number: 12309610

Country of ref document: US

Ref document number: 2007791725

Country of ref document: EP

NENP Non-entry into the national phase

Ref country code: DE

NENP Non-entry into the national phase

Ref country code: RU