WO2022097257A1 - 車両制御システム - Google Patents
車両制御システム Download PDFInfo
- Publication number
- WO2022097257A1 WO2022097257A1 PCT/JP2020/041474 JP2020041474W WO2022097257A1 WO 2022097257 A1 WO2022097257 A1 WO 2022097257A1 JP 2020041474 W JP2020041474 W JP 2020041474W WO 2022097257 A1 WO2022097257 A1 WO 2022097257A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- vehicle
- control device
- result
- calculation
- time
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images









Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/02—Ensuring safety in case of control system failures, e.g. by diagnosing, circumventing or fixing failures
- B60W50/023—Avoiding failures by using redundant parts
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/164—Centralised systems, e.g. external to vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/06—Improving the dynamic response of the control system, e.g. improving the speed of regulation or avoiding hunting or overshoot
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/001—Planning or execution of driving tasks
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0276—Control of position or course in two dimensions specially adapted to land vehicles using signals provided by a source external to the vehicle
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0968—Systems involving transmission of navigation instructions to the vehicle
- G08G1/096805—Systems involving transmission of navigation instructions to the vehicle where the transmitted instructions are used to compute a route
- G08G1/096811—Systems involving transmission of navigation instructions to the vehicle where the transmitted instructions are used to compute a route where the route is computed offboard
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0968—Systems involving transmission of navigation instructions to the vehicle
- G08G1/096805—Systems involving transmission of navigation instructions to the vehicle where the transmitted instructions are used to compute a route
- G08G1/096827—Systems involving transmission of navigation instructions to the vehicle where the transmitted instructions are used to compute a route where the route is computed onboard
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0968—Systems involving transmission of navigation instructions to the vehicle
- G08G1/096833—Systems involving transmission of navigation instructions to the vehicle where different aspects are considered when computing the route
- G08G1/096844—Systems involving transmission of navigation instructions to the vehicle where different aspects are considered when computing the route where the complete route is dynamically recomputed based on new data
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/166—Anti-collision systems for active traffic, e.g. moving vehicles, pedestrians, bikes
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/167—Driving aids for lane monitoring, lane changing, e.g. blind spot detection
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2556/00—Input parameters relating to data
- B60W2556/45—External transmission of data to or from the vehicle
- B60W2556/65—Data transmitted between vehicles
Definitions
- the purpose of the present application is to obtain a vehicle control system in which the in-vehicle control device determines whether or not the calculation result of the external control device satisfies the allowable condition and controls the vehicle so as not to be unstable.
- the vehicle control unit 24 controls the vehicle control load 31 so as to travel according to the travel route generated in the backup calculation.
- step S165 Indicates that the result of the main operation is not subject to the time limit and is allowed. If TR-T2 ⁇ Pcal1 is not established (determination is NO), the time limit is unacceptable, so the process proceeds to step S166, and it is stored that the result of the main operation is unacceptable due to the time limit. It can be determined that the calculation result after an excessive time has passed since the transmission is not used.
- step S176 vehicle control is executed by the vehicle control unit 24.
- the rotary electric machine, switching circuit, actuator, and the like of the vehicle control load 31 are driven, and the driving force, steering force, braking force, and the like of the autonomous driving vehicle are controlled.
- the second time range Pcal1 may be read as the third time information T3, the fourth time information T4, the third time range Pvi2, and the fourth time range Pcal2.
- FIG. 13 is a diagram showing a configuration of the vehicle control system 101 according to the second embodiment.
- the basic configuration is the same as that of the first embodiment, and the difference is the part where the permissible determination processing unit 29 in the in-vehicle control device 20 is added.
- the permissible determination processing unit 29 can be configured by hardware, but can also be configured as a software function. Therefore, the vehicle control system 101 is described as having the same hardware configuration.
- the permissible determination processing unit 29 compares the result of the main calculation output by the calculation unit 13 received from the external control device 10 with the result of the backup calculation output by the vehicle-mounted calculation unit 23 of the vehicle-mounted control device 20, and externally controls the result. This is a processing unit that determines whether or not the result of the main calculation in the device 10 is within an acceptable range.
- step S21 There is no change in the rough function of the pre-processing in step S21. Details are shown in FIG. There is no change in the rough function of the operation result switching process in step S27. Details are shown in FIG.
- the allowance determination process of the calculation result in step S26 is a process of determining whether or not the result of the main calculation by the external control device 10 is within an acceptable range based on a standard different from that of the first embodiment. Specifically, whether the travel path calculated by the main calculation is physically acceptable, whether the amount of displacement from the previously generated travel path exceeds the allowable range, or the collision margin time on the generated travel route is appropriate. It is a process to confirm whether it is within the range.
- FIG. 15 is a flowchart of pre-processing of the vehicle-mounted control device 20 according to the second embodiment, and explains the contents of step S21 of FIG. The difference is that step S215 is added as compared with the flowchart of FIG. 5 of the preprocessing according to the first embodiment.
- Step S215 in FIG. 15 is executed in the case of software initialization and update. It is a process of registering the permissible range in advance, and indicates that the permissible range is registered in the permissible determination processing unit 29 of the in-vehicle control device 20.
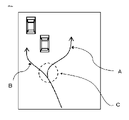
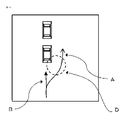
- the registered contents of the allowable range are, for example, the speed, acceleration, and the differential value of the acceleration in the traveling path itself output by the external control device 10, the displacement amount of the traveling path generated as a result of the main calculation and the traveling path generated as a result of the backup calculation.
- Part A indicated by the arrow in FIG. 16 indicates a traveling route generated as a result of the main calculation by the external control device 10.
- the part B indicated by the arrow indicates the traveling route generated by the in-vehicle control device 20 as a result of the backup calculation.
- the part C indicated by the arrow indicates the allowable value of the displacement amount of both traveling paths.
- step S263 it is confirmed whether or not the travel route generated by the main calculation is within the registered allowable range. It is determined whether the travel route is in the direction in which the road can travel, whether the travel speed is excessive or under, the acceleration instructed to travel, and whether the differential value of the acceleration is within the allowable range. Will be done.
- the switching target of the input switching processing unit 30 is given as an example of a traveling route provided to the vehicle control unit 24, but the target to be switched by the input switching processing unit 30 is not limited to this. ..
- the result of peripheral recognition for generating a traveling route may be switched in the vehicle-mounted arithmetic unit 23.
- Embodiment 3 It is desirable that the input switching performed by the input switching processing unit 30 prevents frequent switching and smoothly switches in consideration of the sense of security of the occupant.
- the calculation result of the external control device 10 may reach the in-vehicle control device 20 intermittently. If the switch is made each time the external control device 10 arrives, the travel path of the calculation result of the external control device 10 and the travel path of the calculation result of the vehicle-mounted control device 20 are frequently switched. As a measure to prevent this, a condition for switching the calculation result is provided. For example, it may be a condition that the calculation result of the external control device 10 has changed within an allowable range for a certain period of time.
- the vehicle control unit 24 of the vehicle-mounted control device 20 backs up the calculation result that is the basis for controlling the vehicle when the correctness of the establishment of the allowable condition is maintained for a predetermined determination time.
- the result of the main operation may be switched to the result of the main operation, or the result of the main operation may be switched to the result of the backup operation.
- the traveling route is gradually switched while taking an intermediate value in which the ratio of the two is variable according to the time.
- Embodiment 4 If the communication environment is not always good, the in-vehicle control device 20 may reach the in-vehicle control device 20 in the reverse order of the calculation results of the external control device 10. Further, the calculation result of the external control device 10 that arrives in the reverse order may clear the conditions of the first embodiment and the second embodiment. However, it is not desirable that the in-vehicle control device 20 is controlled by the calculation result in the reversed order.
- the first time information T1 or the second time information T2 added to the result of the main calculation received from the external control device 10 is added to the result of the previous main calculation received from the external control device 10 last time. It may be a predetermined allowable condition to indicate the time after the previous first time information T1old or the previous second time information T2old. It can be determined that the old calculation result received later is not used. Further, even if each time information is reversed, the control may not be switched to the control based on the answer of the backup operation only by not using the answer of the main operation.
- the third time information T3 or the fourth time information T4 added to the result of the main calculation received from the external control device 10 is added to the result of the previous main calculation received from the external control device 10 last time. It may be a predetermined allowable condition to indicate the time after the previous third time information T3old or the previous fourth time information T4old. It can be determined that the old calculation result received later is not used. Further, even if each time information is reversed, the control may not be switched to the control based on the answer of the backup operation only by not using the answer of the main operation. (T3, T3old, T4, T4old are not shown)
- FIG. 21 is a flowchart of the main process of the in-vehicle control device 20 according to the fourth embodiment. 21 is a point where step S36 is added as compared with the flowchart of the main process of FIG. 14 according to the second embodiment, and switching of the calculation result of step S37 instead of the switching process of the calculation result of step S27. The difference is that processing is provided. Details of step S36 are shown in FIG. Details of step S37 are shown in FIG.
- FIG. 22 is a flowchart of the time information order confirmation process of the vehicle-mounted control device 20 according to the fourth embodiment.
- FIG. 22 is a detail of step S36 of FIG. The process is started from step S361, and in step S362, it is confirmed whether or not the first time information T1 and the second time information T2 are provided by the vehicle-mounted time information attachment / detachment unit 26. If it is provided (determination is YES), the process proceeds to step S363. If it is not provided (determination is NO), the process ends in step S369.
- step S364 the previous second time information T2old and the current second time information T2 are compared, and the current second time information T2 is larger (a larger time means a newer time). Determine if. If the second time information T2 of this time is larger (determination is YES), the process proceeds to step S365. If the second time information T2 this time is not larger (determination is NO), the process proceeds to step S367, and the result of the main operation is determined to be invalid and stored. After that, the process ends in step S369.
- step S365 it is determined that the result of the main operation is valid and stored.
- step S366 the first time information T1 of this time is stored as the first time information T1old of the previous time in order to be used as the first time information T1old of the previous time next time.
- the second time information T2 of this time is stored as the second time information T2old of the previous time in order to be used as the second time information T2old of the previous time next time.
- FIG. 23 is a flowchart of the calculation result switching process of the vehicle-mounted control device 20 according to the fourth embodiment.
- FIG. 23 is a detail of step S37 in FIG.
- the flowchart of FIG. 23 differs from the flowchart of FIG. 19 according to the second embodiment only in that step S371 is additionally provided.
- step S371 of FIG. 23 the validity of the result of the main operation is confirmed.
- the validity of the calculation result determined and stored in FIG. 22 is confirmed.
- the result of the main calculation is set in the vehicle control unit 24 in step S174. If the calculation result is not valid (determination is NO), the result of the backup calculation is set in the vehicle control unit 24 in step S179 without using the result of the main calculation.
- step S371 if the calculation result of step S371 is not valid (determination is NO), the process may be advanced to step S179 to end the process.
- Embodiment 5 The in-vehicle control device 20 of a plurality of vehicles can be connected to the external control device 10. Therefore, the external control device 10 can perform the main calculation related to the in-vehicle control device 20 by using not only the vehicle information transmitted by the vehicle but also the vehicle information of another vehicle. In that case, since the amount of data that can be used increases, it becomes possible to calculate a more appropriate main operation.
- FIG. 24 shows a vehicle management unit 16 provided in the external control device 10.
- the position information of all the vehicle-mounted control devices 20 connected to the external control device 10 and the vehicle information received from the connected vehicle-mounted control device 20 are stored.
- the calculation unit 13 refers to other vehicle information around the relevant vehicle from the vehicle management unit 16 to recognize the surroundings. Update and generate a travel route.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Transportation (AREA)
- Human Computer Interaction (AREA)
- Mechanical Engineering (AREA)
- Aviation & Aerospace Engineering (AREA)
- Mathematical Physics (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Abstract
外部制御装置(10)が、主演算を実行し、演算結果に基づいて車載制御装置(20)が自動運転車両を制御する制御指令を送信する。外部制御装置(10)のアルゴリズム自体に不備があった場合、また演算結果の車両への到達が許容時間を超えた場合に、これらをカバーする手段がなく、車両が不安定な動作に陥る恐れがある。本願に係る車両制御システム(101)では、外部制御装置(10)の演算結果が許容条件を満たしているかどうかを車載制御装置(20)が判断し、許容条件を満たす場合は外部制御装置(10)の主演算の結果に基づいて車両を制御し、許容条件を満たしていない場合は車載制御装置(20)のバックアップ用演算の結果を用いて車両を制御するので、車両が安定した走行を継続することができる。
Description
本願は、車両制御システムに関するものである。
複雑な環境への対応、より高度な車両制御に向け、自動運転車両の制御に必要なアルゴリズムの演算量は増加傾向にある。一方、車両への強いコスト低下要求により自動運転車両に搭載されるECU(Electronic Control Unit)のCPU(Central Processing Unit)のスペックは低く抑えられ、車両内では自動運転の制御に要求される演算量を全部は賄いきれない状況となりつつある。また、複数台の車両が存在する環境においては、車両同士の協調が必要とされ、その協調制御を行う役割は周囲の道路環境システムの側が負担することとなりつつある。このような背景がある中で、車両の自動運転を外部から制御する自動運転制御システム、自動運転制御方法、及び車両の技術が開示されている(例えば特許文献1)。
特許文献1の技術では、ネットワークを介した車両外部の車外制御装置が、車両自動運転に関する演算処理を実行し、処理結果に基づいて車両の自動運転を制御する制御指令を送信する。
しかしながら、情報処理装置と車両との時間的な関連性で言えば、車外制御装置での演算結果がどのタイミングでの車両情報を基にしたどのタイミングに対する車両制御指令かが不明確である。そのため、場合によっては古い情報での車両制御指令を受け取ることとなり車両が不安定な動作に陥る恐れがある。
また、特許文献1の技術では、1つの車両に対して2つ以上の車外制御装置が自動運転に関する同一の演算処理を実行する。そして、半数を超える車外制御装置の処理結果が一致した場合に限り、一致した当該演算結果に基づいて生成される制御情報が車両へ送信される。
上記の通り複数の車外制御装置間で多数決を取ることで車外制御装置の演算結果の間違いを防ぐ手段を取っている。しかしながら、車外制御装置側のアルゴリズム自体に不備があった場合、また演算結果の車両への到達が許容時間を超えた場合に、これらをカバーする手段がなく、車両が不安定な動作に陥る恐れがある。
本願では、外部制御装置の演算結果が許容条件を満たしているかどうかを車載制御装置が判断し、車両が不安定な動作とならないよう制御する車両制御システムを得ることを目的とする。
本願に係る車両制御システムは、
車両を制御するための主演算を実行する外部制御装置と、
外部制御装置とネットワークで接続され、車両を制御するためのバックアップ用演算を実行する車載制御装置と、を備え、
車載制御装置は、
車両の内部と外部の情報を取得して車両情報を生成する車両情報生成部、
車両情報を外部制御装置に送信する送信部、
外部制御装置から主演算の結果を受信する受信部、
車両情報に基づいて実行したバックアップ用演算の結果を出力する車載演算部、
主演算の結果が予め定められた許容条件を満たす場合は主演算の結果に基づいて車両を制御し、許容条件を満たす場合以外はバックアップ用演算の結果に基づいて車両を制御する車両制御部、を有し、
外部制御装置は、車載制御装置の送信部から受信した車両情報に基づいて実行した主演算の結果を車載制御装置の受信部に送信する、ものである。
車両を制御するための主演算を実行する外部制御装置と、
外部制御装置とネットワークで接続され、車両を制御するためのバックアップ用演算を実行する車載制御装置と、を備え、
車載制御装置は、
車両の内部と外部の情報を取得して車両情報を生成する車両情報生成部、
車両情報を外部制御装置に送信する送信部、
外部制御装置から主演算の結果を受信する受信部、
車両情報に基づいて実行したバックアップ用演算の結果を出力する車載演算部、
主演算の結果が予め定められた許容条件を満たす場合は主演算の結果に基づいて車両を制御し、許容条件を満たす場合以外はバックアップ用演算の結果に基づいて車両を制御する車両制御部、を有し、
外部制御装置は、車載制御装置の送信部から受信した車両情報に基づいて実行した主演算の結果を車載制御装置の受信部に送信する、ものである。
本願に係る車両制御システムでは、外部制御装置の演算結果が許容条件を満たしているかどうかを車載制御装置が判断し、許容条件を満たす場合は外部装置の演算の結果に基づいて車両を制御し、許容条件を満たしていない場合は車載制御装置の演算結果を用いて車両を制御するので、車両が安定した走行を継続することができる。
以下、本願の実施の形態に係る車両制御システムについて、図面を参照して説明する。
1.実施の形態1
<車両制御システムの構成>
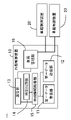
図1は、実施の形態1における車両制御システム101の構成を示す図である。車両制御システム101は、車載制御装置20と、ネットワークを介して車載制御装置20とつながる車両外部の情報処理装置である外部制御装置10で構成される。
<車両制御システムの構成>
図1は、実施の形態1における車両制御システム101の構成を示す図である。車両制御システム101は、車載制御装置20と、ネットワークを介して車載制御装置20とつながる車両外部の情報処理装置である外部制御装置10で構成される。
車載制御装置20は、自動運転車両に搭載され、自動運転車両の内部と外部の情報を取得して車両情報を生成し、車両情報を外部制御装置10へ送信する。車載制御装置20は、外部制御装置10から、車両の周辺認識の更新、車両の走行経路の生成などの演算の結果を受信し、演算結果に基づいて自動運転車両を制御する。外部制御装置10は、MEC(Multi-access Edge Computing)サーバである。MECは、5G通信ネットワークで提供され、サーバを基地局の近くに分散配備することで、クラウドで行っていた処理を超低遅延で使えるようにするネットワークコンピューティング技法である。外部制御装置10を、基地局の近くに設置することで、自動運転車両との情報伝送と、演算処理の遅延を許容可能な程度に短縮し、外部制御装置10から自動運転車両への制御指令を可能としている。
車載制御装置20は、以下の様な構成要素を備えている。外部制御装置10に対して車両情報を送信する送信部21、外部制御装置10からデータを受信する受信部22、外部制御装置10と時刻同期を行うための車載時刻同期部27、外部制御装置10とのデータ送受信において時刻情報の脱着を行う車載時刻情報脱着部26、車両の周辺、車両内部の状態を知るためのセンサ25、センサ25の情報および車両制御部24の情報から車両情報を生成する車両情報生成部32、車両情報に基づいて車両の周辺認識の更新、更新された周辺認識に基づいた車両の走行経路の生成、などのバックアップ用演算を実施し出力する車載演算部23、車載演算部23からの情報などに基づき車両制御負荷31を制御する車両制御部24、自動運転車両のスイッチング回路、駆動回路、アクチュエータであり、エンジン、回転電機、ブレーキ等の操作に直結する車両制御負荷31、外部制御装置10から送信される演算結果において外部制御装置10が扱った車両情報の有効期限および外部制御装置10での演算実行時刻の遅延許容時間を判定する時間確認処理部28である。センサ25は、車載制御装置20の外部に設けられていてもよい。
外部制御装置10は、以下の様な構成要素を備えている。車載制御装置20から車両情報を受信する第一データ受信部11、外部制御装置10の演算結果を送信する第一データ送信部12、車載制御装置20との時刻同期を行う時刻同期部14、車載制御装置20とのデータ送受信において時刻情報の脱着を行う時刻情報脱着部15、車載制御装置20から得る車両情報に基づいて車両の周辺認識の更新、更新された周辺認識に基づいた車両の走行経路の生成、などの主演算を実施し出力する演算部13である。
なお、外部制御装置10は、処理能力に関しては車載制御装置20よりも高性能であり、高度な演算を精度よく高速で処理することができる。従い、外部制御装置10に備える演算部13は、車載制御装置20に備える車載演算部23と目的は同じであるが、車載制御装置20の車載演算部23より高機能で高性能な結果を得ることが可能なものである。
<道路監視装置>
また、図1の外部制御装置10は、道路監視装置40の送信する道路情報を受信する第二データ受信部17、道路監視装置40へデータを送信する第二データ送信部18を備えてもよい。その場合、道路の状況を監視して道路情報を生成し送信する道路監視装置40を追加して、車両制御システム101は、車載制御装置20と、外部制御装置10と、道路監視装置40で構成される。車両制御システム101は、複数の車載制御装置20と、複数の外部制御装置10と、複数の道路監視装置40で構成されてもよい。
また、図1の外部制御装置10は、道路監視装置40の送信する道路情報を受信する第二データ受信部17、道路監視装置40へデータを送信する第二データ送信部18を備えてもよい。その場合、道路の状況を監視して道路情報を生成し送信する道路監視装置40を追加して、車両制御システム101は、車載制御装置20と、外部制御装置10と、道路監視装置40で構成される。車両制御システム101は、複数の車載制御装置20と、複数の外部制御装置10と、複数の道路監視装置40で構成されてもよい。
<車両制御システムの動作>
自動運転車両に搭載された車載制御装置20は、センサ25の情報および車両制御部24の情報から車両情報生成部32が生成した車両情報を、送信部21から外部制御装置10に送信する。外部制御装置10は、受信した車両情報に基づいて実行された主演算の結果を車載制御装置20の受信部22に送信する。
自動運転車両に搭載された車載制御装置20は、センサ25の情報および車両制御部24の情報から車両情報生成部32が生成した車両情報を、送信部21から外部制御装置10に送信する。外部制御装置10は、受信した車両情報に基づいて実行された主演算の結果を車載制御装置20の受信部22に送信する。
外部制御装置10が、道路に設置され道路の状況を監視して道路情報を生成し送信する道路監視装置40からの道路情報を受信する場合は、この道路情報と、車載制御装置20から受信した車両情報とに基づいて主演算を実行するので、より多くの情報からより適切な主演算の結果を得ることができる。外部制御装置10は、このより適切な主演算の結果を車載制御装置20の受信部22に送信する。
車載制御装置20は、別途、車載制御装置20内部の車載演算部23で、車両情報に基づいてバックアップ用演算を実行し出力する。車載制御装置20の判断部33は、受信部22を介して外部制御装置10から受け取った主演算の結果が、予め定められた許容条件を満たすかどうか時間確認処理部28によって判断する。許容条件を満たす場合は、主演算の結果に基づいて自動運転車両を制御する。具体的には、入力切替処理部30の切替により車両制御部24は、主演算の中で生成された走行経路に従って走行するよう、車両制御負荷31を制御する。主演算の結果が、許容条件を満たさなかった場合は、入力切替処理部30の切替により主演算の結果を使用せず、車載演算部23で実行したバックアップ用演算の結果に基づいて自動運転車両を制御する。具体的には、車両制御部24は、バックアップ用演算の中で生成された走行経路に従って走行するよう、車両制御負荷31を制御する。
この結果、自動運転車両は、許容条件を満たす場合は、外部制御装置10に備える演算部13による高機能で高性能な演算結果に基づいて自動運転車両を走行させることができる。また、許容条件を満たさない場合は、外部制御装置10に備える演算部13による主演算の結果を使用せず、車載演算部23で実行したバックアップ用演算の結果に基づいて自動運転車両を制御する。これにより、不安定な走行を回避することができる。外部制御装置10に備える演算部13の演算結果が不正である場合でも、安定した走行を継続できるので意義がある。
予め定められた許容条件としては、例えば車載制御装置20が送信した車両情報に付加された送信時の時刻に係る第一の時刻情報が予め定められた第一の時間の範囲内にあるかどうかで判定することができる。すなわち、時間確認処理部28によって、車載制御装置20から送信された後過大な時間が経過した車両情報に基づいた演算結果は利用しないという判断をすることができる。
また、外部制御装置10が主演算の結果を送信する際に付加した送信時の時刻に係る第二の時刻情報が予め定められた第二の時間の範囲内にあるかどうかで判定することができる。すなわち、時間確認処理部28によって、外部制御装置10による送信から過大な時間が経過した演算結果は利用しないという判断をすることができる。
予め定められた許容条件としては、例えば車載制御装置20が送信した車両情報に付加された、車両情報が生成された際の時刻に係る第三の時刻情報が予め定められた第三の時間の範囲内にあるかどうかで判定することができる。すなわち、生成されてから過大な時間が経過した車両情報に基づいた演算結果は利用しないという判断ができる。
また、外部制御装置10が主演算の結果を送信する際に付加された主演算を実施した時刻に係る第四の時刻情報が予め定められた第四の時間の範囲内にあるかどうかで判定することができる。すなわち、外部制御装置10による演算から過大な時間が経過した演算結果は利用しないという判断ができる。
<制御装置のハードウェア構成>
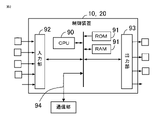
図2に、実施の形態1に係る車載制御装置20のハードウェア構成図を示す。図2の構成図は、外部制御装置10にも適用できる。車載制御装置20、外部制御装置10の各機能は、車載制御装置20、外部制御装置10が備えた処理回路により実現される。具体的には、車載制御装置20、外部制御装置10は、図2に示すように、処理回路として、CPU(Central Processing Unit)などの演算処理装置90(コンピュータ)、演算処理装置90とデータのやり取りする記憶装置91、演算処理装置90に外部の信号を入力する入力回路92、演算処理装置90から外部に信号を出力する出力回路93、及び通信部などの外部装置とデータのやり取りを行うインターフェース94などを備えている。
図2に、実施の形態1に係る車載制御装置20のハードウェア構成図を示す。図2の構成図は、外部制御装置10にも適用できる。車載制御装置20、外部制御装置10の各機能は、車載制御装置20、外部制御装置10が備えた処理回路により実現される。具体的には、車載制御装置20、外部制御装置10は、図2に示すように、処理回路として、CPU(Central Processing Unit)などの演算処理装置90(コンピュータ)、演算処理装置90とデータのやり取りする記憶装置91、演算処理装置90に外部の信号を入力する入力回路92、演算処理装置90から外部に信号を出力する出力回路93、及び通信部などの外部装置とデータのやり取りを行うインターフェース94などを備えている。
演算処理装置90として、ASIC(Application Specific Integrated Circuit)、IC(Integrated Circuit)、DSP(Digital Signal Processor)、FPGA(Field Programmable Gate Array)、各種の論理回路、及び各種の信号処理回路などが備えられてもよい。また、演算処理装置90として、同じ種類のものまたは異なる種類のものが複数備えられ、各処理が分担して実行されてもよい。記憶装置91として、演算処理装置90からデータを読み出し及び書き込みが可能に構成されたRAM(Random Access Memory)、演算処理装置90からデータを読み出し可能に構成されたROM(Read Only Memory)などが備えられている。記憶装置91は、車載制御装置20、外部制御装置10の外部に追加的に設けることもできる。入力回路92は、入力信号、センサ、スイッチが接続され、これら入力信号、センサ、スイッチの信号を演算処理装置90に入力するA/D変換器などを備えている。センサの一部または全部を車載制御装置20、外部制御装置10に内蔵してもよい。出力回路93は、スイッチング素子をオンオフ駆動するゲート駆動回路などの電気負荷が接続され、これら電気負荷に演算処理装置90から制御信号を出力する駆動回路などを備えている。インターフェース94は、通信部、外部の記憶装置、外部の制御部などの外部装置とデータのやり取りを行う。
車載制御装置20、外部制御装置10が備える各機能は、演算処理装置90が、ROMなどの記憶装置91に記憶されたソフトウェア(プログラム)を実行し、記憶装置91、入力回路92、出力回路93、及びインターフェース94などの車載制御装置20、外部制御装置10の他のハードウェアと協働することにより実現される。なお、各機能に用いる設定データは、ソフトウェア(プログラム)の一部として、ROMなどの記憶装置91に記憶されている。
図1にブロックで示された車載制御装置20、外部制御装置10が備える各機能は、それぞれソフトウェアのモジュールで構成されるものであってもよい。またその一部または全部が、ソフトウェアとハードウェアの組合せによって構成されるものであってもよい。
<車載制御装置のメイン処理>
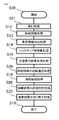
図3は、実施の形態1に係る車載制御装置20のメイン処理のフローチャートである。車載制御装置20の備える演算処理装置90によってフローチャートに表されたソフトウェアが実行される。メインルーチンは、所定時間(例えば1ms)ごとに実施される。所定時間ごとではなく、車載制御装置20の受信割込み、送信割込みなどイベントごとに実行することとしてもよい。
図3は、実施の形態1に係る車載制御装置20のメイン処理のフローチャートである。車載制御装置20の備える演算処理装置90によってフローチャートに表されたソフトウェアが実行される。メインルーチンは、所定時間(例えば1ms)ごとに実施される。所定時間ごとではなく、車載制御装置20の受信割込み、送信割込みなどイベントごとに実行することとしてもよい。
ステップS10から開始され、ステップS11で事前処理を実行する。事前処理は運用開始前、もしくはソフトウェア更新毎に実行する処理である。事前処理では、車両情報の有効期限などを設定する。ステップS11は車両がリリースされる前に一度は実施される処理であり、また近年無線通信等を介した車載制御装置20のソフトウェア更新が随時行われることから車載制御装置20のリリース後も実施されるものである。ステップS11の内容は図5で詳細を説明している。次にステップS12で外部制御装置10との間で通信が行われ、時刻同期処理が行われる。ステップS12の内容は図6で詳細を説明している。
時刻同期処理後は、ステップS13で車載制御装置20から外部制御装置10への車両情報の送信処理を行う。ステップS13の内容は図7で詳細を説明している。
そして、ステップS14で、車載演算部23によって車両情報に基づいたバックアップ用演算が実行される。バックアップ用演算は、自動運転車両の制御に必要な演算であり、例えば周辺認識の更新、車両の走行経路の生成などを含む演算である。自動運転車両は、外部制御装置10が演算した主演算の結果に基づいて、車両の制御を実施する。しかし、主演算の結果が許容条件を満たさない場合は、車載演算部23によって車両情報に基づいたバックアップ用演算の結果に基づいて車両を制御する。
ステップS14の後、ステップS15で外部制御装置10から送信された主演算の結果を受信する。ステップS15の内容は図10で詳細を説明している。その後、ステップS16で時間確認処理を実施する。外部制御装置10から受信した主演算の結果に付加されている時間情報を確認して許容条件を満たすかどうか判定する。ステップS16の内容は、図11で詳細を説明している。
ステップS16の後、ステップS17で演算結果の切替処理を実行する。主演算の結果が許容条件を満たす場合は主演算の結果に基づいて、車両制御部24が、車両制御負荷31を介して自動運転車両を制御する。主演算の結果が許容条件を満たさない場合は、バックアップ用演算の結果に基づいて車両制御部24が、車両制御負荷31を介して自動運転車両を制御する。ステップS17の内容は、図12で詳細を説明している。
<外部制御装置のメイン処理>
図4は、実施の形態1に係る外部制御装置10のメイン処理のフローチャートである。
外部制御装置10の備える演算処理装置90によってフローチャートに表されたソフトウェアが実行される。メインルーチンは、所定時間(例えば1ms)ごとに実施される。所定時間ごとではなく、外部制御装置10の受信割込み、送信割込みなどイベントごとに実行することとしてもよい。
図4は、実施の形態1に係る外部制御装置10のメイン処理のフローチャートである。
外部制御装置10の備える演算処理装置90によってフローチャートに表されたソフトウェアが実行される。メインルーチンは、所定時間(例えば1ms)ごとに実施される。所定時間ごとではなく、外部制御装置10の受信割込み、送信割込みなどイベントごとに実行することとしてもよい。
ステップS50から開始され、ステップS51で車載制御装置20との間で通信が行われ、時刻同期処理が行われる。ステップS51の内容は図3のステップS12、および図6に示したその詳細と同様である。ステップS52で車載制御装置20に車両情報の要求を送信する。
ステップS53で、車載制御装置20から車両情報を受信する。ステップS53の内容は図8で詳細を説明している。ステップS54で、道路監視装置40に道路情報を要求する。ステップS55で道路監視装置40から道路情報を受信する。ステップS56では、演算部13で車両情報と道路情報に基づく主演算を実行する。
この時、前回演算した以後新たな車両情報または新たな道路情報が入手できるまで主演算を中止してもよい。また、新たな情報が入手できなくても主演算を繰り返し実行する仕様とすることもできる。
主演算が終了したら演算結果を演算格納部に格納する。そして、演算終了フラグを立て、次の演算の準備をする。
車両制御システム101が、構成要素に道路監視装置40を含む場合は、車両情報と道路情報の双方に基づいて主演算を実施するので、車載制御装置20におけるバックアップ用演算よりも多くの情報に基づいて主演算を実施することができる。それによって、主演算によってより適切な自動運転車両の誘導が実現できる。車両制御システム101が、道路監視装置40を伴わない場合はステップS54、ステップS55は省略できる。その場合、ステップS56では演算部13で車両情報に基づく主演算を実行する。
ステップS57で、外部制御装置10から車載制御装置20へ演算結果を送信する。ステップS57の内容は図9で詳細を説明している。その後ステップS59で処理を終了する。
<車載制御装置の各処理1>
<事前処理>
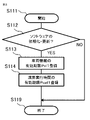
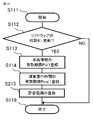
図5に、事前処理に関するステップS11の詳細を示す。ステップS111から処理を開始し、ステップS112でソフトウェアの初期化、またはソフトウェアの更新がされたかどうかを確認する。車載制御装置20の設置後最初の起動の場合、またはソフトウェアの更新が行われた場合(判定がYES)にステップS113へ進む。それ以外(判断がNO)の場合にはステップS119で処理を終了する。
<事前処理>
図5に、事前処理に関するステップS11の詳細を示す。ステップS111から処理を開始し、ステップS112でソフトウェアの初期化、またはソフトウェアの更新がされたかどうかを確認する。車載制御装置20の設置後最初の起動の場合、またはソフトウェアの更新が行われた場合(判定がYES)にステップS113へ進む。それ以外(判断がNO)の場合にはステップS119で処理を終了する。
ステップS113では、車載制御装置20の時間確認処理部28に、車両情報の有効期限を登録する。車両制御部24から出力される車両制御情報、およびセンサ25から出力されるセンサ情報を取得して、車両情報生成部32が車両情報を出力する。この車両情報の有効期限を第一の時間の範囲Pvi1として登録する。
ステップS114では、車載制御装置20の時間確認処理部28に、外部制御装置10での主演算の結果が送信されてからの遅延許容時間Pcal1を第二の時間の範囲Pcal1として登録する。ステップS119で処理を終了する。
<時刻同期処理>
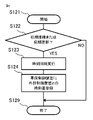
図6に時刻同期に関するステップS12の詳細を示す。ステップS121から処理を開始し、ステップS122で初期接続または同期更新か判定する。初期接続または同期更新(判定がYES)の場合はステップS123へ進む。初期接続でも、同期更新でもない場合(判定がNO)の場合はステップS129で処理を終了する。
図6に時刻同期に関するステップS12の詳細を示す。ステップS121から処理を開始し、ステップS122で初期接続または同期更新か判定する。初期接続または同期更新(判定がYES)の場合はステップS123へ進む。初期接続でも、同期更新でもない場合(判定がNO)の場合はステップS129で処理を終了する。
車載制御装置20の運用を開始した後、車載制御装置20と外部制御装置10が初期接続を実行した場合、または同期を更新した場合、ステップS123で車載制御装置20の車載時刻同期部27と外部制御装置10の時刻同期部14の間で時刻同期を実行する。ここでの時刻同期は、一般的なNTP(Network Time Protocol)で行われる仕組みで構わない。時刻同期が実行されたらステップS124で車載制御装置20にてMECサーバである外部制御装置10との時刻差を登録する。その後ステップS129で処理を終了する。
なお、ステップS122では車載制御装置20と外部制御装置10との、時刻同期の有効期限、ハンドオーバー時等の条件を設けて、条件に当てはまった場合に同期更新としてステップS123で時刻同期を実行する。
<車両情報送信処理>
図7に車両情報送信処理に関するステップS13の詳細を示す。車載制御装置20から外部制御装置10へのデータ送信処理は、車載制御装置20の送信部21にて車両情報の送信要求を受け付けた場合に実行する。ステップS131から処理を開始し、ステップS132で車両情報の送信要求があるかどうか判定する。車両情報の送信要求がある(判定がYES)場合はステップS133へ進む。車両情報の送信要求がない(判定がNO)場合はステップS139で処理を終了する。
図7に車両情報送信処理に関するステップS13の詳細を示す。車載制御装置20から外部制御装置10へのデータ送信処理は、車載制御装置20の送信部21にて車両情報の送信要求を受け付けた場合に実行する。ステップS131から処理を開始し、ステップS132で車両情報の送信要求があるかどうか判定する。車両情報の送信要求がある(判定がYES)場合はステップS133へ進む。車両情報の送信要求がない(判定がNO)場合はステップS139で処理を終了する。
ステップS133では、車載時刻情報脱着部26では車載時刻同期部27より現在時刻を取得する。車載時刻情報脱着部26では現在時刻を取得後、送信部21へ届いた車両情報に対し現在時刻を第一の時刻情報として付加する。
ステップS134では送信部21で、第一の時刻情報が付加された車両情報を外部制御装置10へ送信する。ステップS139にて処理を終了する。
<外部制御装置の各処理>
<車両情報受信処理>
図8に外部制御装置10の車両情報受信処理に関するステップS53の詳細を示す。ステップS531から処理を開始し、ステップS532で車両情報を受信したかどうかを判定する。外部制御装置10の第一データ受信部11で車載制御装置20より車両情報を受信した(判定がYES)場合はステップS533へ進み、車両情報を受信していない(判定がNO)場合はステップS539へ進み処理を終了する。
<車両情報受信処理>
図8に外部制御装置10の車両情報受信処理に関するステップS53の詳細を示す。ステップS531から処理を開始し、ステップS532で車両情報を受信したかどうかを判定する。外部制御装置10の第一データ受信部11で車載制御装置20より車両情報を受信した(判定がYES)場合はステップS533へ進み、車両情報を受信していない(判定がNO)場合はステップS539へ進み処理を終了する。
ステップS533では、時刻情報脱着部15にて車両情報と車両時刻情報(第一の時刻情報)を分離する。ステップS534で、切り離した車両時刻情報(第一の時刻情報)を保管する。ステップS535では、車両情報(第一の時刻情報)を演算部13に提供する。ステップS539で処理を終了する。
<主演算結果の送信>
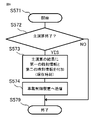
図9に主演算結果の送信に関するステップS57の詳細を示す。ステップS571から処理を開始し、ステップS572で主演算が終了したかどうかを、演算終了フラグを確認して判定する。主演算が終了している(判定がYES)場合はステップS573へ進み、主演算が終了していない(判定がNO)場合はステップS579へ進み処理を終了する。
図9に主演算結果の送信に関するステップS57の詳細を示す。ステップS571から処理を開始し、ステップS572で主演算が終了したかどうかを、演算終了フラグを確認して判定する。主演算が終了している(判定がYES)場合はステップS573へ進み、主演算が終了していない(判定がNO)場合はステップS579へ進み処理を終了する。
ステップS573では、時刻情報脱着部15では時刻同期部14より外部制御装置10の現在時刻(第二の時刻情報)を取得し、ステップS534で保管していた車両時刻情報(第一の時刻情報)および新たに取得した現在時刻(第二の時刻情報)を演算結果格納部に格納された演算部13での演算結果に付加する。
ステップS574で、第一データ送信部12では演算部13での演算結果に車両時刻情報(第一の時刻情報)および現在時刻(第二の時刻情報)が付加された主演算の演算結果を車載制御装置20へ送信する。ステップS579で処理を終了する。
<車載制御装置の各処理2>
<主演算の結果受信処理>
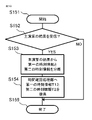
図10に主演算の結果受信処理に関するステップS15の詳細を示す。ステップS151から処理を開始し、ステップS152では車載制御装置20の受信部22にて外部制御装置10からの主演算の結果を受信したかどうか判定する。主演算の結果を受信した(判定がYES)の場合はステップS153へ進む。主演算の結果を受信していない(判定がNO)の場合はステップS159へ進んで処理を終了する。
<主演算の結果受信処理>
図10に主演算の結果受信処理に関するステップS15の詳細を示す。ステップS151から処理を開始し、ステップS152では車載制御装置20の受信部22にて外部制御装置10からの主演算の結果を受信したかどうか判定する。主演算の結果を受信した(判定がYES)の場合はステップS153へ進む。主演算の結果を受信していない(判定がNO)の場合はステップS159へ進んで処理を終了する。
ステップS153では、車載時刻情報脱着部26で受信した主演算の結果から演算結果、第一の時刻情報および第二の時刻情報を分離する。ステップS154では、分離した第一の時刻情報と第二の時刻情報を時間確認処理部28に提供する。ステップS159で処理を終了する。
<時間確認処理>
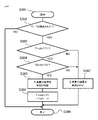
図11に時間確認処理に関するステップS16の詳細を示す。ステップS161から処理を開始し、ステップS162では車載時刻情報脱着部26から第一の時刻情報および第二の時刻情報が提供されているかどうか確認する。提供されている(判定がYES)場合にはステップS163へ進む。提供されていない(判定がNO)場合にはステップS169で処理を終了する。
図11に時間確認処理に関するステップS16の詳細を示す。ステップS161から処理を開始し、ステップS162では車載時刻情報脱着部26から第一の時刻情報および第二の時刻情報が提供されているかどうか確認する。提供されている(判定がYES)場合にはステップS163へ進む。提供されていない(判定がNO)場合にはステップS169で処理を終了する。
ステップS163では、時間確認処理部28では、第一の時刻情報をT1、第二の時刻情報T2として両者が提供されると、車両の車載時刻同期部27より現在時刻TRを取得する。次に取得した第一の時刻情報T1と、現在時刻TRの差を車両時刻情報の差TR-T1として求める。次に求めた車両時刻情報の差とステップS113で登録した第一の時間の範囲Pvi1と比較する。車両時刻情報の差TR-T1が第一の時間の範囲Pvi1未満の場合は、以下が成立する。
TR-T1<Pvi1
TR-T1<Pvi1
TR-T1<Pvi1が成立する(判定がYES)の場合はステップS164へ進む。TR-T1<Pvi1が成立しない(判定がNO)の場合は、時間制限が許容できないのでステップS166へ進んで主演算の結果が時間制限にかかって許容できないことが記憶される。過大な時間が経過した車両情報に基づいた演算結果は利用しないという判断ができる。
ステップS164では、取得した第二の時刻情報T2と、現在時刻TRの差を車両時刻情報の差TR-T2として求める。次に求めた車両時刻情報の差とステップS114で登録した第二の時間の範囲Pcal1と比較する。車両時刻情報の差TR-T2が第二の時間の範囲Pcal1未満の場合は、以下が成立する。
TR-T2<Pcal1
TR-T2<Pcal1
TR-T2<Pcal1が成立する(判定がYES)の場合はステップS165へ進む。主演算の結果が時間制限にかかっておらず許容されていることを示す。TR-T2<Pcal1が成立しない(判定がNO)場合は、時間制限が許容できないのでステップS166へ進んで主演算の結果が時間制限にかかって許容できないことが記憶される。送信から過大な時間が経過した演算結果は利用しないという判断ができる。
ステップS165では、主演算の結果が時間制限にかかっておらず許容できることが記憶される。ステップS169で処理を終了する。
<演算結果の切替処理>
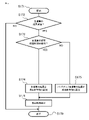
図12に演算結果の切替処理に関するステップS17の詳細を示す。ステップS171から処理を開始し、ステップS172では主演算の結果を受信したかどうかの判断がされる。主演算の結果を受信した(判断がYES)の場合はステップS173へ進む。主演算の結果を受信していない(判断がNO)の場合はステップS179で処理を終了する。主演算の結果を受信していなければ、主演算の結果が許容できるかどうか判断する必要がない。
図12に演算結果の切替処理に関するステップS17の詳細を示す。ステップS171から処理を開始し、ステップS172では主演算の結果を受信したかどうかの判断がされる。主演算の結果を受信した(判断がYES)の場合はステップS173へ進む。主演算の結果を受信していない(判断がNO)の場合はステップS179で処理を終了する。主演算の結果を受信していなければ、主演算の結果が許容できるかどうか判断する必要がない。
ステップS173では主演算の結果が時間制限の許容範囲かどうかを確認する。図11の時間確認処理の結果、主演算の結果が時間制限にかかって許容できないことが記憶されているかどうかで判断する。時間制限の許容がされている(判断がYES)場合はステップS174へ進む。時間制限の許容がされていない(判断がNO)場合はステップS175へ進む。
ステップS174では、主演算の結果を車両制御部24に設定する。主演算の結果にもとづいて車両を制御するためである。
ステップS175では、バックアップ用演算の結果を車両制御部24に設定する。バックアップ用演算の結果にもとづいて車両を制御するためである。
ステップS176では、車両制御部24で車両制御が実行される。これによって、車両制御負荷31の回転電機、スイッチング回路、アクチェータなどが駆動され、自動運転車両の駆動力、操舵力、制動力などが制御される。ステップS179で処理を終了する。
<その他の時間確認処理>
上記の時間確認処理では、車載制御装置20の送信部21から送信する時点の時刻情報を第一の時刻情報として車両情報に付加した。そして、主演算の結果に付加されて受信部22で受信した後に車載時刻情報脱着部26で第一の時刻情報T1を分離して現在時刻TRと比較し、これが第一の時間の範囲Pvi1未満とならない場合、時間制限が許容できないとして主演算の結果の代わりにバックアップ用演算の結果に基づいて自動運転車両を車両制御部24で制御している。
上記の時間確認処理では、車載制御装置20の送信部21から送信する時点の時刻情報を第一の時刻情報として車両情報に付加した。そして、主演算の結果に付加されて受信部22で受信した後に車載時刻情報脱着部26で第一の時刻情報T1を分離して現在時刻TRと比較し、これが第一の時間の範囲Pvi1未満とならない場合、時間制限が許容できないとして主演算の結果の代わりにバックアップ用演算の結果に基づいて自動運転車両を車両制御部24で制御している。
また、上記の時間処理では、外部制御装置10が主演算の結果を送信する際の時刻に係る第二の時刻情報T2を付加して主演算の結果を車載制御装置20に送信した。そして、主演算の結果に付加されて受信部22で受信した後に車載時刻情報脱着部26で第二の時刻情報T2を分離して現在時刻TRと比較し、これが第二の時間の範囲Pcal1未満とならない場合、時間制限が許容できないとして主演算の結果の代わりにバックアップ用演算の結果に基づいて自動運転車両を車両制御部24で制御している。
第一の時刻情報T1に替えて、車載制御装置20の車両情報生成部32で車両情報が生成された際の時刻に係る第三の時刻情報T3(不図示)を、車両情報に付加して外部制御装置10に送信してもよい。主演算の結果に付加されて受信部22で受信した後に車載時刻情報脱着部26で第三の時刻情報T3を分離して現在時刻TRと比較し、これが第三の時間の範囲Pvi2(不図示)未満とならない場合、時間制限が許容できないと判断してもよい。その場合、主演算の結果の代わりにバックアップ用演算の結果に基づいて自動運転車両を車両制御部24で制御する。
第二の時刻情報T2に替えて、外部制御装置10が主演算を実施した時刻に係る第四の時刻情報T4(不図示)を主演算の結果に付加して車載制御装置20に送信することとしてもよい。そして、主演算の結果に付加されて受信部22で受信した後に車載時刻情報脱着部26で第四の時刻情報T4を分離して現在時刻TRと比較し、これが第四の時間の範囲Pcal2(不図示)未満とならない場合、時間制限が許容できないと判断してもよい。その場合、主演算の結果の代わりにバックアップ用演算の結果に基づいて自動運転車両を車両制御部24で制御する。
第一の時刻情報T1、第二の時刻情報T2、第一の時間の範囲Pvi1、第二の時間の範囲Pcal1に替えて、第三の時刻情報T3、第四の時刻情報T4、第三の時間の範囲Pvi2、第四の時間の範囲Pcal2を設ける処理は、図5、図7から図11で、第一の時刻情報T1、第二の時刻情報T2、、第一の時間の範囲Pvi1、第二の時間の範囲Pcal1を、第三の時刻情報T3、第四の時刻情報T4、第三の時間の範囲Pvi2、第四の時間の範囲Pcal2に読み替えればよい。
上記より、車載制御装置20にて外部制御装置10の主演算の結果が、許容される時間内での車両情報が用いられ、かつ許容される演算遅延時間であることを満たすかどうかの基準により、有効な結果がどうかを判定することができる。許容条件を満たす場合は外部装置の演算の結果に基づいて車両を制御し、許容条件を満たしていない場合は車載制御装置の演算結果を用いて車両を制御するので、車両が安定した走行を継続することができる。
2.実施の形態2
<車載制御装置の構成>
図13は、実施の形態2に係る車両制御システム101の構成を示す図である。基本的な構成は実施の形態1と同じであり、差異は車載制御装置20における許容判定処理部29を追加した部分である。許容判定処理部29はハードウェアによっても構成できるが、ソフトウェアの機能としても構成できる。よって、同一のハードウェア構成として、車両制御システム101と記載した。
<車載制御装置の構成>
図13は、実施の形態2に係る車両制御システム101の構成を示す図である。基本的な構成は実施の形態1と同じであり、差異は車載制御装置20における許容判定処理部29を追加した部分である。許容判定処理部29はハードウェアによっても構成できるが、ソフトウェアの機能としても構成できる。よって、同一のハードウェア構成として、車両制御システム101と記載した。
許容判定処理部29は、外部制御装置10から受信する演算部13により出力された主演算の結果と車載制御装置20の車載演算部23により出力されたバックアップ用演算の結果を比較し、外部制御装置10での主演算の結果が許容できる範囲内であるかどうかを判定する処理部である。
<車載制御装置のメイン処理のフローチャート>
図14は、実施の形態2に係る車載制御装置20のメイン処理のフローチャートである。実施の形態1に係る図3のメイン処理のフローチャートと比べて、ステップS11の事前処理の替りにステップS21の事前処理を設け、ステップS26の演算結果の許容判定処理を追加し、ステップS17の演算結果の切替処理の替りに、ステップS27の演算結果の切替処理を設けた点のみが異なる。以下、異なる点のみを説明する。
図14は、実施の形態2に係る車載制御装置20のメイン処理のフローチャートである。実施の形態1に係る図3のメイン処理のフローチャートと比べて、ステップS11の事前処理の替りにステップS21の事前処理を設け、ステップS26の演算結果の許容判定処理を追加し、ステップS17の演算結果の切替処理の替りに、ステップS27の演算結果の切替処理を設けた点のみが異なる。以下、異なる点のみを説明する。
ステップS21の事前処理は大まかな機能に変更はない。詳細は図15に示している。ステップS27の演算結果の切替処理は大まかな機能に変更はない。詳細は図19に示している。
ステップS26の演算結果の許容判定処理は、実施の形態1とは異なる基準で、外部制御装置10での主演算の結果が許容できる範囲内であるかどうかを判定する処理である。具体的には、主演算によって算出された走行経路が物理的に許容できるか、前回生成した走行経路との変位量が許容範囲を超えているか、生成した走行経路での衝突余裕時間が妥当な範囲にあるか、を確認する処理である。
<事前処理>
図15は、実施の形態2に係る車載制御装置20の事前処理のフローチャートであり、図14のステップS21の内容を説明している。実施の形態1に係る事前処理の図5のフローチャートと比較して、ステップS215を追加した点が異なる。
図15は、実施の形態2に係る車載制御装置20の事前処理のフローチャートであり、図14のステップS21の内容を説明している。実施の形態1に係る事前処理の図5のフローチャートと比較して、ステップS215を追加した点が異なる。
図15のステップS215は、ソフトウェアの初期化、更新の場合に実行される。予め、許容範囲の登録をする処理であり、車載制御装置20の許容判定処理部29において許容範囲の登録を行うことを示す。許容範囲の登録内容は、例えば外部制御装置10が出力した走行経路自体における速度、加速度、加速度の微分値、主演算の結果として生成した走行経路とバックアップ演算の結果として生成した走行経路の変位量の許容値、主演算の結果として生成した走行経路における周辺車両との衝突余裕時間の許容値等がある。図16、図17に許容範囲の例を示す。
図16の矢印で示したA部は、外部制御装置10が主演算の結果として生成した走行経路を示す。矢印で示したB部は車載制御装置20がバックアップ用演算の結果として生成した走行経路を示す。矢印で示したC部は、双方の走行経路の変位量の許容値を示している。
図17の矢印で示したA部は、外部制御装置10が主演算の結果として生成した走行経路を示す。矢印で示したB部は車載制御装置20がバックアップ用演算の結果として生成した走行経路を示す。矢印で示したD部は、外部制御装置10が生成した走行経路と周辺車両との衝突余裕時間について示している。
<演算結果の許容判定処理のフローチャート>
図18は、実施の形態2に係る車載制御装置の演算結果の許容判定処理のフローチャートであり、図14のステップS26の内容を説明している。ステップS261から処理を開始し、ステップS262で、外部制御装置10から主演算の結果を受信しているかどうかを確認する。主演算の結果を受信している(判定がYES)の場合、ステップS263へ進む。主演算の結果を受信していない(判定がNO)の場合、ステップS270へ進んで処理を終了する。主演算の結果を受信していなければ、許容できるかどうか判定する必要がないからである。
図18は、実施の形態2に係る車載制御装置の演算結果の許容判定処理のフローチャートであり、図14のステップS26の内容を説明している。ステップS261から処理を開始し、ステップS262で、外部制御装置10から主演算の結果を受信しているかどうかを確認する。主演算の結果を受信している(判定がYES)の場合、ステップS263へ進む。主演算の結果を受信していない(判定がNO)の場合、ステップS270へ進んで処理を終了する。主演算の結果を受信していなければ、許容できるかどうか判定する必要がないからである。
ステップS263で、主演算で生成した走行経路が、登録された許容範囲内であるかどうかを確認する。走行経路が道路の走行可能な方向であるかどうか、走行速度が過大、過小でないか、走行が指示されている加速度、加速度の微分値が過大でないかなどの許容範囲内であるかどうかが判定される。
生成された走行経路が許容範囲内である(判定がYES)場合はステップS264へ進む。生成された走行経路が許容範囲内でない(判定がNO)場合はステップS269へ進み、主演算の結果が経路許容範囲外であると判定し記憶する。その後ステップS270で処理を終了する。
ステップS264では、車載制御装置20が生成した走行経路と外部制御装置10が生成した走行経路の変位量を算出する。ステップS265で変位量が登録した許容範囲内であるかどうかを確認する。変位量が許容範囲内である(判定はYES)場合はステップS266へ進む。変位量が許容範囲内でない(判定はNO)場合はステップS269へ進む。
ステップS266では、外部制御装置10が生成した走行経路に対して車載制御装置20の車載演算部23で認識した周辺車両との衝突余裕時間を算出する。ステップS267で、この衝突余裕時間が登録した許容範囲内であるかどうかを確認する。
衝突余裕時間が許容範囲内である(判定はYES)場合はステップS268へ進み、主演算の結果が経路許容範囲内であると判定し記憶する。その後ステップS270で処理を終了する。衝突余裕時間が許容範囲内でない(判定はNO)場合はステップS269へ進む。
<演算結果切替処理のフローチャート>
図19は実施の形態2に係る車載制御装置20の演算結果切替処理のフローチャートである。図19は、実施の形態1に係る図12の演算結果切替処理のフローチャートと比較して、ステップS271が追加されている部分が異なる。
図19は実施の形態2に係る車載制御装置20の演算結果切替処理のフローチャートである。図19は、実施の形態1に係る図12の演算結果切替処理のフローチャートと比較して、ステップS271が追加されている部分が異なる。
ステップS271では、主演算の結果の経路許容可否を判定する。図18の演算結果の許容判定処理にて、主演算の結果が経路許容範囲内である(判定はYES)場合、ステップS174へ進み主演算の結果を車両制御部24に設定する。主演算の結果が経路許容範囲内でない(判定はNO)場合、ステップS175へ進みバックアップ用演算の結果を車両制御部24に設定する。
上記により、外部制御装置10の演算部13の演算結果に予め定めた許容範囲を逸脱する内容が含まれている場合、車載制御装置20側のチェックにより外部制御装置10の演算結果を利用不可と判定することが可能となり、外部制御装置10の演算結果を利用不可であると判定した場合は車載制御装置20側でバックアップ用演算した結果で車両制御を行うことで、車載制御装置20を安定して走行させることが可能となる。
なお、実施の形態2においては、実施の形態1での時間確認処理部28の結果を組み合わせた例を示したが、実施の形態1の結果を組み合わせない構成で演算結果の切り替えを行っても良い。
また、実施の形態2においては、入力切替処理部30の切り替え対象を、車両制御部24に提供する走行経路を例に挙げたが、入力切替処理部30が切り替える対象はこれに限るものではない。例えば、車載演算部23内で走行経路生成を行うための周辺認識の結果を切替えることとしてもよい。
3.実施の形態3
入力切替処理部30で行う入力の切り替えは、乗員の安心感を考えると頻繁な切り替えを防ぎ、またスムーズに切り替わることが望ましい。
入力切替処理部30で行う入力の切り替えは、乗員の安心感を考えると頻繁な切り替えを防ぎ、またスムーズに切り替わることが望ましい。
通信環境が必ずしも良好でない場合、車載制御装置20には外部制御装置10の演算結果が断続的に届く場合がある。外部制御装置10が届くたびに切り替えれば、外部制御装置10の演算結果の走行経路と車載制御装置20の演算結果の走行経路が頻繁に切り替わる。これを防止する対策として、演算結果を切り替える際の条件を設ける。例えば、一定期間、外部制御装置10の演算結果が許容範囲で推移したこと、を条件としてもよい。
また、車載制御装置20の車両制御部24は許容条件の成立の正否が予め定められた判定時間の間維持されている場合に、車両を制御するための基礎とする演算結果を、バックアップ用演算の結果から主演算の結果に、または主演算の結果からバックアップ用演算の結果に切り替えることとしてもよい。
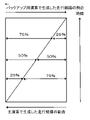
さらに、例えば通信が途切れた場合、それまで用いていた外部制御装置10で演算された走行経路と切り替え後の車両で演算された走行経路に差がある場合、車両はその差に応じて挙動の変化が大きくなる。このようなケースにおいては、スムーズな切り替えを行うため、図20に示すように時間に応じて両者の割合を可変とした中間値を取りながら徐々に走行経路を切り替える。
上記より、通信環境が必ずしも良好でない場合においても、頻繁な切り替えを防ぎ、また急激な切り替えを防ぐことができるため、乗員の安心感を与えることが可能となる。
4.実施の形態4
通信環境が必ずしも良好でない場合、車載制御装置20には外部制御装置10の演算結果の順序が逆転して届くことがある。また、逆転した順序で届く外部制御装置10の演算結果が、実施の形態1および実施の形態2の条件をクリアする場合がある。しかし逆転した順序の演算結果で車載制御装置20が制御されることは望ましくない。
通信環境が必ずしも良好でない場合、車載制御装置20には外部制御装置10の演算結果の順序が逆転して届くことがある。また、逆転した順序で届く外部制御装置10の演算結果が、実施の形態1および実施の形態2の条件をクリアする場合がある。しかし逆転した順序の演算結果で車載制御装置20が制御されることは望ましくない。
また、外部制御装置10から受け取った主演算の結果に付加された第一の時刻情報T1または第二の時刻情報T2が、前回外部制御装置10から受け取った前回の主演算の結果に付加された前回の第一の時刻情報T1oldまたは前回の第二の時刻情報T2oldよりも後の時刻を示すことを、予め定められた許容条件としてもよい。後から受信した、古い演算結果は利用しないという判断ができる。また、各時刻情報が逆転している場合であっても、当該主演算の回答を使用しないだけで、バックアップ用演算の回答に基づいた制御に切り替えないこととしてもよい。
また、外部制御装置10から受け取った主演算の結果に付加された第三の時刻情報T3または第四の時刻情報T4が、前回外部制御装置10から受け取った前回の主演算の結果に付加された前回の第三の時刻情報T3oldまたは前回の第四の時刻情報T4oldよりも後の時刻を示すことを、予め定められた許容条件としてもよい。後から受信した、古い演算結果は利用しないという判断ができる。また、各時刻情報が逆転している場合であっても、当該主演算の回答を使用しないだけで、バックアップ用演算の回答に基づいた制御に切り替えないこととしてもよい。(T3、T3old、T4、T4oldは不図示)
<車載制御装置のメイン処理のフローチャート>
図21は、実施の形態4に係る車載制御装置20のメイン処理のフローチャートである。図21は、実施の形態2に係る図14のメイン処理のフローチャートと比較して、ステップS36を追加している点と、ステップS27の演算結果の切替処理に替えてステップS37の演算結果の切替処理を設けている点が異なる。ステップS36の詳細は図22に示す。ステップS37の詳細は図23に示す。
図21は、実施の形態4に係る車載制御装置20のメイン処理のフローチャートである。図21は、実施の形態2に係る図14のメイン処理のフローチャートと比較して、ステップS36を追加している点と、ステップS27の演算結果の切替処理に替えてステップS37の演算結果の切替処理を設けている点が異なる。ステップS36の詳細は図22に示す。ステップS37の詳細は図23に示す。
<車載制御装置の時刻情報順序確認処理のフローチャート>
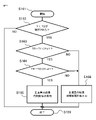
図22は、実施の形態4に係る車載制御装置20の時刻情報順序確認処理のフローチャートである。図22は、図21のステップS36の詳細である。ステップS361から処理を開始し、ステップS362では車載時刻情報脱着部26から第一の時刻情報T1および第二の時刻情報T2が提供されているかどうか確認する。提供されている(判定がYES)場合にはステップS363へ進む。提供されていない(判定がNO)場合にはステップS369で処理を終了する。
図22は、実施の形態4に係る車載制御装置20の時刻情報順序確認処理のフローチャートである。図22は、図21のステップS36の詳細である。ステップS361から処理を開始し、ステップS362では車載時刻情報脱着部26から第一の時刻情報T1および第二の時刻情報T2が提供されているかどうか確認する。提供されている(判定がYES)場合にはステップS363へ進む。提供されていない(判定がNO)場合にはステップS369で処理を終了する。
ステップS363では、前回の第一の時刻情報T1oldと、今回の第一の時刻情報T1を比較し、今回の第一の時刻情報T1の方が大きい(時刻が大きいとは、より新しい時刻である)かどうか判定する。今回の第一の時刻情報T1の方が大きい(判定がYES)場合は、ステップS364へ進む。今回の第一の時刻情報T1の方が大きくない(判定がNO)場合は、ステップS367へ進んで、主演算の結果が無効と判定し記憶する。その後ステップS369で処理を終了する。
ステップS364では前回の第二の時刻情報T2oldと、今回の第二の時刻情報T2を比較し、今回の第二の時刻情報T2の方が大きい(時刻が大きいとは、より新しい時刻である)かどうか判定する。今回の第二の時刻情報T2の方が大きい(判定がYES)場合は、ステップS365へ進む。今回の第二の時刻情報T2の方が大きくない(判定がNO)場合は、ステップS367へ進んで、主演算の結果が無効と判定し記憶する。その後ステップS369で処理を終了する。
ステップS365では、主演算の結果が有効と判定し記憶する。ステップS366では今回の第一の時刻情報T1を、次回に前回の第一の時刻情報T1oldとして用いるために、前回の第一の時刻情報T1oldとして記憶する。今回の第二の時刻情報T2を、次回に前回の第二の時刻情報T2oldとして用いるために、前回の第二の時刻情報T2oldとして記憶する。その後ステップS369で処理を終了する。
<演算結果の切替処理>
図23は実施の形態4に係る車載制御装置20の演算結果切替処理のフローチャートである。図23は、図21のステップS37の詳細である。図23のフローチャートで、実施の形態2に係る図19のフローチャートと比較して、異なるのはステップS371が追加で設けられている点のみである。
図23は実施の形態4に係る車載制御装置20の演算結果切替処理のフローチャートである。図23は、図21のステップS37の詳細である。図23のフローチャートで、実施の形態2に係る図19のフローチャートと比較して、異なるのはステップS371が追加で設けられている点のみである。
図23のステップS371では、主演算の結果について有効性を確認する。図22で判定され、記憶された演算結果の有効性を確認する。演算結果が有効な場合(判定はYES)、ステップS174で主演算の結果を車両制御部24に設定する。演算結果が有効でない場合(判定はNO)、主演算の結果を使用せず、ステップS179でバックアップ用演算の結果を車両制御部24に設定する。
図23では、前回受信した主演算の結果と時刻情報順序が逆転した場合、これを無効として、主演算の結果に基づく車両制御部24での制御から、バックアップ演算の結果に基づく車両制御部24での制御に切り替えている。しかし、この場合、受信した外部制御装置10からの主演算の結果は、時刻情報が逆転しているだけである。許容範囲を外れたデータでなければ、無視するだけでよく、バックアップ演算の結果に基づく車両制御部24での制御に切り替える必要がない場合も多い。よって、図23で、ステップS371の演算結果が有効でない場合(判定はNO)、ステップS179に進んで処理を終了するようにしてもよい。
図22では、第一の時刻情報T1と第二の時刻情報T2について、時刻情報が逆転した場合について説明したが、第三の時刻情報T3、第四の時刻情報T4について、時刻の順序判定に適用することもできる。
実施の形態4のように構成することで、時刻の逆転したデータを無効と判定し、使用しないようにすることができるので、信頼性が向上する。
5.実施の形態5
外部制御装置10には複数台の車両の車載制御装置20を接続することができる。従って、外部制御装置10は、車載制御装置20に係る主演算を、当該車両が送信した車両情報だけでなく、他の車両の車両情報を用いて、実施することができる。その場合、利用できるデータが増えるので、より適切な主演算の算出が可能となる。
外部制御装置10には複数台の車両の車載制御装置20を接続することができる。従って、外部制御装置10は、車載制御装置20に係る主演算を、当該車両が送信した車両情報だけでなく、他の車両の車両情報を用いて、実施することができる。その場合、利用できるデータが増えるので、より適切な主演算の算出が可能となる。
図24は、外部制御装置10に車両管理部16を設けたものである。ここでは外部制御装置10に接続される全ての車載制御装置20の位置情報、接続される車載制御装置20から受信する車両情報を格納するものである。各車載制御装置20から車両情報が届き、該当車両に対する周辺認識の更新、走行経路生成を行う際、演算部13では車両管理部16より該当車両周辺の他の車両情報を参照し、周辺認識の更新、走行経路生成を実行する。
上記により、車載制御装置20の車載演算部23より高機能で高性能な結果を得ることが可能となる。
本願は、様々な例示的な実施の形態及び実施例が記載されているが、1つ、または複数の実施の形態に記載された様々な特徴、態様、及び機能は特定の実施の形態の適用に限られるのではなく、単独で、または様々な組み合わせで実施の形態に適用可能である。従って、例示されていない無数の変形例が、本願明細書に開示される技術の範囲内において想定される。例えば、少なくとも1つの構成要素を変形する場合、追加する場合または省略する場合、さらには、少なくとも1つの構成要素を抽出し、他の実施の形態の構成要素と組み合わせる場合が含まれるものとする。
10 外部制御装置、13 演算部、14 時刻同期部、15 時刻情報脱着部、16 車両管理部、20 車載制御装置、21 送信部、22 受信部、23 車載演算部、24 車両制御部、26 車載時刻情報脱着部、27 車載時刻同期部、28 時間確認処理部、29 許容判定処理部、30 入力切替処理部、32 車両情報生成部、33 判断部、40 道路監視装置、101 車両制御システム
Claims (13)
- 車両を制御するための主演算を実行する外部制御装置と、
前記外部制御装置とネットワークで接続され、前記車両を制御するためのバックアップ用演算を実行する車載制御装置と、を備え、
前記車載制御装置は、
車両の内部と外部の情報を取得して車両情報を生成する車両情報生成部、
前記車両情報を外部制御装置に送信する送信部、
前記外部制御装置から前記主演算の結果を受信する受信部、
前記車両情報に基づいて実行したバックアップ用演算の結果を出力する車載演算部、
前記主演算の結果が予め定められた許容条件を満たす場合は前記主演算の結果に基づいて前記車両を制御し、前記許容条件を満たす場合以外は前記バックアップ用演算の結果に基づいて前記車両を制御する車両制御部、を有し、
前記外部制御装置は、前記車載制御装置の前記送信部から受信した前記車両情報に基づいて実行した前記主演算の結果を前記車載制御装置の前記受信部に送信する、車両制御システム。 - 前記外部制御装置は、前記車載制御装置の前記送信部から受信した前記車両情報と、道路の状況を監視して道路情報を生成し送信する道路監視装置から受信した前記道路情報と、に基づいて実行した前記主演算の結果を前記車載制御装置の前記受信部に送信する請求項1に記載の車両制御システム。
- 前記主演算及び前記バックアップ用演算は、車両の周辺認識の更新、または車両の走行経路の生成の少なくとも一つを含む演算である請求項1または2に記載の車両制御システム。
- 前記外部制御装置は、前記車載制御装置の前記送信部から受信した前記車両情報に付加された第一の時刻情報と、前記主演算の結果を送信する際の時刻に係る第二の時刻情報と、を付加して前記主演算の結果を前記車載制御装置の前記受信部に送信し、
前記車載制御装置の前記送信部は、前記車両情報を送信する際の時刻に係る前記第一の時刻情報を付加して前記車両情報を送信し、
前記車載制御装置の前記車両制御部は、前記受信部が受信した前記主演算の結果に付加された前記第一の時刻情報または前記第二の時刻情報のいずれか一方、または双方がそれぞれ予め定められた第一の時間の範囲内、および第二の時間の範囲内にあることを前記許容条件とする請求項1から3のいずれか一項に記載の車両制御システム。 - 前記車載制御装置の前記車両制御部は、前記受信部が受信した前記主演算の結果に付加された第一の時刻情報または第二の時刻情報の一方または双方が、前回前記車両の制御の基礎とした前回の主演算の結果に付加されたそれぞれ前回の第一の時刻情報および前回の第二の時刻情報より後の時刻を示すことを前記許容条件とする請求項4に記載の車両制御システム。
- 前記外部制御装置は、前記車載制御装置の前記送信部から受信した前記車両情報に付加された第三の時刻情報と、前記主演算が実行された際の時刻に係る第四の時刻情報と、を付加して前記主演算の結果を前記車載制御装置の前記受信部に送信し、
前記車載制御装置の前記送信部は、前記車両情報が生成された際の時刻に係る前記第三の時刻情報を付加して前記車両情報を送信し、
前記車載制御装置の前記車両制御部は、前記受信部が受信した前記主演算の結果に付加された前記第三の時刻情報または前記第四の時刻情報のいずれか一方もしくは双方がそれぞれ予め定められた第三の時間の範囲内、および第四の時間の範囲内にあることを前記許容条件とする請求項1から3のいずれか一項に記載の車両制御システム。 - 前記車載制御装置の前記車両制御部は、前記受信部が受信した前記主演算の結果に付加された第三の時刻情報または第四の時刻情報の一方または双方が、前回の前記車両の制御の基礎とした前回の主演算の結果に付加されたそれぞれ前回の第三の時刻情報および前回の第四の時刻情報より後の時刻を示すことを前記許容条件とする請求項6に記載の車両制御システム。
- 前記外部制御装置と前記車載制御装置は時刻同期手段を有する請求項1から7のいずれか一項に記載の車両制御システム。
- 前記車載制御装置の前記車両制御部は、前記受信部が受信した前記主演算の結果に含まれる、生成した前記車両の走行経路の物理量、生成した前記車両の走行経路の変位量、車両周辺の対象物との衝突余裕時間の少なくとも一つが予め定められた範囲内にあることを前記許容条件とする請求項1から8のいずれか一項に記載の車両制御システム。
- 前記車載制御装置の前記車両制御部は前記許容条件の成立の正否が予め定められた判定時間の間維持されている場合に、前記車両を制御するための基礎とする演算結果を、前記バックアップ用演算の結果から前記主演算の結果に、または前記主演算の結果から前記バックアップ用演算の結果に切り替える請求項1から9のいずれか一項に記載の車両制御システム。
- 前記車載制御装置の前記車両制御部は前記許容条件の成立の正否が予め定められた判定時間の間維持されている場合に、前記車両を制御するための基礎とする演算結果を前記バックアップ用演算の結果から前記主演算の結果に切り替える請求項1から9のいずれか一項に記載の車両制御システム。
- 前記車載制御装置の前記車両制御部は前記許容条件の成立の正否に応じて前記車両を制御するための基礎とする演算結果に含まれる生成された車両の走行経路を前記バックアップ用演算の結果のバックアップ用走行経路から主演算の結果の主演算走行経路に、または前記主演算の結果の主演算走行経路から前記バックアップ用演算の結果の前記バックアップ用走行経路に切り替える場合に、前記主演算走行経路と前記バックアップ用走行経路の中間を徐々に変化させる第三の走行経路に基づいて前記車両を制御する請求項1から11のいずれか一項に記載の車両制御システム。
- 前記外部制御装置は、前記車載制御装置から受信した前記車両情報、他の車両の他の車載制御装置から受信した他の車両情報、前記車両情報と前記他の車両情報とに基づいて実行された前記主演算の結果である他の車両の周辺認識、および他の車両の走行経路、に基づいて前記主演算を実行して前記車両の周辺認識更新または前記車両の走行経路の生成を行い、前記主演算の結果を前記車載制御装置へ送信する請求項1から12のいずれか一項に記載の車両制御システム。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US18/028,041 US20230256980A1 (en) | 2020-11-06 | 2020-11-06 | Vehicle control system |
| PCT/JP2020/041474 WO2022097257A1 (ja) | 2020-11-06 | 2020-11-06 | 車両制御システム |
| EP20960810.8A EP4242999A4 (en) | 2020-11-06 | 2020-11-06 | Vehicle control system |
| CN202080106463.XA CN116438587A (zh) | 2020-11-06 | 2020-11-06 | 车辆控制系统 |
| JP2022560588A JP7412591B2 (ja) | 2020-11-06 | 2020-11-06 | 車両制御システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2020/041474 WO2022097257A1 (ja) | 2020-11-06 | 2020-11-06 | 車両制御システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2022097257A1 true WO2022097257A1 (ja) | 2022-05-12 |
Family
ID=81457025
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2020/041474 Ceased WO2022097257A1 (ja) | 2020-11-06 | 2020-11-06 | 車両制御システム |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20230256980A1 (ja) |
| EP (1) | EP4242999A4 (ja) |
| JP (1) | JP7412591B2 (ja) |
| CN (1) | CN116438587A (ja) |
| WO (1) | WO2022097257A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20240367648A1 (en) * | 2021-09-17 | 2024-11-07 | Sony Group Corporation | Movement control system, movement control method, movement control device, and information processing device |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008306472A (ja) * | 2007-06-07 | 2008-12-18 | Hitachi Ltd | センサネットシステム、及びセンサノード |
| JP2010061346A (ja) * | 2008-09-03 | 2010-03-18 | Ihi Aerospace Co Ltd | 遠隔操縦システム |
| JP2019106674A (ja) | 2017-12-14 | 2019-06-27 | Adiva株式会社 | 自動運転制御システム、自動運転制御方法、及び車両 |
| JP2019174304A (ja) * | 2018-03-28 | 2019-10-10 | パナソニックIpマネジメント株式会社 | 自動車両制御システム、サーバ装置、自動車両、自動車両制御方法、サーバ装置の制御方法、自動車両の制御方法、およびプログラム |
| JP2019537159A (ja) * | 2016-11-30 | 2019-12-19 | ニッサン ノース アメリカ,インク | 生成されたインターフェースを使用する自律走行車の監視 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6447431B2 (ja) * | 2015-09-09 | 2019-01-09 | 株式会社デンソー | 車両制御装置 |
| DE102017223360A1 (de) * | 2017-01-04 | 2018-07-05 | Honda Motor Co., Ltd. | System und verfahren zur fahrzeugsteuerung in drängelsituationen |
| CN107589745B (zh) * | 2017-09-22 | 2021-04-16 | 京东方科技集团股份有限公司 | 驾驶方法、车载驾驶端、远程驾驶端、设备和存储介质 |
| CN112074790B (zh) * | 2018-03-18 | 2024-09-06 | 德利沃科技有限公司 | 自主驾驶的设备、系统和方法和远距操作的载具 |
| US11137754B2 (en) * | 2018-10-24 | 2021-10-05 | Ford Global Technologies, Llc | Intermittent delay mitigation for remote vehicle operation |
| GB2613509B (en) * | 2018-10-30 | 2023-11-22 | Motional Ad Llc | Redundancy in autonomous vehicles |
-
2020
- 2020-11-06 WO PCT/JP2020/041474 patent/WO2022097257A1/ja not_active Ceased
- 2020-11-06 EP EP20960810.8A patent/EP4242999A4/en not_active Withdrawn
- 2020-11-06 JP JP2022560588A patent/JP7412591B2/ja active Active
- 2020-11-06 CN CN202080106463.XA patent/CN116438587A/zh not_active Withdrawn
- 2020-11-06 US US18/028,041 patent/US20230256980A1/en not_active Abandoned
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008306472A (ja) * | 2007-06-07 | 2008-12-18 | Hitachi Ltd | センサネットシステム、及びセンサノード |
| JP2010061346A (ja) * | 2008-09-03 | 2010-03-18 | Ihi Aerospace Co Ltd | 遠隔操縦システム |
| JP2019537159A (ja) * | 2016-11-30 | 2019-12-19 | ニッサン ノース アメリカ,インク | 生成されたインターフェースを使用する自律走行車の監視 |
| JP2019106674A (ja) | 2017-12-14 | 2019-06-27 | Adiva株式会社 | 自動運転制御システム、自動運転制御方法、及び車両 |
| JP2019174304A (ja) * | 2018-03-28 | 2019-10-10 | パナソニックIpマネジメント株式会社 | 自動車両制御システム、サーバ装置、自動車両、自動車両制御方法、サーバ装置の制御方法、自動車両の制御方法、およびプログラム |
Non-Patent Citations (1)
| Title |
|---|
| See also references of EP4242999A4 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20230256980A1 (en) | 2023-08-17 |
| CN116438587A (zh) | 2023-07-14 |
| EP4242999A1 (en) | 2023-09-13 |
| JPWO2022097257A1 (ja) | 2022-05-12 |
| EP4242999A4 (en) | 2023-11-29 |
| JP7412591B2 (ja) | 2024-01-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7006453B2 (ja) | 制御装置、プログラム、及び制御方法 | |
| US9049049B2 (en) | Routing method in in-vehicle gateway device | |
| EP3937007B1 (en) | Software update apparatus, software update method, non-transitory storage medium storing program, vehicle, and ota master | |
| JP7367630B2 (ja) | サーバー、ソフトウェア更新装置、車両、ソフトウェア更新システム、方法およびプログラム | |
| JP7495890B2 (ja) | 車載型コンピュータシステムおよび自動運転支援システム | |
| EP4474982B1 (en) | In-vehicle system with a plurality of control devices | |
| US12528430B2 (en) | Vehicle control device and vehicle control system | |
| US11789730B2 (en) | Electronic control device and control method | |
| CN114435267A (zh) | 一种自动驾驶系统及汽车 | |
| JP7412591B2 (ja) | 車両制御システム | |
| CN114647235A (zh) | 一种线控底盘的控制方法、联合控制系统及服务器 | |
| CN111190610A (zh) | 车载系统 | |
| US11318953B2 (en) | Fault-tolerant embedded automotive applications through cloud computing | |
| US12311963B2 (en) | Vehicle control device and vehicle control system | |
| CN113165662B (zh) | 车辆控制装置 | |
| US20260061992A1 (en) | Automated valet parking system | |
| US20250238223A1 (en) | Vehicle software management apparatus and vehicle software management system | |
| US20220300631A1 (en) | Method to generate safe control data for a local machine | |
| US20240175714A1 (en) | Method for checking a digital map of an environment of a motor vehicle | |
| CN120834938A (zh) | 用于对机动车辆进行辅助的方法和系统、用于引导机动车辆的方法和装置、计算机程序和存储介质 | |
| JP2025185289A (ja) | 車両および車両制御インターフェースボックス | |
| CN119866487A (zh) | 一种传感器软件变更方法、装置以及智能驾驶设备 | |
| JP2018086938A (ja) | 電子制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 20960810 Country of ref document: EP Kind code of ref document: A1 |
|
| ENP | Entry into the national phase |
Ref document number: 2022560588 Country of ref document: JP Kind code of ref document: A |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| ENP | Entry into the national phase |
Ref document number: 2020960810 Country of ref document: EP Effective date: 20230606 |