BRPI1008367B1 - processo para ativação com modulação de largura de pulso de um motor propulsor elétrico de um conjunto de regulagem e dispositivo para ativação pwm de um motor propulsor elétrico de um conjunto de regulagem - Google Patents
processo para ativação com modulação de largura de pulso de um motor propulsor elétrico de um conjunto de regulagem e dispositivo para ativação pwm de um motor propulsor elétrico de um conjunto de regulagem Download PDFInfo
- Publication number
- BRPI1008367B1 BRPI1008367B1 BRPI1008367-7A BRPI1008367A BRPI1008367B1 BR PI1008367 B1 BRPI1008367 B1 BR PI1008367B1 BR PI1008367 A BRPI1008367 A BR PI1008367A BR PI1008367 B1 BRPI1008367 B1 BR PI1008367B1
- Authority
- BR
- Brazil
- Prior art keywords
- motor
- pwm
- activation
- umot
- fact
- Prior art date
Links
Images


Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/416—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by control of velocity, acceleration or deceleration
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/37—Measurements
- G05B2219/37625—By measuring changing forces in a time window
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/37—Measurements
- G05B2219/37626—By measuring changing forces in different position zones
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/37—Measurements
- G05B2219/37632—By measuring current, load of motor
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/45—Nc applications
- G05B2219/45242—Door, panel, window operation, opening, closing
Landscapes
- Engineering & Computer Science (AREA)
- Human Computer Interaction (AREA)
- Manufacturing & Machinery (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Control Of Direct Current Motors (AREA)
- Control Of Electric Motors In General (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
Abstract
PROCESSO E DISPOSITIVO PARA ATIVAÇÃO COM MODULAÇÃO DE LARGURA DE PULSO DE UM MOTOR PROPULSOR ELÉTRICO DE UM CONJUNTO DE REGULAGEM. A presente invenção refere-se a um processo e dispositivo para comando com modulação de amplitude de pulso (PWM) de um motor propulsor (2) elétrico de um conjunto de regulagem na base de um referencial do sistema mecânico do conjunto de regulagem memorizado em uma memória (9), que corresponde a uma relação entre a força (F) no motor propulsor (2) e o percurso de regulagem (s), ou seja, o tempo de regulagem (t) do conjunto de regulagem, sendo que na base do referencial do sistema mecânico é determinado um valor energético futuro previsto (F (t + to)) a fim de, desde logo, regular de tal maneira o comando PWM mediante a utilização deste valor energético futuro para que nas oscilações no sincronismo da marcha do motor.
Description
[0001] A presente invenção refere-se a um processo bem como a um dispositivo para a ativação com modulação de largura de pulso de um motor propulsor elétrico de um conjunto de regulagem na base de uma referência do sistema mecânico do conjunto de regulagem, registrado em uma memória, que corresponde a uma relação entre a força no motor e o percurso de regulagem, ou seja, o tempo da regulagem do conjunto de regulagem.
[0002] Conjuntos de regulagem como os aqui designados são, por exemplo, empregados em veículos automotores para o acionamento de unidades de operação elétrica de janelas ou de tetos corrediços, sendo, todavia, também, possíveis outros empregos como tampas traseiras, portas corrediças, etc. Para aumentar o conforto do comando e a segurança, em conexão com estes conjuntos reguladores frequentemente é emprego um comando motorizado com modulação de largura de pulso que também deve assegurar um sincronismo da marcha do motor também quando se apresentarem oscilações na tensão da rede de bordo, geralmente na tensão de abastecimento. Um comando PWM desta natureza também é vantajoso em conexão com sistemas convencionais de proteção contra engate.
[0003] Detalhadamente, com esses comandos PWM, além de assegurar o sincronismo da marcha do motor no caso de oscilações da tensão de abastecimento, também é viabilizada uma regulagem da velocidade do reajuste, a fim de que por meio de velocidades de fe-chamento mais lentas, por exemplo, poder prever um tempo reacional maior permitido e semelhantes vantagens para um sistema de proteção contra engate. Isto é relevante, especialmente na faixa de 25 mm da diretriz FMVSS 118 de acordo com a qual são testados sistemas protetores de compressão com uma taxa molar de 65 N/mm. Especialmente, também no fechamento eventualmente de um teto corrediço, a velocidade do fechamento antes de penetrar na vedação poderá ser reduzida, sendo que a partir do sistema mecânico movimentado é extraída a energia. Em caso ideal, desta maneira, poderá ser dispensado um elemento amortecedor mecânico.
[0004] Nas técnicas convencionais, são empregados para esta finalidade, regulares eletrônicos, os quais, pela medição da tensão da rede de bordo do veículo automotor, calculam a necessária relação de exploração para prover a tensão do motor desejada (por exemplo, 70% da tensão da rede de bordo em determinados intervalos de tempo). Eventualmente, a tensão do motor pode ainda ser testada, isto é, pode ser medida de forma retroativa, de maneira que resulta um laço regulador fechado. Desta maneira, podem ser compensadas as oscilações das tensões da rede de bordo. Todavia, sempre se apresentam ainda oscilações na marcha síncrona do respectivo conjunto de regulagem, eventualmente de um conjunto de controle de janela ou de um teto corrediço, sendo que essas oscilações da marcha síncrona resultam por solicitações mecânicas variáveis, especialmente em virtude dos diferentes componentes que são ativados ou desativados no decurso do movimento de regulagem de acordo com a sua posição (ou no tempo) dentro do sistema mecânico. Estas oscilações da marcha síncrona, em virtude de forças mecânicas variáveis, não são eliminadas por compensação nos sistemas conhecidos porque oscilações da marcha síncrona representam o sinal de entrada, ou seja, o sinal da medição do algoritmo de proteção de compressão. Desta maneira, o conforto para o usuário será reduzido e as vantagens da ativação PWM para o sistema de proteção de compressão serão reduzidas.
[0005] Constitui-se objeto da presente invenção, remediar esta situação e eliminar da melhor forma possível oscilações na marcha síncrona baseado em solicitações mecânicas variáveis, a fim de aumentar desta maneira o conforto para o usuário e para assegurar desta maneira as vantagens do comando PWM no tocante a um sistema protetor de compressão, também para os casos de solicitações mecânicas variáveis.
[0006] No caso, a invenção está baseada em que comumente, especialmente em conexões com sistemas protetores de compressão, como são regularmente previstos nos controles de janelas, de teto corrediço etc., na memória da eletrônica de comando encontra-se memorizada uma referência do sistema mecânico (ver neste caso, por exemplo, documento DE 196 33 941 C2). Esta referência do sistema mecânico também poderá ser designada como a linha característica, campo referencial ou característica mecânica e comumente consiste em um campo de dados, sendo que estão previstos valores para a força no motor na dependência da posição do conjunto de regulagem, ou seja, por exemplo, especialmente na janela ou teto corrediço, ou seja, do tempo durante a operação do conjunto de reajuste. Esta referência, em seguida, também brevemente designada linha característica, será empiricamente determinada para cada sistema mecânico individual no decurso da inicialização por ocasião da produção do veículo automotor sendo memorizado. A invenção possui como principio subjacente que esta linha característica mecânica pode ser usada para inicialmente regular de tal maneira a respectiva regulagem PWM, ou seja, o comando do motor PWM que eventuais oscilações mecânicas a serem previstas não resultem em oscilações na marcha síncrona do motor.
[0007] Por conseguinte, a presente invenção provê uma solução da tarefa posta com um processo bem como um dispositivo conforme definido na invenção. Modalidades vantajosas e ampliações estão indicadas nas concretizações.
[0008] De acordo com a presente técnica, com base na linha característica mecânica, isto é, o referencial do sistema mecânico do conjunto de regulagem, será determinado um valor de força futura prevista e o comando PWM, mediante utilização deste valor de força futuro, será então previamente ajustado de tal maneira que no caso de oscilações mecânicas esperadas do conjunto de regulagem, pelo comando PWM modificado, são evitadas as oscilações no sincronismo da marcha do motor. Isto pode ser vantajosamente realizado simplesmente pelo fato de que em um momento t uma força F futura esperada (t + to) em um espaço de tempo to, calculado na base da relação UMOt = k1 * F + k2 * ω , sendo que UMOt representa tensão motor, ω representa a velocidade angular do motor e k1 e k2 são constantes sistêmicas determinadas de forma empírica, sendo determinadas - considerando-se a velocidade angular desejada do motor ω, a tensão do motor UMOt a ser regulada com o comando PWM. O espaço de tempo to corresponde no caso vantajosamente ao tempo morto do sistema de regulagem sendo especialmente 1 a 5 ms, sendo que nos testes mostraram ser especialmente vantajosas distâncias temporais de cerca de 2,5 ms. (Detalhadamente o espaço de tempo to naturalmente dependerá do sistema.). Depois poderá então a tensão do abastecimento, ou seja, especialmente - no caso de veículos automotores - a tensão da rede de bordo, ou seja, a tensão da bateria será medida e dependendo do valor medido desta tensão de abastecimento, bem como na tensão do motor determinado a ser regulada, será calculada a relação de cadência que constitui a base da ativação do sistema PWM.
[0009] Para viabilizar uma partida isenta de problemas, também é vantajoso que o comando PWM, mediante aproveitamento do futuro valor de força, seja ativado somente após uma partida inicial suave do motor propulsor.
[00010] Uma alternativa menos vantajosa, correspondendo ao estado da técnica, seria medir a velocidade real do motor - que é disponível através dos sensores Hall - e com esta velocidade real realizar uma regulagem para a velocidade teórica desejada. Isto, todavia, apresentaria a desvantagem de que a compressão de um objeto que resultaria em uma redução da velocidade ocasionaria um aumento da tensão do motor. Isto, todavia, aumentaria ainda adicionalmente a força de aperto no objeto, ou seja, a força de compressão, o que naturalmente constitui desvantagem. A solução técnica aqui proposta regula, todavia de modo vantajoso, ao invés de com a ajuda da velocidade real, com uma característica mecânica previamente indicada. Desta maneira, um objeto preso, ou seja, comprimido, não resulta em um aumento da tensão de aperto do motor com o que a força de aperto, ou seja, de compressão no objeto, também não será - desnecessariamente - aumentada.
[00011] Preferencialmente, portanto, o comando do motor PWM em conexão com um sistema protetor de compressão será usado, apresentando uma configuração convencional, sendo que pela presente técnica de evitar oscilações na marcha síncrona podem ser logradas seguranças adicionais no funcionamento do sistema protetor de compressão.
[00012] Em seguida, a invenção será explicitada com base em exemplos preferidos, aos quais, todavia, não deve ficar restrita e com referência ao desenho que apresentar explanações adicionais. As figuras mostram:
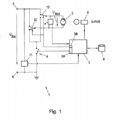
[00013] Figura 1 - Um diagrama de bloco de uma forma de realização do dispositivo de acordo com a invenção.
[00014] Figura 2 - Um diagrama apresentando o traçado da força F do motor, da tensão de abastecimento UBat e da função PWM através do tempo t (ou seja, sobre a posição ou percurso de regulagem s) e
[00015] Figura 3 - Um diagrama apresentando a função PWM, bem como uma curva de velocidade v pelo tempo t (ou seja, sobre o percurso de regulagem s), para demonstrar uma transição de um modo de partida no modo de ativação PWM segundo a técnica de acordo com a invenção.
[00016] Na figura 1 está esquematicamente apresentado em um diagrama de bloco um dispositivo 1 para ativação do PWM de um motor elétrico 2 de um conjunto regulador não representado mais detalhadamente aqui, sendo que meios de cálculo centrais 3 (CPU 3) estão previstos como componentes essenciais do dispositivo 1, a fim de poder ser realizada uma ativação PWM do motor 2 sobre uma chave PWM 4; esta chave PWM 4 está apenas esquematicamente representada na figura 1 e na prática normalmente será concretizado, por exemplo, com o auxílio de um transistor de efeito de campo (FET). Em conformidade com uma relação exploratória, previamente indicada pelos meios de cálculo 3, a chave PWM 4 aplica uma tensão de abastecimento UBat, existente nos bornes 5, 6 do dispositivo 1, ao motor 2. A tensão UmOt efetivamente aplicada no motor 2 será opcionalmente medida com o auxilio de meios de medição 7, sendo que os valores de medição correspondentes são integrados nos meios de cálculos 3. Além disso, no exemplo mostrado, está previsto um sensor 8 para medir o movimento giratório, ou seja, no tocante ao registro da posição velocidade, ou seja, a velocidade angular e/ou força do motor 2; este sensor 8 pode estar previsto adicionalmente ou no lugar dos meios de medição 7 para formação de um sistema regulador, podendo ser, por exemplo, um sensor Hall. O sinal de saída entre (sinal de medição) do sensor 8 será igualmente integrado nos meios de cálculo 3. Além disso, os meios de cálculo 3 estão ligados com uma memória 9 na qual estão memorizados dados referentes à linha característica mecânica do respectivo conjunto de regulagem, ou seja, do sistema mecânico deste conjunto de regulagem. Uma possível linha característica F (t) está exemplificada na figura 2 com a curva 10, podendo se verificar que a força F (t) no motor se modifica na dependência do tempo t, ou seja, na posição eventual de um teto corrediço (ou seja, do percurso de regulagem s). Esta força F que se modifica de acordo com o percurso da regulagem é, portanto, conhecida do dispositivo 1.
[00017] A partir da figura 1 pode-se então ainda verificar que estão previstos meios de medição 11 para medir a tensão de abastecimento UBat, sendo que os valores da medição também são integrados nos meios de cálculo 3. Os meios de cálculo 3 concretizam agora, de modo convencional meios de ativação PWM para o motor 2 que são concretamente realizados por um módulo PWM na figura 1 em combinação com a chave PWM 4. Em conexão respectiva encontra-se um sistema protetor de compressão indicado por um módulo 3b nos meios de cálculos 3, no qual também faz parte os relês de comutação 12, 13 , a fim de que após a redução da velocidade do motor, no caso do reconhecimento de uma compressão, como já é conhecido, poder também reverter o motor 2.
[00018] Os relês comutadores 12, 13 são mostrados na figura 1, em uma de suas disposições de serviços normais, sendo que na reversão do motor 2 ambas as unidades mudam a posição de comutação. Na posição inativa (não mostrada), os dois relês comutadores 12, 13 ocupam a sua posição superior de acordo com a figura 1, isto é, encontram-se ambos deitados no borne 5, conforme indicado com a linha tracejada na figura 1 junto ao relê comutador 12. A chave PWM 4 está aberta na posição inativa.
[00019] Em alteração da forma de realização mostrada, também pode se imaginar, por exemplo, de prover ao invés dos relês comuta-dores 12, 13 e da chave PWM (FET 4) uma ponte integral com 4 FETs que são operados pelos meios de cálculos 3 através dos módulos 3a, 3b (então combinados), a fim de que, por um lado, concretizará ativação do PWM e, por outro lado, a reversão do motor.
[00020] A partir da representação na figura 1 resulta que como grandezas predeterminadas, a tensão de abastecimento UBat opcionalmente a tensão do motor UMOt e as rotações do motor ω podem ser consideradas, isto é, essas grandezas são medidas sendo produzida uma reação. Esta reação se refere à ativação PWM, sendo que com o módulo PWM 3a e com a chave PWM 4 será regulada a tensão do motor UMOt.
[00021] Detalhadamente, dados físicos definem a conexão entre a tensão UMOt no motor, da força F no motor e da velocidade angular ω do motor da seguinte maneira:
[00022] A equação estática do motor
U Mot = k ω .ω+ R . I
U Mot = k ω .ω+ R . I
[00023] A primeira equação resulta em: em que significa:
I.... corrente do motor (corrente do induzido) do motor
2 kω.... fator de proporcionalidade (constante do motor)
R .... resistência do induzido
I.... corrente do motor (corrente do induzido) do motor
2 kω.... fator de proporcionalidade (constante do motor)
R .... resistência do induzido
[00024] Quando uma outra constante do motor km for previamente indicada como fator de proporcionalidade, então o torque M do motor será através desta constante km proporcional a corrente de induzido I: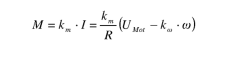
[00025] Com o raio r do enrolamento de cabo do motor e da respectiva relação de multiplicação ü, resulta a força F na talha e, portanto, no teto corrediço etc., como segue:
[00026] Resulta-se, portanto, a seguinte conexão entre a tensão no motor UMot, a força F e a velocidade angular ω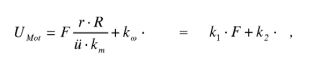
[00027] Sendo que nesta equação, ao lado das grandezas mencionadas, ocorrem somente constantes de sistemas k1, k2 conhecidas.
[00028] Com o auxílio da linha característica mecânica F (t), conforme figura 2, será agora calculada futura força esperada F (t + t0) juntamente com as rotações desejadas ω resultará então a tensão do motor UMot a ser regulada, portanto, de acordo com a equação acima. A distância espacial to corresponde no caso vantajosamente ao tempo morto do sistema regulador.
[00029] Com o auxílio da tensão da rede de bordo UBat medida poderá então imediatamente ser calculada relação de cadência x com a qual terá de ser ajustado o comando PWM:
X = 100-UMot/UBat %·
X = 100-UMot/UBat %·
[00030] A partir da conexão acima indicada, também se infere que a regulagem da velocidade, de modo efetivo, não mais é uma regulagem, porém, que a velocidade v somente é ajustada. Mas que somente é ajustada à velocidade v. O laço regulador será somente fechado pelo cálculo correto da força futura prevista F (t + t0), na qual também penetra o cálculo da força atual que novamente se baseia nas rotações atuais, já que as linhas características mecânicas memorizadas somente descrevem as forças diferenciais.
[00031] A partir desta realidade, se segue outra vantagem do pre-sente conceito: no caso de uma compressão, as rotações do motor cairão, o que com a regulagem imediata resultaria em um aumento da tensão UMot- Isto, todavia, no caso de compressão, é muito indesejado já que com isto a compressão seria ainda mais reforçada. No conceito apresentado, isto será evitado já que para o cálculo da força F (t + to) futura esperada o processo de aperto potencial atualmente existente não se integra, por não ser configurado na linha característica.
[00032] O presente dispositivo com a ativação PWM específica, pode, portanto, de uma forma especialmente vantajosa, ser vinculado com sistemas de proteção de compressão convencionais.
[00033] Para a apresentação exemplificada, no diagrama da figura 2, em aditamento à linha característica de força F (t) também é mostrada uma curva 14 para a tensão de abastecimento UBat(t), bem como uma curva 15 para a função PWM. Além disso, é mostrado que em um momento t, com previsão para o momento t + to, a força F (t + to) será determinada, e já que neste momento futuro t + to a força F ainda estará nitidamente diferente daquela no momento t seguindo-se também uma PWM nitidamente modificada.
[00034] A distância temporal to é, por exemplo, de 1 a 5 ms, especialmente cerca de 2,5 ms.
[00035] A figura 3 apresenta esquematicamente também um exemplo para a fase da inicialização do presente comando, sendo que após a partida até o momento t1 de modo convencional, será operado um conjunto de regulagem, sendo que rampas convencionais 16, 17 para a curva da velocidade v (ou seja, a velocidade angular do motor ω) e para a curva PWM resultam. Nesta fase, a regulagem PWM, que resultaria em virtude da presente técnica, e aquela na Figura 3 mostrada em um segmento de curva 18 é "vazia". A partir do ponto de transferência t1, a técnica prescrita para a ativação PWM será empregada, sendo que, por exemplo, a curva PWM 19 resultante, bem como a cur-va da velocidade 20, resultam. A velocidade v está no caso em conexão direta com a velocidade angular do motor ω, ou seja, com as rotações do motor o que é indicado na figura 3, pela indicação adicional para "ω".
[00036] Conforme mencionado, a presente técnica poderá ser empregada com especiais vantagens no acionamento de tetos corrediços, nos controles para janelas, mas também de portas corrediças de tampas traseiras operadas eletricamente etc., sendo que são obtidas especialmente vantagens quando esses conjuntos conhecidos também estiverem equipados com um sistema protetor de compressão.
[00037] As diferentes constantes do sistema serão convenientemente determinadas de modo empírico simples na primeira inicialização, no decurso de uma ativação incipiente do sistema, e depois - da mesma maneira como a linha característica mecânica - em meios de memórias, eventualmente a memória 9 onde são memorizados. Mas também se pode partir de uma linha característica geral que se adequa sucessivamente ao sistema.
Claims (12)
- Processo para ativação com modulação de largura de pulso de um motor propulsor elétrico (2) de um conjunto de regulagem na base de uma referência memorizada em uma memória (9) de um sistema mecânico do conjunto de regulagem, que corresponde a uma relação entre a força (F) no motor propulsor (2) e um percurso de reajuste (s), ou seja, o tempo de reajuste (t) do conjunto de regulagem, caracterizado pelo fato de que na base do referencial do sistema mecânico é determinado um valor de força futura prevista (F(t + t0)) a fim de desde logo regular de tal maneira o comando PWM, mediante aproveitamento deste valor de força futuro, que no caso de oscilações mecânicas previstas do conjunto de regulagem, sejam evitadas oscilações na marcha síncrona do motor.
- Processo de acordo com a reivindicação 1, caracterizado pelo fato de que em um momento (t) uma força futura esperada (F(t + t0)) é calculada em uma distância temporal (to) calculada na base da relação UMot = k1 * F + k2 * ω, sendo que
UMot é a tensão do motor medida,
ω é a velocidade angular do motor medida bem como
k1 e k2 são constantes de sistema empiricamente determináveis,
considerando-se a velocidade angular desejada do motor (ω) que é determinada com auxilio da tensão no motor (UMot) a ser regulado com a ativação PWM. - Processo de acordo com a reivindicação 2, caracterizado pelo fato de que a distância temporal (to) está situada na ordem de grandeza do tempo inativo do sistema regulador formado com a ativação PWM.
- Processo de acordo com a reivindicação 2 ou 3, caracterizado pelo fato de que a distância temporal (to) é selecionada entre 1 e 5 ms, preferencialmente igual à cerca de 2,5 ms.
- Processo de acordo com qualquer uma das reivindicações 1 a 4, caracterizado pelo fato de que a tensão de abastecimento (UBat) do motor propulsor (2) é medida e independentemente do mesmo, bem como na base da tensão de motor (Umot) a ser regulada, é calculada a relação da cadência baseada na ativação PWM.
- Processo de acordo com qualquer uma das reivindicações 1 a 5, caracterizado pelo fato de que o comando PWM é usado em conexão com um sistema protetor de compressão (3B, 12, 13).
- Processo de acordo com qualquer uma das reivindicações 1 a 6, caracterizado pelo fato de que o comando PWM, utilizando o valor de força futura, é ativado após uma partida suave (16, 17) do motor propulsor (2).
- Dispositivo (1) para ativação PWM de um motor propulsor (2) elétrico de um conjunto de regulagem na base de um referencial memorizado em uma memória (9) do sistema mecânico do conjunto regulador que corresponde a uma relação entre a força (F) no motor propulsor (2) e o percurso de regulagem (s), ou seja, o tempo de regulagem (t) do conjunto de reajuste, caracterizado por meios de cálculo (3) que estão preparados para que na base do referencial do sistema mecânico determinar um valor de força futura esperada (F(t + to)) e mediante utilização deste valor regular desde logo o uso do comando PWM (3A, 4), que no caso de oscilações mecânicas esperadas do conjunto de regulagem sejam evitadas oscilações na marcha síncrona do motor.
- Dispositivo de acordo com a reivindicação 8, caracterizado pelo fato de que estão previstos meios de cálculo (3) para calcularem em um determinado momento temporal (t) uma força futura prevista (F(t + to)) em um espaço temporal (to) e na base na relação UMot = k1 * F + k2 * ω, sendo que
UMot é a tensão de motor medida,
ω é a velocidade angular do motor medida bem como
k1 e k2 são constantes de sistema determináveis de forma empírica, mediante consideração da velocidade angular desejada do motor ω, sendo determinada com auxílio dos meios de ativação PWM (3A, 4), a tensão do motor a ser regulado (UMot). - Dispositivo de acordo com a reivindicação 9, caracterizado pelo fato de que o espaço temporal (to) se encontra na ordem de grandeza do tempo inativo do sistema regulador formado com os meios de ativação PWM (3A, 4).
- Dispositivo de acordo com qualquer uma das reivindicações 8 a 10, caracterizado por meios de medição (11) para medir a tensão de abastecimento (UBat) do motor propulsor (2) e sendo que os meios de cálculo (3) também são preparados para que na base da tensão do motor a ser regulada (UMot) bem como da tensão de abastecimento medida (UBat) da relação de cadência subjacente ao comando PWM (3A, 4), efetuando os respectivos cálculos.
- Dispositivo de acordo com qualquer uma das reivindicações 8 a 11, caracterizado pelo fato de que os meios de comando PWM (3A, 4) estão unidos com um sistema protetor contra compressão (3B, 12, 13).
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102009008369.3 | 2009-02-11 | ||
| DE102009008369A DE102009008369A1 (de) | 2009-02-11 | 2009-02-11 | Verfahren und Vorrichtung zur Pulsweiten-modulierten Ansteuerung eines elektrischen Antriebsmotors einer Verstelleinrichtung |
| PCT/EP2010/051006 WO2010091962A1 (de) | 2009-02-11 | 2010-01-28 | Verfahren und vorrichtung zur pulsweiten-modulierten ansteuerung eines elektrischen antriebsmotors einer verstelleinrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| BRPI1008367A2 BRPI1008367A2 (pt) | 2016-02-23 |
| BRPI1008367B1 true BRPI1008367B1 (pt) | 2020-08-25 |
Family
ID=42045348
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| BRPI1008367-7A BRPI1008367B1 (pt) | 2009-02-11 | 2010-01-28 | processo para ativação com modulação de largura de pulso de um motor propulsor elétrico de um conjunto de regulagem e dispositivo para ativação pwm de um motor propulsor elétrico de um conjunto de regulagem |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US8541969B2 (pt) |
| CN (1) | CN102317878B (pt) |
| BR (1) | BRPI1008367B1 (pt) |
| DE (1) | DE102009008369A1 (pt) |
| WO (1) | WO2010091962A1 (pt) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102013200248A1 (de) * | 2013-01-10 | 2014-07-24 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum Auslegen eines Elektromotorsfür eine oder mehrere Anwendungen |
| CN105579322B (zh) * | 2013-09-26 | 2017-11-14 | 纳博特斯克有限公司 | 车辆用门开闭控制装置 |
| DE102013220515A1 (de) | 2013-10-11 | 2015-04-16 | Continental Automotive Gmbh | Verfahren und System zur Ermittlung einer Motorkonstante eines elektrischen Motors |
| US11512505B2 (en) | 2016-03-31 | 2022-11-29 | Trimark Corporation | Motorized movable strike for a vehicle door |
| DE102016212046A1 (de) | 2016-07-01 | 2018-01-04 | Continental Automotive Gmbh | Verfahren und Vorrichtung zur Erkennung einer von einem mit einem elektrischen Motor elektrisch verstellbaren Teil auf einen ggf. daran anliegenden Körper ausgeübten Kraft |
| DE102016213761A1 (de) | 2016-07-27 | 2018-02-01 | Continental Automotive Gmbh | Verfahren und Vorrichtung zur Erkennung einer Einklemmung und/oder Schließkraftbegrenzung eines durch einen elektrischen Motor bewegbaren Teils |
| DE102018101069A1 (de) * | 2018-01-18 | 2019-07-18 | Webasto SE | Vorrichtung und Verfahren zur Konfiguration eines Einklemmerkennungssystems |
| US11533010B2 (en) * | 2018-07-24 | 2022-12-20 | Magna Closures Inc. | Torque current limiting vector control system and method for window regulator brushless motor |
| US12331560B2 (en) | 2019-06-17 | 2025-06-17 | Trimark Corporation | Motor control for powered closure with anti-pinch |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4214998C2 (de) * | 1992-05-06 | 1995-06-29 | Prettl Rolf | Torantrieb und Verfahren zum Betreiben eines Torantriebes |
| JP3467875B2 (ja) * | 1994-12-13 | 2003-11-17 | 株式会社デンソー | パワーウインド制御装置 |
| DE19633941C2 (de) | 1996-08-22 | 1998-12-10 | Siemens Ag | Stellantrieb, insbesondere Elektromotor-Getriebe-Antrieb |
| DE19700828C5 (de) * | 1997-01-13 | 2013-06-06 | Geze Gmbh | Verfahren zum Betrieb einer automatischen Türanlage |
| DE10034014B4 (de) * | 2000-07-13 | 2006-12-28 | Conti Temic Microelectronic Gmbh | Verfahren zum Betrieb einer elektrischen Antriebseinheit |
| AU2001278339A1 (en) * | 2000-08-03 | 2002-02-18 | Atoma International Corp. | Vehicle closure anti-pinch assembly having a non-contact sensor |
| US6806664B2 (en) * | 2001-03-15 | 2004-10-19 | Stoneridge Control Devices, Inc. | Electro-mechanical actuator including brushless DC motor for providing pinch protection |
| DE10310480B4 (de) | 2003-03-11 | 2006-10-12 | Sommer Antriebs- Und Funktechnik Gmbh | Verfahren und Vorrichtung zum Steuern eines Torantriebes |
| US7067996B2 (en) * | 2003-06-20 | 2006-06-27 | Asmo Co., Ltd. | Open-and-close control system for openable apparatus |
| JP2005080444A (ja) * | 2003-09-02 | 2005-03-24 | Omron Corp | 制御装置 |
| JP3907196B2 (ja) * | 2003-09-04 | 2007-04-18 | 矢崎総業株式会社 | パワーウインド挟み込み防止装置 |
| US7208897B2 (en) * | 2005-03-04 | 2007-04-24 | Linear Corporation | Motion control system for barrier drive |
| ATE533227T1 (de) * | 2005-05-27 | 2011-11-15 | Siemens Ag | Verfahren und vorrichtung zur betätigung eines stellelements |
| DE102006006821A1 (de) * | 2006-02-14 | 2007-08-23 | Siemens Ag | Verfahren zur Begrenzung der Überschusskraft eines fremdkraftbetätigten Schließteils |
| JP5043354B2 (ja) * | 2006-03-31 | 2012-10-10 | 株式会社東海理化電機製作所 | モータ制御装置及びモータのデューティ制御方法 |
| CN101148965B (zh) * | 2007-10-30 | 2011-09-14 | 哈尔滨工业大学 | 车窗驱动防夹控制系统 |
-
2009
- 2009-02-11 DE DE102009008369A patent/DE102009008369A1/de active Pending
-
2010
- 2010-01-28 BR BRPI1008367-7A patent/BRPI1008367B1/pt active IP Right Grant
- 2010-01-28 US US13/201,009 patent/US8541969B2/en active Active
- 2010-01-28 CN CN201080007334.1A patent/CN102317878B/zh active Active
- 2010-01-28 WO PCT/EP2010/051006 patent/WO2010091962A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| DE102009008369A1 (de) | 2010-08-12 |
| WO2010091962A1 (de) | 2010-08-19 |
| US20120001585A1 (en) | 2012-01-05 |
| BRPI1008367A2 (pt) | 2016-02-23 |
| CN102317878B (zh) | 2016-02-10 |
| US8541969B2 (en) | 2013-09-24 |
| CN102317878A (zh) | 2012-01-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8541969B2 (en) | Method and device for pulse width modulated activation of an electrical drive motor of an adjustment arrangement | |
| EP1927526B1 (en) | Electric steering apparatus | |
| CN102418449B (zh) | 一种使用过程中自动修正的电动窗防夹控制方法 | |
| US10137929B2 (en) | Electric power steering device for vehicle | |
| CN102226368B (zh) | 一种具有自适应性的电动窗防夹控制方法 | |
| EP2842836A1 (en) | Electric power steering system | |
| EP1873040A2 (en) | Control device for electric power steering apparatus | |
| JPH11160337A (ja) | 機械的に整流される直流電動機における回転速度を検出する方法 | |
| EP2262099A1 (en) | Motor control device and electric power steering device | |
| CN105572585A (zh) | 电机故障检测的系统和方法 | |
| US11404984B2 (en) | Parameter learning for permanent magnet synchronous motor drives | |
| EP3290296A1 (en) | Electric power steering control device and electric power steering control method | |
| JP2005351042A (ja) | 開閉体制御装置 | |
| KR20220099267A (ko) | 토크 추정 장치와, 조향 어시스트 장치 및 방법 | |
| US11496076B2 (en) | Optimal torque control of multiphase synchronous motors with open circuit condition | |
| JP5310579B2 (ja) | 電動パワーステアリング装置 | |
| BRPI0915573B1 (pt) | Sistema de direção para veículos motorizados assistido por energia elétrica, sistema de direção assistido por energia elétrica | |
| EP1819037B1 (en) | Motor controller | |
| US20040189239A1 (en) | Identification of parameters for switched reluctance electric machines | |
| US6734649B1 (en) | Dynamic tuning of current loop controller for a permanent magnet brushless motor | |
| EP3157164A1 (en) | Ac-rotary-machine control device and electric power-steering system provided with ac-rotary-machine control device | |
| CN111146983B (zh) | 用于同步马达驱动装置的供应电流动态的主动控制 | |
| JP4984472B2 (ja) | 電動パワーステアリング装置の制御装置 | |
| EP2903151A1 (en) | Device and method for controlling electric motor | |
| US6614256B2 (en) | Processes and devices for monitoring the rotation of DC electric motors |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| B06F | Objections, documents and/or translations needed after an examination request according [chapter 6.6 patent gazette] | ||
| B06U | Preliminary requirement: requests with searches performed by other patent offices: procedure suspended [chapter 6.21 patent gazette] | ||
| B09A | Decision: intention to grant [chapter 9.1 patent gazette] | ||
| B16A | Patent or certificate of addition of invention granted [chapter 16.1 patent gazette] |
Free format text: PRAZO DE VALIDADE: 10 (DEZ) ANOS CONTADOS A PARTIR DE 25/08/2020, OBSERVADAS AS CONDICOES LEGAIS. |
|
| B25A | Requested transfer of rights approved |
Owner name: CONTINENTAL AUTOMOTIVE TECHNOLOGIES GMBH (DE) |