BRPI1013534B1 - Sistema de transferência de aeronaves - Google Patents
Sistema de transferência de aeronaves Download PDFInfo
- Publication number
- BRPI1013534B1 BRPI1013534B1 BRPI1013534-0A BRPI1013534A BRPI1013534B1 BR PI1013534 B1 BRPI1013534 B1 BR PI1013534B1 BR PI1013534 A BRPI1013534 A BR PI1013534A BR PI1013534 B1 BRPI1013534 B1 BR PI1013534B1
- Authority
- BR
- Brazil
- Prior art keywords
- bridge
- aircraft
- claw
- slide
- transfer system
- Prior art date
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/12—Ground or aircraft-carrier-deck installations for anchoring aircraft
- B64F1/125—Mooring or ground handling devices for helicopters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63G—OFFENSIVE OR DEFENSIVE ARRANGEMENTS ON VESSELS; MINE-LAYING; MINE-SWEEPING; SUBMARINES; AIRCRAFT CARRIERS
- B63G11/00—Aircraft carriers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/007—Helicopter portable landing pads
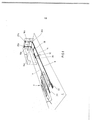
-
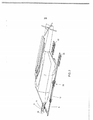
- B—PERFORMING OPERATIONS; TRANSPORTING
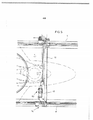
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
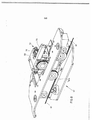
- B64F1/22—Ground or aircraft-carrier-deck installations for handling aircraft
- B64F1/222—Ground or aircraft-carrier-deck installations for handling aircraft for storing aircraft, e.g. in hangars
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/22—Ground or aircraft-carrier-deck installations for handling aircraft
- B64F1/223—Ground or aircraft-carrier-deck installations for handling aircraft for towing aircraft
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/22—Ground or aircraft-carrier-deck installations for handling aircraft
- B64F1/223—Ground or aircraft-carrier-deck installations for handling aircraft for towing aircraft
- B64F1/225—Vehicles specially adapted therefor, e.g. aircraft tow tractors
- B64F1/227—Vehicles specially adapted therefor, e.g. aircraft tow tractors for direct connection to aircraft, e.g. tow tractors without towing bars
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/36—Other airport installations
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Mechanical Engineering (AREA)
- Transmission Devices (AREA)
Abstract
sistema de transferência de aeronaves a presente invenção refere-se a um sistema de transferência de aeronaves que serve para a transferência de uma aeronave disposta na zona de retirada para uma posição de estacionamento e apresenta pelo menos um trilho (6, 8), cujo segmento de estacionamento encontra-se na proximidade da posição de estacionamento e cujo segmento de retirada encontra-se na proximidade ou na zona de retirada. além disso, o sistema de transferência possui uma corrediça principal (26) deslocável no trilho à qual é acoplada uma ponte (12) que pode ser girada afastando-se da zona de retirada e ser deslocada transversalmente à direção longitudinal do trilho (6, 8).
Description
[001] A presente invenção refere-se a um sistema de transferência de aeronaves, e a um processo para sua operação.
[002] Depois de uma aeronave (por exemplo, um helicóptero) aterrissou em uma pista de aterrissagem em movimento (por exemplo, em um navio), ela precisa ser protegida o mais rapidamente possível e muitas vezes ser removida para um hangar. Nisso, há o problema de que o helicóptero raríssimas vezes aterrissa nas melhores posições de aterrissagem, de modo que o sistema de transferência precisa cobrir uma certa zona de retirada de onde o helicóptero pode ser removido.
[003] No documento EP 0 884 716 A2 é mostrado um sistema de transferência onde o helicóptero primeiro precisa ser manobrado da sua posição de aterrissagem que se encontra dentro da zona de retirada para uma posição de saída que é definida por uma posição e orientação predefinidas do helicóptero. Somente depois de ter alcançado essa posição de saída o sistema de transferência pode iniciar a trans-ferência para o hangar.
[004] O documento EP 0 709 287 B1 revela um sistema de transferência com dois trilhos que vão paralelamente de um hangar até a zona de retirada do helicóptero. Cada trilho possui uma corrediça com respectivamente uma semiponte. O helicóptero pode ser deslocado para o hangar a partir de diversas posições de aterrissagem da zona de retirada definida para o hangar. Para tal, as duas corrediças com as semipontes deslocam-se ao longo do respectivo trilho até a zona de retirada, sendo que ambas as semipontes são orientadas ao longo dos trilhos. Depois as duas semipontes giram para debaixo do helicóptero, são unidas uma à outra, pegam o helicóptero na área das suas rodas e o movem até o hangar.
[005] A desvantagem desses sistemas de transferência de aero- naves é a demanda de espaço de giro sob a aeronave que as semipontes precisam.
[006] Diante disso, a presente invenção tem a tarefa de criar um sistema de transferência de aeronaves que precisa o mínimo de espaço de movimentação ou de ação debaixo da aeronave.
[007] O sistema de transferência de aeronaves de acordo com a presente invenção serve para transferir uma aeronave disposta em uma zona de retirada para uma posição de estacionamento e possui pelo menos um trilho, cujo segmento de estacionamento está situado na proximidade da posição de estacionamento, e cujo segmento de retirada está situado na proximidade da zona de retirada. Além disso, o sistema de transferência apresenta uma corrediça principal deslocá- vel no trilho à qual é acoplada uma ponte que pode ser girada, afas- tando-se da zona de retirada ou da aeronave e que é deslocável transversalmente à direção longitudinal dos trilhos por meio de uma cremalheira que é acionável por uma roda helicoidal. Dessa forma é criado um sistema de transferência que precisa um mínimo de espaço de movimentação e ação debaixo da aeronave.
[008] Um aperfeiçoamento especialmente preferido possui uma guia de ponte que é conectada à corrediça principal através de uma articulação rotativa, e onde segmentos da ponte são alojados e apoiados de modo deslocável ao longo do seu eixo longitudinal.
[009] Um aperfeiçoamento preferido possui um acionamento de fuso que é ligado à guia de ponte e à corrediça principal por meio de respectivamente uma articulação rotativa. Assim, por meio do acionamento de fuso a ponte pode ser realizada de modo simplesmente girá- vel e autobloqueador.
[0010] No interesse de um apoio estável da ponte é preferida uma corrediça auxiliar que pode ser deslocada em um segundo trilho paralelo ao primeiro trilho, sendo que o segmento final da ponte pode ser acoplado com a corrediça principal. Nisso, o segmento final da ponte pode ter um pivô de ponte que pode ser inserido em um desbaste da corrediça auxiliar.
[0011] A fim de apoiar o segmento final livre da ponte durante o deslocamento, prefere-se que nele é fixada uma roda de apoio. Nisso, a corrediça auxiliar pode possuir uma área plana sobre a qual a roda de apoio pode ser deslocada, de modo que depois a ponte pode ser deslocada ao longo dos dois trilhos enfrentando pouca resistência apesar da roda de apoio.
[0012] Em um exemplo de execução especialmente preferido, o sistema de transferência de acordo com a presente invenção possui dois guinchos acionados sincronamente por um hidromotor que estão dispostos na proximidade da posição de estacionamento e que são respectivamente conectados a uma corrediça por meio de elementos de tração flexionáveis, por exemplo, cabos de aço.
[0013] De preferência, uma corrediça de garra é fixada na ponte que pode ser deslocada ao longo dela através de uma correia dentada. Com esta também podem ser retiradas aeronaves que não são situadas idealmente entre os trilhos. Antes pelo contrário, mais ou menos toda a distância entre os trilhos vira zona de retirada onde é possível uma retirada da aeronave.
[0014] Em um exemplo de execução preferido, a corrediça de garra possui uma garra que pode ser unida a um pivô da aeronave.
[0015] Entre a garra e a corrediça de garra de preferência, é previsto um ajuste de altura para o ajuste da garra ao longo ou mais ou menos paralelamente a um eixo longitudinal do pivô e, por conseguinte, para a adaptação às posições dos pinos das diversas aeronaves.
[0016] Em um exemplo de execução preferido, o ajuste de altura apresenta um elemento de tração flexionável por meio do qual a garra pode ser abaixada contra a força de dois amortecedores dispostos en- tre a corrediça de garra e a garra.
[0017] Nisso, um primeiro segmento final do elemento de tração pode ser fixado no segmento final da ponte, onde na garra é prevista uma roldana de desvio, e na corrediça de garra são previstas duas roldanas de desvio. Um segundo segmento final do elemento de tração pode ser solicitado por um cilindro hidráulico com uma força de tração e ser movido ao longo da ponte.
[0018] Nisso, prefere-se que o cilindro hidráulico apresenta um espaço anelar delimitado por um êmbolo que é atravessado por uma biela do êmbolo em cujo segmento final afastado do êmbolo é fixada uma roldana de desvio. O segundo segmento final do elemento de tração é guiado pela roldana de desvio e fixado no cilindro hidráulico ou na corrediça principal. Com isso é gerada uma duplicação da força do cabo diante da forçado cilindro hidráulico.
[0019] O segmento de retirada e o segmento de estacionamento do pelo menos um trilho podem estar dispostos nos seus segmentos finais, de modo que o pelo menos um trilho vai essencialmente da zona de retirada para a posição de estacionamento.
[0020] Em um exemplo de execução especialmente preferido, a aeronave é um helicóptero e o sistema de transferência é disposto em um navio ou em uma plataforma off shore.
[0021] Para proteger a aeronave estacionada, a posição de estacionamento pode encontrar-se em um hangar.
[0022] Em um exemplo de execução do sistema de transferência de acordo com a presente invenção, os dois guinchos são fixados em um segmento superior de uma parede do hangar que está disposta mais ou menos transversalmente aos trilhos, de duas roldanas de desvio estão dispostas em um segmento inferior da parede. Além disso, duas roldanas de desvio são previstas nos segmentos de retirada dos trilhos, sendo que os elementos de tração são guiados através das roldanas de desvio. Dessa forma é criado um acionamento com economia de espaço para a ponte do sistema de transferência.
[0023] O processo de acordo com a presente invenção para operar um sistema de transferência de aeronaves compreende os passos: Deslocamento da ponte para perto da aeronave; Girar a ponte para fora, afastando-se da aeronave ou da zona de retirada; Deslocamento de pelo menos segmentos da ponte para debaixo da aeronave; Acoplamento da ponte à aeronave; Locomoção da ponte com a aeronave até a posição de estacionamento.
[0024] Com isso é criado um processo onde debaixo da aeronave a ser retirada não precisa ser executado nenhum movimento de giro, e, por conseguinte, debaixo da aeronave é necessário um mínimo de espaço.
[0025] Em um aperfeiçoamento especialmente preferido do processo, o acoplamento da ponte à aeronave abrange os passos: Deslocamento da corrediça de garra em direção à guia de ponte; Deslocamento da ponte em direção ao pivô; Inserção do pivô na garra através da corrediça de garra; Fechamento da garra.
[0026] Dessa forma é criado um processo de acoplamento simples e seguro entre o sistema de transferência e a aeronave.
[0027] O giro da ponte e/ou o deslocamento da ponte e/ou a movimentação da corrediça de garra pode ser feito de modo simples através de uma manivela manual ou um motor elétrico portátil acionado por um acumulador.
[0028] Em um aperfeiçoamento preferido do processo, uma barra é colocada em uma roda girável da aeronave e a uma ponte de controle do sistema de transferência, sendo que durante a movimentação da ponte com a aeronave até a posição de estacionamento o controle da aeronave é feito por meio da ponte de controle e por meio da barra.
[0029] De preferência, depois da locomoção da ponte na direção ao pivô, acontece para fins de ajuste fino uma movimentação para cima da garra através do ajuste de altura. Depois do fechamento da garra acontece uma movimentação para cima da garra, sendo que pinos do pivô engatam na garra.
[0030] Para um posicionamento preciso, a movimentação da ponte na direção ao pivô e/ou a movimentação para cima da garra pode acontecer até um respectivo esbarro.
[0031] Como ajuste preliminar prefere-se que depois do deslocamento da ponte para debaixo da aeronave seja feito um ajuste prévio da altura da garra na direção do eixo longitudinal do pivô por meio do ajuste de altura.
[0032] Para o apoio da ponte no deslocamento da aeronave é especialmente preferido, se no deslocamento da ponte para debaixo da aeronave seja feita uma passagem do segmento final debaixo da aeronave e depois, um acoplamento do segmento final com a corrediça auxiliar.
[0033] De preferência, antes da movimentação da ponte para a proximidade da aeronave, é feito um alinhamento da ponte ao longo do trilho para que na movimentação da ponte a demanda de espaço do sistema de transferência de acordo com a presente invenção seja mínima.
[0034] A seguir, com a ajuda das figuras um exemplo de execução da presente invenção é descrito detalhadamente. Elas mostram:
[0035] a figura 1 mostra um sistema de transferência de aeronaves de acordo com a presente invenção em uma vista em perspectiva;
[0036] a figura 2 mostra um recorte do sistema de transferência de aeronaves em uma outra vista em perspectiva;
[0037] a figura 3 mostra um detalhe do sistema de transferência de aeronaves durante o giro de uma ponte em uma vista de cima;
[0038] a figura 4 mostra um detalho do sistema de transferência de aeronaves no final do giro da ponte em uma vista de cima;
[0039] a figura 5 mostra um detalhe do sistema de transferência de aeronaves durante o deslocamento da ponte em uma vista de cima;
[0040] a figura 6 mostra um detalhe do sistema de transferência de aeronaves em uma vista em perspectiva;
[0041] a figura 7 mostra um detalhe do sistema de transferência de aeronaves em uma vista em perspectiva;
[0042] a figura 8 mostra uma corrediça de garra com uma garra do sistema de transferência de aeronaves em uma vista em perspectiva;
[0043] a figura 9 mostra um detalhe do sistema de transferência de aeronaves em uma vista em perspectiva; e
[0044] a figura 10 mostra um detalhe do sistema de transferência de aeronaves durante o deslocamento para um hangar, em uma vista de cima.
[0045] A figura 1 mostra uma pista de aterrissagem 1 de um navio (não mostrado) onde é mostrado um helicóptero 2 aterrissado com as pás do rotor juntadas e um hangar 3, onde o hangar 3 é mostrado aberto. Ele apresenta mais ou menos a forma de uma garagem, sendo que uma das duas superfícies frontais curtas 4 é fechada, ao passo que no outro lado frontal encontra-se uma entrada para o helicóptero 2.
[0046] A partir da pista de aterrissagem 1 estendem-se dois trilhos 6, 8 paralelos através da entrada do hangar 3 até seu lado frontal fechado 4. Os dois trilhos 6, 8 são de tal modo inseridos na pista de aterrissagem 1 ou no piso do hangar 3 que os respectivos lados superio- res fecham um com o outro. No trilho principal 6 uma corrediça principal 26 com uma ponte 12 é disposta de modo deslocável, ao passo que no trilho auxiliar 8 uma corrediça auxiliar 14 é disposta de modo deslocável.
[0047] Dois cabos 16a, 16b circulantes, em um primeiro segmento vão mais ou menos paralelamente a cada trilho 6, 8 e, em um segundo segmento vão mais ou menos verticalmente ao longo do lado frontal 4 do hangar 3. A cada cabo circulante 16a, 16b é conjugada uma roldana de desvio 20, 22 no segmento do lado da pista de aterrissagem do trilho 6, 8 pertencente. No hangar 3 avizinhado ao lado frontal 4 é disposta para cada trilho 6, 8 uma outra roldana de desvio 24a, 24b.
[0048] Para transferir o helicóptero 2 para o hangar 3 com o sistema de transferência de aeronaves de acordo com a presente invenção, a corrediça principal 26 e a corrediça auxiliar 14 são movidas através dos dois cabos circulantes 16a, 16b essencialmente de modo sincronizado do hangar 3 até a pista de aterrissagem 1 ao longo do respectivo trilho 6, 8. Para o acionamento dos dois cabos circulantes 16a, 16b serve respectivamente um guincho 27a, 27b que estão dispostos na área superior do lado frontal 4 do hangar 3. Os guinchos 27a, 27b podem ser acionados de modo sincronizado por um hidromo- tor comum (não mostrado), de modo que as duas corrediças 14, 26 podem ser movidas de modo sincronizado ao longo dos trilhos 6, 8.
[0049] A figura 2 mostra a maior parte do sistema de transferência de aeronaves de acordo com a presente invenção em uma vista em perspectiva visto a partir do lado do trilho principal 6. A corrediça principal 26 é mostrada no final do seu movimento ao longo do trilho principal 6, sendo que a ponte 12 fixada nela foi arrastada paralelamente ao trilho principal 6 e em direção de deslocamento atrás da corrediça principal 26.
[0050] Uma ponte de controle 28 que vai mais ou menos transversalmente aos trilhos 6, 8 também é movida através dos cabos circulantes 16a, 16b ao longo dos trilhos 6, 8. Quando a ponte 12 é posicionada ao lado do helicóptero 2 e quando a ponte de controle 28 é posicionada na frente do helicóptero 2, um par de rodas dianteiras girável 44 (vide figura 10) é acoplado à ponte de controle 28 por meio de uma barra 74 e a ponte 12 é girada para fora.
[0051] A figura 3 mostra um detalhe do sistema de transferência de aeronaves durante o giro da ponte 12 em uma vista de cima. A ponte 12, da qual a figura 3 mostra apenas uma parte menor é alojada de modo deslocável em uma guia de ponte 30 mais ou menos paralelamente à pista de aterrissagem 1, ao passo que a guia de ponte 30 é fixada de modo giratório na corrediça principal 26.
[0052] No lado superior da corrediça principal 26 é previsto um pino rotativo 32 que se estende mais ou menos verticalmente afastando-se da pista de aterrissagem 1 para cima, e do qual na figura 3 é mostrada somente a superfície frontal superior. O pino rotativo 32 forma uma articulação rotativa 31 através da qual a guia de ponte 30 é alojada mais ou menos paralelamente à pista de aterrissagem 1.
[0053] No segmento final superior do pino rotativo 32 é fixada uma peça de conexão 34 que é firmemente ligada à corrediça principal 26 e que se estende mais ou menos paralelamente à pista de aterrissagem 1 afastando-se do pino rotativo 32. A peça de conexão 34 está saliente por mais ou menos 45 graus para o trilho principal 6 para seu lado externo afastado do trilho auxiliar 8. No segmento final afastado do pino rotativo 32 da peça de conexão 34, um primeiro assento de fuso é fixado através de uma articulação rotativa. Um segmento final de um fuso 40 disposto mais ou menos paralelamente à pista de aterrissagem 1 é fixado em um segundo assento de fuso. Este é fixado de modo giratório na guia de ponte 30 por meio de uma articulação rotativa 38.
[0054] Para girar a ponte 12, o fuso 40 é girado por meio de uma manivela manual ou um dispositivo de rotação acionado por acumulador (ambos não mostrados), fazendo com o fuso 40 seja movido através do assento de fuso ou a articulação rotativa 36 e com isso a articulação rotativa 38 vai movendo-se em direção à articulação rotativa 36. Dessa forma, a guia de ponte 30 e com isso a ponte 12 são girados 90° para fora a partir de uma posição de saída paralelamente ao trilho principal 6, isto é, afastando-se do helicóptero 2. A figura 3 mostra uma posição intermediária do movimento de giro.
[0055] A figura 4 mostra em uma vista de cima um detalhe do sistema de transferência de aeronaves no final do giro da ponte 12. Nisso, a guia de ponte 30 e a ponte 12 estão dispostos mais ou menos verticalmente ou mais ou menos em um ângulo reto com os dois trilhos 6, 8 e mais ou menos paralelamente à pista de aterrissagem 1.
[0056] Nas figuras 4 e 5 é mostrada uma corrediça de garra 42 que a princípio é acoplada à ponte 12 do mesmo modo de maneira deslocável como esta é acoplada de modo deslocável à guia de ponte 30. Assim sendo, a corrediça de garra 42 pode ser deslocada ao longo da ponte 12.
[0057] Em um próximo passo de trabalho, a ponte 12 com a corrediça de garra 42 fixada nela é movida em direção ao segundo trilho 8. Isto acontece em virtude de deslocamento da ponte 12 na guia de ponte 30.
[0058] A figura 5 mostra em uma vista de cima o sistema de transferência de aeronaves no final do movimento de deslocamento da ponte 12. Nisso o segmento final da ponte 12 onde é fixada a corrediça de garra 42 moveu-se do trilho principal 6 ou da corrediça principal 26 até o segundo trilho 8 ou a corrediça auxiliar 14. Este movimento atravessou uma área livre que é formada entre o lado inferior do helicóptero 2 e a pista de aterrissagem 1 ou entre as rodas dianteiras 44 do helicóp- tero 2 e suas rodas traseiras (ambas não mostradas na figura 5).
[0059] A figura 6 mostra um detalhe do sistema de transferência de aeronaves correspondendo à situação na figura 5 em uma vista em perspectiva. Nisso, um pivô da ponte 46 que é fixado no lado frontal na ponte 12, é inserido em um desbaste circular da corrediça auxiliar 14. Desse modo a ponte 12 é conectada à corrediça auxiliar 14 com fecho devido à forma em direção longitudinal dos trilhos 6, 8.
[0060] Além disso, uma roda de apoio 48 dupla é fixada no segmento final da ponte 12. Depois de a roda de apoio 48 ter passado a área do trilho principal 6 para o segundo trilho 8, é disposta sobre uma área 50 plana da corrediça auxiliar 14. Com isso pode agora ser movida de modo sincronizado com a corrediça auxiliar 14 no percurso seguinte ao longo do trilho 8.
[0061] Uma garra 52 é acoplada à corrediça de garra 42 que nos passos seguintes será acoplada a um pivô 54 do helicóptero 2.
[0062] A seguir será descrito um dispositivo de ajuste de altura da garra 52 em relação à corrediça de garra 42.
[0063] A figura 7 mostra um detalhe do sistema de transferência de aeronaves em uma vista em perspectiva. Nisso - diferentemente da figura 6 - no primeiro plano é mostrada a corrediça principal 26 no trilho principal 6, ao passo que no plano de fundo é mostrada a garra 52 com a corrediça de garra 42. Entre elas estende-se a ponte 12.
[0064] Na corrediça principal 26 é prevista uma bomba hidráulica manual com uma alavanca 56. A bomba manual é ligada a um espaço anelar de um cilindro hidráulico que é fixado na ponte 12 paralelamente a esta. Uma biela do êmbolo do cilindro hidráulico atravessa o espaço anelar e a tampa. Um espaço de fundo do cilindro hidráulico é preenchido com gás compressível.
[0065] Em um segmento final da biela do êmbolo afastado do cilindro hidráulico é fixada uma roldana de desvio. Através dessa passa um cabo 61 (veja a figura 8) que, por um lado, é diretamente ou indiretamente ligado ao segmento final da ponte 12 no lado da corrediça principal e, por outro lado, no segmento final da ponte 12 no lado da corrediça principal. Um segmento principal do cabo 61 passa ao longo e paralelamente à ponte 12 (veja a figura 8).
[0066] A figura 8 mostra um detalhe do sistema de transferência de aeronaves em uma vista em perspectiva. No caso é mostrada a corrediça de garra 42 com a garra 52 e com o segmento principal do cabo 61. Na área da corrediça de garra 42 ou da garra 52 estende-se o cabo 61 através de três roldanas de desvio 62, 63a, 63b. A roldana de desvio 62 é fixada na garra 52, ao passo que as duas roldanas de desvio laterais 63a, 63b são fixadas na corrediça de garra 42. As três roldanas de desvio 62, 63a, 63b estão dispostas de modo alinhado em direção de locomoção da corrediça de garra 42 em relação à ponte 12. Desse modo, a garra 52 é mantida baixa em relação à corrediça de garra 42 contra a força de dois amortecedores 65a, 65b (veja a figura 9). Um movimento da corrediça de garra 42 ao longo da ponte 12 e, com isso, ao longo do cabo 61 torna-se possível sem resistência em virtude das três roldanas de desvio 62, 63a, 63b, sendo que o ajuste da altura da garra 52 permanece inalterado.
[0067] Em um próximo passo de trabalho, a alavanca 56 (veja a figura 7) da bomba manual é operada, fazendo com que o espaço anelar do cilindro hidráulico é preenchido com fluido de compressão e a biela do êmbolo com a roldana de desvio entra em direção da ponte 12 contra a pressão do gás no espaço de fundo. Desse modo o segmento principal do cabo 61 (veja a figura 8) é afrouxado, de modo que os amortecedores 65a, 65b podem pressionar a garra 52 para cima. Desse modo é realizado um primeiro ajuste de altura relativamente grosso modo da garra 52 em relação ao pivô 54.
[0068] Em um próximo passo de trabalho, a corrediça de garra 42 com a garra 52 é deslocada contra a direção de locomoção anterior em direção à corrediça principal 26 até uma posição onde um segmento de esbarro 64 da garra 52 fica alinhado ao longo dos eixos longitudinais dos trilhos com o pivô 54 do helicóptero 2.
[0069] Depois, as duas corrediças 14, 26 com a ponte 12 são deslocadas ao longo dos trilhos 6, 8, até que o pivô 54 esbarra no segmento de esbarro 64 da garra 52.
[0070] A garra 52 apresenta uma placa de esbarro 66 mais ou menos horizontal que agora está disposta no lado frontal abaixo do pivô 54.
[0071] Em um próximo passo de trabalho é feito um segundo e último ajuste de altura onde a garra 52 é levantada através de bomba manual hidráulica ou os amortecedores 65a, 65b, até que a placa de esbarro 66 esbarra no lado frontal inferior do pivô 54. Dessa forma, a altura da garra 52 é ajustada de maneira otimizada em relação ao pivô 54.
[0072] A figura 9 mostra um detalhe do sistema de transferência de aeronaves em uma vista lateral em perspectiva. A vista com sentido de observação do trilho principal 6 para o segundo trilho 8 mostra o sistema de transferência no final do passo de trabalho acima descrito.
[0073] Em um passo de trabalho seguinte, a corrediça de garra 42 com a garra 52 é movida ao longo da ponte 12 em direção ao trilho principal 6, até que o pivô 54 esteja alojado em um desbaste em forma de U 68 correspondente (veja a figura 8) da garra 52. Finalmente, um segmento de travamento 70 em forma de arco é colocado na posição mostrada na figura 8, de modo que o pivô 54 (não mostrado na figura 8) é cercado pela garra 52.
[0074] No segmento final inferior do pivô 54 estão dispostos dois pinos 72a, 72b opostos que se estendem radialmente para fora em relação ao pivô 54. Quando o pivô 54 é cercado pela borda do desbas- te 68 e pelo segmento de travamento 70 da garra 52, os dois pinos 72a, 72b são alojados em desbastes correspondentes da garra 52, dos quais na figura 7 é mostrada um desbaste 73a.
[0075] Graças a um abaixamento relativamente pequeno da garra 52, os dois pinos 72a, 72b engrenam nos desbastes 73a da garra 52. O abaixamento acontece em virtude da diminuição da pressão no espaço anelar do cilindro hidráulico, fazendo com que a biela do êmbolo e a roldana de desvio sejam extraídas devido à pressão do gás no espaço de fundo. Em virtude disso, o cabo é retraído e a roldana de des-vio 62 move-se com a garra 52 contra a força dos amortecedores 65a, 65b para baixo (veja a figura 8).
[0076] A figura 10 mostra a maior parte do sistema de transferência de aeronaves em uma vista de cima. Depois da colocação de uma barra 74 no par de rodas dianteiras girável 44 do helicóptero 2, os guinchos operados de modo sincronizado por um hidromotor entram em operação, e assim a ponte 12 é movida ao longo dos trilhos 6, 8 em direção ao hangar 3. Nisso, o sistema de transferência arrasta o helicóptero 2 através da corrediça de garra 42, a garra 52 e o pivô 54. Uma orientação ou uma direção do helicóptero 2 é providenciada por meio da barra 74 e da ponte de controle 28.
[0077] O sistema de transferência de aeronaves revelado serve para a transferência de uma aeronave disposta em uma zona de retirada para uma posição de estacionamento e possui pelo menos um trilho cujo segmento de estacionamento está disposto na proximidade da posição de estacionamento e cujo segmento de retirada está disposto na proximidade ou na zona de retirada. O sistema de transferência apresenta ainda uma corrediça principal deslocável em um trilho onde é acoplada uma ponte que pode ser girada afastando-se da zona de retirada e ser deslocada transversalmente à direção longitudinal do trilho.
Claims (21)
1. Sistema de transferência de aeronaves para a transferência de uma aeronave (2) para uma posição de estacionamento, com um primeiro trilho (6) e com um segundo trilho (8), que se estende de modo paralelo ao primeiro trilho (6), com uma corrediça principal (26) que pode ser deslocada sobre o primeiro trilho (6), na qual uma ponte (12) é acoplada, a dita ponte (12) sendo girável em relação à corrediça principal (26) de uma posição na qual está disposta em paralelo ao primeiro trilho (6) para a uma posição na qual se estende de modo perpendicular ao primeiro trilho (6), e apresentando uma corrediça auxiliar (14) que é disposta de modo deslocável no segundo trilho (8), sendo que, após ser girada para uma posição na qual se estende perpendicularmente aos trilhos (6, 8), a ponte (12) é deslocável transversalmente à direção longitudinal dos trilhos (6, 8) na direção do segundo trilho (8) e está apta a ser acoplada à corrediça auxiliar (14) por meio de um segmento final, caracterizado pelo fato de que a ponte (12) é girável para fora, a partir da posição na qual está disposta em paralelo ao primeiro trilho (6), para longe do espaço entre os dois trilhos (6, 8) com relação à corrediça principal (26).
2. Sistema de transferência de aeronaves de acordo com a reivindicação 1, caracterizado pelo fato de que apresenta uma guia de ponte (30) que por meio de uma articulação rotativa (31) é conectada à corrediça principal (26), e onde a ponte (12) em segmentos é alojada e apoiada de modo deslocável ao longo do seu eixo longitudinal através de uma cremalheira que pode ser acionada por uma roda helicoidal.
3. Sistema de transferência de aeronaves de acordo com a reivindicação 2, caracterizado pelo fato de que apresenta um acionamento de fuso (36, 38, 40) que é conectado à guia de ponte (30) e à corrediça principal (26) por meio de uma articulação rotativa (36, 38).
4. Sistema de transferência de aeronaves de acordo com qualquer uma das reivindicações 1 a 3, caracterizado pelo fato de que o segmento final da ponte (12) apresenta um pivô da ponte (46) que pode ser inserido em um desbaste da corrediça auxiliar (14).
5. Sistema de transferência de aeronaves de acordo com qualquer uma das reivindicações 1 a 4, caracterizado pelo fato de que apresenta uma roda de apoio (48) fixada no segmento final da ponte (12), em que a corrediça auxiliar (14) apresenta uma área plana (50) onde a roda de apoio (48) pode rolar.
6. Sistema de transferência de aeronaves de acordo com qualquer uma das reivindicações 1 a 5, caracterizado pelo fato de que apresenta dois guinchos (27a, 27b) que podem ser operados de modo sincronizado por um hidromotor, que são respectivamente ligados a uma corrediça (14, 26) através de um elemento de tração flexionável.
7. Sistema de transferência de aeronaves de acordo com qualquer uma das reivindicações 1 a 6, caracterizado pelo fato de que uma corrediça de garra (42) é fixada na ponte (12) e pode ser deslocada ao longo desta por meio de uma correia dentada.
8. Sistema de transferência de aeronaves de acordo com a reivindicação 7, caracterizado pelo fato de que a corrediça de garra (42) possui uma garra (52) que pode ser conectada a um pivô (54) da aeronave (2).
9. Sistema de transferência de aeronaves de acordo com a reivindicação 8, caracterizado pelo fato de que entre a garra (52) e a corrediça de garra (42) é previsto um ajuste de altura (56, 58, 59, 60, 61, 62, 63a, 63b, 65a, 65b) para o ajuste da garra (52) ao longo ou paralelamente a um eixo longitudinal do pivô (54).
10. Sistema de transferência de aeronaves de acordo com a reivindicação 9, caracterizado pelo fato de que o ajuste de altura (56, 58, 59, 60, 61, 62, 63a, 63b, 65a, 65b) possui um elemento de tração (61) flexionável, por meio do qual a garra (52) pode ser abaixada con- tra a força de dois amortecedores (65a, 65b) dispostos entre a corrediça de garra (42) e a garra (52).
11. Sistema de transferência de aeronaves de acordo com a reivindicação 10, caracterizado pelo fato de que um primeiro segmento final do elemento de tração (61) é fixado no segmento final da ponte (12), e em que na garra (52) é prevista uma roldana de desvio (62), e na corrediça de garra (42) são previstas duas roldanas de desvio (63a, 63b), em que se encosta o elemento de tração (61), e em que um segundo segmento final do elemento de tração (61) pode ser movido ao longo da ponte através de um cilindro hidráulico.
12. Sistema de transferência de aeronaves de acordo com a reivindicação 11, caracterizado pelo fato de que o cilindro hidráulico possui um espaço anelar delimitado por um êmbolo que é atravessado por uma biela do êmbolo, em cujo segmento final afastado do êmbolo é fixada uma roldana de desvio, e onde o segundo segmento final do elemento de tração é guiado através da roldana de desvio e é fixado no cilindro hidráulico ou na corrediça principal (26).
13. Sistema de transferência de aeronaves de acordo com a reivindicação 6, caracterizado pelo fato de que os dois guinchos (27a, 27b) são fixados em um segmento superior de uma parede (4) disposta mais ou menos transversalmente aos dois trilhos do hangar (3), e em que duas roldanas de desvio (24a, 24b) estão dispostas em um segmento inferior da parede (4), e em que dois pares de roldanas de desvio (20, 22) estão dispostas no respectivo segmento de retirada dos dois trilhos (6, 8), e em que os elementos de tração são guiados através das roldanas de desvio (20, 22, 24a, 24b).
14. Processo para operar um sistema de transferência de aeronaves, como definido em qualquer uma das reivindicações 1 a 13, caracterizado pelo fato de que apresenta os passos, deslocamento da ponte (12) para perto da aeronave (2); girar a ponte (12) para fora, afastando-se da aeronave (2); deslocamento de pelo menos segmentos da ponte (12) para debaixo da aeronave (2); acoplamento da ponte à aeronave (2); e locomoção da ponte (12) com a aeronave (2) até a posição de estacionamento.
15. Processo de acordo com a reivindicação 14, caracterizado pelo fato de que o acoplamento da ponte à aeronave consiste nos passos, deslocamento da corrediça de garra (42) em direção à guia de ponte (30); deslocamento da ponte (12) em direção ao pivô (54); inserção do pivô (54) na garra (52) através de um movimento da corrediça de garra (42); e fechamento da garra (52).
16. Processo de acordo com a reivindicação 14 ou 15, caracterizado pelo fato de que o giro da ponte (12) e/ou a rotação da ponte (12) e/ou o movimento da corrediça de garra (42) são realizados com a ajuda de uma manivela manual ou um motor elétrico portátil operado por acumulador.
17. Processo de acordo com qualquer uma das reivindicações 14 a 16, caracterizado pelo fato de que ocorre a colocação de uma barra (74) em uma roda girável (44) da aeronave (2) e em uma ponte de controle (28), e onde durante a movimentação da ponte (12) com a aeronave (2) para a posição de estacionamento, a aeronave (2) é dirigida por meio da ponte de controle (28) e da barra (74).
18. Processo de acordo com a reivindicação 15 ou 16, caracterizado pelo fato de que depois da movimentação da ponte (12) em direção ao pivô (54) ocorre um movimento ascendente da garra (52), e depois do fechamento da garra (52), um movimento descen- dente da garra (52) em direção ao eixo longitudinal do pivô (54) através do ajuste de altura (56, 58, 59, 60, 61, 62, 63a, 63b, 65a, 65b), on-de na movimentação descendente da garra (52) pinos (72a, 72b) do pivô (54) engatam com a garra (52).
19. Processo de acordo com qualquer uma das reivindicações 15 a 18, caracterizado pelo fato de que a movimentação da ponte (12) em direção ao pivô (54) e/ou o movimento ascendente da garra (52) vai até o respectivo esbarro (64, 66).
20. Processo de acordo com qualquer uma das reivindicações 15 a 19, caracterizado pelo fato de que depois do deslocamento da ponte (12) para debaixo da aeronave (2) ocorre um ajuste prévio da altura da garra (52) em direção do eixo longitudinal da garra (54) através do ajuste de altura (56, 58, 59, 60, 61, 62, 63a, 63b, 65a, 65b).
21. Processo de acordo com qualquer uma das reivindicações 14 a 20, caracterizado pelo fato de que no deslocamento da ponte (12) para debaixo da aeronave (2) ocorre uma passagem do segmento final da ponte (12) por debaixo da aeronave (2) e onde depois da passagem do segmento final da ponte (12) ocorre um acoplamento do segmento final à corrediça auxiliar (14). Processo de acordo com qualquer uma das reivindicações 14 a 21, caracterizado pelo fato de que antes da movimentação do sistema de transferência para a proximidade da aeronave ocorre uma orientação da ponte ao longo do trilho.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102009025650 | 2009-06-17 | ||
| DE102009025650.4 | 2009-06-17 | ||
| PCT/DE2010/000650 WO2010145638A1 (de) | 2009-06-17 | 2010-06-09 | Luftfahrzeug-transfersystem |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| BRPI1013534A2 BRPI1013534A2 (pt) | 2016-04-12 |
| BRPI1013534B1 true BRPI1013534B1 (pt) | 2020-07-14 |
Family
ID=42983406
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| BRPI1013534-0A BRPI1013534B1 (pt) | 2009-06-17 | 2010-06-09 | Sistema de transferência de aeronaves |
Country Status (5)
| Country | Link |
|---|---|
| EP (1) | EP2443037B1 (pt) |
| KR (1) | KR101721417B1 (pt) |
| BR (1) | BRPI1013534B1 (pt) |
| DE (1) | DE102010023202A1 (pt) |
| WO (1) | WO2010145638A1 (pt) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106608359B (zh) * | 2016-08-31 | 2019-01-04 | 马宏 | 电动地面车的应用 |
| CN106608363B (zh) * | 2016-08-31 | 2018-10-19 | 马宏 | 电气源牵引设备的应用 |
| US11279496B2 (en) * | 2018-02-21 | 2022-03-22 | Sikorsky Aircraft Corporation | System for reliable landing gear contact with identification of the surface |
| US11286058B2 (en) * | 2018-12-18 | 2022-03-29 | Textron Innovations Inc. | Heliport docking system |
| US12151829B2 (en) * | 2020-08-06 | 2024-11-26 | Overair, Inc. | Efficient turnaround system for aircraft |
| KR20250080353A (ko) | 2023-11-28 | 2025-06-05 | 현대자동차주식회사 | 레일 주행장치를 이용한 이송부를 포함하는 버티포트 시스템 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB1045568A (en) * | 1963-10-18 | 1966-10-12 | Canadian Patents Dev | Aircraft landing and securing apparatus |
| US3830452A (en) * | 1973-06-22 | 1974-08-20 | Kaman Aerospace Corp | Monorail traverse system |
| US4123020A (en) * | 1976-02-23 | 1978-10-31 | Kazimierz Korsak | VTOL launching and retrieval systems |
| US4319722A (en) * | 1979-05-07 | 1982-03-16 | Mario Pesando | Traverser and components therefor |
| CA1278288C (en) * | 1985-11-04 | 1990-12-27 | Mario Pesando | Helicopter rapid securing and traversing system |
| IT1272836B (it) * | 1994-10-21 | 1997-06-30 | Riva Calzoni Spa | Apparecchiatura di presa e sollevamento orientamento e trasporto di elicotteri particolarmente per ponti di navi |
| IT1294292B1 (it) | 1997-07-31 | 1999-03-24 | Riva Calzoni Spa | Apparecchiatura per la presa ,il sollevamento ,l'orientamento ed il trasporto di elicotteri ,particolarmente su ponti di navi |
-
2010
- 2010-06-09 EP EP10734644.7A patent/EP2443037B1/de active Active
- 2010-06-09 BR BRPI1013534-0A patent/BRPI1013534B1/pt not_active IP Right Cessation
- 2010-06-09 DE DE102010023202A patent/DE102010023202A1/de not_active Withdrawn
- 2010-06-09 KR KR1020117030189A patent/KR101721417B1/ko active Active
- 2010-06-09 WO PCT/DE2010/000650 patent/WO2010145638A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| WO2010145638A1 (de) | 2010-12-23 |
| KR20120061775A (ko) | 2012-06-13 |
| DE102010023202A1 (de) | 2011-02-24 |
| BRPI1013534A2 (pt) | 2016-04-12 |
| KR101721417B1 (ko) | 2017-03-30 |
| EP2443037B1 (de) | 2017-03-08 |
| EP2443037A1 (de) | 2012-04-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN104120986B (zh) | 车载式全自动液压油管钳装置 | |
| KR20190048193A (ko) | 자동 견인 주차장치 | |
| PT85969B (pt) | Sistema para a manipulacao de tubos | |
| CN106285513A (zh) | 带压修井机智能起下管系统 | |
| CN102826267A (zh) | 全自动款箱开箱机 | |
| CN102661128A (zh) | 钻杆自动放置和取出装置 | |
| CN206600151U (zh) | 带压修井机智能起下管系统 | |
| CN108533194A (zh) | 陆地钻机二层台自动排管系统 | |
| EP2233638B1 (en) | Machine for positioning and squaring crossties of railway tracks | |
| CN109138897B (zh) | 井口对中装置及具有其的修井装备 | |
| CN114809955B (zh) | 一种自动化液压举升式油管输送机 | |
| JP5004284B2 (ja) | 液晶パネルの切断装置 | |
| CN201460362U (zh) | 车辆定位系统 | |
| CN113510518B (zh) | 一种钢管定尺送料伺服装置 | |
| CN214141477U (zh) | 高速动车组多功能智能头车设备检修平台 | |
| CN212292711U (zh) | 一种飞机机翼装配用智能工作车的智能导引装置 | |
| US10982493B1 (en) | Method and apparatus for salvaging an oil well tubulars | |
| EP2181230B1 (en) | Device for handling cars in multistorey car parks with improved raising system | |
| CN110886583B (zh) | 一种钻机钻台排管机器人 | |
| CN110685617B (zh) | 油田修井作业装置 | |
| JPH08188365A (ja) | マンホールの蓋開閉装置 | |
| CN215669004U (zh) | 一种用于切割桥梁挂板的移动式切割装置 | |
| CN213387702U (zh) | 一种溢流面检修车 | |
| CN215164362U (zh) | 一种大臂自动收放控制系统及摊铺机 | |
| CN113463512A (zh) | 一种用于切割桥梁挂板的移动式切割装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| B06F | Objections, documents and/or translations needed after an examination request according [chapter 6.6 patent gazette] | ||
| B06U | Preliminary requirement: requests with searches performed by other patent offices: procedure suspended [chapter 6.21 patent gazette] | ||
| B09A | Decision: intention to grant [chapter 9.1 patent gazette] | ||
| B16A | Patent or certificate of addition of invention granted [chapter 16.1 patent gazette] |
Free format text: PRAZO DE VALIDADE: 10 (DEZ) ANOS CONTADOS A PARTIR DE 14/07/2020, OBSERVADAS AS CONDICOES LEGAIS. |
|
| B21F | Lapse acc. art. 78, item iv - on non-payment of the annual fees in time |
Free format text: REFERENTE A 12A ANUIDADE. |
|
| B24J | Lapse because of non-payment of annual fees (definitively: art 78 iv lpi, resolution 113/2013 art. 12) |
Free format text: EM VIRTUDE DA EXTINCAO PUBLICADA NA RPI 2674 DE 05-04-2022 E CONSIDERANDO AUSENCIA DE MANIFESTACAO DENTRO DOS PRAZOS LEGAIS, INFORMO QUE CABE SER MANTIDA A EXTINCAO DA PATENTE E SEUS CERTIFICADOS, CONFORME O DISPOSTO NO ARTIGO 12, DA RESOLUCAO 113/2013. |