CN102004246B - 列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 - Google Patents
列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 Download PDFInfo
- Publication number
- CN102004246B CN102004246B CN2010102816853A CN201010281685A CN102004246B CN 102004246 B CN102004246 B CN 102004246B CN 2010102816853 A CN2010102816853 A CN 2010102816853A CN 201010281685 A CN201010281685 A CN 201010281685A CN 102004246 B CN102004246 B CN 102004246B
- Authority
- CN
- China
- Prior art keywords
- train
- speed sensor
- radar
- antenna
- radar speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Train Traffic Observation, Control, And Security (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
本发明公开了一种列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法。首先,通过列车车载雷达速度传感器测量得到列车的运行速度;接着,计算在各个采样信号长度内的计算列车的行驶距离并逐步累加,得到总行驶距离;当列车通过轨旁应答器时,获得相应时刻较为准确的列车定位信息,并推算出列车准确的行驶距离;此时,比较由轨旁应答器定位信息推算得到的行驶距离和由雷达测速器测速结果计算得到的行驶距离,计算雷达速度传感器的天线夹角偏差量并校正测量得到的列车运行速度。本方法可在利用现有的轨道及列车设备的前提下,有效地对列车车载雷达速度传感器的天线夹角偏差故障进行诊断和校正,保证了测速的精确性。
Description
技术领域
本发明涉及列车车辆检测技术领域,尤其涉及一种列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法。
背景技术
安全性是列车运行最重要、最基本的要求。而列车车载速度传感器作为提供列车速度信息的关键设备,其可靠性与列车的安全运行直接相关。在实际的使用过程中,由于外界环境和列车自身运行的影响,车载速度传感器难免发生性能退化而发生测速不准的情况。在实际应用中,雷达速度传感器由于其测速直接和准确的特性而在列车的速度测量中得到了广泛的应用。本发明设计了一种针对列车车载雷达速度传感器天线夹角偏差的故障进行诊断和校正的方法。
列车车载雷达速度传感器被安装于列车的底部。当列车运行时,雷达速度传感器通过天线向地面发射一定频率的电磁波,同时也接收从地面反射回来的电磁波。由于多普勒效应的存在,使得在列车运行过程中,雷达发射出的电磁波频率与反射的电磁波频率存在一定的差异,该频率差被称为多普勒频率。多普勒频率的大小同发射频率的大小,列车运行速度以及天线与水平面的夹角因素有关。因此通过测量多普勒频率并进行相应的数学计算,就可得到列车运行速度。
在实际使用过程中,由于受到外界冲击和电子元件老化现象的等因素的影响,其性能可能随使用时间的增长而退化,从而导致雷达速度传感器出现测速不准的情况。其中由天线夹角变化引起的性能退化较为常见。若天线与水平面的夹角变大,则在相同运行速度下,测量得到的速度值会变小。司机若根据偏小的速度读数对列车进行操作,容易导致列车的超速运行,影响列车行车安全。如果能够对列车车载雷达速度传感器的天线夹角偏差量进行诊断,并利用诊断结果补偿速度读数,可极大地提高列车运行的安全性,但目前还缺乏有效的手段实现这一目标。
发明内容
本发明的目的是针对现有技术的不足,提供一种列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法。
列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法包含以下步骤:
1)在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度
2)根据采样信号长度T和列车运行速度 利用公式
 计算出在本采样信号段内列车行驶的距离
3)将本采样信号段内计算得到的列车行驶距离 与之前的行驶距离L′进行叠加,根据公式
 得到列车的当前总行驶距离
 同时将L′的值设置为当前总行驶距离
 的值,以方便下一轮总行驶距离的更新计算;
4)当通过轨旁应答器时,列车激活轨旁应答器并与之进行通信,获得列车的准确定位信息,将由应答器给出的当前列车当前位置减去行车初始的定位位置,推算出当前准确总行驶距离L;
5)根据步骤3)计算得到的当前总行驶距离 步骤4)推算出的当前准确总行驶距离L和雷达速度传感器雷达天线的夹角设定值θ,通过公式
 估计得到雷达测速器天线夹角的偏差量

6)根据列车车载雷达速度传感器天线夹角偏差量 和测量得到的列车运行速度通过公式
 获得校正后的列车运行速度vk。
所述的在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度的步骤为:首先,在列车行驶时,雷达速度传感器通过天线向地面发射一定频率的电磁波信号,同时接收由地面反射回来的电磁波信号。接着,比较雷达速度传感器发送的电磁波信号的频率和接收到的电磁波信号的频率之间的差异,通过数字滤波器对其进行采样,可得到频率差,即多普勒频率 其中k=1,2,3,...为离散时间指标,根据雷达速度传感器天线夹角设定值θ,雷达速度传感器发射的电磁波波长λ,以及采样得到的多普勒频率
 通过公式
 计算得到列车运行速度
本发明根据列车车载雷达速度传感器的工作原理与天线夹角偏差的特征设计了相应的诊断及补偿方法。其主要思想是当雷达速度传感器天线夹角发生偏差时,其速度测量结果将与实际列车运行速度存在差异。而列车行驶距离是列车速度关于时间的积分,因此当天线夹角发生偏差时,由雷达速度传感器计算得到的行驶距离与利用轨道应答器推算出的准确行驶距离之间也存会在差异。利用天线夹角偏差量与列车行驶距离差异之间的数学关系即可推算得到天线夹角的偏差量。
本发明利用已有的轨道设备和车载设备准确有效地实现诊断列车车载雷达速度传感器天线夹角偏差故障和校正测量的列车行驶速度的功能,保证了列车运行的安全性和经济性。
附图说明
图1为列车车载雷达速度传感器天线夹角偏差诊断方法的流程图;
图2为列车车载雷达速度传感器速度读数校正方法的流程图;
图3为列车车载雷达速度传感器速度读数校正方法的实施结果;
具体实施方式
如附图1、2所示,列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法包含以下步骤:
1)在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度
2)根据采样信号长度T和列车运行速度 利用公式
 计算出在本采样信号段内列车行驶的距离

3)将本采样信号段内计算得到的列车行驶距离 与之前的行驶距离L′进行叠加,根据公式
 得到列车的当前总行驶距离
 同时将L′的值设置为当前总行驶距离的值,以方便下一轮总行驶距离的更新计算;
4)当通过轨旁应答器时,列车激活轨旁应答器并与之进行通信,获得列车的准确定位信息,将由应答器给出的当前列车当前位置减去行车初始的定位位置,推算出当前准确总行驶距离L;
5)根据步骤3)计算得到的当前总行驶距离 步骤4)推算出的当前准确总行驶距离L和雷达速度传感器雷达天线的夹角设定值θ,通过公式
 估计得到雷达测速器天线夹角的偏差量

6)根据列车车载雷达速度传感器天线夹角偏差量和测量得到的列车运行速度 通过公式
 获得校正后的列车运行速度vk。
所述的在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度的步骤为:首先,在列车行驶时,雷达速度传感器通过天线向地面发射一定频率的电磁波信号,同时接收由地面反射回来的电磁波信号。接着,比较雷达速度传感器发送的电磁波信号的频率和接收到的电磁波信号的频率之间的差异,通过数字滤波器对其进行采样,可得到频率差,即多普勒频率 其中k=1,2,3,..为离散时间指标,根据雷达速度传感器天线夹角设定值θ,雷达速度传感器发射的电磁波波长λ,以及采样得到的多普勒频率
 通过公式
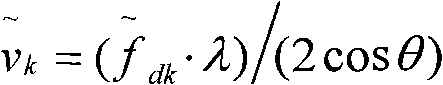 计算得到列车运行速度

实施例:
在列车运行过程中,针对三种不同的运行情况,应用本发明对天线夹角偏差进行诊断。均三种情况分别是:情况1,列车以200km/h的恒定速度通过该行驶距离;情况2,列车以200km/h的初始速度,0.04m/s2的加速度通过该行驶距离;情况3,列车首先以200km/h的恒定速度通过前1500m的行驶距离,接着以的0.04m/s2加速度通过余下的行驶距离。在这三种运行情况下,列车均通过一段L=3000m的行驶距离。在每种行驶情况下,本方法又对六种不同的夹角偏差量进行诊断,本发明的具体步骤如下:
1.在列车行驶时,通过列车车载雷达速度传感器测量列车的速度,在测量过程中,雷达发射波长λ=1.24cm,天线夹角的设定值为θ=35°,根据测量得到的多普勒频率通过公式 即可计算得到列车的运行速度
2.根据采样信号长度T和测量的列车运行速度,通过公式 计算列车在本采样信号内的行驶距离
 其中采样信号长度T=54.66ms。
3.将本采样信号内的行驶距离叠加到之前的行驶距离之上,计算得到当前时刻的总行驶距离
4.当列车通过轨旁应答器时,列车激活应答器使之与列车进行车底无线通信,列车获取准确的定位位置,将此时获得的位置同列车初始定位位置相减,可得准确的列车行驶距离L=3000m。
5.将步骤3计算得到的当前时刻的总行驶距离 步骤4得到的准确的列车行驶距离L以及天线夹角设定值θ,带入公式计算得到天线夹角偏差量
 诊断结果如表1所示。
表1天线夹角偏差量故障诊断结果
从诊断结果可知,对于不同的列车运行和天线夹角的偏差情况,本方法均能够准确有效地确定雷达速度传感器天线夹角的偏差量,为列车的速度校正打下良好的基础。
将本发明应用于列车车载雷达速度传感器的速度校正,需要两个步骤。首先,列车以200km/h的速度通过一段长度L=3000m的行驶距离,在行驶过程中,应用本发明的诊断方法对天线夹角的偏差量 在接下来的行驶过程中,列车以200km/h为初始速度,0.04m/s2为加速度进行行驶,行驶过程中,雷达速度传感器不断测量得到的列车的行驶速度,并根据公式
 进行校正,最后得到正确的列车行驶速度vk,校正结果如图3所示。
从图3中可以看出,当未进行速度校正时,测量得到的列车行驶速度与真实的列车行驶速度有较大的差异,这将极大地影响列车的行车安全。而经过校正之后的列车行驶速度与真实的列车行驶速度相接近,可以真实的反应出列车的运行状况,保证了列车的行车安全。
Claims (2)
1.一种列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法,其特征在于其包含以下步骤:
1)在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度
2)根据采样信号长度T和列车运行速度 利用公式
 计算出在本采样信号段内列车行驶的距离

3)将本采样信号段内计算得到的列车行驶距离 与之前的行驶距离L′进行叠加,根据公式
 得到列车的当前总行驶距离
 同时将L′的值设置为当前总行驶距离
 的值,以方便下一轮总行驶距离的更新计算;
4)当通过轨旁应答器时,列车激活轨旁应答器并与之进行通信,获得列车的准确定位信息,将由应答器给出的当前列车当前位置减去行车初始的定位位置,推算出当前准确总行驶距离L;
5)根据步骤3)计算得到的当前总行驶距离 步骤4)推算出的当前准确总行驶距离L和雷达速度传感器雷达天线的夹角设定值θ,通过公式
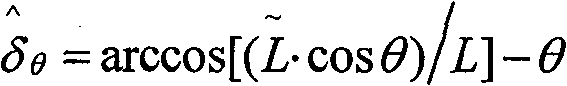 估计得到雷达速度传感器天线夹角的偏差量

6)根据列车车载雷达速度传感器天线夹角偏差量 和测量得到的列车运行速度
 通过公式
 获得校正后的列车运行速度vk。
2.根据权利要求1所述的一种列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法,其特征在于所述的在列车运行过程中,通过列车车载雷达速度传感器,测量得到列车运行速度的步骤为:首先,在列车行驶时,雷达速度传感器通过天线向地面发射一定频率的电磁波信号,同时接收由地面反射回来的电磁波信号,接着,比较雷达速度传感器发送的电磁波信号的频率和接收到的电磁波信号的频率之间的差异,通过数字滤波器对其进行采样,可得到频率差,即多普勒频率 其中k=1,2,3,...为离散时间指标,根据雷达速度传感器天线夹角设定值θ,雷达速度传感器发射的电磁波波长λ,以及采样得到的多普勒频率通过公式
 计算得到列车运行速度
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2010102816853A CN102004246B (zh) | 2010-09-10 | 2010-09-10 | 列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2010102816853A CN102004246B (zh) | 2010-09-10 | 2010-09-10 | 列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN102004246A CN102004246A (zh) | 2011-04-06 |
| CN102004246B true CN102004246B (zh) | 2012-08-15 |
Family
ID=43811768
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN2010102816853A Expired - Fee Related CN102004246B (zh) | 2010-09-10 | 2010-09-10 | 列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN102004246B (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9950721B2 (en) | 2015-08-26 | 2018-04-24 | Thales Canada Inc | Guideway mounted vehicle localization system |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102229345A (zh) * | 2011-05-16 | 2011-11-02 | 铁道部运输局 | 基于无线通信的新型ctcs-3级列控系统车载设备 |
| CN102798862B (zh) * | 2011-05-23 | 2015-12-09 | 深圳市华儒科技有限公司 | 一种交通测速方法及装置 |
| CN102778872B (zh) * | 2012-07-05 | 2014-07-23 | 北京交通大学 | 轨道电路读取器信号载频动态偏移的实时修正方法 |
| CN107215355B (zh) * | 2017-05-08 | 2019-03-05 | 苏州华启智能科技有限公司 | 根据列车速度计算行驶距离的方法及地铁广播系统 |
| CN108663676A (zh) * | 2018-07-25 | 2018-10-16 | 中联天通科技(北京)有限公司 | 一种新型组合导航中毫米波测速雷达系统 |
| CN109343048A (zh) * | 2018-09-29 | 2019-02-15 | 芜湖易来达雷达科技有限公司 | 本车近距离高低速度的雷达测量方法 |
| CN112003658B (zh) * | 2020-06-05 | 2022-07-01 | 鹏城实验室 | 一种接收机俯仰角估计方法、存储介质及终端设备 |
| CN114590290B (zh) * | 2022-03-03 | 2023-07-11 | 青岛海信微联信号有限公司 | 列车定位测速方法及相关设备 |
| CN117092652A (zh) * | 2023-08-23 | 2023-11-21 | 上海无线电设备研究所 | 一种基于径向基函数网络的双雷达测速方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2042889A2 (de) * | 2007-09-28 | 2009-04-01 | Robert Bosch Gmbh | Radarsensor zur Erfassung des Verkehrsumfelds in Kraftfahrzeugen |
| CN101738601A (zh) * | 2009-11-27 | 2010-06-16 | 西安电子科技大学 | 基于雷达近场回波功率谱特征的机车速度测量系统及方法 |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006201013A (ja) * | 2005-01-20 | 2006-08-03 | Hitachi Ltd | 車載用レーダ |
-
2010
- 2010-09-10 CN CN2010102816853A patent/CN102004246B/zh not_active Expired - Fee Related
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2042889A2 (de) * | 2007-09-28 | 2009-04-01 | Robert Bosch Gmbh | Radarsensor zur Erfassung des Verkehrsumfelds in Kraftfahrzeugen |
| CN101738601A (zh) * | 2009-11-27 | 2010-06-16 | 西安电子科技大学 | 基于雷达近场回波功率谱特征的机车速度测量系统及方法 |
Non-Patent Citations (1)
| Title |
|---|
| 孙多 等.《机车多普勒测速雷达波束方向校正方法》.《火控雷达技术》.2009,第38卷(第1期),第49-55页. * |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9950721B2 (en) | 2015-08-26 | 2018-04-24 | Thales Canada Inc | Guideway mounted vehicle localization system |
| US10220863B2 (en) | 2015-08-26 | 2019-03-05 | Thales Canada Inc. | Guideway mounted vehicle localization system |
Also Published As
| Publication number | Publication date |
|---|---|
| CN102004246A (zh) | 2011-04-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102004246A (zh) | 列车车载雷达速度传感器天线夹角偏差故障诊断及速度读数校正方法 | |
| US10986478B2 (en) | Using ranging over C-V2X to supplement and enhance GPS performance | |
| CN103465938B (zh) | 轨道交通车辆的快速精确定位装置及定位方法 | |
| CN110329309B (zh) | 一种利用卫星定位实现轮径校准的方法 | |
| WO2017211068A1 (zh) | 一种轨道交通车辆精确测速系统和方法 | |
| CN104898139A (zh) | 一种车辆定位纠偏方法及装置 | |
| CN102227345A (zh) | 用于距离测量的方法和设备 | |
| CN103115581A (zh) | 多功能轨道测量系统及方法 | |
| CN107257759B (zh) | 确定轨道引导车辆、尤其轨道车辆位置的定位装置和方法 | |
| US20200108849A1 (en) | Running location identification system, running location identification apparatus, and running location identification method for railroad cars | |
| RU2011144887A (ru) | Мобильные устройства и способы контроля транспортных средств | |
| CN105882659A (zh) | 行驶车道检测装置及行驶车道检测方法 | |
| CN108931260B (zh) | Gps欺骗时无人驾驶车辆定位安全测试系统及方法 | |
| CN102680002B (zh) | 汽车用微机械陀螺零点电压的在线标定方法 | |
| CN106560371A (zh) | 一种基于卫星定位与加速度传感器的车载atp系统 | |
| CN105882684A (zh) | 一种城市轨道交通公里标定标方法 | |
| CN107792117B (zh) | 基于雷达的机车轮径自动校准装置及方法 | |
| CN104316716B (zh) | 一种用gps速度信息改进车载速度表的方法 | |
| CN103411629B (zh) | 一种火箭橇试验外测数据融合方法 | |
| CN101738601A (zh) | 基于雷达近场回波功率谱特征的机车速度测量系统及方法 | |
| CN102252691B (zh) | 一种汽车轮胎修正系数的测量方法 | |
| CN102004169B (zh) | 列车车载光电速度传感器掉脉冲故障诊断及速度读数校正方法 | |
| KR20110109614A (ko) | 차량의 경사각 보정방법 및 그 보정장치 | |
| AU2014320780B2 (en) | Method for correcting a rail track | |
| CN108413945A (zh) | 一种轨道坐标点经纬高测量装置及方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20120815 Termination date: 20150910 |
|
| EXPY | Termination of patent right or utility model |