CN114755686A - 一种超声波测距方法及系统 - Google Patents
一种超声波测距方法及系统 Download PDFInfo
- Publication number
- CN114755686A CN114755686A CN202210369279.5A CN202210369279A CN114755686A CN 114755686 A CN114755686 A CN 114755686A CN 202210369279 A CN202210369279 A CN 202210369279A CN 114755686 A CN114755686 A CN 114755686A
- Authority
- CN
- China
- Prior art keywords
- distance
- threshold
- ultrasonic
- detection
- farthest
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S15/00—Systems using the reflection or reradiation of acoustic waves, e.g. sonar systems
- G01S15/02—Systems using the reflection or reradiation of acoustic waves, e.g. sonar systems using reflection of acoustic waves
- G01S15/06—Systems determining the position data of a target
- G01S15/08—Systems for measuring distance only
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S11/00—Systems for determining distance or velocity not using reflection or reradiation
- G01S11/14—Systems for determining distance or velocity not using reflection or reradiation using ultrasonic, sonic or infrasonic waves
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/52—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S15/00
- G01S7/523—Details of pulse systems
- G01S7/526—Receivers
- G01S7/527—Extracting wanted echo signals
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Acoustics & Sound (AREA)
- Measurement Of Velocity Or Position Using Acoustic Or Ultrasonic Waves (AREA)
Abstract
本发明公开了一种超声波测距方法及系统,针对现有技术中存在的当检测产品灵敏度波动较大时,会影响实际角度;以及检测过程比较繁琐,需要对探测包络依次过滤干扰目标的问题,本发明的技术方案包括:通过超声波探测的最远距离和目标的实测距离构建第一阈值,消除旁瓣对测试的影响;通过距离衰减和空气吸收衰减构建第二阈值,约束远距离角度;通过设定最远距离灵敏度和设定第三阈值,约束近距离角度。其目的为:通过本申请的超声波测距方法,能够进行稳定的超声波测距。
Description
技术领域
本发明属于超声波检测技术领域,具体涉及一种超声波测距方法及系统。
背景技术
由于超声波指向性强,能量消耗缓慢,在介质中传播的距离较远,因而超声波经常用于距离的测量。
在超声波测距应用中,产品测量距离往往大于实际使用距离,会造成灵敏度较高,同时可探测区域大,在两侧的其他目标,容易造成干扰。现有的方法是在不同距离设置不同阈值避免灵敏度较高的问题,或通过干扰学习,过滤掉其他目标。
现有技术存在的问题:
通过不同距离设置不同阈值,当检测产品灵敏度波动较大时,会影响实际角度;当通过干扰学习过滤掉目标时,过程比较繁琐,需要对探测包络依次过滤干扰目标。
发明内容
针对现有技术中存在的当检测产品灵敏度波动较大时,会影响实际角度;以及检测过程比较繁琐,需要对探测包络依次过滤干扰目标的问题,本发明提出了一种超声波测距方法及系统,其目的为:通过本申请的超声波测距方法,能够进行稳定的超声波测距。
为实现上述目的本发明所采用的技术方案,本发明提出了一种超声波测距方法包括:
S1:通过超声波探测的最远距离和目标的实测距离构建第一阈值,消除旁瓣对测试的影响;
S2:通过距离衰减和空气吸收衰减构建第二阈值,约束远距离角度;
S3:通过设定最远距离灵敏度和设定第三阈值,约束近距离角度。
较优的,本发明S1中,构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
较优的,本发明S2中,构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
较优的,本发明S3中,第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。
本发明还提出了一种超声波测距系统,包括:
消除旁瓣模块:通过超声波探测的最远距离和目标的实测距离构建第一阈值,用于消除旁瓣对测试的影响;
约束远距离角度模块:通过距离衰减和空气吸收衰减构建第二阈值,用于约束远距离角度;
约束近距离角度模块:通过设定最远距离灵敏度和设定第三阈值,用于约束近距离角度。
较优的,本发明消除旁瓣模块中,构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
较优的,本发明约束远距离角度模块中,构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
较优的,本发明约束近距离角度模块中,第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。
相比现有技术,本发明的技术方案具有如下优点/有益效果:
1.本发明不仅消除了旁瓣影响,并且可根据客户使用环境进行角度调节。
附图说明
为了更清楚地说明本发明实施方式的技术方案,下面将对实施方式中所需要使用的附图作简单地介绍,应当理解,以下附图仅示出了本发明的某些实施例,因此不应被看作是对范围的限定,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他相关的附图。
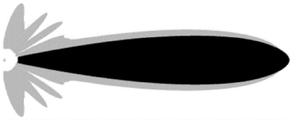
图1是本发明实施例1约束远距离角度的示意图。
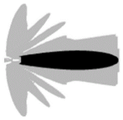
图2是本发明实施例1约束远距离角度的示意图。
图3是本发明实施例1约束近距离角度的示意图。
图4是本发明实施例1的各个阈值的示意图。
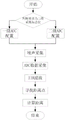
图5是本发明实施例1进行距离采集的流程示意图。
具体实施方式
为使本发明目的、技术方案和优点更加清楚,下面对本发明实施方式中的技术方案进行清楚、完整地描述,显然,所描述的实施方式是本发明的一部分实施方式,而不是全部的实施方式。基于本发明中的实施方式,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施方式,都属于本发明保护的范围。因此,以下提供的本发明的实施方式的详细描述并非旨在限制要求保护的本发明的范围,而是仅仅表示本发明的选定实施方式。
实施例1:
如图1、图2、图3和图4所示,本发明提出了一种超声波测距方法包括:
S1:通过超声波探测的最远距离和目标的实测距离构建第一阈值,消除旁瓣对测试的影响;构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
S2:通过距离衰减和空气吸收衰减构建第二阈值,约束远距离角度;通过距离衰减和空气吸收衰减,即灵敏度和距离对应关系,优点可进一步减小角度,最小可趋近于零度,如图1和图2所示为约束远距离角度,浅色为原始覆盖图,深色为本实施例1覆盖图,从图3中可以看出最小可趋近于零度。
构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
S3:通过设定最远距离灵敏度和设定第三阈值,约束近距离角度。如图3所示,通过设定最远距离灵敏度设定第三阈值,优点可保持角度变化较小,校准产品灵敏度一致性,即探测角度一致性,探测区域依实际需求区域,即图3中深色覆盖图的探测距离。深灰色为实际需要探测距离0.7米,浅灰色是产品设计最大距离1.6米,
常规下,当目标在浅灰色区域,也会被探测到,显然,角度是大于我们期望值。
当通过学习距离:但超声波灵敏度本身存在波动,以及目标抖动,为保证最远能稳定探测,设立第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。系数越小,允许产品回波灵敏度波动越大;系数越大,对角度减小的效果越大。效果图如图4所示。
当波动小时,系数趋近于1,当波动大时,系数趋近于0(但不能太小,阈值乘以系数后仍需大于噪声),同时为减小波动,可采多次数据处理后进行判定,如采5组取平均值,或去掉异常值后取平均值,或中位数,等方式,均可减小波动。
本发明还提出了一种超声波测距系统,包括:
消除旁瓣模块:通过超声波探测的最远距离和目标的实测距离构建第一阈值,用于消除旁瓣对测试的影响;构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
约束远距离角度模块:通过距离衰减和空气吸收衰减构建第二阈值,用于约束远距离角度;构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
约束近距离角度模块:通过设定最远距离灵敏度和设定第三阈值,用于约束近距离角度。第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。系数越小,允许产品回波灵敏度波动越大;系数越大,对角度减小的效果越大。
测距的过程在于寻找距离点,本实施例1是通过划定一个阈值,然后找到交点作为距离计算点,具体方式为:把恒定的阈值设置为与距离相关的阈值,一方面减小盲区,另一方面补偿因找点造成的偏差。
如图5所示,本实施例1距离采集的过程为:首先判断是否为二级采集标志位,若是则二级ADC配置,完成数据采集标志,若不是则采用一级ADC配置;然后进行噪声采集,超声波发射脉冲,然后进行ADC数据采集,对采集的数据进行IIR滤波,最后通过寻找距离点,计算距离。
以上仅是本发明的优选实施方式,应当指出的是,上述优选实施方式不应视为对本发明的限制,本发明的保护范围应当以权利要求所限定的范围为准。对于本技术领域的普通技术人员来说,在不脱离本发明的精神和范围内,还可以做出若干改进和润饰,这些改进和润饰也应视为本发明的保护范围。
Claims (8)
1.一种超声波测距方法,其特征在于,包括:
S1:通过超声波探测的最远距离和目标的实测距离构建第一阈值,消除旁瓣对测试的影响;
S2:通过距离衰减和空气吸收衰减构建第二阈值,约束远距离角度;
S3:通过设定最远距离灵敏度和设定第三阈值,约束近距离角度。
2.根据权利要求1所述的一种超声波测距方法,其特征在于,S1中,构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
3.根据权利要求1所述的一种超声波测距方法,其特征在于,S2中,构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
4.根据权利要求1所述的一种超声波测距方法,其特征在于,S3中,第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。
5.一种超声波测距系统,其特征在于,包括:
消除旁瓣模块:通过超声波探测的最远距离和目标的实测距离构建第一阈值,用于消除旁瓣对测试的影响;
约束远距离角度模块:通过距离衰减和空气吸收衰减构建第二阈值,用于约束远距离角度;
约束近距离角度模块:通过设定最远距离灵敏度和设定第三阈值,用于约束近距离角度。
6.根据权利要求5所述的一种超声波测距系统,其特征在于,消除旁瓣模块中,构建的第一阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离。
7.根据权利要求5所述的一种超声波测距系统,其特征在于,约束远距离角度模块中,构建的第二阈值为:

其中,E0表示最小阈值,d表示实测距离,dmax表示超声波探测的最远距离,k1表示角度调节因子,k2为关于频率衰减的系数,数字2表示声波来回,当超声波为收发分体时,值取1。
8.根据权利要求5所述的一种超声波测距系统,其特征在于,约束近距离角度模块中,第三阈值为:
E3=Eteach*k3
其中,Eteach表示最远检测距离所对应的超声波回波灵敏度,k3表示安全系数,系数范围0-1。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210369279.5A CN114755686B (zh) | 2022-04-08 | 2022-04-08 | 一种超声波测距方法及系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202210369279.5A CN114755686B (zh) | 2022-04-08 | 2022-04-08 | 一种超声波测距方法及系统 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN114755686A true CN114755686A (zh) | 2022-07-15 |
| CN114755686B CN114755686B (zh) | 2025-03-11 |
Family
ID=82330137
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202210369279.5A Active CN114755686B (zh) | 2022-04-08 | 2022-04-08 | 一种超声波测距方法及系统 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN114755686B (zh) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4910717A (en) * | 1987-08-07 | 1990-03-20 | Sonin, Inc. | Apparatus for measuring distances |
| JPH0882673A (ja) * | 1994-09-13 | 1996-03-26 | Koyo Seiko Co Ltd | 超音波式距離測定装置 |
| CN109633655A (zh) * | 2018-12-29 | 2019-04-16 | 肇庆奥迪威传感科技有限公司 | 超声波测距方法及超声波测距装置 |
| CN112285679A (zh) * | 2020-10-14 | 2021-01-29 | 纵目科技(上海)股份有限公司 | 超声波传感器的调整方法、测距方法、介质及电子设备 |
| JP2021021612A (ja) * | 2019-07-26 | 2021-02-18 | 沖電気工業株式会社 | 距離計、水位計、距離計測方法、及び距離計測プログラム |
-
2022
- 2022-04-08 CN CN202210369279.5A patent/CN114755686B/zh active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4910717A (en) * | 1987-08-07 | 1990-03-20 | Sonin, Inc. | Apparatus for measuring distances |
| JPH0882673A (ja) * | 1994-09-13 | 1996-03-26 | Koyo Seiko Co Ltd | 超音波式距離測定装置 |
| CN109633655A (zh) * | 2018-12-29 | 2019-04-16 | 肇庆奥迪威传感科技有限公司 | 超声波测距方法及超声波测距装置 |
| JP2021021612A (ja) * | 2019-07-26 | 2021-02-18 | 沖電気工業株式会社 | 距離計、水位計、距離計測方法、及び距離計測プログラム |
| CN112285679A (zh) * | 2020-10-14 | 2021-01-29 | 纵目科技(上海)股份有限公司 | 超声波传感器的调整方法、测距方法、介质及电子设备 |
Non-Patent Citations (2)
| Title |
|---|
| HWANG, UI-KUN ETC.: "Position accuracy and sensitivity due to distance error and beacon position in the localization system using ultrasonic wave", ICMIT 2007: MECHATRONICS, MEMS, AND SMART MATERIALS, vol. 6794, 1 January 2008 (2008-01-01) * |
| 章小兵 等: "基于单接收头的超声波多目标测距", 传感技术学报, no. 5, 15 May 2007 (2007-05-15) * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN114755686B (zh) | 2025-03-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110231778B (zh) | 一种通用的uuv水下目标探测仿真方法及系统 | |
| CN109298418B (zh) | 基于建筑物内部结构特征的雷达检测虚警抑制方法及装置 | |
| CN115343714B (zh) | 一种用于浅海主动声纳目标深度估计的匹配相位处理方法 | |
| CN107153179B (zh) | 一种雷达目标rcs与散射中心同步测试方法 | |
| CN109597065B (zh) | 一种用于穿墙雷达检测的虚警抑制方法、装置 | |
| CN115406479B (zh) | 一种船载球艏水声设备的声兼容实船量化试验方法 | |
| CN104180891B (zh) | 一种基于声阵的海洋声传播损失实时测量方法 | |
| CN111736149A (zh) | 一种星载下视双站探冰合成孔径雷达成像方法及装置 | |
| CN1897486A (zh) | 一种基于高分辨算法的星载赋形天线抗干扰方法 | |
| CN120639125B (zh) | 一种面向城市峡谷的无人机多径反射通信增强方法及系统 | |
| CN117192498A (zh) | 基于频谱管控需求的预警雷达用频兼容性评估方法 | |
| CN109932697B (zh) | 基于压缩感知的微弱目标检测方法 | |
| CN114755686B (zh) | 一种超声波测距方法及系统 | |
| CN116400335A (zh) | 一种水平阵主动声纳目标回波检测方法及系统 | |
| CN118641622B (zh) | 一种混杂颗粒两相流形貌与场分布同步重建方法及系统 | |
| CN110865389B (zh) | 一种海洋激光雷达系统响应优化处理方法 | |
| CN113359137B (zh) | 基于周期结构声散射共振特征的水中目标声标识方法 | |
| CN117849807B (zh) | 一种前向散射探测的绊网式声纳节点布局优化方法 | |
| CN116736261B (zh) | 一种水下弹性散射激光雷达系统 | |
| CN111537976B (zh) | 一种机载雷达的运动目标检测方法及装置 | |
| CN112285690B (zh) | 毫米雷达波测距传感装置 | |
| CN116448880A (zh) | 一种狭窄区域的钢箱梁焊缝检测的信息采集装置 | |
| CN105785319B (zh) | 机场场面目标声学定位方法、装置及系统 | |
| CN116257970A (zh) | 一种水下航行体收发合置时域回波展宽特性仿真评估方法 | |
| CN110007296B (zh) | 一种基于引导信号修正的时域干扰抵消方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |