CN115541602A - 产品缺陷检测方法 - Google Patents
产品缺陷检测方法 Download PDFInfo
- Publication number
- CN115541602A CN115541602A CN202211523764.XA CN202211523764A CN115541602A CN 115541602 A CN115541602 A CN 115541602A CN 202211523764 A CN202211523764 A CN 202211523764A CN 115541602 A CN115541602 A CN 115541602A
- Authority
- CN
- China
- Prior art keywords
- measured object
- vortex
- fringe
- ccd camera
- plane mirror
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/84—Systems specially adapted for particular applications
- G01N21/88—Investigating the presence of flaws or contamination
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/25—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object
- G01B11/2518—Projection by scanning of the object
- G01B11/2522—Projection by scanning of the object the position of the object changing and being recorded
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/25—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object
- G01B11/2518—Projection by scanning of the object
- G01B11/2527—Projection by scanning of the object with phase change by in-plane movement of the patern
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/17—Systems in which incident light is modified in accordance with the properties of the material investigated
- G01N21/41—Refractivity; Phase-affecting properties, e.g. optical path length
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/84—Systems specially adapted for particular applications
- G01N21/88—Investigating the presence of flaws or contamination
- G01N21/8806—Specially adapted optical and illumination features
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/17—Systems in which incident light is modified in accordance with the properties of the material investigated
- G01N21/41—Refractivity; Phase-affecting properties, e.g. optical path length
- G01N2021/4173—Phase distribution
- G01N2021/418—Frequency/phase diagrams
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- General Health & Medical Sciences (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- Life Sciences & Earth Sciences (AREA)
- Health & Medical Sciences (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Engineering & Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Length Measuring Devices By Optical Means (AREA)
Abstract
本发明提供了一种产品缺陷检测方法,涉及缺陷检测技术领域,该方法包括:数据采集步骤:通过检测装置采集缺陷数据,并传输至上位机;数据处理步骤:通过上位机对所述缺陷数据进行分析和处理;结果呈现步骤:将数据处理步骤中得到的处理数据传输至用户展示平台,呈现最终分析结果。本发明能够提高缺陷检测的准确率。
Description
技术领域
本发明涉及测量测试技术中的缺陷检测技术领域,具体地,尤其涉及一种产品缺陷检测方法,尤其是应用于工业检测中的产品缺陷检测方法。
背景技术
相位测量偏折术是基于条纹反射法的一种光学检测技术,该技术由计算机编码生成条纹结构光照明光束,利用显示屏进行显示,并向被测物体投射,经被测物体反射的条纹被调制而变形,利用CCD相机捕获该调制的条纹强度图,再结合系统的标定参数,通过计算机得到梯度数据以获得被测物体的形貌信息,该技术在显微测量、工业检测、天文观测等领域的巨大潜在应用而备受关注。在显微测量中,基于相位测量偏折术的测量装置可用于透明物体的显微测量;在工业检测中,基于相位测量偏折术的检测系统可用于超精密车削以得到高精度的自由曲面;在天文观测中,基于相位测量偏折术的光学检测模型可用于测量精密X射线反射镜面形及Inouye太阳望远镜面形。随着相位测量偏折术在各领域的应用日益增加,对基于相位测量偏折术的波前检测方法的研究也日趋重要。
相位测量偏折术具有非接触、低成本、检测精度高、易操作、无需复杂装置、动态范围广、抗干扰能力强、检测速度快、全视野等诸多优势。基于相位测量偏折的启发,本发明专利提出了一种新型的相位测量偏折术波前检测方法——基于涡旋条纹的相位测量偏折术波前检测装置及方法,用于待测波前的光学检测,该方法通过移动被测物体或者CCD相机以获得不同具有不同相移的入射涡旋条纹光束,再利用CCD相机记录入射涡旋条纹光束经过待测波前前后的强度信息图,从而结合多步相移算法、区域波前重构算法等实现待测波前的精确重建。该波前检测装置抗干扰能力强、环境要求低、检测范围广、鲁棒性高、操作简单、结构简洁、成本低,可实现待测波前的波前再现,可避免使用价格昂贵的激光光源,可扩展波前检测技术的应用范围。
在工业检测中,质检设备对产品质量的保证起到了关键作用。为实现对产品检验的高标准要求,在质检产品的过程做到可监控、可追溯、可量化、可预警,为提高产品的良率和降低残损做科学的规划和管理,所以需要一个低成本、检测精度高、易操作、无需复杂装置、动态范围广、抗干扰能力强的缺陷检测方法。
传统的产品缺陷检测方法是根据预设程序进行检测,检测精度较低,装置复杂,且成本高,无法满足企业越来越多的检测需求。
发明内容
针对现有技术中的缺陷,本发明提供一种产品缺陷检测方法。
根据本发明提供的一种产品缺陷检测方法,所述方案如下:
数据采集步骤:通过检测装置采集缺陷数据,并传输至上位机;
数据处理步骤:通过上位机对所述缺陷数据进行分析和处理;
结果呈现步骤:将数据处理步骤中得到的处理数据传输至用户展示平台,呈现最终分析结果。
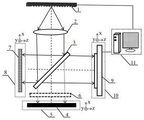
优选地,所述检测装置包括:显示屏、准直透镜、分束片、参考平面镜、供参考平面镜放置的第一旋转镜架、被测物体、供被测物体放置的第二旋转镜架、CCD相机、供CCD相机放置的三维平移台和计算机;
所述显示屏和CCD相机的输出端与所述计算机的输入端连接;
所述显示屏用于显示所述计算机编码生成的涡旋条纹光束,该涡旋条纹光束经所述准直透镜准直后的涡旋条纹光束作为光源,该光源到达所述分束片;其中,透射光束作为参考光束,反射光束作为物光束;
所述参考光束到达固定在所述参考平面镜后,返回并再次通过所述分束片,该分束片将部分参考光束反射进入所述CDD相机,通过移动所述三维平移台,使所述CCD相机上出现所述参考平面镜的参考强度图,并将该参考强度图传输至所述计算机;
所述物光束经过固定在所述被测物体后,经所述被测物体反射后透过所述分束片后到达所述CCD相机,通过移动所述三维平移台,使所述CCD相机上出现所述被测物体的信号强度图,并将该信号强度图传输至所述计算机。
优选地,所述检测装置还包括:光隔离器;
所述参考平面镜,用于初始背景信号的采集,采集完该初始背景信号后,需要将所述光隔离器固定在所述参考光束中,用于阻挡该参考光束的反射光束进入所述CCD相机。
优选地,所述显示屏与参考平面镜的间距等于所述显示屏与被测物体的间距,且所述CCD相机与参考平面镜的间距等于所述CCD相机与被测物体的间距。
优选地,所述显示屏显示的涡旋条纹结构光束为标准水平涡旋条纹光束和垂直涡旋条纹光束形成的复合条纹光束,通过旋转所述第一旋转镜架和第二旋转镜架,使所述参考平面镜和被测物体得到不同相移量的涡旋复合条纹光束,利用记录的参考强度图和信号强度图,通过多步相移算法、傅里叶积分算法在内的相关算法实现所述被测物体的波前重建。
优选地,所述被测物体包括反射式被测物体及透射式被测物体和标准平面镜的组合物体。
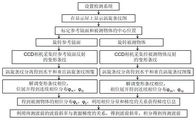
优选地,所述检测装置的使用方法包括:
步骤S1:设置检测装置,调整检测装置使所述CCD相机通过所述参考平面镜和被测物体观测到显示屏,并使所述显示屏与参考平面镜的间距等于所述显示屏与被测物体的间距,且所述CCD相机与参考平面镜的间距等于所述CCD相机与被测物体的间距;
步骤S2:开启所述显示屏,使该显示屏显示所述计算机编码生成的涡旋条纹光束;
步骤S3:利用所述CCD相机观测条纹图案,并结合被测对象的观测范围,标定所述参考平面镜和被测物体的中心位置;
步骤S4:旋转所述参考平面镜,所述参考光束通过所述参考平面镜,并在其内部发生反射,从而形成变形的参考涡旋条纹光束,利用所述CCD相机记录参考涡旋条纹光束强度图;
步骤S5:旋转所述被测物体,所述物光束通过所述被测物体,在其内部发生反射,从而形成变形的信号涡旋条纹光束,并利用所述CCD相机记录信号涡旋条纹光束强度图;
步骤S6:将所述CCD相机分别记录的参考涡旋条纹光束强度图和信号涡旋条纹光束强度图传输至所述计算机,并利用所述计算机将所记录的强度图进行分离,得到水平和垂直的参考涡旋条纹光束强度图像以及信号涡旋条纹光束强度图像;
步骤S7:根据记录下来的多幅强度图并按照多步相移公式计算出所述被测物体在记录面的相位分布;
步骤S8:通过被测物体的相位分布,得到所述被测物体的波前斜率分布,利用区域波前重构算法对波前斜率进行数值积分,即得到所述被测物体的波前分布。
优选地,所述旋转参考平面镜和被测物体,旋转次数均为N,N≥3,旋转角度为 ·90°,其中,L为涡旋条纹光束的拓扑荷数,n=0,1,...,N-1。
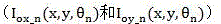
优选地,所述水平和垂直的参考涡旋条纹光束强度图像为: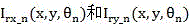 ;水平和垂直的信号涡旋条纹光束强度图像为:
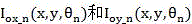 ;
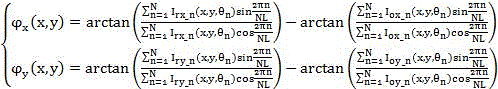
被测物体在记录面的相位分布,具体公式如下:
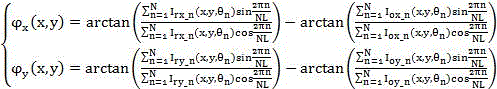
优选地,所述步骤S8具体包括:通过解包裹算法得到所述被测物体在记录面上x方
向和y方向的真实相位分布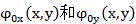 ;利用平均法计算所述光源的等效波长,结
合角谱衍射传播逆算法得到所述被测物体所在平面上x方向和y方向的真实相位分布
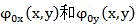 ;再利用光学逆追迹方法,得到所述被测物体的波前斜率分布:
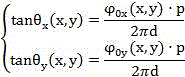
其中,p为条纹周期,d为所述被测物体和CCD相机的间距, 分别为入射涡旋
条纹光束在x方向和y方向上的光线偏折角分量;待测波前的波前斜率W与光线偏折角分量
 和
 有如下关系:

结合上述关系,利用区域波前重构算法对波前斜率进行数值积分,即得到所述被测物体的波前分布。
与现有技术相比,本发明具有如下的有益效果:
本发明提供的缺陷检测方法抗干扰能力强、操作简单、成本低、精确度高,便于更加准确的了解产品质量,提高良品率。
本发明的其他有益效果,将在具体实施方式中通过具体技术特征和技术方案的介绍来阐述,本领域技术人员通过这些技术特征和技术方案的介绍,应能理解所述技术特征和技术方案带来的有益技术效果。
附图说明
通过阅读参照以下附图对非限制性实施例所作的详细描述,本发明的其它特征、目的和优点将会变得更明显:
图1为本发明检测装置的结构示意图;
图2为本发明检测装置的使用方法流程示意图。
附图标记:1、显示屏;2、准直透镜;3、分束片;4、参考平面镜;5、第一旋转镜架;6、光隔离器;7、被测物体;8、第二旋转镜架;9、CCD相机;10、三维平移台;11、计算机。
具体实施方式
下面结合具体实施例对本发明进行详细说明。以下实施例将有助于本领域的技术人员进一步理解本发明,但不以任何形式限制本发明。应当指出的是,对本领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干变化和改进。这些都属于本发明的保护范围。
本发明实施例提供了一种产品缺陷检测方法,该方法如下:
数据采集步骤:通过检测装置采集缺陷数据,并传输至上位机;
数据处理步骤:通过上位机对所述缺陷数据进行分析和处理;
结果呈现步骤:将数据处理步骤中得到的处理数据传输至用户展示平台,呈现最终分析结果。
参照图1和图2所示,检测装置具体包括:显示屏1、准直透镜2、分束片3、参考平面镜4、供参考平面镜4放置的第一旋转镜架5、光隔离器6、被测物体7、供被测物体7放置的第二旋转镜架8、CCD相机9、供CCD相机9放置的三维平移台10和计算机11。
显示屏1和CCD相机9的输出端与计算机11的输入端连接。
显示屏1用于显示计算机11编码生成的涡旋条纹光束,该涡旋条纹光束经准直透镜2准直后的入射涡旋条纹光束作为光源,该光源到达分束片3,其中,透射光束作为参考光束,反射光束作为物光束。
参考光束到达固定在所述的第一旋转镜架5上的参考平面镜4后,返回并再次通过分束片3,该分束片3将部分参考光束反射进入CDD相机9,通过移动三维平移台10,使CCD相机9上出现参考平面镜4的参考强度图,并将该参考强度图传输至计算机11。
物光束经过固定在第二旋转镜架8上的被测物体7后,经被测物体7反射后透过分束片3后到达CCD相机9,通过移动三维平移台10,使CCD相机9上出现被测物体7的信号强度图,并将该信号强度图传输至计算机11。
显示屏1与参考平面镜4的间距等于显示屏1与被测物体7的间距,且CCD相机9与参考平面镜4的间距等于所述的CCD相机9与被测物体7的间距。
参考平面镜4,用于初始背景信号的采集,采集完该初始背景信号后,需要将光隔离器6固定在参考光束中,用于阻挡该参考光束的反射光束进入CCD相机9。显示屏1显示的涡旋条纹结构光束为标准水平涡旋条纹光束和垂直涡旋条纹光束形成的复合条纹光束,通过旋转第一旋转镜架5和第二旋转镜架8,使参考平面镜4和被测物体7得到不同相移量的涡旋复合条纹光束,利用记录的参考强度图和信号强度图,通过多步相移算法、积分算法等可实现所述的被测物体7的波前重建。
被测物体7包括反射式被测物体及透射式被测物体和标准平面镜的组合物体。
检测装置的使用方法具体包括:
步骤1:设置检测装置:检测装置包显示屏1、准直透镜2、分束片3、参考平面镜4、第一旋转镜架5、光隔离器6、被测物体7、第二旋转镜架8、CCD相机9、三维平移台10和计算机11,调整检测装置使CCD相机9通过参考平面镜4和被测物体7观测到显示屏,并使显示屏1与参考平面镜4的间距等于显示屏1与被测物体7的间距,且CCD相机9与参考平面镜4的间距等于CCD相机9与被测物体7的间距。
步骤2:开启显示屏1,使该显示屏1显示计算机11编码生成的涡旋条纹结构光束,该涡旋条纹结构光束经所述的准直透镜2准直后的光束作为入射涡旋条纹光束,该入射涡旋条纹光束为标准水平涡旋条纹光束和垂直涡旋条纹光束形成的复合条纹光束。
步骤3:利用CCD相机9观测条纹图案,并结合被测对象的观测范围,标定参考平面镜4和被测物体7的中心位置。
步骤4:旋转安装在第一旋转镜架5的参考平面镜4,旋转次数为N(N≥3),旋转角度
为 ·90°,其中,L为涡旋条纹光束的拓扑荷数,n=0,1,...,N-1,参考光束通过参考平
面镜4,并在其内部发生反射,从而形成变形的参考涡旋条纹,利用CCD相机9记录参考涡旋
条纹光束强度图。
步骤5:旋转安装在第二旋转镜架8的被测物体7,旋转次数为N(N≥3),旋转角度为 ·90°,其中,L为涡旋条纹光束的拓扑荷数,n=0,1,...,N-1,物光束通过被测物体7,
在其内部发生反射,从而形成变形的信号涡旋条纹,并利用CCD相机9记录信号涡旋条纹光
束强度图。
步骤6:CCD相机9分别记录具有不同相移值的参考涡旋条纹光束强度图和信号涡
旋条纹光束强度图,将采集到的强度数据传输至计算机11,并利用计算机11将所记录的强
度图进行分离,得到水平和垂直的参考涡旋条纹图像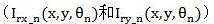 和信
号涡旋条纹光束强度图像
 ;
步骤7:根据记录下来的多幅强度图并按照多步相移公式计算出被测物体7在记录面的相位分布,具体公式如下:
步骤8:通过解包裹算法得到被测物体7在记录面上x方向和y方向的真实相位分布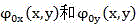 ,利用平均法计算光源的等效波长,结合角谱衍射传播逆算法得到被测
物体7在所在平面上x方向和y方向的真实相位分布
 ,再利用光学逆追迹
方法,得到被测物体7的波前斜率分布:
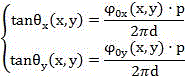
其中,p为条纹周期,d为被测物体7和CCD相机9的间距, 分别为入射涡旋条
纹光束在x方向和y方向上的光线偏折角分量。待测波前的波前斜率W与光线偏折角分量
 和
 有如下关系:
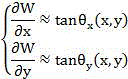
结合上述关系,利用区域波前重构算法对波前斜率进行数值积分,即可得到所述的被测物体7的波前分布。
本发明实施例提供的一种产品缺陷检测方法,实验表明,本发明抗干扰能力强、环境要求低、检测范围广、鲁棒性高、操作简单、结构简洁、成本低;其利用迈克尔逊干涉装置,实现被测物体所在平面和参考平面镜所在平面的空间分离,减少机械移动,提高检测装置的鲁棒性;
检测装置通过移动被测物体或者CCD相机以获得不同具有不同相移的入射涡旋条纹光束,再利用CCD相机记录入射涡旋条纹光束经过待测波前前后的强度信息图,从而结合多步相移算法、区域波前重构算法等实现待测波前的精确重建;可实现待测波前的波前再现,可避免使用价格昂贵的激光光源,可扩展波前检测技术的应用范围。
本领域技术人员知道,除了以纯计算机可读程序代码方式实现本发明提供的系统及其各个装置、模块、单元以外,完全可以通过将方法步骤进行逻辑编程来使得本发明提供的系统及其各个装置、模块、单元以逻辑门、开关、专用集成电路、可编程逻辑控制器以及嵌入式微控制器等的形式来实现相同功能。所以,本发明提供的系统及其各项装置、模块、单元可以被认为是一种硬件部件,而对其内包括的用于实现各种功能的装置、模块、单元也可以视为硬件部件内的结构;也可以将用于实现各种功能的装置、模块、单元视为既可以是实现方法的软件模块又可以是硬件部件内的结构。
以上对本发明的具体实施例进行了描述。需要理解的是,本发明并不局限于上述特定实施方式,本领域技术人员可以在权利要求的范围内做出各种变化或修改,这并不影响本发明的实质内容。在不冲突的情况下,本申请的实施例和实施例中的特征可以任意相互组合。
Claims (9)
1.一种产品缺陷检测方法,其特征在于,包括:
数据采集步骤:通过检测装置采集缺陷数据,并传输至上位机;
数据处理步骤:通过上位机对所述缺陷数据进行分析和处理;
结果呈现步骤:将数据处理步骤中得到的处理数据传输至用户展示平台,呈现最终分析结果;
所述检测装置包括:显示屏(1)、准直透镜(2)、分束片(3)、参考平面镜(4)、供参考平面镜放置的第一旋转镜架(5)、被测物体(7)、供被测物体放置的第二旋转镜架(8)、CCD相机(9)、供CCD相机放置的三维平移台(10)和计算机(11);
所述显示屏(1)和CCD相机(9)的输出端与所述计算机(11)的输入端连接;
所述显示屏(1)用于显示所述计算机(11)编码生成的涡旋条纹光束,该涡旋条纹光束经所述准直透镜(2)准直后的涡旋条纹光束作为光源,该光源到达所述分束片(3);其中,透射光束作为参考光束,反射光束作为物光束;
所述参考光束到达固定在所述参考平面镜(4)后,返回并再次通过所述分束片(3),该分束片(3)将部分参考光束反射进入所述CDD相机(9),通过移动所述三维平移台(10),使所述CCD相机(9)上出现所述参考平面镜(4)的参考强度图,并将该参考强度图传输至所述计算机(11);
所述物光束经过固定在所述被测物体(7)后,经所述被测物体(7)反射后透过所述分束片(3)后到达所述CCD相机(9),通过移动所述三维平移台(10),使所述CCD相机(9)上出现所述被测物体(7)的信号强度图,并将该信号强度图传输至所述计算机(11)。
2.根据权利要求1所述的产品缺陷检测方法,其特征在于,所述检测装置还包括:光隔离器(6);
所述参考平面镜(4),用于初始背景信号的采集,采集完该初始背景信号后,需要将所述光隔离器(6)固定在所述参考光束中,用于阻挡该参考光束的反射光束进入所述CCD相机(9)。
3.根据权利要求1所述的产品缺陷检测方法,其特征在于,所述显示屏(1)与参考平面镜(4)的间距等于所述显示屏(1)与被测物体(7)的间距,且所述CCD相机(9)与参考平面镜(4)的间距等于所述CCD相机(9)与被测物体(7)的间距。
4.根据权利要求1所述的产品缺陷检测方法,其特征在于,所述显示屏(1)显示的涡旋条纹结构光束为标准水平涡旋条纹光束和垂直涡旋条纹光束形成的复合条纹光束,通过旋转所述第一旋转镜架(5)和第二旋转镜架(8),使所述参考平面镜(4)和被测物体(7)得到不同相移量的涡旋复合条纹光束,利用记录的参考强度图和信号强度图,通过多步相移算法、傅里叶积分算法在内的相关算法实现所述被测物体(7)的波前重建。
5.根据权利要求1所述的产品缺陷检测方法,其特征在于,所述被测物体(7)包括反射式被测物体及透射式被测物体和标准平面镜的组合物体。
6.根据权利要求2所述的产品缺陷检测方法,其特征在于,所述检测装置的使用方法包括:
步骤S1:设置检测装置,调整检测装置使所述CCD相机(9)通过所述参考平面镜(4)和被测物体(7)观测到显示屏(1),并使所述显示屏(1)与参考平面镜(4)的间距等于所述显示屏(1)与被测物体(7)的间距,且所述CCD相机(9)与参考平面镜(4)的间距等于所述CCD相机(9)与被测物体(7)的间距;
步骤S2:开启所述显示屏(1),使该显示屏(1)显示所述计算机(11)编码生成的涡旋条纹光束;
步骤S3:利用所述CCD相机(9)观测条纹图案,并结合被测对象的观测范围,标定所述参考平面镜(4)和被测物体(7)的中心位置;
步骤S4:旋转所述参考平面镜(4),所述参考光束通过所述参考平面镜(4),并在其内部发生反射,从而形成变形的参考涡旋条纹光束,利用所述CCD相机(9)记录参考涡旋条纹光束强度图;
步骤S5:旋转所述被测物体(7),所述物光束通过所述被测物体(7),在其内部发生反射,从而形成变形的信号涡旋条纹光束,并利用所述CCD相机(9)记录信号涡旋条纹光束强度图;
步骤S6:将所述CCD相机(9)分别记录的参考涡旋条纹光束强度图和信号涡旋条纹光束强度图传输至所述计算机(11),并利用所述计算机(11)将所记录的强度图进行分离,得到水平和垂直的参考涡旋条纹光束强度图像以及信号涡旋条纹光束强度图像;
步骤S7:根据记录下来的多幅强度图并按照多步相移公式计算出所述被测物体(7)在记录面的相位分布;
步骤S8:通过被测物体(7)的相位分布,得到所述被测物体(7)的波前斜率分布,利用区域波前重构算法对波前斜率进行数值积分,即得到所述被测物体(7)的波前分布。
7.根据权利要求6所述的产品缺陷检测方法,其特征在于,所述旋转参考平面镜(4)和
被测物体(7),旋转次数均为N,N≥3,旋转角度为 ·90°,其中,L为涡旋条纹光束的拓
扑荷数,n=0,1,...,N-1。
8.根据权利要求6所述的产品缺陷检测方法,其特征在于,所述水平和垂直的参考涡旋
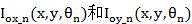
条纹光束强度图像为: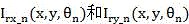 ;水平和垂直的信号涡旋条纹光束强度
图像为:
 ;
被测物体(7)在记录面的相位分布,具体公式如下:
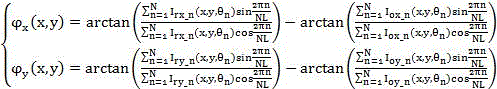
9.根据权利要求6所述的产品缺陷检测方法,其特征在于,所述步骤S8具体包括:通过
解包裹算法得到所述被测物体(7)在记录面上x方向和y方向的真实相位分布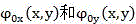 ;利用平均法计算所述光源的等效波长,结合角谱衍射传播逆算法得到
所述被测物体(7)所在平面上x方向和y方向的真实相位分布
 ;再利用光
学逆追迹方法,得到所述被测物体(7)的波前斜率分布:
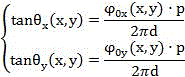
其中,p为条纹周期,d为所述被测物体(7)和CCD相机(9)的间距, 分别为入射涡
旋条纹光束在x方向和y方向上的光线偏折角分量;待测波前的波前斜率W与光线偏折角分
量
 和
 有如下关系:
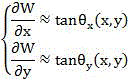
结合上述关系,利用区域波前重构算法对波前斜率进行数值积分,即得到所述被测物体(7)的波前分布。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211523764.XA CN115541602B (zh) | 2022-12-01 | 2022-12-01 | 产品缺陷检测方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202211523764.XA CN115541602B (zh) | 2022-12-01 | 2022-12-01 | 产品缺陷检测方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN115541602A true CN115541602A (zh) | 2022-12-30 |
| CN115541602B CN115541602B (zh) | 2023-03-07 |
Family
ID=84722664
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202211523764.XA Active CN115541602B (zh) | 2022-12-01 | 2022-12-01 | 产品缺陷检测方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN115541602B (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115824092A (zh) * | 2023-01-05 | 2023-03-21 | 常州微亿智造科技有限公司 | 基于彩色复合条纹的相位测量偏折术缺陷检测装置及方法 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008193066A (ja) * | 2007-01-09 | 2008-08-21 | Chiba Univ | 光渦レーザービーム発振方法および光渦レーザービーム発振装置 |
| CN103954367A (zh) * | 2014-04-18 | 2014-07-30 | 河南科技大学 | 一种测量分数阶光学涡旋拓扑荷值的装置及其测量方法 |
| CN107144240A (zh) * | 2017-05-12 | 2017-09-08 | 电子科技大学 | 一种检测玻璃面板表面缺陷的系统及方法 |
| CN110068579A (zh) * | 2019-05-30 | 2019-07-30 | 常州微亿智造科技有限公司 | 智能ai外观检测系统 |
| US20200134773A1 (en) * | 2018-10-27 | 2020-04-30 | Gilbert Pinter | Machine vision systems, illumination sources for use in machine vision systems, and components for use in the illumination sources |
| CN111951238A (zh) * | 2020-08-04 | 2020-11-17 | 上海微亿智造科技有限公司 | 产品缺陷检测方法 |
| CN112798617A (zh) * | 2021-01-28 | 2021-05-14 | 江苏骠马智能工业设计研究有限公司 | 类镜面物体的缺陷检测装置及其检测方法 |
| CN114911084A (zh) * | 2022-05-03 | 2022-08-16 | 南开大学 | 一种太赫兹液晶圆偏振波束扫描器件 |
| CN115014721A (zh) * | 2022-06-28 | 2022-09-06 | 中国科学院上海光学精密机械研究所 | 基于涡旋聚焦透镜的相位测量偏折术波前测量装置及方法 |
-
2022
- 2022-12-01 CN CN202211523764.XA patent/CN115541602B/zh active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008193066A (ja) * | 2007-01-09 | 2008-08-21 | Chiba Univ | 光渦レーザービーム発振方法および光渦レーザービーム発振装置 |
| CN103954367A (zh) * | 2014-04-18 | 2014-07-30 | 河南科技大学 | 一种测量分数阶光学涡旋拓扑荷值的装置及其测量方法 |
| CN107144240A (zh) * | 2017-05-12 | 2017-09-08 | 电子科技大学 | 一种检测玻璃面板表面缺陷的系统及方法 |
| US20200134773A1 (en) * | 2018-10-27 | 2020-04-30 | Gilbert Pinter | Machine vision systems, illumination sources for use in machine vision systems, and components for use in the illumination sources |
| CN110068579A (zh) * | 2019-05-30 | 2019-07-30 | 常州微亿智造科技有限公司 | 智能ai外观检测系统 |
| CN111951238A (zh) * | 2020-08-04 | 2020-11-17 | 上海微亿智造科技有限公司 | 产品缺陷检测方法 |
| CN112798617A (zh) * | 2021-01-28 | 2021-05-14 | 江苏骠马智能工业设计研究有限公司 | 类镜面物体的缺陷检测装置及其检测方法 |
| CN114911084A (zh) * | 2022-05-03 | 2022-08-16 | 南开大学 | 一种太赫兹液晶圆偏振波束扫描器件 |
| CN115014721A (zh) * | 2022-06-28 | 2022-09-06 | 中国科学院上海光学精密机械研究所 | 基于涡旋聚焦透镜的相位测量偏折术波前测量装置及方法 |
Non-Patent Citations (3)
| Title |
|---|
| LEI HUANG 等: "Comparison of two-dimensional integration methods for shape reconstruction from gradient data", 《OPTICS AND LASERS IN ENGINEERING》 * |
| 苏雨阳: "基于透射式条纹偏折法的波前测量系统研究", 《中国优秀硕士学位论文全文数据库》 * |
| 陶迁 等: "基于相位测量偏折术的反射表面缺陷检测", 《万方》 * |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115824092A (zh) * | 2023-01-05 | 2023-03-21 | 常州微亿智造科技有限公司 | 基于彩色复合条纹的相位测量偏折术缺陷检测装置及方法 |
| CN115824092B (zh) * | 2023-01-05 | 2023-05-23 | 常州微亿智造科技有限公司 | 基于彩色复合条纹的相位测量偏折术缺陷检测装置及方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN115541602B (zh) | 2023-03-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Su et al. | SCOTS: a reverse Hartmann test with high dynamic range for Giant Magellan Telescope primary mirror segments | |
| CN104792272B (zh) | 厚度在线实时检测的光学干涉装置 | |
| CN115014721B (zh) | 基于涡旋聚焦透镜的相位测量偏折术波前测量装置及方法 | |
| TW202020400A (zh) | 表面形狀量測裝置以及表面形狀量測方法 | |
| CN106403836B (zh) | 基于数字散斑干涉的变形及斜率同步测量装置及测量方法 | |
| CN101561401B (zh) | 一种晶体生长表面微结构的实时观测方法 | |
| CN104568152B (zh) | 横向剪切干涉扫描傅里叶变换成像光谱仪 | |
| CN106643550A (zh) | 一种基于数字全息扫描的三维形貌测量装置及测量方法 | |
| CN206347972U (zh) | 一种基于数字全息扫描的三维形貌测量装置 | |
| CN106197322A (zh) | 一种面结构光三维测量系统 | |
| CN111537203A (zh) | 一种利用相位测量偏折术的光学透镜波前测量方法 | |
| CN102506759A (zh) | 一种大口径非球面朗奇检测方法 | |
| CN105571516A (zh) | 一种全视场低频外差干涉仪 | |
| CN115950890A (zh) | 用于工业检测的谱域光学相干层析成像检测方法及系统 | |
| CN108562241A (zh) | 基于光纤束的数字全息柔性测量的装置与方法 | |
| CN113946117B (zh) | 散射光场全息范围三维位移测量装置、方法及介质 | |
| CN115541602B (zh) | 产品缺陷检测方法 | |
| Quan et al. | Non-destructive optical measurement of transparent objects: A review | |
| CN107063122A (zh) | 光学非球面面形的检测方法及其装置 | |
| KR20240068628A (ko) | 광학 측정 시스템 및 광학 측정 방법 | |
| CN206223105U (zh) | 基于数字散斑干涉的变形及斜率同步测量装置 | |
| Tutsch et al. | Optical three-dimensional metrology with structured illumination | |
| RU153452U1 (ru) | Интерференционный дилатометр | |
| Ramirez-Andrade et al. | Vision ray metrology for freeform optics | |
| CN115655154B (zh) | 一种高分辨率相位测量偏折术动态缺陷检测装置及方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CP03 | Change of name, title or address | ||
| CP03 | Change of name, title or address |
Address after: 213000 Jiangsu Province Changzhou City Xingang Road 58 Building No. 2 Patentee after: Changzhou Weiyi Smart Manufacturing Technology Co.,Ltd. Country or region after: China Address before: 213000 Jiangsu Province Changzhou City Xingang Road 58 Building No. 2 Patentee before: Changzhou Weiyizhi Technology Co.,Ltd. Country or region before: China |