CN218317012U - 自动导引车的底盘及自动导引车 - Google Patents
自动导引车的底盘及自动导引车 Download PDFInfo
- Publication number
- CN218317012U CN218317012U CN202221642812.2U CN202221642812U CN218317012U CN 218317012 U CN218317012 U CN 218317012U CN 202221642812 U CN202221642812 U CN 202221642812U CN 218317012 U CN218317012 U CN 218317012U
- Authority
- CN
- China
- Prior art keywords
- chassis
- guided vehicle
- swing arm
- driving wheel
- automated guided
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 230000008878 coupling Effects 0.000 claims description 13
- 238000010168 coupling process Methods 0.000 claims description 13
- 238000005859 coupling reaction Methods 0.000 claims description 13
- 230000000712 assembly Effects 0.000 claims description 2
- 238000000429 assembly Methods 0.000 claims description 2
- 238000004519 manufacturing process Methods 0.000 abstract description 10
- 230000008901 benefit Effects 0.000 abstract description 4
- 238000012423 maintenance Methods 0.000 abstract description 4
- 238000000034 method Methods 0.000 description 5
- 230000000149 penetrating effect Effects 0.000 description 3
- 238000010586 diagram Methods 0.000 description 2
- 238000011900 installation process Methods 0.000 description 2
- 238000003466 welding Methods 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 238000004458 analytical method Methods 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000008094 contradictory effect Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000005461 lubrication Methods 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 230000003068 static effect Effects 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
Images




Landscapes
- Handcart (AREA)
Abstract
本实用新型适用于机器人技术领域,公开了一种自动导引车的底盘及自动导引车。用于自动导引车的底盘包括主动轮、第一从动轮、底盘主体和弹性连接组件;主动轮用于为自动导引车的移动提供驱动力;第一从动轮沿自动导引车的移动方向设于主动轮的前侧或后侧;底盘主体包括主机架、摆臂和转动连接组件,摆臂通过转动连接组件转动连接于主机架,主动轮和第一从动轮都安装于摆臂,且位于转动连接组件的相对两侧;弹性连接组件连接于主机架和摆臂之间,弹性连接组件用于始终为主动轮提供向下的弹力。本实用新型提供的底盘,结构简单,加工零件少,成本有效降低,装配流程简便,也便于后期维护,同时也减少装配工时,可流水线快速生产,利于大规模量产。
Description
技术领域
本实用新型涉及机器人技术领域,尤其涉及一种自动导引车的底盘及自动导引车。
背景技术
现有技术中,自动导引车(Automated Guided Vehicle,简称AGV)的底盘结构设计复杂、零部件较多,致使加工工艺较复杂、加工成本较高,另外安装过程繁琐,耗费工时较高,不利于大规模量产推广。
实用新型内容
本实用新型的第一个目的在于提供一种自动导引车的底盘,其旨在解决底盘结构设计复杂、零部件多导致的成本高、装配繁琐以及不易大规模推广等的技术问题。
为达到上述目的,本实用新型提供的方案是:一种用于自动导引车的底盘,包括:
主动轮,所述主动轮用于为自动导引车的移动提供驱动力;
第一从动轮,所述第一从动轮沿所述自动导引车的移动方向设于所述主动轮的前侧或后侧;
底盘主体,所述底盘主体包括主机架、摆臂和转动连接组件,所述摆臂通过所述转动连接组件转动连接于所述主机架,所述主动轮和所述第一从动轮都安装于所述摆臂,且位于所述转动连接组件的相对两侧;
弹性连接组件,所述弹性连接组件连接于所述主机架和所述摆臂之间,所述弹性连接组件用于始终为所述主动轮提供向下的弹力。
作为一种实施方式,所述主机架包括底板和架体,所述架体固设于所述底板上,所述转动连接组件连接于所述架体和所述摆臂之间。
作为一种实施方式,所述底板和所述架体一体成型。
作为一种实施方式,所述架体设有第一连接孔,所述摆臂设有第二连接孔,所述转动连接组件的一端穿设于所述第一连接孔并固定连接所述架体,所述转动连接组件的另一端穿设所述第二连接孔。
作为一种实施方式,所述转动连接组件包括铰接轴、第一轴套和第二轴套,所述第一轴套和所述第二轴套都套设于所述铰接轴的外周,所述第一轴套与所述铰接轴固定连接,所述第二轴套与所述铰接轴转动连接;
所述第一轴套穿设所述第一连接孔并固定连接所述架体,所述第二轴套穿设所述第二连接孔。
作为一种实施方式,所述转动连接组件还包括衬套,所述衬套设于所述铰接轴和所述第二轴套之间;且/或,
所述铰接轴包括轴体和轴盖,所述第一轴套和所述第二轴套都套设于所述轴体的外周,所述轴盖固设于所述轴体的一端部且靠近所述第二轴套设置。
作为一种实施方式,所述摆臂、所述转动连接组件和所述第一连接孔的数量都为两个,两个所述第一连接孔对称设置且同轴,每个所述摆臂通过一个所述转动连接组件转动连接于一个所述第一连接孔处;
所述主动轮和所述第一从动轮的数量都与所述摆臂的数量相同,一个所述主动轮和一个所述第一从动轮对应一个所述摆臂。
作为一种实施方式,所述底盘还包括第二从动轮,所述第二从动轮安装于所述底板,
并且所述第一从动轮和所述第二从动轮沿所述自动导引车的移动方向设于所述主动轮的不同侧。
作为一种实施方式,所述弹性连接组件的一端连接所述主机架,所述弹性连接组件的另一端连接所述摆臂之设有所述主动轮的一端,所述弹性连接组件用于始终对所述摆臂之设有所述主动轮的一端提供向下的弹力。
作为一种实施方式,所述弹性连接组件包括弹簧和导向杆,所述弹簧套设于所述导向杆的外周,所述弹簧用于始终对所述摆臂之设有所述主动轮的一端提供向下的弹力。
作为一种实施方式,所述弹性连接组件还包括第一连接件和第二连接件,所述弹簧和所述导向杆都连接于所述第一连接件和所述第二连接件之间;
所述第一连接件之远离所述弹簧的一端转动连接所述主机架,所述第二连接件之远离所述弹簧的一端转动连接所述摆臂之设有所述主动轮的一端。
作为一种实施方式,所述底盘还包括限位件,所述限位件设于所述导向杆,所述限位件用于限制所述摆臂转动的最大幅度。
本实用新型的第二个目的在于提供一种自动导引车,包括电池模组、控制器和上述的用于自动导引车的底盘,所述电池模组和所述控制器分别安装于所述主机架上,且所述控制器分别与所述电池模组和所述主动轮电性连接。
本实用新型提供的用于自动导引车的底盘及自动导引车,通过设置摆臂,用于安装主动轮和第一从动轮;通过设置转动连接组件,有助于摆臂转动连接主机架;通过将底盘主体设置为包括主机架、摆臂和转动连接组件,使底盘整体结构简单,加工零件少,成本有效降低,装配流程简便,也便于后期维护,同时也减少装配工时,可流水线快速生产,利于大规模量产。
附图说明
为了更清楚地说明本实用新型实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本实用新型的一些实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图示出的结构获得其他的附图。
图1是本实用新型实施例提供的用于自动导引车的底盘的结构示意图;
图2是本实用新型实施例提供的用于自动导引车的底盘的爆炸图;
图3是本实用新型实施例提供的用于自动导引车的底盘的剖视图;
图4是图3中A处的局部放大图;
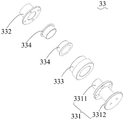
图5是本实用新型实施例提供的转动连接组件的爆炸图;
图6是本实用新型实施例提供的弹性连接组件的爆炸图;
图7是本实用新型实施例提供的自动导引车的组成图。
附图标号说明:
1000、自动导引车;100、底盘;10、主动轮;20、第一从动轮;30、底盘主体;31、主机架;311、底板;312、架体;3121、第一连接孔;32、摆臂;321、第二连接孔;33、转动连接组件;331、铰接轴;3311、轴体;3312、轴盖;332、第一轴套;333、第二轴套;334、衬套;40、弹性连接组件;41、弹簧;42、导向杆;421、第一杆体;422、第二杆体;43、第一连接件;44、第二连接件;50、第二从动轮;60、限位件;61、限位槽;62、限位凸起;200、电池模组;300、控制器。
本实用新型目的的实现、功能特点及优点将结合实施例,参照附图做进一步说明。
具体实施方式
下面将结合本实用新型实施例中的附图,对本实用新型实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本实用新型的一部分实施例,而不是全部的实施例。基于本实用新型中的实施例,本领域普通技术人员在没有作出创造性劳动前提下所获得的所有其他实施例,都属于本实用新型保护的范围。
需要说明,本实用新型实施例中所有方向性指示(诸如上、下、左、右、前、后……)仅用于解释在某一特定姿态下各部件之间的相对位置关系、运动情况等,如果该特定姿态发生改变时,则该方向性指示也相应地随之改变。
还需要说明的是,当元件被称为“固定于”或“设置于”另一个元件上时,它可以直接在另一个元件上或者可能同时存在居中元件。当一个元件被称为是“连接”另一个元件,它可以是直接连接另一个元件或者可能同时存在居中元件。
另外,在本实用新型中涉及“第一”、“第二”等的描述仅用于描述目的,而不能理解为指示或暗示其相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”的特征可以明示或者隐含地包括至少一个该特征。另外,各个实施例之间的技术方案可以相互结合,但是必须是以本领域普通技术人员能够实现为基础,当技术方案的结合出现相互矛盾或无法实现时应当认为这种技术方案的结合不存在,也不在本实用新型要求的保护范围之内。
如图1和图7所示,本实用新型实施例提供的用于自动导引车的底盘100,包括主动轮10、第一从动轮20、底盘主体30、弹性连接组件40;主动轮10用于为自动导引车1000的移动提供驱动力;第一从动轮20沿自动导引车1000的移动方向设于主动轮10的前侧或后侧;底盘主体30包括主机架31、摆臂32和转动连接组件33,摆臂32通过转动连接组件33转动连接于主机架31,主动轮10和第一从动轮20都安装于摆臂32,且位于转动连接组件33的相对两侧;弹性连接组件40连接于主机架31和摆臂32之间,弹性连接组件40用于始终为主动轮10提供向下的弹力。
采用上述技术方案,底盘主体30被设置为包括主机架31、摆臂32和转动连接组件33,摆臂32通过转动连接组件33转动连接主机架31,主动轮10和第一从动轮20都安装到摆臂32,底盘主体30结构简单,进而使得底盘100的整体结构简单,加工零件少,成本有效降低,装配流程简便,也便于后期维护,同时也减少装配工时,可流水线快速生产,利于大规模量产。
作为一种实施方式,参照图2所示,主机架31包括底板311和架体312,架体312固设于底板311上,转动连接组件33连接于架体312和摆臂32之间。主机架31结构简单,易于加工。具体应用中,通过静应力分析,选择合适的板材用于制造底板311,并将板材厚度压缩到最薄,一方面减轻了主机架31的重量,另一方面降低了支出成本。
作为一种实施方式,架体312为由金属型材制成的支架构件。具体应用中,架体312由方钢型材制成,相对于相关技术中重量较重的材料,减少了重量和成本。
作为一种实施方式,底板311和架体312一体成型。简化装配流程,节省装配用时。
作为一种实施方式,架体312通过焊接工艺安装到底板311上。具体应用中,架体312通过焊接治具、辅助件等焊接到底板311上,保证了架体312的安装精度。当然,具体应用中,架体312也可以通过其他装配工艺安装到底板311上,比如,通过紧固件将架体312安装到底板311上。
作为一种实施方式,参照图2所示,架体312设有第一连接孔3121,摆臂32设有第二连接孔321,转动连接组件33的一端穿设于第一连接孔3121并固定连接架体312,转动连接组件33的另一端穿设第二连接孔321。这样,使得转动连接组件33的一端固定连接架体312,摆臂32连接于转动连接组件33的另一端并能够转动,实现摆臂32相对于架体312的转动。并且,通过转动连接组件33穿设第一连接孔3121和第二连接孔321,将转动连接组件33安装于架体312和摆臂32之间,安装流程简单且快捷。
作为一种实施方式,参照图3至图5所示,转动连接组件33包括铰接轴331、第一轴套332和第二轴套333,第一轴套332和第二轴套333都套设于铰接轴331的外周,第一轴套332与铰接轴331固定连接,第二轴套333与铰接轴331转动连接;第一轴套332穿设第一连接孔3121并固定连接架体312,第二轴套333穿设第二连接孔321。这样,实现转动连接组件33的一端能固定连接于架体312,转动连接组件33的另一端能转动连接于摆臂32。
作为一种实施方式,参照图3和图4所示,转动连接组件33还包括衬套334,衬套334设于铰接轴331和第二轴套333之间。具体应用中,衬套334为无油衬套,用于减少第二轴套333在转动过程中对铰接轴331的摩擦,起到润滑和保护作用。另外,本实施例中,衬套334的数量为两个,两个衬套334间隔设置,可以理解,在其他实施例中,设置一个衬套334也是可以的。
作为一种实施方式,参照图3和图4所示,铰接轴331包括轴体3311和轴盖3312,第一轴套332和第二轴套333都套设于轴体3311的外周,轴盖3312固设于轴体3311的一端部且靠近第二轴套333设置。通过设置轴盖3312,防止第二轴套333从轴体3311之远离第一轴套332的一端脱离于轴体3311,进而带动摆臂32朝远离架体312的一侧倾斜甚至脱落。
作为一种实施方式,摆臂32、转动连接组件33和第一连接孔3121的数量都为两个,两个第一连接孔3121对称设置且同轴,每个摆臂32通过一个转动连接组件33转动连接于一个第一连接孔3121处;主动轮10和第一从动轮20的数量都与摆臂32的数量相同,一个主动轮10和一个第一从动轮20对应一个摆臂32。这样,实现两个摆臂32对称设于主机架31的两侧,每个摆臂32上安装一个主动轮10和一个第一从动轮20,使得底盘100平稳地支撑于支撑面上,比如:地面。并且,将主动轮10和第一从动轮20都安装于摆臂32上,使得底盘100在上下坡时,摆臂32的摆动幅度小于相关技术中主动轮10和第一从动轮20分开单独固定时摆臂的摆动幅度,更有利于底盘100的稳定性。
作为一种实施方式,参照图1和图2所示,底盘100还包括第二从动轮50,第二从动轮50安装于底板311。通过设置第二从动轮50,进一步提高底盘100支撑于支撑面上的平稳性。
作为一种实施方式,第一从动轮20和第二从动轮50都为万向轮。如此,便于底盘100向各个方向移动。
作为一种实施方式,第一从动轮20和第二从动轮50沿自动导引车1000的移动方向设于主动轮10的不同侧。也就是说,第一从动轮20沿自动导引车1000的移动方向设于主动轮10的前侧时,第二从动轮50沿自动导引车1000的移动方向设于主动轮10的后侧;第一从动轮20沿自动导引车1000的移动方向设于主动轮10的后侧时,第二从动轮50沿自动导引车1000的移动方向设于主动轮10的前侧。
作为一种实施方式,第二从动轮50的数量为两个,一个第二从动轮50对应一个摆臂32设置。当然,具体应用中,作为替代的实施方案,第二从动轮50的数量也可以为一个或者三个或者四个,在此不对第二从动轮50的数量进行限制。
作为一种实施方式,弹性连接组件40的一端连接主机架31,弹性连接组件40的另一端连接摆臂32之设有主动轮10的一端,弹性连接组件40用于始终对摆臂32之设有主动轮10的一端提供向下的弹力。这样,使得弹性连接组件40始终对主动轮10提供向下的弹力,一方面确保安装于摆臂32的主动轮10和第一从动轮20能够处于同时着地状态,另一方面为主动轮10提供了向下的压力,使主动轮10抓地更有力,能够有效避免主动轮10发生打滑,同时不再需要通过额外增加自动导引车1000的配重来增加主动轮10的抓地力。具体应用中,弹性连接组件40之远离摆臂32的一端连接于主机架31的架体312。
作为一种实施方式,参照图1和图6所示,弹性连接组件40包括弹簧41和导向杆42,弹簧41套设于导向杆42的外周,弹簧41用于始终对摆臂32之设有主动轮10的一端提供向下的弹力。当然,具体应用中,作为替代的实施方案,弹簧41采用其他弹性部件替代也是可以的,比如弹片。
作为一种实施方式,参照图1和图6所示,弹性连接组件40还包括第一连接件43和第二连接件44,弹簧41和导向杆42都连接于第一连接件43和第二连接件44之间;第一连接件43之远离弹簧41的一端转动连接主机架31,第二连接件44之远离弹簧41的一端转动连接摆臂32之设有主动轮10的一端。这样,避免弹性连接组件40在摆臂32转动过程中对摆臂32产生阻力,有利于摆臂32相对于主机架31转动。
作为一种实施方式,第一连接件43沿主机架31的高度方向设于第二连接件44的上方,弹簧41始终处于压缩状态。这样,实现弹簧41始终对摆臂32之设有主动轮10的一端提供向下的弹力。当然,具体应用中,作为替代的实施方案,第一连接件43沿主机架31的高度方向设于第二连接件44的下方,弹簧41始终处于拉伸状态也是可以的。
作为一种实施方式,弹性连接组件40的数量为两个,每个弹性连接组件40连接于主机架31和一个摆臂32之间。
作为一种实施方式,参照图1和图6所示,底盘100还包括限位件60,限位件60设于导向杆42,限位件60用于限制摆臂32转动的最大幅度。通过设置限位件60,防止摆臂32转动幅度过大而脱离地面。
作为一种实施方式,参照图6所示,导向杆42包括第一杆体421和第二杆体422,第一杆体421的一端连接于第一连接件43,第二杆体422的一端连接于第二连接件44,第二杆体422之远离第二连接件44的一端从第一杆体421之远离第一连接件43的一端插设于第一杆体421内,第一杆体421沿轴向设有限位槽61,第二杆体422之远离第二连接件44的一端设有与限位槽61相匹配的限位凸起62,限位凸起62卡插于限位槽61内,并在摆臂32相对于主机架31转动过程中沿限位槽61滑动,限位槽61和限位凸起62形成限位件60。限位件60的结构简单,便于加工和安装。
进一步地,参照图1和图7所示,本实用新型实施例还提供一种自动导引车1000,包括电池模组200、控制器300和上述用于自动导引车的底盘100,电池模组200和控制器300分别安装于主机架31上,且控制器300分别与电池模组200和主动轮10电性连接。通过采用上述底盘100,整体结构简单,加工零件少,成本有效降低,装配流程简便,也便于后期维护,同时也减少了装配工时,可流水线快速生产,有利于大规模量产。
以上所述仅为本实用新型的优选实施例,并非因此限制本实用新型的专利范围,凡是在本实用新型的实用新型构思下,利用本实用新型说明书及附图内容所作的等效结构变换,或直接/间接运用在其他相关的技术领域均包括在本实用新型的专利保护范围内。
Claims (13)
1.一种用于自动导引车的底盘,其特征在于,包括:
主动轮,所述主动轮用于为自动导引车的移动提供驱动力;
第一从动轮,所述第一从动轮沿所述自动导引车的移动方向设于所述主动轮的前侧或后侧;
底盘主体,所述底盘主体包括主机架、摆臂和转动连接组件,所述摆臂通过所述转动连接组件转动连接于所述主机架,所述主动轮和所述第一从动轮都安装于所述摆臂,且位于所述转动连接组件的相对两侧;
弹性连接组件,所述弹性连接组件连接于所述主机架和所述摆臂之间,所述弹性连接组件用于始终为所述主动轮提供向下的弹力。
2.如权利要求1所述的用于自动导引车的底盘,其特征在于,所述主机架包括底板和架体,所述架体固设于所述底板上,所述转动连接组件连接于所述架体和所述摆臂之间。
3.如权利要求2所述的用于自动导引车的底盘,其特征在于,所述底板和所述架体一体成型。
4.如权利要求2或3所述的用于自动导引车的底盘,其特征在于,所述架体设有第一连接孔,所述摆臂设有第二连接孔,所述转动连接组件的一端穿设于所述第一连接孔并固定连接所述架体,所述转动连接组件的另一端穿设所述第二连接孔。
5.如权利要求4所述的用于自动导引车的底盘,其特征在于,所述转动连接组件包括铰接轴、第一轴套和第二轴套,所述第一轴套和所述第二轴套都套设于所述铰接轴的外周,所述第一轴套与所述铰接轴固定连接,所述第二轴套与所述铰接轴转动连接;
所述第一轴套穿设所述第一连接孔并固定连接所述架体,所述第二轴套穿设所述第二连接孔。
6.如权利要求5所述的用于自动导引车的底盘,其特征在于,所述转动连接组件还包括衬套,所述衬套设于所述铰接轴和所述第二轴套之间;且/或,
所述铰接轴包括轴体和轴盖,所述第一轴套和所述第二轴套都套设于所述轴体的外周,所述轴盖固设于所述轴体的一端部且靠近所述第二轴套设置。
7.如权利要求4所述的用于自动导引车的底盘,其特征在于,所述摆臂、所述转动连接组件和所述第一连接孔的数量都为两个,两个所述第一连接孔对称设置且同轴,每个所述摆臂通过一个所述转动连接组件转动连接于一个所述第一连接孔处;
所述主动轮和所述第一从动轮的数量都与所述摆臂的数量相同,一个所述主动轮和一个所述第一从动轮对应一个所述摆臂。
8.如权利要求7所述的用于自动导引车的底盘,其特征在于,所述底盘还包括第二从动轮,所述第二从动轮安装于所述底板,
并且所述第一从动轮和所述第二从动轮沿所述自动导引车的移动方向设于所述主动轮的不同侧。
9.如权利要求1至3任一项所述的用于自动导引车的底盘,其特征在于,所述弹性连接组件的一端连接所述主机架,所述弹性连接组件的另一端连接所述摆臂之设有所述主动轮的一端,所述弹性连接组件用于始终对所述摆臂之设有所述主动轮的一端提供向下的弹力。
10.如权利要求9所述的用于自动导引车的底盘,其特征在于,所述弹性连接组件包括弹簧和导向杆,所述弹簧套设于所述导向杆的外周,所述弹簧用于始终对所述摆臂之设有所述主动轮的一端提供向下的弹力。
11.如权利要求10所述的用于自动导引车的底盘,其特征在于,所述弹性连接组件还包括第一连接件和第二连接件,所述弹簧和所述导向杆都连接于所述第一连接件和所述第二连接件之间;
所述第一连接件之远离所述弹簧的一端转动连接所述主机架,所述第二连接件之远离所述弹簧的一端转动连接所述摆臂之设有所述主动轮的一端。
12.如权利要求10所述的用于自动导引车的底盘,其特征在于,所述底盘还包括限位件,所述限位件设于所述导向杆,所述限位件用于限制所述摆臂转动的最大幅度。
13.一种自动导引车,其特征在于,包括电池模组、控制器和如权利要求1至12任一项所述的用于自动导引车的底盘,所述电池模组和所述控制器分别安装于所述主机架上,且所述控制器分别与所述电池模组和所述主动轮电性连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221642812.2U CN218317012U (zh) | 2022-06-28 | 2022-06-28 | 自动导引车的底盘及自动导引车 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221642812.2U CN218317012U (zh) | 2022-06-28 | 2022-06-28 | 自动导引车的底盘及自动导引车 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN218317012U true CN218317012U (zh) | 2023-01-17 |
Family
ID=84868513
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202221642812.2U Active CN218317012U (zh) | 2022-06-28 | 2022-06-28 | 自动导引车的底盘及自动导引车 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN218317012U (zh) |
-
2022
- 2022-06-28 CN CN202221642812.2U patent/CN218317012U/zh active Active
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US4105222A (en) | Independent front suspension system | |
| US5062656A (en) | Flexible link assembly for a vehicle suspension system | |
| CN112208673A (zh) | 一种全向运动机器人 | |
| CN114212168A (zh) | 行走机构、底盘及机器人 | |
| CN211617899U (zh) | 驾驶室双扭杆翻转系统 | |
| CN217099554U (zh) | 车轮摇臂结构及动力装置 | |
| CN207931410U (zh) | 控制臂总成及汽车 | |
| CN213108898U (zh) | 一种汽车抗震左右摆臂 | |
| CN115626139B (zh) | 一种雨刮电机安装和传动结构及雨刮总成 | |
| CN209705139U (zh) | 减震器上支座总成及减震器组件 | |
| CN110920758A (zh) | 驾驶室双扭杆翻转系统 | |
| CN216861635U (zh) | 越障底盘装置及具有其的机器人 | |
| CN223058718U (zh) | 一种设有安装夹角的控制臂 | |
| CN211685481U (zh) | 一种后驱减震结构及电动折叠滑板车 | |
| CN202782553U (zh) | 车桥上的减振装置安装结构 | |
| CN217598260U (zh) | 一种汽车抗震型摆臂 | |
| CN222522720U (zh) | 一种用于控制臂的安装支架、副车架结构及车辆 | |
| CN112572601A (zh) | 应用于移动机器人的转向机构及移动机器人 | |
| CN223919050U (zh) | 一种汽车上锻造控制臂总成 | |
| CN219883634U (zh) | 一种新型拖曳臂结构的悬架装置 | |
| CN216508719U (zh) | 一种车身合装定位工装 | |
| CN219947816U (zh) | 一种轻量化汽车减振器支架 | |
| CN219963926U (zh) | 一种弹性钢丝的坦克模型活动悬挂结构 | |
| CN219450890U (zh) | 一种轮式挖掘机平衡油缸限位结构 | |
| CN223314764U (zh) | 一种冲压式汽车悬挂控制臂总成 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |