-
Die vorliegende Erfindung betrifft ein System zum Umgang mit im Massenstrom bewegten Artikeln wie Getränkebehältnissen oder dergleichen.
-
Artikel, wie sie beispielsweise durch Getränkebehältnisse ausgebildet sein können, werden häufig entlang einer Verpackungslinie transportiert, und hierbei ggf. mit mindestens einer Umverpackung versehen. Die mit einer jeweiligen Umverpackung versehenen Artikel bzw. zu einem jeweiligen Gebinde zusammengefassten Getränkebehältnisse können sodann in eine jeweilige auf eine palettierfähige Lage ausgerichtete Vorgruppierung gebracht werden, aus welcher mittels Verdichtung der einzelnen Artikel bzw. Gebinde eine fertige palettierfähige Lage erzeugt wird. Auf einer jeweiligen Palette können eine Vielzahl an palettierfähigen Lagen gestapelt und für den Transport vorbereitet werden.
-
Während der Bearbeitungsschritte bzw. während eines hiermit verbundenen Transportes von Artikeln kann es sein, dass einzelne Artikel während ihres Transportes kippen, womit Probleme bei der Verarbeitung dieser Artikel und einem unterbrechungsfreien Fortführen einzelne Arbeitsschritte einhergehen. Hierbei kann es notwendig sein, einzelne Maschinen oder eine ganze Anlage anzuhalten bzw. kurzzeitig außer Betrieb zu nehmen, bis eine aufgrund eines Kippens einzelner Artikel versursachte Störung beseitigt werden kann. Solche Artikel können ggf. manuell aus der jeweiligen Verarbeitungslinie entnommen werden. Um einzelne Bearbeitungsschritte nicht unterbrechen zu müssen und den personellen Aufwand zur Beseitigung von Störungen nach Möglichkeit gering zu halten, sind aus dem Stand der Technik einzelne Systeme bekannt, welche hierfür einen Manipulator einsetzen.
-
Ein solches System offenbart beispielsweise die
WO 2015/185957 A1 . Das in der WO-Offenlegungsschrift beschriebene System umfasst eine Horizontalfördereinrichtung, auf welcher eine Vielzahl an Flaschen im ungeordneten Massenstrom bewegt wird. Seitlich der Horizontalfördereinrichtung ist ein Roboter angeordnet. Der Roboter kann einzelne Flaschen des ungeordneten Massenstroms, welche gekippt sind, von der Horizontalfördereinrichtung bzw. aus dem ungeordneten Massenstrom entnehmen.
-
Die Praxis hat gezeigt, dass im Verlauf einer Fertigungskette weitere Störungen auftreten können, die sich mittels Vorrichtungen gemäß der WO-Offenlegungsschrift nicht immer zuverlässig beseitigen lassen.
-
Eine Aufgabe der Erfindung kann aus diesem Grunde darin gesehen werden, ein gattungsgemäßes System bzw. eine gattungsgemäße Anlagenaufstellung und ein gattungsgemäßes Verfahren bereitzustellen, welche sich durch eine höhere Flexibilität auszeichnen. Das System soll zudem einen einfachen Aufbau besitzen und kostengünstig hergestellt werden können. Weiter soll das Verfahren einfach und kostengünstig umgesetzt werden können.
-
Die Aufgaben der Erfindung werden durch ein System, eine Anlagenaufstellung und ein Verfahren gelöst, welche die Merkmale in den unabhängigen Ansprüchen besitzen. Weitere vorteilhafte Ausgestaltungen werden durch die Unteransprüche besch rieben.
-
Die Erfindung betrifft ein System zum Umgang mit im Massenstrom bewegten Artikeln wie Getränkebehältnissen oder dergleichen. Das System umfasst eine Fördereinrichtung, über welche eine Vielzahl an Artikeln transportierbar ist. Die eine Fördereinrichtung kann als Horizontalfördereinrichtung ausgebildet sein. Weiter kann die eine Fördereinrichtung als umlaufend geführtes Transportband ausgebildet sein. Artikel können auf dem umlaufend geführten Transportband aufstehen und bei Antrieb des umlaufend geführten Transportbandes bewegt bzw. transportiert werden. Die eine Fördereinrichtung kann mit einer Steuer- und/oder Regeleinheit in Verbindung stehen, welche die eine Fördereinrichtung kontinuierlich antreibt bzw. welche zum kontinuierlichen Betrieb der einen Fördereinrichtung ausgebildet ist.
-
Weiter umfasst das System eine bestimmte Handhabungseinrichtung, welche ausgewählte und über die eine Fördereinrichtung transportierte Artikel, deren jeweilige Längsachse gegenüber einer Horizontalen eine geneigte Orientierung besitzt, aussondern und/oder in eine aufrechte Orientierung überführen kann. Die eine bestimmte Handhabungseinrichtung kann seitlich bzw. neben der einen Fördereinrichtung positioniert sein. Artikel bzw. Getränkebehältnisse, deren jeweilige Längsachse gegenüber einer Horizontalen eine geneigte Orientierung besitzt, können daher ggf. auf der einen Fördereinrichtung nicht aufrecht stehen bzw. auf der einen Fördereinrichtung gekippt sein. Auch kann es sein, dass die eine bestimmte Handhabungseinrichtung als ortsfester Bestandteil des Systems ausgebildet ist bzw. über Schrauben oder dergleichen mit einer Bodenfläche lösbar in Verbindung steht bzw. in einer festen Position gegenüber der einen Fördereinrichtung aufgestellt ist.
-
Bei dem erfindungsgemäßen System ist vorgesehen, dass
die eine bestimmte Handhabungseinrichtung mit einer Steuer- und/oder Regeleinheit in Verbindung steht, wobei die eine bestimmte Handhabungseinrichtung über die Steuer- und/oder Regeleinheit zum Ausführen wenigstens einer zusätzlichen Manipulationsarbeit ansteuerbar ist, welche wenigstens eine zusätzliche Manipulationsarbeit über das Aussondern und/oder Aufrichten der über die eine Fördereinrichtung transportierten ausgewählten Artikel hinausgeht.
-
In der Praxis haben sich hierbei Ausführungsformen bewährt, bei welchen das System
- - wenigstens eine weitere Fördereinrichtung zum Transport einer Vielzahl an Artikeln umfasst, welche wenigstens eine weitere Fördereinrichtung gegenüber der ersten Fördereinrichtung beabstandet ist, wobei die eine bestimmte Handhabungseinrichtung im Rahmen der wenigstens einen zusätzlichen Manipulationsarbeit ausgewählte und über die wenigstens eine weitere Fördereinrichtung transportierte Artikel, deren jeweilige Längsachse gegenüber einer Horizontalen eine geneigte Orientierung besitzt, aussondern und/oder in eine aufrechte Orientierung überführen kann und/oder bei welchem System
- - die eine bestimmte Handhabungseinrichtung im Rahmen der wenigstens einen zusätzlichen Manipulationsarbeit zum Durchführen von Justagearbeiten für die Fördereinrichtung und/oder für wenigstens eine weitere zum Transport einer Vielzahl an Artikeln vorgesehene Fördereinrichtung ausgebildet ist, welche wenigstens eine weitere Fördereinrichtung gegenüber der einen Fördereinrichtung beabstandet ist und/oder bei welchen
- - das System mindestens eine Sensorik zum Feststellen und/oder Erkennen mindestens eines vorbestimmten Gütekriteriums der Vielzahl an über die Fördereinrichtung transportierten Artikeln und/oder einer Vielzahl an über wenigstens eine weitere Fördereinrichtung transportierten Artikeln besitzt, welche wenigstens eine weitere Fördereinrichtung gegenüber der einen Fördereinrichtung beabstandet ist, wobei die eine bestimmte Handhabungseinrichtung unter Berücksichtigung des mittels der mindestens einen Sensorik jeweils festgestellten mindestens einen vorbestimmten Gütekriteriums im Rahmen der wenigstens einen zusätzlichen Manipulationsarbeit zum Aussondern von über die eine Fördereinrichtung und/oder die wenigstens eine weitere Fördereinrichtung transportierten Artikeln ausgebildet ist, welche das mindestens eine vorbestimmte Gütekriterium nicht erfüllen.
-
Mindestens ein vorbestimmtes Gütekriterium kann beispielsweise als eine Soll-Position eines auf die Artikel bzw. Getränkebehältnisse der Vielzahl jeweils aufgebrachten Etikettes ausgebildet sein. Auch kann mindestens ein vorbestimmtes Gütekriterium als Soll-Füllmenge der durch eine Vielzahl an Getränkebehältnisse ausgebildeten Vielzahl an Artikeln ausgebildet sein.
-
In bevorzugten Ausführungsformen kann vorgesehen sein, dass die eine Fördereinrichtung gegenüber der wenigstens einen weiteren Fördereinrichtung eine gegenläufige Transportrichtung für Artikel besitzt. Demnach kann die Vielzahl an Artikeln zunächst über die eine Fördereinrichtung bewegt werden, woraus folgend die Vielzahl an Artikeln umgelenkt und der wenigstens einen weiteren Fördereinrichtung zugeführt wird, welche wenigstens eine weitere Fördereinrichtung gegenüber der einen Fördereinrichtung beabstandet ist.
-
Es kann sein, dass ein Artikel die bestimmte Handhabungseinrichtung mit unterschiedlichen Richtungen mehrmals passiert. Hierbei kann ggf. mittels der mindestens einen Sensorik das mindestens eine vorbestimmte Gütekriterium jeweils festgestellt und/oder erkannt werden. Hierdurch wird ggf. ermöglicht, dass das jeweilige vorbestimmte Gütekriterium aus unterschiedlichen Perspektiven bzw. Blickwickeln festgestellt und/oder erkannt wird. In der Praxis können auch mehrere Sensoren vorgesehen sein, die unterschiedliche Gütekriterien feststellen und/oder erkennen und/oder feststellen und/oder erkennen, ob eine jeweilige Längsachse eines jeweiligen mittels der Fördereinrichtung bewegten Artikels eine aufrechte Orientierung besitzt.
-
Auch ist denkbar, dass der einen Fördereinrichtung in Transportrichtung der ggf. durch Getränkebehältnisse ausgebildeten Artikel eine Blasmaschine, eine Füllmaschine und/oder eine Verschließmaschine zum Verschließen der Behältnisse vorgeordnet sind. Die Blasmaschine kann umrüstbar sein. Vorstellbar ist hierbei, dass Blasformen der Blasmaschine austauschbar sind, so dass Getränkebehältnisse mit unterschiedlichen Formen bzw. Geometrien via die Blasmaschine herstellbar sind.
-
Weiter können die eine Fördereinrichtung und/oder die wenigstens eine weitere Fördereinrichtung mehrere benachbarte Führungsgeländer umfassen, zwischen welchen eine jeweilige Transportspur für Artikel ausgebildet ist. Die eine bestimmte Handhabungseinrichtung kann in denkbaren Ausführungsformen im Rahmen einer Justagearbeit eine relative Beabstandung benachbarter Führungsgeländer der einen Fördereinrichtung zueinander anpassen. Auch ist möglich, dass die eine bestimmte Handhabungseinrichtung im Rahmen einer Justagearbeit eine relative Beabstandung benachbarter Führungsgeländer der wenigstens einen weiteren Fördereinrichtung zueinander anpassen bzw. ändern kann.
-
Die mehreren benachbarten Führungsgeländer können ggf. über mindestens eine Arretierung in ihrer jeweiligen Position gehalten bzw. in ihrer jeweiligen Position festgesetzt sein. Hierbei ist vorstellbar, dass die eine bestimmte Handhabungseinrichtung zum Lösen bzw. Aufheben der mindestens einen Arretierung ausgebildet ist, welche die mehreren benachbarten Führungsgeländer in ihrer jeweiligen Position festsetzt. Auch kann die eine bestimmte Handhabungseinrichtung ggf. zum Festsetzen der mehreren benachbarten Führungsgeländer über die mindestens eine Arretierung ausgebildet sein. Zum Festsetzen und/oder zum Aufheben bzw. Lösen der mindestens einen Arretierung haben sich Ausführungsformen bewährt, bei welchen die bestimmte Handhabungseinrichtung die mindestens eine Arretierung mechanisch betätigt, beispielsweise über ein Werkzeug.
-
Es kann sein, dass die eine bestimmte Handhabungseinrichtung mindestens einen Arbeitsarm umfasst, welcher zum Anpassen des relativen Abstandes benachbarter Führungsgeländer zueinander zwischen jeweilige benachbarte Führungsgeländer eingebracht werden kann und welcher mindestens eine Arbeitsarm zum Verschieben von Führungsgeländern ausgebildet ist. Insbesondere kann der mindestens eine Arbeitsarm zum Einbringen zwischen benachbarte Führungsgeländer in vertikaler Richtung senkbar bzw. mit vertikaler Richtungskomponente nach unten bewegbar ausgebildet sein. Auch kann es sein, dass der mindestens eine Arbeitsarm horizontal bewegt ausgebildet ist, so dass der mindestens eine Arbeitsarm mittels seiner horizontalen Bewegung benachbarte Führungsgeländer zur Anpassung ihres relativen Abstandes zueinander verschieben kann. In bevorzugten Ausführungsformen kann die bestimmte Handhabungseinrichtung genau einen Arbeitsarm umfassen, welcher ggf. aus mehreren relativ zueinander beweglichen Abschnitten gebildet sein kann. Somit kann der mindestens eine Arbeitsarm bzw. der genau eine Arbeitsarm wenigstens zwei und insbesondere mindestens drei Gelenke aufweisen, um eine relative Bewegung der mehreren Abschnitt zueinander zu ermöglichen. Weiter kann ein freier Endbereich des mindestens einen Arbeitsarmes bzw. des genau einen Arbeitsarme um eine Längsachse eines den Endbereich ausbildenden Abschnittes des mindestens einen bzw. genau einen Arbeitsarmes drehbar sein. In einer bevorzugten Ausführungsform kann es sich bei der bestimmten Handhabungseinrichtung um einen Roboter mit mindestens vier und bevorzugt mindestens fünf Achsen handeln.
-
Vorstellbar ist auch, dass die mindestens eine Sensorik zum Feststellen und/oder Erkennen einer Ist-Position der mehreren benachbarten Führungsgeländer ausgebildet ist, wobei die eine bestimmte Handhabungseinrichtung unter Wirkverbindung mit der mindestens einen Sensorik zum Anpassen des relativen Abstandes benachbarter Führungsgeländer zueinander ansteuerbar ist. Bewährt haben sich hierbei Ausführungsformen, bei welchen die mindestens eine Sensorik als mindestens eine optische Sensorik bzw. als mindestens ein Kamerasystem ausgebildet ist. Auch kann es sein, dass die mindestens eine Sensorik bzw. durch mindestens eine Lichtschranke ausgebildet wird. Die mindestens eine Sensorik kann mit einer Steuer- und/oder Regeleinheit in Verbindung stehen, welche Steuer- und/oder Regeleinheit mittels der mindestens einen Sensorik eine jeweilige Ist-Position der mehreren benachbarten Führungsgeländer zumindest näherungsweise in Echtzeit feststellen und/oder erkennen kann.
-
Es ist denkbar, dass die eine bestimmte Handhabungseinrichtung als Gelenkarmroboter oder als Parallelkinematik-Roboter ausgebildet ist. Beispielsweise kann es sein, dass die eine bestimmte Handhabungseinrichtung als Parallelkinematik-Roboter ausgebildet ist, wobei die als Parallelkinematik-Roboter ausgebildete eine bestimmte Handhabungseinrichtung hängend oberhalb einer durch die eine Fördereinrichtung gebildete Transportebene für Artikel positioniert ist. Sofern die eine bestimmte Handhabungseinrichtung als Gelenkarmroboter ausgebildet ist, kann es sein, dass die eine bestimmte als Gelenkarmroboter ausgebildete Handhabungseinrichtung seitlich bzw. neben der ersten Fördereinrichtung positioniert ist. Beispielsweise kann die eine bestimmte Handhabungseinrichtung als Tripod ausgebildet sein. Demnach kann die eine bestimmte Handhabungseinrichtung mittels einer aufeinander abgestimmten Bewegung dreier Arbeitsarme ausgewählte Artikel manipulieren.
-
In vorstellbaren Ausführungsformen kann die eine bestimmte Handhabungseinrichtung wenigstens ein pneumatisches Arbeitswerkzeug besitzen, mittels welchen wenigstens einen pneumatischen Arbeitswerkzeuges die eine bestimmte Handhabungseinrichtung
- a) ausgewählte Artikel zum Aussondern und/oder Überführen in eine aufrechte Orientierung durch Unterdruck erfassen kann und/oder mittels welchen wenigstens einen pneumatischen Arbeitswerkzeuges
- b) die eine bestimmte Handhabungseinrichtung Justagearbeiten für die Fördereinrichtung und/oder für die wenigstens eine weitere Fördereinrichtung durchführen kann und/oder mittels welchen wenigstens einen pneumatischen Arbeitswerkzeuges
- c) die eine bestimmte Handhabungseinrichtung Artikel zum Aussondern durch Unterdruck erfassen kann, welche Artikel das mindestens eine vorbestimmte Gütekriterium nicht erfüllen und/oder mittels welchen wenigstens einen pneumatischen Arbeitswerkzeuges
- d) die eine bestimmte Handhabungseinrichtung weitere Werkzeuge, wie beispielsweise mechanische und für Justagearbeiten ausgebildete Werkzeuge, aufnahmen kann und/oder mittels welchen wenigstens einen pneumatischen Arbeitswerkzeuges
- e) die eine bestimmte Handhabungseinrichtung einen Austausch bzw. einen Formatwechsel von bzw. bei gewissen Fördereinrichtungs- oder Packmaschinenteilen bewirken kann.
-
Es kann weiterhin sein, dass die bestimmte Handhabungseinrichtung mittels des pneumatischen Arbeitswerkzeuges Teile von Artikeln aussondern kann. Unter dem Begriff „Teile von Artikeln“ können beispielsweise Bruchstücke bzw. Scherben von Artikeln verstanden werden, welche bei einem Transport von durch Glasflaschen ausgebildeten Artikeln in der Praxis häufig auf Fördereinrichtungen gefunden werden können.
-
Auch kann es sein, dass die eine bestimmte Handhabungseinrichtung wenigstens ein mechanisches Greifwerkzeug besitzt, mittels welchen wenigstens einen mechanischen Greifwerkzeuges die eine bestimmte Handhabungseinrichtung
- a) ausgewählte Artikel zum Aussondern und/oder Überführen in eine aufrechte Orientierung klemmend erfassen kann und/oder mittels welchen wenigstens einen mechanischen Greifwerkzeuges
- b) die eine bestimmte Handhabungseinrichtung Justagearbeiten für die Fördereinrichtung und/oder für die wenigstens eine weitere Fördereinrichtung durchführen kann und/oder mittels welchen wenigstens einen mechanischen Greifwerkzeuges
- c) die eine bestimmte Handhabungseinrichtung Artikel zum Aussondern klemmend erfassen kann, welche Artikel das mindestens eine vorbestimmte Gütekriterium nicht erfüllen.
-
Es sei hierzu erwähnt, dass die eine bestimmte Handhabungseinrichtung in vorstellbaren Ausführungsformen ein mechanisches Greifwerkzeug und ein pneumatisches Arbeitswerkzeug besitzen kann. Somit kann die eine bestimmte Handhabungseinrichtung zwei Arbeitsarme umfassen, wobei dem pneumatischen Greifwerkzeug und dem mechanischen Greifwerkzeug jeweils ein eigener Arbeitsarm zugeordnet ist. Auch im Hinblick auf das wenigstens eine mechanische Greifwerkzeug ist denkbar, dass die bestimmte Handhabungseinrichtung Teile von Artikeln aufnehmen, anheben und ggf. aussondern kann.
-
In vorstellbaren Ausführungsformen kann es sein, dass die eine Fördereinrichtung und/oder die wenigstens eine weitere Fördereinrichtung als Puffer für Artikel ausgebildet ist und mit einer als Bestandteil des Systems ausgebildeten Steuer- und/oder Regeleinheit in Verbindung steht, wobei die Steuer- und/oder Regeleinheit die eine als Puffer für Artikel ausgebildete Fördereinrichtung und/oder die wenigstens eine weitere als Puffer für Artikel ausgebildete Fördereinrichtung bei einem Aussondern und/oder Aufrichten von Artikeln und/oder bei einem Durchführen einer Justagearbeit zum temporären Speichern von Artikeln ansteuern kann.
-
Denkbar ist es alternativ oder zusätzlich auch, dass bei dem System vorgesehen ist, dass die bestimmte Handhabungseinrichtung eine Weichenfunktion wahrnehmen kann. Somit kann es beispielsweise möglich sein, dass die bestimmte Handhabungseinrichtung an einer Weggabelung angeordnet ist, an der sich ein Artikelstrom in zwei Artikelströme aufteilt, beispielsweise an bzw. im Bereich der vorherig bereits erwähnten weiteren Fördereinrichtung.
-
Durch Umstellen einer Weiche und/oder durch Einsetzen einer Umlenkung (z.B. eines Umlenkblechs) in einen Förderweg auf der Fördereinrichtung mittels der bestimmten Handhabungseinrichtung kann es hierdurch möglich sein, eine Aufteilung eines Artikelstroms zu steuern. Hierbei kann die bestimmte Handhabungseinrichtung auf der ersten Fördereinrichtung ggf. eine der bereits angesprochenen Aufgaben wahrnehmen.
-
Denkbar ist es alternativ oder zusätzlich auch, dass bei dem System vorgesehen ist, dass die bestimmte Handhabungseinrichtung Teile von Artikeln und/oder weitere Rückstände von der ersten und/oder der weiteren Fördereinrichtung entfernt.
-
Dies kann insbesondere außerhalb eines Betriebsmodus erfolgen, in welchem beispielsweise Artikel befördert werden. Als Arbeitswerkzeug hierfür kann das angesprochene pneumatische Arbeitswerkzeug verwendet werden. Alternativ kann als Arbeitswerkzeug ein Besen verwendet werden. Zusätzlich ist es möglich, dass die bestimmte Handhabungseinrichtung auf der ersten Fördereinrichtung eine der bereits angesprochenen Aufgaben wahrnimmt.
-
Weiter kann es sein, dass die mindestens eine Sensorik als mindestens eine optische Sensorik und insbesondere als mindestens ein Kamerasystem ausgebildet ist. Hierbei kann es sein, dass sich ein Erfassungsbereich der mindestens einen insbesondere als mindestens ein Kamerasystem ausgebildeten mindestens einen optischen Sensorik zumindest bereichsweise über die eine Fördereinrichtung und die wenigstens eine weitere Fördereinrichtung erstreckt.
-
Außerdem kann das System ein Magazin umfassen, in welches ausgesonderte Artikel mittels der bestimmten Handhabungseinrichtung eingebracht werden können. Das Magazin kann ggf. seitlich zur einen Fördereinrichtung bzw. zur wenigstens einen weiteren Fördereinrichtung positioniert sein. Sofern eine Fördereinrichtung sowie wenigstens eine weitere Fördereinrichtung vorgesehen sind, kann das Magazin zwischen der einen Fördereinrichtung und der wenigstens einen weiteren Fördereinrichtung positioniert sein.
-
Weiter kann es sein, dass ein zur Entgegennahme von auszusondernden und/oder aufzurichtenden Artikeln und/oder zur Durchführung von Justagearbeiten vorgesehenes Arbeitswerkzeug abnehmbar an der einen bestimmten Handhabungseinrichtung festgesetzt ist.
-
Es kann weiterhin sein, dass das System ein Magazin umfasst, in welchem mindestens zwei Werkzeuge aufgenommen sind. Das Magazin kann zwischen der einen Fördereinrichtung und der wenigstens einen weiteren Fördereinrichtung angeordnet sein. Insbesondere kann den mindestens zwei Werkzeugen ein Platz in dem Magazin zugeordnet sein, welcher jeweilige Platz ggf. in der Steuer- und/oder Regeleinheit hinterlegt ist.
-
Bei den mindestens zwei Werkzeugen kann es sich um mechanische Werkzeuge wie Greifer mit Greiferklauen, Besen, Inbusschlüssel, Sechskantschlüssel und/oder um pneumatische Werkzeuge wie Saugnäpfe unterschiedlicher Größe oder um chemische „Werkzeuge“ (in dem Sinne beispielsweise um Sprühflaschen) wie Schmiermittel für die Bänder der Fördereinrichtungen und/oder um Messinstrumente wie Drehmomentmesser handeln.
-
Bei der einen Fördereinrichtung und der wenigstens einen weiteren Fördereinrichtung kann es sich um Bestandteile genau einer Abfülllinie handeln, wobei die Artikel in Form von Behältern bzw. Getränkebehältnissen auf der einen Fördereinrichtung und zeitlich hierauf folgend auf der wenigstens einen weiteren Fördereinrichtung transportiert werden.
-
Insbesondere ist es möglich, dass die mindestens eine Sensorik und die Steuer- und/oder Regeleinheit dazu ausgebildet sind, freie Positionen (ggf. Flächen, welche nicht mit Artikeln belegt sind) auf der Fördereinrichtung und/oder auf der wenigstens einen weiteren Fördereinrichtung zu erkennen. Auf diese Weise ist es möglich, mittels der bestimmten Handhabungseinrichtung in aufrechte Orientierung überführte Artikel in den freien Positionen anzuordnen bzw. in die freien Positionen einzubringen.
-
Somit ist es ggf. auch möglich ausgewählte Artikel mittels der bestimmten Handhabungseinrichtung von der einen Fördereinrichtung zu entnehmen und in vorherig bereits beschriebenen freien Positionen der wenigstens einen weiteren Fördereinrichtung zu platzieren bzw. in freie Positionen der wenigstens einen weiteren Fördereinrichtung einzubringen.
-
Insbesondere kann es sein, dass ein ausgewählter Artikel von der einen Fördereinrichtung entnommen wird und in einer freien Position der wenigstens einen weiteren Fördereinrichtung platziert wird bzw. in eine freie Position der wenigstens einen weiteren Fördereinrichtung eingebracht wird, wobei die wenigstens eine weitere Fördereinrichtung in einer Bewegungsrichtung der Artikel gegenüber der einen Fördereinrichtung stromabwärts angeordnet ist.
-
Insbesondere kann es sein, dass eine freie Stelle bzw. Position größer ist als eine benötigte Grundfläche bzw. die Fläche eines horizontalen Schnittes durch einen jeweiligen ausgewählten Artikel.. Dies kann erforderlich sein, sofern beispielsweise ein liegender Artikel über einen Saugnapf aufgenommen wird und um ca. 90° gedreht aufgestellt werden soll. In dem Fall kann das Werkzeug und der daran angrenzende Arm der bestimmten Handhabungseinrichtung selbst Freiraum benötigen um den jeweiligen ausgewählten Artikel entgegenzunehmen.
-
Es kann sein, dass das System eine Fördereinrichtung für Artikel, eine Sensorik zur Erfassung falsch orientierter Artikel auf der einen Fördereinrichtung und eine bestimmte Handhabungseinrichtung umfasst, wobei die bestimmte Handhabungseinrichtung falsch orientierte Artikel erfassen kann und diese aussondert oder neu orientiert, wobei in einem Zugriffsbereich der bestimmten Handhabungseinrichtung mindestens eine weitere Artikel fördernde Fördereinrichtung angeordnet ist, auf welcher dieselbe bestimmte Handhabungseinrichtung falsch orientierte Artikel erfassen kann und diese aussondert oder neu orientiert.
-
Die Erfindung betrifft darüber hinaus Anlagenaufstellung zum Befüllen von Artikeln, welche durch Getränkebehältnisse ausgebildet sind. Die Anlagenaufstellung umfasst eine erste Abfüllanlage und mindestens eine zweite Abfüllanlage sowie ein System gemäß einer Ausführungsform der vorherigen Beschreibung. Es ist vorgesehen, dass die eine Fördereinrichtung als Bestandteil der ersten Abfüllanlage ausgebildet ist und dass die wenigstens eine weitere Fördereinrichtung als Bestandteil der zweiten Abfüllanlage ausgebildet ist. Die erste Abfüllanlage kann somit gegenüber der zweiten Abfüllanlage beabstandet sein.
-
Weiter betrifft die Erfindung ein Verfahren zum Umgang mit im Massenstrom bewegten Artikeln wie Getränkebehältnissen oder dergleichen. Merkmale, welche vorhergehend zu diversen Ausführungsformen des Systems bzw. der Anlagenaufstellung beschrieben wurden, können ebenso für das nachfolgend beschriebene Verfahren vorgesehen sein und werden nicht redundant erwähnt. Weiter können nachfolgend beschriebene Merkmale, welche diverse Ausführungsformen des Verfahrens betreffen, für das vorhergehend bereits beschriebene System bzw. die vorhergehend bereits beschriebene Anlagenaufstellung vorgesehen sein.
-
Im Rahmen des erfindungsgemäßen Verfahrens ist vorgesehen, dass eine Vielzahl an Artikeln in einem Massenstrom transportiert wird. Insbesondere kann die Vielzahl an Artikeln mit identischer Transportrichtung in dem einen Massenstrom transportiert werden.
-
Weiter werden einzelne ausgewählte Artikel aus der Vielzahl über eine bestimmte Handhabungseinrichtung ausgesondert und/oder aufgerichtet, deren jeweilige Längsachse gegenüber einer Horizontalen eine geneigte Orientierung eingenommen hat. Bei den ausgewählten Artikeln der Vielzahl kann es sich daher um Artikel handeln, die gekippt bzw. liegend transportiert werden.
-
Es ist weiterhin vorgesehen, dass zeitlich vor und/oder zeitlich nach dem Aussondern und/oder Aufrichten der einzelnen ausgewählten Artikel die eine bestimmte Handhabungseinrichtung wenigstens eine zusätzliche Manipulationsarbeit durchführt, welche wenigstens eine zusätzliche Manipulationsarbeit über das Aussondern und/oder Aufrichten der in einem Massenstrom transportierten ausgewählten Artikel hinausgeht.
-
In der Praxis haben sich Ausführungsformen bewährt, bei welchen im Rahmen der wenigstens einen zusätzlichen Manipulationsarbeit mindestens einer der nachfolgenden Schritte über die eine bestimmte Handhabungseinrichtung durchgeführt wird:
- - Aussondern und/oder Aufrichten einzelner ausgewählter Artikel aus wenigstens einen weiteren Vielzahl, welche weitere Vielzahl in wenigstens einem weiteren Massenstrom transportiert wird, der gegenüber dem einen Massenstrom beabstandet bewegt wird und welche jeweilige Längsachse der ausgewählten Artikel der wenigstens einen weiteren Vielzahl gegenüber einer Horizontalen eine geneigte Orientierung eingenommen hat und/oder
- - Durchführen einer Justagearbeit für eine die Vielzahl an Artikeln im Massenstrom transportierende Fördereinrichtung und/oder für wenigstens eine weitere Fördereinrichtung, welche gegenüber der die Vielzahl an Artikeln im Massenstrom transportierenden Fördereinrichtung beabstandet ist und/oder
- - Feststellen und/oder Erkennen mindestens eines vorbestimmten Gütekriteriums der Vielzahl an Artikeln und/oder wenigstens einer weiteren Vielzahl an Artikeln, die gegenüber dem einen Massenstrom beabstandet in wenigstens einem weiteren Massenstrom bewegt wird und Aussondern von Artikeln des einen Massenstroms und/oder des wenigstens einen weiteren Massenstroms, welche auszusondernden Artikel das mindestens eine vorbestimmte Gütekriterium nicht erfüllen und/oder
- - Entfernen von Artikelresten und/oder Schmutz von der einen Fördereinrichtung und/oder von wenigstens einer weiteren Fördereinrichtung, welche gegenüber der einen Fördereinrichtung beabstandet ist.
-
Der wenigstens eine weitere Massenstrom kann gegenüber dem einen Massenstrom ggf. mit einer parallelen sowie identischen oder gegenläufigen Transportrichtung bewegt werden.
-
In vorstellbaren Ausführungsformen kann es sein, dass im Rahmen der Justagearbeit ein relativer Abstand eine jeweilige Transportspur für Artikel bildender unmittelbar benachbarter Führungsgeländer der einen Fördereinrichtung und/oder der wenigstens einen weiteren Fördereinrichtung über die eine bestimmte Handhabungseinrichtung angepasst wird. Die eine bestimmte Handhabungseinrichtung bzw. ein Arbeitsarm der einen bestimmten Handhabungseinrichtung kann hierzu zwischen unmittelbar benachbarte Führungsgeländer eintauchen und die unmittelbar benachbarten Führungsgeländer hierauf folgend relativ zueinander verschieben.
-
Zum relativen Verschieben kann der Arbeitsarm in horizontaler Richtung bewegt bzw. in horizontaler Richtung verfahren werden. Weiter kann es sein, dass im Rahmen der Justagearbeit mindestens eine unmittelbar benachbarten und eine jeweilige Transportspur für Artikel bildenden Führungsgeländern zugeordnete Arretierung gelöst bzw. aufgehoben wird.
-
Auch kann das relative Verschieben mittels des vorherig bereits erwähnten pneumatischen Arbeitswerkzeuges durchgeführt werden, indem beispielsweise ein Saugnapf an einem Führungsgeländer angreift und dieses ggf. zeitlich hierauf folgend anhebt und sodann versetzt. Zum Versetzen kann das pneumatische Arbeitswerkzeug selbst oder ein weiteres Werkzeug oder der Arbeitsarm selbst das Führungsgeländer kontaktieren und eine seitliche Kraft auf das Führungsgeländer ausüben.
-
Denkbar ist darüber hinaus, dass im Rahmen der Justagearbeit wenigstens eine Arretierung für eine jeweilige Transportspur für Artikel bildender unmittelbar benachbarter Führungsgeländer der einen Fördereinrichtung und/oder der wenigstens einen weiteren Fördereinrichtung über die eine bestimmte Handhabungseinrichtung gelöst wird. Die eine bestimmte Handhabungseinrichtung kann hierzu über ein Arbeitswerkzeug verfügen, welches ggf. an einem freien Endbereich eines Arbeitsarmes der einen bestimmten Handhabungseinrichtung angeordnet ist. Das Arbeitswerkzeug kann mit der Arretierung und/oder mit einem zum Lösen bzw. Aufheben der wenigstens einen Arretierung vorgesehenem Betätigungsmittel mechanisch in Eingriff gebracht werden und zum Lösen bzw. Aufheben der wenigstens einen Arretierung über die eine bestimmte Handhabungseinrichtung rotierend bewegt werden.
-
Weiter kann es sein, dass es sich bei der einen Fördereinrichtung und/oder der wenigstens einen weiteren Fördereinrichtung um einen Puffer für Artikel handelt, wobei die eine Fördereinrichtung und/oder die wenigstens eine weitere Fördereinrichtung bei einem Aussondern und/oder Aufrichten von Artikeln und/oder bei einem Durchführen einer Justagearbeit temporär Artikel speichert. Die eine Fördereinrichtung und/oder die wenigstens eine weitere Fördereinrichtung kann somit bei einem Aussondern und/oder Aufrichten von Artikeln zum Speichern von Artikeln angesteuert werden. Es ist denkbar, dass ein mittels der einen Fördereinrichtung bewegter ausgewählter Artikel ausgesondert und/oder aufgerichtet wird, wobei die wenigstens eine weitere Fördereinrichtung zeitlich während des Aufrichtens und/oder Aussonderns des mittels der einen Fördereinrichtung bewegten ausgewählten Artikels zum Speichern von Artikeln angesteuert wird. Weiter kann es sein, dass ein mittels der wenigstens einen weiteren Fördereinrichtung bewegter ausgewählter bzw. nicht aufrecht stehender Artikel ausgesondert und/oder aufgerichtet wird, wobei die eine Fördereinrichtung zeitlich während des Aufrichtens und/oder Aussonderns des mittels der wenigstens einen weiteren Fördereinrichtung bewegten ausgewählten bzw. nicht aufrecht stehenden Artikels zum Speichern von Artikeln angesteuert wird.
-
Auch kann das vorbestimmte Gütekriterium über mindestens eine optische Sensorik und insbesondere mindestens ein Kamerasystem festgestellt und/oder erkannt werden. Bei dem vorbestimmten Gütekriterium kann es sich beispielweise um einen vorbestimmten Sitz von Etiketten handeln, welche auf jeweilige durch Getränkebehältnisse ausgebildete Artikel aufgebracht sind. Weiter kann es sein, dass es sich bei dem vorbestimmten Gütekriterium einen vordefinierten Soll-Füllstand für die durch Getränkebehältnisse ausgebildeten Artikel handelt.
-
Weiter kann es sein, dass das vorbestimmte Gütekriterium als Markierung ausgebildet ist, welche zumindest mittelbar von einer Inspektionsvorrichtung auf einen jeweiligen Artikel aufgebracht wurde, beispielsweise von einem Wanddickenmessgerät, welches stromaufwärts im Bereich einer Blasmaschine angeordnet ist. Stellt dieses beispielsweise fest, dass eine Wanddicke bzw. Wandstärke eines jeweiligen Artikels an einer bestimmten Position zu gering ist, kann von ihr ein Signal an eine Steuer- und/oder Regeleinheit ausgegeben werden, welche eine Markierungsarbeit für einen beispielsweise der Inspektionsvorrichtung nachgeordneten Druckkopf auslöst. Die Markierung kann auch als elektronische Markierung ausgebildet sein, beispielsweise wenn die Steuer- und/oder Regeleinheit den jeweiligen Artikel bis zu einer Position, welche sich in einem Erfassungsbereich der bestimmten Handhabungseinrichtung befindet, nachverfolgen kann.
-
Zudem kann es sein, dass ausgesonderte Artikel mittels der mindestens einen bestimmten Handhabungseinrichtung in ein Magazin eingebracht werden.
-
Im Folgenden sollen Ausführungsbeispiele die Erfindung und ihre Vorteile anhand der beigefügten Figuren näher erläutern. Die Größenverhältnisse der einzelnen Elemente zueinander in den Figuren entsprechen nicht immer den realen Größenverhältnissen, da einige Formen vereinfacht und andere Formen zur besseren Veranschaulichung vergrößert im Verhältnis zu anderen Elementen dargestellt sind.
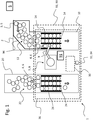
- 1 zeigt eine schematische Draufsicht auf eine erste Ausführungsform eines erfindungsgemäßen Systems;
- 2 zeigt eine schematische Draufsicht auf eine zweite Ausführungsform eines erfindungsgemäßen Systems;
- 3 zeigt eine schematische Seitenansicht einer dritten Ausführungsform eines erfindungsgemäßen Systems;
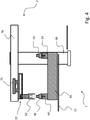
- 4 zeigt eine schematische Seitenansicht der Ausführungsform des Systems aus 3 unter Verdeutlichung weiterer Aspekte;
- 5 zeigt eine schematische Seitenansicht der Ausführungsform des Systems aus den 3 und 4 unter Verdeutlichung weiterer Aspekte;
- 6 zeigt im Flussdiagramm einzelne Schritte, wie sie bei einer denkbaren Ausführungsform des erfindungsgemäßen Verfahrens vorgesehen sein können.
-
Für gleiche oder gleich wirkende Elemente der Erfindung werden identische Bezugszeichen verwendet. Ferner werden der Übersicht halber nur Bezugszeichen in den einzelnen Figuren dargestellt, die für die Beschreibung der jeweiligen Figur erforderlich sind. Die dargestellten Ausführungsformen stellen lediglich Beispiele dar, wie die Erfindung ausgestaltet sein kann und stellen keine abschließende Begrenzung dar.
-
1 zeigt eine schematische Draufsicht auf eine erste Ausführungsform eines erfindungsgemäßen Systems 1. Das System 1 ist vorgesehen zum Umgang mit Artikeln 3, welche vorliegend durch Getränkebehältnisse 5 ausgebildet sind.
-
Hierzu umfasst das System 1 eine Fördereinrichtung 10 sowie eine weitere Fördereinrichtung 20. Die Fördereinrichtung 10 und die weitere Fördereinrichtung 20 besitzen parallele Transportrichtungen für die durch Getränkebehältnisse 5 bzw. Flaschen ausgebildeten Artikel 3. Die Transportrichtungen sind jeweils mittels Pfeildarstellung angedeutet. Der einen Fördereinrichtung 10 werden Artikel 3 bzw. Getränkebehältnisse 5 über einen Querförderer 2 in einem Massenstrom 12 zugeführt. Nach Richtungswechsel bzw. Umlenkung um 90° über Geländer 96 wird der eine Massenstrom 12 auf der einen Fördereinrichtung 10 weiterbewegt, wobei die einzelnen Artikel 3 bzw. Getränkebehältnisse 5 zwischen mehrere benachbarte Führungsgeländer 14 der einen ersten Fördereinrichtung 10 gelangen. Die Führungsgeländer 14 der einen ersten Fördereinrichtung 10 verlaufen jeweils parallel zur Transportrichtung der einen ersten Fördereinrichtung 10, wobei unmittelbar benachbarte Führungsgeländer 14 eine jeweilige Transportspur für eine jeweilige Reihe an Artikeln 3 bzw. Getränkebehältnisse 5 ausbilden. Die Fördereinrichtung 10 ist als Horizontalfördereinrichtung ausgebildet und besitzt ein umlaufend geführtes und angetriebenes Transportband, auf welchem die Artikel 3 bzw. Getränkebehältnisse 5 aufstehen. 1 lässt zudem erkennen, dass die Führungsgeländer 14 lediglich abschnittsweise entlang einer Längserstreckung der einen Fördereinrichtung 10 positioniert sind, so dass die Artikel 3 bzw. Getränkebehältnisse 5 bei Übertritt auf die eine Fördereinrichtung 10 zunächst im ungeordneten Massenstrom 12 bewegt werden. Die Führungsgeländer 14 können sich bis an oder in einen hier nicht gezeigten Packer 52 (vgl. 2) erstrecken.
-
Seitlich der einen Fördereinrichtung 10 ist eine als Bestandteil des Systems 1 ausgebildete bestimmte Handhabungseinrichtung 7 positioniert, die im Ausführungsbeispiel aus 1 als Gelenkarmroboter 8 bzw. Mehrachsroboter ausgebildet ist. Die Handhabungseinrichtung 7 bzw. der Gelenkarmroboter 8 besitzt hierbei einen Arbeitsarm 9, welcher gehoben und gesenkt, seitlich bewegt sowie relativ zur einen Fördereinrichtung 10 verschwenkt werden kann. Ein Arbeitsbereich oder Zugriffsbereich 92 der Handhabungseinrichtung 7 bzw. des Arbeitsarmes 9 erstreckt sich hierbei zumindest abschnittsweise über die eine Fördereinrichtung 10. Im Ausführungsbeispiel aus 1 erstreckt sich ein Arbeitsbereich der bestimmten Handhabungseinrichtung 7 bzw. des Arbeitsarmes 9 über einen Bereich der einen Fördereinrichtung 10, in welchem die Artikel 3 bzw. Getränkebehältnisse 5 im ungeordneten Massenstrom 12 transportiert werden sowie über einen Bereich, in welchem die Artikel 3 bzw. Getränkebehältnisse 5 bereits in mehrere benachbarten parallelen Reihen über die Führungsgeländer 14 eingeteilt sind. An seinem freien Endbereich ist am Arbeitsarm 9 der bestimmten Handhabungseinrichtung 7 bzw. des Gelenkarmroboters 8 ein pneumatisches Arbeitswerkzeug 62 (vgl. 3) angeordnet, welches mittels der einen Fördereinrichtung 10 transportierte einzelne Artikel 3 bzw. Getränkebehältnisse 5 pneumatisch erfassen und zeitlich nach einer noch beschriebenen Manipulation wieder freigeben kann. Zu erkennen ist weiterhin eine Steuer- und/oder Regeleinheit S, welche mit der bestimmten Handhabungseinrichtung 7 in Verbindung steht. In diesem Beispiel ist das Werkzeug ein Saugnapf aus einem elastischen Material, welches sich den Konturen der Artikel 3 bereichsweise anpassen kann.
-
Das System 1 umfasst zudem eine weitere Fördereinrichtung 20, auf welcher eine Vielzahl an Artikeln 3 bzw. Getränkebehältnissen 5 in einem weiteren Massenstrom 22 transportiert werden. Die weitere Fördereinrichtung 20 bewegt die Artikel 3 bzw. Getränkebehältnisse 5 hierbei zunächst im ungeordneten Massenstrom. Hierauf werden die Artikel 3 bzw. Getränkebehältnisse 5 über mehrere benachbarte und parallel zueinander orientierte Führungsgeländer 24 der weiteren Fördereinrichtung 20 in mehrere Reihen eingeteilt, welche mehreren Reihen parallel zueinander bewegt werden. Die Transportrichtung der einen Fördereinrichtung 10 ist parallel zur Transportrichtung der weiteren Fördereinrichtung 20 orientiert. Die bestimmte Handhabungseinrichtung 7 bzw. der Gelenkarmroboter 8 ist zwischen der einen Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 positioniert.
-
Wie 1 erkennen lässt, befindet sich ein nicht aufrecht stehendes Getränkebehältnis 6 zwischen benachbarten Führungsgeländern 14 der ersten Fördereinrichtung 10. Zur problemfreien Weiterverarbeitung der Artikel 3 bzw. Getränkebehältnisse 5 ist es notwendig, dass sämtliche Artikel 3 bzw. Getränkebehältnisse 5 die erste Fördereinrichtung 10 in aufrechter Orientierung bzw. stehend verlassen. Um dies gewährleisten zu können, umfasst das System 1 aus dem Ausführungsbeispiel aus 1 eine optische Sensorik 32, welche als Kamerasystem 34 ausgebildet ist und mit der Steuer- und/oder Regeleinheit S in Verbindung steht. Ein Erfassungsbereich der optischen Sensorik 32 bzw. des Kamerasystems 34 ist unter Verweis mit Ziffer 36 dargestellt. Die Steuer- und/oder Regeleinheit S verfügt über eine Bildauswertung, so dass die Steuer- und/oder Regeleinheit S unter Zuhilfenahme der optischen Sensorik 32 bzw. des Kamerasystems 34 nicht aufrecht stehende Getränkebehältnisse 6 als ausgewählte Artikel 4 erkennen kann. Sofern die Steuer- und/oder Regeleinheit S ein solches nicht aufrecht stehendes Getränkebehältnis 6 erkennt, wird die bestimmte Handhabungseinrichtung 7 angesteuert, um das nicht aufrecht stehende Getränkebehältnis 6 bzw. den ausgewählten Artikel 4 durch Unterdruck zu erfassen, aus dem einen Massenstrom 12 der einen Fördereinrichtung 10 zu entnehmen und hierauf in das Magazin 30 zu überführen. Zum Überführen des jeweiligen ausgewählten Artikels 4 bzw. des jeweiligen nicht aufrecht stehenden Getränkebehältnisses 6 in das Magazin 30 wird der Arbeitsarm 9 der bestimmten Handhabungseinrichtung 7 bzw. des Gelenkarmroboters 8 geschwenkt.
-
Der Erfassungsbereich 36 der optischen Sensorik 32 bzw. des Kamerasystems 34 erstreckt sich zudem abschnittsweise über die weitere Fördereinrichtung 20. Auch auf der weiteren Fördereinrichtung 20 befindet sich ein solcher ausgewählter Artikel 4 bzw. ein solches nicht aufrecht stehendes Getränkebehältnis 6. Gelangt der ausgewählte Artikel 4 bzw. das nicht aufrecht stehende Getränkebehältnis 6, welches mittels der weiteren Fördereinrichtung 20 transportiert wird, in den Erfassungsbereich 36 der optischen Sensorik 32, so ist die Steuer- und/oder Regeleinheit S in der Lage, dieses nicht aufrecht stehende Getränkebehältnis 6 bzw. diesen ausgewählten Artikel 4 mittels geeigneter Bildauswertung zu erkennen. Sofern die Steuer- und/oder Regeleinheit S ein solches nicht aufrecht stehendes und mittels der weiteren Fördereinrichtung 20 bewegtes Getränkebehältnis 6 erkennt, wird die bestimmte Handhabungseinrichtung 7 angesteuert, um das nicht aufrecht stehende Getränkebehältnis 6 bzw. den ausgewählten Artikel 4 durch Unterdruck zu erfassen, aus dem weiteren Massenstrom 22 der weiteren Fördereinrichtung 20 zu entnehmen und hierauf in das Magazin 30 zu überführen. Auch zum Überführen eines nicht aufrecht stehenden und mittels der weiteren Fördereinrichtung 20 transportierten Getränkebehältnisses 6 wird der Arbeitsarm 9 der bestimmten Handhabungseinrichtung 7 bzw. des Gelenkarmroboters 8 geschwenkt.
-
1 zeigt zudem, dass sich der Erfassungsbereich 36 der optischen Sensorik 32 über einen jeweiligen Bereich bzw. Abschnitt der ersten Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 erstreckt, in welchem jeweilige Führungsgeländer 14 bzw. 24 zum Bewegen der Artikel 3 bzw. Getränkebehältnisse 5 in parallelen Reihen positioniert sind. Darüber hinaus erstreckt sich der Erfassungsbereich 36 der optischen Sensorik 32 über einen jeweiligen Bereich bzw. Abschnitt der ersten Fördereinrichtung 10 und der weiteren Fördereinrichtung 20, welcher den jeweiligen Führungsgeländern 14 bzw. 24 in einer Transportrichtung der Artikel 3 bzw. der Getränkebehältnisse 5 vorgeordnet ist und innerhalb dessen die Artikel 3 bzw. Getränkebehältnisse 5 im ungeordneten Massenstrom transportiert werden. Die bestimmte Handhabungseinrichtung 7 kann somit bei Bedarf nicht aufrecht stehende und zwischen unmittelbar benachbarten Führungsgeländern 14 bzw. 24 bewegte Getränkebehältnisse 6 von der ersten Fördereinrichtung 10 bzw. von der zweiten Fördereinrichtung 20 entnehmen und ggf. in das Magazin 30 überführen. Weiter kann die bestimmte Handhabungseinrichtung 7 bei Bedarf nicht aufrecht stehende Getränkebehältnisse 6 vor dem Eintritt in durch unmittelbar benachbarte Führungsgeländer 14 bzw. 24 gebildete Transportspuren von der ersten Fördereinrichtung 10 bzw. der weiteren Fördereinrichtung 20 entgegennehmen und ggf. in das Magazin 30 überführen. Vorteilhafterweise kann hierdurch gewährleistet werden, dass die bestimmte Handhabungseinrichtung 7 selbst bei einer Vielzahl an nicht aufrecht stehenden und durch die erste Fördereinrichtung 10 bzw. die weitere Fördereinrichtung 20 transportierten Getränkebehältnissen 6 sämtliche dieser nicht aufrecht stehenden Getränkebehältnisse 6 entgegennehmen und ggf. in das Magazin 30 überführen kann.
-
Es wäre auch denkbar, innerhalb des Zugriffsbereichs 92 ein weiteres Speichermagazin in Form eines Förderers aufzustellen (nicht gezeigt), auf welchem die Artikel 3 in aufrechter Orientierung von der bestimmten Handhabungseinrichtung 7 abgelegt werden. Durch Anschluss des Speichermagazins an die eine Fördereinrichtung 10 und/oder an die weitere Fördereinrichtung 20 wäre eine Einschleusung der Artikel 3 zu einem Zeitpunkt möglich, bei welchem wenig oder kein Staudruck vorhanden oder eine Lücke im Artikelstrom vorhanden ist. Das Vorhandensein einer freien Stelle oder Lücke kann ebenfalls von der optischen Sensorik 32 erkannt werden. Insbesondere ist daran gedacht, die Artikel 3, welche die Gütekriterien erfüllen, auf das weitere Speichermagazin zu stellen und die Artikel 3, welche ein Gütekriterium nicht erfüllen, in das Magazin 30 abzulegen oder zu werfen. (nicht gezeigt).
-
Aufgrund einer auf der Steuer- und/oder Regeleinheit S hinterlegten Bildauswertung, kann unter Zuhilfenahme der optischen Sensorik 32 bzw. des Kamerasystems 34 eine jeweilige Ist-Position eines nicht aufrecht stehenden Getränkebehältnisses 6 zumindest näherungsweise in Echtzeit erkannt werden, so dass die bestimmte Handhabungseinrichtung 7 das jeweilige nicht aufrecht stehende Getränkebehältnis 6 unter fortlaufendem Antrieb der einen Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 an der jeweiligen Ist-Position entgegennehmen und ggf. in das Magazin 30 überführen kann. Die eine Fördereinrichtung 10 sowie die weitere Fördereinrichtung 20 können somit selbst zeitlich während einer Entnahme eines jeweiligen nicht aufrecht stehenden Getränkebehältnisses 6 bzw. ausgewählten Artikels 4 von der einen Fördereinrichtung 10 oder der weiteren Fördereinrichtung 20 Artikel 3 bzw. Getränkebehältnisse 5 ohne Unterbrechung transportieren.
-
Es sei weiterhin erwähnt, dass die Steuer- und/oder Regeleinheit S mittels der optischen Sensorik 32 bzw. mittels des Kamerasystems 34 feststellen kann, ob die Artikel 3 bzw. Getränkebehältnisse 5 vorgegebene Gütekritierien erfüllen. Zu diesen Gütekritierien zählen eine vorgegebene Soll-Position eines auf die Getränkebehältnisse 5 jeweils aufgebrachten Haftetikettes sowie ein vorgegebener Soll-Füllstand der Getränkebehältnisse 5 mit Flüssigkeit. Sofern die Steuer- und/oder Regeleinheit S über die optische Sensorik 32 bzw. über das Kamerasystem 34 feststellt, dass ein mittels der einen Fördereinrichtung 10 oder der weiteren Fördereinrichtung 20 transportiertes Getränkebehältnis 5 mindestens ein vorgegebenes Gütekriterium nicht erfüllt, kann dieses jeweilige Getränkebehältnis 5 als ausgewählter Artikel 4 gemäß vorheriger Beschreibung durch die bestimmte Handhabungseinrichtung 7 entgegengenommen und ggf. in das Magazin 30 überführt bzw. ausgesondert werden.
-
Weiter können die eine erste Fördereinrichtung 10 und die weitere Fördereinrichtung 20 als Bestandteil unterschiedlicher und in den Figuren vorliegender Patentanmeldung nicht gesamthaft dargestellter Abfüllanlagen ausgebildet sein.
-
Weiterhin ist mit Bezugszeichen 91 ein Werkzeugmagazin gezeigt, in welchem verschiedene Werkzeuge gelagert werden können und welches im Zugriffsbereich 92 der bestimmten Handhabungseinrichtung 7 angeordnet ist.
-
Werkzeuge können beispielsweise Greifer mit mindestens zwei Greifklauen zur Aufnahme von nicht aufrecht stehenden Getränkebehältnissen 6 sein. Die Greifer können vom jeweiligen zu verarbeitenden nicht aufrecht stehenden Getränkebehältnis 6 abhängige Maße aufweisen. Ein weiteres Werkzeug kann ein Schraubschlüssel, beispielsweise in Form eines Inbus oder Kreuzschlitzes, sein. Ein weiteres Werkzeug kann ein Sauggreifer sein.
-
Es ist aber auch möglich, dass mit einem Sauggreifer sowohl Artikel 3 bzw. Behälter gegriffen und manipuliert (z.B. ausgesondert oder aufgestellt) werden als auch dass andere Werkzeuge für andere Aufgaben aus dem Magazin 91 entnommen werden können.
-
Über die Steuer- und/oder Regeleinheit S kann die bestimmte Handhabungseinrichtung 7 zur Entnahme eines geeigneten Werkzeugs angesteuert werden. In der Steuer- und/oder Regeleinheit können zudem Informationen abgelegt sein, welche die Position des Magazins 91 bzw. des jeweiligen im Magazin 91 aufgenommenen Werkzeuges betreffen.
-
Der Zugriffsbereich 92 ist der Bereich, in welchem die bestimmte Handhabungseinrichtung 7 Gegenstände, wie z.B. Führungsgeländer 14 und Artikel 3 handhaben kann, ohne dass die bestimmte Handhabungseinrichtung 7 aus einer in den Figuren vorliegender Patentanmeldung nicht mit dargestellten und mit der Aufstellfläche ortsfest in Verbindung stehenden Verankerung gelöst werden muss, Der Zugriffsbereich 92 kann im Fall der Ausbildung der bestimmten Handhabungseinrichtung 7 als Gelenkarmroboter beispielsweise im Wesentlichen kugelförmig bzw. rund (von oben betrachtet) sein (nicht gezeigt). Im Fall einer Portalbauweise (nicht gezeigt) der bestimmten Handhabungseinrichtung 7, kann der Zugriffsbereich 92 im Wesentlichen quaderförmig bzw. rechteckig sein.
-
Im Zugriffsbereich 92 der bestimmten Handhabungseinrichtung 7 ist zumindest ein Teil der ersten Fördereinrichtung 10 angeordnet. Insbesondere kann ein Teil der zweiten Fördereinrichtung 20 im Zugriffsbereich 92 angeordnet sein. Weiterhin kann ein Magazin 30 für auszusondernde Artikel 3 im Zugriffsbereich 92 angeordnet sein.
-
Es kann auch ein weiteres, nicht gezeigtes Magazin im Zugriffsbereich 92 angeordnet sein, in welchem ausgesonderte Artikel 3 eines anderen Typs oder Formats gesammelt werden. Insbesondere sind im Fall von zwei Magazinen diese jeweils einer anderen bzw. eigenen Fördereinrichtung zugeordnet.
-
Sie können auch den Artikeln 3 derselben Fördereinrichtung 10 zugeordnet sein, um beispielsweise bei einem vollen Magazin 30 automatisch Artikel 3 in ein weiteres Magazin aussondern zu können, während das volle Magazin durch einen Bediener oder eine weitere Handhabungseinrichtung gewechselt (entleert und zurückgestellt) wird.
-
Insbesondere überwacht die optische Sensorik 32 zusätzlich den Befüllungsgrad des Magazins 30 oder der Magazine. Wird ein gewisser Maximalfüllstand erkannt, wird ein Signal an die Steuer- und/oder Regeleinheit S übermittelt, welche Maßnahmen zur Beseitigung des Problems einleitet (Fehlermeldung an Bediener, Anweisung an bestimmte Handhabungseinrichtung 7, Artikel 3 in ein anderes Magazin auszusondern).
-
Positionszeichen 93 kennzeichnet einen Schutz, dessen Ausmaße hier ungefähr denen des Zugriffsbereichs 92 entsprechen, er kann aber auch größer als der Zugriffsbereich 92 ausgebildet sein bzw. den Zugriffsbereich 92 ggf. vollständig aufnehmen. Der Schutz wird von einer Einhausung beispielsweise in Form eines Gitters gebildet, welches verhindert, dass ein Bediener während des Betriebs in den Zugriffsbereich 92 gelangt. Der Zugriffsbereich 92 kann insbesondere eine Türe aufweisen, durch die ein Bediener hindurchtreten kann und welche bei laufendem Betrieb des Systems 1 ggf. vollautomatisch verriegelt wird. Weiterhin ist es möglich, dass der Schutz eine Öffnung, ggf. mit einer Tür, für den Austausch des Magazins 30 aufweist.
-
Alternativ können die Artikel 3 über eine nicht dargestellte Rutsche aus dem Zugriffsbereich 92 der bestimmten Handhabungseinrichtung 7 entfernt werden.
-
Der Dimensionierung des Arbeitsarmes 9 ist im Hinblick auf 1 lediglich schematisch zu verstehen, so dass der Arbeitsarm 9 in der Praxis verhältnismäßig eine größere Dimensionierung haben kann, als sich aus der schematischen Darstellung aus 1 ergibt.
-
2 zeigt eine schematische Draufsicht auf eine zweite Ausführungsform eines erfindungsgemäßen Systems 1. Mittels des Systems 1 aus dem Ausführungsbeispiel aus 2 können aus Vorformlingen Getränkebehältnisse 5 (vgl. 1) hergestellt werden, die Getränkebehältnisse 5 zudem befüllt und verschlossen, zu einem jeweiligen Gebinde zusammengefasst und auf einer zugeordneten Palette abgesetzt werden.
-
Hierzu umfasst die Vorrichtung 1 eine Temperiereinrichtung 40, mittels welcher Temperiereinrichtung 40 Preforms mit Wärmeenergie beaufschlagt werden. Die mit Wärmeenergie beaufschlagten Preforms werden hierauf folgend einer Blasmaschine 42 zugeführt, welche aus den erwärmten Preforms Getränkebehältnisse 5 bzw. PET-Flaschen formt. Die Getränkebehältnisse 5 werden sodann an eine Füll- und Verschließstation 44 weitergeführt, in welcher den Getränkebehältnissen 5 jeweils Flüssigkeit zugeführt wird und die befüllten Getränkebehältnisse 5 sodann verschlossen werden. Position 46 kennzeichnet eine Ausstattungsmaschine, z.B. Etikettiermaschine oder Druckmaschine, mit welcher die Behälter 5 nach dem Verschließvorgang ausgestattet werden.
-
Über einen Transportabschnitt 48 gelangen die befüllten, verschlossenen und etikettierten bzw. bedruckten Getränkebehältnisse 5 auf eine Fördereinrichtung 10, welche als Puffer 50 ausgebildet ist und eine Vielzahl an Getränkebehältnissen 5 aufnehmen, speichern und bei Bedarf einer weiteren Fördereinrichtung 20 übergeben kann. Der Puffer 50 weist hierfür einen von rechts nach links und zurück verfahrbaren Umlenkschlitten 101 auf, welcher die Artikel 3 von einem Transportband 100, dessen Transportrichtung in 2 nach rechts verläuft, auf ein Auslaufband 102 überführt, dessen Transportrichtung in 2 nach links verläuft. Über seine Position wird die Kapazität des Puffers 50 bestimmt.
-
Der einen weiteren Fördereinrichtung 20 ist in einer Transportrichtung der Getränkebehältnisse 5 eine Packstation 52 nachgeordnet, mittels welcher Packstation 52 eine gemeinsame thermoplastische Umverpackung auf mehrere Getränkebehältnisse 5 aufgebracht wird. Die mehreren Getränkebehältnisse 5 treten mit ihrer gemeinsamen thermoplastischen Umverpackung in einen Schrumpftunnel 53 ein, innerhalb dessen die gemeinsame thermoplastische Umverpackung auf die mehreren Getränkebehältnisse 5 aufgeschrumpft wird, woraus resultierend die mehreren Getränkebehältnisse 5 zu einem Gebinde zusammengefasst werden. Alternativ kann eine Bildung von Gebinden über direktes Verkleben einzelner Behälter miteinander in einer Klebestation erfolgen (nicht gezeigt). Dem Schrumpftunnel 53 oder der Klebestation ist eine Maschine 54 nachgeordnet, welche einen Tragegriff auf die den Schrumpftunnel 53 als Gebinde verlassenden Getränkebehältnisse 5 aufbringen kann.
-
Die mit einem Tragegriff versehenen Gebinde werden hierauf an eine Lagenbildungsstation 56 weitergeführt, welche aus mehreren Gebinden durch entsprechende Ausrichtung der mehreren Gebinde eine palettierfähige Lage herstellt. Die jeweilige aus mehreren Gebinden hergestellte palettierfähige Lage wird über die Palettierstation 60 auf einer zugeordneten Palette abgesetzt.
-
Zwischen der einen Fördereinrichtung 10, welche als Puffer 50 ausgebildet ist und der weiteren Fördereinrichtung 20, welche der Packstation 52 unmittelbar vorgeordnet ist, ist eine bestimmte Handhabungseinrichtung 7, vorliegend ausgebildete als Gelenkarmroboter 8, positioniert. Ein Arbeitsbereich 70 der als Gelenkarmroboter 8 ausgebildeten Handhabungseinrichtung 7 erstreckt sich sowohl über die als Puffer 50 ausgebildete eine erste Fördereinrichtung 10 als auch über die weitere Fördereinrichtung 20, welche der Packstation 52 unmittelbar vorgeordnet ist. Weiter steht die eine bestimmte Handhabungseinrichtung 7 mit der Steuer- und/oder Regeleinheit S in Verbindung. Auch die Vorrichtung 1 aus dem Ausführungsbeispiel aus 2 umfasst eine optische Sensorik 32 (vgl. 1), die als Kamerasystem 34 ausgebildet ist und in 2 nicht mit dargestellt wurde. Die optische Sensorik 32 bzw. das Kamerasystem 34 steht mit der Steuer- und/oder Regeleinheit S in Verbindung. Ein Erfassungsbereich 36 der optischen Sensorik 32 bzw. des Kamerasystems 34 (vgl. 1) erstreckt sich über die als Puffer 50 ausgebildete eine erste Fördereinrichtung 10 sowie die weitere Fördereinrichtung 20. Unter Zuhilfenahme der optischen Sensorik 32 bzw. des Kamerasystems 34 kann die Steuer- und/oder Regeleinheit S mittels geeigneter Bildauswertung durch die eine Fördereinrichtung 10 bzw. die weitere Fördereinrichtung 20 transportierte und nicht aufrecht stehende Getränkebehältnisse 6 (vgl. 1) erkennen. Die Steuer- und/oder Regeleinheit S kann sodann die bestimmte Handhabungseinrichtung 7 ansteuern, welche das jeweilige nicht aufrecht stehende Getränkebehältnis 6 manipuliert und hierbei in eine aufrechte Orientierung überführt. Das in eine aufrechte Orientierung überführte Getränkebehältnis 5 (vgl. 1) kann sodann mittels der einen Fördereinrichtung 10 bzw. der weiteren Fördereinrichtung 20 fortbewegt werden.
-
In der Praxis haben sich hierbei Ausführungsformen bewährt, bei welchen das nicht aufrecht stehende Getränkebehältnis 6 bei Überführung in eine aufrechte Orientierung ohne Unterbrechung und unter Beibehaltung seiner jeweiligen Transportgeschwindigkeit fortbewegt wird. Vorteilhafterweise können hierdurch die eine Fördereinrichtung 10 und die weitere Fördereinrichtung 20 während des Manipulierens bzw. während des Aufrichtens eines nicht aufrecht stehenden Getränkebehältnisses 6 kontinuierlich bzw. ohne Unterbrechung betrieben werden, so dass mit einer Manipulation eines nicht aufrecht stehenden Getränkebehältnisses 6 keine Verzögerungen einhergehen. Denkbar ist auch, dass die eine bestimmte Handhabungseinrichtung 7 ein jeweiliges nicht aufrecht stehendes Getränkebehältnis 6 anstelle des jeweiligen Aufrichtens gemäß 1 aussondert und ggf. in ein Magazin 30 überführt.
-
Bestandteil des Systems 1 aus dem Ausführungsbeispiel aus 2 ist zudem eine weitere bestimmte Handhabungseinrichtung 7, welche ebenso als Gelenkarmroboter 8 ausgebildet ist, jedoch in denkbaren weiteren Ausführungsformen auch als Tripod ausgebildet sein kann. Die weitere bestimmte Handhabungseinrichtung 7 befindet sich zwischen der weiteren Fördereinrichtung 20 sowie der Maschine 54, welche einen Tragegriff auf zu einem jeweiligen Gebinde zusammengefasste Getränkebehältnisse 5 aufbringen kann. Die weitere bestimmte Handhabungseinrichtung 7 kann zusätzlich zur bereits beschriebenen und zwischen der einen ersten Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 positionierten Handhabungseinrichtung 7 vorgesehen sein.
-
Allgemein kann man auch sagen, dass die bestimmte Handhabungseinrichtung 7 sowohl Flaschen als auch Gebinde aus Flaschen manipulieren kann.
-
Auch ist für diverse Ausführungsformen vorstellbar, dass ein Systems 1 entweder die zwischen der einen Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 positionierte eine bestimmte Handhabungseinrichtung 7 oder die zwischen der weiteren Fördereinrichtung 20 und der Maschine 72 zum Aufbringen eines Tragegriffs positionierte Handhabungseinrichtung 7 umfasst. Sowohl die Ausgestaltung und Funktion der einen bestimmten Handhabungseinrichtung 7, welche zwischen der einen Fördereinrichtung 10 und der weiteren Fördereinrichtung 20 angeordnet ist als auch die Ausgestaltung und Funktion der weiteren bestimmten Handhabungseinrichtung 7, welche zwischen der weiteren Fördereinrichtung 20 und der Maschine 54 angeordnet ist, ist nicht eng mit dem Ausführungsbeispiel aus 2 verknüpft sondern kann im allgemeinen Zusammenhang verstanden werden.
-
Ein Arbeitsbereich 72 der weiteren bestimmten Handhabungseinrichtung 7 erstreckt sich über die weitere Fördereinrichtung 20 und die Maschine 54 bzw. einen Bereich der Maschine 54, über welchen zu Gebinde zusammengefasste Getränkebehältnisse 5 während und/oder nach dem Aufbringen des Tragegriffs transportiert werden. Die weitere bestimmte Handhabungseinrichtung 7 steht mit der Steuer- und/oder Regeleinheit S in Verbindung. Die Steuer- und/oder Regeleinheit S kann die weitere bestimmte Handhabungseinrichtung 7 zum Aufrichten von nicht aufrecht stehenden und mittel der weiteren Fördereinrichtung 20 transportierten Getränkebehältnissen 6 (vgl. 1) ansteuern. Auch kann vorgesehen sein, dass die Steuer- und/oder Regeleinheit S die weitere Handhabungseinrichtung 7 zum Aussondern nicht aufrecht stehender Getränkebehältnisse 6 und ggf. zum Überführen der nicht aufrecht stehenden Getränkebehältnisse in ein Magazin 30 gemäß 1 ansteuern kann.
-
Nicht aufrecht stehende Getränkebehältnisse 6 können, wie vorhergehend bereits erwähnt, durch die Steuer- und/oder Regeleinheit S unter Zuhilfenahme einer in 2 nicht mit dargestellten optischen Sensorik 32 (vgl. 1) erkannt werden. Da sich der Erfassungsbereich 70 der bestimmten Handhabungseinrichtung 7 und der Erfassungsbereich 72 der weiteren bestimmten Handhabungseinrichtung 7 jeweils über die weitere Fördereinrichtung 20 erstrecken, kann die Steuer- und/oder Regeleinheit S die bestimmte Handhabungseinrichtung 7 oder die weitere bestimmte Handhabungseinrichtung 7 selektiv zum Aussondern und/oder Aufrichten eines nicht aufrecht stehenden und mittels der weiteren Fördereinrichtung 20 transportierten Getränkebehältnisses 6 (vgl. 1) ansteuern. Insbesondere kann es hierbei sein, dass die Steuer- und/oder Regeleinheit S die bestimmte Handhabungseinrichtung 7 oder die weitere bestimmte Handhabungseinrichtung 7 unter Berücksichtigung ihrer momentanen Auslastung selektiv zum Aussondern und/oder Aufrichten eines jeweiligen nicht aufrecht stehenden und mittels der weiteren Fördereinrichtung 20 transportierten Getränkebehältnisses 6 (vgl. 1) ansteuert.
-
Wie vorhergehend bereits erwähnt, erstreckt sich ein Arbeitsbereich 72 der zwischen der weiteren Fördereinrichtung 20 und der Maschine 54 zum Aufbringen eines Tragegriffs positionierten weiteren bestimmten Handhabungseinrichtung 7 über einen Bereich der Maschine 54, über welche zu einem jeweiligen Gebinde zusammengefasste Artikel 3 bzw. Getränkebehältnisse 5 während und/oder nach dem Aufbringen eines jeweiligen Tragegriffes transportiert werden. Die Steuer- und/oder Regeleinheit S kann die weitere bestimmte Handhabungseinrichtung 7 ansteuern, um zu einem jeweiligen Gebinde zusammengefasste Artikel 3 bzw. Getränkebehältnisse 5 bereits vor einem Eintritt in die Lagenbildungsstation 56 in eine Ausrichtung bzw. Orientierung zu bringen, welche auf eine mittels der Lagenbildungsstation 56 herzustellende palettierfähige Lage ausgerichtet ist. Die weitere Handhabungseinrichtung 7 und die Lagenbildungsstation 56 können somit zum Herstellen einer jeweiligen palettierfähigen Lage miteinander zusammenwirken. Zudem können die weitere bestimmte Handhabungseinrichtung 7 und die Lagenbildungsstation 56 jeweils mit der Steuer- und/oder Regeleinheit S in Verbindung stehen und durch die Steuer- und/oder Regeleinheit S zum Herstellen einer jeweiligen palettierfähigen Lage aufeinander abgestimmt betätigt werden.
-
Im Hinblick auf das Ausführungsbeispiel aus 2 ist zudem denkbar, dass die Steuer- und/oder Regeleinheit S unter Zuhilfenahme einer optischen Sensorik 32 (vgl. 1) die jeweiligen mittels der Maschine 54 auf Gebinde aufgebrachten Tragegriffe im Hinblick auf das Vorhandensein einer jeweiligen Soll-Position am Gebinde überprüft. Sofern eine jeweilige Ist-Position eines jeweiligen Tragegriffs am Gebinde von der jeweiligen Soll-Position abweicht, kann die Steuer- und/oder Regeleinheit S die weitere bestimmte Handhabungseinrichtung 7 zum Aussondern des jeweiligen Gebindes und ggf. zum Überführen des jeweiligen Gebindes in ein Magazin 30 gemäß 1 ansteuern. Ebenfalls können für die Gebinde Gütekriterien sein: Korrektes Aufschrumpfen von Schrumpffolie, Korrekte Zusammenstellung des Gebindes bzgl. Anzahl von Artikeln 3, korrekte Verklebung von Artikeln 3 miteinander, beispielsweise erkennbar durch einen relativen Ist-Abstand der Artikel 3 zueinander.
-
3 zeigt eine schematische Seitenansicht einer dritten Ausführungsform eines erfindungsgemäßen Systems 1. Das System 1 ist vorgesehen zum Umgang mit im Massenstrom 12 bewegten Artikeln 3, welche vorliegend als Getränkebehältnisse 5 bzw. Flaschen ausgebildet sind.
-
Das System 1 umfasst eine Fördereinrichtung 10. Die eine Fördereinrichtung 10 besitzt mehrere parallel zueinander geführte Führungsgeländer 14, wobei unmittelbar benachbarte Führungsgeländer 14 zwischen sich eine jeweilige Transportspur für eine jeweilige Reihe an Artikeln 3 bzw. Getränkebehältnissen 5 ausbilden.
-
Zwischen den Führungsgeländern 14 werden Getränkebehältnisse 5 in vier parallelen Reihen geführt. In der linksseitig dargestellten äußeren Reihe befindet sich ein nicht aufrecht stehendes Getränkebehältnis 6. Wie zu den Ausführungsbeispielen aus 1 und 2 bereits beschrieben, ist die Steuer- und/oder Regeleinheit S in der Lage, das nicht aufrecht stehende Getränkebehältnis 6 als ausgewählten Artikel 4 zu erkennen.
-
Die bestimmte Handhabungseinrichtung 7 verfügt im Ausführungsbeispiel aus 3 über ein Arbeitswerkzeug 62, über welches Arbeitswerkzeug 62 die bestimmte Handhabungseinrichtung 7 nicht aufrecht stehende Getränkebehältnisse 6 pneumatisch entgegennehmen und nach Entgegennahme aufrichten oder in ein Magazin 30 (vgl. 1) überführen kann. Das Arbeitswerkzeug 62 ist an einer Spindel 65 aufgehängt. Die Spindel 65 kann mittels des Antriebs 61 gedreht werden, wobei das Arbeitswerkzeug 62 über den einzelnen zwischen benachbarten Führungsgeländern 14 gebildeten Transportspuren bewegt wird bzw. zwischen den einzelnen zwischen benachbarten Führungsgeländern 14 gebildeten Transportspuren wechseln kann. Der Antrieb 61 steht zur drehenden Bewegung der Spindel 65 mit der Steuer- und/oder Regeleinheit S in Verbindung.
-
Im Ausführungsbeispiel aus 3 befindet sich an der Spindel 65 ein zusätzliches Arbeitswerkzeug 63, welches ebenso ausgewählte Artikel 4 bzw. nicht aufrecht stehende Getränkebehältnisse 6 pneumatisch entgegennehmen und nach Entgegennahme aufrichten oder in ein Magazin 30 (vgl. 1) überführen kann. Das zusätzliche Arbeitswerkzeug 63 kann in weiteren Ausführungsformen eines Systems 1, welches gemäß 3 ausgebildet ist, auch entfallen.
-
Das Arbeitswerkzeug 62 steht zudem mit einer Gewindespindel 74 in Verbindung, welche über einen in 3 nicht zu erkennenden Aktor bzw. Antrieb gedreht werden kann. Hieraus resultierend kann das Arbeitswerkzeug 62 wahlweise in Richtung der Bildebene oder in Gegenrichtung der Bildebene bewegt werden. Die Gewindespindel 74, die Spindel 65, der Antrieb 61, das Arbeitswerkzeug 62 sowie ggf. das zusätzliche Arbeitswerkzeug 63 sind Bestandteil einer Aufhängung 77 der bestimmten Handhabungseinrichtung 7. Die Aufhängung 77 ist über eine mechanische Koppelung 76 lösbar an einem horizontal orientierten Tragarm 78 der bestimmten Handhabungseinrichtung 7 befestigt.
-
Über den Aktor 79 kann die gesamte Aufhängung 77 in Richtung der als Bestandteil der bestimmten Handhabungseinrichtung 7 ausgebildeten Säule 85 sowie in Gegenrichtung der als Bestandteil der bestimmten Handhabungseinrichtung 7 ausgebildeten Säule 85 bewegt werden. Unter Verweis mit Ziffer 80 ist ein Aktor schematisch zu erkennen, über welchen die gesamte Aufhängung 77 in Richtung der Bildebene sowie in Gegenrichtung der Bildebene bewegt werden kann. Über einen Aktor, auf welchen Ziffer 81 in 3 verweist, kann der Tragarm 78 zusammen mit der gesamten Aufhängung 77 entlang der Säule 85 vertikal angehoben und vertikal abgesenkt werden.
-
4 zeigt eine schematische Seitenansicht der Ausführungsform des Systems 1 aus 3 unter Verdeutlichung weiterer Aspekte. In 4 ist weiterhin ein Führungsgeländer 14 zu erkennen, welches mit einem in Richtung der Bildebene unmittelbar benachbarten Führungsgeländer 14 eine Transportspur für Artikel 3 bzw. Getränkebehältnisse 5 ausbildet. Das Führungsgeländer 14 ist über zweite Arretierungen 64 in seiner Position festgesetzt. Die jeweilige Arretierung 64 kann über ein jeweils zugeordnetes Betätigungsmittel 65 gelöst werden, so dass das Führungsgeländer 14 nach Lösen der beiden Arretierungen 64 in seiner Position versetzt werden kann.
-
Eine Zusammenschau der 4 und 5 zeigt, dass der Tragarm 78 der bestimmten Handhabungseinrichtung 7 zusammen mit der Aufhängung 77 sowie dem Arbeitswerkzeug 62 in Richtung eines für die Arretierung 64 vorgesehenen Betätigungsmittel 66 abgesenkt wird, so dass das Arbeitswerkzeug 62 an dem für die Arretierung 64 vorgesehenen Betätigungsmittel 66 drehfest angreift. Durch eine entsprechende Rotationsbewegung des Betätigungsmittels 66 über das Arbeitswerkzeug 62 kann im Rahmen einer für das Führungsgeländer 14 vorgesehenen Justagearbeit die Arretierung 64 gelöst werden. Nachdem das jeweilige Führungsgeländer 14 in eine vorbestimmte Relativposition gegenüber einem weiteren benachbarten Führungsgeländer 14 gebracht wurde, kann das Arbeitswerkzeug 62 erneut drehfest an das jeweilige Betätigungsmittel 66 angreifen, mittels einer Rotationsbewegung des jeweiligen Betätigungsmittels 66 auf die jeweiligen Betätigungsmittels 66 auf die jeweilige Arretierung 64 einwirken und das Führungsgeländer 14 hierdurch in seiner Position fixieren.
-
6 zeigt im Flussdiagramm einzelne Schritte, wie sie bei einer denkbaren Ausführungsform des erfindungsgemäßen Verfahrens vorgesehen sein können. So wird im Rahmen eines ersten Schrittes eine Vielzahl an Artikeln 3 (vgl. 1 bis 3), welche beispielsweise durch eine Vielzahl an Getränkebehältnissen 5 ausgebildet sein kann, im Massenstrom 12 transportiert. Ein weiterer Verfahrensschritt sieht ein Aussondern einzelner ausgewählter Artikel 4 aus der Vielzahl an Artikeln über eine bestimmte Handhabungseinrichtung 7 vor. Eine jeweilige Längsachse der ausgewählten Artikel 4 hat gegenüber einer Horizontalen eine geneigte Orientierung eingenommen. Im Rahmen der Ausführungsform aus 6 wird zeitlich nach dem Aussondern einzelner ausgewählter Artikel 4 in einem weiteren Schritt des Verfahrens eine Justagearbeit für eine die Vielzahl an Artikeln 3 im Massenstrom 12 transportierende Fördereinrichtung 10 durch die bestimmte Handhabungseinrichtung 7 durchgeführt. Beispielsweise ist hierfür denkbar, dass eine Arretierung 64 für ein Führungsgeländer 14 gemäß einer Zusammenschau und gemäß vorheriger Beschreibung zu den 4 und 5 gelöst bzw. aufgehoben wird.
-
Bezugszeichenliste
-
- 1
- System
- 2
- Querförderer
- 3
- Artikel
- 4
- Ausgewählte Artikel
- 5
- Getränkebehältnis
- 6
- Nicht aufrecht stehendes Getränkebehältnis
- 7
- Bestimmte Handhabungseinrichtung
- 8
- Gelenkarmroboter
- 9
- Arbeitsarm
- 10
- Fördereinrichtung
- 12
- Massenstrom
- 14
- Führungsgeländer (der Fördereinrichtung 10)
- 20
- Weitere Fördereinrichtung
- 22
- Weiterer Massenstrom
- 24
- Führungsgeländer (weitere Fördereinrichtung 20)
- 30
- Magazin
- 32
- Optische Sensorik
- 34
- Kamerasystem
- 36
- Erfassungsbereich
- 40
- Temperiereinrichtung
- 42
- Blasmaschine
- 44
- Füll- und Verschließstation
- 46
- Etikettierstation / Ausstattungsmaschine
- 48
- Transportabschnitt
- 50
- Puffer
- 52
- Packstation
- 53
- Schrumpftunnel
- 54
- Maschine zum Aufbringen eines Tragegriffs
- 56
- Lagenbildungsstation
- 60
- Palettierstation
- 61
- Antrieb
- 62
- Arbeitswerkzeug
- 63
- Zusätzliches Arbeitswerkzeug
- 64
- Arretierung
- 65
- Spindel
- 66
- Betätigungsmittel
- 70
- Arbeitsbereich
- 72
- Arbeitsbereich
- 74
- Gewindespindel
- 76
- Mechanische Koppelung
- 77
- Aufhängung
- 78
- Tragarm
- 79
- Aktor
- 80
- Aktor
- 81
- Aktor
- 85
- Säule
- 92
- Zugriffbereich
- 96
- Geländer
- 101
- Umlenkschlitten
- 102
- Auslaufband
- S
- Steuer- und/oder Regeleinheit
-
ZITATE ENTHALTEN IN DER BESCHREIBUNG
-
Diese Liste der vom Anmelder aufgeführten Dokumente wurde automatisiert erzeugt und ist ausschließlich zur besseren Information des Lesers aufgenommen. Die Liste ist nicht Bestandteil der deutschen Patent- bzw. Gebrauchsmusteranmeldung. Das DPMA übernimmt keinerlei Haftung für etwaige Fehler oder Auslassungen.
-
Zitierte Patentliteratur
-