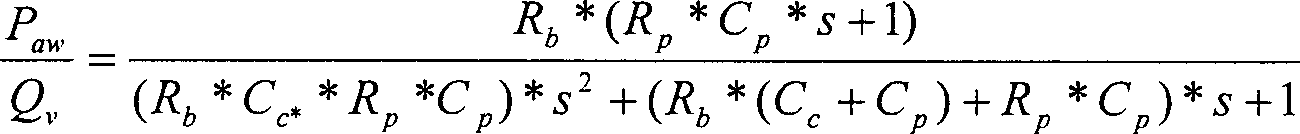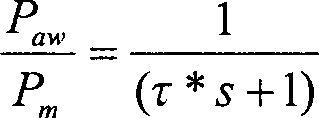-
Die
vorliegende Erfindung bezieht sich auf medizinische Beatmungsgeräte und entsprechende
Steuersysteme. Insbesondere bezieht sich die vorliegende Erfindung
auf eine Vorrichtung zur adaptiven Steuerung der Strömung und
des Drucks von Gasen in einem medizinischen Beatmungsgerät.
-
Medizinische
Beatmungsgeräte
unterstützen
einen Patienten beim Atmen und liefern an ihn die Narkose, während er
medizinisch behandelt wird. Die Hauptfunktion des Beatmungsgeräts ist die
Aufrechterhaltung eines geeigneten Drucks und einer Strömung von
Gasen, die vom Patienten ein- und ausgeatmet werden. Beatmungsgeräte werden
in vielen verschiedenen Beatmungssteuerungsbetriebsarten betrieben,
von denen jeder vom Patientenzustand und von der Beurteilung des
Arztes und des Anästhesisten
abhängt.
Jede Betriebsartanwendung hat an die dynamischen Kenngrößen des
Beatmungsgeräts
andere Anforderungen. Für viele
Anwendungen, wie zum Beispiel auf der Intensivstation und in Anästhesiegeräten, ist
es wichtig, dass das Beatmungsgerät rechtzeitig auf schnelle
Veränderungen
der Zielatemmuster reagiert. Damit dieser Grad der Reaktionsfähigkeit
für viele
unterschiedliche Patientenfälle
bereitgestellt werden kann, müssen
die Beatmungssysteme auf Veränderungen
der Patienten- und Beatmungsgerätdynamik
eingehen können,
die während
eines einzigen Atemzugs auftreten. Beatmungsgerätsteuersysteme müssen daher
einen großen
Einstellbereich aufweisen, damit sie in ihren unterschiedlichen
Betriebsarten und während
der Veränderungen
der Systemdynamik, die während
des Atmens eines Patienten auftreten, eine entsprechende Reaktionsfähigkeit bereitstellen.
-
In
der Vergangenheit wurden mechanische Vorrichtungen zur Steuerung
der Strömung
und des Druckes von Gasen verwendet, die an den Patienten geliefert
werden. Eine solche pneumatische Hardware verwendende Beatmungsgeräte hatten
nur eingeschränkte
Betriebsarten und erforderten häufig
viele unabhängig gesteuerte
Ventile und pneumatische Kreisläufe.
Anstrengungen zum Erhöhen
der Anpassbarkeit des Beatmungsgerätes an mehr Betriebsarten oder
zum Erhöhen
der Reaktionsfähigkeit
des Beatmungsgerätsteuersystems
führten
zu einer Erhöhung
der Kosten und des Aufwands. Es besteht daher ein Bedarf nach der Schaffung
relativ einfacher und billiger Steuerungssysteme, die eine entsprechende
Reaktionsfähigkeit
auf schnelle Veränderungen
bei Patientenatemmustern bereitstellen.
-
Im
US-Patent Nr. 5,315,989 ist ein medizinisches Beatmungsgerät mit einem
Einzelventil-Steuerungssystem für
die Strömung
und den Druck von Einatmungs- und Ausatmungsgasen während des
gesamten Atemzyklus offenbart. Das Einzelventil-Steuerungssystem
ist dahingehend vorteilhaft, dass es die Komplexität und die
Kosten des Beatmungsgeräts
verringert. Das Ventil wird über
einen Mikroprozessor gesteuert, um durch eine Regelung den Fehler
zwischen einem erfassten Parameter, d. h. der Strömung oder
des Drucks, und einem vorbestimmten Referenzsignal, das von einem
Wellenformgenerator geliefert wird, zu minimieren. Der erfasste
Parameter folgt dadurch der gewünschten
Wellenform, die gemäß Atmungsmustern
und dem Zustand des Patienten ausgewählt wird.
-
Bekannte
Systeme des Typs, der im US-Patent Nr. 5,315,989 beschrieben ist,
funktionieren gut, wenn sie in Beatmungsumgebungen eingesetzt werden,
die aus einer Zwei-Zustands-Ventilsteuerung bestehen. Zum Beispiel
wird bei der Durchführung
einer Volumenbeatmung das Strömungsventil
des Systems des Standes der Technik für den Einatmungszeitraum zu
einem bestimmten Niveau aufgedreht und dann geschlossen, um eine
Ausatmung geschehen zu lassen. In Beatmungsbetriebsarten jedoch,
wie zum Beispiel einer Steuerung mit Druck und positivem Endausatmungsdruck,
bei der eine Modulation des Strömungsventils
erforderlich ist, kann es sein, dass die Reaktionsfähigkeit
des Systems zum Erzielen der Reaktionsanforderungen moderner Intensivstations-
und Anästhesie-Beatmungsgeräte unzureichend
ist. In diesen Anwendungen sind die erforderlichen Reaktionszeiten
zur Erzielung einer 63%igen Ausgangsleistung typischerweise kleiner
als 150 ms. Ohne dieses Niveau einer Steuerreaktionsfähigkeit
wird es dem Beatmungsgerät
unmöglich
sein, steile Druckwellenformen zu erzeugen, und kann sogar spontan
atmenden Patienten zusätzliche
Atemarbeit auferlegen.
-
Eine
der Schwierigkeiten bei der Konstruktion eines Steuerungssystems
für Beatmungsgeräte des im US-Patent
Nr. 5,315,989 beschriebenen Typs liegt in der angemessenen Einstellung
des Steuerungssystems auf die extrem unterschiedlichen dynamischen
Kenngrößen des
Beatmungsgerätes,
während
es wiederholt von Einatmungs- zu Ausatmungsphasen eines normalen
Atmungszyklus hin- und herschaltet. Während der Einatmungsphase eines
Patientenatemzugs werden Patientenparameter, wie zum Beispiel der
Patientenlungenwiderstand und die Patientenlungennachgiebigkeit,
zu einem bedeutsamen Teil des Patientenbeatmungssystems und wirken
sich in beträchtlicher
Weise auf die Reaktion des Beatmungsgeräts aus. Während der Ausatmungsphase eines
Patientenatems wirken sich dagegen Patientenparameter nicht merklich
auf die Beatmungsgerätdynamik
aus, die dann zum Großteil
von den Komponenten des Beatmungsgeräts selbst abhängt.
-
Steuerungssysteme,
die zum Erzeugen einer annehmbaren Reaktionsfähigkeit während der Einatmungsphase des
Beatmungsgerätsbetriebs
ausgelegt sind, wozu üblicherweise
eine hohe Verstärkung
benötigt
wird, können
instabil werden, wenn sie zur Steuerung einer Beatmungsgerätdynamik
während
der Ausatmungsphase des Beatmungsgerätebetriebs verwendet werden.
Andererseits sind Steuerungssysteme, die für die Ausatmungsphase des Beatmungsgerätebetriebs
gut geeignet sind, zu träge
und es fehlt ihnen die entsprechende Reaktionsfähigkeit zur angemessenen Steuerung
während
der Einatmungsphase des Betriebs. Bisherige Versuche zur Lösung dieser
Probleme waren auf die unabhängige
mechanische Funktionsweise zur Steuerung der Einatmungs- und der
Ausatmungsphase des Betriebs gerichtet. Solche Modifikationen erhöhen die
Kosten und die Komplexität
des Beatmungsgerätes
und sind nicht unbedingt für
den Einsatz im Zusammenhang eines Einzelventil-Steuerungssystems
geeignet.
-
Ein
weiterer Nachteil bekannter Beatmungsgerät-Steuerungssysteme, wie derjenigen,
die im US-Patent Nr. 5,315,989 beschrieben sind, besteht darin,
dass diese Systeme Veränderungen
der Beatmungsgerät-Patient-Systemdynamik,
die während
eines einzigen Atemzugs auftreten können, nicht erkennen oder nicht darauf
eingehen. Zum Beispiel hat in Drucksteuerungsbetriebsarten am Ende
der Einatmungsphase eines Patientenatems die Patientenlunge schon
den Zieldruck des Beatmungsgerätes
erreicht. Also strömt
kein Gas in die Patientenlunge. Unter diesen Umständen ist
dann die dynamische Antwort des Beatmungsgeräts gleich der dynamischen Antwort
während
der Ausatmungsbetriebsphase, auch wenn sich der Patient immer noch
in der Einatmungsphase befindet. Beatmungsgerätsteuerungssysteme, die eine
Steuerung auf der Grundlage bestimmter Einatmungs- und Ausatmungszeiträume und
nicht nach dem tatsächlichen
dynamischen Zustand des Beatmungsgeräts liefern, nehmen fehlerhafterweise
ein Einatmungsphasen-Steuerungsmodell an und liefern unter diesen
Zuständen
eine unangemessene Überempfindlichkeit.
Während
die auf Patientenparametern basierenden Steuerungssysteme des Standes
der Technik normalerweise während
der Lungenfüllungsstadien
der Einatmung eine akzeptable Leistung bieten, können sie während der späteren Stadien
des Einatmungszeitraums, während
derer die Lunge vollständig
gefüllt
ist, instabil werden.
-
Eine
nähere
Betrachtung des geschilderten Steuerungsproblems ergibt, dass ein
ideales Steuerungssystem für
ein Beatmungsgerät,
wie es zum Beispiel im US-Patent Nr. 5,315,989 beschrieben ist,
Variationen im dynamischen Betrieb in Abhängigkeit vom Betriebsmodus
des Beatmungsgeräts
adaptiv bestimmt und sich danach einrichten muss, d. h. ob das Beatmungsgerät in einem "Flusseinleit"- oder einem "Flussausleit"-Betriebszustand
befindet. Wie zuvor angemerkt, fallen diese Betriebszustände nicht
notwendigerweise mit den Einatmungs- und Ausatmungsphasen des Patienten
zusammen. Dies ist besonders augenfällig, wenn das Beatmungsgerät in einer
Anästhesieanwendung
eingesetzt wird, bei der während
des gesamten Einatmungszeitraums eine ständige Menge einer Frischgasströmung in
den Atmungskreislauf eingebracht wird. In dieser Anwendung muss
das Beatmungsgerät
während
der letzten Stufen der Einatmung in den Flussausleitzustand übergehen,
um zu verhindern, dass die Frischgasströmung den Druck der vollen Lunge über ihr
klinisch festgelegtes Zielniveau anhebt. Umgekehrt kann das Beatmungsgerät einen
dynamischen "Flussausleit"-Zustand während der
Ausatmungsphase eines Atemzugs erreichen, wenn frisches Gas an den
Atmungskreislauf geliefert werden muss, um ein Leck im Beatmungsgerät-Patienten-System
oder eine spontane Atmung auszugleichen.
-
Adaptive
Steuerverfahren für
medizinische Beatmungsgeräte
wurden zwar im Stand der Technik offenbart, bisher ist aber keines
davon für
den Einsatz in eine Einzelventilsteuerung einsetzenden Beatmungsgeräten geeignet.
Außerdem
steuern die Systeme des Standes der Technik keine Adaptation auf
der Grundlage von Veränderungen
des dynamischen Zustands des Beatmungsgerätes. Zum Beispiel beschreibt
das US-Patent Nr. 5,303,698 ein adaptives Steuerungssystem für ein medizinisches
Beatmungsgerät.
Das Beatmungsgerät
verwendet eine unabhängige
Steuerung für
den Einatmungs- und den Ausatmungszweig des Beatmungsgeräts zum Erreichen
einer Hochgeschwindigkeitssteuerung des Drucks im Mund eines Patienten
gemäß einer
ausgewählten
Wellenform. Das System ruft getrennte Einatmungs- und Ausatmungs-Steuervorgänge auf
der Grundlage beim Patienten gemessener Parameter auf. Daher liefern
die Systeme des Standes der Technik keine adaptive Steuerung, die
auf dem dynamischen Zustand des Beatmungsgeräts beruht. Außerdem können solche
Systeme zwar an Einzelventilbeatmungsgeräte angepasst werden, doch lösen sie
nicht das Steuerungsproblem der Bewältigung sich verändernder
dynamischer Kenngrößen von "Flusseinleit"- und "Flussausleit"-Betriebszuständen.
-
Es
besteht daher ein Bedarf nach einem Steuerungssystem für ein medizinisches
Beatmungsgerät, das
an Beatmungsgeräte
angepasst werden kann, die eine Einzelventilsteuerung der Einatmungs-
und der Ausatmungsströmung
und des entsprechenden Drucks vorsehen und die eine adaptive Steuerung
vorsehen, die von den gemessenen Patientenparametern unabhängig ist.
Außerdem
wird ein Beatmungsgerätsteuerungssystem
gewünscht,
das den dynamischen Zustand des Einzelventil-Beatmungsgeräts erfassen
und seine Steuerparameter entsprechend anpassen kann, um so Beatmungsreaktionskenngrößen in allen
Betriebsarten vorzusehen, die diejenigen der typischen modernen
Anästhesie-
und Intensivstations-Beatmungsgeräte einhalten oder übertreffen.
-
Erfindungsgemäß ist ein
medizinisches Beatmungsgerät
nach den beiliegenden Ansprüchen
vorgesehen.
-
Die
vorliegende Erfindung löst
die Probleme des Standes der Technik durch Vorsehen eines adaptiven Steuerungssystems,
das eine Flusseinleitsteuerungsfunktion oder eine Flussausleitsteuerungsfunktion
je nach dem dynamischen Zustand des Beatmungsgeräts auswählt. Die Auswahl basiert auf
einem erfassten Betriebsparameter, wie zum Beispiel das Verhältnis von
Gasdruck zu Gasströmung
im Atmungskreislauf. Es ist eine Schaltungslogik mit Hysterese-Routing vorgesehen,
um ein "Flattern" zwischen der Flusseinleit-
und der Flussausleit-Steuerungsfunktion zu verhindern. Eine Auswahl
des entsprechenden Steuerungssystems erfolgt daher in Abhängigkeit
vom erfassten dynamischen Zustand des Beatmungsgeräts ohne
Abhängigkeit
von gemessenen Patientenparametern. Das System kann ganz einfach
an ein Beatmungsgerät
angepasst werden, das eine Einzelventilsteuerung verwendet.
-
Eine
Ausführungsform
der Erfindung wird nun als Beispiel anhand der Zeichnungen der beiliegenden Diagramme
beschrieben. Es zeigt:
-
1 eine
schematische Darstellung, die ein Beatmungsgerät veranschaulicht, das zur
praktischen Umsetzung einer bevorzugten Ausführungsform der vorliegenden
Erfindung geeignet ist;
-
3 ein
Fließdiagramm,
das die Schaltungslogik einer bevorzugten Ausführungsform der Erfindung darstellt;
-
4 ein
Blockdiagramm, das ein Flusseinleitsteuerungssystem gemäß einer
bevorzugten Ausführungsform
der vorliegenden Erfindung veranschaulicht;
-
5 ein
Blockdiagramm eines Flussausleitsteuerungssystems gemäß einer
bevorzugten Ausführungsform
der vorliegenden Erfindung; und
-
6 Strömungs- und
Druck-Antwortkurven, die erfindungsgemäß erreicht wurden, sowie diejenigen des
Standes der Technik.
-
1 zeigt
schematisch ein medizinisches Beatmungsgerät, das zur praktischen Umsetzung
einer bevorzugten Ausführungsform
der vorliegenden Erfindung geeignet ist. Die mechanischen Aspekte
des Beatmungsgeräts
sind ähnlich
denjenigen, die im US-Patent Nr. 5,315,989 offenbart sind. Es wird
jedoch darauf hingewiesen, dass die mechanische Ausführungsform
von 1 sich von derjenigen in 4 des US-Patents Nr.
5,315,989 dahingehend unterscheidet, dass zum Beispiel gemäß den Vorteilen
der vorliegenden Erfindung die zuvor durch ein Sicherheitsventil
zum Regeln des an das Ausatmungsventil angelegten Drucks zuvor vorgesehene
Sicherheitsfunktion nun einfach durch Einsatz eines (nicht gezeigten)
Ein/Aus-Soleonidventils erreicht wird, das dem Steuerungsventil
vorgeschaltet ist und durch den Mikroprozessor gesteuert wird. Andere Unterschiede
werden aus der folgenden Beschreibung deutlich.
-
Das
Beatmungsgerät 8 weist
eine Gasquelle 10 auf, die typischerweise mit 50 psi unter
Druck gesetztes Gas liefert, und steht über einen primären Regler 12 mit
einer Quellleitung 14 in Verbindung, die ein Stromventil 16 mit
Atmungsgas bei ungefähr
26 psi beliefert. Das Stromventil 16 ist vorzugsweise ein
proportionales Solenoidventil und steuert die Menge des Gasflusses
in die Leitung 18. Die Leitung 20 steht mit der
Leitung 18 in Verbindung und bildet für die Beatmungsgerätverbindung 22 einen
Einatmungsstromzweig. Ein Ausatmungsstromzweig ist durch die Leitung 24 gegeben,
die zum Liefern von Gas von der Beatmungsgerätverbindung 22 zum
Auslassventil 26 fungiert. Ein Rückstossventil 27 ist
in der Leitung 20 vorgesehen, um während des Ausatmens von Gas
aus der Patientenverbindung 22 einen Fluss von den Leitungen 24 und 20 in
die Leitung 18 zu verhindern.
-
Das
Ausatmungsventil 26 steuert den Druck und den Strom durch
die Leitung 24. Das Ausatmungsventil 26 ist vorzugsweise
ein Membran- oder Ballonventil, das den Druck in der Leitung 24 gemäß einem
Referenzdruck steuern kann. Der Referenzsteuerdruck wird über eine
Drucksteuerleitung 28 an das Ausatmungsventil 26 geliefert.
Ein Flussbeschränker 29 ist
an der Auslassleitung 27 vorgesehen, um einen Steuerauslass aus
der Drucksteuerleitung 28 vorzusehen. Wenn der Druck in
der Ausatmungsleitung 24 den Referenzdruck in der Leitung 28 übersteigt,
wird Gas aus der Ausatmungsleitung 24 in die Atmosphäre entlassen.
Auf diese Weise wird der Druck in der Ausatmungsleitung 24 durch
den Referenzdruck in der Drucksteuerleitung 28 gesteuert,
der seinerseits durch das Stromventil 16 gesteuert wird.
-
Die
Beatmungsgerätverbindung 22 kann
auch eine Blasebalganordnung 23 enthalten, wie in 1 veranschaulicht,
bei der die Leitung 20 mit der äußeren Kammer 26 des
Blasebalgs zur Betätigung
des Balgs 25 in Verbindung steht. In dieser Anwendung ist
der Atemtrakt des Patienten in Verbindung mit dem Inneren des Balgs 25 und
daher vom Gas im Beatmungsgerät
isoliert. Alternativ dazu wird in einer Intensivstationsanwendung
die Blasebalganordnung 23 weggelassen und steht die Beatmungsgerätverbindung 22 direkt
mit dem Atmungstrakt des Patienten in Verbindung. Auf diese Weise
liefert in einer Intensivstationsanwendung das Beatmungsgerät 8 Atmungsgas
direkt an den Patienten.
-
Der
Drucksensor 30 ist mit dem Inneren der Leitung 18 in
Verbindung und liefert ein Signal, das den Druck in der Leitung 18 angibt,
an den Prozessor 32 über
die Signalleitung 33. Der Druck in der Leitung 18 wird
hiernach als Verteilerdruck oder Pman bezeichnet.
Der Prozessor 32 enthält
einen Mikroprozessor, der über einen
elektronischen Bus mit dem Festspeicher (Read Only Memory/ROM) und
dem Speicher mit wahlfreiem Zugriff (Random Access Memory/RAM) in
einer bekannten digitalen Computerkonfiguration verbunden ist. Der Wellenformgenerator 34 liefert
eine gewünschte
Druckwellenform an den Prozessor 32. Das Stromventilsolenoid 16 wird
durch den Prozessor 32 über
die Steuersignalleitung 5 zum Verfolgen der gewünschten
Druckwellenform gesteuert, wie unten noch beschrieben wird. Ein
proximaler Luftwegdrucksensor 35, der an einem Punkt angeordnet
ist, dessen Druck den Druck des Atemwegs des Patienten repräsentiert,
liefert über
die Signalleitung 37 ebenfalls Signale an den Prozessor 32.
-
Die
Leitungen 18, 20 und 24 definieren einen
Beatmungsgerätkreislauf,
der mit der Beatmungsgerätverbindung 22 in
Verbindung steht. Während
eines Großteils
der Einatmungsphase eines Patientenatemzugs wird das Beatmungsgerät in einem
Flusseinleitmodus betrieben, bei dem der Fluss von der Gasquelle 10 durch das
Stromventil 16 an die Leitungen 18 und 20 und
schließlich
an die Patientenverbindung 22 geliefert wird. Während eines
Großteils
der Ausatmungsphase eines Patientenatemzugs verhindert das Rückschlagventil 27 einen
Strom von der Leitung 20 zur Leitung 18, und es
fließt
Gas über
die Leitung 24 zum Ausatmungsventil 26, wo es
in die Atmosphäre
entlassen wird. Das Beatmungsgerät
arbeitet so in einem Flussausleitmodus.
-
Es
sollte jedoch beachtet werden, dass die Betriebsmodi des Beatmungsgeräts nicht
notwendigerweise mit den verschiedenen Phasen eines Patientenatemzugs
zusammenfallen. Das Beatmungsgerät
kann während
der letzten Stadien der Einatmungsphase eines Patientenatemzugs
in einem Flussausleitmodus betrieben werden, weil es sein kann,
dass die Patientenlungenflügel
schon mit Atemgas gefüllt
sind. Der Rest des in die Leitung 20 gelieferten Gases
wird daher durch die Leitung 24 gelangen und durch das
Ausatemventil 26 entlassen. Das Beatmungsgerät kann jedoch
auch während
der Ausatemphase eines Patientenatemzugs in einem Flusseinleitmodus
betrieben werden, wo das Einleiten eines Flusses zum Ausgleich eines
Lecks im Beatmungsgerät-Patientensystem oder
eines spontanen Atemversuchs des Patienten notwendig ist.
-
2 stellt
die Komponenten eines Steuersystems gemäß einer bevorzugten Ausführungsform
der vorliegenden Erfindung dar. Ein Sensor 30 liefert ein
Signal auf einer Leitung 33, das den Wert des Drucks in der
Leitung 18 (1) repräsentiert. Der Druckwert wird
in die Schaltungslogik, die durch Block 300 repräsentiert
wird, eingegeben, die eine Einrichtung zum adaptiven Auswählen entweder
des Flusseinleitsteueralgorithmus 100 oder des Flussauslasssteueralgorithmus 200 liefert.
Die Auswahl wird auf der Grundlage eines Betriebsparameters getroffen,
der die Betriebsart des Beatmungsgeräts anzeigt. Vorzugsweise ist
der Betriebsparameter das Verhältnis
des Drucks des Gasflusses in der Leitung 18. Der Gasfluss
in der Leitung 18 wird mittels des Befehlssignals, das
aktuell an das Stromventilsolenoid 16 ausgegeben wird,
an die Schaltlogik 300 geliefert. Wie durch die gestrichelte
Linie angegeben, sind die Schaltungslogik 300, der Flusseinleitsteuerungsalgorithmus 100 und
der Flussauslasssteuerungsalgorithmus 200 unter der Verwendung
von Softwarebefehlen an die Prozessoreinheit 32 implementiert.
-
Gemäß 3 enthält die adaptive
Auswahl der entsprechenden Steuerfunktion durch die Schaltlogik 300 eine
Hystereseroutine zum Verhindern eines Flatterns zwischen den beiden
Steuerfunktionen. Bei Block 310 wird der Betriebsparameter,
d. h. das Druck-Fluss-Verhältnis,
unter der Verwendung des Signals vom Sensor 33 (1)
bestimmt und das Flussbefehlssignal an das Stromventilsolenoid ausgegeben.
Bei 312 stellt die Logik fest, ob der Betriebsparameter
innerhalb einer ersten Toleranz, vorzugsweise weniger als +5% eines Wertes ist,
der dem Steuerentlüftungswert
des Parameters entspricht. Der Steuerentlüftungswert ist vorbestimmt
und entspricht dem Betriebsparameterwert, d. h. dem Druck-Fluss-Verhältnis, das
auftritt, wenn der gesamte Flussausgang des Stromventils durch den
Beschränker 29 aus
dem Beatmungsgerät
austritt. Wenn der Betriebsparameter innerhalb dieser Toleranz der
Steuerbelüftungswerte
lieft, wird bei Block 314 die Flussausleitsteuerungsfunktion
aufgerufen. Es kann sein, dass das Beatmungsgerät schon im Flussausleitmodus
betrieben wird, wobei in diesem Fall die Beatmungsgerät-Steuerfunktion
unverändert
bleibt.
-
Wenn
der Betriebsparameter außerhalb
des 5%-Bereichs des Steuerentlüftungswerts
fällt,
verzögert die
Schaltlogik die Auswahl der Flusseinleitsteuerfunktion. Der Entscheidungsblock 318 veranlasst,
dass die Schaltungslogik zum Beginn der Routine zurückkehrt,
die durch Knoten "A" repräsentiert
wird, bis der Betriebsparameter außerhalb einer zweiten Toleranz
fällt,
die vorzugsweise größer als
+7% des Steuerentlüftungswertes
ist, wie bei Block 318 dargestellt.
-
Die
beiden Toleranzen repräsentieren
daher ein "Totband", in dem die Schaltlogik
die Auswahl der Flusseinleitsteuerfunktion verzögert, bis der Betriebsparameter
außerhalb
dieses Totbandes fällt.
Dies verhindert ein "Flattern" oder einen schnellen
zyklischen Wechsel zwischen der Einatmungs- und der Flussausleitsteuerfunktion,
die während
geringer Einatmungsströme
oder während Übergängen im
dynamischen Zustand des Beatmungsgeräts vorkommen können. Das
Flattern kann zum Beispiel auftreten, wenn das Schaltmodul die Auswahl
des Flussausleitsteuerungssystems auslöst und sofort veranlasst, dass
die Betriebsparameter außerhalb
der Toleranz fallen. Die in 3 dargestellte
Steuerlogik arbeitet in einer kontinuierlichen Schleife, wie das
durch die Verbindungsknoten "A" angegeben ist. Typischerweise
kann die Schleife durch einen digitalen Computer innerhalb von 4
ms ausgeführt
werden, was während
eines einzigen Patientenatemszugs viele Iterationen vorsieht.
-
Es
ist vorzuziehen, die Auswahl des Flussausleitsteuermodus unter der
Verwendung der +5%-Toleranz beim Druck-Fluss-Verhältnis, wie
oben erörtert,
zu steuern. Die Auswahl des Flusseinleitsteuermodus ist jedoch vorzugsweise
auf der Grundlage des durch den Sensor 35 erfassten proximalen
Luftdrucks. Es versteht sich, dass auch andere Formen der Hysterese
bzw. von "Totbändern" anstelle der oben
Beschriebenen implementiert werden können. Zum Beispiel kann eine
zeitbasierte Hysterese vorgesehen werden, bei der ein Zurückschalten
auf den vorhergehenden Steuermodus während einer bestimmten Zeit,
wie zum Beispiel 300 ms, gesperrt ist.
-
Die 4 und 5 stellen
in Blockdiagrammform Modelle des Flusseinleit- und Flussausleit-Steuerungssystems
im Zusammenhang mit den Reaktionskenngrößen des Beatmungsgeräts dar.
Beide Steuerungssysteme enthalten negative Rückkopplungsschleifen zum Minimieren
des Fehlers zwischen einem Zieldrucksignal Pin vom
Druckwellenformgenerator 34 und einem einem Luftwegdruck
Paw entsprechenden Rückkopplungssignal. 4 repräsentiert
eine bevorzugte Ausführungsform
eines Flusseinleit-Steuerungssystems gemäß einer bevorzugten Ausführungsform
der Erfindung. Gemäß 4 liefert
ein Wellenformgenerator 34 ein Eingangs-Drucksignal Pin an den Summierungsblock 110,
bei dem das Rückkopplungssignal
Pm abgezogen wird, um ein Druckfehlersignal
Perr an das Flusseinleitsteuerfilter 112 zu
liefern. Das Flusseinleitsteuerfilter 112 implementiert
die s-Domänen-Flusseinleit-Steuerfunktion
wie folgt:
-
-
Hier
ist K die Steuerverstärkung,
die nominell auf den Wert 5 gesetzt wird, T1 ist
eine Steuervorlaufkonstante und T2 ist eine
Steuerverzögerungskonstante.
-
Die
Blöcke
114 und
116 repräsentieren
die Antwort des Stromventils und des Beatmungsgerätesystems.
Die Anmelder haben herausgefunden, dass eine zufriedenstellende
Steuerung durch die Verwendung eines generischen Modells der zusammengeführten Flusseinleitsystem-Parameterantwort
116 durch
die folgende Gleichung erzielt wird:
wobei
R
b der Entlüftungswiderstand durch den
Widerstand
29; R
p der Patientluftwegwiderstand;
C
c die gesamte Beatmungsgerätkreislaufnachgiebigkeit,
einschließlich
des Balgs
25; C
p die Patientenlungennachgiebigkeit; Q
v der Ventilfluss und P
aw der
Luftwegdruck ist.
-
Das
Steuerfilter 112 erzeugt ein Ventilbefehlssignal auf der
Grundlage des Fehlersignals Perr. Ein Rückkopplungssignal
wird durch den Luftwegdruckwandler 118 und ein analoges
Anti-Aliasingfilter 120 geliefert, welche durch die in 4 gezeigten
Transferfunktionen repräsentiert
sind.
-
5 repräsentiert
eine bevorzugte Ausführungsform
des Flussausleit-Steuerungssystems
gemäß der vorliegenden
Erfindung. Es ist wichtig festzustellen, dass der durch 5 dargestellte
dynamische Betriebszustand nicht immer mit der Ausatemphase eines
Patientenatemzugs zusammenfällt.
Während
des Einatmens erreicht die Patientenlunge einen Zustand, bei dem
sie vollständig
mit Atmungsgasen gefüllt
ist. Der Fluss von Gasen vom Atemkreislaufzufuhrsystem zum Patienten
ist null. Bei einer Anästhesieanwendung
wird jedoch immer noch frisches Gas an das System geliefert und
muss ausgelassen werden, um den Luftwegdruck aufrecht zu erhalten.
Wie vom Anmelder erkannt, kann die Verwendung des Flusseinleit-Steuerungssystems, das
für eine
optimale Beatmungsgerätantwort
während
der Einatmungsphase konstruiert ist, wie es in 4 dargestellt
ist, während
dieses Null-Fluss-Einatmungszeitraums
aufgrund der höheren
Verstärkungskenngrößen der
Systemantwort unpassend sein. Dies heißt, dass eine sehr kleine Veränderung
der Steuerventilausgabe, d. h. des Flusses, eine relativ große Veränderung
des Druckes im Patientenluftweg nach sich zieht.
-
Es
versteht sich, dass die 4 und 5 Steuersysteme
zeigen, die zur Verwendung in einer mit einem Blasebalg ausgerüsteten Anästhesieanwendung
optimiert sind. Andere Steuerungsmodelle gelten für Intensivstationsanwendungen.
Das Flusseinleit-Steuerungssystem 200 umfasst eine innere
Regelschleife 217, die auf das Verteilerdrucksignal Pman wirkt, und eine äußere Regelschleife 219,
die auf den Luftwegdruck Paw wirkt. Die
innere Regelschleife 217 umfasst das Flussausleit-Steuerfilter 212,
die Stromventilantwort 214, die Verteilersystemantwort 216,
den Verteilerdruckwandler 218 und die Antialiasingfilterung 220.
Der Summierungsblock 222 kombiniert das Verteilerdruck-Rückkopplungssignal und
Zieldrucksignale Pm1 und Pin zusammen
mit dem Verteilerdruck-Korrektursignal
Pcorr.
-
Die äußere Regelschleife 219 ist
zum Kompensieren der Ausatmungsventildynamik notwendig. Die äußere Regelschleife
umfasst die innere Regelschleife 217, ein Antialiasingfilter 294 und
einen Luftwegdruckwandler 210. Die äußere Regelschleife 219 enthält eine
Proportionalsteuerstufe, die eine Proportionalverstärkung 282 und
eine Luftweg/Verteiler-Versatz-Korrektur 284 umfasst, die
in integraler Art über
mehrere Atemzüge
hinweg eingestellt wird. Die äußere Regelschleife
speist eine Korrektur für
den Verteilerdruck an den Steuerzieldruck der inneren Schleife auf
der Grundlage einer Luftwegdruckinformation. Eine Ausatmungsventil/Atemkreislauf-RC-Antwort,
die durch Block 290 repräsentiert wird, ist ebenfalls
in der äußeren Regelschleife des
Systemmodells enthalten. Ein Summierungsblock 292 wird
mit einem Rückkopplungssignal
versorgt, das aus der Umwandlung des Luftwegdrucks durch den Luftwegdruckwandler 210 und
das Antialiasingfilter 294 resultiert.
-
Das
Flussausleitsteuerfilter
212 ist durch die folgende Gleichung
repräsentiert:
wobei K die Verstärkung, nominell
0,033, und T
1 der Steuervorlauf (0,120)
ist.
-
Die
Verteilersystemantwort
216 wird durch die folgende Gleichung
repräsentiert:
wobei C
m die
pneumatische Verteilernachgiebigkeit (dem Antriebsgas-Rückschlagventil vorgeschaltet);
R
b der Entlüftungswiderstand; Q
v der Ventilfluss und P
m der
Luftwegdruck ist.
-
Die
Ausleitkreislaufdynamik während
des Entlassens von Gas aus dem Beatmungsgerät im Flussausleitmodus wird
durch den Block
290 und die folgende Gleichung repräsentiert:
wobei r von der Beatmungsgerätkreislaufnachgiebigkeit,
dem Atemvolumen, Patientenparametern und dem Ausatemventilwiderstand
abhängig
ist und empirisch bestimmt wird.
-
6 repräsentiert
den Strom und die Druckantwort, die durch eine bevorzugte Ausführungsform
der Erfindung erreicht werden. Es versteht sich, dass der Druck
kontinuierlich auf dem gewünschten
Niveau gehalten wird. Die Linie 310 repräsentiert
eine Flussantwort und die durchgezogene Linie repräsentiert
die Druckantwort, die mit einer bevorzugten Ausführungsform der vorliegenden
Erfindung erreicht wird.
-
Der
Punkt A repräsentiert
einen Übergang
der Beatmungsgerät-Steuerdynamik
vom Flussausleitmodus zum Flusseinleitmodus. In dieser Darstellung
fällt der Übergang
mit dem Einsetzen der Patienteneinatmung zusammen, die durch ein
schnelles Ansteigen des Luftstroms repräsentiert wird. Der Luftstrom
wächst steil
an und nimmt dann ab, während
die Lungenflügel
gefüllt
werden. Der Punkt B repräsentiert
den Punkt, an dem die Patientenlunge gefüllt ist. Hier geht die Beatmungsgerätsteuerung
vom Flusseinleitmodus in den Flussausleitmodus über. Der konstante Luftstrom
nach dem Punkt B ist der Steuerentlüftungsluftstrom, der dazu dient,
die Lunge in einem gefüllten
Zustand zu halten. Der Steuerentlüftungsluftstrom bleibt fast
konstant, bis bei Punkt C die Patientenausatmung beginnt.
-
Die
Luftstromantwortkennlinie bekannter Steuerungssysteme ist durch
die gestrichelte Linie 314 dargestellt. Es lässt sich
sehen, dass die Luftstromantwort des Standes der Technik viel langsamer
als diejenige ist, die durch die vorliegende Erfindung erzielt wird.
Dies liegt daran, dass die Steuerungssysteme des Standes der Technik
eine relativ langsame Steuerungsfunktion benötigten, um die Stabilität aufrecht
zu erhalten, wenn im Flussausleitmodus gearbeitet wurde. Die Auswirkung
dieser Einschränkung
lässt sich
in der Druckantwort 316 des Standes der Technik ersehen,
die zum Anheben des Zieldrucks während
der Einatmung des Patienten eine beträchtliche Zeit benötigt. Im
Gegensatz dazu verfolgt die Druckantwort 312, die durch
die vorliegende Erfindung erzielt wird, sehr eng den erwünschten
Zieldruck mit einer Rechteckwellenform.
-
Während Ausatmungszeiträumen des
Patienten sind die Druckantwort und die Luftstromantwort des Standes
der Technik und der vorliegenden Erfindung gleich. Dies liegt daran,
dass die Steuerverfahren der vorliegenden Erfindung während der
Ausatmungszeiträume ähnlich denjenigen
des Standes der Technik sind, die während des Ausatmens eine angemessene
Antwortkennlinie liefern. Erfindungsgemäß beruht der Übergang zu
diesen Verfahren jedoch auf der Grundlage des dynamischen Zustands
des Beatmungsgeräts
anstelle der Atmungsperioden des Patienten.