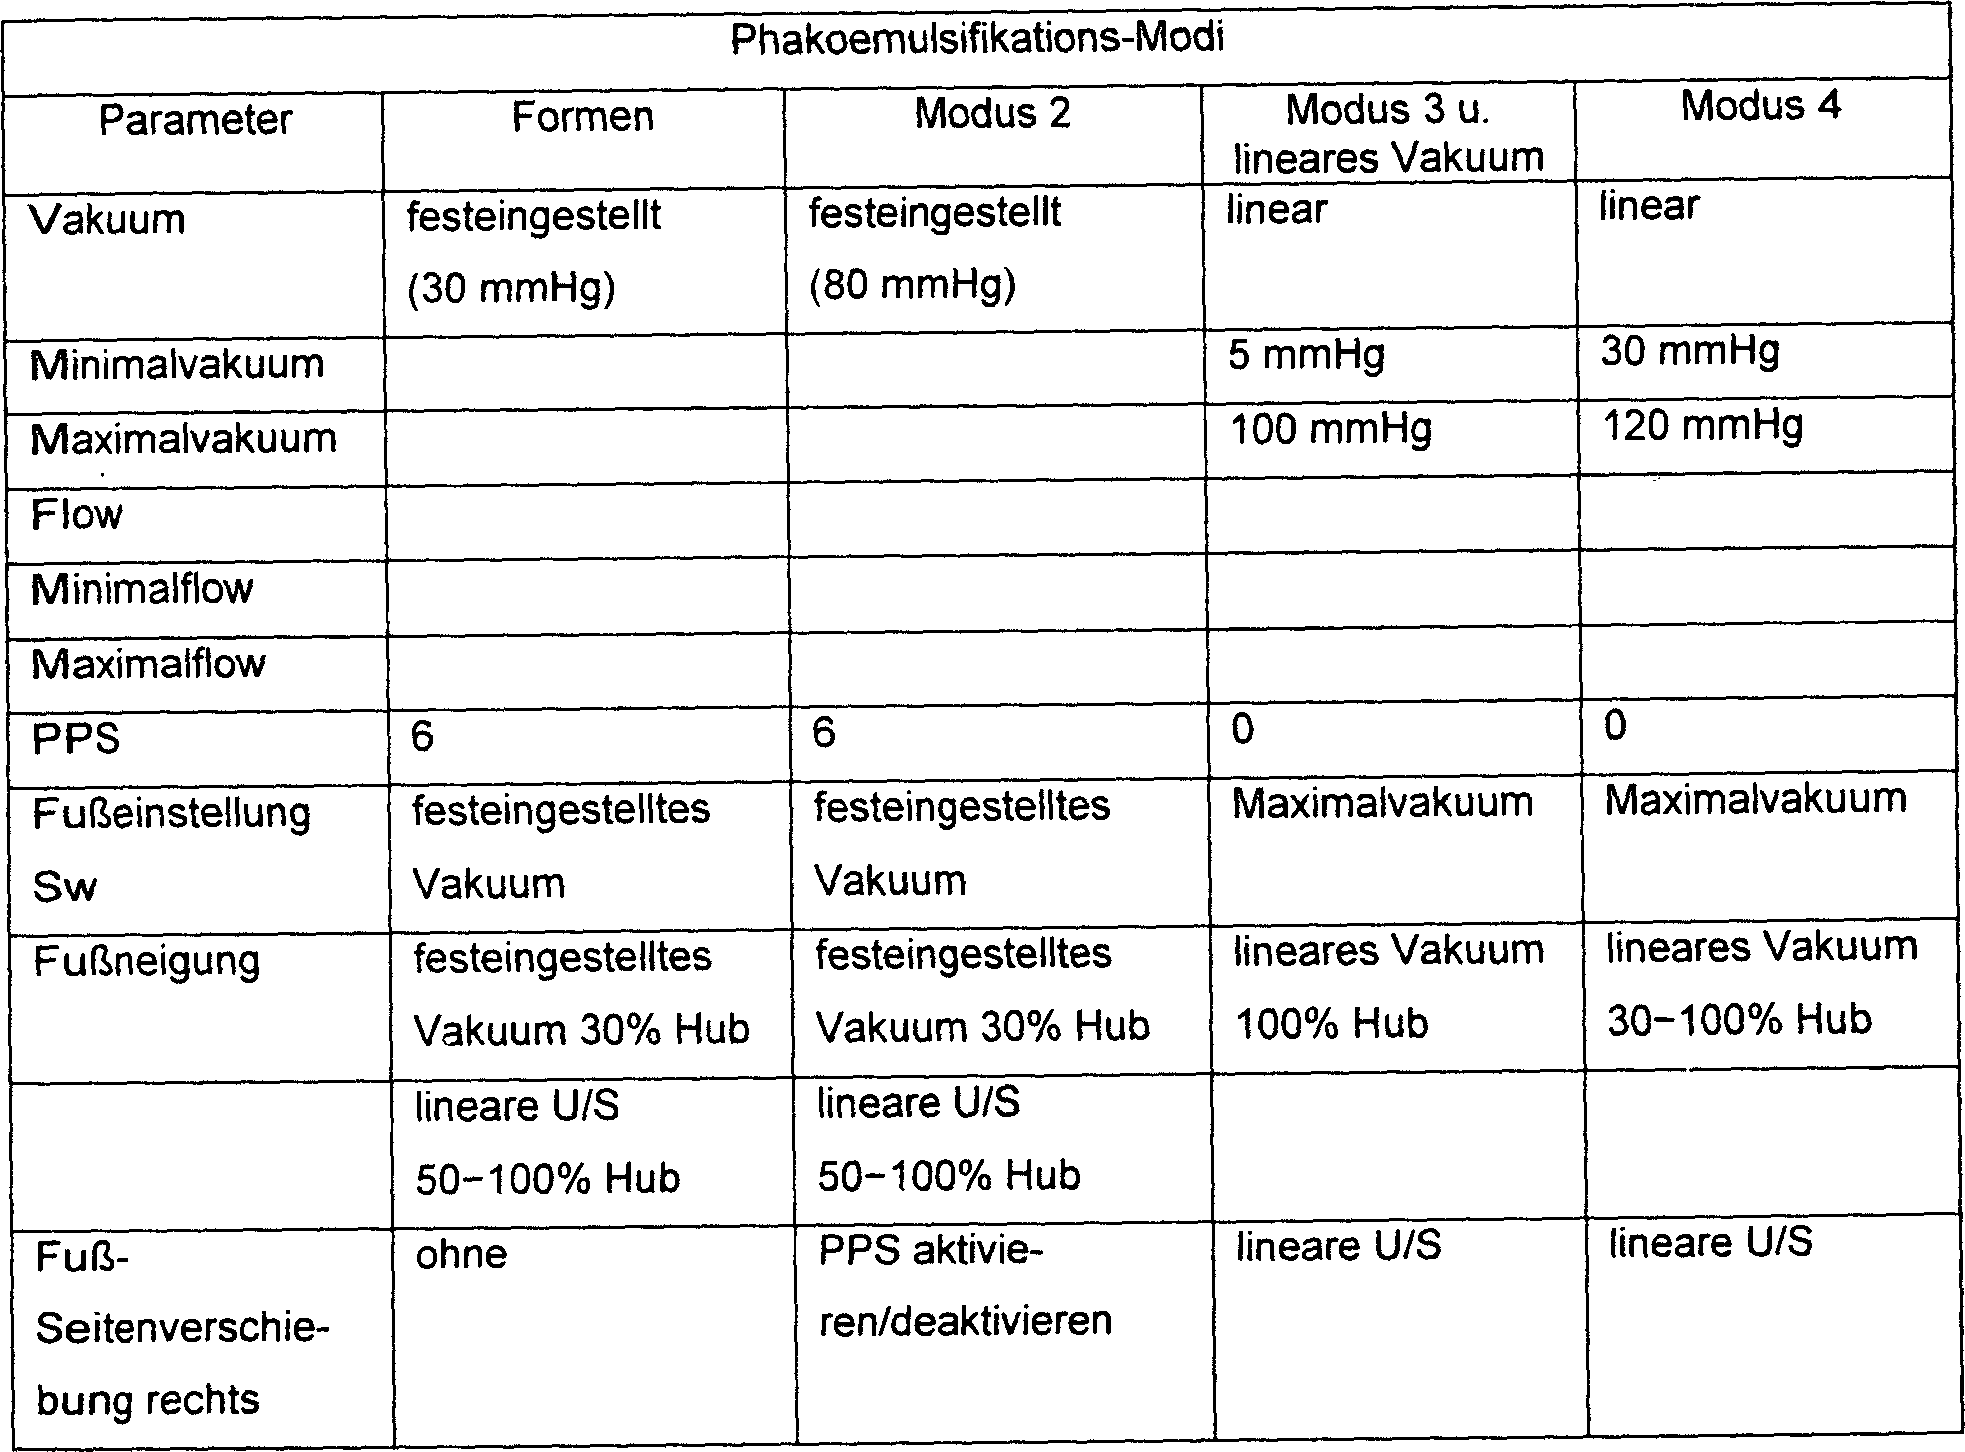
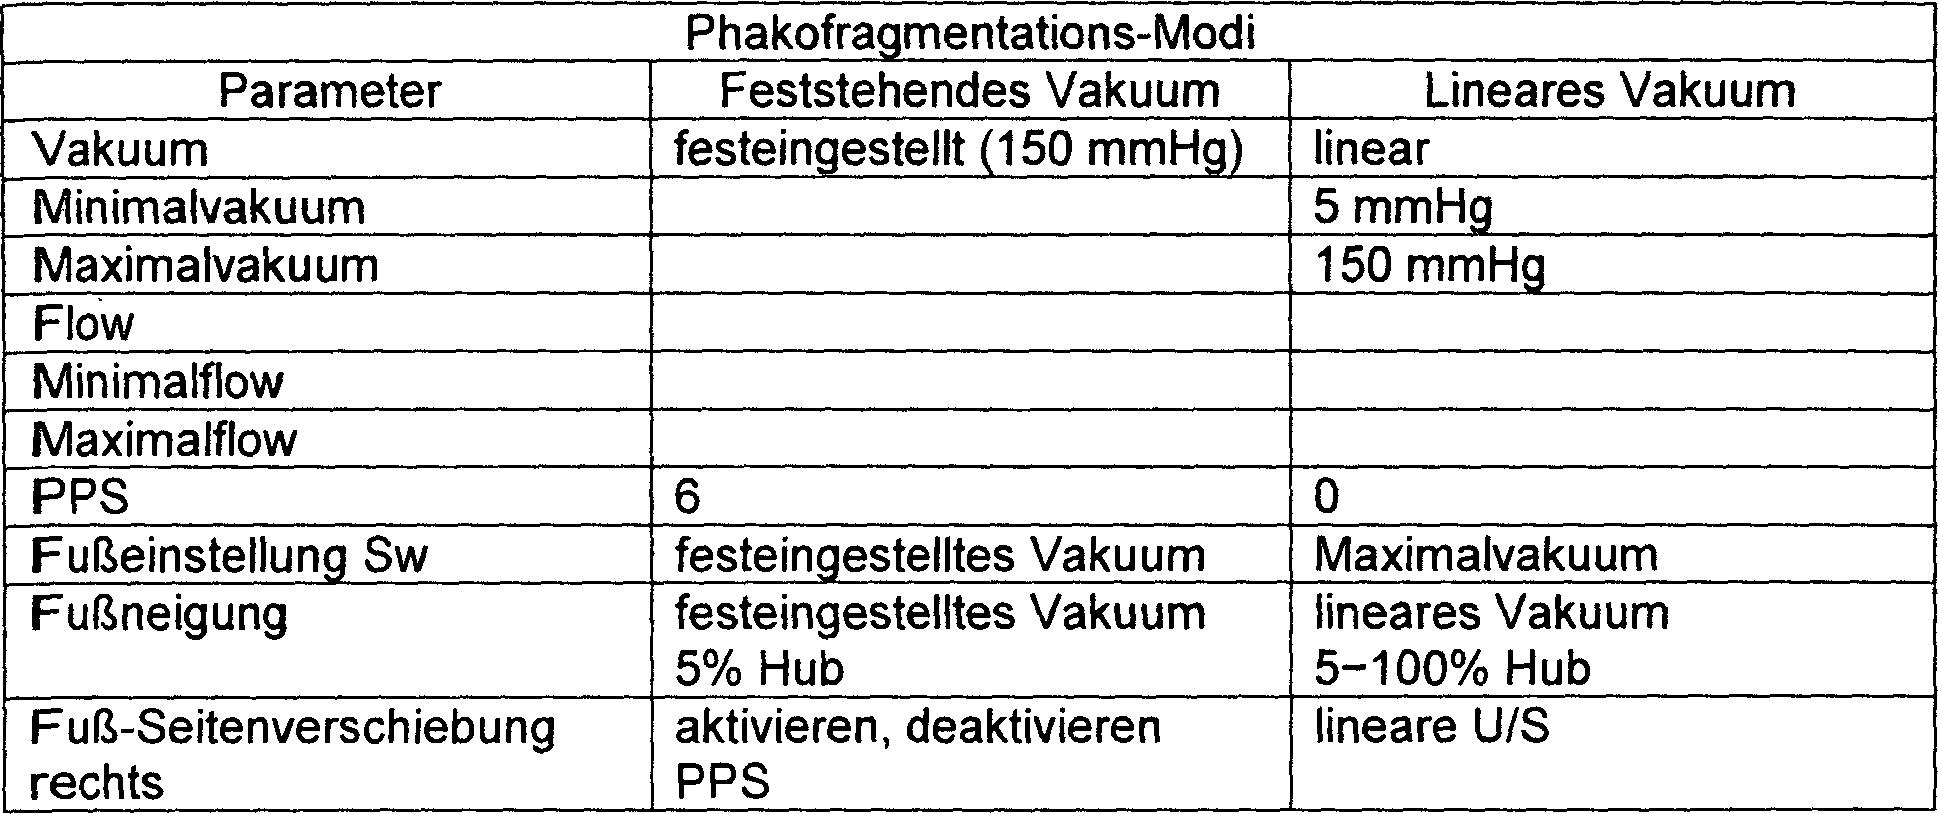
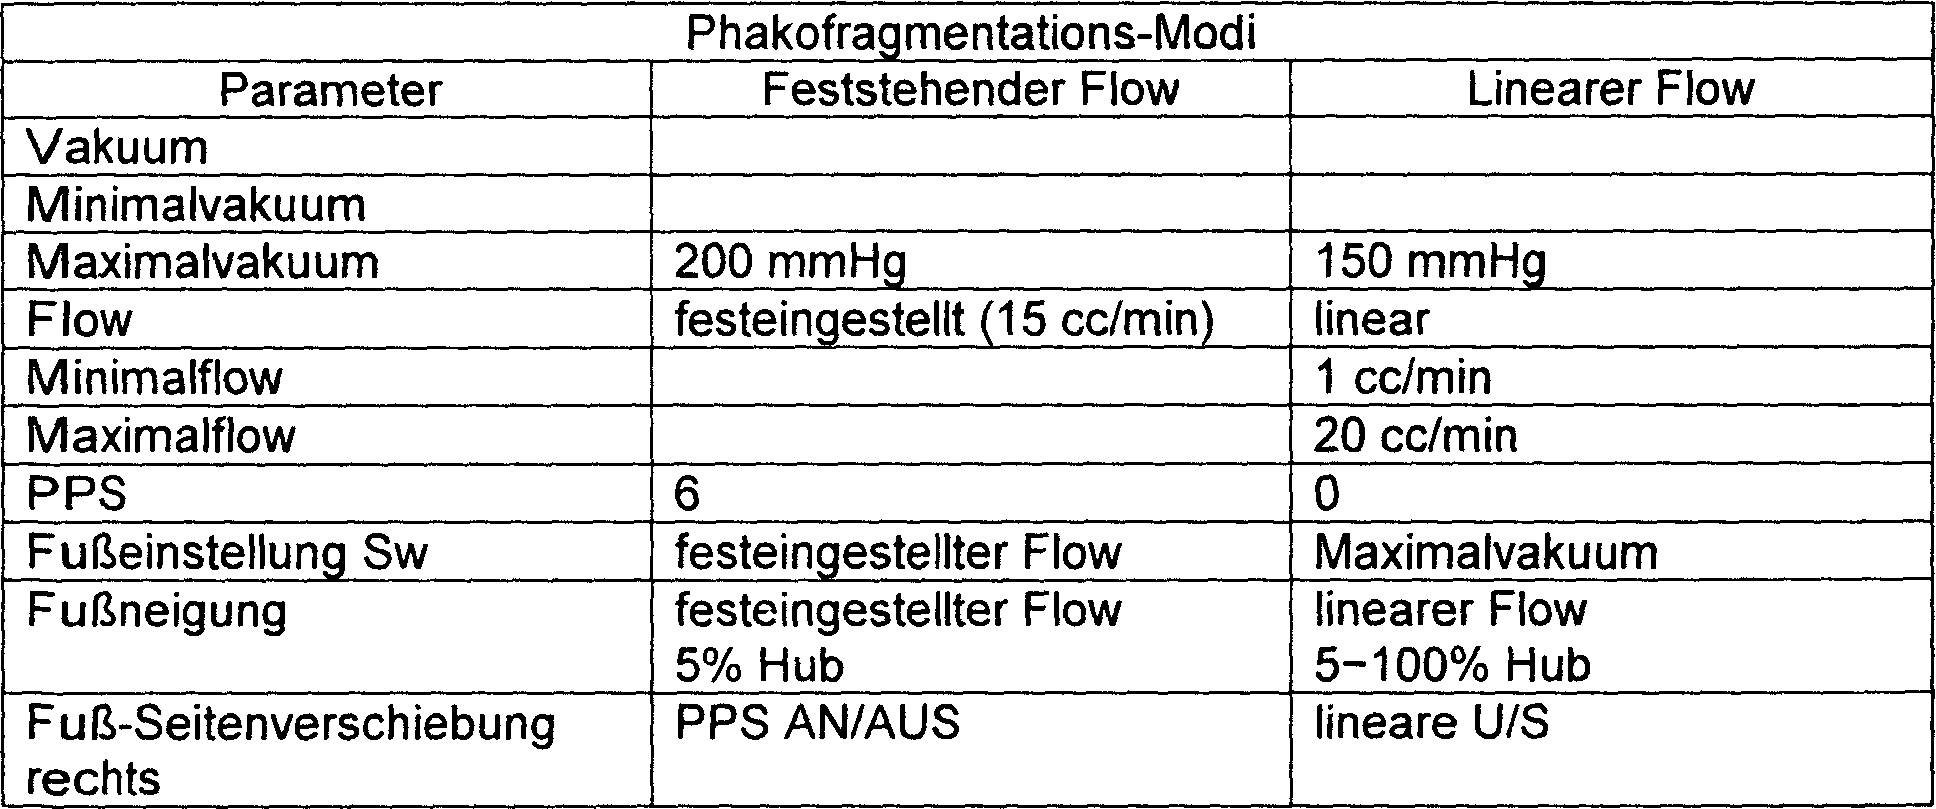
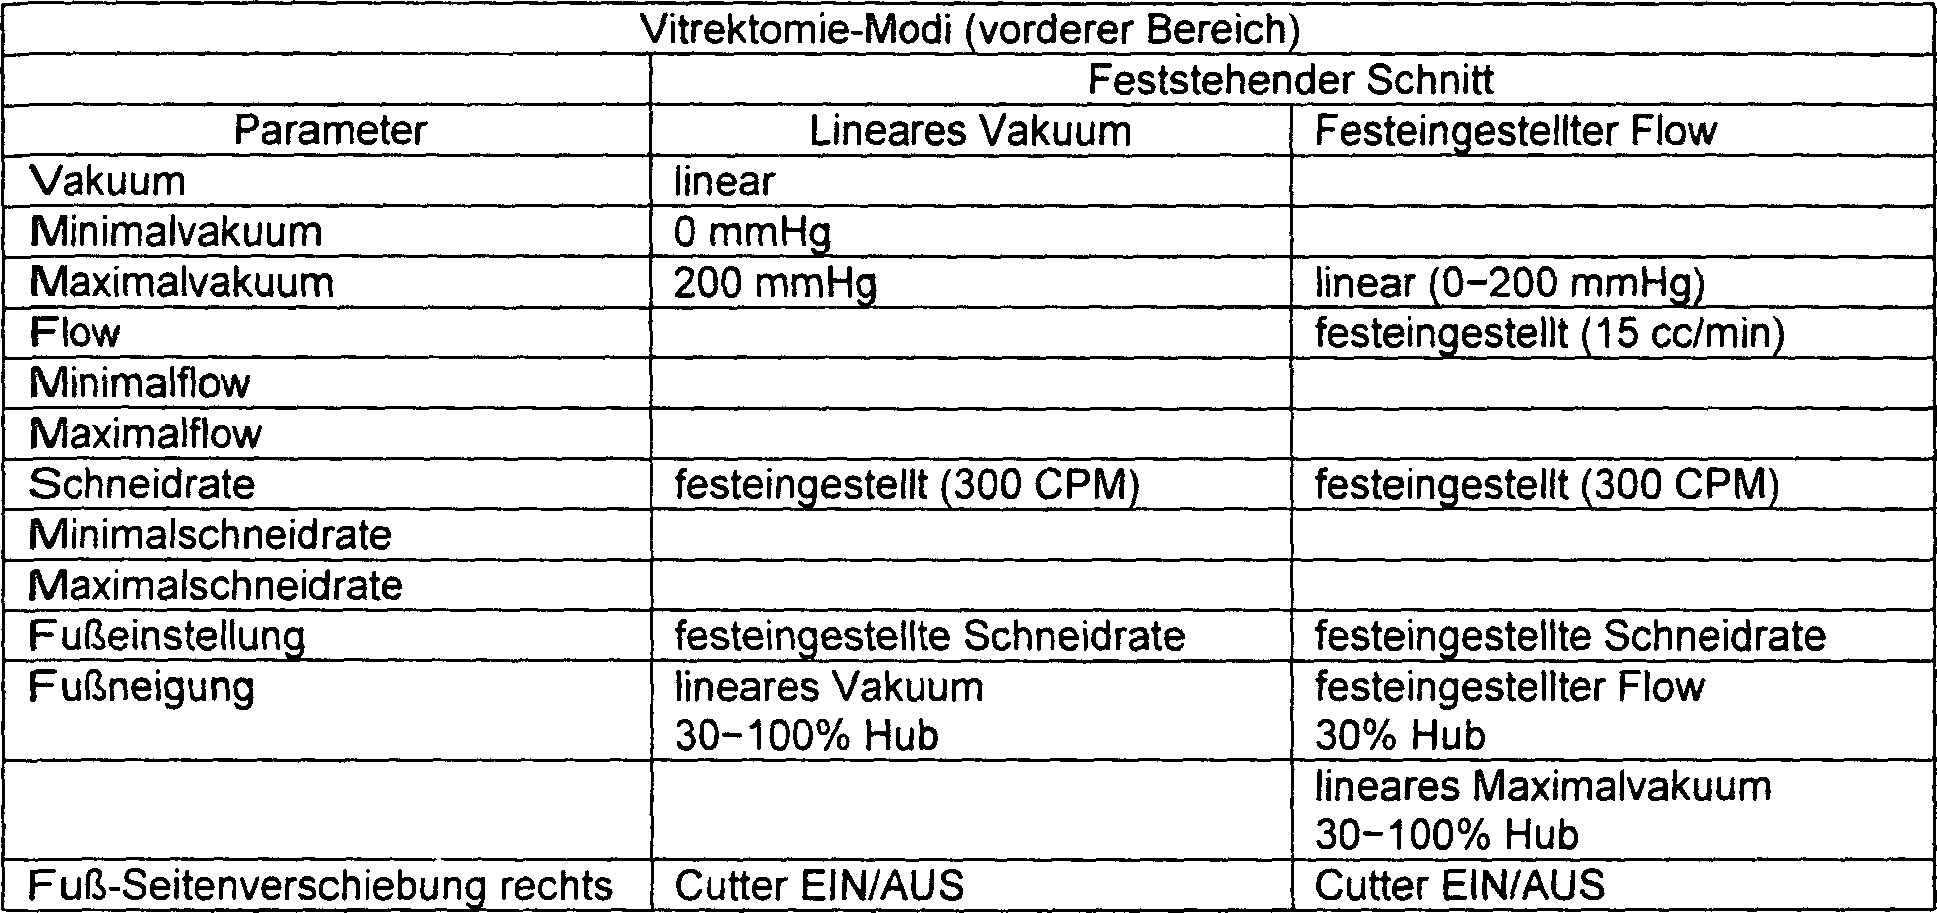
-
Technisches
Gebiet
-
Diese
Erfindung betrifft im Allgemeinem mikrochirurgische und ophthalmische
Systeme und im Besonderen ein Steuersystem zum Betätigen der
mikrochirurgischen Instrumente.
-
Hintergrund
der Erfindung
-
Derzeitige
ophthalmische mikrochirurgische Systeme stellen ein chirurgisches
Instrument oder mehrere chirurgische Instrumente, das bzw. die an
ein Steuerpult angeschlossen ist bzw. sind, bereit. Die Instrumente
werden oft elektrisch oder pneumatisch betätigt und das Steuerpult stellt
elektrische Steuersignale oder Fluid-Druck-Steuersignale zum Betätigen der
Instrumente bereit. Das Steuerpult enthält üblicherweise mehrere verschiedene
Typen von Steuerschaltern, die durch Mitarbeiter betätigt werden
können,
um die Steuersignale, mit denen die chirurgischen Instrumente versorgt
werden, zu erzeugen. Oft verwendet der Chirurg eine Fußpedalsteuerung,
um die chirurgischen Instrumente fernzusteuern.
-
Das
konventionelle Steuerpult hat Druckknopfschalter und einstellbare
Drehknöpfe
zum Einstellen der erwünschten
Betätigungseigenschaften
des Systems. Üblicherweise
dient das konventionelle Steuersystem mehreren verschiedenen Funktionen. Üblicherweise
weist das typische ophthalmische mikrochirurgische System anteriore
und/oder posteriore Segmentfähigkeit
auf und kann eine Vielzahl von Funktionen, wie zum Beispiel Irrigation/Aspiration,
Vitrektomie, Schneiden mit Mikroscheren, fiberoptische Beleuchtung
und Fragmentation/Emulsifikation umfassen.
-
Während die
konventionellen mikrochirurgischen und ophthalmischen Systeme geholfen
haben, die Mikrochirurgie und die ophthalmische Chirurgie möglich zu
machen, sind diese Systeme nicht ohne Nachteile. Mikrochirurgische
und ophthalmische Systeme sind relativ teuer und werden von Krankenhäusern und
Kliniken oft erworben, um sie anschließend von vielen Chirurgen verschiedener
Fachgebiete gemeinsam nutzen zu las sen. Bei der Augenchirurgie könnten sich
beispielsweise einige Chirurgen auf Eingriffe im vorderen Segment spezialisieren,
während
sich andere Chirurgen auf Eingriffe im hinteren Segment spezialisieren.
Wegen der Unterschiede bei diesen Eingriffen wird das System nicht
für beide
Eingriffe mit den gleichen Betätigungseigenschaften
eingerichtet. Wegen der hohen Genauigkeit, die die Augenchirurgie
erfordert, können
die Ansprecheigenschaften oder das „Betätigungsgefühl" des Systems für Chirurgen, die in verschiedenen
Krankenhäusern
praktizieren und Geräte
verschiedener Herstellermarken und Modelle nutzen, von Bedeutung
sein.
-
Die
US-Patente Nr. 4.933.843, 5.157.603, 5.417.246 und 5.455.766, die
alle erteilt wurden, legen verbesserte mikrochirurgische Steuersysteme
offen. Derartige Systeme stellen beispielsweise eine verbesserte Einheitlichkeit
der Leistungseigenschaften bereit, während sie gleichzeitig ausreichende
Flexibilität
bereitstellen, um damit eine Vielzahl von verschiedenen Eingriffen
bewältigen
zu können.
Die in diesen Patenten gezeigten Systeme verbessern den Stand der
Technik dahingehend, dass sie ein programmierbares und universales
mikrochirurgisches Steuersystem, das einfach programmiert werden
kann, um eine Vielzahl von verschiedenen chirurgischen Eingriffen
durchzuführen,
und das programmiert werden kann, um die Ansprecheigenschaften aufzuweisen,
die für
den bestimmten Chirurg erforderlich sind, bereitzustellen. Das Steuersystem ist
vorprogrammiert, um eine Vielzahl von verschiedenen Funktionen auszuführen, so
dass eine Vielzahl von verschiedenen Eingriffen ausgeführt werden
kann. Diese vorprogrammierten Funktionen können durch das Drücken von
Frontplattenknöpfen
gewählt
werden. Zusätzlich
zu den vorprogrammierten Funktionen stellen diese Patente die Bereitstellung
eines Programmierschlüssels
für jeden
Chirurgen bereit. Dieser Programmierschlüssel enthält eine mit bestimmten Parametern
der Ansprecheigenschaften und bestimmten Parametern des chirurgischen
Eingriffs, die von dem Chirurgen ausgewählt wurden, geladene digitale
Speicherschaltung. Durch das Einführen des Schlüssels in
die Buchse des Bediengerätes
des Systems wird das System automatisch eingerichtet, um auf eine
bekannte Art und Weise auf jeden Chirurgen anzusprechen.
-
Für eine optimale
Einsatzflexibilität
sind die Druckknöpfe
und die Potentiometer-Drehknöpfe des
Bediengerätes
programmierbar, so dass ihre Funktionen und Ansprecheigenschaften
geändert
werden können, um
dem Bedarf des Chirurgen zu entsprechen. Ein elektronischer Anzeigebildschirm
zeigt sowohl die aktuelle Funktion jedes programmierbaren Druckknopfes
und Drehknopfes als auch andere sachdienliche Informationen an.
Der Anzeigebildschirm ist selbstleuchtend, so dass er in abgedunkelten
Operationssälen
leicht abgelesen werden kann.
-
Das
Dokument WO-A-9613216 legt ein System, das dem Oberbegriff des Anspruchs
1 entspricht, offen.
-
Obwohl
die oben beschriebenen Systeme Verbesserungen gegenüber dem
Stand der Technik bereitstellen, sind, um die Leistung zu verbessern,
den Betrieb zu vereinfachen, Reparatur und Austausch zu vereinfachen,
Zeit und Kosten der Reparatur zu verringern usw., weitere Verbesserungen
erforderlich.
-
Die
Erfindung ist ein System zum Steuern einer Vielzahl daran angeschlossener
ophthalmischer mikrochirurgischer Instrumente, wie in dem Patentanspruch
1 und den bevorzugten Ausführungsbeispielen
in den unabhängigen
Patentansprüchen
beansprucht.
-
Weitere
Aufgaben und Merkmale der Erfindung werden offensichtlich und im
Folgenden detailliert beschrieben.
-
Kurzbeschreibung der Zeichnungen
-
1 ist
eine Perspektivansicht eines mikrochirurgischen Steuersystems gemäß der Erfindung
zur Verwendung mit ophthalmischen mikrochirurgischen Instrumenten
und einer Vielzahl von Modulen;
-
2 ist
ein Blockdiagramm des Systems der 1;
-
3 ist
eine Perspektivansicht einer Basiseinheit des Systems der 1;
-
4 ist
eine Perspektivansicht der Basiseinheit ohne die Frontabdeckung;
-
5 ist
eine Vordersicht des Chassis der Basiseinheit;
-
6 ist
eine Draufsicht auf das Chassis der Basiseinheit;
-
7 ist
eine Rückseitenansicht
der Basiseinheit;
-
8 ist
eine linke Seitenansicht der Frontabdeckung;
-
9 ist
eine Perspektivansicht eines typischen Moduls des Systems der 1;
-
10 ist
eine Rückseitenansicht
des Moduls;
-
11 ist
eine Teildraufsicht auf den Boden des Moduls;
-
12 ist
eine Perspektivansicht einer typischen Basiseinheit und eines Modulaufbaus;
-
13 ist
eine Teilquerschnittsansicht, entnommen in der Ebene entlang der
Linie 5B-5B der 7, jedoch mit einem in der Basiseinheit
installierten Modul;
-
14 ist
eine Teilquerschnittsansicht, entnommen in der Ebene entlang der
Linie 5C-5C der 13;
-
15 ist
ein schematisches Diagramm eines Kommunikationsnetzes gemäß der Erfindung;
-
16 ist
ein schematisches Diagramm einer Abschlussschaltung zum selektiven
Abschließen
des Netzes der 15;
-
17 und 18 sind
ein Blockdiagramm eines Benutzerschnittstellen-Computers gemäß einem bevorzugten
Ausführungsbeispiel
des Systems der 1;
-
19 ist
ein Blockdiagramm einer Kommunikationsnetz-Schaltung für den Benutzerschnittstellen-Computer
der 17 und 18;
-
20 ist
ein schematisches Diagramm einer Abschlussschaltung der Netzschaltung
der 19 zum selektiven Abschließen des Netzes;
-
21 ist
ein Blockdiagramm des Systems der 1, das den
Datenfluss in dem erfindungsgemäßen System
darstellt;
-
22 ist
eine beispielhafte Bildschirmanzeige einer numerischen Tastatur
gemäß der Erfindung;
-
23 und 24 sind
beispielhafte Ablaufdiagramme, die den Betrieb des Zentralprozessors
in dem Benutzerschnittstellen-Computer zum Bestimmen der Betätigungsmodi
und der Modus-Sequenzen für
das System zeigen;
-
25 und 26 sind
beispielhafte Ablaufdiagramme, die den Betrieb des Zentralprozessors
in dem Benutzerschnittstellen-Computer zum Einrichten von Installationsdateien
für das
System darstellen;
-
27–30 sind
beispielhafte durch den Benutzerschnittstellen-Computer erzeugte
Bildschirmanzeigen zum Auswählen
eines Betätigungsmodus
gemäß der Erfindung;
-
31 ist ein beispielhaftes Ablaufdiagramm, das
den Betrieb eines Zentralprozessors in dem Benutzerschnittstellen-Computer
zum automatischen Konfigurieren des Systems darstellt;
-
32 ist ein Blockdiagramm eines Irrigations-, Aspirations-
und/oder Vitrektomie-Moduls
gemäß einem
bevorzugten Ausführungsbeispiel
des Systems der 1;
-
33 ist ein Blockdiagramm eines Phakoemulsifikations-
und/oder Phakofragmentations-Moduls gemäß einem bevorzugten Ausführungsbeispiel
des Systems der 1;
-
34 ist ein Blockdiagramm eines Luft-Fluid-Austausch-,
Elektroscheren- und/oder Forceps-Moduls gemäß einem bevorzugten Ausführungsbeispiel
des Systems der 1;
-
35 ist ein Blockdiagramm eines bipolaren Koagulations-Moduls
gemäß einem
bevorzugte Ausführungsbeispiel
des Systems der 1;
-
36 ist ein Blockdiagramm eines Beleuchtungs-Moduls
gemäß einem
bevorzugten Ausführungsbeispiel
des Systems der 1;
-
37 ist ein Blockdiagramm einer peripheren Fußsteuerungsschaltung
gemäß einem
bevorzugten Ausführungsbeispiel
des Systems der 1;
-
38 ist ein Blockdiagramm einer peripheren Infusionsstangen-Steuerschaltung
gemäß einem
bevorzugten Ausführungsbeispiel
des Systems der 1;
-
39 ist ein Blockdiagramm eines Netzstrom-Moduls
gemäß einem
bevorzugten Ausführungsbeispiel
des Systems der 1;
-
40–42 sind
schematische Diagramme, die eine Übertragungs- und Leistungs-Rückwandplatine in der Basiseinheit
der 3–8 darstellen;
-
43–60 sind
schematische Diagramme, die das Irrigations-, Aspirations- und/oder Vitrektomie-Modul
der 32 darstellen;
-
61 ist ein schematisches Diagramm, das einen Kassettendetektor
zur Verwendung mit dem Irrigations-, Aspirations- und/oder Vitrektomie-Modul
der 32 und 43–60 darstellt;
-
62–88 sind
schematische Diagramme, die das Phakoemulsifikations- und/oder Phakofragmentations-Modul
der 33 darstellen;
-
89–103 sind schematische Diagramme, die den Luft-Fluid-Austausch
des Elektroscheren- und/oder Forceps-Moduls der 34 darstellen;
-
104–113 sind schematische Diagramme, die das Bipolarkoagulations-Modul
der 19 darstellen;
-
114–125 sind schematische Diagramme, die das Beleuchtungs-Modul
der 36 darstellen;
-
126–136 sind schematische Diagramme, die die Fußsteuerungsschaltung
der 37 darstellen;
-
137–146 sind schematische Diagramme, die die Infusionsstangen-Steuerschaltung der 38 darstellen;
-
147 und 148 sind
schematische Darstellungen, die einen Druckerfassungssensor zur
Verwendung mit einer Scrollpumpe gemäß einem alternativen Ausführungsbeispiel
des Irrigations-, Aspirations- und/oder Vitrektomie-Moduls der 32 und 43–60 darstellen,
und
-
149 und 150 sind
schematische Diagramme, die das Netzstrom-Modul der 39 zum Bereitstellen von Strom an die Rückwandplatine
der 40–42 darstellen.
-
Verfahren
zum Ausführen
der Erfindung
-
Die 1 stellt
ein mikrochirurgisches System gemäß einem bevorzugten Ausführungsbeispiel
der vorliegenden Erfindung, das generell mit 1 gekennzeichnet
ist, dar. Wie gezeigt, enthält
das System 1 eine Computereinheit 3 mit einer
flachen Steuerpultanzeige 5, einer Basiseinheit 7,
in die eine Vielzahl von Modulen 13 aufgenommen ist, und
Peripheriegeräte,
wie zum Beispiel eine Fußsteuerungsanordnung 15 und
einen motorisierten Infusionsstangenaufbau 17 (die generell
durch ihre jeweiligen Referenzziffern gekennzeichnet sind). Jedes
der in der Basiseinheit 7 angeordneten Module 13 steuert
wenigstens ein ophthalmisches mikrochirurgisches Instrument 19 zur
Verwendung durch einen Chirurgen beim Durchführen von verschiedenen ophthalmischen
chirurgischen Eingriffen. Wie in der Technik bekannt, involviert
die ophthalmische Mikrochirurgie eine Anzahl verschiedener Instrumente 19 zum
Ausführen
verschiedener Funktionen. Diese Instrumente 19 umfassen
Vitrektomiemesser, Phakoemulsifikations- oder Phakofragmentations-Antriebssysteme,
fiberoptische Beleuchtungsinstrumente, Koagulations-Antriebssysteme
und andere in der Technik bekannte Instrumente. Um die Leistung
der Instrumente 19 während
der Operation zu optimieren, unterscheiden sich ihre Betätigungsparameter,
beispielsweise dem besonderen durchgeführten Eingriff, den verschiedenen
Phasen des Eingriffs oder den persönlichen Präferenzen des Chirurgen entsprechend
oder in Abhängigkeit
davon, ob der Eingriff in dem anterioren oder posterioren Teil des
Auges des Patienten durchgeführt
wird, usw.
-
Wie
in der 1 gezeigt, trägt
ein Instrumentenwagen, dem generell die Ziffer 21 zugewiesen
ist, das System 1. Vorzugsweise enthält der Wagen 21 eine
Chirurgie-Instrumentenschale
oder eine Mayo-Instrumentenschale 25, die automatisierte
Infusi onsstange 17, einen Speicherraum 27 zum
Aufnehmen der Fußsteuerungsanordnung 15,
von Wegwerfverpackungen und anderen Artikeln, eine Öffnung 33,
um eine Erweiterung der Basiseinheit (in der 1 nicht
gezeigt) aufzunehmen, und Rollfüße 35.
Die Basiseinheit 7 und die Computereinheit 3 sind
vorzugsweise auf den Instrumentenwagen 21 aufgesetzt, wie
in der 1 gezeigt, und die Mayo-Instrumentenschale 25 ist
an einem Gelenkarm (nicht gezeigt), der vorzugsweise oben auf dem
Instrumentenwagen 21 befestigt ist, angebracht. Direkt
unter der Basiseinheit 7 enthält der Instrumentenwagen 21 außerdem einen
Fernsteuerungssender, der generell mit der 39 gekennzeichnet
ist, zur Verwendung in dem Fernsteuerungssystem 1.
-
Erfindungsgemäß nehmen
die Module 13 in der Basiseinheit 7 Steuerschaltungen
für die
verschiedenen mikrochirurgischen Instrumente 19 auf, so
dass ein Benutzer in der Lage ist, das System 1 für die optimierte
Verwendung durch einen Chirurgen zu konfigurieren. Wie im Folgenden
ausführlicher
beschrieben wird, enthalten die Module 13 Verbindungen
oder Ports, durch die ein mikrochirurgisches Instrument oder mehrere mikrochirurgische
Instrumente 19 an diese angeschlossen wird bzw. werden,
und nehmen außerdem
die erforderliche Steuerschaltung zum Steuern der Betätigung des
bestimmten Instrumentes oder der bestimmten Instrumente 19,
das bzw. die daran angeschlossen ist bzw. sind, auf. Infolgedessen
konfiguriert der Benutzer durch das Einfügen der erwünschten Module 13 in
die Basiseinheit 7 das System 1 den bestimmten
Präferenzen
eines Chirurgen gemäß, um jedes
der für
einen bestimmten chirurgischen Eingriff erforderlichen Instrumente 19 zu
steuern oder um andererseits das System 1 für die Verwendung
durch den Chirurgen zu optimieren.
-
Wie
im Folgenden ausführliche
beschrieben wird, enthalten die Fußsteuerungsanordnung und die
Infusionsstangenanordnung 17 elektronische Schaltkreise,
mit denen ihr Betrieb gesteuert wird.
-
Um
die Konfigurierbarkeit durch den Benutzer zu unterstützen, bilden
die Computereinheit 3, jedes der Module 13 und
die Steuerschaltungen für
jedes der Peripheriegeräte,
d. h. für
die Fußsteuerungsanordnung 15 und
die Infusionsstangenanordnung 17, Knoten in einem Computernetz.
Das Computernetzwerk stellt die Leistungsverteilung und die Peer-to-Peer-Datenübertragung
zwischen den Knoten bereit.
-
Bezug
nehmend auf das Blockdiagramm der 2, enthält die Basiseinheit 7 eine
Anzahl von Modulen 13, die verschiedene mikrochirurgische
Instrumente 19, die üblicherweise
beim Durchführen
von ophthalmischen chirurgischen Eingriffen verwendet werden, steuern.
In einem bevorzugten Ausführungsbeispiel
steuert jedes Modul 13 ein chirurgisches Instrument oder
mehrere chirurgische Instrumente 19, das bzw. die daran angeschlossen
ist bzw. sind. Ein Leistungsbus und ein Datenübertragungsbus, die jeweils
in der Rückwandplatine 101 (die
im Einzelnen in den 5 und 40–42 gezeigt
ist) sind, verbinden die Module miteinander. Wenn sie in der Basiseinheit 7 aufgenommen
sind, greifen die Module 13 über einen Anschluss (zum Beispiel
den Anschluss 171 in der 10) an
dem hinteren Ende jedes Moduls 13 in die Rückwandplatine
ein. Wenn die Module mit der Rückwandplatine 101 in
Eingriff sind, stellt die Rückwandplatine 101 sowohl
die Leistungsverteilung zwischen den Modulen 13 als auch
die Datenübertragung
zwischen den Modulen 13 und zwischen den Modulen 13 und
der Computereinheit 3 bereit. Gemäß der Erfindung enthalten die
Module 13 ebenso ein durch die Basiseinheit 7 aufgenommenes
Leistungs-Modul 103, das sowohl an eine externe Wechselstromquelle
als auch an die Rückwandplatine 101 angeschlossen
ist. Das Leistungs-Modul 103 versorgt die Rückwandplatine 101 mit
Leistung und versorgt infolgedessen das System 1 mit Leistung.
-
Gemäß der Erfindung
steuert eine Steuerschaltung 105 (siehe 37 und 126–136) die Fußsteuerungsanordnung 15 und
steuert eine Steuerschaltung 107 (siehe 38 und 137–146) die Infusionsstangenanordnung 17.
Wie bereits beschrieben, bilden die Computereinheit 3,
jedes Modul 13 und die Steuerschaltungen 105 und 107 für die Peripheriegeräte Knoten
in einem Computernetzwerk. Das Computernetzwerk stellt zwischen
den Knoten Peer-to-Peer-Datenübertragung
bereit. Mit anderen Worten, jedes Modul 13 ist in der Lage,
direkt mit den anderen Modulen 13, mit den Peripheriegeräten und
mit der Computereinheit 3 zu kommunizieren. Auf diese Art
und Weise stellt das System sowohl die modulare Steuerung mehrerer
verschiedener Instrumente 19 als auch eine Konfigurierbarkeit
durch den Benutzer bereit.
-
Bezug
nehmend auf die 3, bildet die Basiseinheit 7 ein
Einbaugehäuse
mit Abschnitten oder Schlitzen zum Aufnehmen einer Vielzahl von
Modulen 13, die elektronisch die Betätigung der beim Durchführen von
ophthalmischen chirurgischen Eingriffen von einem Chirurgen verwendeten
chirurgischen Instrumente 19 steuern.
-
Vorzugsweise
enthält
die Basiseinheit 7 ein Chassis (generell mit 109 gekennzeichnet),
eine obere Abdeckung 111 und eine Frontabdeckung oder Blende 113,
die zum Einführen
und Herausnehmen der Module 13 abgenommen werden kann,
wie in der 4 gezeigt. Wenn die Frontabdeckung 113 befestigt
ist, hält
die hintere Wand 115 der Abdeckung die Module in ihrer
Position innerhalb der Basiseinheit 7 und bildet dadurch eine
Arretierung zum Arretieren der Module in dem Einbaugehäuse. Die
Frontabdeckung 113 wird durch zwei Befestiger (nicht gezeigt),
die in die Gewindebohrlöcher 117 in
der Front des Chassis 109 geschraubt werden, fixiert. Alternativ
wird die Frontabdeckung 113 durch Klammern fixiert. Die
obere Abdeckung 111 enthält vier ringförmige Aufnahmen 119 zum
Aufnehmen von Füßen des
Bodens der Computereinheit 3. Jede dieser Aufnahmen ist
konisch, um der Form der Füße der Computereinheit
zu entsprechen und um die Füße in den
Aufnahmen mittig anzuordnen.
-
Wie
in den 5 und 6 dargestellt, umfasst das Chassis 109 eine
integral mit einer Bodenplatte 123 gebildete Rückwand 121.
Die Bodenplatte 123 erstreckt sich senkrecht zu der vorderen
Ebene (d. h. der Vorderfläche)
der Rückwandplatine 101,
die mit Befestigern 125 an der Rückwand 121 befestigt
ist. Die elektrischen 18-Pin-Buchsensteckanschluss 127 werden
auf der Vorderfläche
der Rückwandplatine 101 bereitgestellt.
Die drei äußersten
linken Anschlüsse 127 sind
in 3-Zoll-Abständen
voneinander beabstandet, wie in der 5 gezeigt,
und die restlichen Anschlüsse 127 sind
in Intervallen von 1,5 Zoll beabstandet. Jede Steckerbuchse jedes
Anschlusses 127 ist mit der gleichartig positionierten
Steckerbuchse der anderen Anschlüsse
parallel geschaltet, wodurch der Leistungsbus und der Datenübertragungsbus,
die zuvor erwähnt
wurden, gebildet werden. In der Rückwand 121 werden über der
Rückwandplatine 101 Lüftungsschlitze 131 bereitgestellt, um
das Entweichen von Luft aus der Basiseinheit 7 zu ermöglichen
(5). Unter der Rückwandplatine 101 erstreckt
sich eine generell rechteckige Öffnung 133 durch
die Hinterwand, um Netzzugang für
einen 3-Stift-Anschluss auf der Rückseite des Leistungs-Moduls 103 zu
ermöglichen,
wie im Folgenden erklärt
wird.
-
Gleichartig
ist in der Rückwand 121 eine
ringförmige Öffnung zum
Aufnehmen einer pneumatischen Schnellanschlusskupplung (nicht gezeigt)
auf der Rückseite
eines Irrigations-/Aspirations-/Vitrektomie-Moduls (IAV-Modul),
beispielsweise Modul 321 in den 32 und 43–60.
Dreizehn parallele Schienen, jede generell mit 137 gekennzeich net,
sind mit Befestigern 139 an der Bodenplatte 123 angebracht
(6). Die Schienen 137 sind gleichmäßig in Intervallen
von 1,5 Zoll beabstandet und erstrecken sich senkrecht zu der Vorderseite
der Rückwandplatine 101.
Eine Schiene oder mehrere Schienen 137 wird bzw. werden
verwendet, um die Module 13 auf ihre Position in der Basiseinheit 7 zu
führen,
so dass diese für
die Verbindung mit der Rückwandplatine 101 richtig
ausgerichtet sind. Wie in der 14 gezeigt,
hat jede der Schienen 137 einen I-förmigen
Querschnitt, der obere und untere horizontale Flansche, jeweils 141 und 143,
die durch einen vertikalen Steg verbunden sind, umfasst.
-
Bezug
nehmend auf die 5, erstrecken sich von der Bodenwand
vier Füße 141 nach
unten und sind so bemaßt,
dass sie in in dem Wagen 21 geformte Vertiefungen (nicht
gezeigt) aufgenommen werden. Wie in der 6 gezeigt,
ist in der Bodenplatte 123 ein Gitter 153 bereitgestellt,
um zu ermöglichen,
dass Luft in die Basiseinheit 7 eintreten kann, um die
Module 13 zu kühlen.
Die 7 zeigt zwei ringförmige elektrische 9-Pin-Buchsensteckanschluss 157,
die auf der Rückseitenfläche der
Rückwand 121 befestigt
sind. Jeder dieser Anschlüsse 157 ist
mit dem Datenübertragungsbus
auf der Rückwandplatine 101 parallel
geschaltet, um mit Peripheriegeräten,
wie zum Beispiel dem Wagen 21 (der die Infusionsstangenanordnung 17 enthält), der Computereinheit 3 oder
der Fußsteuerungsanordnung 15 zu
kommunizieren. Die Anschlüsse 157 können ebenso
verwendet werden, um die Basiseinheit 7 mit einer separaten
Erweiterung der Basiseinheit zu verbinden, wie im Folgenden ausführlich erklärt wird.
Obwohl innerhalb des Schutzanspruchs der Erfindung andere Anschlüsse vorgesehen
sind, sind die Anschlüsse
des bevorzugten Ausführungsbeispiels
die elektrischen Anschlüsse
der Serie 703, die durch die Amphenol Corporation aus Wallingford,
Connecticut, vertrieben werden.
-
Die 9–11 stellen
exemplarische Module 13 zum elektronischen Steuern der
Betätigung
der durch einen Chirurgen beim Durchführen von ophthalmischen chirurgischen
Eingriffen verwendeten Instrumente dar. Das in der 9 gezeigte
beispielhafte Modul ist das Leistungs-Modul 103 zum Bereitstellen
von Leistung für
den Leistungsbus der Rückwandplatine 101.
Jedes der Module 13 umfasst ein aus Aluminiumblech gebildetes
Gehäuse 161 und
eine formgepresste Frontabdeckung 163 aus Kunststoff. Wie
in der 12 gezeigt, weisen bestimmte
Module 13 in ihrer Frontabdeckung 163 einen Port
oder mehrere Ports zum Verbinden verschiedener chirurgischer Instrumente
(nicht ge zeigt) mit den Ports auf. Das in der 9 dargestellte Leistungs-Modul 103 ist
3,0 Zoll breit. Andere Module haben andere Breiten, die das Vielfache
von 1,5 Zoll sind (zum Beispiel 1,5 Zoll oder 4,5 Zoll). Jedes der
Module 13 hat eine grüne
LED 165 oder eine andere visuelle Anzeige, die an der Frontabdeckung 163 befestigt
ist, um anzuzeigen, ob das Modul aktiv ist.
-
Bezug
nehmend auf die 10, enthält jedes Modul 13 einen
elektrischen 18-Pin-Stecker 171,
der so eingerichtet ist, dass er mit jeder der auf der Rückwandplatine 101 angebrachten
Buchsensteckanschluss 127 verbunden werden kann. Der Anschluss 171 ist
vertieft in dem Gehäuse 161 angeordnet,
um den Anschluss zu schützen
und um den innerhalb der Basiseinheit 7 bereitgestellten
Raum zu maximieren. Angrenzend an einen Auslasskanal 175 ist
in der hinteren Fläche
des Modulgehäuses 16 über dem
18-Pin-Stecker ein
Kühlventilator 173 zum
Ablüften
des Gehäuses 161 angeordnet,
um die Komponente innerhalb des Moduls 13 zu kühlen.
-
Bezug
nehmend auf die 11, ist in dem Boden der Frontabdeckung 163 eine
Vertiefung 177, die mit den Modulen 13 in Eingriff
kommt, ausgebildet, um diese in die Basiseinheit 7 und
aus dieser gleiten zu lassen. Im Boden des Modulgehäuses 161 ist
eine Öffnung 179 bereitgestellt,
so dass, wenn der Ventilator 173 aktiv ist, das Eintreten
von Luft ermöglicht
wird, um die in das Modul 13 aufgenommenen Komponenten
zu kühlen.
In der Bodenwand 183 jedes Modulgehäuses 161 ist ein Schlitz
bzw. sind mehrere Schlitze 181 ausgebildet. Jeder dieser
Schlitze 181 erstreckt sich von einer Rückwand des Gehäuses 161 und
ist ausgelegt, um eine der Führungsschienen 139 auf
der Bodenplatte 123 des Chassis 109 der Basiseinheit
aufzunehmen, um das Modul 13 zu führen und seinen Anschluss 171 zu
dem entsprechenden Anschluss 127 auf der Rückwandplatine 101 auszurichten.
Folglich bilden die Schienen 137 und die Schlitze 181 eine
Führung
zum Führen jedes
der Module 13 in den Baugruppenrahmen, so dass der jeweilige
Modulanschluss 127 ausgerichtet ist, um an den Bus angeschlossen
zu werden.
-
Wie
in der 14 dargestellt, ist über jedem
Schlitz ein Kanal 187 durch Heftschweißung an der Bodenwand 183 des
Modulgehäuses 161 befestigt,
um zu verhindern, dass Fremdkörper
durch die Schlitze 181 in das Gehäuse eindringen und um die elektronischen
Komponenten in dem Gehäuse
von elektromagnetischen Interferenzen abzu schirmen. Wenn die Module 13 in
die Basiseinheit 7 eingeführt werden, wird jede der Basiseinheitsschienen 137 in
einem jeweiligen Schlitz 181 und in dem Kanal 187 aufgenommen.
Dies erfolgt in der in der 14 gezeigten
Art und Weise, d. h. mit dem oberen horizontalen Flansch 141 gleitbar
in dem Kanal 187 und mit dem Steg 145 gleitbar
in dem Schlitz 181 darunter. Der wechselseitige Eingriff
zwischen dem Steg 145 und dem Schlitz 181 und
zwischen dem oberen Flansch 141 und der Gehäusebodenwand 183 hält die Module 13 in
der Basiseinheit 7 und verhindert, dass sich die Module
sowohl in der vertikalen als auch in der horizontalen Richtung im
Wesentlichen senkrecht zu den Schienen 137 bewegen.
-
Die
Schienen 137 und die Schlitze 181 sind jedoch
so bemaßt,
dass sie etwas Bewegung (zum Beispiel 1/16 Zoll) zwischen den Modulen 13 und
der Basiseinheit 7 zulassen, so dass sich die Pins des
Modulanschlusses 171 adäquat
zu den Buchsen des Rückwandanschlusses 127 ausrichten
können.
Die Anschlüsse 127 und 171 sind
konisch, um die Pins selbst dann, wenn diese anfänglich in einem bestimmten
Grad (beispielsweise 0,1 Zoll) fehlausgerichtet sind, in die Buchsen
zu führen.
Obwohl die Schienen und die Schlitze bemaßt sind, um etwas Spiel zu
ermöglichen,
lassen sie nicht mehr Fehlausrichtung als die Anschlüsse tolerieren
zu. Deshalb stellen die Schienen 137 und die Schlitze 181 adäquate Bauteiltoleranzen
bereit und führen gleichzeitig
jedes der Module 13 so in den Baugruppenrahmen, dass der
jeweilige Modulanschluss 127 zum Verbinden mit dem Bus
ausgerichtet ist.
-
An
jeden Schlitz angrenzende Teile der Bodenwand 183 und des
Modulgehäuses 161 können mit
dem Oberteil des unteren Flansches 143 einer jeweiligen
Schiene 137 in Eingriff gebracht werden, um das Gehäuse 161 von
dem Chassis 109 der Basiseinheit zu beabstanden und um
den Kontakt von Metall zu Metall zwischen den Modulen 13 und
der Basiseinheit 7 zu minimieren. Obwohl in dem in der 13 gezeigten
beispielhaften Modul 13 zwei Schlitze vorhanden sind, kann
ein Schlitz bzw. können
in Abhängigkeit
von deren Breite mehrere Schlitze in weiteren Modulen vorhanden
sein. Beispielsweise können
Module, die 1,5 Zoll breit sind, einen Schlitz 181 haben
und Module, die 4,5 Zoll breit sind, können drei Schlitze haben.
-
Wenn
das Modul 13 in der Basiseinheit 7 installiert
ist, können
sich der Auslasskanal 175 und der Ventilator 173 mit
den Lüftungsschlitzen 131 in
der Rückwand 121 der
Ba siseinheit ausrichten, wie in der 13 gezeigt,
um das Modul frei abzulüften,
wenn der Ventilator aktiviert ist. Gleichartig richtet sich die
Einlassöffnung 179 des
Moduls zu dem Gitter 153 aus, um das Eintreten von Luft
von außerhalb
der Basiseinheit 7 in das Modul 13 zu ermöglichen.
-
Jedes
Modul 13 stellt außerdem
einen Überstromschutz
bereit, um sicherzustellen, dass ein einzelnes Modulversagen nicht
andere Teile des Systems 1 beschädigt.
-
Wie
in den 9 und 12 gezeigt, enthält die Frontabdeckung
jedes Moduls 13 schräge
Flächen 191,
die sich hinter der Vorderseitenfläche 193 entlang den
einander gegenüberliegenden
Seiten der Vorderseitenfläche
erstrecken. Die schrägen
Flächen 191 sind
in Beziehung zueinander in Richtung auf die Vorderseitenfläche 193 konvergent,
so dass, wenn das Modul 13, mit einer schrägen Fläche eines
Moduls zu einer schrägen
Fläche
des anderen Moduls benachbart, neben anderen Modulen in die Basiseinheit 7 eingesetzt
ist, die generell planen Vorderseitenflächen durch einen Abstand D
seitlich voneinander beabstandet sind. Der seitliche Abstand zwischen
den Vorderseitenflächen
der Module verringert die Wahrnehmbarkeit von Fehlausrichtungen
zwischen den Vorderseitenflächen 193 benachbarter
Module. Infolgedessen werden höhere
Bauteiltoleranzen zugelassen, ohne dass das Erscheinungsbild des
Systems 1 dadurch beeinträchtigt wird.
-
Wie
bereits erklärt,
verbinden sich, wenn die Module in der Basiseinheit 7 installiert
werden, die Modulanschluss 171 mit den Anschlüssen 127 der
Rückwandplatine 101.
Wenn die Stecker und die Buchsen verbunden werden, werden die adäquaten Schaltungen
innerhalb der Module 13 an den Leistungsbus und an den Datenübertragungsbus
in der Rückwandplatine 101 angeschlossen.
Unabhängig
von der Position des Moduls 13 innerhalb der Basiseinheit 7 werden
dieselben Modulschaltungen an dieselben Schaltungen des Leistungsbusses
und des Datenübertragungsbusses
angeschlossen. Infolgedessen sind die Module 13 untereinander austauschbar
und können
in jeder Sequenz innerhalb der Basiseinheit 7 angeordnet
werden. Weil jedes Modul 13 separat gesteuert wird, können des
Weiteren lediglich jene Module, die für einen bestimmten chirurgischen Eingriff
gebraucht werden, in der Basiseinheit 7 installiert werden.
Deshalb ist der zuvor beschriebene Baugruppenrahmen so ausgelegt,
dass er die Module 13 an einer Vielzahl von verschiedenen
Positionen entlang dem Leistungsbus und dem Datenübertragungs bus
aufnehmen kann, so dass diese selektiv in einer Vielzahl von verschiedenen
Sequenzen in dem Baugruppenrahmen eingerichtet werden können.
-
Das
Leistungs-Modul 103 hat jedoch eine zugeordnete Position
innerhalb der Basiseinheit 7, so dass es zweckdienlich
durch die rechteckige Öffnung 133 in
der Hinterwand 121 der Einheit an eine externe Stromquelle
angeschlossen werden kann. Weil das Leistungs-Modul 3,0 Zoll breit
ist, ist der Abstand zwischen den zwei Anschlüssen ganz links 3,0 Zoll, wie
in der 5 gezeigt. Der Abstand zwischen dem zweiten und
dem dritten Anschluss von links ermöglicht, wie in der 5 gezeigt,
das Einführen
entweder eines 3,0 oder 4,5 Zoll breiten Moduls neben dem Leistungs-Modul 103.
Wenn ein IAV-Modul (zum Beispiel Modul 321 in den 32 und 43–60)
verwendet wird, muss es über
die drei Schienen 137 ganz rechts installiert werden, wie
in der 5 gezeigt. Wie bereits erwähnt, steht von der Rückseite
des IAV-Moduls 321 eine pneumatische Schnellkupplung hervor.
Das IAV-Modul 321 kann nur in der Position ganz rechts
installiert werden, weil sich die Kupplung durch die ringförmige Öffnung 135 in
der Rückwand 121 der
Basiseinheit 7 erstreckt. Wenn kein IAV-Modul verwendet
wird, kann in der Position ganz rechts jedes andere Modul (außer einem
Leistungs-Modul) installiert werden. Bis auf die oben dargestellten
Ausnahmen sind die Module 13 untereinander austauschbar
und können
in jeder erwünschten
Reihenfolge installiert werden. Infolgedessen ist die Basiseinheit 7 so
konfiguriert, dass die Module 13 in einer Vielzahl von
verschiedenen Positionen innerhalb des Baugruppenrahmens aufgenommen
werden können
und auf diese Art und Weise selektiv in einer Vielzahl von verschiedenen
Sequenzen in dem Baugruppenrahmen angeordnet werden können. Alle
Module 13 können
wegen ihrer baukastenartigen Konstruktion und des lösbaren Eingriffs
mit der Rückwandplatine 101 von
der Vorderseite ohne die Hilfe eines Werkzeugs schnell in der Basiseinheit 7 installiert
oder aus dieser entfernt werden. Diese Einrichtung zum schnellen
Installieren und Herausnehmen erleichtert die Wartung und das Ersetzen
der Module. Wenn beispielsweise ein bestimmtes Modul 13 reparaturbedürftig ist,
kann es leicht herausgenommen und an eine Reparatureinrichtung gesendet
werden. Während
der Reparatur kann an seiner Stelle ein anderes Modul verwendet
werden oder das System 1 kann ohne das betreffende Modul 13 betrieben
werden.
-
Zusätzlich erstreckt
sich, wie in der 8 gezeigt, eine Säule 195 von
der hinteren Fläche
der Frontabdeckung 113 der Basiseinheit 7. Die
Säule 195 ist
so auf der Frontabde ckung positioniert, dass sie in eine Öffnung 197 (9)
in dem Leistungs-Modul 103 eingreift, wenn die Abdeckung
auf der Basiseinheit mit den Modulen 13 installiert ist.
Ein Sperrschalter (zum Beispiel Sperrschalter 783 in der 39), der hinter der Öffnung 197 in dem
Leistungs-Modul 103 angeordnet ist, unterbricht beim Abnehmen
der Frontabdeckung 113 des Leistungs-Moduls die Leistungsversorgung
zu jedem der Module 13. Infolgedessen kann ein Benutzer
nicht mit der Rückwand 101 in
Berührung
kommen, wenn diese unter Spannung steht.
-
Des
Weiteren wird während
des Inbetriebsetzens die bestimmte Konfiguration jedes der Module
in dem Baugruppenrahmen geprüft
(wie im Folgenden unter Bezugnahme auf die 31 erklärt wird)
und die Module können
nicht gewechselt werden, ohne dass die Frontabdeckung 113 abgenommen
wird. Durch das Unterbrechen des Stroms, wenn die Frontabdeckung 113 abgenommen
wird, kann die Konfiguration der Module 13 nicht geändert werden,
ohne dass dies erkannt wird.
-
Bezug
nehmend auf die 2, kann das System des Weiteren
einen Erweiterungsanschluss 203 (siehe 16)
zum Verbinden der Basiseinheit 7 mit einer optionalen Erweiterungsbasiseinheit 207 umfassen. Dadurch
kann das Netzwerk erweitert werden. Physikalisch und funktionsgemäß ist die
Erweiterungsbasiseinheit 207 im Wesentlichen mit der Basiseinheit 7 identisch.
In einem bevorzugten Ausführungsbeispiel
der Erfindung kann der Benutzer das Netzwerk erweitern und infolgedessen
die Betriebsfähigkeiten
des Systems 1 erweitern. Dies erfolgt durch das Verbinden
des 9-Pin-Anschlusses 157 auf der Rückwand 121 der Basiseinheit 7 mit
einem gleichartigen Anschluss auf der Erweiterungsbasiseinheit 207 mit
dem Erweiterungsanschluss 203. Die Erweiterungsbasiseinheit 207 enthält ihr eigenes
Leistungs-Modul 211. Infolgedessen verbindet der Erweiterungsanschluss 203 die
Datenübertragungsbusse
der Einheiten, jedoch nicht die Leistungsbusse. Jedoch ist vorgesehen,
ohne von dem Schutzanspruch der Erfindung abzuweichen, dass ein
einziges Leistungs-Modul beide Einheiten versorgt. Wenn ein einziges
Leistungs-Modul verwendet wird, wird die Leistung, durch das Verbinden
des Leistungsbusses auf der Rückseite 101 der
Basiseinheit 7 mit dem Leistungsbus auf der Rückseite 209 der
Erweiterungsbasiseinheit 207, über den Erweiterungsanschluss 203 an
die Erweiterungsbasiseinheit 207 bereitgestellt.
-
Im
Folgenden auf die 15 Bezug nehmend, umfasst der
Datenübertragungsbus
vorzugsweise ein verdrilltes Kabel 215 mit einem ersten
Draht 217 und einem zweiten Draht 219. In einem
bevorzugten Ausführungsbeispiel
ist das Computernetzwerk, das jede der Komponenten des Systems 1 verknüpft, des
Typs, der von der Echelon Corporation unter dem Handelsnamen LONTALK® vertrieben
wird, und verwendet ein RS485-Übertragungsprotokoll.
Das RS485-Übertragungsprotokoll
stellt über
ein Paar abgestimmter verdrillter Übertragungsleitungen eine Plattform
für die
Mehrpunkt-Verbindung bereit. Jedes Modul 13 enthält einen RS485-Transceiver 223 zum
Empfangen von Daten von dem Datenübertragungsbus und zum Senden
von Daten zu dem Datenübertragungsbus
und einen Prozessor 225, der an den Transceiver 223 gekoppelt
ist. Motorola fertigt einen geeigneten Prozessor 225 (NEURON® Chip-Modellnr.
MC143150 und National Semiconductor fertigt einen geeigneten Transceiver
(Chip-Modellnr. 75156).
-
Der
Datenübertragungsbus,
die Transceiver 223 und der Prozessor 225 bilden
zusammen ein Übertragungsnetzwerk,
durch das die Module 13, die Computereinheit 3,
die Steuerschaltung 105 der Fußsteuerungsanordnung 15 und
die Steuerschaltung 107 des Infusionsstangenaufbaus 17 miteinander
kommunizieren. Durch die Verwendung des Netzwerkes stellt das System 1 Peer-to-Peer-Verbindung
zwischen diesen Komponenten bereit.
-
In
einem solchen Netzwerk wird der Prozessor 225 in dieser
Beschreibung auch als „Neuron" oder „Neuron-Prozessor" bezeichnet (NEURON® ist
ein registriertes Warenzeichen der Echelon Corporation). Jeder Neuron-Prozessor 225 umfasst
vorzugsweise drei 8-Bit-Bordprozessoren. Zwei dieser drei Bordprozessoren implementieren
ein Nebenübertragungssystem,
das auf dem Netzwerk das Senden von Informationen von Knoten zu
Knoten ermöglicht.
Der dritte Bordprozessor führt
ein eingebettetes Anwendungsprogramm aus. Infolgedessen steuern
die Neuron-Prozessoren, zusätzlich
zu ihrer Funktion als Übertragungsprozessoren,
die daran angeschlossenen mikrochirurgischen Instrumente 19.
Vorzugsweise empfangen die Neuron-Prozessoren 225 der Module 13 die übertragenen
Daten über
den Datenübertragungsbus
und erzeugen in Reaktion auf die Daten die Steuersignale zum Steuern
der mikrochirurgischen Instrumente 19.
-
Wie
gezeigt, schalten sich die Transceiver 223 in den ersten
und den zweiten Draht 217 und 219 des verdrillten
Kabelpaares 215. In einem bevorzugten Ausführungsbeispiel
der vorliegenden Erfindung ist das verdrillte Kabelpaar 215 auf
der Rückwandplatine 101 angeordnet
(d. h. als Trassen auf der Rückwandplatine 101).
Infolgedessen schalten sich die Anschlüsse 171 an dem hinteren
Ende der Module 13, wenn sie in die Rückwandplatine 101 eingreifen,
in das verdrillte Kabelpaar 215. Wie zuvor unter Bezugnahme
auf die 5 beschrieben, enthält die Rückwandplatine 101 ein
Paar zusätzlicher
Datenkabelanschluss 157 zum Verbinden der Datenkabel mit
der Rückwandplatine 101.
Die Datenkabel umfassen ein verdrilltes Kabelpaar und erweitern
den Datenübertragungsbus
von der Rückwandplatine 101 zu
der Computereinheit 3 und zu den Peripheriegeräten. Beispielsweise
verläuft
ein Kabel von dem Datenkabelanschluss 157 zu der Computereinheit 3 und ein
anderes Kabel verläuft
von dem anderen Datenkabelanschluss 157 entweder direkt
zu der Fußsteuerungsanordnung 15 oder über den
Instrumentenwagen 21 zu der Infusionsstangenaufbaus 17 und
der Fußsteuerungsanordnung 17.
-
Gemäß dem RS485-Protokoll
muss das verdrillte Kabelpaar 215 durch einen Widerstand,
wie zum Beispiel einen 120-Ω-Widerstand,
abgeschlossen sein. Die Notwendigkeit eines Abschlusses macht es
jedoch schwierig, das Netzwerk zu erweitern. Zweckmäßigerweise
stellt die vorliegende Erfindung, um ein leichtes Erweitern des
Netzwerkes zu ermöglichen,
eine Abschlussschaltung 229, wie in der 16 gezeigt,
die an einem Ende des verdrillten Kabelpaares 215 für den selektiven
Abschluss des Netzwerks durch einen 120-Ω-Widerstand angeordnet ist,
bereit.
-
Die 16 stellt
die Abschlussschaltung 229 für den selektiven Abschluss
des Datenübertragungsbusses
dar. Wie gezeigt, wird der Datenübertragungsbus
(d. h. ein verdrilltes Kabelpaar 215) durch eine RS485-HI-Leitung
und eine RS485-LO-Leitung vertreten. Vorzugsweise ist die Abschlussschaltung 229 ein Teil
des Erweiterungsanschlusses 203 und ist zwischen den Enden
des ersten Drahtes 217 und des zweiten Drahtes 219 des
ersten verdrillten Kabelpaares 215 in Reihe geschaltet.
In einem Ausführungsbeispiel
umfasst die Abschlussschaltung einen normalerweise geschlossenen
Schalter 231, der für
den Abschluss des Datenübertragungsbusses
mit dem 120-Ohm-Widerstand in Reihe geschaltet ist. Um das Netzwerk
zu erweitern, verbindet der Benutzer ein Erweiterungskabel 233 mit
einem zweiten verdrillten Kabelpaar 235, das mit der Erweiterungs basiseinheit 207 verbunden
ist, mit einem Anschluss 203. Wie das erste verdrillte
Kabelpaar 215 hat das zweite verdrillte Kabelpaar 235 einen
ersten Draht 237 und einen zweiten Draht 239,
die zum Verbinden mit der Abschlussschaltung 229 bereitgestellt
sind. Gemäß der Erfindung
ist das zweite verdrillte Kabelpaar an der Rückseite 209 angeordnet
und bildet den Datenübertragungsbus
für die
Erweiterungseinheit 207. Die Abschlussschaltung 299 enthält außerdem eine
Spule 243, die an eine positive Spannungsversorgung angeschlossen
ist. Wenn der Benutzer das mit der Erweiterungsbasiseinheit 207 verbundene
Erweiterungskabel 233 mit dem Erweiterungsanschluss 203 verbindet,
wird die Spule 243 mit Erde kurzgeschlossen. Im Ergebnis aktiviert
die positive Spannung die Spule 243, die ihrerseits den
normalerweise geschlossenen Schalter 231 öffnet.
-
Infolgedessen öffnet der
Schalter 231, um den Abschluss zu entfernen, wenn die Enden
des ersten und des zweiten Drahtes 217 und 219 des
ersten verdrillten Kabelpaares 215 an die Enden des ersten
und des zweiten Drahtes 237 und 239 des zweiten
verdrillten Kabelpaares angeschlossen werden. Der Abschluss findet
sich dann auf dem anderen Ende der Erweiterungsbasiseinheit 207.
In einem bevorzugten Ausführungsbeispiel
enthält
entweder das Erweiterungskabel 243 oder die Rückwandplatine 209 der
Erweiterungsbasiseinheit 207 ebenso eine Abschlussschaltung 229.
-
Die 16 zeigt
außerdem
die mit RESET-HI und RESET-LO gekennzeichneten Leitungen. Vorzugsweise überträgt die Computereinheit 3 über den
Datenübertragungsbus
an die in der Basiseinheit installierten Module 13 über die
Rückwandplatine 101 ein
Reset-Signal und zu den in der Erweiterungsbasiseinheit 207 installierten
Modulen über
die Rückwandplatine 209.
-
Gemäß einem
bevorzugten Ausführungsbeispiel
der vorliegenden Erfindung enthält
die Erweiterungsbasiseinheit 207 ihr eigenes Leistungs-Modul 211.
Auf diese Art und Weise wird zwischen der Basiseinheit 7 und
der Erweiterungsbasiseinheit 7 keine Leistung verteilt.
Alternativ kann der Leistungsbus zum Verteilen von Leistung von
dem Leistungs-Modul 103 zu
jedem Modul des Systems 1, das entweder in der Basiseinheit 7 oder
in der Erweiterungsbasiseinheit 207 angeordnet ist, ebenso
in den Rückwandplatinen 101 und 209 positioniert
sein.
-
Im
Folgenden Bezug nehmend auf das Blockdiagramm der 17 und 18,
umfasst die Computereinheit 3 eine eingebettete CPU 245,
wenigstens ein Festplattenlaufwerk 247 und eine interne
Festplatte 249. In einem bevorzugten Ausführungsbeispiel
der Erfindung ist die CPU 245 der Computereinheit 3 eine IBM-kompatible
mikroprozessorbasierte Baugruppe, die beispielsweise einen Intel
486®-
oder Pentium®-Prozessor
enthält
und eine AT-Hauptplatine nach Industriestandard hat. In einem alternativen
Ausführungsbeispiel enthält die Computereinheit 3 zusätzlich zu
einem Diskettenlaufwerk 247 ein CD-ROM-Laufwerk 251.
Die Computereinheit 3 enthält außerdem eine Flachbildschirmanzeige 5,
einen Touchscreen-Bildschirm 255 zur Verwendung mit der
flachen Steuerpultanzeige 5 und verschiedenes Multimedia-Hardware-Zubehör, wie zum Beispiel
eine Videobaugruppe oder einen Anzeigetreiber 259, eine
Tonbaugruppe 261 und Lautsprecher 263.
-
Zweckmäßigerweise
ist jede der Erweiterungsbaugruppen der Computereinheit 3 mit
den Standard-PC-Architekturen kompatibel.
-
Die
Computereinheit 3 bildet eine Benutzerschnittstelle, durch
die ein Benutzer (wie zum Beispiel ein Chirurg oder ein medizinisch-technischer
Assistent) Informationen, die die verschiedenen Betätigungsparameter
der mikrochirurgischen Instrumente 19 und der Peripheriegeräte, die
die verschiedenen Funktionen, die erforderlich sind, um den chirurgischen
Eingriff durchzuführen,
bereitstellen, empfangen kann. Außerdem kann der Benutzer über eine
durch die Computereinheit 3 bereitgestellte grafische Benutzerschnittstelle
Informationen für
das System 1 bereitstellen. Zweckmäßigerweise speichert die Festplatte 249 der
Computereinheit 3 programmierbare Betätigungsparameter für jedes
der mikrochirurgischen Instrumente 19 und für die Peripheriegeräte. Durch
das Bereitstellen von Informationen über die Benutzerschnittstelle
an die CPU 245, ist der Benutzer zum Neuprogrammieren oder
zum Auswählen
aus den in der Festplatte 249 gespeicherten Betätigungsparametern
in der Lage. Die Computereinheit 3 überträgt anschließend die Betätigungsparameter über die
Rückwandplatine 101 und
externe Datenkabel und ihr Netzwerk sowohl an die Module 13 als
auch an die Fußsteuerungsanordnung 15 und
den Infusionsstangenaufbau 17. Auf diese Art und Weise
ist der Benutzer in der Lage, die Leistung der Instrumente 19 während des
chirurgischen Eingriffs zu optimieren.
-
In
einem Ausführungsbeispiel
speichert der Benutzer Daten, die eine Vielzahl von Betätigungsparametern
in einem herausnehmbaren Speicher, wie zum Beispiel einer Diskette,
zur Verwendung mit dem Plattenlaufwerk 247 der Computereinheit 3,
enthalten. In diesem Ausführungsbeispiel
definiert die CPU der Computereinheit 3, basierend auf
den in dem herausnehmbaren Speicher gespeicherten Daten, eine Reihe
von Betätigungsparametern
für die
mikrochirurgischen Instrumente 19 und die Peripheriegeräte. Beispielsweise
umfasst die Gruppe der Betätigungsparameter,
die durch die CPU 245 definiert ist, eine individualisierte
Gruppe von Betätigungsparametern,
die durch den Chirurgen ausgewählt
wurden. Gleichermaßen
speichert die Festplatte 249 der Computereinheit 3 Standard-Betätigungsparameter,
die so eingerichtet sein können,
dass sie sich der individualisierten Gruppe der durch den Benutzer
bereitgestellten Parameter annähern.
-
Als
ein Beispiel definieren die Betätigungsparameter
bei der Verwendung zum Steuern der verschiedenen Instrumente 19 Folgendes
oder eines davon: eine linear variable Scheren-Schneidgeschwindigkeit, eine
festeingestellte Scheren-Schneidgeschwindigkeit,
eine Einzelbetätigung
der Scherenschneide, eine Proportionalbetätigung der Schließstufe der
Schere, einen Luft-/Fluiddruck, eine Luft-/Fluid-Strömungsgeschwindigkeit,
eine bipolare Leistungsstufe, eine festeingestellte bipolare Leistungsstufe,
eine Beleuchtungs-Helligkeitsstufe, einen Aspirations-Vakuum-Druckstufe, eine
Aspirations-Strömungsgeschwindigkeit,
eine linear variable Vitrektomie-Schneidgeschwindigkeit, eine festeingestellte
Vitrektomie-Schneidgeschwindigkeit, eine Einzelbetätigungs-Vitrektomie-Cut,
eine Phakoemulsifikations-Leistungsstufe, eine Phakofragmentations-Leistungsstufe,
eine Phakoemulsifikations-Impulsrate und eine Phakofragmentations-Impulsrate.
-
Die
Steuerschaltungen 105 und 107 der Peripheriegeräte bilden
ebenso Knoten auf dem Computernetzwerk und wirken als eine Funktion
wenigstens eines Betätigungsparameters.
In dem Beispiel oben definieren die Betätigungsparameter ebenso für die Peripheriegeräte Folgendes
oder eines davon: eine Vielzahl von Fußsteuerungs-Verstellarretierungen und die Infusionsstangenhöhe.
-
Im
Folgenden auf die 17 und 18 Bezug
nehmend, enthält
die Computereinheit 3 außerdem einen Infrarot-Empfänger (IR-Empfänger) 267 zum
Empfangen der IR- Signale
von einer von Hand gehaltenen Fernsteuerung 39. Die IR-Signale
sind vorzugsweise Befehle zum Steuern des Betriebs des Systems 1.
Beispielsweise ist die Fernsteuerung 39 ein drahtloser
IR-Sender, der in Größe und Erscheinung
einer Standardfernbedienung für
ein Fernsehgerät
oder einen Videokassettenrecorder gleicht. Die Einheit stellt einen
Betrieb in Visierrichtung bereit und verwendet vorzugsweise ein
Sender-/Empfänger-Codierungssystem,
um das Risiko von Interferenzen durch andere IR-Sender und/oder Empfänger zu minimieren. Funktionell
enthält
die Tastatur der Fernsteuerung 39 vorzugsweise Steuertasten
zum Ändern
der Stufen der Aspirationsleistung, der bipolaren Koagulationsleistung
und der Ultraschallleistung (für
die Phakoemulsifikation und die Phakofragmentation) wie auch zum Ändern der
Infusionsstangenhöhe,
zum Ein- und Ausschalten des Beleuchtungsinstrumentes und zum Variieren
der Helligkeitsstufe des durch das Lichtinstrument bereitgestellten
Lichts. In einem bevorzugten Ausführungsbeispiel enthält die Fernsteuerung 39 außerdem Steuertasten
zum Fortschreiten zum nächsten
Modus und zum Zurückkehren
zu dem vorhergehenden Modus in einer vordefinierten Sequenz des
Betätigungsmodus.
-
Zusätzlich enthält die Computereinheit 3 eine
Netzwerkbaugruppe 271, die speziell für die Verwendung in einem mikrochirurgischen
System 1 ausgelegt ist.
-
Die
anwendungsspezifische Netzwerkbaugruppe 271 enthält den Transceiver 223 und
einen Neuron-Prozessor 225 zum Verbinden der Computereinheit 3 mit
dem Netzwerk. Vorzugsweise wird die Netzwerkbaugruppe 271 verwendet,
um die CPU 245 sowohl mit dem Touchscreen-Bildschirm 255 und
dem IR-Empfänger 267 als
auch mit den chirurgischen Modulen 13, mit der Fußsteuerungsanordnung 15 und
mit dem Infusionsstangenaufbau 17 durch eine Schnittstelle
zu verbinden.
-
In
einem bevorzugten Ausführungsbeispiel
arbeitet die CPU 245 der Computereinheit 3 mit
jedem der Neuron-Prozessoren 225 der einzelnen Steuerschaltungen
der Module 13, der Fußsteuerungsanordnung 15 und/oder
dem Infusionsstangenaufbau 17 zusammen, um die Software
in einer Zwei-Ebenen-Software-Hierarchie auszuführen. Die erste Ebene der Software-Hierarchie
ist die Benutzerschnittstelle, die eine Schnittstelle zwischen dem
Benutzer (d. h. dem Operationsteam) und dem mikrochirurgischen System 1 der
Erfindung bereitstellt. Der hierin verwendete Ausdruck „Benutzerschnittstelle" bezieht sich generell
auf die Computereinheit 3 und speziell auf die Routinen,
die durch die Computereinheit 3 ausgeführt werden, um eine Reihe von Funktionsbildschirmanzeigen,
die den Benutzer in die Lage versetzen, mit dem System 1 über eine
Schnittstelle verbunden zu sein, bereitzustellen.
-
Die
Benutzerschnittstelle zeigt sowohl Betätigungsparameter und deren
Einstellung als auch andere Einstellungen auf einer flachen Steuerpultanzeige 5 an.
Die Benutzerschnittstelle empfängt
ebenso Eingaben von dem Touchscreen-Bildschirm 255, der
Fußsteuerungsanordnung 15 oder
der Fernsteuerung 39, um den Betrieb des Systems 1 auf
den aktuellen chirurgischen Eingriff zuzuschneiden. Vorzugsweise
ist die Benutzerschnittstelle eine auf Microsoft® Window
basierende Umgebung, die eine hohe grafische Auflösung und
eine benutzerfreundliche Bedienung, die Piktogramme, Symbole und
dergleichen erzeugt, bereitstellt. Im Ergebnis vereinfacht die Benutzerschnittstelle
die Anwendung des Systems 1 und ist zur Verwendung mit
dem Touchscreen-Bildschirm 255 besonders gut geeignet.
-
Die
zweite Ebene der Systemsoftware ist eine eingebettete Steuerumgebung,
die von den Modulen 13, der Steuerschaltung 105 und
der Steuerschaltung 107 verwendet wird. Wie bereits beschrieben,
bildet jede Komponente des Systems 1 einen Teil eines Computernetzwerkes,
so dass die Benutzerschnittstelle mit der eingebetteten Software über eine
vorgegebene Kommunikationsarchitektur, wie zum Beispiel der Kommunikationsarchitektur
von Echelon LONTALK®, kommuniziert.
-
Die
Verwendung des eingebetteten Softwareprogramms durch die Module 13 und
durch Peripheriegeräte
bewirkt die verteilte Steuerung des Systems 1. Mit anderen
Worten arbeitet jedes der Module 13 und jedes der Peripheriegeräte unabhängig von
den anderen Modulen 13 und den anderen Peripheriegeräten, während es
noch immer durch das Netzwerk verknüpft ist. Infolgedessen wird
das Versagen einer der Komponenten die Funktionssicherheit der anderen
Komponenten des Systems 1 nicht beeinflussen. Zusätzlich zu
der eingebetteten Steuersoftware beinhaltet jedes Modul und jedes
Peripheriegerät
Built-in-Tests, so dass ein bestimmtes Versagen identifiziert und
der Computereinheit 3 gemeldet werden kann und infolgedessen
dem Benutzer gemeldet wird. Der Betriebszustand jedes der Module 13 und
der der Peripheriegeräte
wird während des
Betriebs durch die Verwendung einer Watchdog-Timer-Software kontinuierlich
geprüft
(siehe beispielsweise den Watchdog-Timer in der 32).
-
Gemäß der Erfindung
ist die Computereinheit 3 zur Verwendung in einem Baukastensystem,
wie System 1, besonders gut geeignet. Die Festplatte speichert
die verschiedenen Programme zum Betreiben des Systems 1,
einschließlich
der Programme, die normalerweise in den Modulen 13 resident
sind. In dem Fall, in dem ein in einem der Module 13 residentes
Programm beschädigt
ist oder Aktualisierung braucht, kann der Benutzer das adäquate residente
Programm von der Festplatte 249 über das Netzwerk auf das Modul 13 herunterladen,
wodurch das Neuprogrammieren erleichtert wird. Das Diskettenlaufwerk 247 ermöglicht dem
Benutzer außerdem,
Softwareaktualisierungen oder die anwendungsspezifische Software
zur Verwendung mit den neuen Modulen, basierend auf diesem Produkt,
zu installieren. Auf diese Art und Weise folgt die Software des
Systems 1 dem Baukastensystem der Hardware.
-
Zusätzlich kann
der Nutzer durch das Verwenden der Diskette das Laden und Transportieren
der Einstellungen des Systems 1 zu einem anderen gleichartigen
mikrochirurgischen System an einem anderen Ort sparen.
-
Die
Computereinheit 3 verwendet die Tonbaugruppe 261 und
die Lautsprecher 263, um Audiosignale oder Warnmeldungen,
Alarme oder andere hörbare
Hinweise zu erzeugen. Zusätzlich
arbeiten die Tonbaugruppe 261 und die Lautsprecher 263 mit
der Videobaugruppe 259 und dem CD-ROM-Laufwerk 251 zusammen,
um audiovisuelle oder Multimediadarstellungen, wie zum Beispiel
Animationen von Online-Diensten, Anleitungen, Funktionsdemonstrationen
und dergleichen, in einer Anzahl verschiedenen Sprachen bereitzustellen.
-
Die
flache Steuerpultanzeige 5 und der Touchscreen-Bildschirm 255 sind
die primären
Einrichtungen, um das System 1 durch eine Schnittstelle
mit dem Benutzer zu verbinden. In einem Ausführungsbeispiel ist die flache
Steuerpultanzeige eine Aktiv-Matrix-Flüssigkristallanzeige
(10,4'' diagonal, VGA-Auflösung, Aktiv-Matrix-LCD,
256 Farben), überlagert
von einem Touchscreen-Bildschirm 255. Vorzugsweise ist
der Touchscreen-Bildschirm 255 ein
analog resistiver Touchscreen-Bildschirm, der chemisch resistent
gegen gewöhnliche
Sterilisationslösungen
und in einer wasserdichten Blende untergebracht ist.
-
Vorzugsweise
enthält
die Computereinheit 3 außerdem eine separate Leistungsversorgung 275.
Alternativ stellt das Leistungs-Modul 103 der Basiseinheit 7 die
Leistung für
die Computereinheit 3 bereit.
-
Die 19 stellt
die anwendungsspezifische Netzwerkbaugruppe 271 der Computereinheit 3 dar.
Wie dargestellt, enthält
die Netzwerkbaugruppe 271 sowohl eine RS485-Anschlussschaltung 277 als
auch eine Netzwerkverwaltungs-/Netzwerkkontrollerschaltung 279 und
eine Abschlussschaltung 281. Zweckmäßigerweise stellen die Schaltungen 277, 279 und 281 eine
Netzwerkschnittstelle für
die Computereinheit 3 zum Kommunizieren über den
Datenübertragungsbus
bereit. Die Netzwerkbaugruppe 271 enthält des Weiteren einen ISA-Bus-Anschluss 283,
einen ISA-Bus-Transceiver 285 und
eine ISA-Bus-Schnittstellenschaltung 287, wie zum Beispiel
eine elektronisch programmierbare logische Einheit (EPLD). Die Schaltungen 283, 285 und 287 stellen
eine Schnittstelle zwischen der Netzwerkbaugruppe 271 und
der CPU 245 bereit.
-
Zusätzlich stellt
die Netzwerkbaugruppe 271 Schaltverbindungen für den Touchscreen-Bildschirm 255,
die flache Steuerpultanzeige 5 und die IR-Fernsteuerung
bereit. In diesem Fall enthält
die Netzwerkbaugruppe 271 einen Touchscreen-Kontroller/-Codierer,
der über
einen seriellen Anschluss 291 an die CPU 245 angeschlossen
ist und über
einen Flexschaltung-Anschluss an die flache Steuerpultanzeige 5 angeschlossen ist.
Der Flexschaltung-Anschluss 293 schließt ebenso eine Backlight-Beleuchtungsstärke-Steuerung 295 an die
flache Steuerpultanzeige 5 an und schließt den IR-Empfänger 267 an
eine IR-Ferngeberschaltung 297 an. Die Netzwerkbaugruppe 271 enthält außerdem einen
Beleuchtungsstärke-Steueranschluss 299,
der mit einem Geber-Drehknopf (nicht gezeigt) auf der Computereinheit 3,
mit dem der Benutzer die Helligkeit der flachen Steuerpultanzeige 5 steuert,
zu verwenden ist. In diesem Fall stellt ebenso die Fernsteuerung 39 eine
Einrichtung zum Ändern
der Anzeigehelligkeit bereit, so dass der an dem Beleuchtungsstärke-Steueranschluss
empfangene Eingang durch den IR-Ferngeber 297 zu
der Bus-Schnittstellenschaltung 287 weitergeleitet wird.
Die Bus-Schnittstellenschaltung 287 stellt
die erforderlichen Steuersignale wiederum an die Beleuchtungsstärke-Steuerung 295 zum Ändern der
Helligkeit der flachen Steuerpultanzeige 5 bereit.
-
Wie
in der 19 gezeigt, enthält die Netzwerkbaugruppe 271 in
einem bevorzugten Ausführungsbeispiel
der Erfindung des Weiteren einen Watchdog-Timer und eine Reset-Schaltung 301.
-
Im
Folgenden auf die 20 Bezug nehmend, ist die Abschlussschaltung 281 in
einer schematischen Diagrammform gezeigt. Zusätzlich zu der zu dem Erweiterungsanschluss 203 der
Basiseinheit 7 gehörigen
Abschlussschaltung 229 stellt die Netzwerkbaugruppe 271 eine
Abschlussschaltung 281 für den selektiven Abschluss
des Computereinheitteils des Datenübertragungsbusses bereit. In
diesem Fall umfasst die Abschlussschaltung 281 einen normalerweise
geschlossenen Schalter 303, der in Reihe mit einem Widerstand
von ungefähr
120 Ohm geschaltet ist. Um das Netzwerk auf dieser Seite zu erweitern
(gegenüberliegend
dem Ende des Erweiterungsanschlusses 203), schließt der Benutzer
ein Erweiterungskabel (nicht gezeigt) von einem Peripheriegerät entweder
an eine erste Brücke 305 oder
an eine zweite Brücke 307 an.
Die Brücken 305 und 307 stellen
vorzugsweise Einrichtungen zum Anschließen weiterer Peripheriegeräte an das
Netzwerk des Systems 1 bereit. Beispielsweise kann der
Benutzer die Fußsteuerungsanordnung 15 oder
andere Peripheriegeräte
anstelle über
den Anschluss 157 über
einen den beiden Brücken 305 und 307 zugehörigen Anschluss
an das Netzwerk anschließen.
-
Gemäß einem
bevorzugten Ausführungsbeispiel
der Erfindung schließen
die Erweiterungskabel der Peripheriegeräte, die an das Netzwerk anzuschließen sind,
ein Paar von Abschlussschalter-Pins 305 und 307 kurz.
In diesem Fall verursacht ein an die Brücke 305 angeschlossenes
Erweiterungskabel einen Kurzschluss zwischen dem TERM SWITCH 1A
und dem TERM SWITCH 1B. Gleichermaßen verursacht ein an die Brücke 307 angeschlossenes
Peripheriegerät-Erweiterungskabel
einen Kurzschluss zwischen TERM SWITCH 2A und TERM SWITCH 2B. Wie
in der 20 gezeigt, enthält die Abschlussschaltung 281 ebenso
eine Spule 309, die an eine positive Spannungsversorgung
angeschlossen ist. In einem bevorzugten Ausführungsbeispiel wird die Spule 309 mit
Erde kurzgeschlossen und infolgedessen mit Spannung versorgt, wenn
sowohl TERM SWITCHes 1A und 1B als auch TERM SWITCHes 2A und 2B
kurzgeschlossen sind. Im Ergebnis dessen, dass die Spule 309 mit
Spannung versorgt wird, öffnet
der normalerweise geschlossene Schalter 303, um den Abschluss
zu entfernen. Der Abschluss ist findet sich dann an dem peripheren
Ende des Datenübertragungsbusses.
-
Die 21 stellt
den Datenfluss in dem System 1 gemäß einem bevorzugten Ausführungsbeispiel
der Erfindung dar. Vorzugsweise steuert jedes in der Basiseinheit 7 installierte
Modul 13 ein mikrochirurgisches Instrument 19 oder
mehrere mikrochirurgische Instrumente 19, um verschiedene
chirurgische Funktionen bereitzustellen. Beispielsweise stellen
die Instrumente 19 den intraokularen Druck (IPO), das Scherenschneiden, die
Forceps-Steuerung, den Ultraschall (zum Beispiel für Phakoemulsifikation
oder Phakofragmentation), die Irrigation, die Aspiration, das Vitrektomie-Schneiden,
die Bipolarkoagulation und/oder die Beleuchtung bereit. In einer
beispielhaften Installation des Systems 1 umfassen die
Module 13 ein Venturi-IAV-Modul 321, ein Scroll-IAV-Modul 323,
die beide die Irrigations-, Aspirations- und Vitrektomiefunktionen
des Systems 1 steuern. Das Venturi-IAV-Modul 321 ist
für die
Verwendung mit einer Venturi-Pumpe, wohingegen das Scroll-IAV-Modul 323 für die Verwendung
mit einer Rollenpumpe ist. Die Module 13 umfassen ebenso
ein Phako-Modul 325, das die Phakoemulsifikations- und
Phakofragmentationsfunktion steuert, und ein Scheren-Modul 327,
das die Schneidfunktion einer Schere steuert. Zusätzlich steuert
das Scheren-Modul 327 auch die Forcepsfunktion und enthält eine
Luft-/Fluid-Austausch-Steuerschaltung zum Steuern einer IOP-Funktion. Wie in
der 21 gezeigt, umfassen die Module 13 des
Weiteren ein Koagulations-Modul 329 zum Steuern einer bipolaren
Koagulationsfunktion und ein Beleuchtungs-Modul 331 zum
Steuern einer Beleuchtungsfunktion.
-
Dieses
Ausführungsbeispiel
der Erfindung umfasst ebenso die Fußsteuerungsschaltung 105 und
die Steuerschaltung 107 der Infusionsstange, die als Peripheriegeräte an das
Netzwerk des Systems 1 angeschlossen sind.
-
Zweckmäßigerweise
bilden jeweils sowohl das Venturi-IAV-Modul 321, das Scroll-IAV-Modul 323,
das Phako-Modul 325, das Scheren-Modul 327, das
Koagulations-Modul 329 und das Beleuchtungs-Modul 331 als auch
die Fußsteuerungsschaltung 105 und
der Infusionsstangenaufbau 17 Knoten auf dem Netzwerk.
-
Wie
zuvor beschrieben, programmiert der Benutzer entweder die Betätigungsparameter,
wählt sie
aus einer Gruppe von Standard-Betätigungsparametern aus oder
gibt sie direkt über
die Benutzerschnittstelle ein, um die Operationsqualität zu optimieren.
Wie in dem beispielhaft eingerichteten System in der 21 gezeigt, überträgt die Computerein heit 3 die
Betätigungsparameter über die
Leitung 335 der Reihe nach an die Module 13. Jedes
aktive Modul 13 stellt dann als eine Funktion wenigstens
einer der durch den Benutzer eingegebenen oder der Standard-Betätigungsparameter
Steuersignale zum Steuern der daran angeschlossenen mikrochirurgisches
Instrumente 19 bzw. des daran angeschlossenen mikrochirurgischen
Instrumentes 19 bereit. Zusätzlich stellt die Computereinheit 3 eine
Ein-/Aus-Kontrolle einer Anzahl von Instrumenten 19 und
des Infusionsstangenaufbaus 17 über eine Leitung 337 bereit
und empfängt über die
Leitung 339 Rückmeldungen über deren
Betriebszustand. Die Steuerschaltung 105 der Fußsteuerungsschaltung 15 stellt über die
Leitung 341 sowohl die lineare Steuerung (zum Beispiel
durch ihr Fußpedal)
als auch über
die Leitung 343 die diskrete Steuerung (zum Beispiel durch
ihren Drucktaster) der verschiedenen Module 13 bereit.
Es versteht sich, dass der Datenübertragungsbus
der Erfindung die kommunizierten Daten durch die Leitungen 335, 337, 339, 341 und 343 überträgt. Vorzugsweise
ist der Datenübertragungsbus
ein bidirektionaler Serienbus, der alle Signalarten überträgt. Infolgedessen
stellen die Leitungen 335, 337, 339, 341 und 343 den
Datenfluss in dem System 1, jedoch nicht den Datenübertragungsbus,
dar.
-
Zusätzlich stellt
das Netzwerk des Systems 1 Peer-to-Peer-Übertragung
zwischen seinen Knoten bereit. Beispielsweise kann es erwünscht sein,
die Benutzerschnittstelle zu deaktivieren, wenn die Fußsteuerungsschaltung 15 arbeitet.
Mit anderen Worten wird der Benutzer daran gehindert, die Betätigungsparameter der
Instrumente 19 zu ändern,
wenn der Chirurg die Fußsteuerungsanordnung 15 benutzt,
um die Instrumente 19 fernzusteuern. In diesem Fall kommuniziert
die Fußsteuerungsanordnung 15 über das
Netzwerk direkt mit der Benutzerschnittstelle und den anderen Modulen 13,
so dass eine Peer-to-Peer-Übertragung
bereitgestellt ist. Gleichermaßen
kann es aus Sicherheitsgründen
erwünscht
sein, bestimmte Instrumente 19 daran zu hindern, gleichzeitig
zu arbeiten. Beispielsweise wird das Phakoemulsifikationsinstrument
durch das Instrument für
die Bipolarkoagulation deaktiviert, wenn das Letztere verwendet
wird, oder umgekehrt. Im Gegensatz dazu ist die Aspirationsfunktion
während
der Phakoemulsifikation und der Phakofragmentation erforderlich.
Infolgedessen werden Informationen in Bezug auf beide Funktionen über das
Netzwerk zwischen dem Phako-Modul 325 und entweder dem
Venturi-IAV-Modul 321 oder dem Scroll-IAV-Modul 323 übertragen.
-
Im
Folgenden Bezug nehmend auf den Betrieb der Benutzerschnittstelle,
ermöglicht
eine Anfangsbildschirmanzeige bei Inbetriebnahme dem Benutzer das
Auswählen
der verschiedenen chirurgischen Funktionen, die entweder für die anterioren
oder die posterioren Segmente des Auges des Patienten verfügbar sind, oder
das Auswählen
des Dienstprogramms zum Programmieren des Systems 1 zum
Durchführen
weiterer Setup-Funktionen.
Wenn der Benutzer entweder den anterioren Teil oder den posterioren
Bereich auswählt,
zeigt die Computereinheit 3 vorzugsweise ein Chirurgen-Auswahlmenü auf der
flachen Steuerpultanzeige 5 an. Erfindungsgemäß speichert
die Festplatte 249 eine individualisierte Gruppe von Anfangsbetätigungsparametern für jeden
Chirurgen, der auf dem Menü aufgelistet
ist. In Reaktion auf die von dem Benutzer getroffene Auswahl richtet
die Computereinheit 3 den Operationsbereich mit der adäquaten Gruppe
von Anfangsbetätigungsparametern
in Abhängigkeit
von der Auswahl des Benutzers entweder anterior oder posterior ein.
Wenn ein bestimmter Chirurg nicht in dem Menü aufgelistet ist, richtet die
Computereinheit 3 den Operationsbereich mit den Standard-Betätigungsparametern
entweder anterior oder posterior ein.
-
Falls
erwünscht,
kann der Chirurg die Betätigungsparameter,
die auf Standardwerte eingestellt sind, ändern.
-
Des
Weiteren zeigt in dem Beispiel die Computereinheit 3 einen
Dienstprogrammbildschirm auf der flachen Steuerpultanzeige 5 an,
wenn der Benutzer die Dienstprogrammauswahl auf dem Anfangsbildschirm wählt. In
diesem Fall richtet die Computereinheit 3 den Betätigungsmodus
auf „kein
Betätigungsmodus" ein. Das Dienstprogramm
ermöglicht
dem Benutzer, die verschiedenen Systemeinstellungen zu modifizieren
(beispielsweise dem Chirurgen-Auswahlmenü neue Chirurgen hinzuzufügen oder
Eintragungen darin zu modifizieren, die vorhergehend gespeicherten
Anfangsbetätigungsparameter
zu ändern
oder neue Anfangsbetätigungsparameter
hinzuzufügen
und auf die Hilfsinformationen für
den Benutzer zuzugreifen).
-
In
einem bevorzugten Ausführungsbeispiel
der Erfindung richtet die Benutzerschnittstelle zugewiesene Teile
des Touchscreen-Bildschirms 255 für verschiedene Auswahl- und
Informationsfenster ein. Beispielsweise werden Primärfenster
zum Anzeigen von Aspiration, Phakoemulsifikations- und Phakofragmentations-, Vitrektomie-,
Scheren- und linearen Koagulationsfunktionen erzeugt. Anschließend sind
für den
Benutzer Sekundärfens ter
zum Anzeigen der nicht linearen Koagulations-, IOP-, Beleuchtungs-,
Infusionsstangen- und Fußsteuerungsanordnungsfunktionen
verfügbar.
-
Vorzugsweise
verwendet die Benutzerschnittstelle außerdem eine Gruppe von Auswahl-Tabs (siehe 27),
die dem Benutzer ermöglichen,
den aktuellen Betriebsmodus des Systems 1 zu wählen, chirurgische Funktionen
zu aktivieren oder zu deaktivieren (zum Beispiel die Koagulation),
Online-Hilfe anzuzeigen und das System 1 zu verlassen.
Falls Bedarf besteht, können
die Benutzerauswahl-Tabs außerdem
Mehrfachauswahlmöglichkeiten
für einen
oder mehrere der Auswahlpunkte enthalten und sich ausdehnen, um
diese zusätzliche Auswahl
anzuzeigen.
-
Während der
Operation kann der Benutzer durch die Verwendung der chirurgischen
Funktionsschnittstelle die verschiedenen Betätigungsparameter individualisieren,
um den Präferenzen
eines bestimmten Chirurgen entgegenzukommen. Im Allgemeinen verwendet
die chirurgische Funktionsschnittstelle eine Anzahl von Anzeigen,
um die verschiedenen mikrochirurgischen Systemfunktionen darzustellen
(zum Beispiel Venturi-Vakuum,
Rollen-Vakuum, Vitrektomie, Ultraschall, Koagulation, Scheren-Cut,
Beleuchtung usw.), die aktiv sind, anzuzeigen. In einem bevorzugten
Ausführungsbeispiel
zeigt die chirurgische Funktionsschnittstelle die aktuellen Betätigungsparameter
numerisch oder grafisch an, zeigt die Solleinstellungen des Betriebs
an und/oder zeigt den angeschalteten oder den abgeschalteten Zustand
der verschiedenen Funktionen an. Die CPU 245 der Computereinheit 3 führt ebenso
Routinen zum Erzeugen verschiedener Kontrollpiktogramme zur Verwendung
beim Einstellen der verschiedenen Betätigungsparameter und/oder zur
Verwendung beim Ein- und Abschalten der Funktionen aus.
-
Beispielsweise
stellt die Schnittstelle beim Ausführen der Venturi-Vakuumfunktion
ein Drehfeld oder die Aufwärts-/Abwärtssteuerung
zum Inkrementieren oder Dekrementieren des aktuellen Vakuum-Betätigungsparameters
bereit. Die Schnittstelle verwendet für die Steuerung einer Anzahl
von Funktionen ebenso Schaltflächen.
Beispielsweise lässt
der Chirurg beim Ausführen
der Aspirationsfunktion die Aspirationsleitung etwas ansaugen, bevor
er dazu übergeht,
zuerst jegliche Luft in der Leitung zu entfernen. Die Priming-Funktion wird
auf dem Bildschirm vorzugsweise durch ein Tastenfeld angezeigt.
Zusätzlich
zu dem Drehfeld und dem Tastenfeld verwendet die Schnittstelle außerdem Progressleisten,
in denen die aktuellen Betätigungsparameter
in Beziehung zu ihren voreingestellten Mindest- und Höchstwerten
gezeigt werden. Wenn beispielsweise die Ultraschallleistungsstufe
während
der Phakofragmentation bei 20% der Höchstleistungsstufe ist, deckt
eine Progressleiste 20% eines Fensters, das an seiner linken Kante
mit 0% und an seiner rechten Kante mit 100% gekennzeichnet ist,
ab.
-
Im
Folgenden auf die 22 Bezug nehmend, führt die
CPU 245 in Reaktion auf die Berührung des Benutzers des Teils
des Touchscreen-Bildschirms, der der numerischen Anzeige eines der
Betätigungsparameterwerte
entspricht, vorzugsweise eine Kalkulatorfunktionsschnittstelle aus.
Die Kalkulatorfunktionsschnittstelle veranlasst die flache Steuerpultanzeige 5,
vorzugsweise eine numerische Tastatur, die generell mit 347 bezeichnet
ist, als einen Teil des Touchscreen-Bildschirms anzuzeigen. Diese
wird verwendet, um anstelle des Inkrementierens oder Dekrementierens
der ausgewählten
Betätigungsparameter
durch eine Drehfeldsteuerung die erwünschten Werte der ausgewählten Betätigungsparameter
einzugeben. Auf diese Art und Weise kann der Benutzer die numerischen
chirurgischen Einstellungen schnell ändern, ohne wiederholt oder
kontinuierlich den Aufwärts-Abwärts-Pfeil
der Drehfeldsteuerung zu betätigen.
-
Wie
in der 22 zeigt die Schnittstelle den
bestimmten Wert, der über
die Tastatur 347 eingegeben wurde, in einem Fenster 349 mit
einer Legende, die anzeigt, dass der Betätigungsparameter (beispielsweise die
Höchstvakuumeinstellung)
modifiziert wurde, an. Die Tastatur 347 enthält des Weiteren
ein Tastenfeld 351 zum Eingeben der Standardhöchstwerte
oder der programmierten Höchstwerte,
ein Tastenfeld 353 zum Eingeben der Standardmindestwerte
oder der programmierten Mindestwerte und die Tastenfelder 355 und 357 zum
jeweiligen Inkrementieren oder Dekrementieren des Wertes. Vorzugsweise
ist die Kalkulatorfunktionsschnittstelle beim Durchführen einer
aktiven Operation während
der Betätigung
der Fußsteuerungsanordnung 15 deaktiviert.
-
Zusätzlich zu
der chirurgischen Funktionsschnittstelle stellt die Benutzerschnittstelle
Programmierfunktionsschnittstellen bereit, um die mikrochirurgischen
Systemfunktionen zur Verwendung bei den Programmierungs-Moduseinstellungen
darzustellen. In dem vorliegenden Ausführungsbeispiel greift der Benutzer über das
zuvor beschriebene Dienstprogrammmenü auf die Programmfunktionsschnittstellen
zu. Die Programmierungsschnittstellen zeigen Betätigungseinschaltpunkte und
stellen Mittel zum Modifizieren der Betätigungseinschaltpunkte für einen
gegebenen Betätigungsmodus,
zum Än dern
der Funktionen von linear zu festeingestellt oder umgekehrt, zum
Umkehren der Funktionen EIN und AUS für einen gegebenen Betätigungsmodus
usw. bereit.
-
Gemäß der vorliegenden
Erfindung ist das System 1 ein modusbasiertes chirurgisches
System. Ein Modus ist als eine chirurgische Konfiguration, die die
Verwendung eines chirurgischen Instrumentes 19 oder mehrerer
chirurgischer Instrumente 19 mit bestimmten Anfangsbetätigungsparametern
umfasst, definiert. Jedes der chirurgischen Instrumente 19,
das in einem bestimmten Modus aktiv ist, führt eine chirurgische Funktion
oder mehrere chirurgische Funktionen aus. Obwohl in gemeinschaftlich
erteilten Patenten (beispielsweise in den US-Patenten mit den Nummern
4.933.843, 5.167.603, 5.417.246 und 5.455.766) die Ausdrücke „Modus" und „Funktion" mitunter austauschbar
verwendet werden, versteht es sich, dass diese Ausdrücke, wie hierin
verwendet, unterschiedlich sind. Beispielsweise ist ein Phakoemulsifikations-Modus
dadurch definiert, dass ein Aspirationsinstrument die Vakuumfunktion
bereitstellt und ein Phakoemulsifikations-Handpiece die Ultraschall- oder Phakoemulsifikations-Funktion
bereitstellt und dass beide Instrumente bestimmte Anfangsbetätigungsparameter
aufweisen.
-
Wie
zuvor beschrieben, zeigt die flache Steuerpultanzeige 5 der
Computereinheit 3 dem Benutzer Informationen an. In einem
bevorzugten Ausführungsbeispiel
zeigt die flache Steuerpultanzeige 5 diese Informationen
in Form von verschiedenen Auswahlmenüs, die für den Benutzer verfügbar sind,
auf dem Bildschirm an. Die Menüs
können
in der Form von Listen, gekennzeichneten Schaltflächen, durch
den Benutzer auswählbare
Tabs und dergleichen sein. Der Nutzer wählt durch das Berühren eines
entsprechenden Teils des Touchscreen-Bildschirms 255 aus
den Menüs
eine vorhandene Option oder mehrere vorhandene Optionen auf dem Bildschirm
aus. Eine derartige Anzeige enthält
ein Menü der
auswählbaren
Modi. Vorzugsweise speichert die Festplatte 249 der Computereinheit 3 die
Betätigungsparameter
entsprechend vordefinierten chirurgischen Betätigungsmodi in Form einer Sammlung
von Setup-Dateien. Wie zuvor beschrieben, stellt jeder Modus einen durchzuführenden
chirurgischen Eingriff oder mehrere durchzuführende chirurgische Eingriffe,
der bzw. die durch die Betätigung
wenigstens eines mikrochirurgischen Instrumentes 19 definiert
ist bzw. sind, dar. Jeder Modus bestimmt sowohl welche Instrumente 19 in
dem bestimmten Modus zu verwenden sind, als auch die diesen Instrumenten
zugehörigen
Betätigungsparameter.
Zweckmäßigerweise
kann der Benutzer die Modi über
die Benutzerschnittstelle definieren oder modifizieren.
-
Die 25 ist
ein Ablaufdiagramm, das den Betrieb der Computereinheit 3 zum
Bereitstellen der Betätigungsmodi
gemäß der Erfindung
darstellt. Beginnend in dem Schritt 361 identifiziert und
initialisiert das System 1 beim Hochfahren zuerst jedes
der in der Basiseinheit 7 installierten Module 13.
Wenn der Benutzer in dem Schritt 363 eine anfängliche
Chirurgenauswahl trifft, ruft die CPU 245 in dem Schritt 365 eine
bestimmte Setup-Datei, die dem ausgewählten Chirurgen entspricht,
ab. Gemäß einem
Ausführungsbeispiel
der vorliegenden Erfindung umfasst die abgerufene Setup-Datei eine
Modus-Datenbank mit einer Anzahl von Modus-Datensätzen (von
denen jeder einen verschiedenen Modus darstellt) und die Betätigungsparameter
für die verschiedenen
chirurgischen Funktionen, die durch das System 1, das in
diesem Modus betrieben wird, auszuführen sind. Die Setup-Datei
kann außerdem
Anfangswerte für
andere Betätigungsparameter,
die nicht Teil der Modus-Datensätze
sind, enthalten, wie zum Beispiel Audiostufen und andere modusunabhängige Einstellungen.
Die abgerufene Setup-Datei enthält
außerdem
eine Modus-Sequenz-Datenbank, die die Sequenz, in der die bestimmten
Modi bereitgestellt werden, festlegt. In dem Schritt 367 vergleicht
die Computereinheit 3 die Identifizierungsinformation mit
der abgerufenen Setup-Datei, um zu überprüfen, dass die erforderlichen Module 13 zum
Ausführen
der erwünschten
chirurgischen Funktion, die in den Modus-Datensätzen der Modus-Datenbank spezifiziert
sind, in dem System 1 vorhanden sind. Falls nicht, generiert
die Computereinheit 3 in dem Schritt 369 durch
Translatieren oder Ersetzen der Betätigungsparameter durch Betätigungsparameter in
der abgerufenen Setup-Datei, so dass diese den tatsächlichen
Modulen 13 in der Basiseinheit 7 entsprechen,
eine translatierte Setup-Datei. Wenn die erforderlichen Module 13 in
dem System 1 vorhanden sind oder wenn die Computereinheit 3 eine
translatierte Setup-Datei generiert hat, bestimmt die Computereinheit 3 in dem
Schritt 371, dass die Setup-Datei anzuerkennen ist.
-
Auf
diese Art und Weise ruft die CPU 245 eine Gruppe der Betätigungsparameter
für das
mikrochirurgisch Instrument 19 oder die mikrochirurgischen
Instrumente 19, das bzw. die in einem ausgewählten Modus zu
verwenden ist bzw. sind, von der Festplatte 249 ab und
die chirurgischen Module steuern die daran angeschlossenen mikrochirurgischen
Instrumente 19 als eine Funktion der aus dem Speicher abgerufenen
Betätigungsparameter.
-
Erfindungsgemäß definiert
die Modus-Schnittstelle ebenso eine Sequenz in der die Modi aktiv
sein sollen. Um das Erstellen der Modus-Sequenz zu vereinfachen,
enthält
das Menü auf
dem Bildschirm auch eine Option für entweder das Fortschreiten
zu dem nächsten
Modus in der Sequenz, die in der Modus-Sequenz-Datenbank definiert
ist, oder das Zurückkehren
zu einem vorhergehenden Modus in der Sequenz. Dies ermöglicht dem
Chirurgen, durch das Berühren
einer einzelnen Schaltfläche
auf dem Touchscreen-Bildschirm 255 von einem Modus zum
anderen überzugehen.
Alternativ kann der Chirurg ebenso durch das Drücken eines bestimmten Knopfes
auf der Fußsteuerungsanordnung 15 oder
durch das Drücken
einer bestimmten Taste auf der von Hand gehaltenen Fernsteuerung 39 von
einem Modus zum anderen übergehen.
In Reaktion auf die Anweisungen durch den Benutzer ruft die CPU 245 in
Folge die Gruppe der Betätigungsparameter
für die
in dem ausgewählten
Modus zu verwendenden mikrochirurgischen Instrumente von der Festplatte 249 ab
und ruft dann eine weitere Gruppe von Betätigungsparametern, für die entweder
in dem nächsten
Modus zu verwendenden oder vorhergehend verwendeten mikrochirurgischen
Instrumente 19, in Abhängigkeit
von den Anweisungen des Benutzers, in vordefinierter Sequenz von
der Festplatte 249 ab.
-
Wenn
beispielsweise die Modus-Datenbank der Setup-Datei eines bestimmten
Chirurgen Datensätze für verschiedene
Modi aufweist, kann die Modus-Sequenz-Datenbank nur eine Sequenz
für einige
dieser Modi festlegen. Spezieller kann die Modus-Sequenz-Datenbank eine Sequenz
festlegen, in der dem ersten in der Modus-Datenbank definierten
Modus der dritte Modus, dann der neunte Modus und dann der siebte
Modus zu folgen hat. Mit anderen Worten besteht keine Notwendigkeit
für eine
Eins-zu-eins-Entsprechung
zwischen den Modus-Datensätzen
in der Modus-Datenbank und den Modi die in der Modus-Sequenz-Datenbank
aufgelistet werden.
-
Die 24 stellt
den Sequenzfestlegungsbetrieb der Computereinheit 3 in
Form eines Ablaufdiagramms dar. Beginnend in einem Schritt 375 gibt
der Benutzer über
die Benutzerschnittstelle einen Modus-Sequenzbefehl ein. Beispielsweise
kann der Modus-Sequenzbefehl
ein Befehl sein, zu dem nächsten
Modus in der Sequenz fortzuschreiten, zu dem vorhergehenden Modus
in der Sequenz zurückzukehren
oder zu dem Modus zu gehen, der zuletzt ausgeführt wurde. In Reaktion auf
den Befehl identifiziert die Computereinheit 3 in dem Schritt 377 den
Modus-Datensatz aus der Modus-Datenbank, der dem Modus in der vorgegebenen
Sequenz entspricht. Auf den Schritt 377 folgend, geht die
Computereinheit 3 weiter zu dem Schritt 379, um
jedem Modul 13 und den Peripheriegeräten des Systems 1 die
erwünschte
Modus-Änderung
des Benutzers zuzuweisen. Außerdem
führt die
Computereinheit 3 in dem Schritt 379 bestimmte
Sicherheitsroutinen aus. Beispielsweise wird dem Chirurgen nur dann
erlaubt, von Modus zu Modus zu wechseln, wenn das Fußpedal der
Fußsteuerungsanordnung 15 deaktiviert
ist. Eine Ausnahme wird bei der Phakofragmentation, die Scheren-
und andere Modi, die auch dann gewählt werden können, wenn
das Fußpedal
der Fußsteuerungsanordnung 15 aktiviert
ist, verwendet, oder wenn die Irrigationsfunktion wirksam ist, um
kontinuierlich Irrigation bereitzustellen, zugelassen.
-
Des
Weiteren auf die 24 Bezug nehmend, geht die Computereinheit 3 nach
dem Empfangen eines neuen Modus-Auswahlbefehls zu dem Schritt 381.
Dem Schritt 379 folgend, programmiert die Computereinheit 3 die
Betätigungsparameter
der zu verwendenden mikrochirurgischen Instrumente 19 in
dem Schritt 383 in den ausgewählten Betätigungsmodus um. In dem Schritt 385 aktiviert
oder deaktiviert die Computereinheit 3 die verschiedenen
Anzeigekomponenten, so dass die Anzeige auf der flachen Steuerpultanzeige 5 den chirurgischen
Funktionen, die in dem ausgewählten
Modus verfügbar
sind, entspricht. Dem Schritt 385 folgend, aktiviert die
Computereinheit 3 in dem Schritt 387 jedes in
dem ausgewählten
Betätigungsmodus
zu verwendende Modul 13 oder Peripheriegerät.
-
Als
ein Beispiel listet die Tabelle 1 unten die beispielhaften Modi
und die den in jedem der Modi zu verwendenden Instrumenten 19 zugehörigen Betätigungsparameter
auf. Mit anderen Worten listet die Tabelle 1 die Modus-Datensätze einer
beispielhaften Modus-Datenbank
auf.
-
Tabelle
I Betätigungsmodi-Datenbank
-
-
Des
Weiteren kann der Chirurg gemäß dem Beispiel
der Tabelle 1 eine Modus-Sequenz-Datenbank, die
nur einige der neun Modi enthält, über die
Benutzerschnittstelle definieren. Beispielsweise definiert die Modus-Sequenz-Datenbank
eine Sequenz, die mit dem Modus 1 (Öffnen), gefolgt von dem Modus
3 (Emulsifikation, mittel), gefolgt von dem Modus 9 (Dual) und mit
dem Modus 7 (Sterilisieren II) endet.
-
Wie
zuvor in Verbindung mit der 23 beschrieben,
vergleicht die Computereinheit 3 die Systemidentifizierungsinformation,
die beim Hochfahren in Form einer Hardwaredatenbank aufgebaut wird,
mit der abgerufenen Setup-Datei. Durch ein solches Vorgehen ist
die Computereinheit 3 in der Lage, zu überprüfen, dass die erforderlichen
Module 13 zum Ausführen
der erwünschten
chirurgischen Funktionen der Modi in der Modus-Datenbank in dem System 1 vorhanden
sind. Falls nicht, generiert die Computereinheit 3 durch
Translatieren oder durch das Ersetzen der Betätigungsparameter durch Betätigungsparameter
in der abgerufenen Setup-Datei, so dass diese den tatsächlichen
Modulen 13 in der Basiseinheit 7 entsprechen,
eine translatierte Setup-Datei. Die 25 und 26 stellen
eine bevorzugte Einrichtung zum Anpassen der Setup-Datei gemäß der Erfindung
dar.
-
Wie
in der 25 gezeigt, prüft die Computereinheit 3 in
dem Schritt 391 zuerst jeden Modus-Datensatz in der Modus-Datenbank.
Während
der Initialisierung des Systems 1, die später detailliert
beschrieben wird, liest die Computereinheit 3 eine Gruppe
von Übertragungsparametern
der Hardware entsprechend (d. h. die verschiedenen Module 13 und
die Steuerschaltungen 105 und 107) auf dem Netzwerk
aus. Wie zuvor beschrieben, führt
jeder Neuron-Prozessor 225 der verschiedenen Knoten auf
dem Netzwerk eingebettete Programme zum Steuern der verschiedenen
mikrochirurgischen Instrumente 19 und Peripheriegeräte aus.
Die Übertragungsparameter
stellen speziell für
jeden Prozessor 225 ein unikales Identifikationskennzeichen
dar, das Informationen in Bezug auf den Typ des Gerätes, das
gesteuert wird (zum Beispiel Vitrektomie-Handpiece oder Ultraschalleinrichtung),
und die Version des Moduls 13 oder des Peripheriegerätes, in der
der Prozessor 225 angeordnet ist, umfasst. Das Identifikationskennzeichen
enthält
außerdem
eine spezielle Kennung (zum Beispiel eine Seriennummer), die für das bestimmte
Modul 13 oder die Steuerschaltung 105 oder 107 unikal ist.
Beispielsweise kann sich die Version eines bestimmten Moduls 13,
wenn entweder die Hardware oder die Software aktualisiert wird, ändern.
-
Erfindungsgemäß repräsentieren
die Modus-Datensätze
in der Modus-Datenbank jeweils einen verschiedenen Betriebsmodus
und die Betätigungsparameter
für die
verschiedenen durch das System 1 bereitzustellenden chirurgischen
Funktionen, die in dem Betrieb arbeiten. Auf diese Art und Weise
entsprechen die Betätigungsparameter
sowohl in der Funktion als auch in der Version den bestimmten Knoten
auf dem Netzwerk.
-
In
dem Schritt 393 bestimmt die Computereinheit 3,
ob der Hardwaretyp, der für
jedes Instrument oder Peripheriegerät, das in dem Betriebsmodus,
der durch den Modus-Datensatz
definiert ist, zu verwenden ist, in dem System 1 vorhanden
ist. Falls ja, bestimmt die Computereinheit in dem Schritt 395,
ob die Versionsinformation für
jedes Modul 13 und die Peripheriegerät-Steuerschaltungen 105 und 107 mit
der Version, die durch den Modus-Datensatz bestimmt ist, übereinstimmt.
Wenn die Versionsinformation richtig ist, geht die Computereinheit 3 zu
dem Schritt 391 zurück,
um den nächsten
Modus-Datensatz in der Modus-Datenbank zu prüfen. Wenn andererseits die
Versionsinformation nicht richtig ist, bestimmt die Computereinheit 3 in
dem Schritt 397, ob die Versionsinformation für die installierte
Hardware mit der durch den Modus-Datensatz spezifizierten Versionsinformation
kompatibel ist. Wenn Kompatibilität vorhanden ist, geht die Computereinheit 3 weiter
zu dem Schritt 399, in dem es die der aktuellen Hardware
des Systems 1 zugehörigen
Betätigungsparameter
durch die Betätigungsparameter,
die in dem Modus-Datensatz dargestellt sind, ersetzt. Wenn die Versionen
nicht kompatibel sind, verwirft die Computereinheit 3 den
bestimmten Modus in dem Schritt 401. Entweder auf den Schritt 399 oder
den Schritt 401 folgend, geht die Computereinheit 3 zu
dem Schritt 391 zurück,
um den nächsten
Modus-Datensatz in der Modus-Datenbank zu prüfen.
-
In
dem Schritt 393 bestimmt die Computereinheit 3,
ob die Hardware für
jedes Instrument oder Peripheriegerät, das in dem durch den Modus-Datensatz
definierten Betriebsmodus zu nutzen ist, in dem System 1 vorhanden
ist. Falls nicht, geht die Compu tereinheit 3 zu dem in
dem Ablaufdiagramm der 26 gezeigten Schritt 403 weiter.
In dem Schritt 403 bestimmt die Computereinheit 3,
ob die abwesende Hardware für
den Betrieb des Systems 1 in dem bestimmten Modus erforderlich
ist. Wenn die abwesende Hardware nicht erforderlich ist, löscht die
Computereinheit 3 in dem Schritt 405 den Verweis
auf die abwesende Hardware aus dem Modus-Datensatz und geht anschließend zurück zu dem
Schritt 391 in der 25, um
zu dem nächsten
Modus-Datensatz fortzuschreiten. Wenn die abwesende Hardware hingegen
gebraucht wird, bestimmt die Computereinheit 3 in dem Schritt 407,
ob Ersatzhardware verfügbar
ist. Falls nicht, löscht
die Computereinheit 3 in dem Schritt 409 den Modus-Datensatz
aus der Modus-Datenbank
und geht anschließend
zu dem Schritt 391 zurück,
um zu dem nächsten
Modus-Datensatz zu gehen.
-
Wenn
die Ersatzhardware verfügbar
ist, geht die Computereinheit 3 zu dem Schritt 411 weiter.
In dem Schritt 411 translatiert die Computereinheit 3 die
Betätigungsparameter
in dem Modus-Datensatz, so dass diese der Ersatzhardware entsprechen.
Beispielsweise kann ein bestimmtes Setup des Systems 1 ein
Venturi-IAV-Modul 321, jedoch kein Scroll-IAV-Modul 323,
enthalten. In diesem Fall würde
die Computereinheit 3, wenn ein Modus-Datensatz einen Betriebsmodus,
der die Flow-Aspirationsfunktion, die mit dem Venturi-IAV-Modul 321 nicht
verfügbar
ist, bereitstellt, die Flow-Aspirations-Betätigungsparameter
durch Vakuum-Betätigungsparameter,
die einer Flow-Aspirationsreaktion
annähernd
entsprechen, ersetzen.
-
Folgend
auf den Schritt 411, geht die Computereinheit 3 zu
dem Schritt 391 zurück.
Nach dem Einrichten der Modus-Datensätze der Setup-Datei prüft die Computereinheit 3 die
Modus-Sequenz-Datenbank der abgerufenen Setup-Datei. Wenn ein Modus
in der Sequenz nicht länger
verfügbar
ist (d. h., er wurde in dem Schritt 409 gelöscht), löscht die
Computereinheit 3 den Modus ebenso aus der Modus-Sequenz-Datenbank. Auf
diese Art und Weise richtet die Computereinheit 3 die abgerufene
Setup-Datei zur Verwendung mit der bestimmten Konfiguration des
Systems 1 ein. Mit anderen Worten generiert die Computereinheit 3 eine
translatierte Setup-Datei.
-
Die
oben in der Tabelle 1 gezeigten Modus-Datensätze definieren bestimmte Modi
in Hinsicht auf die verschiedenen Eingriffe, die durch den Chirurgen
durchgeführt
werden. Beispielsweise wählt
der Chirurg beim Durchführen
des Eingriffs des Öffnens
des Auges des Patienten den „Öffnen-Modus". Es ist außerdem vorgesehen,
dass die Betriebsmodi des Systems 1 in Hinsicht auf die
verschiedenen chirurgischen Funktionen, die während dieser Eingriffe ausgeführt werden,
festgelegt werden.
-
Die
Tabellen II und III unten listen beispielhafte Modi im vorderen
und im hinteren Bereich in Hinsicht auf die verschiedenen Funktionen
auf.
-
Tabelle
II Betätigungsmodi
(vorderer Bereich)
-
Tabelle
III Betätigungsmodi
(hinterer Bereich)
-
Die
Tabellen IV–IX
unten listen beispielhafte Anfangsbetätigungsparameter für die verschiedenen
in den Tabellen II und III gezeigten Modi auf.
-
Tabelle
IVa Standardbetätigungsparameter
für Irrigations-/Aspirations-Modi
-
Tabelle
IVb Standard-Betätigungsparameter
für Irrigartions-/Aspirations-Modi
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Irrigations-/Aspirations-Modi:
Koagulationsschalter: steuert
Koagulation AN/AUS
Programmierbarer Funktionsschalter: keine
Funktion
Neigung: Irrigations-Steuerung für den Pedalhub von 1–100%
Seitenverschiebung
nach links: Reflux
Seitenverschiebung nach rechts: keine
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Irrigations-/Aspirations-Modi anfänglich deaktiviert
sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 60 cm
(40 cm im Modus Kapsel schleifen, 50 cm im Modus viskoelastisches
Entfernen)
IOP: 40 mmHg
Leuchte 1: AUS
Leuchte 2:
AUS
-
Tabelle
Va Standard-Betätigungsparameter
für Phakoemulsifikations-Modi
-
Tabelle
Vb Standard-Betätigungsparameter
für Phakoemulsifikations-Modi
-
Die
folgenden Betätigungsparameter
gelten für
jeden der Phakoemulsifikations-Modi:
Ultraschallleistung: linear
Ultraschall-Mindestleistungsstufe:
0%
Ultraschall-Höchstleistungsstufe:
35%
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Phakoemulsifikations-Modi:
Koagulationsschalter:
steuert Koagulation AN/AUS
Programmierbarer Funktionsschalter:
keine Funktion
Neigung: Irrigations-Steuerung für den Pedalhub
von 1–100%
Seitenverschiebung
nach links: Reflux
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Phakoemulsifikations-Modi anfänglich deaktiviert
sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 60 cm
(80 cm in Modus 2 und Modus 4)
IOP: 40 mmHg
Leuchte 1:
AUS
Leuchte 2: AUS
-
Tabelle
VIa Standard-Betätigungsparameter
für Phakofragmentations-Modi
-
Tabelle
VIb Standard-Betätigungsparameter
für Phakofragmentations-Modi
-
Die
folgenden Betätigungsparameter
gelten für
jeden der Phakofragmentations-Modi:
Ultraschallleistung: linear
Ultraschall-Mindestleistungsstufe:
0%
Ultraschall-Höchstleistungsstufe:
25%
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Phakofragmentations-Modi:
Koagulationsschalter: steuert
Koagulation AN/AUS
Programmierbarer Funktionsschalter: keine
Funktion
Seitenverschiebung nach links: Reflux
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Phakofragmentations-Modi anfänglich deaktiviert
sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 75 cm
IOP:
40 mmHg
Leuchte 1: AUS
Leuchte 2: AUS
-
Tabelle
VIIa Standard-Betätigungsparameter
für Vitrektomie-Modi
(vorderer Bereich)
-
Tabelle
VIIb Standard-Betätigungsparameter
für Vitrektomie-Modi
(vorderer Bereich)
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Vitrektomie-Modi (vorderer Bereich):
Koagulationsschalter:
steuert Koagulation AN/AUS
Programmierbarer Funktionsschalter:
keine Funktion
Neigung: Irrigations-Steuerung für den Pedalhub
von 1–100%
Seitenverschiebung
nach links: Reflux
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Vitrektomie-Modi ((vorderer Bereich))
anfänglich
deaktiviert sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 75 cm
IOP:
40 mmHg
Leuchte 1: AUS
Leuchte 2: AUS
-
Tabelle
VIIIa Standard-Betätigungsparameter
für Vitrektomie-Modi
(hinterer Bereich)
-
Tabelle
VIIIb Standard-Betätigungsparameter
für Vitrektomie-Modi
(vorderer Bereich)
-
Tabelle
VIIIb Standard-Betätigungsparameter
für Vitrektomie-Modi
(hinterer Bereich)
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Vitrektomie-Modi (hinterer Bereich):
Koagulationsschalter:
steuert Koagulation AN/AUS
Programmierbarer Funktionsschalter:
keine Funktion
Seitenverschiebung nach links: Reflux
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Vitrektomie-Modi ((hinterer Bereich))
anfänglich
deaktiviert sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 75 cm
(40 cm für
einzelnen Schnitt)
IOP: 30 mmHg (40 mmHg für einzelnen Schnitt)
Leuchte
1: AUS
Leuchte 2: AUS
-
Tabelle
IXa Standard-Betätigungsparameter
für Scheren-Modi
-
Tabelle
IXb Standard-Betätigungsparameter
für Scheren-Modi
-
Die
folgenden Fußsteuerungs-Betätigungsparameter
gelten für
jeden der Scheren-Modi:
Koagulationsschalter: steuert Koagulation
AN/AUS
Programmierbarer Funktionsschalter: keine Funktion
Seitenverschiebung
nach links: keine
Seitenverschiebung nach rechts: ohne
-
Die
Betätigungsparameter
für die
folgenden Funktionen (die in jedem der Scheren-Modi anfänglich deaktiviert
sind) sind:
Koagulationsleistung: 12%
Infusionsstangenhöhe: 75 cm
IOP:
30 mmHg
Leuchte 1: AUS
Leuchte 2: AUS
-
In
Bezug auf die funktionsbasierten Modi, die in den Tabellen II–IX gezeigt
werden, wählt
der Benutzer generell für
den vorderen Bereich einen der verschiedenen vordefinierten Modi
aus den Benutzerauswahl-Tabs 451 der obersten Ebene, von
denen ein Beispiel in der 27 gezeigt
wird, aus. Vorzugweise sind die Tabs 451 auf dem Touchscreen-Bildschirm 255 unten
angeordnet.
-
Nur
ein Modus kann zu einer Zeit aktiv sein, so dass die Computereinheit 3 automatisch
die aktuellen Betriebsmodi deselektiert, wenn der Benutzer eines
der Benutzerauswahl-Tabs
auswählt.
In einem Beispiel der Modusauswahl berührt der Benutzer ein Phako-Modus-Tab 417 für die verfügbaren Phakoemulsifikations-Modi.
Im Folgenden Bezug auf die 28 und 29 nehmend,
zeigt die flache Steuerpultanzeige 5 anfänglich nur
die ersten vier Modi an (d. h. Formen, Segmententfernung, Formen
(dual) und Segmententfernung (dual)), wenn der Benutzer die Phako-Modi-Benutzerauswahl-Tabs 417 berührt. In
Reaktion darauf, dass der Benutzer ein Tab 419, das ein
Pfeilsymbol enthält,
berührt,
generiert die Computereinheit 3 ein zusätzliches Menü der verfügbaren Phako-Modi (d. h. festeingestelltes
Vakuum, lineares Vakuum, festeingestellter Flow und linearer Flow)
zum Anzeigen auf der flachen Steuerpultanzeige 5. Beispielsweise
berührt
der Benutzer ein Tab 421, um den Phako-Modus lineares Vakuum
aus dem Menü zu
wählen.
Die 30 zeigt eine beispielhafte Bildschirmanzeige
für den
Phako-Modus lineares Vakuum. Wie gezeigt, sind die Vakuum-, die
Ultraschall- (d. h. die Phakoemulsifikationsfunktion) und die Koagulationsfunktion
in diesem Modus verfügbar
und aktiv.
-
Wie
zuvor beschrieben, identifiziert und initialisiert die Computereinheit 3,
um gemäß den verschiedenen
Betriebsmodi des mikrochirurgischen Systems zu arbeiten, zuerst
jeden der Knoten auf dem Netzwerk (zum Beispiel die in der Basiseinheit 7 installierten
Module 13 und jeweils die Steuerschaltungen 105 und 107 für die Fußsteuerungsanordnung 15 und
den Infusionsstangenaufbau 17). In einem bevorzugten Ausführungsbeispiel
führt die
CPU 245 der Computereinheit 3 die Software, die
eine Systemmaschine mit drei Betriebskomponenten bildet, aus: Initialisierung
des Hochfahrens, Netzwerkverwaltung und Netzwerkverbindung. Die Initialisierungskomponente
der Systemmaschine erzeugt und startet das Netzwerk. Die Netzwerkverwaltungskomponente
stellt die Anbindung bzw. das Lösen
der Netzwerkvariablen für
die Module 13, um die vom Benutzer gewählten Modi zu implementieren,
und das Überwachen
der Module 13 in Bezug auf Funktionalität bereit und verarbeitet von
dem Netzwerk eingehende Nachrichten. Die Netzwerkverbindungskomponente
verarbeitet die Konfigurationsdatei und Änderungen des Modus und das
Auftreten von Fehlern. Die 31 stellt
den Betrieb der Computereinheit 3 beim Ausführen der
Initialisierungskomponente der Systemmaschine beim Hochfahren des
Systems 1 dar. Generell identifiziert die Systemmaschine
jeden der Knoten auf dem Netzwerk und erzeugt für den Neuron-Prozessor 255 jedes
Knotens ein Programmierungsobjekt, das die lokalen Netzwerkvariablen,
durch die die Benutzerschnittstelle auf den Knoten zugreift, enthält.
-
Bei
einem Schritt 427 beginnend, initialisiert die Systemmaschine
eine in der Festplatte 249 der Computereinheit 3 gespeicherte
Netzwerkdatenbank. Wie zuvor beschrieben, führt jeder Neuron-Prozessor 225 der
verschiedenen Knoten auf dem Netzwerk eingebettete Programme zum
Steuern der verschiedenen mikrochirurgischen Instrumente 19 und
der Peripheriegeräte
aus. Die Übertragungsparameter
repräsentieren
speziell für
jeden Prozessor 225 ein unikales Identifikationskennzeichen,
das Informationen in Bezug auf den Typ des Gerätes, das gesteuert wird (zum
Beispiel Vitrektomie-Handpiece oder Ultraschalleinrichtung) und
die Version des Moduls 13 oder des Peripheriegerätes, in
der der Prozessor 225 angeordnet ist, umfasst. Das Identifikationskennzeichen
enthält
außerdem
eine spezielle Kennung (zum Beispiel eine Seriennummer), die für das bestimmte
Modul 13 oder die Steuerschaltung 105 oder 107 unikal
ist. Beispielsweise kann sich die Version eines bestimmten Moduls 13,
wenn entweder die Hardware oder die Software aktualisiert wird, ändern. Die
Netzwerkdatenbank enthält
vorhergehend installierte Knoten in Form eines bestimmten Moduls 13 oder einer
Kennung der Steuerschaltung 105 und 107, Namen
für die
Knoten, die den verschiedenen Arten von Vorrichtungen und den Namen
für die
verschiedenen Programme, die diesen Knoten entsprechen, entsprechen. Mit
anderen Worten, die Netzwerkdatenbank kann Informationen in Bezug
auf ein System, das die verschiedenen Typen von Modulen 13 und
Peripheriegeräten,
die bereits verfügbar
auf dem Netzwerk installiert sind, enthalten.
-
In
dem Schritt 429 liest die Systemmaschine eine Gruppe von
Kommunikationsparametern, die der Hardware entsprechen (d. h. die
verschiedenen Module 13 und die Steuer schaltungen 105 und 107),
die aktuell auf dem Netzwerk vorhanden sind, und erzeugt ein Knotenobjekt
als Software, um den Zugriff auf das bestimmte Modul 13 oder
das Peripheriegerät
bereitzustellen. Fortschreitend zu dem Schritt 431 beginnt
die Systemmaschine mit dem ersten Modul 13 oder den Steuerschaltungen 105 und 107,
für die
bereits ein Knoten in der Netzwerkdatenbank installiert ist, und
erzeugt in dem Schritt 433 ein Vorrichtungsobjekt als Software, um
diesen Knoten zu repräsentieren.
-
Folgend
entweder auf den Schritt 441 oder den Schritt 443 geht
die Systemmaschine weiter zu dem Schritt 445, um zu bestimmen,
ob weitere Module 13 oder Peripheriegerät-Steuerschaltungen 105 und 107 auf dem
Netzwerk vorhanden sind, die noch keine bereits installierten Knoten
in der Netzwerkdatenbank aufweisen. Falls solche vorhanden sind,
geht die Systemmaschine zurück
zu dem Schritt 437, andernfalls geht die Systemmaschine
weiter zu dem Schritt 447.
-
In
dem Schritt 447 entfernt die Systemmaschine alle verbleibenden
Knoten, die in der Netzwerkdatenbank installiert sind, für die auf
dem Netzwerk keine Hardware vorhanden ist. Auf den Schritt 449 folgend, macht
die Systemmaschine, in dem Fall, in dem mehr als ein Modul 13 oder
mehr als eine der Steuerschaltungen 105 und 107 des
gleichen Typs auf dem Netzwerk vorhanden sind, das erste Vorrichtungsobjekt
für jeden Typ
aktiv. Mit anderen Worten gibt die Systemmaschine einem der mehreren
oder doppelt vorhandenen Module 13 oder Peripheriegerät-Steuerschaltungen 105 und 107 Priorität.
-
Infolgedessen
detektiert und initialisiert das System 1 automatisch das
neue Modul 13 und konfiguriert sowohl die Kommunikationsparameter
als auch die Benutzerschnittstelle um, wenn seit der vorhergehenden Sequenz
des Hochfahrens ein neues Modul 13 zu der Konfiguration
hinzugefügt
wurde, unabhängig
davon, ob es im Vergleich mit jenen Modulen, die vorhergehend installiert
wurden, derselbe oder ein verschiedener Typ von Modul 13 ist.
Durch ein solches Vorgehen, verfügt
der Benutzer jetzt über
Zugriff auf das neue Modul 13 und kann jedes chirurgische
Instrument 19, das diesem Modul 13 zugehörig ist,
steuern. Gleichermaßen erfasst
das System 1, wenn seit der letzten Sequenz des Hochfahrens
ein bestimmtes Modul 13 aus dem Netzwerk herausgenommen
wurde, automatisch die Abwesenheit des Moduls und entfernt alle
zugehörigen
Kommunikationsparameter und Benutzerschnittstellenfunktionen. Des
Weiteren ermöglicht
die Computereinheit 3 beim Ausführen des automatischen Umkonfigurierens,
dass mehr als ein Modul 13 desselben Typs in dem System 1 installiert
wird. Die Computereinheit 3 bestimmt primäre und sekundäre Prioritäten, wie
sie für
die Identifizierung und Steuerung über eine Benutzerschnittstelle
erforderlich sind. Die Computereinheit 3 ermittelt außerdem nicht
zugelassene Systemkonfigurationen und weist den Benutzer über die
Benutzerschnittstelle an, angemessene Maßnahmen zu ergreifen.
-
Auf
diese Art und Weise initialisiert die Computereinheit 3 das
System 1 beim Hochfahren durch das Konfigurieren der Neuron-Prozessoren 225 und
durch das Erzeugen der erforderlichen lokalen Netzwerkvariablen
zur Verwendung durch die Benutzerschnittstelle, um auf das Netzwerk
zuzugreifen, prüft,
dass das System 1 bestimmte betriebliche Minimalanforderungen
erfüllt,
und führt
alle erforderlichen Netzwerkanbindungen durch. Die Computereinheit 3 benachrichtigt
die Benutzerschnittstelle über
alle Änderungen
der Konfiguration seit der letzten Konfiguration, einschließlich des
Hinzufügens/Entfernens
von Modulen 13 oder Peripheriegeräten zu/von dem System 1.
Nach dem Initialisieren des Hochfahrens geht die Steuerung des Systems 1 auf die
Benutzerschnittstelle über.
In einem alternativen Ausführungsbeispiel
identifiziert die Computereinheit 3 beim Hochfahren zusätzlich die
Positionen bestimmter Module 13 innerhalb der Basiseinheit 7.
-
Im
Folgenden Bezug nehmend auf die einzelnen Komponenten, die generell
in der beispielhaften Systemkonfiguration in der 21 gezeigt
werden, steuert jedes in der Basiseinheit 7 installierte
Modul 13 ein mikrochirurgisches Instrument 19 oder
mehrere mikrochirurgische Instrumente 19 zum Bereitstellen
verschiedener chirurgischer Funktionen. Beispielsweise enthalten
die Module 13 das Venturi-IAV-Modul 321, das Scroll-IAV-Modul 323,
das Phako-Modul 325, das Scheren-Modul 325, das
Koagulations-Modul 327 und
das Beleuchtungs-Modul 331 (in den 4A–4D ebenso als Beleuchtungs-Modul 13A bezeichnet).
Das System 1 enthält
außerdem
die Fußsteuerungsanordnung 15 und
den Infusionsstangenaufbau 17 als an das Netzwerk des Systems 1 angeschlossene
Peripheriegeräte.
-
Die 32 zeigt das Venturi-IAV-Modul 321 in
Form eines Blockdiagramms (detailliert in den 43–60 gezeigt).
Wie in der 32 gezeigt, hat das Modul 321 eine
Neuron-Schaltung 455, die über den Netzwerkanschluss 171 an
dem hinteren Ende des Moduls 321, das an der Rückwandplatine 101 angeschlossen
ist, an das Netzwerk angeschlossen ist. Die Neuron-Schaltung 455 enthält einen
RS485-Transceiver 223 zum Empfangen und Senden von Daten über den
Datenübertragungsbus.
Der Neuron-Prozessor 225, der
mit dem Transceiver 223 gekoppelt ist, stellt die Netzwerkübertragungssteuerung
für das
Modul 321 bereit. Der Neuron-Prozessor 225 führt außerdem eingebettete
Anwendungsprogramme zum Steuern der Irrigations-, Aspirations- und
der Vitrektomiefunktion des Systems 1 aus. In diesem Fall
enthält
die Neuron-Schaltung 455 einen Speicher 457 (beispielsweise
einen Flash-EEPROM) zum Speichern der Anwendungsprogramme für das IAV-Modul 321.
Zusätzlich
speichert der Speicher 457 die Konfigurations- und Identifizierungsdaten
zur Verwendung beim Initialisieren des Moduls 321 auf dem
Netzwerk.
-
Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 457 in
Reaktion auf durch den Benutzer bereitgestellte Informationen über den
Datenübertragungsbus
umzuprogrammieren. Die Neuron-Schaltung 455 enthält außerdem eine
Taktschaltung 459 (beispielsweise einen Kristalloszillator),
der einen Taktgeber zum Arbeiten für die Neuron-Schaltung 455 bereitstellt.
Das Venturi-IAV-Modul 321 enthält des Weiteren eine Status-LED 461,
wie zum Beispiel eine grüne
LED, auf der Frontplatte des Moduls 321 zum Anzeigen, dass
das Modul aktiv ist, und eine Leistungsregulierungsschaltung 463 zum
Erzeugen einer 5-V-Spannungsversorgung zur Verwendung durch den
Schaltkreis. Obwohl dieser in der 32 nicht
gezeigt ist, enthält
die Neuron-Schaltung 455 außerdem einen weiteren RS485-Transceiver
zum Empfangen eines Reset-Signals von der Computereinheit 3.
-
Im
Allgemeinen kann der Neuron-Prozessor 255 mit Koprozessoren
verwendet werden, wenn eine größere Verarbeitungsfähigkeit
als die durch den Prozessor 225 bereitgestellte erforderlich
ist. In diesen Fällen können die
bestimmten Module 13 einen Koprozessor, der die durch den
Neuron-Prozessor 225 erzeugten Steuersignale empfängt und
auf diese reagiert, zum Erzeugen zusätzlicher Steuersignale, um
während
des Durchführens
der chirurgischen Eingriffe einen geschlossenen Regelkreis bereitzustellen,
enthalten. In einem bevorzugten Ausführungsbeispiel der Erfindung
enthält
das IAV-Modul 321 eine Koprozessorschaltung 465, die
mit einer programmierbaren Logikschaltung, wie zum Beispiel einer
elektronisch programmierbaren logischen Einheit (EPLD) 467 zusammenarbeitet.
Die Koprozessorschaltung 465 enthält vorzugsweise einen Koprozessor 469 (beispielsweise
einen Intel-386EX-Prozessor) und einen zugehörigen Speicher 471 (beispielsweise
einen Flash-EPROM und einen statischen RAM), eine Takt schaltung 473 (beispielsweise
einen Kristalloszillator) zum Bereitstellen der Taktsignale, die
durch die Koprozessorschaltung 465 verwendet werden, und einen
Watchdog-Timer 475.
-
Weiterhin
Bezug auf die 32 nehmend, erzeugt der Koprozessor 469 der
Koprozessorschaltung 465 ein Aspirations-Steuersignal als
eine Funktion eines Aspirationsstufe-Betätigungsparameters
und stellt dieses an einen Digital-zu-analog-Konverter 483 bereit.
In dem dargestellten Ausführungsbeispiel
stellt der D/A-Konverter 483 eine Parallelschnittstelle,
durch die der Koprozessor 469 einen Luftstrom durch die
Venturi-Pumpe des Moduls steuert, bereit. Ein Aspirations-Treiber 485 empfängt den
Analogausgang des D-/A-Konverters 483 und treibt in Reaktion
darauf ein Aspirations-Servoventil 487 an. Das Öffnen und
Schließen
des Aspirations-Servoventils 487 bestimmt den Luftstrom
durch die Venturi und infolgedessen die Vakuumstufe. Das Venturi-IAV-Modul 321 unterstützt vorzugsweise
den Betrieb eines einzelnen Ansaugstutzens, der von der innerhalb
des Moduls angeordneten Venturi-Pumpe getrieben wird. Die Venturi-Pumpe
erfordert einen externen Gas-/Lufteinlass mit Drücken zwischen beispielsweise
80 bis 100 Pfund pro Quadratzoll Gauge. Das Modul 321 enthält des Weiteren
ein Druckentlastungsventil (nicht gezeigt), um Überdruckzustände zu verhindern. Zweckmäßigerweise
stellt der Steuerschaltkreis des Moduls 321 sowohl festeingestellte
als auch lineare Steuerung der Aspirations-Vakuumstufe bereit. Die
Aspirations-Vakuumstufe kann beispielsweise in dem Bereich von 0
mmHg bis zu 550 mmHg liegen und kann jeweils um 1 mmHg inkrementiert
werden. Der Benutzer stellt alle Aspirationsparameter über einen
Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein
und steuert die Aspirationsfunktion über die Fußsteuerungsanordnung 15.
-
Das
Irrigations-Teil des Venturi-IAV-Moduls 321 unterstützt durch
Schwerkraft zugeführte
Irrigation. Beispielsweise trägt
der Infusionsstangenaufbau 17 einen Beutel mit einer Kochsalzlösung, die
der Chirurg nutzt, um das Auge des Patienten während der Operation zu spülen. Das
Modul 321 enthält
eine Gruppe von Magnetventilen 493, von denen eines ein
Quetschventil 495, das, wenn es geschlossen ist, verhindert,
dass jedwedes Fluid in das System 1 eindringt, ist. Entweder
der Touchscreen-Bildschirm 255 oder die Fußsteuerungsanordnung 15 stellt
für den
Benutzer mit einer festeingestellten EIN/AUS-Steuerung (Öffnungs-/Schließsteuerung)
die Irrigationsfunktion des Venturi-IAV-Moduls 321 bereit.
Der Neuron-Prozessor 225 arbeitet mit dem Koprozessor 469 und
mit einem Steuerregister 496 der EPLD 467 zusammen,
um ein Treibersignal zum Befehlen einer Gruppe von Magnettreibern 497 bereitzustellen.
Die Magnettreiber 497 wiederum veranlassen die Magnetventile 493 um
eine erwünschte
Größe zu öffnen oder
zu schließen.
-
Vorzugsweise
enthält
das IAV-Modul 321 eine Gruppe pneumatischer Druckgeber 501,
die ein Feedback in Bezug auf die aktuellen Aspirations- oder Irrigationsdrücke bereitstellen.
Beispielsweise erfasst ein Druckgeber 503 die Aspirationsdruckstufe
und ein Leitungsdruckgeber 505 erfasst die Irrigationsdruckstufen. Eine
dem Leitungsdruckgeber 505 zugehörige Differenzverstärkerschaltung 507 verstärkt dessen
Drucksignale bevor diese weiterverarbeitet werden.
-
Vorzugsweise
enthält
der Aspirationsgeber einen internen Verstärker. Ein A/D-Umwandler 511 empfängt die
verstärkten
Drucksignale und wandelt die analogen Drucksignale in digitale Werte,
die durch die Koprozessorschaltung 465 verarbeitet werden,
um. Auf diese Art und Weise stellt das IAV-Modul 321 einen
geschlossenen Regelkreis der Aspirations- und Irrigationsfunktion
bereit.
-
Mikrochirurgische
ophthalmische Systeme wenden üblicherweise
ein vakuumbetriebenes Aspirationssystem mit einer herausnehmbaren
Fluid-Sammelkassette an. Eine derartige Kassette ist beispielsweise
in dem gemeinschaftlich erteilten US-Patent Nr. 4.773.897 beschrieben
und dargestellt. Das Aspirations-Fluid wird durch das Verbinden
des Sauginstrumentes mit der Kassette, die unter Vakuum oder Unterdruck
steht, in eine Kassette gezogen. Der Chirurg, der den mikrochirurgischen
ophthalmischen Eingriff ausführt,
hat die Kontrolle, um das Absaugen von der Kassette zu dem mikrochirurgischen
Instrument zu blockieren oder zuzulassen, beispielsweise über die
Fußsteuerungsanordnung 15,
die dem Chirurgen ermöglicht,
das Ansaugen durch das Aktivieren eines keilförmigen Magnetkolbens, wie er
unter der Referenznummer 182 in dem zuvor erwähnten Patent
gezeigt wird, oder durch das Aspirations-Servoventil 487,
wie in der 32 gezeigt, genau zu steuern.
-
Die
Magnete 493 der Module 321 enthalten außerdem ein
Kassetten-Fangventil 515 und ein Kassetten-Quetschventil 517.
Der Kolben (nicht gezeigt) des Kassetten-Fangventils 515 hält die Kassette
in dem Modul 321 in der Position. Das Kassetten-Quetschventil 517 schließt die Aspirationsleitung,
wenn die Aspirationsfunktion nicht ak tiv ist, um das Rückfließen von
Fluid von der Kassette oder der Aspirationsleitung zu dem Auge des
Patienten zu verhindern.
-
Zusätzlich ist
einer der Magneten 493 in dem Venturi-IAV-Modul 327 ein
Reflux-Magnetventil 519 zum Treiben
eines Reflux-Kolbens, wie der an der 184 in dem zuvor erwähnten Patent
gezeigte. Bei Betätigung quetscht
der Reflux-Kolben eine der Kassette zugehörige Reflux-Kammer, um eine
kleine Menge von Fluid in dem Aspirationsschlauch zurück in den
Durchlass zu zwingen und somit sicherzustellen, dass der Schlauch frei
bleibt und nicht blockiert wird. In Abhängigkeit von dem Eingriff,
der ausgeführt
wird, ist eine verschiedene Menge an Reflux erforderlich, wenn beispielsweise
ein Eingriff in dem vorderen oder in dem hinteren Bereich ausgeführt wird.
Es ist wichtig, dass die Kassette, die für einen Eingriff im hinteren
Bereich verwendet wird, eine Kassette ist, die viel weniger einer
Menge an Reflux als eine Kassette, die für die Verwendung für einen Eingriff
im vorderen Bereich vorgesehen ist, bereitstellt. Ein zweckmäßiges Merkmal
des Systems 1 erfasst und unterscheidet automatisch zwischen
einer posterioren oder Mikro-Reflux-Kassette und einer anterioren Kassette.
Dieses Merkmal hindert den Benutzer, unabsichtlich die falsche Kassette
für einen
gegebenen Eingriff zu installieren und zu verwenden.
-
Gemäß dieser
Erfindung zeigt, wenn eine Kassette, die für die Verwendung während eines
Eingriffs im vorderen Bereich ausgelegt ist, in ein IAV-Modul 321,
das für
einen Eingriff im hinteren Bereich verwendet wird, eingeführt wird,
die Benutzerschnittstelle diesen Fehler sichtbar und/oder hörbar an
und verhindert, dass das System 1 mit einer nicht zulässigen Kassette
installiert aktiviert wird.
-
Um
die Kassetten entsprechend dem Eingriff, mit dem diese zu verwenden
sind, zu identifizieren, trägt jede
Kassette eine bestimmte Farbe. Vorzugsweise ist die die Farbkennzeichnung,
die von jeder Kassette getragen wird, tragende Einrichtung ein Steckelement
oder ein Einsatz, wie beispielsweise an der 150 in dem zuvor
erwähnten
Patent dargestellt. Generell ist die die Farbkennzeichnung tragende
Einrichtung I-förmig
und sitzt kraftschlüssig
in einer Vertiefung in der Kassette, wie an der 130 in
dem zuvor erwähnten
Patent gezeigt. Diese abnehmbaren, die Farbe tragenden Einrichtungen,
beispielsweise eine gelb, die andere blau, können auf den Kassetten, die
ansonsten identisch sein können,
einfach aufgebracht und von diesen abgenommen werden.
-
Wenn
eine Kassette in das Modul 321 eingeführt wird, wird die die Farbe
tragende Einrichtung angrenzend an einen Sensor zum Erfassen des
Vorhandenseins einer Kassette, der ein das Vorhandensein einer Kassette
anzeigendes Signal erzeugt, positioniert. Vorzugsweise wird der
Sensor zum Erfassen des Vorhandenseins einer Kassette als ein fotoelektrischer
Farbsensor ausgeführt
(zum Beispiel eine IR-Lichtquelle in einem fotoelektrischen Schaltkreis,
wie beispielsweise die, die durch Tri-Tronics Co. Inc. aus Tempa,
Florida unter der Modellnummer F4 vertrieben wird). Die gelbe Farbe
wird das Infrarotlicht reflektieren und die blaue Farbe wird es
absorbieren und infolgedessen eine Kassette für einen bestimmten Eingriff
von einer anderen Kassette für
einen verschiedenen Eingriff unterscheiden. Infolgedessen erfasst
der Sensor zum Erfassen der Anwesenheit einer Kassette das Vorhandensein
der Kassette als eine Funktion der Farbe der die Farbe tragenden
Einrichtung.
-
Die 61 stellt eine bevorzugte Schaltung, die ein durch
den Sensor zur Erfassung der Anwesenheit einer Kassette 525 erzeugtes
Signal für
die Kommunikation mit der Computereinheit 3 empfängt, dar.
Wenn die Kassettenfarbe nicht mit dem bestimmten durch den Chirurgen
ausgewählten
Eingriff übereinstimmt,
zeigt ein sichtbares und/oder hörbares
Signal dem Benutzer dies über
die Benutzerschnittstelle an. In Reaktion auf diese Information
verhindert die Computereinheit 3 außerdem, dass ein ophthalmischer
Eingriff ausgeführt wird,
bis der Benutzer die richtige Kassette installiert. In dem Ausführungsbeispiel
der 32 stellt der Sensor zum Erfassen
der Anwesenheit einer Kassette 525 ein Signal zum Informieren
des Benutzers über
die inkorrekte Kassette an die Computereinheit 3 dadurch
bereit, dass er zuerst ein Signal an das Zustandsregister 527 der
EPLD 467 bereitstellt. Die EPLD 467 und die Koprozessorschaltung 465 stellen
wiederum das Signal an die Neuron-Schaltung 455 zur Rückübertragung
an die Computereinheit 3 bereit.
-
Zusätzlich zu
dem Feedback in Bezug auf die bestimmten Aspirations- und Irrigationsstufen
enthält das
Modul 321 außerdem
einen Sensor für
den Pegelstand der Kassette 529 zum Erzeugen eines Beinahe-voll-
und eines Voll-Signals zum Benachrichtigen des Benutzers, wenn die
Kassette gewechselt werden sollte.
-
Eine
für den
Benutzer über
die Benutzerschnittstelle verfügbare
Priming-Funktion ermöglicht
dem Benutzer das Priming des chirurgischen Handpieces durch das Öffnen und
Schließen
des Irrigations-Quetschventils 495 und durch das Entfernen
von Luft aus der Aspirationsleitung. Diese Funktion ermöglicht dem
Benutzer durch das Auswählen
einer Auswerfoption außerdem
das Auswerfen der Aspirations-Sammelkassette.
-
Wie
zuvor beschrieben, steuert das IAV-Modul 321 außerdem die
Vitrektomiefunktion des Systems 1. In einem bevorzugten
Ausführungsbeispiel
enthält
das Venturi-IAV-Modul 321 einen
Vitrektomieanschluss, an den ein Vitrektomie-Cutter angeschlossen
ist. Vorzugsweise steuert das Modul 321 den Vitrektomie-Cutter
so, dass er drei Arten der Schneidarbeit bereitstellt: lineare Schneidrate,
festeingestellte Schneidrate und Einzelschnitt. Vorzugsweise liegt
das lineare Schneiden in einem Bereich von 30 bis 750 Schnitten
pro Minute und kann um einen Schnitt pro Minute inkrementiert werden.
Der Benutzer stellt die Schneidrate über den Touchscreen-Bildschirm 255,
die Fernsteuerung 39 oder die Fußsteuerungsanordnung 15 ein.
Der Benutzer kann ebenso die festeingestellte Schneidrate programmieren,
um 30 bis 750 Schnitte pro Minute, die um einen Schnitt pro Minute
inkrementiert werden können,
bereitzustellen. In diesen Fällen
stellt der Benutzer die festeingestellte Schneidrate über den
Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein
und ändert
die festeingestellte Schneidrate über die Fußsteuerungsanordnung 15.
Der Einzelschnitt wir mit festeingestellter EIN/AUS-Steuerung bereitgestellt.
Wenn ein Einzelschnitt aktiviert wird (EIN), wird der Vitrektomie-Cutter
einmal mit einer einzelnen Betätigung öffnen/schließen. Der
Benutzer wählt den
Einzelschnitt über
den Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 und
aktiviert den Schnitt über
die Fußsteuerungsanordnung 15.
Der an das Venturi-IAV-Modul 321 angeschlossene Vitrektomie-Cutter
wird durch einen externen Luft-/Gas-Port, der außerdem verwendet wird, um die
Venturi-Pumpe anzutreiben, angetrieben.
-
Wie
in der 32 gezeigt, enthält die EPLD 467 vorzugsweise
eine Vitrektomie-Zeitsteuerung 533 zum
Durchführen
der Zeitsteuerungsfunktionen, die zum Einstellen der Vitrektomie-Cutterrate
erforderlich sind.
-
Die
Magnettreiber 497 treiben einen Vitrektomie-Magneten 535 als
eine Funktion des Zeitsteuerungssignals von der Vitrektomie-Zeitsteuerung 533 zum
Steuern des Vitrektomie-Schneidens.
-
Vorzugsweise
enthält
das System 1 zusätzlich
zu dem IAV-Modul 321 (oder anstelle des IAV-Moduls 321)
ein Scroll-IAV-Modul 323. Obwohl dem Venturi-IAV-Modul 321 gleichartig,
verwendet das Scroll-IAV-Modul 323 eine Rollenpumpe (nicht
gezeigt) anstelle der Venturi-Pumpe, um die Irrigations- und Aspirationsfunktion
bereitzustellen. Erfindungsgemäß kann die
Rollenpumpe des Scroll-IAV-Moduls 323 als ein Venturi-Aspirationssystem
(d. h. Flow-Kontrolle) wirken.
-
In
diesem Fall arbeitet das Modul 323 in Verbindung mit einer
Einweg-Rollenkassette, die die Rollenpumpe, Quetschventilöffnungen
zum Steuern der Irrigation, der Aspiration, des Belüftens und
der Kalibrierung, eine Messmembran und einen Sammelbehälter enthält. Die
Rollenkassette enthält
an dem Vorderteil des Kassettengehäuses ebenso die Irrigationsleitung,
die Aspirationsleitung und den Sammelbehälter. Der Benutzer lädt die Kassette
in einen einfahrbaren Einschub, der auf dem Vorderteil des Moduls 323 angeordnet
ist. Sobald geladen, kommt die Kassette über den Touchscreen-Bildschirm 255 mit
den Antriebs- und Steuerungssystemen des Moduls 323 in
und außer
Eingriff. Mit anderen Worten zieht das Scroll-IAV-Modul 323 die
Kassette zurück
(oder bringt diese in Eingriff) oder fährt die Kassette aus und löst die Kassette
aus dem Eingriff, wenn die entsprechenden Befehle über einen
Eintrag auf dem Touchscreen-Bildschirm 255 eingegeben werden.
-
Der
Aspirationsteil der Scroll-IAV-Moduls 323 treibt einen
einzelnen Aspirationsanschluss, der entweder die Vakuum- oder die
Fluidsteuerung der Aspiration bereitstellt. Vorzugsweise stellt
die Vakuum-Aspirationsfunktion Vakuumstufen von 0 mmHg bis zu 550
mmHg in 1-mmHg-Inkrementierungen und die Flow-Aspirationsfunktion
stellt Durchflussraten von 1 cc/min bis zu 60 cc/min in 1-cc/min-Inkrementierungen
bereit. Der Benutzer stellt die Aspirations-Betätigungsparameter über den
Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein.
-
Der
Irrigationsteil des Scroll-IAV-Moduls 323 unterstützt, gleichartig
wie das Venturi-IAV-Modul 321, durch
Schwerkraft zugeführte
Irrigation. Im Gegensatz zu dem Venturi-IAV- Modul 321 enthält das Modul 323 jedoch
kein Quetschventil 495. Stattdessen stellt das Scroll-IAV-Modul 323 die
Irrigations-Steuerung über
die Einweg-Rollenkassette in Kombination mit einem Magnetkolben
im Innern des Moduls 323 bereit. Wie bei dem Modul 321 hat
der Benutzer über
den Touchscreen-Bildschirm 255 oder über die Fußsteuerungsanordnung 15 die
Kontrolle der Irrigation eines Scroll-IAV-Moduls 323 in
Bezug auf festeingestellt, EIN/AUS (öffnen/schließen).
-
Gleichartig
wie das Venturi-IAV-Modul 321 unterstützt das Scroll-IAV-Modul 323 ebenso
die Vitrektomiefunktion des Systems 1. Jedoch treibt den
Vitrektomie-Cutter anstelle des externen Luft-/Gaseinlasses des Venturi-IAV-Moduls 321 eine
im Innern des Moduls 323 angeordnete pneumatische Pumpe.
-
Die 147 und 148 stellen
in Form eines schematischen Diagramms eine bevorzugte Schaltung zum
Erfassen von Druck zur Verwendung mit dem Scroll-IAV-Modul 323 dar.
-
Im
Folgenden Bezug nehmend auf die 33,
ist das Phakoemulsifikations- und das Phakofragmentations-Modul
(Phako) 325 (in den 26A–26T detailliert gezeigt) ein unabhängiges Modul,
das beispielsweise bis zu 35 Watt an Phako-Leistung in 5000 Ohm
bei einer Frequenz von 29 ± 2
kHz an einen Phako-Ausgangsanschluss 537, an den ein Phakoemulsifikations-
und/oder Phakofragmentations-Handpiece angeschlossen ist, liefert.
-
In
einem bevorzugten Ausführungsbeispiel
stellt das Phako-Modul 325 sowohl linearen als auch gepulsten
Betrieb bereit. Die lineare Phako-Funktion stellt kontinuierlich
Phako-Leistung,
die der Benutzer in dem Bereich von 0% bis zu 100% mit einem Minimum
von 1-%-Inkrementierungen programmieren kann, bereit. Der Chirurg
aktiviert die Lineare Phako-Leistung durch das Niederdrücken des
mittleren Fußpedals
der Fußsteuerungsanordnung 15 mit
der geringsten programmierten Phako-Leistungsstufe und erhöht anschließend als eine
Funktion des linearen Fußpedalhubs
auf die höchste
programmierte Leistungsstufe. In diesem Fall läuft die lineare Phako-Leistung
von null mit einer festeingestellten linearen Rate hoch. Vorzugsweise
stellt der Benutzer die Leistungsstufen über den Touchscreen-Bildschirm 255,
die Fernsteuerung 39 oder die Fußsteuerungsanordnung 15 ein
und steuert die lineare Phako-Funktion über die Fußsteuerungsanord nung 15.
Im Gegensatz zu dem linearen Betrieb stellt die gepulste Phako-Funktion
Leistung für
programmierte finite Zeiträume (beispielsweise
periodisch) ein. Das Modul 325 stellt für den Benutzer festeingestellte
EIN/AUS-Leistungskontrolle bereit, die der Benutzer dann von 1%
bis maximal 100% in 1%-Inkrementierungen einstellen kann. Der Benutzer
kann dann die gepulste Leistungssteuerung programmieren, um zwischen
1 Impuls und 20 Impulsen pro Sekunde in 1-Impuls-pro-Sekunde-Inkrementierungen
bereitzustellen. Der Benutzer stellt die Ausgangsleistungsstufe
und die Impulsrate über
den Touchscreen-Bildschirm 255 ein und steuert diese mit
der Fußsteuerungsanordnung 15.
-
In
einem bevorzugten Ausführungsbeispiel
hat das Phako-Modul 325 eine Neuron-Schaltung 541, die über den
Netzwerkanschluss 171 an dem hinteren Ende des Moduls 325,
das an die Rückwandplatine
angeschlossen ist, an das Netzwerk angeschlossen ist. Die Neuron-Schaltung 541 enthält einen
RS485-Transceiver 223 zum Empfangen und zum Senden von Übertragungsdaten über den
Datenübertragungsbus.
Der Neuron-Prozessor 225,
der mit dem Transceiver 223 gekoppelt ist, stellt die Netzwerksübertragungssteuerung
für das
Modul 325 bereit. Der Neuron-Prozessor 225 führt außerdem in
einem Speicher 543 (beispielsweise einem Flash-EEPROM)
gespeicherte eingebettete Anwendungsprogramme zum Steuern der Phakoemulsifikations-
und der Phakofragmentationsfunktion des Systems 1 aus.
Der Speicher 543 speichert ebenso die Konfigurations- und
Identifizierungsdaten, die beim Initialisieren des Moduls 325 auf
dem Netzwerk verwendet werden.
-
Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 543 über den
Datenübertragungsbus in
Reaktion auf durch den Benutzer bereitgestellte Informationen umzuprogrammieren.
Die Neuron-Schaltung 541 enthält außerdem eine Taktschaltung 545 (beispielsweise
einen Kristalloszillator), die einen Taktgeber zum Arbeiten für den Neuron 225 bereitstellt.
Das Phako-Modul 325 enthält des Weiteren eine Spannungs-Referenzschaltung 546 zum
Erzeugen einer ±5-V-Spannungsversorgung
und 4-V-Spannungsversorgung
zur Verwendung durch den Schaltkreis. Obwohl dieser in der 33 nicht gezeigt ist, enthält die Neuron-Schaltung 541 außerdem einen
weiteren RS485-Transceiver zum Empfangen eines Reset-Signals von
der Computereinheit 3 und eine Status-LED 461 auf
der Frontplatte des Moduls 325 zum Anzeigen, dass das Modul
aktiv ist.
-
Wie
in der 33 gezeigt, enthält das Phako-Modul 325 außerdem eine
Koprozessorschaltung 547 die mit einer programmierbaren
Logikschaltung, die mit einer EPLD 549 zusammenarbeitet,
zusammenarbeitet. Die Koprozessorschaltung 547 enthält vorzugsweise
einen Koprozessor 551 (beispielsweise einen Intel-386EX-Prozessor)
und einen zugehörigen
Speicher 553 (beispielsweise einen Flash-EEPROM und einen statischen
RAM), eine Taktschaltung 555 (beispielsweise einen Kristalloszillator)
und einen Watchdog-Timer 557. Die EPLD 549 hat
eine Impuls-Zeitsteuerung 559 zum Bereitstellen eines Taktsignals,
das auf einen Frequenzgenerator 561 (beispielsweise ein
Sinuswellengenerator) angewendet wird. Der Koprozessor 551 der Koprozessorschaltung 554 arbeitet
mit der EPLD zusammen, um Steuersignale für den Frequenzgenerator 561 zum
Erzeugen einer programmierbaren Frequenz für die gepulste Phako-Leistung
bereitzustellen. Eine Phako-Treiberschaltung 563 verwendet
die durch den Frequenzgenerator 561 generierte programmierbare Frequenz,
um einen Phako-Ausgang zu treiben.
-
Zweckmäßigerweise
enthält
das Phako-Modul 325 außerdem
einen Verstärkungsregler 565 zum
Aufrechterhalten der Schienenspannung zu dem Phako-Treiber, beispielsweise
bei 3 Volt höher
als die befohlene Spannungsstufe. Dies verhindert übermäßige Leistungsdissipation
in dem Phako-Treiber 563.
-
Das
Phako-Modul 325 enthält
außerdem
eine Monitorschaltung 567 zum Überwachen nicht nur der Verstärkungsspannung,
sondern auch der Phase der Phako-Leistung. Für optimale Phako-Funktionen
ist erwünscht,
dass die Phase des Stroms und der Spannung selbst dann auf der Resonanzfrequenz
des Handpieces verbleibt, während
sich dessen Belastung ändert.
Die Monitorschaltung 567 stellt außerdem einen Überstrom-Detektor zum Verhindern
des Eintretens von Überstromzuständen in
dem Phako-Modul 325 bereit.
-
Erfindungsgemäß enthält das Phako-Modul
ebenso einen Tastkopfschaltung 571 zum Detektieren der Anwesenheit
des an den Phako-Ausgang 537 angeschlossenen Handpieces.
-
Die
Koprozessorschaltung 547 und die EPLD 549 kombinieren
den Ausgang der Tastkopfschaltung 571 zum Detektieren der
Anwesenheit des Handpieces mit durch von der Monitorschaltung 567 erzeugten
Abschaltsignalen, um eine Relaissteuerung 575 zu treiben.
-
In
Bezug auf die 34 stellt das Scheren-Modul 327 (detailliert
in den 89 bis 103 gezeigt) nicht
nur die Scherenfunktion für
das System 1 bereit, sondern auch die Luft-/Fluid-Austauschfunktion
und die Forcepsfunktion. In einem bevorzugten Ausführungsbeispiel
unterstützt
das Modul 327 einen elektrisch betriebenen Port 579,
den das Modul 327 in Bezug auf den durch den Benutzer ausgewählten Betriebsmodus
und die Betätigungsparameter
des an den Port 579 angeschlossenen Scheren-/Forceps-Handpieces steuert.
-
Das
Scheren-Modul 327 stellt vorzugsweise die Scheren-/Forcepsfunktion
mit einer linearen Schneidrate, einer festeingestellten Schneidrate,
einer Einzelbetätigung
und einer Proportionalbetätigung
bereit. Beispielsweise kann der Benutzer das Scheren-Modul 327 programmieren,
um eine lineare Schneidrate zwischen 30 und 300 Schnitten pro Minute
in Inkrementierungen von einem Schnitt pro Minute über den
Touchscreen-Bildschirm 255 oder
die Fußsteuerungsanordnung 15 bereitzustellen.
In diesem Fall steuert der Chirurg die tatsächliche Schneidrate über die
Fußsteuerungsanordnung 15.
Der Benutzer kann das Modul 327 über den Touchscreen-Bildschirm 255 oder
die Fußsteuerungsanordnung 15 ebenso
programmieren, um in Inkrementierungen von einem Schnitt pro Minute
eine festeingestellte Schneidrate zwischen 30 und 300 Schnitten
pro Minute bereitzustellen, wobei die Fußsteuerungsanordnung 15 die
EIN/AUS-Steuerung bereitstellt. Wie bei den anderen Betätigungsparametern
kann der Benutzer das Modul 327 ebenso programmieren, um
einen Einzelschnitt oder einen individuellen Scheren-/Forcepszyklus bereitzustellen.
Vorzugsweise aktiviert der Chirurg den Einzelschnitt über die
Fußsteuerungsanordnung 15.
Die Proportionalbetätigungsfunktion schließt das Handpiece
der Schere um einen bestimmten Prozentsatz. Beispielsweise kann
der Benutzer das Scheren-Modul 327 programmieren, um eine
Proportionalbetätigung
von 0% bis zu 100% des Schließens
in Inkrementierungen von 25-%-Schließung bereitzustellen, wobei
der Touchscreen-Bildschirm 255 oder die Fußsteuerungsanordnung 15 die
lineare Steuerung für
den Benutzer bereitstellen.
-
Wie
bei den anderen Modulen, schließt
das Scheren-Modul 327 über
den Netzwerkanschluss 171 an dem hinteren Ende des Moduls 327,
das an die Rückwandplatine 101 angeschlossen
ist, eine Neuron-Schaltung 583 an das Netzwerk an. Die
Neuron-Schaltung 541 enthält einen
RS485-Transceiver 223 zum Empfangen und zum Senden von Übertragungsdaten über den
an den Neuron-Prozessor gekoppelten Datenübertragungsbus. Der Neuron-Prozessor 225 führt außerdem in
einem Speicher 585 (beispielsweise einem Flash-EEPROM)
gespeicherte eingebettete Anwendungsprogramme zum Steuern der Scheren-/Forceps-
und der Luft-/Fluid-Austausch-Funktionen des Systems 1 aus.
Der Speicher 585 speichert ebenso die Konfigurations- und
Identifizierungsdaten, die beim Initialisieren des Moduls 327 auf
dem Netzwerk verwendet werden.
-
Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 585 über den
Datenübertragungsbus in
Reaktion auf durch den Benutzer bereitgestellte Informationen umzuprogrammieren.
Die Neuron-Schaltung 583 enthält außerdem eine Taktschaltung 589 und
eine Watchdog-Timer-Schaltung 587. Obwohl in der 34 nicht gezeigt, enthält die Neuron-Schaltung 585 ebenso
einen weiteren RS485-Transceiver zum Empfangen eines Reset-Signals
von der Computereinheit 3.
-
Gleichartig
wie einige der anderen Module 13 enthält das Scheren-Modul 327 eine
EPLD 595 zur Verwendung mit dem Neuron-Prozessor 225 der
Neuron-Schaltung 585 zum Steuern des Scheren-/Forceps-Handpieces
als eine Funktion der durch den Benutzer eingegebenen Betätigungsparameter. Speziell
ist die EPLD 595 ein Treiberwähler zum Wählen entweder eines Magnettreibers 597 oder
eines Gleichstrommotortreibers 599 zum Treiben des Handpiece-Ports 579.
Auf diese Art und Weise ist das Scheren-Modul 327 in der Lage, zwei
Typen von Schereninstrumenten anzutreiben.
-
Wie
in der 34 gezeigt, enthält das Scheren-Modul 327 außerdem pneumatische
Steuerungen 605 zum Bereitstellen einer Luft-/Fluid-Austauschfunktion.
Beispielsweise treiben die pneumatischen Steuerungen die Magnetventile
zum Steuern der Beschickung, des Absaugens und des Haltens der IOP.
Vorzugsweise unterstützt
das Luft-/Fluid-Austauschteil
des Moduls 327 einen einzelnen Luftanschluss (nicht gezeigt),
der durch eine pneumatische Pumpe, die Teil der pneumatischen Steuerungen 605 ist,
betrieben wird. Beispielsweise unterstützt die Pumpe Luftdrücke bis
zu 100 mmHg in 1-mmHg-Inkrementierungen
bei Durchflussraten bis zu fünf
Standardkubikfuß pro
Stunde.
-
Der
Benutzer steuert den Luft-/Fluid-Austauschanschluss über den
Touchscreen-Bildschirm 255 oder über die
Fußsteuerungsanordnung 15.
Die 34 zeigte außerdem einen
IOP-Detektor 607 (zum Beispiel einen Druckfühler) zum
Bereitstellen eines Feedbacks zu der Neuron-Schaltung 583.
In Reaktion darauf, dass der IOP-Detektor 607 entweder
einen Über-
oder Unterdruckzustand detektiert, stellt die Benutzerschnittstelle eine
hörbare
Warnung bereit. Das Scheren-Modul 327 enthält des Weiteren
auf der Vorderplatte des Moduls 327 eine Status-LED 611,
wie eine grüne
LED, die anzeigt, dass das Modul aktiv ist, und eine Handpiece-Detektorschaltung 613,
die das Vorhandensein eines an den Port 579 angeschlossenen
Scheren-Handpieces detektiert. Obwohl in der 34 nicht
gezeigt, enthält
die Neuron-Schaltung außerdem
einen weiteren RS485-Transceiver zum Empfangen eines Reset-Signals
von der Computereinheit 3.
-
In
dem Fall von Leistungsausfall oder Modulversagen, ist das Modul
mit einem pneumatischen Empfänger
und einem Absperrventil ausgerüstet,
um den Benutzer ausreichend Zeit zu geben, um auf den Fehlerzustand
zu reagieren.
-
Wie
in der 35 gezeigt, ist das Bipolarkoagulations-Modul 329 (detailliert
in den 104–113 gezeigt)
ein unabhängiges
Modul, das einen einzelnen bipolaren Ausgang 625 trägt. In einem
bevorzugten Ausführungsbeispiel
liefert der Bipolar-Ausgang bis zu 7,5 Watt Bipolarleistung in 100
Ohm. Vorzugsweise steuert das Modul 329 den Port, um entweder
eine festeingestellte Bipolarfunktion oder eine lineare Bipolarfunktion
bereitzustellen. Der Benutzer kann das Bipolarkoagulations-Modul 329 programmieren,
um eine festeingestellte Bipolarleistung zwischen 2% und höchstens
100% in 1-%-Inkrementierungen
bereitzustellen. Der Bipolar-Ausgang wird vorzugsweise durch einen
Momentkontaktschalter (Drucktastenschalter) auf der Fußsteuerungsanordnung 15 mit
der programmierten Ausgangsleistungsstufe aktiviert. Der Bipolar-Ausgang bleibt
solange aktiviert, wie der Drucktastenschalter niedergedrückt gehalten
wird. Der Benutzer stellt die Ausgangsleistungsstufe über den
Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein
und ändert
die Einstellung über
den Drucktastenschalter auf der Fußsteuerungsanordnung 15. Der
Benutzer kann das Modul 329 programmieren, um lineare Bipolarleistung
zwischen 2% und 100% Maximum bereitzustellen und kann die Leistungsstufe
in 1-%-Inkrementierungen ändern.
Der Bipolar-Ausgang
wird vorzugsweise auf der programmierten Minimalausgangsleistungsstufe
ak tiviert, wenn der Chirurg das zentrale Fußpedal der Fußsteuerungsanordnung 15 niederdrückt, und
wird dann als eine Funktion des linearen Fußpedalhubs auf die programmierte
maximale Ausgangsleistungsstufe gesteigert. Der Benutzer stellt
die Leistungsstufe über
den Touchscreen-Bildschirm 255, die Feinsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein
und steuert die Stufe über
die Fußpedalsteuerungsanordnung 15.
-
Wie
bei den anderen Modulen 13, schließt das Koagulations-Modul 329 über den
Netzwerkanschluss 171 an dem hinteren Ende des Moduls 329,
das an die Rückwandplatine 101 angeschlossen
ist, eine Neuron-Schaltung 627 an das Netzwerk an. Die
Neuron-Schaltung 627 enthält einen
RS485-Transceiver 223 zum Empfangen und zum Senden von Übertragungsdaten über den
an den Neuron-Prozessor gekoppelten Datenübertragungsbus. Der Neuron-Prozessor 225 führt außerdem in
einem Speicher 629 (beispielsweise einem Flash-EEPROM)
gespeicherte eingebettete Anwendungsprogramme zum Steuern der Koagulationsfunktion des
Systems 1 aus. Der Speicher 629 speichert ebenso
die Konfigurations- und Identifizierungsdaten, die beim Initialisieren
des Moduls 329 auf dem Netzwerk verwendet werden.
-
Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 629 über den
Datenübertragungsbus in
Reaktion auf durch den Benutzer bereitgestellte Informationen umzuprogrammieren.
Die Neuron-Schaltung 627 enthält außerdem eine Taktschaltung 631 (zum
Beispiel einen Kristalloszillator), die einen Taktgeber für Neuron 225 zum
Arbeiten bereitstellt. Obwohl in der 35 nicht
gezeigt, enthält
die Neuron-Schaltung 585 ebenso einen weiteren RS485-Transceiver
zum Empfangen eines Reset-Signals von der Computereinheit 3.
-
Das
Koagulations-Modul 329 enthält außerdem eine EPLD 635 zur
Verwendung mit dem Neuron-Prozessor 225 der Neuron-Schaltung 627 zum
Steuern der Bipolarkoagulations-Vorrichtung als eine Funktion der durch
den Benutzer eingegebenen Betätigungsparameter.
Im Einzelnen enthält
die EPLD 635 eine Steuer-Logikschaltung 637 zum
Erzeugen eines Aktivierungssignals, um die Koagulation zu aktivieren
und einen Aktivierungsmonitor 639 zum Überwachen der bipolaren Leistungsspannung
und der Leistungsaktivität
(ob festeingestellte oder lineare Leistung) und eine Bipolar-Zeitsteuerung 641 zum
Erzeugen eines Impulses mit Modulationsfrequenz.
-
Das
Bipolarkoagulations-Modul 329 enthält des Weiteren einen Überspannungsdetektor 645 zum
Unterbrechen der Leistung zu dem Bipolar-Ausgang 625 für den Fall
eines übermäßigen oder
unerwünschten Leistungszustands.
Vorzugsweise kommuniziert der Überspannungsdetektor 645 ebenso über den
Neuron-Prozessor 225 und den Transceiver 223 mit
dem Netzwerk, um dem Benutzer eine Warnung über den unerwünschten
Leistungszustand zu signalisieren.
-
Erfindungsgemäß aktiviert
der Neuron-Prozessor 225 der Neuron-Schaltung 627 in
Verbindung mit der EPLD 635 eine Gruppe von Vortreibern
in der richtigen Phasensequenz und eine Gruppe von Leistungstreibern 651,
um Leistung an den Bipolarausgang 625 bereitzustellen.
In einem Ausführungsbeispiel
enthält das
Koagulationsmodul 329 außerdem eine mit dem Netzwerk 653 übereinstimmende
Trennung und Widerstandstandseigenschaften zum Konditionieren des
Ausgangs der Leistungstreiber 651.
-
Die 53 stellt eine Status-LED 657 dar, die,
wie zuvor beschrieben, vorzugsweise eine grüne LED, die auf der Frontplatte
des Moduls 329 angeordnet ist, ist, um dem Benutzer anzuzeigen,
dass das Koagulationsmodul 329 aktiv ist. Das Modul 329 enthält außerdem einen
Leistungssicherungs- und Filterschaltkreis 659, um zu verhindern,
dass Überspannungszustände eintreten
und um Rauschen zu reduzieren.
-
Im
Folgenden Bezug nehmend auf die 36,
ist das Beleuchtungs-Modul 331 (in den 114–125 im Einzelnen gezeigt) ein unabhängiges Modul
mit wenigstens zwei Leuchten, wie beispielsweise einer ersten Leuchte 665 und
einer zweiten Leuchte 667 zum Bereitstellen von Beleuchtungsports
an der Vorderseite des Moduls 331. Erfindungsgemäß schließt der Benutzer
ein fiberoptisches Beleuchtungsinstrument, wie zum Beispiel einen
Endo-Illuminator, an einen oder beide der Ports an, um dieses durch
den Chirurgen beim Illuminieren des hinteren Bereichs des Auges
des Patienten während
der Operation zu verwenden.
-
Obwohl
das Modul 331 Einzelsteuerung des an jedem der Ports durch
die Lampen 665 und 667 bereitgestellten Lichts
bereitstellt, können
die Lampen, falls erwünscht,
simultan verwendet werden. Des Weiteren stellt das Modul 331 unabhängige Steuerung
der Helligkeit des an den Ports bereitgestellten Lichts bereit. Der
Benutzer ist in der Lage, über den
Touchscreen-Bildschirm 255 oder über die Fernsteuerung 39 folgende Beleuchtungsleistungsstufen
auszuwählen:
hoch (10%), mittel (75%) oder niedrig (50%).
-
In
einem bevorzugten Ausführungsbeispiel
hat das Beleuchtungs-Modul 331 eine über den Netzwerkanschluss 171 an
der hinteren Seite des Moduls 331, der an die Rückwandplatine
angeschlossen ist, an das Netzwerk angeschlossene Neuron-Schaltung 671.
Die Neuron-Schaltung 671 enthält einen RS485-Transceiver 223 und
den Neuron-Prozessor 225.
Der Neuron-Prozessor 225 führt sowohl die Netzwerk-Kommunikationssteuerung
als auch das Anwendungsprogramm zum Steuern der Beleuchtungsfunktion
des Systems 1 aus. In diesem Fall enthält die Neuron-Schaltung 671 einen
Speicher 673 (beispielsweise einen Flash-EEPROM) zum Speichern
des Anwendungsprogramms des Beleuchtungs-Moduls 331. Zusätzlich speichert
der Speicher 673 die Konfigurations- und Identifizierungsdaten
zur Verwendung beim Initialisieren des Moduls 331 auf dem
Netzwerk. Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 673 über den
Datenübertragungsbus
in Reaktion auf die durch den Benutzer bereitgestellten Informationen
umzuprogrammieren. Die Neuron-Schaltung 671 enthält außerdem eine
Taktschaltung 675 (zum Beispiel einen Kristalloszillator)
zum Bereitstellen von durch die Neuron-Schaltung 671 verwendeten
Taktsignalen und einen Watchdog-Timer 676. Obwohl in der 36 nicht gezeigt, enthält die Neuron-Schaltung einen
weiteren RS485-Transceiver zum Empfangen eines Reset-Signals von
der Computereinheit 3.
-
Wie
in der 36 gezeigt, stellt der Neuron-Prozessor 225 der
Neuron-Schaltung 671 ein EIN/AUS-Signal zu einem ersten
Leistungsrelais 677 für
die Leuchte 665 und ein EIN/AUS-Signal zu einem zweiten
Leistungsrelais 679 für
die Leuchte 667 bereit. Eines der Relais oder beide Relais 677 und 679 schaltet bzw.
schalten eine 12-V-Spannungsversorgung
(bereitgestellt von dem Leistungs-Modul 103 über die
Rückwandplatine 101)
jeweils mit einer ersten Leuchten-Treiberschaltung 683 und/oder
mit einer zweiten Leuchten-Treiberschaltung 685, um entweder
eine Leuchte oder beide Leuchten 665 und 667 zu
betreiben. In einem bevorzugten Ausführungsbeispiel stellen die
Leuchten-Treiber 683 und 685 Feedback in Bezug
auf den Status der Leuchten 665 und 667 an die
Neuron-Schaltung 671 bereit.
-
Um
die Helligkeit des durch die Leuchte 665 bereitgestellten
Lichts zu ändern,
stellt die Neuron-Schaltung 671 des Beleuchtungs-Moduls 331 zuerst
serielle Daten, die die erwünschte
Heiligkeit darstellen, für
den D/A-Wandler 689 bereit. In Reaktion auf den Ausgang
des D/A-Wandlers 689 treibt eine Dimmer-Treiberschaltung 691 eine
Dimmer-Schaltung 693.
Erfindungsgemäß stellt
die Dimmer-Schaltung 693 die Intensität der Leuchte 665 ein.
Infolgedessen steuert der Dimmer-Treiber 691 die Dimmer-Schaltung 693 als
eine Funktion des seriellen Dateneingangs zu dem D/A-Wandler 689,
um die Helligkeit der Leuchte 665 auf eine erwünschte Stufe
einzustellen. Gleichartig stellt die Neuron-Schaltung 671 serielle
Daten, die die erwünschte
Helligkeit darstellen, für
einen D/A-Wandler 697 bereit, um die Helligkeit des durch
die Leuchte 667 bereitgestellten Lichts zu ändern. Der
D/A-Wandler 697 stellt anschließend ein Analogsignal für einen
Dimmer-Treiber 699 bereit. Der Dimmer-Treiber 699 wiederum
steuert als eine Funktion des seriellen Dateneingangs für den D/A-Wandler 697 eine
Dimmer-Schaltung 701 zum Ändern der Helligkeitsstufe
der Leuchte 667.
-
Des
Weiteren Bezug nehmend auf die 36,
enthält
das Beleuchtungs-Modul 331 außerdem eine Status-LED, wie
zum Beispiel eine grüne
LED, an der Vorderseite des Moduls 331 zum Anzeigen, dass
das Modul 331 aktiv ist. Das Modul 331 stellt
außerdem
ein Kühlsystem 707,
wie zum Beispiel einen Ventilator, das auf den Neuron-Prozessor 225 der
Neuron-Schaltung 671 anspricht, zum Abführen von überschüssiger Wärme aus dem Innern des Moduls 331,
die dessen Komponenten beschädigen
könnte,
bereit.
-
In
einem bevorzugten Ausführungsbeispiel
der vorliegenden Erfindung unterstützt das System 1 Peripheriegeräte, die
aus den Folgenden ausgewählt
werden: Fußfernsteuerungsanordnung 15,
Instrumentenwagen 21 mit automatisiertem Infusionsstangenaufbau 17,
Erweiterungsbasiseinheit 207 und von Hand gehaltene Fernsteuerungseinheit 39.
-
Eines
dieser Peripheriegeräte,
hauptsächlich
die Fußsteuerungsanordnung 15,
stellt für
den Chirurgen die Fernsteuerung wenigstens eines mikrochirurgischen
Instrumentes 19 während
der Durchführung
des chirurgischen Eingriffs bereit. Obwohl der Benutzer der Chirurg
sein kann, tätigt
oft eine OP-Schwester oder eine andere Person in dem Operationssaal über die
Benutzerschnittstelle des Systems 1 direkte Eingaben. Daher stellt
die Fußsteuerungsanordnung 15 die
primäre
Schnittstelle zwischen dem Chirurgen und dem System 1 bereit.
-
Zweckmäßigerweise
kann der Chirurg sowohl eine Anzahl der durch das System 1 bereitgestellten Funktionen
als auch die Änderung
der Betätigungsmodi
von der Fußsteuerungsanordnung 15 aus
vornehmen.
-
Die 37 stellt eine Steuerschaltung 105 zum
Steuern der Fußsteuerungsanordnung 15 gemäß einem
bevorzugten Ausführungsbeispiel
der Erfindung dar.
-
Vorzugsweise
stellt die Fußsteuerungsschaltung
(detailliert in den 126–136 gezeigt)
die Netzwerkkommunikation bereit und steuert die Betätigung der
Fußsteuerungsanordnung 15 als
eine Funktion wenigstens eines Betätigungsparameters.
-
Obwohl
nicht in der Basiseinheit 7 installiert, verfügt die Fußsteuerungsschaltung 105 über eine
Neuron-Schaltung 717, die einen RS485-Transceiver zum Empfangen
und Senden von Daten über
den Datenübertragungsbus
enthält.
Der an den Receiver 225 gekoppelte Neuron-Prozessor 225 stellt
die Netzwerkkommunikationssteuerung für die Fußsteuerungsschaltung 105 bereit.
Infolgedessen ist die Fußsteuerungsanordnung 15,
gesteuert durch die Fußsteuerungsschaltung 105,
funktionell den Modulen 13 äquivalent. Mit anderen Worten
ist die Fußsteuerungsanordnung 15 ebenso
an den Datenübertragungsbus,
der die Datenübertragung
der Daten, die die Betätigungsparameter
darstellen, zwischen der Benutzerschnittstelle und der Fußsteuerungsschaltung 105 bereitstellt,
angeschlossen. Des Weiteren spricht die Fußsteuerungsschaltung 105 über die
Fußsteuerungsanordnung 15 auf
die Befehle des Chirurgen an, um die Betätigungsparameter der mikrochirurgischen
Instrumente 19 über
das Netzwerk zu ändern.
-
In
diesem Fall ist der Transceiver 223 der Neuron-Schaltung 717 über ein
Kabel (nicht gezeigt), das an den Anschluss 157 auf der
Rückseite
der Rückwandplatine
angeschlossen ist, an den Datenübertragungsbus
angeschlossen. Alternativ stellt der Infusionsstangenaufbau 17 eine
Brücke,
an die die Fußsteuerungsschaltung 105 angeschlossen
ist, bereit. Ein Leistungseingang 721 stellt die Leistung
für die
Fußsteuerungsschaltung 105 bereit
und ein Spannungsregulator, wie zum Beispiel ein VCC-Generator 723,
stellt die erforderlichen logischen Spannungen für die Schaltung bereit.
-
Die 37 stellt des Weiteren eine an eine Magnetpartikelbremse 725 angeschlossene
Bremsen-Treiberschaltung 725 zum Bereitstellen von Arretierungen
in dem Fußpedalhub
bereit.
-
Die
Neuron-Schaltung 717 enthält außerdem einen Speicher 731 zum
Speichern eines Anwendungsprogramms der Fußsteuerungsschaltung 105.
In diesem Fall kooperiert der Neuron-Prozessor 225 mit
einer EPLD 735, um das eingebettete Anwendungsprogramm
zum Steuern der Fußsteuerungsanordnung 15 auszuführen. Zusätzlich speichert
der Speicher 731 die Konfigurations- und Identifizierungsdaten
zur Verwendung beim Initialisieren der Fußsteuerungsschaltung 105 auf
dem Netzwerk. Zweckmäßigerweise
ist die CPU 245 in der Lage, den Speicher 731 über den
Datenübertragungsbus
in Reaktion auf die durch den Benutzer bereitgestellten Informationen
umzuprogrammieren. Wie in der 37 gezeigt,
enthält
die Neuron-Schaltung 717 außerdem einen RS485-Transceiver zum Empfangen
eines Reset-Signals von der Computereinheit 3.
-
In
einem bevorzugten Ausführungsbeispiel
umfasst die Fußsteuerungsanordnung 15 ein
zentrales Fußpedal,
einen einzelnen Kippschalter und zwei separate Druckknopfschalter
(siehe 131). Die Neigungs- und Seitenverschiebungsbewegung
des zentralen Pedals stellen vorzugsweise dual lineare Steuerung und
die EIN/AUS-Steuerung für
das System 1 bereit. Jede dieser Steuerungen ist in Bezug
auf die Funktion und die Betätigungsparameter
(z. B. Bereich, Modus und dergleichen) vollständig programmierbar. Erfindungsgemäß empfängt die
EPLD 735 Informationen von den verschiedenen Schaltern 743 und
empfängt über einen Neigungs-Impulsgeber 745 oder
einen Seitenverschiebungs-Impulsgeber 747 Informationen
in Bezug auf den Hub des zentralen Pedals. Erfindungsgemäß stellt
die EPLD 735 die Schalterdekodierung, Quadraturdekodierung/-multiplizierung und
die Bremskraftdekodierung bereit. Wegen der begrenzten Anzahl von
verfügbaren Eingängen zu
dem Neuron-Prozessor 225 stellt die EPLD 735 das
Dekodieren der durch die Schalter 743 bereitgestellten
Schaltersignale bereit. Des Weiteren stellen die Neigungs- und Seitenverschiebungs-Impulsgeber 745 und 747 jeweils
zwei Quadratursignale bereit, um die Größe und die Richtung des Hubs
des Fußpedals
darzustellen. Die EPLD 735 kodiert diese Signale für die Verwendung
durch den Neuron-Prozessor 225 der Neuron-Schaltung 717.
-
Zusätzlich kodiert
die EPLD 735 die durch den Neuron-Prozessor 225 erzeugten
Bremskraftsignale für
die Verwendung durch die Bremskraftschaltung 725.
-
Als
ein Beispiel stellt das zentrale Pedal der Fußsteuerungsanordnung 15 ungefähr 15° der Aufwärts- und
Abwärtsbewegung
in der Neigungs- oder Vertikalrichtung bereit. Innerhalb dieses
Bewegungsbereichs kann der Benutzer zwei Arretierungspositionen
programmieren. Wenn der Hubweg des Fußpedals durch eine dieser Arretierungen
verläuft,
stellt der durch die Pedaländerung
eintretende Widerstand eine fühlbare
Rückmeldung
für den
Chirurgen bereit. Dieser Widerstand bleibt vorzugsweise so lange
derselbe, wie der Hubweg des Pedals innerhalb des programmierten
Bereichs der Arretierung verläuft.
Wenn es freigegeben wird, geht das Pedal in eine Ausgangsposition
(nach oben) zurück.
Funktional kann der Benutzer außerdem
eine Neigungsbewegung programmieren, um eine lineare oder eine EIN/AUS-Steuerung
für alle
anwendbaren chirurgischen Funktionen bereitzustellen. Beispielsweise
stellt die Fußsteuerungsanordnung
die lineare Steuerung als eine Funktion der relativen Fußpedalverschiebung
(beispielsweise entspricht um 15° nach
unten 0% bis 100% Leistung) bereit und stellt die festeingestellte
Steuerung als eine Funktion einer absoluten Fußpedalverschiebung (beispielsweise
entspricht 0° bis
10° nach
unten AUS, während
10° bis
15° nach
unten EIN entspricht) bereit.
-
In
der Horizontal- oder Seitenverschiebungsrichtung stellt das zentrale
Fußpedal
ungefähr ±10° Bewegung
nach rechts oder nach links bereit. In diesem Fall hat das Pedal
eine Mittelarretierung und kehrt, wenn es freigegeben wird, in eine
Ausgangsstellung (zentrale Stellung) zurück. Funktionell kann der Benutzer
die Horizontalbewegung programmieren, um die lineare oder die EIN/AUS-Steuerung
für alle
anwendbaren chirurgischen Funktionen bereitzustellen. Beispielsweise
stellt das Pedal lineare Steuerung als eine Funktion der relativen
Fußpedalverschiebung
(zum Beispiel entspricht 0° bis
10° nach
links 0% bis 100% Leistung) bereit und stellt die festeingestellte
EIN/AUS-Steuerung
als eine Funktion der absoluten Fußpedalverschiebung (beispielsweise
entspricht das Bewegen nach links (rechts) aus der Mittelpositionsarretierung
EIN (AUS)).
-
Vorzugsweise
ist der Kippschalter ein Schalter mit zwei Positionen, der rechts
von dem mittleren Pedal der Fußsteuerungsanordnung 15 angeordnet
ist. Wenn freigegeben, geht der Kippschalter in eine AUS-Mittelstellung
zurück.
Funktionell kann der Benutzer den Kippschalter programmieren, um
aufwärts/abwärts, Inkrementieren/Dekrementieren
oder EIN/AUS-Steuerungen für
alle anwendbaren chirurgischen Funktionen (zum Beispiel Phakoemulsifikations-
und Phakofragmentations-Leistungsstufen, bipolare Leistungsstufen,
Aspirationsstufen und dergleichen) bereitzustellen. Die beiden Druckknopfschalter
der Fußsteuerungsanordnung 15 sind
vorzugsweise dem Kippschalter gegenüberliegend, an der linken Seite
des zentralen Fußpedals
angeordnet. In einem bevorzugten Ausführungsbeispiel ist einer der
Schalter der bipolaren Leistungssteuerung zugewiesen, während der
Benutzer den anderen Schalter programmieren kann, um eine der chirurgischen
Funktionen zu steuern.
-
Im
Folgenden Bezug nehmend auf die 38,
enthält
das System 1 außerdem
den Infusionsstangenaufbau 17 mit der Steuerschaltung 107 (detailliert
in den 137–146 gezeigt)
zum Steuern eines Motors 753, um die Infusionsstange des
Infusionsstangenaufbaus 17 anzuheben oder abzusenken.
-
Vorzugsweise
stellt die Infusionsstangen-Steuerschaltung 107 Netzwerkübertragungen
bereit und steuert den Betrieb des Infusionsstangenaufbaus 17 als
eine Funktion wenigstens eines Betätigungsparameters.
-
Obwohl
in der Basiseinheit 7 nicht installiert, hat die Infusionsstangen-Steuerschaltung 107 eine
Neuron-Schaltung 755, die einen Neuron-Prozessor 225,
der an den Transceiver 223 gekoppelt ist, enthält. Die Neuron-Schaltung 755 stellt
die Netzwerkübertragungssteuerung
für die
Infusionsstangen-Steuerschaltung 107 bereit. Infolgedessen
ist in Bezug auf das Computernetzwerk der durch die Infusionsstangen-Steuerschaltung 107 gesteuerte
Infusionsstangenaufbau 17 den Modulen 13 äquivalent.
Mit anderen Worten ist die Infusionsstangen-Steuerschaltung 107 ebenso
an den Datenübertragungsbus,
der die Übertragung
von Daten, die die Betätigungsparameter
repräsentieren,
zwischen der Benutzerschnittstelle und der Infusionsstangen-Steuerschaltung 107 bereitstellt,
angeschlossen. Die Neuron-Schaltung 755 enthält außerdem eine
Taktschaltung 757 (zum Beispiel einen Kristalloszillator),
die einen Taktgeber zum Arbeiten für den Neuron-Prozessor 225 bereitstellt.
Ein Leistungseingang 759, vorzugsweise aus der Basiseinheit 7,
stellt die Leistung für
die Infusionsstangen-Steuerschaltung 107 bereit.
-
Gleichermaßen wie
bei der Fußsteuerungsschaltung 105 ist
der Transceiver der Infusionsstangen-Steuerschaltung 107 über ein
Datenkabel (nicht gezeigt), das an den Anschluss 157 auf
der Rückseite
der Rückwandplatine 101 angeschlossen
ist, an den Datenkommunikationsbus angeschlossen. Die Neuron-Schaltung 755 enthält außerdem einen
Speicher 763 (beispielsweise einen Flash-EEPROM) zum Speichern
eines Anwendungsprogramms für
die Infusionsstangen-Steuerschaltung 107. In diesem Fall
führt der Neuron-Prozessor
das eingebettete Anwendungsprogramm zum Steuern der Motor-Treiberschaltung 765 als eine
Funktion der Betätigungsparameter
des Infusionsstangenaufbaus 17 aus. Zusätzlich speichert der Speicher 763 die
Konfigurations- und Identifizierungsdaten zur Verwendung beim Initialisieren
der Infusionsstangen-Steuerschaltung 107 auf
dem Netzwerk. Des Weiteren ist die CPU 245, wie bei den
Modulen 13, in der Lage, den Speicher 763 über den
Datenübertragungsbus
in Reaktion auf durch den Benutzer bereitgestellte Informationen
umzuprogrammieren. Obwohl nicht gezeigt, enthält die Neuron-Schaltung 755 ebenso
einen Watchdog-Timer und eine weiteren RS485-Transceiver zum Empfangen
eines Reset-Signals von der Computereinheit 3.
-
Vorzugsweise
ist der Infusionsstangenaufbau ein integrierter Teil des Instrumentenwagens 21 und wird
beispielsweise verwendet, um 500-cc-Behälter mit Fluid bis zu 100 cm über dem
Wagen 21 zu halten. In Bezug darauf ist ein Infusionsstangenaufbau
in der Lage, sich mit einer Geschwindigkeit von 6 cm/s in Richtung
nach oben oder nach unten zu bewegen und hat eine Positionsrasterung
von 1 cm und eine Positionswiederholbarkeit von 2 cm. Funktionell
stellt der Benutzer die Infusionsstangenparameter über den
Touchscreen-Bildschirm 255, die Fernsteuerung 39 oder
die Fußsteuerungsanordnung 15 ein.
Ein Paar von Begrenzungsschaltern 767 stellt das Feedback
an die Neuron-Schaltung 755 in
Bezug auf die Höhe
der Infusionsstange bereit. Wenn die Infusionsstange beispielsweise
ihre maximal zugelassene Höhe
erreicht, weist ein Begrenzungsschalter die Neuron-Schaltung 755 an,
zu veranlassen, dass das Hochfahren der Stange durch den Motor 753 unterbrochen
wird. Gleichermaßen
weist ein anderer Begrenzungsschalter, wenn die Infusionsstange
ihre Mindesthöhe
erreicht hat, die Neuron-Schaltung 755 an,
zu veranlassen, dass das Herunterfahren der Infusionsstange durch
den Motor 753 unterbrochen wird. In einem alternativen
Ausführungsbeispiel
erfasst ein einzelner Begrenzungsschalter, wenn die Infusionsstange
ihre Maximalhöhe
erreicht hat. In diesem Ausführungsbeispiel
ist der Motor 753 ein Schrittmotor und der Neuron- Prozessor 225 zählt die
Anzahl von Schritten, um zu bestimmen, wann die Stange ihre maximale
Höhe erreicht.
-
Die 39 stellt ein Leistungs-Modul 103 in
einem Blockdiagramm dar. Wie gezeigt, enthält ein Leistungs-Modul 103 einen
Leistungseinlass 771, der Wechselstrom aufnimmt. Vorzugsweise
konditioniert ein elektromagnetischer Interferenzfilter (EMI) 773 die
Leistung, bevor eine schaltbare Leistungsversorgungsschaltung 775 die
durch die verschiedenen Module 13, die in der Basiseinheit 7 installiert
sind, verwendete Gleichspannung generiert. Ein Schaltkreis 779 stellt
dann diese Spannungen über
einen Rückwandplatinenanschluss
(wie den Anschluss 17) an die Rückwandplatine 101 bereit.
-
In
einem bevorzugten Ausführungsbeispiel
enthält
das Leistungs-Modul 103 einen Sicherheitsschalter 783,
um die Leistung, die dem Leistungsbus der Rückwandplatine zugeführt wird,
zu unterbrechen. Dieser Sicherheitsschalter ist vorzugsweise in
der in der 9 gezeigten Öffnung 197 angeordnet
und ist normalerweise geöffnet.
Wenn die Frontabdeckung 113 auf der Basiseinheit 7 installiert
ist, erstreckt sich die Säule 195 in die Öffnung 197,
um den Sicherheitsschalter zu schließen. Auf diese Art und Weise
stellt das System 1 jedes Mai, wenn die Module gewechselt
werden, einen Reset-Zustand
her und verhindert, dass der Benutzer in Kontakt mit der Rückwandplatine
kommt, wenn diese unter Spannung steht.
-
Das
Leistungs-Modul 103 enthält außerdem eine Status-LED 787,
die seinen aktiven Zustand anzeigt, und einen Ventilator 789 zum
Verhindern von Überhitzen
im Innern des Moduls.
-
Erfindungsgemäß, wie hierin
beschrieben, führt
die Computereinheit 3 die Software zum Bereitstellen der
Benutzerschnittstelle und der Netzwerkverwaltungsmerkmale der Erfindung
aus. Des Weiteren führt
der Neuron-Prozessor 225 die Software zum Steuern der verschiedenen
mikrochirurgischen Instrumente 19 und der Peripheriegeräte aus.
-
In
Anbetracht des oben Beschriebenen wird verstanden werden, dass die
verschiedenen Aufgaben der Erfindung erfüllt werden und das weitere
vorteilhafte Ergebnisse erzielt werden.
-
Während verschiedene Änderungen
der oben beschriebenen Konstruktionen und Verfahren vorgenommen
werden könnten,
ohne von dem Schutzanspruch der Erfindung abzuweichen, ist beabsichtigt,
dass alle in der obigen Beschreibung enthaltenen oder in den begleitenden
Zeichnungen gezeigten Gegenstände als
darstellend und nicht in einem einschränkenden Sinn zu interpretieren
sind.