EP0020992A1 - Dispositif d'impression à la volée - Google Patents
Dispositif d'impression à la volée Download PDFInfo
- Publication number
- EP0020992A1 EP0020992A1 EP80102648A EP80102648A EP0020992A1 EP 0020992 A1 EP0020992 A1 EP 0020992A1 EP 80102648 A EP80102648 A EP 80102648A EP 80102648 A EP80102648 A EP 80102648A EP 0020992 A1 EP0020992 A1 EP 0020992A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- carriage
- printing
- character
- carrier
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000004044 response Effects 0.000 claims abstract description 4
- 230000003247 decreasing effect Effects 0.000 claims abstract 2
- 230000005284 excitation Effects 0.000 description 4
- 239000011159 matrix material Substances 0.000 description 4
- 230000001934 delay Effects 0.000 description 3
- 230000006870 function Effects 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 230000001360 synchronised effect Effects 0.000 description 2
- 230000001960 triggered effect Effects 0.000 description 2
- 230000008859 change Effects 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 235000011389 fruit/vegetable juice Nutrition 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 230000001373 regressive effect Effects 0.000 description 1
- 230000002441 reversible effect Effects 0.000 description 1
- 238000012360 testing method Methods 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B41—PRINTING; LINING MACHINES; TYPEWRITERS; STAMPS
- B41J—TYPEWRITERS; SELECTIVE PRINTING MECHANISMS, i.e. MECHANISMS PRINTING OTHERWISE THAN FROM A FORME; CORRECTION OF TYPOGRAPHICAL ERRORS
- B41J1/00—Typewriters or selective printing mechanisms characterised by the mounting, arrangement or disposition of the types or dies
- B41J1/22—Typewriters or selective printing mechanisms characterised by the mounting, arrangement or disposition of the types or dies with types or dies mounted on carriers rotatable for selection
- B41J1/24—Typewriters or selective printing mechanisms characterised by the mounting, arrangement or disposition of the types or dies with types or dies mounted on carriers rotatable for selection the plane of the type or die face being perpendicular to the axis of rotation
Definitions
- the present invention relates to rotary print disc printers and more particularly, printers of this type in which the printing operation is carried out while at least one movable carriage on which the rotary disc is mounted, is in motion .
- the present invention relates even more precisely to the synchronization of a movable disc which rotates on a variable angle and of the carriage moving at a variable speed so that the carriage reaches a selected printing position in coincidence with the arrival of the rotating disc. to the print character selected for that print position.
- Rotary disc printers using a rotating disc, the periphery of which bears printing characters, are well known in the prior art and available on the market. Rotary disc printers can be divided into several categories depending on whether you consider how the disc spins or how the carriage moves.
- printers can be classified into a first category in which the discs are driven by a permanent rotary movement and into a second category in which the rotary movement of the disc is intermittent.
- printing is performed when the hammer strikes the rotating disc, the rotation of which is not stopped each time a character is printed.
- intermittently rotating disc printers the disc is rotated to the point of printing desired, then stopped and the disc remains stopped while printing is performed.
- the carriage movement is stopped each time a printing operation is performed. In other printers, the carriage moves during printing. In these last two types of printers mentioned at the moment, the disc may or may not rotate at the time of printing. In some printers in which the carriage moves at a given speed during the printing operation, said carriage is slowed down and stopped between the printing positions to allow the rotating disc the time necessary to reach the desired character.
- US-A-3,707,214 discloses a disc printer which has separate controls for the print wheel and its carriage which move the shortest possible distance to the next selected position. The printing wheel and the carriage are stopped at each printing position.
- US-A-3,356,199 discloses a rotary disc printer in which the disc is driven in continuous rotation.
- the printing elements are attached to the disc in a particular spiral configuration.
- the carriage also moves at a constant speed which is synchronized with the movement of the disc so that the desired character can be printed at each printing position.
- US-A-3,742,845 discloses a drum printer, the drum being in continuous rotation and suggests mounting this drum on a carriage. Said carriage should be stopped at each printing position to give the drum time to turn to the desired character.
- US-A-3,794,150 discloses a drum printer which includes a carriage with stepping motion. The carriage is stopped at each printing position until the drum has reached the desired position in rotation.
- US-A-4,101,006 discloses a carriage control system for an intermittently rotating disc printer in which the carriage normally travels at a predetermined speed. Printing always takes place at the same predetermined speed. However, if there is insufficient time to turn the disc to the next desired character, the carriage is slowed down between the printing positions and then returned to the predetermined speed.
- US-A-4,030,591 discloses a rotary disc printer in which the carriage moves at various speeds when the printing operation is initiated by the triggering of the hammer.
- the moment of triggering of the hammer must depend on the speed of the carriage at the particular instant considered.
- US-A-3,358,509 discloses a rotary disc printing device in which the striking force applied to the hammer can be "light” or “strong".
- the printing is not carried out “on the fly” and it is not necessary to coordinate the speed of the carriage and the duration of the movement of the striking hammer to ensure the positioning of the character to be printed on the printing point when it hits the printing medium.
- US-A-4,035,781 describes a process to be executed in a printer when there is no printing and which consists in carrying out at least one new printing test before stopping the device for an error correction operation. There is no question of printing "on the fly” for which the carriage is never stopped. In this device, the carriage is stopped at each printing position. Thus, the problem of synchronizing the time parameters encountered in printers "on the fly” does not appear in this device.
- European patent application No. 79 1017178 filed on June 1, 1979 provides means for correcting errors occurring when the rotation of the printing disc and the carriage exhaust are no longer synchronized.
- the loss of synchronization appears when the carriage escapes to the next printing position before the printing disc has rotated the next character to be printed in the printing position while the carriage is still in motion. that is to say for an impression "on the fly”.
- the device presented in this European patent application cited above compensates for the loss of synchronization by stopping the carriage, by reversing its movement and by re-initiating the movement of the carriage in the direction of printing to restore synchronization.
- This European patent application indicates that the tolerances regarding the escape time can be reduced since the loss of synchronization can be made up.
- the present invention relates to printing devices "on the fly” in which the carriage passes at variable speeds from a first printing position "on the fly” has a second printing position and works in coordination with the character printing means, which can be, for example, a rotating disc carrying several movable characters designed to print a printing medium when applying a strike force.
- the movable characters are controlled by the character selection means which moves the characters over variable distances during the movement of the carriage between a first character selected in coincidence with the carriage at the first printing position and a second character selected in coincidence with the carriage at a second printing position.
- the device further comprises a control means making it possible to bring the carriage and the means for selecting the characters coincidentally to a printing position such as the second printing position indicated at the moment.
- Said control means further comprises means for synchronizing the time of EXCHA p- ment of the carriage relative to the rotation time of the print disc, by varying the exhaust speed of the carriage between the printing positions either accelerating, either by slowing down the carriage so that the total exhaust time coincides with the rotation time of the printing disc, thereby obtaining higher printing speeds and better yield impression as in the machines of the prior art.
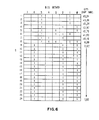
- Figure 6 is a table representing the control bits used to obtain the speed profile of graph A in Figure 5.
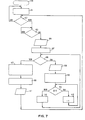
- Figure 7 is a flowchart showing the sequence of operations performed by the exhaust control unit of Figure 2.
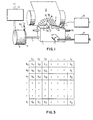
- Figure 1 shows the main mechanical components of a printer of a well-known type which uses a rotating disc whose periphery bears printing characters.
- a laterally sliding carriage 1 is mounted on a guide rod 1A and an endless screw 7 and carries a wheel or a rotary printing disc 2 driven by a stepping motor 3.
- the carriage 1 is driven by the endless screw 7 itself driven by a stepping motor 8. It is also possible that the motor 8 drives a belt which, in turn, could drive the carriage 1.
- the worm 7 is threaded so that each step of the motor step by step 8 represents an exhaust increment of the carriage 1.
- the character carrier disc 2 is a disk which has a number of movable character carrier elements, such as flexible tongue spokes 9A, 9B, 9C, etc. pressure of a selected character is caused by the actuation of a striking hammer 10 controlled by a solenoid 11, these two elements being mounted on the carriage 1.
- a striking hammer 10 controlled by a solenoid 11
- the solenoid 11 actuates the hammer 10 which strikes the tab carrying the selected character and applies it against the paper 12 or any other printing medium.
- the transmitter has a series of teeth which each correspond to a tab 9A, 9B, 9C, etc., of the print wheel.
- a reference pulse is generated at each revolution of the printing wheel by the single tooth of another transmitter (not shown).
- the printer control unit can thus determine at any time the angular position of the print wheel 2 by counting the pulses received since the last reference pulse.
- a toothed transmitter 15 is mounted on the shaft of the motor 8 and, in association with a detector FB1, delivers pulses which indicate the position of the carriage 1.
- the stepper motors 3 and 8 are actuated by conventional control circuits 21 and 22.
- these circuits could be similar to those presented in patent US-A-3,636,429.
- a hammer solenoid 11 is excited by a hammer control circuit 23 which is also of conventional design.
- the positioning operations of the carriage 1 and the printing wheel 2 are generally independent with the exception of the coordination required at the time of printing.
- the print wheel 2 and the carriage 1 must be in a selected position (but not necessarily stopped) when the hammer 10 strikes the print wheel 2.
- Figure 2 is a schematic representation of the circuits which can be used to deliver the appropriate control signals to the control circuit 21 of the exhaust engine, to the control circuit 22 of the print wheel and to the control circuit 23 of the hammer.
- the data which is to be printed comes from a data source (not shown) which can be a conventional intermediate data memory or a keyboard input device such as a typewriter. Data from the data source is sent to the input of an appropriate computer or microprocessor, only the output of which is shown in Figure 2.
- the computer or microprocessor used can be of any suitable type available in the commerce such as the IBM 7 system.
- the processor receives the input data and performs certain calculations, then sends a series of binary numbers either on an address bus 40 or on a data bus, as seen in Figure 2.
- the circuit of Figure 2 In response to data received from the microprocessor, the circuit of Figure 2 generates appropriate excitation pulses which are applied to circuits 21, 22 and 23 to cause the carriage 1 and wheel 2 to move to their appropriate positions via stepper motors 8 and 3, and to actuate the hammer 10 in order to print the data delivered by the data source.
- the output signals applied to each of the control circuits 21 and 22 carry information indicating the direction in which the stepping motor must rotate and the number of steps it must travel, it being understood that a pulse is generated by the circuit. for each step of motors 3 and 8.
- the circuit of the present invention comprises several intermediate registers designated by the general reference 42 which receive appropriate information from the microprocessor via the address bus 40 and the data bus 41.
- the intermediate registers 42 include a register of operating states 43 which controls the direction of movement of the carriage, a hammer actuation register 44 which stores data concerning the start time and duration of the hammer control pulse and a selection register 46 which receives and stores data from the microprocessor concerning the selection of characters on the print wheel 2.
- the address data from the microprocessor bus are applied to an order decoding circuit 47 and from there, by a control bus 48, to the respective intermediate registers 42.
- the data from the data bus 41 of the microprocessor is applied by the data bus input port 49 and the data bus 50 to the respective inputs of the intermediate registers 42.
- the microprocessor is also connected by a branch line 53A of the control bus 48, a line of "available data” 51 and a line of "data requests” 52, to a sequence control circuit 53 which controls the operating sequence of the circuit of FIG. 2 and the microprocessor as will be explained below. Since the printing is performed, in the context of the present invention, when the carriage 1 is in motion, it is necessary to provide intermediate registers 42 so that the data from the processor can be stored before their actual use to allow the microprocessor to accumulate the following data and to new data, to be stored in the intermediate registers when the previously stored data have been extracted therefrom. In this way, data can be sent to the operating registers described below when necessary to allow continuous operation of the system.
- the circuit of Figure 2 also includes several operating registers 61, 62 and 64 and an exhaust control unit 63.
- a system restore signal on line 73 is applied to the sequence control unit 53 and distributed to the operating registers and to the exhaust control unit to start the system after it has been powered up or after it has failed.
- the operating registers upon receipt of the appropriate load order, on line 53B the operating registers receive and store the information contained in the intermediate registers 42, thus allowing said intermediate registers to then receive new data while the data operating registers are processed.
- the exhaust control unit 63 is designed to receive the selection data from the selection register 46 and to generate exhaust speed profiles based on the value of the selection times as will be described in more detail later.
- the outputs of the respective registers 61, 62 and 64 are connected, as shown in FIG.
- the output of the exhaust control unit 63 is sent to the control logic of the exhaust motor 66 to control the exhaust speed of the carriage 1.
- Figure 3 shows a table of next speed values stored in the exhaust control unit 63 for printing the next character.
- the table is arranged in the form of a matrix having a number of columns j equal to the number of selection times S for the rotary drive of the printing wheel 2 and a number of rows i equal to the number of the values of gears N which the carriage 1 can be driven when printing takes place.
- the magnitude of the selection time S is determined by the time required to drive the print wheel 2 in rotation from its current position to the position of the next character to be printed.
- the motor 3 is reversible so that the maximum number of selection times j is equal to half the number of print character tabs.
- Selection time S and speed N are combined to access the following speed table in Figure 3 to generate a speed value V to which the carriage will be driven when the selected character is printed in order to synchronize the selection and exhaust.
- the exhaust control unit 63 receives from the selection register 46 the value of the selection time S to drive the print wheel in rotation to the next print character.
- the selection time S is combined with the speed N of the carriage which is stored in a register of the exhaust control unit 63 to access the table and generate a following speed V required for synchronization of the movement of the carriage and the rotation of the print wheel.
- Figure 4 shows a second table which is stored in the exhaust control unit 63 and contains the delays used to control the stepper exhaust motor 8 to shift the carriage from speed N at which the last character has was printed at the next speed V at which the next character will be printed.
- the table in Figure 4 contains a matrix of values for each of the following speeds V in the table in Figure 3.
- Each matrix in the table in Figure 4 is arranged in columns corresponding to the selection time of the next character to be printed and in corresponding rows at number of carriage increments between printing positions. It will be recalled that the increments of the carriage are determined by the stepping motor 8 and the thread of the worm 7.
- the preferred embodiment of the present invention is described only for information and uses a printer with a step of 10, i.e.
- the stepper motor 8 and the worm 7 travel 240 steps per inch (2.54 centimeters), which gives 24 escape increments for each character. It is therefore necessary for the stepping motor 8 to turn in 24 steps between printing characters which coincide with the time for selecting the printing wheel 2.
- the matrix in the table of FIG. 4 which corresponds to the speed Next V is accessed using the selection time S and the density of the escape increments D to deliver a delay t.
- the delay t corresponds to the time separating the excitation pulses applied to the exhaust stepping motor 8 which controls the exhaust speed.
- the series of delays t in the delay table is combined to change the speed of the carriage to the next speed V during the selection time S.
- Figure 5 is formed by 4 graphical representations given as an example of the selection times required to turn the print wheel 2 from a first selected print character to a second selected print character and the corresponding escape speeds used to synchronize the escape and the selection time.
- the abscissa axis of these graphs indicates the density of the escapement by increment d between the characters.
- a fixed pitch printer which prints 10 characters per inch (2.54 cm) exhaust.
- the thread of the auger 7 allows 240 increments per inch, which gives 24 exhaust increments per character position as shown in the graph.
- the ordinate axis of each graph in Figure 5 shows the carriage speeds in cm per second.
- the exhaust control unit 63 delivers a signal to the exhaust engine control logic 66 which determines the frequency at which the stepper motor 8 is energized by the exhaust engine control circuit. 21.
- the time elapsing between the pulses applied to the stepping motor 8, determines the speed of the carriage. It is obvious that a short delay between the pulses applied to the stepping motor 8 causes the carriage to move at a higher speed and that conversely, a longer delay between the pulses applied to the stepping motor, causes the displacement of the carriage at a slower speed.
- Figure 6 is a delay table corresponding to the graph of exhausts A in Figure 5 and Figure 7 is a flowchart showing the progress of the various stages of operation of the exhaust control unit 63.
- the selection time is 27.684 milliseconds. This is the time required by the print wheel to turn from the currently printed character to the next print character. This time is stored in the selection register 46. It is assumed in graph A of Figure 5 that the carriage moves at 15.24 centimeters per second when the selection time is generated in the selection register 46.
- the initial value of the speed register is set to zero (block 101) when the system is powered up or in response to a restoration of the system (block 102).
- the escape control unit pement checks the status of the start line (block 103).
- the selection time is read from the selection register by the exhaust control unit (block 104). Assuming that the carriage speed is 15.24 centimeters per second (6 inches per second), the speed register will contain the value 6.
- the density counter is set to 1 representing the first escape increment towards the print of the next character (block 107).
- the value displayed by the density counter is checked (block 108) to determine if it is less than or equal to 24, which is the position of the step where the next character is to be printed. If the answer is yes, the exhaust control unit 63 delivers a signal to the control logic of the exhaust engine 66 to increment the exhaust engine (block 109). The speed, selection and density values are then combined to access the delay table ( Figure 4) in order to determine the length of the delay which must elapse before the next engine step (block 110). In Graph A of Figure 5 and in Figure 6, the exhaust speed is 15.24 cm per second for the first increment of exhaust density D.
- the binary value representing the time elapsing between the applied pulses to the stepping motor to maintain the exhaust at 15.24 cm per second is counted in block 112 and 113 of Figure 7.
- an increment is added to the density counter (block 114) and the 'We return to block 108 to check the value of the content of the density counter. If this value is always less than or equal to 24, another pulse is delivered to block 109 to increment the motor 8 and the delay is obtained from the delay table using the speed and selection at the new density ( Figure 4) .
- the delay is increased and the speed of the carriage is correspondingly reduced to 13.97 cm per second.
- the value of the delay is then constant for the remaining increments of this carriage exhaust.
- the density counter displays a value exceeding 24, the carriage has escaped to the next printing position and we return to block 105.
- the value of the selection time and the value of the speed register are combined to access in the following speed table in Figure 3 (block 105).
- the speed value which is accessed in the following speed table is the value of the truck's exhaust speed at the time when the next character is to be printed. In Graph A, this value is 7.62 cm per second.
- the speed register is established at a value equal to the value of the next speed. An end signal is triggered (block 111). We then return to block 102 and the procedure is repeated for the next character.
Landscapes
- Character Spaces And Line Spaces In Printers (AREA)
Abstract
Description
- La présente invention concerne les imprimantes à disque d'impression rotatif et plus particulièrement, les imprimantes de ce type dans lesquelles l'opération d'impression est exécutée tandis qu'au moins un chariot mobile sur lequel est monté le disque rotatif, est en mouvement. La présente invention concerne encore plus précisément la synchronisation d'un disque mobile qui tourne sur un angle variable et du chariot se déplaçant à une vitesse variable de façon que le chariot atteigne une position d'impression sélectionnée en coïncidence avec l'arrivée du disque rotatif au caractère d'impression sélectionné pour cette position d'impression.
- Les imprimantes utilisant un disque rotatif dont la périphérie porte des caractères d'impression, sont bien connues dans l'art antérieur et disponibles sur le marché. Les imprimantes à disque rotatif peuvent être divisées en plusieurs catégories selon que l'on considère comment tourne le disque ou comment se déplace le chariot.
- En tenant compte de la façon dont tourne le disque d'impression, ces imprimantes peuvent être classées en une première catégorie dans laquelle les disques sont animés d'un mouvement rotatif permanent et en une deuxième catégorie dans laquelle le mouvement rotatif du disque est intermittent. Dans les imprimantes comportant un disque à mouvement rotatif continu, l'impression est exécutée lorsque le marteau frappe le disque rotatif dont la rotation n'est pas stoppée chaque fois qu'un caractère est imprimé. Dans les imprimantes à disque à rotation intermittente, le disque est entraîné en rotation jusqu'au point d'impression désiré, puis stoppé et le disque demeure stoppé pendant que l'impression est exécutée.
- On peut encore subdiviser les imprimantes à disque en considérant le mouvement du chariot. Dans certaines imprimantes, le mouvement du chariot est stoppé chaque fois qu'une opération d'impression est exécutée. Dans d'autres imprimantes, le chariot se déplace pendant l'impression. Dans ces deux derniers types d'imprimantes cités à l'instant, le disque peut tourner ou non au moment de l'impression. Dans certaines imprimantes dans lesquelles le chariot se déplace à une vitesse donnée pendant l'opération d'impression, ledit chariot est ralenti et stoppé entre les positions d'impression pour laisser au disque rotatif le temps nécessaire pour atteindre le caractère désiré.
- Dans le domaine des imprimantes à disque rotatif de l'art antérieur, on connaît par exemple les demandes de brevet et les brevets suivants:
- le brevet US-A- 3 461 235 présente une imprimante à disque, le disque tournant de façon constante. Le chariot est stoppé à chaque position d'impression.
- Le brevet US-A- 3 707 214 présente une imprimante à disque qui comporte des commandes séparées pour la roue d'impression et son chariot qui se déplacent sur la plus courte distance possible jusqu'à la position sélectionnée suivante. La roue d'impression et le chariot sont stoppés à chaque position d'impression.
- Le brevet US-A- 3 356 199 présente une imprimante à disque rotatif dans laquelle le disque est entraîné dans une rotation continue. Les éléments d'impression sont fixés au disque selon une configuration particuliers à spirale. Le chariot se déplace également à une vitesse constante qui est synchronisée avec le mouvement du disque de façon que le caractère désiré puisse être imprimé à chaque position d'impression.
- Le brevet US-A- 3 742 845 présente une imprimante à tambour, le tambour étant en rotation continue et suggère le montage de ce tambour sur un chariot. Ledit chariot devrait être stoppé à chaque position d'impression pour donner au tambour le temps de tourner jusqu'au caractère désiré.
- Le brevet US-A- 3 794 150 présente une imprimante à tambour qui comporte un chariot à mouvement pas à pas. Le chariot est stoppé à chaque position d'impression jusqu'à ce que le tambour ait atteint en rotation la position désirée.
- Le brevet US-A- 4 101 006 présente un système de commande de chariot pour une imprimante à disque à rotation intermittente dans laquelle le chariot se déplace normalement à une vitesse prédéterminée. L'impression se déroule toujours à la même vitesse prédéterminée. Cependant, si le temps est insuffisant pour tourner le disque jusqu'au caractère désiré suivant, le chariot est ralenti entre les positions d'impression, puis ramené à la vitesse prédéterminé.
- Le brevet US-A- 4 030 591 présente une imprimante à disque rotatif dans laquelle le chariot se déplace à diverses vitesses lorsque l'opération d'impression est amorcée par le déclenchement du marteau de frappe. Ainsi, le moment du déclenchement du marteau de frappe doit dépendre de la vitesse du chariot à l'instant particulier considéré.
- Le brevet US-A- 3 358 509 présente un dispositif d'impression à disque rotatif dans lequel la force de frappe appliquée au marteau peut être "légère" ou "forte". Cependant, dans ce dispositif, l'impression n'est pas réalisée "à la volée" et il n'est pas nécessaire de coordonner la vitesse du chariot et la durée du mouvement du marteau de frappe pour assurer le positionnement du caractère à imprimer au point d'impression au moment où il frappe le milieu d'impression.
- Le brevet US-A- 4 035 781 présente un procédé à exécuter dans une imprimante lors d'une absence d'impression et qui consiste à effectuer au moins un nouvel essai d'impression avant de stopper le dispositif pour une opération de correction d'erreur. Il n'est pas question de l'impression "à la volée" pour laquelle le chariot n'est jamais stoppé. Dans ce dispositif, le chariot est stoppé à chaque position d'impression. Ainsi, le problème de la synchronisation des paramètres de temps rencontré dans les imprimantes "à la volée" n'apparaît pas dans ce dispositif.
- La demande de brevet européen No. 79 1017178 déposée le 1er juin 1979 prévoit des moyens de correction des erreurs apparaissant lorsque la rotation du disque d'impression et l'échappement du chariot ne sont plus synchronisés. La perte de synchronisation apparaît lorsque le chariot s'échappe à la position d'impression suivante avant que le disque d'impression ait amené en rotation le caractère à imprimer suivant en position d'impression alors que le chariot est toujours en mouvement, c'est-à-dire pour une impression "à la volée". Le dispositif présenté dans cette demande de brevet européen citée précédemment compense la perte de synchronisation en stoppant le chariot, en inversant son mouvement et en ré-amorçant le mouvement du chariot dans le sens de l'impression pour rétablir la synchronisation. Cette demande de brevet européen indique que les tolérances concernant le temps d'échappement peuvent être réduites étant donné que la perte de synchronisation peut être rattrapée. Il indique en outre que les tolérances doivent être maintenues de façon que la perte de synchronisation et l'arrêt du chariot qu'elle provoque, apparaissent suffisamment rarement pour que le rendement de la machine demeure toujours supérieure à celui obtenu avec une machine dont les tolérances devraient être choisies pour ne pas tolérer des pertes occasionnelles de synchronisation.
- La présente invention concerne les dispositifs d'impression "à la volée" dans lesquels le chariot passe a des vitesses variables d'une première position d'impression "à la volée" a une deuxième position d'impression et fonctionne en coordination avec le moyen d'impression des caractères, qui peut être, par exemple, un disque rotatif portant plusieurs caractères mobiles conçus pour imprimer un milieu d'impression lors de l'application d'une force de frappe. Les caractères mobiles sont commandés par le moyen de sélection des caractères qui déplace les caractères sur des distances variables pendant le mouvement du chariot entre un premier caractère sélectionné en coïncidence avec le chariot à la première position d'impression et un deuxième caractère sélectionné en coïncidence avec le chariot à une deuxième position d'impression. Le dispositif comporte en outre un moyen de commande permettant d'amener le chariot et le moyen de sélection des caractères en coïncidence à une position d'impression telle que la deuxième position d'impression indiquée à l'instant. Ce moyen de commande comporte en outre un moyen de synchronisation du temps d'échap- pement du chariot par rapport au temps de rotation du disque d'impression, en variant la vitesse d'échappement du chariot entre les positions d'impression soit en accélérant, soit en ralentissant le chariot de façon à ce que le temps total d'échappement coïncide avec le temps de rotation du disque d'impression, ce qui permet d'obtenir ainsi des vitesses d'impression plus élevées et un meilleur rendement d'impression que dans les machines de l'art antérieur.
- D'autres caractéristiques et avantages de la présente invention ressortiront mieux de l'exposé qui suit, fait en référence aux dessins annexés à ce texte, qui représentent un mode de réalisation préféré de celle-ci.
- Brève description des figures
- La Figure 1 représente une imprimante adaptée pour être utilisée avec la présente invention.
- La Figure 2 est une représentation schématique des circuits de commande du fonctionnement de l'imprimante de la Figure 1.
- La Figure 3 est un tableau des vitesses d'échappement en fonction du temps de sélection.
- La Figure 4 est un tableau des retards à l'excitation du moteur d'échappement en fonction des temps de sélection et des vitesses d'échappement.
- La Figure 5 consiste en représentations graphiques des combinaisons de vitesses utilisées pour déplacer le chariot sur certaines distances, et qui sont donnees à titre d'exemple du mouvement du chariot pendant l'impression.
- La Figura 6 est un tableau représentant les bits de commande permettant d'obtenir le profil de vitesse du graphique A de la Figure 5.
- La Figure 7 est un organigramme représentant la séquence des opérations exécutées par l'unité de commande d'échappement de la Figure 2.
- La Figure 1 représente les principaux composants mécaniques d'une imprimante d'un type bien connu qui utilise un disque rotatif dont la périphérie porte des caractères d'impression. Un chariot 1 coulissant latéralement est monté sur une tige de guidage 1A et une vis sans fin 7 et porte une roue ou un disque d'impression rotatif 2 entraîné par un moteur pas à pas 3. Le chariot 1 est entraîné par la vis sans fin 7 elle-même entraînée par un moteur pas à pas 8. Il est également possible que le moteur 8 entraîne une courroie qui, à son tour, pourrait entraîner le chariot 1. La vis sans fin 7 est filetée de façon que chaque pas du moteur pas à pas 8 représente un incrément d'échappement du chariot 1.
- Le disque porte-caractères 2 est un disque qui comporte un certain nombre d'éléments porte-caractères mobiles, tels que les rayons flexibles à languette 9A, 9B, 9C, etc... L'impression d'un caractère sélectionné est provoquée par l'actionnement d'un marteau de frappe 10 commandé par un solénoïde 11, ces deux éléments étant montés sur le chariot 1. Lorsque la languette portant le caractère sélectionné arrive au voisinage de la position d'impression, le solénoïde 11 actionne le marteau 10 qui frappe la languette portant le caractère sélectionné et l'applique contre le papier 12 ou tout autre milieu d'impression. Une roue émettrice 13 fixée à la roue d'impression 2 et tournant avec elle, fonctionne en association avec un détecteur FB2 pour générer un courant d'impulsions de position commandant le fonctionnement de l'imprimante. L'émetteur comporte une série de dents qui correspondent chacune à une languette 9A, 9B, 9C, etc..., de la roue d'impression. Une impulsion de référence est générée à chaque révolution de la roue d'impression par la dent unique d'un autre émetteur (non représenté). L'unité de commande de l'imprimante peut ainsi déterminer à n'importe quel moment la position angulaire de la roue d'impression 2 en comptant les impulsions reçues depuis la dernière impulsion de référence. Un émetteur denté 15 est monté sur l'arbre du moteur 8 et en association avec un détecteur FB1, délivre des impulsions qui indiquent la position du chariot 1.
- Les moteurs pas à pas 3 et 8 sont actionnés par des circuits de commande classiques 21 et 22. Par exemple, ces circuits pourraient être similaires à ceux présentés dans le brevet US-A- 3 636 429. Un solénoïde de marteau 11 est excité par un circuit de commande de marteau 23 qui est également de conception classique.
- Les opérations de positionnement du chariot 1 et de la roue d'impression 2 sont en général indépendantes à l'exception de la coordination requise au moment de l'impression. La roue d'impression 2 et le chariot 1 doivent être dans une position sélectionnée (mais pas nécessairement à l'arrêt) lorsque le marteau 10 frappe la roue d'impression 2.
- La Figure 2 est une représentation schématique des circuits qui peuvent être utilisés pour délivrer les signaux de commande appropriés au circuit de commande 21 du moteur d'échappement, au circuit de commande 22 de la roue d'impression et au circuit de commande 23 du marteau. Les données qui sont à imprimer sont issues d'une source de données (non représentée) qui peut être une mémoire intermédiaire de données classique ou un dispositif d'entrée à clavier tel qu'une machine à écrire. Les données issues de la source de données sont envoyées à l'entrée d'un calculateur ou microprocesseur approprié dont seule la sortie est représentée sur la Figure 2. Le calculateur ou le microprocesseur utilisé peut être de n'importe quel type approprié disponible dans le commerce tel que le système IBM 7. Le processeur reçoit les données d'entrée et effectue certains calculs, puis envoie une série de nombres binaires soit sur un bus d'adresses 40, soit sur un bus de données, comme on le voit à la Figure 2. En réponse aux données reçues du microprocesseur, le circuit de la Figure 2 génère des impulsions d'excitation appropriées qui sont appliquées aux circuits 21, 22 et 23 pour provoquer le déplacement du chariot 1 et de la roue 2 à leurs positions appropriées par l'intermédiaire des moteurs pas à pas 8 et 3, et pour actionner le marteau de frappe 10 afin d'imprimer les données délivrées par la source de données. Les signaux de sortie appliqués à chacun des circuits de commande 21 et 22 portent des informations indiquant le sens dans lequel le moteur pas à pas doit tourner et le nombre de pas qu'il doit parcourir étant entendu qu'une impulsion est générée par le circuit de commande approprié pour chaque pas des moteurs 3 et 8.
- Ainsi qu'on peut le voir sur la Figure 2, le circuit de la présente invention comprend plusieurs registres intermédiaires désignés par la référence générale 42 qui reçoivent des informations appropriées du microprocesseur par l'intermédiaire du bus d'adresses 40 et du bus de données 41. Les registres intermédiaires 42 comprennent un registre d'états de fonctionnement 43 qui commande le sens du mouvement du chariot, un registre d'actionnement du marteau 44 qui emmagasine des données concernant l'instant de début et la durée de l'impulsion de commande du marteau et un registre de sélection 46 qui reçoit et emmagasine les données issues du microprocesseur concernant la sélection des caractères sur la roue d'impression 2. Pour charger les données dans les registres intermédiaires 42 depuis le microprocesseur, les données d'adresse issues du bus du microprocesseur sont appliquées à un circuit de décodage d'ordres 47 et de là, par un bus de commande 48, aux registres intermédiaires 42 respectifs. D'une manière similaire, les données issues du bus de données 41 du microprocesseur, sont appliquées par la porte d'entrée de bus de données 49 et le bus de données 50 aux entrées respectives des registres intermédiaires 42. Le microprocesseur est également raccordé par une ligne de dérivation 53A du bus de commande 48, une ligne de "données disponibles" 51 et une ligne de "demandes de données" 52, à un circuit de commande de séquence 53 qui commande la séquence de fonctionnement du circuit de la Figure 2 et du microprocesseur comme on l'expliquera ci-après. Etant donné que l'impression est exécutée, dans le cadre de la présente invention, lorsque le chariot 1 est en mouvement, il est nécessaire de prévoir des registres intermédiaires 42 afin que les données issues du processeur puissent être emmagasinées avant leur utilisation réelle pour permettre au microprocesseur d'accumuler les données suivantes et à de nouvelles données, d'être emmagasinées dans les registres intermédiaires lorsque les données précédemment emmagasinées en ont été extraites. De cette manière, les données peuvent être envoyées aux registres de fonctionnement décrits ci-dessous lorsque cela est nécessaire pour permettre un fonctionnement continu du système.
- Outre les registres intermédiaires décrits à l'instant, le circuit de la Figure 2 comprend également plusieurs registres de fonctionnement 61, 62 et 64 et une unité de commande d'échappement 63. Un signal de restauration de système sur la ligne 73 est appliqué à l'unité de commande de séquence 53 et distribué aux registres de fonctionnement et à l'unité de commande d'échappement pour mettre le système en marche après sa mise sous alimentation ou après une panne de celui-ci. En général, à la réception de l'ordre de charge approprié,sur la ligne 53B les registres de fonctionnement reçoivent et emmagasinent l'information contenue dans les registres intermédiaires 42, permettant ainsi auxdits registres intermédiaires de recevoir alors de nouvelles données tandis que les données des registres de fonctionnement sont traitées. La Figure 2 représente un registre de sortie d'états de fonctionnement 61 qui reçoit et emmagasine des données issues du registre d'états de fonctionnement 43, un registre de retard et d'actionnement du marteau 62 qui reçoit et emmagasine des données issues du registre d'actionnement du marteau 44, et un compteur régressif de sélection 64 qui reçoit et emmagasine des données issues du registre de sélection 46. L'unité de commande d'échappement 63 est prévue pour recevoir les données de sélection issues du registre de sélection 46 et pour générer des profils de vitesse d'échappement basés sur la valeur des temps de sélection comme on le décrira plus en détail ultérieurement. Les sorties des registres respectifs 61, 62 et 64 sont connectées comme indiqué sur la Figure 2, à la logique de commande du moteur d'échappement 66 pour commander le sens du mouvement du chariot, à la logique de commande du marteau 65 pour commander l'actionnement du marteau de frappe 10 et à la logique de commande du moteur de sélection 67 pour commander le mouvement de la roue d'impression 2. La sortie de l'unité de commande d'échappement 63 est envoyée à la logique de commande du moteur d'échappement 66 pour commander la vitesse d'échappement du chariot 1.
- La Figure 3 représente un tableau des valeurs de vitesse suivante emmagasinées dans l'unité de commande d'échappement 63 pour l'impression du caractère suivant. Le tableau est agencé sous la forme d'une matrice présentant un nombre de colonnes j égal au nombre de temps de sélection S pour l'entraînement en rotation de la roue d'impression 2 et un nombre de rangées i égal au nombre des valeurs de vitesses N auxquelles le chariot 1 peut être entraîné lorsque se déroule l'impression. La grandeur du temps de sélection S est déterminé par le temps requis pour entraîner la roue d'impression 2 en rotation de sa position actuelle à la position du caractère suivant à imprimer. Dans la réalisation préférée, le moteur 3 est réversible si bien que le nombre maximal des temps de sélection j est égal à la moitié du nombre des languettes porte-caractères d'impression. Le nombre des vitesses de chariot i auxquelles l'impression peut se dérouler est laissé au choix de l'homme de l'art et n'est limité que par l'état de la technologie. Dans la réalisation préférée, on a choisi une plage comprise entre 0 et 25,4 cm par seconde. Le temps de sélection S et la vitesse N sont combinées pour accéder au tableau des vitesses suivantes de la Figure 3 afin de générer une valeur de vitesse V à laquelle le chariot sera entraîné lorsque le caractère sélectionné sera imprimé afin de synchroniser la sélection et l'échappement. L'unité de commande d'échappement 63 reçoit du registre de sélection 46 la valeur du temps de sélection S pour entraîner la roue d'impression en rotation au caractère d'impression suivant. Le temps de sélection S est combiné à la vitesse N du chariot qui est emmagasinée dans un registre de l'unité de commande d'échappement 63 pour accéder au tableau et générer une vitesse V suivante requise pour la synchronisation du mouvement du chariot et de la rotation de la roue d'impression.
- La Figure 4 représente un deuxième tableau qui est emmagasiné dans l'unité de commande d'échappement 63 et contient les retards utilisés pour commander le moteur d'échappement pas à pas 8 pour passer le chariot de la vitesse N à laquelle le dernier caractère a été imprimé à la vitesse V suivante à laquelle le caractère suivant sera imprimé. Le tableau de la Figure 4 contient une matrice de valeurs pour chacune des vitesses V suivantes du tableau de la Figure 3. Chaque matrice du tableau de la Figure 4 est agencé en colonnes correspondant au temps de sélection du caractère suivant à imprimer et en rangées correspondant au nombre d'incréments du chariot entre les positions d'impression. On se rappelera que les incréments du chariot sont déterminés par lé moteur pas à pas 8 et le filetage de la vis sans fin 7. La réalisation préférée de la présente invention n'est décrite qu'à titre indicatif et utilise une imprimante au pas de 10, c'est-à-dire une imprimante imprimant 10 caractères par pouce (25,4 centimètres), chaque caractère occupant une longueur fixée sur la ligne d'impression. Il est évident que d'autres pas tels que celui de 12 pourraient être utilisés ou que le principe de l'espacement proportionnel pourrait être appliqué tout en restant dans le cadre de la présente invention. Dans la réalisation préférée, le moteur pas à pas 8 et la vis sans fin 7 parcourent 240 pas par pouce (2,54 centimètres), ce qui donne 24 incréments d'échappement pour chaque caractère. Il est donc nécessaire que le moteur pas à pas 8 tourne sur 24 pas entre des caractères d'impression coin- cidant avec le temps de sélection de la roue d'impression 2. La matrice du tableau de la Figure 4 qui correspond à la vitesse V suivante est accédée en utilisant le temps de sélection S et la densité des incréments d'échappement D pour délivrer un retard t. Le retard t correspond au temps séparant les impulsions d'excitation appliquées au moteur pas à pas d'échappement 8 qui commande la vitesse d'échappement. La série des retards t du tableau des retards se combine pour passer la vitesse du chariot à la vitesse V suivante pendant le temps de sélection S.
- La Figure 5 est formée de 4 représentations graphiques données comme exemple des temps de sélection requis pour tourner la roue d'impression 2 d'un premier caractère d'impression sélectionné à un deuxième caractère d'impression sélectionné et des vitesses d'échappement correspondantes utilisées pour synchroniser l'échappement et le temps de sélection. L'axe des abscisses de ces graphiques indique la densité de l'échappement par incrément d entre les caractères. Comme indiqué précédemment, on considère dans la réalisation préférée de la présente invention, une imprimante à pas fixe qui imprime 10 caractères par pouce (2,54 cm) d'échappement. Le filetage de la vis sans fin 7 permet 240 incréments par pouce, ce qui donne 24 incréments d'échappement par position de caractère comme représenté sur le graphique. L'axe des ordonnées de chaque graphique de la Figure 5 porte les vitesses du chariot en cm par seconde. En fonctionnement, l'unité de commande d'échappement 63 délivre un signal à la logique de commande du moteur d'échappement 66 qui détermine la fréquence à laquelle le moteur pas à pas 8 est excité par le circuit de commande du moteur d'échappement 21. Le délai s'écoulant entre les impulsions appliquées au moteur pas à pas 8, détermine la vitesse du chariot. Il est évident qu'un court délai entre les impulsions appliquées au moteur pas à pas 8 provoque le déplacement du chariot à une vitesse plus élevée et qu'inversement, un délai plus long entre les impulsions appliquées au moteur pas à pas, provoque le déplacement du chariot à une vitesse plus lente.
- La Figure 6 est un tableau des retards correspondant au graphique des échappements A de la Figure 5 et la Figure 7 est un organigramme montrant le déroulement des diverses étapes de fonctionnement de l'unité de commande d'échappement 63. On décrira ensuite un échappement classique du chariot d'une position d'impression à la position suivante, en se reportant au graphique A de la Figure 5 et aux Figures 6 et 7 en combinaison. Au graphique A de la Figure 5, le temps de sélection est de 27,684 millisecondes. Il s'agit du temps requis par la roue d'impression pour tourner du caractère imprimé à l'instant au caractère à imprimer suivant. Ce temps est emmagasiné dans le registre de sélection 46. On suppose dans le graphique A de la Figure 5 que le chariot se déplace à 15,24 centimètres par seconde lorsque le temps de sélection est généré dans le registre de sélection 46. A la Figure 7, après le début (Bloc 100) la valeur initiale du registre de vitesses est établie à zéro (bloc 101) lorsque le système est alimenté ou en réponse à une restauration du système (bloc 102). Lorsque la ligne de démarrage est excitée par l'unité de commande de séquence 53 (Figure 2), l'unité de commande d'échappement vérifie le statut de la ligne de démarrage (bloc 103). Lorsque l'on a déterminé qu'un signal de démarrage a été déclenché, le temps de sélection est lu au registre de sélection par l'unité de commande d'échappement (bloc 104). En supposant que la vitesse du chariot est de 15,24 centimètres par seconde (6 pouces par secondes), le registre des vitesses contiendra la valeur 6. Le compteur de densité est établi à 1 représentant le premier incrément d'échappement vers l'impression du caractère suivant (bloc 107). La valeur affichée par le compteur de densité est vérifiée (bloc 108) pour déterminer si elle est inférieure ou égale à 24, qui est la position du pas où le caractère suivant doit être imprimé. Si la réponse est affirmative, l'unité de commande d'échappement 63 délivre un signal à la logique de commande du moteur d'échappement 66 pour incrémenter le moteur d'échappement (bloc 109). Les valeurs de vitesse, de sélection et de densité sont alors combinées pour accéder au tableau des retards (Figure 4) afin de déterminer la longueur du délai qui doit s'écouler avant le pas suivant du moteur (bloc 110). Au graphique A de la Figure 5 et à la Figure 6, la vitesse d'échappement est de 15,24 cm par seconde pour le premier incrément de densité d'échappement D. La valeur binaire représentant le délai s'écoulant entre les impulsions appliquées au moteur pas à pas pour maintenir l'échappement à 15,24 cm par seconde est décomptée au bloc 112 et 113 de la Figure 7. Lorsque ce retard a été decompté, un incrément est ajouté au compteur de densité (bloc 114) et l'on revient au bloc 108 pour vérifier la valeur du contenu du compteur de densité. Si cette valeur est toujours inférieure ou égale à 24, une autre impulsion est délivrée au bloc 109 pour incrémenter le moteur 8 et le retard est obtenu à partir du tableau des retards en utilisant la vitesse et la sélection à la nouvelle densité (Figure 4). Au quatrième incrément, le retard est accru et la vitesse du chariot est réduite d'une manière corresoondante à 13,97 cm par seconde. A D = 5, D = 6, D = 7, D = 8 et D = 9, le chariot est encore ralenti jusq'à ce que la vitesse d'impression suivante de 7,62 cm par seconde soit atteinte. La valeur du retard est alors constante pour les incréments restant de cet échappement du chariot. Lorsque le compteur de densité affiche une valeur excédant 24, le chariot s'est échappé à la position d'impression suivante et l'on revient au bloc 105. La valeur du temps de sélection et la valeur du registre de vitesse sont combinées pour accéder au tableau des vitesses suivantes de la Figure 3 (bloc 105). Comme indiqué précédemment, la valeur de vitesse qui est accédée au tableau des vitesses suivantes est la valeur de la vitesse d'échappement du chariot à l'instant où le caractère suivant doit être imprimé. Au graphique A, cette valeur est de 7,62 cm par seconde. Au bloc 106, le registre de vitesses est établi à une valeur égale à la valeur de la vitesse suivante. Un signal de fin est déclenché (bloc 111). On revient alors au bloc 102 et la procédure est répétée pour le caractère suivant.
- Bien que l'on ait décrit dans ce qui précède et représenté sur les dessins les caractéristiques essentielles de l'invention appliquées à un mode de réalisation préférée de celle-ci, il est évident que l'homme de l'art peut y apporter toute modification de forme ou de détail qu'il juge utile sans pour autant sortir du cadre de ladite invention.
Claims (4)
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US5367879A | 1979-06-29 | 1979-06-29 | |
| US53678 | 1979-06-29 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0020992A1 true EP0020992A1 (fr) | 1981-01-07 |
| EP0020992B1 EP0020992B1 (fr) | 1984-09-12 |
Family
ID=21985829
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP80102648A Expired EP0020992B1 (fr) | 1979-06-29 | 1980-05-13 | Dispositif d'impression à la volée |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP0020992B1 (fr) |
| CA (1) | CA1128446A (fr) |
| DE (1) | DE3069135D1 (fr) |
| IT (1) | IT1148835B (fr) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3884339A (en) * | 1970-01-29 | 1975-05-20 | Honeywell Inf Systems | Asynchronous serial printer |
| FR2276934A1 (fr) * | 1974-07-01 | 1976-01-30 | Qume Corp | Dispositif d'impression a roue rotative et son systeme de commande electronique |
-
1980
- 1980-04-14 CA CA349,752A patent/CA1128446A/fr not_active Expired
- 1980-05-13 EP EP80102648A patent/EP0020992B1/fr not_active Expired
- 1980-05-13 DE DE8080102648T patent/DE3069135D1/de not_active Expired
- 1980-06-03 IT IT22507/80A patent/IT1148835B/it active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3884339A (en) * | 1970-01-29 | 1975-05-20 | Honeywell Inf Systems | Asynchronous serial printer |
| FR2276934A1 (fr) * | 1974-07-01 | 1976-01-30 | Qume Corp | Dispositif d'impression a roue rotative et son systeme de commande electronique |
Also Published As
| Publication number | Publication date |
|---|---|
| DE3069135D1 (en) | 1984-10-18 |
| IT1148835B (it) | 1986-12-03 |
| EP0020992B1 (fr) | 1984-09-12 |
| CA1128446A (fr) | 1982-07-27 |
| IT8022507A0 (it) | 1980-06-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0023267B1 (fr) | Dispositif de commande d'imprimante | |
| EP0013296B1 (fr) | Imprimante à projection d'encre à vitesses multiples | |
| EP0011595B1 (fr) | Procédé et dispositif de régulation de l'avance d'une bande portant à intervalles réguliers des repères | |
| EP0013717A1 (fr) | Procédé et système de commande du marteau de frappe dans une imprimante à élément d'impression rotatif | |
| FR2478900A1 (fr) | Procede d'attaque d'un moteur pas a pas | |
| FR2512571A1 (fr) | Appareil pour l'affichage d'une donnee stockee en memoire | |
| FR2536886A1 (fr) | Dispositif d'enregistrement de donnees concernant le fonctionnement d'une machine | |
| EP0028721B1 (fr) | Imprimante à jet d'encre pour impression de droite à gauche ou de gauche à droite | |
| EP0006479B1 (fr) | Dispositif pour synchroniser les déplacements du chariot et du disque d'impression rotatif dans une imprimante à la volée | |
| FR1464582A (fr) | Appareil pour l'enseignement automatique | |
| EP0011260A1 (fr) | Procédé de positionnement d'un mobile | |
| EP0013294B1 (fr) | Ensemble d'impression à roues multiples à languettes porte-caractères pour machine à écrire ou imprimante | |
| EP0020992B1 (fr) | Dispositif d'impression à la volée | |
| FR2575441A1 (fr) | Machine manuelle a etiqueter, thermographique comportant des moyens de detection de coincement et un dispositif de controle de la tension | |
| FR2591752A1 (fr) | Systeme de mesure de vitesse et de phase pour des helices d'aeronef | |
| FR2694461A1 (fr) | Disposition permettant la commande d'un moteur d'alimentation en feuilles utilisé dans une imprimante. | |
| FR2514173A1 (fr) | Procede de determination de positions de depart d'impression pour une imprimante par points du type a percussion | |
| EP0545769B1 (fr) | Dispositif de commande pour machine d'impression à la volée, et procédé correspondant | |
| FR2512604A1 (fr) | Dispositif de commande de vitesse pour moteurs pas a pas | |
| FR2534189A1 (fr) | Procede d'impression pour une imprimante par points | |
| FR2541187A1 (fr) | Imprimante a roue porte-caracteres entrainee par un moteur pas a pas comportant un circuit de commande | |
| FR2578197A1 (fr) | Appareil d'enregistrement | |
| EP0021966B1 (fr) | Imprimante à radar ultrasonique | |
| EP0336820B1 (fr) | Dispositif pour former des images latentes magnétiques sur l'élément d'enregistrement d'une imprimante magnétographique | |
| EP0078745B1 (fr) | Dispositif de commande électrique d'une cisaille |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Designated state(s): DE FR GB |
|
| 17P | Request for examination filed |
Effective date: 19810205 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Designated state(s): DE FR GB |
|
| REF | Corresponds to: |
Ref document number: 3069135 Country of ref document: DE Date of ref document: 19841018 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19900404 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19900424 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 19900529 Year of fee payment: 11 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19910513 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19920131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Effective date: 19920303 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |