EP0242414A1 - Vorrichtung zur Auflockerung des Bodens - Google Patents
Vorrichtung zur Auflockerung des Bodens Download PDFInfo
- Publication number
- EP0242414A1 EP0242414A1 EP86105501A EP86105501A EP0242414A1 EP 0242414 A1 EP0242414 A1 EP 0242414A1 EP 86105501 A EP86105501 A EP 86105501A EP 86105501 A EP86105501 A EP 86105501A EP 0242414 A1 EP0242414 A1 EP 0242414A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- soil loosening
- drive
- soil
- rack
- shaft
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01B—SOIL WORKING IN AGRICULTURE OR FORESTRY; PARTS, DETAILS, OR ACCESSORIES OF AGRICULTURAL MACHINES OR IMPLEMENTS, IN GENERAL
- A01B3/00—Ploughs with fixed plough-shares
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01B—SOIL WORKING IN AGRICULTURE OR FORESTRY; PARTS, DETAILS, OR ACCESSORIES OF AGRICULTURAL MACHINES OR IMPLEMENTS, IN GENERAL
- A01B33/00—Tilling implements with rotary driven tools, e.g. in combination with fertiliser distributors or seeders, with grubbing chains, with sloping axles, with driven discs
- A01B33/06—Tilling implements with rotary driven tools, e.g. in combination with fertiliser distributors or seeders, with grubbing chains, with sloping axles, with driven discs with tools on vertical or steeply-inclined shaft
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01B—SOIL WORKING IN AGRICULTURE OR FORESTRY; PARTS, DETAILS, OR ACCESSORIES OF AGRICULTURAL MACHINES OR IMPLEMENTS, IN GENERAL
- A01B1/00—Hand tools
- A01B1/06—Hoes; Hand cultivators
- A01B1/065—Hoes; Hand cultivators powered
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/18—Mechanical movements
- Y10T74/18056—Rotary to or from reciprocating or oscillating
- Y10T74/18248—Crank and slide
- Y10T74/18256—Slidable connections [e.g., scotch yoke]
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/18—Mechanical movements
- Y10T74/18888—Reciprocating to or from oscillating
- Y10T74/18976—Rack and pinion
Definitions
- the present invention relates to a device for loosening the soil, in particular its layers near the surface, according to the preamble of claim 1 and claim 2.
- a device is to be created which is suitable for the leisure gardener, but also for commercial use and allows, in a simple, effortless manner, to loosen up the surface of the earth in flower and vegetable beds and the like Soil and to maintain it.
- a simplified soil loosening device of the generic type was proposed in FR-A-74 21 464, which has a pair of double tines which can be driven to move in opposite directions and which are intended to loosen the soil, in particular its layers close to the surface.
- the shaft journals of these double tines are driven, starting from a gearwheel attached to the drive shaft of the motor, to further gearwheels which are connected via a crank mechanism to drive disks attached to the shaft journals of the double tines, specifically via crank rods which connect these additional gearwheels to the connect the drive pulleys mentioned.
- the transmission consists of a large number of precisely manufactured individual parts, is therefore complex to manufacture and is exposed to rapid wear, since quite high forces act.
- the invention has for its object to provide a soil loosening device of the generic type, which can be produced by simple construction of its mechanics with reduced effort, which has improved wear resistance and without fundamental, constructive changes to the drive mechanism as a device with one or two soil loosening tools or can be designed as a device with four or more soil loosening tools.
- the mechanism for converting the rotary movement into an oscillating angular movement has a rack body which is displaceably guided in the supporting body and which can be moved back and forth by the engagement of a crank pin connected to the drive shaft in a slot space of the rack body, where a gearwheel attached to the driven shaft journal or gearwheels attached to the shaft journal driven in opposite directions is in engagement with a group of teeth of the rack body, and where, in the case of a plurality of shaft journals, their teeth are directed opposite to those which are in engagement with the gear wheel attached to the other of these shaft journals.
- the motor drive is preferably detachably connected to the support body and can be arranged with the handle attached to it in two different angular positions, in particular along or across the row of shaft journals and the soil loosening tools carried by them. This means that when pulling or pushing the device over the soil to be loosened, differently intensive tillage operations are possible, depending on whether the device is moved across the row of loosening tools, which results in relatively weak, wide-area cultivation, or whether the device is in Is moved in the direction of the row of loosening tools, which enables a narrow but intensive cultivation of the soil.
- the detachable connection of the drive motor to the supporting body allows the motor drive to be combined with other work equipment.
- the soil loosening device 1 has a supporting body 2 which on one side has a number of tine-like soil loosening tools 3 and 4 projecting downwards and on the other side a motor drive 5, e.g. an electric motor.
- a motor drive 5 e.g. an electric motor.
- each case two of the tine-like soil loosening tools 3 and 4 are attached to a common tool holder 6, which in turn is detachably fastened to a shaft journal 7 mounted in the support body 2.
- Fastening screws (not shown) can be used as fastening means for the connection between the tool holder 6 and the shaft journal 7, said fastening screws pressing or engaging transversely to the axis of the tool or the shaft journal.
- the soil loosening tools 3 and 4 which are of different lengths in the example, can be fixed or detachable, e.g. be attached to the tool holder 6 by means of (not shown) clamping screws. This results in the possibility of attaching different soil loosening tools to the device in order to be able to cope with different soil conditions, be it by exchanging a pair of tines together with the tool carrier 6 or by exchanging individual tools 3 or 4.
- the motor drive 5 is detachably attached to the support body 2 via a coupling 9.
- a coupling housing 11 or 11 ⁇ which is firmly connected to the upper housing plate 10 or 10 ⁇ has four at its opening edge parallel to the axis of the type drive shaft protruding outwardly locking projections 12 and 12 ⁇ , which engage in correspondingly arranged, not shown recesses of the counter-housing 13 provided on the motor drive 5, so that there is a torsion-proof connection between the clutch housing 11 and 11 Kupplungs and the clutch counter-housing 13.
- the drive connection between the (not shown) drive shaft of the drive 5 and a crankshaft 17 of the gear mechanism enclosed in the housing of the support body 2 is made by a claw coupling, the engagement part 19 of which is attached to the crankshaft 17 and has a plurality of, for example eight, coupling claws arranged on a circle and oriented axially parallel 20 has.
- these coupling claws 20 come into engagement with openings provided in a corresponding arrangement in a (not shown) counter-engagement part of the coupling, which is fastened to the drive shaft of the drive 5.
- crankshaft is supported by two ball bearings 22 and 23 in a hub 24 and 25 provided on the upper housing plate 10 or the clutch housing 11 ⁇ .
- Your crank pin 27 provided on the crank disk 26 projects into the supporting body housing and is in engagement there with a slot 28 surrounding a slot bearing 29 of a rack body 30 or 30 °..
- This slot space 29 extends transversely to the longitudinal extent of the rack body 30 or 30 ⁇ , so that the circular crank movement of the crank pin 27 reciprocates the rack body 30 or 30 ⁇ within the housing of the support body 2.
- a linear guide for the rack body 30 or 30 ⁇ is provided on the longitudinal housing side walls 32 and 33 or 32 ⁇ and 33 ⁇ .
- guide ribs 34 and 35 are provided in these longitudinal housing side walls 32 ⁇ and 33 ⁇ , between which the longitudinal outer edges 36 and 37 of the rack body 30 ⁇ engage, so that it is guided securely on both sides.
- the rack body 30 and 30 ⁇ has two oppositely directed, offset staggered drive legs 38 and 39. On the inner edge 40 and 41 of these drive legs 38 and 39, groups 42 of gear teeth 43 arranged in the form of a rack are formed, each in engagement with one of the associated Shaft journal 7 fixed gear 44 stand.
- the shaft journals 7 are supported in the upper housing plate 10 or 10 ⁇ in plain bearings 45 and in the lower housing plate 46 or 46 ⁇ in plain bearings 47, the upper plain bearings 45 being located in a closed blind bore.
- the lower, continuous bearing bore on the other hand, has an extension 48 toward the outside or below for receiving a sealing ring which tightly surrounds the shaft journal 7.
- the soil loosening device can be installed quickly and easily.
- the rack body 30 or 30 ⁇ is inserted from one end of the upper housing plate 10 or 10 ⁇ between the firmly formed guide ribs 34 and 35 of the longitudinal side walls 32 and 33 or 32 ⁇ and 33 ⁇ and then the shaft journals 7 including their gears 44 in their upper or lower plain bearings 45 and 47 used. Thereafter, only the housing is to be closed by joining the upper housing plate 10 or 10 ⁇ to the lower housing plate 46 or 46 ⁇ , the gearwheels 44 engaging with the rack body 30 or 30 ⁇ .
- Screw plugs are screwed through holes 50 at the corners of the upper housing plate 10 and 10 ⁇ in threaded bores 51, which are located on the narrow side and on the lower housing plate 46 and 46 ⁇ formed housing side walls 52 and 53.
- the coupling housing 11 ⁇ is fastened to the top of the upper housing plate 10 ⁇ by means of fastening supply screws, which are passed through holes 54 in the upper housing plate 10 ⁇ and screwed into threaded holes 55 in the bottom of the clutch housing 11 ⁇ .
- a short connecting piece 56 on the clutch housing 11 ⁇ also fits positively into the central bore 57 of the upper housing plate.
- the soil loosening tools 3 and 4 of different lengths are pressed into the ground or they dig themselves under the influence of the weight of the drive unit 5 and the support body 2 by their circular arc-shaped pivoting movement about the geometric axis of the shaft journal 7 the ground. Subsequently, the support body 2 is moved by pulling or slice by hand on the upward, rod-shaped handle 60 over the floor. Depending on the position of the clutch housing 13 and thus the drive 5 relative to the support body 2, the row-shaped shaft journals with the fork-shaped soil loosening tools 3 and 4 attached to them move either in the direction of this row arrangement for intensive cultivation of the soil in a narrow area or else across the board for less intensive cultivation of the soil in a wide area.
- Height-adjustable runners or wheels can preferably be attached to the support body for guiding the support body 2 over the surface of the floor or for adjusting the depth of engagement of the tools 3 and 4.
- a soil loosening device has a simplicity and resilience of its mechanics which are suitable for soil cultivation and cost-effective manufacture due to the use of fewer moving parts.
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Soil Sciences (AREA)
- Environmental Sciences (AREA)
- Soil Working Implements (AREA)
Abstract
Description
- Die vorliegende Erfindung bezieht sich auf eine Vorrichtung zur Auflockerung des Bodens, insbesondere dessen oberflächennahen Schichten, nach dem Oberbegriff des Patentanspruches 1 bzw. des Patentanspruches 2.
- Speziell soll mit der Erfindung ein Gerät geschaffen werden, welches für den Freizeit-Gärtner, aber auch für gewerbliche Verwendung geeignet ist und erlaubt, auf einfache, mühelose Weise ein Auflockern der Oberfläche der Erde in Blumen- und Gemüsebeeten und dgl. zwecks besserer Durchatmung des Bodens und zu dessen Pflege zu erreichen.
- Selbst ein mit der Gartenbaukunde nur mässig vertrauter Laie weiss, dass die Erde von Blumenbeeten, Gemüsebeeten und dgl. von Zeit zu Zeit aufgelockert werden muss. Diese Arbeit ist von Hand, z.B. mit einer Harke, recht mühsam zu bewältigen und erfordert neben beträchtlichem Kraftaufwand auch verhältnissmässig viel Zeit. Zwar sind motorisch angetriebene Harken mit umlaufenden, schaufelartigen Harkelementen bekannt, mit denen diese Arbeit ziemlich mühelos erledigt werden kann. Diese bekannten Motorharken sind jedoch im allgemeinen gross, schwer und teuer und eignen sich in erster Linie für grössere, zusam menhängende Flächen, die in der geschilderten Weise bearbeitet werden müssen. Eine Verwendung solcher Geräte bei Blumen- oder Gemüsebeeten schliesst sich nicht nur wegen deren Grösse und Gewicht aus, sondern auch, weil der Auflockerungseffekt wegen der umlaufenden Harkorgane für die meisten Anwendungsfälle viel zu stark und nahezu nicht dosierbar ist.
- Um diese Nachteile zu vermeiden, wurde in der FR-A-74 21 464 ein vereinfachtes Bodenlockerungsgerät der gattungsgemässen Art vorgeschlagen, welches ein Paar von zu einer gegensinnigen Bewegung antreibbaren Doppelzinken aufweist, die den Boden, insbesondere dessen oberflächennahe Schichten, aufzulockern bestimmt sind. Der Antrieb der Wellenzapfen dieser Doppelzinken erfolgt dabei, ausgehend von einem an der Antriebswelle des Motors befestigten Zahnrad, auf weitere Zahnräder, die über ein Kurbelgetriebe mit auf den Wellenzapfen der Doppelzinken befestigten Antriebsscheiben verbunden sind, und zwar über Kurbelstangen, die diese weiteren Zahnräder mit den genannten Antriebsscheiben verbinden. Das Getriebe besteht dementsprechend aus einer Vielzahl von präzise herzustellenden Einzelteilen, ist daher aufwendig in der Herstellung sowie einem schnellen Verschleiss ausgesetzt, da doch recht hohe Kräfte wirken.
- Ein weiterer Nachteil des bekannten Gerätes ist darin zu sehen, dass eine Erweiterung des Bodenlockerungsgerätes im Sinne einer flächigeren oder wahlweise intensiveren Bearbeitung des Bodens ohne grundlegende Umkonstruktion kaum oder nur schwerlich mög lich ist. Unter Umständen kann es nämlich wünschenswert sein, vier Doppelzinken nebeneinander zu verwenden, um in einem Durchgang einen breiteren Streifen zu bearbeiten, insbesondere bei an sich eher schon lockerem Boden. Eine Weiterbildung des aus der genannten FR-A bekannten Gerätes zu diesem Zweck dürfte sich in einem nochmals erhöhten, konstruktiven Aufwand niederschlagen.
- Der Erfindung liegt die Aufgabe zugrunde, ein Bodenlockerungsgerät der gattungsgemässen Art zu schaffen, das durch einfachen Aufbau seiner Mechanik mit verringertem Aufwand herstellbar ist, das eine verbesserte Verschleissfestigkeit aufweist und das ohne grundlegende, konstruktive Änderungen der Antriebsmechanik als Gerät mit einem oder zwei Bodenlockerungswerkzeugen bzw. als Gerät mit vier oder mehr Bodenlockerungswerkzeugen ausbildbar ist.
- Die Lösung dieser Aufgabe erfolgt erfindungsgemäss dadurch, dass die Mechanik für die Umwandlung der Drehbewegung in eine oszillierende Winkelbewegung einen im Tragkörper verschiebbar geführten Zahnstangenkörper aufweist, der durch den Eingriff eines mit der Antriebswelle verbundenen Kurbelzapfens in einen Schlitzraum des Zahnstangenkörpers hin- und herbewegbar ist, wobei ein am angetriebenen Wellenzapfen befestigtes Zahnrad bzw. an den in einander entgegengesetzten Richtungen angetriebenen Wellenzapfen befestigte Zahnräder jeweils mit einer Zähnegruppe des Zahnstangenkörpers in Eingriff steht bzw. stehen, und wobei im Falle mehrerer Wellenzapfen deren Zähne entgegengesetzt gerichtet sind zu denjenigen, die mit dem am anderen dieser Wellenzapfen befestigten Zahnrad in Eingriff stehen.
- Aufgrund einer solchen erfindungsgemässen Ausführung lässt sich nicht nur ein sehr einfacher, daher preisgünstig herstellbarer sowie robuster und demnach verschleissfester Aufbau erzielen; ausserdem ist es möglich, auf einfache Weise, ohne Änderung der Grundkonstruktion, vier oder noch mehr Wellenzapfen, ausgehend von einer einzigen Antriebswelle, anzutreiben. Im Tragkörper ist dabei lediglich eine entsprechende Anzahl von Wellenzapfen zu lagern und am Zahnstangenkörper ist eine entsprechende Anzahl von Zähnegruppen vorzusehen, die mit dem jeweiligen Zahnrad des zugerodneten Wellenzapfens in Eingriff stehen.
- Der motorische Antrieb ist vorzugsweise lösbar mit dem Tragkörper verbunden und lässt sich mit der an ihm befestigten Handhabe in zwei verschiedenen Winkelpositionen, insbesondere längs oder quer zu der Reihe der Wellenzapfen und den durch sie getragenen Bodenauflockerungswerkzeugen anordnen. Dadurch ist erreicht, dass beim Ziehen oder Schieben des Gerätes über den aufzulockernden Boden verschieden intensive Bodenbearbeitungen möglich sind, je nachdem, ob das Gerät quer zur Reihe der Auflockerungswerkzeuge bewegt wird, was eine relativ schwache, dafür breitflächige Bearbeitung ergibt, oder ob das Gerät in Richtung der Reihe der Auflockerungswerkzeuge bewegt wird, was eine schmale, aber intensive Bearbeitung des Bodens ermöglicht.
- Zudem erlaubt die lösbare Verbindung des Antriebsmotors am Tragkörper die Kombination des motorischen Antriebs auch mit anderen Arbeitsgeräten.
- Weitere Merkmale und vorteilhafte Weiterbildungen des erfindungsgemässen Bodenlockerungsgerätes gehen aus den abhängigen Ansprüchen hervor.
- Im folgenden wird die Erfindung anhand von in den beiliegenden Zeichnungen dargestellten Ausführungsbeispielen näher erläutert. Dabei zeigt:
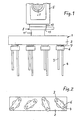
- Fig. 1 eine Seitenansicht des Bodenlockerungsgerätes mit teilweiser Darstellung seines motorischen Antriebs;
- Fig. 2 eine Ansicht des Tragkörpers mit den zugeordneten Bodenlockerungswerkzeugen von unten;
- Fig. 3 einen Querschnitt durch ein Bodenlockerungsgerät ohne seinen motorischen Antrieb und mit nur zwei Zapfwellen;
- Fig. 4 einen Querschnitt durch den Tragkörper, parallel zur Ebene des Zahnstangenkörpers, entsprechend dem Ausführungsbeispiel gemäss Fig. 3;
- Fig. 5 eine Aufsicht auf den Zahnstangenkörper des Bodenlockerungsgerätes gemäss Fig. 1 und 2 in anderem Maßstab;
- Fig. 6 eine Ansicht der Unterseite der oberen Gehäuseplatte des Tragkörpers des Bodenlockerungsgerätes nach den Fig. 1 und 2;
- Fig. 7 eine Ansicht der Oberseite der unteren Gehäuseplatte des Tragkörpers des Bodenlockerungsgerätes nach den Fig. 1 und 2;
- Fig. 8 einen Längsschnitt durch die Gehäuseplatte nach Fig. 6;
- Fig. 9 einen Längsschnitt durch die Gehäuseplatte nach Fig. 7;
- Fig. 10 einen Querschnitt durch die Gehäuseplatte nach Fig. 6;
- Fig. 11 einen Querschnitt durch das mit der oberen Gehäuseplatte verbundene Kupplungsgehäuse in anderem Maßstab als nach Fig. 6 bis 10; und
- Fig. 12 eine Aufsicht auf das Kupplungsgehäuse nach Fig. 11.
- Wie der Darstellung aus Fig. 1 zu entnehmen ist, hat das Bodenlockerungsgerät 1 einen Tragkörper 2, der auf der einen Seite eine Anzahl von nach unten abstehenden, zinkenartigen Bodenlockerungswerkzeuge 3 und 4 und auf der anderen Seite einen motorischen Antrieb 5, z.B. einen Elektromotor, trägt.
- Jeweils zwei der zinkenartigen Bodenlockerungswerkzeuge 3 und 4 sind an einem gemeinsamen Werkzeughalter 6 angebracht, der seinerseits lösbar an einem im Tragkörper 2 gelagerten Wellenzapfen 7 befestigt ist. Als Befestigungsmittel für die Verbindung zwischen dem Werkzeughalter 6 und dem Wellenzapfen 7 können (nicht dargestellte) Befestigungsschrauben dienen, die quer zur Achse des Werkzeuges bzw. des Wellenzapfens auf diese drükken oder in diese eingreifen. Die Bodenlockerungswerkzeuge 3 und 4, die im Beispielsfall ungleich lang ausgebildet sind, können fest oder auch lösbar, z.B. mittels (nicht dargestellter) Klemmschrauben, am Werkzeughalter 6 befestigt sein. Damit ergibt sich die Möglichkeit, unterschiedliche Bodenlockerungswerkzeuge am Gerät anzubringen, um unterschiedlicher Bodenbeschaffenheit gerecht werden zu können, sei es, durch Auswechslung eines Zinkenpaares mitsamt dem Werkzeugträger 6, sei es, durch Austausch einzelner der Werkzeuge 3 bzw. 4.
- Der motorische Antrieb 5 ist über eine Kupplung 9 lösbar am Tragkörper 2 befestigt. Hierfür besitzt ein mit der oberen Gehäuseplatte 10 bzw. 10ʹ fest verbundenes Kupplungsgehäuse 11 bzw. 11ʹ an seinem Öffnungsrand vier parallel zur Achse der An triebswelle nach aussen abstehende Verriegelungsfortsätze 12 bzw. 12ʹ, die in entsprechend angeordnete, nicht dargestellte Vertiefungen des am motorischen Antrieb 5 vorgesehenen Kupplungsgegengehäuses 13 eingreifen, so dass eine verdrehfeste Verbindung zwischen dem Kupplungsgehäuse 11 bzw. 11ʹ und dem Kupplungsgegengehäuse 13 gegeben ist. Für die Verbindung in axialer Richtung stehen vom Kupplungsgehäuse 11ʹ vier radiale Randstücke 14 nach aussen ab, die von entsprechenden, radial nach innen von einem Verriegelungsring 15 abstehenden Randstücken entsprechend einem Bajonettverschluss unterfasst werden. Ein seitlich vom Verriegelungsring 15 abstehender Griff 16 ermöglicht die Verdrehung des Verriegelungsringes 15 auf einer Bundführung relativ zum motorischen Antrieb 5 und dem Kupplungsgehäuse 11ʹ zur Verriegelung oder Freigabe der Kupplung.
- Die Antriebsverbindung zwischen der (nicht dargestellten) Antriebswelle des Antriebs 5 und einer Kurbelwelle 17 der im Gehäuse des Tragkörpers 2 eingeschlossenen Getriebemechanik erfolgt durch eine Klauenkupplung, deren an der Kurbelwelle 17 befestigter Eingriffsteil 19 mehrere, beispielsweise acht, auf einem Kreis angeordnete, achsparallel gerichtete Kupplungsklauen 20 aufweist. Bei der Herstellung der Kupplungsverbindung durch Zusammenschieben der Kupplungsgehäuse 11 bzw. 11ʹ und 13 gelangen diese Kupplungsklauen 20 in Eingriff mit in entsprechender Anordnung vorgesehenen Öffnungen in einem (nicht dargestellten) Gegeneingriffsteil der Kupplung, der an der Antriebswelle des Antriebs 5 befestigt ist.
- Die Kurbelwelle ist durch zwei Kugellager 22 und 23 in einer an der oberen Gehäuseplatte 10 oder dem Kupplungsgehäuse 11ʹ vorgesehenen Nabe 24 bzw. 25 gelagert. Ihr achsversetzt an der Kurbelscheibe 26 vorgesehener Kurbelzapfen 27 ragt in das Tragkörpergehäuse hinein und steht dort über ein ihn umschliessendes Kugellager 28 in Eingriff mit einem Schlitzraum 29 eines Zahnstangenkörpers 30 bzw. 30ʹ. Dieser Schlitzraum 29 erstreckt sich quer zur Längsausdehnung des Zahnstangenkörpers 30 bzw. 30ʹ, so dass die kreisende Kurbelbewegung des Kurbelzapfens 27 den Zahnstangenkörper 30 bzw. 30ʹ innerhalb des Gehäuses des Tragkörpers 2 hin- und herbewegt.
- Eine Linearführung für den Zahnstangenkörper 30 bzw. 30ʹ ist an den längsgerichteten Gehäuseseitenwänden 32 und 33 bzw. 32ʹ und 33ʹ vorgesehen. Beim Ausführungsbeispiel nach den Fig. 5 bis 10 sind in diesen längsgerichteten Gehäuseseitenwänden 32ʹ und 33ʹ Führungsrippen 34 und 35 vorgesehen, zwischen welche die längsgerichteten Aussenkanten 36 und 37 des Zahnstangenkörpers 30ʹ eingreifen, so dass dieser beidseitig sicher geführt ist.
- Der Zahnstangenkörper 30 bzw. 30ʹ besitzt zwei entgegengesetzt gerichtete, gegeneinander versetzt angeordnete Antreibsschenkel 38 und 39. An der Innenkante 40 bzw. 41 dieser Antriebsschenkel 38 bzw. 39 sind Gruppen 42 von zahnstangenförmig angeordneten Getriebezähnen 43 angeformt, die jeweils in Eingriff mit einem am zugeordneten Wellenzapfen 7 befestigten Zahnrad 44 stehen.
- Die Lagerung der Wellenzapfen 7 erfolgt in der oberen Gehäuseplatte 10 bzw. 10ʹ in Gleitlagern 45 und in der unteren Gehäuseplatte 46 bzw. 46ʹ in Gleitlagern 47, wobei sich die oberen Gleitlager 45 in einer geschlossenen Sackbohrung befinden. Die untere, durchgehende Lagerbohrung hingegen hat nach aussen bzw. unten hin eine Erweiterung 48 für die Aufnahme eines den Wellenzapfen 7 dicht umschliessenden Dichtungsringes.
- Die Montage des Bodenlockerungsgerätes lässt sich schnell und einfach durchführen. Dabei wird der Zahnstangenkörper 30 bzw. 30ʹ vom einen Ende der oberen Gehäuseplatte 10 bzw. 10ʹ aus zwischen die fest angeformten Führungsrippen 34 und 35 der längsgerichteten Seitenwände 32 und 33 bzw. 32ʹ und 33ʹ eingeschoben und anschliessend werden die Wellenzapfen 7 einschliesslich ihrer Zahnräder 44 in ihr oberes oder unteres Gleitlager 45 bzw. 47 eingesetzt. Danach ist lediglich das Gehäuse durch deckelartiges Aneinanderfügen der oberen Gehäuseplatte 10 bzw. 10ʹ an die untere Gehäuseplatte 46 bzw. 46ʹ zu schliessen, wobei die Zahnräder 44 mit dem Zahnstangenkörper 30 bzw. 30ʹ in Eingriff gelangen.
- Verschlußschrauben werden durch Löcher 50 an den Ecken der oberen Gehäuseplatte 10 bzw. 10ʹ in Gewindebohrungen 51 eingeschraubt, die sich an den schmalseitigen und an der unteren Gehäuseplatte 46 bzw. 46ʹ angeformten Gehäuseseitenwänden 52 und 53 befinden. Die Befestigung des Kupplungsgehäuses 11ʹ an der Oberseite der oberen Gehäuseplatte 10ʹ erfolgt mittels Befesti gungsschrauben, die durch Löcher 54 in der oberen Gehäuseplatte 10ʹ geführt und in Gewindelöcher 55 im Boden des Kupplungsgehäuses 11ʹ eingeschraubt sind. Ein kurzer Anschlußstutzen 56 am Kupplungsgehäuse 11ʹ fasst ausserdem formschlüssig in die zentrale Bohrung 57 der oberen Gehäuseplatte ein.
- Bei der Anwendung des erfindungsgemässen Bodenlockerungsgerätes werden die paarweise unterschiedlich langen Bodenlockerungswerkzeuge 3 und 4 in den Boden gedrückt oder sie wühlen sich, unter Einfluss des Gewichtes der Antriebseinheit 5 und des Tragkörpers 2, durch ihre kreisbogenförmige Schwenkbewegung um die geometrische Achse der Wellenzapfen 7 von selbst in den Boden. Anschliessend wird der Tragkörper 2 durch Ziehen oder Scheiben von Hand an der nach oben führenden, stangenförmigen Handhabe 60 über den Boden bewegt. Je nach Einsetzposition des Kupplungsgehäuses 13 und damit des Antriebs 5 relativ zum Tragkörper 2 bewegen sich dann die reihenförmig angeordneten Wellenzapfen mit den gabelförmigen, an ihnen befestigten Bodenlockerungswerkzeugen 3 und 4 entweder in Richtung dieser Reihenanordnung für eine intensive Bearbeitung des Bodens in einem schmalen Bereich oder aber quer dazu für eine weniger intensive Bearbeitung des Bodens in einem breiten Bereich.
- Die z.B. um einen Winkel von 45° bis zu 90° erfolgende Schwenkbewegung der Bodenlockerungswerkzeuge 3 und 4 gewährleistet eine weitgehend gleichmässige Lockerung des Bodens. Die kürzeren Bodenlockerungswerkzeuge 3 bewirken dabei zunächst eine Vorauf lockerung des Bodens, welche durch die längeren Werkzeuge 4 vertieft wird. Diese Aufteilung führt zu einem geringeren Antriebsaufwand bei vorteilhaft tiefer und verteilter Auflockerung des Bodens, abhängig auch von der erwähnten Wahl zwischen den Bewegungsrichtungen des Gerätes über dem Boden.
- Für die Führung des Tragkörpers 2 über die Oberfläche des Bodens bzw. zur Einstellung der Eingriffstiefe der Werkzeuge 3 und 4 können am Tragkörper vorzugsweise höhenverstellbare Kufen oder Räder angebracht sein.
- Aus der vorangehenden Beschreibung und den zeichnerischen Darstellungen wird verständlich, dass ein erfindungsgemässes Bodenlockerungsgerät durch Verwendung weniger, bewegter Teile eine der Bodenbearbeitung angemessene Einfachheit und Widerstandsfähigkeit seiner Mechanik bei kostengünstiger Herstellung aufweist.
Claims (7)
Priority Applications (9)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP86105501A EP0242414B1 (de) | 1986-04-21 | 1986-04-21 | Vorrichtung zur Auflockerung des Bodens |
| DE8686105501T DE3665243D1 (en) | 1986-04-21 | 1986-04-21 | Soil loosening device |
| AT86105501T ATE45846T1 (de) | 1986-04-21 | 1986-04-21 | Vorrichtung zur auflockerung des bodens. |
| AU60958/86A AU6095886A (en) | 1986-04-21 | 1986-08-07 | Soil loosening device |
| CA000515685A CA1262212A (en) | 1986-04-21 | 1986-08-11 | Soil loosening device |
| IL79726A IL79726A (en) | 1986-04-21 | 1986-08-15 | Soil loosening device |
| US06/900,570 US4726427A (en) | 1986-04-21 | 1986-08-26 | Soil loosening device |
| JP61208129A JPS62257301A (ja) | 1986-04-21 | 1986-09-05 | 土ほぐし装置 |
| KR1019860007654A KR870009625A (ko) | 1986-04-21 | 1986-09-10 | 경운기 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP86105501A EP0242414B1 (de) | 1986-04-21 | 1986-04-21 | Vorrichtung zur Auflockerung des Bodens |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0242414A1 true EP0242414A1 (de) | 1987-10-28 |
| EP0242414B1 EP0242414B1 (de) | 1989-08-30 |
Family
ID=8195075
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP86105501A Expired EP0242414B1 (de) | 1986-04-21 | 1986-04-21 | Vorrichtung zur Auflockerung des Bodens |
Country Status (9)
| Country | Link |
|---|---|
| US (1) | US4726427A (de) |
| EP (1) | EP0242414B1 (de) |
| JP (1) | JPS62257301A (de) |
| KR (1) | KR870009625A (de) |
| AT (1) | ATE45846T1 (de) |
| AU (1) | AU6095886A (de) |
| CA (1) | CA1262212A (de) |
| DE (1) | DE3665243D1 (de) |
| IL (1) | IL79726A (de) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19954026B4 (de) * | 1999-11-09 | 2004-06-03 | Scheipers, Annette | Bodenbearbeitungsgerät |
| GB2447701A (en) * | 2007-03-23 | 2008-09-24 | Stuart Booth | Turf or soil penetrating device |
| CN104602508A (zh) | 2012-05-23 | 2015-05-06 | Mtd产品公司 | 立式尖齿耕作机 |
| US8920265B1 (en) * | 2012-11-07 | 2014-12-30 | Paul W. Jones | Ballmark repair tool and methods |
| RU2567174C1 (ru) * | 2014-11-25 | 2015-11-10 | Борис Лаврович Макеев | Устройство для обработки почвы |
| RU2597436C1 (ru) * | 2015-04-29 | 2016-09-10 | Борис Лаврович Макеев | Рыхлитель почвы |
| RU2619456C1 (ru) * | 2016-06-06 | 2017-05-16 | Федеральное государственное бюджетное образовательное учреждение высшего профессионального образования "Кубанский государственный аграрный университет" | Устройство для предпосевной обработки почвы |
| CN107241924B (zh) * | 2017-07-31 | 2022-10-11 | 中国农业科学院麻类研究所 | 一种耕耙装置及多功能农用机械 |
| US11122722B2 (en) * | 2020-01-03 | 2021-09-21 | Warren D. Pascal | Soil loosening tool having rotating spikes |
| US11571612B2 (en) * | 2020-03-13 | 2023-02-07 | Ryan Harland Tarrant | Divot tool and method of manufacture thereof |
| CN113550650A (zh) * | 2021-06-30 | 2021-10-26 | 梧州职业学院 | 一种基于bim的建筑工程用防护栏 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2240676A1 (de) * | 1973-08-15 | 1975-03-14 | Black & Decker Mfg Co | |
| GB2161354A (en) * | 1984-07-05 | 1986-01-15 | Black & Decker Inc | Cultivating tool |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US1180134A (en) * | 1911-07-07 | 1916-04-18 | Garner Regin Machinery Company | Cotton cleaning and renovating plant. |
| US2625867A (en) * | 1949-03-28 | 1953-01-20 | Jr William C Hands | Portable weeder |
| BE521888A (de) * | 1953-05-01 | |||
| US2787111A (en) * | 1955-03-02 | 1957-04-02 | William E Templeton | Counterbalanced reciprocating cutting assembly |
| US3513917A (en) * | 1967-04-13 | 1970-05-26 | Harley E Stober | Hydraulically operated yard and garden implement |
| US4213504A (en) * | 1977-11-07 | 1980-07-22 | Schneider Fred A | Rotary, hand-held apparatus for performing various soil working operations |
-
1986
- 1986-04-21 AT AT86105501T patent/ATE45846T1/de not_active IP Right Cessation
- 1986-04-21 EP EP86105501A patent/EP0242414B1/de not_active Expired
- 1986-04-21 DE DE8686105501T patent/DE3665243D1/de not_active Expired
- 1986-08-07 AU AU60958/86A patent/AU6095886A/en not_active Abandoned
- 1986-08-11 CA CA000515685A patent/CA1262212A/en not_active Expired
- 1986-08-15 IL IL79726A patent/IL79726A/xx unknown
- 1986-08-26 US US06/900,570 patent/US4726427A/en not_active Expired - Fee Related
- 1986-09-05 JP JP61208129A patent/JPS62257301A/ja active Pending
- 1986-09-10 KR KR1019860007654A patent/KR870009625A/ko not_active Withdrawn
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2240676A1 (de) * | 1973-08-15 | 1975-03-14 | Black & Decker Mfg Co | |
| GB2161354A (en) * | 1984-07-05 | 1986-01-15 | Black & Decker Inc | Cultivating tool |
Also Published As
| Publication number | Publication date |
|---|---|
| IL79726A (en) | 1989-05-15 |
| CA1262212A (en) | 1989-10-10 |
| IL79726A0 (en) | 1986-11-30 |
| ATE45846T1 (de) | 1989-09-15 |
| KR870009625A (ko) | 1987-11-30 |
| AU6095886A (en) | 1987-10-22 |
| DE3665243D1 (en) | 1989-10-05 |
| JPS62257301A (ja) | 1987-11-09 |
| EP0242414B1 (de) | 1989-08-30 |
| US4726427A (en) | 1988-02-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE2264296C2 (de) | Bodenbearbeitungsmaschine | |
| DE7215019U (de) | Bodenbearbeitungsmaschine | |
| DE1782826A1 (de) | Freischneidendes maehwerk (anordnung eines schwadbildners) | |
| CH617825A5 (de) | ||
| DE7130609U (de) | Zinken fuer eine bodenbearbeitungsmaschine insbesondere eine kreiselegge | |
| EP0242414B1 (de) | Vorrichtung zur Auflockerung des Bodens | |
| DE6609069U (de) | Bodenbearbeitungsmaschine. | |
| DE2625754A1 (de) | Bodenbearbeitungsmaschine | |
| CH615323A5 (de) | ||
| DE1557752A1 (de) | Bodenbearbeitungsmaschine | |
| DE3017208A1 (de) | Bodenbearbeitungswalze | |
| DE3035961A1 (de) | Kreisel-maehmaschine | |
| DE7507237U (de) | Kreiselegge | |
| DE2145899A1 (de) | Rotationsgrubber oder entsprechendes landwirtschaftliches Gerät | |
| DE1582411B1 (de) | Maehmaschine mit Messerscheiben | |
| DE2640766C2 (de) | Bodenbearbeitungsmaschine | |
| DE7628979U1 (de) | Bodenbearbeitungsmaschine | |
| DE3038046C2 (de) | Vorrichtung zum Bodenbearbeiten, insbesondere für Garten- und Parkanlagen | |
| DE2850894C2 (de) | ||
| EP1295520A2 (de) | Kreiselegge mit verbessertem Rotorantrieb | |
| CH630225A5 (de) | Kreiselegge. | |
| DE2943041A1 (de) | Bodenbearbeitungsmaschine | |
| DE3409110A1 (de) | Bodenbearbeitungsmaschine, insbesondere kreiselegge | |
| AT392562B (de) | Vertikutiergeraet | |
| DE69012603T2 (de) | Mähvorrichtung. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH DE FR GB IT LI LU NL SE |
|
| 17P | Request for examination filed |
Effective date: 19871111 |
|
| 17Q | First examination report despatched |
Effective date: 19881013 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH DE FR GB IT LI LU NL SE |
|
| REF | Corresponds to: |
Ref document number: 45846 Country of ref document: AT Date of ref document: 19890915 Kind code of ref document: T |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| REF | Corresponds to: |
Ref document number: 3665243 Country of ref document: DE Date of ref document: 19891005 |
|
| ET | Fr: translation filed | ||
| ITF | It: translation for a ep patent filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 19900319 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: LU Payment date: 19900406 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19900430 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Effective date: 19910422 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19930408 Year of fee payment: 8 Ref country code: AT Payment date: 19930408 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19930415 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19930419 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 19930421 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 19930427 Year of fee payment: 8 |
|
| ITTA | It: last paid annual fee | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 19930430 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19940421 Ref country code: AT Effective date: 19940421 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Effective date: 19940430 Ref country code: CH Effective date: 19940430 Ref country code: BE Effective date: 19940430 |
|
| BERE | Be: lapsed |
Owner name: STEINER WALTER Effective date: 19940430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Effective date: 19941101 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee | ||
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19940421 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19941229 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Effective date: 19950103 |
|
| EUG | Se: european patent has lapsed |
Ref document number: 86105501.0 Effective date: 19911108 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20050421 |