EP0289638B1 - Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse - Google Patents
Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse Download PDFInfo
- Publication number
- EP0289638B1 EP0289638B1 EP87106634A EP87106634A EP0289638B1 EP 0289638 B1 EP0289638 B1 EP 0289638B1 EP 87106634 A EP87106634 A EP 87106634A EP 87106634 A EP87106634 A EP 87106634A EP 0289638 B1 EP0289638 B1 EP 0289638B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- press
- pressing
- axis
- hydraulic
- mechanical
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 239000000463 material Substances 0.000 title claims abstract description 13
- 239000000843 powder Substances 0.000 title claims abstract description 4
- 238000000034 method Methods 0.000 title claims description 13
- 238000003825 pressing Methods 0.000 claims abstract description 77
- 230000001105 regulatory effect Effects 0.000 claims abstract description 11
- 238000004519 manufacturing process Methods 0.000 claims abstract description 9
- 230000001419 dependent effect Effects 0.000 claims abstract description 4
- 238000006073 displacement reaction Methods 0.000 description 12
- 230000007246 mechanism Effects 0.000 description 6
- 230000008569 process Effects 0.000 description 6
- 230000008878 coupling Effects 0.000 description 5
- 238000010168 coupling process Methods 0.000 description 5
- 238000005859 coupling reaction Methods 0.000 description 5
- 238000005516 engineering process Methods 0.000 description 5
- 239000012530 fluid Substances 0.000 description 5
- 238000009434 installation Methods 0.000 description 5
- 238000010586 diagram Methods 0.000 description 4
- 238000009826 distribution Methods 0.000 description 3
- 230000008901 benefit Effects 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 238000005056 compaction Methods 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 210000000629 knee joint Anatomy 0.000 description 1
- 239000007788 liquid Substances 0.000 description 1
- 229920003023 plastic Polymers 0.000 description 1
- 239000004033 plastic Substances 0.000 description 1
- 239000013643 reference control Substances 0.000 description 1
- 230000000754 repressing effect Effects 0.000 description 1
- 230000033764 rhythmic process Effects 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B11/00—Presses specially adapted for forming shaped articles from material in particulate or plastic state, e.g. briquetting presses, tabletting presses
- B30B11/02—Presses specially adapted for forming shaped articles from material in particulate or plastic state, e.g. briquetting presses, tabletting presses using a ram exerting pressure on the material in a moulding space
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B1/00—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen
- B30B1/02—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen by lever mechanism
- B30B1/06—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen by lever mechanism operated by cams, eccentrics, or cranks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B1/00—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen
- B30B1/32—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen by plungers under fluid pressure
Definitions
- the invention relates to a press which can be used, in particular, for producing dimensionally stable compacts from powdery materials, but which is also suitable for other uses, for example in the fields of plastics pressing technology, deep-drawing technology and stamping technology.
- the starting point of the invention is a mechanical press with a press frame, in which a press frame and a press table are provided, which are coupled to one another by a mechanical drive, primarily a toggle lever drive, and form a main press ram, which during press operation functions as a so-called main and leading axis is effective.
- a mechanical drive primarily a toggle lever drive
- Hydraulic automatic presses are already known for producing dimensionally stable compacts from powdery materials, which can also be used in the production of complex molded parts, in particular those with one or more graded shapes (see e.g. DE-A 31 42 126).
- the actual pressing tool works with its own pressing axis, to which a special hydraulic drive is assigned within the press, in such a way that each of these hydraulic drives drives another relative to the pressing tool between its filling position and its pressing position Run to work or must be controlled.
- the invention has for its object to provide a press of the type described at the outset, which not only ensures perfectly reproducible operation of all cooperating press axes, but can also be operated at relatively high stroke rates.
- a further goal is a high level of dimensional stability of the entire press system with permanently high functional reliability.
- the object is achieved according to the characterizing part of claim 1 in that in front of the main press ram between the press frame and the press table of the mechanical press part, a hydraulic press part with an additional press axis or several additional press axes can be used, that the hydraulic press part is a self-contained installation -Adapters for the mechanical press part, and that the working movement of the main and leading axis of the mechanical press part consisting of the press frame and press table can be controlled and regulated.
- the press axis or press axes of the hydraulic press part can have determinable press paths different from the press axis of the mechanical press part, it is also achieved that the long stroke paths of the press system according to the invention can be derived from the mechanical press part with high stroke rates, while only the much smaller stroke distances have to be covered by the hydraulic press part and can therefore also be adapted to high stroke rates.
- the mechanical press part not only determines the implementation of the long stroke distances at high stroke rates, but also performs the control and control function for all hydraulically effected working movements in a particularly advantageous manner. An optimal level of reproducibility and operational safety is therefore achieved and at the same time the possibility of flexible movements is maintained by the hydraulic press part.
- each press axis of the hydraulic press part is coupled or can be coupled to the main press axis via an electrical or electronic displacement encoder.
- the press axes of the hydraulic press part with the interposition of a CNC path control via electronic travel ratio value specification units, can be freely programmably coupled to the travel sensors assigned to the mechanical press part, in such a way that the translation or movement ratio of the hydraulic press part can be varied relative to the mechanical press part within predetermined limits, preferably continuously, while the presses are moving frame of the mechanical press part, which acts as the main and leading axis, moves in a fixed 360 ° path-time curve.
- the invention provides that the hydraulic cylinders of the various press axes of the hydraulic press part can each be pressurized with their own control loops and high-pressure pumps with pressure medium, and each control loop also includes an associated travel ratio value input in addition to the displacement encoder.
- each press axis of the hydraulic press part is operated independently of all other press axes of the same and can thus be influenced in direct dependence on the mechanical press part. This ensures trouble-free and effective control technology for the individual press axes of the hydraulic press part.
- control pressure and back pressure for the hydraulic cylinder of the M press axes of the hydraulic press part can be selectively adjusted, the control pressure being adjustable up to 70 bar and the back pressure up to 350 bar.
- the hydraulic cylinders for the Z-axis and the Y-axis can be controlled up to 350 bar via servo hydraulics.
- the hydraulic cylinder of the M-axis is also optionally and additionally controllable up to 350 bar via servo-hydraulics.
- the modular structure of a press according to the invention can also be favorably influenced in that the hydraulic press part - according to claim 8 - can be coupled to the press frame and the press table of the mechanical press part mechanically by means of clamping wedges, but easily detachable, so that an existing mechanical press can be passed through at any time Installation of the hydraulic press part can be tailored to different needs.
- the hydraulic press part with at least three press axes forms the self-contained built-in adapter for the mechanical press part.
- a compact and at the same time highly dimensionally stable structure for the hydraulic press part can be achieved according to the features of claim 10 in that the travels of the hydraulic cylinders for the individual press axes of the hydraulic press part correspond to only a fraction of the stroke of the press axis of the mechanical press part. In most cases, the hydraulic cylinders of the hydraulic press part come with travel distances of up to 20 mm, while the stroke distance for the press axes of the mechanical press part can be up to 120 mm.
- the press axes of the hydraulic press part can usually be moved in the same direction as the direction of movement of the press axes of the mechanical press part, they can optionally also be moved in opposite directions if this should be expedient for the pressing process.
- the mechanical press part e.g. assigned to the press table, according to claim 12, is a press ram or press ram (E-press axis) which can also be actuated by a mechanical drive, preferably a cam or cam drive.
- the electrical or electronic displacement encoder for the control and regulation of the hydraulic press part is arranged or installed between the press frame and the press table of the mechanical press part, while there are further electrical or electronic displacement transducers selective layer detection are located on the different press axes of the hydraulic press part.
- the path encoders can be queried, compared with each other and, if necessary, readjusted proportionally, depending on the mechanical acting as the main and master axis Press part.
- the individual press axes of the hydraulic press part can be optionally locked against one another or released relative to one another, because this makes it easy to adjust the hydraulic press part to the shape of the compact to be manufactured is made possible.
- the position measuring sensors of the same are directly assigned to the piston and the cylinder housing of the associated hydraulic cylinders and, according to claim 16, to the position measuring device of the mechanical press part via the CNC path control or the associated microprocessor correspond.
- an essential feature of the invention according to claim 17 is that the Y-press axis can be switched on or acted upon for the opposite direction of movement or counter-press movement after reaching the press position or the bottom dead center of the X-press axis.
- a method according to the invention for operating a press for producing dimensionally stable compacts from powdery materials is distinguished according to claim 18 essentially by the fact that the mechanical pressing movement is superimposed on at least one hydraulic pressing movement and the hydraulic pressing movement is controlled and / or regulated in direct and exclusive dependence on the mechanical pressing movement.
- Working accuracy and working speed in this mode of operation of a press depend exclusively on the mechanical press part and can be reproduced exactly at any time.
- the speed of the hydraulic press movements is determined and / or influenced proportionally in a path-dependent manner by the speed of the mechanical press movements and as a result an optimal compaction of the powdery material within the press mold to the compact can be achieved.
- a press according to the invention and the method for operating the same can be used in a particularly advantageous manner when it comes to the production of compacts from powdery materials by the so-called double-die method, as is described on pages 854 to 856 in the "Handbook of Forming Technology” , published in 1981 by Karl Hanser Verlag, Kunststoff.
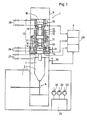
- FIG. 1 of the drawing shows a hydromechanical press system I which has a toggle press 2 as a mechanical press part.
- This toggle press 2 has a press frame 3 which carries a press table 4 and in which a press frame 5 is guided so that it can be raised and lowered relative to the press table 4.
- the press frame 5 is moved in the press frame 3 via a toggle lever system 6 which engages on the one hand via a joint 7 on the press frame 3 and on the other hand via a joint 8 on the press frame 5.
- a push rod 10 is in drive connection with the knee joint 9 of the toggle lever system 6, which can be formed, for example, by the crank pin of a crank mechanism 11, which is accommodated in the press frame 3, but is not shown in FIG. I for the sake of simplicity.
- the push rod 10 is moved by the drive in a fixed 360 ° path-time curve in such a way that the toggle lever system 6 continuously performs alternating movements between its extended position and a predetermined kink position and thus the press frame 5 relative to the press table 4 has a precisely defined one , relatively large stroke.
- a hydraulic press part 12 is adapted, in which the actual pressing tool 13 is in turn integrated.
- the main press ram of the hydromechanical press system I is formed by the cooperation of press table 4 and press frame 5 of the mechanical press part, i.e. the toggle press 2, and is the so-called main and leading axis - the so-called X axis - for the entire hydromechanical press system I. effective.
- the hydraulic press part 12 of the hydromechanical press system I also forms at least one further, but preferably several more press axes within the hydromechanical press system I.
- the hydraulic press part 12 is designed, for example, so that it has three additional press axes, namely the so-called M-press axis, the so-called Z-press axis and the so-called Y-press axis.
- the M press axis acts on the die 15 of the pressing tool 13 via hydraulic cylinders 14, while the Z press axis acts on a piston rod 17 in the tool 13 via a hydraulic cylinder 16 and the Y press axis via a hydraulic cylinder 18 on an upper piston rod 19 in the press tool 13 acts.
- the upper main press ram 20 and the lower main press ram 21 are actuated via the main press ram of the toggle press 2, which is formed by the press table 4 and the press frame 5 and is effective as a so-called X press axis; they therefore carry out the main pressing movement within the hydromechanical press system I.
- High-pressure pumps 22, 23, 24, which operate separately from one another and are connected to a common liquid reservoir 25, are provided for pressurizing the hydraulic cylinders 14, 16 and 18 of the hydraulic press part 12.
- the forward and return flow of the hydraulic fluid to and from the hydraulic cylinders 14, 16 and 18 is controlled and regulated by means of servo valve systems 26, 27 and 28, which in turn can be influenced by associated electronic travel ratio value input units 29 are.
- the electronic travel ratio value input units 29 are freely programmed via a CNC path control as a reference control scale for the X press axis.
- the input of these displacement ratio value input units 29 lies in comparison with the electronic displacement encoder 30, which is assigned to the mechanical press part forming the main and leading axis for the hydromechanical press system I, i.e. the toggle press 2, namely between its press table 4 and its press frame 5 is installed.
- the so-called X can be determined for each individual press axis of the hydraulic press part 12, that is to say for the M press axis, the Z press axis and the Y press axis - Press axis, specify.
- the valve systems 26 to 28 for the hydraulic cylinders 14, 16 and 18 of the M press axis the Z press axis and the Y press axis are influenced in such a way that they correspond to the respectively set one Path ratio corresponding, proportional control and / or regulation of the pressure fluid supply to the various hydraulic cylinders 14, 16 and 18 cause.
- each individual hydraulic cylinder 14, 16 and 18 is additionally assigned its own electronic position transducer 31, 32, 33, which is used for selective position sensing of these hydraulic cylinders 14, 16 and 18 and these are continuously sent to the travel ratio value input units 29 reports back.
- the individual valve systems 26, 27 and 28 are then influenced by the displacement ratio value input units 29 to ensure exact compliance with the specified displacement ratios in the hydraulic press part 12.
- each of the electronic position transducers 30, 31, 32 and 33 as well as the travel ratio value input units formed by a microprocessor and the CNC path control, because each individual press axis, i.e. the M press axis, the Z press axis and the Y press axis, works together with its own closed control loop, to which the controlled variable is specified by the displacement encoder on the main press ram of the mechanical press part, i.e. the X press axis of the toggle press 2.
- valve systems 26, 27 and 28 for pressurizing the hydraulic cylinders 14, 16 and 18 with hydraulic fluid are designed or constructed so that they can be servo-controlled for the M-press axis, the Z-press axis and the Y-press axis of the hydraulic press part 12 can be set selectively, the control pressure should preferably be adjustable up to 350 bar.
- the M-press axis can be selectively pressure-adjusted via a special valve unit in the flow with 70 bar control pressure and 350 bar back pressure.
- the hydraulic cylinder 14 for the M-press axis, the hydraulic cylinder 16 for the Z-press axis and the hydraulic cylinder 18 for the Y-press axis can independently with the help of the associated valve system 26, 27, 28 with up to 50% of the nominal press force of the mechanical Press part, that is, the toggle press 2, are applied, with the result that optimal work results are obtained in the production of compacts from powdery materials.
- the travel paths of the hydraulic cylinders 14, 16 and 18 for the M press axis, the Z press axis and the Y press axis of the hydraulic press part 12 are only a fraction of the stroke path for the X press axis of the mechanical press part, namely the toggle press 2 correspond.
- the stroke of the main press ram forming the X press axis between its top dead center and its bottom dead center should be at least 120 mm, while travel paths of about 20 mm have proven to be sufficient for the hydraulic cylinders 14, 16 and 18.
- hydraulic cylinders 14, 16 and 18 assigned to the M press axis, the Z press axis and the Y press axis of the hydraulic press part 12 optionally in the same or opposite direction to the direction of movement of the X press axis on the toggle press 2 can be pressurized with hydraulic fluid.
- the hydraulic cylinders 14, 16 and 18 are each designed in a double-acting design.
- the individual press axes of the hydraulic press part 12 that is to say the M press axis, the Z press axis and the Y press axis, can optionally be locked against one another or released relative to one another, so that the hydromechanical press system I its operation can be easily adapted to a wide variety of manufacturing conditions.
- the hydromechanical press system I For the operation of the hydromechanical press system I, it is essential that its mechanical press movement can be superimposed on at least one hydraulic press movement and that each hydraulic press movement is controlled and / or regulated in direct and exclusive dependence on the mechanical press movement.
- the speed of the hydraulic pressing movements is determined and / or influenced proportional to the path by the speed of the mechanical pressing movement, and consequently the compression of the powdery materials in the manufacture of dimensionally stable compacts is achieved in an optimal manner and the formation of relaxation cracks is effectively counteracted.
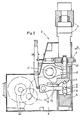
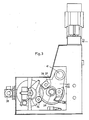
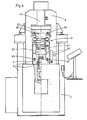
- FIG. 2 and 3 of the drawing is a detailed representation of the basic structure of the mechanical press part, that is, the toggle press 2 in To see vertical section or in side view, while the overall structure of the hydromechanical press system is shown in FIG. 4 in front view and partly in section. Finally, only the hydraulic present part 12, which is adapted into the toggle press 2 in FIG. 4, can be seen in FIG. 5 in enlarged detail and in vertical section.
- the Fig. 2 of the drawing can be seen that the press frame 5 in the press frame 3 is raised and lowered relative to the press table 4 and the press frame 5 receives its drive movement from the toggle lever system 6, that of the connecting rod 10 designed as a connecting rod 10 via the crank mechanism II is moved.
- the crank mechanism II is in constant drive connection with a flywheel drive with countershaft 34, which in turn is driven by an electric motor 35, which can be seen, for example, in FIG. 3.
- a cam 37 is wedged onto the bearing journal 36 of the crankshaft of the crank mechanism II, this cam 37 being easily exchangeable and can therefore be replaced if necessary.
- the various cam disks 37 can have different curve shapes and can optionally also be provided with double curves.
- a rocker 40 can cooperate either via a roller 38 or a roller 39, but in certain cases also simultaneously via both rollers 38 and 39, which is wedged onto a shaft 41 which is limitedly rotatable in the press frame 3.
- the shaft 41 carries a lever 42 which acts on a counterpressure or pull ram 43 which is guided in the press table 4 so that it can be raised and lowered.
- the counterpressure or pulling plunger 43 forms a further pressing axis, the so-called G-pressing axis, within the hydromechanical press system I, this G-pressing axis being moved in a rhythm predetermined by the respective cam plate 37 in direct mechanical dependence on the toggle lever press 2. 4, partially in section, the overall structure of the hydromechanical press system I with the toggle press 2 and the hydraulic press part 12 can be seen.
- the press frame 5 is raised and lowered and the press table 4 is supported in a stationary manner.
- the hydraulic press part 12 which is designed as a self-contained installation adapter, rests on the press table 4 and is coupled to it mechanically in a form-fitting manner, but easily detachably, via clamping wedges 45.
- the hydraulic press part 12 is also mechanically positively connected to the upper cross yoke 44 of the press frame 5 by means of corresponding clamping wedges 46 in an easily releasable coupling connection. The rapid installation and removal of the hydraulic press part 12 into and out of the toggle press 2 is therefore possible without problems in the front area thereof.
- the hydraulic press part 12 has a die holder 47, in which the die 15 of the pressing tool 13, which is only shown in FIG. I, can be received.
- the die holder 47 is operatively connected via guide columns 48 to an upper die guide 49, which in turn is assigned to a punch support 50.
- Another punch support 52 rests on side supports 51, which are anchored on the press table 4 via the clamping wedges 45.
- Up to four hydraulic cylinders 14 cooperate with the die holder 47, the cylinder housings 53 of which have their abutment on the side supports 51.
- a plunger extension 54 is vertically displaceable, which is in coupling connection with the counterpressure or pulling plunger 43 of the G-axis of the toggle press 2.
- An auxiliary hydraulic cylinder 16a is accommodated within the plunger extension 54 and actuates the auxiliary axis of the hydraulic press part 12 formed therefrom with its piston rod 17a. It is mainly used for core stamp movements (auxiliary movements).
- a second auxiliary hydraulic cylinder 18 is provided in the punch support 50, which acts on the piston rod 19a and can be used as a second auxiliary axis for core punch movements and punch loading movements.
- the hydraulic press part 12 achieves a high level of working accuracy with optimal operation, it is important that the position transducers indicated in FIGS. I and 4 for the X axis, 31 for the M axis, 32 for the Z axis and 33 for the Y axis directly, ie are connected directly to the press table 4 and to the press frame 5 or to the cylinder housing and the piston rod.
- hydraulic cylinders 14, 16 and 18 are designed for the production of relatively short strokes, for example of 20 mm each, which correspond to only a fraction of the stroke of the toggle press 2, which between the top dead center and bottom dead center should be at least about 120 mm.
- FIG. 6 of the drawing shows a working diagram of the hydraulic press system I, as was explained in detail above with reference to FIGS. I to 5.
- the angular range from 0 ° to 360 ° of a full rotation of the crank mechanism 11 serving to actuate the toggle lever system 6 is plotted in the diagram according to FIG. 6.
- the stroke between the upper one Dead center OT and the bottom dead center UT are displayed, which is run by the main press ram forming the X axis of the hydromechanical press system I and consisting of the press table 4 and the press frame 5 with a full rotation of the crank mechanism 11.
- the sine curve indicated by a solid line is the movement curve of the main press ram or the X axis of the toggle press 2.
- the horizontal dash-dotted line indicates that the M axis or die 15 in the pressing process shown their rest position remains.
- the dotted line which runs along the sine curve shown in full line, indicates the movement sequence of the Y press axis during the pressing process, while the dashed line indicates the movement path of the G press axis and the dash-dotted line the movement path of the Z. - Press axis reproduces.
- Position I within the diagram represents the filling or feeding position of the pressing tool 13, in which the latter is fed with the powdery materials.
- Position 2 specifies the tool position in which the distribution of the filled materials is initiated.
- Position 3 corresponds to the distribution position of tool 13, while position 4 indicates the pressing position and position 5 represents its ejection position.
- the X press axis of the toggle press 2 forms the main and leading axis for the hydromechanical press system I, i.e. the working movements of all press axes of the hydraulic press part, that is to say the M press axis, the Z press axis and the Y press axis thereof, are determined by the X press axis, but they are varied according to the different requirements by means of the assigned travel ratio value input units 29 can.
- the working movements of the hydraulic press part 12 are then controlled and regulated by means of the valve systems 26, 27 and 28 in accordance with the specifications of the travel ratio value input units 29.
- the working movements G-press axis are derived from the drive system of the toggle press 2, the cams 37 being designed as alternating curves which are given different outline shapes for the pull-off, ejection and counter-pressing techniques.
- the path-time ratio for the movement of the main press ram of the toggle press 2 cannot be changed, however, and therefore advantageously forms the basis for the main or leading axis of the hydromechanical press system I.
- the hydraulic press part 12 is preinstalled with respect to all of its hydraulic, electrical and electronic components so that it can be easily coupled and uncoupled by means of associated quick-action couplings for the energy supply and can be integrated into the control system of the toggle press 2.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Press Drives And Press Lines (AREA)
Description
- Die Erfindung betrifft eine Presse, die insbesondere zum Herstellen maßhaltiger Preßlinge aus pulverförmigen Werkstoffen eingesetzt werden kann, welche sich aber auch für andere Einsatzzwecke, bspw. auf den Gebieten der KunststoffPreßtechnik, der Tiefziehtechnik und der Stanztechnik, eignet.
- Ausgangsbasis der Erfindung ist dabei eine mechanische Presse mit einem Pressengestell, in dem ein Pressenrahmen und ein Pressentisch vorgesehen sind, die durch einen mechanischen Antrieb, vornehmlich einen Kniehebelantrieb, bewegungsschlüssig miteinander gekoppelt sind und einen Haupt-Pressenstößel bilden, der beim Pressenbetrieb als sogenannte Haupt- und Leitachse wirksam ist.
- Zum Herstellen maßhaltiger Preßlinge aus pulverförmigen Werkstoffen sind bereits hydraulische Preßautomaten bekannt, die sich auch bei der Fertigung komplexer Formteile, insbesondere solcher mit ein- oder mehrfach abgestufter Gestalt, einsetzen lassen (s. z.B. DE-A 31 42 126). Für jede am Preßteil auszubildende Stufe arbeitet dabei das eigentliche Preßwerkzeug mit einer eigenen Preßachse, der innerhalb der Presse jeweils ein besonderer Hydraulikantrieb zugeordnet ist, und zwar in der Weise, daß von jedem dieser Hydraulik antriebe relativ zum Preßwerkzeug zwischen dessen Füllstellung und dessen Preßstellung ein anderer Arbeitsweg durchlaufen bzw. ausgesteuert werden muß.
- Zwischen den einzelnen Hydraulikantrieben dieser bekannten hydraulischen Preßautomaten ergibt sich zwangsläufig ein relativ komplizierter, wesentlich durch die Gestalt der herzustellenden Preßlinge mitbestimmter Bewegungsablauf, der überhaupt nur durch aufwendige elektronische Steuersysteme bewirkt und überwacht werden kann.
- Trotzdem ist bei den bekannten hydraulischen Preßautomaten aber nicht gewährleistet, daß die während jedes einzelnen Preßvorgangs erforderlichen Bewegungen der verschiedenen Hydraulikantriebe auch wirklich in exakter Koordination ausgeführt werden. Es ist nämlich nicht sichergestellt, daß die Zufuhr der Hydraulikflüssigkeit zu den einzelnen Hydraulikantrieben mengen- und geschwindigkeitsmäßig stets exakt gleichbleibend eingehalten wird,-da es häufig zu Drucküberlagerungen kommt. Hieraus resultieren dann nicht vorbestimmbare überlagerte Bewegungen der Hydraulikantriebe, die sich auch durch die elektronische Steuerung nicht ausregeln lassen und daher das Arbeitsresultat an den Preßlingen beeinträchtigen können.
- Nachteilig bei den bekannten hydraulischen Preßautomaten ist auch, daß sämtliche Hydraulikantriebe relativ große Hubwege durchlaufen müssen und dadurch nur geringe Hubzahlen ermöglichen, welche die Produktivität beeinträchtigen.
- Der Erfindung liegt die Aufgabe zugrunde, eine Presse der anfangs beschriebenen Gattung anzugeben, die nicht nur einen stets einwandfrei reproduzierbaren Betreib sämtliher zusammenarbeitender Preßachsen gewährleistet, sondern zugleich auch mit relativ hohen Hubzahlen betrieben werden kann. Angestrebt ist darüber hinaus eine hohe Formsteifigkeit des gesamten Pressensystems bei dauerhaft hoher Funktionssicherheit.
- Trotzdem sollen jedoch flexible Bewegungs- bzw. Antriebsmöglichkeiten für die einzelnen Preßachsen erreichbar sein, und eine druckunabhängige Weg-Steuerung derselben soll ermöglicht werden.
- Gelöst wird die gestellte Aufgabe nach dem Kennzeichnungsteil des Anspruchs 1 dadurch, daß vor dem Haupt-Pressenstößel zwischen Presserahmen und Pressetisch des mechanischen Presseteils ein hydraulischer Presseteil mit einer zusätzlichen Pressachse oder mehreren zusätzlichen Pressachsen, einsetzbar ist, daß der hydraulische Pressenteil einen in sich geschlossenen Einbau-Adapter für den mechanischen Presseteil bildet, und daß dabei die Arbeitsbewegug der aus Pressenrahmen und Pressentisch bestehenden Haupt- und Leitachse des mechanischen Pressenteils steuer- und regelbar ist.
- Der Vorteil eines solchen Pressensystems liegt darin, daß es unter Benutzung einer bereits vorhandenen mechanischen Presse, insbesondere einer Kniehebelpresse, lediglich durch Integration eines zusätzlichen hydraulischen Presseteils verwirklicht werden kann.
- Da gemäß Vorschlag des Anspruchs 2 die Preßachse bzw. Preßachsen des hydraulischen Pressenteils von der Preßachse des mechanischen Pressenteils bestimmbar abweichende Preßwege aufweisen können, ist darüber hinaus auch erreicht, daß die großen Hubwege des erfindungsgemäßen Pressensystems mit hohen Hubzahlen vom mechanischen Pressenteil abgeleitet werden können, während nur die wesentlich kleineren Hubwege vom hydraulischen Pressenteil durchlaufen werden müssen und sich daher ebenfalls auf hohe Hubzahlen abstimmen lassen.
- Bei dem erfindungsgemäßen, hydromechanischen Pressensystem bestimmt aber der mechanische Pressenteil nicht nur die Durchführung der großen Hubwege bei hohen Hubzahlen, sondern er übt in besonders vorteilhafter Weise auch die Leit- und Steuerfunktion für alle hydraulisch bewirkten Arbeitsbewegungen aus. Es wird daher ein optimales Maß an Reproduzierbarkeit und Betriebssicherheit erreicht und zugleich die Möglichkeit flexibler Bewegungen durch den hydraulischen Pressenteil beibehalten.
- Nach einem weiterbildenden Erfindungsmerkmal schlägt Anspruch 3 vor, daß jede Preßachse des hydraulischen Pressenteils über einen elektrischen bzw. elektronischen Wegmeßgeber mit der Haupt- preßachse gekoppelt bzw. koppelbar ist. Darüber hinaus können nach Anspruch 4 die Preßachsen des hydraulischen Pressenteils unter Zwischenschaltung einer CNC-Bahnsteuerung über elektronische Wegverhäitnis-Wertangabe-Einheiten frei programmierbar mit den dem mechanischen Pressenteil zugeordneten Wegmeßgebern gekoppelt sein, in der Weise, daß das Übersetzungs- bzw. Bewegungsverhältnis des hydraulischen Pressenteils relativ zum mechanischen Pressenteil innerhalb vorgegebener Grenzen, vorzugsweise stufenlos, variiert werden kann, während sich der Pressenrahmen des als Haupt- und Leitachse wirksamen mechanischen Pressenteils in einer festliegenden 360°-Weg-Zeit-Kurve bewegt.
- Nach Anspruch 5 sieht die Erfindung vor, daß die Hydraulikzylinder der verschiedenen Preßachsen des hydraulischen Pressenteils jeweils über eigene Regelkreise und' Hochdruckpumpen mit Druckmittel beaufschlagbar sind und dabei jeder Regelkreis außer dem Wegmeßgeber noch eine zugehörige Wegverhältnis-Werteingabe umfaßt.
- Diese Maßnahmen tragen dazu bei, daß jede Preßachse des hydraulischen Pressenteils unabhängig von allen anderen Preßachsen desselben betrieben wird und damit in unmittelbarer Abhängigkeit vom mechanischen Pressenteil beeinflußbar ist. Es wird damit eine störfreie und wirkungsmäßig optimale Regeltechnik für die einzelnen Preßachsen des hydraulischen Pressenteils gewährleistet.
- Im praktischen Betrieb des erfindungsgemäßen Pressensystems bewährt es sich, wenn gemäß Anspruch 6 Steuerdruck und Rückstaudruck für den Hydraulikzylinder der M-Preßachsen des hydraulischen Pressenteils selektiv einstellbar ist, wobei der Steuerdruck bis zu 70 bar und der Rückstaudruck bis zu 350 bar regelbar ist. Die Hydraulikzylinder für die Z-Achse und die Y-Achse können über Servorhydraulik bis zu 350 bar geregelt werden. Vorzugsweise ist aber auch der Hydraulikzylinder der M-Achse wahlweise und zusätzlich noch über Servohydraulik bis zu 350 bar regelbar vorgesehen.
- Bewährt hat sich ferner, wenn bei einer Presse nach der Erfindung gemäß Anspruch 7 jede einzelne Preßachse des hydraulischen Pressenteils mit bis zu 50% der Pressen-Nennkraft des mechanischen Pressenteils beaufschlagbar ist. In den verschiedenen Preßebenen wird auf diese Art und Weise eine optimale Material- und Preßdruckverteilung erzielt, die das Entstehen qualitativ einwandfreier Preßlinge gewährleistet.
- Der modulare Aufbau einer erfindungsgemäßen Presse läßt sich auch dadurch günstig beeinflussen, daß der hydraulische Pressenteil - nach Anspruch 8 - über Spannkeile mechanischformschlüssig, aber leicht lösbar mit dem Pressenrahmen und dem Pressentisch des mechanischen Pressenteils kuppelbar ist, so daß eine vorhandene mechanische Presse jederzeit problemlos durch Einbau des hydraulischen Pressenteils auf unterschiedliche Bedürfnisse abgestimmt werden kann. Im Rahmen dieser Möglichkeit erweist es sich dabei auch noch als wichtig, daß - nach Anspruch 9 - der hydraulische Pressenteil mit mindstens drei Preßachsen den in sich geschlossenen Einbau-Adapater für den mechanischen Pressenteil bildet.
- Ein kompakter und zugleich in hohem Maße formsteifer Aufbau für den hydraulischen Pressenteil läßt sich nach den Merkmalen des Anspruchs 10 dadurch erreichen, daß die Verfahrwege der Hydraulikzylinder für die einzelnen Preßachsen des hydraulischen Pressenteils lediglich einem Bruchteil des Hubweges der Preßachse des mechanischen Pressenteils entsprechen. In den meisten Fällen kommt man dabei für die Hydraulikzylinder des hydraulischen Pressenteils mit Ver fahrwegen von bis zu 20 mm aus, während zugleich der Hubweg für die Preßachsen des mechanischen Pressenteils bis zu 120 mm betragen kann.
- Während gemäß Anspruch II üblicherweise die Preßachsen des hydraulischen Pressenteils gleichläufig zur Bewegungsrichtung der Preßachsen des mechanischen Pressenteils verfahrbar sind, können sie wahlweise auch gegenläufig hierzu verfahren werden, wenn dies für den Preßvorgang zweckmäßig sein sollte.
- In vielen Fällen erweist es sich als zweckmäßig oder sogar als notwendig, daß dem mechanischen Pressenteil, z.B. dem Pressentisch, gemäß Anspruch 12 ein Pressen-Gegenstößel bzw. Pressenabziehstößel (E-Preßachse) zugeordnet ist, der ebenfalls durch einen mechanischen Antrieb, vorzugsweise einen Kurven- oder Nockentrieb, betätigbar ist.
- Im Rahmen der Erfindung wird nach Anspruch 13 weiterhin vorgeschlagen, daß der elektrische bzw. elektronische Wegmeßgeber für die Steuerung und Regelung des hydraulischen Pressenteils zwischen dem Pressenrahmen und dem Pressentisch des mechanischen Pressenteils angeordnet bzw. eingebaut ist, während sich weitere elektrische bzw. elektronische Wegmeßgeber zur selektiven Lagenabfragung an den verschiedenen Preßachsen des hydraulischen Pressenteils befinden. Unter Vermittlung der CNC-Bahnsteuerung bzw. deren Wegverhältnis-Werteingabe können über die Wegmeßgeber die von den einzelnen Preßachsen während jedes Preßvorgangs durchlaufenen Wegstrecken abgefragt, miteinander verglichen und nötigen falls proportional nachgeregelt werden, und zwar in unmittelbarer Abhängigkeit von dem als Haupt und Leitachse wirksamen mechanischen Pressenteil.
- Für viele Einsatzzwecke einer erfindungsgemäßen Presse kann es sich ferner als wichtig erweisen, daß nach Anspruch 14 die einzelnen Preßachsen des hydraulischen Pressenteils wahlweise gegeneinander verriegelbar bzw. relativ zueinander freigebbar ausgelegt sind, weil hierdurch auf einfache Art und Weise die Abstimmung des hydraulischen Pressenteils auf die Gestlt des jeweils zu fertigenden Preßlings ermöglicht wird.
- Für eine optimale Arbeitsweise des hydraulischen Pressenteils erweist es sich als wichtig, daß gemäß Anspruch 15 die der Lagenabfragung dienlichen Wegmeßgeber desselben unmittelbar dem Kolben und dem Zylindergehäuse der zugehörigen Hydraulikzylinder zugeordnet sind und dabei nach Anspruch 16 mit dem Wegmeßgeber des mechanischen Pressenteils über die CNC-Bahnsteuerung bzw. den zugehörigen Mikroprozessor korrespondieren.
- Für das Herstellen von Preßlingen mit Hinterschnitten besteht ein wesentliches Erfindungsmerkmal nach Anspruch 17 noch darin, daß die Y-Preßachse nach Erreichen der Preßstellung bzw. des unteren Totpunktes der X-Preßachse für gegenläufige Bewegungsrichtung bzw. Gegenpreßbewegung hierzu eingeschaltet bzw. beaufschlagt werden kann.
- Ein erfindungsgemäßes Verfahren für den Betrieb einer Presse zum Herstellen maßhaltiger Preßlinge aus pulverförmigen Werkstoffen zeichnet sich nach Anspruch 18 wesentlich da durch aus, daß der mechanischen Preßbewegung zumindest eine hydraulische Preßbewegung überlagert und dabei die hydraulische Preßbewegung in unmittelbarer und ausschließlicher Abhängigkeit von der mechanischen Preßbewegung gesteuert und/oder geregelt wird. Arbeitsgenauigkeit und Arbeitsgeschwindigkeit sind daher bei dieser Betriebsweise einer Presse ausschließlich vom mechanischen Pressenteil abhängig und dabei jederzeit exakt reproduzierbar.
- Nach Anspruch 19 ist dabei weiterhin ins Auge gefaßt, daß die Geschwindigkeit der hydraulischen Preßbewegungen durch die Geschwindigkeit der mechanischen Preßbewegungen wegabhängig proportional bestimmt und/oder beeinflußt wird und sich dadurch eine optimale Verdichtung des pulverförmigen Werkstoffs innerhalb der Preßform zum Preßling erreichen läßt.
- In besonders vorteilhafter Weise lassen sich eine erfindungsgemäße Presse und das Verfahren zum Betrieb derselben dann einsetzen, wenn es auf die Herstellung von Preßlingen aus pulverförmigen Werkstoffen nach dem sogenannten Zweifach-Matrizenverfahren ankommt, wie es auf den Seiten 854 bis 856 im "Handbuch der Umformtechnik", erschienen 1981 im Karl Hanser Verlag, München, beschrieben ist.
- In der Zeichnung ist der Gegenstand der Erfindung dargestellt. Es zeigen
- Figur 1 in rein schematischer Prinzipdarstellung den Gesamtaufbau eines hydromechanischen Pressensystems,
- Figur 2 in Seitenansicht und teilweise im Schnitt den mechanischen Teil des Pressensystems im Bereich seiner mit dem Pressenrahmen gekuppelten Kniehebel-Antriebsvorrichtung,
- Figur 3 eine der Fig. 2 entsprechende Darstellung des mechanischen Pressenteils, jedoch im Bereich des Antriebs für den im Pressentisch höhenverschiebbar geführten zweiten Preßstößel für Zug- bzw. Druckbeaufschlagung (G-Preßachse),
- Figur 4 eine Ansicht in Pfeilrichtung IV der Fig. 2 und 3, wobei jedoch durch Integration eines hydraulischen Pressenteils in den mechanischen Pressenteil ein hydromechanisches Pressensystem gebildet ist,
- Figur 5 in größerem Maßstab und im Vertikalschnitt ausschließlich den hydraulischen Pressenteil des in Fig. 4 der Zeichnung dargestellten hydromechanischen Pressensystems und
- Figur 6 ein Diagramm der Arbeitsweise eines hydromechanischen Pressensystems beim Pulverpressen im Gegenpreßverfahren mit stehender Matrize.
- In Fig. 1 der Zeichnung ist ein hydromechanisches Pressensystem I gezeigt, das als mechanischen Pressenteil eine Kniehebelpresse 2 aufweist. Diese Kniehebelpresse 2 hat ein Pressengestell 3, das einen Pressentisch 4 trägt und in dem ein Pressenrahmen 5 relativ zum Pressentisch 4 heb- und senkbar geführt wird.
- Der Pressenrahmen 5 wird im Pressengestell 3 über ein Kniehebelsystem 6 bewegt, das einerseits über ein Gelenk 7 am Pressengestell 3 und andererseits über ein Gelenk 8 am Pressenrahmen 5 angreift.
- Mit dem Kniegelenk 9 des Kniehebelsystems 6 steht eine Schubstange 10 in Antriebsverbindung, die bspw. von dem Kurbelzapfen eines Kurbeltriebes 11 gebildet werden kann, welcher im Pressengestell 3 untergebracht, jedoch in Fig. I der Zeichnung der Einfachheit halber nicht dargestellt ist.
- Die Schubstange 10 wird dabei durch den Antrieb in einer festliegenden 360°-Weg-Zeit-Kurve in der Weise bewegt, daß das Kniehebelsystem 6 fortwährend Wechselbewegungen zwischen seiner Strecklage und einer vorgegebenen Knicklage ausführt und damit der Pressenrahmen 5 relativ zum Pressentisch 4 einen genau festgelegten, relativ großen Hubweg durchläuft.
- In den als Kniehebelpresse 2 ausgeführten mechanischen Pressenteil, und zwar zwischen den ortsfesten Pressentisch 4 sowie den heb- und senkbaren Pressenrahmen 5 ist ein hydraulischer Pressenteil 12 adaptiert, in welchen wiederum das eigentliche Preßwerkzeug 13 integriert wird.
- Der Haupt-Pressenstößel des hydromechanischen Pressensystems I wird durch die Zusammenarbeit von Pressentisch 4 und Pressenrahmen 5 des mechanischen Pressenteils, also der Kniehebelpresse 2 gebildet und ist dabei als die sogenannte Haupt- und Leitachse - die sogenannte X-Achse - für das gesamte hydromechanische Pressensystem I wirksam.
- Der hydraulische Pressenteil 12 des hydromechanischen Pressensystems I bildet darüber hinaus mindestens eine weitere, vorzugsweise jedoch mehrere weitere Preßachsen innerhalb des hydromechanischen Pressensystems I. Nach Fig. I der Zeichnung ist der hydraulische Pressenteil 12 bspw. so ausgelegt, daß er drei zusätzliche Preßachsen, nämlich die sogenannte M-Preßachse, die sogenannte Z-Preßachse und die sogenannte Y-Preßachse aufweist. Die M-Preßachse wirkt dabei über Hydraulikzylinder 14 auf die Matrize 15 des Preßwerkzeugs 13 ein, während die Z-Preßachse über einen Hydraulikzylinder 16 eine Kolbenstange 17 im Werkzeug 13 beaufschlagt und die Y-Preßachse über einen Hydraulikzylinder 18 auf einer oberen Kolbenstange 19 im Preßwerkzeug 13 einwirkt. Der obere Haupt-Preßstempel 20 und der untere Haupt-Preßstempel 21 werden über den vom Pressentisch 4 und vom Pressenrahmen 5 gebildeten und als sogenannte X-Preßachse wirksamen Haupt-Pressenstößel der Kniehebelpresse 2 betätigt; sie führen also innerhalb des hydromechanischen Pressensystems I die Haupt-Preßbewegung aus.
- Für die Beaufschlagung der Hydraulikzylinder 14, 16 und 18 des hydraulischen Pressenteils 12 mit Druckflüssigkeit sind jeweils voneinander getrennt arbeitende Hochdruckpumpen 22, 23, 24 vorgesehen, die mit einem gemeinsamen Flüssigkeitsreservoir 25 in Verbindung stehen. Vor- und Rücklauf der Druckflüssigkeit zu und von den Hydraulikzylindern 14, 16 und 18 wird dabei mittels Servo-Ventilsystemen 26, 27 und 28 gesteuert und geregelt, die wiederum durch zugehörige elektronische Wegverhältnis-Werteingabe-Einheiten 29 beeinflußbar sind.
- Die elektronischen Wegverhältnis-Werteingabe-Einheiten 29 werden über eine CNC-Bahnsteuerung als Bezugsregelmaßstab zur X-Preßachse frei programmiert. Der Eingang dieser Wegverhältnis-Werteingabe-Einheiten 29 liegt dabei im Vergleich mit dem elektronischen Wegmeßgeber 30, welcher dem die Haupt- und Leitachse für das hydromechanische Pressensystem I bildenden mechanischen Pressenteil, also der Kniehebelpresse 2, zugeordnet, nämlich zwischen dessen Pressentisch 4 und dessen Pressenrahmen 5 eingebaut ist.
- Mittels der Wegverhältnis-Werteingabe-Einheiten 29 läßt sich für jede einzelne Preßachse des hydraulischen Pressenteils 12, also für die M-Preßachse, die Z-Preßachse und die Y-Preßachse der relative Preßweg im Verhältnis zur Haupt-und Leitachse, der sog. X-Preßachse, vorgeben. Über den Wegmeßgeber 30 und die Wegverhältnis-Werteingabe-Einheiten 29 werden dann die Ventilsysteme 26 bis 28 für die Hydraulikzylinder 14, 16 und 18 der M-Preßachse, der Z-Preßachse und der Y-Preßachse so beeinflußt, daß sie eine dem jeweils eingestellten Wegverhältnis entsprechende, proportionale Aussteuerung und/oder Ausregelung der Druckflüssigkeitszufuhr zu den verschiedenen Hydraulikzylindern 14, 16 und 18 bewirken.
- Zur Bildung geschlossener Regelkreise ist jedem einzelnen Hydraulikzylinder 14, 16 und 18 zusätzlich noch ein eigener elektronischer Wegmeßgeber 31, 32, 33 zugeordnet, welcher einer selektiven Lage abfragung dieser Hydraulikzylinder 14, 16 und 18 dient und diese fortwährend an die Wegverhältnis-Werteingabe-Einheiten 29 rückmeldet. Korrespondierend mit dem Wegmeßgeber 30 zwischen dem Pressentisch 4 und dem Pressenrahmen 5 der Kniehebelpresse 2 werden dann über die Weg verhältnis-Werteingabe-Einheiten 29 die einzelnen Ventilsysteme 26, 27 und 28 auf exakte Einhaltung der vorgegebenen Wegverhältnisse im hydraulischen Pressenteil 12 beeinflußt.
- Über die elektronischen Wegmeßgeber 30, 31, 32 und 33 sowie die von einem Mikroprozessor gebildeten Wegverhältnis-Werteingabe-Einheiten und die CNC-Bahnsteuerung wird dabei die Ansteuerung, die Folgesteuerung, die Kontrollsteuerung und die Korrektursteuerung des hydraulischen Pressenteils in optimaler Weise gewährleistet, weil jede einzelne Preßachse, also die M-Preßachse, die Z-Preßachse und die Y-Preßachse, mit einem eigenen geschlossenen Regelkreis zusammenarbeitet, dem die Regelgröße vom Wegmeßgeber am Haupt-Pressenstößel des mechanischen Pressenteils, also der X-Preßachse der Kniehebelpresse 2 vorgegeben wird.
- Die Ventilsysteme 26, 27 und 28 für die Beaufschlagung der Hydraulikzylinder 14, 16 und 18 mit Druckflüssigkeit sind so ausgelegt bzw. aufgebaut, daß sie mit Hilfe einer Servosteuerung für die M-Preßachse, die Z-Preßachse und die Y-Preßachse des hydraulischen Pressenteils 12 selektiv eingestellt werden können, wobei der Steuerdruck vorzugsweise bis zu 350 bar regelbar sein sollte. Zusätzlich ist die M-Preßachse über eine Sonderventileinheit im Vorlauf mit 70 bar Steuerdruck und 350 bar Rückstaudruck selektiv druckjustierbar. Die Hydraulikzylinder 14 für die M-Preßachse, der Hydraulikzylinder 16 für die Z-Preßachse und der Hydraulikzylinder 18 für die Y-Preßachse können mit Hilfe der zugehörigen Ventilsystems 26, 27, 28 unabhängig voneinander mit bis zu 50% der Pressen-Nennkraft des mechanischen Pressenteils, also der Kniehebelpresse 2, beaufschlagt werden, mit der Folge, daß sich bei der Herstellung von Preßlingen aus pulverförmigen Werkstoffen optimale Arbeitsergebnisse einstellen.
- Bei dem hydromechanischen Pressensystem ist vorgesehen, daß die Verfahrwege der Hydraulikzylinder 14, 16 und 18 für die M-Preßachse, die Z-Preßachse und die Y-Preßachse des hydraulischen Pressenteils 12 lediglich einem Bruchteil des Hubweges für die X-Preßachse des mechanischen Pressenteils, nämlich der Kniehebelpresse 2, entsprechen. Dabei sollte der Hubweg des die X-Preßachse bildenden Haupt-Pressenstößels zwischen dessen oberem Totpunkt und dessen unterem Totpunkt bei mindestens 120 mm liegen, während sich für die Hydraulikzylinder 14, 16 und 18 durchaus Verfahrwege von etwa 20 mm als ausreichend erwiesen haben.
- Ein wichtiges Ausgestaltungsmerkmal liegt auch noch darin, daß die der M-Preßachse, der Z-Preßachse und der Y-Preßachse des hydraulischen Pressenteils 12 zugeordneten Hydraulikzylinder 14, 16 und 18 wahlweise gleich- oder gegenläufig zur Bewegungsrichtung der X-Preßachse an der Kniehebelpresse 2 mit Druckflüssigkeit beaufschlagt werden können. Um diese unterschiedliche Arbeitsweise zu ermöglichen, sind daher die Hydraulikzylinder 14, 16 und 18 jeweils in doppeltwirkender Bauart ausgeführt.
- Es ist des weiteren die Möglichkeit ins Auge gefaßt, daß die einzelnen Preßachsen des hydraulischen Pressenteils 12, also die M-Preßachse, die Z-Preßachse und die Y-Preßachse wahlweise gegeneinander verriegelbar bzw. relativ zueinander freigebbar sind, so daß das hydromechanische Pressensystem I in seiner Betriebsweise problemlos an die unterschiedlichsten Fertigungsbedingungen angepaßt werden kann.
- Für den Betrieb des hydromechanischen Pressensystems I ist es von wesentlicher Bedeutung, daß dessen mechanischer Preßbewegung zumindest eine hydraulische Preßbewegung überlagert werden kann und dabei jede hydraulische Preßbewegung in unmittelbarer und ausschließlicher Abhängigkeit von der mechanischen Preßbewegung gesteuert und/oder geregelt wird. Hierbei wird die Geschwindigkeit der hydraulischen Preßbewegungen durch die Geschwindigkeit der mechanischen Preßbewegung wegabhängig proportional bestimmt und/oder beeinflußt und demzufolge die Verdichtung der pulverförmigen Werkstoffe bei der Fertigung maßhaltiger Preßlinge in optimaler Weise erreicht und der Bildung von Entspannungsrissen wirksam begegnet.
- In den Fig. 2 und 3 der Zeichnung ist in ausführlicher Darstellung der Grundaufbau des mechanischen Pressenteils, also der Kniehebelpresse 2 im Vertikalschnitt bzw. in Seitenansicht zu sehen, während in Fig. 4 in Ansicht von vorne und teilweise im Schnitt der Gesamtaufbau des hydromechanischen Pressensystems dargestellt ist. In der Fig. 5 ist schließlich in Ausschnittvergrößerung und im Vertikalschnitt lediglich der hydraulische Presenteil 12 zu sehen, welcher bei Fig. 4 in die Kniehebelpresse 2 adaptiert ist.
- Der Fig. 2 der Zeichnung kann entnommen werden, daß der Pressenrahmen 5 im Pressengestell 3 relativ zum Pressentisch 4 heb- und senkbar geführt ist und der Pressenrahmen 5 seine Antriebsbewegung von dem Kniehebelsystem 6 erhält, das von der als Pleuel ausgeführten Schubstange 10 über den Kurbeltrieb II bewegt wird. Der Kurbeltrieb II steht dabei mit einem Schwungradantrieb mit Vorgelege 34 in ständiger Antriebsverbindung, welcher wiederum von einem Elektromotor 35 angetrieben wird, der bspw. in Fig. 3 zu sehen ist.
- Auf die Lagerzapfen 36 der Kurbelwelle des Kurbeltriebes II ist gemäß Fig. 3 drehfest eine Kurvenscheibe 37 aufgekeilt, wobei diese Kurvenscheibe 37 leicht austauschfähig ist und damit bedarfsweise gewechselt werden kann. Die verschiedenen Kurvenscheiben 37 können dabei unterschiedliche Kurvenformen aufweisen und dabei gegebenenfalls auch mit Doppelkurven versehen sein.
- Mit der jeweiligen Kurvenscheibe 37 kann wahlweise über eine Rolle 38 oder eine Rolle 39, in bestimmten Fällen aber auch gleichzeitig über beide Rollen 38 und 39 eine Schwinge 40 zusammenarbeiten, die auf eine Welle 41 aufgekeilt ist, welche im Pressengestell 3 begrenzt winkelverdrehbar lagert. Dabei trägt die Welle 41 andererseits einen Hebel 42, der auf einen Gegenpreß- bzw. Abziehstößel 43 einwirkt, welcher im Pressentisch 4 heb-und senkbar geführt wird. Der Gegenpreß- bzw. Abziehstößel 43 bildet dabei eine weitere Preßachse, die sogenannte G-Preßachse, innerhalb des hydromechanischen Pressensystems I, wobei diese G-Preßachse in einem durch die jeweilige Kurvenscheibe 37 vorgegebenen Rhythmus in unmittelbarer mechanischer Abhängigkeit von der Kniehebelpresse 2 bewegt wird. In Fig. 4 ist, teilweise im Schnitt, der Gesamtaufbau des hydromechanischen Pressensystems I mit der Kniehebelpresse 2 und dem hydraulischen Pressenteil 12 zu sehen. Im Pressengestell 3 ist dabei der Pressenrahmen 5 heb-und senkbar geführt und der Pressentisch 4 ortsfest abgestützt.
- Auf dem Pressentisch 4 ruht der als in sich geschlossener Einbau-Adapter ausgeführte hydraulische Pressenteil 12 und ist dabei über Spannkeile 45 mechanisch formschlüssig, aber leicht lösbar mit diesem gekuppelt. Über entsprechende Spannkeile 46 steht darüber hinaus der hydraulische Pressenteil 12 auch mit dem oberen Querjoch 44 des Pressenrahmens 5 mechanisch formschlüssig in leicht lösbarer Kupplungsverbindung. Der schnelle Ein-und Ausbau des hydraulischen Pressenteils 12 in die bzw. aus der Kniehebelpresse 2 ist daher im Frontseitenbereich derselben problemlos möglich.
- Wie besonders deutlich aus Fig. 5 hervorgeht, weist der hydraulische Pressenteil 12 einen Matrizenhalter 47 auf, in dem die lediglich in Fig. I gezeigte Matrize 15 des Preßwerkzeuges 13 aufgenommen werden kann. Der Matrizenhalter 47 steht dabei über Führungssäulen 48 mit einer Obergesenkführung 49 in Wirkverbindung, die wiederum einer Stempelabstützung 50 zugeordnet ist. Eine weitere Stempelabstützung 52 ruht auf Seitenstützen 51, welche über die Spannkeile 45 auf dem Pressentisch 4 verankert sind.
- Mit dem Matritzenhalter 47 wirken bis zu vier Hydraulikzylinder 14 zusammen, wobei deren Zylindergehäuse 53 ihr Widerlager auf den Seitenstützen 51 haben.
- In dem Zwischenteil bzw. der Stempelabstützung 52 ist eine Stößelverlängerung 54 in Vertikalrichtung höhenverschiebbar geführt, welche mit dem Gegenpreß- bzw. Abzeihstößel 43 der G-Achse der Kniehebelpresse 2 in Kupplungsverbindung steht. Innerhalb der Stößelverlängerung 54 ist dabei ein Hilfs-Hydraulikzylinder 16a untergebracht, der mit seiner Kolbenstange 17a die hiervon gebildete Hilfsachse des hydraulischen Pressenteils 12 betätigt. Er wird vorwiegend für Kernstempelbewegungen (Hilfsbewegungen) eingesetzt.
- In der Stempelabstützung 50 ist schließlich ein zweiter Hilfs-Hydraulikzylinder 18 vorgesehen, welcher auf die Kolbenstange 19a einwirkt und als zweite Hilfsachse für Kernstempelbewegungen und Stempelauflastbewegungen eingesetzt werden kann.
- Damit der hydraulische Pressenteil 12 bei optimaler Wirkungsweise eine hohe Arbeitsgenauigkeit erreicht, ist es wichtig, daß die in den Fig. I und 4 angedeuteten Wegmeßgeber 30 für die X-Achse, 31 für die M-Achse, 32 für die Z-Achse und 33 für die Y-Achse unmittelbar, d.h. direkt am Pressentisch 4 und am Pressenrahmen 5 bzw. am Zylindergehäuse und der Kolbenstange angeschlossen sind.
- Aus Fig. 5 geht deutlich hervor, daß der hydraulische Pressenteil 12 mit sämtlichen Preßachsen, nämlich der M-Preßachse, der Z-Preßachse und der Y-Preßachse und den zugehörigen Hydraulikzylindem 14, 16 und 18 einen in sich geschlossenen Einbau-Adapter bildet, in den auch die Stößelverlängerung 54 für den Gegenpreß- bzw. Abziehstößel 43 integriert ist. Die formschlüssige Kupplungsverbindung der Stößelverlängerung 54 mit dem Gegenpreßstößel 43 erfolgt oberhalb des Pressentisches 4 der Kniehebelpresse 2 durch ein Kupplungsteil 55.
- Deutlich ist aus Fig. 5 auch noch ersichtlich, daß die Hydraulikzylinder 14, 16 und 18 für die Erzeugung relativ geringer Hubwege, bspw. von jeweils 20 mm, ausgelegt sind, die dabei nur einen Bruchteil des Hubweges der Kniehebelpresse 2 entsprechen, der zwischen dem oberen Totpunkt und dem unteren Totpunkt mindestens etwa 120 mm betragen sollte.
- Die Fig. 6 der Zeichnung zeigt ein Arbeitsdiagramm des hydraulischen Pressensystems I, wie es vorstehend anhand der Fig. I bis 5 ausführlich erläutert wurde.
- Entlang der Abszisse des Koordinatensystems ist im Diagramm nach Fig. 6 der Winkelbereich von 0° bis 360° einer vollen Drehung des zur Betätigung des Kniehebelsystems 6 dienenden Kurbeltriebs 11 aufgetragen. Entlang der Ordinate des Koordinatensystems ist der Hubweg zwischen dem oberen Totpunkt OT und dem unteren Totpunkt UT angezeigt, welcher von dem die X-Achse des hydromechanischen Pressensystems I bildenden sowie aus dem Pressentisch 4 und dem Pressenrahmen 5 bestehenden Haupt-Pressenstößel bei einer vollen Umdrehung des Kurbeltriebes 11 durchlaufen wird.
- Die durch eine voll ausgezogene Linie angedeutete Sinuskurve ist die Bewegungskurve des Haupt-Pressenstößels bzw. der X-Achse der Kniehebelpresse 2. Durch die horizontal verlaufende strich-punktierte Linie ist angedeutet, daß beim gezeigten Preßvorgang die M-Achse bzw. die Matrize 15 in ihrer Ruhelage verbleibt.
- Die punktierte Linie, die entlang der in voll ausgezogener Linie dargestellten Sinuskurve verläuft, gibt den Bewegungsablauf der Y-Preßachse während des Preßvorgangs an, während die gestrichelte Linie den Bewegungsverlauf der G-Preßachse andeutet und die strich-strich-punktierte Linie den Bewegungsverlauf der Z-Preßachse wiedergibt.
- Die Position I innerhalb des Diagramms gibt die Füll- bzw. Zuführstellung des Preßwerkzeugs 13 wieder, in welcher dieses mit den pulverförmigen Werkstoffen beschickt wird. Position 2 gibt die Werkzeugstellung an, in welcher die Verteilung der eingefüllten Werkstoffe eingeleitet wird. Die Position 3 entspricht der Verteilstellung des Werkzeuges 13, während Position 4 die Preßstellung andeutet und Position 5 dessen Ausstoßstellung wiedergibt.
- Wie bereits weiter oben hervorgehoben wurde, bildet die X-Preßachse der Kniehebelpresse 2 die Haupt- und Leitachse für das hydromechanische Pressensystem I, d.h. die Arbeitsbewegungen sämtlicher Preßachsen des hydraulischen Pressenteils, also der M-Preßachse, der Z-Preßachse und der Y-Preßachse derselben werden von der X-Preßachse bestimmt, wobei sie jedoch mittels der zugeordneten Wegverhältnis-Werteingabe-Einheiten 29 den unterschiedlichen Bedürfnissen entsprechend variiert werden können. Entsprechend den Vorgaben der Wegverhältnis-Werteingabe-Einheiten 29 werden dann die Arbeitsbewegungen des hydraulischen Pressenteils 12 mittels der Ventilsysteme 26, 27 und 28 ausgesteuert und -geregelt.
- Die Arbeitsbewegungen G-Preßachse werden hingegen vom Antriebssystem der Kniehebelpresse 2 abgeleitet, wobei die Kurvenscheiben 37 als Wechselkurven ausgelegt sind, welche für die Abzieh-, die Ausstoß- und die Gegenpreßtechnik unterschiedliche Umrißformen erhalten.
- Das Weg-Zeit-Verhältnis für die Bewegung des Haupt-Pressenstößels der Kniehebelpresse 2 ist hingegen nicht veränderbar und bildet deshalb in vorteilhafter Weise die Basis für die Haupt- bzw. Leitachse des hydromechanischen Pressensystems I.
- Der hydraulische Pressenteil 12 ist bezüglich aller seiner hydraulischen, elektrischen und elektronischen Komponenten so vorinstalliert, daß er sich jeweils durch zugehörige Schnellkupplungen für die Energiezufuhr problemlos an- und abkuppeln sowie in das Steuersystem der Kniehebelpresse 2 integrieren läßt.
- Wenn Preßlinge hergestellt werden sollen, die Hinterschnitte aufweisen, dann muß mit geteilten Matritzenformen gearbeitet werden, weil die Preßlinge sonst nicht freigelegt werden können. Hierzu ist es notwendig, das hydromechanische Pressensystem I mit Umkehrpreßbewegung bzw. Rücklaufnachpressung zu betreiben. Hierbei ist die Bewegung der X-Preßachse nach Erreichen ihrer Preßstellung rückläufig, während gleichzeitig die Y-Preßachse vorläufig bewegt wird. Während dieses Bewegungsvorgangs wird der Arbeitsdruck der Y-Preßachse von der sich rückläufig bewegenden Preßachse abgestützt. Der Preßling kann dann nach dem Preßgang im Bereich der Matritzenteilung entnommen werden.
Claims (19)
dadurch gekennzeichnet,
daß die Preßachse bzw. Preßachsen (M-Preßachse, Z-Preßachse und Y-Preßachse) des hydraulischen Pressenteils (12) von der Haupt-Preßachse (X-Preßachse) des mechanischen Pressenteils (2) bestimmbar abweichende Preßwege aufweisen.
dadurch gekennzeichnet,
daß jede Preßachse (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) über einen elektrischen bzw. elektronischen Wegmeßgeber (30) mit der Hauptpreßachse (X-Preßachse) gekoppelt bzw. koppelbar ist(22 bis 33).
dadurch gekennzeichnet,
daß die Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) unter Zwischenschaltung einer als CNC-Bahnsteuerung ausgelegten, elektronischen Wegverhältnis-Werteingabe-Einheit (29) frei programmierbar mit den dem mechanischen Pressenteil (2) zugeordneten Wegmeßgebern (30) gekoppelt sind.
dadurch gekennzeichnet,
daß die Hydraulikzylinder (14, 16, 18) der verschiedenen Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) jeweils über eigene Regelkreise (31, 26; 32, 27; 33, 28) und Hochdruckpumpen (22; 23; 24) mit Druckmittel beaufschlagbar sind und dabei jeder Regelkreis außer dem Wegmeßgeber noch eine zugehörige Wegverhältnis-Werteingabe-Einheit (29) einschließt.
dadurch gekennzeichnet,
daß der Hydraulikzylinder (14) (M-Preßachse) des hydraulischen Pressenteils (12) über Steuer- und Rückstaudruck selektiv einstellbar ist, wobei der Steuerdruck bis zu 70 bar und der Rückstaudruck bis zu 350 bar regelbar ist, während die Hydraulikzylinder (16 und 18) (Z- und Y-Preßachse) über Servohydraulik bis zu 350 bar regelbar sind und vorzugsweise der Hydraulikzylinder (14) wahlweise zusätzlich über Servohydraulik bis zu 350 bar regelbar ist.
dadurch gekennzeichnet,
daß jede einzelne Preßachse (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) mit bis zu 50% der Pressen-Nennkraft des mechanischen Pressenteils (2) beaufschlagbar ist.
dadurch gekennzeichnet,
daß der hydraulische Pressenteil (12) über Spannkeile (45, 46) mechanisch formschlüssig, aber leicht lösbar mit dem Pressenrahmen (5) und dem Pressentisch (4) des mechanischen Pressenteils (2) kuppelbar ist (Fig. 5).
dadurch gekennzeichnet,
daß der hydraulische Pressenteil (12) mit mindestens drei Preßachsen (M-, Z- und Y-Preßachse) den in sich geschlossenen Einbau-Adapter für den mechanischen Pressenteil (2) bildet.
dadurch gekennzeichnet,
daß die Verfahrwege der Hydraulikzylinder (14, 16, 18) für die einzelnen Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) lediglich einem Bruchteil des Hubweges der Preßachse (X-Preßachse) des mechanischen Pressenteils (2) entsprechen.
dadurch gekennzeichnet,
daß die Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) wahlweise gleich-oder gegenläufig zur Bewegungsrichtung der Preßachse (X-Preßachse) des mechanischen Pressenteils (2) verfahrbar sind.
dadurch gekennzeichnet,
daß dem mechanischen Pressenteil (2), z. B. dem Pressentisch (4), ein Pressen-Gegenstößel (43) bzw. Pressen-Abziehstößel (G-Preßachse) zugeordnet ist, der ebenfalls durch einen mechanischen Antrieb (36 bis 42), vorzugsweise einen Kurven-oder Nockentrieb, betätigbar ist (Fig. 2 und 3).
dadurch gekennzeichnet,
daß der elektrische bzw. elektronische Wegmeßgeber (30) für die Steuerung und Regelung des hydraulischen Pressenteils (12) zwischen dem Pressenrahmen (5) und dem Pressentisch (4) des mechanischen Pressenteils (2) angeordnet bzw. eingebaut ist, während sich weitere elektronische Wegmeßgeber (31, 32, 33) zur selektiven Lagenabfragung an den verschiedenen Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) befinden (Fig. I und 4).
dadurch gekennzeichnet,
daß die einzelnen Preßachsen (M-, Z- und Y-Preßachse) des hydraulischen Pressenteils (12) wahlweise gegeneinander verriegelbar bzw. relativ zueinander freigebbar ausgelegt sind.
dadurch gekennzeichnet,
daß die der Lagenabfragung dienenden Wegmeßgeber (31, 32, 33) des hydraulischen Pressenteils (12) unmittelbar dem Kolben und dem Zylindergehäuse der zugehörigen Hydraulikzylinder (14, 16, 18) zugeordnet sind.
dadurch gekennzeichnet,
daß die Wegmeßgeber (31, 32, 33) des hydraulischen Pressenteils (12) mit dem Wegmeßgeber (30) des mechanischen Pressenteils (2) über die CNC-Bahnsteuerung (29) bzw. den zugehörigen Mikroprozessor korrespondieren.
dadurch gekennzeichnet,
daß die Y-Preßachse nach Erreichen der Preßstellung bzw. des unteren Totpunktes der X-Preßachse für gegenläufige Bewegungsrichtung bzw. Gegenpreßbewegung einschaltbar ist.
dadurch gekennzeichnet,
daß der mechanischen Preßbewegung zumindest eine hydraulische Preßbewegung überlagert und dabei die hydraulische Preßbewegung in unmittelbarer und ausschließlicher Abhängigkeit von der mechanischen Preßbewegung gesteuert und/oder geregelt wird.
dadurch gekennzeichnet,
daß die Geschwindigkeit der hydraulischen Preßbewegungen durch die Geschwindigkeit der mechanischen Preßbewegung wegabhängig proportional bestimmt und/oder beeinflußt wird.
Priority Applications (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ES87106634T ES2016945B3 (es) | 1987-05-07 | 1987-05-07 | Prensa, especialmente para fabricacion de piezas prensadas con medida justa de sustancias pulverizadas y procedimiento para funcionamiento de tal prensa |
| EP87106634A EP0289638B1 (de) | 1987-05-07 | 1987-05-07 | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse |
| DE8787106634T DE3764089D1 (de) | 1987-05-07 | 1987-05-07 | Presse, insbesondere zum herstellen masshaltiger presslinge aus pulverfoermigen werkstoffen, und verfahren zum betrieb einer solchen presse. |
| AT87106634T ATE55086T1 (de) | 1987-05-07 | 1987-05-07 | Presse, insbesondere zum herstellen masshaltiger presslinge aus pulverfoermigen werkstoffen, und verfahren zum betrieb einer solchen presse. |
| US07/191,289 US4917588A (en) | 1987-05-07 | 1988-05-06 | Press for molding articles from powdered materials and drive means therefor |
| JP63109253A JPS63286297A (ja) | 1987-05-07 | 1988-05-06 | プレス、特に粉末材料から寸法どおりのプレス成形品を製造するためのプレスおよびこのプレスの運転方法 |
| CA000566135A CA1331266C (en) | 1987-05-07 | 1988-05-06 | Press for molding articles from powdered materials and drive means therefor |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP87106634A EP0289638B1 (de) | 1987-05-07 | 1987-05-07 | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0289638A1 EP0289638A1 (de) | 1988-11-09 |
| EP0289638B1 true EP0289638B1 (de) | 1990-08-01 |
Family
ID=8196962
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP87106634A Expired - Lifetime EP0289638B1 (de) | 1987-05-07 | 1987-05-07 | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US4917588A (de) |
| EP (1) | EP0289638B1 (de) |
| JP (1) | JPS63286297A (de) |
| AT (1) | ATE55086T1 (de) |
| CA (1) | CA1331266C (de) |
| DE (1) | DE3764089D1 (de) |
| ES (1) | ES2016945B3 (de) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ATE61762T1 (de) * | 1987-11-19 | 1991-04-15 | Graebener Theodor Pressensyst | Presse, insbesondere zum herstellen masshaltiger presslinge aus pulverfoermigen werkstoffen. |
| DE3940192A1 (de) * | 1989-02-02 | 1990-08-09 | Gottfried Weber | Hydraulische presse |
| DE4114880A1 (de) * | 1990-05-09 | 1991-11-14 | Komage Gellner & Co Maschinenf | Presse zum verpressen pulverfoermiger massen |
| NL193748C (nl) * | 1991-02-26 | 2000-09-04 | Boschman Tech Bv | Spuitgietinrichting. |
| JPH07112638B2 (ja) * | 1991-05-02 | 1995-12-06 | 株式会社ヨシツカ精機 | 粉末成形プレスの加圧制御方法 |
| JP3330016B2 (ja) * | 1996-04-11 | 2002-09-30 | アイダエンジニアリング株式会社 | スライドの下死点位置補正装置 |
| US6571243B2 (en) | 1997-11-21 | 2003-05-27 | Amazon.Com, Inc. | Method and apparatus for creating extractors, field information objects and inheritance hierarchies in a framework for retrieving semistructured information |
| DE10040606C2 (de) * | 2000-08-16 | 2002-06-27 | Parker Hannifin Gmbh | Hydraulisches oder pneumatisches Montagegerät |
| US20050236727A1 (en) * | 2004-04-23 | 2005-10-27 | Niewels Joachim J | Method and apparatus for mold component locking using active material elements |
| DE102006020213B4 (de) * | 2006-05-02 | 2009-09-10 | Fette Gmbh | Presse zur Herstellung von Preßlingen aus Pulvermaterial |
| CN102963020A (zh) * | 2012-11-28 | 2013-03-13 | 东莞市虹瑞机械五金有限公司 | 一种高速冲压机床滑块下死点位置的补偿调整方法 |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2572953A (en) * | 1948-08-19 | 1951-10-30 | Baldwin Lima Hamilton Corp | Floating press head |
| DE867514C (de) * | 1951-10-28 | 1953-02-19 | Erwin Stegemann | Plattenpresse |
| US2825092A (en) * | 1954-11-17 | 1958-03-04 | Bliss E W Co | Briquetting press |
| US3545045A (en) * | 1968-09-04 | 1970-12-08 | Paul Vinson | Powder compacting subpress |
| US3868201A (en) * | 1973-04-17 | 1975-02-25 | Wickes Corp | Powdered metal press |
| US4088432A (en) * | 1977-03-01 | 1978-05-09 | Package Machinery Company | Mold lockup mechanism |
| IT1107475B (it) * | 1978-07-24 | 1985-11-25 | Merisinter Spa | Complesso di pressa e porta-stampo per la compattazione nella metallurgia delle polveri |
| US4363612A (en) * | 1979-03-29 | 1982-12-14 | Ulrich Walchhutter | Flywheel and screw press for producing ceramic articles |
| DE2924704A1 (de) * | 1979-06-19 | 1981-01-15 | Dorst Keramikmasch | Einrichtung zur festlegung der hoehe von pressteilen an einer presse, insbesondere zum pressen von pressteilen aus pulverfoermigem ausgangsmaterial |
| US4373889A (en) * | 1981-02-13 | 1983-02-15 | Crossley Machine Company, Inc. | Hydraulic press assembly |
| DE3142126A1 (de) * | 1981-10-23 | 1983-05-11 | Dorst-Keramikmaschinen-Bau Otto Dorst U. Dipl.-Ing. Walter Schlegel, 8113 Kochel | "presse zum herstellen masshaltiger presslinge aus pulverfoermigem material" |
| US4439129A (en) * | 1982-10-26 | 1984-03-27 | Wehr Corporation | Hydraulic refractory press including floating upper and lower plunger assemblies |
| US4447198A (en) * | 1982-10-26 | 1984-05-08 | Wehr Corporation | Hydraulic refractory press including product thickness or density control means |
| DE8337753U1 (de) * | 1983-12-31 | 1985-04-11 | Hoesch Ag, 4600 Dortmund | Hydraulische presse zum verpressen von mit glasfasern verstaerkten kunststoffmatten |
| DE3403006C2 (de) * | 1984-01-28 | 1986-03-06 | Hoesch Ag, 4600 Dortmund | Hydraulische Presse zum Verpressen von mit Glasfasern verstärkten Kunststoffmatten |
| DE3541387A1 (de) * | 1985-11-22 | 1987-05-27 | Netzsch Maschinenfabrik | Presse zum herstellen von formlingen aus pulver- oder granulatfoermigen werkstoffen |
-
1987
- 1987-05-07 AT AT87106634T patent/ATE55086T1/de active
- 1987-05-07 DE DE8787106634T patent/DE3764089D1/de not_active Expired - Lifetime
- 1987-05-07 EP EP87106634A patent/EP0289638B1/de not_active Expired - Lifetime
- 1987-05-07 ES ES87106634T patent/ES2016945B3/es not_active Expired - Lifetime
-
1988
- 1988-05-06 JP JP63109253A patent/JPS63286297A/ja active Pending
- 1988-05-06 US US07/191,289 patent/US4917588A/en not_active Expired - Fee Related
- 1988-05-06 CA CA000566135A patent/CA1331266C/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| ATE55086T1 (de) | 1990-08-15 |
| ES2016945B3 (es) | 1990-12-16 |
| EP0289638A1 (de) | 1988-11-09 |
| US4917588A (en) | 1990-04-17 |
| DE3764089D1 (de) | 1990-09-06 |
| JPS63286297A (ja) | 1988-11-22 |
| CA1331266C (en) | 1994-08-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0873855B1 (de) | Verfahren und Vorrichtung zur Herstellung von Presslingen aus Hartmetall, Keramik, Sintermetall oder dergleichen | |
| DE69833396T2 (de) | Hydraulische Presse zur Herstellung von Metallplatten | |
| EP0077897B1 (de) | Presse zum Herstellen Masshaltiger Presslinge aus pulverförmigem Material | |
| DE3840395C2 (de) | Steuerung einer Blechbearbeitungspresse | |
| EP2103423B1 (de) | Pulverpresse zur Herstellung eines Presslings aus Metallpulver | |
| EP1274526B1 (de) | Verfahren sowie antriebssystem für die steuerung/regelung der linearen press-/giessbewegung | |
| EP0773846A1 (de) | Vorrichtung zur herstellung von presskörpern | |
| DE4203401A1 (de) | Verfahren und vorrichtung zum steuern einer pulverformpresse | |
| DE2926964C2 (de) | Hydraulische Presse, insbesondere Abkantpresse | |
| EP0679503B1 (de) | Verfahren zur Herstellung von Presslingen aus pulverförmigem Material sowie entsprechende Presse | |
| DE4331302A1 (de) | Presse | |
| EP1852247A2 (de) | Presse zur Herstellung von Preßlingen aus Pulvermaterial | |
| EP0289638A1 (de) | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse | |
| DE69322502T2 (de) | Presse | |
| DE3312539C1 (de) | Vorrichtung zum Herstellen von kastenlosen Sandgießformen | |
| DE1949637A1 (de) | Strangpresse | |
| DE3203787A1 (de) | Werkstueckauswerfvorrichtung | |
| DE2906858A1 (de) | Pressgussvorrichtung | |
| EP1129802B1 (de) | Verfahren zur Steuerung der Pressskraft beim Pressen von Metallpulver | |
| EP1086802B1 (de) | Presse mit Exzenterkurbelbetrieb für Oberstempeleinheit und Betriebsverfahren | |
| EP0305566B1 (de) | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen | |
| DE3425221C2 (de) | ||
| WO2006117173A2 (de) | Anlage und verfahren zum herstellen von betonwaren | |
| WO2000020192A1 (de) | Presse zum herstellen von formkörpern | |
| WO2005021253A2 (de) | Hydraulische presse und tiefzieh-presse |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 19870522 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH DE ES FR GB GR IT LI LU NL SE |
|
| 17Q | First examination report despatched |
Effective date: 19890306 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH DE ES FR GB GR IT LI LU NL SE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Effective date: 19900801 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 19900801 |
|
| REF | Corresponds to: |
Ref document number: 55086 Country of ref document: AT Date of ref document: 19900815 Kind code of ref document: T |
|
| REF | Corresponds to: |
Ref document number: 3764089 Country of ref document: DE Date of ref document: 19900906 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| ET | Fr: translation filed | ||
| ITF | It: translation for a ep patent filed | ||
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 19910425 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 19910426 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19910430 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19910510 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 19910514 Year of fee payment: 5 |
|
| ITTA | It: last paid annual fee | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19910531 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 19910603 Year of fee payment: 5 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19910824 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19920507 Ref country code: AT Effective date: 19920507 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Effective date: 19920508 Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19920508 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Effective date: 19920531 Ref country code: CH Effective date: 19920531 Ref country code: BE Effective date: 19920531 |
|
| BERE | Be: lapsed |
Owner name: THEODOR GRABENER PRESSENSYSTEME G.M.B.H. & CO. K. Effective date: 19920531 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19920507 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19930129 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| EUG | Se: european patent has lapsed |
Ref document number: 87106634.6 Effective date: 19921204 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 19990201 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 19990719 Year of fee payment: 13 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20010301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20050507 |