EP0312755A2 - Transporteur für kontinuierlich anfallende Flächengebilde, insbesondere Druckereiprodukte - Google Patents
Transporteur für kontinuierlich anfallende Flächengebilde, insbesondere Druckereiprodukte Download PDFInfo
- Publication number
- EP0312755A2 EP0312755A2 EP88114665A EP88114665A EP0312755A2 EP 0312755 A2 EP0312755 A2 EP 0312755A2 EP 88114665 A EP88114665 A EP 88114665A EP 88114665 A EP88114665 A EP 88114665A EP 0312755 A2 EP0312755 A2 EP 0312755A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- clamping finger
- shaft
- clamping
- clamping jaw
- finger
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H29/00—Delivering or advancing articles from machines; Advancing articles to or into piles
- B65H29/003—Delivering or advancing articles from machines; Advancing articles to or into piles by grippers
- B65H29/005—Delivering or advancing articles from machines; Advancing articles to or into piles by grippers by chains or bands having mechanical grippers engaging the side edges of articles, e.g. newspaper conveyors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H29/00—Delivering or advancing articles from machines; Advancing articles to or into piles
- B65H29/003—Delivering or advancing articles from machines; Advancing articles to or into piles by grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H5/00—Feeding articles separated from piles; Feeding articles to machines
- B65H5/08—Feeding articles separated from piles; Feeding articles to machines by grippers, e.g. suction grippers
- B65H5/14—Details of grippers; Actuating-mechanisms therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2301/00—Handling processes for sheets or webs
- B65H2301/40—Type of handling process
- B65H2301/44—Moving, forwarding, guiding material
- B65H2301/447—Moving, forwarding, guiding material transferring material between transport devices
- B65H2301/4471—Grippers, e.g. moved in paths enclosing an area
- B65H2301/44712—Grippers, e.g. moved in paths enclosing an area carried by chains or bands
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2405/00—Parts for holding the handled material
- B65H2405/50—Gripping means
- B65H2405/57—Details of the gripping parts
- B65H2405/573—Pair of L-shaped reciprocating jaws
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S294/00—Handling: hand and hoist-line implements
- Y10S294/902—Gripping element
Definitions
- the present invention relates to a conveyor with a plurality of individually controllable grippers, which are arranged at a distance from one another on a rotating traction element driven in the conveying direction, according to the preamble of claim 1.
- Such a transporter is known from CH-PS 468 923 and the corresponding US-PS 3,671,035.
- a threaded bushing arranged on a boom is provided with a high pitch nut thread.
- a shaft, from which a clamping finger protrudes at right angles, is screwed into this thread.
- a laterally protruding slide shoe or at the end of it a slide shoe acting in the axial direction of the shaft.
- a closing spring arranged around the shaft and the threaded bush is supported on one side on the extension arm and on the other side on the respective sliding shoe.
- the shaft is rotated, which, as a result of the thread, also results in the clamping finger being lifted off the clamping jaw. Otherwise runs the sliding shoe on a stationary actuator, such as a roller conveyor, the clamping finger is lifted from the jaw, which results in the pivoting of the clamping finger from the closed position to the open position due to the thread.
- a stationary actuator such as a roller conveyor
- the clamping finger is lifted from the jaw, which results in the pivoting of the clamping finger from the closed position to the open position due to the thread.
- the respective slide shoe runs off the backdrop or the actuator, the moves Shaft under the force of the closing spring against the clamping jaw, which in turn causes the clamping finger to pivot into the closed position due to the thread.
- the angle of rotation of the clamping finger and the shaft depends on the thickness of the printed product to be held.
- the object of the present invention is to simplify this known conveyor.
- the clamping fingers are resiliently biased into the open position, the force of the closing spring being greater than the biasing force in the closed position.
- a threaded bush and a thread on the shaft can be dispensed with.
- the angle of rotation of the clamping finger is independent of the thickness of the printed products, and the clamping finger's persistence in the closed position is ensured by the greater force of the closing spring compared to the pretensioning force.
- the pretensioning force is generated by the closing spring.
- a sliding shoe which projects laterally in the open position and which is intended to be connected to a stationary actuator, e.g. a backdrop to work together to pivot the clamping finger into the closed position. Since the pretensioning force is increased when the clamping finger is pivoted into the closed position, no further actuating element is necessary for moving the clamping finger into the open position. The pivoting movement of the clamping finger is not coupled with its movement in the axial direction of the shaft.
- the end removed from the clamping finger is provided with a further sliding shoe which is intended to run onto a fixedly arranged link which lifts the shaft out of the closed position against the action of the closing spring.
- the clamping jaw preferably has a profile piece which is covered with a friction-promoting covering and which can be pivoted to a limited extent on the arm about a pivot axis directed approximately parallel to the conveying direction. This guarantees in any case not only punctiform support of the fabric on the jaw. In addition, prevents injury to the fabric.
- Each ball joint 18 (cf. FIG. 2) has a spherical joint body 20 which is enclosed equatorially by an annular joint socket 22.
- Each ball joint 18 is connected to the adjacent, by means of two bent tabs 24.
- the tabs abut one end sections 26 and are connected to one another by means of rivets 28.
- the socket 22 is surrounded by recesses in these end sections 26.
- the opposite end portions 30 of the tabs 24 form a fork in which the flattened joint body 20 is housed.
- the joint body 20 is penetrated by an axis 32 (see FIG. 1), which extends through openings 34 in the end sections 30 of the tabs 24, and carries spacer sleeves 36 and impellers 38 laterally from the tabs 24.
- the wheels 38 move on the floor 40 and on the flanks 44 of the C-shaped guide channel 14; this can be seen particularly well from FIG. 3.
- a guide wheel 46 Between the flanks 44 there is a guide wheel 46, the axis of rotation of which is directed at right angles to the tabs 24 and approximately towards the center of the joint body 20.
- the rotary shaft 48 of the guide wheel 46 is on one End of an angled carrier 50 (see. In particular Figures 1 and 3), which engages with its other end between the end portions 30 of the tabs 24, and is connected to the same.
- Such a ball joint link chain 16 is known from DE-OS 26 29 528 or the same content US-PS 4,294,345.
- Two screw bolts 52 are arranged on the carrier 50, on which a cantilever plate 54 of the gripper 12 is fixed by means of nuts 56.
- a bushing 58 is provided on the side of the guide channel 14 with a guide sleeve 60 arranged therein, in which a hollow cylindrical shaft 62 is displaceably and rotatably guided.
- the axis of rotation 64 of the shaft 62 runs in a plane parallel to the side walls 66 of the guide channel 14 (cf. FIG. 3) and is arranged so as to be offset from the normal 68 to the bottom 40 of the guide channel 14 by the acute angle ⁇ such that the lower end 70 of the shaft 62 leads to its upper end 72 seen in the conveying direction F.
- a clamping finger 74 is fastened in a rotationally fixed manner to the shaft 62, the free end 76 of which projects slightly upward with respect to a plane perpendicular to the axis of rotation 64.
- the clamping finger 74 is shown in its open position, transverse to the conveying direction F, with solid lines, while in its closed position, parallel to the conveying direction F, it is indicated by dash-dotted lines and is denoted by 74 '.
- the clamping finger 74 ⁇ also shown in dash-dotted lines is shown in its closed position, but raised from a clamping jaw 78.
- Fig. 3 is the dash finger 74 ′′′ in the open position, but is shown shifted upwards.
- a swivel member 82 is seated on the shaft 62 in its lower end region 80 and is connected to the shaft 62 in a rotationally fixed manner by means of a pin 84.
- a sliding shoe 86 protrudes outward from the swivel member 82, the free end 88 of the sliding shoe, as seen in the conveying direction F, is bent backwards (see FIGS. 2 and 3).
- Fig. 1 with 86 'and 86 ⁇ the slide shoe 86 is indicated in the closed position, the position designated by 86' corresponds to the position of the clamping finger 74 'and the position designated by 86 ⁇ corresponds to that of the clamping finger 74 ⁇ .
- Fig. 1 with 86 'and 86 ⁇ the slide shoe 86 is indicated in the closed position, the position designated by 86' corresponds to the position of the clamping finger 74 'and the position designated by 86 ⁇ corresponds to that of the clamping finger 74 ⁇ .
- the lower end 96 of a compression spring 98 arranged around the shaft 62 and the bushing 58 is supported in a coaxial recess 94 of the swivel member 82 in a rotationally fixed manner (see in particular FIG. 3).
- the upper end 100 abuts the cantilever plate 54 and is supported tangentially on a downwardly bent tongue 102 of the cantilever plate 54.
- the lateral sliding shoe 86 comes to rest on the trailing edge 104 of the tongue 102 as seen in the conveying direction F.
- a stationary link 106 which interacts with the sliding block 90, and an actuating element 108, on which the radial sliding block 86 runs, are shown in broken lines.
- the backdrop 106 is arranged in a plane approximately perpendicular to the axis of rotation 64 and viewed in the conveying direction F, rising obliquely upwards.
- FIG. 4 shows a variant of the clamping jaw 78 in the direction of arrow IV of FIG. 1 in detail.
- FIG. 5 shows a section along the line VV of FIG. 4 through the clamping jaw 78 and the clamping finger 74 resting thereon.
- a further tongue 110 of the extension plate 54 is seen upwards and in the conveying direction F, slightly to the rear bent.
- the free end of the tongue 110 is covered by a U-shaped profile piece 112, which is pivotally mounted on the tongue 110 to a limited extent in its central region by means of a pin 114, the axis of which runs approximately parallel to the conveying direction F.
- the pivoting range of the profile piece 112 is indicated by dash-dotted lines in Fig. 4 and designated 112 '.
- the profile piece 112 is covered with a friction-promoting covering 116 made of rubber.
- the clamping finger 74 In the closed position, the clamping finger 74 is supported on the covering 116. Its end region 76 is roof-shaped towards the clamping jaw 78 and can be roughened or profiled. The result of this is that the clamping finger 74 always comes into contact with the clamping jaw 78 at at least two points, even if the axis of rotation 64 and the axis of the pin 114 are not at right angles to one another or, for some reason, the clamping finger 74 is not fully in its closed position 74 '. has been pivoted.
- the clamping finger 74 Before the sliding block 90 runs in the conveying direction F onto the link 106, the clamping finger 74 is in the open position 74 shown in solid lines as a result of the closing force of the compression spring 98 and its pretension about the axis 64, this position being due to the contact of the sliding block 86 is given on the rear edge 104 of the tongue 102.
- the clamping finger 74 By the further sliding shoe 90 running onto the link 106, the clamping finger 74 is raised against the force of the compression spring 98 to the position denoted by 74 Fig in FIG. 3, the sliding shoe 86 along the trailing edge 104 to the position denoted by 86 ′′′ Position slides.
- the link 106 runs parallel to the bottom 40 of the guide channel 14 and the lateral slide shoe 86 runs onto the actuating member 108 (see FIG. 2).
- the clamping finger 74 pivots counterclockwise into the position designated 74 ⁇ in FIG. 1.
- the backdrop 106 runs obliquely downward in the direction of conveyance F, so that the clamping finger 74 lowers into the closed position labeled 74 'and the free end 76 of the clamping finger 74 comes to rest on the clamping jaw 78 (see FIGS. 1 and 2).
- the actuator 108 can release the shoe 86; since the force of the compression spring 98 is greater than the biasing force in the opening direction, the clamping finger 74 remains in its closed position 74 '.
- FIGS. 6 and 7 show a conveyor with a plurality of individually controllable grippers 12, such as are described further above, which are arranged on a circumferentially driven ball-link link chain 16 which is guided in a guide channel 14, and which are described by a feed conveyor 120 in Scale formation S supplied to printed products 122, such as newspapers, magazines or parts thereof, is taken over and transported on. 6, the ball joint link chain 16 is indicated by dash-dotted lines.
- the feed conveyor 120 also has a ball joint link chain 16a, which is guided in a guide channel 14a, as described above and is also used in the conveyor.
- Rods 124 project from the carriers 50a transversely to the conveying direction A of the feed conveyor 120, on which gripper members 126 are arranged, which are known, for example, from DE-PS 25 19 561 and the corresponding US Pat. No. 3,955,667 (cf. in particular FIG. 7 ).
- the gripper members 126 release the printed products 122 captured at their leading edge 128 in a transfer area 130 as a result of the action of a lifting unit 132.
- a drive shaft 136 is mounted on a frame 134 and is operatively connected to a drive motor 140 arranged on the frame 134 by means of a chain drive 138 indicated by dash-dotted lines.
- a link wheel 106a acting in the transfer area 130 on the sliding shoes 90 is freely rotatable.
- the actuator 108 acting on the sliding shoes 86 in the transfer area 130 is also arranged in a stationary manner on the frame 134.
- a drive wheel 148 is seated on the bearing sleeve 146 in its axial central region, which is likewise connected to the bearing sleeve 146 in a rotationally fixed manner by means of a wedge 150.
- the drive wheel 148 has two parallel drive plates 152, on the coaxial edges 154 of which are provided at a distance from the axes 32 of the ball joint link chain 16, recesses 156 into which the spacer sleeves 36 (see also FIG. 3) come into engagement.
- the drive wheel 148 is driven in the direction of arrow B, which in turn defines the direction of conveyance F.
- Ball bearings 160 are arranged on the bearing sleeve 146 on each side of the drive wheel 148 and by means of spacer sleeves 158. Each ball bearing 160 is encompassed by a ring 162, each of which carries a guide plate 164. Approximately the half of each guide plate 164 directed against the feed conveyor 120 is bordered coaxially with the drive shaft 136, while the lateral, straight edges of the other half continue to run tangentially. In the coaxial region of the guide plates 164, L-shaped guide profiles 166, which are directed towards one another, are arranged on the guide plates 164 and are continued in alignment with the straight lateral edges of the guide plates 164 in alignment with the C-shaped guide channel 14.
- a piston-cylinder unit 170 (see FIG. 6) is arranged between an engagement flange 168 arranged on the guide plates 164 and the frame 134, by means of which the guide plates 164 together with the guide channel 14 can be pivoted about the drive shaft 136, e.g. in the dash-dotted and designated 14 'or 170 ⁇ position.
- Slide rails 172 are fastened to the guide profiles 166 by means of laterally projecting support elements 171, on which the trailing edges 174 of the printed products 122 slide.
- the device shown in FIGS. 6 and 7 functions as follows: In synchronism with the trailing edges 174 of the printed products 122 of the shingled stream S supplied, grippers 12 arriving in the open position are guided into the transfer area 130. The sliding block 90 of the respective gripper 12 runs onto the link wheel 106a, as a result of which the clamping finger 74 is transferred to the position shown at 74 ′′′ in FIG. 3. In this position, the trailing edge 174 of a printed product 122 comes to rest on the clamping jaw 78, and as a result of the actuating member 108, the clamping finger 74 is pivoted into the closed position (as is the case here is indicated with 74 ⁇ in Fig.
- the direction of transport of the printed products 122 taken over can be freely selected by means of the cylinder-piston unit 170.
- the synchronization of the grippers 12 with the printed products 122 of the resulting shingled stream S can be easily synchronized.
- each printed product 122 is gripped by a single gripper 12 on the trailing edge 174.
- two ball joint link chains 16 to be spaced apart, guided in parallel and driven in synchronous rotation, so that each printed product 122 is gripped and conveyed away at the lateral edge regions of the trailing edge 174.
- the leading edges 128 of the printed products are gripped by means of grippers 12 shown in FIGS. 1 to 5; in this case, the clamping jaw 78 of each gripper 12 would follow the respective shaft 62.
- grippers 12 are arranged in pairs on a ball-link link chain 16, or on another pulling element, which grasp the printed products 122 on the lateral edge regions of one of the edges transversely to the conveying direction F.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Discharge By Other Means (AREA)
- Feeding Of Articles By Means Other Than Belts Or Rollers (AREA)
- Application Of Or Painting With Fluid Materials (AREA)
- Auxiliary Devices For And Details Of Packaging Control (AREA)
- Separation, Sorting, Adjustment, Or Bending Of Sheets To Be Conveyed (AREA)
- Containers And Plastic Fillers For Packaging (AREA)
- Making Paper Articles (AREA)
- Wrappers (AREA)
Abstract
Description
- Die vorliegende Erfindung betrifft einen Transporteur mit mehreren, an einem in Förderrichtung umlaufend angetriebenen Zugorgan, im Abstand hintereinander angeordneten, einzeln steuerbaren Greifern gemäss dem Oberbegriff des Anspruches 1.
- Ein solcher Transporteur ist aus der CH-PS 468 923 und der entsprechenden US-PS 3,671,035 bekannt. Eine an einem Ausleger angeordnete Gewindebüchse ist mit einem Muttergewinde mit hoher Steigung versehen. In dieses Gewinde ist ein Schaft, von dem ein Klemmfinger rechtwinklig absteht, eingeschraubt. Auf dem Schaft ist an dessen, dem Klemmfinger entfernten Endbereich ein seitlich abstehender Gleitschuh oder an dessen Ende ein in Axialrichtung des Schaftes wirkender Gleitschuh vorgesehen. Eine um den Schaft und die Gewindebüchse angeordnete Schliessfeder stützt sich einerends am Ausleger und andernends am jeweiligen Gleitschuh ab. Läuft der seitlich abstehende Gleitschuh auf eine ortsfeste Kulisse auf, so wird der Schaft verdreht, was infolge des Gewindes auch ein Abheben des Klemmfingers ab der Klemmbacke zur Folge hat. Läuft andernfalls der Gleitschuh auf ein ortsfestes Betätigungsglied, beispielsweise eine Rollenbahn, auf, so wird der Klemmfinger von der Klemmbacke abgehoben, was infolge des Gewindes ein Verschwenken des Klemmfingers aus der Schliessstellung in die Offenstellung zur Folge hat. Beim Ablaufen des jeweiligen Gleitschuhs ab der Kulisse oder dem Betätigungsglied bewegt sich der Schaft unter der Kraft der Schliessfeder gegen die Klemmbacke, was wiederum infolge des Gewindes ein Verschwenken des Klemmfingers in die Schliessstellung zur Folge hat. Der Verdrehwinkel des Klemmfingers und des Schaftes ist von der Dicke des festzuhaltenden Druckereiproduktes abhängig. Um Druckereiprodukte verschiedenster Dicke sicher festhalten zu können, muss das vom Schaft entfernte freie Ende des Klemmfingers breit ausgebildet sein, was wiederum einen grossen Verdrehwinkel erfordert. Des weiteren besteht das Problem, dass das Gewinde in der Gewindebüchse und am Schaft bezüglich dem Klemmfinger genau ausgerichtet sein müssen, was eine aufwendige Herstellung erfordert. Falls auf beiden Seiten des Zugorgans ein Greifer angeordnet ist, müssen Gewindebüchsen und Schafte mit rechts- bzw. linksgängigen Gewinden verwendet werden, was die Anzahl verschiedener Einzelteile erhöht.
- Aufgabe der vorliegenden Erfindung ist es, diesen bekannten Transporteur zu vereinfachen.
- Diese Aufgabe wird durch die Merkmale des kennzeichnenden Teiles des Anspruches 1 gelöst.
- Die Klemmfinger sind federnd in die Offenstellung vorgespannt, wobei die Kraft der Schliessfeder grösser ist als die Vorspannkraft in der Schliessstellung. Auf eine Gewindebüchse und ein Gewinde am Schaft kann verzichtet werden. Ausserdem ist der Verdrehwinkel des Klemmfingers von der Dicke der Druckereiprodukte unabhängig, und ein Verharren des Klemmfingers in der Schliessstellung wird durch die grössere Kraft der Schliessfeder gegenüber der Vorspannkraft sichergestellt.
- Bei einem besonders einfachen Transporteur wird die Vorspannkraft durch die Schliessfeder erzeugt.
- In einer weiteren bevorzugten Ausführungsform sitzt auf dem Schaft in seinem vom Klemmfinger entfernten Endbereich ein in Offenstellung seitlich abstehender Gleitschuh, der dazu bestimmt ist, mit einem ortsfesten Betätigungsglied, z.B. einer Kulisse, zusammenzuwirken, um den Klemmfinger in die Schliessstellung einzuschwenken. Da beim Einschwenken des Klemmfingers in die Schliessstellung die Vorspannkraft erhöht wird, ist für das Ueberführen des Klemmfingers in die Offenstellung kein weiteres Betätigungsglied notwendig. Die Schwenkbewegung des Klemmfingers ist nicht mit dessen Bewegung in Axialrichtung des Schaftes gekoppelt.
- In einer weiteren bevorzugten Ausführungsform ist das vom Klemmfinger entfernte Ende mit einem weiteren Gleitschuh versehen, der dazu bestimmt ist, auf eine ortsfest angeordnete Kulisse aufzulaufen, die den Schaft gegen die Wirkung der Schliessfeder aus der Schliessstellung anhebt. Dies hat zur Folge, dass der Klemmfinger selbständig und schlagartig in die Offenstellung zurückschwenkt.
- In einer weiteren bevorzugten Ausführungsform weist die Klemmbacke vorzugsweise ein mit einem reibungsfördernden Belag überzogenes Profilstück auf, das am Ausleger um eine näherungsweise parallel zur Förderrichtung gerichtete Schwenkachse beschränkt schwenkbar ist. Dies garantiert eine auf jeden Fall nicht nur punktförmige Auflage des Flächengebildes auf der Klemmbacke. Ausserdem wird ein Verletzen des Flächengebildes verhindert.
- Die Erfindung wird nun anhand eines Ausführungsbeispieles näher beschrieben. Es zeigen rein schematisch:
- Fig 1 und 2 in Ansicht bzw. in Draufsicht einen Teil eines Zugorganes mit einem daran angeordneten Greifer,
- Fig. 3 in Seitenansicht in Richtung des Pfeiles III der Fig. 2 und teilweise geschnitten das Zugorgan und den Greifer,
- Fig 4 eine vergrösserte Ansicht der Klemmbacke in Pfeilrichtung IV der Fig. 1,
- Fig 5 einen Schnitt durch die Klemmbacke entlang der Linie V-V der Fig. 4,
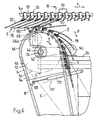
- Fig. 6 in Ansicht einen Transporteur mit mehreren, an einem Zugorgan angeordneten Greifern, der die Druckereiprodukte eines anfallenden Schuppenstromes übernimmt und wegfördert, und
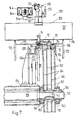
- Fig 7 den Transporteur gemäss der Fig. 6 entlang einer Schnittlinie VII-VII.
- Anhand der Figuren 1 bis 3 wird vorerst das Zugorgan und ein an ihm angeordneter Greifer 12 näher beschrieben. In einem C-förmigen Führungskanal 14 ist eine in Förderrichtung F umlaufend angetriebene Kugelgelenk-Glieder kette 16 verschiebbar geführt. In der Fig. 1 ist der Führungskanal 14 sowie die Kugelgelenk-Gliederkette 16 strichpunktiert dargestellt, während der Greifer 12 mit ausgezogenen Linien gezeichnet ist. In den Figuren 2 und 3 ist der Führungskanal 14, die Kugelgelenk-Gliederkette 16 und der Greifer 12 mit ausgezogenen Linien angegeben.
- Jedes Kugelgelenk 18 (vgl. Fig. 2) weist einen kugelförmigen Gelenkkörper 20 auf, der von einer ringförmigen Gelenkpfanne 22 äquatorial umschlossen ist. Jedes Kugelgelenk 18 ist mit den benachbarten, mittels je zwei abgekröpften Laschen 24 verbunden. Mit den einen Endabschnitten 26 liegen die Laschen aneinander und sind mittels Nieten 28 miteinander verbunden. Die Gelenkpfanne 22 ist von Ausnehmungen dieser Endabschnitte 26 eingefasst. Die entgegengesetzten Endabschnitte 30 der Laschen 24 bilden eine Gabelung, in welcher der abgeflachte Gelenkkörper 20 untergebracht ist. Der Gelenkkörper 20 ist von einer Achse 32 durchsetzt (s. Fig. 1), welche sich durch Oeffnungen 34 der Endabschnitte 30 der Laschen 24 erstreckt, und seitlich von den Laschen 24 Distanzhülsen 36 sowie Laufräder 38 trägt.
- Die Laufräder 38 bewegen sich auf dem Boden 40, sowie an den durch einen Spalt 42 voneinander beabstandeten Flanken 44 des C-förmigen Führungskanals 14; dies ist aus Fig. 3 besonders gut ersichtlich.
- Zwischen den Flanken 44 befindet sich ein Führungsrad 46, dessen Drehachse zu den Laschen 24 rechtwinklig und etwa auf die Mitte des Gelenkkörpers 20 gerichtet ist. Die Drehwelle 48 des Führungsrades 46 ist an dem einen Ende eines abgewinkelten Trägers 50 gehaltert (vgl. insbesondere Figuren 1 und 3), welcher mit seinem anderen Ende zwischen die Endabschnitte 30 der Laschen 24 eingreift, und mit denselben verbunden ist. Eine solche Kugelgelenk-Gliederkette 16 ist aus der DE-OS 26 29 528 bzw. der inhaltsgleichen US-PS 4,294,345 bekannt.
- Am Träger 50 sind zwei Schraubenbolzen 52 angeordnet, an welchen ein Auslegerblech 54 des Greifers 12 mittels Muttern 56 fixiert ist. Am Auslegerblech 54 ist seitlich des Führungskanales 14 eine Büchse 58 mit einer darin angeordneten Führungshülse 60 vorgesehen, in welcher ein hohlzylindrischer Schaft 62 verschiebbar und drehbar geführt ist. Die Drehachse 64 des Schaftes 62 verläuft in einer Ebene parallel zu den Seitenwänden 66 des Führungskanals 14 (Vgl. Fig. 3) und ist gegenüber einer Normalen 68 zum Boden 40 des Führungskanals 14 um den spitzen Winkel α derart verschränkt angeordnet, dass das untere Ende 70 des Schaftes 62 zu seinem oberen Ende 72 in Förderrichtung F gesehen vorläuft. Am oberen Ende 72 ist am Schaft 62 drehfest ein Klemmfinger 74 befestigt, dessen freies Ende 76 gegenüber einer Ebene rechtwinklig zur Drehachse 64 leicht nach oben absteht. In den Figuren 1 bis 3 ist der Klemmfinger 74 in seiner Offenstellung, quer zur Förderrichtung F, mit ausgezogenen Linien dargestellt, während er in seiner Schliessstellung, parallel zur Förderichtung F, strichpunktiert angegeben und mit 74′ bezeichnet ist. In der Fig. 1 ist der ebenfalls strichpunktiert dargestellte Klemmfinger 74˝ in seiner Schliessstellung, aber von einer Klemmbacke 78 abgehoben, dargestellt. In der Fig. 3 befindet sich der strichpunktiert dargestellte Klemmfinger 74‴ in der Offenstellung, ist aber nach oben verschoben dargestellt.
- Auf dem Schaft 62 sitzt in seinem unteren Endbereich 80 ein Schwenkorgan 82, welches mit dem Schaft 62 mittels eines Stiftes 84 drehfest verbunden ist. Vom Schwenkorgan 82 steht bei Offenstellung des Klemmfingers 74 nach aussen ein Gleitschuh 86 ab, dessen freies Ende 88 in Förderrichtung F gesehen, nach hinten abgebogen ist (s. Figuren 2 und 3). In der Fig. 1 ist mit 86′ und 86˝ der Gleitschuh 86 in Schliessstellung angedeutet, wobei die mit 86′ bezeichnete Lage der Lage des Klemmfingers 74′ und jene mit 86˝bezeichnete Lage jener des Klemmfingers 74˝ entspricht. In der Fig. 2 ist mit 86′ der Gleitschuh in Schliessstellung angedeutet, und in der Fig. 3 mit 86‴ in der Offenstellung entsprechend der Lage des Klemmfingers 74‴ bezeichnet. Das untere Ende 70 des Schaftes 62 ist mit einem weiteren Gleitschuh 90 versehen. Seine Aussenfläche 92 ist kugelkalottenförmig ausgebildet.
- In einer koaxialen Ausnehmung 94 des Schwenkorgans 82 ist das untere Ende 96 einer um den Schaft 62 und die Büchse 58 angeordneten Druckfeder 98 drehfest abgestützt (s. insbesondere Fig. 3). Das obere Ende 100 liegt am Auslegerblech 54 an, und stützt sich tangential an einer nach unten gebogenen Zunge 102 des Auslegerbleches 54 ab. An der in Förderrichtung F gesehen nachlaufenden Kante 104 der Zunge 102 kommt in der Offenstellung der seitliche Gleitschuh 86 zur Anlage.
- In der Fig. 1 ist strichpunktiert eine ortsfeste Kulisse 106, welche mit dem Gleitschuh 90 zusammenwirkt, und in der Fig. 2 ein Betätigungsglied 108, auf welches der radiale Gleitschuh 86 aufläuft, dargestellt. Die Kulisse 106 ist in einer Ebene ungefähr senkrecht zur Drehachse 64 und in Förderrichtung F gesehen, schräg nach oben ansteigend angeordnet.
- In der Fig. 4 ist eine Variante der Klemmbacke 78 in Pfeilrichtung IV der Fig. 1 im Detail wiedergegeben. Fig. 5 zeigt einen Schnitt entlang der Linie V-V der Fig. 4 durch die Klemmbacke 78 und den auf ihr anliegenden Klemmfinger 74. Im Bereich der Klemmbacke 78 ist eine weitere Zunge 110 des Auslegerbleches 54 nach oben und in Förderrichtung F gesehen, leicht nach hinten gebogen. Das freie Ende der Zunge 110 ist von einem U-förmigen Profilstück 112 überdeckt, welches in ihrem Mittelbereich mittels eines Zapfens 114, dessen Achse ungefähr parallel zur Förderrichtung F verläuft, an der Zunge 110 begrenzt schwenkbar gelagert ist. Der Schwenkbereich des Profilstücks 112 ist in Fig. 4 strichpunktiert angedeutet und mit 112′ bezeichnet. Das Profilstück 112 ist mit einem reibungsfördernden Belag 116 aus Gummi überzogen. Auf dem Belag 116 stützt sich in Schliessstellung der Klemmfinger 74 ab. Sein Endbereich 76 ist zur Klemmbacke 78 hin dachförmig ausgebildet und kann aufgerauht oder profiliert sein. Dies hat zur Folge, dass der Klemmfinger 74 immer an mindestens zwei Punkten auf der Klemmbacke 78 zur Anlage kommt, auch wenn die Drehachse 64 und die Achse des Zapfens 114 nicht rechtwinklig aufeinanderstehen oder aus irgendwelchen Gründen der Klemmfinger 74 nicht ganz in seine Schliessstellung 74′ verschwenkt worden ist.
- Anhand der Figuren 1 bis 3 wird nun die Funktionsweise des Greifers 12 näher beschrieben. Bevor der Gleitschuh 90 in Förderrichtung F auf die Kulisse 106 aufläuft, befindet sich der Klemmfinger 74 infolge der Schliesskraft der Druckfeder 98 und ihrer Vorspannung um die Achse 64 im Uhrzeigersinn in der mit ausgezogenen Linien dargestellten Offenstellung 74, wobei diese Stellung durch das Anliegen des Gleitschuhs 86 an der Hinterkante 104 der Zunge 102 gegeben ist. Durch das Auflaufen des weiteren Gleitschuhs 90 auf die Kulisse 106 wird der Klemmfinger 74 entgegen der Kraft der Druckfeder 98 in die in der Fig. 3 mit 74‴ bezeichnete Stellung angehoben, wobei der Gleitschuh 86 entlang der nachlaufenden Kante 104 in die mit 86‴ bezeichnete Stellung gleitet. Sobald der Klemmfinger die mit 74‴ bezeichnete Lage erreicht hat, verläuft die Kulisse 106 parallel zum Boden 40 des Führungskanals 14 und der seitliche Gleitschuh 86 läuft auf das Betätigungsglied 108 auf (S. Fig. 2). Dadurch verschwenkt sich der Klemmfinger 74 im Gegenuhrzeigersinn in die in Fig. 1 mit 74˝ bezeichnete Lage. Von da an verläuft die Kulisse 106 in Förderrichtung F gesehen schräg nach unten, so dass sich der Klemmfinger 74 in die mit 74′ bezeichnete Schliessstellung absenkt und das freie Ende 76 des Klemmfingers 74 auf die Klemmbacke 78 zur Anlage kommt (s. Figuren 1 und 2). Sobald dies der Fall ist, kann das Betätigungsglied 108 den Gleitschuh 86 freigeben; da die Kraft der Druckfeder 98 grösser ist als die Vorspannkraft in Oeffnungsrichtung bleibt der Klemmfinger 74 in seiner Schliessstellung 74′.
- Die Figuren 6 und 7 zeigen einen Transporteur mit mehreren, an einer in einem Führungskanal 14 geführten, umlaufend angetriebenen Kugelgelenk-Gliederkette 16 im festen Abstand hintereinander angeordneten, einzeln steuerbaren Greifern 12, wie sie weiter oben beschrieben sind, welcher die von einem Zuförderer 120 in Schuppenformation S zugeführten Druckereiprodukte 122, wie Zeitungen, Zeitschriften oder Teile davon, übernimmt und weitertransportiert. In der Fig. 6 ist die Kugelgelenk-Gliederkette 16 strichpunktiert angedeutet. Der Zuförderer 120 weist ebenfalls eine, in einem Führungskanal 14a geführte Kugelgelenk-Gliederkette 16a, wie sie weiter oben beschrieben ist und auch im Transporteur Verwendung findet, auf. Von den Trägern 50a stehen Stangen 124 quer zur Förderrichtung A des Zuförderers 120 ab, an denen Greiferorgane 126 angeordnet sind, welche beispielsweise aus der DE-PS 25 19 561 bzw. der entsprechenden US-PS 3,955,667 bekannt sind (vgl. insbesondere Fig. 7). Die Greiferorgane 126 geben die an ihrer vorlaufenden Kante 128 erfassten Druckereiprodukte 122 in einem Uebergabebereich 130 infolge der Einwirkung eines Hubaggregates 132 frei.
- An einem Gestell 134 ist eine Antriebswelle 136 gelagert, welche mittels einem strichpunktiert angegebenen Kettentrieb 138 mit einem, am Gestell 134 angeordneten Antriebsmotor 140 wirkverbunden ist. Ebenfalls am Gestell 134 ist ein im Uebergabebereich 130 auf die Gleitschuhe 90 einwirkendes Kulissenrad 106a frei drehbar gelagert. Auch das im Uebergabebereich 130 auf die Gleitschuhe 86 einwirkende Betätigungsglied 108 ist am Gestell 134 ortsfest angeordnet.
- Auf dem einen Wellenende 142 der Antriebswelle 136 sitzt eine, mittels eines Keiles 144 drehfest gesicherte Lagerhülse 146. Auf der Lagerhülse 146 sitzt wiederum, in ihrem axialen Mittelbereich, ein Antriebsrad 148, welches ebenfalls mittels eines Keiles 150 mit der Lagerhülse 146 drehfest verbunden ist. Das Antriebsrad 148 weist zwei parallele Antriebsplatten 152 auf, an deren koaxialen Rändern 154 im Abstand der Achsen 32 der Kugelgelenk-Gliederkette 16 Ausnehmungen 156 vorgesehen sind, in welche die Distanzhülsen 36 (s. auch Fig. 3) in Eingriff gelangen. Das Antriebsrad 148 wird in Richtung des Pfeiles B angetrieben, was wiederum die Förderrichtung F festlegt.
- Auf der Lagerhülse 146 sind auf jeder Seite des Antriebsrades 148 und mittels Abstandshülsen 158 von diesem beabstandete Kugellager 160 angeordnet. Jedes Kugellager 160 wird von einem Ring 162 umgriffen, welcher je eine Führungsplatte 164 trägt. Ungefähr die gegen den Zuförderer 120 gerichtete Hälfte jeder Führungsplatte 164 ist koaxial zur Antriebswelle 136 berandet, während die seitlichen, geraden Ränder der anderen Hälfte tangential weiterlaufen. Im koaxialen Bereich der Führungsplatten 164 sind an diesen gegeneinander gerichtete L-förmige Führungsprofile 166 angeordnet, welche an den geraden seitlichen Rändern der Führungsplatten 164 fluchtend vom C-förmigen Führungskanal 14 weitergeführt werden. Während im Führungskanal 14 die Laufräder 38 der Kugelgelenk-Gliederkette 16 am Boden 40 und an den Flanken 44 geführt sind (vgl. Fig. 3), werden im gekrümmten Bereich der Führungsplatten 164 die Laufräder 38 infolge der auf die Distanzhülsen 36 einwirkenden Antriebsplat ten 152 an den gegeneinander gerichteten Schenkeln der L-förmigen Führungsprofile 166 geführt (s. insbesondere Fig. 7).
- Zwischen einem an den Führungsplatten 164 angeordneten Angriffsflansch 168 und dem Gestell 134 ist ein Kolben-Zylinderaggregat 170 angeordnet (s. Fig. 6), mittels welchem die Führungsplatten 164 samt dem Führungskanal 14 um die Antriebswelle 136 verschwenkt werden können, z.B. in die strichpunktiert angegebene und mit 14′ bzw. 170˝ bezeichnete Lage. An den Führungsprofilen 166 sind mittels seitlich abstehenden Trägerelementen 171 Gleitschienen 172 befestigt, auf welchen die nachlaufenden Kanten 174 der Druckereiprodukte 122 gleiten. Parallel zum Zuförderer 120 sind in Förderrichtung A gesehen, vor dem Uebergabebereich 130 weitere Gleitschienen 176 ortsfest angeordnet, an welchen die nachlaufenden Kanten 174 der Druckereiprodukte 122 des anfallenden Schuppenstromes S gleiten.
- Die in den Figuren 6 und 7 dargestellte Vorrichtung funktioniert wie folgt: Synchron zu den nachlaufenden Kanten 174 der Druckereiprodukte 122 des zugeführten Schuppenstromes S werden in der Offenstellung ankommende Greifer 12 in den Uebergabebereich 130 geführt. Der Gleitschuh 90 des jeweiligen Greifers 12 läuft auf das Kulissenrad 106a auf, wodurch der Klemmfinger 74 in die in der Fig. 3 mit 74‴ gezeigte Lage überführt wird. In dieser Stellung kommt die nachlaufende Kante 174 eines Druckereiproduktes 122 auf die Klemmbacke 78 zur Anlage, und infolge des Betätigungsgliedes 108 wird der Klemmfinger 74 in die Schliessstellung verschwenkt (wie dies mit 74˝ in Fig. 1 angedeutet ist) und infolge des Ablaufens des Gleitschuhs 90 ab dem Kulissenrad 106a gegen das Druckereiprodukt 122 abgesenkt. Sobald der betreffende Greifer 12 das Druckereiprodukt 122 erfasst hat, wird die vorlaufende Kante 128 des Druckereiproduktes 122 vom Greiferorgan 126 infolge der Einwirkung des Hubaggregates 132 freigegeben. Das so übernommene Druckereiprodukt 122 kommt auf das vorlaufende Druckereiprodukt 122 in der wegzuführenden Schuppenformation S zur Auflage.
- Wie schon weiter oben beschrieben, kann mittels dem Zylinder-Kolbenaggregat 170 die Transportrichtung der übernommenen Druckereiprodukte 122 in einem grossen Bereich frei gewählt werden. Mittels einer Steuerung für den Antriebsmotor 140 kann die Synchronisation der Greifer 12 mit den Druckereiprodukten 122 des anfallenden Schuppenstromes S problemlos synchronisiert werden.
- In der beschriebenen und in den Figuren 6 und 7 dargestellten Vorrichtung wird jedes Druckereiprodukt 122 von einem einzigen Greifer 12 an der nachlaufenden Kante 174 erfasst. Es ist aber auch möglich, dass zwei Kugelgelenk-Gliederketten 16 voneinander beabstandet, parallel geführt und synchron umlaufend angetrieben werden, so dass jedes Druckereiprodukt 122 an den seitlichen Randbereichen der nachlaufenden Kante 174 erfasst und weggefördert wird. Es ist aber auch denkbar, dass die vorlaufenden Kanten 128 der Druckereiprodukte mittels in den Figuren 1 bis 5 gezeigten Greifern 12 erfasst werden, die Klemmbacke 78 jedes Greifers 12 wäre in diesem Falle dem jeweiligen Schaft 62 nachlaufend.
- Es ist auch denkbar, dass an einer Kugelgelenk-Gliederkette 16, oder an einem anderen Zugorgan, paarweise Greifer 12 angeordnet sind, die die Druckereiprodukte 122 an den seitlichen Randbereichen einer der Kanten quer zur Förderrichtung F erfassen.
Claims (8)
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT88114665T ATE73416T1 (de) | 1987-10-23 | 1988-09-08 | Transporteur fuer kontinuierlich anfallende flaechengebilde, insbesondere druckereiprodukte. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CH4158/87 | 1987-10-23 | ||
| CH4158/87A CH683913A5 (de) | 1987-10-23 | 1987-10-23 | Transporteur für kontinuierlich anfallende Flächengebilde, insbesondere Druckereiprodukte. |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0312755A2 true EP0312755A2 (de) | 1989-04-26 |
| EP0312755A3 EP0312755A3 (en) | 1989-09-20 |
| EP0312755B1 EP0312755B1 (de) | 1992-03-11 |
Family
ID=4270887
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP88114665A Expired - Lifetime EP0312755B1 (de) | 1987-10-23 | 1988-09-08 | Transporteur für kontinuierlich anfallende Flächengebilde, insbesondere Druckereiprodukte |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US4982944A (de) |
| EP (1) | EP0312755B1 (de) |
| JP (1) | JP2622735B2 (de) |
| AT (1) | ATE73416T1 (de) |
| CH (1) | CH683913A5 (de) |
| DE (1) | DE3869052D1 (de) |
| FI (1) | FI91381C (de) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5395151A (en) * | 1992-12-02 | 1995-03-07 | Ferag Ag | Gripper for a conveying device for conveying single-sheet or multi-sheet printed products |
| EP0985618A3 (de) * | 1998-09-10 | 2000-05-24 | Heidelberger Druckmaschinen Aktiengesellschaft | Greifer zum Ergreifen flascher Produkte |
| WO2007137629A1 (de) * | 2006-05-30 | 2007-12-06 | Iwis Motorsysteme Gmbh & Co. Kg | Förderkette mit aufklappbarem greifköpf |
| WO2007137631A1 (de) * | 2006-05-30 | 2007-12-06 | Iwis Motorsysteme Gmbh & Co. Kg | Förderkette mit schwenkbarem greifkopf |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3915228A1 (de) * | 1989-05-10 | 1990-11-15 | Roland Man Druckmasch | Vorrichtung zur entnahme von falzprodukten aus einer traegerstruktur |
| US5201516A (en) * | 1992-05-07 | 1993-04-13 | Xerox Corporation | Sheet gripping apparatus |
| JP2727281B2 (ja) * | 1992-09-28 | 1998-03-11 | 株式会社東京機械製作所 | 折機デリバリー装置 |
| EP0606550B1 (de) * | 1993-01-14 | 1997-04-16 | Ferag AG | Vorrichtung zum Zubringen von flächigen Erzeugnissen zu einer Verarbeitungseinrichtung für Druckereiprodukte |
| EP0606549B1 (de) * | 1993-01-14 | 1996-05-01 | Ferag AG | Vorrichtung zum Transportieren von flächigen Erzeugnissen |
| US5810347A (en) * | 1994-11-21 | 1998-09-22 | Heidelberger Druckmaschinen Ag | Apparatus for gripping and conveying sheet-like products |
| US6213459B1 (en) * | 1998-07-10 | 2001-04-10 | Heidelberger Druckmaschinen Ag | Signature gripper and delivery device |
| US6612567B1 (en) * | 2002-06-24 | 2003-09-02 | Heidelberger Druckmaschinen Ag | Adjustable gripping device for adjustable sheet-receiving pockets |
| US7810629B2 (en) * | 2004-02-02 | 2010-10-12 | Krones Ag | Device for dynamic storage of objects |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH468923A (de) * | 1967-07-21 | 1969-02-28 | Ferag Ag | Transporteinrichtung für in einer Schuppenformation anfallende flächenhafte Gebilde |
| CH592562A5 (de) * | 1974-05-28 | 1977-10-31 | Ferag Ag | |
| CH644816A5 (de) * | 1980-02-08 | 1984-08-31 | Ferag Ag | Foerdereinrichtung, inbesondere fuer druckprodukte, mit an einem umlaufenden zugorgan verankerten greifzangen. |
| US4448408A (en) * | 1981-06-04 | 1984-05-15 | Advance Enterprises, Inc. | Gripper clamps for conveying paper sheet products |
| ATE17697T1 (de) * | 1982-06-02 | 1986-02-15 | Ferag Ag | Einrichtung zum transportieren kontinuierlich anfallender, flaechiger papierprodukte. |
| DE3605534A1 (de) * | 1986-02-20 | 1987-08-27 | Rotaprint Gmbh | Bogen-foerderer fuer bogenverarbeitende maschinen |
| DD250503A1 (de) * | 1986-06-30 | 1987-10-14 | Polygraph Leipzig | Bogengreifereinrichtung |
| CH684086A5 (de) * | 1987-08-28 | 1994-07-15 | Ferag Ag | Transporteinrichtung für Druckprodukte und Verwendung derselben. |
-
1987
- 1987-10-23 CH CH4158/87A patent/CH683913A5/de not_active IP Right Cessation
-
1988
- 1988-09-08 EP EP88114665A patent/EP0312755B1/de not_active Expired - Lifetime
- 1988-09-08 DE DE8888114665T patent/DE3869052D1/de not_active Expired - Fee Related
- 1988-09-08 AT AT88114665T patent/ATE73416T1/de not_active IP Right Cessation
- 1988-10-19 US US07/259,839 patent/US4982944A/en not_active Expired - Fee Related
- 1988-10-21 FI FI884887A patent/FI91381C/fi not_active IP Right Cessation
- 1988-10-22 JP JP63267026A patent/JP2622735B2/ja not_active Expired - Lifetime
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5395151A (en) * | 1992-12-02 | 1995-03-07 | Ferag Ag | Gripper for a conveying device for conveying single-sheet or multi-sheet printed products |
| AU658770B2 (en) * | 1992-12-02 | 1995-04-27 | Ferag Ag | Gripper for a conveying device for conveying single-sheet or multi-sheet printing products |
| EP0985618A3 (de) * | 1998-09-10 | 2000-05-24 | Heidelberger Druckmaschinen Aktiengesellschaft | Greifer zum Ergreifen flascher Produkte |
| US6213280B1 (en) | 1998-09-10 | 2001-04-10 | Heidelberger Druckmaschinen Ag | Gripper for clamping flat articles |
| DE19939526B4 (de) * | 1998-09-10 | 2008-09-25 | Goss International Americas, Inc.(N.D.Ges.D. Staates Delaware) | Greifer zum Ergreifen flacher Produkte |
| WO2007137629A1 (de) * | 2006-05-30 | 2007-12-06 | Iwis Motorsysteme Gmbh & Co. Kg | Förderkette mit aufklappbarem greifköpf |
| WO2007137631A1 (de) * | 2006-05-30 | 2007-12-06 | Iwis Motorsysteme Gmbh & Co. Kg | Förderkette mit schwenkbarem greifkopf |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2622735B2 (ja) | 1997-06-18 |
| ATE73416T1 (de) | 1992-03-15 |
| CH683913A5 (de) | 1994-06-15 |
| FI884887A0 (fi) | 1988-10-21 |
| EP0312755A3 (en) | 1989-09-20 |
| US4982944A (en) | 1991-01-08 |
| DE3869052D1 (de) | 1992-04-16 |
| FI884887A7 (fi) | 1989-04-24 |
| JPH01145970A (ja) | 1989-06-07 |
| FI91381B (fi) | 1994-03-15 |
| FI91381C (fi) | 1994-06-27 |
| EP0312755B1 (de) | 1992-03-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0341424B1 (de) | Einrichtung zum Verarbeiten von Druckereiprodukten | |
| DE2519561C2 (de) | Transporteur für in einem Schuppenstrom anfallende Druckprodukte | |
| EP0557680B1 (de) | Greifer für eine Fördereinrichtung zum Fördern von ein- oder mehrblättrigen Druckereierzeugnissen | |
| EP0312755B1 (de) | Transporteur für kontinuierlich anfallende Flächengebilde, insbesondere Druckereiprodukte | |
| DE3620945A1 (de) | Verfahren und vorrichtung zum sammeln von gefalzten druckbogen | |
| EP0208081A1 (de) | Verfahren und Vorrichtung zum Öffnen von ausserhalb der Mitte gefalteten Druckprodukten | |
| EP0346578A1 (de) | Einrichtung zum Sammeln, Zusammentragen und Einstecken von Druckereiprodukten | |
| EP0323557B1 (de) | Vorrichtung zum Fördern von flächigen Erzeugnissen, insbesondere Druckereiprodukten | |
| DE19906202B4 (de) | Vorrichtung zum Verarbeiten von flexiblen, flächigen Erzeugnissen | |
| EP0305671B1 (de) | Transporteinrichtung für Druckprodukte und Verwendung derselben | |
| CH703561A1 (de) | Vorrichtung zur Ausrichtung eines flächigen Produktes. | |
| EP0095602B1 (de) | Einrichtung zum Transportieren kontinuierlich anfallender, flächiger Papierprodukte | |
| EP0600216B1 (de) | Verfahren und Vorrichtung zum Oeffnen von gefalteten Druckereiprodukten | |
| CH636824A5 (de) | Foerdereinrichtung fuer flaechige erzeugnisse, insbesondere druckprodukte. | |
| EP0564812B1 (de) | Verfahren und Vorrichtung zum Öffnen von gefalteten Druckereiprodukten | |
| DE3306815A1 (de) | Vorrichtung zum transportieren von in einer schuppenformation anfallenden flaechigen erzeugnissen, insbesondere druckprodukten | |
| EP0606549A1 (de) | Vorrichtung zum Transportieren von flächigen Erzeugnissen | |
| EP0242702B1 (de) | Verfahren und Vorrichtung zum Wenden kontinuierlich geförderter Flächengebilde | |
| EP0300171B1 (de) | Transporteur für flächige Erzeugnisse, insbesondere Druckprodukte | |
| EP0218804A1 (de) | Vorrichtung zum Übernehmen und Wegführen von gefalzten Druckbogen von einer Fördereinrichtung | |
| EP1484268A1 (de) | Mitnehmer zur Verwendung in Verpackungsmaschinen | |
| EP0210494A1 (de) | Vorrichtung zum Sammeln von gefalzten Druckbogen | |
| AT525478B1 (de) | Vereinzelungsvorrichtung für Profile | |
| EP0300170B1 (de) | Verfahren und Vorrichtung zum Trennen von in Schuppenformation anfallenden Erzeugnissen, insbesondere Druckprodukten | |
| EP1072546A1 (de) | Förderanlage zum Zusammentragen und Bearbeiten von Druckbogen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT CH DE FR GB IT LI SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT CH DE FR GB IT LI SE |
|
| 17P | Request for examination filed |
Effective date: 19890904 |
|
| 17Q | First examination report despatched |
Effective date: 19910522 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT CH DE FR GB IT LI SE |
|
| REF | Corresponds to: |
Ref document number: 73416 Country of ref document: AT Date of ref document: 19920315 Kind code of ref document: T |
|
| ITF | It: translation for a ep patent filed | ||
| REF | Corresponds to: |
Ref document number: 3869052 Country of ref document: DE Date of ref document: 19920416 |
|
| ET | Fr: translation filed | ||
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| EAL | Se: european patent in force in sweden |
Ref document number: 88114665.8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19950821 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 19950823 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19960816 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 19960819 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 19960821 Year of fee payment: 9 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Effective date: 19960908 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19960925 Year of fee payment: 9 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Effective date: 19960930 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970908 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970930 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970930 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19970908 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19980603 |
|
| EUG | Se: european patent has lapsed |
Ref document number: 88114665.8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20050908 |