EP0737640A2 - Verfahren zum Einführen einer Hilfsstapelaufnahme - Google Patents
Verfahren zum Einführen einer Hilfsstapelaufnahme Download PDFInfo
- Publication number
- EP0737640A2 EP0737640A2 EP96105193A EP96105193A EP0737640A2 EP 0737640 A2 EP0737640 A2 EP 0737640A2 EP 96105193 A EP96105193 A EP 96105193A EP 96105193 A EP96105193 A EP 96105193A EP 0737640 A2 EP0737640 A2 EP 0737640A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- sheet
- auxiliary stack
- speed
- auxiliary
- machine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims description 19
- 238000000151 deposition Methods 0.000 claims description 7
- 230000001133 acceleration Effects 0.000 claims description 5
- 230000003111 delayed effect Effects 0.000 claims 1
- 238000003780 insertion Methods 0.000 abstract description 10
- 230000037431 insertion Effects 0.000 abstract description 10
- 230000001360 synchronised effect Effects 0.000 abstract description 2
- 230000006399 behavior Effects 0.000 description 4
- 238000010586 diagram Methods 0.000 description 4
- 230000006870 function Effects 0.000 description 3
- 230000008859 change Effects 0.000 description 2
- 238000001514 detection method Methods 0.000 description 2
- 238000011161 development Methods 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 238000000926 separation method Methods 0.000 description 2
- 230000009471 action Effects 0.000 description 1
- 230000008901 benefit Effects 0.000 description 1
- 230000006735 deficit Effects 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000011017 operating method Methods 0.000 description 1
- 239000000758 substrate Substances 0.000 description 1
- 230000032258 transport Effects 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H31/00—Pile receivers
- B65H31/32—Auxiliary devices for receiving articles during removal of a completed pile
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2513/00—Dynamic entities; Timing aspects
- B65H2513/10—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2801/00—Application field
- B65H2801/03—Image reproduction devices
- B65H2801/21—Industrial-size printers, e.g. rotary printing press
Definitions
- the invention relates to a method for inserting an auxiliary stack receptacle over a main stack to be removed while continuously feeding further sheets, the auxiliary stack frame being introduced in the sheet running direction and synchronously with the running of a sheet to be deposited over the main stack.
- DE 40 01 565 A1 discloses a sheet delivery of a sheet printing machine.
- the solution there relates to a sheet delivery with a sample sheet removal and / or non-stop auxiliary stacking device of a sheet printing machine with a sheet catcher which can be moved into the sheet depositing path and with a movable sheet stop for the leading edge of the sheets.
- a control device is proposed which activates the sheet catcher and / or the sheet stop as a function of parameters influencing the sheet depositing behavior, in particular operating parameters of the sheet printing machine.
- DE 42 42 259 A1 relates to a sheet-fed rotary printing press with a sample sheet delivery.
- the solution proposed there relates to a sheet-fed rotary printing machine, the delivery of which, in addition to at least one main stack, has at least one auxiliary stack for a sample sheet delivery, the sheet transporting conveying means and release elements for releasing the sheet from the conveying means either above the main stack or above the auxiliary stack.
- sensors for determining the sheet position are provided, which send electrical impulses to a computer for machine control.
- An automatic sample sheet delivery can be preselected in a selectable sample sheet delivery cycle on the computer, wherein a documentation of measurement data registered in the continuous printing associated with the sample sheet can be stored in the computer with a coding identifying the associated sample sheet.
- DE 42 21 928 A1 has become known from the prior art, which relates to a device for non-stop stack change in the boom.
- An auxiliary stack carrier can be inserted between two sheets in the conveying direction of the sheets and temporarily receives the incoming sheets in an auxiliary stack.
- means for depositing the auxiliary stack on a new main stack carrier after the main stack change are provided.
- the auxiliary stack carrier has a small layer thickness and remains under the auxiliary stack, so that it is effective as a base when it is deposited on the replaced main stack carrier.
- Such an auxiliary stack carrier can either be cut from a web roll or removed individually from an interchangeable cassette.
- the invention has for its object to develop a method of the type mentioned in such a way that an auxiliary stack pickup at a high-speed machine can be introduced without affecting sheet travel and sheet storage.
- the advantage of the solution according to the invention is that the introduction of the auxiliary stack holder is possible with a completely undisturbed operating procedure. A high printing speed can be maintained and the insertion of the auxiliary stack pickup takes place without any impairment of the sheet travel or the sheet deposit. No separating elements such as suction grippers or the like are required to create a gap for the insertion of the auxiliary stack holder. Since there is no relative speed between the sheet and auxiliary stack holder due to the synchronous run, it is not possible to smear between the auxiliary stack holder surface and the sheet to be deposited, which is particularly important in the case of face and back printing.
- the auxiliary stack holder can be introduced at exactly the speed of the sheets to be deposited, which makes it possible to separate a precisely defined number of sheets. This in turn enables the new stack to be assigned to a specific sheet. This can be of great importance if a new printing form is applied to the plate cylinders by means of digital exposure while the printing press is running.
- the auxiliary stack holder is controlled such that its front end together with the front end of the sheet to be deposited reaches the position above the machine-facing end of the main stack and that the auxiliary stack holder moves at the same speed as the sheet over the main stack.
- Auxiliary pile pickup and to be put down Sheets together reach the stop at the end of the main stack facing away from the machine, as a result of which the occurrence of a relative speed between the top of the auxiliary stack receptacle and the underside of the sheet to be deposited can be avoided and a clean deposit of the sheet can be achieved.
- the sheet to be deposited and the auxiliary stack receptacle are expediently braked together from a position as shortly as possible before the end of the main stack facing away from the machine.
- the speed of the auxiliary stack pickup can correspond to the speed of the sheet by coordinating the speed of the auxiliary stack pickup and the speed of the sheet brake. This also serves to avoid any relative speeds between the sheet and auxiliary stack holder, which is particularly important when a machine is running in the perfecting mode, so the underside of the sheet which comes to rest on the auxiliary stack holder is printed.
- the control device captures actual machine data such as the current machine speed, the machine angle and the sheet format.
- the position of the gripper opening curve is coordinated with the drive of the sheet brake and its acceleration profile by means of a drive assigned to it, by comparison with the data stored in a memory of the control device.
- the drives of the auxiliary stack holder of the sheet brake and its braking surface as well as the gripper opening curve adjustment are controlled by the control device depending on the actual machine data.
- the stack separation of main and auxiliary stacks is now independent of the skill of an operator.
- the braking surface of the sheet brake runs through a movement profile during the retraction of the auxiliary stack frame, which corresponds to the speed of the gripper until the time the gripper is opened, while the braking surface of the sheet brake after this time of opening the gripper has a negative acceleration until the desired sheet depositing speed has been reached of the sheet to be discarded.
- the auxiliary stack holder After reaching its end position, the auxiliary stack holder automatically switches off the drive assigned to it in order to keep mechanical and electrical loads small;
- the linear units leading the auxiliary stack receptacle can be provided with leading and trailing sections.
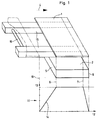
- auxiliary stack holder 1 shows an auxiliary stack holder 1 with a path-speed diagram 11, in which the speed curve 14 of the auxiliary stack holder 1 is shown.
- the auxiliary stack holder 1 is shown schematically, it can be designed as a plate, rake or in some other way.
- a linear unit 15 ensures the horizontal mobility of the auxiliary stack receptacle and a drive shaft 16 is connected to a drive unit, which enables high acceleration and short-term braking.
- its front edge is at the level of the line 19 which marks the rest position of the withdrawn auxiliary stack holder 1.
- the auxiliary stack receptacle 1 is strongly accelerated before insertion, in such a way that it reaches position 6 on the machine-facing end of the main stack 2 simultaneously with a sheet 3 to be deposited. It therefore begins to accelerate with a lead over the sheet 3 to be deposited.
- the auxiliary stack holder 1 then moves synchronously with the sheet 3 to be deposited over the main stack 2, being braked in a position 7 at the same time as the sheet 3 in order to end 8 at the end remote from the machine of the main stack 2 to come to a stop.
- the path-speed diagram 11 shows the speed 13 of the auxiliary stack holder 1 over the path 12 described.
- FIG. 2 and 3 show a schematically illustrated sheet delivery 10, the auxiliary stack receptacle in FIG. 2 being in the rest position 19. 3 shows the auxiliary stack holder 1 during insertion.
- the auxiliary stack holder 1 in the rest position 19 and above it a gripper 9 of the sheet delivery 10, which transports a sheet 3 in the direction of sheet travel 4 in order to place it on the main stack 2.
- the auxiliary stack holder 1 since the main stack 2 is to be removed, the auxiliary stack holder 1 must be inserted. In the position 19 shown, it has a projection in front of the sheet 3 and accelerates to the position 6 at the machine-facing end 5 of the main stack 2 in such a way that its front end arrives simultaneously with the front end of the sheet 3 and also the same speed like the bow has 3.
- auxiliary stack receptacle 1 and the sheet 3 move synchronously over the main stack 2 until they reach position 7, in which the braking begins.
- This machine position is shown in Fig. 3.
- the grippers 9 of the sheet delivery 10 open, and the auxiliary stack holder 1 is braked to the same extent as the sheet 3.
- Auxiliary stack holder 1 and Sheets 3 continue to move until they reach the end 8 of the main stack 2 facing away from the machine and the sheet 3 is deposited on the auxiliary stack receptacle 1, abutting a stop 17.
- the main stack 2 can now be removed, since all subsequent sheets 3 are deposited on the auxiliary stack holder 1.
- the auxiliary stack holder 1 can be pulled out again so that the sheets 3 are deposited on a pallet of the main stack 2, or the auxiliary stack holder 1 remains and picks up the new main stack 2.
- the auxiliary stack holder 1 must be separated from the linear unit 15 and the drive 16 and a new auxiliary stack holder 1 must be available if a main stack 2 is to be removed again.
- the sheet brake 18 comprises a braking surface 29, which on the one hand can be formed by a suction roll jacket under vacuum, and on the other hand can also be a circumferential braking surface in the form of a band.
- 3 also shows a gripper opening curve 20.1 which can be adjusted about a pivot point 20.2 by means of a servomotor 20 (not shown here), so that a roller 30 of the gripper 9 which is passing through comes into contact with a first section of the contour 20.3 of said gripper opening curve 20.1 which is intended for normal main batch delivery.
- the gripper opening curve 20.1 can also be pivoted in such a way that the sheets 3 to be deposited are fed to a sample sheet removal, then the second section of the contour 20.3 of the gripper opening curve 20.1 is active for the rollers 30 of the grippers 9.
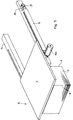
- the sheet delivery 10 comprises the auxiliary stack holder 1, which is movably received in linear units 15. This is moved in the horizontal direction by a separate drive 16a.
- the drive 16a acts on a belt 26 which is guided around a deflection 27; in an analogous manner, the opposite linear unit 15 is driven via the drive shaft 16.
- the linear units 15 can each be provided with a leading or trailing section in the front and rear area in order to minimize the loads on the drive 16a.
- the auxiliary stack holder 1 can automatically switch off the motor 16a when it reaches its end position (see FIG. 5).
- the auxiliary stack receptacle 1 extends over the machine-facing side 5 of the main stack 1 and its machine-facing side 8 in the extended state.
- FIG. 6 shows the control device with which the drives for the braking surface 29 of the pivoting of the gripper opening curve 20.1 and the auxiliary stack holder 1 are coordinated as a function of the actual data acquisition of the machine.
- the machine actual value detection 25 records, for example, the machine angle 25.2 via a rotary encoder.
- the sheet format 25.3 is entered before the start of the job to preset the sheet guides in the feeder and delivery and is therefore already available as a parameter.
- the machine speed 25.1 is measured continuously and is also available to the control device 24 as a parameter.
- setpoint value specifications for the position of the gripper opening curve 20.1 the braking surface speed and the insertion speed of the auxiliary stack holder 1 are stored via the main stack 2 for certain printing speeds and sheet formats.
- the angular position 25.2 of the machine In order to enable a simultaneous retraction movement of auxiliary stack holder 1 and sheet leading edge 3, the angular position 25.2 of the machine must also be known. Therefore information about the actual angular position of the machine is required.
- the respective actual data are transmitted from the drives 16a, 18a and 20 to the control device 24.
- this is the current actual position of the auxiliary stack holder 1, in the drives 18a and 20 the current braking surface speed or the current position of the gripper opening curve 20.1.
- the Current position and speed values for the drives 16a, 18a and 20 are transmitted to the control device 24 and are therefore there for a coordination of the target / actual data.
- the braking speed of the braking surface 29 must be preset to an optimal deceleration value - that is, a setpoint value must be specified - which leads to the desired depositing speed of the sheet 3 to be deposited.
- the drive 16a for extending the auxiliary stack holder 1 must be controlled so that the speed of the auxiliary stack holder 1 extending at the speed of movement of the to be deposited sheet 3 matches, so that a relatively speed-free deposit can take place.
- the auxiliary stack holder 1 must be extended upon arrival of the leading edge of the sheet 3 to be deposited.
- the start of extension of the auxiliary stack holder 1 must be coordinated with the phase position of the machine, hence the actual value detection of the machine angle 25.2.
- the respectively predetermined speed of the braking surface 29 depends on the conveying speed of the sheets 3 to be deposited, the onset of the braking process on the opening of the grippers 9 and thus on the position of the gripper opening curve 20.1 and on the machine angle 25.2.
- the drive 16a can be switched off by a limit switch 21 via the main stack 2.
- the machine can be stopped from the sheet delivery 10 by means of an emergency stop button 22, while the stack separation process in auxiliary and main stacks is only initiated by means of the non-stop button 23.
- the non-stop button 23 gives the start signal for the execution of the method steps described above.
- the movement profile (see FIG. 1), which the drive 18a of the braking surface 29 has to traverse in dependence on machine and printing material parameters, corresponds to the speed of the grippers 9 up to time 7. A delay is then run through until the desired depositing speed is reached . In addition to an abrupt delay edge, a gradually falling delay edge slope can also be specified.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Pile Receivers (AREA)
- Discharge By Other Means (AREA)
- Supply, Installation And Extraction Of Printed Sheets Or Plates (AREA)
Abstract
Description
- Die Erfindung betrifft ein Verfahren zum Einführen einer Hilfsstapelaufnahme über einen zu entfernenden Hauptstapel unter ununterbrochener Zuführung weiterer Bogen, wobei die Einführung des Hilfsstapelrahmens in Bogenlaufrichtung und synchron mit dem Lauf eines abzulegenden Bogens über dem Hauptstapel erfolgt.
- Bei der Bogenauslage von Druckmaschinen besteht das Problem darin, daß ein Stapel nur eine begrenzte Höhe erreichen kann, der Maschinenlauf jedoch zur Entfernung des Stapels nicht unterbrochen werden soll. Für eine hohe Produktivität von Bogendruckmaschinen sollte auch nicht die Druckgeschwindigkeit zu diesem Zweck reduziert werden. Bei hohen Druckgeschwindigkeiten ist das manuelle Einschieben eines Rechens als Hilfsstapelaufnahme keine Lösung mehr, da während des Einschiebevorgangs ein oder mehrere Bogen ankommen und zerstört werden. Die daraus resultierende Störung des Bogenlaufs kann auch dazu führen, daß die Maschine gestoppt werden muß, um solche zerstörte Bogen zu entfernen.
- DE 40 01 565 A1 offenbart einen Bogenausleger einer Bogendruckmaschine. Die dortige Lösung betrifft einen Bogenausleger mit einer Probebogenentnahme und/oder Non-Stop-Hilfsstapeleinrichtung einer Bogendruckmaschine mit einem in den Bogenablageweg einfahrbaren Bogenfänger und mit einem verfahrbaen Bogenanschlag für die Vorderkante der Bogen. Zur Vermeidung von Bogenbeschädigungen wird eine Steuereinrichtung vorgeschlagen, die den Bogenfänger und/oder den Bogenanschlag in Abhängigkeit von das Bogenablageverhalten beeinflussenden Parametern insbesondere Betriebsparametern der Bogendruckmaschine aktiviert.
- DE 42 42 259 A1 betrifft eine Bogenrotationsdruckmaschine mit Probebogenauslage. Die dort vorgeschlagene Lösung bezieht sich auf eine Bogenrotationsdruckmaschine, deren Ausleger neben wenigstens einem Hauptstapel wenigstens einen Hilfsstapel für einen Probebogenauslage, den Bogen transportierende Fördermittel sowie Auslöseorgane zur Freigabe des Bogens von den Fördermitteln entweder über dem Hauptstapel oder über dem Hilfsstapel aufweist. Außerdem sind Sensoren zur Feststellung der Bogenlage vorgesehen, die elektrische Impulse an einen Rechner zur Maschinensteuerung aussenden. Eine automatische Probebogenauslage ist in einem wählbaren Probebogenauslagenzyklus am Rechner vorwählbar, wobei eine dem Probebogen zugeordnete Dokumentation von im fortlaufenden Druck registrierten Meßdaten mit einer den zugehörigen Probebogen kennzeichnenden Kodierung im Rechner speicherbar ist.
- Schließlich ist aus dem Stand der Technik die DE 42 21 928 A1 bekannt geworden, die eine Vorrichtung zum Non-Stop-Stapelwechsel im Ausleger betrifft. Ein Hilfsstapelträger ist in Förderrichtung der Bogen zwischen zwei Bogen einschiebbar und nimmt in einem Hilfsstapel vorübergehend die ankommenden Bogen auf. Bei dieser Vorrichtung sind Mittel zur Ablage des Hilfsstapels auf einem neuen Hauptstapelträger nach dem Hauptstapelwechsel vorgesehen. Der Hilfsstaapelträger weist eine geringe Schichtdicke auf und verbleibt unter dem Hilfsstape, so daß er als Unterlage bei dessen Ablage auf dem ausgewechselten Hauptstapelträger wirksam ist. Ein solcher Hilfsstapelträger kann entweder von einer Bahnrolle abgeschnitten oder einzeln aus einer Wechselkassette entnommen werden.
- Der Erfindung liegt die Aufgabe zugrunde, ein Verfahren der eingangs genannten Art derart weiterzubilden, daß auf einfache Weise eine Hilfsstapelaufnahme bei einer schnellaufenden Maschine eingeführt werden kann, ohne daß es zu einer Beeinträchtigung von Bogenlauf und Bogenablage kommt.
- Die Aufgabe wird erfindungsgemäß durch die Merkmale des Patentanspruches 1 gelöst.
- Der Vorteil der erfindungsgemäßen Lösung besteht darin, daß die Einführung der Hilfsstapelaufnahme bei einem völlig ungestörten Betriebsablauf möglich ist. Eine hohe Druckgeschwindigkeit kann beibehalten werden, und die Einführung der Hilfsstapelaufnahme erfolgt ohne jegliche Beeinträchtigung des Bogenlaufs oder der Bogenablage. Es sind keine Trennelemente wie Sauggreifer oder dergleichen erforderlich, um einen Spalt für die Einbringung der Hilfsstapelaufnahme zu erzeugen. Da durch den synchronen Lauf keine Relativgeschwindigkeit zwischen Bogen und Hilfsstapelaufnahme entsteht, ist ein Abschmieren zwischen Hilfsstapelaufnahmeoberfläche und abzulegendem Bogen nicht möglich, was insbesondere bei Schön- und Widerdruck besonders wichtig ist. Ferner kann die Hilfsstapelaufnahme genau mit der Geschwindigkeit der abzulegenden Bogen eingebracht werden, was es ermöglicht eine genau definierte Anzahl von Bogen zu trennen. Dies ermöglicht wiederum den neuen Stapel genau einem bestimmten Bogen zuzuordnen. Dies kann von großer Bedeutung sein, wenn mittels digitaler Belichtung während des Laufes der Druckmaschine eine neue Druckform auf den Plattenzylindern aufgebracht wird.
- In einer Weiterbildung ist vorgesehen, daß die Hilfsstapelaufnahme derart gesteuert ist, daß ihr vorderes Ende gemeinsam mit dem vorderen Ende des abzulegenden Bogens die Position oberhalb des maschinenzugewandten Endes des Hauptstapels erreicht und daß sich die Hilfsstapelaufnahme mit derselben Geschwindigkeit wie der Bogen über dem Hauptstapel bewegt. Hilfsstapelaufnahme und abzulegender Bogen erreichen gemeinsam den Anschlag am maschinenabgewandten Ende des Hauptstapels, wodurch das Auftreten einer Relativgeschwindigkeit zwischen der Oberseite der Hilfsstapelaufnahme und der Unterseite des abzulegenden Bogens vermeidbar und eine saubere Ablage des Bogens erzielbar ist.
- Zweckmäßigerweise werden der abzulegende Bogen und die Hilfsstapelaufnahme ab einer Position möglichst kurz vor dem maschinenabgewandten Ende des Hauptstapels gemeinsam abgebremst. Dabei kann die Geschwindigkeit der Hilfsstapelaufnahme der Geschwindigkeit des Bogens entsprechen, indem die Geschwindigkeit der Hilfsstapelaufnahme und die Geschwindigkeit der Bogenbremse aufeinander abgestimmt werden. Auch dies dient einer Vermeidung jeglicher Relativgeschwindigkeiten zwischen Bogen und Hilfsstapelaufnahme, was insbesondere wichtig ist, wenn eine Maschine im Schön- und Widerdruckbetrieb läuft, daher die Unterseite des Bogens, welche auf der Hilfsstapelaufnahme zu liegen kommt, bedruckt ist.
- In Weiterbildung des der Erfindung zugrundeliegenden Gedankens erfaßt die Steuerungseinrichtung Maschinen-Ist-Daten wie die aktuelle Maschinengeschwindigkeit, den Maschinenwinkel sowie das Bogenformat. Die Stellung der Greiferöffnungskurve wird über einen dieser zugeordneten Antrieb mit dem Antrieb der Bogenbremse und deren Beschleunigungsprofil durch Vergleich mit den in einem Speicher der Steuerungsvorrichtung abgelegten Daten abgestimmt. Die Antriebe der Hilfsstapelaufnahme der Bogenbremse und ihrer Bremsfläche sowie der Greiferöffnungskurvenverstellung werden von der Steuerungseinrichtung abhängig von den Maschinen-Ist-Daten gesteuert. Die Stapeltrennung von Haupt- und Hilfsstapel ist damit nunmehr unabhängig vom Geschick eines Bedieners.
- Insbesondere durchfährt die Bremsfläche der Bogenbremse während des Einfahrens des Hilfsstapelrahmens ein Bewegungsprofil, welches bis zum Zeitpunkt des öffnens der Greifer der Geschwindigkeit der Greifer entspricht, während die Bremsfläche der Bogenbremse nach diesem Zeitpunkt des öffnens der Greifer eine negative Beschleunigung bis zum Erreichen der jeweils gewünschten Bogenablagegeschwindigkeit des abzulegenden Bogens annimmt.
- Nach Erreichen ihrer Endstellung schaltet die Hilfsstapelaufnahme den ihr zugeordneten Antrieb selbsttäig ab, um mechanische wie elektrische Belastungen klein zu halten; zu diesem Zwecke können die die Hilfsstapelaufnahme führenden Lineareinheiten mit Vorlauf- sowie Nachlaufstrecken versehen werden.
- Das erfindungsgemäße Verfahren wird nachfolgend anhand der Zeichnung erläutert.
- Es zeigen:
- Fig. 1
- eine Hilfsstapelaufnahme mit einem Weg-Geschwindigkeits-Diagramm,
- Fig. 2
- eine schematisch dargestellte Bogenauslage mit einer Hilfsstapelaufnahme in Ruheposition,
- Fig. 3
- eine Hilfsstapelaufnahme beim Einführen, wobei schematisch eine verstellbare Greiferöffnungskurve angedeutet ist,
- Fig. 4
- die angetriebene Hilfsstapelaufnahme auf Linearführungen in Ruheposition,
- Fig. 5
- die Hilfsstapelaufnahme in ausgefahrener Position und
- Fig. 6
- die die Antriebe von Greiferöffnungskurvenverstellung, Bogenbremse und Hilfsstapelaufnahme in Abhängigkeit von den Maschinen-Ist-Daten steuernde Steuerungseinrichtung.
- Fig. 1 zeigt eine Hilfsstapelaufnahme 1 mit einem Weg-Geschwindigkeits-Diagramm 11, in dem die Geschwindigkeitskurve 14 der Hilfsstapelaufnahme 1 dargestellt ist. Die Hilfsstapelaufnahme 1 ist schematisch dargestellt, sie kann als Platte, Rechen oder in anderer Weise ausgebildet sein. Eine Lineareinheit 15 sorgt für die horizontale Beweglichkeit der Hilfsstapelaufnahme und eine Antriebswelle 16 ist mit einem Antriebsaggregat verbunden, das eine hohe Beschleunigung und eine kurzfristige Abbremsung ermöglicht. Vor Beginn des Einführens der Hilfsstapelaufnahme 1 befindet sich diese mit ihrer Vorderkante auf der Höhe der Linie 19, welche die Ruheposition der zurückgezogenen Hilfsstapelaufnahme 1 markiert. Wie die Geschwindigkeitskurve 14 zeigt, wird die Hilfsstapelaufnahme 1 vor dem Einführen stark beschleunigt und zwar derart, daß sie die Position 6 am maschinenzugewandten Ende des Hauptstapels 2 gleichzeitig mit einem abzulegenden Bogen 3 erreicht. Sie beginnt ihre Beschleunigung deshalb auch mit einem Wegvorsprung gegenüber dem abzulegenden Bogen 3. Die Hilfsstapelaufnahme 1 fährt dann synchron mit dem abzulegenden Bogen 3 über den Hauptstapel 2, wobei sie in einer Position 7 gleichzeitig mit dem Bogen 3 abgebremst wird, um am maschinenabgewandten Ende 8 des Hauptstapels 2 zum Stehen zu kommen. Das Weg-Geschwindigkeits-Diagramm 11 zeigt die Geschwindigkeit 13 der Hilfsstapelaufnahme 1 über dem beschriebenen Weg 12.
- Die Fig. 2 und 3 zeigen eine schematisch dargestellte Bogenauslage 10, wobei sich die Hilfsstapelaufnahme in Fig. 2 in Ruheposition 19 befindet. Fig. 3 zeigt die Hilfsstapelaufnahme 1 beim Einführen.
- Fig. 2 zeigt die Hilfsstapelaufnahme 1 in Ruheposition 19 und darüber ein Greifer 9 der Bogenauslage 10, der einen Bogen 3 in Bogenlaufrichtung 4 transportiert, um ihn auf dem Hauptstapel 2 abzulegen. Da der Hauptstapel 2 jedoch entfernt werden soll, muß die Hilfsstapelaufnahme 1 eingeführt werden. Sie hat in der dargestellten Position 19 einen Wegvorsprung vor dem Bogen 3 und beschleunigt bis zum Erreichen der Position 6 an dem maschinenzugewandten Ende 5 des Hauptstapels 2 derart, daß sie mit ihrem vorderen Ende gleichzeitig mit dem vorderen Ende des Bogens 3 ankommt und auch dieselbe Geschwindigkeit wie der Bogen 3 hat.
- Ab dieser Position 6 bewegen sich die Hilfsstapelaufnahme 1 und der Bogen 3 synchron über den Hauptstapel 2, bis sie die Position 7 erreichen, in der die Abbremsung beginnt. Diese Maschinenposition ist in Fig. 3 gezeichnet. In der Position 7 tritt eine Bogenbremse 18, die beispielsweise als Saugwalze ausgebildet ist, in Aktion und bremst den Bogen 3. Zuerst öffnen die Greifer 9 der Bogenauslage 10, und die Hilfsstapelaufnahme 1 wird in demselben Maße abgebremst wie der Bogen 3. Hilfsstapelaufnahme 1 und Bogen 3 bewegen sich weiter, bis sie das maschinenabgewandte Ende 8 des Hauptstapels 2 erreichen und sich der Bogen 3 an einem Anschlag 17 anstoßend auf der Hilfsstapelaufnahme 1 ablegt. Jetzt kann der Hauptstapel 2 entfernt werden, da alle nachfolgenden Bogen 3 sich auf der Hilfsstapelaufnahme 1 ablegen. Nach dem Entfernen des Hauptstapels 2 kann die Hilfsstapelaufnahme 1 wieder herausgezogen werden, damit sich die Bogen 3 auf einer Palette des Hauptstapels 2 ablegen, oder die Hilfsstapelaufnahme 1 verbleibt und nimmt den neuen Hauptstapel 2 auf. Für diesen Fall muß die Hilfsstapelaufnahme 1 von der Lineareinheit 15 und dem Antrieb 16 getrennt werden und eine neue Hilfsstapelaufnahme 1 zur Verfügung stehen, wenn wieder ein Hauptstapel 2 entfernt werden soll.
- In den Fig. 2 und 3 ist darüberhinaus der Kettenpfad 28 dargestellt, welchem die an Greiferbrücken aufgenommenen Greifer 9 folgen. Die Bogenbremse 18 umfaßt eine Bremsfläche 29, die einerseits durch einen unterdruckbeaufschlagten Saugwalzenmantel gebildet sein kann, andererseis auch eine umlaufende Bremsfläche in Gestalt eines Bandes sein kann. In Fig. 3 ist außerdem eine Greiferöffnugnskurve 20.1 gezeigt, die um einen Schwenkpunkt 20.2 mittels eines hier nicht dargestellten Stellmotors 20 verstellt werden kann, so daß eine Rolle 30 des jeweils passierenden Greifers 9 mit einem ersten Abschnitt der Kontur 20.3 besagter Greiferöffnungskurve 20.1 in Kontakt kommt, die für normale Hauptstapelauslage bestimmt ist. Andererseits kann die Greiferöffnungskurve 20.1 auch derart verschwenkt werden, daß die abzulegenden Bogen 3 einer Probebogenentnahme zugeleitet werden, dann ist der zweite Abschnitt der Kontur 20.3 der Greiferöffnungskurve 20.1 für die Rollen 30 der Greifer 9 aktiv.
- Die Fig. 4 und 5 zeigen die Hilfsstapelaufnahme, die in Lineareinheiten 15 geführt ist.
- Die Bogenauslage 10 umfaßt die in Lineareinheiten 15 bewegbar aufgenommene Hilfsstapelaufnahme 1. Diese wird über einen separaten Antrieb 16a in horizontaler Richtung bewegt. Der Antrieb 16a wirkt auf einen Riemen 26, der um eine Umlenkung 27 geführt ist; in analoger Weise wird über die Antriebswelle 16 die gegenüberliegende Lineareinheit 15 angetrieben. Die Lineareinheiten 15 können im vorderen und hinteren Bereich jeweils mit einer Vor- bzw. Nachlaufstrecke versehen sein, um die Belastungen für den Antrieb 16a zu minimieren. Mittels eines Endschalters 21 kann die Hilfsstapelaufnahme 1 den Motor 16a bei Erreichen ihrer Endlage (siehe Fig. 5) selbsttägig abschalten.
- Im in Fig. 5 dargestellten Zustand übergreift die Hilfsstapelaufnahme 1 im ausgefahrenen Zustand die maschinenzugewandte Seite 5 des Hauptstapels 1 sowie dessen maschinenabgewandte Seite 8.
- Fig. 6 zeigt die Steuerungseinrichtung mit der die Antriebe für die Bremsfläche 29 der Verschwenkung der Greiferöffnungskurve 20.1 sowie der Hilfsstapelaufnahme 1 in Abhängigkeit von der Ist-Daten-Erfassung der Maschine koordiniert werden.
- Die Maschinen-Ist-Wert-Erfassung 25 nimmt beispielsweise über einen Drehgeber den Maschinenwinkel 25.2 auf. Das Bogenformat 25.3 wird vor Auftragsbeginn zur Voreinstellung der Bogenführungen im An- und Ausleger eingegeben und ist daher als Parameter bereits verfügbar. Die Maschinengeschwindigkeit 25.1 wird kontinuierlich gemessen und liegt der Steuerungsvorrichtung 24 als Parameter ebenfalls vor. Im Soll-Wert-Speicher der Steuerungseinrichtung 24 sind für bestimmte Druckgeschwindigkeiten und Bogenformate Soll-Wert-Vorgaben für die Stellung der Greiferöffnungskurve 20.1, die Bremsflächengeschwindigkeit und die Einführungsgeschwindigkeit der Hilfsstapelaufnahme 1 über den Hauptstapel 2 abgelegt. Um eine gleichzeitige Einfahrbewegung von Hilfsstapelaufnahme 1 und Bogenvorderkante 3 zu ermöglichen, muß auch die Winkellage 25.2 der Maschine bekannt sein. Daher werden Informationen über die Ist-Winkellage der Maschine benötigt.
- Von den Antrieben 16a, 18a bzw. 20 werden ihre jeweiligen Ist-Daten an die Steuerungsvorrichtung 24 übermittelt. Beim Antrieb 16a für die Hilfsstapelaufnahme 1 ist das die aktuelle Ist-Position der Hilfsstapelaufnahme 1, bei den Antrieben 18a und 20 die aktuelle Bremsflächengeschwindigkeit bzw. die aktuelle Stellung der Greiferöffnungskurve 20.1. Die aktuellen Positions- bzw. Geschwindigkeitswerte für die Antriebe 16a, 18a und 20 werden der Steuerungsvorrichtung 24 übermittelt und liegen daher dort für eine Abstimmung der Soll/Ist-Daten vor.
- In Abhängigkeit von der Maschinengeschwindigkeit und dem Bogenformat wie beispielsweise der Länge der abzulegenden Bogen 3 muß die Bremsgeschwindigkeit der Bremsfläche 29 auf einen optimalen Verzögerungswert voreingestellt werden - also eine Soll-Wert-Vorgabe erfolgen - der zum Erreichen der gewünschten Ablagegeschwindigkeit des abzulegenden Bogens 3 führt. Um eine simultane Bewegung von Vorderkante der Hilfsstapelaufnahme 1 und abzulegenden Bogen 3, der noch in Greifern 9 gehalten ist, zu ermöglichen, muß der Antrieb 16a zum Ausfahren der Hilfsstapelaufnahme 1 so angesteuert werden, daß die Geschwindigkeit des Ausfahrens der Hilfsstapelaufnahme 1 mit der Bewegungsgeschwindigkeit des abzulegenden Bogens 3 übereinstimmt, so daß eine relativgeschwindigkeitsfreie Ablage erfolgen kann. Das Ausfahren der Hilfsstapelaufnahme 1 muß bei Ankunft der Vorderkante des abzulegenden Bogens 3 erfolgen. Dazu muß der Ausfahrbeginn der Hilfsstapelaufnahme 1 mit der Phasenlage der Maschine abgestimmt werden, deshalb die Ist-Wert-Erfassung des Maschinenwinkels 25.2.
- Schließlich ist es erforderlich, die Stellung der Greiferöffnungskurve 20.1 bezogen auf einen Schwenkpunkt 20.2 an jedes Bogenformat 25.1 anzupassen. Auch die Tatsache, daß ein großer Bogen ein anderes Absinkverhalen auf den Hauptstapel 2 hat als ein kleiner Bogen, wird durch die Stellung der Greiferöffnungskurve 20.1 berücksichtigt. Auch die Grammatur des Bedruckstoffes des abzulegenden Bogens 3 beeinflußt das Ansinkverhalten der abzulegenden Bogen 3 auf die Hauptstapeloberfläche. So ist für jeden Bedruckstoff je nach Formatgröße ein optimaler Greiferöffnungszeitpunkt ermittelt, der je nach Bogenformat 25.1 und Grammatur des abzulegenden Bogens 3 voreingestellt werden muß, um ein optimales Auslage- und Verzögerungsverhalten zu erzielen.
- Ferner ist sicherzustellen, daß die Bremsfläche 29 den abzulegenden Bogen 3 relativgeschwindigkeitsfrei übernimmt, so daß die Unterseite des Bogens nicht abschmiert. Die jeweils vorgegebene Geschwindigkeit der Bremsfläche 29 hängt von der Fördergeschwindigkeit der abzulegenden Bogen 3 ab, das Einsetzen des Bremsvorganges vom öffnen der Greifer 9 und damit von der Stellung der Greiferöffnungskurve 20.1 sowie vom Maschinenwinkel 25.2 ab.
- Der Antrieb 16a ist nach Erreichen der ausgefahrenen Position der Hilfsstapelaufnahme 1 - über den Hauptstapel 2 - durch einen Endschalter 21 abschaltbar. Mittels eines Not-Stop-Tasters 22 kann von der Bogenauslage 10 her die Maschine gestoppt werden, während mittels des Non-Stop-Tasters 23 der Stapeltrennvorgang in Hilfs- un Hauptstapel erst initiiert wird. Der Non-Stop-Taster 23 gibt das Startsignal für den Ablauf der vorstehend beschriebenen Verfahrensschritte.
- Das Bewegungsprofil (siehe Fig. 1), welches der Antrieb 18a der Bremsfläche 29 in Abhängigkeit von Maschinen- und Bedruckstoffparametern zu durchfahren hat, entspricht bis zum Zeitpunkt 7 der Geschwindigkeit der Greifer 9. Danach wird eine Verzögerung durchlaufen, bis die gewünschte Ablagegeschwindigkeit erreicht ist. Neben einer abrupten Verzögerungsflanke kann auch eine allmählich fallende Verzögerungsflankensteigung vorgegeben werden.
-
- 1
- Hilfsstapelaufnahme
- 2
- Hauptstapel
- 3
- Bogen
- 4
- Bogenlaufrichtung
- 5
- maschinenzugewandtes Ende des Hauptstapels 2
- 6
- Position an dem maschinenzugewandten Ende des Hauptstapels 2
- 7
- Position, in der die Abbremsung beginnt
- 8
- maschinenabgewandtes Ende des Hauptstapels 2
- 9
- Greifer
- 10
- Bogenauslage
- 11
- Weg-Geschwindigkeits-Diagramm
- 12
- Weg
- 13
- Geschwindigkeit
- 14
- Geschwindigkeitskurve der Hilfsstapelaufnahme
- 15
- Lineareinheit
- 16
- Antriebswelle
- 16a
- Antrieb
- 17
- Anschlag
- 18
- Bogenbremse
- 18a
- Antriebsmotor
- 19
- Ruheposition der zurückgezogenen Hilfsstapelaufnahme
- 20
- Stellmotor für Greiferöffnungskurve
- 20.1
- Greiferöffnungskurve
- 20.2
- Schwenkpunkt
- 20.3
- Kontur
- 21
- Endschalter
- 22
- Not-Stop-Taster
- 23
- Non-Stop-Betrieb
- 24
- Steuerungseinrichtung
- 24.1
- Sollwertspeicher
- 25
- Ist-Wert-Erfassung
- 25.1
- Maschinengeschwindigkeit
- 25.2
- Maschinenwinkel
- 25.3
- Bogenformat
- 26
- Riemen
- 27
- Umlenkung
- 28
- Kettenpfad
- 29
- Bremsfläche
- 30
- Rolle
Claims (12)
- Verfahren zum Einführen einer Hilfsstapelaufnahme (1) über einem zu entfernenden Hauptstapel (2) unter ununterbrochener Zuführung weiterer Bogen (3), wobei die Einführung der Hilfsstapelaufnahme (1) in Bogenlaufrichtung (4) und synchron mit dem Lauf eines abzulegenden Bogens (3) über dem Hauptstapel (2) erfolgt,
dadurch gekennzeichnet,
daß durch eine Maschinen-Ist-Daten (25) erfassende Steuerungseinrichtung (24) Antriebe (16a, 18a, 20) and der Bogenauslage (10) derart gesteuert sind, daß die Hilfsstapelaufnahme (1) ein mit dem Geschwindigkeitsprofil (14) des abzulegenden Bogens (3) identisches Geschwindigkeitsprofil durchläuft, um eine Relativbewegung zwischen der Hilfsstapelaufnahme (1) und dem abzulegenden Bogen (3) zu vermeiden. - Verfahren gemäß Patentanspruch 1,
dadurch gekennzeichnet,
daß das Geschwindigkeitsprofil (14) von der Fördergeschwindigkeit der Greifer (9) und der Geschwindigkeit der Bremsfläche (29) bestimmt ist. - Verfahren gemäß Patentanspruch 1,
dadurch gekennzeichnet,
daß die Hilfsstapelaufnahme (1) derart gesteuert ist, daß ihr vorderes Ende gemeinsam mit dem vorderen Ende des abzulegenden Bogens (3) die Position (5) oberhalb des maschinenzugewandten Endes (5) des Hauptstapels (2) erreicht. - Verfahren gemäß Patentanspruch 1 oder 3,
dadurch gekennzeichnet,
daß der abzulegende Bogen (3) und die Hilfsstapelaufnahme (1) ab einer Position (7) möglichst kurz vor dem maschinenabgewandten Ende (8) des Hauptstapels (2) gemeinsam verzögert werden. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet,
daß die Steuerungseinrichtung (24) Maschinen-Ist-Daten (25) wie Maschinengeschwindigkeit (25.1), Maschinenwinkel (25.2) sowie Bogenformat (25.3) erfaßt. - Verfahren gemäß der Ansprüche 1 und 5,
dadurch gekennzeichnet,
daß die Stellung der Greiferöffnungskurve (20.1) über einen dieser zugeordneten Antrieb (20) mit dem Antrieb (18a) der Bogenbremse (18, 29) und deren Beschleunigungsprofil durch Vergleich mit dem in einem Speicher (24.1) der Steuerungsvorrichtung (24) abgelegten Daten abgestimmt werden. - Verfahren nach einem oder mehreren der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
daß die Antriebe (16a, 18a, 20) der Hilfsstapelaufnahme (1), der Bogenbremse (18, 29) sowie der Greiferöffnungskurvenverstellung (20.1) von der Steuerungseinrichtung (24) abhängig von den Maschinen-Ist-Daten (25.1, 25.2, 25.3) gesteuert werden. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet,
daß die Bremsfläche (29) der Bogenbremse (18) während des Einfahrens der Hilfsstapelaufnahme (1) ein Geschwindigkeitsprofil (14) annimmt, welches bis zum Zeitpunkt (7) des öffnens der Greifer (9) der Geschwindigkeit des Greifersystems (9) entspricht. - Verfahren nach Anspruch 1 und 8,
dadurch gekennzeichnet,
daß die Bremsfläche (29) der Bogenbremse (18) nach dem Zeitpunkt (7) des öffnens der Greifer (9) eine negative Beschleunigung bis zum Erreichen der Bogenablagegeschwindigkeit des abzulegenden Bogens (3) annimmt. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet,
daß die Hilfsstapelaufnahme (1) nach Erreichen ihrer Endstellung (17) über einen Schalter (21) den Antrieb (16a) abschaltet. - Vorrichtung zur Durchführung des Verfahrens gemäß der Ansprüche 1 bis 10,
dadurch gekennzeichnet,
daß die Hilfsstapelaufnahme (1) auf Lineareinheiten (15) geführt ist, die mit Vorlauf- und Nachlaufstrecken ausgestattet sind. - Verfahren nach einem oder mehreren der Ansprüche 1 bis 10,
gekennzeichnet durch
die Verwendung bei einer Druckmaschine mit digitaler Belichtung während des Laufs der Maschine.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19514176 | 1995-04-15 | ||
| DE19514176 | 1995-04-15 | ||
| DE19612280A DE19612280C2 (de) | 1995-04-15 | 1996-03-28 | Vorrichtung zur kontinuierlichen Auslage von Bogen |
| DE19612280 | 1996-03-28 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0737640A2 true EP0737640A2 (de) | 1996-10-16 |
| EP0737640A3 EP0737640A3 (de) | 1997-08-13 |
| EP0737640B1 EP0737640B1 (de) | 2001-07-04 |
Family
ID=26014422
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP96105193A Expired - Lifetime EP0737640B1 (de) | 1995-04-15 | 1996-04-01 | Verfahren und Vorrichtung zum Einführen einer Hilfsstapelaufnahme |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US5707058A (de) |
| EP (1) | EP0737640B1 (de) |
| JP (1) | JPH08337350A (de) |
| CN (1) | CN1144770A (de) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19620938C2 (de) * | 1996-05-24 | 2002-01-24 | Heidelberger Druckmasch Ag | Verfahren zum abschmierfreien Ablegen von Druckbogen auf einen Stapel |
| DE19642804C2 (de) * | 1996-10-17 | 2002-11-07 | Heidelberger Druckmasch Ag | Einstellvorrichtung für eine Greiferöffnungskurve in einem Kettenausleger einer Bogendruckmaschine |
| US6689875B1 (en) * | 1999-06-09 | 2004-02-10 | Vlaams Interuniversitair Instituut Voor Biotechnologie Vzw | Molecular characterization of chromosome translocation t(11;18)(q21;q21) and its correlation to carcinogenesis |
| SE523475C2 (sv) * | 2000-09-18 | 2004-04-20 | Straalfors Ab | Anordning för stackning av ark |
| SE523483C2 (sv) * | 2000-09-18 | 2004-04-20 | Straalfors Ab | Anordning för transport av ark i en anordning i vilken ingår en höghastighetsprinter |
| SE523467C2 (sv) * | 2000-09-18 | 2004-04-20 | Straalfors Ab | Anordning för sidoförflyttning av ark |
| US7871070B2 (en) * | 2005-03-09 | 2011-01-18 | Padana Ag | Material handling apparatus |
| EP1958906B1 (de) * | 2007-02-14 | 2016-11-30 | Komori Corporation | Bogenförderungs- und -führungsvorrichtung |
| EP2361865B1 (de) | 2010-02-19 | 2015-09-16 | Müller Martini Holding AG | Verfahren und Vorrichtung zum Bilden von Stapeln aus einem Schuppenstrom von Druckprodukten |
| CN106144614A (zh) * | 2016-08-18 | 2016-11-23 | 江苏华宇印涂设备集团有限公司 | 金属板暂存装置 |
| TWI783345B (zh) * | 2020-02-13 | 2022-11-11 | 大陸商博斯特(上海)有限公司 | 用於將板材堆儲存於一轉換機中之裝置及轉換機 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3271027A (en) * | 1962-09-04 | 1966-09-06 | Minnesota Mining & Mfg | Stacking device |
| US3477712A (en) * | 1967-08-28 | 1969-11-11 | Harris Intertype Corp | Sheet handling machine with continuous delivery |
| US3567047A (en) * | 1969-01-22 | 1971-03-02 | Simpson Timber Co | Stacking apparatus for wood veneer and other sheet material |
| US3960374A (en) * | 1972-06-15 | 1976-06-01 | Harris-Intertype Corporation | Sheet delivery system |
| DE2819563C2 (de) * | 1978-05-05 | 1984-12-13 | Hans 5216 Niederkassel Lehmacher | Vorrichtung zum Stapeln von Kunststoffbeuteln |
| DE3112558C2 (de) * | 1981-03-30 | 1983-02-17 | M.A.N.- Roland Druckmaschinen AG, 6050 Offenbach | Vorrichtung zum zwischenzeitlichen Auffangen von Bogen bei Stapelwechsel in einem Bogenausleger |
| US4643414A (en) * | 1984-04-07 | 1987-02-17 | Miller-Johannisberg Druckmaschinen Gmbh | Sheet-delivery control and regulating apparatus |
| DE3413597A1 (de) * | 1984-04-11 | 1985-10-24 | Jagenberg AG, 4000 Düsseldorf | Vorrichtung zum ablegen von in einem bogenfluss transportierten bogen in einem stapel |
| US4712787A (en) * | 1986-04-14 | 1987-12-15 | Princiotta Sr Raymond A | Stacking apparatus |
| JPS6467161A (en) * | 1987-09-07 | 1989-03-13 | Fuji Oil Co Ltd | Preparation of processed soybean embryo |
| DE4001565A1 (de) * | 1990-01-20 | 1991-07-25 | Heidelberger Druckmasch Ag | Bogenausleger einer bogendruckmaschine |
| DE4011286A1 (de) * | 1990-04-06 | 1991-10-17 | Heidelberger Druckmasch Ag | Bogenausleger fuer druckmaschinen oder dergleichen |
| DE4221928B4 (de) * | 1992-07-03 | 2004-06-24 | Heidelberger Druckmaschinen Ag | Vorrichtung zum Non-Stop-Stapelwechsel im Ausleger einer Druckmaschine |
-
1996
- 1996-04-01 EP EP96105193A patent/EP0737640B1/de not_active Expired - Lifetime
- 1996-04-15 CN CN96104585.XA patent/CN1144770A/zh active Pending
- 1996-04-15 US US08/632,084 patent/US5707058A/en not_active Expired - Fee Related
- 1996-04-15 JP JP8092459A patent/JPH08337350A/ja active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| EP0737640B1 (de) | 2001-07-04 |
| JPH08337350A (ja) | 1996-12-24 |
| EP0737640A3 (de) | 1997-08-13 |
| US5707058A (en) | 1998-01-13 |
| CN1144770A (zh) | 1997-03-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0444547B1 (de) | Verfahren und Vorrichtung zum Fördern von Banderolen zwecks Übergabe an Packungen | |
| EP0737640B1 (de) | Verfahren und Vorrichtung zum Einführen einer Hilfsstapelaufnahme | |
| EP0790206B1 (de) | Verfahren und Vorrichtung zum automatischen Stapelwechsel | |
| DE2639676C2 (de) | Vorrichtung zum Beschicken eines Rundstapelbogenanlegers | |
| DE3937995A1 (de) | Verfahren und vorrichtung zur bogenriesvereinzelung und zur riesablage | |
| EP0270943B1 (de) | Verfahren und Anordnung zum Bilden von Stapeln aus blattförmigem Material (Blättern) | |
| DE19701345A1 (de) | Verfahren und Vorrichtung zum Stapeln von Büchern | |
| DE19616047B4 (de) | Zusammentragmaschine | |
| DE10057963A1 (de) | Verfahren und Vorrichtung zum Vereinzeln und Transportieren von Bogen | |
| AT392949B (de) | Vorrichtung zum abnehmen eines flaechigen werkstueckes von einer anklebenden unterfolie | |
| DE4001565A1 (de) | Bogenausleger einer bogendruckmaschine | |
| DE4431669A1 (de) | Verfahren und Vorrichtung zum Ablegen von mit einer Druckmaschine im fortlaufenden Betrieb erstellten, unterschiedlichen Produkten | |
| DE10137536A1 (de) | Verfahren zum Befördern von Bogen in einem Anleger einer Bogen verarbeitenden Druckmaschine | |
| DE19612280C2 (de) | Vorrichtung zur kontinuierlichen Auslage von Bogen | |
| EP0751086B1 (de) | Vorrichtung zum Entfernen von Lufteinschlüssen aus Papierstapeln | |
| EP0958219A1 (de) | Stapelwechselvorrichtung | |
| DE19508254B4 (de) | Verfahren zum Transportieren von einzelnen Bogen | |
| EP0578614B1 (de) | Vorrichtung zum Überführen von im Schuppenstrom geförderten Druckprodukten | |
| EP1059257A2 (de) | Verfahren zum Betreiben einer Bogen verarbeitenden Maschine | |
| EP1136409B1 (de) | Vorrichtung zum Abbremsen von Probe- und Fehlerbogen einer Bogen verarbeitenden Maschine | |
| DE10349896B4 (de) | Bogendruckmaschine und Verfahren zum Betreiben einer Bogendruckmaschine | |
| DE102017221220B4 (de) | Bogenverarbeitende Maschine | |
| EP1262435A1 (de) | Verfahren und Vorrichtung zum Stapeln von Rohmaterial, insbesondere von Papierbogen oder Papierbogenlagen | |
| EP1142810B1 (de) | Vorrichtung zur Bogenanlage | |
| DE10053162A1 (de) | Verfahren zur Aussonderung von Einzelbogen bei einer Druckmaschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 19960418 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): CH DE FR GB LI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): CH DE FR GB LI |
|
| 17Q | First examination report despatched |
Effective date: 19990429 |
|
| RTI1 | Title (correction) |
Free format text: METHOD OF AND DEVICE FOR INTRODUCING AN AUXILIARY PILE RECEIVER |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE FR GB LI |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REF | Corresponds to: |
Ref document number: 59607198 Country of ref document: DE Date of ref document: 20010809 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 20010829 |
|
| ET | Fr: translation filed | ||
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20030325 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20030505 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040430 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee | ||
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20050419 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20050427 Year of fee payment: 10 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20061101 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20061230 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20060502 |