EP0769707A2 - Sondenträger - Google Patents
Sondenträger Download PDFInfo
- Publication number
- EP0769707A2 EP0769707A2 EP96116736A EP96116736A EP0769707A2 EP 0769707 A2 EP0769707 A2 EP 0769707A2 EP 96116736 A EP96116736 A EP 96116736A EP 96116736 A EP96116736 A EP 96116736A EP 0769707 A2 EP0769707 A2 EP 0769707A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- probe
- probe carrier
- drawbar
- carrier according
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 239000000523 sample Substances 0.000 claims abstract description 322
- 230000008878 coupling Effects 0.000 claims abstract description 35
- 238000010168 coupling process Methods 0.000 claims abstract description 34
- 238000005859 coupling reaction Methods 0.000 claims abstract description 34
- 230000005291 magnetic effect Effects 0.000 claims abstract description 23
- 238000001514 detection method Methods 0.000 claims abstract description 7
- 239000002689 soil Substances 0.000 claims abstract 2
- 238000010276 construction Methods 0.000 claims description 13
- 239000004033 plastic Substances 0.000 claims description 12
- 229920003023 plastic Polymers 0.000 claims description 12
- 239000000463 material Substances 0.000 claims description 9
- 238000005259 measurement Methods 0.000 claims description 7
- 239000011324 bead Substances 0.000 claims description 6
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 claims description 6
- 238000007667 floating Methods 0.000 claims description 4
- 239000004917 carbon fiber Substances 0.000 claims description 3
- 239000004918 carbon fiber reinforced polymer Substances 0.000 claims description 3
- 239000011152 fibreglass Substances 0.000 claims description 3
- 239000012858 resilient material Substances 0.000 claims description 3
- 229920000049 Carbon (fiber) Polymers 0.000 claims description 2
- VNWKTOKETHGBQD-UHFFFAOYSA-N methane Chemical compound C VNWKTOKETHGBQD-UHFFFAOYSA-N 0.000 claims description 2
- 239000012811 non-conductive material Substances 0.000 claims description 2
- 239000002131 composite material Substances 0.000 claims 1
- 230000002093 peripheral effect Effects 0.000 claims 1
- 230000001105 regulatory effect Effects 0.000 claims 1
- 230000000694 effects Effects 0.000 abstract description 5
- 230000000875 corresponding effect Effects 0.000 description 10
- 238000013461 design Methods 0.000 description 8
- 239000000969 carrier Substances 0.000 description 6
- 230000008859 change Effects 0.000 description 5
- 229910052751 metal Inorganic materials 0.000 description 5
- 239000002184 metal Substances 0.000 description 5
- 230000006378 damage Effects 0.000 description 4
- 239000000725 suspension Substances 0.000 description 4
- 238000004804 winding Methods 0.000 description 4
- 229920000271 Kevlar® Polymers 0.000 description 3
- 238000005452 bending Methods 0.000 description 3
- 230000015572 biosynthetic process Effects 0.000 description 3
- 229920001971 elastomer Polymers 0.000 description 3
- 238000005755 formation reaction Methods 0.000 description 3
- 239000004761 kevlar Substances 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 230000035939 shock Effects 0.000 description 3
- 229910000838 Al alloy Inorganic materials 0.000 description 2
- OKTJSMMVPCPJKN-UHFFFAOYSA-N Carbon Chemical compound [C] OKTJSMMVPCPJKN-UHFFFAOYSA-N 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 2
- 239000010426 asphalt Substances 0.000 description 2
- 238000007664 blowing Methods 0.000 description 2
- 229910052799 carbon Inorganic materials 0.000 description 2
- 238000005352 clarification Methods 0.000 description 2
- 238000011109 contamination Methods 0.000 description 2
- 239000002360 explosive Substances 0.000 description 2
- 230000005294 ferromagnetic effect Effects 0.000 description 2
- 239000000835 fiber Substances 0.000 description 2
- 239000012634 fragment Substances 0.000 description 2
- 239000003365 glass fiber Substances 0.000 description 2
- 230000001939 inductive effect Effects 0.000 description 2
- 238000003780 insertion Methods 0.000 description 2
- 230000037431 insertion Effects 0.000 description 2
- 230000003993 interaction Effects 0.000 description 2
- 230000002787 reinforcement Effects 0.000 description 2
- 238000005096 rolling process Methods 0.000 description 2
- 239000010959 steel Substances 0.000 description 2
- 230000001960 triggered effect Effects 0.000 description 2
- 241000196324 Embryophyta Species 0.000 description 1
- 244000043261 Hevea brasiliensis Species 0.000 description 1
- 241001465754 Metazoa Species 0.000 description 1
- 241000270295 Serpentes Species 0.000 description 1
- 239000006096 absorbing agent Substances 0.000 description 1
- 230000009471 action Effects 0.000 description 1
- 230000006978 adaptation Effects 0.000 description 1
- 238000007792 addition Methods 0.000 description 1
- WYTGDNHDOZPMIW-RCBQFDQVSA-N alstonine Natural products C1=CC2=C3C=CC=CC3=NC2=C2N1C[C@H]1[C@H](C)OC=C(C(=O)OC)[C@H]1C2 WYTGDNHDOZPMIW-RCBQFDQVSA-N 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000000295 complement effect Effects 0.000 description 1
- 230000007797 corrosion Effects 0.000 description 1
- 238000005260 corrosion Methods 0.000 description 1
- 230000001934 delay Effects 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 230000005611 electricity Effects 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000004880 explosion Methods 0.000 description 1
- 239000003302 ferromagnetic material Substances 0.000 description 1
- 239000006260 foam Substances 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 230000002452 interceptive effect Effects 0.000 description 1
- 239000003562 lightweight material Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 239000007769 metal material Substances 0.000 description 1
- 229920003052 natural elastomer Polymers 0.000 description 1
- 229920001194 natural rubber Polymers 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 230000008447 perception Effects 0.000 description 1
- 238000011084 recovery Methods 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 239000002990 reinforced plastic Substances 0.000 description 1
- 238000007634 remodeling Methods 0.000 description 1
- 230000008439 repair process Effects 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 239000004576 sand Substances 0.000 description 1
- 125000006850 spacer group Chemical group 0.000 description 1
- 230000008093 supporting effect Effects 0.000 description 1
- 229920003051 synthetic elastomer Polymers 0.000 description 1
- 238000012549 training Methods 0.000 description 1
- 238000011179 visual inspection Methods 0.000 description 1
- 239000003643 water by type Substances 0.000 description 1
Images




Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41H—ARMOUR; ARMOURED TURRETS; ARMOURED OR ARMED VEHICLES; MEANS OF ATTACK OR DEFENCE, e.g. CAMOUFLAGE, IN GENERAL
- F41H11/00—Defence installations; Defence devices
- F41H11/12—Means for clearing land minefields; Systems specially adapted for detection of landmines
- F41H11/16—Self-propelled mine-clearing vehicles; Mine-clearing devices attachable to vehicles
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41H—ARMOUR; ARMOURED TURRETS; ARMOURED OR ARMED VEHICLES; MEANS OF ATTACK OR DEFENCE, e.g. CAMOUFLAGE, IN GENERAL
- F41H11/00—Defence installations; Defence devices
- F41H11/12—Means for clearing land minefields; Systems specially adapted for detection of landmines
- F41H11/13—Systems specially adapted for detection of landmines
- F41H11/136—Magnetic, electromagnetic, acoustic or radiation systems, e.g. ground penetrating radars or metal-detectors
Definitions
- the invention relates to a probe carrier.
- the near-surface area of the ground is heavily contaminated with foreign bodies in many areas, particularly as a result of industrialization and military activities.
- large areas of the world are contaminated with mines and unexploded ordnance and other war material and therefore because of the danger to life and limb of people and animals practically unusable.
- the contamination of military training grounds by fragments, projectiles and the like is also problematic.
- the detection and subsequent clearance of such and similar contaminated sites is of the greatest importance.
- inductive probes For the detection of electrically conductive, in particular metallic, contaminated sites, which are beyond human perception because they are located in the ground, inductive probes that work according to the eddy current principle are often used. It is also known to search for magnetizable, in particular magnetizable ferromagnetic materials by means of magnetic field probes.
- DE-A-42 42 541 relates to a search device in which a daughter vehicle with a boom is controlled by a mother vehicle via a supply line or a radio link.
- the probe holder is also mounted on a boom. Basically, the same problems arise as previously described.
- the invention is based on the technical problem of creating a probe carrier with which one or more probes are so can be performed that they are always aligned essentially optimally to the search area, so that the search signals emitted by the probes can be assigned to the actual location of a search object in the search area with greater accuracy.
- the arrangement according to the invention advantageously limits the freedom of movement of the probe carrier.
- the connection between the probe holder and the drawbar ensures that tilting movements of the probe holder in the direction of movement are only possible at relatively small angles.
- the tilting axis is laid in the end area of the drawbar on the vehicle.
- the tilt angle is thus largely independent of the unevenness of the driving surface in the area of the probe holder and essentially determined by the change in the height difference between the probe holder and the coupling location on the vehicle.
- the longer the rigid section of the drawbar rigidly connected to the probe holder the weaker the absolute changes in height difference will be when the probe holder is tilted.
- the drawbar length depends on the overall size of the vehicle and the purpose and terrain. A drawbar length of 4 to 10 meters, preferably about 7 meters, or about 1.5 to 4 times the horizontal dimensions of the probe holder, gives the desired results.
- the probe carrier can be towed by a towing vehicle. This is the preferred way of moving, especially when looking for non-explosive foreign bodies. However, it is also possible to provide security when towing, at least against mines of lower effectiveness, such as personnel mines, which could be triggered by the probe carrier.
- the running gear could be adjustable in its direction of travel. So you could set the direction of travel specified by the chassis at an angle to the drawbar extension, so that the probe carrier is towed in a lane to the side of the towing vehicle (so-called "dog walk").
- the towing vehicle can drive on safe ground that has already been searched and can expand it further, for example by spiraling around a danger zone.
- chassis could also be steerable, the steering preferably being operable from the vehicle. This can be done by cables or other means, such as hydraulic or pneumatic control means. In this case, obstacles can be avoided when towing without the vehicle having to leave the search lane.
- the probe carrier of the invention also allows the probe carrier to be pushed in front of the vehicle. This can be advantageous, for example, if there are potentially explosive objects under the search objects.
- the long drawbar also offers an additional safety gain for an operator operating in the vehicle.
- the steering can be used particularly advantageously in that the probe carrier is steered, for example, in front of a vehicle traveling on a road and searches the lane to be traveled later by the vehicle, for example the towing vehicle of a convoy. The steerability ensures that even relatively narrow search lanes (roads) can be driven in the main vehicle without too much driving skill and above all without leaving the searched lane.
- the drawbar can be bent in the horizontal direction, that is to say about a vertical axis, in order, for example, to be able to drive along serpentines.
- it consists of a link chain, for example, which is rigid in the vertical direction, but laterally Bends allowed.
- link chains can consist of box-shaped links which are connected to one another by vertical pivot axes. They ensure that the effect of the rigid drawbar is maintained by maintaining the vertical alignment of the probes, but allows deflections when this is necessary, for example, when driving around a rocky outcrop or the like. This also prevents the drawbar, which is also the main carrier of the supply lines etc., from dragging on the ground.
- the lateral flexibility can also be particularly advantageously switched on and off from the vehicle, for example by inserting a flexible hose into the link chain, which can be inflated to make the link chain practically a rigid drawbar, and after the air has been deflated the flexibility again.
- the probe carrier can be towed by a helicopter or a watercraft, e.g. when searching flooded area. Shallow waters, where it is otherwise particularly difficult to search for ammunition or the like, can also be searched with the probe carrier. It is usually necessary that the probe carrier is not only in front of or behind, but also below the towing or pushing vehicle, for example a boat. In order to maintain the alignment of the probes here, the drawbar can always be kept in a desired orientation, for example by means of a parallelogram guide with two drawbar-like elements.
- the position to the area to be searched i.e. the lake bottom
- the probe carrier which can advantageously contain a floodable and preferably re-inflatable float, could be controlled by a depth control dependent on this buoyancy balance and / or by a hydrodynamic depth control, for example by wing-like rudders. be controllable. This control can be influenced by a depth or distance measurement, for example an echo sounder.
- the probe carrier can also roll on the lake bed or be pulled like a sledge. This also helps if a collision with the ground occurs due to sudden bumps even with floating control.
- the drawbar engages on the ship side on a base element that can be attached to the watercraft, preferably floats. This then forms a second "buoy" next to the probe holder itself, which holds the other end of the drawbar on the surface and thus enables easy recovery.
- This basic element can also contain the control and supply devices as well as the measuring devices, for example for depth measurement via depth sounder and / or angle measurement on the drawbar, so that together with the probe carrier and its drawbar it forms a functional unit which only has one output connection for Display and recording devices required.
- the drawbar can connect the probe holder and the vehicle on an essentially straight line.
- the drawbar has a shape which generally deviates upwards with respect to a straight connecting line between the coupling means and the probe holder.
- a curvature of the drawbar upwards can prevent obstacles near the ground, such as bushes or larger stones, from obstructing a lateral movement of the drawbar, particularly when cornering.
- the drawbar can also be constructed in one piece, it advantageously has at least two, preferably torsionally stable drawbar segments which are detachably connected to one another. These can themselves be curved, but are preferably straight.
- the construction of the drawbar from drawbar segments makes it possible to increase the drawbar length by installing or removing Drawbar segments of different lengths and / or designs, if necessary, to lengthen or shorten them according to the desired application, or to change the shape of the drawbar.
- the drawbar segments can for example consist essentially of an aluminum alloy. Some or all of the parts of the drawbar segments can also consist of a plastic which is resistant to bending, in particular made of fiber (for example carbon or glass fiber).
- Adjacent drawbar segments can be rigidly connected to one another, for example screwed together.
- Two successive drawbar segments are advantageously connected to one another via a swivel joint, in particular a rotating ring. This can allow a relative rotation of the neighboring drawbar segments around the local drawbar axis.
- a swivel joint can serve to relieve the coupling means of torsional forces effective in the drawbar.
- it can be arranged near the coupling means, in particular in the half of the drawbar on the vehicle, preferably in the last quarter of the drawbar.
- a drawbar segment has a torsionally stable multi-element structure, in particular if it has end plates that are connected to one another via at least three non-coplanar rods.
- the drawbar or the like can be made from a single rod. or consist of several rods, which can be connected to one another to increase the rigidity of the drawbar with other rods or stiffening elements. Rigidity of the drawbar is particularly important in the case of long drawbars in order to prevent the drawbar from bending. A bend or a vibration of the tiller can be particularly uneven Caused by obstacles and can lead to a jerky movement of the probe holder and thus the probes relative to the search area, which in turn makes it difficult to interpret the search signals generated by the probes.
- the drawbar is a frame construction with at least three non-coplanar rods formed, the rods being connected on one side to the coupling means and on the other side to the probe receptacle.
- connection points between the rods and the probe holder can be selected in such a way that tensions and forces advantageously act on the probe holder.
- the rods of the frame construction preferably define the edges of a pyramid, the coupling means being arranged on the tip side of the pyramid and the probe receptacle on the base side of the pyramid.
- the rods on the probe receptacle are further apart than in the area of the coupling means.
- a drawbar with four rods connecting the coupling means to the probe receptacle can be used in the frame construction.
- the rods can be arranged in two pairs of rods, each pair being attached in a side end region of the wide probe receptacle.
- the rods of a pair are closer together on the side of the coupling means, and on the side of the probe holder they can have a vertical distance which corresponds approximately to the height of the body of the probe holder.
- a drawbar with a frame construction of preferably crosswise connected rods, which are rigidly connected to the coupling means and the probe holder, can improve the rigidity and rigidity of the entire probe holder-drawbar construction.
- the bars of a frame construction can be constructed from bar segments, for example in a coaxial manner are releasably connected.
- the rods themselves can also be releasably connected to one another to allow the entire frame structure to be taken apart, for example for transport.
- the rods can be designed so that they can be individually removed from or attached to the coupling means and / or the probe holder.
- the longitudinal bars can, for example, be taken apart in two bar segments of approximately the same length. If detachably connectable rod segments are used, the length of the drawbar can advantageously be adapted to the purpose and the environment of a specific search task.
- the rods and / or rod segments can be made of lightweight material, which is preferably electrically non-conductive, such as e.g. made of plastic.
- the material can be fiber reinforced.
- the bars or bar segments are preferably in the form of hollow tubes.
- a drawbar constructed in this way as a frame construction facilitates the maneuverability of the probe receptacle when it is pulled through a vehicle or when it precedes a vehicle, i.e. is pushed through the vehicle, or in intermediate situations, e.g. in curves.
- the pulling or pushing vehicle can be manned or unmanned.
- the coupling means have a holder, preferably articulated to a drawbar segment, in which a connecting element rotatably mounted about a substantially vertical axis of rotation is arranged for connection to the land vehicle.
- the connecting element is preferably designed for connection to an upper side of the vehicle. For example with the roof of the vehicle.
- the shape of the drawbar can be designed according to the connection point with the vehicle and its shape so that a free rotation of the vehicle under the drawbar is possible.
- An overhead swivel coupling of this type enables extreme cornering or a change in the direction of movement of the search party consisting of vehicle and probe carrier in a confined space without dismantling or moving.
- the probe holder can be designed as a support frame.
- the support frame rigidly connected to the drawbar can consist of preferably light, rigid material, for example of metal, in particular an aluminum alloy of high strength.
- the carrier frame consists essentially of electrically non-conductive, rigid material, preferably of carbon or glass fiber reinforced plastic. This makes the probe carrier particularly light and an interaction of the carrier frame with electromagnetically operating probes can be largely avoided.
- the support frame can advantageously be composed of detachably connected frame elements. This can make repair work or remodeling easier.
- a support frame can also have means for detachable, preferably rigid connection to other support frames.
- a plurality of carrier frames which either carry the same or also work according to different principles, can be connected to one another in a modular manner, in particular put together or screwed together.
- a plurality of carrier frames can be arranged next to one another in a transverse arrangement.
- tandem arrangements are possible in which several support frames are arranged one behind the other in the direction of movement. The arrangement in series is particularly advantageous when a carrier frame carries probes of one type, for example eddy current probes, and a subsequent carrier frame, for example magnetic field probes. Combinations of transverse arrangement and tandem arrangement are also possible.
- a carrier frame or a probe holder can have several probes, whereby these can preferably be of the same type and possibly identical.
- the probes can preferably be arranged next to one another, in particular at equal distances from one another, transversely to the direction of movement.
- the probes are preferably rigidly connected to the support frame or the probe holder. It is also possible for one or more probes to be movably guided relative to the carrier frame. Preferably, when the probe moves relative to the support frame, the orientation of the vertical probe axis, for example, to the preferably horizontal support frame plane remains unchanged.
- a probe can perform a back and forth movement transverse to the direction of movement, so that the search area is scanned over a certain width; it is also possible to arrange one or more probes on a rotating arm or the like rotating essentially in a horizontal plane ("lawnmower principle").
- a large-area eddy current probe can also be formed in that at least one winding of approximately the size of the base frame is integrated in the base frame or the base frame is designed as a winding.
- the winding can be a transmit and / or receive winding.
- Different probe types can either be within one Probe recording or, which is preferred, with different coupled probe recordings can be combined.
- the depth range of magnetic field probes can typically be up to approx. 6 m.
- the search signals obtainable with eddy current probes originate essentially from a region near the surface, which can typically reach a depth of approximately 75 cm, the optimum effect being approximately 30 cm. Typical publishing depths of mines are in this flat area.
- a combination of magnetic field probes and eddy current probes makes it possible to combine the information content of both methods, which complement each other in an advantageous manner. It is therefore advantageous if at least one magnetic field probe and at least one eddy current probe are provided.
- automatically operating switchover means are provided to enable alternating operation of the two types of probes. In this way, mutual disturbances in the procedures are avoided.
- the probes can partially protrude from the probe receptacle or above it, both upwards, for example between the chains or possibly laterally.
- the undercarriage can have skids or a preferably large number of running wheels, which can optionally be suspended and sprung individually. It is also possible to design the undercarriage as a so-called "loop wheel” undercarriage. This concept derives its light weight and simplicity from an endless elastic band made from one piece, which can be made of steel, for example, but can advantageously also be made of plastic with corresponding properties.
- the belt can be forced into an inevitable guide by a guide wheel and guide rollers at the front and by a chain wheel at the rear. Guided tours without a guide wheel are also possible. Both support rollers are missing as well as rollers and thus the classic suspension, which is usually transferred to the rollers in conventional vehicles.
- the endless belt also takes over the suspension thanks to its elastic properties.
- the guide wheel can be attached to a movable rocker arm and can take part in the horizontal and vertical movements of the endless belt. Shocks that occur can be absorbed by shock absorbers.
- the undercarriage has at least one revolving crawler belt which is guided through guide means assigned to the support frame.
- One embodiment has a single wide crawler of this type.
- two track chains spaced apart laterally at the front are provided.
- Track chains can also be arranged one behind the other in the direction of movement.
- a preferred crawler belt has a plurality of treadmills made of elastically resilient material which are arranged parallel to one another and which are connected to one another by elastic cross-connectors arranged transversely to the direction of movement. Such tracks are highly longitudinal and transverse elastic and allow a good adaptation to the surface of the earth, which promotes an advantageously uniform distance from the ground of the probes.
- the treadmills and the cross connectors preferably consist essentially of electrically non-conductive material, in particular of plastic.
- the treadmills can too be made of rubber. An advantageously low weight of the crawlers is achieved and interference with the probes is prevented. Corrosion is also avoided.
- the guide means can have guide and / or deflection wheels and / or guide strips for lateral guidance, for example. Spring strands of spring-loaded and / or unsprung rollers are also possible.
- the guide means comprise guide wheels for lateral guidance of the crawler belt, a guide wheel comprising at least one single wheel, preferably two coaxial single wheels, and wherein each individual wheel engages with its circumferential area essentially without side play in a longitudinal recess formed on the crawler belt.
- the intervention is preferably carried out from the inside of the crawler belt.
- at least the bottom guide wheels engage essentially centrally on the crawler.
- the ends of the cross connectors are free and their bending elasticity leads to a transverse elasticity of the crawler belt, which allows the crawler belt to nestle in particular, for example, a trough or the like running approximately in the direction of movement.
- the longitudinal elasticity of the crawler belt which can be further supported by attaching the bottom-side guide wheels to movable, possibly also sprung, suspension arms, the longitudinally and transversely flexible crawler belt is extremely adaptable to uneven ground. This supports the reduction of pressure peaks on the floor and leads overall to an extremely low contact pressure of the chain, which can be of the order of 8 g / cm 2 . This means that many pressure leads can be run over without triggering. Use on snow, sandy or boggy ground is also possible thanks to the low contact pressure.
- the frame should, however, be designed so that in the event of damage or destruction, eg due to an explosion, can serve as a sled running on the ground so that it can still be pulled out of the danger area.
- a previously mentioned steering device can be constructed from electrically non-conductive elements, so that the steering device does not interfere with the probes.
- the steering device could also change the relative position of the support frame and drawbar relative to one another, in particular by rotating about an essentially vertical axis.
- a self-propulsion which acts on the undercarriage, in particular on the crawler track which is passive in the above examples.
- This can be an electric motor that is preferably supplied with energy from the land vehicle, preferably working without interference, e.g. with damped electromagnetic signature, include; it is also possible to drive the self-propulsion via a power transmission, for example a cardan shaft, which is guided through the drawbar, for example, the motor then being able to be arranged on the vehicle.
- a pneumatic or hydraulic drive can also be made of plastic.
- crawlers are used in the running gear, these can be guided via guide and deflection means in such a way that the rotating crawlers define a chain interior which can be adapted in terms of its shape and dimensions to the requirements.
- the probes can be arranged so that they are completely inside the chain interior. This probe arrangement in the free space of the chain circulation and the overhead chain circulation thereby achieved protect the probes arranged in the chain interior against Objects penetrating from above, for example tree branches and the like, are guaranteed.
- a chassis with wheels can preferably be arranged uniaxially, so that the entire vehicle has the shape of a uniaxial vehicle similar to a "Roman chariot" or Sulky.
- Rubber tires mounted on a rim similar to very wide low-profile car tires, can be used as wheels, which should, however, be made entirely free of metal.
- Such tires can contain Kevlar strands or rovings instead of the usual steel wire inserts in the jacket and bead. These tires can be driven entirely without air pressure because they are very lightly loaded due to the desired low ground pressure, which also makes valves unnecessary.
- more or less elastic support elements for example foam rings
- foam rings can be inserted into the tire interior, possibly also only partially filling it.
- the rim should also be completely metal-free, for example made of plastic, and can, for example, hold the tire beads in place, which is done in normal car tires by the internal air pressure.
- the probe carrier runs very smoothly and can be operated at a higher search speed.
- On fallow vegetation, large stones and cross-ditches, an arching of the probe body or a run-on slope can prevent snagging or damage even if it touches down.
- the bikes run on field roads like on asphalt paths rumble-free and gentle on the probe.
- Rolling over the wheel i.e. arranging the driving axis very far to the rear, prevents rollovers when the probe is uncoupled or on steep terrain, which is particularly important because they are usually in the vertical direction of the long probes in the receiving tubes and protrude far above the vehicle body.
- These receiving tubes can be closed at the bottom by caps in order to avoid contamination and to prevent the tubes from overflowing when driving through water or underwater.
- a cover of the wheels in the manner of fenders is particularly preferred, at least on the front and upper side. This prevents vegetation from getting caught between the wheels and the probe holder body. Rather, he is rejected and turned over.
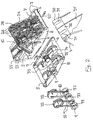
- the probe carrier 1 has a drawbar 11 and a carrier frame 2, which is composed of a plurality of elements, some of which are detachably connected to one another, which forms a probe receptacle 62 and is essentially composed of a base frame 3, which is rectangular when viewed from above, and a frame 4 connected to it and approximately trapezoidal in side view .
- the base frame 3 and the frame 4 consist essentially of glass fiber reinforced plastic.
- the base frame 3 is constructed from a front cross member 5 which is round in cross section and a rear cross member 6 of the same type, which are connected to one another by removable side walls 7, 8 screwed to the cross members are connected.
- the elongated, tubular magnetic field probes 10 are aligned vertically to a substantially horizontal plane defined by the base frame 3, because of the rigid connection between the base frame 3 and the magnetic field probes regardless of the orientation of the base frame in space.
- the frame Due to the large diameter of the round crossbeams and a rounded or bevelled underside of the side bolsters, the frame has a sled shape that allows it to be towed across the terrain even in the event of an emergency and thus also provides a means of keeping the probes at a distance from the ground.
- the drawbar 11 which is curved in its overall shape, is rigidly but separably connected by a screw connection.
- the drawbar is made up of several drawbar segments. These include the straight first drawbar segment 12, which is rigidly connected to the front crossmember and extends obliquely upward with respect to the base frame 3, the second straight drawbar segment 13, which is rigidly connected to it by screwing and runs approximately horizontally, and an obtuse angle with the first drawbar segment 12 forms, and the short tapered third drawbar segment 15 connected to the second drawbar segment via a rotary ring 14.
- the rotary ring 14 allows the adjacent drawbar segments 13 and 15 to freely rotate relative to one another about the local drawbar axis 14.
- the third drawbar segment is connected to a joint 16 with a horizontal hinge axis 16 a flat, essentially horizontally aligned holder 17 is articulated.
- a rotating ring 18 is arranged, which allows a circular, horizontal connecting element 19 to be rotated relative to the holder 17 about an essentially vertical axis 20.
- the prebinding element 19 can be screwed to a correspondingly designed counter element, which can be fastened, for example, on the roof of a land vehicle, for example an off-road military vehicle which may also be armored.
- the dimensions of the probe carrier can be correspondingly large; in the embodiment shown, the distance between the connecting element 19 and the probes 10 is approximately 7 meters.
- the drawbar segments are correspondingly large and, in particular, are designed to be torsionally rigid.
- the second drawbar segment 13 has three rods 21 which are round in cross section and run parallel to one another and form an isosceles triangle in cross section. The three rods are each connected on the end face with essentially triangular end plates. This structure is stable against torsion and at the same time relatively light. The interior formed between the three bars is protected; In it, for example, cable ducts or the like can run through which supply and signal lines for the magnetic field probe 10 can run.
- a central tube 23 can also be provided, as can be seen in the first drawbar segment 12.
- guide rods 24 are also arranged laterally at an angle to the front corners of the base frame 3.
- these guide means serve to additionally stiffen the arrangement;
- These guide means are also particularly advantageous because they prevent obstacles, for example stones, from moving when the probe carrier moves in the direction of movement 25, that is to say when the probe carrier is operating. Catch trees or the like on the front cross member 5 of the base frame 3 and thus hinder further travel or lead to damage to the probe carrier. Rather, obstacles are pushed to the side and / or the probe carrier is pushed to the side. Diverter means can also be provided on the carrier element for overrun operation in the direction of movement 25.
- the support frame 2 is associated with means 60 for keeping the probes at a distance from the surface 61 to be searched, the floor, which mainly comprise a running gear 63 which is described in connection with FIG. 2.
- the floor which mainly comprise a running gear 63 which is described in connection with FIG. 2.
- it comprises two wide crawlers 26, 27, each running on approximately triangular tracks in side view.
- the magnetic field probes 10 are arranged completely within the free space of the chain circulation, so that the crawlers can ensure protection of the magnetic field probes, particularly upwards.
- An overhead chain circulation of this type is advantageous and can also be realized by means of circulation configurations other than triangular. For example, with a chain upper strand running horizontally between deflecting means and / or with run-on slopes or chain sections rising vertically.
- Another embodiment, not shown, has only a single wide crawler.
- the crawlers which are described in more detail in connection with FIG. 1, are advantageously endless, ie without a chain lock. They can be replaced by removing one of the removable side trays 7, 8 of the base frame 3 and removing the corresponding crawler.
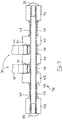
- a crawler belt has a plurality of treadmills 28 made of elastically resilient material which are arranged parallel to one another and which are connected to one another by elastic cross-connectors 29 arranged transversely to the direction of movement 25.
- the treadmills and in the example shown, the cross connectors consist essentially of plastic, which does not conduct electricity and thus does not cause any interfering interaction with the probes.
- the crawlers are guided by guide means assigned to the carrier frame.
- These guide means comprise deflection elements 30 arranged in the upper area of the chain circulation above the magnetic field probe 10, which are fastened in the upper area of the frame 4 and have the shape of an inverted "V" with a rounded apex in side view.
- slot-shaped leanings 31 are provided in the middle, which run parallel to the direction of movement 25 and through which upper guide wheels 32 engage the crawlers from the inside thereof.
- a substantially triangular, essentially triangular, parallel to the direction of movement 25 dividing wall 31 is fastened to the frame 4 vertically down to the level of the base frame 3.
- the upper guide wheels 32 are rotatable about an axis running parallel to the cross members 5, 6 and are mounted on the upper part of the frame 4.
- the upper guide wheels 32 serve for lateral guidance of the crawler belt.
- Each guide wheel has two coaxial individual wheels, and each individual wheel engages with its circumferential area essentially without play in a longitudinal recess formed on the crawler belt between parallel treadmills (see FIG. 3).
- Identical plastic guide wheels are also arranged in the bottom area of the crawler belt.
- two bottom-side guide wheels 33, 34 are provided, which are arranged one behind the other in the direction of movement 25 on a common chassis rocker 35 are rotatably mounted.
- the chassis rocker 35 has a structure which is symmetrical with respect to the central cross member 5 and is mounted by means of a roller bearing 36 on the central cross member 9 so as to be pivotable about a substantially horizontal pivot axis running perpendicular to the direction of movement.
- each of the laterally guided crawlers runs freely, so that a high degree of longitudinal elasticity of the chain is ensured. This is supported by the bearing of the guide wheels on the chassis rocker 35.
- independent wheel suspensions optionally also with springs, can also be provided.
- the bottom guide wheels engage essentially centrally on the crawler belt.
- the crawler can nestle perfectly in the longitudinal direction as well as in the transverse direction on unevenness in the floor, without overriding these unevenness leading to substantial tilting movements of the base frame 3 from its preferably horizontal orientation.
- This rigid connection is achieved in that the magnetic field probes vertical holes are fastened by holding sleeves 37, which in turn are fixed to the base frame 3 on the central cross member 9.
- the chassis rockers 35 are arranged largely without play, so that the holding sleeves 37 simultaneously serve to guide the chassis rockers 35.
- the crawler belt 38 consists of a plurality of treadmills 42 to 46 which are arranged parallel to one another and have a continuously rectangular cross section.
- the treadmills can also be chain-shaped or, for example, toothed belt-shaped. In the example shown, they consist of resilient plastic.
- the treadmills are connected to one another by tubular cross elements 47 running transversely to the direction of movement. To secure the treadmills against axial displacement on the cross elements 47, spacer sleeves 48 with flange-like edges 49 are arranged on the tubular cross elements 47 between the treadmills.
- Screws 50 with a flange-like, laterally projecting, wide head are screwed into the open end faces of the tubular cross element 47, by means of which the overall arrangement can be clamped together. It is also possible to use an inner rod which passes through the tubular cross element and which can be somewhat shorter than the cross element 47 and can be screwed into the corresponding end plates as the tensioning element.
- the three identical middle treadmills 43 to 47 are arranged in the same axial position relative to one another symmetrically to the center of the crawler belt. Between them, groove-shaped longitudinal recesses 51 with vertical side walls are formed on the side facing the guide wheel 39. Each individual wheel 40, 41 engages with its outer circumference in a longitudinal recess 51 a. Each longitudinal recess 51 forms two vertical lateral guide surfaces for the single wheel engaging in it, so that a total of four lateral guide surfaces are formed between the guide wheel and the crawler belt. This enables a particularly safe cornering. With this advantageous type of guidance, the ends of the cross connectors remain free, which causes a high transverse elasticity of the crawler.
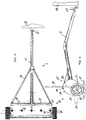
- the probe carrier 1 shown in FIGS. 4 to 7 consists of a drawbar 11 and a probe receptacle 62 in the form of a horizontal cylinder or probe carrier body 64 which is elongated at the ends and is closed at the ends.
- Axle stubs 66 protrude from the end faces 65, specifically from the lower section of the cylinder, which is offset to the rear from the drawbar, so that overall a single-axle two-wheeled carriage is formed, the wheels of which also have a caster in relation to the cylindrical probe carrier body 64.
- the drawbar 11 is formed from an upwardly bent, reinforced plastic tube with lateral guide rods 24 in accordance with FIG. 1. It can be removed from the probe carrier body 64 so that it and the drawbar can be stored or transported parallel to one another. At its front end, the drawbar contains a coupling 67 for coupling to a vehicle 68, for example a conventional trailer ball-head coupling, or, if necessary, can be exchanged for this, a coupling eye for a conventional ball-type coupling.
- a vehicle 68 for example a conventional trailer ball-head coupling, or, if necessary, can be exchanged for this, a coupling eye for a conventional ball-type coupling.
- Wheels 69 are mounted on the stub axles 66, each consisting of a rim 70 and a tire 71.
- the tire is a tire made of a rubber-like material, similar to a pneumatic vehicle tire, in a low cross-sectional format, ie with a very large width in comparison to the height of the tire cross-section.
- the tread 72 can, but should not be profiled if possible, in order to avoid "picking up" metallic parts that could interfere with the measurement.
- the tire consists of a synthetic or natural rubber and is provided with non-metallic reinforcements, for example in the form of Kevlar strands or rovings. Together with some such strands running in the circumferential direction in the tread, they also run in a cross shape over the flanks 73 of the tire 71.
- the pronounced bead 74 is also metal-free and contains corresponding metal-free reinforcements instead of the usual metal wire rings.
- the tire 71 is clamped on its beads 74 between two ring disks 75, 76 of the rim. These, including the screws connecting them, are made of metal-free material, e.g. Plastic, manufactured They enclose the bead with appropriate formations 77 and thus fix the tire to the rim.
- the inner rim rings 76 starting from a cylinder ring 78 are first inserted into the tire interior 79 and then the outer disks 75 are screwed tight with the screws 80.
- Fig. 7 shows plastic ball bearings 81 and their fastening parts with which the rim is rotatably mounted on the axis 66.
- the use of low-profile rubber tires in a metal-free design for probe carriers is particularly advantageous, as far as a wheel is available that works reliably with a very large contact width and thus relatively low contact pressure even in the harshest of operations.
- the tire and in particular its sidewalls 73 have sufficient inherent stability, but also flexibility, in order to absorb the forces and shocks that arise without supporting internal pressure.
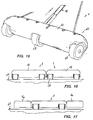
- FIG. 8 shows the probe carrier body 64 of the probe carrier 11, each with a cover 82 in the manner of fenders, which covers the wheels 69 at the front and at the top.
- the covers 82 can be attached as separate parts, but, as shown in FIG. 9, can also be formed as an integral part of the probe carrier body 64.
- the probe receptacle 62 carries magnetic field probes 10, which are designed in the form of long rods and inserted into insertion sleeves or receiving tubes 83, which pass through the probe carrier body 64 essentially vertically.
- the magnetic field probes 10 protrude far beyond the probe carrier body 64 and their height can be adjusted by means of a locking screw 84.
- the probes and their receiving tubes are very easily accessible from the rear of the probe holder.
- the rod probes 10 are centered in the insertion sleeves and are secured against slipping out, namely in an adjusting cone of the probe carrier receiving tube 83. This can be closed at the bottom and optionally sealed at the top.
- a similar middle receptacle 99 is provided for a mast carrying a GPS antenna or a laser locating mirror.
- this probe carrier can be manufactured relatively easily and completely metal-free and nevertheless robust.
- the drawbar and the probe carrier body 64, including the stub axles and receiving tubes 84, can also be produced from high-strength metal-free materials, such as glass fiber, kevlar or carbon fiber reinforced plastic. Due to the wheel formation following the roller-shaped probe carrier body, obstacles such as larger stones, tree stumps 98 or the like can also be overcome (cf. FIG. 10).
- the roller-shaped underside of the probe carrier body 64 serves as a slide or guide plate on which the probe carrier, which is not too heavy, is lifted over these obstacles, even if these objects are further out of the wheel track than the ground clearance of the probe carrier.
- Fig. 11 shows that possibly also by the guide rods 24 laterally rejected plant material is prevented by the cover 82 in the gap between the end surfaces 65 of the probe carrier body 64 and the wheels and, although the axis 66 is stationary, under the action of Wheel rotation to wrap around this.
- Fig. 4 shows that in addition to the magnetic field probes 10, which respond to changes or deflections of the earth's magnetic field as passive probes and thus enable the detection of ferromagnetic parts even at greater depths below the floor 61, other types of probes can be used, which are indicated in the boom indicated by the broken line 85 can be arranged at the rear of the probe carrier. These can be inductive probes that work according to the eddy current principle and can also locate non-ferromagnetic metal parts. An arrangement corresponding to the boom 85 is also suitable as To serve as a platform for an operator to ride on, for example for visual inspection or to collect fragments.
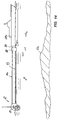
- FIGS. 12 to 14 show a probe carrier 1 modified for underwater use. Its probe holder 62 with probe carrier body 64 and wheels 69 largely corresponds to that of FIGS. 4 and 5.
- a drawbar 11a is provided, which consists of two long ones parallel struts or tubes 86 are formed, each of which is pivotable about a horizontal pivot axis 87 on the probe carrier body 64 and, on the opposite side, on a floatable base element 88 in the form of a floating body or box. Overall, they form a pivotable parallelogram, which enables the probe carrier body 64 with the probes 10 to be in the same orientation, i.e. the same orientation, in every depth position that can be reached by the drawbar 11a. here with the probes 10 in a vertical orientation, as long as the base element 88 remains in the appropriate orientation.
- the base element 88 is provided with coupling devices 89 with which it can be coupled to the rear of a watercraft 68a.
- This coupling can optionally be made elastic so that excessive forces do not act on the drawbar 11a when the watercraft is at sea.
- the probe carrier body is designed as a flood chamber, which, controlled by the watercraft 68, flooded and blown out again by means of its own compressed air reservoir or via an air line guided in the tubes 86, so that the probe receptacle 62 plunges and reappears like a submarine can, without corresponding lifting or lowering forces have to be exerted via the drawbar.
- a state of equilibrium is preferably set in which the probe holder hovers in the water or, in order to compensate for the forces generated by the water resistance during the movement of the movement, is balanced somewhat more heavily.
- a depth rudder in the form of a horizontal wing or rudder 90 projecting laterally beyond the end faces 65 is used for precise depth control and can be controlled from the vehicle 68a or the base element 88 by means of suitable control means (cables, hydraulics or the like).
- the base element contains a large part of the supply, control and measuring devices, for example also evaluation devices for the probes 10.
- a depth measuring device 91 for the probe holder 62 is provided in it, which e.g. by means of an angle measurement of the tubes 86 to the horizontal, and an echo sounder 92 for determining the depth of the lake bottom 61a below the water surface 93.
- the probe receptacle By influencing the flooding and the rudder 90, the probe receptacle can thus be guided at a predetermined distance above the lake bottom 61a, whereby the echo sounder 92 determines the corresponding sea bottom profile and, depending on this, with an offset corresponding to the length of the drawbar 11a, the probe holder tracks this profile.
- the probe holder can also be particularly aerodynamically designed or clad for special underwater use.
- the wheels 69 are not absolutely necessary for this floating application, but help to overcome underwater obstacles that could no longer be controlled dynamically.
- FIG. 13 shows the use which is also possible as a probe carrier rolling on the lake bottom 61a by means of the wheels 69. This is particularly expedient on hard sandy ground, because it means that there is less distance from the ground and therefore one particularly precise location is possible. In this case, the probe receptacle 62 is flooded or ballasted. Possibly. A dynamic compensation of the upward component of the towing forces could also be generated by a corresponding negative position of the deep tube 90.
- the probe receptacle 62 can be brought to the surface by blowing out the flood tanks.
- the base element 88 can then be uncoupled from the vehicle and, for example with dinghies or directly from the ship, the device can be brought along, disassembled into suitable sections and stowed on deck. It can be seen that the probe carrier is shown greatly enlarged in comparison to the vehicle for clarification. It is also possible to provide other types of parallel guidance or, for example, to directly link the pipes 86 to the watercraft.
- FIG. 15 shows an embodiment in which a wheel 69 is also provided in the center of the probe carrier body 64 in addition to the side wheels.
- the arrangement of one or more additional wheels between the side wheels 69 makes it possible to produce very wide probe carriers with little ground clearance and thus a small probe distance from the ground, which work even on uneven terrain without frequent chassis collisions.
- 16 shows the lateral coupling of two probe carriers 1, which are towed via a common or two connected drawbars. They can be connected to one another in a fixed or articulated manner, so that their transverse alignment can adapt to the terrain.
- the probe support arms 1a connected laterally to the probe support 1 in FIG. 17 are firmly connected to the central special support, which rolls on the ground with wheels 69. These additions could be added, for example, on very flat terrain to increase the search range.
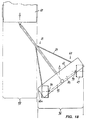
- FIG. 18 shows a preferred embodiment in the functional diagram, in which the wheels 69 are attached to the probe carrier body 64 in a steerable manner.
- knuckle steering can be provided, in which the wheel axles 66a can be steered or adjusted in the same direction about a vertical-axle knuckle pin 94.
- the drawbar 11 is pivotally connected to the probe carrier body in the manner of a turntable steering, for example the guide rods 24 could serve as handlebars which are actuated from the vehicle.
- the steering 95 of the steering knuckle steering shown, which is actuated mechanically or pneumatically in any manner, is only indicated by dash-dotted lines in FIG. 18.
- the probe receptacle 62 behind the towing vehicle 68 assumes the laterally offset oblique position shown.
- the probe carrier then runs in the so-called "crab walk" at an angle to its main axis direction and thus sweeps a search track 96 which, in front of or even completely, runs along the lane 97 of the towing vehicle 68.
- This makes it possible to always lay the lane on terrain that has already been searched, thus minimizing the danger to the towing vehicle.
- the version works particularly well with the wheel version according to FIGS. 4 ff., But can also be used with the caterpillar version according to FIGS. 1 to 3 are used, in particular by a steerable drawbar linkage on the frame.
- the search track can be adjusted accordingly or without the towing vehicle having to deviate from its track, e.g. a probe carrier can be driven around a tree. It is also possible to change the search lane from right to left of the search vehicle.
- the steerable design of the running gear on the probe carrier also enables a further, very advantageous application, namely to use the probe carrier as an element preceding the vehicle 68.
- This use is particularly useful in rented areas, for example to secure a vehicle column on a road against mines.
- the rigid drawbar design enables the probe holder to be pushed in front of the vehicle. This is basically also possible with a fixed wheel setting, but requires very great attention from the driver of vehicle 68 and, in order to carry out the steering of the dike effectively, also a fairly large road width, especially in tight bends, because the push vehicle has to swing out very far, which in turn could be dangerous.
- a further improvement would be if, for such tight curves, for example in serpentines around rocky outcrops, the Drawbar 11 is made articulated in the horizontal direction by a link formation. However, it remains rigid in the vertical direction, so that it does not drag on the ground, but makes it possible to extend a serpentine in front of the following vehicle 68 in the steered and driven probe carrier. The drawbar could then be made rigid again by inflating an air hose arranged in the link chain.
- the undercarriage could also have a mechanical positive-tracking steering, particularly when the probe carrier is towed, which is controlled by the angular position between the drawbar and the towing vehicle. This would make it possible to search in curves even in curves despite the long drawbar, i.e. to achieve a complete match between lane and search lane.
- an exact local assignment of the signals determined by the probes to the search field e.g. optically working odometer on the wheel 69 (pulse generator) may be provided.
- optically working odometer on the wheel 69 pulse generator
- a small magnet could even be attached to the wheel, which then uses the magnetic probes to generate a path coding on the recording, which overlaps the actual measurement but does not interfere due to the constant return or can be filtered out.
- FIGS. 19 to 24 show a probe carrier, which is designed in particular as a mine detector that drives in front of a mother vehicle or a convoy. However, it can also be used for other purposes by equipping it with other probes.
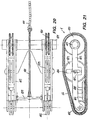
- FIG. 19 shows a probe carrier 1 with two caterpillars or crawlers 66, 67 which extend over almost the entire width and length of the vehicle and which can be designed similarly to those described with reference to FIGS. 1 to 3.
- These are caterpillars which are composed of extremely light and strong carbon fiber tubes which extend between a plurality of toothed belt-like treadmills 42 to 46.
- the three middle of the treadmills run over guide or drive wheels.
- a rear drive wheel 100 is toothed and can therefore transmit a drive power generated by an electrical, pneumatic or hydraulic hub motor 101 to the caterpillar.
- a front guide wheel 102 like the drive wheel 100, is attached to a chassis longitudinal member 103, while a middle guide wheel 104 is also guided on the longitudinal member 103, but, as can be seen from FIG. 21, in a vertical guide 105 ( an elongated hole) is vertically adjustable by an adjusting device 106.
- a support plate 107 for eddy current probes 108 is attached on the side member is in the front area, i.e. just behind the front guide wheel 102. These run within the caterpillars across the entire width of the vehicle.
- the 20 shows the undercarriage without the caterpillars.
- the two longitudinal beams 103 for the caterpillars are connected to one another in the front area by a wishbone 109 which is engaged by a push rod 110 which is connected to the mother vehicle via a partially flexible chain 111.
- This already described partially flexible link chain possibly stiffened by an internal compressed air hose, can serve as a thrust element, so that the probe carrier does not need to be self-propelled, or can only be used as a carrier for supply lines, for example compressed air or electrical lines for the drive, etc., be flexible in itself, but prevent the chain from dragging on the floor due to the link design with any lateral mobility.
- the supply or control lines 112 could be attached to a flexible mast which projects upwards from the probe carrier and is connected to a similar mast on the mother vehicle by the supply lines 112 and thus is not a dragging on the ground, but forms a flexible connection.
- the mode of operation is as follows:
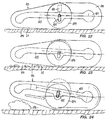
- the middle guide wheel 104 is moved downward by the adjusting device 106, which could also be a handwheel, for example, so that the entire longitudinal beam 103 points obliquely upward and the front guide wheel 102 and the caterpillar part guided therefrom are lifted off the ground.
- the driving stability is guaranteed because the rear part of the vehicle with the drive wheel 100 and possibly a drive motor 101 is heavier. It can be seen that in this way the caterpillar adapts ideally to the circumstances.
- the gap 114 can be very small (FIG. 22), while on a gravel road this angle is set somewhat larger and when driving over larger chunks or when driving off-road the gap 114 is very large can be chosen.
- the front, tapering section 113 which also allows a good view from the following mother vehicle to the road through this taper, can thus stand up like a snake in front of an obstacle and crawl over it, due to the fact that the front Part of the caterpillar is rolled over, the obstacles can be taken without problems. Every part of the vehicle that encounters an obstacle climbs up this obstacle.
- the distance between the probes 108 changes when the front part is erected, so that it makes sense to travel with the smallest possible gap 114 for the most accurate probing.
- the probe carrier can be steered by the two tracks 66, 67 driven by its own motors.
- a braking device that is as effective as possible should also be integrated.
- a system is also provided which immediately stops the probe carrier when there is an output signal from the probe which could correspond to a mine. Due to the large contact surface and the low total weight of the probe carrier, which largely consists of high-strength non-metallic materials, an immediate stop is possible, so that the probe carrier stops in the area of the wheel 104 before the first contact with the ground comes when a mine is probed.
- a similar, but milder-acting braking device can be provided in the following mother vehicle, or braking can be recognized optically or by a signal from the driver, so that he also brakes in good time.
- the flexible connection either via the link chain 111 or a cable connection 112 is important, so that there is a certain margin between the preceding probe carrier and the mother vehicle in order to stop in good time. Braking that would start suddenly, as with the probe carrier, would expose the personnel in the mother vehicle to great delays.
- a television camera on the push rod 110 (see FIG. 19), which may be designed as a vertical strut, and which is aimed at the floor in front of the probe carrier and makes it easier for the driver or front passenger in the mother vehicle to steer.
- the air hose in link chain 111 which stiffens the link chain to the push rod, could be connected directly to the brake system, so that at the same time as braking or even using this compressed air for the brake, the air hose is emptied and the link chain can thus become flexible again, so that the necessary run-out reserve for the mother vehicle is possible even when the probe carrier is braked in overrun mode.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Acoustics & Sound (AREA)
- Electromagnetism (AREA)
- Investigating Or Analyzing Materials By The Use Of Magnetic Means (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
Abstract
Description
- Die Erfindung betrifft einen Sondenträger.
- Der oberflächennahe Bereich des Erdbodens ist in vielen Gebieten insbesondere in Folge von Industrialisierung und militärischen Aktivitäten zum Teil stark mit Fremdkörpern belastet So sind beispielsweise weltweit große Landstriche mit Minen und Blindgängern und anderem Kriegsmaterial verseucht und damit wegen der Gefahr für Leib und Leben von Menschen und Tieren praktisch nicht nutzbar. Gleichfalls problematisch ist die Verseuchung militärischer Trainingsgelände durch Splitter, Projektile und dergleichen Der Detektion und anschließenden Räumung solcher und ähnlicher Altlasten kommt größte Bedeutung zu.
- Zur Detektion elektrisch leitender, insbesondere metallischer Altlasten, die der unmittelbaren Wahrnehmung durch den Menschen entzogen sind, weil sie sich im Erdboden befinden, werden häufig induktive, nach dem Wirbelstromprinzip arbeitende Sonden eingesetzt. Bekannt ist auch die Suche nach magnetisierbaren, insbesondere vom Erdmagnetfeld magnetisierbaren ferromagnetischen Materialien mittels Magnetfeldsonden.
- Neben der personal- und kostenintensiven sowie gefährlichen manuellen Suche durch Sondengänger werden dort, wo dies vom Gelände her möglich ist, auch fahrbare Sondenträger eingesetzt, die in der Regel mehrere Sonden tragen und eine rationellere Suche ermöglichen. Die DE 44 43 856 beschreibt einen fahrbaren Sondenträger, der mittels eines Seils oder einer Kette von einem Landfahrzeug gezogen wird und einen auch an eine Hangneigung anpaßbaren Fahrersitz hat. Bei dieser Methode wird es als vorteilhaft angesehen, daß der an dem Seil oder der Kette hängende Sondenträger ansonsten frei beweglich ist und dem Oberflächenrelief des Erdbodens weitgehend frei folgen kann. Bei diesem Sondenträger stellt es sich allerdings insbesondere bei Sonden mit ausgeprägter Richtcharakteristik als schwierig heraus, die von den Sonden ermittelten Suchsignale jeweils einem bestimmten Ort im Suchbereich zuzuordnen.
- Aus den DE-A 38 26 731 und 39 28 082 sowie US-A-4 021 725 sind Einrichtungen bekanntgeworden, die einen Sondenträger an Auslegern eines Fahrzeuges vor sich her tragen. Hierbei ist weder die Ausrichtung noch der Erdbodenabstand zuverlässig einzuhalten. In unwegsamen Gelände ist eine Kollision des Sondenträgers mit dem Boden nicht zu vermeiden, wenn das Fahrzeug durch Bodenunebenheiten "nickt".
- Die DE-A-42 42 541 betrifft eine Suchvorrichtung, bei der ein Tochterfahrzeug mit einem Ausleger von einem Mutterfahrzeug über eine Versorgungsleitung oder eine Funkstrecke gesteuert wird. Der Sondenträger ist auch hier an einem Ausleger montiert. Es treten im Grunde die gleichen Probleme auf wie vorher beschrieben.
- Der Erfindung liegt das technische Problem zugrunde, einen Sondenträger zu schaffen, mit dem eine oder mehrere Sonden so geführt werden können, daß sie immer im wesentlichen optimal zum Suchbereich ausgerichtet sind, so daß die von den Sonden abgegebenen Suchsignale mit größerer Genauigkeit dem tatsächlichen Ort eines Suchobjekts im Suchbereich zugeordnet werden können.
- Dieses Problem wird gelöst durch einen Sondenträger mit den Merkmalen des Anspruchs 1.
- Durch die erfindungsgemäße Anordnung wird die Bewegungsfreiheit des Sondenträgers in vorteilhafter Weise eingeschränkt. Die Verbindung zwischen Sondenaufnahme und Deichsel sorgt dafür, daß Kippbewegungen der Sondenaufnahme in Bewegungsrichtung nur noch um relativ kleine Winkel möglich sind. Die Kippachse ist in den fahrzeugseitigen Endbereich der Deichsel verlegt. Der Kippwinkel wird damit weitgehend unabhängig von den Unebenheiten des Fahrgrundes im Bereich der Sondenaufnahme und im wesentlichen durch die Änderung der Höhendifferenz zwischen Sondenaufnahme und Kopplungsort am Fahrzeug bestimmt. Je länger der starr mit der Sondenaufnahme verbundene, in sich unbewegliche Ausschnitt der Deichsel ist, desto schwächer machen sich absolute Höhendifferenzänderungen als Kippung der Sondenaufnahme bemerkbar. Die Deichsellänge richtet sich nach der Gesamtgröße des Fahrzeugen sowie dem Einsatzzweck und -gelände. Eine Deichsellänge von 4 bis 10 Meter, bevorzugt etwa 7 Meter, bzw. etwa dem 1,5- bis 4-fachen der horizontalen Abmessungen der Sondenaufnahme, ergibt die gewünschten Ergebnisse.
- Damit ist auch eine weitgehende Konstanz der Ausrichtung der Sonden relativ zum Suchbereich gewährleistet. Dies ist insbesondere für Sonden mit ausgeprägter Richtcharakteristik vorteilhaft. Insbesondere bei diesen könnten große Ortungsfehler auftreten, wenn die Sonde in eine ausgeprägte Schräglage kommt, wie das bei dem Sondenträger des Standes der Technik möglich ist. Die lange Deichsel ermöglicht auch einen vorteilhaften großen Abstand zwischen den Sonden und dem Zugfahrzeug, dessen metallische Teile, insbesondere, wenn sie relativ zu den Sonden bewegt werden, als Störer wirken könnten. Trotz des vorteilhaft großen Zwischenraum zwischen vorzugsweise bemanntem Landfahrzeug und Sondenaufnahme bleibt eine gute Steuerbarkeit des Sondenträgers mit hoher Kurvengenauigkeit und Spurtreue erhalten.
- Der Sondenträger kann von einem Zugfahrzeug geschleppt werden. Dies ist die bevorzugte Bewegungsweise, insbesondere für den Fall der Suche nach nicht-explosiven Fremdkörpern. Es ist aber auch möglich, beim Schleppen eine Sicherheit zumindest gegen Minen geringerer Wirksamkeit, wie beispielsweise Personal-Minen, die von dem Sondenträger ausgelöst werden könnten, zu schaffen. So könnte beispielsweise das Fahrwerk in seiner Fahrtrichtung einstellbar sein. Man könnte also die vom Fahrwerk vorgegebene Fahrtrichtung unter einem Winkel zur Deichselerstreckung einstellen, so daß der Sondenträger in einer zum Zugfahrzeug seitlichen Spur geschleppt wird (sog. "Hundegang"). In diesem Falle kann das Schleppfahrzeug auf bereits abgesuchtem sicherem Grund fahren und diesen, beispielsweise durch spiralförmige Umkreisung eines Gefahrengebietes, immer weiter ausdehnen.
- Das Fahrwerk könnte aber auch lenkbar sein, wobei bevorzugt die Lenkung vom Fahrzeug aus betätigbar ist. Dies kann durch Seilzüge oder andere Mittel, wie beispielsweise hydraulische oder pneumatische Steuermittel erfolgen. In diesem Falle können bei Schleppfahrt Hindernisse umgangen werden, ohne daß das Fahrzeug die Suchspur verlassen muß.
- Der Sondenträger der Erfindung erlaubt im Gegensatz zu den bisher bekannten Sondenträgern auch, daß der Sondenträger vor dem Fahrzeug hergeschoben wird. Dies kann beispielsweise von Vorteil sein, wenn sich unter den Suchobjekten explosionsfähige Objekte befinden können. Insbesondere für einen solchen Fall bietet die lange Deichsel auch einen zusätzlichen Sicherheitsgewinn für einen in dem Fahrzeug operierenden Bediener. Hierbei kann die Lenkung besonders vorteilhaft eingesetzt werden, indem der Sondenträger beispielsweise vor einem eine Straße befahrenden Fahrzeug her gelenkt wird und die später von dem Fahrzeug, beispielsweise dem Zugfahrzeug eines Konvois, zu befahrene Spur absucht. Die Lenkbarkeit sorgt dabei dafür, daß auch relativ schmale Suchspuren (Straßen) ohne zu große Fahrkunst im Hauptfahrzeug und vor allem ohne Verlassen der abgesuchten Spur zu befahren sind.
- Besonders vorteilhaft ist, wenn die Deichsel in horizontaler Richtung, also um eine vertikale Achse, biegbar ist, um beispielsweise auch Serpentinen befahren zu können Dies ist vorteilhaft möglich, wenn sie beispielsweise aus einer Gliederkette besteht, die zwar in vertikaler Richtung starr ist, jedoch seitliche Ausbiegungen ermöglicht. Solche Gliederketten können aus kastenförmigen Gliedern bestehen, die durch vertikale Schwenkachsen miteinander verbunden sind. Sie sorgen dafür, daß zwar die Wirkung der starren Deichsel erhalten bleibt, indem sie die Vertikalausrichtung der Sonden aufrechterhält, jedoch Auslenkungen ermöglicht, wenn dies z.B. beim Umfahren eines Felsvorsprunges oder dgl. nötig ist. Es wird damit auch vermieden, daß die Deichsel, die ja auch meister Träger der Versorgungsleitungen etc. ist, auf dem Boden schleift.
- Besonders vorteilhaft kann die seitliche Flexibilität auch vom Fahrzeug aus an- und ausgeschaltet werden, indem beispielsweise in die Gliederkette ein flexibler Schlauch eingeführt ist, der aufgeblasen werden kann, um die Gliederkette praktisch zu einer starren Deichsel zu machen, und der nach dem Ablassen der Luft die Flexibilität wieder ermöglicht.
- Es ist auch möglich, den Sondenträger von einem Hubschrauber oder einem Wasserfahrzeug schleppen zu lassen, z.B. beim Absuchen überschwemmten Gebietes. Auch flachere Gewässer, bei denen ein Absuchen nach Munition oder dgl. sonst besonders schwierig ist, können mit dem Sondenträger abgesucht werden. Dabei ist es gewöhnlich notwendig, daß der Sondenträger sich nicht nur vor oder hinter, sondern auch unterhalb des schleppenden oder schiebenden Fahrzeuges, beispielsweise eines Bootes, befindet. Um hier die Ausrichtung der Sonden aufrechtzuerhalten, kann die Deichsel, beispielsweise durch eine Parallelogrammführung mit zwei deichselartigen Elementen, stets in einer gewünschten Ausrichtung gehalten werden.
- Die Position zur abzusuchenden Fläche, also dem Seegrund, kann je nach den gewünschten Kriterien bestimmt werden. Wenn ein Schwimmen des Sondenträgers über dem Seegrund beabsichtigt ist, so könnte der Sondenträger, der vorteilhaft einen flutbaren und vorzugsweise durch Druckluft wieder ausblasbaren Schwimmkörper enthalten kann, durch eine von diesem Auftriebsgleichgewicht abhängige Tiefensteuerung und/oder durch eine hydrodynamische Tiefensteuerung, beispielsweise durch flügelartige Tiefenruder, steuer- bzw. regelbar sein. Dabei kann diese Steuerung von einer Tiefen- oder Abstandsmessung beeinflußt werden, beispielsweise einem Echolot. Da aber vorzugsweise auch hier ein Sondenträger mit einem Fahrwerk Verwendung finden kann, kann der Sondenträger auch auf dem Seegrund rollen oder schlittenartig gezogen werden. Dies hilft auch, wenn wegen plötzlicher Unebenheiten auch bei schwimmender Steuerung eine Kollision mit dem Grund auftritt.
- Durch das Ausblasen der Fluttanks am Sondenträger kann dieser, z.B. bei Beendigung der Arbeit, zur Oberfläche aufsteigen und vom Wasserfahrzeug wieder aufgenommen werden. Dazu ist es vorteilhaft, wenn die Deichsel schiffsseitig an einem am Wasserfahrzeug anbringbaren, vorzugsweise schwimmfähigen Basiselement angreift. Dies bildet dann neben dem Sondenträger selbst eine zweite "Boje", die das andere Ende der Deichsel an der Oberfläche hält und so eine leichte Bergung ermöglicht. Dieses Basiselement kann auch die Steuerungs- und Versorgungseinrichtungen sowie die Meßeinrichtungen, beispielsweise für die Tiefenmessung über Echolot und/oder Winkelmessung an der Deichsel, enthalten, so daß sie zusammen mit dem Sondenträger und seiner Deichsel eine funktionsfähige Einheit bildet, die nur noch einen Ausgabeanschluß für Anzeige- und Aufzeichnungsgeräte benötigt.
- Die Deichsel kann die Sondenaufnahme und das Fahrzeug auf einer im wesentlichen geraden Linie verbinden Mit Vorteil weist die Deichsel eine bezogen auf eine gerade Verbindungslinie zwischen Kopplungsmittel und Sondenaufnahme generell nach oben abweichende Form auf. Durch eine Krümmung der Deichsel nach oben kann verhindert werden, daß insbesondere bei Kurvenfahrten bodennahe Hindernisse, etwa Büsche oder größere Steine, eine Seitenbewegung der Deichsel behindern.
- Obwohl die Deichsel auch einteilig ausgebildet sein kann, weist sie mit Vorteil mindestens zwei lösbar miteinander verbundene, vorzugsweise torsionsstabile Deichselsegmente auf. Diese können selbst gekrümmt sein, sind aber vorzugsweise gerade. Der Aufbau der Deichsel aus Deichselsegmenten ermöglicht es, die Deichsellänge durch Einbau bzw. Ausbau von Deichselsegmenten ggf. verschiedener Länge und/oder Ausbildung entsprechend der gewünschten Anwendung zu verlängern oder zu verkürzen, oder die Deichsel in ihrer Form zu verändern. Die Deichselsegmente können beispielsweise im wesentlichen aus einer Aluminiumlegierung bestehen. Einige oder alle Teile der Deichselsegmente können auch aus biegestabilem, insbesondere aus mit Fasern (z.B. Kohle oder Glasfaser) verstärktem Kunststoff bestehen.
- Benachbarte Deichselsegmente können starr miteinander verbunden sein, beispielsweise miteinander verschraubt. Mit Vorteil sind zwei aufeinanderfolgende Deichselsegmente über ein Drehgelenk, insbesondere einem Drehring miteinander verbunden. Dies kann eine Relativverdrehung der benachbarten Deichselsegmente um die lokale Deichselachse ermöglichen. Ein Drehgelenk kann zur Entlastung der Kopplungsmittel von in der Deichsel wirksamen Torsionskräften dienen. Es kann insbesondere nahe der Kopplungsmittel angeordnet sein, Insbesondere in der fahrzeugseitigen Hälfte der Deichsel, vorzugsweise im letzten Viertel der Deichsel. Zur Erreichung einer großen Torsionssteifigkeit eines Deichselsegmentes bei gleichzeitig relativ geringem Gewicht kann es von Vorteil sein, wenn ein Deichselsegment eine torsionsstabile Mehrelementstruktur aufweist, insbesondere wenn es stirnseitige Endplatten aufweist, die über mindestens drei nicht-koplanar angeordnete Stangen miteinander verbunden sind.
- Die Deichsel kann aus einer einzigen Stange od.dgl. oder aus mehreren Stangen bestehen, die zur Erhöhung der Steifigkeit der Deichsel mit anderen Stangen oder Versteifungselementen untereinander verbunden sein können. Eine Steifigkeit der Deichsel ist insbesondere bei langen Deichseln wesentlich, um ein Durchbiegen der Deichsel zu verhindern. Eine Biegung oder eine Schwingung der Deichsel kann besonders auf unebenem Grund mit Hindernissen verursacht werden und kann zu einer ruckartigen Bewegung der Sondenaufnahme und damit der Sonden relativ zum Suchbereich führen, was wiederum die Interpretation der durch die Sonden erzeugten Suchsignale erschwert Bei der bevorzugten Ausführungsform ist die Deichsel als eine Rahmenkonstruktion mit mindestens drei nicht-koplanaren Stangen ausgebildet, wobei die Stangen auf einer Seite mit den Kopplungsmitteln und auf der anderen Seite mit der Sondenaufnahme verbunden sind. Die Verbindungsstellen zwischen den Stangen und der Sondenaufnahme können so ausgewählt werden, daß Spannungen und Kräfte in vorteilhafter Weise an der Sondenaufnahme angreifen. Vorzugsweise definieren die Stangen der Rahmenkonstruktion die Kanten einer Pyramide, wobei die Kopplungsmittel an der Spitzenseite der Pyramide und die Sondenaufnahme an der Fußseite der Pyramide angeordnet sind. An der Sondenaufnahme sind die Stangen weiter auseinander als im Bereich der Kopplungsmittel. Im Falle einer Sondenaufnahme mit einer großen Breite quer zur Bewegungsrichtung kann eine Deichsel mit vier die Kopplungsmittel mit der Sondenaufnahme verbindenden Stangen in der Rahmenkonstruktion benutzt werden. Die Stangen können in zwei Paaren von Stangen angeordnet sein, wobei jedes Paar in einem seitlichen Endbereich der breiten Sondenaufnahme befestigt ist. Auf der Seite der Kopplungsmittel sind die Stangen eines Paares näher zusammen, auf der Seite der Sondenaufnahme können sie einen vertikalen Abstand haben, der etwa der Höhe des Körpers der Sondenaufnahme entspricht. Eine Deichsel mit einer Rahmenkonstruktion von vorzugsweise ggf. quer miteinander verbundenen Stangen, die mit den Kopplungsmitteln und der Sondenaufnahme starr verbunden sind, kann die Starrheit und Steifigkeit der gesamten Sondenaufnahme-Deichsel-Konstruktion verbessern.
- Die Stangen einer Rahmenkonstruktion können aus Stangensegmenten aufgebaut sein, die beispielsweise in koaxialer Weise lösbar miteinander verbunden sind. Die Stangen selbst können auch lösbar miteinander verbunden sein, um ein Auseinandernehmen der gesamten Rahmenkonstruktion z.B. für den Transport zu ermöglichen. Zum Beispiel können die Stangen so ausgebildet sein, daß sie einzeln von den Kopplungsmitteln und/oder der Sondenaufnahme abgenommen bzw. an diesen befestigt werden können. Die longitudinalen Stangen können beispielsweise in zwei Stangensegmente von ungefähr gleicher Länge auseinander genommen werden. Wenn lösbar miteinander verbindbare Stangensegmente benutzt werden, kann die Länge der Deichsel in vorteilhafter Weise dem Zweck und der Umgebung einer bestimmten Suchaufgabe angepaßt werden.
- Die Stangen und/oder Stangensegmente können aus leichtgewichtigem Material, das vorzugsweise elektrisch nicht leitend ist, bestehen wie z.B. aus Kunststoff. Das Material kann faserverstärkt sein. Die Stangen oder Stangensegmente haben Vorzugsweise die Form hohler Rohre. Eine in dieser Weise als Rahmenkonstruktion aufgebaute Deichsel erleichtert die Manövrierbarkeit der Sondenaufnahme wenn diese durch ein Fahrzeug gezogen wird oder wenn diese einem Fahrzeug vorherläuft, also durch das Fahrzeug geschoben wird, oder in Zwischensituationen, z.B. in Kurven. Das ziehende bzw. schiebende Fahrzeug kann bemannt oder unbemannt sein.
- Als Kopplungsmittel können grundsätzlich beliebige Maßnahmen in Betracht kommen, die eine bewegliche Verbindung von Deichselendbereich und Fahrzeug erlauben. Es können als Kopplungsmittel bekannte Kupplungen verwendet werden, beispielsweise Anhängerkupplungen, wie sie bei Lastkraftwagen üblich sind oder PKW-Kugelkopf-Kupplungen. Auch Drehringanordnungen wie Sie bei Sattelschleppern verwendet werden, sind möglich. Mit Vorteil weisen die Kopplungsmittel einen mit einem Deichselsegment vorzugsweise gelenkig verbundenen Halter auf, in dem ein um eine im wesentlichen vertikale Drehachse drehbar gelagertes Verbindungselement zur Verbindung mit dem Landfahrzeug angeordnet ist. Das Verbindungselement ist vorzugsweise zur Verbindung mit einer Oberseite des Fahrzeuges ausgebildet. Beispielsweise mit dem Dach des Fahrzeuges. Die Form der Deichsel kann entsprechend der Verbindungsstelle mit dem Fahrzeug und dessen Form so ausgebildet, daß eine freie Drehung des Fahrzeuges unter der Deichsel möglich ist. Eine Überkopf-Drehkupplung dieser Art ermöglicht extreme Kurvenfahrten oder auch einen Wechsel der Bewegungsrichtung des aus Fahrzeug und Sondenträger bestehenden Suchtrupps auf engstem Raum ohne Demontagen oder Umhängen.
- Die Sondenaufnahme kann als Trägerrahmen ausgebildet sein. Der mit der Deichsel starr verbundene Trägerrahmen kann aus vorzugsweise leichtem, biegsteifem Material bestehen, beispielsweise aus Metall, insbesondere einer Aluminiumlegierung hoher Festigkeit. Mit Vorteil besteht der Trägerrahmen im wesentlichen aus elektrisch nicht leitendem, biegesteifem Material, vorzugsweise aus kohle- oder glasfaserverstärktem Kunststoff. Der Sondenträger wird dadurch besonders leicht und eine Wechselwirkung des Trägerrahmens mit elektromagnetisch arbeitenden Sonden kann weitgehend vermieden werden. Mit Vorteil kann der Trägerrahmen aus lösbar miteinander verbundenen Rahmenelementen zusammengesetzt sein. Dies kann Reparaturarbeiten oder Umbauarbeiten erleichtern. Ein Trägerrahmen kann auch Mittel zur lösbaren, vorzugsweise starren Verbindung mit weiteren Trägerrahmen aufweisen. So können mehrere Trägerrahmen, die entweder gleiche oder auch nach unterschiedlichen Prinzipien arbeitende Sonden tragen in modularer Weise miteinander verbunden, insbesondere zusammengesteckt oder geschraubt werden. Zur Verbreiterung der Suchbreite können beispielsweise mehrere Trägerrahmen nebeneinander in einer Queranordnung angeordnet sein. Auch Tandemanordnungen sind möglich, bei denen mehrere Trägerrahmen in Bewegungsrichtung hintereinander angeordnet sind. Die Hintereinander-Anordnung ist insbesondere dann von Vorteil, wenn ein Trägerrahmen Sonden eines Typs, beispielsweise Wirbelstromsonden, trägt und ein nachfolgender Trägerrahmen beispielsweise Magnetfeldsonden. Auch Kombinationen von Queranordnung und Tandemanordnung sind möglich.
- Ein Trägerrahmen oder eine Sondenaufnahme kann mehrere Sonden aufweisen, wobei diese vorzugsweise vom gleichen Typ und ggf. identisch sein können. Zur Vergrößerung der Suchbreite können die Sonden vorzugsweise quer zur Bewegungsrichtung insbesondere in gleichem Abstand zueinander nebeneinander angeordnet sein. Die Sonden sind vorzugsweise starr mit dem Trägerrahmen bzw. der Sondenaufnahme verbunden. Es ist auch möglich, daß eine oder mehrere Sonden relativ zu dem Trägerrahmen beweglich geführt sind. Wobei vorzugsweise bei Bewegung der Sonde relativ zum Trägerrahmen die Ausrichtung der beispielsweise vertikalen Sondenachse zur vorzugsweise horizontalen Trägerrahmen-Ebene unverändert bleibt. So kann eine Sonde eine quer zur Bewegungsrichtung verlaufende Hin- und Herbewegung ausführen, so daß der Suchbereich auf einer gewissen Breite abgescannt wird; es ist auch möglich, eine oder mehrere Sonden an einem im wesentlichen in einer horizontalen Ebene rotierenden umlaufenden Arm oder dergleichen anzuordnen ("Rasenmäherprinzip"). Eine großflächig arbeitende Wirbelstromsonde kann auch dadurch gebildet sein, daß in dem Grundrahmen mindestens eine Wicklung von etwa der Größe des Grundrahmens integriert ist oder der Grundrahmen als Wicklung ausgebildet ist. Die Wicklung kann eine Sende- und/oder Empfangswicklung sein.
- Es können verschiedene Sondentypen entweder innerhalb einer Sondenaufnahme oder, was bevorzugt ist, bei verschiedenen miteinander gekoppelten Sondenaufnahmen, kombiniert werden. Die Tiefenreichweite von Magnetfeldsonden kann typischerweise bis zu ca. 6 m betragen. Die mit Wirbelstromsonden erhältlichen Suchsignale stammen dagegen im wesentlichen aus einem oberflächennahen Bereich, der typischerweise bis in eine Tiefe von ca. 75 cm reichen kann, wobei die optimale Wirkung bei ca. 30 cm Tiefe liegen kann. Typische Verlagetiefen von Minen liegen in diesem flachen Bereich. Eine Kombination von Magnetfeldsonden und Wirbelstromsonden erlaubt es, den Informationsgehalt beider Verfahren, die sich in vorteilhafter Weise ergänzen, zu kombinieren. Es ist daher vorteilhaft, wenn mindestens eine Magnetfeldsonde und mindestens eine Wirbelstromsonde vorgesehen ist. Zweckmäßig sind vorzugsweise automatisch arbeitende Umschaltmittel zur Ermöglichung eines abwechselnden Betriebs der beiden Sondentypen vorgesehen sind. Auf diese Weise werden wechselseitige Störungen der Verfahren vermieden. Die Sonden können teilweise aus der Sondenaufnahme heraus oder über diesen vorstehen, und zwar sowohl nach oben , z.B. zwischen den Ketten oder ggf. auch seitlich.
- Das Fahrwerk kann Gleitkufen aufweisen oder aber eine vorzugsweise große Zahl von Laufrädern, die gegebenenfalls einzeln aufgehängt und gefedert sein können. Es ist auch möglich, das Fahrwerk als sogenanntes "Loopwheel"-Fahrwerk auszubilden. Dieses Konzept leitet sein leichtes Gewicht und seine Einfachheit von einem aus einem Stück gefertigten endlosen elastischen Band ab, das z.B. aus Stahl bestehen kann, mit Vorteil aber auch aus Kunststoff mit entsprechenden Eigenschaften hergestellt sein kann. Das Band kann vorne durch Leitrad und Führungsrollen und hinten durch ein Kettenrad in eine zwangsläufige Führung gedrängt sein. Auch Führungen ohne Leitrad sind möglich. Es fehlen sowohl Stützrollen als auch Laufrollen und somit die klassische Federung, die bei konventionellen Fahrzeugen in der Regel auf die Laufrollen übertragen wird. Bei einem Loopwheel-Fahrwerk übernimmt das endlose Band dank seiner elastischen Eigenschaften auch die Federung. Bei diesem System, das ein Mittelding zwischen Rad-und Kettenantrieb darstellt, kann das Leitrad an einer beweglichen Schwinge befestigt sein und die horizontalen und vertikalen Bewegungen des Endlosbandes mitmachen. Auftretende Stöße können von Stoßdämpfern abgefangen werden.
- Bei einer bevorzugten Ausführungsform weist das Fahrwerk mindestens eine umlaufende Laufkette auf, die durch den Trägerrahmen zugeordnete Führungsmittel geführt ist. Eine Ausführungsform weist eine einzige breite Laufkette dieser Art auf. Bei der im folgenden näher beschriebenen Ausführungsform sind zwei seitlich vorne einander beabstandete Laufketten vorgesehen. Es können aber auch mehr als zwei gegebenenfalls seitlich voneinander beabstandete Laufketten vorgesehen sein. Laufketten können auch in Bewegungsrichtung hintereinander angeordnet sein.
- Die Verwendung bekannter Laufketten, wie sie beispielsweise in Raupenfahrzeugen Verwendung finden, ist möglich. Eine bevorzugte Laufkette weist mehrere parallel zueinander angeordnete Laufbänder aus elastisch nachgiebigem Material auf, die durch quer zur Bewegungsrichtung angeordnet, biegeelastische Querverbinder miteinander verbunden sind. Derartige Laufketten sind hochgradig längs- und querelastisch und erlauben eine gute Anpassung an die Erdoberfläche, wodurch ein vorteilhaft gleichmäßiger Bodenabstand der Sonden gefördert wird. Die Laufbänder und die Querverbinder bestehen vorzugsweise im wesentlichen aus elektrisch nicht leitendem Material, insbesondere aus Kunststoff. Die Laufbänder können auch aus Gummi sein. Es wird ein vorteilhaft geringes Gewicht der Laufketten erreicht und ein Störeinfluß auf die Sonden verhindert. Weiterhin wird Korrosion vermieden.
- Die Führungsmittel können z.B. Leit- und/oder Umlenkräder und/oder Führungsleisten zur Seitenfühung aufweisen. Auch Rollenstränge gefederter und/oder ungefederter Rollen sind möglich. Bei einer bevorzugten Ausführungsform umfassen die Führungsmittel Führungsräder zur Seitenführung der Laufkette, wobei ein Führungsrad mindestens ein Einzelrad, vorzugsweise zwei koaxiale Einzelräder umfaßt und wobei jedes Einzelrad mit seinem Umfangbereich im wesentlichen seitenspielfrei in einer an der Laufkette ausgebildete Längsausnehmung eingreift. Der Eingriff erfolgt vorzugsweise von der Innenseite der Laufkette. Vorzugsweise greifen zumindest die bodenseitigen Führungsräder im wesentlichen mittig an der Laufkette an. Dadurch sind die Enden der Querverbinder frei und deren Biegeelastizität führt zu einer Querelastizität der Laufkette, die ein Anschmiegen der Laufkette insbesondere ein etwa in Bewegungsrichtung verlaufende Mulden oder dergleichen ermöglicht. Zusammen mit der Längselastizität der Laufkette, die durch eine Anbringung der bodenseitigen Führungsräder an beweglichen, ggf. auch gefederten Fahrwerksschwingen noch unterstützt werden kann, ergibt sich eine äußerst große Anpassungsfähigkeit der längs- und querflexiblen Laufkette an Bodenunebenheiten. Dies unterstützt den Abbau von Druckspitzen auf dem Boden und führt insgesamt zu einem äußerst geringen Auflagedruck der Kette, der in der Größenordnung von 8 g/cm2 liegen kann. Damit sind viele Druckminen ohne Auslösung überfahrbar. Auch ein Einsatz auf Schnee, sandigen oder moorigen Böden wird durch den geringen Auflagedruck möglich.
- Der Rahmen sollte aber trotz seiner Laureinrichtung so ausgebildet sein, daß er im Falle ihrer Beschädigung oder Zerstörung, z.B. durch eine Explosion, als auf dem Boden laufender Schlitten dienen kann, damit er auch dann noch aus dem Gefahrenbereich gezogen werden kann. Dazu ist es vorteilhaft, den Rahmen mit großem Querrohrdurchmesser und die Seitenwangen unten bogenartig auszuführen und für reichliche Ausrundungen zu sorgen, um Verhakungen im Gelände zu vermeiden.
- Eine vorher erwähnte Lenkeinrichtung kann aus elektrisch nicht leitenden Elementen aufgebaut sein, so daß sich auch durch die Lenkeinrichtung keine Störung des Sonden ergibt. Durch die Lenkeinrichtung könnte auch die relative Stellung von Trägerrahmen und Deichsel zueinander verändert werden, insbesondere durch Drehung um eine im wesentlichen vertikale Achse. Es kann auch ein auf das Fahrwerk, insbesondere auf die in den obigen Beispielen passive Laufkette wirkender Eigenantrieb vorgesehen sein. Dieser kann einen vorzugsweise von dem Landfahrzeug aus mit Energie versorgten, vorzugsweise störungsfrei arbeitenden Elektromotor, z.B. mit gedämpfter elektromagnetischer Signatur, umfassen; es ist auch möglich, den Eigenantrieb über einen beispielsweise durch die Deichsel geführten Kraftübertrager, etwa eine Kardanwelle anzutreiben, wobei der Motor dann am Fahrzeug angeordnet werden kann. Auch ein pneumatischer oder hydraulischer Antrieb läßt sich aus Kunststoff herstellen.
- Wenn bei dem Fahrwerk eine Laufkette oder mehrere verwendet werden, können diese so über Leit- und Umlenkmittel geführt werden, daß die umlaufenden Laufketten einen in seiner Form und seinen Dimensionen an die Erfordernisse anpaßbaren Ketteninnenraum definiert. Die Sonden können so angeordnet sein, daß sie vollständig innerhalb des Ketteninnenraums angeordnet sind. Durch diese Sondenanordnung im Freiraum des Kettenumlaufes und den dadurch erreichten Überkopf-Kettenumlauf ist ein Schutz der im Ketteninnenraum angeordneten Sonden gegen von oben eindringende Gegenstände, beispielsweise Baumäste und dergleichen, gewährleistet.
- Obwohl die vorher beschriebene Kettenausführung in Bezug auf die Geländegängigkeit und den geringen Auflagedruck sehr vorteilhaft ist, ist es für sehr viele Anwendungsfälle möglich, ein Fahrwerk mit Rädern zu verwenden. Diese können vorzugsweise einachsig angeordnet sein, so daß das gesamte Fahrzeug die Form eines Einachswagens ähnlich einem "römischen Streitwagen" oder Sulky hat. Als Räder können auf eine Felge aufgezogene Gummireifen ähnlich sehr breiten Niederquerschnitts-Autoreifen verwendet werden, die jedoch gänzlich metallfrei hergestellt sein sollten. Derartige Reifen können statt der üblichen Stahldrahteinlagen im Mantel und Wulst Kevlar-Stränge oder -Rovings enthalten. Diese Reifen können, da sie wegen des erwünschten geringen Boden-Auflagedrucks sehr gering belastet sind, auch gänzlich ohne Luftdruck gefahren werden, was auch Ventile überflüssig macht. Es können jedoch mehr oder weniger elastische Stützelemente, beispielsweise Schaumstoffringe, in den Reifeninnenraum eingefügt sein, ggf. auch diesen nur teilweise ausfüllend. Auch die Felge sollte gänzlich metallfrei, beispielsweise aus Kunststoff, gearbeitet sein und kann beispielsweise die Reifenwülste eingespannt festhalten, was bei normalen Autoreifen durch den Innenluftdruck erfolgt.
- Diese Anordnung ist außerordentlich einfach und vorteilhaft. Durch die breiten, weichen Niederquerschnitts-Reifen läuft der Sondenträger sehr stoßarm und kann mit höherer Suchgeschwindigkeit betrieben werden. Auf Brachlandbewuchs, großen Steinen und Quergräben kann durch eine Bauchwölbung des Sondenaufnahmekörpers oder einer Anlaufschräge auch im Falle eines Aufsetzens eine Verhakung oder Beschädigung vermieden werden. Die Räder laufen auf Feldstraßen wie auf Asphaltwegen rumpelfrei und sondenschonend. Durch einen Radnachlauf, d.h. die Anordnung der Fahrachse sehr weit hinten, werden Überschläge bei Sondenabkopplung oder in steilem Gelände vermieden, was besonders wichtig ist, weil sie meist in vertikaler Richtung der langen Sonden in Aufnahmerohren stehen und weit über den Fahrzeugkörper nach oben vorragen. Diese Aufnahmerohre können unten durch Kappen verschlossen sein, um Verschmutzung zu vermeiden und bei Wasserdurchfahrten oder Unterwasserfahrten das Voll-Laufen der Rohren zu vermeiden.
- Besonders bevorzugt ist eine Abdeckung der Räder nach Art von Kotflügeln zumindest an der vorderen und oberen Seite. Es wird damit vermieden, daß sich Bewuchs zwischen die Räder und den Sondenaufnahmekörper hineinwickelt. Er wird vielmehr abgewiesen und umgeknickt.
- Diese und weitere Merkmale gehen außer aus den Ansprüchen auch aus der Beschreibung und den Zeichnungen hervor, wobei die einzelnen Merkmale jeweils für sich allein oder zu mehreren in Form von Unterkombinationen bei einer Ausführungsform der Erfindung und auf anderen Gebieten verwirklicht sein und vorteilhafte Ausführungen darstellen können.
- Ausführungsbeispiele der Erfindung sind in den Zeichnungen dargestellt und werden im folgenden naher erläutert. In den Zeichnungen zeigen:
- Fig. 1
- eine perspektivische, schematische Gesamtansicht eines fahrbaren Sondenträgers
- Fig. 2
- eine perspektivische, schematische Teilansicht eines fahrbaren Sondenträgers mit detaillierter Darstellung einzelner Bauteilanordnungen,
- Fig. 3
- eine teilweise schematische Querschnittsansicht durch eine von einem Führungsrad geführte Laufkette mit einem Querverbinder,
- Fig. 4 und 5
- einen Sondenträger in Seitenansicht und Draufsicht,
- Fig. 6
- einen Querschnitt durch einen Reifen und einen Teil seiner Felge,
- Fig. 7
- eine teilgeschnittene Explosionsansicht von Reifen und Felge,
- Fig. 8
- ein zur Veranschaulichung teilweise transparent dargestelltes Detail eines Sondenträgers mit Radabdeckungen,
- Fig. 9
- eine perspektivische Ansicht eines Sondenträgers mit der Ausführung nach Fig. 8,
- Fig. 10 und 11
- Detaildarstellungen des Sondenträgers nach Fig. 8 und 9 bei Einsatz im Gelände,
- Fig. 12 bis 14
- einen für Unterwassereinsatz ausgebildeten bzw. abgewandelten Sondenträger in drei Arbeitspositionen,
- Fig. 15
- einen Sandenträger mit einer Mehrfach-Radanordnung,
- Fig. 16
- die schematische Darstellung einer Seitenankopplung zweier Sondenträger,
- Fig. 17
- die schematische Darstellung eines Sondenträgers entsprechend Fig. 9 mit seitlichen Auslegern,
- Fig. 18
- einen Sondenträger mit Lenkfahrwerk,
- Fig. 19
- eine perspektivische Ansicht eines Sondenträgers mit Raupenfahrwerk,
- Fig. 20
- eine Draufsicht auf den Sondenträger nach Fig. 19,
- Fig. 21
- eine Seitenansicht dieses Sondenträgers und
- Fig. 22 bis 24
- diesen Sondenträger in schematischer Darstellung in drei verschiedenen Arbeitspositionen.
- In der perspektivischen, schematischen Gesamtansicht des fahrbaren Sondenträgers 1 in Fig. 1 erscheinen einige nicht transparente Bauelemente zur besseren Verdeutlichung der Konstruktion transparent, so daß auch an sich in dieser Ansicht nicht sichtbare Details erkennbar werden. Der Sondenträger 1 weist eine Deichsel 11 und einen aus mehreren, teilweise lösbar miteinander verbundenen Elementen aufgebauten eine Sondenaufnahme 62 bildenden Trägerrahmen 2 auf, der im wesentlichen aus einem in Aufsicht rechteckigen Grundrahmen 3 und einem mit diesen verbundenen, in Seitenansicht etwa trapezförmigen Gestell 4 aufgebaut ist. Der Grundrahmen 3 und das Gestell 4 bestehen im wesentlichen aus glasfaserverstärktem Kunststoff. Der Grundrahmen 3 ist aus einem im Querschnitt runden vorderen Querträger 5 und einem ebensolchen hinteren Querträger 6 aufgebaut, die durch mit den Querträgern verschraubte, abnehmbare Seitenwangen 7, 8 miteinander verbunden sind. Ein mit den Seitenwangen 7, 8 verschraubter, parallel zu den Querträgern 5, 6 mittig zwischen diesen verlaufender mittlerer Querträger 9, der in Fig. 2 besser zu erkennen ist, trägt vier Magnetfeldsonden 10, die in gleichem seitlichem Abstand zueinander an den mittleren Querträger 9 angeordnet sind. Die langgestreckten, rohrförmig erscheinenden Magnetfeldsonden 10 sind vertikal zu einer durch den Grundrahmen 3 definierten im wesentlichen horizontalen Ebene ausgerichtet, und zwar wegen der starren Verbindung zwischen dem Grundrahmen 3 und den Magnetfeldsonden unabhängig von der Orientierung des Grundrahmens im Raum. Der Rahmen hat durch einen großen Durchmesser der runden Querträger und eine gerundete bzw. abgeschrägte Unterseite der Seitenwangen eine Schlittenform, die auch ohne ein Laufwerk im Notfall ein Schleppen über das Gelände ermöglicht und somit auch ein Mittel zur Abstandshaltung der Sonden vom Boden bildet.
- Mit dem vorderen Querträger 5 ist durch eine Schraubverbindung die in ihrer Gesamtform nach oben gekrümmte Deichsel 11 starr, aber trennbar verbunden. Die Deichsel ist aus mehreren Deichselsegmenten aufgebaut. Diese umfassen das mit dem vorderen Querträger starr verbundene, bezüglich des Grundrahmens 3 schräg nach oben verlaufende, gerade erste Deichselsegment 12, das mit diesem durch Verschraubung starr verbundene ebenfalls gerade zweite Deichselsegment 13, das etwa horizontal verläuft und mit dem ersten Deichselsegment 12 einen stumpfen Winkel bildet, und das mit dem zweiten Deichselsegment über einen Drehring 14 verbundene kurze abgeschrägte dritte Deichselsegment 15. Der Drehring 14 erlaubt eine freie relative Drehung der daran angrenzenden Deichselsegmente 13 und 15 zueinander um die lokale Deichselachse 14. Mit dem dritten Deichselsegment ist über ein Gelenk 16 mit horizontaler Gelenkachse 16 ein flacher, im wesentlichen horizontal ausgerichteter Halter 17 gelenkig verbunden. In einer kreisförmigen Ausnehmung des Halters 17 ist ein Drehring 18 angeordnet, der eine Verdrehung eines kreisförmigen, horizontalen Verbindungselementes 19 relativ zum Halter 17 um eine im wesentlichen vertikale Achse 20 erlaubt. Das Vorbindungselement 19 kann mit einem entsprechend ausgebildeten Gegenelement verschraubt werden, das z.B. auf dem Dach eines Landfahrzeuges, etwa eines insbesondere geländegängigen gegebenenfalls auch gepanzerten Militärfahrzeuges befestigt sein kann.
- Dementsprechend groß können die Dimensionen des Sondenträgers sein; bei der gezeigten Ausführungsform beträgt der Abstand zwischen dem Verbindungselement 19 und den Sonden 10 ca. 7 Meter. Die Deichselsegmente sind entsprechend groß und insbesondere verwindungssteif ausgebildet. So weist z.B. das zweite Deichselsegment 13 drei im Querschnitt runde Stangen 21 auf, die parallel zueinander verlaufen und im Querschnitt ein gleichschenkliges Dreieck bilden. Die drei Stangen sind jeweils stirnseitig mit im wesentlichen dreieckförmigen Endplatten verbunden. Dieser Aufbau ist torisionsstabil und gleichzeitig relativ leicht. Der zwischen den drei Stangen gebildete Innenraum ist geschützt; in ihm können beispielsweise Kabelkanäle oder dergleichen verlaufen, durch die Versorgungs- und Signalleitungen für die Magnetfeldsonde 10 verlaufen können. Zum Schutz dieser Leitungen und zur zusätzlichen Versteifung eines Deichselsegmentes kann auch ein zentrales Rohr 23 vorgesehen sein, wie es in dem ersten Deichselsegment 12 zu erkennen ist. An dem ersten Deichselsegment 12 sind seitlich außerdem noch schräg zu den vorderen Ecken des Grundrahmens 3 verlaufende Leitstangen 24 angeordnet. Diese dienen einerseits der zusätzlichen Versteifung der Anordnung; besonders vorteilhaft sind diese Leitmittel aber auch deshalb, weil sie bei Bewegung des Sondenträgers in Bewegunggrichtung 25, also beim Zugbetrieb des Sondenträgers verhindern, daß sich Hindernisse, beispielsweise Steinen, Bäume oder dergleichen am vorderen Querträger 5 des Grundrahmens 3 verfangen und so eine Weiterfahrt behindern oder zu Beschädigungen des Sondenträgers führen. Hindernisse werden vielmehr seitlich abgedrängt und/oder aber der Sondenträger wird seitlich abgedrängt. Auch für den Schubbetrieb in Bewegungsrichtung 25 können Ableitmittel am Trägerelement vorgesehen sein.
- Dem Trägerrahmen 2 sind Mittel 60 zur Abstandshaltung der Sonden von der abzusuchenden Fläche 61, dem Boden, zugeordnet, die hauptsächlich ein Fahrwerk 63 umfassen, das im Zusammenhang mit Fig. 2 beschrieben wird. Es umfaßt bei der gezeigten Ausführungsform zwei breite Laufketten 26, 27, die jeweils auf in Seitenansicht etwa dreieckigen Bahnen umlaufen. Die Magnetfeldsonden 10 sind vollständig innerhalb des Freiraumes des Kettenumlaufes angeordnet, so daß die Laufketten einen Schutz der Magnetfeldsonden insbesondere nach oben gewährleisten können. Ein derartiger Überkopf-Kettenumlauf ist vorteilhaft und kann auch durch andere als dreieckige Umlaufkonfigurationen realisiert werden. Beispielsweise mit waagerecht zwischen Umlenkmitteln verlaufendem Kettenobertrum und/oder mit Anlaufschräge oder senkrecht aufsteigenden Ketten-Abschnitten. Eine andere, nicht gezeigte Ausführungsform weist nur eine einzige breite Laufkette auf.
- Die Laufketten, die im Zusammenhang mit Fig. 1 noch näher beschrieben werden, sind mit Vorteil endlos, d.h. ohne Kettenschloß. Sie können ausgewechselt werden, indem eine der abnehmbaren Seitenwannen 7, 8 des Grundrahmens 3 entfernt und die entsprechende Laufkette entnommen wird. Eine Laufkette weist mehrere parallel zueinander angeordnete Laufbänder 28 aus elastisch nachgiebigem Material auf, die durch quer zur Bewegungsrichtung 25 angeordnete biegeelastische Querverbinder 29 miteinander verbunden sind. Die Laufbänder und die Querverbinder bestehen im gezeigten Beispiel im wesentlichen aus Kunststoff, der elektrisch nicht leitet und damit auch keine störende Wechselwirkung mit den Sonden verursacht.
- Die Laufketten werden durch dem Trägerrahmen zugeordnete Führungsmittel geführt. Diese Führungsmittel umfassen im Oberbereich des Kettenumlaufs oberhalb der Magnetfeldsonde 10 angeordnete Umlenkelemente 30, die im oberen Bereich des Gestells 4 befestigt sind und in Seitenansicht die Form eines umgekehrten "V" mit abgerundetem Scheitel aufweisen. In den Umlenkelementen 30 sind jeweils mittig schlitzförmige Auslehnungen 31 vorgesehen, die parallel zur Bewegungsrichtung 25 verlaufen und durch die hindurch obere Führungsräder 32 an den Laufketten von deren Innenseiten her angreifen. Zwischen den Umlenkelementen 30 ist eine vertikal nach unten bis zur Ebene des Grundrahmens 3 durchgehende, im wesentlichen dreieckförmige, parallel zur Bewegungsrichtung 25 ausgerichtete Trennwand 31 an dem Gestell 4 befestigt.
- Die oberen Führungsräder 32 sind um eine parallel zu den Querträgern 5, 6 verlaufende Achse drehbar und am oberen Teil des Gestells 4 gelagert. Die oberen Führungsräder 32 dienen zur Seitenführung der Laufkette. Jedes Führungsrad weist zwei koaxiale Einzelräder auf, und jedes Einzelrad greift mit seinem Umfangsbereich im wesentlichen spielfrei in eine an der Laufkette zwischen parallelen Laufbändern ausgebildete Längsausnehmung ein (siehe Fig. 3).
- Identische Kunststoff-Führungsräder sind auch im bodenseitigen Bereich der Laufkette angeordnet. Für jede der beiden nebeneinander liegenden Laufketten 26, 27 sind zwei bodenseitige Führungsräder 33, 34 vorgesehen, die in Bewegungsrichtung 25 hintereinander an einer gemeinsamen Fahrwerksschwinge 35 drehbar gelagert sind. Die Fahrwerksschwinge 35 hat einen bezüglich des mittleren Querträgers 5 symmetrischen Aufbau und ist mittels eines Wälzlagers 36 auf dem mittleren Querträger 9 um eine senkrecht zur Bewegungsrichtung verlaufende, im wesentlichen horizontale Schwenkachse verschwenkbar gelagert. Durch diese Lagerung verursacht eine Aufwärtsbewegung des vorderen bodenseitigen Führungsrades 33 eine entsprechende Abwärtsbewegung des hinteren bodenseitigen Führungsrades 34 und umgekehrt. In Bewegungsrichtung gesehen zwischen den bodenseitigen Führungsrädern verläuft die jeweils durch diese seitlich geführte Laufkette frei, so daß ein hohes Maß an Längselastizität der Kette gewährleistet ist. Diese wird durch die Lagerung der Führungsräder an der Fahrwerksschwinge 35 noch unterstützt. Bei anderen Ausführungsformen können auch Einzelradaufhängungen, gegebenenfalls auch gefedert, vorgesehen sein. Es können auch mehr als zwei Führungsräder pro Laufkette vorgesehen sein.
- Die bodenseitigen Führungsräder greifen, wie in Fig. 3 noch gezeigt wird, im wesentlichen mittig an der Laufkette an. Dadurch bleiben die seitlichen Enden der jeweiligen Querverbinder frei, was eine besonders hohe Querelastizität der Laufkette im Bodenbereich fördert. Insgesamt kann sich die Laufkette sowohl in Längsrichtung als auch in Querrichtung hervorragend an Bodenunebenheiten anschmiegen, ohne daß ein Überfahren dieser Unebenheiten zu wesentlichen Kippbewegungen des Grundrahmens 3 aus seiner vorzugsweise horizontalen Ausrichtung führt. Damit bleiben auch die Magnetfeldsonden 10 im wesentlichen vertikal zum überfahrenen Boden ausgerichtet, denn sie sind mit dem Grundrahmen 3 starr verbunden. Diese starre Verbindung wird dadurch erreicht, daß die Magnetfeldsonden vertikalen Bohrungen von Haltehülsen 37 befestigt sind, die wiederum mit dem Grundrahmen 3 fest verbundenen auf dem mittleren Querträger 9 befestigt sind. In den Zwischenräumen zwischen den Haltehülsen 37 sind weitgehend spielfrei die Fahrwerksschwingen 35 angeordnet, so daß die Haltehülsen 37 gleichzeitig der Seitenführung der Fahrwerksschwingen 35 dienen.
- In Fig. 3 ist der Aufbau in der bevorzugten Ausführungsform einer Laufkette 38 gezeigt, die durch ein Führungsrad 39 seitlich geführt wird, das zwei koaxiale Einzelräder 40, 41 aufweist. Die Laufkette 38 besteht aus mehreren parallel zueinander angeordneten Laufbändern 42 bis 46, die einen durchgehend rechteckigen Querschnitt haben. Die Laufbänder können auch kettenförmig oder beispielsweise zahnriemenförmig ausgebildet sein. Sie bestehen im gezeigten Beispiel aus elastisch nachgiebigem Kunststoff. Die Laufbänder sind durch quer zur Bewegungsrichtung verlaufende, rohrförmige Querelemente 47 miteinander verbunden. Zur Sicherung der Laufbänder gegen eine axiale Verschiebung auf den Querelementen 47 sind zwischen den Laufbändern Distanzhülsen 48 mit flanschartigen Rändern 49 auf den rohrförmigen Querelementen 47 angeordnet. In die offenen Stirnseiten des rohrförmigen Querelementes 47 sind Schrauben 50 mit flanschartig seitlich überstehendem, breitem Kopf eingeschraubt, über die die Gesamtanordnung zusammengespannt werden kann. Es ist auch möglich, als Spannelement einen durch das rohrförmige Querelement hindurchführenden Innenstab zu verwenden, der etwas kürzer sein kann als das Querelement 47 und in den entsprechende Endscheiben eingeschraubt werden können.
- Die drei identischen mittleren Laufbänder 43 bis 47 sind in gleichem axialem Achsenstand zueinander symmetrisch zur Mitte der Laufkette angeordnet. Zwischen ihnen sind auf der dem Führungsrad 39 zugewandten Seite nutförmige Längsausnehmungen 51 mit senkrechten Seitenwänden ausgebildet. Jedes Einzelrad 40, 41 greift mit seinem Außenumfang in eine Längsausnehmungen 51 ein. Jede Längsausnehmung 51 bildet zwei senkrechte seitliche Führungsflächen für das in sie eingreifende Einzeirad, so daß insgesamt 4 Seitenführungsflächen zwischen Führungsrad und der Laufkette gebildet sind. Dies ermöglicht eine besonders sichere Seitenführung. Bei dieser vorteilhaften Art der Führung bleiben die Enden der Querverbinder frei, was eine hohe Querelastizität der Laufkette bewirkt.
- Der in den Figuren 4 bis 7 dargestellte Sondenträger 1 besteht aus einer Deichsel 11 und einer Sondenaufnahme 62 in Form eines horizontalen, quer zur Deichselerstreckung langgestreckten, an den Enden geschlossenen Zylinders oder Sondenträgerkörpers 64. Von den Endflächen 65 stehen Achsstummel 66 vor, und zwar vom unteren, gegenüber der Deichsel nach hinten versetzten Abschnitt des Zylinders, so daß insgesamt ein einachsiger zweirädriger Wagen gebildet wird, dessen Räder auch gegenüber dem zylindrischen Sondenträgerkörper 64 einen Nachlauf haben.
- Die Deichsel 11 ist aus einem nach oben geknickten armierten Kunststoffrohr mit seitlichen Leitstangen 24 entsprechend Fig. 1 gebildet. Sie ist vom Sondenträgerkörper 64 abnehmbar, so daß dieser und die Deichsel parallel zueinander gelagert oder transportiert werden können. Die Deichsel enthält an ihrem vorderen Ende eine Kupplung 67 zur Ankupplung an einem Fahrzeug 68, beispielsweise eine übliche Anhänger-Kugelkopfkupplung, oder, ggf. gegen diese auswechselbar, ein Kupplungsauge für eine ballastwagenübliche Maulkupplung.
- Auf den Achsstummeln 66 sind Räder 69 gelagert, die jeweils aus einer Felge 70 und einem Reifen 71 bestehen. Der Reifen ist ein aus einem gummiartigen Material bestehender Reifen ähnlich einem Kraftfahrzeug-Luftreifen, und zwar im Niederquerschnittsformat, d.h. mit sehr großer Breite im Vergleich zur Höhe des Reifenquerschnittes. Die Lauffläche 72 kann, sollte aber möglichst nicht profiliert sein, um ein "Auflesen" von metallischen Teilen zu vermeiden, die die Messung stören könnten.
- Der Reifen besteht aus einem Kunst- oder Naturgummi und ist mit nichtmetallischen Armierungen versehen, beispielsweise in Form von Kevlar-Strängen oder -Rovings. Zusammen mit einigen in der Lauffläche in Umfangsrichtung verlaufenden derartigen Strängen verlaufen sie kreuzförmig auch über die Flanken 73 des Reifens 71. Auch der ausgeprägte Wulst 74 ist metallfrei und enthält anstatt der üblichen Metalldrahtringe entsprechende metallfreie Armierungen.
- Der Reifen 71 ist an seinen Wulsten 74 zwischen zwei Ringscheiben 75, 76 der Felge eingespannt. Diese sind einschließlich der sie verbindenden Schrauben aus metallfreiem Material, z.B. Kunststoff, hergestellt Sie umfassen mit entsprechenden Ausformungen 77 den Wulst und legen den Reifen somit an der Felge fest. Bei der Montage werden zuerst die von einem Zylinderring 78 ausgehenden inneren Felgenringe 76 in den Reifeninnenraum 79 eingeführt und danach die Außenscheiben 75 mit den Schrauben 80 festgeschraubt.
- Fig. 7 zeigt Kunststoffkugellager 81 und ihre Befestigungsteile, mit denen die Felge auf der Achse 66 drehbar gelagert ist.
- Die Verwendung von Niederquerschnitts-Gummireifen in metallfreier Ausführung für Sondenträger ist ganz besonders vorteilhaft, weit damit ein Rad zur Verfügung steht, das mit sehr großer Auflagebreite und damit relativ geringem Auflagedruck auch in rauhestem Betrieb zuverlässig arbeitet. Die Tatsache, daß im Reifeninnenraum 71 kein Luftdruck aufgebaut zu werden braucht, vereinfacht die Konstruktion weiter und sorgt für einen weichen Lauf des im Vergleich zur Reifengröße sehr leichten Sondenträgers. Der Reifen und insbesondere seine Flanken 73 haben eine ausreichende Eigenstabilität, aber auch Flexibilität, um die entstehenden Kräfte und Stöße ohne unterstützenden Innendruck aufzunehmen.
- Fig. 8 zeigt den Sondenträgerkörper 64 des Sondenträgers 11 mit je einer die Räder 69 vorn und oben überdeckenden Abdeckung 82 nach Art von Kotflügeln. Die Abdeckungen 82 können, wie in Fig. 8 gezeigt, als gesonderte Teile angesetzt sein, jedoch auch, wie Fig. 9 zeigt, als integraler Bestandteil des Sondenträgerkörpers 64 ausgebildet sein.
- Die Sondenaufnahme 62 trägt Magnetfeldsonden 10, die in Form langer Stäbe ausgebildet und in Einsteckhülsen oder Aufnahmerohre 83 eingesteckt sind, die den Sondenträgerkörper 64 im wesentlichen vertikal durchqueren. Die Magnetfeldensonden 10 ragen weit über den Sondenträgerkörper 64 hinaus und sind mittels einer Feststellschraube 84 in ihrer Höhenlage einstellbar. Die Sonden und Ihre Aufnahmerohre sind vom Heck des Sondenträgers sehr gut zugänglich. Die Stabsonden 10 sitzen in den Einsteckhülsen zentriert und herausrutschsicher, und zwar in einem Stellkonus des Sondenträger-Aufnahmerohrs 83. Dieses kann unten abgeschlossen und ggf. oben abgedichtet sein. Es sind mehrere, z.B. fünf Rohre in einer Reihe nebeneinander angeordnet; bei der Ausführung nach Fig. 8 ist je eine weitere Sonde im Bereich der Abdeckungen 82 vorgesehen, um die Suchbreite praktisch auf die Gesamtbreite des Sondenträgers auszudehnen.
- In Fig. 9 ist zusätzlich zu den Sondenaufnahme-Rohren 83 eine ähnliche mittlere Aufnahme 99 für einen eine GPS-Antenne oder einen Laser-Ortungsspiegel tragenden Mast vorgesehen.
- Es ist zu erkennen, daß dieser Sondenträger relativ einfach auch völlig metallfrei und trotzdem robust hergestellt werden kann. Die Deichsel und der Sondenträgerkörper 64 einschließlich der Achsstummel und Aufnahmerohre 84 lassen sich auch aus hochfesten metallfreien Werkstoffen, wie glasfaser-, kevlar- oder kohlefaserverstärktem Kunststoff herstellen. Durch die dem walzenförmigen Sondenträgerkörper nachlaufende Radausbildung können auch Hindernisse, wie größere Steine, Baumstümpfe 98 oder dgl., überwunden werden (vgl. Fig. 10). Dabei dient die walzenförmige Unterseite des Sondenträgerkörpers 64 als Schlitten oder Leitblech, auf dem der ja nicht zu schwere Sondenträger über diese Hindernisse gehoben wird, selbst wenn diese Gegenstände außerhalb der Radspur weiter hoch stehen als die Bodenfreiheit des Sondenträgers.
- Fig. 11 zeigt, daß ggf. auch von den Leitstangen 24 seitlich abgewiesenes Pflanzengut durch die Abdeckung 82 gehindert wird, in den Spalt zwischen den Endflächen 65 des Sondenträgerkörpers 64 und die Räder zu geraten und, obwohl die Achse 66 stillsteht, unter der Wirkung der Raddrehung sich um diese zu wickeln.
- Fig. 4 zeigt, daß außer den Magnetfeldsonden 10, die als passive Sonden auf Änderungen oder Ablenkungen des Erdmagnetfeldes reagieren und somit die Feststellung ferromagnetischer Teile auch in größeren Tiefen unter dem Boden 61 ermöglichen, auch andere Sondenarten einsetzbar sind, die in dem strichliert angedeuteten Ausleger 85 am Heck des Sondenträgers angeordnet sein können. Es kann sich dabei um induktive, nach dem Wirbelstromprinzip arbeitende Sonden handeln, die auch nichtferromagnetische Metallteile orten können. Eine Anordnung entsprechend dem Ausleger 85 ist auch dazu geeignet, als Podest für das Mitfahren einer Bedienungsperson zu dienen, z.B. zur optischen Kontrolle oder Splittersammlung.
- Figuren 12 bis 14 zeigen einen für den Unterwassereinsatz abgewandelten Sondenträger 1. Seine Sondenaufnahme 62 mit Sondenträgerkörper 64 und Rädern 69 entspricht weitgehend der nach Fig. 4 und 5. Statt der starr am Sondenträgerkörper 64 angebrachten Deichsel ist eine Deichsel 11a vorgesehen, die aus zwei langen parallelen Streben oder Rohren 86 gebildet ist, die jeweils um eine horizontale Schwenkachse 87 schwenkbar am Sondenträgerkörper 64 und, auf der entgegengesetzten Seite, an einem schwimmfähigen Basiselement 88 in Form eines Schwimmkörpers oder Kastens angelenkt sind. Sie bilden insgesamt ein schwenkbares Parallelogramm, das es ermöglicht, den Sondenträgerkörper 64 mit den Sonden 10 in jeder von der Deichsel 11a erreichbaren Tiefenlage in der gleichen Ausrichtung, d.h. hier mit den Sonden 10 in vertikaler Ausrichtung, zu führen, solange das Basiselement 88 in entsprechender Ausrichtung bleibt.
- Das Basiselement 88 ist mit Kupplungseinrichtungen 89 versehen, mit denen es am Heck eines Wasserrahrzeuges 68a angekuppelt werden kann. Diese Ankupplung kann ggf. elastisch erfolgen, um bei Seegangsbewegungen des Wasserfahrzeuges keine zu großen Kräfte auf die Deichsel 11a wirken zu lassen.
- Bei dieser Ausführung ist der Sondenträgerkörper als Flutkammer ausgebildet, die, vom Wasserfahrzeug 68 gesteuert, geflutet und mittels eigener Preßluftspeicher oder über eine in den Rohren 86 geführte Luftleitung wieder ausgeblasen werden kann, so daß die Sondenaufnahme 62 ähnlich einem U-Boot tauchen und wieder auftauchen kann, ohne daß entsprechende Hebe- oder Senkkräfte über die Deichsel ausgeübt werden müssen.
- Beim Fluten wird vorzugsweise ein Gleichgewichtszustand eingestellt, in dem die Sondenaufnahme im Wasser schwebt oder, zur Berücksichtigung der durch den Wasserwiderstand bei der Fahrbewegung erzeugten Kräfte auszugleichen, etwas stärker geballastet.
- Zur genauen Tiefensteuerung dient ein Tiefenruder in Form eines waagerechten, seitlich über die Endflächen 65 hinausstehenden Flügels oder Ruders 90, das über geeignete Steuermittel (Seilzüge, Hydraulik oder dgl.) vom Fahrzeug 68a oder dem Basiselement 88 aus steuerbar ist. Das Basiselement enthält einen Großteil der Versorgungs-, Steuer- und Meßeinrichtungen, beispielsweise auch Auswerteinrichtungen für die Sonden 10. Ferner ist in ihm eine Tiefenmeßeinrichtung 91 für die Sondenaufnahme 62 vorgesehen, die z.B. mittels einer Winkelmessung der Rohre 86 zur Horizontalen arbeiten kann, und ein Echolot 92 zur Ermittlung der Tiefe des Seegrundes 61a unter der Wasseroberfläche 93. Durch Beeinflussung der Flutung und des Tiefenruders 90 kann also die Sondenaufnahme in einem vorgegebenen Abstand über dem Seegrund 61a geführt werden, wobei das Echolot 92 das entsprechende Seegrundprofil ermittelt und Abhängigkeit davon, mit einem Versatz entsprechend der Deichsellänge 11a, die Sondenaufnahme diesem Profil nachführt. Die Sondenaufnahme kann für den speziellen Unterwassereinsatz auch besonders strömungsgünstig ausgebildet oder verkleidet sein. Die Räder 69 sind für diesen schwimmenden Einsatzzweck nicht Zwingend notwendig, helfen aber beim Überwinden von Unterwasserhindernissen, die nicht mehr dynamisch ausgesteuert werden konnten.
- Fig. 13 zeigt den ebenfalls möglichen Einsatz als auf dem Seegrund 61a mittels der Räder 69 rollender Sondenträger. Dies ist insbesondere bei hartem sandigem Grund zweckmäßig, weil damit ein geringerer Abstand vom Grund und damit eine besonders genaue Ortung möglich ist. In diesem Falle wird die Sondenaufnahme 62 stärker geflutet oder mit Ballast versehen. Ggf. könnte auch durch eine entsprechende Negativenstellung des Tiefehrohres 90 ein dynamischer Ausgleich der aufwärts gerichteten Komponente der Schleppkräfte erzeugt werden.
- Zum Aussetzen oder Bergen des Suchgerätes kann gemäß Fig. 14 die Sondenaufnahme 62 durch Ausblasen der Fluttanks an die Oberfläche geholt werden. Dann kann das Basiselement 88 vom Fahrzeug abgekoppelt werden und, beispielsweise mit Beibooten oder direkt vom Schiff aus, das Gerät längsseits gebracht, in geeignete Teilstücke zerlegt und an Deck gestaut werden. Man erkennt, daß der Sondenträger im Vergleich zum Fahrzeug zur Verdeutlichung stark vergrößert dargestellt ist. Es ist auch möglich, andere Arten der Parallelführung vorzusehen oder beispielsweise auch die Rohre 86 direkt am Wasserfahrzeug anzulenken.
- Fig. 15 zeigt eine Ausführung, bei der zusätzlich zu den seitlichen Rädern auch in der Mitte des Sondenträgerkörpers 64 ein Rad 69 vorgesehen ist. Durch die Anordnung eines oder mehrerer zusätzlicher Räder zwischen den seitlichen Rädern 69 ist es möglich, sehr breite Sondenträger mit geringer Bodenfreiheit und damit geringem Sondenabstand vom Boden herzustellen, die auch in unebenem Gelände ohne zu häufige Chassis-Kollisionen arbeiten.
- Fig. 16 zeigt die seitliche Ankopplung zweier über eine gemeinsame oder zwei miteinander verbundene Deichseln geschleppte Sondenträger 1. Sie können fest oder auch gelenkig miteinander verbunden sein, so daß sie in ihrer Querausrichtung sich dem Gelände anpassen können.
- Die seitlich an den Sondenträger 1 in Fig. 17 angeschlossenen Sondenträger-Ausleger 1a sind fest mit dem mittleren, mit Rädern 69 auf dem Boden rollenden Sonderträger verbunden. Diese Zusätze könnten beispielsweise bei sehr ebenem Gelande zusätzlich angebracht werden, um die Suchbreite zu vergrößern.
- Fig. 18 zeigt eine bevorzugte Ausführungsform im Funktionsschema, bei der die Räder 69 am Sondenträgerkörper 64 lenkbar angebracht sind. Dazu kann beispielsweise, wie dargestellt, eine Achsschenkellenkung vorgesehen sein, bei der die Radachsen 66a um einen vertikalachsigen Achsschenkelbolzen 94 gleichsinnig lenkbar bzw. einstellbar sind. Die gleiche Wirkung ist jedoch möglich, indem nach Art einer Drehschemellenkung die Deichsel 11 schwenkbar mit dem Sondenträgerkörper verbunden ist, wobei beispielsweise die Leitstangen 24 als Lenkstangen dienen könnten, die vom Fahrzeug aus betätigt werden. Die in beliebiger Weise mechanisch oder pneumatisch betätigte Lenkung 95 der dargestellten Achsschenkellenkung ist in Fig. 18 nur strichpunktiert angedeutet.
- Mit dieser Ausführung sind verschiedene Anwendungen möglich. Mit dem in Fig. 18 gezeigten fest eingestellten Radeinschlag nimmt die Sondenaufnahme 62 hinter dem Zugfahrzeug 68 die gezeigte seitlich versetzte Schrägstellung ein. Der Sondenträger läuft dann im sog. "Hundegang" schräg zu seiner Hauptachsrichtung und bestreicht damit eine Suchspur 96, die vorsetzt zur oder sogar gänzlich neben der Fahrspur 97 des Zugfahrzeugs 68 verläuft. Damit ist es möglich, die Fahrspur stets auf bereits abgesuchtes Gelände zu legen und somit die Gefahr für das Schleppfahrzeug zu minimieren. Die Ausführung arbeitet besonders gut mit der Radversion nach den Fig. 4 ff., kann jedoch auch bei der Raupenausführung nach den Fig. 1 bis 3 eingesetzt werden, insbesondere durch eine lenkbare Deichselanlenkung am Rahmen.
- Bei einer aktiven Lenkung der Räder vom Zugfahrzeug aus kann die Suchspur entsprechend einreguliert werden oder, ohne daß das Schleppfahrzeug von seiner Spur abweichen muß, z.B. ein Baum mit dem Sondenträger umfahren werden. Auch ein Wechsel der Suchspur von rechts nach links des Suchfahrzeuges ist möglich.
- Die lenkbare Ausführung des Fahrwerks am Sondenträger ermöglicht jedoch auch eine weitere, sehr vorteilhafte Anwendung, nämlich, den Sondenträger als dem Fahrzeug 68 vorauslaufendes Element einzusetzen. Diese Verwendung ist insbesondere in vermientem Gebiet, beispielsweise zur Sicherung einer Fahrzeugkolonne auf einer Straße gegen Minen brauchbar. Die starre Deichselausführung ermöglicht es, den Sondenträger vor dem Fahrzeug herzuschieben. Dies ist grundsätzlich auch mit einer festen Radeinstellung möglich, erfordert aber vom Fahrer des Fahrzeuges 68 sehr große Aufmerksamkeit und, um die Deichsellenkung wirksam durchzuführen, auch eine recht große Straßenbreite, gerade in engen Kurven, weil das Schubfahrzeug dazu sehr weit ausscheren muß, was wiederum gefährlich sein könnte. Einfacher ist es, wenn beispielsweise ein Beifahrer mit einer gesonderten Lenkung für das Fahrwerk des Sondenträgers diesen aktiv vor dem Fahrzeug her steuert, wobei ggf. sogar ein Radantrieb für die Räder 69 vorgesehen sein kann, der beispielsweise in einem metallfreien Pneumatikantrieb bestehen kann. In diesem Falle wäre es auch möglich, relativ enge Kurven zu nehmen.
- Eine hier nicht im einzelnen dargestellte weitere Verbesserung wäre es noch, wenn für die derartige enge Kurven, beispielsweise bei Serpentinen um Felsvorsprünge herum, die Deichsel 11 in horizontaler Richtung durch eine Gliederausbildung gelenkig gemacht wird. Sie bleibt jedoch in vertikaler Richtung starr, so daß sie nicht auf dem Boden schleift, ermöglicht es jedoch, im gelenkten und angetriebenen Sondenträger eine Serpentine vor dem nachfolgenden Fahrzeug 68 auszufahren. Die Deichsel könnte dann dadurch wieder starr gemacht werden, daß ein in der Gliederkette angeordneter Luftschlauch aufgeblasen wird.
- Das Fahrwerk könnte auch, insbesondere bei geschlepptem Sondenträger, eine mechanische Zwangsnachlauflenkung aufweisen, die von der Winkelstellung zwischen der Deichsel und dem Zugfahrzeug gesteuert wird. Dadurch wäre es möglich, auch in Kurven trotz der langen Deichsel spurtreu zu suchen, d.h. eine völlige Übereinstimmung von Fahrspur und Suchspur zu erzielen.
- Zur Erzeugung eines genauen Suchprotokolls, d.h. einer genauen örtlichen Zuordnung der von den Sonden ermittelten Signale zum Suchfeld, könnten z.B. optisch arbeitende Wegmesser am Rad 69 (Impulsgeber) vorgesehen sein. In Abweichung von dem sonstigen Grundsatz der Metall- und insbesondere Magnetfreiheit des Sondenträgers könnte sogar am Rad ein kleiner Magnet angebracht werden, der dann über die Magnetsonden eine Wegkodierung auf der Aufzeichnung erzeugt, die zwar die eigentliche Messung überlagert, aber aufgrund der stetigen Wiederkehr nicht stört oder ausgefiltert werden kann.
- Die Figuren 19 bis 24 zeigen einen Sondenträger, der insbesondere als vor einem Mutterfahrzeug bzw. einem Konvoi her fahrendes Minensuchgerät ausgebildet ist. Er kann aber auch zu anderen Zwecken eingesetzt werden, indem er mit anderen Sonden bestückt wird.
- Fig. 19 zeigt einen Sondenträger 1 mit zwei über nahezu die gesamte Breite und Länge des Fahrzeuges reichenden Raupen oder Laufketten 66, 67, die ähnlich ausgebildet sein können wie die anhand der Figuren 1 bis 3 beschriebenen. Es handelt sich also um Raupen, die aus extrem leichten und festen Kohlefaserrohren zusammengesetzt sind, die zwischen mehreren zahnriemenartigen Laufbändern 42 bis 46 sich erstrecken. Die drei mittleren der Laufbänder laufen über Führungs- oder Antriebsräder. Ein hinteres Antriebsrad 100 ist verzahnt und kann demnach eine von einem elektrischen, pneumatischen oder hydraulischen Nabenmotor 101 erzeugte Antriebsleistung auf die Raupe übertragen. Ein vorderes Führungsrad 102 ist, ebenso wie das Antriebsrad 100, an einem Fahrwerkslängsträger 103 angebracht, während ein mittleres Führungsrad 104 zwar auch an dem Längsträger 103 geführt ist, jedoch, wie aus Fig. 21 zu erkennen ist, in diesem in einer Vertikalführung 105 (z.B. einem Langloch) durch eine Verstelleinrichtung 106 vertikal verstellbar ist.
- An dem Längsträger ist im vorderen Bereich, d.h. gleich hinter dem vorderen Führungsrad 102, eine Tragplatte 107 für Wirbelstromsonden 108 angebracht. Diese laufen also innerhalb der Raupen über die gesamte Breite des Fahrzeugs.
- Fig. 20 zeigt das Fahrwerk ohne die Raupen. Die beiden Längsträger 103 für die Raupen sind im vorderen Bereich über einen Querlenker 109 miteinander verbunden, an dem eine Schubstange 110 angreift, die über eine teilflexible Kette 111 mit dem Mutterfahrzeug verbunden ist. Diese bereits vorher beschriebene teilflexible Gliederkette kann, ggf. durch einen innenliegenden Druckluftschlauch versteift, als Schubelement dienen, so daß der Sondenträger keinen Eigenantrieb bräuchte, oder kann auch nur als Träger für Versorgungsleitungen, beispielsweise Druckluft- oder Elektroleitungen für den Antrieb etc., an sich flexibel sein, durch die Gliederbauart jedoch bei beliebiger seitlicher Beweglichkeit verhindern, daß diese Kette auf dem Boden schleift.
- Es ist aber auch möglich, den Sondenträger 1 frei und unabhängig gelenkt dem Mutterfahrzeug vorausfahren zu lassen. So könnten beispielsweise die Versorgungs- oder Steuerleitungen 112 an einem vom Sondenträger nach oben ragenden flexiblen Mast nach Art einer Hochsee-Angelrute befestigt sein, der mit einem ähnlichen Mast am Mutterfahrzeug durch die Versorgungsleitungen 112 verbunden ist und somit eine nicht auf dem Boden schleifende, aber flexible Verbindung bildet.
- Die Wirkungsweise ist wie folgt: Der Sondenträger 1, der beispielsweise eine Breite hat, die größer ist als die Spurbreite nachfolgender Fahrzeuge, wird vom nachfolgenden Mutterfahrzeug geschoben oder fährt mittels der Antriebsmotoren 101 selbsttätig. Durch das extrem geringe Gewicht und die praktisch die gesamte Fläche des Sondenträgers einnehmende Auflagefläche der Raupe ist der Bodendruck sehr gering, so daß kaum zu befürchten ist, daß auf Fahrzeuge ansprechende Minen durch Überfahren ausgelöst werden. Um jedoch auch bei sehr leicht auslösenden Minen, beispielsweise Personenminen, keine Auslösung zu erreichen, wird, wie in Fig. 22 bis 24 dargestellt ist, der Sondenträger 1 so betrieben, daß sein vorderer Abschnitt 113 etwas vom Erdboden 61 abgehoben ist, d.h. ein Spalt 114 entsteht, zumindest aber dieser Abschnitt entlastet ist. Dazu wird das mittlere Führungsrad 104 durch die Verstelleinrichtung 106, die beispielsweise auch ein Handrad sein könnte, nach unten bewegt, so daß der gesamte Längsträger 103 schräg nach oben zeigt und damit das vordere Führungsrad 102 und der davon geführte Raupenteil vom Boden abgehoben wird. Die Fahrstabilität ist gewährleistet, weil der hintere Teil des Fahrzeugs mit dem Antriebsrad 100 und evtl. einem Antriebsmotor 101 schwerer ist. Es ist zu erkennen, daß auf diese Weise das Raupenfahrzeug sich den Gegebenheiten ideal anpaßt. Bei Fahrt auf ebener Strecke, beispielsweise auf einer Asphaltstraße, kann der Spalt 114 sehr klein sein (Fig. 22), während bei einer Schotterstraße dieser Winkel etwas größer eingestellt wird und beim Überfahren von größeren Brocken oder bei Fahrt im Gelände der Spalt 114 sehr groß gewählt werden kann. Dies kann entweder entsprechend den Straßenverhältnissen voreingestellt oder auch während der Fahrt durch z.B. einen Pneumatikzylinder nachreguliert werden. Der vordere, sich nach vorn verjüngende Abschnitt 113, der durch diese Verjüngung auch eine gute Sicht aus dem nachfolgenden Mutterfahrzeug auf die Straße ermöglicht, kann sich also wie eine Schlange vor einem Hindernis aufrichten und es überkriechen, wobei durch die Tatsache, daß auch der vordere Teil von der Raupe umwalzt wird, die Hindernisse ohne Probleme genommen werden können. Jeder Fahrzeugteil, der an ein Hindernis stößt, klettert an diesem Hindernis hoch.
- Der Abstand der Sonden 108 ändert sich durch das Aufrichten des Vorderteils, so daß es sinnvoll ist, für eine möglichst genaue Sondierung mit dem nach den Gegebenheiten kleinstmöglichen Spalt 114 zu fahren.
- Durch die zwei durch eigene Motoren angetriebenen Raupen 66, 67 ist der Sondenträger lenkbar. Es sollte auch eine möglichst gut wirksame Bremseinrichtung integriert werden. Ferner ist ein System vorgesehen, das bei einem Ausgangssignal der Sonde, das einer Mine entsprechen könnte, den Sondenträger sofort stoppt. Durch die große Auflagefläche und das geringe Gesamtgewicht des weitgehend aus hochfesten nichtmetallischen Werkstoffen bestehenden Sondenträgers ist ein sofortiges Anhalten möglich, so daß noch vor der ersten Bodenberührung im Bereich des Rades 104 der Sondenträger zum Stehen kommt, wenn eine Mine sondiert wird. Im nachfolgenden Mutterfahrzeug kann eine ähnliche, jedoch milder wirkende Bremseinrichtung vorgesehen sein oder das Bremsen kann optisch oder durch ein Signal vom Fahrer erkannt werden, so daß er ebenfalls rechtzeitig bremst. Aus diesem Grunde ist die flexible Verbindung entweder über die Gliederkette 111 oder eine Kabelverbindung 112 wichtig, damit zwischen dem vorausfahrenden Sondenträger und dem Mutterfahrzeug ein gewisser Spielraum vorhanden ist, um rechtzeitig anzuhalten. Eine Bremsung, die ähnlich plötzlich einsetzen würde wie bei dem Sondenträger, würde das Personal im Mutterfahrzeug zu großen Verzögerungen aussetzen.
- Es ist auch möglich, den Sondenträger, der in jedem Falle vom Mutterfahrzeug gelenkt wird, durch kabellose Fernsteuerung zu lenken. In diesem Falle müßte er jedoch einen eigenen Energieträger für seinen Antrieb mitführen.
- Wichtig ist auch, daß alle mechanischen Teile, die sich u.U. nicht metallfrei herstellen lassen (Elektromotoren etc.), sich im hinteren Teil des Sondenträgers befinden, so daß der vordere, die Sonden tragende Abschnitt eigenstörungsfrei ist.
- Es ist auch möglich, auf der ggf. als vertikale Strebe ausgeführten Schubstange 110 (s. Fig. 19) eine Fernsehkamera zu montieren, die auf den Boden vor dem Sondenträger gerichtet ist und dem Fahrer bzw. Beifahrer im Mutterfahrzeug das Lenken erleichtert.
- Bei der Verwendung von Pneumatikmotoren als Antrieb und/oder einem pneumatischen Bremssystem könnte der in der Gliederkette 111 liegende Luftschlauch, der die Gliederkette zur Schubstange versteift, unmittelbar an das Bremssystem angeschlossen sein, so daß gleichzeitig mit der Bremsung bzw. sogar unter Verwendung dieser Druckluft für die Bremse sich der Luftschlauch entleert und damit die Gliederkette wieder flexibel werden läßt, so daß die nötige Auslaufreserve für das Mutterfahrzeug auch bei gebremstem Sondenträger im Schubbetrieb möglich ist.
Claims (30)
- Sondenträger (1) mit- mindestens einer Sondenaufnahme für wenigstens eine Sonde (10) zur Bodenerkundung und Fremdkörperdektion in dem Suchbereich und Mitteln zur Abstandshaltung zur Ermöglichung einer Translationsbewegung des Sondenträgers in einer Bewegungsrichtung (25, 25') über einen Suchbereich,gekennzeichnet durch- eine mit der Sondenaufnahme verbundene Deichsel (11), die entfernt von der Sondenaufnahme Kopplungsmittel (17, 18, 19) zur flexiblen Ankopplung an ein Fahrzeug aufweist.
- Sondenträger nach Anspruch 1, dadurch gekennzeichnet, daß die Deichsel (11) eine im Vergleich zu den durch sie zu überwindenden Bodenunebenheiten große Länge aufweist, die vorzugsweise dem 1,5- bis 4-fachen der horizontalen Abmessungen der Sondenaufnahme entspricht und/oder vier bis acht Meter beträgt und/oder lang und starr mit der Sondenaufnahme verbunden ist.
- Sondenträger nach Anspruch 1 oder 2, dadurch gekennzeichnet, daß die Deichsel (11) bezogen auf eine gerade Verbindungslinie zwischen Kopplungsmittel (17, 18, 19) und Sondenaufnahme eine generell nach oben abweichende Form aufweist und vorzugsweise mindestens zwei lösbar miteinander verbundene Deichselsegmente (12, 13, 15) aufweist.
- Sondenträger nach Anspruch 3, dadurch gekennzeichnet, daß zwei aufeinanderfolgende Deichselsegmente (13, 15) über ein Drehgelenk (14) verbunden sind und/oder ein Deichselsegment (12) stirnseitige Endplatten (22) aufweist, die über mindestens drei nicht-koplanar angeordnete Stangen (21) miteinander verbunden sind.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß die Deichsel als eine Rahmenkonstruktion mit mindestens drei nicht-koplanaren Stangen ausgebildet ist, wobei die Stangen auf einer Seite mit den Kopplungsmittein und auf der anderen Seite mit der Sondenaufnahme verbunden sind, wobei vorzugsweise die Stangen der Rahmenkonstruktion die Kanten einer Pyramide definieren, mit den Kopplungsmitteln an der Spitzenseite der Pyramide und der Sondenaufnahme an der Fußseite der Pyramide.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß die Kopplungsmittel einen mit einem Deichselsegment vorzugsweise gelenkig verbundenen Halter (17) aufweisen, in dem ein um eine im wesentlichen vertikale Drehachse (20) drehbar gelagertes Verbindungselement (19) zur Verbindung mit dem Zugfahrzeug angeordnet ist, wobei das Verbindungselement vorzugsweise zur Verbindung mit einer Oberseite des Fahrzeugs ausgebildet ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß er im wesentlichen aus elektrisch nicht leitendem und/oder nicht magnetisierbarem biegesteifen Material besteht, vorzugsweise aus glas- oder kohlefaserverstärktem Kunststoff.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß der Sondenträger (2) und/oder die Deichsel aus lösbar miteinander verbundenen Rahmenelementen (4 bis 8) zusammengesetzt ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß Mittel zur lösbaren, vorzugsweise starren Verbindung mit weiteren Sondenträgern mit oder ohne eigenes Fahrwerk vorgesehen sind.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß als Sonde mindestens eine Wirbelstromsonde und/oder mindestens eine Magnetfeldsonde vorgesehen ist, die vorzugsweise in Aufnahmehülsen abnehmbar gehaltert sind, wobei insbesondere mehrere Sonden quer zur Bewegungsrichtung nebeneinander angeordnet sind und/oder mindestens eine Magnetfeldsonde und mindestens eine Wirbelstromsonde vorgesehen ist und Umschaltmittel zur Ermöglichung eines abwechselnden Betriebs der Wirbelstromsonde und der Magnetfeldsonde vorgesehen sind.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß die Abstandshaltungsmittel ein Fahrwerk (63) mit mindestens einer umlaufenden Laufkette (26, 27, 38) aufweist, die durch Führungsmittel (30, 32, 33, 34) geführt ist und/oder mehrere parallel zueinander angeordnete Laufbänder (28, 42 bis 46) aus elastischem nachgiebigem Material aufweist, die durch quer zur Bewegungsrichtung (25, 25') angeordnete, biegeelastische Querverbinder (29, 47, 48) miteinander verbunden sind, wobei vorzugsweise die Laufbänder (28, 42 bis 46) und die Querverbinder (29, 47, 48) im wesentlichen aus elektrisch nicht leitendem Material bestehen, insbesondere aus Kunststoff, wie Kohlefaser-Verbundwerkstoff-Rohren.
- Sondenträger nach Anspruch 11, dadurch gekennzeichnet, daß die Führungsmittel Führungsräder (32, 33, 34, 39) zur Seitenführung der Laufkette umfassen, wobei ein Führungsrad mindestens ein Einzelrad, vorzugsweise zwei koaxiale Einzelräder (40, 41) umfaßt und wobei ein Einzelrad mit seinem Umfangsbereich im wesentlichen seitenspielfrei in eine an der Laufkette (26, 27, 38) ausgebildete Längsausnehmung (51) eingreift, wobei vorzugsweise die bodenseitigen Führungsräder (33, 34) im wesentlichen mittig an der Laufkette angreifen und/oder jeweils zwei bodenseitige Führungsräder (33, 34) an einer Fahrwerksschwinge (35) angeordnet sind, die um eine quer zur Bewegungsrichtung verlaufende Schwenkachse schwenkbar gelagert ist.
- Sondenträger nach einem der Ansprüche 11 oder 12, dadurch gekennzeichnet, daß die Laufkette (26, 27, 38) einen Ketteninnenraum definiert und daß die wenigstens Sonde (10) vollständig innerhalb des Ketteninnenraumes angeordnet ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß der Sondenträger (1) eine schlitten- bzw. wannenförmige Unterseite hat, die ggf. eine Gleiteinrichtung für den Sondenträger (1) bildet.
- Sondenträger nach einem der vorhergehenden Ansprüche oder dem Oberbegriff des Anspruchs 1, dadurch gekennzeichnet, daß die Abstandshaltemittel (60) ein Fahrwerk (63) mit wenigstens zwei vorzugsweise einachsig angeordneten Rädern (69) mit auf einer Felge (70) aufgezogenen, vorzugsweise gänzlich metallfreien Reifen (71) nach Art von Autoreifen aufweisen.
- Sondenträger nach Anspruch 15, dadurch gekennzeichnet, daß die Reifen (71) als ggf. mit einem elastischen Stützelement versehene Luftreifen, jedoch ohne Druckluftfüllung, ausgebildet sind, wobei vorzugsweise die Reifenwülste (74) an der insbesondere ebenfalls metallfreien Felge (70) eingespannt sind.
- Sondenträger nach Anspruch 15 oder 16, dadurch gekennzeichnet, daß an dem Sondenträger (1) die Räder (69) am Umfang und ggf. auch an der Außenseite nach Art von Kotflügeln teilweise überdeckende Abdeckungen (82) vorgesehen sind, die vorzugsweise auch Sonden (10) aufnehmen.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß das Fahrwerk (63) in seiner Fahrtrichtung einstellbar, vorzugsweise lenkbar ist, wobei insbesondere die Lenkung vom Fahrzeug (68) aus betätigbar ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß er vom Fahrzeug (68) geschleppt ist.
- Sondenträger nach einem der Ansprüche 1 bis 18, dadurch gekennzeichnet, daß er dem Fahrzeug (68) vorausfahrend ausgebildet ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß die Deichsel (11) in einer horizontalen Ebene gelenkig, jedoch in vertikaler Ebene starr ist, und vorzugsweise aus einer Gliederkette besteht, die insbesondere betätigbare Versteifungsmittel, wie einen aufblasbaren Schlauch, enthält.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß er einen vom Fahrzeug (68) aus betätigbaren und vorzugsweise mit Antriebsenergie versorgten Eigenantrieb aufweist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß er zum Absuchen eines wasserbedeckten Bodens (61a) ausgebildet und vorzugsweise zum Schleppen hinter einem Wasserfahrzeug (68a) ausgebildet ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß die Deichsel (11a) zu einem Parallelversatz der Sondenaufnahme (62) in verschiedenen Tiefen unter dem Fahrzeug (68a) vorgesehen ist, vorzugsweise eine Parallelogrammführung (86) enthält.
- Sondenträger nach Anspruch 24, dadurch gekennzeichnet, daß die Deichsel (11a) fahrzeugseitig an einem am Fahrzeug (68a) befestigbaren, vorzugsweise schwimmfähigen Basiselement (88) angreift, das ggf. Steuerungs-, Meß- und Versorgungseinrichtungen für den Sondenträger (1) enthält.
- Sondenträger nach einem der Ansprüche 23 bis 25, dadurch gekennzeichnet, daß er einen flutbaren und vorzugsweise ausblasbaren Schwimmkörper (64) enthält.
- Sondenträger nach einem der Ansprüche 23 bis 25, dadurch gekennzeichnet, daß er eine hydrodynamische Tiefensteuerung (90) aufweist, die als Abstandshaltemittel (60) in Abhängigkeit von einer Messung der wassertiefe und der Tiefe des Sondenträgers unter der Wasseroberfläche (93) steuerbar oder regelbar ist.
- Sondenträger nach einem der Ansprüche 23 bis 27, dadurch gekennzeichnet, daß zur Messung der Tiefe der Sondenaufnahme (62) unter dem Fahrzeug (68a) ein an der Deichsel (11a) angreifendes Winkelmeßglied (91) vorgesehen ist.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß das Fahrwerk einen gegenüber dem Boden (61) entlastbaren bzw. abhebbaren vorderen Abschnitt (113) aufweist, wobei vorzugsweise mittlere Führungsräder (104) der die Sonden (108) umschließenden Rampen (66, 67) höhenverstellbar sind.
- Sondenträger nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, daß eine Bremseinrichtung vorgesehen ist, die auf Signale der Sonden anspricht und eine sofortige Bremsung des Sondenträgers (1) bei einem Gefahrsignal vor dem Überfahren der Gefahrenstelle einleitet, wobei durch eine unstarre Verbindung zu einem dem Sondenträger folgenden Fahrzeug (68) diesem ein größerer Bremsweg ermöglicht wird.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19540961 | 1995-10-21 | ||
| DE1995140961 DE19540961A1 (de) | 1995-10-21 | 1995-10-21 | Fahrbarer Sondenträger |
| DE29608667U DE29608667U1 (de) | 1995-10-21 | 1996-05-14 | Sondenträger |
| DE29608667U | 1996-05-14 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0769707A2 true EP0769707A2 (de) | 1997-04-23 |
| EP0769707A3 EP0769707A3 (de) | 1998-04-01 |
Family
ID=26020040
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP96116736A Withdrawn EP0769707A3 (de) | 1995-10-21 | 1996-10-18 | Sondenträger |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US5892360A (de) |
| EP (1) | EP0769707A3 (de) |
Families Citing this family (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7062221B1 (en) * | 2001-08-02 | 2006-06-13 | The Will-Burt Company | Wireless remote control system for extendable masts |
| US6952990B1 (en) * | 2002-09-16 | 2005-10-11 | Niitek Inc. | Land mine overpass tread design |
| US7132943B2 (en) * | 2002-11-07 | 2006-11-07 | The Johns Hopkins University | Moving belt sensor |
| US7252304B2 (en) * | 2005-02-25 | 2007-08-07 | Bam | Positioning vehicle for positioning a test probe |
| WO2007027217A2 (en) * | 2005-04-22 | 2007-03-08 | Humanistic Robotics, Inc. | Apparatus and method for clearing land mines |
| US8374754B2 (en) | 2005-12-05 | 2013-02-12 | Niitek, Inc. | Apparatus for detecting subsurface objects with a reach-in arm |
| US7600460B2 (en) * | 2006-05-09 | 2009-10-13 | Stephen M. Manders | On-site land mine removal system |
| US8037797B1 (en) * | 2006-07-10 | 2011-10-18 | Bae Systems Information And Electronic Systems Integration Inc. | Method for breaching a minefield |
| US20090145249A1 (en) * | 2006-10-20 | 2009-06-11 | Dubbeldam Arthur J | Modular scanner assembly |
| US7683821B1 (en) | 2006-10-25 | 2010-03-23 | Niitek, Inc. | Sensor sweeper for detecting surface and subsurface objects |
| WO2009018495A1 (en) * | 2007-07-31 | 2009-02-05 | Niitek, Inc. | Damage control system and method for a vehicle-based sensor |
| WO2009038762A1 (en) * | 2007-09-20 | 2009-03-26 | Humanistic Robotics, Inc. | Roller system |
| US8188745B2 (en) * | 2008-12-05 | 2012-05-29 | Metrotech Corporation Inc. | Precise location and orientation of a concealed dipole transmitter |
| US8646347B2 (en) * | 2009-06-26 | 2014-02-11 | Jireh Industries Ltd. | Modular scanner apparatus and probe holding apparatus for inspection |
| US8397612B2 (en) * | 2010-01-27 | 2013-03-19 | Humanistic Robotics, Inc. | Modular roller system |
| US8677876B2 (en) * | 2011-07-16 | 2014-03-25 | Kevin Mark Diaz | 4D simultaneous robotic containment with recoil |
| US8240239B1 (en) * | 2011-07-16 | 2012-08-14 | Kevin Mark Diaz | Green energy mine defeat system |
| US9561842B1 (en) * | 2013-09-17 | 2017-02-07 | The United States Of America As Represented By The Secretary Of The Navy | Remote control mine neutralization delivery system |
| EP2905056B1 (de) * | 2014-02-05 | 2019-03-27 | MDB S.r.l. con Socio Unico | Funkgesteuertes fahrzeug mit selbstnivellierung |
| TR201700122A2 (tr) * | 2017-01-05 | 2017-04-21 | Katmerciler Arac Uestue Ekipman Sanayi Ve Ticaret Anonim Sirketi | Döngüsel harekete sahi̇p sensör gruplari i̇çeren bi̇r algilayici si̇stem |
| EP3556579B1 (de) * | 2018-04-19 | 2022-02-09 | NAF Neunkirchener Achsenfabrik AG | Doppelachsaggregat für ein forstfahrzeug und fahrzeug mit mindestens einem doppelachsaggregat |
| CN109656247B (zh) * | 2018-11-02 | 2022-05-17 | 北理慧动(常熟)车辆科技有限公司 | 一种扫雷车的手持背负式遥控驾驶仪 |
| CN112114369B (zh) * | 2020-08-12 | 2023-09-01 | 北京工业大学 | 一种基于柔性软连接的航空电磁搭载结构 |
| CA3091252A1 (en) * | 2020-08-27 | 2022-02-27 | Marine Thinking Inc. | Towed underwater image acquisition apparatus |
| US20220229034A1 (en) * | 2021-01-20 | 2022-07-21 | Premier Design Innovations Llc | Steerable subsurface grain probe |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR51551E (fr) * | 1940-05-24 | 1943-02-05 | Soc Ind Des Procedes Loth | Procédé électro-magnétique de détection d'obstacles par méthode de zéro, dispositif le réalisant et ses applications |
| US2885633A (en) * | 1957-04-08 | 1959-05-05 | John C Cook | Electrical crevasse detector |
| US3634753A (en) * | 1967-03-27 | 1972-01-11 | Chevron Res | Method of mapping ice thickness by fm electromagnetic radiation to indicate shallow thicknesses thereof |
| GB1443925A (en) * | 1972-11-21 | 1976-07-28 | Balfour Kilpatrick Ltd | Method of and apparatus for locating buries objects |
| US4021725A (en) * | 1976-03-05 | 1977-05-03 | The United States Of America As Represented By The Secretary Of The Navy | Mobile mine detection system having plural color display |
| GB2077197A (en) * | 1980-05-23 | 1981-12-16 | Vosper International Ltd | Minehunting and disposal system |
| DE3542787A1 (de) * | 1985-12-04 | 1987-06-11 | Jastram Werke | Verfahren zur neutralisation von oberflaechenmaessig verlegten oder getarnten landminen und mobiles geraet fuer die durchfuehrung des verfahrens |
| DE3826731A1 (de) * | 1988-08-05 | 1990-02-08 | Krauss Maffei Ag | Einrichtung zur beseitigung von sprengkoerpern |
| DE3928082A1 (de) * | 1988-08-27 | 1990-03-01 | Hankins | Verfahren und fahrzeug zum freilegen von landminen |
| US5321361A (en) * | 1992-10-05 | 1994-06-14 | Goodman William L | Apparatus and method for detecting magnetically detectable plastic pipe and other sources of magnetic fields from a distance using a vertically aligned gradiometer on a horizontal support |
| DE4242541C2 (de) * | 1992-12-16 | 1996-03-28 | Tzn Forschung & Entwicklung | Vorrichtung zum Orten von unterhalb der Erdoberfläche befindlicher Munition |
| DE19502455C2 (de) * | 1995-01-27 | 1996-12-05 | Lobbe Xenex Gmbh | Vorrichtung zum Aufspüren von im Erdreich befindlichen Gegenständen, insbesondere explosiver Gegenstände |
| US5654637A (en) * | 1995-05-19 | 1997-08-05 | Geonics Limited | Method for detecting buried high conductivity objects including scaling of voltages for eliminating noise of a particular depth |
-
1996
- 1996-10-18 EP EP96116736A patent/EP0769707A3/de not_active Withdrawn
- 1996-10-21 US US08/734,328 patent/US5892360A/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| US5892360A (en) | 1999-04-06 |
| EP0769707A3 (de) | 1998-04-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US5892360A (en) | Probe carrier for detecting mines or other foreign objects which are close to the ground surface | |
| DE1580295C3 (de) | Untergestell für ein geländegängiges Fahrzeug | |
| US6044921A (en) | Earth-based vehicle | |
| DE2617834C3 (de) | Straßenfahrzeug | |
| WO1996023236A9 (de) | Vorrichtung zum aufspüren von im erdreich befindlichen gegenständen, insbesondere explosiver gegenstände | |
| DE9301915U1 (de) | Spielfahrzeug mit Antriebsketten | |
| DE3323023A1 (de) | Gleiskettenfahrzeug | |
| DE102005004913A1 (de) | Fahrzeug, insbesondere Konvoisicherungsfahrzeug, mit Mitteln zur Minenräumung | |
| EP2402210A2 (de) | Selbstfahrender Bootstransporter | |
| DE29608667U1 (de) | Sondenträger | |
| DE68916898T2 (de) | Dreschflegelsystem für ein Bodenräumgerät. | |
| DE2947030C2 (de) | Fahrzeug zum Slippen eines Bootes | |
| DE102011115872A1 (de) | Selbstfahrender bootstransporter | |
| DE3034870A1 (de) | Fahrbares arbeitsgeraet | |
| DE3245626C2 (de) | Fahrgestell für ein Arbeitsgerät zum Verlegen von Kabeln, flexiblen Rohren oder dergl. | |
| DE60311401T2 (de) | Täuschfahrzeug zur Absicherung einer Fahrstrecke gegen Minen | |
| DE102018117935A1 (de) | Autonomes Trägerfahrzeug | |
| DE29701232U1 (de) | Einrichtung zur Bodenerkundung und Fremdkörperdetektion | |
| DE102022105021B4 (de) | Selbstfahrendes landwirtschaftliches Fahrzeug und Verfahren zum Lenken eines selbstfahrenden landwirtschaftlichen Fahrzeugs | |
| DE102006045995B4 (de) | Fahrantrieb insbesondere eines Universalfahrzeuges für Unterstützungssysteme | |
| DE102008059465A1 (de) | Landwirtschaftliche Zugmaschine | |
| DE2120127A1 (de) | Vorrichtung zur amphibischen Verwendung von serienmäßigen Landfahrzeugen | |
| DE20307770U1 (de) | Mehrzweck-Anhänger | |
| DE69723323T2 (de) | Vorrichtung zum aufbringen einer nach oben gerichteten kraft und verfahren zum ziehen eines körpers | |
| DE202005002555U1 (de) | Vorrichtung zur selbstfahrenden Bearbeitung einer Reitbahn |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): DE DK FR GB IT SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): DE DK FR GB IT SE |
|
| 17P | Request for examination filed |
Effective date: 19980908 |
|
| 17Q | First examination report despatched |
Effective date: 20010220 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20010703 |