L'invention concerne un appareil de changement de
trajectoire, pour le guidage d'un galet à double mentonnet
de commande de la direction d'un véhicule, ainsi qu'une
installation équipée d'un tel appareil.
Le terme "guidage" se rapporte ici un agencement
considéré comme statique, au sens où il est sensiblement
fixe par rapport au site de déplacement du véhicule.
Par "statique", on entend que l'agencement est
généralement installé à demeure sur le site.
Les matériels de guidage embarqués sur le véhicule
à guider, ne sont donc pas directement concernés ici.
Toutefois, dans un agencement de voie tel qu'un
appareil de changement de trajectoire, usuellement appelé
"aiguillage", des mouvements relativement au site sont à
prévoir.
Divers agencements de guidage statiques sont
connus.
Par exemple le document FR-A-514.718 décrit un
dispositif destiné à assurer automatiquement la direction
des véhicules automobiles.
Le dispositif comporte un guide parallèle aux
chemins que l'on veut faire suivre aux roues du véhicule et
relié aux roues directrices du véhicule au moyen de paires
de galets à gorge.
Les galets à gorge sont situés de part et d'autre
du champignon, soit obliquement soit horizontalement.
De façon similaire, le document DE-A-1.455.512
montre des agencements du type ci-dessus, où le sommet du
guide central est placé à un niveau altimétrique
sensiblement égal à celui des chemins de circulation des
roues porteuses du véhicule.
On connaít aussi des ponts roulants pourvus de
rails de guidage pour des galets à double mentonnet. Ces
galets solidaires du pont et les rails, supportent la
charge du pont.
Dans ces agencements, le guidage du véhicule
engendre des frottements importants, des vibrations
désagréables, ainsi que des nuisances sonores.
Ces frottements s'opposent dans la pratique au
guidage du véhicule à des vitesses en trajectoire droite
aussi élevées que 60 ou 80 km/h, au moins.
Ils accroissent aussi l'usure des rails et galets,
voire en provoquent la rupture, ces pièces étant coûteuses.
Tel est notamment le cas des agencements pour
doubles galets à simple mentonnet externe et latéral,
constamment plaqués contre le champignon du rail.
On connaít également des appareils de changement de
trajectoire pour ce type d'agencements.
Le document FR-A-2.307.689 décrit un aiguillage
pour galet asservi à une ornière, reliant une voie à deux
voies.
L'aiguillage est formé par une pointe et une contre
pointe, montée fixée chacune à son extrémité de talon
tournée vers les deux voies.
L'autre extrémité de la pointe et de la contre
pointe est en appui l'une contre l'autre suivant un joint
vertical pour basculer entre deux positions.
Par ailleurs, le document EP-A-62.370 montre un
aiguillage totalement statique qui se compose d'un châssis
sur lequel sont fixés des tronçons de rails dont les
extrémités, adjacentes à une zone de dédoublement, sont
profilées de manière à permettre le franchissement de
l'aiguillage.
En outre, les documents FR-A-1.547.338 ;
FR-A-2.169.530 ; FR-A-2.662.450 ; FR-A-2.672.316 ;
FR-A-2.702.498 ; FR-A-2.711.683 ; DE-C-591.388 ;
DE-A-2.356.207 ; US-A-1.439.050 concernent le domaine
technique des agencements statiques de guidage, et/ou des
appareils de changement de trajectoire.
Au-delà des problèmes généraux des guidages
statiques évoqués plus haut, les appareils de changement de
trajectoire connus ont des inconvénients propres.
Notamment, la section transversale des rails et/ou
les surfaces de guidage du galet présentent d'importantes
variations de forme et/ou de position, le long des
aiguillages connus.
De ce fait, le galet subit lors du franchissement
de l'appareil, des déplacements parasites, des chocs, des
discontinuités de guidage et des frottements.
Cela altère la qualité ainsi que la sécurité de
guidage.
Les aiguillages connus posent également des
problèmes de résistance à l'usure, aux chocs et à la
rupture.
Cela vaut pour les appareils à aiguille flexible.
Et pour les appareils à aiguille pivotante,
spécialement à l'extrémité en pointe de cette dernière, où
la section transversale est quasiment linéaire.
En outre, la construction des appareils connus fait
appel à des techniques lourdes et/ou coûteuses, comme le
forgeage, les laminages spéciaux, ou les usinages de
volumes importants, de formes complexes et précises.
Incidemment, peu de pièces de guidage, voire
aucune, d'un aiguillage connu "à main gauche", ne sont
utilisables pour un aiguillage "à main droite", et
inversement.
Les aiguillages connus rendent aussi obligatoire un
entretien fastidieux et fréquent.
Par ailleurs, les aiguillages connus sont
encombrants, prévoient des débattements d'aiguille
considérables.
Et leur intégration à un site, par exemple dans une
chaussée, est généralement gênante, voire inacceptable.
Tel est notamment le cas des agencements de guidage
de galets à mentonnet unique central.
De plus, l'esthétique des aiguillages connus est
peu attrayante, et inacceptable principalement en site
urbain.
De même, la présence d'éléments mécaniques
déplaçables non protégés constitue un risque d'accident
préjudiciable à la sécurité des passants.
L'invention à pour but de remédier à ces
inconvénients, notamment.
Et de proposer un appareil de changement de
trajectoire, ainsi qu'une installation équipée d'au moins
un tel appareil, qui soient d'un coût compétitif et
d'intrégration aisée à un site et qui permettent d'obtenir
un guidage silencieux, régulier, sûr et suivant une
trajectoire prédéterminée précise.
Un objet de l'invention est un appareil de
changement de trajectoire, destiné à guider un galet à
double mentonnet de commande de la direction d'un véhicule,
soit suivant une trajectoire directe sensiblement en
alignement avec une direction longitudinale de l'appareil,
soit suivant une trajectoire déviée par rapport à la
direction longitudinale.
L'appareil comprend un support, des moyens
d'ancrage à un site, un contre profil externe direct, un
contre profil externe dévié, ainsi qu'un organe
d'orientation dont une extrémité de pointe est déplaçable
vers le contre profil direct ou dévié selon la trajectoire
directe ou déviée, respectivement, à faire suivre par le
galet.
Dans l'appareil, l'organe d'orientation comprend
deux profils de guidage sensiblement indéformables, l'un de
trajectoire directe l'autre de trajectoire déviée, et dont
des plans de sommet forment chacun une bande de roulement
distincte directe ou déviée pour un cylindre central
d'appui du galet, chaque bande présentant une dimension
sensiblement constante perpendiculairement à sa trajectoire
respective, tout au long de cette dernière.
Selon une caractéristique, l'organe d'orientation
est obtenu par usinage à partir d'un plat ou brame, en
acier par exemple au manganèse ou analogue.
Selon une autre caractéristique, l'organe
d'orientation comporte une gorge centrale, étendue sur
toute sa dimension longitudinale, entre les profils de
trajectoires directe et déviée.
Dans un exemple, la gorge présente dans un plan
sensiblement parallèle à un plan de sommet, une forme
générale de "V" dont la pointe est en regard mais à
distance de l'extrémité de pointe, tandis que les deux
branches de la gorge en "V" débouchent à l'opposé
longitudinalement de l'organe d'orientation, à une
extrémité de talon.
Selon une caractéristique, l'appareil comporte des
moyens de confinement aptes à éviter l'intrusion de corps
externes entre l'organe d'orientation et chaque contre
profil.
Selon une autre caractéristique, les moyens de
confinement comprennent sur l'organe d'orientation, à
distance extérieurement de chaque profil de guidage direct
et dévié et parallèlement à l'un de ces derniers
respectivement, un épaulement sensiblement perpendiculaire
à un plan de sommet et étendu jusqu'à fleur d'une face
interne inférieure de l'un des contre profils, afin de
pouvoir coopérer avec celui-ci.
Selon encore une autre caractéristique, au moins un
plan de sommet des profils de guidage direct ou dévié, fait
partie des moyens de confinement, et par exemple chaque
plan de sommet des profils direct et dévié est à fleur avec
un épaulement externe de l'organe d'orientation, afin de
pouvoir coopérer avec l'un des contre profils.
Une caractéristique prévoit que, l'organe
d'orientation étant monté à rotation autour d'un axe
sensiblement perpendiculaire à un plan de sommet, l'axe de
rotation est disposé à une distance d'une extrémité de
talon opposée à l'extrémité de pointe, supérieure à la
dimension constante des bandes de roulement, et par exemple
au double, au triple ou au quadruple de cette distance.
Selon une caractéristique, la dimension
longitudinale de l'organe d'orientation est supérieure à
celle du support, et par exemple de 0,8% à 20%.
Dans un exemple, à l'extrémité de pointe l'organe
d'orientation est sensiblement à fleur longitudinalement du
support, tandis qu'à une extrémité opposée de talon,
l'organe d'orientation saille longitudinalement du support.
Selon une autre caractéristique, le support
comporte une poutre profilée à section en "H" ou en "U",
l'organe d'orientation est logé entre deux parois
parallèles d'élévation de la poutre, et chaque contre
profil externe est rigidement fixé de manière amovible, à
l'extrémité libre d'une paroi d'élévation de la poutre,
respectivement.
Selon encore une autre caractéristique, des butées
par exemple réglables suivant une direction transversale de
l'appareil sont disposées à proximité de l'extrémité de
pointe, afin de limiter le déplacement de l'organe
d'orientation et le maintenir à une distance éventuellement
ajustable de parois longitudinales externes du support.
Une caractéristique prévoit que, les contre profils
externes délimitant deux bords étendus sensiblement le long
de l'une des trajectoires respectivement, en regard et par
exemple courbes à convexités tournées vers l'intérieur,
d'une ouverture supérieure d'accès à l'organe
d'orientation, la dimension de l'ouverture d'accès,
perpendiculairement à la direction longitudinale de
l'appareil et parallèlement a un plan de sommet, est
inférieure à la dimension correspondante de l'organe
d'orientation en tout point entre son extrémité de pointe
et une extrémité opposée de talon.
Selon une réalisation, le support comprend des
moyens d'assistance au déplacement de l'organe
d'orientation, et par exemple au moins un patin de
polytétrafluoroéthylène ou analogue et/ou au moins un
graisseur.
Selon une autre caractéristique, l'appareil
comprend un caisson dans lequel est en partie logé l'organe
d'orientation, et par exemple un système d'évacuation d'eau
hors du caisson, éventuellement pourvu d'au moins un
décanteur à graisses.
Selon encore une autre caractéristique, l'appareil
comporte une commande manuelle et/ou une commande motorisée
et/ou un système de chauffage d'au moins un des contre
profils ou profils de trajectoire directe ou déviée et/ou
un système de verrouillage en position de l'organe
d'orientation.
Dans un exemple, l'appareil comporte au moins un,
et par exemple trois profils en forme d'antennes de
soudage, solidarisés de manière amovible sur le support,
par exemple par boulonnage.
Selon un mode de réalisation, sur au moins une
partie du long de sa trajectoire respective, au moins un
profil de guidage comprend:
- un plan de sommet, sensiblement étendu suivant la
trajectoire ainsi que perpendiculairement à une surface de
symétrie le long du profil;
- deux flancs latéraux convergeant vers la surface
de symétrie depuis le plan de sommet; et
- deux surfaces de raccord en secteur de cylindre
dont le rayon de courbure est inférieur à la moitié, et par
exemple au vingtième, de la distance maximale entre les
deux flancs, perpendiculairement à la surface de symétrie,
reliant chacune le plan de sommet à chaque flanc latéral de
part et d'autre de la surface de symétrie;
chaque surface de raccord et le plan de sommet
étant respectivement destinés être en regard à distance
d'un dégagement du galet, et à former une bande de
roulement pour un cylindre d'appui du galet, tandis qu'à la
liaison entre chaque surface de raccord et le flanc
correspondant, est ménagée une zone de contact latéral
sensiblement linéaire et apte à coopérer avec un épaulement
latéral interne du galet.
Encore un autre objet de l'invention est une
installation comportant au moins un appareil tel qu'évoqué
plus haut, caractérisée en ce que plan de sommet d'au moins
une partie de profil et/ou d'au moins un contre profil, est
sensiblement à fleur d'un plan de roulement de roues
porteuses du véhicule à guider.
Suivant une caractéristique, l'installation
comprend au moins un appareil d'insertion.
L'invention est maintenant décrite en détail, et en
se reportant aux dessins annexés, qui illustrent des
exemples de réalisation.
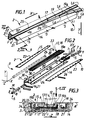
La figure 1 est une vue schématique en perspective
plongeante, latérale et avant, d'un appareil de changement
de trajectoire selon un mode de réalisation de l'invention
et en position de trajectoire directe.
La figure 2 est une vue similaire à la figure 1
mais en éclaté, d'un appareil de changement de trajectoire
selon un mode de réalisation de l'invention.
La figure 3 est une vue en section suivant la ligne
III-III de l'appareil de la figure 1, sur laquelle est
représenté partiellement et en trait discontinu, un galet à
double mentonnet de commande de la direction d'un véhicule,
en prise de guidage avec un profil de trajectoire déviée.
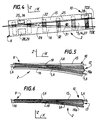
La figure 4 est une vue schématique en plan selon
la flèche IV la figure 3, d'un appareil de changement de
trajectoire selon l'invention, dont l'organe d'orientation
n'est pas représenté pour plus de clarté.
La figure 5 est une vue schématique similaire à la
figure 4, qui illustre un mode de réalisation suivant
lequel l'organe d'orientation de l'appareil selon
l'invention est en position de guidage suivant la
trajectoire courbe déviée.
Et la figure 6 est une vue schématique similaire à
la figure 5, qui montre l'organe d'orientation en position
de guidage suivant la trajectoire sensiblement rectiligne
directe.
Sur les figures, chaque référence générale 1
désigne un profil de guidage. Selon son emplacement, un
profil 1 est appelé soit "profil", soit "antenne".
La référence générale 2 désigne un appareil de
changement de trajectoire.
Tandis que la référence générale 3 désigne une
installation de guidage.
Certains termes ou expressions employés dans la
description sont préalablement précisés.
Les profil 1, appareil 2 et installation 3 sont des
agencements de guidage statiques.
De tels agencements sont destinés à commander la
direction d'au moins un véhicule, dont seul un galet 4 est
représenté sur la figure 3.
Ce véhicule est automobile (à moteur électrique
et/ou thermique par exemple), ou est mu par une force
externe.
Les agencements (1, 2, 3) n'ont pas pour fonction
de supporter le véhicule.
Par exemple des roues porteuses à bandage
(pneumatique, plein, etc.) du véhicule assurent cette
fonction.
En cela notamment, le profil 1 se distingue d'un
rail porteur.
Le terme "site" désigne par exemple un réseau
urbain pour la circulation de véhicules de transport en
commun ou particuliers.
Ou encore, un site fait partie d'un complexe
(industriel, touristique, militaire, etc.) où circulent des
véhicules guidés de sécurité et/ou de transport de
personnes et/ou de matériels.
L'expression "secteur de cylindre" désigne, selon
que le profil 1 est rectiligne ou en courbe, un secteur de
cylindre ou de tore à section sensiblement circulaire,
respectivement.
L'expression "plan de sommet" désigne une surface
plane ou sensiblement bombée, du sommet d'un profil 1.
L'invention est décrite en se référant à un repère
XYZ. Ce dernier est défini par trois directions X, Y et Z
perpendiculaires les unes aux autres.
La direction X est dite longitudinale. La direction
Y est dite d'élévation. Tandis que la direction Z est dite
latérale ou transversale.
Dans les exemples, les directions X et Z sont
sensiblement horizontales, et la direction Y verticale.
C'est suivant la direction Y, qu'est mesurée la niveau
altimétrique des agencements 1, 2 et 3.
Mais cela n'est qu'un exemple, les constituants de
l'invention pouvant être disposés suivant diverses
orientations dans l'espace.
Les termes "pointe" et "talon" se rapportent à deux
extrémités de l'appareil 2, opposées suivant la direction
longitudinale X.
L'appareil de changement de trajectoire 2 est
destiné à être solidarisé au site (non représenté) par des
moyens de montage 5.
Sa fonction principale est de permettre le guidage
d'au moins un galet de commande 4 de la direction du
véhicule, suivant l'une ou l'autre alternativement de deux
trajectoires TDI et TDE prédéterminées (figure 4).
La trajectoire TDI dite "directe", est ici
sensiblement parallèle à la direction longitudinale X.
Dans l'appareil 2, cette trajectoire TDI est
sensiblement rectiligne.
Quant à la trajectoire TDE dite "déviée", elle est
curviligne, et sensiblement étendue parallèlement au plan
formé par les directions X et Z.
Les trajectoires TDI et TDE convergent et se
confondent à proximité de l'extrémité de pointe de
l'appareil 2.
Tandis qu'elles sont éloignées l'une de l'autre
suivant la direction transversale Z, à l'extrémité de talon
de l'appareil 2.
Ici, la trajectoire TDE est un secteur de cercle
tangent à la trajectoire TDI. Par exemple, le rayon du
secteur de cercle est de l'ordre de 30m.
On obtient ainsi un angle général de déviation
depuis l'extrémité de pointe vers l'extrémité de talon
suivant la direction X, de l'ordre de 4,8455 gr.
Notons que les courbes de trajectoire d'un profil 1
peuvent avoir dans l'installation 3, un rayon aussi réduit
que le véhicule à guider peut suivre, et par exemple de
l'ordre de 12m.
Dans les exemples, l'appareil est "à main droite",
puisque la trajectoire TDE diverge de la trajectoire TDI
vers la droite, depuis l'extrémité de pointe vers celle de
talon.
L'invention s'applique également à des appareils 2
"à main gauche".
Egalement, l'invention s'applique à un appareil
dans lequel les deux trajectoires sont déviées, et par
exemple symétriques, par rapport à la direction X.
Chaque profil 1 comprend à l'opposé des moyens 5
suivant la direction Y, un plan 6 de sommet.
Généralement, un plan 6 est sensiblement étendu
suivant la trajectoire respective TDI ou TDE du profil, et
sensiblement parallèlement aux directions X et Z.
Sur une partie rectiligne, par exemple suivant la
trajectoire directe TDI (figure 2), le profil 1 présente
une surface de symétrie médiane et plane, parallèle aux
directions X et Y. On parle alors du plan XY.
Sur une partie curviligne, par exemple suivant la
trajectoire TDE à proximité de l'extrémité de talon 10, le
profil 1 présente une surface médiane de symétrie en
secteur de cylindre à génératrice sensiblement parallèle à
l'axe d'élévation Y.
Sur au moins une partie des profils 1 (figure 2),
deux flancs latéraux 7 convergent vers la surface de
symétrie, par exemple le plan XY, depuis le plan de sommet
6 et vers les moyens 5.
Par exemple, les flancs 7 d'un profil convergent
par rapport à la direction Y, d'un angle de l'ordre de 12°.
Notons que dans certains modes de réalisation, les
flancs 7 sont parallèles au plan XY, sur au moins une
partie de leur longueur.
Sur la figure 2, on voit une distance M maximale
entre les deux flancs 7, perpendiculairement à la surface
de symétrie.
Une surface de raccord 8 relie le plan de sommet 6
à chaque flanc latéral 7, de part et d'autre de la surface
de symétrie du profil 1.
Chaque surface 8 est en secteur de cylindre dont le
rayon de courbure est inférieur à la moitié, et par exemple
au vingtième, de la distance M.
Par exemple, pour une distance M de l'ordre de
65mm, le rayon de courbure est de l'ordre de 3mm.
Les flancs 7, surfaces 8 et le plan de sommet 6
délimitent une tête du profil 1, ou champignon.
On voit sur la figure 3 que chaque surface de
raccord 8 est destinée à être en regard et à distance d'un
dégagement 11, ménagé dans un cylindre d'appui 12 du galet
4.
Le cylindre 12 est centré sur un axe géométrique de
rotation du galet 4, généralement parallèle au plan défini
par les directions X et Z.
Ce cylindre 12 a pour fonction de supporter le
galet 4, et d'assurer son roulement sur le profil 1,
suivant sa trajectoire, par exemple la direction X pour la
trajectoire directe TDI.
Le sommet 6 forme ainsi une bande de roulement.
Par contre, il n'existe pas de contact et donc de
frottement différentiel, entre les dégagements 11 et le
profil 1.
De fait, lorsque la trajectoire du profil 1 est
rectiligne, le galet 4 est seulement en contact linéaire
(rectiligne suivant la direction Z pour la trajectoire TDI)
avec la bande de roulement ou sommet 6 du profil 1, par le
cylindre 12.
Un tel contact de roulement limite les frottements.
Le galet 4 comporte aussi, de part et d'autre de la
bande 12 suivant la direction Z, deux épaulements, dits
mentonnets ou flasques 13.
Les épaulements 13 généralement cylindriques,
saillent à la périphérie extérieure du galet 4,
latéralement de part et d'autre du cylindre d'appui 12.
Chaque face latérale interne des épaulements 13 est
destinée à coopérer latéralement avec le profil 1, à la
liaison entre chaque surface de raccord 8 et le flanc 7
correspondant.
On obtient à cette liaison une zone de contact
latéral sensiblement linéaire du profil 1. Cette zone est
rectiligne dans les trajectoires droites.
La fonction de la zone de contact est de
transmettre les changements de trajectoires à la direction
du véhicule guidé, via le galet 4.
Elle fait donc suivre au véhicule les virages de la
trajectoire du galet 4.
La distance suivant la direction Z, entre les deux
faces en regard des épaulements du galet 4, est déterminée
pour être légèrement supérieure à la distance M.
Il est donc ménagé un jeu entre au moins un des
flancs 7 et ces faces en regard.
En conséquence, lorsque la direction X est
rectiligne, les contacts entre le profil 1 et les
épaulements 13 sont sporadiques, voire inexistants.
Dans les courbes, un seul épaulement 13 est en
contact avec le profil 7. Il s'agit de l'épaulement 13
situé du côté de la concavité de la courbe.
Décrivons maintenant l'appareil 2 de changement de
trajectoire.
Il est destiné à guider au moins un galet à double
mentonnet 4 de commande de la direction d'un véhicule, soit
suivant la trajectoire directe TDI, soit suivant la
trajectoire déviée TDE.
Dans l'appareil 2, l'extrémité de pointe est
désignée en 9, tandis que celle de talon est désignée en
10.
L'appareil 2 est talonnage, de sorte que le galet
est déplaçable indifféremment depuis l'une des extrémités 9
ou 10, vers l'autre 10 ou 9 respectivement.
Selon les besoins, l'appareil 2 est renversable ou
non, comme on le verra plus loin.
L'appareil 2 comprend généralement un support 14
duquel sont solidaires les moyens 5 d'ancrage au site, un
contre profil externe direct 15, un contre profil externe
dévié 16, ainsi qu'un organe d'orientation 17.
A proximité de l'extrémité de pointe 9, l'organe
d'orientation 17 est déplorable entre deux positions.
Dans une position dite de trajectoire directe,
l'extrémité de pointe de l'organe 17 est déplacée vers le
contre profil direct 15, comme sur la figure 6.
Dans une position de trajectoire déviée, elle est
déplacée vers le contre profil dévié 16, comme sur la
figure 5.
Ici, l'organe d'orientation 17 comprend deux
profils 1 de guidage sensiblement indéformables.
L'un de ces profils 1 de l'organe 17, et plus
particulièrement son plan de sommet 6, est étendu suivant
la trajectoire directe TDI.
L'autre l'est suivant la trajectoire déviée TDE.
Les deux plans de sommet 6 forment donc chacun une
bande de roulement distincte et donc séparée, directe ou
déviée, pour le cylindre central d'appui 12 du galet 4.
En cela, l'invention diffère des appareils connus,
dans lesquels les rails mobiles ou flexibles sont en partie
confondus pour les deux trajectoires.
De plus, chaque bande des plans 6 présente une
dimension sensiblement constante perpendiculairement à sa
trajectoire respective TDI ou TDE, tout au long de cette
dernière.
Donc l'invention évite les variations de section
qui affaiblissent mécaniquement les aiguillages connus,
dont la pointe est effilée.
A l'inverse, cette dimension en tout point égale
permet d'obtenir une portée constante du galet 4, et ainsi
un guidage continu, permanent et sûr, lors du
franchissement de l'appareil 2.
Le franchissement est effectué en toute sécurité,
même à des vitesses en trajectoire directe TDI par exemple
de 50 à 60 km/h ou plus.
Le roulement du galet 4 le long de l'appareil 2, où
les tolérances des profils sont sensiblement identiques que
dans le reste de l'installation 3, est de meilleure qualité
que ce qui était possible avec les aiguillages connus.
Notamment, la dimension M est respectée pour les
profils 1 de l'organe 17.
Tandis que la dimension constante limite l'usure et
les risques de rupture au maximum.
Sur la figure 2, l'organe d'orientation 17 est
obtenu par usinage à partir d'un plat ou d'une brame 18,
par exemple en acier au manganèse ou analogue.
Il est donc monobloc, et les flancs 7 parallèles au
plan XY, sont raccordés au plan de sommet 6 par des
surfaces 8 dont le rayon de courbure est de l'ordre du
vingtième de la distance M.
Afin de prolonger sa durée de vie, l'organe
d'orientation 17 subit, dans l'exemple, un traitement
thermique de surface, qui en augmente la dureté.
Parallèlement aux directions X et Z, l'organe
d'orientation 17 est sensiblement trapézoïdal, allongé
suivant la direction X et à base plus large à l'extrémité
10.
Sur la figure 3, l'organe 17 comporte une brame 18
usinée de manière à présenter une section en forme de "U"
perpendiculairement à la direction X.
Dans la concavité de la brame 18, et donc à sa face
supérieure entre ses deux épaulements ou branches (sur
lesquelles on reviendra plus loin) parallèles à la
direction Y, son fixés deux profils 1.
Ici, ces derniers sont réalisés par usinage puis
cintrage de profils identiques à ceux qui sont utilisés
dans le reste de l'installation 3.
L'usinage consiste à enlever le voile ou âme et la
semelle ou patin du profil 1 d'origine, pour ne garder que
son champignon.
Mais on utilise dans un mode de réalisation non
représenté, un profil 1 avec son âme et son patin, donc
entier.
Le cintrage donne au profil 1 la courbure des
trajectoires TDI ou TDE, dans un plan perpendiculaire à la
direction Y.
Une fois la section transversale et la courbure
souhaitées obtenues, les profils 1 sont rigidement fixés
sur la brame 18, par exemple de manière démontable avec des
vis ou analogues.
Sur les figures 1 et 2, on voit que l'organe
d'orientation 17 comporte une gorge centrale 19.
La gorge 19 est étendue suivant un plan
sensiblement parallèle aux direction X et Z.
Cette gorge étendue sur toute la dimension
longitudinale X de l'organe 17, débouche donc aux
extrémités de pointe 9 et de talon 10.
De manière générale, la gorge 19 est prévue entre
les deux profils 1 de trajectoires directe TDI et déviée
TDE, suivant la direction Z.
Sa fonction est de permettre la circulation d'un
mentonnet 13 du galet 4 lors du franchissement de
l'appareil 2.
Dans l'exemple illustré, la gorge 19 présente dans
son plan qui est sensiblement parallèle aux plans de sommet
6, une forme générale de "V".
La pointe du "V" de la gorge 19 est orientée en
regard, mais à distance, de l'extrémité de l'extrémité de
pointe 9.
Tandis que les deux branches de la gorge 19 en "V"
débouchent à l'opposé longitudinalement (X) de l'organe
d'orientation 17, et donc à l'extrémité de talon 10.
Entre les deux branches de la gorge 19, l'organe 17
comporte une langue centrale de séparation 19a, également
en forme de "V".
La langue 19a permet de limiter la surface d'accès
à la gorge 19 depuis l'extérieur de l'appareil 2, et donc
réduit les risques de gène ou d'accident.
Cette langue 19a débouche à l'extrémité de talon
10, entre les deux profils 1.
Au moins une partie de l'organe d'orientation 17 à
l'extrémité de talon 10, est de forme curviligne dans un
plan parallèle aux directions X et Z.
La convexité de cette forme curviligne est tournée
vers l'extérieur de l'appareil 2 suivant la direction X.
Par exemple sur les figures 5 et 6, la langue 19a
présente une forme en arc de cercle, en saillie vers
l'extérieur suivant la direction X, entre les extrémités de
talon des profils 1.
Sur les figures 1 et 2, c'est toute l'extrémité
longitudinale de talon de l'organe 17 qui est en forme
d'arc de cercle.
Dans les exemples, la dimension longitudinale de
l'organe d'orientation 17 est supérieure à celle du support
14.
Selon un exemple, la dimension longitudinale de
l'organe d'orientation 17 est supérieure à celle du support
14, de 0,8% à 20%.
Suivant un mode de réalisation, la dimension
longitudinale de l'organe 17 de l'appareil 2 est de l'ordre
de 4900mm.
Et la dimension du support 14 suivant la direction
X est de l'ordre de 4860mm.
Les trajectoires TDI et TDE ont un tronçon commun
de l'ordre de 300mm.
Ici, à l'extrémité de pointe 9 l'organe
d'orientation 17 est sensiblement à fleur du support 14
suivant la direction X.
Et à l'extrémité opposée de talon 10, l'organe
d'orientation 17 saille longitudinalement du support 14,
par exemple de 30 à 40mm.
Sur les figures 1 à 3, le support 14 comporte une
poutre profilée à section en "H", perpendiculairement à la
direction X.
Une poutre à section en "U" est employée dans un
exemple non illustré.
Dans ce support 14 en "H", l'organe d'orientation
17 est logé entre les deux parois 21 parallèles, et
étendues suivant les directions X et Y.
Une âme 22 sensiblement perpendiculaire à la
direction Y, relie les parois 21.
Chaque contre profil externe 15, 16 est rigidement
fixé de manière amovible, à l'extrémité libre d'une paroi
parallèle 21 de la poutre de support 14, respectivement.
Cette fixation est par exemple effectuée à l'aide
de boulons, dont chaque tête est logée dans un trou 23 du
contre profil 15 ou 16 correspondant, pour être escamotée
sous la surface supérieure de ce contre profil.
La figure 2 montre que cette fixation est faite par
l'intermédiaire de deux cornières 24 généralement étendues
suivant la direction X.
Une aile de chaque cornière 24, perpendiculaire à
la direction Z, est soudée à l'extérieur d'une paroi 21.
Tandis que l'autre aile perpendiculaire à la
direction d'élévation Y, est agencée pour recevoir les
boulons logés dans les trous 23.
Notons que des trous correspondant aux trous 23
ménagés dans les cornières, sont par exemple oblongs pour
permettre un réglage de compensation d'usure des contre-profils
15, 16.
Le démontage des contre profils 15, 16 est donc
aisé, ce qui facilite l'entretien de l'appareil 2.
Sur les figures 1 à 4, l'appareil 2 comprend un
caisson essentiellement composé du support 14, des contre
profils 15 et 16, ainsi que des cornières 24.
Suivant un mode de réalisation, un ou plusieurs
obturateurs sont montés sur le support 14, aux extrémités
de pointe 9 et de talon 10. Ils permettent de masquer ces
extrémités en partie et empêchent l'intrusion de corps
étrangers.
Dans ce caisson est logé l'organe d'orientation 17,
ainsi qu'un système 28 (figure 4) d'évacuation d'eau hors
du caisson, par exemple pourvu d'au moins un décanteur 29 à
graisses.
On voit sur la figure 1 que les contre profils
externes 15, 16 délimitent deux bords 25 et 26,
respectivement.
Les bords 25 et 26 sont en regard l'un de l'autre
suivant la direction Z, et généralement étendus suivant la
direction longitudinale X.
Plus précisément, le bord 25 est sensiblement
parallèle à la trajectoire directe. Et le bord 26 suit
sensiblement la trajectoire déviée.
Conjointement, les bords 25, 26 définissent une
ouverture supérieure 27 (figure 4) de l'appareil 2.
L'ouverture 27 permet l'accès à l'organe
d'orientation 17, notamment pour le passage du galet 4.
La dimension de l'ouverture 27, perpendiculairement
à la direction longitudinale X de l'appareil 2 et
parallèlement a un plan de sommet 6, est inférieure à la
dimension correspondante de l'organe d'orientation 17.
Et cela en tout point entre son extrémité de pointe
9 et son extrémité opposée de talon 10.
De fait, l'accès par l'ouverture 27 à l'intérieur
de l'appareil 2 est limité en surface, au minimum
nécessaire à son fonctionnement.
En outre, les dimension limitées de l'ouverture 27
permettent à l'appareil 2 d'être protégé et d'offrir une
résistance mécanique suffisante pour qu'il soit franchi par
un trafic routier tels que poids lourds.
Il ressort de la figure 1 qu'en position de
trajectoire directe, le profil 1 de trajectoire déviée TDE
de l'organe 17 est en partie masqué par le contre profil
16.
De manière similaire, le profil de trajectoire
directe TDI de l'organe 17 est en partie masqué par le
contre profil 15, en position de trajectoire déviée.
Donc les constituants techniques de l'appareil 2 ne
sont visibles depuis l'extérieur que dans la mesure où ils
sont opérationnels.
Cela améliore l'esthétique, l'intégration de
l'appareil 2 à son site et améliore la sécurité des usagers
en diminuant l'accessibilité aux éléments mécaniques
déplaçables (ces derniers étant protégés).
Sur les figures 2 et 3, la référence 30 désigne des
butées aptes à limiter le déplacement de l'organe
d'orientation 17 et à le maintenir à distance des parois 21
longitudinales externes du support 14.
Ces butées 30 permettent dont de déterminer les
positions de trajectoire directe et déviée de l'organe
d'orientation 17.
Ici, les butées 30 sont réglables suivant la
direction transversale Z de l'appareil 2. Mais elles sont
fixes dans un exemple non illustré.
Sur la figure 3 on voit que les butées 30,
disposées à proximité de l'extrémité de pointe 9,
comprennent un plot de contact avec l'organe 17.
Ce plot est pourvu d'un trou oblong étendu suivant
la direction Z. Une vis fixée dans l'âme 22 immobilise le
plot sur le support 14, à la distance ajustée choisie des
parois 21.
Ici, l'organe d'orientation 17 est monté à rotation
sur le support 14 autour d'un axe 31 sensiblement
perpendiculaire à un plan de sommet 6.
Sur la figure 3, le support 14, et plus
spécialement son âme 22, comprend des moyens 32 d'aide au
déplacement de l'organe d'orientation 17.
Par exemple les moyens 32 comportent au moins un
patin de polytétrafluoroéthylène ou analogue et/ou au moins
un graisseur.
Egalement, l'axe 31 est dans l'exemple, monté dans
un palier en polytétrafluoroéthylène ou analogue. Dans un
autre exemple, l'axe 31 est monté sur un palier élastique.
L'axe 31 forme également ici le centre géométrique
de l'arc de cercle évoqué plus haut, défini par l'extrémité
de talon 10 de l'organe 17.
L'axe de rotation 31 est disposé à une distance de
l'extrémité de talon 10, supérieure à la dimension
constante égale à la dimension M, des bandes de roulement
6.
Par exemple, cette distance est de l'ordre du
double, du triple ou du quadruple de la dimension M.
Dans les exemples, l'axe 31 est disposé au droit de
la langue centrale 19a.
Mais dans un mode de réalisation non représenté,
l'axe 31 est au droit d'un branche du "V" de la gorge 19
et/ou d'un profil 1.
L'appareil 2 des figures 1 à 4 comporte des moyens
de confinement 33.
Ces moyens 33 sont aptes à éviter l'intrusion de
corps externes entre l'organe d'orientation 17 et chaque
contre profil 15, 16.
Sur les figures 1 à 3, l'organe d'orientation 17
présente un épaulement 20, de chaque côté d'un profil 1
suivant la direction Z.
Ces deux épaulements 20 font partie des moyens 33.
Les épaulements 20 sont à distance extérieurement
chacun d'un profil 1 de guidage direct et dévié.
Précisément, chaque épaulement 20 est séparé du profil 1
correspondant par une gorge externe 19b.
Chaque gorge externe 19b est distincte de la gorge
19 dite interne ou centrale, et est étendue suivant la
trajectoire directe ou déviée correspondante.
Les gorges 19b sont dimensionnées pour permettre la
circulation d'un mentonnet 13 du galet 4, l'autre circulant
parallèlement dans la gorge 19.
Chaque épaulement 20 est étendu parallèlement à
l'un des profils 1, respectivement.
Les deux épaulements 20 sont sensiblement
perpendiculaires à un plan de sommet 6 et étendus jusqu'à
fleur d'une face interne inférieure de l'un des contre
profils 15 ou 16 respectivement.
Ainsi, chaque épaulement 20 est apte à coopérer
avec l'un des contre profil 15 ou 16.
Selon un exemple, au moins un plan de sommet 6 des
profils 1 de guidage direct ou dévié de l'organe 17 fait
partie des moyens de confinement 33.
Sur la figure 3, chaque plan de sommet 6 des
profils 1 direct et dévié, est à fleur avec les épaulements
externes 20 de l'organe d'orientation 17.
Ainsi, un plan 6 est apte à coopérer avec l'un des
contre profils 15 ou 16. Les plans 6 font donc partie des
moyens 33.
Par coopérer, on entend qu'entre l'organe 17 et le
contre profil 15, 16 correspondant, est ménagé un jeu
minimum, et tel que l'organe 17 forme une barrière
sensiblement étanche contre les intrusions.
L'appareil 2 illustré sur la figure 3 comporte un
système de chauffage 34 d'au moins un des contre profils
15, 16 ou profils 1 de trajectoire directe ou déviée.
De fait, les risques de collage par gel sont
éliminés. Et cela d'autant qu'il n'y a pas de contact
latéral franc et/ou d'aire étendue, entre l'organe 17 et
les parois 21.
Dans un exemple non représenté, un système de
chauffage comporte une résistance électrique d'une
dimension de l'ordre de 4.000mm suivant la direction X.
La résistance est disposée dans un tube en acier
inoxydable, soudé sous l'âme 22 du support, au droit des
deux profils 1 de l'organe 17.
Une telle disposition facilite la fonte du gel ou
de la neige dans les gorges 19 et 19b.
Quant à l'appareil 2 de la figure 4, il comporte
une commande 35 manuelle et/ou motorisée.
A cet effet, au moins un passage par exemple pour
une tringle ou analogues, est prévu ici dans le support 14,
notamment à travers un paroi 21.
Dans le cas où, comme sur la figure 4, l'appareil
est talonnage sans être renversable, il comprend un système
de verrouillage 36 en position de l'organe d'orientation
17.
Par exemple, le système 36 est du type à calage par
agrafes, verrou ou analogues.
Et il est éventuellement couplé à un dispositif de
contrôle de position de l'organe 17, apte à indiquer la
trajectoire définie par l'appareil 2.
Lorsque l'on souhaite un appareil 2 talonnage et
renversable, la commande 35 est dépourvue de verrouillage.
La fonction renversable est assurée par le passage
dans l'ouverture 27 du galet 4.
Si l'organe 17 n'est pas dans la position
appropriée, le galet 4 est placé en appui latéral sur le
contre profil 15 ou 16.
De cette manière, le galet 4 exerce un effort
latéral sur l'organe 17.
Cet effort provoque le pivotement de l'organe
d'orientation 17 autour de l'axe 31 jusqu'à ce qu'il
atteigne la position de trajectoire directe ou déviée
appropriée.
Dans l'exemple de la figure 2, l'appareil 2
comporte trois profils 1 en forme d'antennes.
Une antenne est disposée à l'extrémité de pointe 9,
et deux le sont à l'extrémité de talon 10.
A l'extrémité de pointe, l'antenne unique, est
sensiblement parallèle à la direction X et en alignement
avec la trajectoire TDI ou TDE selon la position de
l'organe 17.
Et à l'extrémité de talon, les deux antennes sont
orientées parallèlement au plan défini par les directions X
et Z, suivant l'angle de divergence déjà évoqué.
Ces antennes sont rigidement fixées sur le support
14, ici de manière amovible.
Leur fixation est obtenue par boulonnage d'une par
sur les antennes et d'autre part sur l'âme 22, de pattes
d'ancrage et de longrines de rigidification, ici soudées
après mise en place.
A l'extrémité de pointe 9, la fixation des antennes
prévoit des entretoises de maintien de l'écartement entre
les deux profils d'antenne. Elles sont aussi soudées après
mise en place.
Sur la figure 1, au lieu des deux antennes
distinctes, l'appareil 2 comporte à son extrémité de talon
une platine 37 dans laquelle sont usinés des profils 1.
Comme l'organe 17 et les contre profils 15 et 16,
la platine de talon 37 est usinée à partir d'un plat
d'acier ou analogues.
Avec ses antennes et/ou sa platine 37, l'appareil 2
forme un ensemble unitaire prêt à poser sur site.
Ainsi, on obtient une liaison rigide qui permet de
bloquer les contraintes liées aux variations thermiques, et
d'éviter de recourir à des appareils de dilatation tout en
maintenant la continuité des trajectoires.
Ensuite, il est possible de souder les antennes
et/ou la platine 37 à des profils 1 de l'installation 3
menant et partant des trajectoires directe et déviée de
l'appareil 2.
Par exemple, les profils 1 en forme d'antenne et/ou
les profils de l'installation 3 liés à l'appareil 2 sont
constitués par des tronçons en acier laminés à chaud.
L'opération de soudage est souvent effectuée de
façon automatisée.
On prévoit aussi une connexion électrique des
divers profils 1 de l'appareil, afin de pouvoir assurer la
fonction de retour de courant, via des connexions
conductrices reliant ces profils 1.
Dans l'installation 3, chaque profil 1 en forme
d'antenne est accolé vers l'extérieur en alignement suivant
sa trajectoire, avec un autre profil, auquel il est soudé
par aluminothermie, pour former une longue barre continue.
Il permet également d'améliorer la qualité du
guidage, comme le fait la structure particulière du profil
1.
Décrivons maintenant l'installation 3, représentée
sur la figure 3.
L'appareil 2 est ancré sur un massif de béton à
l'aide des moyens 5. Ici, le béton est à une niveau
altimétrique atteignant les contre profils 15 et 16.le
support 14
Généralement, les moyens 5 sont isolés
électriquement et/ou des vibrations.
Des dispositifs annexes de l'appareil 2 sont aussi
disposés dans le béton du massif.
On voit sur la figure 3 que le sommet 6 du profil 1
est sensiblement à fleur d'un plan de roulement A de roues
porteuses du véhicule à guider.
Plus précisément, les contre profils 15 et 16 sont
à fleur du plan A, et les plans 6 sont juste en dessous.
De fait, l'ouverture 27 est peu profonde suivant la
direction Y d'élévation.
Dans une installation 3, on prévoit par exemple un
ou plusieurs appareils 2 et/ou appareils d'insertions.
Le fonctionnement de l'appareil 2 est le suivant.
En position de trajectoire directe, le profil
direct 1 de l'organe 17 est entre l'antenne unique de
pointe et l'antenne directe de talon.
Le passage en position de trajectoire déviée est
obtenu par rotation ou déplacement de l'organe 17, comme
illustré par la flèche D sur la figure 1, jusqu'à ce que le
profil dévié 1 de cet organe 17 soit aligné avec l'antenne
unique de pointe.
Et inversement.
On a obtenu grâce à l'invention un appareil 2
simple et essentiellement réalisé à partir d'éléments
courants du commerce, comme la poutre ou IPN du support 14.
Pour transformer un appareil 2 à main droite en
appareil 2 à main gauche, il suffit généralement de changer
l'organe 17.
La conception de cet appareil 2 à courte dimension
longitudinale et débattement réduit de l'organe 17 facilite
son intégration par exemple à une chaussée en milieu
urbain.
De plus, le cycle de fabrication de l'appareil 2 et
son temps de mise en place sont grandement réduits par
rapport aux aiguillages connus.