EP0936125A2 - Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs und Vorrichtung zur Durchführung des Verfahrens - Google Patents
Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs und Vorrichtung zur Durchführung des Verfahrens Download PDFInfo
- Publication number
- EP0936125A2 EP0936125A2 EP99102259A EP99102259A EP0936125A2 EP 0936125 A2 EP0936125 A2 EP 0936125A2 EP 99102259 A EP99102259 A EP 99102259A EP 99102259 A EP99102259 A EP 99102259A EP 0936125 A2 EP0936125 A2 EP 0936125A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- active
- wheels
- relative
- control
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61F—RAIL VEHICLE SUSPENSIONS, e.g. UNDERFRAMES, BOGIES OR ARRANGEMENTS OF WHEEL AXLES; RAIL VEHICLES FOR USE ON TRACKS OF DIFFERENT WIDTH; PREVENTING DERAILING OF RAIL VEHICLES; WHEEL GUARDS, OBSTRUCTION REMOVERS OR THE LIKE FOR RAIL VEHICLES
- B61F3/00—Types of bogies
- B61F3/16—Types of bogies with a separate axle for each wheel
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61F—RAIL VEHICLE SUSPENSIONS, e.g. UNDERFRAMES, BOGIES OR ARRANGEMENTS OF WHEEL AXLES; RAIL VEHICLES FOR USE ON TRACKS OF DIFFERENT WIDTH; PREVENTING DERAILING OF RAIL VEHICLES; WHEEL GUARDS, OBSTRUCTION REMOVERS OR THE LIKE FOR RAIL VEHICLES
- B61F5/00—Constructional details of bogies; Connections between bogies and vehicle underframes; Arrangements or devices for adjusting or allowing self-adjustment of wheel axles or bogies when rounding curves
- B61F5/38—Arrangements or devices for adjusting or allowing self- adjustment of wheel axles or bogies when rounding curves, e.g. sliding axles, swinging axles
- B61F5/383—Adjustment controlled by non-mechanical devices, e.g. scanning trackside elements
Definitions
- the invention relates to a method for tracking Axle units of a rail vehicle and a device to carry out the procedure.
- An assembly is referred to below as an axis unit, which contains two opposite rail wheels, which in contrast to the rigid shaft of the conventional wheel set mechanically or electrodynamically coupled in this way are that a free interference in the transmitted from wheel to wheel Torque and thus influencing the relative movement the wheels to each other is possible.
- a speed difference between the wheels of an axle is to be specified in DE 22 59 035 A1 a drive of a wheel set proposed via a differential gear, the Gearbox cage is assigned to an electric motor.
- the motor is directly on in this proposal the axle shaft rotates with it.
- the unsprung mass is again increased and it results additional electrical and vibration problems.
- the object of the invention is to avoid the disadvantages of the approaches described above a method for Tracking or for passive, semi-active or active influencing to realize the driving dynamics of vehicles.
- this is a method for tracking of axle units of a rail vehicle according to the generic term of claim 1 by the features in its characterizing Part reached.
- the other claims relate on the device for performing the method.
- a relative torque to influence the relative speed initiated in a method for tracking of a rail vehicle between the two wheels of an axle unit a relative torque to influence the relative speed initiated, and various regulations are regulated active, semi-active or passive characteristics set.
- the solution according to the invention is thus characterized from that one between the two wheels of an axle unit acting relative moment regardless of their current one Relative movement with the help of energy supplied from outside can be influenced as desired.
- the waves of electric motors used for the drive is, according to a first advantageous device for performing the The inventive method depending on the respective drive or braking torque by appropriate controls the drive motors a relative torque to influence the Relative speed of the wheels superimposed and there are over a Regulation different active characteristics set.
- the Servo motor with a fixed housing outside the drive unit and thus largely separated from the crowd the axis unit and its vibrations.
- directed engine torque becomes one possible relative movement of the wheels in one direction of rotation some resistance opposed in the other Direction of rotation, however, a lower resistance, or it will supports the relative movement.
- a relative movement results always only as a result of an unbalanced moment balance of the frictional forces acting on the wheel contact point generated moments and the respective engine torque.
- the servomotor 2 drives with one on its output shaft seated sun gear 3 over planet gears 4, of which in 1 only two are shown for the sake of simplicity an internal toothing ring gear 5, which by schematically indicated connecting elements 11 with a Bevel gear 6 is connected.
- Fig.1 is about another Bevel gear 7 driven the left gear 1l, which rotates with a half wave 10l is connected.
- the planet gears 4 arranged in the ring gear 5 are by means of a planet carrier 8 at a predetermined distance kept from each other and to each other.
- a planet carrier 8 With the planet carrier 8 is a, in the schematic diagram shown with the Output shaft of the servo motor 2 aligned shaft 8 'is provided, with the end facing away from the planet carrier a bevel gear 9 is rotatably connected.
- the bevel gear 9 stands in meshing engagement with a bevel gear 12, which in turn rotationally fixed with a half shaft 10r of the right one in the sketch Rades 1r is connected. This results in one rotation of the planet carrier 3, a rotational movement of the right wheel 1r.
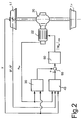
- Figure 2 is a signal flow diagram for a semi-active control the driving stability using the example of a mechanical overlay reproduced.
- a limiter for a relative torque to be transmitted for example a superposition gear 20 is provided, that in construction, for example, that described with reference to Fig.1 Gear can correspond.
- the superposition gear 20 is, for example, the servo motor 2 corresponding motor 22 in FIG.
- a suitable in 2 not shown sensor a side deflection y of the wheel 1l and also not shown Sensors both the yaw angle ⁇ and the yaw or
- a unit 40 in which the amplitude of a wobble movement is formed.
- the measured lateral deflection y and the relative speed difference n rel taken from the motor 22 are applied to a unit 30, in which the amount of the mean lateral deviation of a vehicle equipped with the illustrated axle unit is formed.
- the output values of the two units 30 and 40 are applied to a controller 50 via a summing element 60.
- is at the output of the controller 50 max which is applied to the motor 22 assigned to the superposition gear 20.
- FIG. 3 shows a signal flow diagram for an active control of a vehicle running using the example of an electro-dynamic superimposition.
- the wheels 1'l and 1'r are rotatably connected to unspecified shafts of a drive motor 70l and 70r.
- the speeds n l and n r of the two drive motors 70l and 70r are combined via a summing element 61 together with the quantities taken from the wheel 1'l, for example the lateral deflection y, the yaw angle ⁇ and the yaw or angular velocity ⁇ ⁇ Control unit 80 is created, in which the relative torque M rel is formed.
- the relative torque M rel / 2 present at the output of the control unit 80 is applied to an input of summing elements 62 or 63.
- a total drive torque M tract formed in a further controller 81 is applied to the other input of the summing elements 62 and 63.
- the output variables M l and M r of the summing elements 62 and 63 are applied to the drive motors 70l and 70r, respectively assigned control units 90 and 90 ', which can be designed as inverters, for example. With the output currents I l and I r of the two control units 90 and 90 'there is a corresponding electro-dynamic superimposition in the two or in one of the two drive motors 70l and 70r of the wheels 1'l and 1'r.
- the method according to the invention can also be used for a short time occurring faults are corrected.
- one can such disorder through targeted, active application a relative torque between the two wheels of an axle unit, for example wheels 1l and 1r in the schematic diagram, be counteracted.
- a relative torque between the two wheels of an axle unit for example wheels 1l and 1r in the schematic diagram, be counteracted.
- the cross slip is primarily influenced by the turning angle (yaw angle) of the axle unit, which can be determined, for example, using displacement sensors can.
- the longitudinal slip can be determined by the speeds of the Wheels of an axle unit, for example wheels 1l and 1r determine in the schematic diagram, as well as from the driving speed.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
Description
Diese Betriebsart gewährleistet auch oberhalb der Grenzgeschwindigkeit eines starren Radsatzes bereits einen stabilen Fahrzeuglauf im geraden Gleis. Durch elektromagnetische Einstellung der geeignetsten Bremscharakteristik, d.h. des Verlaufs des Bremsmomentes über der Relativdrehzahl, kann der Fahrzeuglauf weiterhin hinsichtlich des Störverhaltens verbessert werden.
Eine solche Relativbewegung wird in der einen Drehrichtung unterstützt, in der anderen wird ihr ein Widerstand entgegengesetzt. Damit wird das Fahrzeug innerhalb seines von der Spurweite des Gleises und dem Spurmaß der Achseinheit vorgegebenen Spurspiels beliebig lenkbar.
Störungen des Fahrzeugsverlaufs werden durch Aufbringen eines entsprechend geregelten Relativmoments direkt ausgeregelt. Ferner kann die Achseinheit an beliebiger Stelle innerhalb des Spurspiels positioniert werden.
Insbesondere beim Einlaufen vom geraden Gleis in einen Bogen kann damit ein hartes Anlaufen an den Spurkranz vermieden werden. Innerhalb des Bogens läßt sich durch eine geeignete Ansteuerung des Servomotors ein Lauf der Achseinheit nahe der idealen Rollinie, d.h. bei sehr niedrigem Längs- und Querschlupf und entsprechend geringem Verschleiß erzielen.
- Fig.1
- eine Prinzipskizze hinsichtlich der Funktion eines einer Achseinheit zugeordneten Überlagerungsgetriebes;
- Fig.2
- einen Signalflußplan für eine semi-aktive Regelung der Fahrstabilität am Beispiel einer mechanischen Überlagerung, und
- Fig.3
- einen Signalflußplan für eine aktive Regelung des Fahrzeuglaufs am Beispiel einer elektro-dynamischen Überlagerung.
Diese Meßwerte werden zusammen mit der am Motor 22 abgenommenen relativen Drehzahldifferenz nrel an eine Einheit 40 angelegt, in welcher die Amplitude einer Schlingerbewegung gebildet wird. Die gemessene Seitenauslenkung y und die am Motor 22 abgenommene relative Drehzahldifferenz nrel werden an eine Einheit 30 angelegt, in welcher der Betrag der mittleren Seitenabweichung eines mit der dargestellten Achseinheit ausgestatteten Fahrzeugs gebildet wird.
Claims (13)
- Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs, dessen Räder je Achseinheit drehfest mit jeweils einer Halbwelle verbunden sind, dadurch gekennzeichnet,daß zwischen den beiden Rädern jeder Achseinheit ein Relativmoment zur Beeinflussung der Relativdrehzahl eingeleitet wird undüber eine Regelung verschiedene aktive, semi-aktive oder passive Charakteristiken eingestellt werden.
- Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1, wobei die Halbwellen mindestens einer Achseinheit die Wellen von zum Antrieb verwendeten Elektromotoren sind, dadurch gekennzeichnet, daßunabhängig vom jeweiligen Antriebs- oder Bremsmoment durch entsprechende Ansteuerung der Antriebsmotore (70ℓ bzw. 70r) ein Relativmoment zur Beeinflussung der Relativdrehzahl der Räder (1'ℓ bzw. 1'r) überlagert wird undüber eine Regelung unterschiedliche aktive Charakteristiken eingestellt werden.
- Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1, wobei die Halbwellen pro Achseinheit über ein von einem Servomotor beaufschlagtes Getriebe gekoppelt sind, dadurch gekennzeichnet, daßunabhängig von der Absolutdrehzahl der Räder (1ℓ bzw. 1r) einer Achseinheit die Relativdrehzahl dieser Räder (1ℓbzw. 1r) in einem festen Verhältnis zur Drehzahl des Servomotors (2) steht undvon dem Servomotor (2) über das Getriebe (Teile 3 bis 9, 11 und 12) ein Relativmoment zur Beeinflussung der Relativdrehzahl der Räder eingeleitet wird und am Servomotor (2) verschiedene passive Charakteristiken eingestellt werden.
- Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1, wobei die Halbwellen pro Achseinheit über ein von einem Servomotor beaufschlagtes Getriebe gekoppelt sind, dadurch gekennzeichnet, daßunabhängig von der Absolutdrehzahl der Räder (1ℓ bzw. 1r) einer Achseinheit die Relativdrehzahl dieser Räder (1ℓ bzw. 1r) in einem festen Verhältnis zur Drehzahl des Servomotors (2) steht undvon dem Servomotor (2) über das Getriebe (Teile 3 bis 9, 11 und 12) ein Relativmoment zur Beeinflussung der Relativdrehzahl der Räder (1ℓ bzw. 1r) eingeleitet wird undüber eine Regelung verschiedene in Abhängigkeit von einer Gierbewegung des Fahrzeugs geregelte semi-aktive oder aktive Charakteristiken eingestellt werden.
- Vorrichtung nach Anspruch 3 oder 4, dadurch gekennzeichnet, daß der Servomotor (2) mit einem feststehenden Gehäuse außerhalb der Antriebseinheit angeordnet ist.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß für eine semi-aktive oder aktive Regelung von sowohl angetriebenen als auch nicht angetriebenen Fahrzeugwellen eine mittels entsprechenden Sensoren gemessene Giergeschwindigkeit als Eingangsgröße zur Regelung herangezogen wird.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß für eine semi-aktive oder aktive Regelung von sowohl angetriebenen als auch nicht angetriebenen Fahrzeugwellen eine mittels entsprechenden Sensoren gemessene, relative Seitenabweichung eines Radsatzes oder eines Fahrzeuges zur Gleismitte als Eingangsgröße zur Regelung herangezogen wird.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß für eine semi-aktive oder aktive Regelung von sowohl angetriebenen als auch nicht angetriebenen Fahrzeugwellen eine mittels entsprechenden Sensoren am Servomotor oder an Antriebsmotoren gemessene relative Winkelgeschwindigkeit innerhalb einer Achseinheit als Eingangsgröße zur Regelung herangezogen wird.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß für eine semi-aktive oder aktive Regelung von sowohl angetriebenen als auch nicht angetriebenen Fahrzeugwellen ein mittels entsprechenden Sensoren gemessener Gierwinkel eines Fahrzeugs oder ein Wendewinkel des jeweiligen Radsatzes als Eingangsgröße zur Regelung herangezogen wird.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß zum Ausregeln einer Störung eines Fahrzeugseitenlaufs ein Relativmoment zwischen den beiden Rädern eines Radsatzes durch eine aktive Regelung gezielt aufgebracht wird.
- Vorrichtung nach Anspruch 10, dadurch gekennzeichnet, daß das Fahrzeug durch aktives Einbringen eines Relativmoments im Spurkanal so positioniert wird, daß ein Anlaufen der Spurkränze am Schienenprofil vermieden wird.
- Vorrichtung nach Anspruch 10, dadurch gekennzeichnet, daß bei einer mittels eines vorausschauenden Preview-Sensors festgestellten Abweichung eines Gleises vom geraden Kurs ein durch aktives Regeln eingeleitetes Einlenken eines Radsatzes in einen Bogen durch Aufbringen eines entsprechend gerichteten Relativmoments bewirkt wird.
- Vorrichtung nach Anspruch 2 oder 4, dadurch gekennzeichnet, daß zum Erreichen eines optimalen Bogenlaufs das Relativmoment innerhalb eines Radsatzes so geregelt wird, daß eine Größe, kombiniert aus Längs- und Querschlupf, minimal gehalten wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE1998105268 DE19805268C1 (de) | 1998-02-10 | 1998-02-10 | Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs und Vorrichtung zur Durchführung des Verfahrens |
| DE19805268 | 1998-02-10 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0936125A2 true EP0936125A2 (de) | 1999-08-18 |
| EP0936125A3 EP0936125A3 (de) | 2000-03-22 |
Family
ID=7857194
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP99102259A Withdrawn EP0936125A3 (de) | 1998-02-10 | 1999-02-05 | Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs und Vorrichtung zur Durchführung des Verfahrens |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP0936125A3 (de) |
| DE (1) | DE19805268C1 (de) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10047432A1 (de) * | 2000-09-26 | 2002-04-11 | Alstom Lhb Gmbh | Verfahren und Vorrichtung zur Stabilisiegung des Wellenlaufes von Eisenbahnradsätzen |
| EP1199237A1 (de) * | 2000-10-20 | 2002-04-24 | ZF FRIEDRICHSHAFEN Aktiengesellschaft | Getriebe für Schienenfahrzeuge |
| EP2557014A3 (de) * | 2011-08-12 | 2013-09-18 | Traktionssysteme Austria GmbH | Verfahren zur Regelung einer Antriebseinheit für Schienenfahrzeuge und Antriebseinheit für Schienenfahrzeuge |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102013001973B3 (de) * | 2013-02-05 | 2014-01-16 | Josef Staltmeir | Spurführung eines Schienenfahrzeugs |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE950011C (de) | 1953-12-08 | 1956-10-04 | Ringfeder Gmbh | Radsatz fuer Schienenfahrzeuge mit gegeneinander drehbaren Raedern |
| DE2259035A1 (de) | 1972-11-29 | 1974-06-12 | Licentia Gmbh | Spurfuehrung von radsaetzen |
| DE3019573C2 (de) | 1980-05-22 | 1982-12-23 | Messerschmitt-Bölkow-Blohm GmbH, 8000 München | Spurführung für Radsätze eines Schienenfahrzeug-Drehgestells |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3887239A (en) * | 1973-03-05 | 1975-06-03 | Gen Signal Corp | Method and apparatus for controlling the speed of a vehicle |
| JP2643979B2 (ja) * | 1988-04-22 | 1997-08-25 | 栃木富士産業株式会社 | 動力伝達装置 |
| ATE125214T1 (de) * | 1991-04-30 | 1995-08-15 | Sgp Verkehrstechnik | Verfahren zur steuerung eines fahrwerkes ohne starre achsverbindungen. |
| DE4237764C1 (de) * | 1992-11-09 | 1994-03-24 | Siemens Ag | Verfahren zur Regelung der Drehzahlen von angetriebenen Rädern eines Schienenfahrzeugs |
| DE19540089A1 (de) * | 1995-10-27 | 1997-04-30 | Linke Hofmann Busch | Verfahren zur Führung von Fahrzeugen nach dem Null-Ebenen-Konzept |
| DE19619331A1 (de) * | 1996-05-14 | 1996-10-10 | Pollak Diener Gerhard Dr | Verfahren und Vorrichtung zum Einstellen von Drehzahlunterschieden an zwei Wellen |
-
1998
- 1998-02-10 DE DE1998105268 patent/DE19805268C1/de not_active Revoked
-
1999
- 1999-02-05 EP EP99102259A patent/EP0936125A3/de not_active Withdrawn
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE950011C (de) | 1953-12-08 | 1956-10-04 | Ringfeder Gmbh | Radsatz fuer Schienenfahrzeuge mit gegeneinander drehbaren Raedern |
| DE2259035A1 (de) | 1972-11-29 | 1974-06-12 | Licentia Gmbh | Spurfuehrung von radsaetzen |
| DE3019573C2 (de) | 1980-05-22 | 1982-12-23 | Messerschmitt-Bölkow-Blohm GmbH, 8000 München | Spurführung für Radsätze eines Schienenfahrzeug-Drehgestells |
Non-Patent Citations (1)
| Title |
|---|
| BERRINGTON C.K.: "journ. of mech. eng. science", vol. 10, part 2 1968, article "the railway wheelset and suspension unit as a closed loop guidance control system" |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10047432A1 (de) * | 2000-09-26 | 2002-04-11 | Alstom Lhb Gmbh | Verfahren und Vorrichtung zur Stabilisiegung des Wellenlaufes von Eisenbahnradsätzen |
| EP1199237A1 (de) * | 2000-10-20 | 2002-04-24 | ZF FRIEDRICHSHAFEN Aktiengesellschaft | Getriebe für Schienenfahrzeuge |
| EP2557014A3 (de) * | 2011-08-12 | 2013-09-18 | Traktionssysteme Austria GmbH | Verfahren zur Regelung einer Antriebseinheit für Schienenfahrzeuge und Antriebseinheit für Schienenfahrzeuge |
Also Published As
| Publication number | Publication date |
|---|---|
| DE19805268C1 (de) | 1999-08-12 |
| EP0936125A3 (de) | 2000-03-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE10109580B4 (de) | Fahrzeug-Fahrlagensteuervorrichtung | |
| EP1453719B1 (de) | Lenkung mit umlaufgetriebe und antrieb zum aufprägen eines bestimmten handmoments am lenkrad | |
| DE3705520C2 (de) | Regelungseinrichtung zur Beeinflussung der Radaufstandskräfte eines Fahrzeugs | |
| DE3929176C2 (de) | Servolenkung | |
| DE102006044088B4 (de) | Verfahren zum Ausgleich von Antriebseinflüssen eines Antriebsstranges eines Kraftfahrzeuges | |
| DE102006033458B4 (de) | Lenksteuersystem | |
| DE3930445C2 (de) | ||
| DE19940420B4 (de) | Stabilisatorwirksamkeitssteuergerät | |
| DE4103067C2 (de) | Vorrichtung zur Regelung eines Lenkungssystems | |
| DE3427725A1 (de) | Anordnung zum regeln der kraftuebertragung eines vierradgetriebenen kraftfahrzeuges mit verteilergetriebe | |
| DE10338706A1 (de) | Steuerungssystem, welches ein Lenkverhalten eines Kraftfahrzeugs steuert | |
| DE2636113C2 (de) | Vordere Radaufhängung für Kraftfahrzeuge mit Vorderradantrieb | |
| DE102019104391A1 (de) | Kraftfahrzeug und Verfahren zu dessen Steuerung | |
| EP1767437B1 (de) | Einrichtung zum Kompensieren von Schiefzieheffekten an einem Kraftfahrzeug | |
| EP0965511B1 (de) | Achseinheit für Schienenfahrzeuge | |
| DE102015103354B4 (de) | Aktive Stabilisatorvorrichtung für ein Fahrzeug | |
| DE2948181A1 (de) | Verfahren und vorrichtung zur steuerung der lenkbarkeit einer selbstlenkenden schlepp- oder vorlaufachse | |
| DE102021212197B3 (de) | Steer-by-wire-Lenksystem und Verfahren zum Betreiben eines steer-by-wire-Lenksystems | |
| DE19805268C1 (de) | Verfahren zur Spurführung von Achseinheiten eines Schienenfahrzeugs und Vorrichtung zur Durchführung des Verfahrens | |
| EP1003662A1 (de) | Verfahren zur antriebskoordinierung von einzelradgetriebenen, spurgeführten fahrzeugen | |
| DE4110148C2 (de) | ||
| EP3628524B1 (de) | Antriebssystem mit variabler sperrdifferential-funktion | |
| DE19837810A1 (de) | Elektromotorisches Lenkungssystem, insbesondere Servolenkungssystem für ein Kraftfahrzeug | |
| DE102016210126B4 (de) | Verfahren zum Steuern eines Fahrzeugs sowie Fahrzeug zur Umsetzung des Verfahrens | |
| EP3409515B1 (de) | Aktives fahrwerk und verfahren zur steuerung eines aktiven fahrwerks |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): CH DE FR LI |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;MK;RO;SI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;MK;RO;SI |
|
| RIC1 | Information provided on ipc code assigned before grant |
Free format text: 7B 61F 5/38 A, 7B 61F 3/16 B, 7B 61C 9/52 B, 7B 61C 15/14 B |
|
| 17P | Request for examination filed |
Effective date: 20000803 |
|
| AKX | Designation fees paid |
Free format text: CH DE FR LI |
|
| 17Q | First examination report despatched |
Effective date: 20020325 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20021005 |