EP1050891A2 - Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch eine kennfeldgestützte Regelung der Bestromung - Google Patents
Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch eine kennfeldgestützte Regelung der Bestromung Download PDFInfo
- Publication number
- EP1050891A2 EP1050891A2 EP00107446A EP00107446A EP1050891A2 EP 1050891 A2 EP1050891 A2 EP 1050891A2 EP 00107446 A EP00107446 A EP 00107446A EP 00107446 A EP00107446 A EP 00107446A EP 1050891 A2 EP1050891 A2 EP 1050891A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- armature
- anchor
- speed
- current
- electromagnet
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01F—MAGNETS; INDUCTANCES; TRANSFORMERS; SELECTION OF MATERIALS FOR THEIR MAGNETIC PROPERTIES
- H01F7/00—Magnets
- H01F7/06—Electromagnets; Actuators including electromagnets
- H01F7/08—Electromagnets; Actuators including electromagnets with armatures
- H01F7/18—Circuit arrangements for obtaining desired operating characteristics, e.g. for slow operation, for sequential energisation of windings, for high-speed energisation of windings
- H01F7/1844—Monitoring or fail-safe circuits
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01L—CYCLICALLY OPERATING VALVES FOR MACHINES OR ENGINES
- F01L9/00—Valve-gear or valve arrangements actuated non-mechanically
- F01L9/20—Valve-gear or valve arrangements actuated non-mechanically by electric means
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01F—MAGNETS; INDUCTANCES; TRANSFORMERS; SELECTION OF MATERIALS FOR THEIR MAGNETIC PROPERTIES
- H01F7/00—Magnets
- H01F7/06—Electromagnets; Actuators including electromagnets
- H01F7/08—Electromagnets; Actuators including electromagnets with armatures
- H01F7/18—Circuit arrangements for obtaining desired operating characteristics, e.g. for slow operation, for sequential energisation of windings, for high-speed energisation of windings
- H01F7/1844—Monitoring or fail-safe circuits
- H01F2007/1855—Monitoring or fail-safe circuits using a stored table to deduce one variable from another
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01F—MAGNETS; INDUCTANCES; TRANSFORMERS; SELECTION OF MATERIALS FOR THEIR MAGNETIC PROPERTIES
- H01F7/00—Magnets
- H01F7/06—Electromagnets; Actuators including electromagnets
- H01F7/08—Electromagnets; Actuators including electromagnets with armatures
- H01F7/18—Circuit arrangements for obtaining desired operating characteristics, e.g. for slow operation, for sequential energisation of windings, for high-speed energisation of windings
- H01F2007/1894—Circuit arrangements for obtaining desired operating characteristics, e.g. for slow operation, for sequential energisation of windings, for high-speed energisation of windings minimizing impact energy on closure of magnetic circuit
Definitions
- Electromagnetic actuators consisting essentially of at least an electromagnet and one to be actuated Actuator connected armature exist, when energized of the electromagnet against the force of a return spring is movable, have a high switching speed out.
- d. H. with getting smaller Air gap between the pole face and the armature, which is on the armature acting magnetic force increases progressively while the counterforce the return spring only grows linearly, so that the anchor with increasing speed on the Pole surface hits.
- the anchor In addition to the noise, it can this leads to bouncing processes, d. H. the anchor hits first on the pole face, but then lifts at least for a short time until it finally comes fully to the plant. This can impair the function of the Actuator come what is particularly high in actuators Switching frequency can lead to considerable interference.
- the invention has for its object a control method to create it with an electromagnetic actuator of the type described above, via a Regulation of the energization of the electromagnet the movement of the To guide the anchor so that it has a low impact speed comes into contact with its seat on the pole face.
- a sufficient holding force after the anchor hits the pole face must be regulated by a suitably regulated holding current can be specified via the control.
- this object is achieved with a method to control an electromagnetic actuator with at least one electromagnet and one on an actuator acting anchor, against the force of at least one Return spring through controlled energization of the Pole-provided electromagnet via a control device from a first switching position to a second, by the placement of the armature on the pole face defined second Switch position is movable, which is characterized that the anchor path s and the course during the respective switching process the anchor speed v are recorded as actual values, the recorded actual values of anchor travel and anchor speed with a map stored in the control device for a predetermined dependence of the speed on the Flight path of the anchor compared and then a target value for the energization of the electromagnet is predetermined, and that the actual value for the current supply with the target value for the current supply compared and after regulating one out of this resulting difference in electromagnet for armature movement is energized.
- This procedure takes advantage of the possibility that modern electronic computing modules have a have high computing speed so that it is possible not only the respective position during the switching process and / or speed of movement, but also a plurality of actuators with regard to their movement sequence to record, to process the required movement values and if there are deviations, a corresponding one Control intervention for each individual actuator optimal execution of each switching cycle for each actuator to ensure.
- a in the Control device stored map in which to generate of the target value for the current supply the required dependency the anchor speed specified via the anchor path and by recording the actual values of the armature movement with regard to Anchor path and speed disruptive factors caused by a Map-dependent change of the setpoint specification for the Current controller and thus the actual value for energizing the "catching" electromagnets and thus the magnetic energy feed can be performed so that the anchor with a Impact speed on the pole face to the system comes that is only slightly above the ideal impact speed "Zero" is.
- the term "map” in the sense of the invention includes both a single map and a system of maps that are suitable for a variety of operating states be valid.
- a gas exchange valve GWV for a piston internal combustion engine shown schematically, the with an electromagnetic actuator EMA as valve train is provided.
- the EMA actuator essentially consists of a closing magnet 2.1 and an opening magnet 2.2, between which an anchor 1 against the force from here only schematically indicated return springs RF1 and RF2 accordingly the current supply to the electromagnet 2 is guided to move back and forth is.
- the two possible switch positions of the Actuator-forming gas exchange valve GWV are used here by placing the armature on one of the two electromagnets 2 defined.
- the armature 1 is shown in an intermediate position, after it has been energized by opening the opening magnet 2.2 by the force of the assigned spring RF 2 in the direction of the closing magnet 2.1, d. H. is moved in the direction of the arrow.
- the movement of the armature 1 is in each case by the energization the magnet 2 controlled. In the movement process shown In the direction of the arrow, this is done via a controller the energization of the catching closing magnet 2.1, so that acts on the armature 1, a magnetic force against the Restoring force of the return spring RF1 on the closing magnet acts after the armature 1 moves through the central position went through.
- the current is provided by the current regulator 3, the in turn, his commands for energization from an engine control device 4 receives. At least the switch-off signals 5 for the current is passed to the current regulator 3.
- the actuator is only schematic here shown detection and / or measuring device 7 assigned.
- the anchor path is detected as a signal in the measuring device 7, whereby this path detection is not necessarily carried out directly Path measurement must take place, but also via a derivative the anchor path can take place from other characteristics, as will be described in more detail below.
- the Path signal 8 obtained via the measuring device 7 and a signal obtained therefrom speed signal derived via a differentiation 9 10 is supplied to the engine control device 4.
- the engine control device 4 For processing the path signal 8 and the speed signal 10 is the engine control device 4 with a map or a map system 11 with maps for several actuators provided in which the course of the speed via the anchor path based on empirical knowledge or based on of calculations from the characteristic data of the actuator is.
- the speed curve over the way is here designed to achieve the desirable low impact speed of less than 0.05 m / s.
- the map of the predetermined speed curve is a curve assigned for a current target value.
- the current target value 12 taking into account the recorded actual movement conditions on the actuator using the specified map 11 or a map system of the engine control device itself is corrected, it is possible on the movement behavior of the actuator acting disturbances.
- the various processes can be used. For example possible by recording the path-dependent Change in the restoring force of the return spring RF1 or RF2 via piezoelectric transducers supporting the return springs RF1 or RF2 are assigned a corresponding one Derive path signal and a speed signal.
- the electromagnet it is possible to capture the changing direction of the course of the magnetic field lines the changing anchor position and thus the anchor path capture.
- the electromagnet With an appropriate arrangement that can Main field, but also the stray field of the electromagnet measured and depend on the position of the anchor Changes in the anchor path are derived.
- end position used here in relation to anchor 1 also applies to the positions that the anchor occupies if the valve is in the presence of a valve clearance Seat reached.
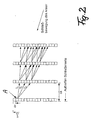
- the measured or reconstructed variables “path” and “speed” are addressed to a characteristic diagram, from which a current target value is taken directly, in such a way that the optimum current is determined based on a realistic actuator model which enables a touchdown speed of approximately 0.
- this is done by numerically solving the differential equation system of the actuator model by integrating backwards in time from the moment the armature touches down with a low touchdown speed (point A in the state space).
- the value range of the current specification is run through in a sufficiently fine gradation, for each sensible speed v j at the path position s i-1 to obtain a current target value that leads safely to the starting point A.
- An additional quality measure can be used to select an optimal value from several possible current target values.
- a quality measure can be determined, which is an evaluation of the Map point entries makes.
- Such a measure of quality can, for example based on what is considered to be particularly useful Trajectory can be determined by the map (the less Deviation from the trajectory, the better the map entry). Or other criteria, such as a current to be changed as little as possible the final map entries are used.
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Power Engineering (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Valve Device For Special Equipments (AREA)
- Electromagnets (AREA)
- Output Control And Ontrol Of Special Type Engine (AREA)
- Magnetically Actuated Valves (AREA)
- Control Of Direct Current Motors (AREA)
- Vehicle Body Suspensions (AREA)
Abstract
Description
- Fig. 1
- ein Schaltschema für einen elektromagnetischen Aktuator zur Betätigung eines Gaswechselventils an einer Kolbenbrennkraftmaschine,
- Fig. 2
- eine schematische Darstellung der Kennfeldbelegung,
- Fig. 3
- ein Flußdiagramm für eine Kennfeldbelegung.
Claims (1)
- Verfahren zur Regelung eines elektromagnetischen Aktuators mit wenigstens einem Elektromagneten und einem auf ein Stellglied einwirkenden Anker, der gegen die Kraft wenigstens einer Rückstellfeder durch gesteuerte Bestromung des mit einer Polfläche versehenen Elektromagneten über eine Steuereinrichtung aus einer ersten Schaltstellung in eine zweite, durch die Anlage des Ankers an der Polfläche definierte zweite Schaltstellung bewegbar ist, dadurch gekennzeichnet, daß für die Steuerung der Bestromung zur Einregelung einer geringen Auftreffgeschwindigkeit des Ankers auf die Polflächea) - beim jeweiligen Schaltvorgang der Ankerweg (s) und der Verlauf der Ankergeschwindigkeit (v) als Ist-Werte erfaßt werden,b) - die erfaßten Ist-Werte von Ankerweg (s) und Ankergeschwindigkeit (v) mit einem in der Steuereinrichtung abgelegten Kennfeld für eine vorgegebene Abhängigkeit der Geschwindigkeit über den Flugweg des Ankers verglichen werden und hierdurch ein Soll-Wert für die Bestromung des Elektromagneten vorgegeben wird undc) - der Ist-Wert für die Bestromung mit dem Soll-Wert für die Bestromung verglichen und nach Ausregelung einer sich hieraus ergebenden Differenz der Elektromagnet bestromt wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19920181 | 1999-05-03 | ||
| DE19920181A DE19920181A1 (de) | 1999-05-03 | 1999-05-03 | Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch eine kennfeldgestützte Regelung der Bestromung |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1050891A2 true EP1050891A2 (de) | 2000-11-08 |
| EP1050891A3 EP1050891A3 (de) | 2001-11-28 |
| EP1050891B1 EP1050891B1 (de) | 2004-06-30 |
Family
ID=7906726
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP00107446A Expired - Lifetime EP1050891B1 (de) | 1999-05-03 | 2000-04-06 | Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch eine kennfeldgestützte Regelung der Bestromung |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US6373678B1 (de) |
| EP (1) | EP1050891B1 (de) |
| JP (1) | JP2001023818A (de) |
| AT (1) | ATE270461T1 (de) |
| DE (2) | DE19920181A1 (de) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1227225A1 (de) * | 2000-12-08 | 2002-07-31 | Ford Global Technologies, Inc. | Verfahren zur Steuerung einer elektromagnetischen Ventilbetätigungsanordnung einer Brennkraftmaschine ohne Nockenwelle |
| EP1335123A3 (de) * | 2002-02-11 | 2005-07-20 | Eaton Corporation | Kontrollalgorithmus für Schrittweise Translationbewegung zum Verringerung der Schlagkraft |
| WO2013107544A1 (de) * | 2012-01-18 | 2013-07-25 | Voith Patent Gmbh | Regelanordnung zum regeln der position eines ankers eines magnetaktors und detektionsanordnung zum detektieren der position eines ankers eines magnetaktors |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10112995A1 (de) * | 2001-03-17 | 2002-09-19 | Bayerische Motoren Werke Ag | Verfahren zur adaptiven Steuerung eines Aktors für ein Gaswechselventil |
| DE10205387A1 (de) * | 2002-02-09 | 2003-08-21 | Bayerische Motoren Werke Ag | Verfahren zur Steuerung der Bewegung eines Ankers eines elektromagnetischen Aktuators |
| DE10206033B4 (de) * | 2002-02-14 | 2010-05-20 | Bayerische Motoren Werke Aktiengesellschaft | Verfahren zur Steuerung der Bewegung eines Ankers eines elektromagnetischen Aktuators |
| JP3743396B2 (ja) * | 2002-06-10 | 2006-02-08 | トヨタ自動車株式会社 | 電磁駆動弁の制御装置 |
| DE10231373A1 (de) * | 2002-07-11 | 2004-01-22 | Daimlerchrysler Ag | Verfahren zur Ventilsteuerung und entsprechende Ventilsteuereinheit |
| DE10315584B4 (de) * | 2003-04-05 | 2015-01-08 | Mahle Filtersysteme Gmbh | Verfahren zum Betätigen einer elektromagnetischen Stelleinrichtung und Vorrichtung zu dessen Durchführung |
| DE10321036A1 (de) * | 2003-05-10 | 2004-11-25 | Bayerische Motoren Werke Ag | Elektrischer Ventiltrieb mit Kurzschlussring |
| JP2005039147A (ja) | 2003-07-18 | 2005-02-10 | Smc Corp | 低速駆動可能なリニアアクチュエータ |
| DE10360799B4 (de) * | 2003-12-23 | 2008-06-12 | Bayerische Motoren Werke Ag | Verfahren zur Regelung eines elektromagnetischen Aktuators |
| US7128032B2 (en) * | 2004-03-26 | 2006-10-31 | Bose Corporation | Electromagnetic actuator and control |
| WO2007027174A2 (en) * | 2005-08-30 | 2007-03-08 | Daniel Steven D | Electromechanical valve actuator |
| SE529328C2 (sv) | 2005-11-15 | 2007-07-10 | Johan Stenberg | Styrsystem samt metod för styrning av elektromagnetiskt drivna pumpar |
| FR2897716B1 (fr) * | 2006-02-17 | 2008-10-03 | Valeo Sys Controle Moteur Sas | Procede de gestion du depart d'un organe d'actionnement electromecanique de soupape |
| CH702437A1 (fr) * | 2009-12-23 | 2011-06-30 | Jean-Denis Rochat | Pompe volumetrique alternative a membrane pour usage medical. |
| DE102010022536A1 (de) * | 2010-06-02 | 2011-12-08 | Continental Automotive Gmbh | Verfahren und Vorrichtung zum Steuern eines Ventils |
| DE102011075269B4 (de) * | 2011-05-04 | 2014-03-06 | Continental Automotive Gmbh | Verfahren und Vorrichtung zum Steuern eines Ventils |
| DE102011116872A1 (de) * | 2011-10-25 | 2013-05-08 | Festo Ag & Co. Kg | Verfahren zum Ansteuern eines elektromechanischen Schaltventils sowie elektromechanische Schaltventilanordnung |
| DE102017007896A1 (de) * | 2017-08-19 | 2019-02-21 | Leopold Kostal Gmbh & Co. Kg | Verfahren zur Einstellung des Anzugsverhaltens eines elektromagnetischen Feedback-Aktuators |
| CN111853323A (zh) * | 2019-04-28 | 2020-10-30 | 联合汽车电子有限公司 | 一种电磁阀控制系统及方法 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19518056B4 (de) * | 1995-05-17 | 2005-04-07 | Fev Motorentechnik Gmbh | Einrichtung zur Steuerung der Ankerbewegung einer elektromagnetischen Schaltanordnung und Verfahren zur Ansteuerung |
| DE19544207C2 (de) * | 1995-11-28 | 2001-03-01 | Univ Dresden Tech | Verfahren zur modellbasierten Messung und Regelung von Bewegungen an elektromagnetischen Aktoren |
| DE19640659B4 (de) * | 1996-10-02 | 2005-02-24 | Fev Motorentechnik Gmbh | Verfahren zur Betätigung eines elektromagnetischen Aktuators mit Beeinflussung des Spulenstroms während der Ankerbewegung |
| DE29703587U1 (de) * | 1997-02-28 | 1998-06-25 | FEV Motorentechnik GmbH & Co. KG, 52078 Aachen | Elektromagnetischer Aktuator mit Näherungssensor |
| DE19807875A1 (de) * | 1998-02-25 | 1999-08-26 | Fev Motorentech Gmbh | Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch extrapolierende Abschätzung der Energieeinspeisung |
-
1999
- 1999-05-03 DE DE19920181A patent/DE19920181A1/de not_active Withdrawn
-
2000
- 2000-04-06 AT AT00107446T patent/ATE270461T1/de not_active IP Right Cessation
- 2000-04-06 DE DE50006927T patent/DE50006927D1/de not_active Expired - Fee Related
- 2000-04-06 EP EP00107446A patent/EP1050891B1/de not_active Expired - Lifetime
- 2000-05-01 JP JP2000132657A patent/JP2001023818A/ja not_active Withdrawn
- 2000-05-03 US US09/564,050 patent/US6373678B1/en not_active Expired - Fee Related
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1227225A1 (de) * | 2000-12-08 | 2002-07-31 | Ford Global Technologies, Inc. | Verfahren zur Steuerung einer elektromagnetischen Ventilbetätigungsanordnung einer Brennkraftmaschine ohne Nockenwelle |
| EP1335123A3 (de) * | 2002-02-11 | 2005-07-20 | Eaton Corporation | Kontrollalgorithmus für Schrittweise Translationbewegung zum Verringerung der Schlagkraft |
| WO2013107544A1 (de) * | 2012-01-18 | 2013-07-25 | Voith Patent Gmbh | Regelanordnung zum regeln der position eines ankers eines magnetaktors und detektionsanordnung zum detektieren der position eines ankers eines magnetaktors |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2001023818A (ja) | 2001-01-26 |
| US6373678B1 (en) | 2002-04-16 |
| DE50006927D1 (de) | 2004-08-05 |
| ATE270461T1 (de) | 2004-07-15 |
| EP1050891A3 (de) | 2001-11-28 |
| DE19920181A1 (de) | 2000-11-09 |
| EP1050891B1 (de) | 2004-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1050891B1 (de) | Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch eine kennfeldgestützte Regelung der Bestromung | |
| DE60102131T2 (de) | Verfahren zur Steuerung eines elektromagnetischen Ventilantriebes in einem nockenwellenlosen Motor | |
| EP0973178B1 (de) | Verfahren zur Bewegungssteuerung eines Ankers eines elektromagnetischen Aktuators | |
| DE19640659A1 (de) | Verfahren zur Betätigung eines elektromagnetischen Aktuators mit Beeinflussung des Spulenstroms während der Ankerbewegung | |
| DE3843138C2 (de) | ||
| EP1099043B1 (de) | Verfahren zur ansteuerung eines elektromagnetischen ventiltriebs für ein gaswechselventil an einer kolbenbrennkraftmaschine | |
| DE102007025619A1 (de) | Verfahren und Vorrichtung zur Steuerung eines hydraulischen Stellers | |
| DE19807875A1 (de) | Verfahren zur Regelung der Ankerauftreffgeschwindigkeit an einem elektromagnetischen Aktuator durch extrapolierende Abschätzung der Energieeinspeisung | |
| DE10122297C1 (de) | Vorrichtung zur gedämpften Positionierung eines in einem Zylinder verschiebbaren Kolbens in einer Anschlagposition | |
| EP3625809B1 (de) | Verfahren zum umschalten eines magnetventils | |
| DE10235196A1 (de) | Verfahren zum Ansteuern eines elektromagnetisch betätigten Schaltventils sowie eine Anlage mit einem solchen Schaltventil | |
| WO1998038656A1 (de) | Verfahren zur bewegungserkennung, insbesondere zur regelung der ankerauftreffgeschwindigkeit an einem elektromagnetischen aktuator sowie aktuator zur durchführung des verfahrens | |
| DE10012988A1 (de) | Verfahren zum Betrieb eines elektromagnetischen Aktors | |
| EP0973177B1 (de) | Verfahren zur Bewegungssteuerung eines Ankers eines elektromagnetischen Aktuators | |
| DE19843073C1 (de) | Verfahren zum Betreiben eines elektromagnetischen Aktuators zur Betätigung eines Gaswechselventils | |
| DE102011016895B4 (de) | Verfahren zur Bestimmung des Verschleißzustandes eines elektromagnetischen Aktors während dessen Betriebs | |
| DE19641244A1 (de) | Verfahren zur Justierung eines elektromagnetischen Aktuators | |
| DE19832196A1 (de) | Verfahren zur Reduzierung der Auftreffgeschwindigkeit eines Ankers eines elektromagnetischen Aktuators | |
| DE10019745A1 (de) | Verfahren zur Ansteuerung eines elektromagnetischen Aktuators zur Betätigung eines Gaswechselventils an einer Kolbenbrennkraftmaschine | |
| EP1101016B1 (de) | Verfahren zur endlagenansteuerung eines durch einen elektromagnetischen aktuator betätigten gaswechselventils an einer kolbenbrennkraftmaschine | |
| DE102014202106B3 (de) | Verfahren zum Betrieb eines Einspritzventils sowie Verfahren zum Betrieb mehrerer Einspritzventile | |
| EP1101015B1 (de) | Verfahren zur ansteuerung eines elektromagnetischen aktuators zur betätigung eines gaswechselventils an einer kolbenbrennkraftmaschine | |
| DE19909109A1 (de) | Verfahren zur Erfassung der Ankerbewegung an einem elektromagnetischen Aktuator | |
| DE10062107C5 (de) | Aktorregelung | |
| DE19860197A1 (de) | Verfahren zur Erkennung von Zündaussetzern an einer Kolbenbrennkraftmaschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;MK;RO;SI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;MK;RO;SI |
|
| 17P | Request for examination filed |
Effective date: 20020508 |
|
| AKX | Designation fees paid |
Free format text: AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| 17Q | First examination report despatched |
Effective date: 20020910 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040630 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20040630 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040630 Ref country code: GB Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040630 Ref country code: FR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040630 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040630 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: GERMAN |
|
| REF | Corresponds to: |
Ref document number: 50006927 Country of ref document: DE Date of ref document: 20040805 Kind code of ref document: P |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040930 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040930 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20040930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20041011 |
|
| GBV | Gb: ep patent (uk) treated as always having been void in accordance with gb section 77(7)/1977 [no translation filed] |
Effective date: 20040630 |
|
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050406 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20050406 Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050406 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050430 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050430 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050430 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20050331 |
|
| EN | Fr: translation not filed | ||
| BERE | Be: lapsed |
Owner name: *FEV MOTORENTECHNIK G.M.B.H. Effective date: 20050430 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20070426 Year of fee payment: 8 |
|
| BERE | Be: lapsed |
Owner name: *FEV MOTORENTECHNIK G.M.B.H. Effective date: 20050430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20041130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20081101 |