EP1121320B1 - Minigrue articulee pour manutention de blocs - Google Patents
Minigrue articulee pour manutention de blocs Download PDFInfo
- Publication number
- EP1121320B1 EP1121320B1 EP99953845A EP99953845A EP1121320B1 EP 1121320 B1 EP1121320 B1 EP 1121320B1 EP 99953845 A EP99953845 A EP 99953845A EP 99953845 A EP99953845 A EP 99953845A EP 1121320 B1 EP1121320 B1 EP 1121320B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- load
- minicrane
- boom
- mast
- articulated
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000010355 oscillation Effects 0.000 claims abstract description 17
- 230000006835 compression Effects 0.000 claims abstract description 14
- 238000007906 compression Methods 0.000 claims abstract description 14
- 238000013016 damping Methods 0.000 claims description 7
- 239000000725 suspension Substances 0.000 claims description 7
- 230000000717 retained effect Effects 0.000 claims description 3
- 239000006096 absorbing agent Substances 0.000 description 3
- 238000006073 displacement reaction Methods 0.000 description 3
- 239000003292 glue Substances 0.000 description 3
- 239000004570 mortar (masonry) Substances 0.000 description 3
- 230000035939 shock Effects 0.000 description 3
- 238000010276 construction Methods 0.000 description 2
- 230000005489 elastic deformation Effects 0.000 description 2
- 230000001174 ascending effect Effects 0.000 description 1
- 239000011449 brick Substances 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000011435 rock Substances 0.000 description 1
- 238000005096 rolling process Methods 0.000 description 1
- 238000004804 winding Methods 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C23/00—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes
- B66C23/18—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes
- B66C23/36—Cranes comprising essentially a beam, boom, or triangular structure acting as a cantilever and mounted for translatory of swinging movements in vertical or horizontal planes or a combination of such movements, e.g. jib-cranes, derricks, tower cranes specially adapted for use in particular purposes mounted on road or rail vehicles; Manually-movable jib-cranes for use in workshops; Floating cranes
- B66C23/48—Manually-movable jib cranes for use in workshops
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/04—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/18—Control systems or devices
- B66C13/46—Position indicators for suspended loads or for crane elements
Definitions
- the present invention relates to mini cranes for handling of loads such as concrete blocks or others materials, bricks, studs, used in particular for mounting walls of buildings.
- mini cranes for handling blocks including an elongated base cart with wheels and a tray pallet holder, a rotating mast above the base plate, a boom connected in the upper part of the mast and having several hinged segments to pivot laterally along vertical axes of rotation, and a flexible lifting link one end of which is stressed in tension by a motorized traction device, the second end of which includes a device for connecting to a load.
- the device motorized traction is controlled by a remote control.
- the arrow has rigidity and mechanical strength compatible with the load to be transported and its lateral pivoting is limited.
- Document GB 2 284 873 A describes a shock absorber with insert into the flexible lifting link of a crane to limit the initial tension stress of the link when taking a charge.
- the shock absorber includes a coil spring of compression and shock absorber, mounted in parallel with each other to the other, the whole being engaged between the flexible link and the charge. There is no spring stroke limit stop. AT each load, the spring undergoes its complete deformation corresponding to the weight of the load, which requires increasing as much the amount of flexible lifting link winding on the crane motor drum.
- a problem proposed by the present invention is to design a new mini-crane structure allowing considerably facilitate and speed up the positioning of blocks relative to each other even when the blocks are relatively heavy.
- Another object of the invention is to improve the alignment blocks, avoiding successive drifts in positioning the blocks relative to each other.
- Another object of the invention is to design such a mini crane which is particularly handy and stable, allowing very free movement of the blocks during their handling in a large accessible area.
- Another object of the invention is to design such a mini crane which is easily removable for transport in several parts which can be handled separately.
- Another object of the invention is to design such a mini crane which has a reduced footprint, while allowing manipulate a load in practically all points of a space wide around the mini crane, especially over a relatively high large, or in small and limited spaces.
- a mini crane for handling loads such as blocks comprises a base, a mast surmounting the base, a boom connected in the upper part of the mast and having at least two sections hinged to each other to pivot laterally along vertical axes of rotation, a counterweight for load balancing, a flexible lifting link, a first of which end is stressed in tension by a motorized device traction and the second end of which comprises a device for load connection; the mini crane also includes a device elastic linkage at the threshold, having a markedly greater stiffness lower than the intrinsic stiffness of the mast structure and boom for load suspension efforts, and suitable for ensure elastic suspension of the load beyond a threshold of predetermined load.
- the elastic threshold connection device further comprises damping means for damping the vertical oscillations of the load during its elastic suspension by the device elastic threshold.
- the device elastic threshold connection includes a distal boom section, articulated on an intermediate boom section to oscillate vertically along a horizontal axis of oscillation, stressed in pivoting upwards by a compression spring, and retained by stop means which limit its pivoting upwards.
- a damping device can advantageously be arranged in parallel on the spring of compression to dampen vertical section oscillations arrow distal.
- the load link device can advantageously be associated with a laser beam receiver or luminous whose position is identified and fixed relative to the charge, giving the user precise information on the relative position of the load with respect to a fictitious plane of vertical marking and parallel to the wall to be mounted created by a radius laser or rotating light defining an alignment mark of the loads.
- the device connection to the load is a self-clamping pliers, having two jaws in form of substantially parallel rods which can be engaged vertically in two parallel holes opening on the face upper load, the first jaw being fixed to a first end of a first horizontal arm, the second jaw being mounted at the first end of a second arm articulated by its first end on the second end of the first horizontal arm and connected by its second end to the flexible link midway between the bits.
- the arrow comprises at minus a distal section articulated in free pivoting of approximately 150 ° right and left along a first vertical pivot axis on an intermediate section itself articulated in free pivoting approximately 150 ° to the right and to the left along a second vertical axis of pivoting on a proximal section rotatably carried by the mast according to an intermediate zone around a vertical axis of rotation and of which the opposite posterior end is connected to the counterweight.
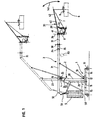
- a mini crane according to the invention comprises a base 1, a mast 2 surmounting the base 1, an arrow 3 connected in the upper part 4 of the mast 2, a counterweight 5 to balance the load 6, a flexible link of lifting 7 of which a first end is stressed in tension by a motorized traction device 8, the second end of which includes a device for connecting to the load 9.
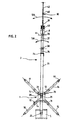
- the base 1 includes a central element 10 in cross with four branches 11, 12, 13 and 14 respectively, in which slide radially of the respective telescopic extensions 15, 16, 17 and 18 provided with swivel wheels such as the wheel 19.
- the base 1 forms a square base trolley which can move by rolling On the ground.
- Mast 2 in the embodiment illustrated in Figures 1 and 2, consists of a lower tube 20, for example with cross-section square, vertically oriented and integral with a base tube 21 pivotally mounted in the center of the central structure 10 of the base 1 along a first vertical axis of rotation 22.
- the mast 2 can pivot on base 1 around the first vertical axis of rotation 22 with an appropriate braking torque.
- the mast 2 can advantageously have a telescopic structure formed of several sliding sections to adjust its length.
- a sliding upper tube 23 can be engaged at sliding in or on the lower tube 20, the height of the mast being determined by keys 24 engaged transversely in corresponding holes of the lower tube 20 and opposing the vertical sliding of the sliding upper tube 23.
- the boom 3, connected in the upper part 4 of the mast 2, comprises a first proximal section 31 whose end posterior 32, opposite the development direction of the arrow, is connected to the counterweight 5 by a tensioner 51 to length adjustable.
- An intermediate zone of the proximal section 31 comprises a stirrup 33 engaged on an upper horizontal pivot axis 25 fixed in the upper part 4 of the mast 2.
- the proximal boom section 31 is articulated on the mast 2 along the upper horizontal pivot axis 25, and its tilt is adjustable between at least a first tilt generally horizontal shown in solid lines in the figure 1, and a second upward oblique inclination illustrated in dotted on the same figure 1.
- the inclination horizontal is used when the sliding upper tube 23 of the mast 2 is tucked into or on the lower vertical tube 20, and the upward oblique tilt is used when the tube sliding top 23 is deployed, to reach the height maximum load support.
- the section arrow 31 proximal 3 includes an intermediate oblique connection 34 as illustrated in FIG. 1, oriented in such a way that, when the proximal section 31 is horizontal, the end anterior 35 of the proximal section 31 is also horizontal; when the proximal section 31 is in an ascending oblique position as shown in dotted lines, we return the end anterior 35 by inversion of the intermediate oblique link 34, so that the front end 35 is horizontal as shown in dotted lines. So the oblique bond intermediate 34 allows the end to be oriented horizontally anterior 35 of the proximal section 31 in both determined inclinations of the arrow 3.
- the arrow 3 further comprises a distal section 30 articulated in free pivoting, for example about 150 ° to the right and to the left, along a first vertical pivot axis 36 on a intermediate section 37 itself articulated in free pivoting, by example of approximately 150 ° to the right and to the left, along a second axis vertical pivot 38 provided at the front end 35 of the proximal section 31.
- the intermediate section 37 can pivot laterally around the second vertical pivot axis 38 as illustrated by the double arrow 138.
- the distal section 30 can pivot laterally around the first vertical pivot axis 36 as illustrated by the double arrow 136. This produces an arrow which folds in a horizontal plane of approximately 150 ° to the right and left, in one or more sections.
- the counterweight 5 is carried by a support 50 secured to the base tube 21, and thus pivots with the entire mast 2 and the arrow 3 around the vertical axis of rotation 22 of the base 1.
- the counterweight 5 advantageously consists of a stack of blocks ballast, the number of which is chosen according to the load 6 intended to be carried by the mini crane. This provision ensures good stability of the crane, thus increasing its reach especially in the lateral directions. The manipulation of loads is thus facilitated in a wide access area, without having to move the base 1.
- the invention optimizes both the inertia and the reach of the crane: for small lateral displacements, the boom joints around pivot axes 36 and 38 significantly reduce the inertia of boom parts or sections to move for movement; for larger trips, the rotation of the entire boom around the first pivot axis 22 is relatively easy, simultaneously driving the counterweight 5, that is to say without moving the base 1, while retaining good stability. In this case, the ability to pivoting of the boom sections relative to each other eliminates the inertia effect of the counterweight at the end of movement.
- the general structure of the mini crane thus defined includes several elements that can be detachable and manipulated separately, namely the base 1 with its base tube 21, the mast 2 in several parts from which you can at least remove the tube sliding upper 23, the arrow 3 in several parts which can be detached from mast 2 by removing the upper horizontal axis 25, and from which the sections 31, 37 and 30 can also be dissociated, and the counterweight 5.
- the distal section 30 may advantageously have a adjustable length, providing a telescopic structure with several sections 39, 40 and 42 sliding longitudinally in each other, and lockable in longitudinal position according to the desired length.
- the length can be chosen according to load 6 to carry. For light loads, the length can be maximum. For heavier loads, you can shorten the distal section 30 of arrow.
- the structure constituted by the mast 2 and the boom 3 has an intrinsic stiffness for the suspension forces of the load 6, that is to say that this structure is rigid, for avoid exaggerated deformation when carrying a load 6.
- a connecting device is provided.
- elastic with threshold having a markedly lower stiffness than the intrinsic stiffness of the mast 2 and boom 3 structure for load suspension efforts 6.
- the connecting device elastic threshold is suitable for ensuring elastic suspension of the load 6 beyond a predetermined load threshold. This device introduces flexibility into the support of the load 6, while limiting the elastic deformation below an amplitude determined so as not to significantly prolong the stages of taking over and releasing the load.
- the threshold elastic connection device is performed by providing that the distal section 30 of the arrow 3 is articulated on the intermediate section 37 of boom 3 along an axis horizontal oscillation 41, allowing the oscillation of the section arrow 30 distal in a vertical plane upwards and bottom as illustrated by the double arrow 141.
- the distal section 30 of arrow 3 is biased upwards by a spring compression 43, advantageously associated with a damping device 44 arranged in parallel on the compression spring 43 for dampen the pivoting oscillations of the distal section 30 by arrow 3.
- the distal section 30 of arrow 3 In its oscillation around the horizontal axis oscillation 41, the distal section 30 of arrow 3 is retained by stop means which limit its pivoting upwards.
- the stopping means may consist of a link 45 such as a cable with adjustable length, limiting the elongation of the compression spring 43.
- a link 45 such as a cable with adjustable length, limiting the elongation of the compression spring 43.
- the threshold of predetermined load is advantageously chosen to be slightly less than the weight of the load 6 to be handled. Adjustment is made by adjusting the length of the cable 45.
- the compression spring 43 and the damper 44 are engaged in an articulated manner between a point of articulation lower 46 intermediate of the distal section 30 of arrow 3 and a fixed joint 47 provided on a lower cradle 48.
- the cradle lower 48 is mounted at the front end of the section intermediate 37 of boom 3 pivoting along the vertical axis of pivoting 36 and itself carries the horizontal axis of oscillation 41 of the distal section 30 of arrow 3.
- the motorized traction device 8 is a chain winch associated with a lower return roller 81 mounted on the lower cradle 48, and to an extreme deflection roller 82 mounted at the end of the distal section 30 arrow 3.
- a chain box 80 is arranged under the winch 8 to receive the surplus of chain.
- the flexible lifting link 7 is a chain stressed in traction by the winch 8 and the second end carries the load connection device 9.
- the winch 8 is arranged in front of the axis vertical pivot 36.
- the winch 8 can be disposed behind the vertical pivot axis 36, always carried by the lower cradle 48.
- the intermediate position 83 is used for example to carry a heavier load, without risk of tipping the crane to the same counterweight 5.
- FIG. 8 an embodiment has been illustrated. slightly different according to the invention. We find the same essential elements, identified by the same reference numbers, and which will therefore not be described again.
- a first difference is the position of the winch 8, behind the first axis pivot 36.
- a second difference is the modular structure of the boom, in particular the telescopic construction of the section proximal 31, with a first segment 310 articulated on the mast 2 and connected by an oblique link 311 to a second segment 312 which itself carries a third segment longitudinally 313.
- Figure 8 illustrates the deployment possibilities, by vertical orientation of the boom and longitudinal sliding of the third segment.
- mini crane can thus adapt to very different configurations and sizes of premises, for work for example inside a corner, or against a wall, or between the beams, or in a corridor, or at great height.
- the device for connecting to the load. 9 is associated with a laser beam receiver 90 whose position is marked and fixed with respect to load 6 such as a block.
- the laser beam receiver 90 is mounted sliding on a lateral rod 91 of the connection device to the load 9, and the user brings it to bear against a face corresponding side 60 of the load 6.
- the receiver laser beam 90 gives the user information about the relative position of the load 6 with respect to a laser beam 92 emitted by a ray generator ensuring for example a scanning vertical, generating a fictitious plane which. constitutes a benchmark load alignment.
- the laser system can be replaced by a light beam device, or by any other device providing a fictitious or real location plan, for example: a network, bundle or trellis of stretched wires and a means for adjusting the distance between the load and the marking plane materialized by the son ; a form erected vertically and held in position.
- a light beam device or by any other device providing a fictitious or real location plan, for example: a network, bundle or trellis of stretched wires and a means for adjusting the distance between the load and the marking plane materialized by the son ; a form erected vertically and held in position.
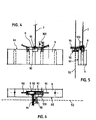
- the load connection device 9 is a self-clamping clamp, having two jaws 93 and 94 in the form of substantially parallel rods can be engaged vertically in two parallel holes 61 and 62 formed in the load 6 and opening onto the upper face 63 of the load 6.
- the first jaw 93 is fixed to a first end of a first horizontal arm 95, the second end of which carries a transverse horizontal articulation axis 96.
- the second jaw 94 is mounted at the first end of a second arm 97.
- the second arm 97 is articulated by its first end on the first horizontal arm 95 along the horizontal articulation axis transverse 96, and is connected by its second end to the link flexible 7 midway between jaws 93 and 94.
- the load connection device 9 further comprises handles guide 98 and 99: the first guide handle 98 is secured to the first horizontal arm 95.
- the second handle of guide 99 is integral with the second arm 97.
- the load connection device 9 further carries a device for remote control 100 for controlling the motorized device of traction 8.
- the remote control device 100 comprises at minus a button 101 to control the winch 8 in the direction of lifting of the load, and a button 102 to control the winch 8 in the direction of lowering the load.
- the user When using to mount a wall, the user holds the linkage device to the load 9 by the two handles 98 and 99 guides.
- the user brings the connection device to load 9 to height of a load 6 to take, the horizontal displacement of the load connection device 9 simply by traction thanks to the possible pivoting of the boom sections 3 relative to each other and to the possible pivoting of the arrow 3 relative to the base 1.
- the user engages the jaws 93 and 94 in the parallel holes 61 and 62 of the load 6, then causes the flexible link 7 connected to the load to be pulled operation of the button 101 by pivoting the second arm 97 to tighten jaws 93 and 94.
- the compression spring 43 compresses to balance the weight of the load 6.
- the load 6 is then lifted and moved by the user to its chosen position on the wall, by simply pivoting the boom sections 3 relative to each other and pivoting arrow 3 on base 1. During its movement, the load 6 is resiliently supported by flexible link 7, but the damper 44 reduces the possible vertical oscillations by the load 6.
- the user can then lower the load 6 by actuation of button 102 until it comes into contact with the surface on which it must rest, guiding the load thanks to the guide handles 98 and 99 so as to align it with the other wall blocks. Alignment is controlled by signal produced by the laser beam receiver 90. As soon as the charge 6 touches the surface on which it is to rest, the user stops actuation of the winch 8. Thanks to the elasticity of the spring compression 43, the load then presses on the lower surface only part of its weight. The friction of the load 6 on the lower surface is thus reduced. It facilitates considerably the lateral displacement of the load to perfect its position adjustment. When this position is correct, the user presses the button 102 again to cancel the pulling on the load 6.
- the quantity of flexible link 7 to be unwound to cancel the traction on load 6 is reduced thanks to the threshold action of the cable 45, which limits the amplitude of the elastic deformation.
- the user can then extract the device for connecting to the load 9 by tilting the handles of guidance 98 and 99 and actuation of the button 101.
- the modular structure of the crane which can be dismantled several manipulable portions, constitutes in itself a invention can be used independently of others features described.
- the laser beam receiver 90 can be used independently of other features such as the elastic connection to threshold or the particular device of connection to the load 9.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Jib Cranes (AREA)
- Load-Engaging Elements For Cranes (AREA)
- Blow-Moulding Or Thermoforming Of Plastics Or The Like (AREA)
- Seal Device For Vehicle (AREA)
- Control And Other Processes For Unpacking Of Materials (AREA)
Description
- la figure 1 est une vue d'ensemble de côté d'une minigrue selon un premier mode de réalisation de la présente invention, dans une première situation illustrée en traits pleins dans laquelle la flèche est généralement horizontale, et une seconde situation illustrée en pointillés dans laquelle la flèche est surélevée ;
- la figure 2 est une vue de dessus de la minigrue de la figure 1, dans une situation dans laquelle la flèche est rectiligne ;
- la figure 3 est une vue de côté à plus grande échelle montrant la zone distale de la flèche de grue de la figure 1 ;
- la figure 4 est une vue de détail montrant un dispositif de liaison à la charge selon un mode de réalisation particulier de l'invention, en prise sur deux blocs, en vue de face ;
- la figure 5 est une vue de côté du dispositif de liaison de la figure 4 ;
- la figure 6 est une vue de dessus du dispositif de liaison de la figure 4 ;
- la figure 7 illustre, en vue de face en coupe, le détail de réalisation d'un dispositif de liaison en forme de pince autoserrante ; et
- la figure 8 est une vue d'ensemble similaire à la figure 1, pour un autre mode de réalisation.
Claims (11)
- Minigrue pour la manutention de charges (6) telles que des blocs, comprenant une base (1), un mât (2) surmontant la base (1), une flèche (3) raccordée en partie supérieure (4) du mât (2) et ayant au moins deux tronçons (30, 31) articulés les uns aux autres pour pivoter latéralement (136, 138) selon des axes de rotation verticaux (36, 38), un contrepoids (5) pour équilibrer la charge (6), un lien flexible de levage (7) dont une première extrémité est sollicitée en traction par un dispositif motorisé de traction (8) et dont la seconde extrémité comprend un dispositif de liaison à la charge (9), caractérisée en ce qu'elle comprend un dispositif de liaison élastique à seuil (30, 43, 45), présentant une raideur nettement plus faible que la raideur intrinsèque de la structure de mât (2) et de flèche (3) pour les efforts de suspension de la charge (6), et adapté pour assurer une suspension élastique de la charge (6) au-delà d'un seuil de charge prédéterminé.
- Minigrue selon la revendication 1, caractérisée en ce que le dispositif de liaison élastique à seuil (30, 43, 45) comprend en outre des moyens d'amortissement (44) pour amortir les oscillations verticales de la charge (6) pendant sa suspension élastique par le dispositif élastique à seuil (30, 43, 45).
- Minigrue selon l'une des revendications 1 ou 2, caractérisée en ce que le dispositif de liaison élastique à seuil comprend un tronçon distal (30) de flèche, articulé sur un tronçon intermédiaire (37) de flèche pour osciller verticalement (141) selon un axe horizontal d'oscillation (41), sollicité en pivotement vers le haut par un ressort de compression (43), et retenu par des moyens d'arrêt (45) qui limitent son pivotement vers le haut.
- Minigrue selon la revendication 3, caractérisée en ce qu'un dispositif amortisseur (44) est disposé en parallèle sur le ressort de compression (43) pour amortir les oscillations verticales (141) du tronçon distal (30) de flèche (3).
- Minigrue selon l'une quelconque des revendications 1 à 4, caractérisée en ce qu'elle est associée à un dispositif générant un plan de repérage et à des moyens de réglage de la distance entre le plan de repérage et une charge (6) telle qu'un bloc.
- Minigrue selon l'une quelconque des revendications 1 à 5, caractérisée en ce que le dispositif de liaison à la charge (9) est une pince autoserrante, ayant deux mors (93, 94) en forme de tiges sensiblement parallèles pouvant être engagés verticalement dans deux trous parallèles (61, 62) débouchant sur la face supérieure (63) de la charge (6), le premier mors (93) étant fixé à une première extrémité d'un premier bras horizontal (95), le second mors (94) étant monté à la première extrémité d'un second bras (97) articulé par sa première extrémité sur la seconde extrémité du premier bras horizontal (95) et relié par sa seconde extrémité au lien flexible (7) à mi-distance entre les mors (93, 94).
- Minigrue selon l'une quelconque des revendications 1 à 6, caractérisée en ce que la flèche (3) comprend au moins un tronçon distal (30) articulé en pivotement libre d'environ 150° à droite et à gauche selon un premier axe vertical de pivotement (36) sur un tronçon intermédiaire (37) lui-même articulé en pivotement libre d'environ 150° à droite et à gauche selon un second axe vertical de pivotement (38) sur un tronçon proximal (31) porté rotatif selon une zone intermédiaire par le mât (2) autour d'un premier axe de rotation vertical (22) et dont l'extrémité postérieure (32) opposée est reliée au contrepoids (5), le contrepoids (5) et le tronçon proximal (31) formant un ensemble pouvant pivoter autour du premier axe de rotation vertical (22).
- Minigrùe selon l'une quelconque des revendications 1 à 7, caractérisée en ce que le mât (2) est formé de plusieurs tronçons coulissants (20, 23) pour son réglage en longueur.
- Minigrue selon l'une quelconque des revendications 1 à 8, caractérisée en ce que le tronçon proximal (31) de flèche est articulé sur le mât (2) selon un axe de pivotement horizontal supérieur (25), son inclinaison est réglable entre au moins deux inclinaisons déterminées, et il comprend une liaison oblique intermédiaire (34) permettant d'orienter horizontalement l'extrémité antérieure (35) du tronçon proximal (31) dans l'une et l'autre des inclinaisons déterminées.
- Minigrue selon l'une quelconque des revendications 1 à 9, caractérisée en ce que la flèche présente une structure modulaire à éléments télescopiques et/ou interchangeables.
- Minigrue selon l'une quelconque des revendications 1 à 10, caractérisée en ce qu'elle est constituée de l'assemblage démontable de plusieurs éléments pouvant être manipulés séparément, comprenant une base (1), un mât (2) en plusieurs parties (20, 23), une flèche (3) en plusieurs parties (30, 31, 37), un contrepoids (5).
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR9812766 | 1998-10-07 | ||
| FR9812766A FR2784369B1 (fr) | 1998-10-07 | 1998-10-07 | Minigrue articulee pour manutention de blocs |
| PCT/EP1999/007797 WO2000020321A1 (fr) | 1998-10-07 | 1999-10-06 | Minigrue articulee pour manutention de blocs |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1121320A1 EP1121320A1 (fr) | 2001-08-08 |
| EP1121320B1 true EP1121320B1 (fr) | 2003-05-14 |
Family
ID=9531459
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP99953845A Expired - Lifetime EP1121320B1 (fr) | 1998-10-07 | 1999-10-06 | Minigrue articulee pour manutention de blocs |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP1121320B1 (fr) |
| AT (1) | ATE240255T1 (fr) |
| AU (1) | AU1039100A (fr) |
| DE (1) | DE69907940T2 (fr) |
| FR (1) | FR2784369B1 (fr) |
| WO (1) | WO2000020321A1 (fr) |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2723950A1 (de) * | 1977-05-27 | 1978-11-30 | Lehnen Axel Holger Vermietung | Verwendung eines flurfoerdergeraets |
| GB2284873A (en) * | 1993-12-15 | 1995-06-21 | Francis Watt | Hanging load shock absorber |
| DE29705154U1 (de) * | 1997-03-21 | 1997-06-12 | Schoch, Manfred, 72285 Pfalzgrafenweiler | Flurförderfahrzeug |
| DE29707422U1 (de) * | 1997-04-24 | 1997-06-26 | Zasche Fördertechnik GmbH, 86720 Nördlingen | Manipulator |
-
1998
- 1998-10-07 FR FR9812766A patent/FR2784369B1/fr not_active Expired - Fee Related
-
1999
- 1999-10-06 AU AU10391/00A patent/AU1039100A/en not_active Abandoned
- 1999-10-06 EP EP99953845A patent/EP1121320B1/fr not_active Expired - Lifetime
- 1999-10-06 WO PCT/EP1999/007797 patent/WO2000020321A1/fr not_active Ceased
- 1999-10-06 DE DE69907940T patent/DE69907940T2/de not_active Expired - Fee Related
- 1999-10-06 AT AT99953845T patent/ATE240255T1/de not_active IP Right Cessation
Also Published As
| Publication number | Publication date |
|---|---|
| AU1039100A (en) | 2000-04-26 |
| WO2000020321A1 (fr) | 2000-04-13 |
| DE69907940T2 (de) | 2004-03-11 |
| DE69907940D1 (de) | 2003-06-18 |
| FR2784369A1 (fr) | 2000-04-14 |
| ATE240255T1 (de) | 2003-05-15 |
| EP1121320A1 (fr) | 2001-08-08 |
| FR2784369B1 (fr) | 2000-12-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0635450B1 (fr) | Procédé et dispositif pour le montage des flèches de grues à tour | |
| EP1024106A1 (fr) | Procédé et dispositif pour le montage de la tête de mât des grues à tour | |
| EP3456601B1 (fr) | Système de manutention d'élément de construction longitudinal, véhicule de manutention équipé d'un tel système | |
| EP0755841B1 (fr) | Chariot de manutention | |
| FR2565217A1 (fr) | Grue comportant un support de contrepoids exterieur | |
| FR2756551A1 (fr) | Procede et dispositif pour le montage des tirants des fleches de grues a tour | |
| EP1514832A1 (fr) | Engin de levage | |
| EP1301431B9 (fr) | Grue avec fleche articulee | |
| EP0672806B1 (fr) | Dispositif de coffrage et procédé de mise en oeuvre de ce dispositif | |
| FR2727075A1 (fr) | Dispositif roulant de banderolage helicoidal non automoteur a support de bobine mobile verticalement | |
| EP1121320A1 (fr) | Minigrue articulee pour manutention de blocs | |
| FR2472498A1 (fr) | Chariot de manutention | |
| EP1270482A1 (fr) | Support-devidoir de touret equipe d'un système de levage | |
| FR3113235A1 (fr) | Système de propulsion électrique amovible pour un objet roulant - préhension et levage des roues simultanés et combinés dans la direction longitudinale | |
| FR2593201A1 (fr) | Machine a poser des bordures de trottoir | |
| FR3093916A1 (fr) | Dispositif d’aide à la conduite de roue de système de propulsion électrique amovible pour un objet roulant | |
| FR2490166A1 (fr) | Vehicule equipe de dispositifs de transbordement lateral de conteneurs | |
| FR2867497A1 (fr) | Dispositif d'aide au decoffrage | |
| FR2685309A1 (fr) | Dispositif de manutention de bouteilles. | |
| FR2553731A1 (fr) | Dispositif pour le transport par etapes de charges lourdes | |
| EP0911294A1 (fr) | Dispositif anti-ballant pour apparareil de levage à câbles croisés | |
| FR3067707A1 (fr) | Transpalette | |
| FR3093918A1 (fr) | Dispositif de préhension de roue de système de propulsion électrique amovible pour un objet roulant | |
| FR3093919A1 (fr) | Dispositif de levage de roue de système de propulsion électrique amovible pour un objet roulant | |
| EP0039529A2 (fr) | Grue |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20010330 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: DICC REALISATIONS S.A. |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030514 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20030514 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030514 Ref country code: GB Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030514 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030514 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030514 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: FRENCH |
|
| REF | Corresponds to: |
Ref document number: 69907940 Country of ref document: DE Date of ref document: 20030618 Kind code of ref document: P |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030814 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030814 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030814 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030814 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: ZIMMERLI, WAGNER & PARTNER AG |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030825 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031006 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20031006 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031031 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031031 |
|
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| GBV | Gb: ep patent (uk) treated as always having been void in accordance with gb section 77(7)/1977 [no translation filed] |
Effective date: 20030514 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D Ref document number: 1121320E Country of ref document: IE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| BERE | Be: lapsed |
Owner name: S.A. *DICC REALISATIONS Effective date: 20031031 |
|
| 26N | No opposition filed |
Effective date: 20040217 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20061031 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20080501 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PFA Owner name: DICC REALISATIONS S.A. Free format text: DICC REALISATIONS S.A.#PLACE SAINT FRANCOIS 5 CHEZ BERNARD DE CHEDID#1003 LAUSANNE (CH) -TRANSFER TO- DICC REALISATIONS S.A.#PLACE SAINT FRANCOIS 5 CHEZ BERNARD DE CHEDID#1003 LAUSANNE (CH) |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20091029 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20101020 Year of fee payment: 12 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20101102 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20110630 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20111031 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20111031 |