EP1447781A2 - Verfahren und Anordnung zur Überwachung - Google Patents
Verfahren und Anordnung zur Überwachung Download PDFInfo
- Publication number
- EP1447781A2 EP1447781A2 EP20040450026 EP04450026A EP1447781A2 EP 1447781 A2 EP1447781 A2 EP 1447781A2 EP 20040450026 EP20040450026 EP 20040450026 EP 04450026 A EP04450026 A EP 04450026A EP 1447781 A2 EP1447781 A2 EP 1447781A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- monitoring
- arrangement according
- monitoring device
- control
- rail
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images





Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B13/00—Burglar, theft or intruder alarms
- G08B13/18—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength
- G08B13/189—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems
- G08B13/194—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems
- G08B13/196—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems using television cameras
- G08B13/19654—Details concerning communication with a camera
- G08B13/1966—Wireless systems, other than telephone systems, used to communicate with a camera
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B13/00—Burglar, theft or intruder alarms
- G08B13/18—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength
- G08B13/189—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems
- G08B13/194—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems
- G08B13/196—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems using television cameras
- G08B13/19617—Surveillance camera constructional details
- G08B13/19623—Arrangements allowing camera linear motion, e.g. camera moving along a rail cable or track
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B13/00—Burglar, theft or intruder alarms
- G08B13/18—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength
- G08B13/189—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems
- G08B13/194—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems
- G08B13/196—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems using television cameras
- G08B13/19617—Surveillance camera constructional details
- G08B13/1963—Arrangements allowing camera rotation to change view, e.g. pivoting camera, pan-tilt and zoom [PTZ]
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B13/00—Burglar, theft or intruder alarms
- G08B13/18—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength
- G08B13/189—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems
- G08B13/194—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems
- G08B13/196—Actuation by interference with heat, light, or radiation of shorter wavelength; Actuation by intruding sources of heat, light, or radiation of shorter wavelength using passive radiation detection systems using image scanning and comparing systems using television cameras
- G08B13/19654—Details concerning communication with a camera
- G08B13/19656—Network used to communicate with a camera, e.g. WAN, LAN, Internet
Definitions
- the invention relates to a method and arrangement for monitoring.
- mobile monitoring devices come move on support rails, for use, for example are equipped with video cameras based on intelligent principles to be controlled.
- a major problem of video surveillance systems with stationary Cameras is that for a continuous surveillance of a long fence or a large area to be monitored Cameras is needed. Still, it is with more complicated topographical ones Usually not possible, all areas completely to monitor, especially in unfavorable weather conditions (e.g. fog or glare when the sun is low). There remain "blind spots or temporarily hidden” that discovered and used, for example, by thieves or intruders can be.
- the video cameras also produce very large ones Amounts of image data, but only a tiny amount contain relevant information. The manual evaluation leads therefore very quickly to fatigue and incomplete results.
- automatic Procedures for the detection and tracking of relevant objects are given, for example, in WO02 / 37856, with additional here the camera is automatically focused on the detected object.
- monitoring is dynamic, i.e. adapted to specific situations or randomly controlled and can become a potential thief or intruder is much more difficult to calculate.
- mobile Monitoring devices each with those for the current view and Most suitable devices (e.g. infrared cameras at night, normal video cameras during the day) or differently equipped units for the respective applications be used.
- the monitoring unit requires mobility also additional effort in the control of the mobile Units, for collision avoidance and for Control and orientation of the cameras or other monitoring devices.
- WO01 / 69930A1 describes a method for controlling the Position of the monitoring system depending on the detected and tracked object specified.
- mobile surveillance systems can be found in the literature only sparse.
- MÜE mobile monitoring unit
- this system is limited in that view as the image transmission of all MÜE in modulated form is done on its own track and therefore the bandwidth when used several mobile units is restricted, as well as none Possibilities to pan the cameras or the route network to branch is specified.
- WO 01/69930 describes A a method and device for controlling a rotatable and pivotable stored camera for tracking objects, WO 02/37856 A.
- EP 1131648 A describes a Object tracking method with several, each with two Cameras-equipped observation stations, each of which works one camera provides an overview of the entire surveillance area holds while the second camera a selective device for Has object recognition, WO 02/065420 the wireless, by a Trigger triggered transmission of the video data to a Hochst-Computer, DE 10013780 C a monitoring device with a rotating and swiveling dome camera, WO 01/45415 A a surveillance system with several stationary cameras, their perspective overlap and thereby keep track of Allow objects, and WO 01/86956 A a monitoring device, where the video data of several cameras in compressed form digitally transmitted to a control center.
- the invention is therefore based on the object, a method and Arrange for monitoring to indicate which monitoring with several, Execute intelligent MÜE that can be moved along rails can.
- the arrangement for monitoring consists of, preferably installed along or integrated into fencing Rails, from intelligently controlled mobile monitoring units (MÜE) as well as at least one control center and one, at least service station attached to one end of the rails.
- MÜE intelligently controlled mobile monitoring units
- the order for monitoring should be designed so that it also existing borders (fences, walls, etc.) easily retrofitted can become part of the supporting structure represent.
- the carrier rails according to the invention preferably consist of tubes, which have a cross-sectional shape that has high rigidity ensure against deflection, such as cylindrical Pipes or pipes with an approximately square cross section with rounded corners. This allows the usual distances from Fence supports can be bridged without additional auxiliary structures.
- the carrier tubes can be designed as straight or curved rails be, whereby the curvature can maintain a minimum radius. She can be suspended cantilevered, the suspensions preferred be attached directly to the supports of the perimeter fence.
- To the Suspensions or the support rails can also be auxiliary rails for energy supply, as well as partial roofing or shielding, that ensure weather-independent operation, be attached.
- the rails consist in a preferred embodiment at least one, at least one service point outgoing strand, but they can also be branched Rail tracks exist, where branching points are either rigid can be carried out as described in WO02 / 04273A1, or realized via a mechanical coupling in the carrier rail become.
- Branched route networks are for monitoring one closed fencing is not necessary, but have large Advantages if the area to be monitored has a complex topography has or in addition to the fence also internal areas or buildings should be monitored.
- the MÜE are preferably with trolleys that have a travel drive equipped can be moved along the support rails. They contain a monitoring platform, preferably around the vertical and a horizontal axis can be rotated or pivoted and those with at least one monitoring device, preferably one digital camera for taking still pictures or video sequences is equipped. However, you can also use several Cameras that take pictures in the visible or infrared light wavelength range record, be equipped and additionally headlights, audio systems (Speakers, microphones) or other sensors or Include monitoring devices.
- the monitoring platform can optionally with a position stabilization system or a positioning system or both systems. So that the camera can monitor a defined field of vision even while driving the car is cornering, for example.
- the MÜE contain at least a microcontroller or microprocessor system with at least one volatile and one non-volatile storage unit each Peripheral units equipped according to the state of the art is.
- the processor system of the MÜE takes, as explained in more detail below becomes a central role for the control of the invention Arrangement for monitoring a.
- the MÜE contain at least one device for wireless Communication for the transmission of control signals and data from the Monitoring devices such as digital image data.
- the data can be saved using cellular data radio systems or via powerline communication Control room to be transferred.
- cellular Systems that are broadband for a large number of participants Can provide connection, such as radio LANs, used, it may be necessary to use several with the control room Distribute networked base stations around the site to make radio contact to ensure in all areas of the route.
- the MÜE can also provide facilities for decentralized communication with other MÜE included, for example to avoid collision protection To provide intervention of the headquarters.
- the MÜE also contain a device for recording their Position on the rail or the route network (tachometer).
- This The device can, for example, consist of sensors that determine Recognize marking points on the route and the distance covered Detect path. However, if the route network is branched, these are Systems not sufficient to track the position on the route.
- the MÜE according to the invention therefore contain, for example Positioning system like GPS or DGPS or they have in addition to the above mentioned sensors in their permanent memory the data of the Route network stored in coded form. These data include at least the length of individual rails, as well as the nodes that connect them together. It can also contain additional information such as curve radii or the coordinates of the rails or nodes be contained in the memory.
- the tachometer can now determine the position of the unit if it communicated by the drive control the route taken gets.
- the MÜE will change its position on a regular basis or on request to the control room, if necessary, a decentralized one Communication takes place, it will change its position to others Communicate MÜEs, at least if they are nearby.
- the MÜE For mobile surveillance systems, it is also particularly difficult to determine which field of vision the camera has or to maintain the field of vision when the camera is moving. For these reasons, it is essential that the MÜE according to the invention knows the area to be monitored, its own position and the route network at least in 2-dimensional coordinates in order to be able to track the camera, for example, from the knowledge of the topographical conditions when the position changes.
- the MÜE contain a device for protection against collisions. This device can be implemented, for example, in the form of software which runs on the microcontroller and which uses the position data of the speedometer, the route network information and the communication systems of the unit in order to exchange position data between the MÜE's in order to calculate their distance from one another.
- the results are communicated to the monitoring control and, if necessary, braking operations are triggered to avoid collisions.
- the collision protection can predominantly take place decentrally, with the centralization having to prioritize if necessary in order to be able to carry out priority decisions. It should also be emphasized for the collision protection that, in the case of branched routes, this requires knowledge of the structure of the route network, as is provided according to the invention by the route network memory. However, it is equally possible for the collision protection to be carried out centrally by a software in the control room.
- the MÜE contain devices to check the proper functioning of the unit (safety and control functions).
- the device is suitable Assigned sensors whose signals are continuously recorded and evaluated become.
- the checking of all components is preferably ongoing carried out on the one hand to discover defects in the MÜE, which the Prevent or restrict execution of the monitoring task as also to detect damage caused, for example, by sabotage the unit or on the route.
- the MÜE will preferably issue a report from which the control room was guided as far as possible to the cause of the problem becomes. If necessary, it may be necessary to additionally shock or Install shock detectors in the MÜE, which is a violent Can recognize influence.
- the devices described enable the monitoring personnel to the control room to lead the MÜE over the route network, to move their cameras, retrieve pictures and picture sequences and like.
- Essential feature of the monitoring unit according to the invention is to provide the surveillance personnel with functions that allow him to focus on the surveillance task and not with the driving and control functions of the MÜE to have to deal with. This is achieved through a superordinate Software level for the control of the MÜE, the following with "Monitoring control" (ÜK) is called.
- Essential feature The ÜK is that it is able to share information with everyone other functional devices and exchange them with each other
- the ÜK is also able to coordinate To process information. She also has control over that Monitoring devices and can, for example, in single-image mode or control video mode.
- the ÜK can also participate a routing algorithm, which is based on the Knowledge of the route network enabled the shortest or to calculate the fastest route to a point on the route network.
- the ÜK can also carry out a command sequence, which is a monitoring job define, save, pre-programmed recurring monitoring tasks perform.
- This surveillance job can at least surveillance mode from the field of view or area to be monitored consist.
- the MÜE for example drive to the service point or perform other tasks.
- the control room can transmit the command to a MÜE as quickly as possible and to move to a certain position with top priority.
- the MÜE will follow the command by moving at its maximum speed, wherever possible, that However, speed is reduced or, for example, in a tight curve even if the motors are permitted due to high loads Limit temperature exceeded.
- the MÜE can other MÜE'S, who are on a collision course, promptly, on to evade a branch line or drive away so far that none Collision occurs.
- the control room can transmit the command to a MÜE, a specific one Monitor the area that lies within the ÜB.
- the MÜE is in able to automatically find the closest point on the route to calculate, to control this and to execute the order.
- the MÜE can be preprogrammed for the execution of a monitoring job become. For this, at least the one to be monitored must Range. Optionally, those to be approached for this Positions on the route network and other characteristics of the monitoring be transmitted. The order can then at any time and be started repeatedly from the control room.
- control room can also check the functions of the access other devices directly. This is for example in exceptional operating situations may be required by the MÜE can not be coped with independently. MÜEs also have to not be equipped with all of the features described above, so that a higher proportion of the control functions from the control room will be perceived.
- Wireless radio connections, the computer systems, but also many connect other, especially portable, devices to create the Exchange of data with a high transfer rate are possible currently focus on global developments.
- Today have signed up for this task is already very powerful hardware-independent Standards such as wireless LAN or Bluetooth developed, others will follow.
- the inclusion of such standards in MÜE's is in Enable very powerful and cost-effective solutions in the future.
- the higher-level control level ÜK according to the invention is ideal suitable to work in a system with standardized communication interface to be involved.
- the embodiment of the invention can also be hardware-independent be carried out.
- the following illustrations are exemplary solutions for intelligent controls for MÜE's shown, which illustrate the inclusion of the new standards.
- the invention further relates to another embodiment of a Arrangement of several, preferably mobile monitoring devices.
- the monitoring devices can be on one Route network consisting of any branched, to be monitored Surface mounted support rails exist, be movable.
- the monitoring devices are preferably rotatable and pivotable Equipped with video cameras and offer location-independent for several users the possibility of monitoring and observing individuals Operations on the area to be monitored. The independence from location becomes here, for example, by integrating the system into the Internet or a local network (intranet) reached.
- the invention therefore ensures manual operability, supported but the observer at work and prevents incorrect operation, as well as collisions of surveillance vehicles. discovered an observer suspicious or suspicious acts, he can Still image or a sequence of images can be saved and sent to supervisory bodies pass on, as well as alert them.
- the movable cameras are preferably on in the invention arranged rail-bound vehicles, such as those from the AT 410108 B are known.
- the arrangement of the invention can serve, for example, shopping centers and monitor supermarkets to prevent theft, and secure the parking spaces. But it can do the same used to check the level in front of shelves Examine the range of goods.
- An advantage of the arrangement according to the invention is that it mobile monitoring devices make it possible to track objects and optimize the viewer's point of view. This allows the Loss caused by thefts is reduced and an additional benefit created that conventional systems do not offer. Furthermore, it is possible with the arrangement according to the invention, corporate and Monitor company premises both indoors and outdoors. In this way, for example, the unauthorized intrusion of People are recognized and prevented, but also the condition of individuals Storage, work and assembly locations are checked. Also This can be done regardless of location, so for example a corporate headquarters at all times the state and the processes in visit individual branches. But also the monitoring of Parking lots, underground garages and other facilities to increase the Security is increasingly in demand and with the invention System possible.
- the monitoring system consists of one embodiment from a rail track that runs along the lines to be monitored Surfaces, for example corridors, leads and which are branched can.
- Driving (intelligent) surveillance vehicles on the rails with an (electric) drive, a microcontroller control, with monitoring devices, preferably like Network cameras, as well as with a wireless communication device are equipped.
- the surveillance vehicles are with the help the communication device with one or more stationary Control computers or interconnected.
- the image data of the surveillance cameras :
- Network cameras available today already have facilities that, for example, the image data convert it into digital form, compress it and use it as a network server provide. It allows them to use the Internet can be accessed worldwide if the access point has a routing function for the surveillance cameras.
- These data usually include the route, speed and target position, but also release information for individuals Route sections to avoid collisions. These dates may only be accessible to the central control computer, not however directly to the internet.
- the central control computer must, however provide a server interface for the internet to the Driving individual surveillance vehicles 3 by the user influence.
- control data between the monitoring vehicles to be exchanged for example, a decentrally organized To ensure collision protection.
- An advantage for the transfer the data is if it has a format that is compatible to the Internet, such as W_LAN (Wireless LAN) or TCP / IP.
- the stationary computer can thus use a so-called "Access Point" can be connected to the Internet.
- Access point and Control computers are usually over a broadband local Network (LAN) connected to each other.
- LAN broadband local Network
- the control computer of the monitoring arrangement can, for example perform the following tasks:
- this task can also be decentralized through communication perceived between the individual surveillance vehicles become.
- Assignment of an observation task to one or more cameras one of which provides an overview of the observation area (wide angle) monitors and one or more other cameras for example detail areas watch or track objects or people.
- the monitoring arrangement is in one embodiment via the Internet connected to observation stations, which are essentially consist of a PC and a monitoring system that is in the PC can be installed.
- the monitoring system takes continuously Image sequence of the assigned surveillance camera and saves this temporarily. Usually this image data does not contain any useful information and are therefore always overwritten. In the event of abnormalities or suspicious processes, the image sequence can however at the command of an observer or an automatic Monitoring permanently saved and evaluated separately become. In this case, an alert to supervisory bodies in the area sent to the monitoring system and this the stored image data made available via a display device.
- Fig. 1 shows the basic arrangement of an inventive Monitoring arrangement.
- the rails 1 are made from a rail track formed, encloses an area A to be monitored and with ends at a service point 3.
- Control of the entire system takes place from a central control room 2, which, however, is not necessarily located on area A.
- the control room 2 is equipped with a base station 4 for radio communication with the MÜE's. More base stations 4 to make reliable radio contact to ensure with the MÜE's on the entire rail track 1, are distributed over Area A and one Network 5 connected to the control room 2.
- the area to be monitored is provided with a local coordinate system in this case and in the route memory of the MÜEs are the coordinates of the individual Rail sections deposited to monitor orders based on the To be able to give coordinates of the area to be monitored to the MÜE.
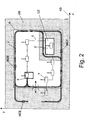
- Fig. 2 shows a further embodiment of an inventive Monitoring arrangement. It largely corresponds to the arrangement of Fig. 1, however, the area with a branched route network equipped. As a result, in addition to the extent of area A also indoor areas, such as those around the control room 2 as well as outdoor areas, such as one in front of Area A. Parking lot to be monitored.
- Fig. 3a shows schematically a first embodiment of an inventive Monitoring arrangement.
- a support rail 1 with a square Cross section and rounded edges is on suspensions 7 and Supports 8 attached.
- At the top of the support rail 6 are additionally copper bars 9 for power supply to the monitoring unit appropriate.
- the MÜE consists of a trolley 12 that over Wheels 15, which are driven by motors 16, on the carrier rail 1 sits, and a rotatably mounted lever 18 with the Monitoring platform 13 is connected. Usually it becomes a give front and rear pair of wheels to adequate To ensure stability of the MÜE.
- a video camera 21 At the monitoring platform 13 are a video camera 21, which has a turntable 19 and a motor-driven height adjustment 20 moves in any direction can be.
- the height adjustment and / or the turntable 19 can the movements can also be equipped with a position control the platform 13 compensates and the orientation of the camera stable holds.
- the MÜE is controlled by a microcontroller system 14 and stands over a communication device to which a radio antenna 17 is connected to the control room 2 in connection.
- Fig. 3b shows schematically a similarly designed, inventive Monitoring arrangement.
- the carrier rail 1 is a cross section here hexagonal support tube with two wheels on each for guiding the MÜE on the upper and lower inclined surfaces run along. Again, it usually becomes a front and give a rear wheel arrangement.
- the four wheel arrangement allows the trolley 12 torques, for example caused by wind attack on the monitoring platform 13 the carrier rail 1 can be transmitted. This allows the Monitoring platform 13 kept stable at least in the event of wind influences and thus possibly to a position control 20 of the platform to be dispensed with.
- the monitoring platform 13 is in this case equipped with a dome camera 23.
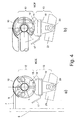
- FIG. 4a and b schematically show a further embodiment of a Arrangement for monitoring according to the invention, which is a carrier rail 1 with a circular cross section.
- a carrier rail 1 with a circular cross section.
- auxiliary rails for power supply 9 are attached, and over it is a canopy 10 for protection against the weather assembled.
- the supporting structure is with suspensions 7 on supports 8 attached.
- the MÜE consists of a trolley 12 and a monitoring platform 13, which has a bearing which can be swiveled by approximately ⁇ 90 ° 18 are interconnected. By pivoting Branches of the route network are run over without parts of the carrier system must be moved.
- the MÜE is in one preferred embodiment controlled by a system 14 that is on hand 7 and that is both a microcontroller system includes that is in the trolley as well a microprocessor system located in the monitoring platform 13 located.
- the communication devices with the antenna 17 are located preferably also in the monitoring platform 13. This is also in a preferred embodiment with a video camera 21 and a position control system equipped that the camera orientation Stable via the turntable 19 and the height adjustment 20 holds.
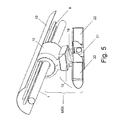
- the monitoring platform 13 is in this Embodiment with a surveillance camera 21 and two headlights 22 equipped.
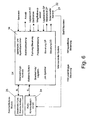
- Fig. 6 shows a preferred embodiment of an inventive Control system of a MÜE. It consists of a microcontroller system 14, from communication facilities for the central 24 and decentralized 25 communication, from the monitoring devices (camera 21 and headlights 22) and various, in the right part of the picture Actuators and sensors shown, the functional described Devices are assigned and controlled by the microcontroller 14 will or deliver signals to it.
- the communication facilities 24, 25 are connected via serial interfaces (SL) with the Microcontroller connected to the camera 21 via a broadband Interface such as a FireWire interface.
- the Programs running in the microcontroller system are hardware-dependent and a hardware-independent part. Hardware-dependent components include those parts that are sensor signals record or control actuators.
- the surveillance control ÜK and all components that this immediately are assigned, like the route memory and site plan, the job memory and the collision protection are hardware independent.
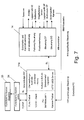
- Fig. 7 shows a further embodiment of an inventive Control system of a MÜE.
- the control unit exists in this preferred arrangement from a microcontroller system 14, who performs the hardware-dependent control tasks and one Microprocessor system 14a, which performs the hardware-independent control tasks perceives, which consists of standardized components and is equipped with standardized interfaces.
- the microcontroller is preferably located in the drive unit 12, wherein possibly the control of the monitoring platform 13 by one own second microcontroller system built into the platform is perceived. All control signals are preferably over serial interfaces SL transmit the image and video data of the Camera (s) via fast serial interfaces (e.g. FireWire).
- the central radio communication is, for example, via a TCP / IP Network interface connected to the microprocessor system.
- the Microprocessor system can be from a personal computer (PC) or a PC tailored to the application (so-called "embedded PC") consist.
- the PC is with a standard operating system like Windows or Linux, for which usually drivers for components such as the camera or the communication modules are commercially available are.
- the PC has one Internet IP address and its own homepage and is a TCP / IP Interface wirelessly with the internet or an operator-specific Connected to the intranet. This can basically, the corresponding Assuming access permissions above any other, equipped with a standardized web browser PC with the MÜE communicates and these are controlled. This can for example the control room 2 at any point within or are outside the area.
- MÜE's can be of any many systems controlled from a central control and be monitored.
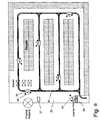
- Fig. 8 shows schematically the floor plan of a supermarket, the with is equipped with a monitoring system according to the invention.
- support rails 31 lead through all corridors and end in a collecting line at the front and rear end of the aisles.
- Camera carts can turn on move the entire route network 31 and their monitoring data wirelessly to an access point that communicates with the control computer 38 is connected and has an Internet connection.
- in the Control computer 38 room is also a service point for that Surveillance vehicles housed.
- the actual monitoring task does not need to be in the area of the supermarket but can take place through the possibility transmission over a network, e.g. the internet at one any other place. It is also possible perform the monitoring tasks on site and the data does not the global internet, but only a local company network (“intranet”) to provide.
- intranet local company network
- Fig. 9 shows schematically an embodiment of a mobile, on a round carrier rail moving surveillance car in the AT 410108 B described type. At its bottom is a mirrored one Dome 35 attached to the, invisible, with a network camera is equipped, which are rotated and pivoted through 360 ° can and has a zoom lens. The facility for Radio transmission is housed above the camera.
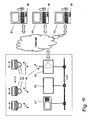
- FIG. 10 shows an embodiment of a monitoring system according to the invention, with several surveillance vehicles 33 with D-ome cameras 35, via a wireless data transmission device 34 both connected to each other and to an access point 36 are.
- the access point 36 has a connection to the Internet, as also a network connection to control computer 38 and to the display device 37 of the system.
- monitoring devices 39 Separated locally and connected via the Internet are monitoring devices 39, which via a monitoring device 40 for temporary and permanent storage of the video data are.
- the devices can be used with others Input and control devices such as joy sticks equipped his.
- FIG. 11 shows an embodiment of the arrangement according to the invention for monitoring, in the case of several mobile devices as in "Fig. 4"
- FIG. 12 shows an example of the dynamic change in the monitoring task in a situation in which a moving, first surveillance vehicle from a standing on the same piece of rail, second surveillance vehicle is hindered.
- the monitoring task of the first vehicle is now from the control computer to the second Transfer vehicle and vice versa.
- the second vehicle leads in further follow the drive of the first vehicle while the first vehicle takes the position of the second and the stationary Surveillance task continues.
- FIG. 13 shows an example of the interaction of two monitoring vehicles when tracking moving objects or People.
- This task is performed automatically by a software program executed, which runs on the control computer 38.
- the left camera has switched her lens to wide angle and several objects in Field of view.
- the right camera has its zoom lens at maximum magnification switched and is used to track details of the Identify person, for example a high resolution Take a still picture so that you can later unambiguously identify the person to be able to. A quick movement of the person can occur with this Camera easily cause it out of the camera's field of view device while it remains captured by the left camera and so that the right camera can be tracked again.
- the task of identification can be identified by appropriate "markers", which are attached to the shopping cart, for example, and which have a unique color code, bar code or similar for Cameras have recognizable features that are supported.
- Invention can be achieved, for example, that the monitoring task distributed from one or more locations can be and the control computer for the monitoring tasks required driving movements as well as the assignment of the individual surveillance tasks for the available surveillance cameras coordinated.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Computer Networks & Wireless Communication (AREA)
- Alarm Systems (AREA)
- Closed-Circuit Television Systems (AREA)
Abstract
Anordnung zur Überwachung mit wenigstens einem entlang einer Schiene verfahrbaren Wagen mit mindestens einem Überwachungsgerät, wobei im Wagen ein intelligentes Mikrocontroller- oder Mikroprozessorsystem verwirklicht ist, das geographische Informationen des Schienenstrangs und des zu überwachenden Areals verarbeiten kann und für die Steuerung eine übergeordnete Software-Ebene, genannt "Überwachungs-Kontrolle", bereitstellt. <IMAGE>
Description
Die Erfindung betrifft ein Verfahren und Anordnen zum Überwachen.
Bei der Erfindung kommen bevorzugt mobile Überwachungsgeräte, die
sich auf Trägerschienen fortbewegen, zum Einsatz, die beispielsweise
mit Videokameras ausgestattet sind und die nach intelligenten Prinzipien
gesteuert werden.
Das Überwachen von Firmen- und Betriebsgeländen, insbesondere entlang
der Umgrenzungen, ist ein wesentliches Anliegen zur Verhinderung
von unberechtigtem Eindringen. Aber auch das Überwachen von
Supermärkten und Kaufhäusern, Parkplätzen, Tiefgaragen und anderen
Einrichtungen zur Erhöhung der Sicherheit ist immer stärker nachgefragt.
Der steigende Bedarf nach Sicherheit und die Notwendigkeit,
zuverlässige und kostengünstige Systeme einzusetzen, bedingt die
Entwicklung von automatisierten Lösungen für Aufgaben, die bisher
von Wachdiensten, Detektiven und Streifen-Patrouillen wahrgenommen
wurden. Oft werden auch kombinierte Systeme verwendet, wobei beispielsweise
entlang von Umgrenzungszäunen Sensoren angebracht werden,
die bei Annäherung, Überschreitung oder Beschädigung einen
Alarm in einer Zentrale auslösen, der anschließend vom Wachdienst
kontrolliert wird. Problematisch ist hierbei einerseits die Auslösung
von Fehlalarmen und die Unkenntnis, was das Wachpersonal an
der Stelle, an der der Alarm ausgelöst wurde, erwartet. Weiters muß
die Funktionsfähigkeit der Sensoren, die über den gesamten Umfang
der Umgrenzung verteilt sind, laufend überprüft werden. In Kaufhäusern
und Supermärkten wiederum ist das größte Problem die steigende
Zahl von Diebstählen von Waren.
In den letzten Jahren wurde, ermöglicht durch miniaturisierte Kameras,
breitbandige drahtlose Kommunikationstechnologien und leistungsfähige
Computer, immer stärker versucht, die Überwachung mit
Videokameras vorzunehmen und die Auswertung der von den Kameras an
die Zentrale gelieferten Bilder automatisch vorzunehmen. Meist
werden hierfür stationäre Kameras verwendet, die fix montiert sind
und nicht beeinflusst werden können. Fortschrittlichere Systeme
verwenden ferngesteuerte Kameras, die von der Zentrale aus gedreht
und geschwenkt werden können und mit einem Zoomobjektiv ausgestattet
sind, wie in WO02/08052 beschrieben. Die Kombination von herkömmlichen
Sensoren, die einen Trigger für einen Überwachungsvorgang mit
Kameras auslösen und Bilder und Daten drahtlos an eine Zentrale
senden, ist in der WO02/06542 beschrieben, wobei hier ein energiesparendes,
batteriebetriebenes System verwendet wird.
Ein Hauptproblem von Video-Überwachungssystemen mit stationären
Kameras ist, daß für ein lückenloses Überwachen einer langen Umzäunung
oder einer großen zu überwachenden Fläche eine Vielzahl von
Kameras benötigt wird. Trotzdem ist es bei komplizierteren topographischen
Gegebenheiten meist nicht möglich, alle Bereiche vollständig
zu überwachen, insbesondere bei ungünstigen Witterungsverhältnissen
(z.B. Nebel oder Blendwirkung bei tiefstehender Sonne).
Es verbleiben "tote Winkel oder kurzzeitig verdeckte", die
beispielsweise von Dieben oder Eindringlingen entdeckt und genutzt
werden können. Die Videokameras produzieren weiters sehr große
Mengen von Bilddaten, die jedoch nur eine verschwindend geringe
relevante Information beinhalten. Die manuelle Auswertung führt
daher sehr rasch zu Ermüdung und lückenhaften Ergebnissen. Automatische
Verfahren für die Erkennung und Verfolgung relevanter Objekte
sind beispielsweise in der WO02/37856 angegeben, wobei hier zusätzlich
die Kamera automatisch auf das erkannte Objekt fokussiert wird.
Wesentlich günstiger wäre es, wenn mit Kameras bestückte mobile
Systeme das Überwachen vornehmen würden. Der besondere Vorteil
mobiler Systeme ist, daß das Überwachen dynamisch, d.h. angepasst an
spezifische Situationen oder auch zufällig gesteuert vorgenommen
werden kann und dadurch für einen potentiellen Dieb oder Eindringling
wesentlich schwieriger kalkulierbar ist. Weiters können mobile
Überwachungsgeräte jeweils mit den für die aktuellen Sicht- und
Witterungsverhältnisse geeignetsten Geräten (z.B. Infrarot-Kameras
bei Nacht, normalen Videokameras bei Tag) bestückt werden bzw.
unterschiedlich bestückte Einheiten für die jeweiligen Einsatzfälle
verwendet werden. Allerdings erfordert die Mobilität der Überwachungseinheit
auch zusätzlichen Aufwand in der Kontrolle der fahrbaren
Einheiten, für die Vermeidung von Kollisionen und für die
Steuerung und Orientierung der Kameras oder sonstigen Überwachungsgeräte.
Hierfür wird in der WO01/69930A1 ein Verfahren für die Steuerung der
Position des Überwachungssystems in Abhängigkeit des erkannten und
verfolgten Objekts angegeben. Praktikable Lösungen für die Realisierung
mobiler Überwachungssysteme finden sich in der Literatur jedoch
nur spärlich. Beispielsweise wird in der WO00/69177 ein System mit
mehreren MÜE (= mobile Überwachungseinheit) beschrieben, die entlang
einer Spezialschiene, in die Energieversorgung und Kommunikation
integriert sind, fahren und die mit einem Kollisionsschutz ausgestattet
sind. Dieses System ist jedoch insofern als eingeschränkt zu
betrachten, als die Bildübertragung aller MÜE in modulierter Form
über eine eigene Schiene erfolgt und daher die Bandbreite bei Verwendung
mehrerer mobiler Einheiten eingeschränkt wird, sowie keine
Möglichkeiten, die Kameras zu verschwenken oder das Streckennetzes
zu verzweigen, angegeben wird.
Geräte, Anordnungen und Verfahren zur Überwachung mit Hilfe von
CCTV- oder Viode-Kameras wurden bereits in den letzten Jahren in
großer Zahl vorgestellt. Beispielsweise beschreibt die WO 01/69930
A ein Verfahren und Gerät zur Steuerung einer dreh- und schwenkbar
gelagerten Kamera zur Verfolgung von Objekten, die WO 02/37856 A ein
Verfahren, zwischen erwarteten und unerwarteten Bewegungen der
verfolgten Objekte zu unterscheiden, die EP 1131648 A beschreibt ein
Verfahren zu Objektverfolgung, das mit mehreren, jeweils mit zwei
Kameras bestückten Beobachtungsplätzen arbeitet, von denen jeweils
einer Kamera den Überblick über den gesamten Überwachungsbereich
hält, während die zweite Kamera eine selektive Einrichtung zur
Objekterkennung besitzt, die WO 02/065420 die drahtlose, durch einen
Trigger ausgelöste Übermittlung der Videodaten an einen
Hochst-Computer, die DE 10013780 C ein Überwachungsgerät mit einer
dreh- und schwenkbaren Dome-Kamera, die WO 01/45415 A ein Überwachungssystem
mit mehreren stationären Kameras, deren Blickwinkel
sich überlappen und dadurch die kontinuierliche Verfolgung von
Objekten erlauben, und die WO 01/86956 A eine Überwachungseinrichtung,
bei der die Videodaten mehrerer Kameras in komprimierter Form
digital zu einer Leitstelle übertragen werden.
Der Erfindung liegt daher die Aufgabe zugrunde, ein Verfahren und
Anordnen zum Überwachen anzugeben, welche das Überwachen mit mehreren,
entlang von Schienen verfahrbaren intelligenten MÜE ausführen
können.
Gelöst wird diese Aufgabe erfindungsgemäß mit den Merkmalen des
Anspruchs 1. Bevorzugte und vorteilhafte Ausgestaltungen der Erfindung
sind Gegenstand der Unteransprüche.
Die erfindungsgemäße Anordnung zum Überwachen besteht aus, vorzugsweise
entlang von Umzäunungen angebrachten oder in diese integrierten
Schienen, aus intelligent gesteuerten mobilen Überwachungseinheiten
(MÜE) sowie mindestens einer Leitstelle und einer, an mindestens
einem Ende der Schienen angebrachten Servicestelle. Die Anordnung
zum Überwachen soll derart ausgelegt sein, daß damit auch
bestehende Umgrenzungen (Zäune, Mauern, etc.) leicht nachgerüstet
werden können und dadurch bereits einen Teil der Tragkonstruktion
darstellen.
Die erfindungsgemäße Trägerschienen bestehen vorzugsweise aus Rohren,
die eine Querschnittsform besitzen, die eine hohe Steifigkeit
gegen Durchbiegung gewährleisten, wie beispielsweise zylinderförmigen
Rohre oder Rohre mit näherungsweise quadratischem Querschnitt
mit abgerundeten Ecken. Damit können übliche Abstände von
Zaun-Stützen ohne zusätzliche Hilfskonstruktionen überbrückt werden.
Die Trägerrohre können als gerade oder gekrümmte Schienen ausgeführt
werden, wobei die Krümmung einen Mindestradius einhalten kann. Sie
können freitragend aufgehängt sein, wobei die Aufhängungen bevorzugt
direkt an den Stützen des Umgrenzungszaunes befestigt werden. An den
Aufhängungen bzw. den Trägerschienen können zusätzlich Hilfsschienen
für die Energieversorgung, sowie teilweise Überdachungen oder Abschirmungen,
die einen witterungsunabhängigen Betrieb sicherstellen,
angebracht werden. Die Schienen bestehen in einem bevorzugten Ausführungsbeispiel
mindestens aus einem, von mindestens einer Servicestelle
ausgehenden Strang, sie können aber auch aus verzweigten
Schienensträngen bestehen, wobei Verzweigungsstellen entweder starr
ausgeführt sein können, wie in der WO02/04273A1 beschrieben, oder
über eine mechanische Kupplung in der Trägerschiene realisiert
werden. Verzweigte Streckennetze sind zwar für die Überwachung einer
geschlossenen Umzäunung nicht erforderlich, besitzen jedoch große
Vorteile, wenn das zu überwachende Areal eine komplexe Topographie
aufweist oder neben der Umzäunung auch interne Flächen oder Gebäude
überwacht werden sollen.
Die MÜE sind vorzugsweise mit Laufkatzen, die mit einem Fahrantrieb
ausgerüstet sind entlang der Trägerschienen verfahrbar. Sie enthalten
eine Überwachungsplattform, die vorzugsweise um die vertikale
und eine horizontale Achse gedreht bzw. verschwenkt werden kann und
die mit wenigstens einem Überwachungsgerät, das vorzugsweise eine
digitale Kamera für die Aufnahme stehender Bilder oder von Videosequenzen
ist, bestückt ist. Sie können jedoch auch mit mehreren
Kameras, die Bilder im sichtbaren oder infraroten Lichtwellenlängenbereich
aufnehmen, bestückt sein und zusätzlich Scheinwerfer, Audiosysteme
(Lautsprechern, Mikrophone) oder sonstige Sensoren bzw.
Überwachungsgeräte beinhalten. Die Überwachungsplattform kann wahlweise
mit einem Lagestabilisierungssystem oder einem Positioniersystem
oder beiden Systemen ausgerüstet sein. Damit kann die Kamera
auch während der Fahrt ein definiertes Blickfeld überwachen, während
der Wagen beispielsweise eine Kurve durchfährt.
Die MÜE enthalten in einer bevorzugten Ausführungsform mindestens
ein Mikrocontroller- oder Mikroprozessor-System, das mit mindestens
je einer flüchtigen und einer nicht flüchtigen Speichereinheit sowie
Peripherieeinheiten entsprechend dem Stand der Technik ausgerüstet
ist. Das Prozessorsystem der MÜE nimmt, wie unten näher erläutert
wird, eine zentrale Rolle für die Steuerung der erfindungsgemäßen
Anordnung zur Überwachung ein.
Die MÜE enthalten wenigstens eine Einrichtung für die drahtlose
Kommunikation zur Übertragung von Steuersignalen und Daten der
Überwachungsgeräte wie digitale Bilddaten. Die Daten können mittels
zellularer Datenfunksysteme oder über Powerline-Kommunikation zur
Leitwarte übertragen werden. Vorteilhafterweise werden zellulare
Systeme, die für eine große Zahl von Teilnehmern eine breitbandige
Verbindung bereitstellen können, wie beispielsweise Funk-LAN's,
verwendet, wobei es notwendig sein kann, mehrere mit der Leitwarte
vernetzte Basisstationen auf dem Gelände zu verteilen, um den Funkkontakt
in allen Bereichen des Strecke zu gewährleisten. Die MÜE
können zusätzlich Einrichtungen für die dezentrale Kommunikation mit
anderen MÜE enthalten, beispielsweise um einen Kollisionsschutz ohne
Eingriff der Zentrale bereitzustellen.
Die MÜE enthalten weiters eine Vorrichtung zur Erfassung ihrer
Position auf der Schiene bzw. dem Streckennetz (Tachometer). Diese
Vorrichtung kann beispielsweise aus Sensoren bestehen, die bestimmte
Markierungspunkte an der Strecke erkennen sowie den zurückgelegten
Weg detektieren. Ist das Streckennetz jedoch verzweigt, sind diese
Systeme nicht ausreichend, um die Position auf der Strecke zu verfolgen.
Die erfindungsgemäßen MÜE enthalten daher beispielsweise ein
Positioniersystem wie GPS oder DGPS oder sie haben zusätzlich zu den
oben erwähnten Sensoren in ihrem permanenten Speicher die Daten des
Streckennetzes in codierter Form gespeichert. Diese Daten beinhalten
mindestens die Länge einzelner Schienen, sowie die Knotenpunkte, die
sie miteinander verbinden. Es können auch zusätzliche Informationen
wie Kurvenradien oder die Koordinaten der Schienen bzw. Knotenpunkte
im Speicher enthalten sein. Mit Hilfe der Streckennetz-Information
kann nun der Tachometer die Position der Einheit bestimmen, wenn er
von der Fahrsteuerung die eingeschlagene Fahrtroute mitgeteilt
bekommt. Die MÜE wird ihre Position in regelmäßigen Abständen oder
auf Anfrage der Leitwarte mitteilen, Falls zusätzlich eine dezentrale
Kommunikation erfolgt, wird sie ihre Position auch anderen
MÜEs, zumindest wenn sie sich in der Nähe befinden, mitteilen.
Für mobile Überwachungssysteme ist es weiters besonders schwierig,
zu bestimmen, welches Blickfeld die Kamera besitzt bzw. das Blickfeld
bei bewegter Kamera beizubehalten. Aus diesen Gründen ist es
wesentlich, dass den erfindungsgemäßen MÜE das zu überwachende
Areal, ihre eigenene Position und das Streckennetz zumindestens in
2-dimensionalen Koordinaten bekannt ist, um aus der Kenntnis der
topografischen Verhältnisse beispielsweise die Kamera bei Veränderung
der Position nachführen zu können.
Die MÜE enthalten in einer bevorzugten Ausführungsform eine Vorrichtung zum Schutz vor Kollisionen. Diese Vorrichtung kann beispielsweise in Form von Software implementiert sein, die am Mikrocontroller abläuft und die sich der Positionsdaten des Tachometers, der Streckennetz-Information sowie der Kommunikationssysteme der Einheit bedient, um Positionsdaten zwischen den MÜE's auszutauschen, um ihren Abstand zueinander zu berechnen. Die Ergebnisse werden der Überwachungskontrolle mitgeteilt und bei Bedarf werden Bremsvorgänge zur Vermeidung von Kollisionen ausgelöst. Der Kollisionsschutz kann vorwiegend dezentral ablaufen, wobei im Bedarfsfall von der Zentrale eine Priorisierung vorgenommen werden muß, um Vorrangs-Entscheidungen ausführen zu können. Auch für den Kollisionsschutz sei betont, daß dieser bei verzweigten Streckenführungen die Kenntnis des Aufbaus des Streckennetzes erfordert, wie es erfindungsgemäß durch den Streckennetzspeicher vorgesehen ist. Es ist jedoch genauso möglich, daß der Kollisionsschutz zentral von einer SW in der Leitwarte vorgenommen wird.
Die MÜE enthalten in einer bevorzugten Ausführungsform eine Vorrichtung zum Schutz vor Kollisionen. Diese Vorrichtung kann beispielsweise in Form von Software implementiert sein, die am Mikrocontroller abläuft und die sich der Positionsdaten des Tachometers, der Streckennetz-Information sowie der Kommunikationssysteme der Einheit bedient, um Positionsdaten zwischen den MÜE's auszutauschen, um ihren Abstand zueinander zu berechnen. Die Ergebnisse werden der Überwachungskontrolle mitgeteilt und bei Bedarf werden Bremsvorgänge zur Vermeidung von Kollisionen ausgelöst. Der Kollisionsschutz kann vorwiegend dezentral ablaufen, wobei im Bedarfsfall von der Zentrale eine Priorisierung vorgenommen werden muß, um Vorrangs-Entscheidungen ausführen zu können. Auch für den Kollisionsschutz sei betont, daß dieser bei verzweigten Streckenführungen die Kenntnis des Aufbaus des Streckennetzes erfordert, wie es erfindungsgemäß durch den Streckennetzspeicher vorgesehen ist. Es ist jedoch genauso möglich, daß der Kollisionsschutz zentral von einer SW in der Leitwarte vorgenommen wird.
Die MÜE enthalten in einer bevorzugten Ausführungsform Vorrichtungen,
um die einwandfreie Funktion der Einheit zu überprüfen (Sicherheits-
und Kontrollfunktionen) . Der Vorrichtung sind geeignete
Sensoren zugeordnet, deren Signale laufend erfasst und ausgewertet
werden. Die Überprüfung aller Komponenten wird bevorzugt laufend
durchgeführt, um einerseits Defekte an der MÜE zu entdecken, die die
Ausführung der Überwachungsaufgabe verhindern oder einschränken als
auch um Schäden zu erkennen, die beispielsweise durch Sabotage an
der Einheit oder an der Streckenführung verursacht wurden. In diesen
Fällen wird die MÜE vorzugsweise eine Meldung abzusetzen, aus der
die Leitwarte möglichst gut auf die Ursache des Problems hingeführt
wird. Gegebenenfalls kann es erforderlich sein, zusätzlich Schockoder
Stoßdetektoren in der MÜE anzubringen, die ein gewaltsames
Einwirken erkennen können.
Die beschriebenen Vorrichtungen ermöglichen es dem Überwachungspersonal,
der Leitwarte, die MÜE über das Streckennetz zu führen,
ihre Kameras zu bewegen, Bilder und Bildsequenzen abzurufen und
ähnliches. Wesentliches Merkmal der erfindungsgemäßen Überwachungseinheit
ist es, dem Überwachungspersonal Funktionen bereitzustellen,
die es ihm erlauben, sich auf die Überwachungsaufgabe zu konzentrieren
und sich nicht mit den Fahr- und Steuerungsfunktionen der
MÜE befassen zu müssen. Erreicht wird dies durch eine übergeordnete
Software-Ebene für die Steuerung der MÜE, die im folgenden mit
"Überwachungskontrolle" (ÜK) bezeichnet wird. Wesentliches Merkmal
der ÜK ist es, daß sie in der Lage ist, Informationen mit allen
übrigen funktionalen Vorrichtungen auszutauschen, und diese miteinander
zu verknüpfen Weiters ist die ÜK in der Lage, koordinatenbezogene
Informationen zu verarbeiten. Sie hat auch Kontrolle über die
Überwachungsgeräte und kann diese beispielsweise in den Einzelbild-Modus
oder den Videomodus steuern. Die ÜK kann weiters mit
einem Routing-Algorithmus ausgestattet sein, der sie aufgrund der
Kenntnis des Streckennetzes in die Lage versetzt, die kürzeste oder
schnellste Fahrroute zu einem Punkt des Streckennetzes zu errechnen.
Die ÜK kann weiters Befehlsabfolgen, die einen Überwachungs-Job
definieren, speichern, um wiederkehrende Überwachungsaufgaben vorprogrammiert
auszuführen. Diese Überwachungs-Job können zumindest
aus dem zu überwachenden Blickfeld oder Bereich, den Überwachungs-Modus
bestehen. Nach Ausführung wird die MÜE beispielsweise
in die Servicestelle fahren, oder andere Aufgaben wahrnehmen. Durch
diese Merkmale können von der MÜE beispielsweise folgende "smarte"
Funktionen für die Leitwarte bereitgestellt werden:
Die Leitwarte kann einer MÜE den Befehl übermitteln, so schnell als
möglich und mit oberster Priorität eine bestimmte Position anzufahren.
Die MÜE wird dem Befehl nachkommen, indem sie mit ihrer Maximalgeschwindigkeit,
wo immer dies möglich ist, fährt, die
Geschwindigkeit jedoch beispielsweise bei engen Kurve reduziert oder
auch, wenn die Motoren aufgrund hoher Belastung ihre zulässige
Grenztemperatur überschreiten. Weiters kann die MÜE andere MÜE'S,
die sich auf Kollisionskurs befinden, rechtzeitig auffordern, auf
eine Nebenstrecke auszuweichen oder soweit wegzufahren, daß keine
Kollision auftritt.
Die Leitwarte kann einer MÜE den Befehl übermitteln, eine bestimmten
Fläche, die innerhalb des ÜB liegt, zu überwachen. Die MÜE ist in
der Lage, selbsttätig den am nächsten gelegenen Punkt auf der Strekke
zu berechnen, diesen anzusteuern und den Auftrag auszuführen.
Die MÜE kann für die Ausführung eines Überwachungsauftrags vorprogrammiert
werden. Es muß hierfür mindestensder zu überwachende
Bereichangegeben werden. Optional können die hierfür anzufahrenden
Positionen am Streckennetz sowie weitere Charakteristika der Überwachung
übermittelt werden. Der Auftrag kann anschließend jederzeit
und wiederholt von der Leitwarte gestartet werden.
Die Leitwarte kann bei Bedarf jedoch auch auf die Funktionen der
anderen Vorrichtungen direkt zugreifen. Dies wird beispielsweise in
außergewöhnlichen Betriebssituationen erforderlich sein, die von der
MÜE nicht selbständig bewältigt werden können. Auch müssen MÜEs
nicht mit allen der oben beschriebenen Merkmalen ausgestattet sein,
sodaß ein höherer Anteil der Steuerungsfunktionen von der Leitwarte
wahrgenommen werden wird.
Drahtlose Funkverbindungen, die Computersysteme, aber auch viele
andere, im speziellen tragbare Geräte miteinander verbinden, um den
Austausch von Daten mit hoher Übertragungsrate zu ermöglichen, sind
derzeit Schwerpunkt weltweiter Entwicklungen. Heute haben sich für
diese Aufgabe bereits sehr leistungsfähige hardware-unabhängige
Standards wie Wireless-LAN oder Bluetooth herausgebildet, weitere
werden folgen. Die Einbeziehung solcher Standards in MÜE's wird in
Zukunft sehr leistungsfähige und kostengünstige Lösungen ermöglichen.
Die erfindungsgemäße übergeordnete Steuer-Ebene ÜK ist bestens
geeignet, um in einem System mit standardisierter Kommunikations-Schnittstelle
eingebunden zu werden. In einer bevorzugten
Ausführungsform der Erfindung kann die ÜK ebenfalls hardware-unabhängig
ausgeführt werden. In den folgenden Abbildungen werden
beispielhafte Lösungen für intelligente Steuerungen für MÜE's gezeigt,
die die Einbeziehung der neuen Standards verdeutlichen.
Die Erfindung betrifft weiters eine andere Ausführungsform einer
Anordnung von mehreren, vorzugsweise mobilen Überwachungsgeräten.
Gelöst wird diese Aufgabe erfindungsgemäß mit den Merkmalen des
Anspruchs 22. Bevorzugte und vorteilhafte Ausgestaltungen dieser
Variante der Erfindung sind Gegenstand der von Anspruch 2 abhängigen
Unteransprüche.
Bei dieser Ausführungsform können die Überwachungsgeräte auf einem
Streckennetz, das aus beliebig verzweigten, über einer zu überwachenden
Fläche montierten Trägerschienen besteht, verfahrbar sein.
Die Überwachungsgeräte sind vorzugsweise mit dreh- und schwenkbaren
Videokameras ausgestattet und bieten für mehrere Benutzer ortsungebunden
die Möglichkeit der Überwachung und Beobachtung einzelner
Vorgänge auf dem zu überwachenden Areal. Die Ortsungebundenheit wird
hierbei beispielsweise durch die Einbindung des Systems in das
Internet oder ein lokales Netz (Intranet) erreicht.
Während die Entscheidung, welche Objekte verfolgt werden sollen, dem
Benutzer überlassen bleibt, kann die Aufgabe, das Objekt oder die
Person zu verfolgen, von automatisierten Verfahren unterstützt
werden.
Die Erfindung gewährleistet daher die manuelle Bedienbarkeit, unterstützt
den Beobachter jedoch bei seiner Arbeit und verhindert Fehlbedienungen,
sowie Kollisionen von Überwachungsfahrzeugen. Entdeckt
ein Beobachter verdächtige oder auffällige Handlungen, kann er ein
Standbild oder eine Bildsequenz abspeichern und an Aufsichtsorgane
weitergeben, sowie diese alarmieren.
Die verfahrbaren Kameras sind bei der Erfindung vorzugsweise auf
schienengebundenen Fahrzeugen angeordnet, wie sie beispielsweise aus
der AT 410108 B bekannt sind.
Die Anordnung der Erfindung kann beispielsweise dazu dienen, Einkaufszentren
und Supermärkte zu überwachen, um Diebstähle zu vermeiden,
und die Parkplätze abzusichern. Sie kann aber genauso dazu
benutzt werden, um den Füllstand vor Regalen zu überprüfen das
Warenangebot zu begutachten.
Ein Vorteil der erfindungsgemäßen Anordnung besteht darin, daß es
durch mobile Überwachungsgeräte möglich ist, Objekte zu verfolgen
und den Blickwinkel des Beobachters zu optimieren. Dadurch kann der
durch Diebstähle verursachte Verlust reduziert und ein Zusatznutzen
geschaffen werden, den herkömmliche Systeme nicht bieten. Weiters
ist es mit der erfindungsgemäßen Anordnung möglich, Firmen- und
Betriebsgelände sowohl in Innen- als auch Außenbereichen zu überwachen.
Hierdurch kann beispielsweise das unberechtigte Eindringen von
Personen erkannt und verhindert werden, aber auch der Zustand einzelner
Lager-, Arbeits- und Montageplätze überprüft werden. Auch
dies kann ortsungebunden ausgeführt werden, sodaß beispielsweise
eine Konzernzentrale jederzeit den Zustand und die Vorgänge in
einzelner Filialen besichtigen können. Aber auch die Überwachung von
Parkplätzen, Tiefgaragen und anderen Einrichtungen zur Erhöhung der
Sicherheit ist immer stärker nachgefragt und mit dem erfindungsgemäßen
System möglich.
Das erfindungsgemäße Überwachungssystem besteht in einer Ausführungsform
aus einer Schienenstrecke, die entlang den zu überwachenden
Flächen, beispielsweise Gängen, führt und die verzweigt sein
kann. Auf den Schienen fahren (intelligente) Überwachungsfahrzeuge,
die mit einem (elektrischen) Antrieb, einer Mikrocontroller-Steuerung,
mit Überwachungseinrichtungen, vorzugsweise wie
Netzwerk-Kameras, sowie mit einer drahtlosen Kommunikationseinrichtung
ausgestattet sind. Die Überwachungsfahrzeuge sind mit Hilfe
der Kommunikationseinrichtung mit einem oder mehreren stationären
Steuer-Computern oder auch untereinander verbunden.
Mit Hilfe der drahtlosen Kommunikationseinrichtung werden folgende
digitale Informationen zwischen den Überwachungsfahrzeugen und einem
oder mehreren stationären Computern übertragen und sie weist die
folgenden Strukturen auf:
Die Bilddaten der Überwachungskameras:
Diese werden zweckmäßigerweise in komprimierter Form übertragen, um
die Bandbreite zu reduzieren. Heute verfügbare Netzwerk-Kameras
verfügen beispielsweise bereits über Einrichtungen, die die Bilddaten
in digitale Form umsetzen, komprimieren und diese als Netzwerk-Server
zur Verfügung stellen. Damit können sie über das Internet
weltweit abgerufen werden, wenn der Access-Punkt eine Routing-Funktion
für die Überwachungskameras wahrnimmt.
Die Steuerdaten für die Dreh- und Schwenkbewegung der Überwachungs-Kameras:
Hierfür stellen moderne Netzwerk-Kameras ebenfalls Netzwerk-Server,
die über das Internet angesprochen werden können, zur Verfügung. Die
Steuerdaten der Kamera dürfen jedoch nicht direkt vom Internet aus
angesprochen werden, sondern nur über den Steuer-Computer. Dieser
wird den direkten Zugang einschränken oder verweigern, wenn die
Kamera beispielsweise durch eine automatische Objektverfolgungs-Software
gesteuert wird.
Die Steuerdaten für die Fahrt der Überwachungsfahrzeuge 3 entlang
der Schienenstrecke:
Diese Daten beinhalten üblicherweise die Fahrtroute, Fahrgeschwindigkeit
und Zielposition, aber auch Freigabe-Information für einzelne
Streckenabschnitte, um Kollisionen zu vermeiden. Diese Daten
dürfen nur dem zentralen Steuer-Computer zugänglich sein, nicht
jedoch direkt dem Internet. Der zentrale Steuer-Computer muß jedoch
ein Server-Interface für das Internet zur Verfügung stellen, um die
Fahrt einzelnder Überwachungsfahrzeuge 3 durch die Benutzer zu
beeinflussen.
Alternativ können Steuerdaten zwischen den Überwachungsfahrzeugen
ausgetauscht werden, um beisplielsweise einen dezentral organisierten
Kollisionsschutz zu gewähleisten. Von Vorteil für die Übertragung
der Daten ist, wenn diese ein Format besitzen, das kompatibel
zum Internet ist, wie beispielsweise W_LAN (Wireless LAN) oder
TCP/IP. Die stationären Computer können damit über einen sogenannten
"Access-Point" an das Internet angeschlossen werden. Acces-Point und
Steuer-Computer sind überlicherweise über ein breitbandiges lokales
Netzwerk (LAN) miteinander verbunden.
Der Steuer-Computer der Überwachungsanordnung kann beispielsweise
folgende Aufgaben wahrnehmen:
Vermeidung von Kollisionen zwischen zwei mobilen Überwachungsfahrzeugen.
Alternativ kann diese Aufgabe auch dezentral durch Kommunikation
zwischen den einzelnen Überwachungsfahrzeugen wahrgenommen
werden.
Zuordnung einer Beobachtungsaufgabe an ein freies, möglichst in der
Nähe befindliches Überwachungsfahrzeug. Diese Zuordnung kann auch
dynamisch gewechselt werden, um beispielsweise zu verhindern, daß
die Fahrt eines Überwachungsfahrzeugs durch eine andere, auf demselben
Streckenteil stehendes Fahrzeug behindert wird.
Zuordnung einer Beobachtungsaufgabe an eine oder mehrere Kameras,
von denen eine den Beobachtungsbereich überblicksartig (Weitwinkel)
überwacht und ein oder mehrere andere Kameras beispielsweise Detailbereiche
beobachten oder Objekte oder Personen verfolgen.
Automatische Steuerung der Fahrt eines Überwachungsfahrzeugs über
die Schienenstrecke, wenn sich ein Objekt oder eine Person, die
verfolgt werden soll, weiterbewegt. In diesem Fall ist es ebenfalls
möglich, daß die Steuerung die Beobachtungsaufgabe dynamisch an eine
andere Kamera weitergibt, wenn diese beispielsweise für das bewegliche
Objekt einen besseren Blickwinkel besitzt.
Zufallsartige Steuerung der Fahrt von Überwachungsfahrzeugen, die
keine spezielle Überwachungsaufgabe ausführen, über die Schienenstrecke.
Die Überwachungsanordnung ist in einer Ausführungsform über das
Internet mit Beobachtungsstationen verbunden, die im wesentlichen
aus einem PC und einem Monitoringsystem bestehen, das in den PC
eingebaut sein kann. Das Monitoringsystem nimmt kontinuierlich
Bildsequenz der zugeordneten Überwachungskamera auf und speichert
diese temporär ab. Normalerweise enthalten diese Bilddaten keine
nützlichen Informationen und werden daher immer wieder überschrieben.
Bei Auffälligkeiten oder verdächtigen Vorgängen kann die Bildsequenz
jedoch auf Kommando eines Beobachters oder einer automatischen
Überwachung permanent gespeichert und gesondert ausgewertet
werden. In diesem Fall wird ein Alarm an Aufsichtsorgane im Bereich
der Überwachungsanlage gesendet und diesen die gespeicherten Bilddaten
über ein Anzeigegerät verfügbar gemacht.
Weitere Einzelheiten, Vorteile und Merkmale der Erfindung ergeben
sich aus der nachstehenden Beschreibung bevorzugter Ausführungsbeispiele
anhand der Zeichnungen.
Es zeigt:
Fig. 1 zeigt die grundsätzliche Anordnung einer erfindungsgemäßen
Anordnung zur Überwachung. Die Schienen 1 werden aus einem Schienenstrang
gebildet, ein zu überwachendes Areal A umschließt und mit
beiden Enden in einer Servicestelle 3 mündet. Die entlang der
Schienen 1 fahrenden MÜE (= mobile Überwachungseinheit) können
hierbei den Bereich ÜB überwachen. Die Steuerung des gesamten Systems
erfolgt von einer zentralen Leitwarte 2 aus, die sich jedoch
nicht notwendigerweise auf dem Areal A befinden muß. Die Leitwarte
2 ist mit einer Basisstation 4 zum Funkverkehr mit den MÜE's ausgerüstet.
Weitere Basisstationen 4, um eines zuverlässigen Funkkontakts
mit den MÜE's auf dem gesamten Schienenstrang 1 zu gewährleisten,
sind über das Areal A verteilt angeordnet und über eine
Netzwerk 5 mit der Leitwarte 2 verbunden. Das zu überwachende Gelände
ist in diesem Fall mit einem lokalen Koordinatensystem versehen
und im Streckenspeicher der MÜEs sind die Koordinaten der einzelnen
Schienenabschnitte hinterlegt, um Überwachungsaufträge auf Basis der
Koordinaten des zu überwachenden Bereichs an die MÜE geben zu können.
Fig. 2 zeigt eine weitere Ausgestaltung einer erfindungsgemäßen
Anordnung zur Überwachung. Es entspricht weitgehend der Anordnung
von Fig. 1, jedoch wurde das Areal mit einem verzweigten Streckennetz
ausgerüstet. Dadurch können zusätzlich zum Umfang des Areals A
auch Innenbereiche, wie beispielsweise jener um die Leitwarte 2
sowie Außenbereiche, wie beispielsweise ein vor dem Areal A befindlichen
Parkplatz, überwacht werden.
Fig. 3a zeigt schematisch eine erste Ausführung einer erfindungsgemäßen
Anordnung zum Überwachen. Eine Trägerschiene 1 mit quadratischem
Querschnitt und abgerundeten Kanten ist an Aufhängungen 7 und
Stützen 8 befestigt. An der Oberseite der Trägerschiene 6 sind
zusätzlich Kupferschienen 9 zur Energieversorgung der Überwachungseinheit
angebracht. Die MÜE besteht aus einer Laufkatze 12, die über
Räder 15, die von Motoren 16 angetrieben werden, auf der Trägerschiene
1 sitzt, und einem drehbar gelagerten Hebel 18 mit der
Überwachungsplattform 13 verbunden ist. Üblicherweise wird es ein
vorderes und ein hinteres Räderpaar geben, um eine ausreichende
Stabilität der MÜE zu gewährleisten. An der Überwachungsplattform 13
sind eine Videokamera 21, die über einen Drehteller 19 und eine
motorisch angetriebene Höhenverstellung 20 in jede Richtung bewegt
werden kann. Die Höhenverstellung und/oder der Drehteller 19 kann
zusätzlich mit einer Lageregelung ausgerüstet werden, die Bewegungen
der Plattform 13 ausgleicht und die Ausrichtung der Kamera stabil
hält. Die MÜE wird von einem Mikrocontrollersystem 14 gesteuert und
steht über eine Kommunikationseinrichtung, an die eine Funk-Antenne
17 angeschlossen ist, mit der Leitwarte 2 in Verbindung.
Fig. 3b zeigt schematisch eine ähnlich ausgeführte, erfindungsgemäße
Anordnung zum Überwachen. Die Trägerschiene 1 ist hier ein im Querschnitt
sechs-eckig ausgeführtes Trägerrohr, auf dem je zwei Räder
zur Führung der MÜE an den oberen und unteren schrägen Flächen
entlang laufen. Auch hier wird es üblicherweise eine vordere und
eine hintere Radanordnung geben. Die Anordnung mit vier Rädern
ermöglicht es, daß die Laufkatze 12 Drehmomente, die beispielsweise
durch Windangriff auf die Überwachungsplattform 13 entstehen, auf
die Trägerschiene 1 übertragen werden können. Dadurch kann die
Überwachungsplattform 13 zumindest bei Windeinflüssen stabil gehalten
und somit gegebenenfalls auf eine Lagereglung 20 der Plattform
verzichtet werden. Die Überwachungsplattform 13 ist in diesem Fall
mit einer Dome-Kamera 23 ausgerüstet.
Fig. 4a und b zeigen schematisch eine weitere Ausgestaltung einer
erfindungsgemäßen Anordnung zur Überwachung, die eine Trägerschiene
1 mit kreisrundem Querschnitt aufweist. An der Oberseite der Trägerschiene
sind Hilfsschienen zur Energieversorgung 9 angebracht, und
darüber ist eine Überdachung 10 zum Schutz gegen Witterungseinflüsse
montiert. Die Tragkonstruktion ist mit Aufhängungen 7 an Stützen 8
befestigt. Die MÜE besteht aus einer Laufkatze 12 und einer Überwachungsplattform
13, die über eine um ca. ±90° verschwenkbare Lagerung
18 miteinander verbunden sind. Durch die Verschwenkung können
Verzweigungen des Streckennetzes überfahren werden, ohne daß Teile
des Trägersystems bewegt werden müssen. Die MÜE wird in einer
bevorzugten Ausführung von einem System 14 gesteuert, das an Hand
von Fig. 7 näher beschrieben wird und das sowohl ein Mikrocontrollersystem
beinhaltet, die sich in der Laufkatze befindet, als auch
ein Mikroprozessorsystem, das sich in der Überwachungsplattform 13
befindet. Die Kommunikationseinrichtungen mit der Antenne 17 befinden
sich vorzugsweise ebenfalls in der Überwachungsplattform 13.
Diese ist weiters in einer bevorzugten Ausführung mit einer Videokamera
21 und einem Lageregelungssystem ausgerüstet, das die Kameraausrichtung
über den Drehteller 19 und die Höhenverstellung 20 stabil
hält.
Fig. 5 zeigt eine schematische, drei-dimensionale Abbildung der MÜE
auf dem Trägersystem. Die Überwachungsplattform 13 ist in diesem
Ausführungsbeispiel mit einer Überwachungskamera 21 und zwei Scheinwerfern
22 bestückt.
Fig. 6 zeigt eine bevorzugte Ausführung eines erfindungsgemäßen
Steuerungssystems einer MÜE. Sie besteht aus einem Mikrocontroller-System
14, aus Kommunikationseinrichtungen für die zentrale 24
und dezentrale 25 Kommunikation, aus den Überwachungsgeräten (Kamera
21 und Scheinwerfer 22) sowie diversen, im rechten Teil des Bildes
gezeigten Aktuatoren und Sensoren, die den beschriebenen funktionellen
Vorrichtungen zugeordnet sind und vom Mikrocontroller 14 angesteuert
werden bzw. diesem Signale liefern. Die Kommunikationseinrichtungen
24, 25 sind über serielle Schnittstellen (SL) mit dem
Mikrocontroller verbunden, die Kamera 21 über eine breitbandige
Schnittstelle wie beispielsweise einer FireWire-Schnittstelle. Die
im Mikrocontrollersystem laufenden Programme sind in einen hardware-abhängigen
und einen hardware-unabhängigen Teil gegliedert.
Hardware-abhängigen Komponenten umfassen jene Teile, die Sensorsignale
aufnehmen oder Aktuatoren steuern. Insbesondere die Überwachungskontrolle
ÜK und alle Komponenten, die dieser unmittelbar
zugeordnet sind, wie der Streckenspeicher und Lageplan, der Jobspeicher
und der Kollisionsschutz, sind hardware-unabhängig ausgeführt.
Fig. 7 zeigt ein weiteres Ausführungsbeispiel eines erfindungsgemäßen
Steuerungssystems einer MÜE. Die Steuerungseinheit besteht
in dieser bevorzugten Anordnung aus einem Mikrocontroller-System 14,
der die hardware-abhängigen Steuerungsaufgaben wahrnimmt und einem
Mikroprozessor-System 14a, der die hardware-unabhängigen Steuerungsaufgaben
wahrnimmt, der aus standardisierten Komponenten besteht und
mit standardisierten Schnittstellen ausgerüstet ist. Der Mikrocontroller
befindet sich vorzugsweise in der Antriebseinheit 12, wobei
gegebenenfalls die Steuerung der Überwachungsplattform 13 von einem
eigenen, in der Plattform eingebauten zweiten Mikrocontrollersystem
wahrgenommen wird. Alle Steuersignale werden vorzugsweise über
serielle Schnittstellen SL übertragen, die Bild- und Videodaten der
Kamera(s) über schnelle serielle Schnisttstellen (z.B. FireWire).
Die zentrale Funkkommunikation ist beispielsweise über eine TCP/IP
Netzwerk-Schnittstelle mit dem Mikroprozessorsystem verbunden. Das
Mikroprozessorsystem kann aus einem Personal Computer (PC) bzw.
einem auf die Anwendung zugeschnittenen PC (sog. "Embedded PC")
bestehen. Der PC ist mit einem Standard Betriebssystem wie Windows
oder Linux ausgerüstet, für das üblicherweise Treiber für Komponenten
wie die Kamera oder die Kommunikationsmodule käuflich erhältlich
sind. Der PC besitzt in einer bevorzugten Ausführungsform eine
Internet IP-Adresse sowie eine eigene Homepage und ist eine TCP/IP
Schnittstelle drahtlos mit dem internet oder einem betreiberspezifischen
Intranet verbunden. Dadurch kann grundsätzlich, die entsprechenden
Zugriffsberechtigungen vorausgesetzt, über jedem anderen,
mit einem standardisierten Web-Browser ausgerüsteten PC mit der
MÜE kommuniziert und diese gesteuert werden. Dadurch kann sich
beispielsweise die Leitwarte 2 an einer beliebigen Stelle innerhalb
oder außerhalb des Areals befinden. Es können MÜE's von beliebig
vielen Systemen von einer zentralen Leitware aus gesteuert und
überwacht werden.
Fig. 8 zeigt schematisch den Grundriß eines Supermarktes, der mit
einem erfindungsgemäßen Überwachungssystem ausgestattet ist. Trägerschienen
31 führen durch alle Gänge und münden in einen Sammelstrang
am vorderen und hinteren Ende der Gänge. Kamerawagen können sich auf
dem gesamten Streckennetz 31 bewegen und ihre Überwachungsdaten
drahtlos zu einem Access-Point übermitteln, der mit dem Steuer-Computer
38 verbunden ist und einen Internet-Anschluß besitzt. Im
Raum des Steuer-Computers 38 ist auch eine Service-Stelle für die
Überwachungsfahrzeuge untergebracht. Weiters befindet sich ein
Anzeigegerät 37 im Bereich des Ausgangs, wo sich Security-Personal
aufhält. Die eigentliche Überwachungsaufgabe braucht nicht im Bereich
des Supermarkts stattfinden, sondern kann durch die Möglichkeit
der Übertragung über ein Netz, z.B. das Internet an einem
beliebigen andern Ort durchgeführt werden. Genauso ist es möglich,
die Überwachungsaufgaben vor Ort durchzuführen und die Daten nicht
dem globalen Internet, sondern nur einem lokalen Firmen-Netz ("Intranet")
zur Verfügung zu stellen.
Fig. 9 zeigt schematisch eine Ausgestaltung eines mobilen, auf einer
runden Trägerschiene fahrenden Überwachungswagens in der in der AT
410108 B beschriebenen Bauart. An seiner Unterseite ist ein verspiegelter
Dome 35 befestigt, der, nicht sichtbar, mit einer Netzwerk-Kamera
bestückt ist, die um 360° gedreht und verschwenkt werden
kann und ein Zoom-Objektiv besitzt. Die Einrichtung zur
Funk-Übertragung ist oberhalb der Kamera untergebracht.
Fig. 10 zeigt eine Ausgestaltung eines erfindungsgemäßen Überwachungssystems,
mit mehreren Überwachungsfahrzeugen 33 mit D-ome-Kameras
35, die über eine drahtlose Datenübertragungseinrichtung
34 sowohl untereinander als auch mit einem Access-Point 36 verbunden
sind. Der Access-Point 36 besitzt eine Verbindung zum Internet, als
auch eine Netzwerkverbindung zu Steuer-Computer 38 und zum Anzeigegerät
37 des Systems. Lokal getrennt und über das Internet verbunden
sind Überwachungsgeräte 39, die über ein Monitoring-Gerät 40 zum
temporären und permanenten Speichern der Videodaten ausgerüstet
sind. Alternativ zur Computer-Maus können die Geräte mit anderen
Eingabe- und Bediengeräten wie beispielsweise Joy-Sticks ausgerüstet
sein.
Fig. 11 zeigt eine Ausführungsform der erfindungsgemäßen Anordnung
zum Überwachen, bei der mehrer mobile wie bei "Fig. 4"
Fig. 12 zeigt beispielhaft den dynamischen Wechsel der Überwachungsaufgabe
in einer Situation, in der ein fahrendes, erstes Überwachungsfahrzeug
von einem auf demselben Schienenstück stehenden,
zweiten Überwachungsfahrzeug behindert wird. Die Überwachungsaufgabe
des ersten Fahrzeugs wird nun vom Steuer-Computer auf das zweite
Fahrzeug übertragen und umgekehrt. Das zweite Fahrzeug führt in
weiterer Folge die Fahrt des ersten Fahrzeugs fort, während das
erste Fahrzeug die Position des zweiten einnimmt und die stationäre
Überwachugnsaufgabe fortsetzt.
Fig. 13 zeigt beispielhaft das Zusammenspiel von zwei Überwachungsfahrzeugen
bei der Verfolgung von sich bewegenden Objekten bzw.
Personen. Diese Aufgabe wird automatisch von einem SW-Programm
ausgeführt, das auf dem Steuer-Computer 38 abläuft. Die linke Kamera
hat ihr Objektiv auf Weitwinkel geschalten und mehrer Objekte im
Blickfeld. Die rechte Kamera hat ihr Zoomobjektiv auf größte Vergrößerung
geschalten und wird verwendet, um Details der zu verfolgenden
Person zu identifizieren, beispielsweise ein hochauflösendes
Standbild aufzunehmen, um die Person später zweifelsfrei identifizieren
zu können. Eine rasche Bewegung der Person kann bei dieser
Kamera leicht dazu führen, dass sie aus dem Blickfeld der Kamera
gerät, während sie von der linken Kamera weiterhin erfaßt bleibt
und damit die rechte Kamera wieder nachgeführt werden kann. Die
Aufgabe der Identifizierung kann hierbei durch entsprechenden "Marker",
die beispielsweise an den Einkaufswagen angebracht werden und
die einen eindeutigen Farb-Code, Strich-Code oder ähnliche für
Kameras erkennbare Merkmale aufweisen, unterstützt werden.
Bei der erfindungsgemäßen Anordnung können einzelne oder mehrere der
wechselnd genannten Merkmale verwirklicht sein.
Kombination stationäre und mobile Kameras,
Weitergeben/wechseln von Überwachungsaufgaben,
Identifikationsmöglichkeit ("Marker") an den Einkaufswagen,
Nutzung des Internets zur ortsunanhängigen Verteilung der Überwachungsaufgabe,
Kombination stationäre und mobile Kameras,
Weitergeben/wechseln von Überwachungsaufgaben,
Identifikationsmöglichkeit ("Marker") an den Einkaufswagen,
Nutzung des Internets zur ortsunanhängigen Verteilung der Überwachungsaufgabe,
Zusammenspiel mehrerer unabhängigen mobilen/stationären Kameras zur
Lösung einer Überwachungsaufgabe (bisher nur 2 fix nebeneinander
montierte Kameras) und
Zusammenspiel der manullen Bedienung mit unterlagerter Unterstützung
durch das System.
Mit der anhand der Fig. 8 bis 13 beschriebenen Ausführungsform der
Erfindung kann beispielsweise erreicht werden, dass die Überwachungsaufgabe
von einem oder mehreren Orten aus verteilt durchgeführt
werden kann und der Steuer-Computer die für die Überwachungsaufgaben
erfordlichen Fahrbewegungen sowie die Zuordnung der
einzelnen Überwachungsaufgaben zu den verfügbaren Überwachungskameras
koordiniert.
Claims (30)
- Verfahren zum Überwachen, bei dem wenigstens ein Überwachungsgerät, insbesondere ein schienengebundenes Überwachungsgerät entlang einem vorgegebenen Weg im Bereich des zu überwachenden Gebietes bewegt wird, dadurch gekennzeichnet, daß in mindestens einem Mikrocontroller- oder Mikroprozessorsystem in einer in Software ausgeführten Funktionsebene (Überwachungskontrolle) wenigstens zweidimensionale topografische Daten des zu überwachenden Bereiches, beispielsweise die Koordinaten des Abschnittes des Weges, entlang dem das Überwachungsgerät bewegt wird, gespeichert werden und daß einfache oder aus mehreren Teilaufgaben zusammengesetzte Abfolgen von Überwachungsaufgaben im Mikrocontroller- oder Mikroprozessorsystem programmiert und vom Überwachungsgerät ausgeführt werden.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, daß in dem Speichersystem zusätzliche Informationen über die Bahn, entlang welcher das Überwachungsgerät bewegt wird, verfügbar gemacht und für Überwachungsaufgaben verarbeitet werden.
- Verfahren nach Anspruch 1 oder 2, dadurch gekennzeichnet, daß in der Überwachungskontrolle die Informationen und Funktionen der funktionellen Einrichtungen miteinander verknüpft werden, um Überwachungsaufgaben auszuführen.
- Verfahren nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, daß die Programmierung hardware-unabhängig ausgeführt wird.
- Verfahren nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, daß Steuerdaten und Bilddaten drahtlos vom Überwachungsgerät zu einer Leitstelle übertragen werden.
- Verfahren nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, daß die Position des Überwachungsgerätes auf der Bahn, entlang welcher es sich bewegt, erfasst wird.
- Verfahren nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, daß die Position des Überwachungsgerätes, vorzugsweise in regelmäßigen Abständen und/oder auf Anforderung an die Leitstelle und/oder an wenigstens ein weiteres Überwachungsgerät übermittelt wird.
- Verfahren nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, daß die Funktion des Überwachungsgerätes laufend überprüft wird.
- Verfahren nach einem der Ansprüche 1 bis 8, dadurch gekennzeichnet, daß Fehlfunktionen, Schock- und/oder Gewalteinwirkungen auf das Überwachungsgerät festgestellt und gemeldet wird.
- Anordnung zum Durchführen des Verfahrens nach einem der Ansprüche 1 bis 9, mit wenigstens einer Schiene mit wenigstens einem entlang der Schiene verfahrbaren Wagen, auf dem wenigstens eine Überwachungsgerät montiert ist, wobei in dem Wagen wenigstens ein Mikrocontroller- und/oder Mikroprozessorsystem vorgesehen ist, dadurch gekennzeichnet, daß das Mikrocontroller- oder Mikroprozessorsystem eine "Überwachungskontrolle" genannte, in Software ausgeführte Funktionsebene enthält und daß in dieser Funktionsebene die wenigstens zweidimensionalen, topografischen Daten des zu überwachenden Gebietes, wie beispielsweise Koordinaten einzelner Abschnitte der Schiene, auf der das Überwachungsgerät bewegt wird, gespeichert sind.
- Anordnung nach Anspruch 10, dadurch gekennzeichnet, daß das Mikrocontroller- oder Mikroprozessorsystem einen Internetserver enthält.
- Anordnung nach Anspruch 11 oder 12, dadurch gekennzeichnet, daß die Schiene wenigstens entlang des Umfanges des zu überwachenden Gebietes verlegt ist.
- Anordnung nach einem der Ansprüche 10 bis 12, dadurch gekennzeichnet, daß die Schiene wenigstens eine Verzweigung enthält.
- Anordnung nach einem der Ansprüche 10 bis 13, dadurch gekennzeichnet, daß eine Vorrichtung für die drahtlose Übertragung von Steuerdaten und Bilddaten von Basisstationen (4), die sich im zu überwachenden Bereich befinden, zum Überwachungsgerät vorgesehen ist.
- Anordnung nach einem der Ansprüche 10 bis 14, dadurch gekennzeichnet, daß innerhalb oder außerhalb des zu überwachenden Bereiches wenigstens eine Leitwarte vorgesehen ist.
- Anordnung nach einem der Ansprüche 10 bis 15, dadurch gekennzeichnet, daß an dem entlang der Schiene bewegten Wagen eine Plattform zur Montage wenigstens eines Überwachungsgerätes, insbesondere einer Überwachungskamera, vorgesehen ist.
- Anordnung nach Anspruch 16, dadurch gekennzeichnet, daß die Plattform gegenüber dem Wagen um eine vorzugsweise lotrecht ausgerichtete Achse verdrehbar ist.
- Anordnung nach einem der Ansprüche 16 oder 17, dadurch gekennzeichnet, daß die Plattform um eine insbesondere horizontale Achse verschwenkbar ist.
- Anordnung nach einem der Ansprüche 16 bis 18, dadurch gekennzeichnet, daß der Plattform eine Einrichtung zum Stabilisieren ihrer Lage zugeordnet ist, welche die Ausrichtung des Überwachungsgerätes in vertikaler Richtung konstant hält.
- Anordnung nach einem der Ansprüche 16 bis 19, dadurch gekennzeichnet, daß der Plattform eine Einrichtung zum Stabilisieren ihrer Lage zugeordnet ist, welche die Ausrichtung des Überwachungsgerätes in horizontaler Richtung konstant hält.
- Anordnung nach einem der Ansprüche 10 bis 20, dadurch gekennzeichnet, daß eine Vorrichtung zum Vermeiden von Kollisionen mit anderen Wägen mit Überwachungsgeräten vorgesehen ist.
- Anordnung zur Überwachung, insbesondere zum Ausführen des Verfahrens nach einem der Ansprüche 1 bis 9, gekennzeichnet durch mehrere Überwachungskameras, von denen wenigstens eine auf einem Fahrzeug verfahrbar ist, wobei die Überwachungskameras mit Netzwerk-Funktionalität zum Anschluß an ein Netz und zumindest teilweise mit einer Steuerung für Dreh-, Schwenk- und Zoom-Bewegungen ausgestattet sind, wobei jedes Fahrzeug über eine drahtlose Kommunikationseinrichtung verfügt, die Bild- und Steuerungsdaten zu mindestens einer stationären Kommunikationseinrichtung überträgt, die ebenfalls mit dem Netzwerk verbunden ist.
- Anordnung nach Anspruch 22, dadurch gekennzeichnet, dass wenigstens ein Steuercomputer, sowie mindestens eine Überwachungsstation mit zumindest einem Bildschirm zu Wiedergabe der Videobilder vorgesehen ist, die mit dem Netzwerk verbunden sind.
- Anordnung nach Anspruch 22 oder 23, dadurch gekennzeichnet, dass sie mit einer Speicher-Einrichtung zum Speichern von Bildsequenzen ausgestattet ist.
- Anordnung nach einem der Ansprüche 22 bis 24, dadurch gekennzeichnet, das die Kommunikationseinrichtungen und Überwachungsstationen mit dem globalen Internet und/oder mit einem lokalen Netz verbunden sind.
- Anordnung nach einem der Ansprüche 22 bis 25, dadurch gekennzeichnet, daß die Überwachungsstationen mit einer Einrichtung für das automatische Verfolgen von Objekten ausgerüstet sind.
- Anordnung nach einem der Ansprüche 22 bis 26, dadurch gekennzeichnet, daß die Überwachungsstationen auffällige Daten und Bildsequenzen sowie Alarmmeldungen einem Anzeigegerät übermitteln.
- Anordnung nach einem der Ansprüche 22 bis 27, dadurch gekennzeichnet, daß die Zuordnung einer Überwachungsaufgaben vom Steuer-Computer bei Bedarf einem anderen Überwachungsfahrzeug bzw. einer anderen Überwachungskamera übertragen wird.
- Anordnung nach einem der Ansprüche 22 bis 28, dadurch gekennzeichnet, daß Überwachungsaufgaben, wie das Verfolgen von Objekten, unter Zusammenwirken mehrerer Überwachungsfahrzeuge bzw. Überwachungskameras ausgeführt wird.
- Anordnung nach einem der Ansprüche 22 bis 30, dadurch gekennzeichnet, daß die Verfolgung von Objekten durch das Anbringen von leicht erkennbaren Markern an beweglichen Objekten wie Einkaufswagen unterstützt wird.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT2202003 | 2003-02-13 | ||
| AT2202003 | 2003-02-13 | ||
| AT19842003 | 2003-12-10 | ||
| AT19842003 | 2003-12-10 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP1447781A2 true EP1447781A2 (de) | 2004-08-18 |
Family
ID=32683181
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20040450026 Withdrawn EP1447781A2 (de) | 2003-02-13 | 2004-02-12 | Verfahren und Anordnung zur Überwachung |
Country Status (1)
| Country | Link |
|---|---|
| EP (1) | EP1447781A2 (de) |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2006026978A1 (de) * | 2004-09-08 | 2006-03-16 | Paulussen Systems Gmbh | Videoüberwachungssystem und verfahren zu dessen betrieb |
| WO2007028193A1 (en) * | 2005-09-06 | 2007-03-15 | Digisensory Technologies Pty, Ltd. | Method and system for a programmable camera for configurable security and surveillance systems |
| WO2014068570A1 (en) * | 2012-11-04 | 2014-05-08 | Magal Security Systems Ltd. | A self-propelled security system on an adjacent to a fence track |
| US9342978B2 (en) | 2005-04-15 | 2016-05-17 | 9051147 Canada Inc. | Method and system for configurable security and surveillance systems |
| US10049542B2 (en) | 2012-11-04 | 2018-08-14 | Magal Security Systems Ltd. | Self-propelled security system on an adjacent to a fence track |
| CN109993936A (zh) * | 2019-03-19 | 2019-07-09 | 上海电力高压实业有限公司 | 变电站改造越界报警系统及方法 |
| CN113251869A (zh) * | 2021-05-12 | 2021-08-13 | 北京天航创联科技发展有限责任公司 | 一种可自主对抗的机器人靶标训练系统及控制方法 |
| CN113733120A (zh) * | 2021-09-14 | 2021-12-03 | 交通运输部科学研究院 | 一种隧道安全巡检机器 |
| CN117278825A (zh) * | 2023-11-22 | 2023-12-22 | 浙江威星电子系统软件股份有限公司 | 大型运动场馆多动态监控装置 |
| DE102022134635A1 (de) * | 2022-12-22 | 2024-06-27 | Rheinmetall Air Defence Ag | System und Verfahren zur Positionsbestimmung von Objekten in einem Überwachungsgebiet |
-
2004
- 2004-02-12 EP EP20040450026 patent/EP1447781A2/de not_active Withdrawn
Cited By (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102004043816A1 (de) * | 2004-09-08 | 2006-03-23 | Paulussen Systems Gmbh | Videoüberwachungssystem und Verfahren zu dessen Betrieb |
| DE102004043816B4 (de) * | 2004-09-08 | 2006-08-31 | Paulussen Systems Gmbh | Videoüberwachungssystem und Verfahren zu dessen Betrieb |
| WO2006026978A1 (de) * | 2004-09-08 | 2006-03-16 | Paulussen Systems Gmbh | Videoüberwachungssystem und verfahren zu dessen betrieb |
| US10311711B2 (en) | 2005-04-15 | 2019-06-04 | Avigilon Patent Holding 1 Corporation | Method and system for configurable security and surveillance systems |
| US10854068B2 (en) | 2005-04-15 | 2020-12-01 | Avigilon Patent Holding 1 Corporation | Method and system for configurable security and surveillance systems |
| US9342978B2 (en) | 2005-04-15 | 2016-05-17 | 9051147 Canada Inc. | Method and system for configurable security and surveillance systems |
| US9595182B2 (en) | 2005-04-15 | 2017-03-14 | Avigilon Patent Holding 1 Corporation | Method and system for configurable security and surveillance systems |
| WO2007028193A1 (en) * | 2005-09-06 | 2007-03-15 | Digisensory Technologies Pty, Ltd. | Method and system for a programmable camera for configurable security and surveillance systems |
| US8508607B2 (en) | 2005-09-06 | 2013-08-13 | Its-7 | Method and system for a programmable camera for configurable security and surveillance systems |
| US10049542B2 (en) | 2012-11-04 | 2018-08-14 | Magal Security Systems Ltd. | Self-propelled security system on an adjacent to a fence track |
| WO2014068570A1 (en) * | 2012-11-04 | 2014-05-08 | Magal Security Systems Ltd. | A self-propelled security system on an adjacent to a fence track |
| CN109993936A (zh) * | 2019-03-19 | 2019-07-09 | 上海电力高压实业有限公司 | 变电站改造越界报警系统及方法 |
| CN113251869A (zh) * | 2021-05-12 | 2021-08-13 | 北京天航创联科技发展有限责任公司 | 一种可自主对抗的机器人靶标训练系统及控制方法 |
| CN113733120A (zh) * | 2021-09-14 | 2021-12-03 | 交通运输部科学研究院 | 一种隧道安全巡检机器 |
| CN113733120B (zh) * | 2021-09-14 | 2022-08-26 | 交通运输部科学研究院 | 一种隧道安全巡检机器 |
| DE102022134635A1 (de) * | 2022-12-22 | 2024-06-27 | Rheinmetall Air Defence Ag | System und Verfahren zur Positionsbestimmung von Objekten in einem Überwachungsgebiet |
| CN117278825A (zh) * | 2023-11-22 | 2023-12-22 | 浙江威星电子系统软件股份有限公司 | 大型运动场馆多动态监控装置 |
| CN117278825B (zh) * | 2023-11-22 | 2024-02-09 | 浙江威星电子系统软件股份有限公司 | 大型运动场馆多动态监控装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3204929B1 (de) | System zur anzeige von parkplätzen | |
| EP1106470B2 (de) | Verfahren zum Erkennen von Hindernissen auf Bahnstrecken | |
| DE69731009T2 (de) | System zum Erkennen von Hindernissen | |
| DE69526397T2 (de) | Geschlossenes Fernsehüberwachungssystem mit fahrbarer Kamera und selbsttätiger Zielerfassung | |
| EP3360122B1 (de) | Verfahren zur erfassung von geparkten fahrzeugen und zur abrechnung von parkgebühren | |
| DE102012211071B3 (de) | Interaktion zwischen einem mobilen Roboter und einer Alarmanlage | |
| DE112010003000T5 (de) | Sichtsystem zum Überwachen von Menschen in dynamischen Umgebungen | |
| DE102019131701A1 (de) | Verfahren und einrichtung für verbesserte ortsentscheidungen auf grundlage der umgebung | |
| WO1998040855A1 (de) | Einrichtung zur videoüberwachung einer fläche | |
| EP2872374A2 (de) | Überwachung einer bahnstrecke | |
| EP3526963A1 (de) | Objektüberwachung mit infrarotbildaufnahme und infrarotpulsbeleuchtung | |
| WO2017174427A1 (de) | Verfahren zur erfassung von geparkten fahrzeugen | |
| EP1273516A1 (de) | Einrichtung zum Erfassen optischer Informationen | |
| DE102008029413A1 (de) | Parkraummanagement | |
| EP1189187B1 (de) | Verfahren zum Überwachen eines vorbestimmten Bereichs und entsprechendes System | |
| DE19603766A1 (de) | Verfahren zum Erkennen gerichteter Bewegungen sowie Alarmanlage zur Durchführung des Verfahrens | |
| WO2014090819A2 (de) | Überwachungsanlage für einen überwachungsbereich, verfahren sowie computerprogramm | |
| EP2648169A2 (de) | Verfahren zum Überwachen eines Objekts sowie Verwendung eines Sensors zum Überwachen eines Objekts | |
| DE102009040713A1 (de) | Überwachungssystem | |
| DE19827835B4 (de) | Bildübertragungsverfahren und -vorrichtung | |
| EP1103821A2 (de) | Überwachungsanlage | |
| WO2024149471A1 (de) | Verfahren zur erstellung einer digitalen abbildung eines verkaufsbereiches | |
| DE19904093A1 (de) | Verfahren zur automatischen Erfassung von Parkplatzbelegungen | |
| DE102015225042B4 (de) | Anwenderendgerät, Fortbewegungsmittel und Verfahren zur Durchführung einer Videoübertragung mittels einer Drahtloskommunikationsverbindung | |
| KR20120110929A (ko) | 복수 개의 카메라센서를 튜브 내에 설치하여 감시하는 병렬 감시카메라 시스템 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20080830 |