EP1584312B1 - Motorisch angetriebener Rollstuhl - Google Patents
Motorisch angetriebener Rollstuhl Download PDFInfo
- Publication number
- EP1584312B1 EP1584312B1 EP04008553A EP04008553A EP1584312B1 EP 1584312 B1 EP1584312 B1 EP 1584312B1 EP 04008553 A EP04008553 A EP 04008553A EP 04008553 A EP04008553 A EP 04008553A EP 1584312 B1 EP1584312 B1 EP 1584312B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- wheelchair
- wheels
- wheel
- drive
- supplementary
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES, OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/04—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven
- A61G5/041—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven having a specific drive-type
- A61G5/045—Rear wheel drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES, OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/06—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs with obstacle mounting facilities, e.g. for climbing stairs, kerbs or steps
Definitions
- the present invention relates to a motor-driven wheelchair, which is equipped in particular for overcoming obstacles. Further, a preferred application of this invention relates to a known type of wheelchair sold by the Applicant under the name "Turbo-Twist", the main features of which are illustrated and described in patent application FR 2 727 012 and WO 96/15752.
- This wheelchair has a Mittenradantrieb, which allows a turning in a small space and is suitable for the internal and external drive. With it, obstacles with a height of up to 5 cm can easily be overrun. Overcoming obstacles up to 10 cm in height is possible, but requires a special driving technique, which can not be assumed by many customers due to their disability.
- the US 5,904,214 shows a wheelchair with a pair of drive wheels driven by a motor, two front wheels and at least one additional wheel, which is arranged in the background of the drive wheels on a rod hinged to the chassis.
- the auxiliary wheel makes no contact with the ground when driving on level ground. It can be driven by another motor.
- the motor of the additional wheel causes the further movement of the wheelchair.
- the disadvantage is that the weight of the wheelchair is increased by the need for a further motor and the wheelchair is expensive.
- a relatively small engine is not enough to overcome a relatively large obstacle without startup. However, if a start is necessary, unwanted blows occur.
- EP 1340 481 shows a wheelchair having a pair of drive wheels drivable by a motor, two front wheels and two auxiliary wheels arranged in the background of the drive wheels on a rocker articulated to the chassis.
- This rocker can be pivoted against the force of two springs arranged parallel to each other upwards.
- this pivoting is possible only to a limited extent and therefore limits, inter alia, the height of the obstacle, which can be run over with this wheelchair.
- An object of the invention is to provide a drive device which is inexpensive and can be mounted and dismounted on existing wheelchairs, in particular on the "turbo-twist" wheelchair. It should be suitable for indoor and outdoor use. Obstacles up to 10 cm in height should be able to be driven over without impact and without further ado.
- the essential features of the inventive wheelchair are specified in claim 1.
- the wheelchair according to the invention has the advantage that even obstacles with a height of up to 10 cm can be overcome with practically no impacts. Even with this concept, the basic idea of the wheelbase extension as in the belt drive can be maintained.
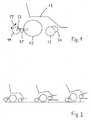
- Fig. 1 shows schematically the wheelchair with the seat 13, the two drive wheels 15, the front wheels 17 and the additional wheel 19.
- an auxiliary wheel 21 may be arranged as an overhead assistance for the overcoming of obstacles.
- the additional wheel 19 is arranged on a (not shown) hinged on the chassis, against the force of a spring (not shown) upwardly pivotable Doppelarmschwinge 23 arranged. Also on the Doppelarmschwinge 23 arranged is the intermediate gear 25. This engages the auxiliary wheel 19, but not on the drive wheel 15 in the position shown.
- Fig. 2 now shows from left to right the wheelchair in three different positions, namely when driving on level ground, when overcoming a small obstacle and when overcoming a large obstacle.
- the double-arm rocker 23 is pivoted upward in the direction of the arrow 27 (FIG. 1), so that the intermediate wheel 25 also engages the drive wheel 15.
- the additional wheel 19 is therefore driven by the drive wheel 15 via the intermediate gear 25.
- the wheelchair is therefore also driven by the engine, when the drive wheels 15 lift off when crossing an obstacle 28 from the ground, as shown in FIGS. 2 and 8.
- the rearmost point of the wheelchair is the rear wheel bar so far. This rear wheel bar falls off the friction wheel drive. The diameter and the position of the additional wheels 19 and intermediate wheels 25 must be selected after this point.
- gray tires with a pronounced profiling should be used (gray tires are better for indoor use).
- the requirement of small footprint and long wheelbase requires a compromise in the choice of wheel diameter. In the following it was decided in the additional wheels 19 for 180 mm and for the intermediate wheels 25 for 60 mm diameter. In the drive wheels 15, the diameter of 340 mm is maintained.
- the auxiliary wheels 19 must not be driven during normal driving, nor may they have ground contact. Basically, the additional wheels 19 may only be driven when an obstacle 28 is to be traveled with the wheelchair. As already stated above, obstacles in the height of 5 cm can easily be run over. For obstacles> 5cm the friction wheel concept should be used.
- the additional wheels 19 and the intermediate wheels 25 are bolted to a sprung double-arm swing 23.
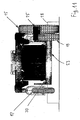
- the suspension of the pivot arms of the double-arm rocker 23 is taken over by so-called Rosta elements 30 (FIG. 11).
- the intermediate wheels 25 are biased by means of eccentrics (not shown) against the auxiliary wheels 19 and are permanently in the Intervention. For reasons of safety and for the optimal functioning of the friction wheel concept and the front override 21, the obstacles must be approached head-on.
- the basic idea of the operating mode assumes that with obstacles up to a height of 5 cm, the double rocker 23 has deflected so far that the intermediate wheels 25 have built up the maximum contact pressure against the drive wheels 15 and so can transmit the greatest forces. The obstacle can still be run over without the drive wheels 15 are lifted.
- the goal is that the Doppelarmschwinge 23 when driving over obstacles as early as possible and should deflect as little as possible until the intermediate wheels 25 have built up the full contact pressure against the drive wheels 15.
- a stop for the Doppelarmschwinge 23 must be attached to the base chassis so that it can not deflect too far in a possible puncture of the auxiliary wheels 19 and drive wheels 15.
- the receptacle for the Rosta elements as they are used in the previous Heckradbügel also serve for the Doppelarmschwinge 23 as a recording and pivot point, the positioning of the additional and intermediate wheels are given with little leeway due to the geometry.
- the "Turbo-Twist" wheelchair is supported in its original state by the rear wheel bracket and a 140 mm castor against tipping backwards.
- the wheelchair thus has a very small turning circle.
- the rear wheel arch and the castor are not required for the friction wheel drive.
- this device can be easily mounted on the "turbo-twist" wheelchair and disassembled.
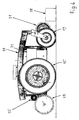
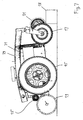
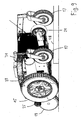
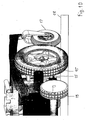
- Fig. 6 to 11 can be seen exactly how this drive concept can be realized in the "turbo-twist" wheelchair.
- the seat disposed on the chassis 29 is not shown in these drawings. However, the electric motor 31 is visible.
- 30 indicates the "rosta" element serving as a spring.
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Handcart (AREA)
- Automatic Cycles, And Cycles In General (AREA)
- Lens Barrels (AREA)
- Power Steering Mechanism (AREA)
Description
- Die vorliegende Erfindung bezieht sich auf einen motorisch antreibbaren Rollstuhl, der insbesondere zur Überwindung von Hindernissen ausgestattet ist. Ferner bezieht sich eine bevorzugte Anwendung dieser Erfindung auf einen bekannten Rollstuhltyp, der vom Anmelder unter der Bezeichnung "Turbo-Twist" verkauft wird und dessen hauptsächlichen Merkmale in der Patentanmeldung FR 2 727 012 und der WO 96/15752 dargestellt und beschrieben sind. Dieser Rollstuhl besitzt einen Mittenradantrieb, welcher ein Wenden auf kleinem Raum ermöglicht und ist für den Innen- und Aussenbtrieb verwendbar. Mit ihm können Hindernisse bis 5 cm Höhe problemlos überfahren werden. Das Überwinden von Hindernissen bis 10 cm Höhe ist möglich, setzt allerdings eine spezielle Fahrtechnik voraus, welche aber bei vielen Kunden aufgrund ihrer Behinderung nicht vorausgesetzt werden kann.
- Die US 5,904,214 zeigt einen Rollstuhl mit einem Paar von einem Motor antreibbaren Antriebsrädern, zwei Vorderrädern und mindestens einem Zusatzrad, das im Hintergrund der Antriebsräder an einer am Chassis angelenkten Stange angeordnet ist. Das Zusatzrad macht bei der Fahrt auf ebenem Boden keinen Bodenkontakt. Es ist durch einen weiteren Motor antreibbar. Werden somit bei unebenem Gelände oder beim Überfahren eines Hindernisses die Antriebsräder vom Boden abgehoben, so bewirkt der Motor des Zusatzrades die Weiterbewegung des Rollstuhls. Nachteilig ist, dass durch die Notwendigkeit eines weiteren Motors das Gewicht des Rollstuhls erhöht wird und der Rollstuhl verteuert wird. Auch reicht ein relativ kleiner Motor nicht aus, um ein relativ grosses Hindernis ohne Anlauf zu überwinden. Ist jedoch ein Anlauf nötig, so entstehen unerwünschte Schläge. Die EP 1340 481 zeigt einen Rollstuhl mit einem Paar von einem Motor antreibbaren Antriebsrädern, zwei Vorderrädern und zwei Zusatzrädern, die im Hintergrund der Antriebsräder an einer dem Chassis angelenkten Schwinge angeordnet sind. Diese Schwinge kann entgegen der Kraft von zwei parallel zueinander angeordneten Federn nach oben verschwenkt werden. Diese Verschwenkung ist aber nur in begrenztem Mass möglich und begrenzt daher unter anderem die Höhe des Hindernisses, welche mit diesem Rollstuhl überfahren werden kann.
- Ein Ziel der Erfindung ist es, eine Antriebsvorrichtung zu schaffen, welche kostengünstig ist und sich an bestehenden Rollstühlen, insbesondere am "Turbo-Twist"-Rollstuhl, montieren und demontieren lässt. Sie sollte sich für den Innen- und Aussenbetrieb eignen. Hindernisse bis 10 cm Höhe, sollten möglichst ohne Schläge und ohne weiteres überfahren werden können. Die wesentlichen Merkmale des erfindungsgemässen Rollstuhls sind im Patentanspruch 1 angegeben.
- Der erfindungsgemässe Rollstuhl hat den Vorteil, dass mit ihm auch Hindernisse bis 10 cm Höhe praktisch ohne Schläge überwunden werden können. Auch mit diesem Konzept kann die Grundidee der Radstandsverlängerung wie beim Zahnriemen-Antrieb beibehalten werden.
- Die abhängigen Patentansprüche beziehen sich auf besondere Ausführungsarten. Nachstehend ist ein Beispiel eines erfindungsgemässen Rollstuhls mit elektrischem Antrieb mit Bezug auf die schematischen beiliegenden Zeichnungen beschrieben.
- Es zeigt:
- Figur 1:
- eine schematische Darstellung des erfindungsgemässen Rollstuhls mit Reibradantrieb für die hinteren Zusatzräder,
- Figur 2:
- Rollstuhl von Fig. 1 bei Fahrt auf ebenem Boden und beim Überwinden eines kleinen und eines grossen Hindernisses,
- Figur 3:
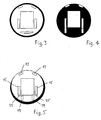
- ein Wendekreis eines Rollstuhls gemäss bekanntem Stand der Technik, nämlich in schematischer Darstellung der Wendekreis eines Rollstuhls mit Mittenradantrieb des Typs "Turbo-Twist", wobei die Räderstellung ersichtlich ist,
- Figur 4:
- der Wendekreis eines ersten Ausführungsbeispiels eines Rollstuhls gemäss der Erfindung, bei dem die Zusatzräder fluchtend mit den Antriebsrädern angeordnet sind,
- Figur 5:
- der Wendekreis eines zweiten Ausführungsbeispiels eines Rollstuhls gemäss der Erfindung, bei dem die Zusatzräder zur Rollstuhlmitte hin versetzt angeordnet sind,
- Figur 6:
- einen Rollstuhl mit Mittenradantrieb, z.Bsp. vom Typ "Turbo-Twist", mit einem Reibradantrieb,
- Figur 7:
- der Rollstuhl nach Fig. 6 beim Auffahren auf ein Hindernis, wobei der Reibradantrieb wirksam wird,
- Figur 8:
- der Rollstuhl nach Fig. 6 und 7 nach dem Auffahren der Vorderräder auf das Hindernis mit wirksamem Antrieb der hinteren Zusatzräder,
- Figur 9:
- der Rollstuhl in der Stellung von Fig. 8 seitlich von vorn betrachtet,
- Figur 10:
- der Rollstuhl wie in Fig. 9, jedoch seitlich von hinten betrachtet, und
- Figur 11:
- der Rollstuhl von Fig. 5 und 6 von hinten betrachtet, wobei jedoch auf einer Seite nur das Vorderrad eingezeichnet ist.
- Die nachfolgend beschriebenen Ausführungsbeispiele machen vom Reibradantrieb Gebrauch. Der Reibradantrieb ist bekannt und kommt heute bei verschiedenen Geräten und Fahrzeugen zum Einsatz:
- Spez. Schienenfahrzeuge
- Zuggeräte für Handrollstühle
- Fahrräder mit Hilfsmotor ("Velo-Solex")
- Als Erstes sollen die Vor- und Nachteile des Reibradkonzeptes aufgezeigt werden.
Vorteile Nachteile - Zusatzräder nur bei Bedarf angetrieben - Schlupf abhängig von mehreren Einflüssen - gut geeignet für den Innen- und Aussenbetrieb - erfordert grosse Anpressdrücke - unproblematisch bei Montage/Demontage - nur für kleine Leistungen - geräuscharm - preisgünstig - gleiche Umfangsgeschwindigkeit der Räder - Folgende Schwerpunkte müssen für die Anwendung bei einem Rollstuhl beachtet werden:
- 1. Gesamtlänge von max. 1200 mm und der Wendekreis dürfen nicht überschritten werden
- 2. Welche Art von Rädern soll zum Einsatz kommen?
- 3. Die dynamische und die statische Kippsicherheit.
- 4. Kann genügend Zugkraft auf die Zusatzräder übertragen werden?
- 5. Unter welchen Umständen sollen die Zusatzräder angetrieben werden?
- Bevor nun auf diese fünf Punkte eingegangen wird, soll nun unter Bezugnahme auf die Figuren 1 und 2 die Anwendung des Reibradkonzeptes auf einem Rollstuhl kurz illustriert werden.
- Fig. 1 zeigt schematisch den Rollstuhl mit dem Sitz 13, den beiden Antriebsrädern 15, den Vorderrädern 17 und dem Zusatzrad 19. Bei den Vorderrädern kann ein Hilfsrad 21 als Übersteighilfe für das Übersteigen von Hindernissen angeordnet sein. Das Zusatzrad 19 ist an einer am Chassis (nicht eingezeichnet) angelenkten, entgegen der Kraft einer Feder (nicht eingezeichnet) nach oben verschwenkbaren Doppelarmschwinge 23 angeordnet. Ebenfalls an der Doppelarmschwinge 23 angeordnet ist das Zwischenrad 25. Dieses greift am Zusatzrad 19 an, in der eingezeichneten Stellung jedoch nicht am Antriebsrad 15.
- Fig. 2 zeigt nun von links nach rechts den Rollstuhl in drei verschiedenen Stellungen, nämlich bei der Fahrt auf ebenem Boden, beim Überwinden eines kleinen Hindernisses und beim Überwinden eines grossen Hindernisses. Beim Überwinden eines Hindernisses wird die Doppelarmschwinge 23 in Richtung des Pfeils 27 (Fig.1) nach oben verschwenkt, so dass das Zwischenrad 25 auch am Antriebsrad 15 angreift. Das Zusatzrad 19 wird daher vom Antriebsrad 15 über das Zwischenrad 25 angetrieben. Der Rollstuhl wird daher auch vom Motor weiter angetrieben, wenn die Antriebsräder 15 beim Überwinden eines Hindernisses 28 vom Boden abheben, wie dies in Fig. 2 und 8 dargestellt ist.
- Nachfolgend wird nun zu den oben angeführten fünf Punkten Stellung genommen:
- Den hintersten Punkt des Rollstuhls stellt bis jetzt der Heckradbügel dar. Dieser Heckradbügel fällt beim Reibradantrieb weg. Die Durchmesser sowie die Position der Zusatzräder 19 und Zwischenräder 25 müssen nach diesem Punkt ausgewählt werden.
- Grundsätzlich sollten graue Reifen mit einer ausgeprägten Profilierung zum Einsatz kommen (graue Reifen eignen sich besser für den Innenbereich). Die Vorgabe vom geringen Platzbedarf und langem Radstand erfordert einen Kompromiss bei der Wahl der Raddurchmesser. Im folgenden wurde bei den Zusatzrädern 19 für 180 mm und für die Zwischenräder 25 für 60 mm Durchmesser entschieden. Bei den Antriebsrädern 15 wird der Durchmesser von 340 mm beibehalten.
- Folgende Punkte sind zu beachten:
- Aus Sicherheitsgründen soll vorzüglich bei diesem Konzept auf luftbereifte Räder verzichtet werden.
- Es steht eine pannensichere Variante zur Verfügung. Von der Firma Rollag können anstelle von Luftschläuchen, spezielle "Flexel-Einlagen" in die Reifen eingelegt werden. Es werden bereits heute viele Rollstühle mit diesen Einlagen ausgerüstet.
- Wie gut die erforderliche Zugkraft übertragen werden kann, hängt stark von diesen Zwischenrädern ab und muss anhand von Tests ausprobiert werden, da keine Messwerte vorliegen. Diese Zwischenräder müssten über eine Verzahnung, Profilierung oder eine Randrierung verfügen.
- Da Zusatzräder 19 beim Überfahren von Hindernissen praktisch das ganze Gewicht des Rollstuhls und des Fahrers tragen, müssen sie vorzüglich eine Mindesttragfähigkeit von 115 kg aufweisen. Der Durchmesser dieser Räder wurde auf 180 mm festgelegt. Profilierte Reifen mit "Flexel-Einlagen" sind anwendbar. Mögliche Alternativen sind Schwerlasträder mit Vollgummibereifung ohne Profilierung.
- Die dynamische und die statische Kippsicherheit müssten gewährleistet werden.
- Die Standfestigkeit eines festen Körpers ist umso grösser:
- je grösser die Gewichtskraft des Körpers ist.
- je grösser die Grundfläche (Radstand, Spurbreite) ist.
- je tiefer und zentraler der Gesamtschwerpunkt liegt.
- Die übertragbare Zugkraft ist stark von folgenden Einflüssen abhängig:
- Profilierung und Rauhigkeit der Räder
- Anpresskräfte der Räder gegeneinander
- Eintauchtiefe des Zwischenrades ins Antriebs- und Zusatzrad
- Verschmutzungen / Nässe / Schnee
- Die Zusatzräder 19 dürfen bei normaler Fahrt weder angetrieben werden, noch dürfen sie Bodenkontakt haben. Grundsätzlich dürfen die Zusatzräder 19 erst dann angetrieben werden, wenn mit dem Rollstuhl ein Hindernis 28 befahren werden soll. Wie oben bereits festgehalten, können Hindernisse in der Höhe von 5 cm ohne weiteres überfahren werden. Bei Hindernissen > 5cm soll das Reibradkonzept zum Einsatz kommen.
- Die Zusatzräder 19 und die Zwischenräder 25 (siehe Fig.1 und 2) sind mit einer gefederten Doppelarmschwinge 23 verschraubt. Die Federung der Schwenkarme der Doppelarmschwinge 23 wird von sogenannten Rosta-Elementen 30 (Fig.11) übernommen. Die Zwischenräder 25 werden mit Hilfe von Exzentern (nicht eingezeichnet) gegen die Zusatzräder 19 vorgespannt und sind mit diesen dauernd im Eingriff. Aus Gründen der Sicherheit und für die optimale Funktion des Reibradkonzeptes und der vorderen Übersteighilfe 21 müssen die Hindernisse frontal angefahren werden.
- Die Grundidee der Betriebsart geht davon aus, dass bei Hindernissen bis 5 cm Höhe die Doppelschwinge 23 so weit eingefedert ist, dass die Zwischenräder 25 den maximalen Anpressdruck gegen die Antriebsräder 15 aufgebaut haben und so die grössten Kräfte übertragen können. Das Hindernis kann so noch überfahren werden, ohne dass die Antriebsräder 15 abgehoben werden.
- Soll nun ein Hindernis überfahren werden, das höher als 5 cm ist, wird der Rollstuhl vorne mit Hilfe der Übersteighilfe 21 (siehe Fig. und 2) weiter angehoben. Von da an werden die Antriebsräder 15 abgehoben und der Antrieb erfolgt über die Zusatzräder 19, bis die Antriebsräder 15 am Hindernis wieder Halt finden und normal weitergefahren werden kann. Dabei bewegt sich die Doppelarmschwinge 23 wieder in seine Ausgangsposition, und die Kraftübertragung vom Antriebsrad 15 auf das Zwischenrad 19 wird wieder unterbrochen.
- Das Ziel ist, dass die Doppelarmschwinge 23 beim Überfahren von Hindernissen möglichst früh und möglichst wenig einfedern soll, bis die Zwischenräder 25 den vollen Anpressdruck gegen die Antriebsräder 15 aufgebaut haben. Das heisst, dass die Zusatzräder 19 bei normaler Fahrt nur ca. 2 cm Bodenfreiheit aufweisen und der Abstand zwischen den Antriebsrädern 15 und den Zwischenrädern, nur ca. 5 mm betragen soll. Aus Sicherheitsgründen, muss am Grundchassis ein Anschlag für die Doppelarmschwinge 23 angebracht werden, damit diese bei einem allfälligen Reifenschaden der Zusatzräder 19 und Antriebsräder 15 nicht zu weit einfedern kann. Weil am Grundchassis die Aufnahme für die Rosta-Elemente, wie sie beim bisherigen Heckradbügel verwendet werden auch für die Doppelarmschwinge 23 als Aufnahme und Drehpunkt dienen soll, sind aufgrund der Geometrie die Positionierung der Zusatz- und Zwischenräder mit wenig Spielraum vorgegeben.
- So kann vermieden werden, dass Änderungen am Grundchassis notwendig werden und der Reibradantrieb auf einfachste Weise montiert und demontiert werden kann.
- Beim Positionieren der Zusatzräder ergibt sich zusätzlich folgendes Problem:
- Der "Turbo-Twist" Rollstuhl wird in seinem heutigen Originalzustand vom Heckradbügel und einer 140 mm Schwenkrolle gegen das Abkippen nach hinten gestützt. Der Rollstuhl weist so einen sehr kleinen Wendekreis auf.
- Der Heckradbügel und die Schwenkrolle werden beim Reibradantrieb nicht benötigt.
- Durch die Montage der Reibradvorrichtung wird die vorgegebene Gesamtlänge des Rollstuhls nicht überschritten, trotzdem ergibt sich ein grösserer Wendekreis. Diese Situation wird mit Fig. 3 und Fig. 4 dargestellt.
- Um diesem Umstand zu begegnen, müssen die beiden Zusatzräder 19 gegen die Mitte verschoben montiert werden. Dies hat zur Folge, dass die Zwischenräder 25 breiter ausgelegt werden müssen. Diese Situation wird mit Fig. 5 dargestellt.
- Es muss ein Kompromiss bezüglich Wendekreis vorgesehen werden. Es muss beachtet werden, dass die Zusatzräder 19 nicht zu weit zur Mitte verschoben werden dürfen, da sonst die seitliche Kippsicherheit beim Befahren von Hindernissen beeinträchtigt wird.
- Zusammenfassend kann nun gesagt werden, dass diese Vorrichtung problemlos am "Turbo-Twist"Rollstuhl montiert und demontiert werden kann.
- In Fig. 6 bis 11 ist genau ersichtlich, wie dieses Antriebskonzept beim "Turbo-Twist"-Rollstuhl realisiert werden kann. Der Sitz, der auf dem Chassis 29 angeordnet ist, ist in diesen Zeichnungen nicht dargestellt. Ersichtlich ist jedoch der Elektromotor 31. In Fig. 11 ist mit 30 das als Feder dienende "Rosta"-Element ersichtlich.
Claims (8)
- Motorisch antreibbarer Rollstuhl, mit einem Chassis (29), einem auf dem Chassis (29) angeordneten Sitz (13), mindestens einem Vorderrad (17), einem Paar von einem Motor antreibbaren Antriebsrädern (15) und mindestens einem Zusatzrad (19), das im Hintergrund der Antriebsräder (15) an einer am Chassis (11) angelenkten Schwinge (23) angeordnet ist, welche entgegen der Kraft einer Feder (33) höhenbeweglich ist, dadurch gekennzeichnet, dass zwischen dem Antriebsrad (15) und dem Zusatzrad (19) ein Zwischenrad (25) derart angeordnet ist, dass bei einer Verschwenkung der Schwinge (23) entgegen der Federkraft nach oben das Antriebsrad (15) über das Zwischenrad (25) das Zusatzrad (19) antreibt.
- Rollstuhl nach Anspruch 1, dadurch gekennzeichnet, dass das Zwischenrad (25) auf der Schwinge (23) angeordnet ist und mit zum Zusatzrad (19) in Eingriff steht.
- Rollstuhl nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass jedem Antriebsrad (15) ein Zwischenrad (25) und ein Zusatzrad (19) zugeordnet ist.
- Rollstuhl nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass Antriebsräder (15), Zwischenräder (25) und Zusatzräder (19) eine Verzahnung, eine Profilierung oder Randrierung aufweisen.
- Rollstuhl nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass die Antriebsräder (15) und/oder Zusatzräder (19) eine Vollgummibereifung aufweisen.
- Rollstuhl nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass die Zusatzräder (19) etwa 2 cm Bodenfreiheit besitzen.
- Rollstuhl nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass die Schwinge (23) mittels Resta Federelementen (30) am Chassis (29) befestigt ist.
- Rollstuhl nach einem der Ansprüche 3 bis 7, dadurch gekennzeichnet, dass die Zusatzräder (19) in einem seitlichen Abstand zu den Antriebsrädern (15) zur Rollstuhlmitte hin versetzt angeordnet sind (Fig. 5).
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP04008553A EP1584312B1 (de) | 2004-04-08 | 2004-04-08 | Motorisch angetriebener Rollstuhl |
| AT04008553T ATE358465T1 (de) | 2004-04-08 | 2004-04-08 | Motorisch angetriebener rollstuhl |
| DE502004003394T DE502004003394D1 (de) | 2004-04-08 | 2004-04-08 | Motorisch angetriebener Rollstuhl |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP04008553A EP1584312B1 (de) | 2004-04-08 | 2004-04-08 | Motorisch angetriebener Rollstuhl |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1584312A1 EP1584312A1 (de) | 2005-10-12 |
| EP1584312B1 true EP1584312B1 (de) | 2007-04-04 |
Family
ID=34896023
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP04008553A Expired - Lifetime EP1584312B1 (de) | 2004-04-08 | 2004-04-08 | Motorisch angetriebener Rollstuhl |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP1584312B1 (de) |
| AT (1) | ATE358465T1 (de) |
| DE (1) | DE502004003394D1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8210556B2 (en) | 2005-08-18 | 2012-07-03 | Sunrise Medical Hhg, Inc. | Midwheel drive wheelchair with independent front and rear suspension |
| US8851214B2 (en) | 2010-07-15 | 2014-10-07 | Permobil Ab | Electric mid-wheel drive wheelchair |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1893153B1 (de) | 2005-06-24 | 2011-08-17 | Degonda-Rehab S.A. | Rollstuhl mit mittenradantrieb |
| JP4117798B2 (ja) * | 2006-05-11 | 2008-07-16 | 関東自動車工業株式会社 | 電動車椅子 |
| JP2009112533A (ja) * | 2007-11-06 | 2009-05-28 | Kanto Auto Works Ltd | 車椅子 |
| GB2455135A (en) * | 2007-11-30 | 2009-06-03 | Advanced Vehicle Concepts Ltd | Anti-tip wheel for a wheeled vehicle |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5222567A (en) * | 1991-04-26 | 1993-06-29 | Genus Inc. | Power assist device for a wheelchair |
| FR2727012B1 (fr) | 1994-11-18 | 1997-06-13 | Degonda Rehab Sa | Fauteuil roulant pour handicape, capable de franchir des obstacles |
| US5904214A (en) * | 1997-07-11 | 1999-05-18 | Lin; David Jung-Ching | Power assist anti-tip wheel system for invalid carriage |
| US6273212B1 (en) * | 2000-02-12 | 2001-08-14 | Royce H. Husted | Lightweight maneuverable power chair |
| US6712369B2 (en) * | 2002-02-28 | 2004-03-30 | Pihsiang Machinery Mfg. Co., Ltd. | Anti-turnover mechanism of electrical wheelchair |
-
2004
- 2004-04-08 AT AT04008553T patent/ATE358465T1/de not_active IP Right Cessation
- 2004-04-08 EP EP04008553A patent/EP1584312B1/de not_active Expired - Lifetime
- 2004-04-08 DE DE502004003394T patent/DE502004003394D1/de not_active Expired - Lifetime
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8210556B2 (en) | 2005-08-18 | 2012-07-03 | Sunrise Medical Hhg, Inc. | Midwheel drive wheelchair with independent front and rear suspension |
| US8851214B2 (en) | 2010-07-15 | 2014-10-07 | Permobil Ab | Electric mid-wheel drive wheelchair |
| US9320661B2 (en) | 2010-07-15 | 2016-04-26 | Permobil Ab | Electric mid-wheel drive wheelchair |
Also Published As
| Publication number | Publication date |
|---|---|
| ATE358465T1 (de) | 2007-04-15 |
| EP1584312A1 (de) | 2005-10-12 |
| DE502004003394D1 (de) | 2007-05-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2114335B1 (de) | Fahrzeug mit mittenradantrieb, insbesondere rollstuhl oder aufrichtrollstuhl | |
| DE2707541C2 (de) | ||
| EP1893153B1 (de) | Rollstuhl mit mittenradantrieb | |
| DE69307142T2 (de) | Vorrichtung und Verfahren zur Geschwindigkeitskontrolle | |
| WO2008124953A1 (de) | Rollstuhl mit mittenradantrieb | |
| EP0453752B1 (de) | Omnibus, insbesondere Niederflurbus | |
| DE3225354C2 (de) | Rollstuhl für Behinderte | |
| EP1863694B1 (de) | Rollstuhl mit mindestens einer schwenkradeinheit | |
| EP0890463A2 (de) | Verfahren zum Ändern der Höhenlage wenigstens eines Bereiches eines Fahrzeugaufbaues | |
| EP1732490B1 (de) | Rollstuhl mit mittenradantrieb, insbesondere aufrichtrollstuhl | |
| DE29817336U1 (de) | Elektro-Rollstuhl | |
| EP1584312A1 (de) | Motorisch angetriebener Rollstuhl | |
| DE60218731T2 (de) | Rollstuhl | |
| DE2929207A1 (de) | Hydropneumatisch abgefederter sitz fuer fahrzeuge, insbesondere kraftfahrzeuge | |
| DE2658420C2 (de) | Tunnelwaschfahrzeug | |
| DE102021127373B4 (de) | Gehhilfe | |
| DE60010595T2 (de) | Untergestell für Fahrzeug und Rollstuhl ausgestattet mit solchen Untergestell | |
| DE19622964A1 (de) | Aktiver Wagenheber | |
| EP1719485B1 (de) | Elektrorollstuhl | |
| DE102018114882A1 (de) | Selbstfahrendes Rasenpflegegeräte-Trägerfahrzeug | |
| DE1530569A1 (de) | Einrichtung zur Beeinflussung einer Fahrzeugfederung,insbesondere fuer gelaendegaengige Kraftfahrzeuge | |
| EP1902605A1 (de) | Mähmaschine | |
| DE102004059823A1 (de) | Raupenfahrzeug | |
| EP1839637A1 (de) | Radaufhängung für Rollstühle, Rollwagen und ähnliche Transportmittel | |
| EP1029981B1 (de) | Selbstfahrende Verdichtungsvorrichtung zur Bodenverdichtung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL HR LT LV MK |
|
| 17P | Request for examination filed |
Effective date: 20060126 |
|
| AKX | Designation fees paid |
Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REF | Corresponds to: |
Ref document number: 502004003394 Country of ref document: DE Date of ref document: 20070516 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: RIEDERER HASLER & PARTNER PATENTANWAELTE AG |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070704 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070715 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070904 |
|
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| ET | Fr: translation filed | ||
| GBV | Gb: ep patent (uk) treated as always having been void in accordance with gb section 77(7)/1977 [no translation filed] |
Effective date: 20070404 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| BERE | Be: lapsed |
Owner name: DEGONDA-REHAB S.A. Effective date: 20070430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070704 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| 26N | No opposition filed |
Effective date: 20080107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070705 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070408 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070408 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20090429 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20071005 Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070404 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20090508 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20100823 Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20101230 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20111101 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502004003394 Country of ref document: DE Effective date: 20111101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100430 |