EP2005455B1 - Dispositif de controle rotatif pour une telecommande d'engin mobile. - Google Patents
Dispositif de controle rotatif pour une telecommande d'engin mobile. Download PDFInfo
- Publication number
- EP2005455B1 EP2005455B1 EP07731125.6A EP07731125A EP2005455B1 EP 2005455 B1 EP2005455 B1 EP 2005455B1 EP 07731125 A EP07731125 A EP 07731125A EP 2005455 B1 EP2005455 B1 EP 2005455B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- elastic means
- elastic
- moving
- stop
- equilibrium position
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
- 238000004804 winding Methods 0.000 claims description 13
- 230000000903 blocking effect Effects 0.000 claims description 4
- 229920001971 elastomer Polymers 0.000 claims description 3
- 239000000806 elastomer Substances 0.000 claims description 3
- 238000010276 construction Methods 0.000 claims 1
- 208000031968 Cadaver Diseases 0.000 description 8
- 238000000034 method Methods 0.000 description 2
- 230000005355 Hall effect Effects 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 210000000056 organ Anatomy 0.000 description 1
- 238000004513 sizing Methods 0.000 description 1
Images

Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01H—ELECTRIC SWITCHES; RELAYS; SELECTORS; EMERGENCY PROTECTIVE DEVICES
- H01H23/00—Tumbler or rocker switches, i.e. switches characterised by being operated by rocking an operating member in the form of a rocker button
- H01H23/28—Tumbler or rocker switches, i.e. switches characterised by being operated by rocking an operating member in the form of a rocker button with three operating positions
- H01H23/30—Tumbler or rocker switches, i.e. switches characterised by being operated by rocking an operating member in the form of a rocker button with three operating positions with stable centre positions and one or both end positions unstable
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G5/00—Means for preventing, limiting or returning the movements of parts of a control mechanism, e.g. locking controlling member
- G05G5/05—Means for returning or tending to return controlling members to an inoperative or neutral position, e.g. by providing return springs or resilient end-stops
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G1/00—Controlling members, e.g. knobs or handles; Assemblies or arrangements thereof; Indicating position of controlling members
- G05G1/04—Controlling members for hand actuation by pivoting movement, e.g. levers
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01H—ELECTRIC SWITCHES; RELAYS; SELECTORS; EMERGENCY PROTECTIVE DEVICES
- H01H23/00—Tumbler or rocker switches, i.e. switches characterised by being operated by rocking an operating member in the form of a rocker button
- H01H23/02—Details
- H01H23/12—Movable parts; Contacts mounted thereon
- H01H23/14—Tumblers
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/20—Control lever and linkage systems
- Y10T74/20396—Hand operated
- Y10T74/20474—Rotatable rod, shaft, or post
Definitions
- the present invention relates to a rotary control device, intended in particular to be fixed on a handle of a remote mobile machine, in particular machinery, agricultural machinery or handling.
- a mobile device remote control comprises, in known manner, a handle movable in at least one degree of freedom with respect to a support, the movement of this handle allowing an operator to control at least one receiving member outside the remote control.
- a first type of device comprises two members, movable in rotation relative to each other about an axis, formed by a body intended to be fixed on a handle of the remote control on the one hand, and a part of on the other hand, the device also comprising elastic return means for returning the actuating portion in the vicinity of an equilibrium position relative to the body from which a user can drive the actuating part in two opposite directions with respect to the equilibrium position.
- the two driving abutments and the two locking abutments form two pairs of abutments belonging to the two members movable in rotation with respect to one another, the two movable arms being in position equilibrium, in contact with two stops of a first of the two pairs, the elastic means being immobilized relative to a first member.
- This type of device makes it possible to provide a simple system for returning to the equilibrium position.
- This residual clearance can be decreased by appropriate sizing of the gap between the stops of the second member.
- the precise dimensioning of this gap increases the price of the parts used.
- a single winding does not make it possible to obtain a simultaneous reliable contact of the elastic means with the four stops of the two pairs of stops respectively belonging to the two members.
- FIGS. 1 and 2 schematically illustrate the relative positioning, in equilibrium position, of the body C with two locking abutments B1 and B2, the actuating part A with two driving abutments B3 and B4, and elastic means E having a single winding and two movable branches.
- a residual clearance J1 or J2 respectively appears, according to the configurations, between the actuating part and the elastic means, or between the body and the elastic means.
- the present invention relates to a device of the first type described above, comprising first elastic means corresponding to the elastic means of a device of this first type, and characterized in that the device also comprises second resilient means taking support, in equilibrium position, on the one hand on a movable branch of the first elastic means, and on the other hand against a bearing portion of the second member.
- the movable branches of the first elastic means are both in contact against the two stops of a first member, and thus immobilized.
- the second elastic means which are supported on the first elastic means, allow, in equilibrium position, to exert an elastic force on the second member, exerted between a stop of this second member, and a bearing portion of this second organ.
- the first member and the first elastic means are thus immobilized relative to each other, the second member is immobilized by the second elastic means, bearing on the first elastic means.
- the device uses elastic means with a simple winding as in the first type of spring described, to maintain a simple spring structure.
- the second elastic means have a stiffness lower than the stiffness of the first elastic means.
- the difference in stiffness between the first and the second elastic means makes it possible to prevent the stresses exerted by the second elastic means from disturbing the holding in position of the first elastic means by the two stops of the first member.
- the second elastic means comprise an elastic tab connected to a movable branch of the first elastic means.
- the elastic tab is connected by a bend to the end of a movable branch of the first elastic means.
- the bearing portion is constituted by an additional stop located on the second member.
- the bearing portion is constituted by a drive or locking stop, the second elastic means extending obliquely with respect to a plane containing the axis of rotation.
- the device comprises an axial abutment limiting the translational movement of the winding in the direction of the axis of rotation.
- the second elastic means are fixed on the second member.
- the second elastic means comprises an elastomer element.
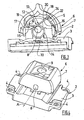
- a rotary control device for a remote control of mobile machine comprises, in known manner, a body 2 intended to be fixed on a handle of the remote control, not shown, the body 2 comprising a first part or base 3 intended to be fixed on the handle by its base, which comprises fastening means 4, in particular slots allowing the passage of fixing screws, and a second part or cover 5, intended to be fixed integrally on the base 3.
- Detection means constituted by a Hall effect sensor 10, are fixed on the base 4, and detect the movement of the magnet 9 facing each other, in order to generate an electrical control signal derived from the movement of the actuating part 6.
- the device comprises a spring 12 which comprises first elastic return means 13 making it possible to return the actuating portion 6 to an equilibrium position E from which a user can drive the actuating part in two opposite directions D1, D2 with respect to the equilibrium position E, by contact with the cabochon 7.
- the first resilient means 13, of a first stiffness k1 comprise a single winding 14, whose loops surround the axis of rotation A, and two movable branches 15, 16 in the extension of the two ends of the winding 14.
- the spring 12 also comprises second elastic means of a second stiffness k2, lower than the first stiffness, constituted by an elastic tab 22 connected by a bend 23 at the end of the second movable arm 16 of the first elastic means 13.
- tab 22 is contained in a plane passing through the axis of rotation A of the actuating part 6.
- the second resilient means are supported on the one hand on the second movable arm 16 as soon as first resilient means, and on the other hand are intended to bear against a bearing portion of the actuating portion 6 constituted by a stop additional 24 located on the actuating part.
- the positioning of the additional stop 24 relative to the second elastic means 22 is such that during a rotation in the direction D1, the additional stop 24 is in contact with the second elastic means 22 before the second drive stop 18 is in contact with the second movable branch 16.
- the additional stop 24 is in contact with the end of the elastic tab 22, which bends, in particular thanks to its elasticity k2 less than that of the first elastic means 13, and then once that the elastic tab 22 is folded, the second driving abutment 18 comes into contact with the second movable arm 16, substantially at the level of the bend 23, and drives this second movable arm 16.
- the two movable arms 15, 16 as well as the stops are arranged asymmetrically with respect to a plane of symmetry of the actuating part in equilibrium position.
- this arrangement makes it possible to use a body of known shape, which has a cylindrical shape only on a limited part of its upper surface, around which the elastic tab 22 can move in rotation.
- the device comprises an axial stop not shown, limiting the translational movement of the winding 14 and the entire spring in the direction of the axis of rotation A of the actuating portion 6.
- the bearing portion is constituted by the extension of the second drive abutment, the support branch having an oblique profile, with respect to a plane passing through the axis of rotation A of the part actuator 6.
- the second elastic means may be constituted by an elastomer element 25, fixed on the actuating portion 6, and intended to be, in equilibrium position, positioned in compression between a bearing portion of the actuating part 6 and a movable branch of the first elastic means.
- the first and second embodiments it is possible to provide a gap between the driving abutments such that the first elastic means are locked in a position of equilibrium between the two drive stops, leaving a gap between the movable branches and the blocking stops.
- the second elastic means must be supported on a support portion of the body to allow to constrain the device in equilibrium position.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Mechanical Control Devices (AREA)
- Toys (AREA)
- Transmission Devices (AREA)
Description
- La présente invention concerne un dispositif de contrôle rotatif, destiné en particulier à être fixé sur une poignée d'une télécommande d'engin mobile, en particulier engin de travaux publics, engin agricole ou de manutention.
- Une télécommande d'engin mobile comporte, de façon connue, une poignée mobile selon au moins un degré de liberté par rapport à un support, le mouvement de cette poignée permettant à un opérateur de commander au moins un organe récepteur extérieur à la télécommande.
- Afin d'augmenter le nombre d'organes récepteurs pouvant être commandés ou de permettre de varier les instructions de commande, il est connu d'ajouter sur la télécommande des dispositifs de contrôle pouvant être commandés par les doigts de l'utilisateur, et en particulier des dispositifs de type proportionnel.
- Un premier type de dispositif comporte deux organes, mobiles en rotation l'un par rapport à l'autre autour d'un axe, formés par un corps destiné à être fixée sur une poignée de la télécommande d'une part, et une partie d'actionnement d'autre part, le dispositif comportant également des moyens de rappel élastiques permettant de ramener la partie d'actionnement au voisinage d'une position d'équilibre par rapport au corps à partir de laquelle un utilisateur peut entraîner la partie d'actionnement dans deux directions opposées par rapport à la position d'équilibre.
- Les moyens élastiques comprennent un enroulement et deux branches mobiles, chaque branche mobile étant destinée à coopérer avec :
- une butée d'entraînement ménagée sur la partie d'actionnement permettant l'entraînement de la branche mobile dans une direction, et
- une butée de blocage ménagée sur le corps destinée à servir d'appui sur le corps lorsque la partie d'actionnement est entraînée dans une autre direction.
- Les deux butées d'entraînement et les deux butées de blocage forment deux couples de butées appartenant aux deux organes mobiles en rotation l'un par rapport à l'autre, les deux branches mobiles étant, en position d'équilibre, au contact de deux butées d'un premier des deux couples, les moyens élastiques étant immobilisés par rapport à un premier organe.
- Ce type de dispositif permet de fournir un système simple de retour à la position d'équilibre.
- Toutefois, il existe dans ce dispositif, en position d'équilibre un jeu résiduel, entre le second organe et les moyens élastiques. Ce jeu résiduel cause un mouvement libre de la partie d'actionnement, qui n'est pas donc pas soumise à l'action des moyens de rappel sur une partie de sa course.
- Ce jeu résiduel peut être diminué par un dimensionnement approprié de l'écart entre les butées du second organe. Le dimensionnement précis de cet écart augmente toutefois le prix des pièces utilisées. De plus, un enroulement unique ne permet pas d'obtenir un contact fiable simultané des moyens élastique avec les quatre butées des deux couples de butées appartenant respectivement aux deux organes.
- Les
figures 1 et 2 illustrent de façon schématique le positionnement relatif, en position d'équilibre, du corps C avec deux butées de blocage B1 et B2, de la partie d'actionnement A avec deux butées d'entraînement B3 et B4, et des moyens élastique E présentant un enroulement unique et deux branches mobiles. - Un jeu J1 ou J2 résiduel apparaît respectivement, suivant les configurations, entre la partie d'actionnement et les moyens élastiques, ou entre le corps et les moyens élastiques.
- Pour résoudre ce problème, il a été proposé d'utiliser un second type de dispositif comprenant un ressort à double enroulement avec une branche médiane reliant les deux enroulements. En position d'équilibre chacun des deux enroulements est contraint entre une butée du corps et une butée de la partie d'actionnement, ce qui permet d'éliminer complètement le jeu résiduel.
- En particulier, le document
FR2823368 - Ce type de dispositif donne donc satisfaction en ce qui concerne la suppression du jeu résiduel. La structure du ressort, ainsi que celles du corps et de la partie d'actionnement sont toutefois plus complexes que celles exposées pour le premier type de ressort.
- Il est donc souhaitable de fournir un dispositif permettant à la fois de supprimer le jeu résiduel et également de permettre d'utiliser une structure simplifiée du dispositif de contrôle.
- A cet effet, la présente invention concerne un dispositif du premier type décrit ci-dessus, comprenant des premiers moyens élastiques correspondant aux moyens élastiques d'un dispositif de ce premier type, et caractérisé en ce que le dispositif comporte également des seconds moyens élastiques prenant appui, en position d'équilibre, d'une part sur une branche mobile des premiers moyens élastiques, et d'autre part contre une portion d'appui du second organe.
- Grâce à ces dispositions, en position d'équilibre, les branches mobiles des premiers moyens élastiques sont toutes deux en contact contre les deux butées d'un premier organe, et donc immobilisées. Les seconds moyens élastiques, qui prennent appui sur les premiers moyens élastiques, permettent, en position d'équilibre, d'exercer une force élastique sur le second organe, exercée entre une butée de ce second organe, et une portion d'appui de ce second organe.
- Le premier organe et les premiers moyens élastiques sont donc immobilisés l'un par rapport à l'autre, le second organe est immobilisé par les seconds moyens élastiques, en appui sur les premiers moyens élastiques.
- Le dispositif utilise des moyens élastiques avec un simple enroulement comme dans le premier type de ressort décrit, permettant de conserver une structure simple de ressort.
- Avantageusement, les seconds moyens élastiques présentent une raideur inférieure à la raideur des premiers moyens élastiques.
- La différence de raideur entre les premiers et les seconds moyens élastiques permet d'éviter que les contraintes exercées par les seconds moyens élastiques ne perturbent le maintien en position des premiers moyens élastiques par les deux butées du premier organe.
- Selon un mode de réalisation, les seconds moyens élastiques comportent une patte élastique reliée à une branche mobile des premiers moyens élastiques.
- Avantageusement, la patte élastique est reliée par un coude à l'extrémité d'une branche mobile des premiers moyens élastiques.
- Ces dispositions permettent de réaliser un ressort en une seule pièce, et de structure simple.
- Selon une première possibilité, la portion d'appui est constituée par une butée supplémentaire située sur le second organe.
- Selon une autre possibilité, la portion d'appui est constituée par une butée d'entraînement ou de blocage, les seconds moyens élastiques s'étendant de façon oblique par rapport à un plan contenant l'axe de rotation.
- Avantageusement, le dispositif comporte une butée axiale limitant le mouvement de translation de l'enroulement dans la direction de l'axe de rotation.
- Selon un mode de réalisation, les seconds moyens élastiques sont fixés sur le second organe.
- Avantageusement, les seconds moyens élastiques comporte un élément en élastomère.
- De toute façon, l'invention sera bien comprise à l'aide de la description qui suit, en référence au dessin schématique annexé, représentant à titre d'exemple non limitatif, un mode de réalisation d'un dispositif selon l'invention.
- La
figure 1 est une vue schématique d'un premier dispositif selon l'état de la technique. - La
figure 2 est une vue schématique d'un second dispositif selon l'état de la technique. - La
figure 3 est une vue en perspective d'un premier dispositif selon l'invention, une partie de ce dispositif ayant été coupée. - La
figure 4 est une vue en coupe, par-dessus, du dispositif defigure 1 . - La
figure 5 est une vue de face des moyens élastiques du dispositif defigure 1 . - La
figure 6 est une vue en perspective des moyens élastiques defigure 3 . - La
figure 7 est une vue d'un second dispositif selon l'invention. - Ainsi que représenté sur les
figures 1 à 4 , un dispositif de contrôle rotatif pour une télécommande d'engin mobile selon l'invention comporte, de façon connue, un corps 2 destiné à être fixé sur une poignée de la télécommande, non représentée, le corps 2 comprenant une première partie ou socle 3 destinée à être fixée sur la poignée par sa base, qui comporte des moyens de fixation 4, en particulier des lumières permettant le passage de vis de fixation, et une seconde partie ou capot 5, destinée à être fixée solidairement sur le socle 3. - Le dispositif comprend une partie d'actionnement 6 mobile en rotation autour d'un axe A par rapport au corps 2, comportant dans ce mode de réalisation :
- un cabochon 7 extérieur au corps 2, destiné en particulier à être actionné au contact d'un doigt d'un utilisateur,
- un pivot 8, solidaire en mouvement par ses extrémités du cabochon 7, mobile en rotation dans un logement traversant ménagé entre le socle 3 et le capot 4 du corps 2,
- un aimant permanent 9, solidaire en mouvement du pivot 8, et contenu dans le logement entre le socle 3 et le capot 4.
- Des moyens de détection, constitués par un capteur à effet Hall 10, sont fixés sur le socle 4, et détectent le mouvement de l'aimant 9 en regard, afin de générer un signal électrique de commande dérivé du mouvement de la partie d'actionnement 6.
- Le dispositif comporte un ressort 12 qui comprend des premiers moyens de rappel élastiques 13 permettant de ramener la partie d'actionnement 6 à une position d'équilibre E à partir de laquelle un utilisateur peut entraîner la partie d'actionnement dans deux directions opposées D1, D2 par rapport à la position d'équilibre E, par contact avec le cabochon 7.
- Les premiers moyens élastiques 13, d'une première raideur k1, comportent un enroulement unique 14, dont les boucles entoure l'axe de rotation A, et deux branches mobiles 15, 16 dans le prolongement des deux extrémités de l'enroulement 14.
- La première branche mobile 15 est destinée à coopérer avec :
- une première butée 17 d'entraînement ménagée sur le cabochon 7 de la partie d'entraînement 6 permettant l'entraînement de la première branche mobile 15 dans une première direction D1.
- une première butée 19 de blocage ménagée sur le corps 2 destinée à limiter sa course et à servir d'appui sur le corps lorsque la partie d'actionnement est entraînée dans une seconde direction D2.
- Respectivement, la seconde branche mobile 16 est destinée à coopérer avec :
- une seconde butée 18 d'entraînement ménagée sur le cabochon 7 de la partie d'entraînement 6 permettant
- l'entraînement de la seconde branche mobile 16 dans la seconde direction D2.
- une seconde butée 20 de blocage ménagée sur le corps 2 destinée à limiter sa course et à servir d'appui sur le corps lorsque la partie d'actionnement est entraînée dans une la première direction D1.
- Le ressort 12 comporte également des seconds moyens élastiques d'une seconde raideur k2, inférieure à la première raideur, constitués par une patte élastique 22 reliée par un coude 23 à l'extrémité de la seconde branche mobile 16 des premiers moyens élastiques 13. Cette patte 22 est contenue dans un plan passant par l'axe de rotation A de la partie d'actionnement 6.
- Les seconds moyens élastiques prennent appui d'une part sur la seconde branche mobile 16 dès premiers moyens élastiques, et d'autre part sont destinés à venir en appui contre une portion d'appui de la partie d'actionnement 6, constituée par une butée supplémentaire 24 située sur la partie d'actionnement.
- Le positionnement de la butée supplémentaire 24 par rapport à les seconds moyens élastiques 22 est tel que lors d'une rotation dans le sens D1, la butée supplémentaire 24 est au contact des seconds moyens élastiques 22 avant que la seconde butée d'entraînement 18 soit au contact de la seconde branche mobile 16.
- Dans le mode de réalisation représenté, en position d'équilibre, les branches mobiles 15, 16 des premiers moyens élastiques 13 sont toutes deux en contact contre les deux butées de blocage 19, 20 du corps 2, et donc immobilisées. Les seconds moyens élastiques 22, qui prennent appui sur les premiers moyens élastiques 13, exerce une force élastique sur la partie d'actionnement 6, exercée entre :
- la première butée d'entraînement 17 sur laquelle prend appui la première branche mobile 15 faisant partie des premiers moyens élastiques 13 immobilisée, et
- la butée supplémentaire 24, sur laquelle prend appui la patte élastique 22.
- La présence des seconds moyens élastiques, sous forme d'une patte élastique, permet donc de supprimer le jeu résiduel.
- Lors d'une rotation dans la première direction D1, le fonctionnement est similaire à celui d'un dispositif selon le premier type connu décrit ci-dessus.
- Lors d'une rotation dans la seconde direction D2, la butée supplémentaire 24 est en contact avec l'extrémité de la patte élastique 22, qui se plie, notamment grâce à son élasticité k2 inférieure à celle des premiers moyens élastiques 13, puis une fois que la patte élastique 22 est pliée, la seconde butée d'entraînement 18 entre en contact avec la seconde branche mobile 16, sensiblement au niveau du coude 23, et entraîne cette seconde branche mobile 16.
- Comme cela est visible sur les figures, les deux branches mobiles 15, 16 ainsi que les butées sont disposées de façon asymétrique par rapport à un plan de symétrie de la partie d'actionnement en position d'équilibre.
- cette disposition permet d'utiliser un corps de forme connue, qui ne présente une forme cylindrique que sur une partie limitée de sa surface supérieure, autour de laquelle la patte élastique 22 peut se déplacer en rotation.
- Le dispositif comporte une butée axiale non représentée, limitant le mouvement de translation de l'enroulement 14 et de l'ensemble du ressort dans la direction de l'axe de rotation A de la partie d'actionnement 6.
- Selon une variante non représentée, la portion d'appui est constituée par le prolongement de la seconde butée d'entraînement, la branche d'appui présentant un profil oblique, par rapport à un plan passant par l'axe de rotation A de la partie d'actionnement 6.
- Selon un second mode de réalisation représenté de façon schématique sur la
figure 7 , il est possible de constituer les seconds moyens élastiques de façon non solidaire des premiers moyens élastiques. - Les mêmes éléments portent les mêmes références que dans le premier mode de réalisation sur la
figure 7 . - Dans ce second mode de réalisation, les seconds moyens élastiques peuvent être constitués par un élément en élastomère 25, fixé sur la partie d'actionnement 6, et destiné à être, en position d'équilibre, positionné en compression entre une portion d'appui de la partie d'actionnement 6 et une branche mobile des premiers moyens élastiques.
- Selon des variantes du premier et du second mode de réalisation, il est possible de ménager un écart entre les butées d'entraînement tel que les premiers moyens élastiques soient bloqués en position d'équilibre entre les deux butées d'entraînement, laissant alors un jeu entre les branches mobiles et les butées de blocage. Dans ce cas, les seconds moyens élastiques doivent prendre appui sur une portion d'appui du corps pour permettre de contraindre le dispositif en position d'équilibre.
- Comme il va de soi, l'invention ne se limite pas à la forme de réalisation préférentielle décrite ci-dessus, à titre d'exemple non limitatif ; elle en embrasse au contraire toutes les variantes.
Claims (10)
- Dispositif de contrôle rotatif pour une télécommande d'engin mobile, en particulier engin de travaux publics, engin agricole ou de manutention, comportant deux organes, mobiles en rotation l'un par rapport à l'autre autour d'un axe (A), formés par un corps (2) destiné à être fixée sur une poignée de la télécommande d'une part, et une partie d'actionnement (6) d'autre part, le dispositif comportant également des premiers moyens de rappel (13) élastiques permettant de ramener la partie d'actionnement (6) au voisinage d'une position d'équilibre (P) par rapport au corps (2), à partir de laquelle un utilisateur peut entraîner la partie d'actionnement dans deux directions opposées par rapport à la position d'équilibre, ces premiers moyens élastiques (13) comprenant un enroulement (14) et deux branches mobiles (15, 16), chaque branche mobile (15, 16) étant destinée à coopérer avec:- une butée d'entraînement (17,18) ménagée sur la partie d'actionnement (6) permettant l'entraînement de la branche mobile (15, 16) dans une direction (D1, D2), et- une butée de blocage (19, 20) ménagée sur le corps (2) destinée à servir d'appui sur le corps (2) lorsque la partie d'actionnement (6) est entraînée dans la direction opposée (D1, D2),les deux butées d'entraînement (17,18) et les deux butées de blocage (19, 20) formant deux couples de butées appartenant aux deux organes (2, 6) mobiles en rotation l'un par rapport à l'autre, les deux branches mobiles (15, 16) étant, en position d'équilibre (P), au contact de deux butées d'un premier des deux couples, les premiers moyens élastiques (13) étant immobilisés par rapport à un premier organe (2),
caractérisé en ce que le dispositif comporte également des seconds moyens élastiques (22) prenant appui, en position d'équilibre, d'une part sur une branche mobile (15, 16) des premiers moyens élastiques (13), et d'autre part contre un portion d'appui (24) du second organe (6). - Dispositif selon la revendication 1, caractérisé en ce que les seconds moyens élastiques (22) présentent une raideur (k2) inférieure à la raideur (k1) des premiers moyens élastiques (13).
- Dispositif selon l'une des revendications 1 et 2, caractérisé en ce que les seconds moyens élastiques comportent une patte élastique (22) reliée à une branche mobile (16) des premiers moyens élastiques (13).
- Dispositif selon la revendication 3, caractérisé en ce que la patte élastique (22) est reliée par un coude (23) à l'extrémité d'une branche mobile (16) des premiers moyens élastiques (13).
- Dispositif selon l'une des revendications 1 à 4, caractérisé en ce que la portion d'appui (24) est constituée par une butée supplémentaire située sur le second organe (6).
- Dispositif selon l'une des revendications 1 à 4, caractérisé en ce que la portion d'appui (24) est constituée par une butée d'entraînement ou de blocage.
- Dispositif selon la revendication 6 et selon la revendication 3, caractérisé en ce que les seconds moyens élastiques (22) s'étendent de façon oblique par rapport à un plan contenant l'axe de rotation (A).
- Dispositif selon l'une des revendications 1 ou 2, caractérisé en ce que les seconds moyens élastiques (25) sont fixés sur le second organe.
- Dispositif selon la revendication 8, caractérisé en ce que les seconds moyens élastiques comporte un élément en élastomère (25).
- Dispositif selon l'une des revendications 1 à 8, caractérisé en ce que le dispositif comporte une butée axiale limitant le mouvement de translation de l'enroulement dans la direction de l'axe de rotation.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0603232A FR2899995B1 (fr) | 2006-04-12 | 2006-04-12 | Dispositif de controle rotatif pour une telecommande d'engin mobile, en particulier engin de travaux publics, engin agricole ou de manutention |
| PCT/FR2007/000429 WO2007116132A1 (fr) | 2006-04-12 | 2007-03-12 | Dispositif de controle rotatif pour une telecommande d'engin mobile |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2005455A1 EP2005455A1 (fr) | 2008-12-24 |
| EP2005455B1 true EP2005455B1 (fr) | 2013-11-13 |
Family
ID=37429291
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP07731125.6A Not-in-force EP2005455B1 (fr) | 2006-04-12 | 2007-03-12 | Dispositif de controle rotatif pour une telecommande d'engin mobile. |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US8030587B2 (fr) |
| EP (1) | EP2005455B1 (fr) |
| JP (1) | JP5331677B2 (fr) |
| CN (1) | CN101421807B (fr) |
| FR (1) | FR2899995B1 (fr) |
| WO (1) | WO2007116132A1 (fr) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102008033738A1 (de) * | 2008-07-15 | 2010-01-21 | CoActive Technologies, Inc., Greenwich | Wippschalter |
| FR2973527B1 (fr) | 2011-04-04 | 2013-03-29 | Bosch Rexroth Dsi Sas | Rappel au neutre par double ressort |
| JP5769339B2 (ja) * | 2011-08-03 | 2015-08-26 | アルプス電気株式会社 | 磁気式スイッチ装置 |
| FR3051953A1 (fr) * | 2016-05-30 | 2017-12-01 | Bosch Gmbh Robert | Dispositif de pivot a compensation de jeu et telecommande ainsi equipee |
| JP6757187B2 (ja) * | 2016-06-15 | 2020-09-16 | 川崎重工業株式会社 | 電気レバー装置 |
| FR3075457B1 (fr) * | 2017-12-19 | 2019-11-15 | Airbus Helicopters | Mecanisme de commande electrique et aeronef |
| FR3108773B1 (fr) * | 2020-03-27 | 2022-12-16 | Crouzet Automatismes | Interface homme-machine |
| CN113394044B (zh) * | 2021-06-29 | 2023-03-21 | 歌尔科技有限公司 | 开关组件和电子设备 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE871782C (de) * | 1943-06-19 | 1953-03-26 | Stotz Kontakt Gmbh | Elektrischer Installationsschalter mit Rueckholfeder |
| US3329785A (en) * | 1963-10-09 | 1967-07-04 | Gen Motors Corp | Rectangular conductor harness means and attachments |
| US3410971A (en) * | 1967-02-23 | 1968-11-12 | Gen Motors Corp | Double throw, snap acting electric switch |
| JPS60164184U (ja) * | 1984-04-11 | 1985-10-31 | 三菱農機株式会社 | 切換バルブの中立位置復元装置 |
| JPS6183230U (fr) * | 1984-11-08 | 1986-06-02 | ||
| JP3911774B2 (ja) * | 1997-07-16 | 2007-05-09 | 松下電器産業株式会社 | プッシュ機構付スライドスイッチ及びその組立て方法 |
| JPH1173840A (ja) * | 1997-08-28 | 1999-03-16 | Harness Sogo Gijutsu Kenkyusho:Kk | スイッチ |
| EP0990245B1 (fr) * | 1998-04-15 | 2006-05-31 | Koninklijke Philips Electronics N.V. | Interrupteur a bascule |
| JP2001163470A (ja) * | 1999-12-15 | 2001-06-19 | Canon Inc | シート搬送装置および画像形成装置 |
| DE10117597C1 (de) * | 2001-04-07 | 2002-11-28 | Itt Mfg Enterprises Inc | Wippschalter |
| JP4208445B2 (ja) * | 2001-09-13 | 2009-01-14 | 富士フイルム株式会社 | 揺動式操作装置 |
| JP3759033B2 (ja) * | 2001-12-25 | 2006-03-22 | 帝国通信工業株式会社 | 揺動式電子部品 |
| JP2008112671A (ja) * | 2006-10-31 | 2008-05-15 | Omron Corp | スイッチ |
| JP2008112670A (ja) * | 2006-10-31 | 2008-05-15 | Omron Corp | スイッチ |
-
2006
- 2006-04-12 FR FR0603232A patent/FR2899995B1/fr not_active Expired - Fee Related
-
2007
- 2007-03-12 JP JP2009504769A patent/JP5331677B2/ja not_active Expired - Fee Related
- 2007-03-12 US US12/296,443 patent/US8030587B2/en not_active Expired - Fee Related
- 2007-03-12 WO PCT/FR2007/000429 patent/WO2007116132A1/fr not_active Ceased
- 2007-03-12 EP EP07731125.6A patent/EP2005455B1/fr not_active Not-in-force
- 2007-03-12 CN CN2007800130408A patent/CN101421807B/zh not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| FR2899995B1 (fr) | 2008-07-04 |
| JP5331677B2 (ja) | 2013-10-30 |
| FR2899995A1 (fr) | 2007-10-19 |
| CN101421807A (zh) | 2009-04-29 |
| CN101421807B (zh) | 2012-07-04 |
| JP2009533271A (ja) | 2009-09-17 |
| US8030587B2 (en) | 2011-10-04 |
| US20090301255A1 (en) | 2009-12-10 |
| WO2007116132A1 (fr) | 2007-10-18 |
| EP2005455A1 (fr) | 2008-12-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2005455A1 (fr) | Dispositif de controle rotatif pour une telecommande d'engin mobile | |
| EP2072850B1 (fr) | Système de montage de patin de frein à disque | |
| CH693754A5 (fr) | Dispositif de commande à poussoir pour montre. | |
| EP0482443B1 (fr) | Dispositif de freinage d'une roue d'un engrenage | |
| EP1643600A1 (fr) | Organe de connexion électrique et mécanique d'un organe de raccordement électrique | |
| EP2214066B1 (fr) | Dispositif de correction pour pièce d'horlogerie munie de deux organes d'indication de temps | |
| EP2054780B1 (fr) | Dispositif de commande pour piece d'horlogerie | |
| EP2068211B1 (fr) | Dispositif de commande de chronographe | |
| EP0069032B1 (fr) | Dispositif de freinage de sécurité, interposé entre un arbre moteur et un organe de travail rotatif | |
| EP2509090A1 (fr) | Rappel au neutre par double ressort | |
| EP2360534A2 (fr) | Boîte pour mouvement horloger à remontage automatique comportant un dispositif de verrouillage de la masse oscillante | |
| EP2765463B1 (fr) | Mécanisme de transmission de mouvements axiaux et rotatifs entre deux axes décalés et pièce d'horlogerie comportant ce mécanisme | |
| EP2312974B1 (fr) | Cintre a vetement par pincement | |
| EP1963929B1 (fr) | Montre | |
| EP1498630B1 (fr) | Butée de commande pour embrayage de véhicule automobile à moyens d'anti-rotation perfectionnés | |
| EP2160659B1 (fr) | Dispositif d'actionnement dans sa chute d'une grande bascule de commande de l'affichage d'un quantieme instantane d'une piece d'horlogerie munie d'un mecanisme de quantieme perpetuel ou seculaire | |
| FR2665549A1 (fr) | Commande rotative a friction. | |
| EP3428738B1 (fr) | Système d'entraînement et de positionnement et sautoir pour la mise en oeuvre dudit système | |
| EP2093633B1 (fr) | Pièce d'horlogerie munie d'un mécanisme d'animation et d'un mécanisme de sonnerie | |
| CH720894B1 (fr) | Mécanisme horloger comprenant une came | |
| WO2007060150A2 (fr) | Mouvement d'horlogerie | |
| EP4575674A1 (fr) | Mouvement horloger muni d'un mécanisme d'entrainement d'un indicateur sautant | |
| EP0801409B1 (fr) | Télérupteur | |
| CH707329B1 (fr) | Pièce d'horlogerie comportant un organe de commande du type poussoir. | |
| CH720106B1 (fr) | Mécanisme de chronographe à rattrapante |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20080916 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20130726 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 640883 Country of ref document: AT Kind code of ref document: T Effective date: 20131215 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602007033789 Country of ref document: DE Effective date: 20140109 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 640883 Country of ref document: AT Kind code of ref document: T Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140313 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140313 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602007033789 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602007033789 Country of ref document: DE |
|
| 26N | No opposition filed |
Effective date: 20140814 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140312 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20140312 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602007033789 Country of ref document: DE Effective date: 20140814 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602007033789 Country of ref document: DE Effective date: 20141001 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140331 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140312 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140312 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140331 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20141001 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 10 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20160129 Year of fee payment: 10 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20070312 Ref country code: BE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140331 Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131113 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20171130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170331 |