EP2038091B1 - Handwerkzeugmaschine - Google Patents
Handwerkzeugmaschine Download PDFInfo
- Publication number
- EP2038091B1 EP2038091B1 EP07728815A EP07728815A EP2038091B1 EP 2038091 B1 EP2038091 B1 EP 2038091B1 EP 07728815 A EP07728815 A EP 07728815A EP 07728815 A EP07728815 A EP 07728815A EP 2038091 B1 EP2038091 B1 EP 2038091B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- handle
- spring
- main element
- power tool
- main
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D17/00—Details of, or accessories for, portable power-driven percussive tools
- B25D17/04—Handles; Handle mountings
- B25D17/043—Handles resiliently mounted relative to the hammer housing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D17/00—Details of, or accessories for, portable power-driven percussive tools
- B25D17/04—Handles; Handle mountings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D2211/00—Details of portable percussive tools with electromotor or other motor drive
- B25D2211/003—Crossed drill and motor spindles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D2250/00—General details of portable percussive tools; Components used in portable percussive tools
- B25D2250/105—Exchangeable tool components
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D2250/00—General details of portable percussive tools; Components used in portable percussive tools
- B25D2250/245—Spatial arrangement of components of the tool relative to each other
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25D—PERCUSSIVE TOOLS
- B25D2250/00—General details of portable percussive tools; Components used in portable percussive tools
- B25D2250/371—Use of springs
- B25D2250/381—Leaf springs
Definitions
- the invention relates to a hand tool, in particular a drill and / or chisel, with a main element and a handle according to the preamble of claim 1.
- the invention relates to a hand tool according to claim 1, in particular a drill and / or chisel, with a main element comprising a tool axis, a center of gravity and a normal to the tool axis and through the center of gravity normal axis, wherein the tool axis and the normal axis of a Define movement plane, with a handle which is movably mounted relative to the main element in the plane of movement, and with a handle connecting to the main element spring unit having at least one spring element Distributive embodiments are described in the subclaims.
- the spring unit is provided to predetermine a movement path of at least a portion of the handle in the plane of movement at least substantially when the approaching force of the handle from a rest position on the stationary main element triggering loading force. In this way, a particularly high stability of the handle and an advantageous tactile sense of security in the handling of the power tool can be achieved without affecting the mobility of the handle in the plane of movement.
- the hand tool machine is preferably provided with a guide means, which is intended to prevent a displacement of the handle perpendicular to the plane of movement.
- the handle can be guided in a movement in the plane of movement.
- a movement of a rigid body "in” the plane of motion should in particular be understood to mean a plane movement of this rigid body at least substantially parallel to the plane of movement.
- a movement of the rigid body "at least substantially parallel” to the plane of motion should be understood in this context, in particular a movement in which a component of motion perpendicular to the plane of motion less than 15%, preferably less than 10%, more preferably less than 5% of the total movement of the rigid body amounts.
- the trajectory is preferably a curved trajectory having an axial component along the tool axis and a normal component along the normal axis.
- the trajectory of the portion of the handle is in particular "predetermined by the spring unit" when the proportion of Handle is guided in the approach movement of the handle by the exclusive action of the spring unit in this trajectory.
- the portion of the handle can be guided along a path of movement, which possibly deviates from the movement path due to the action of further, different parts of the spring unit.
- the spring unit specifies the movement path "at least essentially", in particular, if the movement path deviates with a small deviation contribution of at most 15%, advantageously at most 10% and particularly preferably at most 5% of the total length of the movement path.
- the movement path is in a tolerance range around the movement path, which runs coaxially to the movement path and extends transversely to the course direction by the small deviation contribution.
- a "loading force” can in particular be understood as an external force exerted on the handheld power tool.
- the loading force can be exerted on the handle by operating it in a working direction by a user.
- a "working direction” is to be understood as meaning, in particular, a preferred direction in which the handheld power tool is pressed onto a tool or onto a workpiece.
- the working direction preferably corresponds at least substantially to the tool axis of the main element.
- the working direction forms an angle of less than 15 °, in particular less than 10 ° with the tool axis.
- the loading force may also be a force acting on the main element from a workpiece to be machined.
- the term "dormant" main element makes it clear that the main element is chosen as a resting reference system for describing relative movements of the handle and the main element.
- rest position of the handle or of the main element can be understood as meaning a position of the handle or of the main element relative to the main element or handle, in which no external forces are applied to the handle or the main element.
- tool axis is to be understood, in particular, as meaning an axis defined by a tool receptacle of the handheld power tool, along which a tool is inserted into the tool receptacle.
- the "main element” may include anything attached to the hand tool, other than the handle.
- the handle is preferably designed as a main handle of the power tool.
- the power tool can still have an additional handle.
- a "proportion" of the handle should in particular be understood to mean a continuous portion of the handle, which preferably represents at least 10% of the total volume of the handle.
- a high damping effect can be achieved if, as the main element approaches from a rest position to the resting handle triggered by the loading force, a significant portion of the main element in a trajectory having a component of motion along the trajectory Normal axis is guided.
- a portion preferably comprises at least 10 percent by weight, in particular at least 35 percent by weight of the main element, wherein a proportion of more than 50 percent by weight of the main element can lead to a particularly good vibration damping of the handle.
- the spring unit also has a support means for supporting the spring element, which determines the path of movement in cooperation with the spring element.
- the movement path can be predetermined structurally simply by the choice of design parameters of the handheld power tool, in particular by the shaping of the support means, its position, etc.
- a high damping effect can be achieved because the handle comprises a handle base body and the power tool has a connecting the handle body and the main element rotating element which defines in cooperation with the spring unit a joint-free axis of rotation about which the handle during a movement relative to the main element rotation in the movement level.
- the axis of rotation is formed by the instantaneous center of the handle.
- the instantaneous center is known from the theory of the rigid body. It is a point by which a plane motion of the rigid body can momentarily be understood as a pure rotation, i. a point that is currently at rest.
- the instantaneous center of the handle may shift during movement of the handle relative to the main element itself in the room.
- the spring element is designed as a leaf spring. Due to the design of the spring element of the spring unit as a leaf spring structurally simple and inexpensive by a targeted profiling of the spring leaf, an advantageous stabilization of the handle perpendicular to the plane of movement and in addition a high mobility of the handle can be achieved in the plane of movement.
- a main deformation direction of the leaf spring preferably corresponds to an axis in the movement plane, in particular the tool axis.
- the handle is held in the rest position by the spring element.
- additional components, space, installation costs and costs can be saved because it can be dispensed with an additional holding element for holding the rest position.
- the spring unit has a support means for supporting the spring element and the spring element performs during a movement of the handle relative to the main element a rolling movement on the support means. This allows a particularly high stability in the support of the spring element can be achieved.
- the trajectory can be easily and flexibly by the choice of the position of the support means relative to the handle and its shape, in particular its radius, set.
- the handheld power tool has a first and a second housing element, a fastening element for attaching the first housing element to the second housing element, and a support means for supporting the spring element, which is fixed to the fastening element, installation space and installation effort can advantageously be reduced.
- the first or second housing element is preferably designed as a mounting shell or cover shell, in particular of the main element.
- the support means may be formed integrally with the fastening element.
- a particularly stable mounting of the spring element can be achieved in a structurally simple and compact manner if the spring element has a partial region which at least substantially encloses the fastening element.
- the assembly effort can be further reduced if the power tool has a clamping means for clamping the spring element.
- a particularly stable and compact clamping connection can be achieved if the spring element has a partial area which surrounds the clamping means.
- the handle comprises a handle body and the power tool comprises a housing element, a bellows unit which connects the main element to the handle body, and a fixing element which is provided for fixing at least the bellows unit and the spring element on the housing element.
- the power tool has a replaceable from the handle body and inserted into the housing element mounting module, which forms a mounting interface for attaching the handle body to the main element. It can be achieved by an advantageous modular design of the power tool and easy installation.
- the housing element is preferably designed as a mounting shell of the main element. The assembly work can be further reduced if the mounting module is provided for producing a positive connection with the main element.
- the handle base body is connected to the main element by a vibration decoupling unit, with the vibration decoupling unit being fastened to the fastening module, installation space and fastening elements can be saved. A low installation effort can be achieved if the vibration decoupling unit is jammed with the mounting module.
- the mounting module comprises a bellows unit which connects the handle base body and the main element.
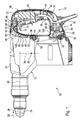
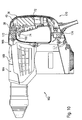
- FIG. 1 shows a trained as a drill and / or chisel hand tool 10.
- This has a main element 12 and a handle 14.
- the main element 12 comprises a housing with an assembly shell designed as a first housing element 16, in which inner components of the handheld power tool 10 are fixed during assembly, and a cover shell formed as a second housing element 18.
- the first housing element 16 is in assembled state of the power tool 10 screwed to the second housing member 18.
- the first housing element 16 has two fastening elements 20, 22 formed as screw receptacles, in each of which a screw is accommodated in the mounted state.
- the hand tool 10 also has a tool holder 24, into which a tool, such as e.g. a drill or a chisel can be inserted.
- the tool holder 24 has a cylindrical cavity 26, in which the tool can be introduced in an insertion direction 28 along an axis, which is referred to in this description as a tool axis 30.
- a tool axis 30 In the main element 12 also designed as an electric motor, not shown in the figure drive unit is mounted.
- the center of gravity 32 of the main element 12 is shown schematically by means of a cross. Due to the center of gravity 32, a normal axis 34 runs perpendicular to the tool axis 30.
- the handle 14 has a handle base body 36 with a housing member 38 formed as a handle handle, in which inner components of the handle 14 are mounted, and with a handle cover 40 (see also FIG. 9 ).
- the handle 14 is designed as a bow-shaped assembly in which the strap ends along the tool axis 30 are aligned.
- the handle base body 36 is connected via two bellows units 42, 44 with the housing elements 16, 18 of the main element 12.
- the handle 14 is movably mounted relative to the main element 12 and connected via a vibration decoupling unit 45 with the main element 12.
- the Vibration decoupling unit 45 is provided for decoupling a transmission of vibrations of the main element 12 to the handle 14.
- the vibration decoupling unit 45 has a spring unit 46 which comprises a spring element 48 designed as a leaf spring and a support means 50 for supporting the spring element 48 in the main element 12.
- the vibration decoupling unit 45 furthermore has a rotary element 52 designed as a lever element.
- hand tool 10 is in a rest position in which no external forces are applied to the main element 12 and the handle 14.
- the support means 50 is formed integrally with the fastening element 20.
- the support means 50 has an annular portion which forms the fastening element 20 designed as a screw receptacle.
- An extension 54 which extends along the normal axis 34 in the direction of the tool axis 30 and forms a contact surface 56 for abutment of the spring element 48, the function of which will be described later, is formed on this portion.
- the spring element 48 has a first portion 58, which is formed as an eyelet and the fastening element 20 encloses or is rolled around the fastening element 20. Starting from this portion 58, the spring element 48 continues in the direction of the tool axis 30 and has a central portion 60, which is located in the in FIG.
- the spring element 48 is also in one Connection region 64 of the power tool 10 is mounted, which is enclosed by the bellows unit 42.
- the arrangement of the bearing point of the spring element 48 in this connection region 64 a particularly compact design of the handle 14 can be achieved because it can be dispensed with a storage space in the handle body 36.
- an end 66 of the spring element 48 is mounted, which is fastened via a fixing element 68 on the handle base body 36.
- the power tool 10 is provided with a clamping means 70, wherein the end 66 is clamped between the clamping means 70 and the fixing member 68.
- the clamping means 70 is screwed to the handle base body 36.
- the end 66 of the spring element 48 is clamped between the clamping means 70 and the fixing element 68 both positively and positively.
- the arrangement of the clamping means 70, the end 66 and the fixing member 68 and the attachment of this arrangement on the handle body 36 are based on FIG. 9 shown in more detail.
- the end 66 is formed as a parabolic portion which engages around the clamping means 70.
- a switch 72 is further mounted, which can be operated by means of a pivotable mounted in Handgrifftopf switch lever 74 for starting and stopping an operation of the power tool 10 by an operator. It is also an electrical cable connection 76 can be seen, which extends from the switch 72 to an inserted into the housing member 38 cable guide 78. Within the handle base body 36, the cable connection 76 is clamped between webs 80.
- the rotary member 52 is rotatably supported relative to the main member 12 and the handle base body 36. On the one hand, it is articulated about a pivot point 82 which is fixed to the main element 12 and which corresponds to the center of the fastening element 22. On the other hand, the rotary member 52 is also hinged about a fixed to the handle base 36 pivot point 84. It is also designed as a lever element, which has two lever arms 86, 88 (see FIG. 9 ). These are on the one hand articulated in a lever receptacle 90 which is fixedly connected to the handle body 36. The lever receptacle 90 is arranged in a connection region 92 which is enclosed by the bellows unit 44. On the other hand, the lever arms 86, 88 are articulated on the fastening element designed as a screw receptacle 22. The lever arms 86, 88 are based on FIG. 9 described in more detail.
- FIG. 2 is the hand tool 10 in a simplified view for simplicity in the rest position of FIG. 1 shown.
- Components described further fixing elements 94, 96, 98 for fixing the Faltenbalgoireen 42, 44 are shown schematically.
- the fixing elements 94, 96 which are fixedly connected to the main element 12, serve to fix the bellows unit 42 or 44 on the main element 12.
- the fixing element 98 firmly connected to the handle base body 36 serves to fix the bellows unit 44 to the handle base body 36 is held by the spring member 48 in the rest position. In this case, the handle base body 36 experiences in its rest position a spring force of the spring element 48, which holds the handle base body 36 in its rest position.
- the spring element 48 tends to reset the handle 14 in its rest position.
- a loading force must be exerted counter to the spring force, which is greater than the spring force.
- the handle base body 14 It is assumed that an operator actuates the handle base body 14 and presses the handheld power tool 10 against the workpiece in a working direction 100 for machining a workpiece (not shown).
- the operator exerts a loading force 102 in the working direction 100 on the handle base body 36, which triggers an approach of the handle 14 from the rest position shown to the main element 12 with sufficient force.
- the rotary member 52 serves as a guide means for guiding this movement in a plane of movement which is spanned by the tool axis 30 and the normal axis 34.
- the rotary member 52 prevents displacement of the handle 14 perpendicular to the plane of movement.
- An additional stabilizing function perpendicular to the plane of movement is achieved by the spring element 48 designed as a leaf spring.
- the main deformation direction of the spring element 48 is aligned along the tool axis 30.
- a displacement of the handle 14 perpendicular to the plane of movement can be prevented by the spring element 48. It can therefore by the spring element 48, a high mobility of the handle 14 in the plane of motion and in combination with the rotary member 52 effectively guide a movement of the Handle 14 can be achieved in the plane of movement.
- the spring leaf 104 is profiled such that a load of the spring element 48 is homogeneously distributed during a movement of the handle 14 relative to the main element 12 over the entire extent of the spring leaf 104 along the transverse axis 106. This allows effective material utilization, and unwanted spikes can be avoided.
- the main element 12 in the range of movement of the spring element 48 and the lever arms 86, 88 stiffening ribs 108 (see FIG. 1 ). These serve as a lateral stop and reinforce the housing elements 16, 18 in addition.
- the spring unit 46 further specifies a movement path along which a portion of the handle 14, namely the upper connection region 64 of the handle 14, is guided when approaching the main element 12.
- the spring element 48 on the specially profiled support means 50 rolls on the contact surface 56 during the approach of the handle 14 to the main element 12 triggered by the loading force 102.
- the upper connecting region 64 is guided in a movement path 110 shown schematically in the figure. This is formed as a circular path whose center 112 corresponds to a contact point of the contact surface 56, at which the spring element 48 and the support means 50 separate from each other in the rest position.
- the upper connection region 64 when the handle 14 is compressed, the upper connection region 64 performs a tilting movement along the movement path 110 executed as a circular segment.
- the movement path 100 a Axial component 114 along the tool axis 30 and a normal component 116 along the normal axis 34 on.
- the normal component 116 of the trajectory 110 is 25% of the axial component 114.
- the normal component 116 can have a proportion between 15% and 35% of the axial component 114.
- the movement of the upper connection region 64 of the handle 14 is advantageously adapted to a main vibration direction of the main element 12, which is aligned substantially along the tool axis 30.
- the lower connecting portion 92 performs a pivotal movement about the pivot point 82 of the fastener 22, which serves as a bearing for supporting the rotary member 52 in the main member 12, along a movement path 118 formed as a circular portion.
- this trajectory 118 on a normal and an axial component 120 and 122, wherein the axial component 122 is 66% of the normal component 120.
- the total movement of the handle 14 in the plane of motion can be represented as a rotation about an instantaneous center.
- This instantaneous center represents a joint-free rotation axis 124 around which the handle 14 performs a rotation.
- the instantaneous center is located at the intersection of the web normal 126, 128 of the trajectories 110 and 118 of the upper and lower connecting portions 64 and 92.
- the position of the rotation axis 124 depends on the one hand by an angle ⁇ , which of a through the pivot points 82, 84 extending , the railway normal 128 corresponding straight line and from the tool axis 30 is formed from.
- This angle ⁇ represents the inclination of the rotary member 52 to the tool axis 30.
- the position of the Fulcrum 124 of the position and shape of the support means 50 in particular from the position relative to the connecting portion 64 and the radius of the annular portion from.
- the angle ⁇ has a value of 25 °.
- the position of the support means 50 in the plane of travel and the radius of the annular portion of the support means 50 has been selected such that the instant centers of the handle 14 and the main member 12 coincide, thereby optimally compensating for oscillations of the main member 12 by the handle 14 and a particularly high ease of use can be achieved.
- the axis of rotation 124 is completely in front of the handle 14, wherein the handle 14, based on the tool axis 30, is arranged behind the tool holder 24.
- the articulated mounting of the lever arms 86, 88 in the lever receptacle 90 can be dispensed with.
- the instantaneous center of the handle 14 coincides in this case with the pivot point 82 in the fastening element 22.
- the hand tool 10 is in FIG. 5 shown by an executed by the handle 14 approach to the main element 12.
- the rolling movement of the spring element 48 on the support means 50 may further by comparing the Figures 2 and 5 be perceived.
- the main element 12 also has a stop 125 (see FIG. 1 ), by which the spring element 48 can be locked when approaching the main element 12. In one embodiment, it is conceivable to provide the stopper 125 with a foam in order to damp the striking.
- the handle 14 is shown separated from the main element 12. It is the handle base body 36 with the designed as a handle handle housing member 38 and the Handle cover 40 to recognize.
- the switch trigger 74 and the cable guide 78 are mounted in the handle base body 36.
- the bellows units 42, 44 are attached on the handle base body 36.
- the bellows units 42, 44 each have a base body 127 or 129, which forms folds, and a fixing region 130 or 132 integrally formed on the base body 127 or 129.
- the fixing region 130 or 132 has an annular end 134 or 136, which forms a groove 138 or 140 with the base body 127 or 129.
- the in FIG. 6 shown handle 14 is designed as a pre-assembly, which is pre-assembled in the run-up to an assembly of the power tool 10 and which is hereinafter referred to as a handle assembly.
- this handle assembly When assembling the power tool 10, this handle assembly is inserted into the first housing element 16 of the main element 12 designed as a mounting shell. This assembly is based on FIG. 1 as well as from the FIGS. 7 and 8 described, the connecting portions 64, 92 of FIG. 1 in an enlarged view.
- the handle assembly When inserting the handle assembly in the housing member 16 of the formed as an eyelet portion 58 of the spring element 48 and the lever arms 86, 88 (FIG. FIG. 9 ) is pushed onto the fastening means 20, 22 of the main element 12 designed as screw receptacles.
- the handle base body 36 is composed of the designed as a handle handle housing member 38 and the handle cover 40 together, which is fixed in the assembled state on the handle handle.
- the transverse axis 106 parallel to the spring leaf 104 of the spring element 48 is aligned in the mounted state shown.
- the clamping means 70 which is designed as a screw plate, and the fixing element 68 are clipped onto the spring element 48.
- the upper bellows unit 42 which is stiffened with the fixing element 94 designed as a support frame, is pushed onto the fixing element 68.
- the assembly resulting from the previous steps is inserted into the Housing element 38 inserted. Subsequently, this assembly is screwed by means of two screws 144 on the housing member 38. The screws 144 are inserted through openings of the fixing element 68 and the spring element 48 in screw receptacles of the clamping means 70. Subsequently, the lever holder 90 is inserted through the lower bellows unit 44 into the housing element 38. Here snap two snap hooks 146 of the lever holder 90 in corresponding recesses of the housing member 38 (not visible in the figure) a. Subsequently, the switch trigger 74 is inserted into the housing element 38.
- a pivot axis 148 is formed in the form of two bearing pins, which engages in a bearing region 150 of the housing member 38. Then, the cable connection 76 is inserted with the formed as a ball grommet cable guide 78 in the housing member 38 and secured by means of a retaining plate 152 by tightening a screw 154 against unwanted withdrawal. The cable connection 76 is connected to the switch 72, which is then inserted into the housing member 38.
- the handle cover 40 has latching elements 156 designed as retaining lugs which latch into the housing element 38 when the handle cover 40 is slid on.
- the handle cover 40 also has retaining webs 158, which serve to fix the switch 72 and the switch lever 74 at a sliding of the handle cover 40 without play.
- the handle cover 40 and the housing element 38 are screwed to the lever receptacle 90.
- the screws 160 are inserted through openings of the housing element 38 into screw receptacles of the lever receptacle 90.
- the lever arms 86, 88 are attached to the lever receptacle 90.
- the lever arms 86, 88 each have on their side facing two grooves and two pins.
- the fixing element 96 formed as a support frame is pushed over the lever arms 86, 88 into the lower bellows unit 44. This fixing element 96 prevents falling out of the lever arms 86, 88.
- the handle assembly also has a flexible modular design.
- the bellows unit 42 together with the fixing elements 68, 94 and the bellows unit 44 with the fixing elements 96, 98 form two fastening modules 159 and 161, each forming a fastening interface for attaching the handle base body 36 to the main element 12 (see FIGS. 7 and 8 ).
- the attachment to the main element 12 by means of these fastening modules 159, 161 realized by the production of tongue and groove connections, whereby a particularly simple assembly can be achieved.
- a simple replacement of the mounting modules 159, 161 can be achieved.
- the cover element designed as a housing element 18 After removal of the cover element designed as a housing element 18, these can be removed from the tool element 16 in this simple manner in the fastening elements 159, 161 inserted into the housing element 16 designed as a mounting shell, the handle 14 being separated from the main element 12. After unscrewing the screws 144, 160, the fastening modules 159, 161 can be removed from the handle base body 36.
- the handle base body 36 can be used in combination with another main element of another hand tool machine, without further conversion of the handle base 36 is necessary. This can be the figure 10 be removed.
- the main element 164 has a first, designed as a mounting shell housing element 166 and a second, designed as a cover shell housing member 168.
- a handle 170 is attached, which in FIG. 11 is shown separated from the main element 164. This is composed of the handle base body 36 and two mounting modules 172, 174, which are inserted in the assembled state of the power tool 162 in the housing member 166 of the main element 164.
- the mounting modules 172, 174 Prior to the assembly of the power tool 162, the mounting modules 172, 174, as described above for the mounting modules 159, 161, screwed by means of the screws 144 and 160 formed with the handgrifftopf housing member 38. Then the resulting handle assembly of the FIG. 11 inserted in the housing member 166.
- a tongue and groove connection between the fastening modules 172, 174 and the housing element 166 is produced in each case.
- the fastening module 172 or 174 grooves 176 and 178 in which the housing element 166 engages when inserting.
- the housing elements 166, 168 After production of the electrical contacts, in particular by means of the connection cable 142, the housing elements 166, 168 are screwed together. In this case, screws through openings 180, 182 of the fastening modules 172, 174 out.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Percussive Tools And Related Accessories (AREA)
Description
- Die Erfindung geht aus von einer Handwerkzeugmaschine, insbesondere einem Bohr- und/oder Meißelhammer, mit einem Hauptelement und einem Handgriff nach dem Oberbegriff des Anspruchs 1.
- Es ist eine solde Handwerkzeugmaschine mit einem Hauptelement und einem Handgriff bekannte, z.B. aus der
DE 41 24 574 A1 . Zur Dämpfung einer Übertragung von Schwingungen des Hauptelements auf den Handgriff ist der Handgriff relativ zum Hauptelement beweglich gelagert und über ein Federelement mit dem Hauptelement verbunden. - Die Erfindung geht aus von einer Handwerkzeugmaschine gemäß Anspruch 1, insbesondere einem Bohr- und/oder Meißelhammer, mit einem Hauptelement, welches eine Werkzeugachse, einen Gewichtsschwerpunkt und eine senkrecht zur Werkzeugachse und durch den Gewichtsschwerpunkt verlaufende Normalachse umfasst, wobei die Werkzeugachse und die Normalachse eine Bewegungsebene definieren, mit einem Handgriff, welcher relativ zum Hauptelement in der Bewegungsebene beweglich gelagert ist, und mit einer den Handgriff mit dem Hauptelement verbindenden Federeinheit, die zumindest ein Federelement aufweist Verteilhafte Ausführungen sind in den Unteransprüchen beschrieben.
- Die Federeinheit ist dazu vorgesehen, bei einer eine Annäherung des Handgriffs aus einer Ruheposition heraus an das ruhende Hauptelement auslösenden Belastungskraft eine Bewegungsbahn zumindest eines Anteils des Handgriffs in der Bewegungsebene zumindest im Wesentlichen vorzugeben. Hierdurch können eine besonders hohe Stabilität des Handgriffs sowie ein vorteilhaftes haptisches Sicherheitsgefühl in der Handhabung der Handwerkzeugmaschine erreicht werden, ohne dass die Beweglichkeit des Handgriffs in der Bewegungsebene beeinträchtigt wird.
- Die Handwerkzeugmaschine ist vorzugsweise mit einem Führungsmittel versehen, welches dazu vorgesehen ist, eine Verschiebung des Handgriffs senkrecht zur Bewegungsebene zu verhindern. Durch dieses Führungsmittel kann der Handgriff in einer Bewegung in der Bewegungsebene geführt werden. Unter einer Bewegung eines starren Körpers "in" der Bewegungsebene soll in diesem Zusammenhang insbesondere eine ebene Bewegung dieses starren Körpers zumindest im Wesentlichen parallel zur Bewegungsebene verstanden werden. Unter einer Bewegung des starren Körpers "zumindest im Wesentlichen parallel" zur Bewegungsebene soll in diesem Zusammenhang insbesondere eine Bewegung verstanden werden, bei der eine Bewegungskomponente senkrecht zur Bewegungsebene weniger als 15%, vorzugsweise weniger als 10%, besonders vorteilhaft weniger als 5% der Gesamtbewegung des starren Körpers beträgt. Die Bewegungsbahn ist vorzugsweise eine gekrümmte Bahn, welche eine Axialkomponente entlang der Werkzeugachse und eine Normalkomponente entlang der Normalachse aufweist. Die Bewegungsbahn des Anteils des Handgriffs wird insbesondere "durch die Federeinheit vorgegeben", wenn der Anteil des Handgriffs bei der Annäherungsbewegung des Handgriffs mittels der ausschließlichen Einwirkung der Federeinheit in dieser Bewegungsbahn geführt ist. Bei der Annäherungsbewegung des Handgriffs kann der Anteil des Handgriffs entlang eines Bewegungswegs geführt werden, welcher möglicherweise von der Bewegungsbahn aufgrund der Einwirkung weiterer, von der Federeinheit unterschiedlicher Teile abweicht. Die Federeinheit gibt die Bewegungsbahn "zumindest im Wesentlichen" insbesondere vor, wenn der Bewegungsweg mit einem kleinen Abweichungsbeitrag von höchstens 15%, vorteilhaft höchstens 10% und besonders bevorzugt höchstens 5% der gesamten Länge der Bewegungsbahn abweicht. Oder anders ausgedrückt: der Bewegungsweg befindet sich in einem Toleranzbereich um die Bewegungsbahn, welcher zur Bewegungsbahn koaxial verläuft und sich transversal zur Verlaufsrichtung um den kleinen Abweichungsbeitrag erstreckt. Unter einer "Belastungskraft" kann insbesondere eine auf die Handwerkzeugmaschine ausgeübte Außenkraft verstanden werden. Die Belastungskraft kann auf den Handgriff durch dessen Betätigung in einer Arbeitsrichtung durch einen Benutzer ausgeübt werden. Unter einer "Arbeitsrichtung" soll in diesem Zusammenhang insbesondere eine bevorzugte Richtung verstanden werden, in der die Handwerkzeugmaschine auf ein Werkzeug oder auf ein Werkstück gedrückt wird. Die Arbeitsrichtung entspricht vorzugsweise zumindest im Wesentlichen der Werkzeugachse des Hauptelements. Beispielsweise bildet die Arbeitsrichtung einen Winkel von weniger als 15°, insbesondere weniger als 10° mit der Werkzeugachse. Die Belastungskraft kann auch eine von einem zu bearbeitenden Werkstück auf das Hauptelement wirkende Kraft sein. Mit dem Begriff "ruhendes" Hauptelement wird klargestellt, dass das Hauptelement als ruhendes Bezugssystem zur Beschreibung relativer Bewegungen des Handgriffs und des Hauptelements gewählt ist. Unter dem Begriff "Ruheposition" des Handgriffs oder des Hauptelements kann eine solche Position des Handgriffs bzw. des Hauptelements relativ zum Hauptelement bzw. Handgriff verstanden werden, bei der keine äußeren Kräfte auf den Handgriff bzw. das Hauptelement aufgebracht werden. Unter "Werkzeugachse" soll insbesondere eine durch eine Werkzeugaufnahme der Handwerkzeugmaschine definierte Achse verstanden werden, entlang welcher ein Werkzeug in die Werkzeugaufnahme eingeführt wird. Das "Hauptelement" kann alles, was an der Handwerkzeugmaschine befestigt ist, außer dem Handgriff umfassen. Der Handgriff ist vorzugsweise als Haupthandgriff der Handwerkzeugmaschine ausgebildet. Außer dem Haupthandgriff kann die Handwerkzeugmaschine noch einen Zusatzhandgriff aufweisen. Unter einem "Anteil" des Handgriffs soll insbesondere ein zusammenhängender Teilbereich des Handgriffs verstanden werden, welcher vorzugsweise zumindest 10% des gesamten Volumens des Handgriffs darstellt.
- Wird der Handgriff als ruhendes Bezugssystem betrachtet, kann eine hohe Dämpfungswirkung erreicht werden, wenn bei einer Annäherung des Hauptelements aus einer Ruheposition heraus an den ruhenden Handgriff, welche durch die Belastungskraft ausgelöst wird, ein signifikanter Anteil des Hauptelements in einer Bewegungsbahn mit einer Bewegungskomponente entlang der Normalachse geführt ist. Ein solcher Anteil umfasst vorzugsweise mindestens 10 Gewichtsprozent, insbesondere mindestens 35 Gewichtsprozent des Hauptelements, wobei ein Anteil von über 50 Gewichtsprozent des Hauptelements zu einer besonders guten Schwingungsdämpfung des Handgriffs führen kann.
- Die Federeinheit weist außerdem ein Stützmittel zur Abstützung des Federelements aufweist, welches im Zusammenwirken mit dem Federelement die Bewegungsbahn festlegt. Dadurch kann konstruktiv einfach durch die Wahl von Konstruktionsparametern der Handwerkzeugmaschine, insbesondere durch die Formgebung des Stützmittels, dessen Position usw., die Bewegungsbahn vorgegeben werden.
- Eine hohe Dämpfungswirkung kann erreicht werden, da der Handgriff einen Handgriffgrundkörper umfasst und die Handwerkzeugmaschine ein den Handgriffgrundkörper und das Hauptelement verbindendes Drehelement aufweist, welches im Zusammenwirken mit der Federeinheit eine gelenkfreie Drehachse festlegt, um welche der Handgriff bei einer Bewegung relativ zum Hauptelement eine Rotation in der Bewegungsebene ausführt. Die Drehachse ist vom Momentanzentrum des Handgriffs gebildet. Das Momentanzentrum ist aus der Theorie des starren Körpers bekannt. Es ist ein Punkt, um den eine ebene Bewegung des starren Körpers momentan als reine Drehung aufgefasst werden kann, d.h. ein Punkt, der momentan in Ruhe ist. Das Momentanzentrum des Handgriffs kann sich während der Bewegung des Handgriffs relativ zum Hauptelement selbst im Raum verschieben.
- Das Federelement ist als Blattfeder ausgebildet. Durch die Ausbildung des Federelements der Federeinheit als Blattfeder können konstruktiv einfach und kostengünstig durch ein gezieltes Profilieren des Federblatts eine vorteilhafte Stabilisierung des Handgriffs senkrecht zur Bewegungsebene und zusätzlich eine hohe Beweglichkeit des Handgriffs in der Bewegungsebene erreicht werden. Dabei entspricht vorzugsweise eine Hauptverformungsrichtung der Blattfeder einer Achse in der Bewegungsebene, insbesondere der Werkzeugachse.
- Es wird außerdem vorgeschlagen, dass der Handgriff in der Ruheposition durch das Federelement gehalten ist. Dadurch können weitere Bauteile, Bauraum, Montageaufwand und Kosten eingespart werden, da auf ein zusätzliches Halteelement zum Halten der Ruheposition verzichtet werden kann.
- Die Federeinheit weist ein Stützmittel zur Abstützung des Federelements auf und das Federelement führt bei einer Bewegung des Handgriffs relativ zum Hauptelement eine Abrollbewegung auf dem Stützmittel aus. Dadurch kann eine besonders hohe Stabilität in der Abstützung des Federelements erreicht werden. Die Bewegungsbahn kann dabei einfach und flexibel durch die Wahl der Lage des Stützmittels relativ zum Handgriff und dessen Formgebung, insbesondere dessen Radius, festgelegt werden.
- Weist die Handwerkzeugmaschine ein erstes und ein zweites Gehäuseelement, ein Befestigungselement zum Befestigen des ersten Gehäuseelements am zweiten Gehäuseelement und ein Stützmittel zur Abstützung des Federelements auf, welches am Befestigungselement fixiert ist, können Bauraum und Montageaufwand vorteilhaft reduziert werden. Dabei ist das erste bzw. zweite Gehäuseelement vorzugsweise als Montageschale bzw. Deckschale, insbesondere des Hauptelements, ausgebildet. Um den Herstellungsaufwand weiter zu reduzieren, kann das Stützmittel einstückig mit dem Befestigungselement ausgebildet sein.
- Eine besonders stabile Lagerung des Federelements kann konstruktiv einfach und kompakt erreicht werden, wenn das Federelement einen Teilbereich aufweist, welcher das Befestigungselement zumindest im Wesentlichen umschließt. Der Montageaufwand kann ferner weiter reduziert werden, wenn die Handwerkzeugmaschine ein Klemmmittel zum Klemmen des Federelements aufweist. Eine besonders stabile und kompakte Klemmverbindung kann erreicht werden, wenn das Federelement einen Teilbereich aufweist, welcher das Klemmmittel umgreift.
- Ferner wird vorgeschlagen, dass der Handgriff einen Handgriffgrundkörper umfasst und die Handwerkzeugmaschine ein Gehäuseelement, eine Faltenbalgeinheit, welche das Hauptelement mit dem Handgriffgrundkörper verbindet, und ein Fixierelement aufweist, welches zum Fixieren zumindest der Faltenbalgeinheit und des Federelements am Gehäuseelement vorgesehen ist. Dadurch kann eine Anzahl von Befestigungselementen vorteilhaft reduziert werden.
- Es wird vorgeschlagen, dass die Handwerkzeugmaschine ein vom Handgriffgrundkörper auswechselbares und in das Gehäuseelement eingelegtes Befestigungsmodul aufweist, das eine Befestigungsschnittstelle zum Befestigen des Handgriffgrundkörpers am Hauptelement bildet. Es können dadurch ein vorteilhafter modularer Aufbau der Handwerkzeugmaschine und eine einfache Montage erreicht werden. Das Gehäuseelement ist vorzugsweise als Montageschale des Hauptelements ausgebildet. Der Montageaufwand kann weiter reduziert werden, wenn das Befestigungsmodul zur Herstellung eines Formschlusses mit dem Hauptelement vorgesehen ist.
- Ist der Handgriffgrundkörper durch eine Schwingungsentkopplungseinheit mit dem Hauptelement verbunden, wobei die Schwingungsentkopplungseinheit am Befestigungsmodul befestigt ist, können Bauraum und Befestigungselemente eingespart werden. Es kann ein geringer Montageaufwand erreicht werden, wenn die Schwingungsentkopplungseinheit mit dem Befestigungsmodul verklemmt ist.
- Es wird außerdem vorgeschlagen, dass das Befestigungsmodul eine Faltenbalgeinheit aufweist, welche den Handgriffgrundkörper und das Hauptelement verbindet. Dadurch kann zusätzlich zur Befestigungsfunktion des Befestigungsmoduls ein vorteilhafter Schutz gegen Einklemmverletzungen und Eindringen von Schmutzpartikeln erreicht werden.
- Weitere Vorteile ergeben sich aus der folgenden Zeichnungsbeschreibung. In der Zeichnung sind Ausführungsbeispiele der Erfindung dargestellt. Die Zeichnung, die Beschreibung und die Ansprüche enthalten zahlreiche Merkmale in Kombination. Der Fachmann wird die Merkmale zweckmäßigerweise auch einzeln betrachten und zu sinnvollen weiteren Kombinationen zusammenfassen.
- Es zeigen:
-
Fig. 1 einen Bohr- und/oder Meißelhammer mit einem Hauptelement und einem über eine Blattfeder mit dem Hauptelement verbundenen Handgriff, -
Fig. 2 eine vereinfachte Ansicht des Bohr- und/oder Meißelhammers in einer Ruheposition, -
Fig. 3 eine Bewegungsbahn eines Anteils des Handgriffs, -
Fig. 4 eine Bewegungsbahn eines weiteren Anteils des Handgriffs, -
Fig. 5 den Bohr- und/oder Meißelhammer mit dem an das Hauptelement angenäherten Handgriff, -
Fig. 6 den vom Hauptelement getrennten Handgriff des Bohr- und/oder Meißelhammers, -
Fig. 7 einen Verbindungsbereich ausFigur 1 in einer vergrößerten Ansicht, -
Fig. 8 einen weiteren Verbindungsbereich ausFigur 1 in einer vergrößerten Ansicht, -
Fig. 9 eine Explosionsansicht des Handgriffs ausFigur 6 , -
Fig. 10 den Bohr- und/oder Meißelhammer ausFigur 1 mit einem starr gekoppelten Handgriff und -
Fig. 11 den Handgriff des Bohr- und/oder Meißelhammers ausFigur 10 . -
Figur 1 zeigt eine als Bohr- und/oder Meißelhammer ausgebildete Handwerkzeugmaschine 10. Diese weist ein Hauptelement 12 und einen Handgriff 14 auf. Das Hauptelement 12 umfasst ein Gehäuse mit einer als erstes Gehäuseelement 16 ausgebildeten Montageschale, in welcher bei einer Montage innere Komponenten der Handwerkzeugmaschine 10 fixiert werden, und einer als zweites Gehäuseelement 18 ausgebildeten Deckschale. Das erste Gehäuseelement 16 ist im montierten Zustand der Handwerkzeugmaschine 10 mit dem zweiten Gehäuseelement 18 verschraubt. Hierzu weist das erste Gehäuseelement 16 zwei als Schraubaufnahmen ausgebildete Befestigungselemente 20, 22 auf, in welchen im montierten Zustand jeweils eine Schraube aufgenommen ist. - Die Handwerkzeugmaschine 10 weist außerdem eine Werkzeugaufnahme 24 auf, in welche ein Werkzeug, wie z.B. ein Bohrer oder ein Meißel, eingeführt werden kann. Die Werkzeugaufnahme 24 weist einen zylinderförmigen Hohlraum 26 auf, in welchen das Werkzeug in einer Einführrichtung 28 entlang einer Achse eingeführt werden kann, welche in dieser Beschreibung als Werkzeugachse 30 bezeichnet ist. Im Hauptelement 12 ist ferner eine als Elektromotor ausgebildete, in der Figur nicht gezeigte Antriebseinheit gelagert. Der Gewichtsschwerpunkt 32 des Hauptelements 12 ist mittels eines Kreuzes schematisch dargestellt. Durch den Gewichtsschwerpunkt 32 verläuft senkrecht zur Werkzeugachse 30 eine Normalachse 34.
- Der Handgriff 14 weist einen Handgriffgrundkörper 36 mit einem als Handgrifftopf ausgebildeten Gehäuseelement 38, in welchem innere Komponenten des Handgriffs 14 montiert sind, und mit einem Handgriffdeckel 40 auf (siehe auch
Figur 9 ). - Der Handgriff 14 ist als eine bügelförmige Baugruppe ausgestaltet, bei der die Bügelenden entlang der Werkzeugachse 30 ausgerichtet sind. Der Handgriffgrundkörper 36 ist über zwei Faltenbalgeinheiten 42, 44 mit den Gehäuseelementen 16, 18 des Hauptelements 12 verbunden. Durch die Faltenbalgeinheiten 42, 44 können eine vorteilhafte Abdichtung und ein Schutz des Bedieners vor Einklemmverletzungen erreicht werden. Außerdem ist der Handgriff 14 relativ zum Hauptelement 12 beweglich gelagert und über eine Schwingungsentkopplungseinheit 45 mit dem Hauptelement 12 verbunden. Die Schwingungsentkopplungseinheit 45 ist zur Entkopplung einer Übertragung von Schwingungen des Hauptelements 12 auf den Handgriff 14 vorgesehen. Hierzu weist die Schwingungsentkopplungseinheit 45 eine Federeinheit 46 auf, welche ein als Blattfeder ausgebildetes Federelement 48 und ein Stützmittel 50 zum Abstützen des Federelements 48 im Hauptelement 12 umfasst. Die Schwingungsentkopplungseinheit 45 weist ferner ein als Hebelelement ausgebildetes Drehelement 52 auf. Die in
Figur 1 dargestellte Handwerkzeugmaschine 10 befindet sich in einer Ruheposition, in der keine Außenkräfte auf das Hauptelement 12 und auf den Handgriff 14 aufgebracht werden. - Das Stützmittel 50 ist mit dem Befestigungselement 20 einstückig ausgebildet. Das Stützmittel 50 weist einen ringförmigen Teilbereich auf, welcher das als Schraubaufnahme ausgeführte Befestigungselement 20 bildet. An diesen Teilbereich ist ein Fortsatz 54 angeformt, welcher sich entlang der Normalachse 34 in Richtung der Werkzeugachse 30 erstreckt und eine Anlagefläche 56 zum Anliegen des Federelements 48 bildet, deren Funktion später beschrieben ist. Das Federelement 48 weist einen ersten Teilbereich 58 auf, welcher als Öse ausgeformt ist und das Befestigungselement 20 umschließt bzw. um das Befestigungselement 20 gerollt ist. Von diesem Teilbereich 58 ausgehend, setzt sich das Federelement 48 weiter in Richtung zur Werkzeugachse 30 fort und weist einen mittleren Teilbereich 60 auf, welcher sich in der in
Figur 1 gezeigten Ruheposition der Handwerkzeugmaschine 10 auf einer von einer Wandung des Gehäuseelements 16 des Hauptelements 12 gebildeten Anlagefläche 62 abstützt. In einer Ausführungsvariante ist der Einsatz eines Schaumstoffs als Unterlage zwischen dem Teilbereich 60 und der Anlagefläche 62 denkbar. Das Federelement 48 ist ferner in einem Verbindungsbereich 64 der Handwerkzeugmaschine 10 gelagert, welcher von der Faltenbalgeinheit 42 umschlossen ist. Durch die Anordnung der Lagerstelle des Federelements 48 in diesem Verbindungsbereich 64 kann eine besonders kompakte Bauweise des Handgriffs 14 erreicht werden, da auf einen Lageraum im Handgriffgrundkörper 36 verzichtet werden kann. In diesem Verbindungsbereich 64 ist ein Ende 66 des Federelements 48 gelagert, das über ein Fixierelement 68 am Handgriffgrundkörper 36 befestigt ist. Zur Befestigung des Endes 66 an dem Fixierelement 68 ist die Handwerkzeugmaschine 10 mit einem Klemmmittel 70 versehen, wobei das Ende 66 zwischen dem Klemmmittel 70 und dem Fixierelement 68 verklemmt ist. Das Klemmmittel 70 ist mit dem Handgriffgrundkörper 36 verschraubt. Das Ende 66 des Federelements 48 wird zwischen dem Klemmmittel 70 und dem Fixierelement 68 sowohl kraft- als auch formschlüssig eingespannt. Die Anordnung des Klemmmittels 70, des Endes 66 und des Fixierelements 68 sowie die Befestigung dieser Anordnung am Handgriffgrundkörper 36 sind anhand vonFigur 9 näher dargestellt. Das Ende 66 ist als parabelförmiger Abschnitt ausgeformt, welcher das Klemmmittel 70 umgreift. - Im als Handgrifftopf ausgeführten Gehäuseelement 38 ist ferner ein Schalter 72 montiert, welcher mittels eines im Handgrifftopf schwenkbar gelagerten Schalterdrückers 74 zum Starten und Stoppen eines Betriebs der Handwerkzeugmaschine 10 von einem Bediener betätigt werden kann. Es ist ferner eine elektrische Kabelverbindung 76 zu erkennen, welche vom Schalter 72 bis zu einer in das Gehäuseelement 38 eingeschobenen Kabelführung 78 verläuft. Innerhalb des Handgriffgrundkörpers 36 ist die Kabelverbindung 76 zwischen Stegen 80 verklemmt.
- Das Drehelement 52 ist relativ zum Hauptelement 12 und zum Handgriffgrundkörper 36 drehbar gelagert. Es ist einerseits um einen mit dem Hauptelement 12 festen Drehpunkt 82, welcher dem Mittelpunkt des Befestigungselements 22 entspricht, gelenkig gelagert. Andererseits ist das Drehelement 52 um einen mit dem Handgriffgrundkörper 36 festen Drehpunkt 84 ebenfalls gelenkig gelagert. Es ist ferner als Hebelelement ausgebildet, welches zwei Hebelarme 86, 88 aufweist (siehe
Figur 9 ). Diese sind einerseits in einer Hebelaufnahme 90 gelenkig gelagert, die fest mit dem Handgriffgrundkörper 36 verbunden ist. Die Hebelaufnahme 90 ist in einem Verbindungsbereich 92 angeordnet, welcher von der Faltenbalgeinheit 44 umschlossen ist. Andererseits sind die Hebelarme 86, 88 auf dem als Schraubaufnahme ausgebildeten Befestigungselement 22 gelenkig gelagert. Die Hebelarme 86, 88 sind anhand vonFigur 9 näher beschrieben. - In
Figur 2 ist die Handwerkzeugmaschine 10 in einer der Übersichtlichkeit halber vereinfachten Ansicht in der Ruheposition derFigur 1 gezeigt. Zusätzlich zu den anhand vonFigur 1 beschriebenen Bauteilen sind weitere Fixierelemente 94, 96, 98 zum Fixieren der Faltenbalgeinheiten 42, 44 schematisch dargestellt. Die Fixierelemente 94, 96, welche fest mit dem Hauptelement 12 verbunden sind, dienen zur Fixierung der Faltenbalgeinheit 42 bzw. 44 am Hauptelement 12. Das mit dem Handgriffgrundkörper 36 fest verbundene Fixierelement 98 dient zur Fixierung der Faltenbalgeinheit 44 am Handgriffgrundkörper 36. Der Handgriff 14 ist durch das Federelement 48 in der Ruheposition gehalten. Dabei erfährt der Handgriffgrundkörper 36 in seiner Ruheposition eine Federkraft des Federelements 48, die den Handgriffgrundkörper 36 in seiner Ruheposition hält. Befindet sich der Handgriff 14 außerhalb seiner Ruheposition, so tendiert das Federelement 48 dazu, den Handgriff 14 in seine Ruheposition zurückzustellen. Um eine Bewegung des sich in der Ruheposition befindenden Handgriffgrundkörpers 36 auslösen zu können, muss eine Belastungskraft entgegen der Federkraft ausgeübt werden, die größer als die Federkraft ist. - Es wird angenommen, dass ein Bediener den Handgriffgrundkörper 14 betätigt und zur Bearbeitung eines Werkstücks (nicht gezeigt) die Handwerkzeugmaschine 10 gegen das Werkstück in einer Arbeitsrichtung 100 drückt. Dabei übt der Bediener eine Belastungskraft 102 in Arbeitsrichtung 100 auf den Handgriffgrundkörper 36 aus, welche bei genügender Kraftstärke eine Annäherung des Handgriffs 14 aus der gezeigten Ruheposition heraus an das Hauptelement 12 auslöst. Dabei dient das Drehelement 52 als Führungsmittel zur Führung dieser Bewegung in einer Bewegungsebene, die durch die Werkzeugachse 30 und die Normalachse 34 aufgespannt ist. Das Drehelement 52 verhindert eine Verschiebung des Handgriffs 14 senkrecht zur Bewegungsebene. Eine zusätzliche Stabilisierungsfunktion senkrecht zur Bewegungsebene wird durch das als Blattfeder ausgebildete Federelement 48 erreicht. Dieses weist ein Federblatt 104 auf (
Figur 9 ), welches sich im montierten Zustand entlang der zur Bewegungsebene senkrechten Querachse 106 über einen überwiegenden Teil der Breite (d.h. der Erstreckung entlang der Querachse 106) des Hauptelements 12 erstreckt. Damit ist einerseits die Hauptverformungsrichtung des Federelements 48 entlang der Werkzeugachse 30 ausgerichtet. Andererseits kann durch das Federelement 48 eine Verschiebung des Handgriffs 14 senkrecht zur Bewegungsebene verhindert werden. Es können also durch das Federelement 48 eine hohe Beweglichkeit des Handgriffs 14 in der Bewegungsebene und in Kombination mit dem Drehelement 52 eine effektive Führung einer Bewegung des Handgriffs 14 in der Bewegungsebene erreicht werden. Ferner ist das Federblatt 104 derart profiliert, dass eine Belastung des Federelements 48 bei einer Bewegung des Handgriffs 14 relativ zum Hauptelement 12 über die gesamte Erstreckung des Federblatts 104 entlang der Querachse 106 homogen verteilt ist. Dies ermöglicht eine effektive Materialausnutzung, und es können unerwünschte Spannungsspitzen vermieden werden. Zur weiteren Stabilisierung des Handgriffs 14 entlang der Querachse 106 weist das Hauptelement 12 im Bewegungsbereich des Federelements 48 und der Hebelarme 86, 88 Aussteifungsrippen 108 auf (sieheFigur 1 ). Diese dienen als seitlicher Anschlag und verstärken die Gehäuseelemente 16, 18 zusätzlich. - Durch die Federeinheit 46 wird ferner eine Bewegungsbahn vorgegeben, entlang welcher ein Anteil des Handgriffs 14, und zwar der obere Verbindungsbereich 64 des Handgriffs 14, bei der Annäherung an das Hauptelement 12 geführt wird. Im betrachteten Ausführungsbeispiel rollt bei der von der Belastungskraft 102 ausgelösten Annäherung des Handgriffs 14 an das Hauptelement 12 das Federelement 48 auf dem speziell profilierten Stützmittel 50, und zwar auf der Anlagefläche 56 ab. Durch diese Abrollbewegung des Federelements 48 wird der obere Verbindungsbereich 64 in einer in der Figur schematisch dargestellten Bewegungsbahn 110 geführt. Diese ist als eine kreisförmige Bahn ausgebildet, deren Mittelpunkt 112 einem Kontaktpunkt der Anlagefläche 56 entspricht, an dem sich in der Ruheposition das Federelement 48 und das Stützmittel 50 voneinander trennen. Der obere Verbindungsbereich 64 führt also beim Einfedern des Handgriffs 14 eine Kippbewegung entlang der als Kreisabschnitt ausgeführten Bewegungsbahn 110 aus. Wie in
Figur 3 angedeutet, weist die Bewegungsbahn 100 eine Axialkomponente 114 entlang der Werkzeugachse 30 und eine Normalkomponente 116 entlang der Normalachse 34 auf. In diesem Beispiel beträgt die Normalkomponente 116 der Bewegungsbahn 110 25% der Axialkomponente 114. Vorteilhafterweise kann die Normalkomponente 116, um eine effektive Dämpfungswirkung zu erreichen, einen Anteil zwischen 15% und 35% der Axialkomponente 114 aufweisen. Dadurch wird die Bewegung des oberen Verbindungsbereichs 64 des Handgriffs 14 an eine Hauptschwingungsrichtung des Hauptelements 12 vorteilhaft angepasst, die im Wesentlichen entlang der Werkzeugachse 30 ausgerichtet ist. Bei der Annäherungsbewegung des Handgriffs 14 führt der untere Verbindungsbereich 92 eine Schwenkbewegung um den Drehpunkt 82 des Befestigungselements 22, welches als Lagerstelle zum Lagern des Drehelements 52 im Hauptelement 12 dient, entlang einer als Kreisabschnitt ausgebildeten Bewegungsbahn 118 aus. Wie inFigur 4 angedeutet, weist diese Bewegungsbahn 118 eine Normal- und eine Axialkomponente 120 bzw. 122 auf, wobei die Axialkomponente 122 66% der Normalkomponente 120 beträgt. - Die Gesamtbewegung des Handgriffs 14 in der Bewegungsebene kann als Drehung um ein Momentanzentrum dargestellt werden. Dieses Momentanzentrum stellt eine gelenkfreie Drehachse 124 dar, um welche der Handgriff 14 eine Rotation ausführt. Das Momentanzentrum befindet sich im Schnittpunkt der Bahnnormalen 126, 128 der Bewegungsbahnen 110 bzw. 118 des oberen und des unteren Verbindungsbereichs 64 bzw. 92. Die Position der Drehachse 124 hängt einerseits von einem Winkel α, welcher von einer durch die Drehpunkte 82, 84 verlaufenden, der Bahnnormalen 128 entsprechenden geraden Linie und von der Werkzeugachse 30 gebildet ist, ab. Dieser Winkel α stellt die Neigung des Drehelements 52 zur Werkzeugachse 30 dar. Andererseits hängt die Position der Drehachse 124 von der Lage und Formgebung des Stützmittels 50, insbesondere von der Position relativ zum Verbindungsbereich 64 und von dem Radius des ringförmigen Teilbereichs ab. Im betrachteten Ausführungsbeispiel hat der Winkel α einen Wert von 25°. Ferner wurde in dieser Ausführung die Position des Stützmittels 50 in der Bewegungsebene und der Radius des ringförmigen Teilbereichs des Stützmittels 50 derart gewählt, dass die Momentanzentren des Handgriffs 14 und des Hauptelements 12 zusammenfallen, wodurch ein optimales Ausgleichen von Schwingungsbewegungen des Hauptelements 12 durch den Handgriff 14 und ein besonders hoher Bedienkomfort erreicht werden können. Die Drehachse 124 liegt vollständig vor dem Handgriff 14, wobei der Handgriff 14, bezogen auf die Werkzeugachse 30, hinter der Werkzeugaufnahme 24 angeordnet ist. In einer Ausführungsvariante kann auf die gelenkige Lagerung der Hebelarme 86, 88 in der Hebelaufnahme 90 verzichtet werden. Das Momentanzentrum des Handgriffs 14 fällt in diesem Fall mit dem Drehpunkt 82 im Befestigungselement 22 zusammen.
- Die Handwerkzeugmaschine 10 ist in
Figur 5 nach einer durch den Handgriff 14 ausgeführten Annäherung an das Hauptelement 12 dargestellt. Die Abrollbewegung des Federelements 48 auf dem Stützmittel 50 kann ferner durch einen Vergleich derFiguren 2 und5 wahrgenommen werden. Das Hauptelement 12 weist ferner einen Anschlag 125 auf (sieheFigur 1 ), durch welchen das Federelement 48 bei einer Annäherung an das Hauptelement 12 arretiert werden kann. In einer Ausführungsvariante ist denkbar, den Anschlag 125 mit einem Schaumstoff zu versehen, um das Anschlagen zu dämpfen. - In
Figur 6 ist der Handgriff 14 vom Hauptelement 12 getrennt dargestellt. Es ist der Handgriffgrundkörper 36 mit dem als Handgrifftopf ausgebildeten Gehäuseelement 38 und dem Handgriffdeckel 40 zu erkennen. Der Schalterdrücker 74 und die Kabelführung 78 sind im Handgriffgrundkörper 36 gelagert. Am Handgriffgrundkörper 36 sind die Faltenbalgeinheiten 42, 44 befestigt. Die Faltenbalgeinheiten 42, 44 weisen jeweils einen Grundkörper 127 bzw. 129, welcher Falten bildet, und einen an den Grundkörper 127 bzw. 129 angeformten Fixierbereich 130 bzw. 132 auf. Der Fixierbereich 130 bzw. 132 weist ein ringförmiges Ende 134 bzw. 136 auf, welches mit dem Grundkörper 127 bzw. 129 eine Nut 138 bzw. 140 bildet. Zu sehen sind außerdem die Fixierelemente 94, 96 zum Fixieren der Faltenbalgeinheiten 42, 44 am Hauptelement 12, die aus den Verbindungsbereichen 64, 92 (Figur 1 ) herausragen. Aus dem oberen Verbindungsbereich 64 ragt ferner das Federelement 48 heraus, während das Drehelement 52 sowie ein elektrisches Anschlusskabel 142 zum Anschließen des Schalters 72 (Figur 1 ) an den Elektromotor aus dem unteren Verbindungsbereich 92 (Figur 1 ) herausragen. Der inFigur 6 gezeigte Handgriff 14 wird als Vormontagebaugruppe ausgeführt, welche im Vorfeld einer Montage der Handwerkzeugmaschine 10 vormontiert wird und die im Folgenden als Handgriffbaugruppe bezeichnet ist. - Bei einer Montage der Handwerkzeugmaschine 10 wird diese Handgriffbaugruppe in das als Montageschale ausgebildete erste Gehäuseelement 16 des Hauptelements 12 eingelegt. Diese Montage wird anhand von
Figur 1 sowie von denFiguren 7 und 8 beschrieben, die die Verbindungsbereiche 64, 92 ausFigur 1 in einer vergrößerten Ansicht darstellen. Beim Einlegen der Handgriffbaugruppe in das Gehäuseelement 16 werden der als Öse ausgeformte Teilbereich 58 des Federelements 48 und die Hebelarme 86, 88 (Figur 9 ) auf die als Schraubaufnahmen ausgebildeten Befestigungsmittel 20, 22 des Hauptelements 12 aufgeschoben. Gleichzeitig wird mittels des Endes 134 bzw. 136 und der Nut 138 bzw. 140 des Fixierbereichs 130 bzw. 132 der Faltenbalgeinheit 42 bzw. 44 eine Nut-Feder-Verbindung mit dem Gehäuseelement 16 hergestellt. Zur sicheren Fixierung der Faltenbalgeinheiten 42, 44 am Hauptelement 12 ist der Handgriff 14 mit den Fixierelementen 94, 96 versehen, welche jeweils als Stützrahmen aus Kunststoff ausgebildet sind. Im montierten Zustand ist der Fixierbereich 130 bzw. 132 der Faltenbalgeinheit 42 bzw. 44 zwischen dem Gehäuseelement 16 des Hauptelements 12 und dem Fixierelement 94 bzw. 96 verklemmt. Dadurch wird ein Ausweichen der Faltenbalgeinheiten 42, 44 nach innen verhindert. Nach Herstellung der elektrischen Kontakte, insbesondere mittels des Anschlusskabels 142, wird das zweite, als Deckschale ausgebildete Gehäuseelement 18 des Hauptelements 12 aufgeschoben und mit dem ersten Gehäuseelement 16 verschraubt. - Die Montage der Handgriffbaugruppe wird anhand von
Figur 9 erläutert, welche diese in einer Explosionsansicht darstellt. Wie der Figur zu entnehmen ist, setzt sich der Handgriffgrundkörper 36 aus dem als Handgrifftopf ausgeführten Gehäuseelement 38 und dem Handgriffdeckel 40 zusammen, welcher im montierten Zustand am Handgrifftopf fixiert ist. Hilfsweise ist die Querachse 106, parallel zu der das Federblatt 104 des Federelements 48 im montierten Zustand ausgerichtet ist, dargestellt. In einem ersten Montageschritt werden das Klemmmittel 70, welches als Schraubplatte ausgebildet ist, und das Fixierelement 68 auf das Federelement 48 aufgeclipst. Anschließend wird die mit dem als Stützrahmen ausgebildeten Fixierelement 94 ausgesteifte obere Faltenbalgeinheit 42 auf das Fixierelement 68 geschoben. Dann wird die durch die vorhergehenden Schritte entstandene Baugruppe in das Gehäuseelement 38 eingesteckt. Anschließend wird diese Baugruppe mittels zweier Schrauben 144 am Gehäuseelement 38 verschraubt. Dabei werden die Schrauben 144 durch Öffnungen des Fixierelements 68 und des Federelements 48 in Schraubaufnahmen des Klemmmittels 70 eingeführt. Nachfolgend wird die Hebelaufnahme 90 durch die untere Faltenbalgeinheit 44 hindurch in das Gehäuseelement 38 gesteckt. Hierbei rasten zwei Schnapphaken 146 der Hebelaufnahme 90 in entsprechende Aussparungen des Gehäuseelements 38 (in der Figur nicht sichtbar) ein. Anschließend wird der Schalterdrücker 74 in das Gehäuseelement 38 eingelegt. An den Schalterdrücker 74 ist in Form von zwei Lagerbolzen eine Schwenkachse 148 angeformt, die in einen Lagerbereich 150 des Gehäuseelements 38 einrastet. Dann wird die Kabelverbindung 76 mit der als Kugeltülle ausgebildeten Kabelführung 78 in das Gehäuseelement 38 eingelegt und mit Hilfe eines Halteblechs 152 durch Festziehen einer Schraube 154 gegen ein unerwünschtes Herausziehen gesichert. Die Kabelverbindung 76 wird an den Schalter 72 angeschlossen, welcher dann in das Gehäuseelement 38 eingelegt wird. Der Handgriffdeckel 40 weist als Haltenasen ausgebildete Rastelemente 156 auf, die bei einem Aufschieben des Handgriffdeckels 40 in das Gehäuseelement 38 einrasten. Der Handgriffdeckel 40 weist ferner Haltestege 158 auf, die dazu dienen, den Schalter 72 und den Schalterdrücker 74 bei einem Aufschieben des Handgriffdeckels 40 spielfrei zu fixieren. Anschließend werden mittels zweier Schrauben 160 der Handgriffdeckel 40 und das Gehäuseelement 38 mit der Hebelaufnahme 90 verschraubt. Dabei werden die Schrauben 160 durch Öffnungen des Gehäuseelements 38 in Schraubaufnahmen der Hebelaufnahme 90 eingeführt. Dann werden die Hebelarme 86, 88 auf die Hebelaufnahme 90 aufgesteckt. Die Hebelarme 86, 88 weisen jeweils an ihrer einander zugewandten Seite zwei Nuten und zwei Zapfen auf. Beim Zusammenstecken der Hebelarme 86, 88 ergibt sich eine verdreh- und verschiebungssteife Verbindung. In einem nächsten Schritt wird das als Stützrahmen ausgebildete Fixierelement 96 über die Hebelarme 86, 88 hinweg in die untere Faltenbalgeinheit 44 eingeschoben. Dieses Fixierelement 96 verhindert dabei ein Herausfallen der Hebelarme 86, 88. Nach Abschließen der vorhergehenden Montageschritte sind alle hier beschriebenen Bauteile der Handgriffbaugruppe verliersicher in der Handgriffbaugruppe integriert. - Die Handgriffbaugruppe besitzt ferner einen flexiblen modularen Aufbau. Die Faltenbalgeinheit 42 zusammen mit den Fixierelementen 68, 94 sowie die Faltenbalgeinheit 44 mit den Fixierelementen 96, 98 bilden zwei Befestigungsmodule 159 bzw. 161, die jeweils eine Befestigungsschnittstelle zum Befestigen des Handgriffgrundkörpers 36 an das Hauptelement 12 bilden (siehe
Figuren 7 und 8 ). Insbesondere wird, wie oben beschrieben, die Befestigung am Hauptelement 12 mittels dieser Befestigungsmodule 159, 161 durch Herstellung von Nut-Feder- Verbindungen realisiert, wodurch eine besonders einfache Montage erreicht werden kann. Außerdem kann ein einfaches Auswechseln der Befestigungsmodule 159, 161 erzielt werden. Nach einem Entfernen des als Deckschale ausgebildeten Gehäuseelements 18 können diese in das als Montageschale ausgebildete Gehäuseelement 16 eingelegten Befestigungsmodule 159, 161 einfach werkzeuglos von diesem Gehäuseelement 16 entnommen werden, wobei der Handgriff 14 vom Hauptelement 12 getrennt wird. Nach Ausschrauben der Schrauben 144, 160 können die Befestigungsmodule 159, 161 vom Handgriffgrundkörper 36 entnommen werden. Der Handgriffgrundkörper 36 kann in Kombination mit einem weiteren Hauptelement einer weiteren Handwerkzeugmaschine genutzt werden, ohne dass ein weiteres Umbauen des Handgriffgrundkörpers 36 notwendig ist. Dies kann derFigur 10 entnommen werden. Diese zeigt eine weitere, als Meißel- und/oder Bohrhammer ausgebildete Handwerkzeugmaschine 162 mit einem Hauptelement 164. Das Hauptelement 164 weist ein erstes, als Montageschale ausgebildetes Gehäuseelement 166 und ein zweites, als Deckschale ausgebildetes Gehäuseelement 168 auf. Am Hauptelement 164 ist ein Handgriff 170 befestigt, welcher inFigur 11 vom Hauptelement 164 getrennt dargestellt ist. Dieser setzt sich aus dem Handgriffgrundkörper 36 und zwei Befestigungsmodulen 172, 174 zusammen, welche im montierten Zustand der Handwerkzeugmaschine 162 in das Gehäuseelement 166 des Hauptelements 164 eingelegt sind. - Im Vorfeld der Montage der Handwerkzeugmaschine 162 werden die Befestigungsmodule 172, 174, wie für die Befestigungsmodule 159, 161 oben beschrieben, mittels der Schrauben 144 bzw. 160 mit dem als Handgrifftopf ausgebildeten Gehäuseelement 38 verschraubt. Dann wird die entstandene Handgriffbaugruppe der
Figur 11 in das Gehäuseelement 166 eingelegt. Beim Einlegen der Befestigungsmodule 172, 174 wird jeweils eine Nut-Feder-Verbindung zwischen den Befestigungsmodulen 172, 174 und dem Gehäuseelement 166 hergestellt. Hierzu weist das Befestigungsmodul 172 bzw. 174 Nuten 176 bzw. 178 auf, in welche beim Einlegen das Gehäuseelement 166 eingreift. Nach Herstellung der elektrischen Kontakte, insbesondere mittels des Anschlusskabels 142, werden die Gehäuseelemente 166, 168 miteinander verschraubt. Dabei werden Schrauben durch Öffnungen 180, 182 der Befestigungsmodule 172, 174 geführt.
Claims (10)
- Handwerkzeugmaschine, insbesondere Bohr- und/oder Meißelhammer, mit einem Hauptelement (12), welches eine Werkzeugachse (30), einen Gewichtsschwerpunkt (32) und eine senkrecht zur Werkzeugachse (30) und durch den Gewichtsschwerpunkt (32) verlaufende Normalachse (34) umfasst, wobei die Werkzeugachse (30) und die Normalachse (34) eine Bewegungsebene definieren, mit einem Handgriff (14), welcher relativ zum Hauptelement (12) in der Bewegungsebene beweglich gelagert ist, und mit einer den Handgriff (14) mit dem Hauptelement (12) verbindenden Federeinheit (46), die zumindest ein Federelement (48) aufweist, wobei die Federeinheit (46) dazu vorgesehen ist, bei einer eine Annäherung des Handgriffs (14) aus einer Ruheposition heraus an das ruhende Hauptelement (12) auslösenden Belastungskraft (102) eine Bewegungsbahn (110) zumindest eines Anteils des Handgriffs (14) in der Bewegungsebene zumindest im Wesentlichen vorzugeben, wobei der Handgriff (14) einen Handgriffgrundkörper (36) aufweist und ein den Handgriffgrundkörper (36) und das Hauptelement (12) verbindendes Drehelement (52) vorgesehen ist, welches im Zusammenwirken mit der Federeinheit (46)
ein Momentanzentrum des Handgriffs (14) festlegt, um welches der Handgriff (14) bei einer Bewegung relativ zum Hauptelement (12) eine Rotation in der Bewegungsebene ausführt, wobei sich das Momentanzentrum des Handgriffs (14) während einer Bewegung des Handgriffs (14) relativ zum Hauptelement (12) selbst im Raum verschieben kann, dadurch gekennzeichnet, dass das Drehelement (52) relativ zum Hauptelement (12) und zum Handgriffgrundkörper (26) drehbar gelagert ist, wobei das Drehelement (52) um einen mit dem Hauptelement (12) festen Drehpunkt (82) gelenkig gelagert ist, wobei das Drehelement (52) um einen mit dem Handgriffgrundkörper (36) festen Drehpunkt (84) gelenkig gelagert ist, wobei das Drehelement (52) als Hebelelement ausgebildet ist, welches zwei Hebelarme (86, 88) aufweist, wobei das Federelement (48) als Blattfeder ausgebildet ist, wobei die Federeinheit (46) ein Stützmittel (50) zur Abstützung des Federelements (48) aufweist und das Federelement (48) bei einer Bewegung des Handgriffs (14) relativ zum Hauptelement (12) eine Abrollbewegung auf dem Stützmittel (50) ausführt. - Handwerkzeugmaschine nach Anspruch 1, dadurch gekennzeichnet, dass die Federeinheit (46) das Stützmittel (50) zur Abstützung des Federelements (48) aufweist, welches im Zusammenwirken mit dem Federelement (48) die Bewegungsbahn (110) festlegt.
- Handwerkzeugmaschine nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Handgriff (14) in der Ruheposition durch das Federelement (48) gehalten ist.
- Handwerkzeugmaschine nach einem der vorhergehenden Ansprüche, gekennzeichnet durch ein erstes und ein zweites Gehäuseelement (16, 18), ein Befestigungselement (20) zum Befestigen des ersten Gehäuseelements (16) am zweiten Gehäuseelement (18) und ein Stützmittel (50) zur Abstützung des Federelements (48), welches am Befestigungselement (20) fixiert ist.
- Handwerkzeugmaschine nach Anspruch 4, dadurch gekennzeichnet, dass das Federelement (48) einen Teilbereich (58) aufweist, welcher das Befestigungselement (20) zumindest im Wesentlichen umschließt.
- Handwerkzeugmaschine nach einem der vorhergehenden Ansprüche, gekennzeichnet durch ein Klemmmittel (70) zum Klemmen des Federelements (48).
- Handwerkzeugmaschine nach einem der vorhergehenden Ansprüche, gekennzeichnet durch einen Handgriffgrundkörper (36) des Handgriffs (14), ein Gehäuseelement (38), eine Faltenbalgeinheit (42), welche das Hauptelement (12) mit dem Handgriffgrundkörper (36) verbindet, und ein Fixierelement (68), welches zum Fixieren zumindest der Faltenbalgeinheit (42) und des Federelements (48) am Gehäuseelement (38) vorgesehen ist.
- Handwerkzeugmaschine nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Hauptelement (12, 164) ein Gehäuseelement (16, 166) umfasst, wobei der Handgriff (14, 170) ein vom Handgriffgrundkörper (36) auswechselbares und in das Gehäuseelement (16, 166) eingelegtes Befestigungsmodul (159, 161, 172, 174) umfasst, das eine Befestigungsschnittstelle zum Befestigen des Handgriffgrundkörpers (36) am Hauptelement (12, 164) bildet.
- Handwerkzeugmaschine nach Anspruch 8, dadurch gekennzeichnet, dass der Handgriffgrundkörper (36) durch eine Schwingungsentkopplungseinheit (45) mit dem Hauptelement (12) verbunden ist, wobei die Schwingungsentkopplungseinheit (45) am Befestigungsmodul (159, 161) befestigt ist.
- Handwerkzeugmaschine nach Anspruch 8 oder 9, dadurch gekennzeichnet, dass das Befestigungsmodul (159, 161) eine Faltenbalgeinheit (42, 44) aufweist, welche den Handgriffgrundkörper (36) und das Hauptelement (12) verbindet.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102006029630A DE102006029630A1 (de) | 2006-06-28 | 2006-06-28 | Handwerkzeugmaschine |
| PCT/EP2007/054362 WO2008000543A1 (de) | 2006-06-28 | 2007-05-04 | Handwerkzeugmaschine |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2038091A1 EP2038091A1 (de) | 2009-03-25 |
| EP2038091B1 true EP2038091B1 (de) | 2013-03-27 |
Family
ID=38353222
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP07728815A Active EP2038091B1 (de) | 2006-06-28 | 2007-05-04 | Handwerkzeugmaschine |
Country Status (6)
| Country | Link |
|---|---|
| US (2) | US8091651B2 (de) |
| EP (1) | EP2038091B1 (de) |
| CN (1) | CN101479079B (de) |
| DE (1) | DE102006029630A1 (de) |
| ES (1) | ES2403643T3 (de) |
| WO (1) | WO2008000543A1 (de) |
Families Citing this family (37)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CA2590879C (en) * | 2006-05-31 | 2015-02-17 | Ingersoll-Rand Company | Structural support for power tool housings |
| DE102007030703A1 (de) * | 2007-07-02 | 2009-01-08 | Robert Bosch Gmbh | Elastische Verbindung zwischen Gehäuseteilen motorisch angetriebener Werkzeugmaschinen |
| GB0801313D0 (en) * | 2008-01-24 | 2008-03-05 | Black & Decker Inc | Handle for power tool |
| US9776296B2 (en) | 2008-05-09 | 2017-10-03 | Milwaukee Electric Tool Corporation | Power tool dust collector |
| US8813868B2 (en) * | 2008-05-09 | 2014-08-26 | Milwaukee Electric Tool Corporation | Auxiliary handle for use with a power tool |
| US8267192B2 (en) * | 2009-02-24 | 2012-09-18 | Black & Decker Inc. | Ergonomic handle for power tool |
| JP5361504B2 (ja) * | 2009-04-10 | 2013-12-04 | 株式会社マキタ | 打撃工具 |
| DE102009002589A1 (de) * | 2009-04-23 | 2010-10-28 | Hilti Aktiengesellschaft | Handwerkzeugmaschine |
| JP5502458B2 (ja) | 2009-12-25 | 2014-05-28 | 株式会社マキタ | 打撃工具 |
| DE102010038750A1 (de) | 2010-08-02 | 2012-02-02 | Robert Bosch Gmbh | Elektrowerkzeugmaschine mit arretierbarer Schaltwippe |
| DE102010038753A1 (de) * | 2010-08-02 | 2012-02-02 | Robert Bosch Gmbh | Antivibrationshandgriff mit auf Zug belasteter Schaltverbindung |
| JP5496812B2 (ja) * | 2010-08-03 | 2014-05-21 | 株式会社マキタ | 作業工具 |
| DE102010063962A1 (de) | 2010-12-22 | 2012-06-28 | Robert Bosch Gmbh | Arretierbarer elektrischer Schalter |
| GB201112825D0 (en) * | 2011-07-26 | 2011-09-07 | Black & Decker Inc | A hammer drill |
| DE102011082093A1 (de) | 2011-09-02 | 2013-03-07 | Robert Bosch Gmbh | Handgriffvorrichtung für eine Handwerkzeugmaschine |
| EP2809470B1 (de) | 2012-02-03 | 2020-01-15 | Milwaukee Electric Tool Corporation | Bohrhammer |
| US9849577B2 (en) | 2012-02-03 | 2017-12-26 | Milwaukee Electric Tool Corporation | Rotary hammer |
| CN203236446U (zh) * | 2012-03-13 | 2013-10-16 | 布莱克和戴克公司 | 电动工具 |
| US8966773B2 (en) * | 2012-07-06 | 2015-03-03 | Techtronic Power Tools Technology Limited | Power tool including an anti-vibration handle |
| CA2829522C (en) | 2012-10-09 | 2019-04-02 | Thomas & Betts International, Inc. | Joint strip |
| EP2813326A1 (de) * | 2013-06-13 | 2014-12-17 | HILTI Aktiengesellschaft | Werkzeugmaschine |
| EP2898991B1 (de) * | 2014-01-23 | 2018-12-26 | Black & Decker Inc. | Hinterer Griff |
| EP2898992B1 (de) * | 2014-01-23 | 2016-05-04 | Black & Decker Inc. | Elektrowerkzeug mit hinterem Griff, Verfahren zur Herstellung eines Teils eines Griffes für ein Elektrowerkzeug und Verfahren zur Demontage eines Teils eines Griffes für ein Elektrowerkzeug |
| EP2898993B1 (de) | 2014-01-23 | 2019-01-30 | Black & Decker Inc. | Elektrowerkzeug |
| EP2898994A1 (de) | 2014-01-23 | 2015-07-29 | Black & Decker Inc. | Elektrowerkzeug mit hinterem Griff |
| JP6620434B2 (ja) * | 2015-06-12 | 2019-12-18 | マックス株式会社 | 打撃工具 |
| US10814468B2 (en) | 2017-10-20 | 2020-10-27 | Milwaukee Electric Tool Corporation | Percussion tool |
| CN214723936U (zh) | 2018-01-26 | 2021-11-16 | 米沃奇电动工具公司 | 冲击工具 |
| DE102019200317A1 (de) | 2019-01-14 | 2020-07-16 | Robert Bosch Gmbh | Handwerkzeugmaschine |
| DE102019200319A1 (de) | 2019-01-14 | 2020-07-16 | Robert Bosch Gmbh | Handwerkzeugmaschine |
| JP7355107B2 (ja) * | 2019-06-13 | 2023-10-03 | 工機ホールディングス株式会社 | 電動作業機 |
| EP3822032A1 (de) | 2019-11-14 | 2021-05-19 | Hilti Aktiengesellschaft | Verfahren zum steuern und regeln einer werkzeugmaschine und handgriff für werkzeugmaschine |
| EP3822035A1 (de) * | 2019-11-14 | 2021-05-19 | Hilti Aktiengesellschaft | Handgriffvorrichtung für eine werkzeugmaschine |
| EP3822034A1 (de) | 2019-11-14 | 2021-05-19 | Hilti Aktiengesellschaft | Verfahren zum steuern und regeln einer werkzeugmaschine |
| JP2021137907A (ja) * | 2020-03-04 | 2021-09-16 | 株式会社マキタ | 電動作業機 |
| DE102020216538A1 (de) | 2020-12-23 | 2022-06-23 | Robert Bosch Gesellschaft mit beschränkter Haftung | Handwerkzeugmaschine |
| DE102021214607A1 (de) | 2021-12-17 | 2023-06-22 | Robert Bosch Gesellschaft mit beschränkter Haftung | Handwerkzeugmaschine mit einem Faltenbalg |
Family Cites Families (35)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| BE643674A (de) * | ||||
| GB112786A (en) * | 1916-07-08 | 1918-01-31 | Eastville Engineering And Rock | Improvements in or relating to Pneumatic Percussive Tools. |
| FR643674A (fr) | 1927-11-09 | 1928-09-21 | Machine à couper les sarments | |
| US3322211A (en) * | 1964-05-06 | 1967-05-30 | Novosib Elektrotekhnichesky I | Elastic handle for vibrating-impact mechanisms |
| DE1752856A1 (de) * | 1968-07-26 | 1971-04-08 | Metabowerke Kg | Schlagbohrgeraet |
| CH516377A (de) | 1970-02-28 | 1971-12-15 | Bosch Gmbh Robert | Von Hand geführter elektromotorisch angetriebener Schlaghammer |
| DE2155686C2 (de) * | 1971-11-09 | 1982-08-12 | Hilti AG, 9494 Schaan | Elektrowerkzeug |
| JPS54127080A (en) * | 1978-03-25 | 1979-10-02 | Makoto Nandate | Vibration isolation device in handle of machine in which vibration is formed |
| DE3122979A1 (de) * | 1981-06-10 | 1983-01-05 | Hilti AG, 9494 Schaan | Bohr- oder meisselhammer |
| DE3312195A1 (de) * | 1983-04-02 | 1984-10-11 | Wacker-Werke Gmbh & Co Kg, 8077 Reichertshofen | Handgefuehrter schlag- und bohrhammer |
| DE3410669A1 (de) * | 1984-03-23 | 1985-10-24 | Metabowerke GmbH & Co, 7440 Nürtingen | Daempfungselement und dessen einbau in ein motorisch angetriebenes handwerkzeug |
| DE3839207A1 (de) * | 1988-11-19 | 1990-05-23 | Hilti Ag | Tragbares handgeraet mit schlagwerk |
| DE4124574A1 (de) * | 1991-07-24 | 1993-01-28 | Wolf Woco & Co Franz J | Griffisolierung |
| JPH08126975A (ja) * | 1994-10-28 | 1996-05-21 | Hitachi Koki Co Ltd | 電気ハンマの防振ハンドル |
| US5697456A (en) * | 1995-04-10 | 1997-12-16 | Milwaukee Electric Tool Corp. | Power tool with vibration isolated handle |
| DE19646622B4 (de) * | 1996-11-12 | 2004-07-01 | Wacker Construction Equipment Ag | An einem Handgriff führbares Arbeitsgerät |
| DE29700003U1 (de) * | 1997-01-02 | 1997-02-27 | Wacker-Werke Gmbh & Co Kg, 85084 Reichertshofen | Aufbruch- und/oder Bohrhammer |
| DE19735506C2 (de) * | 1997-05-12 | 1999-05-06 | Atlas Copco Electric Tools | Handgeführtes Arbeitswerkzeug |
| US6443675B1 (en) * | 2000-02-17 | 2002-09-03 | Roto Zip Tool Corporation | Hand-held power tool |
| US6443676B1 (en) * | 2000-07-11 | 2002-09-03 | Roto Zip Tool Corporation | Automatic locking depth guide for cutting tools and the like |
| DE10034768A1 (de) * | 2000-07-18 | 2002-02-07 | Bosch Gmbh Robert | Elektrokombihammer |
| DE50209495D1 (de) * | 2001-04-11 | 2007-03-29 | Bosch Gmbh Robert | Handwerkzeugmaschine mit vibrationsgedämpftem handgriff |
| DE10255162A1 (de) * | 2002-11-22 | 2004-06-03 | Hilti Ag | Vibrationsentkoppelte Schlagwerksbaugruppe |
| GB2402098B (en) * | 2003-05-21 | 2007-10-17 | Black & Decker Inc | Vibration reduction apparatus for power tool and power tool incorporating such apparatus |
| DE10326472B4 (de) * | 2003-06-12 | 2006-03-09 | Hilti Ag | Verbindungselement zum Verbinden eines Handgriffs mit einem Gehäuseteil und einem Getriebegehäuse eines Elektrohandgeräts |
| JP2005074573A (ja) * | 2003-09-01 | 2005-03-24 | Makita Corp | 往復作動式作業工具 |
| GB2407790A (en) * | 2003-11-04 | 2005-05-11 | Black & Decker Inc | Vibration reduction apparatus for a power tool |
| DE10355103B4 (de) * | 2003-11-24 | 2010-03-18 | Itw-Befestigungssysteme Gmbh | Vibrationsgedämpfter Handgriff für ein handgeführtes Elektrowerkzeug |
| JP4461046B2 (ja) * | 2005-03-29 | 2010-05-12 | 株式会社マキタ | 往復作動式作業工具 |
| DE102005038091A1 (de) * | 2005-08-11 | 2007-02-15 | Hilti Ag | Handwerkzeuggerät mit Vibrationsminderung |
| DE102005000205A1 (de) * | 2005-12-23 | 2007-06-28 | Hilti Ag | Handgriff eines handgeführten Werkzeuggerätes |
| GB2431610A (en) * | 2006-03-03 | 2007-05-02 | Black & Decker Inc | Handle Damping System |
| DE102006000287A1 (de) * | 2006-06-09 | 2007-12-13 | Hilti Ag | Handwerkzeuggerät mit Vibrationsminderungseinrichtung |
| DE102006000375A1 (de) * | 2006-07-27 | 2008-01-31 | Hilti Ag | Handwerkzeuggerät mit Entkoppelungsanordnung |
| DE102007055843A1 (de) * | 2007-12-17 | 2009-06-25 | Hilti Aktiengesellschaft | Handwerkzeugmaschine mit Schwingungsausgleicher |
-
2006
- 2006-06-28 DE DE102006029630A patent/DE102006029630A1/de not_active Ceased
-
2007
- 2007-05-04 EP EP07728815A patent/EP2038091B1/de active Active
- 2007-05-04 US US12/298,414 patent/US8091651B2/en not_active Expired - Fee Related
- 2007-05-04 CN CN2007800242795A patent/CN101479079B/zh active Active
- 2007-05-04 ES ES07728815T patent/ES2403643T3/es active Active
- 2007-05-04 WO PCT/EP2007/054362 patent/WO2008000543A1/de not_active Ceased
-
2011
- 2011-06-28 US US13/170,809 patent/US8316957B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| CN101479079B (zh) | 2012-01-11 |
| US8091651B2 (en) | 2012-01-10 |
| WO2008000543A1 (de) | 2008-01-03 |
| US20110253404A1 (en) | 2011-10-20 |
| DE102006029630A1 (de) | 2008-01-03 |
| US20090120658A1 (en) | 2009-05-14 |
| US8316957B2 (en) | 2012-11-27 |
| EP2038091A1 (de) | 2009-03-25 |
| ES2403643T3 (es) | 2013-05-20 |
| CN101479079A (zh) | 2009-07-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2008000543A1 (de) | Handwerkzeugmaschine | |
| EP1958735B1 (de) | Handwerkzeuggerät | |
| EP0194347A1 (de) | Gefederte Anbringung einer die Haltegriffe tragenden Schutzhaube an einem Schlagwerkzeug | |
| DE19521423A1 (de) | Handwerkzeugmaschine mit batteriegespeistem Antriebsmotor und Batterie-Baueinheit für eine derartige Handwerkzeugmaschine sowie Handwerkzeugmaschine mit Batterie-Baueinheit | |
| EP1140436A1 (de) | Haarschneidemaschine | |
| WO2020236099A1 (de) | Möbelbeschlag | |
| EP3988753B1 (de) | Möbelantrieb | |
| EP3973130A1 (de) | Möbelbeschlag | |
| DE212022000276U1 (de) | Getriebe, Schneidevorrichtung, Walzenbürstenvorrichtung, Reinigungswalzenbürste, Fußbodenbürstenvorrichtung, Reinigungsvorrichtung und Reinigungsgerät | |
| EP1554068A1 (de) | Abstreifeinrichtung | |
| DE102005013351B4 (de) | Vorrichtung zur Notstromversorgung | |
| EP3272207B1 (de) | Arbeitsgerät mit über ein schwenkgelenk verbundenen teilgehäusen | |
| EP4284994A1 (de) | Möbelantrieb | |
| DE19839341B4 (de) | Halteeinrichtung an einer Führungseinrichtung zum Halten von Arbeitsgeräten | |
| DE20004953U1 (de) | Lenkrad für Kraftfahrzeuge mit einer Schalteinrichtung zum Betätigen einer elektrischen Funktionsgruppe eines Kraftfahrzeugs | |
| EP2750835B1 (de) | Handwerkzeugmaschine | |
| EP4172032B1 (de) | Lagersystem zur lagerung einer komponente in einem rahmenrohr eines fahrradrahmens | |
| EP4236669B1 (de) | Mähmesservorrichtung | |
| EP1466690B1 (de) | Säbelsäge mit Justiervorrichtung für eine Führungsvorrichtung | |
| EP0813465A1 (de) | Teleskopabdeckung | |
| DE102019217816A1 (de) | Werkzeugköpfe für scherarbeiten | |
| EP3686908A1 (de) | Elektroinstallationsgerät mit sockelaufsatz | |
| EP1163083B1 (de) | Winkelschleifer | |
| DE10063445B4 (de) | Betätigungshandgriff | |
| DE3145629C2 (de) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20090128 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA HR MK RS |
|
| 17Q | First examination report despatched |
Effective date: 20090427 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): DE ES FR GB |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE ES FR GB |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2403643 Country of ref document: ES Kind code of ref document: T3 Effective date: 20130520 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502007011521 Country of ref document: DE Effective date: 20130529 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20140103 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502007011521 Country of ref document: DE Effective date: 20140103 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 10 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20200618 Year of fee payment: 14 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20220729 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210505 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20230517 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20230522 Year of fee payment: 17 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20240504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240504 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250716 Year of fee payment: 19 |