EP2241528A1 - Verfahren zum Bewegen von Betonfertigbauteilen - Google Patents
Verfahren zum Bewegen von Betonfertigbauteilen Download PDFInfo
- Publication number
- EP2241528A1 EP2241528A1 EP10003719A EP10003719A EP2241528A1 EP 2241528 A1 EP2241528 A1 EP 2241528A1 EP 10003719 A EP10003719 A EP 10003719A EP 10003719 A EP10003719 A EP 10003719A EP 2241528 A1 EP2241528 A1 EP 2241528A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- holding
- lifting
- holding device
- precast concrete
- support frame
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C1/00—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles
- B66C1/10—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means
- B66C1/62—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means comprising article-engaging members of a shape complementary to that of the articles to be handled
- B66C1/66—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means comprising article-engaging members of a shape complementary to that of the articles to be handled for engaging holes, recesses, or abutments on articles specially provided for facilitating handling thereof
- B66C1/666—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means comprising article-engaging members of a shape complementary to that of the articles to be handled for engaging holes, recesses, or abutments on articles specially provided for facilitating handling thereof for connection to anchor inserts embedded in concrete structures
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C1/00—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles
- B66C1/10—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means
- B66C1/42—Gripping members engaging only the external or internal surfaces of the articles
- B66C1/425—Gripping members engaging only the external or internal surfaces of the articles motor actuated
Definitions
- the invention relates to a method for moving precast concrete elements provided with holding elements with a lifting device which has at least one vertically movable holding device.
- the invention further relates to a lifting device for carrying out the above-mentioned method.
- This lifting is essentially a vertical movement for demoulding the prefabricated concrete components of ceilings and double wall upper shells, wherein the retaining elements are usually designed as so-called lattice girder structures which are used as reinforcing element. At the time of removal from the pallet form these lattice girder structures protrude from the already solidified precast concrete component so far that they can be detected with appropriate holding devices.
- the simplest method is to use an existing crane to attach the holding devices to the lattice girders, which are either longitudinal or transverse to the concrete element, and to demould the precast concrete element from the crane up out of the pallet form.
- lifting beam which serves for stabilizing attachment.
- a lifting beam is struck against an existing hall crane and has a larger number of hooks, the longitudinal and transverse positions with respect to the precast concrete component can be variably arranged. They must be manually aligned by an operator for the respective precast concrete component and, for example, attached to the lattice girder structures. For the alignment of the hook, for example, standard stops are attached to short chains. But it is also possible to use solid running stop means, which are mounted pivotably about a horizontal axis. This defines the Lifting Traverse the horizontal axis by the vertical axis is perpendicular to the lift-off.
- the stop means for the positioning of the stop means, so for example the hook, roller chain systems or linear guide systems are used longitudinally and transversely to the precast concrete element. If the lifting beam is not needed, it can be decoupled from the hall crane, which is then available for other tasks. A great danger in the movement of a precast concrete component with such a holder is given that transverse and longitudinal movements of the precast concrete component, possibly together with a lifting beam, can sway through the free suspension on the crane. This instability can lead to destructive loosening of the connection with the prefabricated concrete component and thus also poses a risk to persons.
- the DE 36 39 651 A1 shows a lift-off device for large workpieces which can be attached to a crane.
- a plurality of horizontally arranged Abhebebalken are connected to which in turn designed as hooks holding devices are arranged.
- the hooks themselves are freely swinging about two mutually perpendicular horizontal axes and thus can be pivoted for engagement with the holding elements of the workpiece about these horizontal axes.
- the disclosed solution has the disadvantage that the engagement of the hook-shaped holding devices in the lattice structure on the workpiece is tedious and time-consuming, since the grid elements are not always arranged to fit the tilting movement of the hooks, which may not some of the hooks Lattice girders can be connected, which in turn can affect the stability of the support of the workpiece, especially during movement.
- the DE 84 35 102 U1 shows a Krange motivation for demoulding ceiling elements made of concrete, wherein in the transverse direction extending, mutually parallel support arms are connected in pairs and moved together by a circulating traction means, each support arm is connected to one of the opposite strands of the traction means.
- the support arms have einhakbare stop means, which are arranged symmetrically to a center of gravity of the crane hanger and are moved together with the pairs movable support arms.
- An independent movement of the hook-shaped stop means on the individual support arms is not or only in the longitudinal direction of the support arms possible, so that the attachment of the hook-shaped stop means may be cumbersome and complicated at irregularly mounted holding elements on the ceiling elements.
- the US 2008/0006806 A1 shows a support arm which serves to transport elongated objects and is arranged for this purpose on the crane arms of a crane.
- the support arm has hook-shaped holding elements and clip-shaped holding elements, wherein the hook-shaped holding elements are rotatable about a vertical axis.
- An insert for moving provided with holding elements precast concrete components with a lifting device is not provided.
- the object of the invention is therefore to avoid the above-mentioned disadvantages and to provide an alternative method for moving precast concrete components available, in which the holding devices can be brought in a technically simple and fast manner with the holding elements of the precast concrete element engaged On differently oriented holding elements can be considered.
- the holding elements may have different orientations.
- the retaining elements stand out of the precast concrete components.
- this different alignment of the holding elements leads to problems, so that an intervention is not always possible.
- the at least one holding device is brought by a rotation or pivoting about a vertical axis with the holding element into engagement, the alignment of the holding elements with respect to the longitudinal and transverse direction of the precast concrete component no more consideration must be taken, as by such rotational movements to a vertical axis arbitrarily aligned holding elements are detected, as long as they are within reach of the holding device.
- the method according to the invention makes it possible to grasp the prefabricated concrete component with only one movement of the holding device.
- the at least one holding device is brought into engagement with the holding element by a rotation or pivoting about a vertical axis and additionally a vertical movement.
- the vertical movement can be carried out before and / or after the rotary movement or pivoting movement.
- the vertically movable holding device is moved to a suitable height above the precast concrete component, this height, i. the distance of the holding device above the precast concrete component corresponds to the corresponding holding element.
- the retaining element is designed as a reinforcing element cast in concrete precast element, which comprises a lattice structure which projects up to a certain distance above the surface of the precast concrete element.
- the holding device is moved vertically up to this or a slightly smaller distance, by a rotation or pivoting and possibly a further vertical movement, this further vertical movement, which lifts at least one holding device slightly further from the surface of the precast concrete component, with the holding device the holding element engaged.
- the invention further relates to a lifting device, which is adapted to carry out the above-mentioned method for moving precast concrete elements provided with holding elements, wherein the rotation or pivoting, with which the holding means is engageable with the holding element is realized by the at least a holding device is rotatably mounted about a vertical axis.
- the lifting device has a support frame, wherein the at least one holding device is rotatably mounted on the support frame and additionally or alternatively, the support frame is rotatable about a vertical axis.
- the support frame itself is rotationally fixed, but has at least one rotatably mounted on it holding device.
- the entire support frame is designed to be rotatable about a vertical axis, for example in the form of a turntable, wherein the at least one holding device on the support frame rotatably arranged or itself can be rotatably mounted.
- the lifting device has a motor drive device, from which the holding device and / or the carrying frame can be turned or pivoted.
- a motor drive device from which the holding device and / or the carrying frame can be turned or pivoted.
- the at least one holding device and / or the rotatable support frame can be fixed in a rotated or pivoted position or are.
- a lock in a twisted position, after the holding means has been engaged with the holding member, with the vertical travel movement, i. be started with the lifting of the precast concrete component.
- the fixation may be e.g. be realized with a mechanical locking element or by the drive device.
- At least one lift bar is mounted on the support frame, wherein the at least one holding device is rotatably mounted on the lift bar and additionally or alternatively at least parts of the lift bar are rotatably formed.
- the support frame further has a hoist with which the lift bar is vertically movable, whereby the vertical movability of the holding device is ensured.
- the support frame comprises a support frame and a lift-off, wherein the Abhebalken is mounted on the Abhebetraverse and Abhebetraverse is vertically movable from the hoist.
- a support frame is, for example, a running frame of a hall crane or a standard crane or connected to a crane frame member.
- the hoist itself can be designed as a scissors or telescope system, which connects the lift-off traverse with the support frame.
- the lifting bar may be formed in one or more parts, wherein the lifting bar may have separately rotatable sections, whereby the holding device with transverse holding elements is particularly easy to bring into engagement and also several small precast concrete components that have been produced together on a pallet form, can be detected ,
- a hoist with a scissor or telescope system can generally serve for the vertical movement of the lifting beam or the lifting beam.
- several lift-off bars are arranged on the support frame, preferably on the lift-off traverse, the lift-off bars being horizontally spaced apart from one another. It is particularly preferred if the lift-off beams are aligned substantially parallel to one another. In this case, at least one retaining device is arranged on a plurality of the lifting beams, preferably on all.
- a plurality of holding devices are arranged at least on one of the lifting beams.
- a plurality of lifting bars and / or holding devices are present, it is preferably provided that their movements can be carried out independently of one another. This concerns in particular the turning or. Verschwenkambaen several existing holding devices, each independently with the Retaining elements can be brought into engagement. Nevertheless, it is also conceivable to turn all or more of the holding devices together or pivot.
- the concrete precast component over a large area along the longitudinal and transverse direction holding elements are arranged, a stable movement can be ensured by holding devices with over the horizontal extent of the precast concrete component distributed holding elements are engaged.
- the lift bar in the horizontal direction and / or the holding device along the lifting bar is movable so that the center of gravity of the concrete precast element to be moved can be considered and the holding devices can be moved to the corresponding positions of the holding element or the holding elements , It is particularly advantageous when the lift bar and / or the holding devices are movable by motor, which in turn can be taken into account the automation idea.
- the holding device has a hook, which has a hook tip, which can be brought into engagement with the holding element.
- the hook may be formed substantially L-shaped.
- the at least one holding device has two hooks, the hook tips are aligned opposite, so that the holding device is designed as a kind of double hooks. This makes it possible, with a rotation or pivoting of the holding device, a simultaneous molding and traction to capture and secure the precast concrete element for a stable movement to allow.
- the holding device itself has one, preferably two, double hooks, which have or have in each case two oppositely oriented hook tips, so that this double hook is substantially T-shaped, optionally with angled tips.
- the two oppositely oriented hook tips cross and longitudinal wire can be taken with a hook, in particular, reinforcing elements with different strength wires of the lattice girder structure can be taken.
- the drive device has a cylinder which is connected to the holding device and designed such that a linear movement of the cylinder or a piston arranged in the cylinder is converted into a pivoting or rotary movement of the holding device.
- the holding devices can be designed to save space.
- the lifting device has a control device, from which the movements of the lifting device can be controlled. These movements of the lifting device include the rotation or pivoting of the holding device and the horizontal movements of the holding device and / or the lifting bar. It can also be provided that the control device comprises a master computer. Furthermore, CAD data of the precast concrete components can be present or measured, with which the control device determines the center of gravity of the precast concrete component and the position of the lattice girders and detects therefrom the points of engagement of the holding devices which are ideal for the stability of the movement.
- a scanning device with which the holding elements can be detected, so that the calculated ideal engagement points of the holding device compared with the actual existing holding elements and thereby the optimal actual engagement points of the holding devices can be determined.
- serving as holding elements reinforcing elements of the precast concrete component can be arbitrary be taut, it being preferred that these reinforcing elements are aligned in the longitudinal and transverse direction of the precast concrete element. Characterized in that the holding device can be brought into engagement with the holding elements by a rotation, always a fast and automatic lift-off process can be achieved.
- the control device in particular if a master computer is present, may further comprise an electronic memory in which the laying plan is stored, so that the concrete prefabricated component can be automatically deposited in a stacking position in the course of further movement at a previously calculated position in an order corresponding to the laying plan , It is also the position of the precast concrete components based on a reference point of the pallet shape during transport to the stack arbitrarily, preferably automatically changed. In particular, several precast concrete components can be demoulded simultaneously, i. be turned off.
- the drive device has a sensor with which an engagement of the holding device with a holding element can be detected.
- This may be, for example, a pressure sensor, which then strikes when a further rotation or pivoting of the holding device is no longer possible because of an existing engagement.
- the lifting device can also have a device with which the vertical distance of the holding device to the surface of the precast concrete component is measured. If, during a vertical movement of the holding device, this distance falls below a certain value, the hoist, for example, can be switched off. Thereby, the holding device can be positioned at the corresponding holding elements and then brought into engagement by a rotation or pivoting of the holding devices about a vertical axis.
- the corresponding choice of the holding elements can depend on the center of gravity of the precast concrete component, wherein this center of gravity and the position of the optimal holding elements for a stable movement can be determined from the CAD data.
- this device for distance measurement as a probe element of the lifting device, which is preferably spring-loaded, is formed.
- the probe element comprises an adjustable plunger device, wherein a sensor which is actuated by the probe element, preferably via the plunger device, detects the distance and deactivated, for example, falls below a certain limit distance the hoist. The probe element strikes against the surface of the precast concrete component or on the holding element.
- the invention further relates to a lift-off traverse of a lifting device, which is designed as described above and is used in particular in a pallet circulation system for the production of precast concrete components.
- a pallet circulation system comprises several stations in the sense of a production line, wherein one of these stations is designed as a lift-off, takes place at the means of the lifting beam according to the invention, the demoulding and lifting of the finished precast concrete component. Subsequently, the precast concrete element is transported to a stacking position.
- the invention further relates to a gantry crane with a lifting device, which is designed as stated above.
- a gantry crane can also be used in pallet circulation systems for the production of precast concrete components.
- the removal position of the precast concrete component in step a) means a point of the horizontally arranged surface of the precast concrete component in the immediate vicinity of a holding element, this point can be defined by XY coordinates and wherein the X and Y axis of the longitudinal or transverse direction of the precast concrete component or a coordinate system which is intended in the pallet form. It can further be provided that the position of the holding elements, ie the XY coordinates have been determined by a scanning device and transmitted to a control device. If step a) is carried out automatically, which is preferred, these data can control the movement of the holding device. To get to the respective XY coordinates, horizontal movements of the holding device may be necessary.
- a vertical movement of the holding device may be necessary up to a certain distance above the precast concrete component. It may be provided that the device for distance measurement, for example, a probe element by means of the relayed via a plunger device to a sensor movements of the probe element, the vertical movement of the holding device stops as soon as a certain limit of this distance is exceeded.
- steps b), c) or d) is or will be carried out at least partially automatically, preferably robot-controlled. It is particularly preferred if all steps a) to d) are performed automatically, preferably robot-controlled.
- a drive device automatically stops the rotation or pivoting of the holding device or the support frame as soon as a sensor of the drive device detects an engagement of the holding device with the holding element.
- the drive device, the rotation or pivoting of the holding device or the support frame, for example, the lift bar changes as soon after a rotation or pivoting by a certain predetermined angle no engagement of the holding device is detected with the holding elements.
- step d) it can further be provided that the depositing position, ie the stacking position, is determined as a function of previously laid concrete precast components, so that, for example, a plurality of precast concrete components can be positioned next to one another on a particularly large prefabricated concrete component.
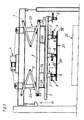
- Fig. 1 is a schematic front view of a lifting device according to the invention shown with a support frame, wherein the support frame comprises an individual driving frame or a standard crane 1, on which in a conventional manner, a shearing system 2 for lifting the precast concrete element 19 is attached.
- the scissors system 2 carries a lifting crosshead 3 and is supported by cable systems 23 in order to have the necessary rigidity, so that the precast concrete component 19 can be demolded from the pallet mold 6 and lifted in the direction of the arrow H.
- a hoist 4 is arranged on the standard crane 1, from which the lifting crosshead 3 is vertically movable.
- On the vertically movable Abhebetraverse 3 are arranged in the horizontal direction bar-shaped and spaced from each other Abhebebalken 5 by connecting elements 26, wherein the longitudinal direction of these lifting beams is preferably aligned parallel to the longitudinal direction of the pallet 6 and the precast concrete element 19.
- This longitudinal direction lies in the plane of the drawing shown, while the transverse direction is perpendicular thereto, also in the horizontal direction, is arranged.
- the lift-off bars 5 are motorized in this horizontal, perpendicular to the longitudinal direction of the lift bar 5 transverse direction, individually and independently movable.
- the drive device for this movement as well as the exact mechanical details, for example, of the hoist 4 or the cable system 23 is not shown.
- Such components are known per se in the prior art.
- driving devices known means, such as electric motors, are used in the prior art.
- the prefabricated concrete component 19 is shown broken away, so that both the bottom cast-in concrete concreted in the concrete as well as from the precast concrete member 19 projecting upper chords of the lattice girder structure 21 can be seen.
- the upper and lower straps are formed by longitudinal wires 20 'which run along the longitudinal direction of the lifting bar 5, between which are perpendicularly arranged transverse wires 20 ", which are connected to the longitudinal wires 20', for example welded.
- a rotatably mounted holding device 8 is arranged in each case, which can be rotated by a drive device about a vertical axis.
- two double hooks 10, 11 are fixed, each having oppositely directed hook tips 12, 13 and 14, 15 have.
- Between the double hooks 10, 11 is a vertically movable, attached to the holding device 8 and spring-loaded probe element 16.
- a movement of the probe element 16 can actuate a sensor 18 integrated in the holding device 8.
- all drives are provided with the necessary reference sensors.
- Such sensors are known per se in the prior art and are therefore not explained in detail.
- a sensor may be provided which detects a resistance to the rotation of the holding device. This resistance is built up when the holding device 8 comes into engagement with one of the holding elements 20. It can also be provided a sensor which measures the angle of rotation of the holding device 8.
- each of the movable lift-off beams is at least one or more preferably motorized, individually and independently of one another in the longitudinal direction of the lift-off beam 5, i. in the direction of the double arrow L, movable brackets 7 attached so that these brackets 7 can cover a large longitudinal region of the lifting bar 5.
- a drive device 9 is present, in which a linear movement of a piston 25 into a cylinder 24, or out of this, is converted into a rotational movement of the holding device 8.
- the hoist 4 lowers the Abhebetraverse 3 in overdrive in the direction of pallet form 6, ie against the arrow H. From a certain predetermined position above the pallet 6, the lift-off 3 is switched to creep to approach the precast concrete 19 slower. With this slow speed, the holding devices 8, with their integrated feeler elements 16, rest on the holding elements 20 running longitudinally and / or transversely beneath them, which are designed in the form of reinforcing elements. The forwarded via the plunger device 17 to the integrated sensor 18 movement of the probe element 16 switches the hoist 4 Abhebetraverse 3 at the exact height position above the precast concrete element 19 from. This situation is in Fig. 1 shown.
- the holding devices 8 are rotated by the respectively associated drive devices 9 about a vertical axis A until, depending on the position of the holding element 20, ie a transverse or longitudinal wire 20 ', 20 "of the lattice girder structure 21, which serves as a reinforcing element, either between the hook tips 12 and 13 or between the hook tips 14 and 15 of the two double hooks 10 and 11 is clamped, whereby the holding device 8 is brought into engagement with the holding elements 20.
- this rotation of the holding device 8 can take over the CAD data of the current precast concrete component 19, which have been transmitted by a control device, can be used to set the angle of rotation or the direction of rotation, but it can also be provided that the drive device 9 initially selects any desired direction of rotation, it also being possible to provide that, up to a certain extent Angle no intervention has occurred, a reversal of Wheelrichtu ng takes place.
- the hoist 4 begins to demould the precast concrete 19 at creep, ie to demould by the lift-off 3 vertically upwards, in the direction of the arrow H is moved. Subsequently, the standard crane 1 moves in the direction (double arrow Q in Fig. 3 ) a stacking pallet 22, in the before demoulded precast concrete components 19 may have been unloaded. This situation is schematic in Fig.2 shown. The prefabricated concrete element 19 is again partial shown broken. By various position detecting means, the lifting device can store the attached concrete precast member 19 to the stacking position, which has been previously calculated. In the in Fig.
- the holding devices 8 After discontinuation of the precast concrete component 19 on the stack pallet 22, which in turn is detectable by actuation of the probe element 16, the holding devices 8 are rotated by the drive devices 9 to the Entriegelposition of the double hooks 10 and 11. After all drive devices 9 have transmitted their unlocking position to a control device via the corresponding sensors, the lifting mechanism 4 starts the lifting crosshead 3 at creep speed from the precast concrete component 19, which now also lies on the stack, by moving the lifting crosshead 3 in the direction of the arrow H. becomes.
- the standard crane 1 moves again to the removal position, as in Fig. 1 shown.
- the adoption of the CAD data set for the next precast concrete component allows an evaluation and calculation of the engagement points for the holding device 8, ie the double hooks 10 and 11, on a new precast concrete component 19 depending on its center of gravity and the position of its holding elements 20.
- the location of these holding elements 20th can also be detected by a scanning device. This results in the current necessary positions of the holding devices 8. After these positions by the drives of the drive beams 5 and the Mounts 7 are taken, then a stable movement in the direction of the double arrow Q of the standard crane 1 is guaranteed.
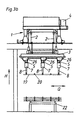
- FIG. 3a is a schematic side view of the lifting device according to the invention shown, with just a precast concrete element 19 is removed from the pallet mold 6.
- the lifting crosshead 3 has therefore been lowered by means of the hoist 4, which is arranged on the standard crane 1, together with the shearing system 2 to the removal position, against the arrow H direction.
- the hoist 4 which is arranged on the standard crane 1, together with the shearing system 2 to the removal position, against the arrow H direction.
- three lift-off bars 5 are horizontally spaced apart and have been brought into engagement with those holding elements 20 via holding devices 8 arranged on the lift-off bar 5, so that a stable movement of the precast concrete element 19 is achieved depending on the center of gravity of the precast concrete element 19 can yield to its stacking position.
- the lifting beams 5 are individually and independently in the direction of the double arrow Q, which characterizes the transverse direction of the precast concrete element 19, movable.
- FIG. 3b It can be seen how the lifting device according to the invention deposits another precast concrete component 19 on an already existing stack on a stack pallet 22, after the further precast concrete component has been moved from its removal position through the standard crane in the direction of the double arrow Q to the stacking position. Again, the horizontally spaced Abhebebalken 5 can be seen.
- Each of the lift-off bar 5 has at least one holding device 8 mounted rotatably on it. In this case, the center of gravity of the precast concrete component 19 is such that the lifting beams 5 are divided evenly in the transverse direction of the lifting crosspiece 3.
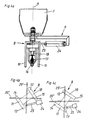
- Fig. 4a is a schematic cross-sectional view of a holding device 8 is shown, on which a holder 7 is arranged, which is mounted on a lift bar 5, wherein the holder 7 along the longitudinal direction of the lift bar 5 is moved by a motor.
- the drive device for this longitudinal movement is not shown. It is used for this per se in the art known means.
- On the holder 7, a holding device 8 is rotatably supported about a vertical axis A, wherein a drive device 9, which has a cylinder 24 with a piston 25, for rotation of the holding device 8 is used.
- the holding device 8 has two double hooks 10 and 11.
- Probe element 16 Between these double hooks 10 and 11 is a Probe element 16 and an adjustable ram device 17 which transmits the movements of the probe element 16, in the case of a striking on a surface, to an integrated sensor 18.
- the probe element 16 thus serves to detect the stop during the vertical movement of the holding device 8 with a holding element 20.
- the holding device 8 By a movement of the piston 25 into the cylinder 24 or out of the cylinder 24, the holding device 8 is rotated about the vertical axis A.
- FIG. 4b schematically illustrates the situation in which the piston 25 is extended far out of the cylinder 24, whereby the holding device 8 is rotated to a certain angle of rotation.
- the holding device 8 is in engagement with a transverse wire 20 "of a lattice girder structure, that is to say of a reinforcing element
- the holding element 20 thus consists of transverse wires 20" and longitudinal wires 20 'arranged perpendicularly thereto.
- the transverse wire 20 is clamped between the oppositely directed hook tips 15 and 14 of the various double hooks 10 and 11 and thereby in a frictional connection with the holding device 8.
- Fig. 4c is shown schematically the situation in which the holding device 8 has been rotated by a less large angle of rotation.
- the piston 25 is less far than in the situation of Fig. 4b extended out of the cylinder 24.
- the holding device 8 is engaged with a longitudinal wire 20 '.
- the longitudinal wire 20 ' is clamped between the oppositely directed hook tips 12 and 13 of the various double hooks 10 and 11 and thereby in a frictional connection with the holding device 8.
- a view of a double hook 10 is shown having oppositely directed hook tips 12 and 13.
- This substantially T-shaped double hook 10 serves to engage in the holding elements 20. It can also be provided here that the hook tips 12 and 13 laterally additionally have angled areas. With the boreholes 27, the double hook 10 can be fastened to the holding device 8.
- a holding device 8 consisting of two identically formed double hooks 10 and 11, with a holding element 20, in this case the longitudinal wire 20 'of a lattice girder structure engages.
- the viewing direction is here in the direction of the wire.
- the holding device 8 is rotated by a certain angle with respect to the vertical axis A. Now, if the holding device 8 is rotated about the vertical axis A, so come opposite hook tips 12 and 13 of the two double hooks 10 and 11 with the longitudinal wire 20 'into engagement and clamp it thereby.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Load-Engaging Elements For Cranes (AREA)
- Conveying And Assembling Of Building Elements In Situ (AREA)
Abstract
Description
- Die Erfindung betrifft ein Verfahren zum Bewegen von mit Haltelementen versehenen Betonfertigbauteilen mit einer Hebevorrichtung, welche wenigstens eine vertikal verfahrbare Halteeinrichtung aufweist.
- Die Erfindung betrifft weiters eine Hebevorrichtung zur Durchführung des oben genannten Verfahrens.
- Für das Abheben von Betonfertigbauteilen, aus denen tragfähige Strukturen herausragen, die sich als Halteelemente eignen, sind bisher verschiedene Methoden verwendet worden. Bei diesem Abheben handelt es sich im Wesentlichen um eine vertikale Bewegung zur Entformung der Betonfertigbauteile von Decken und Doppelwandoberschalen, wobei die Halteelemente zumeist als sogenannte Gitterträgerstrukturen, die als Bewehrungselement verwendet sind, ausgebildet sind. Zum Zeitpunkt der Entnahme aus der Palettenform ragen diese Gitterträgerstrukturen aus dem bereits erstarrten Betonfertigbauteil so weit heraus, dass sie mit entsprechenden Halteeinrichtungen erfasst werden können.
- Die einfachste Methode besteht darin, mit Hilfe eines vorhandenen Krans die Halteeinrichtungen an den entweder längs oder quer zum Betonelement ausgerichteten Gitterträgern zu befestigen und das Betonfertigbauteil vom Kran nach oben aus der Palettenform heraus zu entschalen.
- Eine weitere Möglichkeit zum Abheben von Betonfertigbauteilen besteht darin, eine sogenannte Abhebetraverse, die zur stabilisierenden Befestigung dient, zu verwenden. In der Regel wird eine derartige Abhebetraverse an einen vorhandenen Hallenkran angeschlagen und verfügt über eine größere Anzahl von Haken, deren Längs- und Querpositionen bezüglich des Betonfertigbauteils variabel angeordnet sein können. Sie müssen durch einen Bediener manuell für das jeweilige Betonfertigbauteil ausgerichtet und beispielsweise an den Gitterträgerstrukturen befestigt werden. Für die Ausrichtung der Haken sind beispielsweise Standardanschläge an kurzen Ketten befestigt. Es ist aber auch möglich, massiv ausgeführte Anschlagmittel zu verwenden, wobei diese um eine horizontale Achse verschwenkbar gelagert sind. Dabei definiert die Abhebetraverse die horizontale Achse, indem die vertikale Achse senkrecht auf die Abhebetraverse angeordnet ist. Für die Positionierung der Anschlagmittel, also beispielsweise der Haken, werden Rollen-Kettensysteme oder Linearführungssysteme längs und quer zum Betonfertigbauteil verwendet. Wenn die Abhebetraverse nicht benötigt wird, kann sie vom Hallenkran entkoppelt werden, der dann für andere Aufgaben zur Verfügung steht. Eine große Gefahr bei der Bewegung eines Betonfertigbauteils mit einer derartigen Halterung ist darin gegeben, dass sich Quer- und Längsbewegungen des Betonfertigbauteils, gegebenenfalls zusammen mit einer Abhebetraverse, durch die freie Aufhängung am Kran aufschaukeln können. Diese Instabilität kann bis zum zerstörerischen Lösen der Verbindung mit dem Betonfertigbauteil führen und birgt dadurch auch eine Gefährdung von Personen in sich.
- Die
DE 36 39 651 A1 zeigt eine an einen Kran anhängbare Abhebeeinrichtung für großflächige Werkstücke. An einem Halterahmen, dessen vertikale Ausdehnung mit einem Hubwerk verstellbar ist, sind mehrere horizontal angeordnete Abhebebalken verbunden, an denen wiederum als Haken ausgebildete Halteeinrichtungen angeordnet sind. Die Haken selbst sind pendelnd um zwei zueinander senkrecht verlaufende horizontale Achsen frei verschwenkbar gelagert und können daher zum Eingriff mit den Halteelementen des Werkstücks um diese horizontalen Achsen verschwenkt werden. - Diese Schrift weist zwar nicht mehr den Nachteil auf, dass die Stabilität der Lage der abgehobenen Betonfertigbauteile für die anschließende Bewegung nicht ausreichend sein kann, da die dort offenbarte Abhebetraverse selbst durch ein Scherensystem mit dem Hebezeug fest verbunden ist und zusätzlich durch seitlich angeordnete Träger unterstützt wird. Das Befestigungssystem lässt dadurch im Wesentlichen lediglich eine Bewegung in Hubrichtung zu, sodass die Längs- und Querstabilität des abgehobenen Betonfertigbauteils für eine nachfolgende Bewegung insbesondere zu einer Stapelposition hin erheblich verbessert wird. Die in der
DE 36 39 651 A1 offenbarte Lösung weist allerdings den Nachteil auf, dass das Eingreifen der hakenförmigen Halteeinrichtungen in die Gitterträgerstruktur am Werkstück mühsam und zeitaufwendig ist, da die Gitterelemente nicht immer passend für die Kippbewegung der Haken angeordnet sind, wodurch unter Umständen manche der Haken nicht mit Gitterträgern verbunden werden können, was wiederum die Stabilität der Halterung des Werkstücks insbesondere während der Bewegung beeinträchtigen kann. - Die
DE 84 35 102 U1 zeigt ein Krangehänge zum Entschalen von Deckenelementen aus Beton, wobei sich in Querrichtung erstreckende, zueinander parallele Tragarme paarweise verbunden und gemeinsam über ein umlaufendes Zugmittel verfahrbar sind, wobei jeder Tragarm mit einem der gegenläufigen Trume des Zugmittels verbunden ist. Die Tragarme weisen einhakbare Anschlagmittel auf, die symmetrisch zu einem Schwerpunkt des Krangehänges angeordnet sind und gemeinsam mit den paarweise verfahrbaren Tragarmen bewegt werden. Eine unabhängige Bewegung der hakenförmigen Anschlagmittel an den einzelnen Tragarmen ist nicht bzw. nur in Längsrichtung der Tragarme möglich, sodass das Einhängen der hakenförmigen Anschlagmittel bei unregelmäßig angebrachten Halteelementen an den Deckenelementen umständlich und kompliziert sein kann. - Die
US 2008/0006806 A1 zeigt einen Tragarm, der zum Transport länglicher Gegenstände dient und zu diesem Zweck an den Kranarmen eines Krans angeordnet wird. Der Tragarm weist hakenförmige Halteelemente und klammerförmige Halteelemente auf, wobei die hakenförmigen Halteelemente um eine vertikale Achse drehbar sind. Ein Einsatz zur Bewegung von mit Halteelementen versehenen Betonfertigbauteilen mit einer Hebevorrichtung ist nicht vorgesehen. - Die zunehmende Forderung nach einer montagegerechten Belieferung der Baustellen ohne interne und/oder externe Zwischenlagerung der Betonfertigbauteile hat zu einem Paradigmenwechsel in den Produktionsabläufen geführt, der durch einen ansteigenden Automatisierungsgrad und eine deutliche Ausweitung der Flexibilität gekennzeichnet ist. Dabei ist nicht mehr die maximale Auslastung der Palettenform maßgebend, sondern eine just-in-time Produktion, die sich im Schwerpunkt am Verlegeplan der Baustelle orientiert. Dieser Trend führt zwangsläufig zu einer Abnahme der Palettenauslastung und zu einer deutlich höheren Vielfalt der Betonfertigbauteilbelegung von Palettenform zu Palettenform, insbesondere in einer Palettenumlaufanlage, da die Betonfertigbauteile jetzt in der richtigen Stapelreihenfolge direkt nacheinander produziert werden. Der daraus resultierende Abfall der Produktionsleistung wird durch eine deutliche Verkürzung der Taktzeiten von Palettenform zu Palettenform kompensiert. Eine derartige Palettenumlaufanlage ist beispielsweise in der österreichischen Patentanmeldung
A 758/2008 - Daraus leitet sich die Konsequenz ab, dass die für die Entformung, d.h. Entschalung nötige Zeit drastisch verkürzt werden muss, wobei die Form und Lage der Betonfertigbauteile von Palettenform zu Palettenform erheblich voneinander abweichen kann. Die bisher verwendeten, insbesondere visuellen und manuellen, Arbeitsabläufe bei der Entformung, d.h. Entschalung der Betonfertibauteile werden diesen Forderungen nicht mehr gerecht.
- Aufgabe der Erfindung ist es daher, die oben angegebenen Nachteile zu vermeiden und ein alternatives Verfahren zur Bewegung von Betonfertigbauteilen zur Verfügung zu stellen, bei dem die Halteeinrichtungen auf eine technisch einfache und schnelle Weise mit den Halteelementen des Betonfertigbauteils in Eingriff gebracht werden können, wobei auch auf unterschiedlich ausgerichtete Halteelemente Rücksicht genommen werden kann.
- Dies wird durch ein Verfahren mit den Merkmalen des Anspruchs 1 gelöst.
- Aufgrund der verschiedenen Formen der Betonfertigbauteile und aufgrund von Ungenauigkeiten beim Anordnen der Halteelemente in Betonfertigbauteilen, insbesondere, wenn diese als Bewehrungselemente ausgebildet sind, können die Halteelemente unterschiedliche Ausrichtungen aufweisen. Die Halteelemente stehen dabei aus den Betonfertigbauteilen hervor. Bei den bisher verwendeten Haken, die um eine horizontale Achse gekippt werden müssen, um mit den Halteelementen in Eingriff zu kommen, führt diese verschiedene Ausrichtung der Halteelemente zu Problemen, sodass ein Eingriff nicht immer möglich ist. Indem nun die wenigstens eine Halteeinrichtung durch eine Drehung bzw. Verschwenkung um eine vertikale Achse mit dem Halteelement in Eingriff gebracht wird, muss auf die Ausrichtung der Halteelemente bezüglich der Längs- und Querrichtung des Betonfertigbauteils keine Rücksicht mehr genommen werden, da durch derartige Rotationsbewegungen um eine vertikale Achse beliebig ausgerichtete Haltelemente erfasst werden, solange diese in Reichweite der Halteeinrichtung liegen.
- Insbesondere ermöglicht das erfindungsgemäße Verfahren ein Ergreifen des Betonfertigbauteils mit nur einer Bewegung der Halteeinrichtung.
- Weitere vorteilhafte Ausführungen der Erfindung sind in den abhängigen Ansprüchen definiert.
- In einer besonders bevorzugten Ausführungsform der Erfindung ist vorgesehen, dass die wenigstens eine Halteeinrichtung durch eine Drehung bzw. eine Verschwenkung um eine vertikale Achse und zusätzlich eine Vertikalbewegung mit dem Halteelement in Eingriff gebracht wird. Dabei kann die Vertikalbewegung vor und/oder nach der Drehbewegung bzw. Verschwenkbewegung durchgeführt werden. Durch die Vertikalbewegung wird die vertikal verfahrbare Halteeinrichtung auf eine geeignete Höhe oberhalb des Betonfertigbauteils verfahren, wobei diese Höhe, d.h. der Abstand der Halteeinrichtung oberhalb des Betonfertigbauteils, mit dem entsprechenden Halteelement korrespondiert. Dabei ist insbesondere vorgesehen, dass das Halteelement als im Betonfertigbauteil einbetoniertes Bewehrungselement ausgebildet ist, das eine Gitterstruktur umfasst, welche bis zu einem gewissen Abstand oberhalb der Oberfläche des Betonfertigbauteils vorsteht. Wird nun die Halteeinrichtung bis zu diesem oder einem etwas kleineren Abstand vertikal verfahren, wird durch eine Drehung bzw. Verschwenkung und gegebenenfalls eine weitere Vertikalbewegung, wobei diese weitere Vertikalbewegung, die wenigstens eine Halteeinrichtung wieder etwas weiter von der Oberfläche des Betonfertigbauteils abhebt, die Halteeinrichtung mit dem Halteelement in Eingriff gebracht.
- Die Erfindung betrifft weiters eine Hebevorrichtung, welche geeignet ist, das oben angeführte Verfahren zur Bewegung von mit Halteelementen versehenen Betonfertigbauteilen durchzuführen, wobei die Drehung bzw. Verschwenkung, mit der die Halteeinrichtung mit dem Halteelement in Eingriff bringbar ist, dadurch realisiert ist, indem die wenigstens eine Halteeinrichtung um eine vertikale Achse drehbar gelagert ist.
- In einer besonders bevorzugten Ausführungsform der Erfindung weist dabei die Hebevorrichtung einen Tragerahmen auf, wobei die wenigstens eine Halteeinrichtung an dem Tragerahmen drehbar gelagert ist und zusätzlich oder alternativ der Tragerahmen um eine vertikale Achse drehbar ausgebildet ist. Es kann also sein, dass der Tragerahmen selbst drehfest ausgebildet ist, jedoch über wenigstens eine drehbar an ihm gelagerte Halteeinrichtung verfügt. Es kann aber auch vorgesehen sein, dass der gesamte Tragerahmen um eine vertikale Achse beispielsweise in Form eines Drehkranzes drehbar ausgebildet ist, wobei die wenigstens eine Halteeinrichtung am Tragerahmen drehfest angeordnet oder selbst auch drehbar gelagert sein kann. Indem sowohl der Tragerahmen als auch die Halteeinrichtung selbst drehbar ausgebildet sind, ist eine zusätzliche Flexibilität gegeben.
- Besonders bevorzugt ist es weiters, wenn die Hebevorrichtung eine motorische Antriebsvorrichtung aufweist, von der die Halteeinrichtung und/oder der Tragerahmen gedreht bzw. verschwenkt werden kann. Durch eine derartige Antriebsvorrichtung kann insbesondere dem Automatisierungsgedanken Rechnung getragen werden. Nachdem nämlich viele Tätigkeiten während der Herstellung von Betonfertigbauteilen insbesondere bei einer Palettenformumlaufanlage bereits vollautomatisch und nicht mehr manuell ausgeführt werden, ist man auch bei der Entschalung und beim Abheben der Betonfertigbauteile vor die Aufgabe gestellt, diese Prozesse zu beschleunigen und eine Alternative zur manuellen Entschalung und zu einem Abheben, wobei die Halteeinrichtung manuell mit dem Halteelement verbunden wird, zu schaffen.
- Es kann weiters vorgesehen sein, dass die wenigstens eine Halteeinrichtung und/oder der drehbare Tragerahmen in einer verdrehten bzw. verschwenkten Position fixierbar ist oder sind. Durch eine derartige Fixierung bzw. Verriegelung in einer verdrehten bzw. verschwenkten Position kann, nachdem die Halteeinrichtung mit dem Halteelement in Eingriff gebracht worden ist, mit der vertikalen Verfahrbewegung, d.h. mit dem Abheben des Betonfertigbauteils begonnen werden. Dabei kann die Fixierung z.B. mit einem mechanischen Rastelement oder auch von der Antriebsvorrichtung realisiert werden.
- Besonders bevorzugt ist, wenn am Tragerahmen wenigstens ein Abhebebalken gelagert ist, wobei die wenigstens eine Halteeinrichtung am Abhebebalken drehbar gelagert ist und zusätzlich oder alternativ zumindest Teile des Abhebebalkens drehbar ausgebildet sind. Der Tragerahmen weist weiters ein Hubwerk auf, mit dem der Abhebebalken vertikal bewegbar ist, wodurch die vertikale Verfahrbarkeit der Halteeinrichtung gewährleistet ist.
- Es kann auch vorteilhaft sein, dass der Tragerahmen einen Halterahmen und eine Abhebetraverse umfasst, wobei der Abhebalken an der Abhebetraverse gelagert ist und die Abhebetraverse vom Hubwerk vertikal bewegbar ist. Als Halterahmen dient beispielsweise ein Fahrrahmen eines Hallenkrans oder ein Standardkran bzw. ein mit einem Kran verbundenes Rahmenelement. Das Hubwerk selbst kann als ein Scheren- oder Teleskopsystem ausgebildet sein, welches die Abhebetraverse mit dem Halterahmen verbindet. Insbesondere kann der Abhebebalken ein- oder mehrteilig ausgebildet sein, wobei der Abhebebalken separat drehbare Abschnitte aufweisen kann, wodurch die Halteineinrichtung mit quer liegenden Halteelementen besonders leicht in Eingriff bringbar ist und auch mehrere kleine Betonfertigbauteile, die gemeinsam auf einer Palettenform erzeugt worden sind, erfassbar sind.
- Ein Hubwerk mit einem Scheren- oder Teleskopsystem kann allgemein zur vertikalen Bewegung der Abhebetraverse oder des Abhebebalkens dienen.
- In einer besonders bevorzugten Ausführungsform der Erfindung sind mehrere Abhebebalken am Tragerahmen, vorzugsweise an der Abhebetraverse angeordnet, wobei die Abhebebalken horizontal voneinander beabstandet sind. Besonders bevorzugt ist dabei, wenn die Abhebebalken im Wesentlichen parallel zueinander ausgerichtet sind. In diesem Fall ist an mehreren der Abhebebalken, vorzugsweise an allen, wenigstens eine Halteeinrichtung angeordnet. Dadurch kann die Ausdehnung des Betonfertigbauteils in einer horizontalen Richtung senkrecht zum Abhebebalken berücksichtigt werden, wodurch die Stabilität während der Bewegung auch bei Betonfertigbauteilen, die in diese Richtung eine große Ausdehnung haben, gewährleistet werden. Weiters von Vorteil ist es, wenn auch in der dazu senkrechten horizontalen Richtung, also in Längsrichtung des Abhebebalkens Vorkehrungen für eine erhöhte Stabilität getroffen werden, sodass auch in dieser Richtung große Betonfertigbauteile stabil bewegbar sind. Zu diesem Zweck ist vorgesehen, dass zumindest an einem der Abhebebalken mehrere Halteeinrichtungen angeordnet sind.
- Sind mehrere Abhebebalken und/oder Halteeinrichtungen vorhanden ist bevorzugt vorgesehen, dass deren Bewegungen unabhängig voneinander durchgeführt werden können. Dies betrifft insbesondere die Dreh-bzw. Verschwenkbewegungen mehrerer vorhandener Halteeinrichtungen, die jeweils unabhängig voneinander mit den Halteelementen in Eingriff bringbar sind. Dennoch ist auch vorstellbar, alle oder mehrere der Halteeinrichtungen gemeinsam zu drehen bzw. verschwenken.
- Mit den oben genannten Ausführungsformen kann daher, falls am Betonfertigbauteil großflächig entlang der Längs- und Querrichtung Halteelemente angeordnet sind, eine stabile Bewegung gewährleistet werden, indem Halteeinrichtungen mit über die horizontale Ausdehnung des Betonfertigbauteils verteilten Halteelementen in Eingriff sind. Dabei ist es besonders von Vorteil, wenn der Abhebebalken in horizontaler Richtung und/oder die Halteeinrichtung entlang des Abhebebalkens bewegbar ist, damit der Schwerpunkt des zu bewegenden Betonfertigbauteils berücksichtigt werden kann und die Halteeinrichtungen auf zu den entsprechenden Positionen des Halteelements oder der Halteelemente bewegt werden können. Besonders von Vorteil ist es dabei, wenn der Abhebebalken und/oder die Halteeinrichtungen motorisch bewegbar sind, wodurch wiederum dem Automatisierungsgedanken Rechnung getragen werden kann.
- In einer besonders bevorzugten Ausführungsform der Erfindung weist die Halteeinrichtung einen Haken auf, der über eine Hakenspitze verfügt, die mit dem Halteelement in Eingriff bringbar ist. Dabei kann der Haken im Wesentlichen L-förmig ausgebildet sein. Durch die Drehung bzw. Verschwenkung des mit der Halteeinrichtung verbundenen Hakens und gegebenenfalls einer nachfolgenden Vertikalbewegung der Halteeinrichtung ist die Hakenspitze, also beispielsweise der auskragende Teil des L-förmigen Teils, mit dem Halteelement, also beispielsweise dem Quer- oder Längsdraht einer Gitterträgerstruktur, in Eingriff bringbar, wodurch bei der anschließenden Vertikalbewegung der Hebevorrichtung eine formschlüssige Verbindung erzeugt wird. Durch das Drehen des Hakens ist das Ergreifen von beliebigen Winkellagen und Verläufen der Halteelemente, also beispielsweise der Bewehrungselemente des Betonfertigbauteils, bezogen auf die Längs- und Querrichtung der Palettenform bzw. des Betonfertigbauteils ermöglicht.
- Es kann auch vorgesehen sein, dass die wenigstens eine Halteeinrichtung zwei Haken aufweist, deren Hakenspitzen gegengleich ausgerichtet sind, sodass die Halteeinrichtung als eine Art Doppelhaken ausgebildet ist. Dadurch ist es möglich, bei einer Drehung bzw. Verschwenkung der Halteeinrichtung einen gleichzeitigen Form- und Kraftschluss zum Erfassen und Sichern des Betonfertigbauteils für eine stabile Bewegung zu ermöglichen.
- In einer besonders bevorzugten Ausführungsform der Erfindung weist die Halteeinrichtung selbst einen, vorzugsweise zwei, Doppelhaken auf, der oder die über jeweils zwei entgegengesetzt ausgerichtete Hakenspitzen verfügt bzw. verfügen, sodass dieser Doppelhaken im Wesentlichen T-förmig, gegebenenfalls mit abgewinkelten Spitzen, ausgebildet ist. Dadurch ist insbesondere die Drehrichtung der Halteeinrichtung zum Eingreifen in die Halteelemente egal, wodurch der Abhebevorgang weiter beschleunigbar ist. Durch die zwei entgegengesetzt ausgerichteten Hakenspitzen können auch mit einem Haken Quer- und Längsdraht ergriffen werden, insbesondere sind auch Bewehrungselemente mit verschieden starken Drähten der Gitterträgerstruktur ergreifbar.
- In einer Ausführungsform der Erfindung weist die Antriebvorrichtung einen Zylinder auf, der mit der Halteeinrichtung verbunden und derart ausgebildet ist, dass eine Linearbewegung des Zylinders oder eines im Zylinder angeordneten Kolbens in eine Verschwenk- oder Drehbewegung der Halteeinrichtung umgewandelt wird. Dadurch können die Halteeinrichtungen platzsparend ausgebildet sein.
- In einer besonders bevorzugten Ausführungsform der Erfindung weist die Hebevorrichtung eine Steuereinrichtung auf, von der die Bewegungen der Hebevorrichtung steuerbar sind. Diese Bewegungen der Hebevorrichtung umfassen die Drehung bzw. Verschwenkung der Halteeinrichtung und die Horizontalbewegungen der Halteeinrichtung und/oder des Abhebebalkens. Es kann auch vorgesehen sein, dass die Steuereinrichtung einen Leitrechner umfasst. Weiters können CAD-Daten der Betonfertigbauteile vorliegen oder gemessen werden, mit denen die Steuereinrichtung den Schwerpunkt des Betonfertigbauteils und die Lage der Gitterträger ermittelt und daraus die für die Stabilität der Bewegung idealen Eingriffspunkte der Halteeinrichtungen erfasst. Es kann weiters eine Scanvorrichtung vorgesehen sein, mit der die Halteelemente erfasst werden können, sodass die berechneten idealen Eingriffspunkte der Halteeinrichtung mit den tatsächlichen vorhandenen Halteelementen verglichen und dadurch die optimalen tatsächlichen Eingriffspunkte der Halteeinrichtungen ermittelt werden können. Auf jeden Fall können die als Halteelemente dienenden Bewehrungselemente des Betonfertigbauteils beliebig gespannt sein, wobei bevorzugt ist, dass diese Bewehrungselemente in Längs- und Querrichtung des Betonfertigbauteils ausgerichtet sind. Dadurch, dass die Halteeinrichtung mit den Halteelemente durch eine Drehung in Eingriff bringbar ist, stets ein schneller und auch automatischer Abhebeprozess erreichbar ist.
- Die Steuereinrichtung, insbesondere falls ein Leitrechner vorhanden ist, kann weiters einen elektronischen Speicher aufweisen, in dem der Verlegeplan abgelegt ist, sodass das Betonfertigbauteil im Laufe der weiteren Bewegung an einer zuvor berechneten Position in einer dem Verlegeplan entsprechenden Reihenfolge automatisch auf einer Stapelposition abgesetzt werden kann. Es kann auch die Lage der Betonfertigbauteile bezogen auf einen Referenzpunkt der Palettenform während des Transports zum Stapel beliebig, vorzugsweise automatisch, verändert werden. Insbesondere können auch mehrere Betonfertigbauteile gleichzeitig entformt, d.h. entschalt werden.
- In einer besonders bevorzugten Ausführungsform der Erfindung weist die Antriebsvorrichtung einen Sensor auf, mit der ein Eingriff der Halteeinrichtung mit einem Halteelement detektierbar ist. Dies kann beispielsweise ein Drucksensor sein, der dann anschlägt, wenn wegen eines vorhandenen Eingriffs eine weitere Drehung bzw. Verschwenkung der Halteeinrichtung nicht mehr möglich ist. Durch derartige Sensoren kann ein sicheres Ergreifen des Halteelements durch die Halteeinrichtung überwacht werden.
- Die Hebevorrichtung kann in einer weiteren bevorzugten Ausführungsform auch eine Vorrichtung aufweisen, mit der der vertikale Abstand der Halteeinrichtung zur Oberfläche des Betonfertigbauteils gemessen wird. Unterschreitet bei einer Vertikalbewegung der Halteeinrichtung dieser Abstand einen gewissen Wert, kann beispielsweise das Hubwerk abgeschaltet werden. Dadurch kann die Halteeinrichtung bei den entsprechenden Halteelementen positioniert werden und dann durch eine Drehung bzw. Verschwenkung der Halteeinrichtungen um eine vertikale Achse mit diesen in Eingriff gebracht werden. Dabei kann die entsprechende Wahl der Halteelemente vom Schwerpunkt des Betonfertigbauteils abhängen, wobei dieser Schwerpunkt und die Lage der für eine stabile Bewegung optimalen Haltelemente aus den CAD-Daten ermittelbar sein kann.
- Dabei kann es vorgesehen sein, dass diese Vorrichtung zur Abstandsmessung als ein Tastelement der Hebevorrichtung, welches vorzugsweise federbeaufschlagt ist, ausgebildet ist. Weiter kann es vorgesehen sein, dass das Tastelement eine einstellbare Stößelvorrichtung umfasst, wobei ein Sensor, der vom Tastelement, vorzugsweise über die Stößelvorrichtung, betätigbar ist, den Abstand detektiert und beispielsweise bei Unterschreitung eines gewissen Grenzabstands das Hubwerk deaktiviert. Das Tastelement schlägt dabei an der Oberfläche des Betonfertigbauteils oder am Haltelement an.
- Die Erfindung betrifft weiters eine Abhebetraverse einer Hebevorrichtung, die wie oben beschrieben ausgeführt ist und insbesondere bei einer Palettenumlaufanlage zur Herstellung von Betonfertigbauteilen verwendet wird. Eine derartige Palettenumlaufanlage umfasst mehrere Stationen im Sinne einer Fertigungsstraße, wobei eine dieser Stationen als Abhebestation ausgebildet ist, an der mittels der erfindungsgemäßen Abhebetraverse die Entschalung und das Abheben des fertigen Betonfertigbauteils erfolgt. Anschließend wird das Betonfertigbauteil zu einer Stapelposition transportiert.
- Die Erfindung betrifft weiters einen Portalkran mit einer Hebevorrichtung, die wie oben dargelegt ausgebildet ist. Ein derartiger Portalkran kann ebenso bei Palettenumlaufanlagen zur Herstellung von Betonfertigbauteilen verwendet werden.
- In einem bevorzugten Ausführungsbeispiel umfasst das erfindungsgemäße Verfahren die Schritte:
- Horizontale und/oder vertikale Bewegung der wenigstens einen Halteeinrichtung zu einer vorgesehenen Entnahmeposition des Betonfertigbauteiles, bis die Halteeinrichtung in einem vertikalen vorgegebenen Abstand oberhalb des Betonfertigbauteiles positioniert ist,
- Drehung bzw. Verschwenkung der wenigstens einen Halteeinrichtung, bis diese mit dem Halteelement in Eingriff gebracht worden ist,
- Anheben der wenigstens einen Halteeinrichtung mit daran befestigtem Betonfertigbauteil, und
- Transport und Ablegen des Betonfertigbauteiles zu bzw. auf einer vorgesehenen Stapelposition.
- Dabei bedeutet die Entnahmeposition des Betonfertigbauteils im Schritt a) ein Punkt der horizontal angeordneten Oberfläche des Betonfertigbauteils in der unmittelbaren Umgebung eines Halteelements, wobei dieser Punkt durch XY-Koordinaten definiert sein kann und wobei die X- und Y-Achse der Längs- bzw. Querrichtung des Betonfertigbauteils entsprechen können oder eines Koordinatensystems, welches in der Palettenform gedacht ist. Es kann weiters vorgesehen sein, dass die Position der Halteelemente, also die XY-Koordinaten von einer Scanvorrichtung ermittelt und an eine Steuereinrichtung übermittelt worden sind. Wird der Schritt a) automatisch durchgeführt, was bevorzugt ist, können diese Daten die Bewegung der Halteeinrichtung steuern. Um zu den jeweiligen XY-Koordinaten zu gelangen kann, können horizontale Bewegungen der Halteeinrichtung nötig sein. Zusätzlich oder alternativ kann eine vertikale Verfahrbewegung der Halteeinrichtung bis zu einem gewissen Abstand oberhalb des Betonfertigbauteils nötig sein. Es kann dabei vorgesehen sein, dass die Vorrichtung zur Abstandsmessung, beispielsweise ein Tastelement mittels der über eine Stößelvorrichtung an einen Sensor weitergeleiteten Bewegungen des Tastelements, die Vertikalbewegung der Halteeinrichtung beendet, sobald ein gewisser Grenzwert dieses Abstands unterschritten wird.
- Zusätzlich oder alternativ kann vorgesehen sein, dass diese Schritte b), c) oder d) zumindest teilweise automatisch, vorzugsweise robotergesteuert, durchgeführt wird oder werden. Besonders bevorzugt ist, wenn alle Schritte a) bis d) automatisch, vorzugsweise robotergesteuert, durchgeführt werden. Im Schritt b) kann vorgesehen sein, dass eine Antriebsvorrichtung die Drehung bzw. Verschwenkung der Halteeinrichtung oder des Tragerahmens automatisch beendet, sobald ein Sensor der Antriebsvorrichtung einen Eingriff der Halteeinrichtung mit dem Halteelement detektiert. Es kann auch vorgesehen sein, dass die Antriebsvorrichtung die Dreh- bzw. Verschwenkrichtung der Halteeinrichtung oder des Tragerahmens, beispielsweise des Abhebebalkens, ändert, sobald nach einer Drehung bzw. Verschwenkung um einen bestimmten vorgegebenen Winkel kein Eingriff der Halteeinrichtung mit den Halteelementen detektiert wird.
- Im Schritt d) kann weiters vorgesehen sein, dass die Ablegeposition, d.h. die Stapelposition in Abhängigkeit von bereits vorher abgelegten Betonfertigbauteilen bestimmt wird, sodass beispielsweise auf ein besonders großes Betonfertigbauteil mehrere kleine Betonfertigbauteile nebeneinander positioniert werden können.
- Weitere Einzelheiten und Vorteile der vorliegenden Erfindung werden anhand der Figurenbeschreibung unter Bezugnahme auf die Zeichnungen im Folgenden näher erläutert. Darin zeigt:
- Fig. 1
- eine schematische Vorderansicht einer erfindungsgemäßen Hebevorrichtung, wobei die Abhebebalken und die Abhebetraverse über der Palettenform abgesenkt sind, um das Betonfertigbauteil zu entformen,
- Fig. 2
- eine schematische Vorderansicht einer erfindungsgemäßen Hebevorrichtung mit entformtem Betonfertigbauteil und angehobenem Abhebebalken und angehobener Abhebetraverse,
- Fig. 3a und 3b
- eine schematische Seitenansicht der erfindungsgemäßen Hebevorrichtung mit zwei verschiedenen Anordnungen von horizontal beabstandeten Abhebebalken in angehobener und abgesenkter Position,
- Fig. 4a bis 4c
- eine schematische Querschnittsdarstellung einer erfindungsgemäßen Halteeinrichtung und eine schematische Darstellung des Eingriffs einer erfindungsgemäßen Halteeinrichtung in zwei senkrecht zueinander angeordneten Halteelementen,
- Fig. 5
- eine Vorderansicht eines Doppelhakens der Halteeinrichtung, und
- Fig. 6a und 6b
- eine schematische Darstellung, wie die erfindungsgemäße Halteeinrichtung mit einem als Draht ausgebildeten Halteelement in Eingriff gebracht wird.
- In
Fig. 1 ist eine schematische Vorderansicht einer erfindungsgemäßen Hebevorrichtung mit einem Tragerahmen dargestellt, wobei der Tragerahmen einen individuellen Fahrrahmen oder einen Standardkran 1 umfasst, an dem in an sich bekannter Weise ein Scherensystem 2 zum Abheben des Betonfertigbauteils 19 befestigt ist. Das Scherensystem 2 trägt eine Abhebetraverse 3 und wird dabei von Seilsystemen 23 unterstützt, um die notwendige Steifigkeit aufzuweisen, damit das Betonfertigbauteil 19 von der Palettenform 6 entformt und in Richtung des Pfeiles H abgehoben werden kann. Zu diesem Zweck ist ein Hubwerk 4 am Standardkran 1 angeordnet, von dem die Abhebetraverse 3 vertikal bewegbar ist. Statt des Fahrrahmens oder des Standardkrans 1 ist prinzipiell ein beliebiger Halterahmen möglich, an dem Mittel zur Höhenverstellung, wie beispielsweise ein Scheren- oder Teleskopsystem und ein Hubwerk 4 angeordnet ist. An der dadurch vertikal bewegbaren Abhebetraverse 3 sind in horizontaler Richtung balkenförmig und beabstandet voneinander angeordnete Abhebebalken 5 durch Verbindungselemente 26 befestigt, wobei die Längsrichtung dieser Abhebebalken bevorzugt parallel zur Längsrichtung der Palettenform 6 bzw. des Betonfertigbauteil 19 ausgerichtet ist. Diese Längsrichtung liegt in der dargestellten Zeichenebene, während die Querrichtung dazu senkrecht, ebenfalls in horizontaler Richtung, angeordnet ist. Die Abhebebalken 5 sind in dieser horizontalen, zur Längsrichtung der Abhebebalken 5 senkrecht angeordneten Querrichtung motorisch, einzeln und unabhängig voneinander verfahrbar. Aus Gründen der Übersichtlichkeit ist die Antriebsvorrichtung für diese Verfahrbewegung, ebenso wie die genauen mechanischen Details beispielsweise des Hubwerks 4 oder des Seilsystems 23 nicht dargestellt. Derartige Bauteile sind an sich im Stand der Technik bekannt. Für alle Antriebsvorrichtungen werden im Stand der Technik bekannte Mittel, wie beispielsweise Elektromotoren verwendet. Durch die Verfahrbewegungen in Querrichtung der einzelnen Abhebebalken 5 ist die gesamte Breite, welche sich in einer Richtung senkrecht zur Zeichenebene ausdehnt, der Palettenform 6 bzw. des Betonfertigbauteils 19 überdeckbar. Das Betonfertigbauteil 19 ist aufgebrochen dargestellt, sodass sowohl die im Beton einbetonierten Untergurte als auch die vom Betonfertigbauteil 19 vorstehenden Obergurte der Gitterträgerstruktur 21 erkennbar sind. Die Ober- und Untergurte sind durch Längsdrähte 20' ausgebildet, die entlang der Längsrichtung des Abhebebalkens 5 laufen, dazwischen sind senkrecht dazu angeordnete Querdrähte 20" gespannt, die mit den Längsdrähten 20' verbunden, z.B. verschweißt sind. - An den Halterungen 7 ist jeweils eine drehbar gelagerte Halteeinrichtung 8 angeordnet, die durch eine Antriebsvorrichtung um eine vertikale Achse gedreht werden kann. An der Halteeinrichtung 8 sind jeweils zwei Doppelhaken 10, 11 befestigt, die jeweils entgegengesetzt ausgerichtete Hakenspitzen 12, 13 bzw. 14, 15 aufweisen. Zwischen den Doppelhaken 10, 11 befindet sich ein vertikal bewegliches, an der Halteeinrichtung 8 befestigtes und federbeaufschlagtes Tastelement 16. Über eine einstellbare Stößelvorrichtung 17 kann eine Bewegung des Tastelements 16 einen in der Halteeinrichtung 8 integrierten Sensor 18 betätigen. Um eine ausreichende Positioniergenauigkeit auch bei wiederholten Bewegungen zu erreichen, sind alle Antriebe mit den notwendigen Referenzsensoren versehen. Derartige Sensoren sind an sich im Stand der Technik bekannt und werden daher nicht näher erläutert. Insbesondere kann auch ein Sensor vorgesehen sein, der einen Widerstand gegen die Verdrehung der Halteeinrichtung detektiert. Dieser Widerstand wird aufgebaut, wenn die Halteeinrichtung 8 in Eingriff mit einem der Halteelemente 20 kommt. Es kann auch ein Sensor vorgesehen sein, der den Drehwinkel der Halteeinrichtung 8 misst.
- An jedem der verfahrbaren Abhebebalken ist wenigstens ein bzw. sind vorzugsweise mehrere motorisch, einzeln und unabhängig voneinander in Längsrichtung der Abhebebalken 5, d.h. in Richtung des Doppelpfeils L, verfahrbare Halterungen 7 befestigt, sodass diese Halterungen 7 einen großen Längsbereich des Abhebebalkens 5 überdecken können. Zur Drehung der Halteeinrichtung 8 um eine vertikale Achse A ist jeweils eine Antriebsvorrichtung 9 vorhanden, bei der eine Linearbewegung eines Kolbens 25 in einen Zylinder 24 hinein, bzw. aus diesem heraus, in eine Drehbewegung der Halteeinrichtung 8 umgewandelt wird.
- Im Folgenden wird nun ein Ausführungsbeispiel des erfindungsgemäßen Verfahrens beschrieben:
- Der Standardkran 1, der in einer Richtung senkrecht zur Zeichenebene der
Fig. 1 bewegbar ist (in Richtung des Doppelpfeiles Q derFig. 3 ), bewegt die Hebevorrichtung mit Hilfe einer Positionserfassung auf die vorgesehene Entnahmeposition des Betonfertigbauteils 19, wie inFig. 1 dargestellt. Dabei hängt diese Position davon ab, wo auf der Palettenform 6 das Betonfertigbauteil 19 erzeugt wurde, sowie gegebenenfalls auch vom Schwerpunkt des Betonfertigbauteils 19. In dargestellten Fall ist die Entnahmeposition zentrisch über der Palettenform 6. Alle Halterungen 7 befinden sich bereits auf einer gewissen Längsposition entlang des Abhebebalkens 5. Ebenso sind die hier nicht dargestellten, hinter dem Abhebebalken 5 angeordneten Abhebebalken auf einer gewissen Position in Querrichtung des Betonfertigbauteils 19. Durch diese Längs- und Querpositionen sind die horizontalen Entnahmepositionen der Halteinrichtungen 8 festgelegt, wobei diese Positionen aus den CAD-Daten des Betonfertigbauteils 19 stammen können und von einer Steuereinrichtung übermittelt worden sein. Üblicherweise fährt dazu zunächst die Hebevorrichtung immer dieselbe Position (z.B. symmetrisch zur darunterliegenden Palettenform 6) an, worauf dann die Abhebebalken 5 und die Halteeinrichtungen 8 an die spezifischen Entnahmepositionen bewegt werden. Generell kann dieser Vorgang aber auch umgekehrt durchgeführt werden, wobei zu beachten ist, dass mehrere erfindungsgemäße Hebevorrichtungen vorhanden sind, die gegebenenfalls kollidieren könnten und daher entsprechend zu kontrollieren sind. - Das Hubwerk 4 senkt die Abhebetraverse 3 im Schnellgang in Richtung Palettenform 6, also gegen die Pfeilrichtung H. Ab einer gewissen vorgegebenen Position oberhalb der Palettenform 6 wird die Abhebetraverse 3 auf Schleichgang umgeschaltet, um sich dem Betonfertigbauteil 19 langsamer anzunähern. Mit dieser langsamen Geschwindigkeit setzen die Halteeinrichtungen 8 mit ihren integrierten Tastelementen 16 auf den längs und/oder quer unter ihnen verlaufenden Halteelementen 20 auf, die in Form von Bewehrungselementen ausgebildet sind. Die über die Stößelvorrichtung 17 an den integrierten Sensor 18 weitergeleitete Bewegung des Tastelements 16 schaltet das Hubwerk 4 der Abhebetraverse 3 an der exakten Höhenposition oberhalb des Betonfertigbauteils 19 ab. Diese Situation ist in
Fig. 1 dargestellt. - Anschließend werden die Halteeinrichtungen 8 von den jeweils zugeordneten Antriebsvorrichtungen 9 so lange um eine vertikale Achse A gedreht, bis je nach Lage des Halteelements 20, also eines Quer- oder Längsdraht 20', 20" der Gitterträgerstruktur 21, die als Bewehrungselement dient, entweder zwischen den Hakenspitzen 12 und 13 oder zwischen den Hakenspitzen 14 und 15 der beiden Doppelhaken 10 und 11 geklemmt wird, wodurch die Halteeinrichtung 8 mit den Halteelementen 20 in Eingriff gebracht wird. Auch bei dieser Drehung der Halteeinrichtung 8 können die übernommen CAD-Daten des aktuellen Betonfertigbauteils 19, die von einer Steuereinrichtung übermittelt wurden, dazu verwendet werden, um den Drehwinkel oder die Drehrichtung festzulegen. Es kann aber auch vorgesehen sein, dass die Antriebsvorrichtung 9 zunächst eine beliebige Drehrichtung auswählt, wobei auch vorgesehen sein kann, dass nachdem bis zu einem gewissen Winkel kein Eingriff erfolgt ist, eine Umkehrung der Drehrichtung erfolgt.
- Nachdem alle oder eine gewisse Anzahl der Halteeinrichtungen 8 über die entsprechende Sensorik ihre Eingriffsposition bzw. ihre Verriegeiungspositionen detektiert haben, beginnt das Hubwerk 4 das Betonfertigbauteil 19 im Schleichgang zu entformen, d.h. zu entschalen, indem die Abhebetraverse 3 vertikal nach oben, in Richtung des Pfeiles H bewegt wird. Anschließend bewegt sich der Standardkran 1 in Richtung (Doppelpfeil Q in
Fig. 3 ) einer Stapelpalette 22, bei der schon vorher entformte Betonfertigbauteile 19 abgeladen worden sein können. Diese Situation ist schematisch inFig.2 dargestellt. Das Betonfertigbauteil 19 ist wiederum teilweise
aufgebrochen dargestellt. Durch verschiedene Positionserfassungsmittel kann die Hebevorrichtung das an ihr befestigte Betonfertigbauteil 19 auf die Stapelposition, die vorher berechnet worden ist, ablegen. In dem inFig. 2 dargestellten Fall ist diese Position zentrisch auf der Stapelpalette 22. Bedingt durch die horizontale Beweglichkeit der Abhebebalken 5 und der Halterungen 7 ist es möglich, während der Bewegung des Standardkrans 1 von der Entnahme- auf die Stapelposition durch synchrones Verfahren der jeweils zugeordneten Antriebe das entformte Betonfertigbauteil 19 in seiner Position bezüglich der Palettenform 6 und dem zugeordneten Referenzpunkt auf der Stapelpalette 22 verschoben abzulegen. Dadurch können z.B. mehrere kleine Betonfertigbauteile 19 auf demselben Niveau innerhalb des Stapels abgelegt werden, wenn sich ein größeres Betonfertibauteil darunter befindet oder darüber platziert werden soll. - Nach Absetzen des Betonfertigbauteils 19 auf der Stapelpalette 22, was wiederum durch Betätigung des Tastelements 16 detektierbar ist, werden die Halteeinrichtungen 8 von den Antriebsvorrichtungen 9 auf die Entriegelposition der Doppelhaken 10 und 11 gedreht. Nachdem alle Antriebsvorrichtungen 9 über die entsprechende Sensorik ihre Entriegelungsposition an eine Steuereinrichtung übermittelt haben, beginnt das Hubwerk 4 die Abhebetraverse 3 im Schleichgang vom Betonfertigbauteil 19, welches nun ebenfalls auf dem Stapel liegt, zu lösen, indem die Abhebetraverse 3 in Richtung des Pfeils H bewegt wird.
- Nach dem ordnungsgemäßen Lösen der Abhebetraverse 3 vom Betonfertigbauteil 19 bewegt sich der Standardkran 1 erneut in die Entnahmeposition, wie in
Fig. 1 dargestellt. Die Übernahme des CAD-Datensatzes für das nächste Betonfertigbauteil ermöglicht eine Auswertung und Berechnung der Eingriffspunkte für die Halteeinrichtung 8, d.h. die Doppelhaken 10 und 11, an einem neuen Betonfertigbauteil 19 abhängig von seinem Schwerpunkt und der Lage seiner Halteelemente 20. Die Lage dieser Halteelemente 20 kann auch von einer Scanvorrichtung ermittelt werden. Daraus ergeben sich die aktuellen notwendigen Positionen der Halteeinrichtungen 8. Nachdem diese Positionen durch die Antriebe der Antriebsbalken 5 und der Halterungen 7 eingenommen werden, ist dann eine stabile Bewegung in Richtung des Doppelpfeiles Q des Standardkrans 1 gewährleistet. - In der
Fig. 3a ist eine schematische Seitenansicht der erfindungsgemäßen Hebevorrichtung dargestellt, wobei gerade ein Betonfertigbauteil 19 von der Palettenform 6 entformt wird. Die Abhebetraverse 3 ist daher mittels des Hubwerks 4, welches am Standardkran 1 angeordnet ist, samt dem Scherensystem 2 auf die Entnahmeposition, entgegen der Pfeilrichtung H, herabgefahren worden. In dieser Seitenansicht ist zu sehen, dass drei Abhebebalken 5 horizontal voneinander beabstandet sind und dabei über an den Abhebebalken 5 angeordnete Halteeinrichtungen 8 mit jenen Halteelementen 20 in Eingriff gebracht worden sind, sodass sich in Abhängigkeit vom Schwerpunkt des Betonfertigbauteils 19 eine stabile Bewegung des Betonfertigbauteils 19 zu seiner Stapelposition ergeben kann. Die Abhebebalken 5 sind einzeln und unabhängig in Richtung des Doppelpfeiles Q, der die Querrichtung des Betonfertigbauteils 19 charakterisiert, bewegbar. - In der schematischen Seitenansicht der
Fig. 3b ist zu sehen, wie die erfindungsgemäße Hebevorrichtung ein weiteres Betonfertigbauteil 19 auf einen bereits vorhandenen Stapel auf einer Stapelpalette 22 ablegt, nachdem das weitere Betonfertigbauteil von seiner Entnahmeposition durch den Standardkran in Richtung des Doppelpfeiles Q zur Stapelposition bewegt wurde. Wiederum sind die horizontal voneinander beabstandeten Abhebebalken 5 zu sehen. Jeder der Abhebebalken 5 weist wenigstens eine drehbar an ihm gelagerte Halteeinrichtung 8 auf. In diesem Fall ist der Schwerpunkt des Betonfertigbauteils 19 derart, dass die Abhebebalken 5 gleichmäßig in Querrichtung der Abhebetraverse 3 aufgeteilt sind. - In der
Fig. 4a ist eine schematische Querschnittsdarstellung einer Halteeinrichtung 8 gezeigt, an der eine Halterung 7 angeordnet ist, die an einem Abhebebalken 5 gelagert ist, wobei die Halterung 7 entlang der Längsrichtung des Abhebebalkens 5 motorisch verfahrbar ist. Die Antriebsvorrichtung für diese Längsbewegung ist nicht dargestellt. Es werden dafür an sich im Stand der Technik bekannte Mittel verwendet. An der Halterung 7 ist eine Halteeinrichtung 8 drehbar um eine vertikale Achse A gelagert, wobei eine Antriebsvorrichtung 9, die einen Zylinder 24 mit einem Kolben 25 aufweist, zur Drehung der Halteeinrichtung 8 dient. Die Halteeinrichtung 8 weist zwei Doppelhaken 10 und 11 auf. Zwischen diesen Doppelhaken 10 und 11 ist ein Tastelement 16 sowie eine einstellbare Stößelvorrichtung 17 angeordnet, die die Bewegungen des Tastelements 16, im Falle eines Anschlagens auf eine Oberfläche, an einen integrierten Sensor 18 überträgt. Das Tastelement 16 dient also dazu, den Anschlag bei der vertikalen Verfahrbewegung der Halteeinrichtung 8 mit einem Halteelement 20 zu detektieren. Durch eine Bewegung des Kolbens 25 in den Zylinder 24 hinein bzw. aus dem Zylinder 24 heraus wird die Halteeinrichtung 8 um die vertikale Achse A gedreht. - In der
Fig. 4b ist schematisch die Situation dargestellt, in der der Kolben 25 weit aus dem Zylinder 24 ausgefahren ist, wodurch die Halteeinrichtung 8 bis zu einem gewissen Drehwinkel verdreht wird. Dadurch ist die Halteeinrichtung 8 mit einem Querdraht 20" einer Gitterträgerstruktur, also eines Bewehrungselementes, in Eingriff. Das Haltelement 20 besteht somit aus Querdrähten 20" und senkrecht dazu angeordneten Längsdrähten 20'. Der Querdraht 20" ist zwischen die entgegengesetzt ausgerichteten Hakenspitzen 15 und 14 von den verschiedenen Doppelhaken 10 und 11 eingeklemmt und dadurch mit der Halteeinrichtung 8 in einem Kraftschluss. - In
Fig. 4c ist jene Situation schematisch dargestellt, in der die Halteeinrichtung 8 um einen weniger großen Drehwinkel verdreht wurde. In diesem Fall ist der Kolben 25 weniger weit als in der Situation derFig. 4b aus dem Zylinder 24 ausgefahren. Dadurch ist die Halteeinrichtung 8 mit einem Längsdraht 20' in Eingriff. Der Längsdraht 20' ist zwischen die entgegengesetzt ausgerichteten Hakenspitzen 12 und 13 von den verschiedenen Doppelhaken 10 und 11 eingeklemmt und dadurch mit der Halteeinrichtung 8 in einem Kraftschluss. - In der
Fig. 5 ist eine Ansicht eines Doppelhakens 10 dargestellt, der über entgegengesetzt ausgerichtete Hakenspitzen 12 und 13 verfügt. Dieser im Wesentlichen T-förmig ausgebildete Doppelhaken 10 dient zum Eingriff in die Halteelemente 20. Es kann hierbei auch vorgesehen sein, dass die Hakenspitzen 12 und 13 seitlich zusätzlich aufgewinkelte Bereiche aufweisen. Mit den Bohrlöchern 27 kann der Doppelhaken 10 an die Halteeinrichtung 8 befestigt werden. - In der
Fig. 6a ist jene Situation schematisch dargestellt, die sich ergibt, bevor eine Halteeinrichtung 8, bestehend aus zwei gleich ausgebildeten Doppelhaken 10 und 11, mit einem Halteelement 20, in diesem Fall der Längsdraht 20' einer Gitterträgerstruktur in Eingriff kommt. Die Blickrichtung ist hierbei in Richtung des Drahts. Die Halteeinrichtung 8 ist um einen gewissen Winkel bezüglich der vertikalen Achse A verdreht. Wird nun die Halteeinrichtung 8 um die vertikale Achse A gedreht, so kommen gegenüberliegende Hakenspitzen 12 und 13 der zwei Doppelhaken 10 und 11 mit dem Längsdraht 20' in Eingriff und klemmen diesen dadurch ein. Bei einer Drehung um die vertikale Achse in eine andere Drehrichtung kommen die gegenüberliegende Hakenspitzen 15 und 14 der zwei Doppelhaken 10 und 11 mit dem Querdraht 20" in Eingriff und klemmen diesen dadurch ein. Durch dieses Einklemmen des Längsdrahts 20' bzw. des Querdrahts 20" ergibt sich eine kraftschlüssige Verbindung. Wird nun die Halteeinrichtung 8 zusätzlich vertikal bewegt, wie dies beim Abheben des Betonfertigbauteils 19 der Fall ist, so ergibt sich zusätzlich eine formschlüssige Verbindung.
Claims (17)
- Verfahren zum Bewegen von mit Haltelementen versehenen Betonfertigbauteilen mit einer Hebevorrichtung, welche wenigstens eine vertikal verfahrbare Halteeinrichtung aufweist, dadurch gekennzeichnet, dass die Halteeinrichtung (8) durch eine Drehung bzw. Verschwenkung um eine vertikale Achse (A) mit dem Halteelement (20) in Eingriff gebracht wird.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass die wenigstens eine Halteeinrichtung (8) durch eine Drehung bzw. Verschwenkung um eine vertikale Achse (A) und eine Vertikalbewegung mit dem Halteelement (20) in Eingriff gebracht wird.
- Hebevorrichtung zur Durchführung des Verfahrens nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die wenigstens eine Halteeinrichtung (8) um eine vertikale Achse (A) drehbar gelagert ist.
- Hebevorrichtung nach Anspruch 3, dadurch gekennzeichnet, dass die Hebevorrichtung einen Tragerahmen aufweist, wobei die wenigstens eine Halteeinrichtung (8) an dem Tragerahmen drehbar gelagert ist und/oder der Tragerahmen um eine vertikale Achse (A) drehbar ausgebildet ist.
- Hebevorrichtung nach Anspruch 4, dadurch gekennzeichnet, dass der Tragerahmen wenigstens ein Abhebebalken (5) aufweist, wobei die wenigstens eine Halteeinrichtung (8) am Abhebebalken (5) drehbar gelagert ist und/oder zumindest Teile des Abhebebalkens (5) drehbar ausgebildet sind, und wobei der Tragerahmen ein Hubwerk (4) aufweist mit dem der Abhebebalken (5) vertikal bewegbar ist.
- Hebevorrichtung nach Anspruch 5, dadurch gekennzeichnet, dass der Tragerahmen einen Halterahmen und eine Abhebetraverse (3) umfasst, wobei die Abhebetraverse (3) vom Hubwerk (4) vertikal bewegbar ist.
- Hebevorrichtung nach Anspruch 5 oder 6, dadurch gekennzeichnet, dass mehrere horizontal beabstandete Abhebebalken (5) am Tragerahmen, vorzugsweise an der Abhebetraverse (3), angeordnet sind, wobei an mehreren der Abhebebalken (5) wenigstens eine Halteeinrichtung (8) angeordnet ist.
- Hebevorrichtung nach einem der Ansprüche 5 bis 7, dadurch gekennzeichnet, dass der Abhebebalken (5) horizontal, vorzugsweise motorisch, und/oder die Halteeinrichtung (8) entlang des Abhebebalkens (5), vorzugsweise motorisch, bewegbar ist.
- Hebevorrichtung nach einem der Ansprüche 5 bis 8, dadurch gekennzeichnet, dass mehrere Halteeinrichtungen (8) an dem Abhebebalken (5) angeordnet sind.
- Hebevorrichtung nach einem der Ansprüche 3 bis 9, dadurch gekennzeichnet, dass die Halteeinrichtung (8) einen Haken aufweist, der über eine Hakenspitze verfügt, die mit dem Halteelement (20) in Eingriff bringbar ist.
- Hebevorrichtung nach Anspruch 10, dadurch gekennzeichnet, dass die Halteeinrichtung (8) zwei Haken aufweist, deren Hakenspitzen gegengleich ausgerichtet sind oder mindestens einen, vorzugsweise zwei, Doppelhaken (10, 11) aufweist, der oder die über jeweils zwei entgegengesetzt ausgerichtete Hakenspitzen (12, 13 bzw. 14,15) verfügt bzw. verfügen.
- Hebevorrichtung nach einem der Ansprüche 3 bis 11, dadurch gekennzeichnet, dass die motorische Antriebsvorrichtung (9), die zur Drehung der wenigstens einen Halteeinrichtung (8) und/oder des drehbaren Tragerahmens vorgesehen ist, einen Sensor umfasst, mit dem ein Eingriff der Halteeinrichtung (8) mit einem Halteelement (20) detektierbar ist.
- Hebevorrichtung nach einem der Ansprüche 3 bis 12, dadurch gekennzeichnet, dass die Halteeinrichtung (8) ein, vorzugsweise federbeaufschlagtes, Tastelement (16) aufweist, vorzugsweise mit einer einstellbaren Stößelvorrichtung (17).
- Abhebetraverse einer Hebevorrichtung nach einem der Ansprüche 6 bis 13, insbesondere zur Verwendung in einer Palettenumlaufanlage zur Herstellung von Betonfertigbauteilen (19).
- Portalkran mit einer Hebevorrichtung nach einem der Ansprüche 3 bis 13, insbesondere zur Verwendung in einer Palettenumlaufanlage zur Herstellung von Betonfertigbauteilen (19).
- Verfahren nach Ansprüche 1 oder 2 mit einer Hebevorrichtung nach einem der Ansprüche 3 bis 13, gekennzeichnet durch folgende Schritte:a) Horizontale und/oder vertikale Bewegung der wenigstens einen Halteeinrichtung (8) zu einer vorgesehenen Entnahmeposition des Betonfertigbauteiles (19) bis die Halteeinrichtung (8) in einem vorgegebenen vertikalen Abstand oberhalb des Betonfertigbauteiles (19) positioniert ist.b) Drehung bzw. Verschwenkung der wenigstens einen Halteeinrichtung (8) bis diese mit dem Halteelement (20) in Eingriff gebracht worden ist.c) Anheben der wenigstens einen Halteeinrichtung (8) mit daran befestigtem Betonfertigbauteil (19).d) Transport und Ablegen des Betonfertigbauteiles (19) zu bzw. auf einer vorgesehenen Stapelposition.
- Verfahren nach Anspruch 16, dadurch gekennzeichnet, dass wenigstens einer der Schritte a), b), c) oder d), vorzugsweise alle Schritte, zumindest teilweise automatisch, vorzugsweise robotergesteuert, durchgeführt wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT5932009A AT508219B1 (de) | 2009-04-17 | 2009-04-17 | Verfahren zum bewegen von betonfertigbauteilen |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2241528A1 true EP2241528A1 (de) | 2010-10-20 |
| EP2241528B1 EP2241528B1 (de) | 2014-09-24 |
Family
ID=42333265
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20100003719 Not-in-force EP2241528B1 (de) | 2009-04-17 | 2010-04-07 | Hebevorrichtung und Verfahren zum Bewegen von Betonfertigbauteilen |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP2241528B1 (de) |
| AT (1) | AT508219B1 (de) |
| ES (1) | ES2526870T3 (de) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| NO20160970A1 (en) * | 2016-06-06 | 2017-12-07 | Autostore Tech As | Lifting system for lifting and placing bins and method for same |
| CN107792806A (zh) * | 2017-11-06 | 2018-03-13 | 浙江精功科技股份有限公司 | 一种混凝土运输调度装置 |
| CN108285089A (zh) * | 2018-02-08 | 2018-07-17 | 袁雪峰 | 一种自动吊具 |
| CN117819374A (zh) * | 2023-12-29 | 2024-04-05 | 中国铁建重工集团股份有限公司 | 一种格构梁吊装装置及其抓取工装 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2504900A1 (fr) * | 1981-04-30 | 1982-11-05 | Moreau Pierre | Dispositif pour la manutention de charges notamment des elements de construction en beton |
| DE8435102U1 (de) | 1984-11-30 | 1985-02-28 | Klee, Alois, 6835 Waghäusel | Krangehaenge zum entschalen von deckenelementen |
| DE3639651A1 (de) | 1986-11-20 | 1988-06-01 | Weckenmann Maschinen Und Stahl | An einen kran anhaengbare abhebe-einrichtung fuer grossflaechige werkstuecke |
| DE29516996U1 (de) * | 1995-09-28 | 1996-04-11 | Ainedter, Dieter, Dipl.-Ing., Salzburg | Portal-Krananlage zum Anheben und Transportieren von mit Gitterträgern oder vorstehenden Greifbügeln versehenen Betonplatten und Eingriffselement zum Erfassen der Gitterträger oder Greifbügel |
| EP0967347A1 (de) * | 1998-06-25 | 1999-12-29 | G.M. Attrezzature S.r.l. | Methode zur Sicherheitslastverankerung, besonders zum Heben von Betonplatten, und dazugehörige Kupplungsvorrichtung |
| AT5819U1 (de) * | 2001-12-12 | 2002-12-27 | Ebawe Anlagentechnik Gmbh | Einrichtung zum anheben und/oder zum transport und/oder zum absetzen mindestens eines schalungselementes |
| US20080006806A1 (en) | 2006-06-05 | 2008-01-10 | Hall David R | Lifting Assembly |
| JP2008030915A (ja) * | 2006-07-31 | 2008-02-14 | Os Sangyo Kk | 棒状材の自動搬送装置 |
-
2009
- 2009-04-17 AT AT5932009A patent/AT508219B1/de not_active IP Right Cessation
-
2010
- 2010-04-07 ES ES10003719.1T patent/ES2526870T3/es active Active
- 2010-04-07 EP EP20100003719 patent/EP2241528B1/de not_active Not-in-force
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2504900A1 (fr) * | 1981-04-30 | 1982-11-05 | Moreau Pierre | Dispositif pour la manutention de charges notamment des elements de construction en beton |
| DE8435102U1 (de) | 1984-11-30 | 1985-02-28 | Klee, Alois, 6835 Waghäusel | Krangehaenge zum entschalen von deckenelementen |
| DE3639651A1 (de) | 1986-11-20 | 1988-06-01 | Weckenmann Maschinen Und Stahl | An einen kran anhaengbare abhebe-einrichtung fuer grossflaechige werkstuecke |
| DE29516996U1 (de) * | 1995-09-28 | 1996-04-11 | Ainedter, Dieter, Dipl.-Ing., Salzburg | Portal-Krananlage zum Anheben und Transportieren von mit Gitterträgern oder vorstehenden Greifbügeln versehenen Betonplatten und Eingriffselement zum Erfassen der Gitterträger oder Greifbügel |
| EP0967347A1 (de) * | 1998-06-25 | 1999-12-29 | G.M. Attrezzature S.r.l. | Methode zur Sicherheitslastverankerung, besonders zum Heben von Betonplatten, und dazugehörige Kupplungsvorrichtung |
| AT5819U1 (de) * | 2001-12-12 | 2002-12-27 | Ebawe Anlagentechnik Gmbh | Einrichtung zum anheben und/oder zum transport und/oder zum absetzen mindestens eines schalungselementes |
| US20080006806A1 (en) | 2006-06-05 | 2008-01-10 | Hall David R | Lifting Assembly |
| JP2008030915A (ja) * | 2006-07-31 | 2008-02-14 | Os Sangyo Kk | 棒状材の自動搬送装置 |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| NO20160970A1 (en) * | 2016-06-06 | 2017-12-07 | Autostore Tech As | Lifting system for lifting and placing bins and method for same |
| NO342459B1 (en) * | 2016-06-06 | 2018-05-22 | Autostore Tech As | Lifting system for lifting and placing bins and method for same |
| CN107792806A (zh) * | 2017-11-06 | 2018-03-13 | 浙江精功科技股份有限公司 | 一种混凝土运输调度装置 |
| CN107792806B (zh) * | 2017-11-06 | 2024-02-20 | 浙江精工集成科技股份有限公司 | 一种混凝土运输调度装置 |
| CN108285089A (zh) * | 2018-02-08 | 2018-07-17 | 袁雪峰 | 一种自动吊具 |
| CN117819374A (zh) * | 2023-12-29 | 2024-04-05 | 中国铁建重工集团股份有限公司 | 一种格构梁吊装装置及其抓取工装 |
| CN117819374B (zh) * | 2023-12-29 | 2025-09-30 | 中国铁建重工集团股份有限公司 | 一种格构梁吊装装置及其抓取工装 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2241528B1 (de) | 2014-09-24 |
| AT508219A1 (de) | 2010-11-15 |
| AT508219B1 (de) | 2011-01-15 |
| ES2526870T3 (es) | 2015-01-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE4409829C2 (de) | Vorrichtung und Verfahren zur Herstellung von Bauwerken unter Verwendung von aus Mauerstein und/oder Schalungen bestehenden Bauteilen | |
| DE60301913T2 (de) | Vorrichtung und Verfahren zur Bearbeitung von Metallstäben mit verbesserten Mitteln zum Fördern von Stäben | |
| DE102009051583A1 (de) | Robotersystem und Verfahren zum Verlegen eines Schienenstrangs | |
| EP2241528B1 (de) | Hebevorrichtung und Verfahren zum Bewegen von Betonfertigbauteilen | |
| DE19743717C2 (de) | Vorrichtung zum automatischen Mauern | |
| CH681994A5 (de) | ||
| EP3947237B1 (de) | Montagevorrichtung und verfahren zur durchführung eines installationsvorgangs in einem aufzugschacht eines aufzugsystems | |
| DE2611468C2 (de) | Verfahren zum Heben von Lasten sowie Vorrichtung zum Durchführen des Verfahrens | |
| DE3339115C2 (de) | ||
| AT510518B1 (de) | Abhebevorrichtung für betonelemente | |
| AT253200B (de) | Verfahren und Vorrichtung zur Herstellung von Mauerwerk aus Bausteinen | |
| EP3048078A1 (de) | Vorrichtung und verfahren zur anordnung einer last in einer gewünschten position eines raumes | |
| DE29516996U1 (de) | Portal-Krananlage zum Anheben und Transportieren von mit Gitterträgern oder vorstehenden Greifbügeln versehenen Betonplatten und Eingriffselement zum Erfassen der Gitterträger oder Greifbügel | |
| DE2817635C2 (de) | ||
| EP2762414A1 (de) | Etikettiermaschine mit einer Hebevorrichtung | |
| DE3639651A1 (de) | An einen kran anhaengbare abhebe-einrichtung fuer grossflaechige werkstuecke | |
| EP3094589B1 (de) | System zur schräglaufverhinderung eines hängekrans | |
| WO1997045359A1 (de) | Verfahren und anordnung zur automatisierten planung der bahn einer zu transportierenden hängelast, beim transport mit einem hängelastbewegungsgerät, durch einen rechner | |
| DE1658602B1 (de) | Vorrichtung zum Montieren der jeweils einen vollstaendigen Brueckenabschnitt umfassenden Fertigbauteile einer Spannbetonbruecke im abschnittsweisen Freivorbau | |
| DE1137539B (de) | Wende- und Transporteinrichtung zur Handhabung langer Werkstuecke, insbesondere bei der Bearbeitung auf Richt- und Biegepressen | |
| DE4028884A1 (de) | Vorrichtung und verfahren zum herstellen von senkrecht stehenden wandelementen aus mauersteinen | |
| WO2025247920A1 (de) | Betonagesystem zum herstellen von betonfertigteilen und verfahren zum betreiben eines betonagesystems | |
| EP1661843B1 (de) | Verfahren zum Umsetzen einer Schwerlast sowie Anschlagshilfsmittel für Hebezeuge | |
| DE2204785C3 (de) | Verfahren und Anlage zum Herstellen von Großtafeln aus Stahlbeton | |
| WO2018166927A1 (de) | Handhabungsvorrichtung zur verwendung im mast einer bohranlage und verfashren zum bewegen von bohrstangen oder bohrgestängeelementen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA ME RS |
|
| 17P | Request for examination filed |
Effective date: 20110407 |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B66C 1/66 20060101AFI20130627BHEP Ipc: E04C 2/42 20060101ALI20130627BHEP Ipc: B66C 1/42 20060101ALI20130627BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20140106 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20140521 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 688532 Country of ref document: AT Kind code of ref document: T Effective date: 20141015 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502010007929 Country of ref document: DE Effective date: 20141106 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: T3 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2526870 Country of ref document: ES Kind code of ref document: T3 Effective date: 20150116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141224 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141225 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150126 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150124 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502010007929 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20150625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150407 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20150407 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150430 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150407 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150407 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 688532 Country of ref document: AT Kind code of ref document: T Effective date: 20150407 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150407 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20100407 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140924 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20230322 Year of fee payment: 14 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230513 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20230322 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20230427 Year of fee payment: 14 Ref country code: FR Payment date: 20230427 Year of fee payment: 14 Ref country code: ES Payment date: 20230509 Year of fee payment: 14 Ref country code: DE Payment date: 20230428 Year of fee payment: 14 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502010007929 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MM Effective date: 20240501 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20240430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241105 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240430 Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240501 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240501 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240430 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241105 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240407 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20250527 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240408 |