EP3403763B1 - Schleifmaschine zum schleifen einer oberfläche eines objektes - Google Patents
Schleifmaschine zum schleifen einer oberfläche eines objektes Download PDFInfo
- Publication number
- EP3403763B1 EP3403763B1 EP18169294.8A EP18169294A EP3403763B1 EP 3403763 B1 EP3403763 B1 EP 3403763B1 EP 18169294 A EP18169294 A EP 18169294A EP 3403763 B1 EP3403763 B1 EP 3403763B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- grinding
- grinding machine
- brush
- machine according
- rotation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B27/00—Other grinding machines or devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B29/00—Machines or devices for polishing surfaces on work by means of tools made of soft or flexible material with or without the application of solid or liquid polishing agents
- B24B29/005—Machines or devices for polishing surfaces on work by means of tools made of soft or flexible material with or without the application of solid or liquid polishing agents using brushes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B27/00—Other grinding machines or devices
- B24B27/0023—Other grinding machines or devices grinding machines with a plurality of working posts
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B41/00—Component parts such as frames, beds, carriages, headstocks
- B24B41/04—Headstocks; Working-spindles; Features relating thereto
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B47/00—Drives or gearings; Equipment therefor
- B24B47/10—Drives or gearings; Equipment therefor for rotating or reciprocating working-spindles carrying grinding wheels or workpieces
- B24B47/12—Drives or gearings; Equipment therefor for rotating or reciprocating working-spindles carrying grinding wheels or workpieces by mechanical gearing or electric power
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B7/00—Machines or devices designed for grinding plane surfaces on work, including polishing plane glass surfaces; Accessories therefor
- B24B7/06—Machines or devices designed for grinding plane surfaces on work, including polishing plane glass surfaces; Accessories therefor involving conveyor belts, a sequence of travelling work-tables or the like
Definitions
- the invention relates to a grinding machine for grinding a surface of an object, the grinding machine having a plurality of grinding brushes which are rotatably mounted about a brush rotation axis, at least one brush holder on which at least one of the grinding brushes is mounted and which is rotatably mounted about a support rotation axis, and a conveying direction for conveying the object at a feed rate through the grinding machine.
- a grinding machine is, for example, from DE 10 2007 022 194 B4 known.
- Such grinding machines are used for grinding the surfaces of objects, and the desired grinding result can be selected very differently.
- the workpiece to be processed is to be further processed after sanding, for example painted, it is advantageous to achieve a sanding pattern that is as uniform as possible so that no sanding marks, grooves, grooves or other depressions remain on the surface.
- the surface to be sanded is not to be processed further, for example, it may well be desirable to leave special types of sanding marks on the surface in order to achieve a decorative effect.
- it is from the DE 10 2011 116 842 A1 It is known to use a grinding machine which is designed with a cross grinding belt in such a way that the grinding direction is not necessarily perpendicular to the feed direction, but rather the angle enclosed between the two directions is adjustable.
- active areas of the sanding belt can alternate with passive areas of the sanding belt.
- the distance between the individual grinding brushes on the one hand and the conveyor device on the other hand can generally be adjusted. This allows you to react to workpieces of different thickness and a contact pressure or grinding pressure of the individual grinding brushes on the surface to be ground can also be set. Grinding machines are known from the prior art in which this setting is automatically sensor-controlled. If the same grinding effect is to be achieved for every workpiece to be ground, this can be achieved with the grinding machines known from the prior art. A changeover, for example, from a sanding result that is as uniform as possible to a specific sanding pattern is not possible or only possible with great effort.
- a polishing machine is known in which various polishing parameters such as a speed of rotation of the polishing brushes, a polishing duration or a speed of rotation of the polishing brushes can be set by entering the corresponding values in a controller.
- the invention is therefore based on the object of further developing a grinding machine in such a way that as many different grinding results as possible can be achieved and the corresponding settings can be made as easily as possible.
- the invention solves the problem posed by a grinding machine according to claim 1. Further developments are the subject matter of the dependent claims.
- the output device is preferably a display device, for example a display, particularly preferably an LCD or LED display, on which the expected grinding result is shown. This can take place in a black and white representation or particularly preferably in a color representation, with the color preferably being able to encode a grinding depth or an applied grinding pressure.
- the representation can be two-dimensional or three-dimensional.
- the operator of the grinding machine can consequently see what the expected grinding result looks like after setting the respective parameters on the output device. If necessary, further parameters, for example the contact pressure of the brushes, different brush rotation speeds for different brushes, different carrier rotation speeds for different carriers, the surface properties of the surface to be sanded and other parameters can be entered and included in the expected sanding result which is output via the output device.
- further parameters for example the contact pressure of the brushes, different brush rotation speeds for different brushes, different carrier rotation speeds for different carriers, the surface properties of the surface to be sanded and other parameters can be entered and included in the expected sanding result which is output via the output device.
- the grinding machine has an electrical control, in particular a microprocessor, which is set up to calculate the expected grinding result using the set parameters.
- an algorithm that has been stored in an electronic data memory is executed on the electronic data processing device, that is to say the electrical control.
- the set parameters are incorporated into the algorithm and processed further in it. For example, a movement pattern of the individual brushes relative to the grinding surface is determined.
- a surface quality in particular a surface material, can be used grinding surface can be included in the execution of the algorithm, so that, for example, a grinding depth or different grinding pressure is included in the calculation and included in the expected grinding result shown.
- the grinding machine advantageously has several brush holders for which different carrier rotation speeds can be set using the input device.
- the grinding machine has several grinding brushes for which different brush rotation speeds can be set using the input device.
- the different brush holders and / or the different brushes can optionally only be adjustable together to a respective rotational speed.
- the brush holders can preferably be rotated in the same direction. Until means that they can all be rotated in the same direction, i.e. with the same direction of rotation, for example clockwise.
- the brush holders are advantageously arranged offset in the feed direction. It is thereby achieved that the spheres of action of the individual brush holders and the grinding brushes located on them can certainly overlap along a direction transverse to the feed direction. This prevents that there are areas of the surface to be sanded that cannot be worked on by a sanding brush or that can be worked too hard.
- the distance between the individual brush holders can also be set in the feed direction and / or transversely to the feed direction. This can also influence the grinding result and thus increase the versatility of the grinding results to be achieved.
- the brush holders are preferably arranged in such a way that the effective circles of the grinding brushes overlap.
- An effective circle of a brush is understood to mean, in particular, the area that is swept over by a grinding brush when the brush holder on which the grinding brush is located makes one revolution.
- the effective circle of a brush holder is the sum of the effective circles of the grinding brushes that are arranged on the respective brush holder.
- Circles of action can directly overlap. This happens when there are points that are swept over by two different abrasive brushes, even if the surface is not moved, but only the brush holders are moved. Circles of action can also indirectly overlap. Points on the surface to be sanded are only swept over by several sanding brushes, which are arranged on different brush holders, when the workpiece or object is moved along the feed direction. This type of overlap can be achieved particularly easily if brush holders are arranged offset in the feed direction.
- At least one brush holder is advantageously mounted eccentrically. This means that the carrier axis of rotation does not pass through the center of the brush carrier. As a result, the different grinding brushes that are located on this brush holder have a different distance from the axis of rotation of the carrier and thus move on circular paths when the brush holder rotates, but these may be of different sizes for the different grinding brushes.
- the degree of eccentricity can be adjusted by the input device.
- the degree of eccentricity is, for example, a measure of the distance between the axis of rotation of the carrier and the center of the brush carrier.
- it can be advantageous to configure different degrees of eccentricity to be adjustable for different brush holders.
- the input device has an interface to a data connection, in particular a Bluetooth interface, a USB interface, an Internet application or a wireless interface, for example a radio or WLAN interface.
- a data connection in particular a Bluetooth interface, a USB interface, an Internet application or a wireless interface, for example a radio or WLAN interface.
- preset parameter sets can be transmitted, for example, from a customer and made available to the grinding machine or the electrical data processing device become.
- the expected grinding result can also be sent via the output device to another location, for example a customer, via the same data connection. It is therefore not necessary to be at the location of the grinding machine in order to operate or monitor it.
- the input device preferably has an operating element by means of which the parameters can be set manually.
- This can be, for example, a keyboard or a keyboard shown on a display.
- an external data processing device for example a computer, a laptop, a smartphone or a tablet
- this can be an app that can be downloaded from the Internet, for example, and enables the grinding machine to be operated or at least the individual parameters to be set.
- the grinding machine preferably has an electronic data memory in which set parameters can be stored. It is sufficient if the grinding machine has access to a corresponding electronic data memory. In the context of the present invention, the electronic data memory does not have to be part of the grinding machine itself.
- the set parameter sets can be stored in such a data memory and used again at a later point in time.
- the grinding machine preferably has a detection device by means of which an achieved grinding result can be detected.
- This detection device is, for example, a camera and is preferably aimed at the ground surface. It is consequently arranged in the feed direction behind the actual grinding mechanism, that is to say the grinding brushes and brush holders.
- the detection device is preferably connected to an electronic data processing device.
- the recorded data for example recorded images, are transmitted to the data processing device and further processed therein.
- the data processing device is set up, for example, the data of the grinding result achieved to compare with the expected grinding result.
- the electronic data processing device can change at least one parameter, for example the brush rotation speed, the carrier rotation speed, a contact pressure and / or the feed speed and thus iteratively adapt the grinding result achieved to the expected grinding result.
- the result of the comparison can therefore be used as a control parameter or regulating parameter.
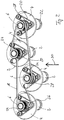
- FIG. 1 shows schematically part of a grinding machine according to a first embodiment of the present invention. It has a plurality of grinding brushes 2, three of which are attached to each other in the exemplary embodiment shown Brush holder 4 are arranged. Each of the brush holders 4 is mounted rotatably about a carrier axis of rotation 6.
- a carrier drive 8 for example in the form of an electric motor, by means of which the carrier rotation axes 6 and thus the brush carriers 4 can be set in rotation via a first transmission belt 10.
- Deflection rollers 12 ensure that the carrier gears 14 surrounding the respective carrier rotation axes 6 are surrounded by the first transmission belt 10 with sufficient tension.
- the grinder according to Figure 1 also has a brush drive 16, which can also be in the form of an electric motor. Through it, the individual brushes 2 are driven via a second transmission belt 18, not shown.
- each brush holder 4 has a third transmission belt 20, by means of which the movement transmitted via the second transmission belt 18 is transmitted to the individual brushes 2 of a brush holder 4 in each case.
- Figure 1 also shows an output device 17, which is, for example, a monitor.
- An input device is preferably also included, for example in the form of a keyboard, so that the desired values for the parameters to be set can be input.
- the output device 17 is coupled to a schematically illustrated electronic data processing device 19 which is connected to the brush drive 16 and the carrier drive 8.
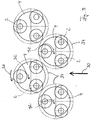
- Figure 2 shows the schematic representation of a similar embodiment of the grinding machine.
- the individual grinding brushes 2 are designed as cup brushes, so that the bristles 22 of the individual grinding breasts 2 are only located in their edge area.
- plate brushes or other brush shapes are also conceivable.
- the carrier rotation axes 6 can also be seen. They are each surrounded by a first brush gear 24 in which they can rotate freely. The first brush gears 24 are connected to one another via the second transmission belt 18.
- a drive gear 26 is one of the in Figure 2 Brush drive 16, not shown, transmitted torque applied to the second transmission belt 18 and thus to the first brush gears 24. These are coupled to a second brush gear 28 which meshes with the third transmission belt 20 and transfers the movement to the actual grinding brushes 20. Since the grinding brushes 2 are driven by the brush drive 16 and the brush carriers 4 are driven by the carrier drive 8, the respective rotational speed can be set independently of one another. In the exemplary embodiment shown, however, it is not possible to set different carrier rotation speeds for different brush carriers 4 or different brush rotation speeds for different grinding brushes 2.
- the four brush holders 4 in Figure 1 and 2 are arranged in a transverse direction.
- the direction of advance runs perpendicular to this, ie from bottom to top or from top to bottom in the exemplary embodiments shown.
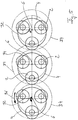
- the individual working circles of the brushes are in Figure 3 shown.
- the brush holder 4, on each of which there are three grinding brushes 2, can be seen schematically. They are beyond the scope of the brush holder 4. If the brush holders 4 are now moved along the brush rotation direction shown by the arrow 32, the grinding brushes 2 are also rotated and the outermost edge of the grinding brushes 2 describes the active circle 34 shown in the dash-dotted line emotional.
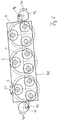
- FIG 4 shows schematically the structure of the different drives.
- Two grinding brushes 2 can be seen, which are arranged on a brush holder 4. This one will Driven by a drive shaft 38, at the upper end of which there is the carrier gear 14 which is in engagement with the first transmission belt 10. You can also see one of the already in Figure 1 deflection pulleys 12 shown.
- the first brush gear 24, which meshes with the second transmission belt 18, is arranged around the drive shaft 38. It extends in Figure 2 downwards and is connected to the second brush gear 28, which meshes with the third transmission belt 20 and transmits the movement to the actual grinding brushes 2.
- Figure 5 shows one of the Figure 3 similar representation.
- the individual brush holders 4 shown are arranged eccentrically about the carrier rotation axis 6.
- the individual brush carriers are rotated about this carrier rotation axis 6 in the direction shown by the arrow 32.
- each of the grinding brushes 2 describes a circular path around the carrier rotation axis 6, but the individual distances between the grinding brushes from the carrier rotation axis 6 are of different sizes, so that different effective circles 34 result for different grinding brushes 2.
- Figure 6 shows a further embodiment of the different arrangements.
- One recognizes three brush holders 4, on each of which three grinding brushes 2 are arranged, which are rotated about the brush rotation direction shown by the arrow 36.
- the individual brush holders 4 are not arranged offset to one another, but are positioned on a common carrier beam 40. This is arranged at each of its two ends on a rotating disk 42, the attachment 44 being eccentric. If the rotating disks 42 along the direction of rotation 46 in If the movement is offset, there is a pivoting or wobbling movement of the carrier beam 40. In a preferred embodiment, the rotational speed at which the rotating disks 42 rotate can also be adjusted.
- Figure 7 shows that in principle two different rotation modes can be selected.
- the two rotating disks 42 which are shown in Figure 7 are only shown schematically, in the same direction.
- an additional rotational movement is superimposed on the movement of the brush holders 4, not shown, and the grinding brushes 2, since the carrier beam 40 is moved without changing its orientation.
- the two rotating disks 42 rotate in different directions of rotation. This results in a wobbling movement of the carrier bar 40, which is superimposed on the movement of the grinding brushes 2 and the brush carrier 4.
- the direction of rotation of at least one of the two rotating disks can consequently also advantageously be adjusted in order to be able to achieve further grinding patterns.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Finish Polishing, Edge Sharpening, And Grinding By Specific Grinding Devices (AREA)
- Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
Description
- Die Erfindung betrifft eine Schleifmaschine zum Schleifen einer Oberfläche eines Objektes, wobei die Schleifmaschine eine Mehrzahl von Schleifbürsten, die um eine Bürstenrotationsachse herum drehbar gelagert sind, wenigstens einen Bürstenträger, an dem wenigstens eine der Schleifbürsten gelagert ist und der um eine Trägerrotationsachse drehbar gelagert ist, und eine Förderrichtung zum Fördern des Objektes mit einer Vorschubgeschwindigkeit durch die Schleifmaschine aufweist. Eine solche Schleifmaschine ist beispielsweise aus der
DE 10 2007 022 194 B4 bekannt. Derartige Schleifmaschinen werden zum Schleifen von Oberflächen von Objekten verwendet, wobei das gewünschte Schleifergebnis sehr unterschiedlich gewählt sein kann. Soll das zu bearbeitende Werkstück nach dem Schleifen beispielsweise weiter verarbeitet, beispielsweise lackiert werden, ist es von Vorteil, ein möglichst gleichmäßiges Schleifbild zu erreichen, so dass möglichst keine Schleifspuren, Rillen, Riefen oder sonstige Vertiefungen an der Oberfläche verbleiben. Soll hingegen die zu schleifende Oberfläche beispielsweise nicht weiter verarbeitet werden, kann es durchaus gewünscht sein, spezielle Arten von Schleifspuren auf der Oberfläche zu hinterlassen, um einen dekorativen Effekt zu erreichen. Dazu ist es beispielsweise aus derDE 10 2011 116 842 A1 bekannt, eine Schleifmaschine, die mit einem Querschleifband ausgebildet ist, so zu verwenden, dass die Schleifrichtung nicht zwangsläufig senkrecht auf der Vorschubrichtung steht, sondern der zwischen den beiden Richtungen eingeschlossene Winkel einstellbar ist. Zudem können aktive Bereiche des Schleifbandes sich mit passiven Bereichen des Schleifbandes abwechseln. - Bei Schleifmaschinen aus dem Stand der Technik sind in der Regel der Abstand zwischen den einzelnen Schleifbürsten einerseits und der Fördereinrichtung andererseits einstellbar. Damit kann auf unterschiedliche dicke Werkstücke reagiert werden und zudem ein Anpressdruck oder Schleifdruck der einzelnen Schleifbürsten an der zu schleifenden Oberfläche eingestellt werden. Aus dem Stand der Technik sind Schleifmaschinen bekannt, bei denen diese Einstellung automatisch sensorgesteuert erfolgt. Sofern bei jedem zu schleifenden Werkstück der gleiche Schleifeffekt erreicht werden soll, ist dies mit den aus dem Stand der Technik bekannten Schleifmaschinen durchaus erreichbar. Eine Umstellung beispielsweise von einem möglichst gleichmäßigen Schleifergebnis auf ein bestimmtes Schleifmuster ist jedoch nicht oder nur mit großem Aufwand möglich. Aus der
DE 11 2014 000427 T5 , welche Basis für den Oberbegriff des Anspruchs 1 bildet, ist eine Poliermaschine bekannt, bei der verschiedene Polierparameter wie beispielsweise eine Drehgeschwindigkeit der Polierbürsten, eine Polierdauer oder eine Umlaufgeschwindigkeit der Polierbürsten einstellbar sind, indem die entsprechenden Werte in eine Steuerung eingegeben werden. - Der Erfindung liegt daher die Aufgabe zugrunde, eine Schleifmaschine so weiterzuentwickeln, dass möglichst viele unterschiedliche Schleifergebnisse erreicht und die entsprechenden Einstellungen möglichst einfach vorgenommen werden können.
- Die Erfindung löst die gestellte Aufgabe durch eine Schleifmaschine gemäß Anspruch 1. Weiterführende Ausgestaltungen sind Gegenstand der abhängigen Ansprüche.
- Im Vergleich zu Schleifmaschinen aus dem Stand der Technik sind folglich weitere Parameter bei einer erfindungsgemäßen Schleifmaschine einstellbar. Dies gilt insbesondere, wenn mehrere der im Anspruch genannten Parameter einstellbar sind. Sowohl die Bürstenrotationsgeschwindigkeit als auch die Trägerrotationsgeschwindigkeit und die Vorschubgeschwindigkeit haben einen eigenen Einfluss auf das zu erwartende Schleifergebnis. Da es sich insbesondere bei der Einstellung aller dieser Parameter um einen mehrdimensionalen Parameterraum handelt, sind selbst für erfahrene Techniker die einzelnen Schleifergebnisse nicht oder nur sehr schwer vorhersagbar. Dies gilt insbesondere dann, wenn beispielsweise die Bürstenrotationsgeschwindigkeit und die Trägerrotationsgeschwindigkeit unabhängig voneinander einstellbar sind. Dies in Kombination mit einer einstellbaren Vorschubgeschwindigkeit bietet eine Vielzahl unterschiedlichster Bewegungsmuster der einzelnen Bürsten relativ zur zu schleifenden Oberfläche. Daher verfügt die Maschine zudem über eine Ausgabeeinrichtung, an der ein erwartetes Schleifergebnis, das selbstverständlich von der Bürstenrotationsgeschwindigkeit, der Trägerrotationsgeschwindigkeit und der Vorschubgeschwindigkeit abhängt, ausgegeben werden kann.
- Vorzugsweise ist die Ausgabeeinrichtung eine Anzeigeeinrichtung, beispielsweise ein Display, besonders bevorzugt ein LCD- oder LED-Display, auf dem das zu erwartende Schleifergebnis dargestellt ist. Dies kann in einer schwarz-weißen Darstellung oder besonders bevorzugt in einer farbigen Darstellung erfolgen, wobei durch die Farbe vorzugsweise eine Schleiftiefe oder ein aufgebrachter Schleifdruck codiert werden kann. Die Darstellung kann zweidimensional oder dreidimensional erfolgen.
- Der Bediener der Schleifmaschine kann folglich nach der Einstellung der jeweiligen Parameter an der Ausgabeeinrichtung erkennen, wie das erwartete Schleifergebnis aussieht. Gegebenenfalls können weitere Parameter, beispielsweise ein Anpressdruck der Bürsten, unterschiedliche Bürstenrotationsgeschwindigkeiten für unterschiedliche Bürsten, unterschiedliche Trägerrotationsgeschwindigkeiten für unterschiedliche Träger, die Oberflächenbeschaffenheit der zu schleifenden Oberfläche und sonstige Parameter eingegeben und in das erwartete Schleifergebnis, das über die Ausgabeeinrichtung ausgegeben wird, einbezogen werden.
- In einer bevorzugten Ausgestaltung verfügt die Schleifmaschine über eine elektrische Steuerung, insbesondere einen Mikroprozessor, die eingerichtet ist, dass erwartete Schleifergebnis mittels der eingestellten Parameter zu errechnen. Auf der elektronischen Datenverarbeitungseinrichtung, also der elektrischen Steuerung, wird in diesem Fall ein Algorithmus ausgeführt, der in einem elektronischen Datenspeicher hinterlegt wurde. Dabei werden die eingestellten Parameter in den Algorithmus eingebracht und in diesem weiterverarbeitet. So wird beispielsweise ein Bewegungsmuster der einzelnen Bürsten relativ zu zur schleifenden Oberfläche bestimmt. Zusätzlich kann eine Oberflächenbeschaffenheit, insbesondere ein Oberflächenmaterial der zu schleifenden Oberfläche mit in die Ausführung des Algorithmus einbezogen werden, so dass beispielsweise eine Schleiftiefe oder unterschiedlicher Schleifdruck mit in die Berechnung einbezogen und in das dargestellte zu erwartende Schleifergebnis eingerechnet wird.
- Vorteilhafterweise weist die Schleifmaschine mehrere Bürstenträger auf, für die durch die Eingabeeinrichtung verschiedene Trägerrotationsgeschwindigkeiten einstellbar sind. Zusätzlich oder alternativ dazu verfügt die Schleifmaschine über mehrere Schleifbürsten, für die durch die Eingabeeinrichtung verschiedene Bürstenrotationsgeschwindigkeiten einstellbar sind. Es ist für einige Ausführungsformen durchaus ausreichend, für einige der Bürstenträger identische Trägerrotationsgeschwindigkeiten und/oder für einige der Schleifbürsten identische Rotationsgeschwindigkeiten einstellbar vorzusehen. In diesem Fall können die unterschiedlichen Bürstenträger und/oder die unterschiedlichen Bürsten, gegebenenfalls nur gemeinsam auf eine jeweilige Rotationsgeschwindigkeit einstellbar sein.
- Vorzugsweise sind die Bürstenträger gleichsinnig rotierbar. Bis bedeutet, dass sie alle in die gleiche Richtung, also mit dem gleichen Drehsinn, beispielsweise im Uhrzeigersinn gedreht werden können.
- Vorteilhafterweise sind die Bürstenträger in Vorschubrichtung versetzt angeordnet. Dadurch wird erreicht, dass sich die Wirkungskreise der einzelnen Bürstenträger und der sich daran befindenden Schleifbürsten entlang einer Richtung quer zur Vorschubrichtung durchaus überlappen können. Damit wird verhindert, dass es Bereiche der zu schleifenden Oberfläche gibt, die nicht oder zu stark von einer Schleifbürste bearbeitet werden können. In einer besonders bevorzugten Ausgestaltung ist auch der Abstand der einzelnen Bürstenträger in Vorschubrichtung und/oder quer zur Vorschubrichtung einstellbar. Auch dadurch kann das Schleifergebnis beeinflusst und so die Vielseitigkeit der zu erreichenden Schleifergebnisse erhöht werden.
- Vorzugsweise sind die Bürstenträger so angeordnet, dass sich die Wirkkreise der Schleifbürsten überlappen. Unter einem Wirkkreis einer Bürste wird dabei insbesondere der Bereich verstanden, der von einer Schleifbürste überstrichen wird, wenn der Bürstenträger, an dem sich die Schleifbürste befindet, eine Umdrehung ausführt. Der Wirkkreis eines Bürstenträgers ist die Summe der Wirkkreise der Schleifbürsten, die an dem jeweiligen Bürstenträger angeordnet sind.
- Wirkkreise können sich direkt überlappen. Dies geschieht, wenn es Punkte gibt, die von zwei unterschiedlichen Schleifbürsten überstrichen werden, selbst wenn die Oberfläche nicht bewegt wird, sondern lediglich die Bürstenträger bewegt werden. Wirkkreise können sich auch indirekt überlappen. Dabei werden Punkte auf der zu schleifenden Oberfläche nur dann durch mehrere Schleifbürsten überstrichen, die an unterschiedlichen Bürstenträgern angeordnet sind, wenn das Werkstück oder Objekt entlang der Vorschubrichtung bewegt wird. Diese Art der Überlappung kann besonders einfach erreicht werden, wenn Bürstenträger in Vorschubrichtung versetzt angeordnet sind.
- Vorteilhafterweise ist wenigstens ein Bürstenträger exzentrisch gelagert. Dies bedeutet, dass die Trägerrotationsachse nicht durch den Mittelpunkt des Bürstenträgers verläuft. Dadurch haben die unterschiedlichen Schleifbürsten, die sich an diesem Bürstenträger befinden, einen unterschiedlichen Abstand zur Trägerrotationsachse und bewegen sich somit bei der Rotation des Bürstenträgers zwar auf Kreisbahnen, diese sind für die unterschiedlichen Schleifbürsten jedoch gegebenenfalls unterschiedlich groß.
- In einer bevorzugten Ausgestaltung ist der Grad der Exzentrizität durch die Eingabeeinrichtung einstellbar. Der Grad der Exzentrizität ist dabei beispielsweise ein Maß für den Abstand der Trägerrotationsachse von dem Mittelpunkt des Bürstenträgers. Auch hier kann es von Vorteil sein, für unterschiedliche Bürstenträger unterschiedliche Grade von Exzentrizität einstellbar auszugestalten.
- In einer bevorzugten Ausgestaltung verfügt die Eingabeeinrichtung über eine Schnittstelle zu einer Datenverbindung, insbesondere eine Bluetooth-Schnittstelle, eine USB-Schnittstelle, eine Internetanwendung oder eine drahtlose Schnittstelle, beispielsweise eine Funk- oder WLAN-Schnittstelle. Auf diese Weise können voreingestellte Parametersätze beispielsweise von einem Kunden übermittelt und der Schleifmaschine bzw. der elektrischen Datenverarbeitungseinrichtung zur Verfügung gestellt werden. Zudem kann über die gleiche Datenverbindung auch das zu erwartende Schleifergebnis über die Ausgabeeinrichtung an einen anderen Ort, beispielsweise einen Kunden, gesendet werden. Es ist somit nicht notwendig, sich am Ort der Schleifmaschine zu befinden, um diese zu bedienen oder zu überwachen.
- Vorzugsweise verfügt die Eingabeeinrichtung über ein Bedienelement, durch das manuell die Parameter einstellbar sind. Dies kann beispielsweise eine Tastatur oder eine auf einem Display abgebildete Tastatur sein. Selbstverständlich ist es auch möglich, beispielsweise ein externes Datenverarbeitungsgerät, beispielsweise einen Computer, einen Laptop, ein Smartphone oder ein Tablet als entsprechendes Bedienelement auszugestalten. In diesem Fall ist es von Vorteil, eine entsprechende Software auf dem Datenverarbeitungsgerät zu installieren. Dies kann beispielsweise bei einem Smartphone oder einem Tablet eine App sein, die beispielsweise aus dem Internet heruntergeladen werden kann und eine Bedienung der Schleifmaschine oder zumindest die Einstellung der einzelnen Parameter ermöglicht.
- Vorzugsweise verfügt die Schleifmaschine über einen elektronischen Datenspeicher, in dem eingestellte Parameter gespeichert werden können. Dabei ist es ausreichend, wenn die Schleifmaschine Zugriff auf einen entsprechenden elektronischen Datenspeicher hat. Der elektronische Datenspeicher muss im Rahmen der vorliegenden Erfindung nicht Teil der Schleifmaschine selbst sein. In einem derartigen Datenspeicher können die eingestellten Parametersätze gespeichert und zu einem späteren Zeitpunkt erneut verwendet werden.
- Vorzugsweise weist die Schleifmaschine eine Erfassungseinrichtung auf, durch die ein erreichtes Schleifergebnis erfasst werden kann. Diese Erfassungseinrichtung ist beispielsweise eine Kamera und ist vorzugsweise auf die geschliffene Oberfläche gerichtet. Sie ist folglich in Vorschubrichtung hinter dem eigentlichen Schleifwerk, also den Schleifbürsten und Bürstenträgern angeordnet. Die Erfassungseinrichtung ist vorzugsweise mit einer elektronischen Datenverarbeitungseinrichtung verbunden. Die erfassten Daten, beispielsweise aufgenommene Bilder, werden an die Datenverarbeitungseinrichtung übermittelt und darin weiterverarbeitet. Die Datenverarbeitungseinrichtung ist beispielsweise eingerichtet, die Daten des erreichten Schleifergebnisses mit dem erwarteten Schleifergebnis zu vergleichen. Ist eine dabei festgestellt Abweichung größer als ein vorbestimmter Toleranzwert, kann die elektronische Datenverarbeitungseinrichtung wenigstens einen Parameter, beispielsweise die Bürstenrotationsgeschwindigkeit, die Trägerrotationsgeschwindigkeit, einen Anpressdruck und/oder die Vorschubgeschwindigkeit verändern und so iterativ das erreichte Schleifergebnis dem erwarteten Schleifergebnis anpassen. Das Ergebnis des Vergleiches kann also als Steuerparameter oder Regelparameter verwendet werden.
- Mit Hilfe der beigefügten Zeichnungen werden nachfolgend einige Ausführungsbeispiele der vorliegenden Erfindung näher erläutert. Es zeigt:
-
Figur 1 - die schematische dreidimensionale Ansicht eines Teils einer Schleifmaschine gemäß einem ersten Ausführungsbeispiel der vorliegenden Erfindung, -
Figur 2 - die schematische Darstellung von Bürstenträgern und Schleifbürsten, -
Figur 3 - die schematische Darstellungen von Wirkungskreisen, -
Figur 4 - die schematische Darstellung eines Antriebs für eine Schleifmaschine, -
Figur 5 - die schematische Darstellung von Wirkkreisen gemäß einem anderen Ausführungsbeispiel der vorliegenden Erfindung, -
Figur 6 - eine weitere Ansicht von Wirkkreisen gemäß einem weiteren Ausführungsbeispiel der vorliegenden Erfindung und -
Figur 7 - die schematische Darstellung von zwei unterschiedlichen Steuermodi. -
Figur 1 zeigt schematisch einen Teil einer Schleifmaschine gemäß einem ersten Ausführungsbeispiel der vorliegenden Erfindung. Sie verfügt über eine Mehrzahl von Schleifbürsten 2, von denen im gezeigten Ausführungsbeispiel jeweils drei an einem Bürstenträger 4 angeordnet sind. Jeder der Bürstenträger 4 ist um eine Trägerrotationsachse 6 drehbar gelagert. Dazu ist ein Trägerantrieb 8 beispielsweise in Form eines Elektromotors vorhanden, durch den über einen ersten Transmissionsgurt 10 die Trägerrotationsachsen 6 und damit die Bürstenträger 4 in Rotation versetzt werden können. Durch Umlenkrollen 12 wird gewährleistet, dass die die jeweiligen Trägerrotationsachsen 6 umgebenen Trägerzahnräder 14 von dem ersten Transmissionsgurt 10 mit ausreichender Spannung umgeben werden. - Die Schleifmaschine gemäß
Figur 1 verfügt zudem über einen Bürstenantrieb 16, der ebenfalls in Form eines Elektromotors vorliegen kann. Durch ihn werden über einen nicht gezeigten zweiten Transmissionsgurt 18 die einzelnen Bürsten 2 angetrieben. Dazu verfügt im gezeigten Ausführungsbeispiel jeder Bürstenträger 4 über einen dritten Transmissionsgurt 20, durch den die über den zweiten Transmissionsgurt 18 übertragene Bewegung auf die einzelnen Bürsten 2 jeweils eines Bürstenträgers 4 übertragen wird. -
Figur 1 zeigt zudem eine Ausgabeeinrichtung 17, die beispielsweis ein Monitor ist. Bevorzugt beinhaltet sei auch eine Eingabeeinrichtung beispielsweise in Form eine Tastatur, damit die gewünschten Werte für die einzustellenden Parameter eingegeben werden können. Die Ausgabeeinrichtung 17 ist mit einer schematisch dargestellten elektronischen Datenverarbeitungseinrichtung 19 gekoppelt, die mit dem Bürstenantrieb 16 und dem Trägerantrieb 8 verbunden ist. -
Figur 2 zeigt die schematische Darstellung einer ähnlichen Ausführungsform der Schleifmaschine. Man erkennt wir inFigur 1 vier Bürstenträger 4, an denen jeweils drei Schleifbürsten 2 angeordnet sind. Die einzelnen Schleifbürsten 2 sind vorliegend als Topfbürsten ausgebildet, so dass die Borsten 22 der einzelnen Schleifbrüsten 2 sich nur in deren Randbereich befinden. Selbstverständlich sind auch Tellerbürsten oder andere Bürstenformen denkbar. - Man erkennt zudem die Trägerrotationsachsen 6. Sie sind umgeben von jeweils einem ersten Bürstenzahnrad 24, in dem sie frei rotieren können. Die ersten Bürstenzahnräder 24 sind über den zweiten Transmissionsgurt 18 miteinander verbunden.
- Über ein Antriebszahnrad 26 wird ein von dem in
Figur 2 nicht dargestellten Bürstenantrieb 16 aufgebrachtes Drehmoment auf den zweiten Transmissionsgurt 18 und damit auf die ersten Bürstenzahnräder 24 übertragen. Diese sind gekoppelt mit einem zweiten Bürstenzahnrad 28, das mit dem dritten Transmissionsgurt 20 in Eingriff steht und die Bewegung auf die eigentlichen Schleifbürsten 20 überträgt. Da die Schleifbürsten 2 durch den Bürstenantrieb 16 und die Bürstenträger 4 durch den Trägerantrieb 8 angetrieben werden, lässt sich die jeweilige Rotationsgeschwindigkeit unabhängig voneinander einstellen. Im gezeigten Ausführungsbeispiel ist es jedoch nicht möglich, unterschiedliche Trägerrotationsgeschwindigkeiten für unterschiedliche Bürstenträger 4 oder unterschiedliche Bürstenrotationsgeschwindigkeiten für unterschiedliche Schleifbürsten 2 einzustellen. - Die vier Bürstenträger 4 in
Figur 1 und2 sind in einer Querrichtung angeordnet. Senkrecht dazu verläuft die Vorschubrichtung, in den gezeigten Ausführungsbeispielen also von unten nach oben oder von oben nach unten. Man erkennt inFigur 2 , dass die einzelnen Bürstenträger 4 in dieser Vorschubrichtung, die durch den Pfeil 30 angedeutet ist, versetzt angeordnet sind. - Die einzelnen Wirkkreise der Bürsten sind in
Figur 3 dargestellt. Man erkennt schematisch die Bürstenträger 4, an denen sich jeweils drei Schleifbürsten 2 befinden. Sie stehen über den Umfang des Bürstenträgers 4 hinaus. Werden nun die Bürstenträger 4 entlang der durch den Pfeil 32 dargestellten Bürstenrotationsrichtung bewegt, werden die Schleifbürsten 2 mitgedreht und die äußerste Kante der Schleifbürsten 2 beschreibt den in gestrichpunktierter Linie dargestellten Wirkkreis 34. Gleichzeitig werden die einzelnen Schleifbürsten 2 in der durch den Pfeil 36 dargestellten Bürstenrotationsrichtung bewegt. - Da auch hier die einzelnen Bürstenträger 4 in Vorschubrichtung, die wieder durch den Pfeil 30 dargestellt wird, versetzt angeordnet sind, gibt es keine Stelle an einer Oberfläche eines Werkstückes, die nicht von einer Schleifbürste 2 bearbeitet wird, obwohl die einzelnen Wirkkreise 34 einander nicht überlappen.
-
Figur 4 zeigt schematisch den Aufbau der unterschiedlichen Antriebe. Man erkennt zwei Schleifbürsten 2, die an einem Bürstenträger 4 angeordnet sind. Dieser wird über eine Antriebswelle 38 angetrieben, an deren oberen Ende sich das Trägerzahnrad 14 befindet, das mit dem ersten Transmissionsgurt 10 in Eingriff steht. Man erkennt zudem eine der bereits inFigur 1 dargestellten Umlenkrollen 12. - Um die Antriebswelle 38 herum ist das erste Bürstenzahnrad 24 angeordnet, das mit dem zweiten Transmissionsgurt 18 in Eingriff steht. Es erstreckt sich in
Figur 2 nach unten und ist mit dem zweiten Bürstenzahnrad 28 verbunden, das mit dem dritten Transmissionsgurt 20 in Eingriff steht und die Bewegung auf die eigentlichen Schleifbürsten 2 überträgt. -
Figur 5 zeigt eine derFigur 3 ähnliche Darstellung. Man erkennt drei Bürstenträger 4, an denen jeweils drei Schleifbürsten 2 angeordnet sind. Auch diese stehen über den äußeren Umfang des Bürstenträgers 4 heraus und werden entlang der durch den Pfeil 36 dargestellten Bürstenrotationsrichtung gedreht. Anders als im inFigur 3 gezeigten Ausführungsbeispiel sind die einzelnen Bürstenträger 4 jedoch exzentrisch um die Trägerrotationsachse 6 angeordnet. Um diese Trägerrotationsachse 6 werden die einzelnen Bürstenträger in die durch den Pfeil 32 dargestellte Richtung gedreht. Dadurch beschreibt jede der Schleifbürsten 2 eine Kreisbahn um die Trägerrotationsachse 6, die einzelnen Abstände der Schleifbürsten von der Trägerrotationsachse 6 sind jedoch unterschiedlich groß, so dass sich für unterschiedliche Schleifbürsten 2 unterschiedliche Wirkkreise 34 ergeben. Aufgrund der Exzentrizität der Aufhängung der Bürstenträger 4 um die Trägerrotationsachse 6 überlappen die einzelnen Wirkkreise 34, ohne dass es zu Kollisionen zwischen den einzelnen Bürstenträgern 4 oder den Schleifbürsten 2 kommen kann. Daher ist es in der inFigur 5 gezeigten Ausgestaltung nicht notwendig, die Bürstenträger 4 entlang der Vorschubrichtung versetzt anzuordnen. -
Figur 6 zeigt eine weitere Ausgestaltung der unterschiedlichen Anordnungen. Man erkennt drei Bürstenträger 4, an denen jeweils drei Schleifbürsten 2 angeordnet sind, die um die durch den Pfeil 36 dargestellte Bürstenrotationsrichtung gedreht werden. Die einzelnen Bürstenträger 4 sind nicht versetzt zueinander angeordnet, jedoch an einem gemeinsamen Trägerbalken 40 positioniert. Dieser ist an seinen beiden Enden an jeweils einer Rotationsscheibe 42 angeordnet, wobei die Befestigung 44 exzentrisch erfolgt. Werden die Rotationsscheiben 42 entlang der Rotationsrichtung 46 in Bewegung versetzt, kommt es zu einer Schwenk- oder Taumelbewegung des Trägerbalkens 40. In einer bevorzugten Ausgestaltung kann auch die Rotationsgeschwindigkeit, mit der die Rotationsscheiben 42 rotieren, eingestellt werden. -
Figur 7 zeigt, dass prinzipiell zwei unterschiedliche Rotationsmodi gewählt werden können. Im unteren Beispiel derFigur 7 rotieren die beiden Rotationsscheiben 42, die inFigur 7 nur schematisch dargestellt sind, in die gleiche Richtung. Der Bewegung der nicht dargestellten Bürstenträger 4 und der Schleifbürsten 2 wird auf diese Weise eine zusätzliche Rotationsbewegung überlagert, da der Trägerbalken 40 ohne seine Orientierung zu verändern, bewegt wird. Im oberen Teil derFigur 7 hingegen rotieren die beiden Rotationsscheiben 42 in unterschiedliche Drehrichtungen. Dadurch kommt es zu einer Taumelbewegung des Trägerbalkens 40, die der Bewegung der Schleifbürsten 2 und der Bürstenträger 4 überlagert wird. Vorteilhafterweise lässt sich folglich auch die Rotationsrichtung wenigstens einer der beiden Rotationsscheiben einstellen, um so weitere Schleifmuster erreichen zu können. -
- 2
- Schleifbürste
- 4
- Bürstenträger
- 6
- Trägerrotationsachse
- 8
- Trägerantrieb
- 10
- erster Transmissionsgurt
- 12
- Umlenkrolle
- 14
- Trägerzahnrad
- 16
- Bürstenantrieb
- 17
- Ausgabeeinrichtung
- 18
- zweiter Transmissionsgurt
- 19
- Datenverarbeitungseinrichtung
- 20
- dritter Transmissionsgurt
- 22
- Borsten
- 24
- erstes Bürstenzahnrad
- 26
- Antriebszahnrad
- 28
- zweites Bürstenzahnrad
- 30
- Pfeil
- 32
- Pfeil
- 34
- Wirkkreis
- 36
- Pfeil
- 38
- Antriebswelle
- 40
- Trägerbalken
Claims (12)
- Schleifmaschine zum Schleifen einer Oberfläche eines Objektes, wobei die Schleifmaschinea. eine Mehrzahl von Schleifbürsten (2),i. die um eine Bürstenrotationsachse herum drehbar gelagert sind,b. wenigstens einen Bürstenträger (4),i. an dem wenigstens eine der Schleifbürsten (2) gelagert ist und derii. um eine Trägerrotationsachse (6) drehbar gelagert ist, undc. eine Fördereinrichtung zum Fördern des Objektes mit einer Vorschubgeschwindigkeit durch die Schleifmaschine aufweist,wobei die Schleifmaschine eine Eingabeeinrichtung und eine Ausgabeeinrichtung aufweist, wobei
durch die Eingabeeinrichtung eine Bürstenrotationsgeschwindigkeit um die Bürstenrotationsachse und/oder eine Trägerrotationsgeschwindigkeit um die Trägerrotationsachse (6) und/oder die Vorschubgeschwindigkeit einstellbar ist, wobei die Schleifmaschine dadurch gekennzeichnet ist, dass die Ausgabeeinrichtung derart eingerichtet ist, dass durch die Ausgabeeinrichtung ein erwartetes Schleifergebnis ausgebbar ist, welches von den durch die Eingabeeinrichtung eingestellten Parametern abhängt. - Schleifmaschine nach Anspruch 1, dadurch gekennzeichnet, dass die Ausgabeeinrichtung eine Anzeigeeinrichtung aufweist, auf der das erwartete Schleifergebnis anzeigbar ist.
- Schleifmaschine nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Schleifmaschine eine elektrische Steuerung, insbesondere einen Mikroprozessor aufweist, die eingerichtet ist, das erwartete Schleifergebnis mittels der eingestellten Parameter zu errechnen.
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass die Schleifmaschine mehrere Bürstenträger (4) aufweist, für die durch die Eingabeeinrichtung verschiedene Trägerrotationsgeschwindigkeiten einstellbar sind, wobei die Bürstenträger vorzugsweise in die gleiche Richtung rotierbar sind.
- Schleifmaschine nach Anspruch 4, dadurch gekennzeichnet, dass die Bürstenträger (4) in Vorschubrichtung versetzt angeordnet sind.
- Schleifmaschine nach Anspruch 4 oder 5, dadurch gekennzeichnet, dass die Bürstenträger (4) derart angeordnet sind, dass sich Wirkkreise der Schleifbürsten überlappen.
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass wenigstens ein Bürstenträger (4) exzentrisch gelagert ist.
- Schleifmaschine nach Anspruch 7, dadurch gekennzeichnet, dass ein Grad der Exzentrizität durch die Eingabeeinrichtung einstellbar ist.
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass die Eingabeeinrichtung eine Schnittstelle zu einer Datenverbindung, insbesondere eine Bluetooth-Schnittstelle, eine USB-Schnittstelle, eine Internetanbindung oder eine drahtlose Schnittstelle, beispielsweise eine Funk- oder WLAN-Schnittstelle aufweist
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass die Eingabeeinrichtung ein Bedienelement aufweist, durch das manuell die Parameter einstellbar sind.
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass die Schleifmaschine einen elektronischen Datenspeicher aufweist, in dem eingestellte Parameter gespeichert werden können.
- Schleifmaschine nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass sie eine Erfassungseinrichtung, insbesondere eine Kamera, aufweist, durch die ein erreichtes Schleifergebnis an der Oberfläche des Objektes nach dem Schleifen erfassbar ist, wobei die Schleifmaschine vorzugsweise eine elektronische Datenverarbeitungseinrichtung aufweist, die eingerichtet ist, das erfasste Schleifergebnis mit dem erwartetem Schleifergebnis zu vergleichen und das Ergebnis dieses Vergleichs als Steuerparameter oder Regelparameter zu verwenden.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102017110950.1A DE102017110950B4 (de) | 2017-05-19 | 2017-05-19 | Schleifmaschine zum Schleifen einer Oberfläche eines Objektes |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP3403763A1 EP3403763A1 (de) | 2018-11-21 |
| EP3403763B1 true EP3403763B1 (de) | 2021-07-07 |
| EP3403763B2 EP3403763B2 (de) | 2025-11-19 |
Family
ID=62063429
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18169294.8A Active EP3403763B2 (de) | 2017-05-19 | 2018-04-25 | Schleifmaschine zum schleifen einer oberfläche eines objektes |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11458585B2 (de) |
| EP (1) | EP3403763B2 (de) |
| CN (1) | CN108942575B (de) |
| DE (1) | DE102017110950B4 (de) |
| TW (1) | TWI794223B (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP4480635A1 (de) * | 2023-05-26 | 2024-12-25 | Karl Heesemann Maschinenfabrik GmbH & Co. KG | Schleifmaschine zum schleifen einer oberfläche eines objekts |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110695786A (zh) * | 2019-10-14 | 2020-01-17 | 方大新材料(江西)有限公司 | 一种建筑装饰用幕墙铝单板自动打磨专机 |
| CN111644954A (zh) * | 2020-05-19 | 2020-09-11 | 浙江君鸿机械有限公司 | 一种全自动贴合推挽式多工位打磨抛光机 |
| DE102021111672A1 (de) | 2021-05-05 | 2022-11-10 | Georg Weber | Vorrichtung zum Bearbeiten von flächigen Werkstücken |
| SE545824C2 (en) * | 2021-07-07 | 2024-02-13 | Arilds Betongslipning Ab | A grinding apparatus with a vertical adjustment device for grinding a concrete surface and a method for operating the same |
| CN114346854A (zh) * | 2022-01-08 | 2022-04-15 | 曹忆安 | 一种用于制备永生花瓣的打磨设备及其生产工艺 |
| CN117325018B (zh) * | 2023-09-21 | 2026-01-09 | 科达制造股份有限公司 | 一种板材抛磨装置及板材抛磨方法 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19915909A1 (de) | 1998-12-11 | 2000-06-21 | Steinemann Ag St Gallen | Verfahren zur Steuerung des Schleifprozesses sowie Rechnersteuerung für Breitschleifmaschine |
| DE10338682A1 (de) | 2002-09-25 | 2004-04-08 | Georg Weber | Vorrichtung zum Bearbeiten von im wesentlichen flachen Werkstücken |
| EP1477275A1 (de) | 2003-05-12 | 2004-11-17 | Slipcon Holding International ApS | Schleifmaschine mit Schleifscheiben, die in einer Hin- und Herbewegung quer zum Werkstück bewegt werden |
| DE102007022194A1 (de) | 2007-05-11 | 2008-11-13 | Hans Weber Maschinenfabrik Gmbh | Vorrichtung zum Bearbeiten der Kanten und Oberflächen flächiger Werkstücke |
| DE102011116842A1 (de) | 2011-10-25 | 2013-04-25 | Karl Heesemann Maschinenfabrik Gmbh & Co Kg | Schleifvorrichtung |
| WO2015097146A2 (de) | 2013-12-23 | 2015-07-02 | Hydro Aluminium Rolled Products Gmbh | Walzenschleifvorrichtung und verfahren zum schleifen einer walze |
| DE112014000427T5 (de) | 2013-02-05 | 2015-10-15 | Sintokogio, Ltd. | Bürsteneinheit, Vorrichtung zum Bürstpolieren, welche die Bürsteneinheit verwendet, System zum Bürstpolieren und Verfahren zum Bürstpolieren |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2948087A (en) * | 1958-11-03 | 1960-08-09 | Reproduction Res Lab Inc | Plate graining apparatus |
| US5105583A (en) * | 1990-08-29 | 1992-04-21 | Hammond Machinery Inc. | Workpiece deburring method and apparatus |
| US7246023B2 (en) | 2004-01-26 | 2007-07-17 | Ranko, Llc | Flexible process optimizer |
| US6949005B1 (en) * | 2004-07-21 | 2005-09-27 | Battelle Energy Alliance, Llc | Grinding assembly, grinding apparatus, weld joint defect repair system, and methods |
| DE102005022727A1 (de) * | 2005-05-18 | 2006-11-23 | Stähle + Hess Schleiftechnik GmbH Werner Müller | Bürstkopf für die Bearbeitung von Werkstückoberflächen und Oberflächenbearbeitungsmaschine |
| DE202007010059U1 (de) * | 2007-07-17 | 2007-10-18 | Jacob Löwer Inh. von Schumann GmbH & Co. KG | Durchlaufschleifmaschine zum Bearbeiten einer Werkstückoberfläche |
| IT1399644B1 (it) * | 2010-04-19 | 2013-04-26 | Scm Group Spa | Dispositivo per rifinire bordi e/o superfici esterne di pezzi da lavorare |
| US9095952B2 (en) * | 2013-01-23 | 2015-08-04 | Applied Materials, Inc. | Reflectivity measurements during polishing using a camera |
| JP6664986B2 (ja) * | 2016-02-17 | 2020-03-13 | 株式会社ディスコ | 加工装置 |
-
2017
- 2017-05-19 DE DE102017110950.1A patent/DE102017110950B4/de active Active
-
2018
- 2018-04-18 TW TW107113201A patent/TWI794223B/zh active
- 2018-04-25 EP EP18169294.8A patent/EP3403763B2/de active Active
- 2018-05-15 US US15/979,943 patent/US11458585B2/en active Active
- 2018-05-16 CN CN201810467317.4A patent/CN108942575B/zh active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19915909A1 (de) | 1998-12-11 | 2000-06-21 | Steinemann Ag St Gallen | Verfahren zur Steuerung des Schleifprozesses sowie Rechnersteuerung für Breitschleifmaschine |
| DE10338682A1 (de) | 2002-09-25 | 2004-04-08 | Georg Weber | Vorrichtung zum Bearbeiten von im wesentlichen flachen Werkstücken |
| EP1477275A1 (de) | 2003-05-12 | 2004-11-17 | Slipcon Holding International ApS | Schleifmaschine mit Schleifscheiben, die in einer Hin- und Herbewegung quer zum Werkstück bewegt werden |
| DE102007022194A1 (de) | 2007-05-11 | 2008-11-13 | Hans Weber Maschinenfabrik Gmbh | Vorrichtung zum Bearbeiten der Kanten und Oberflächen flächiger Werkstücke |
| DE102011116842A1 (de) | 2011-10-25 | 2013-04-25 | Karl Heesemann Maschinenfabrik Gmbh & Co Kg | Schleifvorrichtung |
| DE112014000427T5 (de) | 2013-02-05 | 2015-10-15 | Sintokogio, Ltd. | Bürsteneinheit, Vorrichtung zum Bürstpolieren, welche die Bürsteneinheit verwendet, System zum Bürstpolieren und Verfahren zum Bürstpolieren |
| WO2015097146A2 (de) | 2013-12-23 | 2015-07-02 | Hydro Aluminium Rolled Products Gmbh | Walzenschleifvorrichtung und verfahren zum schleifen einer walze |
Non-Patent Citations (7)
| Title |
|---|
| "Bandschleifen in der Holzbearbeitung", VDI-RICHLINIEN, VDI 3413, 1 April 2011 (2011-04-01), pages 37 - 40, XP055913482 |
| "Entgraten ", WIKIPEDIA, 27 February 2017 (2017-02-27), XP055913472, Retrieved from the Internet <URL:https://de.wikipedia.org/w/index.php?title=Entgraten&oldid=163067757> |
| "Industriekamera", WIKIPEDIA, 5 March 2015 (2015-03-05), XP055913495, Retrieved from the Internet <URL:https://de.wikipedia.org/w/index.php?title=industriekamera&oldid=139462573> |
| "Paradigmenwechsel bei Schleif-Software", 20 November 2012 (2012-11-20), XP055913491, Retrieved from the Internet <URL:https://mav.industrie.de/peripherie/software/paradigmenwechsel-bei-schleif-software/#> |
| "Taschenbuch der Holztechnologie, 3. Auflage", 1 January 1976, pages: 38 - 41, 70 - 73, XP055913490 |
| ARUNACHALAM, NARA: "VISION BASED SURFACE ROUGHNESS EVALUATION OF GROUND COMPONENTS USING WAVELET TRANSFORM AND NEURAL NETWORK", XVIII IMEKO WORLD CONGRESS, 1 September 2006 (2006-09-01), XP055913506 |
| UHLMANN ET AL.: "Modelling and Simulation of Grinding Processes with Mounted Points: Part II of II - Fast Modelling Method for Workpiece Surface Prediction", PROCEDIA CIRP, vol. 46, 1 January 2016 (2016-01-01), NL , pages 603 - 606, XP055913515, ISSN: 2212-8271, DOI: 10.1016/j.procir.2016.03.202 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP4480635A1 (de) * | 2023-05-26 | 2024-12-25 | Karl Heesemann Maschinenfabrik GmbH & Co. KG | Schleifmaschine zum schleifen einer oberfläche eines objekts |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3403763A1 (de) | 2018-11-21 |
| DE102017110950B4 (de) | 2022-12-22 |
| TW201900330A (zh) | 2019-01-01 |
| CN108942575A (zh) | 2018-12-07 |
| DE102017110950A1 (de) | 2018-11-22 |
| US11458585B2 (en) | 2022-10-04 |
| CN108942575B (zh) | 2022-04-26 |
| EP3403763B2 (de) | 2025-11-19 |
| US20180333823A1 (en) | 2018-11-22 |
| TWI794223B (zh) | 2023-03-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3403763B2 (de) | Schleifmaschine zum schleifen einer oberfläche eines objektes | |
| EP2384853B1 (de) | Doppelseitenschleifmaschine | |
| DE102018108632A1 (de) | Vorrichtung zur Anfasbearbeitung eines Werkstücks | |
| DE60005921T2 (de) | Vorrichtung zur Bearbeitung von Bremssätteln und Trägern von Kraftfahrzeug-Scheibenbremsen | |
| EP2321082B1 (de) | Vorrichtung zur erzeugung eines gewindes | |
| EP2394783A1 (de) | Spitzenlose Rundschleifmaschine, Anordnung und Verfahren zum spitzenlosen Schleifen mit höhenverstellbarer Regelscheibe | |
| EP1990133B1 (de) | Schleifaggregat als Werkzeug für eine Bearbeitungsvorrichtung | |
| EP3326750B1 (de) | Schleifmaschine | |
| DE102018126259A1 (de) | Verfahren zum Abrichten einer Schleifschnecke und Vorrichtung zum Abrichten einer Schleifschnecke | |
| DE1917148A1 (de) | Verfahren und Vorrichtung zum Erzeugen der gewuenschten Oberflaechenkontur auf Werkstuecken | |
| EP4094890B1 (de) | Vorrichtung zum bearbeiten von flächigen werkstücken | |
| DE102016010092B3 (de) | Drehtisch | |
| EP2505305A2 (de) | Verfahren und Vorrichtung zum Schleifen einer gekrümmten Oberfläche eines Werkstücks | |
| EP2982459B1 (de) | Oszillationsantrieb für eine kokille | |
| DE102014009868A1 (de) | Verfahren und Vorrichtung zum Abrichten und Profilieren von Schleifwerkzeugen zum Verzahnungsschleifen | |
| EP3738713B1 (de) | Verfahren zur oberflächenbearbeitung einer gesteins- und/oder betonoberfläche | |
| EP3335831A1 (de) | Schleifmaschine | |
| EP3928923A1 (de) | Vorrichtung und verfahren zur oberflächenbearbeitung einer gesteins- oder betonoberfläche | |
| DE202005010997U1 (de) | Durchlaufschleifmaschine zum Bearbeiten einer ebenen Werkstückoberfläche | |
| DE202007006757U1 (de) | Schleifaggregat für eine Durchlaufschleifmaschine | |
| WO2016058575A1 (de) | Vorrichtung zum spitzenlosen rundschleifen und verfahren zur verwendung einer vorrichtung zum spitzenlosen rundschleifen | |
| EP2447000B2 (de) | Verfahren zur Bearbeitung eines Werkstücks mittels einer Planschleifmaschine | |
| EP0919332B1 (de) | Vorrichtung zur mechanischen oder polierenden Bearbeitung von Oberflächen und/oder Kanten | |
| DE202011107121U1 (de) | Vorrichtung zum Schleifbearbeiten einer Außenfläche eines kegelförmigen Abschnitts eines Werkstücks | |
| DE102010055738A1 (de) | Borsten-Schleifvorrichtung zum Abrunden von Borstenenden und Verfahren zum Schleifen von Borstenenden |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20190215 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20210121 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1408088 Country of ref document: AT Kind code of ref document: T Effective date: 20210715 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018005971 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: FP |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20211007 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20211108 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20211007 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R026 Ref document number: 502018005971 Country of ref document: DE |
|
| PLBI | Opposition filed |
Free format text: ORIGINAL CODE: 0009260 |
|
| PLAX | Notice of opposition and request to file observation + time limit sent |
Free format text: ORIGINAL CODE: EPIDOSNOBS2 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| 26 | Opposition filed |
Opponent name: HANS WEBER MASCHINENFABRIK GMBH Effective date: 20220330 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| PLBB | Reply of patent proprietor to notice(s) of opposition received |
Free format text: ORIGINAL CODE: EPIDOSNOBS3 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20220425 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20220430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220425 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220425 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220425 |
|
| APAH | Appeal reference modified |
Free format text: ORIGINAL CODE: EPIDOSCREFNO |
|
| APBM | Appeal reference recorded |
Free format text: ORIGINAL CODE: EPIDOSNREFNO |
|
| APBP | Date of receipt of notice of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA2O |
|
| APBM | Appeal reference recorded |
Free format text: ORIGINAL CODE: EPIDOSNREFNO |
|
| APBP | Date of receipt of notice of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA2O |
|
| APBQ | Date of receipt of statement of grounds of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA3O |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20180425 |
|
| APBQ | Date of receipt of statement of grounds of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA3O |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210707 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210707 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20250415 Year of fee payment: 8 |
|
| APBU | Appeal procedure closed |
Free format text: ORIGINAL CODE: EPIDOSNNOA9O |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20240412 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250415 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250501 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250415 Year of fee payment: 8 |
|
| PUAH | Patent maintained in amended form |
Free format text: ORIGINAL CODE: 0009272 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: PATENT MAINTAINED AS AMENDED |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: M12 Free format text: ST27 STATUS EVENT CODE: U-0-0-M10-M12 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251022 |
|
| 27A | Patent maintained in amended form |
Effective date: 20251119 |
|
| AK | Designated contracting states |
Kind code of ref document: B2 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R102 Ref document number: 502018005971 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210707 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: FP |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260507 |