EP3575224B1 - Systeme de separation ponctuel electromecanique - Google Patents
Systeme de separation ponctuel electromecanique Download PDFInfo
- Publication number
- EP3575224B1 EP3575224B1 EP19174215.4A EP19174215A EP3575224B1 EP 3575224 B1 EP3575224 B1 EP 3575224B1 EP 19174215 A EP19174215 A EP 19174215A EP 3575224 B1 EP3575224 B1 EP 3575224B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- chamber
- colloid
- connecting screw
- face
- segments
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F42—AMMUNITION; BLASTING
- F42B—EXPLOSIVE CHARGES, e.g. FOR BLASTING, FIREWORKS, AMMUNITION
- F42B15/00—Self-propelled projectiles or missiles, e.g. rockets; Guided missiles
- F42B15/36—Means for interconnecting rocket-motor and body section; Multi-stage connectors; Disconnecting means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/64—Systems for coupling or separating cosmonautic vehicles or parts thereof, e.g. docking arrangements
- B64G1/645—Separators
- B64G1/6459—Fluid-actuated
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64G—COSMONAUTICS; VEHICLES OR EQUIPMENT THEREFOR
- B64G1/00—Cosmonautic vehicles
- B64G1/22—Parts of, or equipment specially adapted for fitting in or to, cosmonautic vehicles
- B64G1/64—Systems for coupling or separating cosmonautic vehicles or parts thereof, e.g. docking arrangements
- B64G1/641—Interstage or payload connectors
- B64G1/6425—Interstage or payload connectors arrangements for damping vibrations
Definitions
- the present invention relates to an electromechanical point separation system.
- the present invention can be applied to a (space) launcher comprising in particular a plurality of successive releasable propulsion stages and a payload which can be arranged under a fairing.
- the payload can be, for example, an artificial satellite or a space probe.
- the launcher is taken off by the ignition of the propulsion stages successively. Once a stage no longer provides propulsion to the launcher due to lack of fuel, it separates from the launcher, then is released so as not to interfere with the trajectory of the launcher during its phase of flight. The next propulsion stage takes over, until the launcher reaches the altitude necessary for the deployment of the payload in orbit around the Earth or in interplanetary space. At the appropriate time, the fairing and then the payload are separated from the launcher. Due to aerospace constraints, each separation of a component of the launcher must be extremely rapid.
- pyrotechnic separation systems which are based on the combustion of a pyrotechnic charge, are often used in the fields of aeronautics and aerospace because they are not very bulky, light and very quickly generate a significant force.
- assembly of pyrotechnic separation systems generates significant safety constraints due to the risk of inadvertent triggering of the pyrotechnic charge. These security constraints generate significant assembly costs.
- non-pyrotechnic separation systems which can be of the electrothermal, electromechanical or electro-pneumatic type.
- non-pyrotechnic separation systems which can be of the electrothermal, electromechanical or electro-pneumatic type.
- an electromechanical separation system comprising bolt ejecting separation nut assemblies combined with bolt manifold assemblies. At least two separator nut sets with their respective bolt manifold assemblies are connected by a tube so that, in the event of a failure of the stalling initiator of a separator nut, the tube transfers and redistributes gas generated between the two sets of split nuts to provide performance redundancy.
- the object of the present invention is to remedy these drawbacks. It relates to an electromechanical point separation system of at least two separable mechanical elements.
- the electromechanical point separation system comprises a holding device comprising an assembly screw secured to a first of said separable mechanical elements, the assembly screw being held by a segmented nut comprising a plurality of sections arranged between the assembly screw and an outer casing, said outer casing being integral with the second of said separable mechanical elements, said system also comprising an activatable force generator capable of generating a thrust force in the longitudinal direction allowing, in connection with cooperating shapes between each of said sections and the outer casing, to cause a displacement of each of said segments of the segmented nut in a so-called radial direction, perpendicular to the longitudinal direction, from the assembly screw towards the outer casing to release the assembly screw of the segmented nut in order to separate the two separable mechanical elements.
- the change from a compressed state to a decompressed state of the colloid and the resulting deformation of the chamber allows the force generator to generate a high force over very short times.
- the elements which form the force generator such as the chamber, the colloid and the activatable actuator element, are not very bulky, which makes the force generator compact and light.
- the electromechanical point separation system thus makes it possible to remedy at least some of the aforementioned drawbacks.
- the power source of the force generator relies on a reversible change of state of the colloid contained in the deformable chamber, the correct functioning of the force system can be tested before its use.
- the chamber can be made in different ways.
- the deformable and sealed chamber comprises a bellows made of one of the following materials: metal, elastomer.
- the deformable and sealed chamber is a chamber of a jack.
- the porous matrix of the colloid consists of one of the following materials: a powder consisting of grains, a gel consisting of beads.
- the surface of the porous matrix can be covered with a lyophobic chemical layer.
- the liquid corresponds to one of the following compounds: water, an alloy of gallium, indium and tin.
- the colloid is contained in a plurality of individual envelopes immersed in a fluid contained in the chamber.
- the holding device also comprises a support element arranged between on the one hand the force generator and on the other hand the assembly screw and the plurality of sections of the segmented nut, said support element being configured to receive the thrust force generated by the force generator and transmit it to the cap screw and the plurality of sections causing both the displacement of the cap screw in the longitudinal direction and the displacement in the direction radial of each of said sections.
- each of said segments of the segmented nut is provided with a radially inner face whose shape is configured to cooperate with the assembly screw and with a radially outer face whose shape is configured to cooperate with the casing external in order to participate in the transmission of the pushing force and then in the release of the assembly screw.
- the retaining device also comprises at least two springs, one of the at least two springs being arranged between the chamber and the flat central part of the support element and the other of the at least two springs being arranged against the lower part of the outer casing.
- the present invention also relates to a device for electromechanical separation of at least two separable mechanical elements, comprising a plurality of electromechanical point separation systems such as that specified above.
- the present invention relates to a launcher comprising an electromechanical separation device and / or an electromechanical point separation system such as those specified above.
- system S The electromechanical point separation system S (hereinafter “system S”), one embodiment of which is shown schematically on the diagram. figure 1 , is intended to separate at least two separable mechanical elements E1 and E2 (shown partially and very schematically on the figure 1 ).
- the term point refers to the location of the system S in a particular area between the separable elements.
- the system S comprises a holding device 1 and a force generator 6.
- the holding device 1 is configured to, on the one hand, hold the two separable mechanical elements E1 and E2 before their separation and, on the other hand, to allow their separation thanks to a thrust force generated by the force generator 6.
- the retaining device 1 comprises an assembly screw 2, of elongated shape in a so-called longitudinal direction, which is integral with a first separable mechanical element E1.
- the assembly screw 2 is held by a nut 3 arranged around the latter.
- This so-called segmented nut 3 is formed of a plurality of individual sections 4n arranged between the assembly screw 2 and an outer casing 5.
- This outer casing 5 is integral with the second separable mechanical element E2.
- the force generator 6 can be activated and it is able to generate the thrust force in the longitudinal direction allowing, in connection with cooperating shapes between each of the sections 4n and the outer casing 5, as specified below, to generate a displacement of each of the sections 4n of the segmented nut 3 in a so-called radial direction, perpendicular to the longitudinal direction, from the assembly screw 2 towards the outer casing 5.
- This displacement in the radial direction has the function of releasing the assembly screw 2 of the segmented nut 3 in order to separate the two separable mechanical elements E1 and E2.
- a mark associated with the system S is used. This mark is defined along a so-called longitudinal axis XX which corresponds to the longitudinal direction of arrangement of the assembly screw 2 (for example the axis of symmetry of the latter) and a transverse plane T perpendicular to the longitudinal axis XX and including the radial direction.
- the adjective "superior” is defined in the sense (represented by an arrow F on the figure 1 in particular) generation of the thrust force in the longitudinal direction.
- the adjective “lower” is defined in the opposite direction to the direction represented by the arrow F, in the longitudinal direction.
- the radial direction for its part, is defined radially in a section transverse to the longitudinal axis XX (corresponding to the transverse plane T), from the center representing the position of the longitudinal axis XX in the transverse plane T.
- the adjectives “Internal” and “external” are defined relative to the radial direction, respectively towards the longitudinal axis XX and in the opposite direction.
- the assembly screw 2 is of circular section and it is arranged along the longitudinal axis XX.
- a first face called the upper face 2a of the assembly screw 2 is integral with one of the separable mechanical elements E1.
- the assembly screw 2 may include an annular notch 14 on its peripheral surface called the radial surface.
- the assembly screw 2 rests, by a second face called the lower face 2b, longitudinally opposite to the upper face 2a, on a support element 13.
- the support element 13 is conical in shape and comprises a central part plane 13a and an annular part 13b, arranged radially outwards with respect to the flat central part 13a.
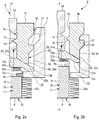
- the flat central part 13a and the annular part 13b each comprise an upper face 21a, 22a and a lower face 21b, 22b ( figures 2a and 2b ).
- the lower face 2b of the assembly screw 2 rests on the upper face 21a of the flat central part 13a of the support element 13 of identical surface.
- the support element 13 is arranged in the transverse plane T perpendicular to the longitudinal axis XX.
- Each of the sections 4n is of elongated shape along the longitudinal axis XX and represents an arc of a circle in the transverse plane T between the assembly screw 2 and the outer casing 5.
- Each of the sections 4n is able to move in the radial direction under the impulse of a thrust force generated by the force generator 6, as specified below.
- each of the sections 4n comprises a lower face 3c which rests on the upper face 22a of the annular part 13b of the support element 13.
- each of the sections 4n is provided with a face, called the radially internal face 3a, facing the assembly screw 2 and a face, called the radially outer face 3b, opposite the radially inner face 3a.
- the radially internal face 3a of each of the sections 4n of the nut 3 comprises a lug 15 able to cooperate with a section of the annular notch 14 made on the radial surface of the assembly screw 2
- the radially outer face 3b of each of the sections 4n of the nut 3 comprises a tooth 16.
- the radially outer face 3b of each of the sections 4n is arranged opposite a face, called the radially inner face 5a, of the casing. external 5.
- the outer casing 5 is a cylindrical part arranged around the assembly screw 2 and the segmented nut 3.
- the outer casing 5 is integral with the mechanical separable element E2.
- the outer shell 5 comprises a so-called longitudinal part arranged along the longitudinal axis XX, the radially internal face 5a of which is provided with a groove 17 able to cooperate with the tooth 16 of each of the sections 4n.
- the outer casing 5 also comprises a base 23 arranged in the transverse plane T and linked to the longitudinal part (with which it forms an elbow). This elbow is configured to prevent any movement of the support member 13 in a direction opposite to the direction of the pushing force, represented by the arrow F ( figures 1 , 2a and 2b ).
- the force generator 6 comprises the mechanical energy accumulator 7 and the actuating element 12 which can be activated.
- the mechanical energy accumulator 7 comprises the sealed chamber 8.
- the chamber 8 is provided with rigid faces except for an upper face 8a configured to allow the deformation of the chamber 8 in the longitudinal direction in the direction of the arrow F.
- the chamber 8 is provided with the colloid 9.
- the colloid is a heterogeneous lyophobic structure which represents an energy storage structure.
- the colloid 9 is configured to change from the compressed state to the decompressed state and vice versa, depending on the mechanical pressure which is applied to the chamber 8.
- the colloid 9 is formed of a porous matrix 10 and of a liquid. 11.
- the liquid 11 has a wetting angle greater than 90 degrees relative to the porous matrix 10.
- the liquid 11 can be of different types.
- the liquid 11 can be water. In another embodiment, the liquid 11 is an alloy of gallium, indium and tin.
- the porous matrix 10 is made of a silicate-type material.
- the porous matrix 10 is a powder comprising grains whose diameter may be a few micrometers. The space between the grains forms a set of pores of nanometric size.
- the powder constituting the porous matrix 10 is a zeolite.
- the porous matrix 10 is a gel comprising beads whose diameter is also a few micrometers.
- the gel constituting the porous matrix 10 can be a silica gel.
- the porous matrix 10 is formed of a material which is lyophobic with respect to the liquid 11.
- the lyophobic property of the porous matrix 10 is obtained after a chemical treatment of the grafting type of the material which constitutes it. More particularly, the surface of the porous matrix 10 is covered with a lyophobic chemical layer.
- the surface of the porous matrix 10 includes the outer surface and the inner surface corresponding to the pore surface.
- the colloid 9, formed of the porous matrix 10 and the liquid 11, is directly contained in the chamber 8.
- colloid 9 is contained in a plurality of individual envelopes.
- the plurality of individual envelopes are immersed in a fluid contained in the chamber 8.
- this fluid can be oil.
- the actuating element 12 of the force generator 6 is configured to apply a predetermined mechanical pressure to the colloid 9 through the chamber 8 in order to maintain it in the compressed state.
- the chamber 8 is a bellows 24 made of metal.
- the bellows 24 can also be made of elastomer.
- the activatable actuating element 12 is an electromechanical finger 12a secured, by one of its ends to the base 23 of the outer casing 5 and engaged in a recess of an upper part of the chamber 8, in order to prevent the deployment of the bellows 24.
- the electromechanical finger 12a moves in the radial direction so as to no longer apply mechanical pressure to the colloid 9 via the chamber 8.
- the activation of the actuating element 12 can generate a rotational movement of the latter instead of a movement in the radial direction.
- the actuating element 12 is a ball. The activation of the actuating element 12 causes its release from a housing provided on the chamber 8.
- the force generator 6 comprises a jack 18.
- the jack 18 comprises, in a lower part, the chamber 8, and, in an upper part, a piston 19 able to move in the longitudinal direction.
- the jack also comprises a seal 25 arranged outside the jack 18 in the radial direction in order to seal the chamber 8.
- the activatable actuating element 12 corresponds to a valve. 12b electromechanical arranged in a recess provided in the chamber 8 of the cylinder 18.
- the electromechanical valve 12b is configured to apply a predetermined mechanical pressure to the colloid 9 through the chamber 8 in order to maintain it in the compressed state. When it is activated, the electromechanical valve 12b opens so as to no longer apply said predetermined mechanical pressure, thus allowing the colloid 9 to pass into the decompressed state in the chamber 8 of the jack 18.
- the system S is provided with a plurality of springs 20a, 20b.
- a spring 20a is arranged between the upper face 8a of the chamber 8 or of the piston 19 and the lower face 21b of the flat central part 13a of the support member 13.
- Another spring 20b can be arranged against the base 23 of the.
- the springs 20a and 20b are arranged in order to maintain a relative stability of the different elements of the system S before the separation of the mechanical elements.
- the springs 20a and 20b also have the function of attenuating the vibrations which the holding device 1 and the force generator 6 may undergo before activation.
- the system S comprises the mechanical energy accumulator 7 (or molecular spring) capable of storing very high energy and power densities.
- the accumulator 7 is also called a molecular spring.
- the S system therefore has the advantage of being able to transmit high levels of effort while remaining light and not very bulky.
- the S system allows separation of the separable mechanical elements E1 and E2 in very short times. Indeed, the separation time of these elements by the system S is of the order of a few tens of milliseconds.
- the colloid 9 is brought into a compressed state by applying to the chamber 8 a predetermined mechanical pressure which must be greater than or equal to an intrusion pressure.
- This intrusion pressure is a function depending on the surface tension of the liquid 11 at the temperature in which the system is located, on the wetting angle of the liquid 11 and on the conformation of the pores of the porous matrix 10. It is therefore determined by the choice of the liquid 11 and the choice of the material of the porous matrix 10.
- the intrusion pressure may be equal to approximately 1110 bars if the liquid 11 of the colloid 9 is water.
- colloid 9 in a compressed state, can accumulate between 5 and 500 Joules per centimeter cube.
- the actuating element produced in the form of a finger 12a in this example is placed in order to maintain the colloid 9 in the compressed state by applying the predetermined mechanical pressure to the chamber 8.
- the assembly screw 2 is secured to the nut 3 segmented by means of the lugs 15 arranged on the internal face 3a of each of the sections 4n. These lugs 15 are placed in the annular notch 14 made in the assembly screw 2.
- Each of the sections 4n is also held in a stable position by means of the tooth 16 provided on the radially outer face 3b of each of the sections. 4n.
- Each tooth 16 is arranged to bear against the radially inner face 5a of the outer casing 5.
- the spring 20a arranged between the support element 13 and the chamber 8 and the spring 20b arranged against the base 23 of the outer envelope 5 participate in the stability of the system S by absorbing in particular the vibratory movements that the system S may undergo before its use.
- the actuating element 12 disengages from the recess of the chamber 8.
- the predetermined mechanical pressure is no longer applied to the colloid 9 by through chamber 8.
- Part of the liquid 11 located in the pores of the porous matrix 10 is rejected by capillary action, out of these pores, by exerting an extrusion pressure.
- the extrusion pressure can be 1000 bars if the liquid 11 of the colloid 9 is water. It can represent more than 90% of the intrusion pressure.
- the pore size is very small, there is very little hysteresis.
- the intrusion pressure and the extrusion pressure show similar values.
- the extrusion of the liquid 11 changes the state of the colloid 9 from the compressed state to the decompressed state by releasing the accumulated energy.
- the volume of colloid 9 in the decompressed state increases and causes deformation of chamber 8 in the longitudinal direction.
- the extrusion pressure deforms the chamber 9 in the longitudinal direction and thus generates a pushing force transmitted to the holding device 1.
- the pushing force causes a displacement in the direction of the arrow F of the support member 13 thus that of the assembly screw 2 and of each of the sections 4n of the nut 3 which rest on this support element 13.
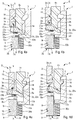
- the sections 4n move relative to the outer casing 5 ( figure 4b ).
- each of the sections 4n When the tooth 16 of the radially outer face 3b of each of the sections 4n faces the groove 17 of the outer casing 5, the displacement in the longitudinal direction of each of the sections 4n is transformed into a displacement in the radial direction.
- the displacement in the radial direction of each of the sections 4n corresponds to their sliding on the upper face 22a of the annular part 13b of the support element 13 from a first position of bearing against the assembly screw 2 towards the outer shell 5.
- the movement in the radial direction is also facilitated by the cooperation of the shape of the tooth 16 with the shape of the groove 17. This cooperation of shapes allows the sliding of the tooth 16 in the groove 17.
- each of the sections 4n which thus move away from the assembly screw 2, generates a release of the lug 15 from the radially internal face 3a of the notch 14 of the assembly screw 2.
- the assembly screw 2 is then released from nut 3 ( figure 4c ).
- the force generator 6 provides, through the movement of the support member 13, an impulse to the cap screw 2. This impulse allows the cap screw 2 to continue to move after its release, in the direction illustrated by the arrow F, in order to allow the complete separation of the mechanical elements E1 and E2.
- the electromechanical point separation system S can be part of an electromechanical separation device.
- This electromechanical separation device comprises a plurality of M systems S, which are arranged at different locations between the two separable mechanical elements E1 and E2, in order to optimize the separation of these two mechanical elements E1 and E2.
- the number M can be between 2 and 12.
- this separation device and / or the S system can be used in a very large number of applications.
- the separation device and / or the system S can be used to participate in the separation and the dropping of bombs or any other object from an aircraft, for example via a hatch.
- the separation device and / or the system S can also be used for the separation and the release of objects by a missile.
- the separation device and / or the system S can be used in the context of decoupling and deployment of various elements, such as a solar panel, a radiator or an antenna, on a satellite or a space probe.
- the separation device and / or the system S are integrated into a (space) launcher comprising, in particular, a plurality of successive releasable propulsion stages and a payload (artificial satellite or space probe) which can be arranged. under a fairing, the propulsion of the launcher being ensured by the successive stages.
- the separation device and / or the system S can be used to allow the separation and release of one or more of the propulsion stages, when the latter no longer provide propulsion to the launcher.
- such a separation device (and / or system S) can be arranged at the level of the fairing, to allow the release of the fairing and the payload of the launcher.
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Remote Sensing (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- General Engineering & Computer Science (AREA)
- Transmission Devices (AREA)
- Separation Using Semi-Permeable Membranes (AREA)
- Fluid-Pressure Circuits (AREA)
Description
- La présente invention concerne un système de séparation ponctuel électromécanique.
- Plus particulièrement, bien que non exclusivement, la présente invention peut s'appliquer à un lanceur (spatial) comprenant notamment une pluralité d'étages propulsifs largables successifs et une charge utile qui peut être agencée sous une coiffe. La charge utile peut être, par exemple, un satellite artificiel ou une sonde spatiale. Le décollage du lanceur est réalisé par l'allumage des étages propulsifs de manière successive. Une fois qu'un étage ne fournit plus de propulsion au lanceur par manque de combustible, il se sépare du lanceur, puis est largué de manière à ne pas interférer avec la trajectoire du lanceur pendant sa phase de vol. L'étage propulsif suivant prend le relais, jusqu'à ce que le lanceur atteigne l'altitude nécessaire pour le déploiement de la charge utile en orbite autour de la Terre ou dans l'espace interplanétaire. Au moment opportun, la coiffe puis la charge utile sont séparées du lanceur. En raison des contraintes aérospatiales, chaque séparation d'un élément constitutif du lanceur doit être extrêmement rapide.
- Il existe plusieurs types de système de séparation de deux éléments, différenciables par leur façon de générer une force suffisante pour séparer les deux éléments.
- Ainsi, des systèmes de séparation pyrotechniques, qui reposent sur la combustion d'une charge pyrotechnique, sont souvent employés dans les domaines de l'aéronautique et de l'aérospatiale car ils sont peu volumineux, légers et génèrent très rapidement une force importante. Cependant, l'assemblage de systèmes de séparation pyrotechniques engendre des contraintes de sécurité importantes en raison des risques de déclenchement intempestif de la charge pyrotechnique. Ces contraintes de sécurité génèrent des coûts d'assemblage importants.
- On peut également employer des systèmes de séparation non pyrotechniques, qui peuvent être de type électrothermique, électromécanique ou électropneumatique. A titre d'illustration, on connaît, par un article intitulé « Design and Experimental Validation of Compact, Quick-Response Shape Memory Alloy Separation Device », publié dans « Journal of Mechanical Design », Vol 136, en janvier 2014, un dispositif de séparation entre vis d'assemblage et écrou segmenté.
- On connaît également, par le document
US 4 187 759 A , un système de séparation électromécanique comprenant des ensembles d'écrou de séparation éjectant des boulons combinés à des ensembles de collecteur de boulons. Au moins deux ensembles d'écrou de séparation avec leurs ensembles de collecteur de boulons respectifs sont reliés par un tube de sorte que, en cas de défaillance de l'initiateur de blocage d'un écrou de séparation, le tube transfère et redistribue le gaz généré entre les deux ensembles d'écrou de séparation pour assurer une redondance des performances. - Les contraintes de sécurité lors de l'assemblage de ce type de systèmes non pyrotechniques sont moindres. Cependant, ils sont généralement plus lourds et plus encombrants que des systèmes de séparation pyrotechniques et impliquent des temps de séparation beaucoup plus longs (de l'ordre de quelques centaines de millisecondes à plusieurs secondes).
- La présente invention a pour objet de remédier à ces inconvénients. Elle concerne un système de séparation ponctuel électromécanique d'aux moins deux éléments mécaniques séparables.
- Selon l'invention, le système de séparation ponctuel électromécanique comprend un dispositif de maintien comportant une vis d'assemblage solidaire d'un premier desdits éléments mécaniques séparables, la vis d'assemblage étant maintenue par un écrou segmenté comprenant une pluralité de tronçons agencés entre la vis d'assemblage et une enveloppe externe, ladite enveloppe externe étant solidaire du second desdits éléments mécaniques séparables, ledit système comprenant également un générateur de force activable apte à générer une force de poussée dans la direction longitudinale permettant, en lien avec des formes coopérantes entre chacun desdits tronçons et l'enveloppe externe, d'engendrer un déplacement de chacun desdits tronçons de l'écrou segmenté dans une direction dite radiale, perpendiculaire à la direction longitudinale, depuis la vis d'assemblage vers l'enveloppe externe pour libérer la vis d'assemblage de l'écrou segmenté afin de séparer les deux éléments mécaniques séparables.
- De plus, selon l'invention, le générateur de force comprend :
- un accumulateur mécanique d'énergie apte à générer la force de poussée, ledit accumulateur comprenant au moins une chambre étanche pourvue d'un colloïde, ledit colloïde étant formé d'une matrice poreuse et d'un liquide, la chambre étant apte à se déformer dans une direction dite longitudinale pour s'adapter au changement d'un état comprimé à un état décomprimé du colloïde, un état du colloïde dépendant d'une pression mécanique appliquée à la chambre, la déformation dans la direction longitudinale de la chambre générant la force de poussée ; et
- un élément d'actionnement activable, agencé sur la chambre et configuré pour :
- soit appliquer une pression mécanique prédéterminée sur la chambre afin de maintenir le colloïde dans l'état comprimé,
- soit, lors de son activation, ne pas appliquer la pression mécanique prédéterminée sur la chambre afin de permettre le changement de l'état comprimé à l'état décomprimé du colloïde.
- Ainsi, grâce à l'invention, le changement d'un état comprimé à un état décomprimé du colloïde et la déformation qui en résulte de la chambre permettent au générateur de force de générer une force élevée sur des temps très courts. De plus, les éléments qui forment le générateur de force, tels que la chambre, le colloïde et l'élément d'actionnement activable, sont peu volumineux, ce qui rend le générateur de force compact et léger. Le système de séparation ponctuel électromécanique permet ainsi de remédier à au moins certains des inconvénients précités.
- En outre, la source d'énergie du générateur de force reposant sur un changement réversible d'état du colloïde contenu dans la chambre déformable, le bon fonctionnement du système de force peut être testé avant son utilisation.
- Avantageusement, le générateur de force est configuré pour amener le colloïde dans l'un ou l'autre des états suivants :
- l'état comprimé lorsque la chambre est soumise à une valeur de pression mécanique supérieure ou égale à une première pression seuil prédéterminée, l'intrusion d'au moins une partie du liquide dans les pores de la matrice poreuse générant l'état comprimé du colloïde ;
- l'état décomprimé lorsque la chambre est soumise à une valeur de pression inférieure ou égale à une seconde pression seuil prédéterminée, l'extrusion d'au moins une partie du liquide des pores de la matrice poreuse générant l'état décomprimé du colloïde,
- Dans le cadre de la présente invention, la chambre peut être réalisée de différentes manières.
- Dans un premier mode de réalisation, la chambre déformable et étanche comprend un soufflet réalisé dans un des matériaux suivants : métal, élastomère.
- Dans un second mode de réalisation, la chambre déformable et étanche est une chambre d'un vérin.
- En outre, dans le cadre de la présente invention, on peut utiliser tout colloïde présentant les caractéristiques précitées.
- Préférentiellement, la matrice poreuse du colloïde est constituée d'une des matières suivantes : une poudre constituée de grains, un gel constitué de billes.
- En outre, de façon avantageuse, la surface de la matrice poreuse peut être recouverte d'une couche chimique lyophobe.
- De plus, le liquide correspond à l'un des composés suivants : l'eau, un alliage de gallium, d'indium et d'étain.
- Par ailleurs, dans un mode de réalisation particulier, le colloïde est contenu dans une pluralité d'enveloppes individuelles immergées dans un fluide contenu dans la chambre.
- A titre d'illustration, ce type de dispositif, appelé système hétérogène lyophobe, est décrit dans les deux brevets européens suivants :
EP 0 791 139 etEP 1 250 539 . - De façon avantageuse, le dispositif de maintien comprend également un élément de support agencé entre d'une part le générateur de force et d'autre part la vis d'assemblage et la pluralité de tronçons de l'écrou segmenté, ledit élément de support étant configuré pour recevoir la force de poussée générée par le générateur de force et la transmettre à la vis d'assemblage et à la pluralité des tronçons engendrant à la fois le déplacement de la vis d'assemblage dans la direction longitudinale et le déplacement dans la direction radiale de chacun desdits tronçons.
- De préférence, chacun desdits tronçons de l'écrou segmenté est pourvu d'une face radialement interne dont la forme est configurée pour coopérer avec la vis d'assemblage et d'une face radialement externe dont la forme est configurée pour coopérer avec l'enveloppe externe afin de participer à la transmission de la force de poussée puis à la libération de la vis d'assemblage.
- Avantageusement, le dispositif de maintien comprend :
- l'élément de support de forme conique, pourvu d'une partie centrale plane et d'une partie annulaire ;
- la vis d'assemblage de section circulaire, agencée sur la partie plane de l'élément de support par une première face et solidaire du premier élément mécanique séparable par une seconde face, ladite seconde face étant opposée à la première face ;
- l'enveloppe externe de section circulaire supérieure à la section circulaire de la vis d'assemblage, l'enveloppe externe étant pourvue d'une extrémité coudée dans laquelle est agencée l'extrémité de la partie annulaire de l'élément de support ; et
- l'écrou segmenté formé de la pluralité de tronçons agencés entre la vis d'assemblage et l'enveloppe externe, qui s'appuie sur la partie annulaire de l'élément de support, l'écrou segmenté étant apte à se déplacer dans la direction radiale le long de la partie annulaire de l'élément de support d'une première position d'appui contre la vis d'assemblage vers une seconde position dans laquelle la vis d'assemblage est libérée.
- Par ailleurs, le dispositif de maintien comprend également au moins deux ressorts, l'un des au moins deux ressorts étant agencé entre la chambre et la partie centrale plane de l'élément de support et l'autre des au moins deux ressorts étant agencé contre la partie inférieure de l'enveloppe externe.
- La présente invention concerne également un dispositif de séparation électromécanique d'au moins deux éléments mécaniques séparables, comprenant une pluralité de systèmes de séparation ponctuels électromécanique tels que celui spécifié ci-dessus.
- De plus, la présente invention concerne un lanceur comportant un dispositif de séparation électromécanique et/ou un système de séparation ponctuel électromécanique tels que ceux spécifiés ci-dessus.
- Les figures annexées feront bien comprendre comment l'invention peut être réalisée. Sur ces figures, des références identiques désignent des éléments semblables. Plus particulièrement :
- la
figure 1 est une vue schématique, en coupe longitudinale, d'un système de séparation ponctuel électromécanique selon un premier mode de réalisation ; - les
figures 2a et 2b sont des vues schématiques partielles, en coupe longitudinale, du système de séparation ponctuel électromécanique selon le premier mode de réalisation, respectivement pour deux états différents du colloïde ; - les
figures 3a et 3b sont des vues schématiques partielles, en coupe longitudinale, du système de séparation ponctuel électromécanique selon un second mode de réalisation, respectivement pour deux états différents du colloïde ; et - les
figures 4a à 4d sont des vues schématiques partielles, en coupe longitudinale, du système de séparation ponctuel électromécanique selon le premier mode de réalisation, respectivement dans différents états successifs lors de la séparation. - Le système de séparation ponctuel électromécanique S (ci-après « système S »), dont un mode de réalisation est représenté schématiquement sur la
figure 1 , est destiné à séparer au moins deux éléments mécaniques séparables E1 et E2 (représentés partiellement et très schématiquement sur lafigure 1 ). Le terme ponctuel fait référence à la localisation du système S en une zone particulière entre les éléments séparables. - Le système S comprend un dispositif de maintien 1 et un générateur de force 6. Le dispositif de maintien 1 est configuré pour, d'une part, maintenir les deux éléments mécaniques séparables E1 et E2 avant leur séparation et, d'autre part, pour permettre leur séparation grâce à une force de poussée générée par le générateur de force 6.
- Le dispositif de maintien 1 comporte une vis d'assemblage 2, de forme allongée selon une direction dite longitudinale, qui est solidaire d'un premier élément mécanique séparable E1. La vis d'assemblage 2 est maintenue par un écrou 3 agencé autour de cette dernière. Cet écrou 3 dit segmenté est formé d'une pluralité de tronçons 4n individuels agencés entre la vis d'assemblage 2 et une enveloppe externe 5. Cette enveloppe externe 5 est solidaire du second élément mécanique séparable E2.
- Le générateur de force 6 est activable et il est apte à générer la force de poussée dans la direction longitudinale permettant, en lien avec des formes coopérantes entre chacun des tronçons 4n et l'enveloppe externe 5, comme précisé ci-dessous, d'engendrer un déplacement de chacun des tronçons 4n de l'écrou 3 segmenté dans une direction dite radiale, perpendiculaire à la direction longitudinale, depuis la vis d'assemblage 2 vers l'enveloppe externe 5. Ce déplacement dans la direction radiale a pour fonction de libérer la vis d'assemblage 2 de l'écrou 3 segmenté afin de séparer les deux éléments mécaniques séparables E1 et E2.
- Pour ce faire, le générateur de force 6 comporte, comme représenté sur la
figure 1 : - un accumulateur 7 mécanique d'énergie apte à générer la force de poussée. L'accumulateur 7 comprend au moins une chambre 8 étanche pourvue d'un colloïde 9. Ce colloïde 9 est formé d'une matrice poreuse 10 et d'un liquide 11. De plus, le colloïde 9 présente des caractéristiques lui permettant de changer d'état, d'un état comprimé à un état décomprimé et inversement. La chambre 8 est apte à se déformer dans la direction longitudinale pour s'adapter à un changement du colloïde 9 de l'état comprimé à l'état décomprimé. L'état du colloïde 9 dépend d'une pression mécanique appliquée à la chambre 8. La déformation dans la direction longitudinale de la chambre 8 génère la force de poussée du générateur de force 6 ; et
- un élément d'actionnement 12 activable, agencé sur la chambre 8 et configuré pour :
- soit appliquer une pression mécanique prédéterminée sur la chambre 8 afin de maintenir le colloïde 9 dans l'état comprimé,
- soit, lors de son activation, ne pas appliquer la pression mécanique prédéterminée sur la chambre 8 afin de permettre le changement de l'état comprimé à l'état décomprimé du colloïde 9.
- Dans la suite de la description, on utilise un repère associé au système S. Ce repère est défini selon un axe dit longitudinal X-X qui correspond à la direction longitudinale d'agencement de la vis d'assemblage 2 (par exemple l'axe de symétrie de cette dernière) et un plan transverse T perpendiculaire à l'axe longitudinal X-X et comprenant la direction radiale. L'adjectif « supérieur » est défini dans le sens (représenté par une flèche F sur la
figure 1 notamment) de génération de la force de poussée dans la direction longitudinale. L'adjectif « inférieur » est défini dans le sens opposé au sens représenté par la flèche F, dans la direction longitudinale. La direction radiale, quant à elle, est définie radialement dans une section transversale à l'axe longitudinal X-X (correspondant au plan transverse T), à partir du centre représentant la position de l'axe longitudinal X-X dans le plan transverse T. Les adjectifs « interne » et « externe » sont définis par rapport à la direction radiale, respectivement vers l'axe longitudinal X-X et en sens opposé. - Comme représenté sur la
figure 1 , la vis d'assemblage 2 est de section circulaire et elle est agencée le long de l'axe longitudinal X-X. Une première face dite face supérieure 2a de la vis d'assemblage 2 est solidaire d'un des éléments mécaniques séparables E1. La vis d'assemblage 2 peut comprendre une encoche annulaire 14 sur sa surface périphérique dite surface radiale. La vis d'assemblage 2 repose, par une seconde face dite face inférieure 2b, opposée longitudinalement à la face supérieure 2a, sur un élément de support 13. - Comme représenté sur les
figures 2a, 2b ,3a, 3b ,4a, 4b, 4c et 4d , l'élément de support 13 est de forme conique et comprend une partie centrale plane 13a et une partie annulaire 13b, agencée radialement vers l'extérieur par rapport à la partie centrale plane 13a. La partie centrale plane 13a et la partie annulaire 13b comprennent, chacune, une face supérieure 21a, 22a et une face inférieure 21b, 22b (figures 2a et 2b ). La face inférieure 2b de la vis d'assemblage 2 repose sur la face supérieure 21a de la partie centrale plane 13a de l'élément de support 13 de surface identique. L'élément de support 13 est agencé dans le plan transverse T perpendiculaire à l'axe longitudinal X-X. - Le dispositif de maintien 1 comprend également l'écrou 3 segmenté agencé autour de la vis d'assemblage 2 et formé de la pluralité de tronçons 4n (n=1, ..., N, avec N un entier positif). Chacun des tronçons 4n est de forme allongée selon l'axe longitudinal X-X et représente un arc de cercle dans le plan transverse T entre la vis d'assemblage 2 et l'enveloppe externe 5. Chacun des tronçons 4n est apte à se déplacer dans la direction radiale sous l'impulsion d'une force de poussée générée par le générateur de force 6, comme précisé ci-après.
- Comme représenté sur les
figures 2a, 2b ,3a, 3b ,4a, 4b, 4c et 4d , chacun des tronçons 4n comprend une face inférieure 3c qui repose sur la face supérieure 22a de la partie annulaire 13b de l'élément de support 13. De plus, chacun des tronçons 4n est pourvu d'une face, dite face radialement interne 3a, en regard de la vis d'assemblage 2 et d'une face, dite face radialement externe 3b, opposée à la face radialement interne 3a. Dans un mode de réalisation particulier, la face radialement interne 3a de chacun des tronçons 4n de l'écrou 3 comprend un ergot 15 apte à coopérer avec un tronçon de l'encoche annulaire 14 pratiquée sur la surface radiale de la vis d'assemblage 2. La face radialement externe 3b de chacun des tronçons 4n de l'écrou 3 comprend une dent 16. La face radialement externe 3b de chacun des tronçons 4n est agencée en regard d'une face, dite face radialement interne 5a, de l'enveloppe externe 5. - L'enveloppe externe 5 est une pièce cylindrique agencée autour de la vis d'assemblage 2 et de l'écrou 3 segmenté. L'enveloppe externe 5 est solidaire de l'élément séparable mécanique E2. En outre, l'enveloppe externe 5 comprend une partie dite longitudinale agencée selon l'axe longitudinal X-X, dont la face radialement interne 5a est pourvue d'une gorge 17 apte à coopérer avec la dent 16 de chacun des tronçons 4n. L'enveloppe externe 5 comprend également une base 23 agencée dans le plan transverse T et liée à la partie longitudinale (avec laquelle elle forme un coude). Ce coude est configuré pour empêcher tout mouvement de l'élément de support 13 dans un sens opposé au sens de la force de poussée, représenté par la flèche F (
figures 1 ,2a et 2b ). - Comme énoncé ci-dessus, le générateur de force 6 comporte l'accumulateur 7 mécanique d'énergie et l'élément d'actionnement 12 activable. L'accumulateur 7 mécanique d'énergie comprend la chambre 8 étanche. La chambre 8 est pourvue de faces rigides à l'exception d'une face supérieure 8a configurée pour permettre la déformation de la chambre 8 dans la direction longitudinale selon le sens de la flèche F.
- La chambre 8 est pourvue du colloïde 9. Le colloïde est une structure hétérogène lyophobe qui représente une structure d'accumulation d'énergie. Le colloïde 9 est configuré pour passer de l'état comprimé à l'état décomprimé et inversement, en fonction de la pression mécanique qui est appliquée à la chambre 8. Le colloïde 9 est formé d'une matrice poreuse 10 et d'un liquide 11. Le liquide 11 présente un angle de mouillage supérieur à 90 degrés par rapport à la matrice poreuse 10. Le liquide 11 peut être de différents types.
- Dans un mode de réalisation particulier, le liquide 11 peut être de l'eau. Dans un autre mode de réalisation, le liquide 11 est un alliage de gallium, d'indium et d'étain.
- De préférence, la matrice poreuse 10 est constituée d'un matériau de type silicate. La matrice poreuse 10 est une poudre comprenant des grains dont le diamètre peut être de quelques micromètres. L'espace entre les grains forme un ensemble de pores de taille nanométrique. À titre d'exemple, la poudre constituant la matrice poreuse 10 est une zéolithe. Dans une variante de réalisation, la matrice poreuse 10 est un gel comprenant des billes dont le diamètre est également de quelques micromètres. À titre d'exemple, le gel constituant la matrice poreuse 10 peut être un gel de silice.
- Dans un mode de réalisation préféré représenté sur les
figures 2a à 4d , la matrice poreuse 10 est formée d'un matériau qui est lyophobe à l'égard du liquide 11. - Dans une variante, la propriété lyophobe de la matrice poreuse 10 est obtenue après un traitement chimique de type greffage du matériau qui la constitue. Plus particulièrement, la surface de la matrice poreuse 10 est recouverte d'une couche chimique lyophobe. La surface de la matrice poreuse 10 englobe la surface externe et la surface interne correspondant à la surface des pores.
- Dans un mode de réalisation préféré (représenté sur les figures), le colloïde 9, formé de la matrice poreuse 10 et du liquide 11, est directement contenu dans la chambre 8.
- Dans un autre mode de réalisation non représenté, le colloïde 9 est contenu dans une pluralité d'enveloppes individuelles. La pluralité d'enveloppes individuelles est immergée dans un fluide contenu dans la chambre 8. À titre d'exemple, ce fluide peut être de l'huile.
- Par ailleurs, l'élément d'actionnement 12 du générateur de force 6 est configuré pour appliquer une pression mécanique prédéterminée sur le colloïde 9 par l'intermédiaire de la chambre 8 afin de le maintenir dans l'état comprimé.
- Dans un premier mode de réalisation, illustré sur les
figures 2a et 2b , la chambre 8 est un soufflet 24 réalisé en métal. Le soufflet 24 peut également être réalisé en élastomère. De plus, l'élément d'actionnement 12 activable est un doigt 12a électromécanique solidaire, par l'une de ses extrémités de la base 23 de l'enveloppe externe 5 et engagé dans un renfoncement d'une partie supérieure de la chambre 8, afin d'empêcher le déploiement du soufflet 24. Lors de son activation (réalisée de façon usuelle), par un ordre (de type électrique) généré automatiquement par une unité de commande (non représentée), le doigt 12a électromécanique se déplace dans la direction radiale de manière à ne plus appliquer de pression mécanique sur le colloïde 9 par l'intermédiaire de la chambre 8. - Dans une variante, l'activation de l'élément d'actionnement 12 peut générer un mouvement de rotation de ce dernier au lieu d'un déplacement dans la direction radiale. Dans une autre variante, l'élément d'actionnement 12 est une bille. L'activation de l'élément d'actionnement 12 engendre son dégagement d'un logement prévu sur la chambre 8.
- Dans un second mode de réalisation, illustré sur les
figures 3a et 3b , le générateur de force 6 comporte un vérin 18. Le vérin 18 comprend, dans une partie inférieure, la chambre 8, et, dans une partie supérieure, un piston 19 apte à se déplacer dans la direction longitudinale. Le vérin comprend également un joint 25 agencé à l'extérieur du vérin 18 dans la direction radiale afin d'assurer l'étanchéité de la chambre 8. Dans ce second mode de réalisation, l'élément d'actionnement 12 activable correspond à une vanne 12b électromécanique agencée dans un renfoncement prévu dans la chambre 8 du vérin 18. La vanne 12b électromécanique est configurée pour appliquer une pression mécanique prédéterminée au colloïde 9 par l'intermédiaire de la chambre 8 afin de le maintenir dans l'état comprimé. Lors de son activation, la vanne 12b électromécanique s'ouvre de manière à ne plus appliquer ladite pression mécanique prédéterminée, permettant ainsi au colloïde 9 de passer dans l'état décomprimé dans la chambre 8 du vérin 18. - Par ailleurs, le système S est pourvu d'une pluralité de ressorts 20a, 20b. Un ressort 20a est agencé entre la face supérieure 8a de la chambre 8 ou du piston 19 et la face inférieure 21b de la partie centrale plane 13a de l'élément de support 13. Un autre ressort 20b peut être agencé contre la base 23 de l'enveloppe externe 5. Les ressorts 20a et 20b sont agencés afin de maintenir une stabilité relative des différents éléments du système S avant la séparation des éléments mécaniques. Les ressorts 20a et 20b ont également pour fonction d'atténuer les vibrations que peuvent subir le dispositif de maintien 1 et le générateur de force 6 avant activation.
- Ainsi, le système S comprend l'accumulateur 7 mécanique d'énergie (ou ressort moléculaire) capable d'emmagasiner de très hautes densités d'énergie et de puissance. L'accumulateur 7 est également appelé ressort moléculaire. Le système S présente donc l'avantage d'être capable de transmettre de hauts niveaux d'efforts tout en restant léger et peu volumineux. De plus, le système S permet une séparation des éléments mécaniques séparables E1 et E2 dans des temps très courts. En effet, le temps de séparation de ces éléments par le système S est de l'ordre de quelques dizaines de millisecondes.
- Le mode de fonctionnement du système de séparation ponctuel S, tel que décrit ci-dessus, est présenté ci-après en référence aux
figures 4a à 4d qui illustrent le premier mode de réalisation. Le mode de fonctionnement du système S dans le second mode de réalisation est identique. - Au cours de la mise en place du générateur de force 6, avant son utilisation, le colloïde 9 est mis dans un état comprimé en appliquant à la chambre 8 une pression mécanique prédéterminée qui doit être supérieure ou égale à une pression d'intrusion. Cette pression d'intrusion est une fonction dépendant de la tension superficielle du liquide 11 à la température dans laquelle se trouve le système, de l'angle de mouillage du liquide 11 et de la conformation des pores de la matrice poreuse 10. Elle est donc déterminée par le choix du liquide 11 et le choix du matériau de la matrice poreuse 10. La pression d'intrusion peut être égale à environ 1110 bars si le liquide 11 du colloïde 9 est de l'eau.
- L'application d'une pression mécanique prédéterminée supérieure ou égale à la pression d'intrusion sur la chambre 8 génère l'intrusion d'au moins une partie du liquide 11 dans les pores de la matrice poreuse 10. Lors de cette intrusion, la surface de séparation entre le liquide 11 et la matrice poreuse 10 solide augmente et avec elle l'énergie accumulée dans le colloïde 9. À titre d'exemple, le colloïde 9, dans un état comprimé, peut accumuler entre 5 et 500 Joules par centimètre cube.
- Comme représenté sur la
figure 4a , l'élément d'actionnement réalisé sous forme d'un doigt 12a dans cet exemple est mis en place afin de maintenir le colloïde 9 dans l'état comprimé en appliquant sur la chambre 8 la pression mécanique prédéterminée. - Avant l'utilisation du système S, la vis d'assemblage 2 est solidaire de l'écrou 3 segmenté par l'intermédiaire des ergots 15 agencés sur la face interne 3a de chacun des tronçons 4n. Ces ergots 15 sont placés dans l'encoche annulaire 14 pratiquée dans la vis d'assemblage 2. Chacun des tronçons 4n est également maintenu dans une position stable par l'intermédiaire de la dent 16 prévue sur la face radialement externe 3b de chacun des tronçons 4n. Chaque dent 16 est agencée en appui contre la face radialement interne 5a de l'enveloppe externe 5. De plus, le ressort 20a agencé entre l'élément de support 13 et la chambre 8 et le ressort 20b agencé contre la base 23 de l'enveloppe externe 5 participent à la stabilité du système S en absorbant notamment les mouvements vibratoires que le système S peut subir avant son utilisation.
- Lors de l'activation automatique du générateur de force par un signal d'activation (électrique) usuel, l'élément d'actionnement 12 se désengage du renfoncement de la chambre 8. La pression mécanique prédéterminée n'est plus appliquée au colloïde 9 par l'intermédiaire de la chambre 8. Une partie du liquide 11 se trouvant dans les pores de la matrice poreuse 10 est rejetée par capillarité, hors de ces pores, en exerçant une pression d'extrusion. À titre d'exemple, la pression d'extrusion peut valoir 1000 bars si le liquide 11 du colloïde 9 est de l'eau. Elle peut représenter plus de 90 % de la pression d'intrusion. Lorsque la taille des pores est très petite, il y a très peu d'hystérésis. La pression d'intrusion et la pression d'extrusion présentent des valeurs proches. L'extrusion du liquide 11 modifie l'état du colloïde 9 de l'état comprimé vers l'état décomprimé en libérant l'énergie accumulée. Le volume du colloïde 9 dans l'état décomprimé augmente et provoque la déformation de la chambre 8 dans la direction longitudinale.
- Comme représenté sur les
figures 4b, 4c et 4d , la pression d'extrusion déforme la chambre 9 dans la direction longitudinale et génère ainsi une force de poussée transmise au dispositif de maintien 1. La force de poussée engendre un déplacement dans le sens de la flèche F de l'élément de support 13 ainsi que de la vis d'assemblage 2 et de chacun des tronçons 4n de l'écrou 3 qui reposent sur cet élément de support 13. Les tronçons 4n se déplacent par rapport à l'enveloppe externe 5 (figure 4b ). - Lorsque la dent 16 de la face radialement externe 3b de chacun des tronçons 4n fait face à la gorge 17 de l'enveloppe externe 5, le déplacement dans la direction longitudinale de chacun des tronçons 4n se transforme en un déplacement dans la direction radiale. Le déplacement dans la direction radiale de chacun des tronçons 4n correspond à leur glissement sur la face supérieure 22a de la partie annulaire 13b de l'élément de support 13 d'une première position d'appui contre la vis d'assemblage 2 vers l'enveloppe externe 5. Le déplacement dans la direction radiale est également facilité par la coopération de la forme de la dent 16 avec la forme de la gorge 17. Cette coopération de formes permet le glissement de la dent 16 dans la gorge 17. Le déplacement dans la direction radiale de chacun des tronçons 4n, qui s'écartent ainsi de la vis d'assemblage 2, engendre un dégagement de l'ergot 15 de la face radialement interne 3a de l'encoche 14 de la vis d'assemblage 2. La vis d'assemblage 2 est alors libérée de l'écrou 3 (
figure 4c ). De plus, le générateur de force 6 fournit, par l'intermédiaire du déplacement de l'élément de support 13 une impulsion à la vis d'assemblage 2. Cette impulsion permet à la vis d'assemblage 2 de continuer à se déplacer après sa libération, dans le sens illustré par la flèche F, afin de permettre la séparation complète des éléments mécaniques E1 et E2. - Comme représenté sur la
figure 4d , le déplacement dans la direction radiale de chacun des tronçons 4n se poursuit jusqu'à ce que la dent 16 de la face radialement externe 3b de chacun des tronçons 4n soit engagée dans la gorge 17 de l'enveloppe externe 5. Cet engagement permet de bloquer tout mouvement de chacun des tronçons 4n dans les directions longitudinale et radiale. La vis d'assemblage 2 continue de se déplacer avec une vitesse proportionnelle à la pression d'extrusion fournie par le colloïde 9 lors de son passage de l'état comprimé à l'état décomprimé. - Le système de séparation ponctuel électromécanique S, tel que décrit ci-dessus, peut faire partie d'un dispositif de séparation électromécanique. Ce dispositif de séparation électromécanique comprend une pluralité de M systèmes S, qui sont agencés à différents endroits entre les deux éléments mécaniques séparables E1 et E2, afin d'optimiser la séparation de ces deux éléments mécaniques E1 et E2. À titre d'exemple, le nombre M peut être compris entre 2 et 12.
- Par ailleurs, ce dispositif de séparation et/ou le système S peuvent être utilisés dans de très nombreuses applications.
- De manière non limitative, le dispositif de séparation et/ou le système S peuvent être utilisés pour participer à la séparation et au largage de bombes ou de tout autre objet d'un avion, par exemple via une trappe. Le dispositif de séparation et/ou le système S peuvent également être utilisés pour la séparation et le largage d'objets par un missile.
- En outre, le dispositif de séparation et/ou le système S peuvent être utilisés dans le cadre d'une désolidarisation et d'un déploiement de divers éléments, tels qu'un panneau solaire, un radiateur ou une antenne, sur un satellite ou une sonde spatiale.
- Dans une application particulière, le dispositif de séparation et/ou le système S sont intégrés dans un lanceur (spatial) comprenant, notamment, une pluralité d'étages propulsifs largables successifs et une charge utile (satellite artificiel ou sonde spatiale) qui peut être agencée sous une coiffe, la propulsion du lanceur étant assurée par les étages successifs. Le dispositif de séparation et/ou le système S peuvent être utilisés pour permettre la séparation et le largage d'un ou de plusieurs des étages propulsifs, lorsque ces derniers ne fournissent plus de propulsion au lanceur. En outre, un tel dispositif de séparation (et/ou système S) peut être agencé au niveau de la coiffe, pour permettre le largage de la coiffe et de la charge utile du lanceur.
Claims (10)
- Système de séparation ponctuel électromécanique d'au moins deux éléments mécaniques séparables, ledit système (S) comprenant un dispositif de maintien (1) comportant une vis d'assemblage (2) solidaire d'un premier (E1) desdits éléments mécaniques séparables (E1, E2), la vis d'assemblage (2) étant maintenue par un écrou (3) segmenté comprenant une pluralité de tronçons (4n) agencés entre la vis d'assemblage (2) et une enveloppe externe (5), ladite enveloppe externe (5) étant solidaire du second (E2) desdits éléments mécaniques séparables (E1, E2), ledit système (S) comprenant également un générateur de force (6) activable apte à générer une force de poussée (F) dans une direction (X-X) dite longitudinale permettant, en lien avec des formes coopérantes entre chacun desdits tronçons (4n) et l'enveloppe externe (5), d'engendrer un déplacement de chacun desdits tronçons (4n) de l'écrou (3) segmenté dans une direction dite radiale, perpendiculaire à la direction longitudinale, depuis la vis d'assemblage (2) vers l'enveloppe externe (5) pour libérer la vis d'assemblage (2) de l'écrou (3) segmenté afin de séparer les deux éléments mécaniques séparables (E1, E2),
caractérisé en ce que le générateur de force (6) comprend :- un accumulateur (7) mécanique d'énergie apte à générer la force de poussée (F), ledit accumulateur (7) comprenant au moins une chambre (8) étanche pourvue d'un colloïde (9), ledit colloïde (9) étant formé d'une matrice poreuse (10) et d'un liquide (11), la chambre (8) étant apte à se déformer dans la direction longitudinale (X-X) pour s'adapter au changement d'un état comprimé à un état décomprimé du colloïde (9), un état du colloïde (9) dépendant d'une pression mécanique appliquée à la chambre (8), la déformation dans la direction longitudinale (X-X) de la chambre (8) générant la force de poussée (F) ; et- un élément d'actionnement (12) activable, agencé sur la chambre (8) et configuré pour :• soit appliquer une pression mécanique prédéterminée sur la chambre (8) afin de maintenir le colloïde (9) dans l'état comprimé,• soit, lors de son activation, ne pas appliquer la pression mécanique prédéterminée sur la chambre (8) afin de permettre le changement de l'état comprimé à l'état décomprimé du colloïde (9). - Système selon la revendication 1,
caractérisé en ce que le générateur de force (6) est configuré pour amener le colloïde (9) dans l'un ou l'autre des états suivants :- l'état comprimé lorsque la chambre (8) est soumise à une valeur de pression mécanique supérieure ou égale à une première pression seuil prédéterminée, l'intrusion d'au moins une partie du liquide (11) dans les pores de la matrice poreuse (10) générant l'état comprimé du colloïde (9) ;- l'état décomprimé lorsque la chambre (8) est soumise à une valeur de pression inférieure ou égale à une seconde pression seuil prédéterminée, l'extrusion d'au moins une partie du liquide (11) des pores de la matrice poreuse (10) générant l'état décomprimé du colloïde (9),la première pression seuil prédéterminée étant supérieure à la seconde pression seuil prédéterminée. - Système selon l'une des revendications 1 et 2,
caractérisé en ce que la chambre (8) déformable et étanche comprend un soufflet (24) réalisé dans un des matériaux suivants : métal, élastomère. - Système selon l'une des revendications 1 et 2,
caractérisé en ce que la chambre (8) déformable et étanche est une chambre (8) d'un vérin (18). - Système selon l'une quelconque des revendications précédentes, caractérisé en ce que la surface de la matrice poreuse (10) est recouverte d'une couche chimique lyophobe.
- Système selon l'une quelconque des revendications précédentes, caractérisé en ce que le colloïde (9) est contenu dans une pluralité d'enveloppes individuelles, lesdites enveloppes individuelles étant immergées dans un fluide contenu dans la chambre (8).
- Système selon l'une quelconque des revendications précédentes, caractérisé en ce que le dispositif de maintien (1) comprend également un élément de support (13) agencé entre d'une part le générateur de force (6) et d'autre part la vis d'assemblage (2) et la pluralité de tronçons (4n) de l'écrou (3) segmenté, ledit élément de support (13) étant configuré pour recevoir la force de poussée (F) générée par le générateur de force (6) et la transmettre à la vis d'assemblage (2) et à la pluralité des tronçons (4n) engendrant à la fois le déplacement de la vis d'assemblage (2) dans la direction longitudinale (X-X) et le déplacement dans la direction radiale de chacun desdits tronçons (4n).
- Système selon l'une quelconque des revendications précédentes, caractérisé en ce que chacun desdits tronçons (4n) de l'écrou (3) segmenté est pourvu d'une face radialement interne (3a) dont la forme est configurée pour coopérer avec la vis d'assemblage (2) et d'une face radialement externe (3b) dont la forme est configurée pour coopérer avec l'enveloppe externe (5) afin de participer à la transmission de la force de poussée puis à la libération de la vis d'assemblage (2).
- Système selon la revendication 7,
caractérisé en ce que le dispositif de maintien (1) comprend :- l'élément de support (13) de forme conique, pourvu d'une partie centrale plane (13a) et d'une partie annulaire (13b) ;- la vis d'assemblage (2) de section circulaire, agencée sur la partie centrale plane (13a) de l'élément de support (13) par une première face (2b) et solidaire du premier élément mécanique séparable (E1) par une seconde face (2a), ladite seconde face étant opposée à ladite première face (2b) ;- l'enveloppe externe (5) de section circulaire supérieure à la section circulaire de la vis d'assemblage (2), l'enveloppe externe (5) étant pourvue d'une extrémité coudée (23) sur laquelle repose une extrémité de la partie annulaire (13b) de l'élément de support (13) ; et- l'écrou (3) segmenté formé de la pluralité de tronçons (4n) agencés entre la vis d'assemblage (2) et l'enveloppe externe (5), qui s'appuie sur la partie annulaire (13b) de l'élément de support (13), l'écrou (3) segmenté étant apte à se déplacer dans la direction radiale le long de la partie annulaire (13b) de l'élément de support (13) d'une première position d'appui contre la vis d'assemblage (2) vers une seconde position dans laquelle la vis d'assemblage (2) est libérée. - Dispositif de séparation électromécanique d'au moins deux éléments mécaniques séparables, caractérisé en ce qu'il comprend une pluralité de systèmes (S) de séparation ponctuels électromécanique tels que celui spécifié sous l'une quelconque des revendications précédentes.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1800534A FR3081945B1 (fr) | 2018-05-31 | 2018-05-31 | Systeme de separation¨ponctuel electromecanique |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3575224A1 EP3575224A1 (fr) | 2019-12-04 |
| EP3575224B1 true EP3575224B1 (fr) | 2020-10-14 |
Family
ID=63722440
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19174215.4A Active EP3575224B1 (fr) | 2018-05-31 | 2019-05-13 | Systeme de separation ponctuel electromecanique |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11639239B2 (fr) |
| EP (1) | EP3575224B1 (fr) |
| JP (1) | JP7270461B2 (fr) |
| ES (1) | ES2843794T3 (fr) |
| FR (1) | FR3081945B1 (fr) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111806731B (zh) * | 2020-06-30 | 2021-11-16 | 哈尔滨工业大学 | 一种电磁触发的摩擦式压紧释放装置 |
| CN115214907B (zh) * | 2022-07-27 | 2024-04-05 | 南京航空航天大学 | 一种用于二级飞行器举升-抬头的变推力驱动装置 |
| JP7756442B2 (ja) * | 2023-07-19 | 2025-10-20 | 東京都公立大学法人 | 結合保持解放機構 |
| CN118482610B (zh) * | 2024-07-16 | 2024-09-13 | 成都润博科技有限公司 | 一种可提高分离可靠性的火箭舱段 |
Family Cites Families (21)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB1245969A (en) * | 1968-07-01 | 1971-09-15 | Mini Of Aviat Supply Formerly | Release units |
| US4187759A (en) * | 1977-09-16 | 1980-02-12 | The United States Of America As Represented By The Secretary Of The Navy | Separation nut system |
| FR2637252B1 (fr) * | 1988-10-05 | 1990-12-28 | Aerospatiale | Dispositif de solidarisation/desolidarisation provisoire de deux elements l'un a l'autre, et de separation ulterieure |
| JPH04108100A (ja) * | 1990-08-27 | 1992-04-09 | Mitsubishi Heavy Ind Ltd | ロケット分離装置 |
| US5221171A (en) * | 1992-10-15 | 1993-06-22 | G & H Technology, Inc. | Non-explosive separation nut |
| FR2728037B1 (fr) * | 1994-12-09 | 1997-05-30 | Dld International | Structure heterogene d'accumulation ou de dissipation d'energie, procedes d'utilisation d'une telle structure, et appareils associes d'accumulation ou de dissipation d'energie |
| US5695306A (en) * | 1996-05-08 | 1997-12-09 | Lockheed Martin Corp. | Fusible member connection apparatus and method |
| FR2804188B1 (fr) * | 2000-01-26 | 2002-05-03 | Dld Internat | Amortisseur a haut pouvoir dissipatif |
| FR2807123B1 (fr) * | 2000-03-29 | 2002-09-13 | Pyroalliance | Ecrou de separation rearmable a faible niveau de choc induit |
| US6352397B1 (en) * | 2000-05-31 | 2002-03-05 | Hi-Shear Technology Corporation | Reduced shock separation fastener |
| US6769830B1 (en) * | 2000-07-05 | 2004-08-03 | Lockheed Martin Corporation | Connector assembly |
| ES2188331B1 (es) * | 2000-09-20 | 2004-06-16 | Sener, Ingenieria Y Sistemas, S.A. | Mecanismo de amarre y liberacion de equipos con actuacion remota. |
| US20030076215A1 (en) * | 2001-10-22 | 2003-04-24 | Baghdasarian Varouj G. | Inverted split-spool release devices |
| US6920966B2 (en) * | 2003-03-24 | 2005-07-26 | Honeywell International Inc. | Remotely releasable support strut |
| US7001127B2 (en) * | 2003-10-20 | 2006-02-21 | Hi-Shear Technology | Non-pyrolytically actuated reduced-shock separation fastener |
| US7261038B2 (en) * | 2003-10-24 | 2007-08-28 | The Boeing Company | Low shock separation joint and method therefor |
| JP4513575B2 (ja) | 2005-01-12 | 2010-07-28 | 三菱電機株式会社 | 保持解放機構 |
| FR2959787B1 (fr) * | 2010-05-07 | 2012-06-08 | Pyroalliance | Dispositif de deverrouillage declenche, reliant deux sous-ensembles detachables |
| FR2981707B1 (fr) | 2011-10-24 | 2013-12-20 | Astrium Sas | Verin electrique comprenant des moyens de limitation d'effort et lanceur spatial comprenant une tuyere supportee par un tel verin |
| EP3676180B1 (fr) * | 2017-09-01 | 2022-11-02 | RUAG Space AB | Dispositif de séparation pour engin spatial et procédé de séparation |
| CN113028910A (zh) * | 2021-05-24 | 2021-06-25 | 中国科学院力学研究所 | 一种冗余式双解锁驱动释放装置及运载火箭 |
-
2018
- 2018-05-31 FR FR1800534A patent/FR3081945B1/fr not_active Expired - Fee Related
-
2019
- 2019-05-13 EP EP19174215.4A patent/EP3575224B1/fr active Active
- 2019-05-13 ES ES19174215T patent/ES2843794T3/es active Active
- 2019-05-23 JP JP2019096516A patent/JP7270461B2/ja active Active
- 2019-05-30 US US16/426,329 patent/US11639239B2/en active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3081945A1 (fr) | 2019-12-06 |
| JP2019209965A (ja) | 2019-12-12 |
| EP3575224A1 (fr) | 2019-12-04 |
| US11639239B2 (en) | 2023-05-02 |
| US20190367193A1 (en) | 2019-12-05 |
| JP7270461B2 (ja) | 2023-05-10 |
| FR3081945B1 (fr) | 2020-09-18 |
| ES2843794T3 (es) | 2021-07-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3575224A1 (fr) | Systeme de separation ponctuel electromecanique | |
| EP2758310B1 (fr) | Baie propulsive | |
| FR2683310A1 (fr) | Dispositif d'ejection d'elements de charge utile hors de l'enveloppe d'un obus cargo. | |
| WO2008001002A1 (fr) | Procede de mise en orbite operationnelle d'un satellite artificiel et dispositif de propulsion associe | |
| EP3512774B1 (fr) | Dispositif de liaison à séparation commandée par effet thermique non pyrotechnique à temps de réaction réduit | |
| FR3009282A1 (fr) | Procede et dispositif de liaison et de separation lineaire de deux elements, avec moyens energetiques decales | |
| FR2973778A1 (fr) | Dispositif de verrouillage/deverrouillage rearmable | |
| EP2771592B1 (fr) | Verin electrique comprenant des moyens de limitation d'effort et lanceur spatial comprenant une tuyere supportee par un tel verin | |
| EP3617075B1 (fr) | Dispositif de liaison localisee a separation commandee comprenant une couche de liaison multidirectionnelle | |
| FR2669972A1 (fr) | Dispositif d'assujettissement temporaire d'un objet a un support a douille de retenue monobloc. | |
| EP0836001B1 (fr) | Tuyère de moteur-fusée à inserts éjectables | |
| EP3027512B1 (fr) | Procede et dispositif de liaison et de separation de deux elements avec des moyens de liaison et de separation melanges | |
| EP3344547B1 (fr) | Procede de liaison et de separation lineaire de deux elements | |
| EP3589550B1 (fr) | Procédé et dispositif de liaison et de séparation linéaire de deux éléments collés | |
| EP0597750B1 (fr) | Dispositif de maintien puis d'écartement, selon une séquence contrÔlée, d'un objet par rapport à un support | |
| FR2902472A1 (fr) | Dispositif de jonction mecanique temporaire d'un objet sur une structure | |
| WO2014040998A1 (fr) | Dispositif de propulsion hybride anaérobie à carburant présente sous forme de solides divisés | |
| EP3688301B1 (fr) | Dispositif ameliore d'orientation d'engins spatiaux | |
| EP3688300B1 (fr) | Dispositif ameliore d'amortissement d'engins spatiaux | |
| FR2795135A1 (fr) | Systeme de micropropulsion a poudre et procede de realisation d'un tel systeme de micropropulsion | |
| FR2975165A1 (fr) | Dispositif de purge d'un reservoir d'un systeme spatial | |
| CA3225871A1 (fr) | Dispositif de separation comprenant un element d'amortissement | |
| EP4502402A1 (fr) | Dispositif de liaison séparable, en particulier pour un engin volant et/ou spatial |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20200319 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20200511 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1323335 Country of ref document: AT Kind code of ref document: T Effective date: 20201015 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602019000946 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: BOVARD AG PATENT- UND MARKENANWAELTE, CH |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1323335 Country of ref document: AT Kind code of ref document: T Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210114 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210115 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210215 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210214 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210114 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602019000946 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2843794 Country of ref document: ES Kind code of ref document: T3 Effective date: 20210720 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| 26N | No opposition filed |
Effective date: 20210715 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210513 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20210531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210513 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20190513 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 602019000946 Country of ref document: DE Representative=s name: KANDLBINDER, MARKUS, DIPL.-PHYS., DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250521 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250528 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250601 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20250521 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250630 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260306 Year of fee payment: 8 |