EP3640412A1 - Flächenfräse und verfahren zur entfernung von verklebten bodenbelägen - Google Patents
Flächenfräse und verfahren zur entfernung von verklebten bodenbelägen Download PDFInfo
- Publication number
- EP3640412A1 EP3640412A1 EP19203524.4A EP19203524A EP3640412A1 EP 3640412 A1 EP3640412 A1 EP 3640412A1 EP 19203524 A EP19203524 A EP 19203524A EP 3640412 A1 EP3640412 A1 EP 3640412A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- unit
- tool unit
- milling
- tool
- actuating
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000003801 milling Methods 0.000 title claims abstract description 199
- 238000000034 method Methods 0.000 title claims abstract description 14
- 238000005520 cutting process Methods 0.000 claims description 59
- 230000005294 ferromagnetic effect Effects 0.000 claims description 5
- 230000000717 retained effect Effects 0.000 claims description 2
- 238000009408 flooring Methods 0.000 description 7
- 238000011161 development Methods 0.000 description 6
- 230000018109 developmental process Effects 0.000 description 6
- 238000009826 distribution Methods 0.000 description 5
- 230000036316 preload Effects 0.000 description 5
- 238000003754 machining Methods 0.000 description 4
- 230000001681 protective effect Effects 0.000 description 4
- 230000000452 restraining effect Effects 0.000 description 4
- 239000000853 adhesive Substances 0.000 description 3
- 230000001070 adhesive effect Effects 0.000 description 3
- 230000014759 maintenance of location Effects 0.000 description 3
- 238000012545 processing Methods 0.000 description 3
- 238000013519 translation Methods 0.000 description 3
- 238000006243 chemical reaction Methods 0.000 description 2
- 230000008878 coupling Effects 0.000 description 2
- 238000010168 coupling process Methods 0.000 description 2
- 238000005859 coupling reaction Methods 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000005484 gravity Effects 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 230000035515 penetration Effects 0.000 description 2
- 239000002689 soil Substances 0.000 description 2
- 230000001133 acceleration Effects 0.000 description 1
- 238000007792 addition Methods 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000000903 blocking effect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000000605 extraction Methods 0.000 description 1
- 239000011094 fiberboard Substances 0.000 description 1
- 238000000227 grinding Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 238000005498 polishing Methods 0.000 description 1
- 238000002360 preparation method Methods 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 238000009418 renovation Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
Images



Classifications
-
- E—FIXED CONSTRUCTIONS
- E04—BUILDING
- E04G—SCAFFOLDING; FORMS; SHUTTERING; BUILDING IMPLEMENTS OR AIDS, OR THEIR USE; HANDLING BUILDING MATERIALS ON THE SITE; REPAIRING, BREAKING-UP OR OTHER WORK ON EXISTING BUILDINGS
- E04G23/00—Working measures on existing buildings
- E04G23/006—Arrangements for removing of previously fixed floor coverings
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L11/00—Machines for cleaning floors, carpets, furniture, walls, or wall coverings
- A47L11/28—Floor-scrubbing machines, motor-driven
- A47L11/282—Floor-scrubbing machines, motor-driven having rotary tools
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L11/00—Machines for cleaning floors, carpets, furniture, walls, or wall coverings
- A47L11/40—Parts or details of machines not provided for in groups A47L11/02 - A47L11/38, or not restricted to one of these groups, e.g. handles, arrangements of switches, skirts, buffers, levers
- A47L11/4036—Parts or details of the surface treating tools
- A47L11/4041—Roll shaped surface treating tools
Definitions
- the present invention relates to a surface milling machine for removing glued floor coverings, in particular a parquet milling machine for removing glued parquet floor covering, and a method for removing a glued floor covering with such a surface milling machine.
- polishing machines are often used for so-called soil preparation.
- floor renovation for which milling or grinding machines are often used to remove part of the top parquet layer.
- a depth of penetration into the parquet is very small, i. H. usually smaller than 2 mm.
- the so-called ground removal exists as another type of processing. To do this, the floor covering must be completely removed. This has so far been particularly difficult with glued multi-layer parquet floors, because modern parquet adhesives have a high degree of flexibility over their lifespan. A high effort and time is required to remove such floors. It is often necessary to saw the panels in, for example with a hand-held circular saw. Only then can the floor covering be partially removed with a so-called floor stripper, ie a machine-powered striking blade that attaches to the side of the panels in the area of the adhesive. Especially In the case of multilayer parquet floors, however, due to the high flexibility of the adhesive, which can absorb the impact energy, remnants of the carrier layer of the panels often adhere to the floor. The remains of the carrier, which usually consists of medium-density or high-density fiberboard, must then be laboriously removed.
- the present invention is based on the object of specifying an improved machine for removing bonded floor coverings, in particular parquet floor coverings, and an improved method for removing bonded floor coverings.
- this object is achieved by a surface milling machine with the features of patent claim 1 and / or by a method with the features of patent claim 11.
- the knowledge on which the present invention is based is that a milling operation enables the removal of the soil in a single step and can thus greatly facilitate it.
- This requires comparatively large milling depths to overcome the entire panel thickness of the floor covering.
- the panel thicknesses and the corresponding milling depths can often be up to 20 mm, possibly even up to 30 mm.
- the idea on which the invention is based is to mount a tool unit of a surface milling machine in a height-adjustable manner on a base structure and to link it functionally with a lifting device via an actuating unit provided for controlling the drive motor of the tool unit.
- the control of the lifting device via the actuation unit is designed such that the tool unit is held in an operating position when the actuation unit is actuated, in which the milling tool is also actuated via the actuation unit and is in engagement with the floor covering, and automatically without actuation of the actuation unit the rest position is returned, in which the milling tool is disengaged from a floor covering.
- Rollers are preferably attached to the base structure, so that the surface milling machine can be moved both in operation and in the rest position.
- a height-adjustable handle with a two-hand grip can be provided on the base structure to control the movement.
- other control means are also conceivable, for example electronic control means for motor-driven rollers.
- the depth of penetration or milling depth and the milling speed can be set according to the invention such that the power consumption of the surface milling machine remains below the maximum power permitted at mains voltage, for example 3680 W in Europe.
- the milling depth is preferably set in accordance with the expected floor covering thickness and the milling speed is adapted to it, if necessary.
- the drive motor can be designed in particular for such a maximum power consumption at mains voltage.
- the rest position is particularly assumed above ground level. A stroke overcome between the rest position and the operating position is therefore greater than the milling depth.
- the lifting device has a spring pretensioning device acting between the base structure and the tool unit, which can be tensioned by lowering the tool unit from the rest position into the operating position and relaxed by lifting it from the operating position to the rest position.
- a spring pretensioning device acting between the base structure and the tool unit, which can be tensioned by lowering the tool unit from the rest position into the operating position and relaxed by lifting it from the operating position to the rest position.
- the weight of the tool unit is at least balanced, preferably slightly overcompensated, by the spring preload. This enables easy lowering of the tool unit with little effort and automatic lifting against gravity.
- the spring pretensioning device is designed to lift the tool unit against the weight force from the operating position into the rest position. In this way, no additional actuator is advantageously required for resetting from the operating position to the rest position.
- the spring pretensioning device has a gas pressure spring which can be tensioned by lowering the tool unit.
- a gas pressure spring can advantageously be individually adjusted in terms of its pretensioning force in a simple manner. This makes it possible to provide different configurations of the tool unit, in particular with different milling tools.
- the gas pressure spring can then be filled with gas pressure according to the respective specification and thus easily calibrated for different configurations.
- the lifting device has a retaining device which acts between the base structure and the tool unit and which is provided so as to be controllable by the actuating unit. Accordingly, the retaining device holds the tool unit in the operating position when the actuating unit is actuated. The retention force is supported on the basic structure. Without actuation of the actuation unit, the retaining device releases the tool unit for lifting into the rest position. When the actuating unit is released, both the drive motor and the restraint device are therefore switched off.
- a restraining force of the restraining device is in particular designed or dimensioned such that it not only withstands the restoring force of the lifting device, in particular the spring pretension of the spring pretensioning device, but also any cutting forces that occur during operation. In this way, the tool unit is held securely in the operating position during operation.
- the retaining device has an electromagnet and a ferromagnetic counterpart, which in an actuated state apply a holding force to the tool unit that is greater than the difference between the spring force of the spring pretensioning device in the operating position and the weight of the tool unit.
- the holding force is preferably greater by an amount than the difference in the spring force of the pretensioning device, which corresponds to at least one maximum cutting force applied to the milling tool resulting from a maximum torque of the drive motor.
- a sufficient one is also preferred Security is provided to absorb any momentary blows.
- the power supply of the electromagnet can in particular be provided as a branch of the power supply of the drive motor.
- a power supply unit for transformation and / or rectification for the supply of the electromagnet can be provided between the branch and the electromagnet. Additional switching means are preferably not provided, rather the electromagnet is supplied with power by the drive motor, which can be switched with the actuating unit.
- the drive motor can be designed, for example, as an AC motor or as a DC motor.
- a direct current motor it would be conceivable according to one embodiment to provide a direct coupling of the electromagnet to the direct current supply of the drive motor, so that no additional components are required to supply the electromagnet.
- the lifting device is designed as a linear unit for linear, in particular vertical, adjustment of the tool unit.
- a particularly simple operation of the lifting device is made possible, for example with a simple pedal, handle or lever attached to it.
- the lifting device has an adjusting device for the adjustable limitation of a milling depth.
- the setting device is designed as a lifting spindle that limits the maximum stroke of the milling tool.
- the adjustment device is also preferred coupled with the retention device, so that not only the milling depth is set with the setting device but also the position of the operating position is also adapted.
- the lifting device has an actuating device.
- the tool unit is designed to be lowered from the rest position into the operating position by actuating the actuating device.
- the actuating device can be designed as a pedal.
- the tool unit is designed to be lowered from the rest position into the operating position by foot actuation of the pedal.
- the adjusting device or the pedal can be attached directly to the tool unit, so that intuitive operation is made possible.
- the adjusting device or the pedal can be mounted on the lifting device or on the base structure, in particular pivotable, in order to engage the tool unit with a translation.
- the actuation unit has a two-hand control with two independent actuation elements.
- the actuation unit can only be actuated by simultaneous manipulation of both actuation elements, in particular with different hands.
- the actuating unit is a so-called two-hand switch, the actuating elements of which are arranged such that they cannot be operated together with one hand but only with two hands. Accidental starts of the drive motor or the milling tool driven thereby are thus effectively avoided. In this way, a particularly high level of occupational safety is provided for an operator.
- the lowering of the tool unit comprises contacting the milling tool with the floor covering.
- the floor covering is made contact on the way from the rest position into the operating position.
- the milling tool dips into the floor covering, preferably to such an extent that it removes the full thickness of the floor covering in the operating position.
- a predetermined milling depth is set before the actuation unit is actuated, and the tool unit is retained when the predetermined milling depth is reached.
- the milling depth is preferably predetermined by the thickness of the floor covering to be removed and set accordingly. Accordingly, the operating position is reached at this milling depth.
- an expected minimum thickness can first be set, for example, and the milling tool can be inserted into the floor covering up to this thickness. If the floor covering is not completely penetrated, the set milling depth can be increased step by step, for example in steps of 1 mm, until the floor covering is completely penetrated. This setting can then be used to remove the floor covering.
- a power supply of the drive motor is connected to a household socket.
- a predetermined milling speed is set such that a machining power required with the predetermined milling depth and with the predetermined milling speed is less than a maximum permissible power of the drive motor in the case of household mains voltage.
- the household mains voltage is usually 230 V.
- a maximum permissible current consumption is usually 16 A.
- the maximum permissible electrical input power is therefore limited to 3680 W.
- the mechanical power delivered by the drive motor is somewhat lower due to conversion losses.
- a maximum permissible mechanical output of the drive motor can be limited to a maximum of 3 KW.
- security against voltage peaks or the like can be provided.
- a maximum electrical power input of the drive motor in the range of less than or equal to 3 KW and an underlying mechanical power output, for example of 2.6 KW, can therefore be provided.
- a milling drum is provided as the milling tool. This has a predetermined milling width, which defines the maximum width of a bottom surface section that can be machined by crossing the milling drum. Furthermore, a plurality of cutting plates arranged tangentially on the milling drum are provided, which are arranged distributed on the milling drum, so that with a complete rotation of the milling drum, the entire milling width can be machined with at least one cutting plate and a common width of the cutting surface that can be contacted simultaneously with the bottom surface section to be machined Inserts are always smaller than the milling width.
- a milling drum for removing bonded floor coverings, in particular wooden floor coverings, preferably all types of parquet flooring, especially multi-layer parquet, with conventional household mains voltage with the associated maximum permissible current, for example in Europe of 230 V and 16 A, despite the high milling depths of often up to 20 mm, sometimes even up to 30 mm , enables. It is thus advantageously possible to remove the entire thickness of the floor covering in a single milling step with a power supply via a household socket.
- the drive motor has a predetermined drive power, the individual cutting plates being designed to separate a predetermined floor covering, in particular parquet flooring, with a predetermined maximum cutting power which is below the predetermined drive power.
- the predetermined drive power is in particular the maximum mechanical drive power that can be achieved with household mains voltage. This can be, for example, in the range less than or equal to 3 kW. In this way, a functionally reliable operation of the surface milling machine with mains voltage is made possible.
- the surface milling machine has a predetermined maximum milling depth.
- the individual cutting inserts are each designed to separate the predetermined floor covering at the maximum milling depth with the predetermined maximum cutting performance. This ensures reliable operation of the surface milling machine at maximum milling depth.
- the predetermined maximum milling depth is in a range from 3 mm to 30 mm, in particular 5 mm to 30 mm, preferably 10 mm to 30 mm, particularly preferably 15 mm to 25 mm, for example 20 mm.
- the actual milling depth can be freely adjusted in the area limited by the maximum milling depth. In this way, complete removal of even thickly bonded floor coverings is made possible.
- Fig. 1 shows a front view of a milling drum 1.
- the milling drum 1 is designed to remove glued parquet floor coverings, in particular also multi-layer parquet. It has a predetermined milling width 2, which defines the width of a bottom surface section that can be machined by crossing the milling drum 1. To remove the floor covering, a multiplicity of cutting plates 3 arranged tangentially on the milling drum are provided, which are distributed on the milling drum 1.
- the cutting plates 3 are axially and radially evenly distributed on a common lateral surface 4 of the milling drum, so that the entire milling width 2 can be machined evenly with a complete revolution. With a complete revolution of the milling drum 1, the entire milling width 2 can thus be machined with at least one cutting plate 3, each of which is designed to be significantly narrower than the milling width.
- the width 5 of a cutting plate 3 can be, for example, 21 mm.
- deviations are possible in further embodiments.
- the cutting plates 3 are arranged here, for example, distributed spirally on the outer surface 4.
- the axial distribution is provided such that a gap 6 is provided in the axial direction between two adjacent cutting plates. It is therefore a double spiral distribution with an axial offset of approximately one insert width. Therefore, a largely concealed second row of cutting plates is provided, which processes the areas of the gaps 6 between the cutting plates 3 of the first row with a complete revolution of the milling drum 1.
- the distribution of the cutting inserts always leads to a significantly smaller overall engagement width of the cutting inserts 3 with the floor covering compared to the milling width.
- a common width of the cutting plates 3 that can be contacted simultaneously with the base surface section to be machined is always smaller than the milling width 2.
- Fig. 2 shows a side view of a milling drum 1.
- an angular section ⁇ is drawn, which denotes a spacing of the cutting edges of the cutting plates 3 from one another in the circumferential direction.
- a free distance ⁇ of the cutting plates 3 in the circumferential direction from one another is provided greater than the width of a cutting plate 3.
- the inserts 3 are here as so-called indexable inserts, i.e. H. with cutting edges on several sides.
- the indexable inserts are square here with four identical cutting edges. Accordingly, the free distance ⁇ between adjacent indexable inserts from a rear cutting edge of a front indexable insert to a front cutting edge of a rear indexable insert is larger than the width of an indexable insert. In this way it is achieved that a bottom surface section to be machined can only be contacted with one cutting insert 3 at a time.
- the free distance ⁇ in the circumferential direction also serves as installation space for a chip-receiving recess 7 in the lateral surface 4.
- Fig. 3 shows a longitudinal sectional view of a milling drum 1.
- the outer surface 4 is the outer surface of a common roller body 9.
- a cutting plate 3 of a first row and a cutting plate 3 of a second row are provided on the upper side of the lateral surface 4 shown.
- the cutting plates 3 have a slight axial overlap with one another, which is provided in particular less than 2 mm, here 1 mm for example. This is equally provided for all further cutting plates 3 of the two rows. This ensures that the entire milling width 2 is covered.
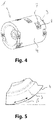
- Fig. 4 shows a perspective view of a milling drum 1.
- the attachment of the cutting plates 3 designed as indexable inserts in mounting recesses 8 of the lateral surface 4 directly adjoining the chip-receiving recess 7 can be clearly seen. Accordingly, the cutting plates 3 can be fastened to the milling drum 1 independently of one another. Each indexable insert is fastened in its mounting recess 8 on the lateral surface 4 with its own fastening means, for example a screw, in the roller body of the milling drum 1. Each of the indexable inserts can be rotated by loosening the screw and fixed again by tightening the screw. An edge of the mounting recess 8 can support the cutting plate 3 laterally and serve as an anti-rotation device.
- Each indexable insert is fastened in its mounting recess 8 on the lateral surface 4 with its own fastening means, for example a screw, in the roller body of the milling drum 1.
- Each of the indexable inserts can be rotated by loosening the screw and fixed again by tightening the screw.
- An edge of the mounting recess 8 can support the cutting
- Fig. 5 shows a detailed view of a lateral surface section of the milling drum 1 according to Fig. 2 .
- a certain radial offset of the cutting plate 3 to the peripheral surface is also possible or adjustable. In this way, a chip strength of the separated material can be set.
- the cutting edges of the cutting plates 3 can be seen protruding in front of the lateral surface 4, so that they cut off a chip when the material of a floor covering is engaged. Between the adjacent cutting edges, the chip receiving recess 7, which is concealed here, is arranged in the area of the free distance ⁇ in order to receive the separated chip.
- the cutting edges engage in the rotation of the milling drum 1 running with the outer surface 4 on a floor covering to be removed and work this off successively by machining, the chips being pushed into the chip-receiving recess 7 in each case.
- the swarf that has been picked up can fall out of the chip-receiving recess in the course of a full revolution or can be extracted with the aid of an extraction system.
- Fig. 6 shows a perspective side view of a surface milling machine 10.
- the surface milling machine 10 is designed to remove glued parquet floor coverings and is accordingly designed as a parquet milling machine.
- the milling drum 1 covered with a suction hood 34 it has one with an actuating unit 15 controllable drive motor 11 for driving the milling drum 1.
- the actuation unit 15 is designed as a double handle with a double switch and is attached to a handle 28 which is pivotally coupled to a structural base 14 of the surface milling machine 1.
- the handle 28 is additionally articulated on the structure base 14 with a continuously adjustable and lockable blocking spring 33.
- the drive motor 11 has a power supply 25, which is provided via a plug connection (not shown for better clarity) for coupling to a household socket.
- the drive motor 11 has a predetermined drive power, which is limited by the maximum permissible electrical power input at line voltage. With a European mains voltage of 230 V and a maximum permissible current of 16 A, this maximum permissible electrical input power is, for example, 3680 W. Of course, depending on the region, other maximum permissible electrical input powers are provided for other mains voltages, for example 4400 W at 110 V and 40 A, and the predetermined drive power can be adjusted accordingly.
- the individual cutting plates 3 are designed to separate the predetermined floor covering, here from parquet flooring, with a predetermined maximum cutting power, which is below the predetermined drive power, however, is sufficient for the milling depth required for removing the floor covering. Since the electrical conversion is always lossy and certain security should be provided, a predetermined drive power is usually less than or equal to 3 kW, for example 2.6 kW at 6500 rpm.
- the surface milling machine 10 has a predetermined maximum milling depth, for example of up to 30 mm, and the individual cutting plates 3 are each designed to separate the predetermined floor covering at the maximum milling depth with the predetermined maximum machining performance.
- an actual milling depth can be set between zero and the maximum milling depth using an adjusting device 21.
- the maximum milling depth can of course be designed differently in other embodiments depending on a width of the cutting plates and a milling speed.
- a chip thickness that can be influenced by the radial insert position is also adapted to this.
- the separated chips can be extracted through the suction hood 34 via a suction connection 35, for example with a 70 mm suction hose.
- Fig. 7 shows a perspective front view of a surface milling machine 10.
- a surface milling machine 10 of this type can be used to carry out a method for removing a floor covering, for which purpose the milling drum 10 is first driven with a predetermined drive power. The milling drum is then contacted with the floor covering 12. In addition, a milling depth 13 penetrating the floor covering and a milling speed are set such that a cutting power is less than or equal to the predetermined drive power.
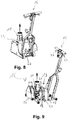
- Fig. 8 shows a perspective rear view of a surface milling machine 10.
- the surface milling machine 10 is also designed to remove glued parquet floor coverings or is designed as a parquet milling machine. It also has a base structure 14 and an actuation unit 15.
- Fig. 9 shows a perspective view of the surface milling machine 10 according to FIG Fig. 8 without protective cover.
- a tool unit 16 is provided on the base structure 14 that is linearly adjustable in the height direction.
- the tool unit 16 includes both the drive motor 11 which can be actuated by the actuating unit 15 and a milling tool 17 driven thereby.
- the milling tool is, for example, the milling drum 1.
- the adjustable mounting of the tool unit 16 serves for the adjustment between a raised rest position, in which the milling tool 17 is disengaged from a floor covering, and a lowered operating position, in which the milling tool 17 is engaged with the floor covering.
- a lifting device 19 is provided for the mechanical implementation of the adjustment. This is set up to lower the tool unit 16 from the rest position into the operating position when an actuating device 22, which is designed as a foot-operated pedal, for example, and to hold it in the operating position when the actuating unit 15 is actuated. Furthermore, the lifting device 19 is designed to operate the tool unit 16 without actuation the actuating unit 15 to be raised automatically into the rest position. To implement this configuration, the lifting device 19 in the embodiment shown has a spring pretensioning device 18 acting between the base structure 14 and the tool unit 16, which is designed here, for example, as a gas pressure spring articulated on the base structure and on the tool unit.
- the gas pressure spring can be tensioned by lowering the tool unit 16 from the rest position into the operating position and can be relaxed accordingly by lifting it from the operating position to the rest position.
- the gas pressure spring is designed to raise the tool unit 16 against the weight force from the operating position to the rest position.
- the lifting device 19 has a retaining device 20 which acts between the base structure 14 and the tool unit 17 and which is designed to be controllable by the actuating unit 15.
- the retaining device 20 is formed, for example, with an electromagnet 26 and a ferromagnetic counterpart 27, which in an actuated state exert a holding force on the tool unit 16 that is greater than the difference between the spring force of the spring pretensioning device 18 in the operating position and the weight force of the Tool unit 16 is. To compensate for cutting forces, this holding force is dimensioned with a corresponding certainty significantly larger than this difference.
- the retaining device 20 holds the tool unit 16 in the operating position when the actuating unit 15 is actuated against the spring preload. Without actuation of the actuation unit 15 or at the end of the actuation, the restraint device is activated 20 automatically releases the tool unit 16 for lifting into the rest position.
- the lifting device 19 also has the setting device 21 for the adjustable limitation of a milling depth 13, which is designed, for example, as a lifting spindle. This shifts the height position of a stop and the electromagnet 26.
- the actuation unit 15 is also designed as a double handle with a two-hand control. For this reason, actuating elements 23, 24 which are independent of one another are provided on both handles, the actuating unit 15 being able to be actuated for starting only by simultaneous manipulation of both actuating elements 23, 24. In this way, when used as intended, actuation to start the drive motor 11 is only possible with different hands, so that two-hand operation is necessary.
- Fig. 10 shows a schematic functional diagram of a surface milling machine 10.
- the weight force F G acting on the tool unit 16 due to the acceleration of gravity is always overcompensated by the biasing force F V of the spring pretensioning device 18 also acting on the tool unit 16.
- F V > F G applies accordingly.
- the actuating element 15 is first actuated to drive the milling tool 17.
- the drive motor has an output shaft 30 which is coupled to a drive shaft 32 of the milling tool 17 via a transmission 31, which is designed here, for example, as a toothed belt drive.
- the tool unit 16 and thus the milling tool are correspondingly lowered by the actuating force F S. It comes into contact with the floor covering, so that the milling tool 17 transmits cutting forces F Z pushing upwards to the tool unit 16.
- the actuating force F S is large enough to overcome the cutting forces F Z , so that F Z + F V ⁇ F G + F S applies.
- the actuating force F S can then be removed or reduced to zero.
- the floor covering is milled off, so that cutting forces F Z continue to act.
- F Z + F V ⁇ F G + F R then applies accordingly.
- the restraining force F R is released .
- the milling tool 17 also disengages from the floor covering 12, so that no cutting forces act.
- Figure 11A shows a front view of a surface milling machine 10 in the operating position.
- the actuating elements 23, 24 of the actuating unit 15 are actuated here.
- the tool unit 16 is lowered and held in the operating position by the electromagnet 26, so that the milling tool 17 is in engagement with the floor covering 12 with a milling depth 13.
- the milling tool can, for example, be a milling drum 1 according to FIG 1 to 5 act.
- Figure 11B shows a front view of a surface milling machine 10 in the rest position.
- the tool unit 16 is raised here, so that the milling tool 17 is out of engagement with the floor covering 12.
- a method for removing a glued floor covering 12 can be carried out accordingly, wherein the actuating unit 15 is first actuated for simultaneous control of a drive motor 11 of the tool unit 16 and the retaining device 20.
- the milling tool 17, for example the milling drum 1, of the tool unit 16 is driven by the drive motor 11.
- the tool unit 16 is then lowered from a rest position into an operating position counter to the spring force of the spring pretensioning device 18, in particular by actuating the actuating device 22.
- the lowering of the tool unit 16 includes contacting the milling tool 17 with the floor covering 12.
- the Tool unit 16 held in the operating position with the retaining device 20 for removing the glued floor covering.
- the rest position is clearly above the ground level. A stroke of the lifting device 19 which is overcome between the rest position and the operating position is therefore always greater than the milling depth 13.
- a predetermined milling depth 13 is set before the actuating element 15 is actuated. If this is reached after the milling tool has come into contact with the floor covering 12, the tool unit 16 is held at the predetermined milling depth 13. The operating position is correspondingly determined by the predetermined milling depth.
- a power supply 25 of the drive motor 11 is connected to a household socket.
- a predetermined milling speed is set such that a machining power required with the predetermined milling depth 13 and with the predetermined milling speed is less than a maximum permissible power of the drive motor 11 with household mains voltage.
- a locking slide controlled by actuation of the actuating element could also be brought into a position locking the tool unit, which is brought into a non-locking position automatically when the actuation is released or by the pretensioning force.
- a control device can also be provided, which is designed to automatically adapt the milling speed to the milling depth 13 at this maximum permissible output.
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Electrochemistry (AREA)
- Mechanical Engineering (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Milling, Drilling, And Turning Of Wood (AREA)
Abstract
Die vorliegende Erfindung betrifft eine Flächenfräse zur Entfernung von verklebten Bodenbelägen, insbesondere Parkettfräse zur Entfernung von verklebten Parkettbodenbelägen, mit: einer Basisstruktur; einer Betätigungseinheit; einer an der Basisstruktur verstellbar gelagerten Werkzeugeinheit, welche einen Antriebsmotor, der mit der Betätigungseinheit ansteuerbar ist, und ein mit dem Antriebsmotor antreibbares Fräswerkzeug aufweist, wobei die Werkzeugeinheit an der Basisstruktur in eine angehobene Ruhestellung und in eine abgesenkte Betriebsstellung verstellbar gelagert ist; und einer Abhebevorrichtung, welche dazu eingerichtet ist, die Werkzeugeinheit aus der Ruhestellung in die Betriebsstellung abzusenken und bei Betätigung der Betätigungseinheit in der Betriebsstellung zu halten, wobei die Abhebevorrichtung ferner eingerichtet ist, die Werkzeugeinheit ohne Betätigung der Betätigungseinheit selbsttätig in die Ruhestellung anzuheben. Die vorliegende Erfindung betrifft ferner ein Verfahren zur Entfernung eines verklebten Bodenbelags mit einer solchen Flächenfräse.
Description
- Die vorliegende Erfindung betrifft eine Flächenfräse zur Entfernung von verklebten Bodenbelägen, insbesondere eine Parkettfräse zur Entfernung von verklebten Parkettbodenbelägen, sowie ein Verfahren zur Entfernung eines verklebten Bodenbelags mit einer derartigen Flächenfräse.
- Zur Bodenbearbeitung von Parkettböden existieren unterschiedlichste Bearbeitungsarten. Zur sogenannten Bodenaufbereitung werden beispielsweise oftmals Poliermaschinen eingesetzt. Eine weitere Bearbeitungsart stellt die Bodensanierung dar, wozu oftmals Fräs- oder Schleifmaschinen eingesetzt werden, um einen Teil der obersten Parkettschicht abzutragen. Eine Eindringtiefe in das Parkett ist dabei recht gering, d. h. in der Regel kleiner als 2 mm vorgesehen.
- Daneben existiert die sogenannte Bodenentfernung als weitere Bearbeitungsart. Hierzu muss der Bodenbelag vollständig entfernt werden. Dies ist vor allem bei verklebten Mehrschichtparkettböden bislang erschwert, denn moderne Parkettklebestoffe weisen über ihre Lebensdauer hinweg eine hohe Flexibilität auf. Somit wird ein hoher Kraft- und Zeitaufwand zur Entfernung derartiger Böden benötigt. Häufig ist ein Einsägen der Paneele erforderlich, beispielsweise mit einer Handkreissäge. Erst im Anschluss daran kann der Bodenbelag mit einem sogenannten Bodenstripper, d. h. einer maschinenangetriebenen Schlagklinge, die seitlich an den Paneelen im Bereich des Klebstoffs ansetzt, partiell entfernt werden. Insbesondere bei Mehrschichtparkettböden bleiben dabei jedoch aufgrund der hohen Flexibilität des Klebstoffes, welcher die Schlagenergie absorbieren kann, oftmals Reste der Trägerschicht der Paneele an dem Boden haften. Die Reste des meist aus mitteldichten oder hochdichten Faserplatten bestehenden Trägers müssen dann in mühsamer Nacharbeit entfernt werden.
- Vor diesem Hintergrund liegt der vorliegenden Erfindung die Aufgabe zugrunde, eine verbesserte Maschine zur Entfernung von verklebten Bodenbelägen, insbesondere Parkettbodenbelägen, sowie ein verbessertes Verfahren zur Entfernung von verklebten Bodenbelägen anzugeben.
- Erfindungsgemäß wird diese Aufgabe durch eine Flächenfräse mit den Merkmalen des Patentanspruchs 1 und/oder durch ein Verfahren mit den Merkmalen des Patentanspruchs 11 gelöst.
- Demgemäß ist vorgesehen:
- Eine Flächenfräse zur Entfernung von verklebten Bodenbelägen, insbesondere Parkettfräse zur Entfernung von verklebten Parkettbodenbelägen, mit: einer Basisstruktur; einer Betätigungseinheit; einer an der Basisstruktur verstellbar gelagerten Werkzeugeinheit, welche einen Antriebsmotor, der mit der Betätigungseinheit ansteuerbar ist, und ein mit dem Antriebsmotor antreibbares Fräswerkzeug aufweist, wobei die Werkzeugeinheit an der Basisstruktur in eine angehobene Ruhestellung und in eine abgesenkte Betriebsstellung verstellbar gelagert ist; und einer Abhebevorrichtung, welche dazu eingerichtet ist, die Werkzeugeinheit aus der Ruhestellung in die Betriebsstellung abzusenken und bei Betätigung der Betätigungseinheit in der Betriebsstellung zu halten, wobei die Abhebevorrichtung ferner eingerichtet ist, die Werkzeugeinheit ohne Betätigung der Betätigungseinheit selbsttätig in die Ruhestellung anzuheben.
- Ein Verfahren zur Entfernung eines verklebten Bodenbelags mit einer Flächenfräse, insbesondere mit einer erfindungsgemäßen Flächenfräse, mit den Schritten: Betätigen einer Betätigungseinheit zur gleichzeitigen Ansteuerung eines Antriebsmotors einer Werkzeugeinheit und einer Rückhalteeinrichtung; Antreiben eines Fräswerkzeugs der Werkzeugeinheit, insbesondere einer Fräswalze, mit dem Antriebsmotor; Absenken der Werkzeugeinheit aus einer Ruhestellung in eine Betriebsstellung entgegen der Federkraft einer Federvorspanneinrichtung; Rückhalten der Werkzeugeinheit mit der Rückhalteeinrichtung in der Betriebsstellung zur Entfernung des verklebten Bodenbelags; gleichzeitiges Anhalten des Antriebsmotors und Freigeben der Rückhalteeinrichtung bei Lösen der Betätigungseinheit; und selbsttätiges Anheben der Werkzeugeinheit in die Ruhestellung durch die Federkraft der Federvorspanneinrichtung.
- Die der vorliegenden Erfindung zugrunde liegende Erkenntnis besteht darin, dass eine Fräsbearbeitung die Bodenentfernung in einem einzigen Schritt ermöglichen und somit stark erleichtern kann. Dazu werden vergleichsweise sehr große Frästiefen zur Überwindung der gesamten Paneeldicke des Bodenbelags benötigt. Beispielsweise können bei hochqualitativen Bodenbelägen die Paneeldicken und entsprechend benötigte Frästiefen oftmals im Bereich bis zu 20 mm, ggfs. sogar bei bis zu 30 mm liegen.
- Die der Erfindung zugrunde liegende Idee besteht nun darin, eine Werkzeugeinheit einer Flächenfräse höhenverstellbar an einer Basisstruktur zu lagern und funktional mit einer Abhebevorrichtung über eine zur Steuerung des Antriebsmotors der Werkzeugeinheit vorgesehene Betätigungseinheit zu verknüpfen. Die Steuerung der Abhebevorrichtung über die Betätigungseinheit ist dabei derart ausgelegt, dass die Werkzeugeinheit bei Betätigung der Betätigungseinheit in einer Betriebsstellung gehalten wird, in welcher das Fräswerkzeug ebenfalls über die Betätigungseinheit angesteuert wird und mit dem Bodenbelag in Eingriff steht, und ohne Betätigung der Betätigungseinheit selbsttätig in die Ruhestellung rückgeführt wird, in welcher das Fräswerkzeug mit einem Bodenbelag außer Eingriff steht. Auf diese Weise sind erfindungsgemäß eine hohe Betriebssicherheit, eine hohe Arbeitssicherheit für einen Bediener sowie eine intuitive Bedienbarkeit einer für derart große Frästiefen geeigneten Flächenfräse gewährleistet.
- Vorzugsweise sind an der Basisstruktur Rollen angebracht, so dass die Flächenfräse sowohl im Betrieb als auch in der Ruhestellung bewegbar ist. Beispielsweise kann zur Steuerung der Bewegung ein höhenverstellbarer Stiel mit einem Zweihandgriff an der Basisstruktur vorgesehen sein. Selbstverständlich sind auch andere Steuerungsmittel denkbar, beispielsweise elektronische Steuerungsmittel für motorisch angetriebene Rollen.
- Die Eindringtiefe bzw. Frästiefe und die Fräsgeschwindigkeit können erfindungsgemäß so eingestellt werden, dass die Leistungsaufnahme der Flächenfräse unterhalb der bei Netzspannung zulässigen maximalen Leistung, beispielsweise in Europa 3680 W, bleibt. Bevorzugt wird die Frästiefe entsprechend der zu erwartenden Bodenbelagsdicke eingestellt und die Fräsgeschwindigkeit ggfs. daran angepasst. Der Antriebsmotor kann insbesondere für eine solche bei Netzspannung maximale Leistungsaufnahme ausgelegt sein.
- Die Ruhestellung wird insbesondere oberhalb des Bodenniveaus eingenommen. Ein zwischen Ruhestellung und Betriebsstellung überwundener Hub ist somit größer als die Frästiefe.
- Vorteilhafte Ausgestaltungen und Weiterbildungen ergeben sich aus den weiteren Unteransprüchen sowie aus der Beschreibung unter Bezugnahme auf die Figuren der Zeichnung.
- Gemäß einer Ausführungsform weist die Abhebevorrichtung eine zwischen der Basisstruktur und der Werkzeugeinheit wirkende Federvorspanneinrichtung auf, welche durch Absenken der Werkzeugeinheit aus der Ruhestellung in die Betriebsstellung spannbar und durch Anheben aus der Betriebsstellung in die Ruhestellung entspannbar ist. Auf diese Weise ist eine selbsthelfende Betätigung des Verstellens ermöglicht. Insbesondere wird durch die Federvorspannung die Gewichtskraft der Werkzeugeinheit zumindest ausgeglichen, vorzugsweise leicht überkompensiert. Somit sind ein leichtgängiges Absenken der Werkzeugeinheit mit geringem Kraftaufwand und ein selbsttätiges Anheben entgegen der Schwerkraft ermöglicht.
- Gemäß einer vorteilhaften Weiterbildung ist die Federvorspanneinrichtung zum Anheben der Werkzeugeinheit entgegen der Gewichtskraft aus der Betriebsstellung in die Ruhestellung ausgelegt. Auf diese Weise wird zum Rückstellen aus der Betriebsstellung in die Ruhestellung vorteilhaft kein zusätzlicher Aktuator benötigt.
- Gemäß einer Weiterbildung weist die Federvorspanneinrichtung eine Gasdruckfeder auf, die durch Absenken der Werkzeugeinheit spannbar ist. Vorteilhaft ist eine Gasdruckfeder in einfacher Weise individuell hinsichtlich ihrer Vorspannkraft einstellbar. Somit ist es ermöglicht, unterschiedliche Konfigurationen der Werkzeugeinheit, insbesondere mit unterschiedlichen Fräswerkzeugen, vorzusehen. Die Gasdruckfeder kann dann an die jeweilige Spezifikation angepasst mit Gasdruck befüllt und so auf einfache Weise für unterschiedliche Konfigurationen kalibriert werden.
- Gemäß einer Ausführungsform weist die Abhebevorrichtung eine zwischen der Basisstruktur und der Werkzeugeinheit wirkende Rückhalteeinrichtung auf welche durch die Betätigungseinheit steuerbar vorgesehen ist. Entsprechend hält die Rückhalteeinrichtung die Werkzeugeinheit bei Betätigung der Betätigungseinheit in der Betriebsstellung. Die Rückhaltekraft wird dabei an der Basisstruktur abgestützt. Ohne Betätigung der Betätigungseinheit gibt die Rückhalteeinrichtung die Werkzeugeinheit zum Anheben in die Ruhestellung frei. Bei Lösen der Betätigungseinheit werden daher sowohl der Antriebsmotor als auch die Rückhalteeinrichtung abgeschaltet.
- Eine Rückhaltekraft der Rückhalteeinrichtung ist insbesondere derart ausgelegt bzw. dimensioniert, dass sie nicht nur der Rückstellkraft der Abhebevorrichtung, insbesondere der Federvorspannung der Federvorspanneinrichtung, sondern auch etwaigen im Betrieb auftretenden Zerspankräften standhält. Auf diese Weise wird die Werkzeugeinheit während des Betriebs sicher in der Betriebsstellung gehalten.
- Gemäß einer Weiterbildung weist die Rückhalteeinrichtung einen Elektromagneten und ein ferromagnetisches Gegenstück auf, welche in einem betätigten Zustand eine Haltekraft auf die Werkzeugeinheit aufbringen, die größer als die Differenz der Federkraft der Federvorspanneinrichtung in der Betriebsstellung und der Gewichtskraft der Werkzeugeinheit ist. Vorzugsweise ist die Haltekraft um einen Betrag größer als die Differenz der Federkraft der Vorspanneinrichtung, der zumindest einer aus einem maximalen Drehmoment des Antriebsmotors resultierenden maximalen an dem Fräswerkzeug anliegenden Zerspankraft entspricht. Vorzugsweise ist zudem eine ausreichende Sicherheit zur Aufnahme etwaiger Momentenschläge vorgesehen. Mit der Ausgestaltung der Rückhalteeinrichtung durch einen Elektromagneten ist vorteilhaft eine sehr einfache Schaltbarkeit in Abhängigkeit von einer Betätigung der Betätigungseinheit ermöglicht. Die Stromversorgung des Elektromagneten kann insbesondere als eine Abzweigung der Stromversorgung des Antriebsmotors vorgesehen sein. Beispielsweise kann zwischen der Abzweigung und dem Elektromagneten ein Netzteil zur Transformation und/oder Gleichrichtung für die Versorgung des Elektromagneten vorgesehen sein. Zusätzliche Schaltmittel sind dabei vorzugsweise nicht vorgesehen, vielmehr wird der Elektromagnet durch die mit der Betätigungseinheit schaltbare Stromversorgung des Antriebsmotors mit gespeist.
- Der Antriebsmotor kann beispielsweise als Wechselstrommotor oder als Gleichstrommotor ausgebildet sein. Im Falle eines Gleichstrommotors wäre es gemäß einer Ausführungsform denkbar, eine direkte Kopplung des Elektromagneten mit der Gleichstromversorgung des Antriebsmotors vorzusehen, sodass es keinerlei zusätzlicher Bauteile für die Versorgung des Elektromagneten bedarf.
- Gemäß einer Ausführungsform ist die Abhebevorrichtung als Lineareinheit zum linearen, insbesondere senkrechten, Verstellen der Werkzeugeinheit ausgebildet. Auf diese Weise wird eine besonders einfache Bedienung der Abhebevorrichtung, beispielsweise mit einem einfachen daran angebrachten Pedal, Griff oder Hebel, ermöglicht.
- Gemäß einer Ausführungsform weist die Abhebevorrichtung eine Einstelleinrichtung zur einstellbaren Begrenzung einer Frästiefe auf. Insbesondere ist die Einstelleinrichtung als eine den maximalen Hub des Fräswerkzeugs begrenzende Hubspindel ausgebildet. Vorzugsweise ist die Einstelleinrichtung auch mit der Rückhalteeinrichtung gekoppelt, sodass mit der Einstelleinrichtung nicht nur die Frästiefe eingestellt sondern auch die Position der Betriebsstellung mit angepasst wird.
- Gemäß einer Ausführungsform weist die Abhebevorrichtung eine Stelleinrichtung auf. Die Werkzeugeinheit ist dabei durch eine Stellbetätigung der Stelleinrichtung aus der Ruhestellung in die Betriebsstellung absenkbar ausgebildet. Insbesondere kann die Stelleinrichtung als Pedal ausgebildet sein. Die Werkzeugeinheit ist dabei durch Fußbetätigung des Pedals aus der Ruhestellung in die Betriebsstellung absenkbar ausgebildet. Insbesondere kann die Stelleinrichtung bzw. das Pedal direkt an der Werkzeugeinheit befestigt sein, sodass eine intuitive Bedienung ermöglicht ist. Alternativ oder zusätzlich kann die Stelleinrichtung bzw. das Pedal an der Abhebevorrichtung oder an der Basisstruktur gelagert sein, insbesondere schwenkbar, um mit einer Übersetzung an der Werkzeugeinheit anzugreifen.
- Gemäß einer Ausführungsform weist die Betätigungseinheit eine Zweihandschaltung mit zwei unabhängigen Betätigungselementen auf. Zum Start ist die Betätigungseinheit nur durch gleichzeitige Manipulation beider Betätigungselemente, insbesondere mit verschiedenen Händen, betätigbar. Beispielsweise handelt es sich bei der Betätigungseinheit um einen sogenannten Zweihandschalter, dessen Betätigungselemente derart angeordnet sind, dass sie gemeinsam nicht mit einer Hand sondern nur mit zwei Händen bedienbar sind. Unbeabsichtigte Starts des Antriebsmotors bzw. des damit angetriebenen Fräswerkzeugs werden somit effektiv vermieden. Auf diese Weise ist ein besonders hohes Maß an Arbeitssicherheit für einen Bediener bereitgestellt.
- Gemäß einer Ausführungsform eines Verfahrens zum Entfernen eines verklebten Bodenbelags umfasst das Absenken der Werkzeugeinheit ein Kontaktieren des Fräswerkzeugs mit dem Bodenbelag. Insbesondere wird ein Kontakt des Bodenbelags auf dem Weg aus der Ruhestellung in die Betriebsstellung hergestellt. Das Fräswerkzeug taucht dabei in den Bodenbelag ein, vorzugsweise so weit, dass es in der Betriebsstellung den Bodenbelag in seiner vollen Dicke entfernt.
- Gemäß einer Ausführungsform wird vor dem Betätigen der Betätigungseinheit eine vorbestimmte Frästiefe eingestellt und das Rückhalten der Werkzeugeinheit bei Erreichen der vorbestimmten Frästiefe vorgenommen. Vorzugsweise wird die Frästiefe durch die Dicke des zu entfernenden Bodenbelages vorbestimmt und entsprechend eingestellt. Entsprechend wird bei dieser Frästiefe die Betriebsstellung erreicht.
- Sofern die Dicke des Bodenbelages nicht bekannt ist, kann beispielsweise zunächst eine zu erwartende minimale Dicke eingestellt und das Fräswerkzeug bis maximal zu dieser Dicke in den Bodenbelag eingeführt werden. Wird dabei der Bodenbelag nicht vollständig durchdrungen, kann die eingestellte Frästiefe schrittweise erhöht werden, beispielsweise in Schritten von 1 mm, bis der Bodenbelag vollständig durchdrungen ist. Mit dieser Einstellung kann dann die Entfernung des Bodenbelages vorgenommen werden.
- Gemäß einer Ausführungsform wird eine Stromversorgung des Antriebsmotors mit einer Haushalts-Steckdose verbunden. Vor dem Betätigen des Betätigungselements wird eine vorbestimmte Fräsgeschwindigkeit derart eingestellt, dass eine mit der vorbestimmten Frästiefe und mit der vorbestimmten Fräsgeschwindigkeit benötigte Zerspanungsleistung kleiner als eine bei Haushalts-Netzspannung maximal zulässige Leistung des Antriebsmotors ist. Die Haushalts-Netzspannung liegt beispielsweise in Europa in der Regel bei 230 V. Eine maximal zulässige Stromaufnahme liegt dabei in der Regel bei 16 A.
- Somit ist eine maximal zulässige elektrische Aufnahmeleistung auf 3680 W begrenzt. Die abgegebene mechanische Leistung des Antriebsmotors ist aufgrund von Wandlungsverlusten etwas geringer. Beispielsweise kann eine maximal zulässige abgegebene mechanische Leistung des Antriebsmotors auf maximal 3 KW begrenzt sein. Zusätzlich kann eine Sicherheit vor Spannungsspitzen oder dergleichen vorgesehen sein. Es kann daher beispielsweise eine maximale elektrische Aufnahmeleistung des Antriebsmotors im Bereich von kleiner oder gleich 3 KW und eine darunterliegende abgegebene mechanische Leistung, beispielsweise von 2,6 KW, vorgesehen sein.
- Gemäß einer Ausführungsform der Flächenfräse wird als Fräswerkzeug eine Fräswalze vorgesehen. Diese weist eine vorbestimmte Fräsbreite auf, welche die maximale Breite eines mit einer Überfahrt der Fräswalze bearbeitbaren Bodenflächenabschnitts definiert. Ferner ist eine Vielzahl von tangential an der Fräswalze angeordneten Schneidplatten vorgesehen, die an der Fräswalze verteilt angeordnet sind, so dass bei einer vollständigen Umdrehung der Fräswalze die gesamte Fräsbreite mit zumindest einer Schneidplatte bearbeitbar ist und eine mit dem zu bearbeitenden Bodenflächenabschnitt gleichzeitig kontaktierbare gemeinsame Breite der Schneidplatten stets kleiner als die Fräsbreite ist. Durch die tangentiale Ausrichtung der Schneidplatten ist ein steilerer Keilwinkel der Schneidkante der Schneidplatten realisierbar, sodass die Schneidplatten den Bodenbelag leichter bzw. mit weniger Zerspanleistung trennen können. Ferner wird stets nur für die Zerspanungsleistung des aktuell mit dem Bodenflächenabschnitt in Eingriff stehenden Teils der Schneidplatten die Antriebsleistung benötigt. Diese Kombination senkt insgesamt die zur Entfernung von verklebten Bodenbelägen benötigte Zerspanleistung und damit auch die benötigte Antriebsleistung. Auf diese Weise wird der Einsatz einer Fräswalze zur Entfernung von verklebten Bodenbelägen, insbesondere Holzbodenbelägen, vorzugsweise alle Arten von Parkettbodenbelägen, besonders auch Mehrschichtparkett, bei herkömmlicher Haushalts-Netzspannung mit der zugehörigen maximal zulässigen Stromstärke, beispielsweise in Europa von 230 V und 16 A, trotz der hohen benötigten Frästiefen von oftmals bis zu 20 mm, teilweise sogar bis zu 30 mm, ermöglicht. Somit ist vorteilhaft mit einer Stromversorgung über eine Haushalts-steckdose eine Entfernung des der gesamten Dicke des Bodenbelags in einem einzigen Schritt des Fräsens ermöglicht.
- Gemäß einer Ausführungsform einer Flächenfräse weist der Antriebsmotor eine vorbestimmte Antriebsleistung auf, wobei die einzelnen Schneidplatten zur Abtrennung eines vorbestimmten Bodenbelags, insbesondere von Parkettboden, mit einer vorbestimmten maximalen Zerspanungsleistung ausgelegt sind, die unter der vorbestimmten Antriebsleistung liegt. Bei der vorbestimmten Antriebsleistung handelt es sich insbesondere um die bei Haushalts-Netzspannung maximal erreichbare mechanische Antriebsleistung. Diese kann beispielsweise im Bereich kleiner oder gleich 3 kW liegen. Auf diese Weise ist ein funktionssicherer Betrieb der Flächenfräse bei Netzspannung ermöglicht.
- Gemäß einer Ausführungsform weist die Flächenfräse eine vorbestimmte maximale Frästiefe auf. Die einzelnen Schneidplatten sind jeweils zur Abtrennung des vorbestimmten Bodenbelags bei maximaler Frästiefe mit der vorbestimmten maximalen Zerspanungsleistung ausgelegt. Somit ist ein zuverlässiger Betrieb der Flächenfräse bei maximaler Frästiefe sichergestellt.
- Gemäß einer Ausführungsform liegt die vorbestimmte maximale Frästiefe in einem Bereich von 3 mm bis 30 mm, insbesondere 5 mm bis 30 mm, vorzugsweise 10 mm bis 30 mm, besonders bevorzugt 15 mm bis 25 mm, beispielsweise 20 mm. Insbesondere ist die tatsächliche Frästiefe in dem durch die maximale Frästiefe begrenzten Bereich frei einstellbar. Auf diese Weise ist eine vollständige Entfernung auch dicker verklebter Bodenbeläge ermöglicht.
- Die obigen Ausgestaltungen und Weiterbildungen lassen sich, sofern sinnvoll, beliebig miteinander kombinieren. Weitere mögliche Ausgestaltungen, Weiterbildungen und Implementierungen der Erfindung umfassen auch nicht explizit genannte Kombinationen von zuvor oder im Folgenden bezüglich der Ausführungsbeispiele beschriebenen Merkmale der Erfindung. Insbesondere wird dabei der Fachmann auch Einzelaspekte als Verbesserungen oder Ergänzungen zu der jeweiligen Grundform der vorliegenden Erfindung hinzufügen.
- Die vorliegende Erfindung wird nachfolgend anhand der in den schematischen Figuren der Zeichnung angegebenen Ausführungsbeispiele näher erläutert. Es zeigen dabei:
- Fig. 1
- eine Vorderansicht einer Fräswalze;
- Fig. 2
- eine Seitenansicht einer Fräswalze;
- Fig. 3
- eine Längsschnittansicht einer Fräswalze;
- Fig. 4
- eine perspektivische Ansicht einer Fräswalze;
- Fig. 5
- eine Detailansicht eines Mantelflächenabschnitts der Fräswalze nach
Fig. 2 ; - Fig. 6
- eine perspektivische Seitenansicht einer Flächenfräse;
- Fig. 7
- eine perspektivische Vorderansicht einer Flächenfräse;
- Fig. 8
- eine perspektivische Rückansicht einer Flächenfräse;
- Fig. 9
- eine perspektivische Seitenansicht der Flächenfräse nach
Fig. 8 ohne Schutzabdeckung; - Fig. 10
- ein schematisches Funktionsschaubild einer Flächenfräse;
- Fig. 11A
- eine Vorderansicht einer Flächenfräse in Betriebsstellung; und
- Fig. 11B
- eine Vorderansicht einer Flächenfräse in Ruhestellung.
- Die beiliegenden Figuren der Zeichnung sollen ein weiteres Verständnis der Ausführungsformen der Erfindung vermitteln. Sie veranschaulichen Ausführungsformen und dienen im Zusammenhang mit der Beschreibung der Erklärung von Prinzipien und Konzepten der Erfindung. Andere Ausführungsformen und viele der genannten Vorteile ergeben sich im Hinblick auf die Zeichnungen. Die Elemente der Zeichnungen sind nicht notwendigerweise maßstabsgetreu zueinander gezeigt.
- In den Figuren der Zeichnung sind gleiche, funktionsgleiche und gleich wirkende Elemente, Merkmale und Komponenten - sofern nichts anderes ausgeführt ist - jeweils mit denselben Bezugszeichen versehen.
-
Fig. 1 zeigt eine Vorderansicht einer Fräswalze 1. - Die Fräswalze 1 ist zur Entfernung von verklebten Parkettbodenbelägen, insbesondere auch Mehrschichtparkett, ausgelegt. Sie weist eine vorbestimmte Fräsbreite 2 auf, welche die Breite eines mit einer Überfahrt der Fräswalze 1 bearbeitbaren Bodenflächenabschnitts definiert. Zum Abtragen des Bodenbelags sind eine Vielzahl von tangential an der Fräswalze angeordneten Schneidplatten 3 vorgesehen, die an der Fräswalze 1 verteilt angeordnet sind.
- Die Schneidplatten 3 sind axial und radial gleichmäßig an einer gemeinsamen Mantelfläche 4 der Fräswalze verteilt angeordnet, sodass bei einer vollständigen Umdrehung die gesamte Fräsbreite 2 gleichmäßig bearbeitbar ist. Bei einer vollständigen Umdrehung der Fräswalze 1 ist somit die gesamte Fräsbreite 2 mit zumindest einer Schneidplatte 3 bearbeitbar, welche jeweils deutlich schmaler als die Fräsbreite ausgebildet sind. Beispielsweise kann bei einer Fräsbreite 2 von beispielhaft 200 mm die Breite 5 einer Schneidplatte 3 beispielhaft 21 mm betragen. Selbstverständlich sind bei weiteren Ausführungsformen Abweichungen möglich.
- Die Schneidplatten 3 sind hier beispielhaft spiralförmig an der Mantelfläche 4 verteilt angeordnet. Die axiale Verteilung ist dabei derart vorgesehen, dass zwischen zwei benachbarten Schneidplatten in axialer Richtung eine Lücke 6 vorgesehen ist. Es handelt sich daher um eine doppelspiralförmige Verteilung mit einem axialen Versatz um etwa eine Schneidplattenbreite. Daher ist eine hier weitgehend verdeckte zweite Reihe von Schneidplatten vorgesehen, welche die Bereiche der Lücken 6 zwischen den Schneidplatten 3 der ersten Reihe bei einer ganzen Umdrehung der Fräswalze 1 bearbeitet.
- Bei weiteren Ausführungsformen sind selbstverständlich auch andere Formen der Verteilung möglich. Die Verteilung der Schneidplatten führt jedoch stets zu einer im Vergleich zu der Fräsbreite deutlich kleineren gesamten Eingriffsbreite der Schneidplatten 3 mit dem Bodenbelag. Mit anderen Worten ist eine mit dem zu bearbeitenden Bodenflächenabschnitt gleichzeitig kontaktierbare gemeinsame Breite der Schneidplatten 3 stets kleiner als die Fräsbreite 2.
-
Fig. 2 zeigt eine Seitenansicht einer Fräswalze 1. - In der Seitenansicht ist ein Winkelabschnitt α eingezeichnet, welcher eine Beabstandung der Schneiden der Schneidplatten 3 voneinander in Umfangsrichtung bezeichnet. Ein freier Abstand β der Schneidplatten 3 in Umfangsrichtung voneinander ist dabei größer als die Breite einer Schneidplatte 3 vorgesehen.
- Die Schneidplatten 3 sind hier als sogenannte Wendeschneidplatten, d. h. mit Schneiden an mehreren Seiten, ausgebildet. Beispielhaft sind die Wendeschneidplatten hier quadratisch mit vier gleichen Schneiden ausgebildet. Dementsprechend ist der freie Abstand β zwischen benachbarten Wendeschneidplatten von einer hinteren Schneide einer vorderen Wendeschneidplatte zu einer vorderen Schneide einer hinteren Wendeschneidplatte größer als die Breite einer Wendeschneidplatte bemessen. Auf diese Weise wird erreicht, dass ein zu bearbeitender Bodenflächenabschnitt stets nur mit einer einzigen Schneidplatte 3 gleichzeitig kontaktierbar ist. Daneben dient der freie Abstand β in Umfangsrichtung auch als Bauraum für eine Spanaufnahmevertiefung 7 in der Mantelfläche 4.
-
Fig. 3 zeigt eine Längsschnittansicht einer Fräswalze 1. - Wie in dieser Schnittansicht zu erkennen handelt es sich bei der Mantelfläche 4 um die Außenfläche eines gemeinsamen Walzenkörpers 9.
- An der dargestellten oberen Seite der Mantelfläche 4 ist eine Schneidplatte 3 einer ersten Reihe und an der unteren Seite eine Schneidplatte 3 einer zweiten Reihe vorgesehen. Die Schneidplatten 3 weisen untereinander eine geringfügige axiale Überlappung auf, welche insbesondere kleiner als 2 mm, hier beispielhaft mit 1 mm, vorgesehen ist. Dies ist für alle weiteren Schneidplatten 3 der beiden Reihen gleichermaßen vorgesehen. Somit wird die Abdeckung der gesamten Fräsbreite 2 gewährleistet.
-
Fig. 4 zeigt eine perspektivische Ansicht einer Fräswalze 1. - In dieser Darstellung ist die Anbringung der als Wendeschneidplatten ausgebildeten Schneidplatten 3 in an die Spanaufnahmevertiefung 7 direkt anschließende Montageausnehmungen 8 der Mantelfläche 4 gut zu erkennen. Die Schneidplatten 3 sind dementsprechend unabhängig voneinander an der Fräswalze 1 befestigbar. Jede Wendeschneidplatte ist in ihrer Montageausnehmung 8 an der Mantelfläche 4 mit einem eigenen Befestigungsmittel, beispielsweise einer Schraube, in dem Walzenkörper der Fräswalze 1 befestigt. Durch Lösen der Schraube kann jede der Wendeschneidplatten gedreht und durch Anziehen der Schraube wieder fixiert werden. Eine Kante der Montageausnehmung 8 kann die Schneidplatte 3 dabei seitlich abstützen und als Verdrehsicherung dienen.
-
Fig. 5 zeigt eine Detailansicht eines Mantelflächenabschnitts der Fräswalze 1 nachFig. 2 . - Aus dieser Detailansicht geht hervor, dass die Schneidplatten 3 tangential an der Mantelfläche 4 ausgerichtet sind. Selbstverständlich sind aber auch geringfügige Abweichungen, insbesondere etwaige fertigungsbedingte Abweichungen, von einer exakten tangentialen Ausrichtung möglich, beispielsweise im Bereich +/- 10°.
- Ferner ist auch ein gewisser radialer Versatz der Schneidplatte 3 zur Umfangsfläche möglich bzw. einstellbar. Auf diese Weise kann eine Spanstärke des abgetrennten Materials eingestellt werden.
- Erkennbar stehen die Schneiden der Schneidplatten 3 vor die Mantelfläche 4 vor, sodass sie bei Eingriff in das Material eines Bodenbelags einen Span abtrennen. Zwischen den benachbarten Schneiden ist im Bereich des freien Abstandes β dazu jeweils die hier verdeckte Spanaufnahmevertiefung 7 angeordnet, um den abgetrennten Span aufzunehmen.
- Dementsprechend greifen die Schneiden bei Rotation der mit der Mantelfläche 4 auf einem zu entfernenden Bodenbelag laufenden Fräswalze 1 in das Bodenbelagsmaterial ein und arbeiten dieses sukzessive spanend ab, wobei die Späne jeweils in die Spanaufnahmevertiefung 7 geschoben werden. Die aufgenommenen Späne können im Verlauf einer vollen Umdrehung wieder aus der Spanaufnahmevertiefung herausfallen oder mit Hilfe einer Absaugung abgesaugt werden.
-
Fig. 6 zeigt eine perspektivische Seitenansicht einer Flächenfräse 10. - Die Flächenfräse 10 ist zur Entfernung von verklebten Parkettbodenbelägen ausgelegt und dementsprechend als Parkettfräse ausgebildet. Sie weist neben der mit einer Absaughaube 34 abgedeckten Fräswalze 1 einen mit einer Betätigungseinheit 15 ansteuerbaren Antriebsmotor 11 zum Antrieb der Fräswalze 1 auf. Die Betätigungseinheit 15 ist als Doppelhandgriff mit Zweifachschalter ausgebildet und an einem schwenkbar mit einer Strukturbasis 14 der Flächenfräse 1 gekoppelten Stiel 28 angebracht. Zur Höheneinstellung der Position der Betätigungseinheit 15 ist der Stiel 28 zusätzlich mit einer stufenlos einstellbaren und arretierbaren Blockierfeder 33 an der Strukturbasis 14 angelenkt.
- Der Antriebsmotor 11 weist eine Stromversorgung 25 auf, die über eine zur besseren Übersichtlichkeit nicht dargestellte Steckerverbindung zur Kopplung mit einer Haushaltssteckdose vorgesehen ist. Entsprechend weist der Antriebsmotor 11 eine vorbestimmte Antriebsleistung auf, welche durch die bei Netzspannung maximal zulässige elektrische Aufnahmeleistung begrenzt ist. Bei europäischer Netzspannung von 230 V und maximal zulässiger Stromstärke von 16 A beträgt diese maximal zulässige elektrische Aufnahmeleistung beispielsweise 3680 W. Selbstverständlich sind je nach Region bei anderen Netzspannungen entsprechend andere maximal zulässige elektrische Aufnahmeleistungen vorgesehen, beispielsweise 4400 W bei 110 V und 40 A, und die vorbestimmte Antriebsleistung entsprechend anpassbar.
- Entsprechend sind die einzelnen Schneidplatten 3 zur Abtrennung des vorbestimmten Bodenbelags, hier von Parkettboden, mit einer vorbestimmten maximalen Zerspanungsleistung ausgelegt, die unter der vorbestimmten Antriebsleistung liegt jedoch zu der für die Belagsentfernung benötigten Frästiefe ausreicht. Da die elektrische Umwandlung stets verlustbehaftet ist und eine gewisse Sicherheit vorgesehen werden sollte, liegt eine vorbestimmte Antriebsleistung in der Regel kleiner oder gleich 3 kW, beispielsweise 2,6 kW bei 6500 U/Min.
- Die Flächenfräse 10 weist eine vorbestimmte maximale Frästiefe, beispielsweise von bis zu 30 mm, auf und die einzelnen Schneidplatten 3 sind jeweils zur Abtrennung des vorbestimmten Bodenbelags bei maximaler Frästiefe mit der vorbestimmten maximalen Zerspanungsleistung ausgelegt. Eine tatsächliche Frästiefe ist jedoch zwischen Null und der maximalen Frästiefe mit einer Einstelleinrichtung 21 einstellbar. Die maximale Frästiefe kann selbstverständlich bei weiteren Ausführungsformen abhängig von einer Breite der Schneidplatten und einer Fräsgeschwindigkeit unterschiedlich ausgelegt sein. Daran angepasst ist auch eine mit der radialen Schneidplattenposition beeinflussbare Spandicke bemessen.
- Die abgetrennten Späne können durch die Absaughaube 34 über einen Sauganschluss 35, beispielsweise mit einem 70 mm Saugschlauch, abgesaugt werden.
-
Fig. 7 zeigt eine perspektivische Vorderansicht einer Flächenfräse 10. - Es handelt sich dabei um die Flächenfräse 10 nach
Fig. 6 , wobei zur Gewährleistung der Funktions- und Arbeitssicherheit nun eine Schutzabdeckung 29 im Bereich des Antriebsstrangs vorgesehen ist. - Dementsprechend ist mit einer derartigen Flächenfräse 10 ein Verfahren zur Entfernung eines Bodenbelags durchführbar, wozu die Fräswalze 10 zunächst mit einer vorbestimmten Antriebsleistung angetrieben wird. Anschließend wird die Fräswalze mit dem Bodenbelag 12 kontaktiert. Zudem wird eine den Bodenbelag durchdringende Frästiefe 13 und eine Fräsgeschwindigkeit derart eingestellt, dass eine Zerspanungsleistung kleiner oder gleich der vorbestimmten Antriebsleistung ist.
-
Fig. 8 zeigt eine perspektivische Rückansicht einer Flächenfräse 10. - Die Flächenfräse 10 ist ebenfalls zur Entfernung von verklebten Parkettbodenbelägen ausgelegt bzw. als Parkettfräse ausgebildet. Sie weist ferner ebenfalls eine Basisstruktur 14 sowie eine Betätigungseinheit 15 auf.
-
Fig. 9 zeigt eine perspektivische Ansicht der Flächenfräse 10 nachFig. 8 ohne Schutzabdeckung. - Wie aus
Fig. 9 ersichtlich ist hier eine an der Basisstruktur 14 linear in Höhenrichtung verstellbar gelagerte Werkzeugeinheit 16 vorgesehen. Die Werkzeugeinheit 16 umfasst sowohl den mit der Betätigungseinheit 15 ansteuerbaren Antriebsmotor 11 als auch ein damit angetriebenes Fräswerkzeug 17. - Bei dem Fräswerkzeug handelt es sich beispielsweise um die Fräswalze 1.
- Die verstellbare Lagerung der Werkzeugeinheit 16 dient der Verstellung zwischen einer angehobenen Ruhestellung, in welcher das Fräswerkzeug 17 mit einem Bodenbelag außer Eingriff steht, und einer abgesenkten Betriebsstellung, in welcher das Fräswerkzeug 17 mit dem Bodenbelag in Eingriff steht.
- Zur mechanischen Umsetzung der Verstellung ist eine Abhebevorrichtung 19 vorgesehen. Diese ist dazu eingerichtet, bei Stellbetätigung einer Stelleinrichtung 22, die beispielsweise als fußbetätigbares Pedal ausgebildet ist, die Werkzeugeinheit 16 aus der Ruhestellung in die Betriebsstellung abzusenken und bei Betätigung der Betätigungseinheit 15 in der Betriebsstellung zu halten. Ferner ist die Abhebevorrichtung 19 dazu ausgebildet, die Werkzeugeinheit 16 ohne Betätigung der Betätigungseinheit 15 selbsttätig in die Ruhestellung anzuheben. Zur Realisierung dieser Ausbildung weist die Abhebevorrichtung 19 bei der dargestellten Ausführungsform eine zwischen der Basisstruktur 14 und der Werkzeugeinheit 16 wirkende Federvorspanneinrichtung 18 auf, die hier beispielhaft als an der Basisstruktur und an der Werkzeugeinheit angelenkte Gasdruckfeder ausgebildet ist. Durch Absenken der Werkzeugeinheit 16 aus der Ruhestellung in die Betriebsstellung ist die Gasdruckfeder spannbar und durch Anheben aus der Betriebsstellung in die Ruhestellung entsprechend entspannbar. Zur selbsttätigen Rückstellung ist die Gasdruckfeder zum Anheben der Werkzeugeinheit 16 entgegen der Gewichtskraft aus der Betriebsstellung in die Ruhestellung ausgelegt.
- Zum Halten der Werkzeugeinheit 16 in der Betriebsstellung bei Betätigung der Betätigungseinheit 15 weist die Abhebevorrichtung 19 eine zwischen der Basisstruktur 14 und der Werkzeugeinheit 17 wirkende Rückhalteeinrichtung 20 auf, welche durch die Betätigungseinheit 15 steuerbar ausgebildet ist. Bei der dargestellten Ausführungsform ist die Rückhalteeinrichtung 20 beispielhaft mit einem Elektromagneten 26 und einem ferromagnetischen Gegenstück 27 gebildet, welche in einem betätigten Zustand eine Haltekraft auf die Werkzeugeinheit 16 aufbringen, die größer als die Differenz der Federkraft der Federvorspanneinrichtung 18 in der Betriebsstellung und der Gewichtskraft der Werkzeugeinheit 16 ist. Zur Kompensation von Zerspankräften ist diese Haltekraft mit einer entsprechenden Sicherheit deutlich größer bemessen als diese Differenz. Auf diese Weise hält die Rückhalteeinrichtung 20 die Werkzeugeinheit 16 bei Betätigung der Betätigungseinheit 15 entgegen der Federvorspannung in der Betriebsstellung. Ohne Betätigung der Betätigungseinheit 15 bzw. bei Ende der Betätigung gibt die Rückhalteeinrichtung 20 die Werkzeugeinheit 16 zum Anheben in die Ruhestellung automatisch frei.
- Die Abhebevorrichtung 19 weist ferner die Einstelleinrichtung 21 zur einstellbaren Begrenzung einer Frästiefe 13 auf, welche beispielhaft als Hubspindel ausgebildet ist. Diese verschiebt die Höhenposition des eines Anschlags und des Elektromagneten 26.
- Die Betätigungseinheit 15 ist ebenfalls als Doppelhandgriff mit einer Zweihandschaltung ausgebildet. Daher sind an beiden Handgriffen voneinander unabhängige Betätigungselemente 23, 24 vorgesehen, wobei die Betätigungseinheit 15 zum Starten nur durch gleichzeitige Manipulation beider Betätigungselemente 23, 24 betätigbar ist. Auf diese Weise ist bei bestimmungsgemäßem Gebrauch eine Betätigung zum Start des Antriebsmotors 11 nur mit verschiedenen Händen ermöglicht, sodass eine Zweihandbedienung notwendig ist.
-
Fig. 10 zeigt ein schematisches Funktionsschaubild einer Flächenfräse 10. - Die einzelnen Funktionselemente sind hier lediglich schematisiert bzw. als Kästen symbolisiert dargestellt. An den jeweiligen Kästen sind die an dem jeweiligen Funktionselement angreifenden Kräfte mit Pfeilen symbolisiert eingezeichnet.
- Die an der Werkzeugeinheit 16 durch die Erdbeschleunigung angreifende Gewichtskraft FG wird durch die ebenfalls an der Werkzeugeinheit 16 angreifende Vorspannkraft FV der Federvorspanneinrichtung 18 stets überkompensiert. In einer Ruhestellung, in welcher das Fräswerkzeug 17 außer Eingriff mit einem Bodenbelag 12 steht und die Stellvorrichtung 22 unbetätigt bleibt, verbleibt das Fräswerkzeug 17 somit in der Ruhestellung. Entsprechend gilt FV > FG.
- Zum Einnehmen der Betriebsstellung wird zunächst das Betätigungselement 15 betätigt, um das Fräswerkzeug 17 anzutreiben. Bei der dargestellten Ausführungsform weist der Antriebsmotor dazu eine Ausgangswelle 30 auf, die über eine Übersetzung 31, die hier beispielsweise als Zahnriementrieb ausgebildet ist, mit einer Antriebswelle 32 des Fräswerkzeugs 17 gekoppelt ist.
- Anschließend wird eine Stellkraft FS auf die Verstelleinheit 22 ausgeübt. In Summe übersteigen die Stellkraft FS und die Gewichtskraft FG dabei die Vorspannkraft FV, sodass gilt FV < FG + FS.
- Durch die Stellkraft FS wird die Werkzeugeinheit 16 und damit das Fräswerkzeug entsprechend abgesenkt. Dabei kommt es mit dem Bodenbelag in Kontakt, sodass das Fräswerkzeug 17 nach oben drückende Zerspankräfte FZ auf die Werkzeugeinheit 16 überträgt. Die Stellkraft FS ist groß genug zur Überwindung der Zerspankräfte FZ vorgesehen, sodass gilt FZ + FV < FG + FS.
- Ist die Betriebsstellung erreicht und bleibt das Betätigungselement 15 weiterhin betätigt, so greift zusätzlich die durch die Rückhalteeinrichtung 20, hier beispielhaft den Elektromagneten 26 und das ferromagnetische Gegenstück 27, aufgebrachte Rückhaltekraft FR an der Werkzeugeinheit 16 an. Die Stellkraft FS kann sodann weggenommen bzw. auf null reduziert werden. In der Betriebsstellung wird der Bodenbelag abgefräst, sodass weiterhin Zerspankräfte FZ wirken. Entsprechend gilt dann FZ + FV < FG + FR.
- Wird die Betätigung der Betätigungseinrichtung 15 unterbrochen oder beendet, so wird die Rückhaltekraft FR gelöst. Dadurch gerät das Fräswerkzeug 17 auch außer Eingriff mit dem Bodenbelag 12, sodass keine Zerspankräfte mehr wirken.
- Entsprechend gilt wieder FV > FG, sodass das Fräswerkzeug 17 selbsttätig in die Ruhestellung zurückgestellt wird.
-
Fig. 11A zeigt eine Vorderansicht einer Flächenfräse 10 in Betriebsstellung. - Die Betätigungselemente 23, 24 der Betätigungseinheit 15 sind hier betätigt. Die Werkzeugeinheit 16 ist abgesenkt und durch den Elektromagneten 26 in der Betriebsstellung gehalten, sodass das Fräswerkzeug 17 mit einer Frästiefe 13 mit dem Bodenbelag 12 in Eingriff steht.
- Bei dem Fräswerkzeug kann es sich beispielsweise um eine Fräswalze 1 gemäß
Fig. 1 bis 5 handeln. -
Fig. 11B zeigt eine Vorderansicht einer Flächenfräse 10 in Ruhestellung. - Die Werkzeugeinheit 16 ist hier angehoben, sodass das Fräswerkzeug 17 mit dem Bodenbelag 12 außer Eingriff steht.
- Mit einer solchen Flächenfräse 10 ist entsprechend ein Verfahren zur Entfernung eines verklebten Bodenbelags 12 durchführbar, wobei zunächst die Betätigungseinheit 15 zur gleichzeitigen Ansteuerung eines Antriebsmotors 11 der Werkzeugeinheit 16 und der Rückhalteeinrichtung 20 betätigt wird. Entsprechend wird mit dem Antriebsmotor 11 das Fräswerkzeug 17, beispielsweise die Fräswalze 1, der Werkzeugeinheit 16 angetrieben. Sodann wird die Werkzeugeinheit 16 aus einer Ruhestellung in eine Betriebsstellung entgegen der Federkraft der Federvorspanneinrichtung 18 abgesenkt, insbesondere mittels Stellbetätigung der Stelleinrichtung 22. Dabei umfasst das Absenken der Werkzeugeinheit 16 ein Kontaktieren des Fräswerkzeugs 17 mit dem Bodenbelag 12. Bei Erreichen der Betriebsstellung wird anschließend die Werkzeugeinheit 16 mit der Rückhalteeinrichtung 20 zur Entfernung des verklebten Bodenbelags in der Betriebsstellung gehalten. Bei Lösen der Betätigungseinheit 15, insbesondere eines der beiden Betätigungselemente 23, 24, wird gleichzeitig der Antriebsmotor 11 angehalten und die Rückhalteeinrichtung 20 freigegeben. Somit folgt ein selbsttätiges Anheben der Werkzeugeinheit 16 in die Ruhestellung durch die Federkraft der Federvorspanneinrichtung 18.
- Erkennbar liegt die Ruhestellung oberhalb des Bodenniveaus. Ein zwischen Ruhestellung und Betriebsstellung überwundener Hub der Abhebevorrichtung 19 ist somit stets größer als die Frästiefe 13.
- Zur Anpassung an die Dicke des zu entfernenden Bodenbelags 12 wird vor dem Betätigen des Betätigungselements 15 eine vorbestimmte Frästiefe 13 eingestellt. Ist diese nach dem Kontaktieren des Fräswerkzeugs mit dem Bodenbelag 12 erreicht, wird die Werkzeugeinheit 16 auf der vorbestimmten Frästiefe 13 gehalten. Entsprechend wird die Betriebsstellung durch die vorbestimmte Frästiefe bestimmt.
- Auch bei dieser Ausführungsform wird eine Stromversorgung 25 des Antriebsmotors 11 mit einer Haushalts-Steckdose verbunden. Entsprechend wird vor dem Betätigen des Betätigungselements 15 eine vorbestimmte Fräsgeschwindigkeit derart eingestellt, dass eine mit der vorbestimmten Frästiefe 13 und mit der vorbestimmten Fräsgeschwindigkeit benötigte Zerspanungsleistung kleiner als eine bei Haushalts-Netzspannung maximal zulässige Leistung des Antriebsmotors 11 ist.
- Obwohl die vorliegende Erfindung anhand bevorzugter Ausführungsbeispiele vorstehend vollständig beschrieben wurde, ist sie darauf nicht beschränkt, sondern auf vielfältige Art und Weise modifizierbar.
- Beispielsweise wäre es denkbar, die Werkzeugeinheit nicht linear sondern über eine Kinematik bzw. Übersetzung zu verstellen, um die zur Stellbetätigung notwendigen Stellkräfte zu reduzieren.
- Darüber hinaus sind alternative Rückhalteeinrichtungen 20 denkbar. Beispielsweise könnte anstatt eines Elektromagneten auch ein durch Betätigung des Betätigungselements gesteuerter Sperrschieber in eine die Werkzeugeinheit arretierende Stellung gebracht werden, welcher bei lösen der Betätigung selbsttätig oder durch die Vorspannkraft in eine nicht arretierende Stellung gebracht wird.
- Selbst verständlich sind hinsichtlich der Verteilung der Schneidplatten an der Fräswalze unterschiedlichste Verläufe oder Muster denkbar, solange dabei die gesamte Fräsbreite abgedeckt wird.
- Zur Anpassung der Fräsgeschwindigkeit kann auch eine Steuereinrichtung oder Regeleinrichtung vorgesehen sein, die zur automatischen Anpassung der Fräsgeschwindigkeit an die Frästiefe 13 bei dieser maximal zulässigen Leistung ausgebildet ist.
-
- 1
- Fräswalze
- 2
- Fräsbreite
- 3
- Schneidplatte
- 4
- Mantelfläche
- 5
- Breite
- 6
- Lücke
- 7
- Spanaufnahmevertiefung
- 8
- Montageausnehmung
- 9
- Walzenkörper
- 10
- Flächenfräse
- 11
- Antriebsmotor
- 12
- Bodenbelag
- 13
- Frästiefe
- 14
- Basisstruktur
- 15
- Betätigungseinheit
- 16
- Werkzeugeinheit
- 17
- Fräswerkzeug
- 18
- Federvorspanneinrichtung
- 19
- Abhebevorrichtung
- 20
- Rückhalteeinrichtung
- 21
- Einstelleinrichtung
- 22
- Stelleinrichtung
- 23
- Betätigungselement
- 24
- Betätigungselement
- 25
- Stromversorgung
- 26
- Elektromagnet
- 27
- ferromagnetisches Gegenstück
- 28
- Stiel
- 29
- Schutzabdeckung
- 30
- Ausgangswelle
- 31
- Übersetzung
- 32
- Antriebswelle
- 33
- Blockierfeder
- 34
- Absaughaube
- 35
- Sauganschluss
- α
- Beabstandung
- β
- freier Abstand
- FG
- Gewichtskraft
- FR
- Rückhaltekraft
- FS
- Stellkraft
- FV
- Vorspannkraft
- FZ
- Zerspankräfte
Claims (14)
- Flächenfräse (10) zur Entfernung von verklebten Bodenbelägen, insbesondere Parkettfräse zur Entfernung von verklebten Parkettbodenbelägen, mit:einer Basisstruktur (14);einer Betätigungseinheit (15);einer an der Basisstruktur (14) verstellbar gelagerten Werkzeugeinheit (16), welche einen Antriebsmotor (11), der mit der Betätigungseinheit (15) ansteuerbar ist, und ein mit dem Antriebsmotor (11) antreibbares Fräswerkzeug (17) aufweist, wobei die Werkzeugeinheit (16) an der Basisstruktur (14) in eine angehobene Ruhestellung und in eine abgesenkte Betriebsstellung verstellbar gelagert ist; undeiner Abhebevorrichtung (19), welche dazu eingerichtet ist, die Werkzeugeinheit (16) aus der Ruhestellung in die Betriebsstellung abzusenken und bei Betätigung der Betätigungseinheit (15) in der Betriebsstellung zu halten, wobei die Abhebevorrichtung (19) ferner eingerichtet ist, die Werkzeugeinheit (16) ohne Betätigung der Betätigungseinheit (15) selbsttätig in die Ruhestellung anzuheben.
- Flächenfräse nach Anspruch 1, wobei die Abhebevorrichtung (19) eine zwischen der Basisstruktur (14) und der Werkzeugeinheit (16) wirkende Federvorspanneinrichtung (18) aufweist, welche durch Absenken der Werkzeugeinheit (16) aus der Ruhestellung in die Betriebsstellung spannbar und durch Anheben aus der Betriebsstellung in die Ruhestellung entspannbar ist.
- Flächenfräse nach Anspruch 2, wobei die Federvorspanneinrichtung (18) zum Anheben der Werkzeugeinheit (16) entgegen der Gewichtskraft aus der Betriebsstellung in die Ruhestellung ausgelegt ist.
- Flächenfräse nach Anspruch 2 oder 3, wobei die Federvorspanneinrichtung (18) eine Gasdruckfeder aufweist, die durch Absenken der Werkzeugeinheit (16) spannbar ist.
- Flächenfräse nach einem der vorangehenden Ansprüche 2 bis 4, wobei die Abhebevorrichtung (19) eine zwischen der Basisstruktur (14) und der Werkzeugeinheit (17) wirkende Rückhalteeinrichtung (20) aufweist, welche durch die Betätigungseinheit (15) steuerbar vorgesehen ist, so dass die Rückhalteeinrichtung (20) die Werkzeugeinheit (16) bei Betätigung der Betätigungseinheit (15) in der Betriebsstellung hält und ohne Betätigung der Betätigungseinheit (15) zum Anheben in die Ruhestellung freigibt.
- Flächenfräse nach Anspruch 5, wobei die Rückhalteeinrichtung (20) einen Elektromagneten (26) und ein ferromagnetisches Gegenstück (27) aufweist, welche in einem betätigten Zustand eine Haltekraft auf die Werkzeugeinheit (16) aufbringen, die größer als die Differenz der Federkraft der Federvorspanneinrichtung (18) in der Betriebsstellung und der Gewichtskraft der Werkzeugeinheit (16) ist.
- Flächenfräse nach einem der vorangehenden Ansprüche, wobei die Abhebevorrichtung (19) als Lineareinheit zum linearen, insbesondere senkrechten, Verstellen der Werkzeugeinheit (16) ausgebildet ist.
- Flächenfräse nach einem der vorangehenden Ansprüche, wobei die Abhebevorrichtung (19) eine Einstelleinrichtung (21), insbesondere eine Hubspindel, zur einstellbaren Begrenzung einer Frästiefe (13) aufweist.
- Flächenfräse nach einem der vorangehenden Ansprüche, wobei die Abhebevorrichtung (19) eine Stelleinrichtung (22), insbesondere ein Pedal, aufweist und die Werkzeugeinheit (16) durch eine Stellbetätigung der Stelleinrichtung (22), insbesondere eine Fußbetätigung des Pedals, aus der Ruhestellung in die Betriebsstellung absenkbar ausgebildet ist.
- Flächenfräse nach einem der vorangehenden Ansprüche, wobei die Betätigungseinheit (15) eine Zweihandschaltung mit zwei unabhängigen Betätigungselementen (23, 24) aufweist, wobei die Betätigungseinheit (15) zum Start nur durch gleichzeitige Manipulation beider Betätigungselemente (23, 24), insbesondere mit verschiedenen Händen, betätigbar ist.
- Verfahren zur Entfernung eines verklebten Bodenbelags (12) mit einer Flächenfräse (10), insbesondere mit einer Flächenfräse (10) nach einem der Ansprüche 1 bis 10, mit den Schritten:Betätigen einer Betätigungseinheit (15) zur gleichzeitigen Ansteuerung eines Antriebsmotors (11) einer Werkzeugeinheit (16) und einer Rückhalteeinrichtung (20);Antreiben eines Fräswerkzeugs (17) der Werkzeugeinheit (16), insbesondere einer Fräswalze (1), mit dem Antriebsmotor (11) ;Absenken der Werkzeugeinheit (16) aus einer Ruhestellung in eine Betriebsstellung entgegen der Federkraft einer Federvorspanneinrichtung (18);Rückhalten der Werkzeugeinheit (16) mit der Rückhalteeinrichtung (20) in der Betriebsstellung zur Entfernung des verklebten Bodenbelags (12);gleichzeitiges Anhalten des Antriebsmotors (11) und Freigeben der Rückhalteeinrichtung (20) bei Lösen der Betätigungseinheit (15); undselbsttätiges Anheben der Werkzeugeinheit (16) in die Ruhestellung durch die Federkraft der Federvorspanneinrichtung (18) .
- Verfahren nach Anspruch 11, wobei das Absenken der Werkzeugeinheit (16) ein Kontaktieren des Fräswerkzeugs (17) mit dem Bodenbelag (12) umfasst.
- Verfahren nach Anspruch 11 oder 12, wobei vor dem Betätigen der Betätigungseinheit (15) eine vorbestimmte Frästiefe (13) eingestellt wird und das Rückhalten der Werkzeugeinheit (16) bei Erreichen der vorbestimmten Frästiefe (13) vorgenommen wird.
- Verfahren nach Anspruch 13, wobei eine Stromversorgung (25) des Antriebsmotors (11) mit einer Haushalts-Steckdose verbunden wird, wobei vor dem Betätigen des Betätigungselements (15) eine vorbestimmte Fräsgeschwindigkeit derart eingestellt wird, dass eine mit der vorbestimmten Frästiefe (13) und mit der vorbestimmten Fräsgeschwindigkeit benötigte Zerspanungsleistung kleiner als eine bei Haushalts-Netzspannung maximal zulässige Leistung des Antriebsmotors (11) ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102018217938.7A DE102018217938A1 (de) | 2018-10-19 | 2018-10-19 | Flächenfräse und Verfahren zur Entfernung von verklebten Bodenbelägen |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP3640412A1 true EP3640412A1 (de) | 2020-04-22 |
Family
ID=68281151
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19203524.4A Withdrawn EP3640412A1 (de) | 2018-10-19 | 2019-10-16 | Flächenfräse und verfahren zur entfernung von verklebten bodenbelägen |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3640412A1 (de) |
| DE (1) | DE102018217938A1 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH722072A1 (de) * | 2024-08-28 | 2026-03-13 | Proverum Ag | Flächenfräse zur Entfernung von verklebten Bodenbelägen |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102004050183B3 (de) * | 2003-10-14 | 2006-06-01 | Richard Rupprecht | Kombiniertes Fugenfräs- und Schleifgerät auf Tretrollerbasis |
| DE102011003010A1 (de) * | 2010-03-09 | 2011-12-15 | Vladimir Liptak | Vorrichtung zum Bearbeiten einer Wand oder Decke |
| KR101383136B1 (ko) * | 2012-12-10 | 2014-04-09 | (주)신우유비코스 | 바닥 타일 제거장치 |
| DE102016103199A1 (de) * | 2016-02-24 | 2017-08-24 | Teepen Metallverarbeitung GmbH | Verfahren und Vorrichtung zum materialabhebenden Glätten von Wandflächen |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3807136A1 (de) * | 1988-03-04 | 1989-09-14 | Ursula Schiedel Fa | Verfahren zum sanieren von kaminen und vorrichtungen zum durchfuehren der einzelnen verfahrensschritte |
| US7137876B2 (en) * | 2001-12-14 | 2006-11-21 | Woodhead Industries, Inc. | Adjustable head assembly for floor burnisher |
| US9062458B2 (en) * | 2013-04-15 | 2015-06-23 | Berrian Ruble Llc | Material removal tool |
| DE102016003150A1 (de) * | 2016-03-16 | 2017-09-21 | Andreas Stihl Ag & Co. Kg | Handgeführtes Arbeitsgerät mit einem Elektromotor |
-
2018
- 2018-10-19 DE DE102018217938.7A patent/DE102018217938A1/de not_active Withdrawn
-
2019
- 2019-10-16 EP EP19203524.4A patent/EP3640412A1/de not_active Withdrawn
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102004050183B3 (de) * | 2003-10-14 | 2006-06-01 | Richard Rupprecht | Kombiniertes Fugenfräs- und Schleifgerät auf Tretrollerbasis |
| DE102011003010A1 (de) * | 2010-03-09 | 2011-12-15 | Vladimir Liptak | Vorrichtung zum Bearbeiten einer Wand oder Decke |
| KR101383136B1 (ko) * | 2012-12-10 | 2014-04-09 | (주)신우유비코스 | 바닥 타일 제거장치 |
| DE102016103199A1 (de) * | 2016-02-24 | 2017-08-24 | Teepen Metallverarbeitung GmbH | Verfahren und Vorrichtung zum materialabhebenden Glätten von Wandflächen |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CH722072A1 (de) * | 2024-08-28 | 2026-03-13 | Proverum Ag | Flächenfräse zur Entfernung von verklebten Bodenbelägen |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102018217938A1 (de) | 2020-04-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3640413B1 (de) | Fräswalze, flächenfräse und verfahren zur entfernung von verklebten bodenbelägen | |
| EP1083029B1 (de) | Drehmomentgeschaltete Sicherheitskupplung für ein Klemmgesperre des Futters eines Elektrowerkzeuges | |
| EP2868431B1 (de) | Aggregatverstellung | |
| EP0716896B1 (de) | Bohrvorrichtung | |
| EP3774178B1 (de) | Schalter für werkzeugmaschine und schaltlogik | |
| DE102010056318B4 (de) | Verpackungsmaschine mit einem anhebbaren und absenkbaren Werkzeug | |
| EP1873095B1 (de) | Vorrichtung zum Separieren, insbesondere Abfördern eines Teilstapels mit mindestens einer grossformatigen Platte von einem Reststapel mit einer Mehrzahl grossformatiger Platten | |
| EP2199044B1 (de) | Bearbeitungsvorrichtung | |
| EP1894652B1 (de) | Bohrvorrichtung | |
| EP2277671B1 (de) | Verfahren und Vorrichtung zum Wechseln von Fräsern an einem Industrieroboter | |
| DE102018217938A1 (de) | Flächenfräse und Verfahren zur Entfernung von verklebten Bodenbelägen | |
| EP3219440A1 (de) | Bearbeitungssegment für eine bodenbearbeitungsmaschine, adaptersystem für eine bodenbearbeitungsmaschine, bodenbearbeitungsmaschine und werkzeug hierfür | |
| EP1138842B1 (de) | Verfahren zur Herstellung eines schallabsorbierenden plattenförmigen Elementes und Vorrichtung zur Durchführung des Verfahrens | |
| EP1478826B1 (de) | Hebewerk | |
| EP3865238A1 (de) | Vorrichtung und system zum abdecken eines mit einem werkzeuggerät erzeugbaren schnittspalts, sowie verfahren zum absaugen von staub aus einem arbeitsbereich eines werkzeuggeräts | |
| EP2095707A1 (de) | Fräskopf zum Fräsen von Baumstümpfen | |
| DE202019103190U1 (de) | Lochsägenanordnung für eine Bohrmaschine und Horizontallochsäge für eine Lochsägenanordnung | |
| DE10012208A1 (de) | Vorrichtung zum Fräsen von Nuten | |
| WO2017089205A1 (de) | Verfahren zum bearbeiten eines plattenförmigen werkstücks, sowie plattenaufteilanlage zur durchführung des verfahrens | |
| DE202019102442U1 (de) | Kantenlöswerkzeug für Bleche | |
| DE102010032821A1 (de) | Bohrautomat | |
| AT509502B1 (de) | Vorrichtung zur bearbeitung eines werkstücks | |
| EP3090846B1 (de) | Plattenbearbeitungsanlage | |
| DE69714997T2 (de) | Klebepresse | |
| DE102009037212A1 (de) | Kronenbohrer |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20201023 |