EP3770104A1 - Auflagerelement für eine fahrzeughebebühne - Google Patents
Auflagerelement für eine fahrzeughebebühne Download PDFInfo
- Publication number
- EP3770104A1 EP3770104A1 EP19176286.3A EP19176286A EP3770104A1 EP 3770104 A1 EP3770104 A1 EP 3770104A1 EP 19176286 A EP19176286 A EP 19176286A EP 3770104 A1 EP3770104 A1 EP 3770104A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- support
- vehicle
- support element
- support elements
- determined
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 230000001133 acceleration Effects 0.000 claims abstract description 30
- 238000011156 evaluation Methods 0.000 claims abstract description 21
- 238000000034 method Methods 0.000 claims description 19
- 238000005259 measurement Methods 0.000 claims description 10
- 230000005540 biological transmission Effects 0.000 claims description 5
- 229920001971 elastomer Polymers 0.000 description 12
- 239000000806 elastomer Substances 0.000 description 12
- 239000000463 material Substances 0.000 description 5
- 229920000459 Nitrile rubber Polymers 0.000 description 3
- 238000011161 development Methods 0.000 description 3
- 230000018109 developmental process Effects 0.000 description 3
- 239000004606 Fillers/Extenders Substances 0.000 description 2
- 230000033228 biological regulation Effects 0.000 description 2
- 238000004891 communication Methods 0.000 description 2
- 230000001419 dependent effect Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000033001 locomotion Effects 0.000 description 2
- 238000012423 maintenance Methods 0.000 description 2
- 238000012800 visualization Methods 0.000 description 2
- 229920001875 Ebonite Polymers 0.000 description 1
- 229920002449 FKM Polymers 0.000 description 1
- WHXSMMKQMYFTQS-UHFFFAOYSA-N Lithium Chemical compound [Li] WHXSMMKQMYFTQS-UHFFFAOYSA-N 0.000 description 1
- 229920013648 Perbunan Polymers 0.000 description 1
- 238000005299 abrasion Methods 0.000 description 1
- 239000002253 acid Substances 0.000 description 1
- 150000007513 acids Chemical class 0.000 description 1
- 150000001338 aliphatic hydrocarbons Chemical class 0.000 description 1
- 239000003086 colorant Substances 0.000 description 1
- 239000002131 composite material Substances 0.000 description 1
- 238000012790 confirmation Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000003822 epoxy resin Substances 0.000 description 1
- 230000003203 everyday effect Effects 0.000 description 1
- 239000004744 fabric Substances 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 239000011152 fibreglass Substances 0.000 description 1
- 229920001973 fluoroelastomer Polymers 0.000 description 1
- 239000000446 fuel Substances 0.000 description 1
- 229920006168 hydrated nitrile rubber Polymers 0.000 description 1
- 239000010720 hydraulic oil Substances 0.000 description 1
- 230000001939 inductive effect Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 229910052744 lithium Inorganic materials 0.000 description 1
- 230000001050 lubricating effect Effects 0.000 description 1
- 239000003921 oil Substances 0.000 description 1
- 230000010355 oscillation Effects 0.000 description 1
- 229920000647 polyepoxide Polymers 0.000 description 1
- 230000001681 protective effect Effects 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 230000000284 resting effect Effects 0.000 description 1
- 230000011218 segmentation Effects 0.000 description 1
- 230000011664 signaling Effects 0.000 description 1
- 229920003051 synthetic elastomer Polymers 0.000 description 1
- 239000005061 synthetic rubber Substances 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/10—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks
- B66F7/16—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks by one or more hydraulic or pneumatic jacks
- B66F7/20—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported directly by jacks by one or more hydraulic or pneumatic jacks by several jacks with means for maintaining the platforms horizontal during movement
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F17/00—Safety devices, e.g. for limiting or indicating lifting force
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/28—Constructional details, e.g. end stops, pivoting supporting members, sliding runners adjustable to load dimensions
Definitions
- the present invention relates to a support element for a vehicle lifting platform with a support surface for positioning under a vehicle-side receiving point of a vehicle to be lifted
- the invention relates to a support plate for a vehicle lifting platform with a plate-shaped support structure for receiving a vehicle to be lifted at one of the vehicle-side receiving points and with one at the Fastening element arranged on the underside of the support structure for the releasable fastening of the support plate to a support arm of the vehicle lifting platform.
- the invention also relates to a method for determining the position of support elements which can be fixed on a vehicle lifting platform and which are to be positioned under support points on the vehicle side in order to receive a vehicle to be lifted.
- Lifting platforms with support arms are widespread, as both large and small vehicles can be picked up and lifted with the variable support arms.
- the vehicles are picked up on so-called support plates, which are arranged at the free ends of the support arms.
- These support plates must be positioned by swiveling in and adjusting the length of the support arms under the vehicle mounting points specified by the vehicle manufacturer in order to ensure safe lifting.
- a frequent cause of vehicle falls from lifting platforms is the improper mounting or improper positioning of the support plate under the vehicle.
- support elements are required, for example in the form of a hard rubber block, which, depending on the vehicle type, must be moved or positioned to a suitable support position specified by the manufacturer. Again, this is the correct positioning of the support elements is essential in order to avoid vehicle crashes and to ensure safe work.
- a vehicle lifting platform is known in which the actual position of the support plate is determined and monitored by measuring the pivot angle of the support arms and the support arm lengths.
- the actual positions are compared with the target position, which depends on the vehicle type, and a lifting process is only released if the difference between the actual and target coordinates is within a specified tolerance.
- This can increase operational safety by recognizing incorrect positioning of the support plates under the vehicle and preventing them from being lifted.
- the target and actual position of the support plate can also be shown on a display.
- this solution is technically complex and prone to failure, since sensors and corresponding signal lines must be built into the support arms, which are exposed to mechanical influences in the everyday operation of such a lifting platform and can therefore be easily damaged.
- the invention provides that the support element has a sensor device with one or more acceleration sensors for detecting an acceleration of the support element in at least two, preferably in all three spatial directions, as well as an evaluation unit that uses sensor data from the acceleration sensors to determine a relative change in position of the support element in a horizontal plane, preferably determined in all three spatial directions.
- the present invention uses sensors integrated into the support elements to determine the position.
- inertial sensors can be used as sensors, such as inertial sensors based on MEMS technology (MEMS: Micro-Electro-Mechanical Systems).
- MEMS Micro-Electro-Mechanical Systems
- the integrated inertial sensors thus make it possible to detect and determine movements of the support elements in the lifting plane, e.g. the swivel plane of the support arms, and from this to determine a relative change in position in space through integration. If a starting position is known, the absolute position of the support elements with respect to the lifting platform is obtained from this.
- a significant advantage of the invention is that existing lifting platforms can be retrofitted with the support elements according to the invention by simply replacing the support elements, for example in the case of a support arm lift, only the support plates inserted or screwed onto the support arms.
- the sensor device also has at least one gyroscope sensor for detecting changes in direction of the support element and the evaluation unit is designed to determine the relative change in position of the support element from the sensor data of the acceleration sensors and the at least one gyroscope sensor.
- the evaluation unit is designed to determine the relative change in position of the support element from the sensor data of the acceleration sensors and the at least one gyroscope sensor.
- the support element has a transmission unit for wireless transmission of position signals, which are characteristic of a relative change in position determined in each case, to a central unit.
- the position signals can be further processed and / or stored there.
- a wireless interface enables particularly simple handling, since there is no need for complex cabling.
- the unprocessed measurement signals of the Sensor device are transmitted to the central unit.
- the evaluation then takes place centrally in the central unit, which also serves as the evaluation unit assigned to the support element.
- the evaluation unit and the sensor device are supplied by a battery-operated power source. This means that there is no need for a wired power supply and the support elements can be operated independently. It is particularly advantageous if the evaluation unit has a power-saving standby operating mode in which the evaluation unit switches over when inactive for a predetermined standby period, and from which the evaluation unit is woken up by the sensor device when it detects an acceleration of the support element. With the help of such a power-saving mode, the service life of the support elements is extended considerably until the battery is replaced or recharged in the case of rechargeable batteries.
- the sensor device which is used to determine the position in accordance with the invention, can be used at the same time to wake up the evaluation unit from the standby operating mode, for example via an interrupt control.
- the invention provides that the support elements each have a sensor device with one or more acceleration sensors for detecting an acceleration of the have associated support plates in at least two, preferably in all three spatial directions, and that a relative change in position in a horizontal plane, preferably in all three spatial directions, is determined from sensor data from the acceleration sensors for each of the support elements.
- the support elements are first brought into a zero position and an absolute position of the support elements is determined from the relative change in position subsequently determined for each of the support elements and the zero position specified for each of the support elements.
- the support elements are initially in a predetermined zero position from which they are below the vehicle-side If pick-up points are positioned, an absolute position determination is possible at any time.
- the zero position can in particular be the position in which the support elements should be when the vehicle lifting platform is not in use, for example in the case of a support arm lift, the maximum pivoted to the side and pushed in position of the support arms.
- the absolute position of the support elements is transmitted to a preferably mobile display device and is shown graphically on a display of the display device.
- the operator thus receives an aid with which he can already recognize, preferably in real time, during the positioning of the support elements, whether they are in the correct position.
- a predetermined position of the vehicle-side recording points is called up and compared with the determined absolute position of the support elements.
- a release signal can thus be generated automatically, which confirms to the operator that the support elements are correctly positioned and that the vehicle can be started to be raised.
- a relative change in position in all three spatial directions and from this a lifting height of the lifting platform is determined from the sensor data from the acceleration sensors for each of the support elements.
- the lift heights or absolute positions of the support elements determined in this way can for example be transmitted to a server and stored there.
- Information relating to a number of lifting processes and / or total mileage of the lifting platform can be obtained from the lifting heights and / or statistics on lifting processes and lifting heights can be determined and stored or provided. This information can be helpful for operators or manufacturers of lifting platforms. For example, it can be automatically determined after how many lifting heights or what total lifting capacity lifts should be serviced, whether the lift is used and works in the recommended performance range, whether the lift is often loaded to its limit range or operated in the limit range and much more.
- one or more pressure sensors are integrated, which measure a weight force or force distribution on the respective support plate. This enables a comparison of the load taken up by the individual support plates, so that it can be determined whether the vehicle has been correctly taken up at all support points. If inadmissibly high deviations are found between the individual support plates, an error signal can be output and / or the vehicle can be prevented from being raised. It is also possible, with an arrangement of several pressure sensors per support plate, to determine a pressure distribution over the contact surface of the respective support plate. In this way it can be determined whether a load is exerted off-center on the support plate and whether there is a risk of the vehicle slipping off one of the support plates.
- measured pressure force values can be transmitted to a central computer and stored there. This makes it possible to retrace the recording situation of a vehicle in the event of an error or accident.
- FIG. 1 a lifting platform with two lifting columns 1, 2 is shown, on each of which two support arms 3, 5 and 4, 6 are pivotably articulated.
- the support arms 3, 4, 5, 6 are adjustable in height, that is, they can be raised and lowered.
- the lifting drive within the lifting column 1, 2 takes place in a manner known per se, for example by means of cylinder-piston units, by means of a threaded spindle or by means of a chain drive.
- the present invention is not limited to two post lifts, but can be used with all types of lifts with or without support arms, such as 4-post lifts, ram lifts or scissor lifts.
- the support arms 3, 4 form a front pair of support arms, that is, serve to lift the front half of the vehicle, and the support arms 5, 6 form a pair of support arms for the rear half of the vehicle.
- the support arms 3 and 5 on the left side of the vehicle are arranged as a mirror image of the support arms 4, 6 on the right side of the vehicle.
- the support arms are each pivotably mounted on their associated lifting column 1, 2 via a pivot bearing 3a, 4a, 5a, 6a, so that they are under a
- the vehicle parked between the lifting columns 1, 2 can be swiveled under and moved to the pick-up points on the vehicle floor.
- support plates 3b, 4b, 5b, 6b are arranged, which come into contact with the vehicle when the support arms are raised.
- the support plates 3b, 4b, 5b, 6b can also be height-adjustable to a certain extent with respect to the associated support arms 3, 4, 5, 6 via a thread.
- a camera 8 which is used to determine the position of a parked vehicle between the lifting columns 1, 2, can also be attached to a cross member 7 between the lifting columns 1, 2.
- the support arms of the rear support arm pair are designed as double articulated arms, while the support arms 3, 4 of the front support arm pair are designed as conventional, rigid support arms.
- the front support arms 3, 4 can therefore only be pivoted about their respective articulation point 3a, 4a on the lifting columns 1, 2 and can also be telescopically adjusted in length (2-fold telescopically adjustable in length).
- the two rear support arms 5, 6 are provided with an additional articulated joint 51, 61 so that the respective support arm 5, 6 can be angled in its pivot plane defined by the pivot joint 5a, 6a.
- the rear support arms 5, 6 are also telescopically adjustable in length. This arrangement enables vehicles to be accommodated in a very variable manner and, in particular, to accommodate vehicles of different vehicle lengths.
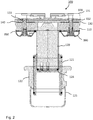
- a support plate 100 is shown as an example.
- the in Figure 2 Carrying plate 100 shown in a section has a plate-shaped supporting structure 110, which is referred to as a receiving plate.
- a threaded bolt 120 (for example M42x3) is fastened in the middle of its underside.
- M42x3 For telescopic height adjustment, it is inserted into a threaded bushing 121, which in turn has an external thread (for example M56x3) with which it is screwed into a telescopic bushing 122 with a corresponding internal thread.
- the telescopic socket 122 is provided with a protective cap 123 on the underside.
- a washer 124 screwed against the underside of the threaded bolt 120 secures the threaded bolt in the lower, radially widened area of the threaded bushing 121, so that the threaded bolt 120 can only be screwed in or out, but not removed, in height relative to the threaded bushing 121 within the admissible adjustment range.
- Figure 2 the maximum unscrewed position of the threaded bolt 120 in the threaded bushing 121 is shown.
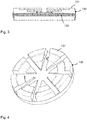
- an elastomer pad 130 is arranged, which in the Figures 3 and 4 is shown in more detail.
- the elastomer pad 130 encompasses the receiving plate 110 on the edge side and is screwed to the receiving plate 110 from the top by means of two countersunk screws 133.
- the elastomer pad 130 On its upper side, has a non-slip profile in the form of segmented, stepped rings 131 that become higher towards the outside, the arrangement of which is shown in FIG Figure 4 can be seen more clearly.
- the elastomer pad consists of acrylic-nitrile-butadiene rubber (NBR), which is also known under the trade name Perbunan, without the invention being restricted thereto.
- NBR acrylic-nitrile-butadiene rubber
- This synthetic rubber is extremely resistant to the effects of fuels and oils, in particular hydraulic oils, lubricating greases and other aliphatic hydrocarbons, acids and alkalis.
- Good physical values such as high abrasion resistance and stability, a Shore hardness of 70 Shore and a favorable temperature resistance of -25 ° C to + 100 ° C make the material ideal for use in automotive workshops, and in particular for a support element for Acceptance of heavy vehicles.
- Other materials that can be used for the named application are e.g. HNBR (hydrogenated NBR) or Viton (fluororubber).
- the support plate 100 comprises a first circuit board 140, which is arranged between the elastomer pad 130 and the mounting plate 110, and a second circuit board 150 attached to the underside of the mounting plate 110.
- a transparent cover 160 protects the lower circuit board 150 and its components against mechanical influences and dirt .
- the circuit boards 140 and 150 are connected to one another for signaling purposes via a circuit board connector or plug connector guided through an elongated hole in the support structure 110.
- the circuit board 140 consists of a conventional circuit board material FR4, a composite material made of epoxy resin and fiberglass fabric. Due to the large contact area and the circuit board material used, the bearing force can be transmitted via the circuit board 140 without any problems.
- a total of eight printed coils 141 are applied in a circular arrangement to the upper circuit board 140.
- the coils serve as pressure sensors that measure the weight and force distribution on the support plate.
- the underlying measuring principle is based on the fact that the elastomer pad 130 is more or less deformed by a load. This deformation is measured inductively via the coils 141.
- a metallic intermediate plate 132 is embedded in the interior of the elastomer pad 130.
- the intermediate plate 132 ensures a flat pressure distribution on the receiving plate 110.
- the intermediate plate 132 serves as a reference point for a distance measurement.
- the material of the elastomer pad located between the support structure 110 of the support plate and the intermediate plate 132 is deformed as a function of a loading force.
- the change in distance between the support structure 110 and the intermediate plate 132 under the action of force that is to say the change in thickness of the elastomer layer located between them, is measured.
- the change in the distance affects the inductance of the coils 141, which in turn can be evaluated electrically. Measurement and evaluation are carried out via evaluation electronics located on the lower circuit board.
- a sensor device for measuring acceleration is also accommodated on the lower printed circuit board 150.
- the 8 printed coils 141 are located on the upper circuit board 140.
- the lower circuit board 150 comprises a power supply 159 and the evaluation electronics for measuring the inductance of the coils 141 located on the upper circuit board 140 and the sensor device 156 for measuring acceleration.
- a total of eight two-color light-emitting diodes 151 are also located on the lower circuit board 150 in a circular arrangement. Each of the light-emitting diodes 151 is assigned to one of the printed coils 141 and serves to display the contact force determined by means of this coil. The measurement and the pressure force is thus displayed over eight sectors, which correspond to the segmentation of the step rings 131 of the elastomer pad 130.
- the circuit 152 comprises a microcontroller 153, an integrated control module 154 with an analog switch and binary counter, an integrated control module 155 with shift registers, a sensor module 156 for measuring acceleration, a transmitter / receiver module 157 for wireless data transmission, for example according to the Bluetooth or Zigbee standard, as well as a Programming interface 158 according to the JTAG and / or UART standard.
- the control or measurement of the inductance of the coils 141 takes place via the analog switch module 154.
- This also includes binary counters, with the aid of which a signal frequency can be measured by counting over defined time intervals.
- the LEDs 151 are controlled in a multiplexed manner, i.e. with a time offset via the shift register 155 serving as a port extender.
- the power supply 159 takes place via two batteries 159a, 159b, e.g. 3 V lithium button cells, of which one 159a is used to supply the evaluation electronics 152, the other 159b to supply the LEDs 151, since the latter have the highest power consumption during operation.
- Each of the batteries has a regulated DC / DC converter 159a ', 159b' in order to regulate the voltage down to a lower value of e.g. 2V.
- the regulation of the DC / DC converters 159a ', 159b' is also carried out by the microcontroller 153, which measures the respective battery voltage and controls the associated DC / DC converter 159a ', 159b' accordingly.
- the printed coils 141 are used, which change their inductance depending on the distance from the intermediate plate 132 in the support 130.
- a modified Colpitts oscillator is used to measure the change in inductance.
- four coils are connected to the oscillator via the analog switch 154. This can also prevent the coils 141 from influencing one another.
- a counter module 154 is used which measures the oscillator oscillations. The The output signal of the counter module 154 can be evaluated directly with an input capture of the microcontroller 153.
- One of the 2-color LEDs 151 is used for each sector.
- shift registers 155 are used as port extenders for control. Since the voltage supply 159 cannot drive a lot of current, only one of the LEDs 151 should always be active and thus the control should be multiplexed. This extends the life of the battery 159b. The intensity of the LEDs can be reduced by an additional PWM control.
- the visualization of the pressure force distribution measured over the support surface of the support plate 100 via the light-emitting diodes 151 enables an operator to check whether the vehicle was correctly picked up at the support points before stepping under a raised vehicle. If the bearing force is concentrated, for example, in an area at the edge of the support plate 100, the vehicle could slide off during work and fall off the lifting platform. Such a situation can be easily recognized and corrected to avoid accidents. In this way, the measurement and visualization of the pressure force distribution on the individual support plates 100 contribute to increasing work safety.
- the load-dependent measured values determined for each sector can be transmitted via the radio interface 157 to a control computer 20 or via a network to remote servers, where the measured values are further evaluated and stored.
- the sensor module 156 for measuring acceleration is also controlled and read out via microcontrollers 153.
- the sensor module 156 serves on the one hand to detect a movement of the support plate 100 in order to wake up the microcontroller 153 from a standby operating mode and thus start the pressure force measurement.
- the sensor module 156 also detects an acceleration of the support plate in space in order to determine a relative change in position of the support plate.
- An integrated MEMS module with a three-axis gyroscope and three-axis accelerometer is used as the sensor module. It is an inertial measuring unit, which accelerates in all three spatial directions and rotations around all three Can recognize and measure spatial axes and serve as an inertial navigation system.
- Commercially available sensor modules of this type are mainly used today in mobile radio devices.
- the microcontroller 153 From the acceleration values supplied by the sensor module 156, relative changes in the position of the support plates are determined in the microcontroller 153, which for this purpose contains a corresponding program logic. The relative changes in position determined in this way are transmitted via the transmitter / receiver module 157 to a central computer 20, which calculates the position data of the support plates therefrom and forwards them to a display device 30.
- the acceleration values supplied by the sensor module 156 can also be evaluated in the central computer 20 instead of in the microcontroller 153.
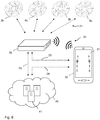
- the schematic representation in Figure 6 shows the four support plates 3b, 4b, 5b, 6b, which communicate with a control computer 20 via a wireless interface 21, for example according to the Bluetooth or Zigbee standard, and send sensor signals from their acceleration or inertial sensors 156 or signals derived therefrom.
- the control computer 20 is in communication with a mobile terminal device 30, such as a smartphone or a tablet computer, via a wireless network interface 22, for example a WIFI interface in the 2.4 or 5 GHz band.
- a data exchange 23 takes place between the control computer 20 and the mobile terminal 30 via the wireless network interface 22.
- An application program 31 is installed and started on the mobile terminal 30, which is designed to use the sensors 156 integrated in the support plates 3b, 4b, 5b, 6b to retrieve the position data of the support plates from the control computer 20 and to show them graphically on the display of the terminal device. Furthermore, there is a data connection to a data network 40, via which data exchange 24 with a remote server 41 can be carried out in order to retrieve a predetermined position of the vehicle-side pick-up points for the support plate of the lifting platform from a vehicle database provided by the remote server 41 using a vehicle type. The mounting points under which the support plates are to be positioned can then also be shown on the display of the terminal device 30.
- the control computer 20 can also have an additional network interface, for example a wired Ethernet interface, via which it is connected to the data network 40 and via which a data exchange 25 with the remote server 41 or another server in the network can be carried out. Via the data connection 25, data on the operating status of the lift can be transmitted, which can be used for maintenance and diagnostic purposes, among other things.
- an additional network interface for example a wired Ethernet interface
- FIG 7 the terminal 30 with the application program 31 running on it is shown in more detail.
- the lifting platform shown is shown with the lateral lifting columns 1, 2 and the support plates 3b, 4b, 5b, 6b.
- the associated support arms 3, 4, 5, 6 are only shown schematically as a dashed line.
- the additional articulated joint 51, 61 is shown.
- the support arms 3, 4, 5, 6 are in the so-called zero position, that is, pivoted away to the side and pushed in. Starting from this zero position, the support plates 3b, 4b, 5b, 6b are positioned under a vehicle to be lifted.
- the position of each of the support plates is continuously determined using the sensor data and transmitted from the control computer 20 to the terminal 30 so that the display of the support plates 3b, 4b, 5b, 6b on the display of the terminal can be continuously updated.
- the terminal 30 with the application program 31 is shown in an operating situation in which the support plates are positioned by pivoting the support arms 3, 4, 5, 6 under a vehicle parked between the lifting columns 1, 2.
- the vehicle-specific support points which were retrieved from the vehicle database of the remote server 41 on the basis of the vehicle type, are shown as corner points of a rectangle 32. Since the support plates 3b, 4b, 5b, 6b, as in Figure 8 can be seen, have been correctly positioned at the corner points of the rectangle 32, a confirmation signal 33 is also output that the lifting process can be started.
- the pressure force sensors built into the support plates 3b, 4b, 5b, 6b can be used as described above to determine the load forces resting on the support plates and for each of the support plates are displayed.
- it can be signaled for each of the support plates 3b, 4b, 5b, 6b, for example by different colors, whether the load was absorbed centrally or evenly over the support plate within permissible limits, or whether a support plate may be loaded on one side so that it slips off can threaten.
- the relevant support plates could be shown in red on the display of the terminal, for example to warn the operator, but in green if the load is distributed in accordance with regulations.
- the position of a vehicle parked between the lifting columns 1, 2 can be determined, for example, using the camera 8 attached to the cross member 7 between the lifting columns, so that the correct target position for the support plate can be shown on the display of the terminal device 30.
- the illustrated pressure distribution or the values for the surface loading determined by the pressure sensors 141 can be stored and kept in the form of a log for a certain period of time. This makes it possible to retrace the recording situation of a vehicle in the event of an error or accident. It is also possible for the signals measured by the pressure sensors 141 or derived therefrom to be further processed or temporarily stored in the central computer 20. The transmission can in particular take place via the wireless interface described.
- the operating state of the lifting platform can be monitored in the central computer 20 and operating and operating parameters can be recorded and logged.
- the lifting heights of the vehicle lifting platform are also determined from the position data determined by means of the sensor module 156 and transmitted to the remote server 41 or another server in the network. This data is then available to operators, service providers, manufacturers, etc., for example for maintenance and diagnostic purposes.
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Structural Engineering (AREA)
- Vehicle Cleaning, Maintenance, Repair, Refitting, And Outriggers (AREA)
Abstract
Description
- Die vorliegende Erfindung betrifft ein Auflagerelement für eine Fahrzeughebebühne mit einer Auflagefläche zur Positionierung unter einem fahrzeugseitigen Aufnahmepunkt eines anzuhebenden Fahrzeugs, insbesondere betrifft die Erfindung einen Tragteller für eine Fahrzeughebebühne mit einer tellerförmigen Tragstruktur zur Aufnahme eines anzuhebenden Fahrzeuges an einem der fahrzeugseitigen Aufnahmepunkte und mit einem an der Unterseite der Tragstruktur angeordneten Befestigungselement zur lösbaren Befestigung des Tragtellers an einem Tragarm der Fahrzeughebebühne. Des Weiteren betrifft die Erfindung ein Verfahren zum Bestimmen der Position von an einer Fahrzeughebebühne festlegbaren Auflagerelementen, welche zur Aufnahme eines anzuhebenden Fahrzeugs unter fahrzeugseitige Aufnahmepunkte zu positionieren sind.
- Hebebühnen mit Tragarmen sind weit verbreitet, da durch die variablen Tragarme sowohl große als auch kleine Fahrzeuge aufgenommen und angehoben werden können. Die Fahrzeuge werden hierbei auf sogenannten Tragtellern aufgenommen, die an den freien Enden der Tragarme angeordnet sind. Diese Tragteller müssen durch Einschwenken und Längenverstellung der Tragarme unter die vom Fahrzeughersteller vorgeschriebenen Aufnahmepunkte des Fahrzeugs positioniert werden, um ein sicheres Anheben zu gewährleisten. Eine häufige Ursache für Fahrzeugabstürze von Hebebühnen ist die nicht ordnungsgemäße Aufnahme bzw. nicht ordnungsgemäße Positionierung der Tragteller unter dem Fahrzeug.
- Aber auch bei Hebebühnen ohne Tragarme, wie beispielsweise Scheren-Hebebühnen, welche ein Fahrzeug am Schweller anheben, werden Auflagerelemente benötigt, beispielsweise in Form eines Hartgummiblocks, die je nach Fahrzeugtyp an eine geeignete, vom Hersteller vorgegebene Auflagerposition verschoben bzw. positioniert werden müssen. Auch hier ist die ordnungsgemäße Positionierung der Auflagerelemente wesentlich, um Fahrzeugabstürze zu vermeiden und ein sicheres Arbeiten zu gewährleisten.
- Aus der
EP 2 708 489 A1 ist eine Fahrzeughebebühne bekannt, bei der die Ist-Position der Tragteller ermittelt und überwacht wird, indem die Schwenkwinkel der Tragarme und die Tragarmlängen gemessen werden. Die Ist-Positionen werden mit vom Fahrzeugtyp abhängigen Soll-Position verglichen und ein Hubvorgang nur dann freigegeben, wenn die Differenz zwischen Ist- und Soll-Koordinaten innerhalb einer vorgegebenen Toleranz liegt. Hierdurch kann die Betriebssicherheit erhöht werden, indem eine falsche Positionierung der Tragteller unter dem Fahrzeug erkannt und ein Anheben verhindert wird. Soll- und Ist-Position der Tragteller können darüber hinaus auf einem Display angezeigt werden. Allerdings ist diese Lösung technisch aufwendig und störanfällig, da in die Tragarme Sensoren und entsprechende Signalleitungen eingebaut werden müssen, welche im alltäglichen Betrieb einer solchen Hebebühne mechanischen Einflüssen ausgesetzt sind und daher leicht beschädigt werden können. - Eine Aufgabe der Erfindung ist es, ein einfach aufgebautes und robustes Auflagerelement für eine Fahrzeughebebühne anzugeben, welches eine zuverlässige Überwachung der Positionierung beim Anheben eines Fahrzeuges ermöglicht. Des Weiteren soll ein Verfahren zum Bestimmen der Position von an einer Fahrzeughebebühne festlegbaren Auflagerelementen angegeben werden.
- Die Aufgabe wird hinsichtlich des Auflagerelements gelöst durch die Merkmale des Anspruchs 1 und hinsichtlich des Verfahrens durch die Merkmale des Anspruchs 6. Vorteilhafte Ausgestaltungen sind den abhängigen Ansprüchen zu entnehmen.
- Bei einem Auflagerelement der eingangs genannten Art ist erfindungsgemäß vorgesehen, dass das Auflagerelement eine Sensoreinrichtung mit einem oder mehreren Beschleunigungssensoren zum Erfassen einer Beschleunigung des Auflagerelements in mindestens zwei, vorzugsweise in allen drei Raumrichtungen aufweist, sowie eine Auswerteeinheit, die aus Sensordaten der Beschleunigungssensoren eine relative Lageänderung des Auflagerelements in einer horizontalen Ebene, vorzugsweise in allen drei Raumrichtungen ermittelt.
- Anstelle einer indirekten Messung der Position der Auflagerelemente, beispielsweise im Falle eines Tragtellers über einen Schwenkwinkel und eine Auszugslänge des zugehörigen Tragarms, nutzt die vorliegende Erfindung in die Auflagerelemente integrierte Sensoren zur Positionsbestimmung. Als Sensoren können hierbei insbesondere Intertialsensoren zum Einsatz kommen, wie etwa Trägheitssensoren auf Basis von MEMS-Technologie (MEMS: Micro-Electro-Mechanical Systems). Die integrierten Inertialsensoren ermöglichen es somit, Bewegungen der Auflagerelemente in der Hubebene, also z.B. der Schwenkebene der Tragarme, zu erkennen und zu bestimmen und hieraus durch Integration eine relative Lageänderung im Raum zu ermitteln. Bei Kenntnis einer Ausgangsposition erhält man hieraus die Absolutposition der Auflagerelemente bezüglich der Hebebühne.
- Ein wesentlicher Vorteil der Erfindung liegt auch darin, dass mit den erfindungsgemäßen Auflagerelementen vorhandene Hebebühnen nachgerüstet werden können, indem lediglich die Auflagerelemente, beispielsweise im Falle einer Tragarmhebebühne lediglich die an den Tragarmen eingesteckten oder angeschraubten Tragteller, ausgetauscht werden müssen.
- Bei einer bevorzugten Weiterbildung der Erfindung besitzt die Sensoreinrichtung zusätzlich mindestens einen Gyroskopsensor zur Erfassung von Richtungsänderungen des Auflagerelements und die Auswerteeinheit ist ausgebildet, die relative Lageänderung des Auflagerelements aus den Sensordaten der Beschleunigungssensoren sowie des mindestens einen Gyroskopsensors zu ermitteln. Mithilfe eines Gyroskopsensors kann nicht nur eine Beschleunigung, sondern auch eine Richtungsänderung erfasst und größenmäßig bestimmt werden. Somit ermöglicht die zusätzliche Verwendung des Gyroskopsensors eine genauere Positionsermittlung des Auflagerelements.
- Bei einer bevorzugten Ausführung besitzt das Auflagerelement eine Sendeeinheit zur drahtlosen Übertragung von Positionssignalen, die für eine jeweils ermittelte relative Lageänderung charakteristisch sind, an eine Zentraleinheit. Dort können die Positionssignale weiterverarbeitet und/oder gespeichert werden. Eine Drahtlosschnittstelle ermöglicht eine besonders einfache Handhabung, da auf eine aufwendige Verkabelung verzichtet werden kann. Statt Positionssignalen können über die Sendeeinheit auch die unverarbeiteten Messsignale der Sensoreinrichtung an die Zentraleinheit übertragen werden. Die Auswertung erfolgt dann zentral in der Zentraleinheit, welche gleichzeitig als dem Auflagerelement zugeordnete Auswerteeinheit dient.
- Des Weiteren ist es vorteilhaft, wenn die Auswerteeinheit und die Sensoreinrichtung von einer batteriebetriebenen Stromquelle versorgt werden. Somit kann auf eine kabelgebundene Stromzufuhr verzichtet werden und die Auflagerelemente sind autark betriebsfähig. Hierbei ist es insbesondere vorteilhaft, wenn die Auswerteeinheit einen stromsparenden Standby-Betriebsmodus aufweist, in welchen die Auswerteeinheit bei Inaktivität über einen vorgegebenen Standby-Zeitraum umschaltet, und aus dem die Auswerteeinheit von der Sensoreinrichtung geweckt wird, wenn diese eine Beschleunigung des Auflagerelements erkennt. Mithilfe eines solchen Stromsparmodus verlängert sich die Betriebsdauer der Auflagerelemente bis zu einem Batterieaustausch oder Aufladen im Falle wiederaufladbarer Batterien erheblich. Die Sensoreinrichtung, welche in erfindungsgemäßer Weise zur Positionsbestimmung dient, kann gleichzeitig herangezogen werden, um die Auswerteeinheit, beispielsweise über eine Interrupt-Steuerung, aus dem Standby-Betriebsmodus aufzuwecken.
- Des Weiteren ist bei einem erfindungsgemäßen Verfahren zum Bestimmen der Position von an einer Fahrzeughebebühne festlegbaren Auflagerelementen, welche zur Aufnahme eines anzuhebenden Fahrzeugs unter fahrzeugseitige Aufnahmepunkte zu positionieren sind, erfindungsgemäß vorgesehen, dass die Auflagerelemente jeweils eine Sensoreinrichtung mit einem oder mehreren Beschleunigungssensoren zum Erfassen einer Beschleunigung des zugehörigen Tragtellers in mindestens zwei, vorzugweise in allen drei Raumrichtungen aufweisen, und dass aus Sensordaten der Beschleunigungssensoren für jedes der Auflagerelemente eine relative Lageänderung in einer horizontalen Ebene, vorzugsweise in allen drei Raumrichtungen ermittelt wird.
- Hierbei kann insbesondere vorgesehen sein, dass die Auflagerelemente zunächst in eine Nullposition gebracht werden und aus der anschließend für jedes der Auflagerelemente ermittelten relativen Lageänderung und der für jedes der Auflagerelemente vorgegebenen Nullposition eine absolute Position der Auflagerelemente ermittelt wird. Indem sich die Auflagerelemente zunächst in einer vorgegebenen Nullposition befinden, aus der heraus sie unter die fahrzeugseitigen Aufnahmepunkte positioniert werden, ist jederzeit eine absolute Positionsbestimmung möglich. Die Nullposition kann hierbei insbesondere die Position sein, in welcher sich die Auflagerelemente im nicht benutzten Zustand der Fahrzeughebebühne befinden sollen, beispielsweise im Falle einer Tragarm-Hebebühne, die maximal zur Seite verschwenkte und eingeschobene Position der Tragarme.
- Des Weiteren ist es vorteilhaft, wenn die absolute Position der Auflagerelemente an eine vorzugsweise mobile Anzeigeeinrichtung übermittelt und auf einem Display der Anzeigeeinrichtung grafisch dargestellt wird. Somit erhält der Bediener ein Hilfsmittel, mit dem er, vorzugsweise in Echtzeit, während der Positionierung der Auflagerelemente bereits erkennen kann, ob diese sich in der ordnungsgemäßen Position befinden. Hierbei ist es insbesondere vorteilhaft, wenn anhand einer Fahrzeugdatenbank und eines Fahrzeugtyps eine vorgegebene Position der fahrzeugseitigen Aufnahmepunkte abgerufen und mit der ermittelten absoluten Position der Auflagerelemente verglichen wird. Somit kann automatisch ein Freigabesignal erzeugt werden, welches dem Bediener bestätigt, dass die Auflagerelemente ordnungsgemäß positioniert sind und mit dem Anheben des Fahrzeugs begonnen werden kann. Hierbei ist es weiterhin vorteilhaft, die Position des Fahrzeugs mittels weiterer Sensoren wie etwa einer an der Fahrzeughebebühne angebrachten Digitalkamera zu ermitteln, um so die Position der fahrzeugseitigen Aufnahmepunkte bezüglich der Hebebühne festlegen zu können. Möglich ist es jedoch auch, aufgrund der Position eines ersten oder eines ersten und zweiten Auflagerelements die Positionen der übrigen Auflagerelemente anhand der herstellerseitig vorgegebenen Auflagepunkte zu bestimmen und anzuzeigen. In letzterem Fall wird somit nur die relative Position der Auflagerelemente zueinander geprüft, da davon ausgegangen werden kann, dass ein Bediener nicht alle vier Auslagerelemente falsch positioniert.
- Bei einer Weiterbildung der Erfindung ist vorgesehen, dass aus den Sensordaten der Beschleunigungssensoren für jedes der Auflagerelemente eine relative Lageänderung in allen drei Raumrichtungen und daraus eine Hubhöhe der Hebebühne bestimmt wird. Die so ermittelten Hubhöhen bzw. absolute Positionen der Auflagerelemente können beispielsweise an einen Server übertragen und dort gespeichert werden. Aus den Hubhöhen können Informationen betreffend eine Anzahl an Hubvorgängen und/oder Gesamtlaufleistung der Hebebühne und/oder eine Statistik über Hubvorgänge und Hubhöhen ermittelt und gespeichert bzw. bereitgestellt werden. Diese Informationen können für Betreiber oder Hersteller von Hebebühnen hilfreich sein. Beispielsweise kann automatisiert festgestellt werden, nach wie vielen Hubhöhen bzw. welcher Gesamt-Hubleistungen Hebebühnen gewartet sollten, ob die Hebebühne im empfohlenen Leistungsbereich eingesetzt wird und arbeitet, ob die Hebebühne häufig bis in ihren Grenzbereich belastet bzw. im Grenzbereich betrieben wird und vieles mehr.
- Bei einem als Tragteller ausgebildeten Auflagerelement sind in einer weiteren bevorzugten Ausführungsform ein oder mehrere Drucksensoren integriert, welche eine auf dem jeweiligen Tragteller lastende Gewichtskraft oder Kraftverteilung messen. Dies ermöglicht einen Vergleich der von den einzelnen Tragtellern aufgenommenen Last, sodass bestimmt werden kann, ob das Fahrzeug an allen Auflagerpunkten richtig aufgenommen wurde. Werden unzulässig hohe Abweichungen zwischen den einzelnen Tragtellern festgestellt, kann ein Fehlersignal ausgegeben und/oder ein Anheben des Fahrzeugs unterbunden werden. Ebenso ist es möglich, mit einer Anordnung mehrerer Drucksensoren pro Tragteller eine Druckverteilung über die Anlagefläche des jeweiligen Tragtellers zu ermitteln. Auf diese Weise kann festgestellt werden, ob eine Last außermittig auf dem Tragteller lastet und daher gegebenenfalls ein Abrutschen des Fahrzeugs von einem der Tragteller drohen könnte.
- Im Rahmen des erfindungsgemäßen Verfahrens können gemessene Druckraftwerte an einen Zentralrechner übermittelt und dort gespeichert werden. Hierdurch ist es möglich, im Falle eines Fehlers oder Unfalls im Nachhinein die Aufnahmesituation eines Fahrzeugs nachzuvollziehen.
- Weitere Vorteile und Eigenschaften der vorliegenden Erfindung ergeben sich aus der nachfolgenden Beschreibung von Ausführungsbeispielen anhand der Figuren. Es zeigt:
- Figur 1
- Eine Zwei-Säulen-Hebebühne mit vier Tragarmen, an deren freien Enden jeweils ein Tragteller angeordnet ist,
- Figur 2
- einen Schnitt durch einen Tragteller,
- Figur 3
- einen Schnitt durch eine Elastomerauflage für den Tragteller aus
Figur 2 , - Figur 4
- eine isometrische Ansicht der Elastomerauflage aus
Figur 3 , - Figur 5
- ein Blockschaltbild einer bei dem Tragteller aus
Figur 2 verbauten Sensoreinrichtung sowie induktiven Drucksensoren und zugehöriger Steuer- bzw. Auswerteschaltung, - Figur 6
- eine schematische Darstellung der Kommunikation zwischen Tragtellern einer Hebebühne und einem mobilen Endgerät,
- Figur 7
- eine beispielhafte Ansicht eines auf einem mobilen Endgerät ablaufenden Anwendungsprogramms zur Anzeige von Tragtellerpositionen in einem ersten Betriebszustand und
- Figur 8
- das Anwendungsprogramm aus
Figur 7 in einem zweiten Betriebszustand. - In
Figur 1 ist eine Hebebühne mit zwei Hubsäulen 1, 2 dargestellt, an denen jeweils zwei Tragarme 3, 5 bzw. 4, 6 schwenkbar angelenkt sind. Die Tragarme 3, 4, 5, 6 sind höhenverstellbar, das heißt sie können angehoben und abgesenkt werden. Der Hubantrieb innerhalb der Hubsäule 1, 2 erfolgt in an sich bekannter Weise, beispielsweise mittels Zylinderkolbenaggregaten, mittels einer Gewindespindel oder mittels eines Kettenantriebs. Die vorliegende Erfindung ist nicht auf zwei Säulenhebebühnen beschränkt, sondern kann bei allen Arten von Hebebühnen mit oder ohne Tragarmen zum Einsatz kommen, wie etwa 4-Säulen-Hebebühnen, Stempelhebebühnen oder Scherenhebebühnen. - Die Tragarme 3, 4 bilden ein vorderes Tragarmpaar, das heißt dienen zum Anheben der vorderen Fahrzeughälfte, und die Tragarme 5, 6 bilden ein Tragarmpaar für die hintere Fahrzeughälfte. Die Tragarme 3 und 5 der linken Fahrzeugseite sind spiegelbildlich zu den Tragarmen 4, 6 der rechten Fahrzeugseite angeordnet. Die Tragarme sind jeweils über ein Schwenklager 3a, 4a, 5a, 6a schwenkbar an ihrer zugehörigen Hubsäule 1, 2 gelagert, sodass sie unter ein zwischen den Hubsäulen 1, 2 abgestelltes Fahrzeug untergeschwenkt und zu den Aufnahmepunkten am Fahrzeugboden bewegt werden können.
- An den freien Enden der Tragarme 3, 4, 5, 6 sind Tragteller 3b, 4b, 5b, 6b angeordnet, die beim Anheben der Tragarme in Anlage mit dem Fahrzeug kommen. Über ein Gewinde können die Tragteller 3b, 4b, 5b, 6b gegenüber den zugehörigen Tragarmen 3, 4, 5, 6 auch im gewissen Umfang in der Höhe verstellbar sein.
- An einer Quertraverse 7 zwischen den Hubsäulen 1, 2 kann zusätzlich eine Kamera 8 angebracht sein, welche dazu dient, die Position eines abgestellten Fahrzeugs zwischen den Hubsäulen 1, 2 zu ermitteln.
- Im Ausführungsbeispiel sind die Tragarme des hinteren Tragarmpaars, ohne dass die Erfindung hierauf beschränkt wäre, als Doppelgelenkarme ausgebildet, während die Tragarme 3, 4 des vorderen Tragarmpaars als herkömmliche, starre Tragarme ausgeführt sind. Die vorderen Tragarme 3, 4 sind somit lediglich um ihren jeweiligen Anlenkpunkt 3a, 4a an den Hubsäulen 1, 2 verschwenkbar und können außerdem teleskopisch in der Länge verstellt werden (2-fach teleskopisch längenverstellbar). Die hinteren beiden Tragarme 5, 6 sind mit einem zusätzlichen Knickgelenk 51, 61 versehen, sodass der jeweilige Tragarm 5, 6 in seiner durch das Schwenkgelenk 5a, 6a definierten Schwenkebene abgewinkelt werden kann. Außerdem sind die hinteren Tragarme 5, 6 ebenfalls teleskopisch längenverstellbar. Diese Anordnung ermöglicht eine sehr variable Aufnahme von Fahrzeugen und insbesondere die Aufnahme von Fahrzeugen unterschiedlicher Fahrzeuglänge.
- In
Figur 2 ist beispielhaft ein Tragteller 100 dargestellt. Der inFigur 2 in einem Schnitt gezeigte Tragteller 100 besitzt eine tellerförmige Tragstruktur 110, die als Aufnahmeteller bezeichnet wird. An dessen Unterseite ist mittig ein Gewindebolzen 120 (z.B. M42x3) befestigt. Zur teleskopischen Höhenverstellung steckt dieser in einer Gewindebuchse 121, die wiederum ein Außengewinde (z.B. M56x3) aufweist, mit dem sie in einer Teleskopbuchse 122 mit entsprechendem Innengewinde eingeschraubt ist. An der Unterseite ist die Teleskopbuchse 122 mit einer Schutzkappe 123 versehen. Eine gegen die Unterseite des Gewindebolzens 120 geschraubte Scheibe 124 sichert den Gewindebolzen im unteren, radial erweiterten Bereich der Gewindebuchse 121, so dass der Gewindebolzen 120 nur innerhalb des zulässigen Verstellbereichs gegenüber der Gewindebuchse 121 in der Höhe heraus- oder hereingeschraubt, aber nicht entnommen werden kann. InFigur 2 ist die maximal nach ober herausgeschraubte Stellung des Gewindebolzens 120 in der Gewindebuchse 121 dargestellt. - Auf der Oberseite des Aufnahmetellers 110 ist eine Elastomerauflage 130 angeordnet, die in den
Figuren 3 und 4 näher dargestellt ist. Die Elastomerauflage 130 umgreift den Aufnahmetellers 110 randseitig und ist von der Oberseite her mittels zweier Senkkopfschrauben 133 mit dem Aufnahmeteller 110 verschraubt. An ihrer Oberseite besitzt die Elastomerauflage 130 eine rutschhemmende Profilierung in Form segmentierter, nach außen hin höher werdender Stufenringe 131, deren Anordnung inFigur 4 deutlicher zu erkennen sind. - Die Elastomerauflage besteht im Ausführungsbeispiel, ohne dass die Erfindung hierauf beschränkt wäre, aus Acryl-Nitril-Butadien-Kautschuk (NBR), welcher auch unter dem Handelsnamen Perbunan bekannt ist. Dieser Synthesekautschuk ist hervorragend beständig gegen Einwirkung von Kraftstoffen und Ölen, insbesondere Hydraulikölen, Schmierfetten, sowie sonstigen aliphatischen Kohlenwasserstoffen, Säuren und Laugen. Gute physikalische Werte wie z.B. hohe Abrieb- und Standfestigkeit, eine Shore-Härte von 70 Shore und eine günstige Temperaturbeständigkeit von -25°C bis+100°C machen den Werkstoff ideal geeignet für die Anwendung in Automobilwerkstätten, und hier insbesondere für ein Auflagerelement zur Aufnahme schwerer Kraftfahrzeuge. Weitere Materialien, die für den genannten Einsatz in Betracht kommen sind z.B. HNBR (hydrierter NBR) oder Viton (Fluorkautschuk).
- Der Tragteller 100 umfasst eine erste Leiterplatte 140, welche zwischen Elastomerauflage 130 und Aufnahmeteller 110 angeordnet ist, und eine zweite, an der Unterseite des Aufnahmetellers 110 angebrachte Leiterplatte 150. Eine transparente Abdeckung 160 schützt die untere Leiterplatte 150 und deren Bauteile gegen mechanische Einflüsse und Schmutz. Die Leiterplatten 140 und 150 sind über einen durch ein Langloch in der Tragstruktur 110 geführten Leiterplattenverbinder bzw. Steckverbinder miteinander signaltechnisch verbunden. Die Leiterplatte 140 besteht aus einem üblichen Leiterplattenmaterial FR4, einem Verbundwerkstoff aus Epoxidharz und Glasfasergewebe. Durch die große Auflagefläche und das verwendete Leiterplattenmaterial kann die Auflagekraft problemlos über die Leiterplatte 140 übertragen werden.
- Auf der oberen Leiterplatte 140 sind in kreisförmiger Anordnung insgesamt acht gedruckte Spulen 141 aufgebracht. Die Spulen dienen als Drucksensoren, die eine auf dem Tragteller lastende Gewichtskraft und Kraftverteilung messen. Das zugrundeliegende Messprinzip beruht darauf, dass die Elastomerauflage 130 durch eine Auflast mehr oder weniger verformt wird. Diese Verformung wird über die Spulen 141 induktiv gemessen.
- Im Inneren der Elastomerauflage 130 ist ein metallisches Zwischenblech 132 eingebettet. Das Zwischenblech 132 sorgt einerseits für eine flächige Druckverteilung auf den Aufnahmeteller 110. Außerdem dient das Zwischenblech 132 als Bezugspunkt für eine Abstandsmessung. Das zwischen der Tragstruktur 110 des Tragtellers und dem Zwischenblech 132 befindliche Material der Elastomerauflage wird abhängig von einer auflastenden Kraft verformt. Zur Messung wird die Abstandsänderung zwischen der Tragstruktur 110 und dem Zwischenblech 132 unter Krafteinwirkung, also die Dickenänderung der dazwischen befindlichen Elastomerschicht, gemessen. Die Änderung des Abstands wirkt sich auf die Induktivität der Spulen 141 aus, die wiederum elektrisch ausgewertet werden kann. Messung und Auswertung erfolgt über eine auf der unteren Leiterplatte untergebrachte Auswerteelektronik. Auf der unteren Leiterplatte 150 ist außerdem eine Sensoreinrichtung zur Beschleunigungsmessung untergebracht.
- In
Figur 5 ist ein Blockschaltbild der auf den beiden Leiterplatten untergebrachten Schaltungsbestandteile dargestellt. - Auf der oberen Leiterplatte 140 befinden sich die 8 gedruckten Spulen 141. Die untere Leiterplatte 150 umfasst einerseits eine Stromversorgung 159 sowie die Auswerteelektronik zur Messung der Induktivität der auf der oberen Leiterplatte 140 befindliche Spulen 141, anderseits die Sensoreinrichtung 156 zur Beschleunigungsmessung. Außerdem befinden sich auf der unteren Leiterplatte 150 in ebenfalls kreisförmiger Anordnung insgesamt acht zweifarbige Leuchtdioden 151. Jede der Leuchtdioden 151 ist einer der gedruckten Spulen 141 zugeordnet und dient als Anzeige der mittels dieser Spule ermittelten Auflagekraft. Die Messung und Anzeige der Druckkraft erfolgt somit über acht Sektoren, die der Segmentierung der Stufenringe 131 der Elastomerauflage 130 entsprechen.
- Die Schaltung 152 umfasst einen Mikrocontroller 153, einen integrierten Steuerbaustein 154 mit Analogschalter und Binärzähler, einen integrierten Steuerbaustein 155 mit Schieberegistern, ein Sensormodul 156 zur Beschleunigungsmessung, ein Sender/Empfängermodul 157 zur drahtlosen Datenübertragung beispielsweise nach dem Bluetooth- oder Zigbee-Standard, sowie eine Programmierschnittstelle 158 nach dem JTAG und/oder UART Standard.
- Die Ansteuerung bzw. Messung der Induktivität der Spulen 141 erfolgt über den Analogschalterbaustein 154. Dieser umfasst des Weiteren Binärzähler, mit deren Hilfe durch Auszählen über definierte Zeitintervalle eine Signalfrequenz gemessen werden kann. Die Ansteuerung der LEDs 151 erfolgt gemultiplext, d.h. in zeitlichem Versatz über die als Port-Extender dienenden Schieberegister 155.
- Die Stromversorgung 159 erfolgt über zwei Batterien 159a, 159b, z.B. 3 V Lithium-Knopfzellen, von denen die eine 159a zur Versorgung der Auswerteelektronik 152, die andere 159b zur Versorgung der LEDs 151 dient, da letztere im Betrieb den höchsten Stromverbrauch haben. Jede der Batterien besitzt einen geregelten DC/DC-Wandler 159a', 159b', um die Spannung auf einen niedrigeren Wert von z.B. 2 V herunter zu regeln. Die Regelung der DC/DC-Wandler 159a', 159b' übernimmt ebenfalls der Mikrocontroller 153, welcher die jeweilige Batteriespannung misst und den zugehörigen DC/DC-Wandler 159a', 159b' entsprechend ansteuert.
- Zur Messung der Druckverteilung werden die gedruckten Spulen 141 verwendet, die abhängig vom Abstand zum Zwischenblech 132 in der Auflage 130 ihre Induktivität ändern. Um die Induktivitätsänderung zu messen wird ein modifizierter Colpitts-Oszillator verwendet. Um den Schaltungsaufwand bzw. die benötigten Bauteile und Signalleitungen gering zu halten, werden je vier Spulen über den Analogschalter 154 auf den Oszillator geschaltet. Dadurch kann auch vermieden werden, dass sich die Spulen 141 gegenseitig beeinflussen. Um das Sensorsignal möglichst einfach mit dem Microcontroller 153 auswerten zu können, wird ein Zählerbaustein 154 eingesetzt, der die Oszillatorschwingungen misst. Das Ausgangssignal des Zählerbausteins 154 kann direkt mit einem Input Capture des Microcontrollers 153 ausgewertet werden.
- Zur Anzeige wird pro Sektor eine der 2-farbigen LED's 151 verwendet. Um Pins am Microcontroller 153 zu sparen werden zur Ansteuerung Schieberegister 155 als Port-Extender verwendet. Da die Spannungsversorgung 159 nicht viel Strom treiben kann, sollte immer nur eine der LEDs 151 aktiv sein und somit die Ansteuerung gemultiplext erfolgen. Dies verlängert die Lebensdauer der Batterie 159b. Die Intensität der LEDs kann durch eine zusätzliche PWM-Ansteuerung reduziert werden.
- Die Visualisierung der über die Auflagefläche des Tragtellers 100 gemessenen Druckkraftverteilung über die Leuchtdioden 151 ermöglicht es einem Bediener bevor er unter ein angehobenes Fahrzeug tritt zu prüfen, ob das Fahrzeug an den Stützpunkten korrekt aufgenommen wurde. Konzentriert sich die Auflagekraft beispielsweise in einem Bereich am Rand des Tragtellers 100, so könnte das Fahrzeug bei Arbeiten abrutschen und von der Hebebühne abstürzen. Eine solche Situation kann einfach erkannt und zur Unfallvermeidung korrigiert werden. Auf diese Weise trägt die Messung und Visualisierung der Druckkraftverteilung an den einzelnen Tragtellern 100 zur Erhöhung der Arbeitssicherheit bei.
- Über die Funkschnittstelle 157 können die pro Sektor ermittelten, auflastabhängigen Messwerte an einen Steuercomputer 20 oder über ein Netzwerk zu entfernten Servern übertragen werden, wo die Messwerte weiter ausgewertet und gespeichert werden.
- Das Sensormodul 156 zur Beschleunigungsmessung wird ebenfalls über Microcontrollers 153 angesteuert und ausgelesen. Das Sensormodul 156 dient einerseits dazu, eine Bewegung der Tragteller 100 zu erkennen, um den Microcontroller 153 aus einem Standby-Betriebsmodus aufzuwecken und damit die Druckkraftmessung zu starten. Das Sensormodul 156 detektiert außerdem eine Beschleunigung des Tragtellers im Raum, um daraus eine relative Lageänderung des Tragtellers zu ermitteln. Als Sensormodul kommt ein integriertes MEMS-Modul mit Drei-Achsen-Gyroskop und Drei-Achsen-Beschleunigungsmesser zum Einsatz. Es handelt sich um eine inertiale Messeinheit, welche Beschleunigungen in allen drei Raumrichtungen und Drehungen um alle drei Raumachsen erkennen und messen kann und als Trägheitsnavigationssystems dient. Derartige handelsübliche Sensormodule kommen heute vor allem in Mobilfunkgeräten zum Einsatz.
- Aus den von dem Sensormodul 156 gelieferten Beschleunigungswerten werden in dem Microcontroller 153, welcher zu diesem Zweck eine entsprechende Programmlogik enthält, relative Lageänderungen der Tragteller ermittelt. Die so ermittelten relativen Lageänderungen werden über das Sender/Empfängermodul 157 an einen Zentralrechner 20 übertragen, welcher daraus die Positionsdaten der Tragteller berechnet und an eine Anzeigeeinrichtung 30 weitergibt. Selbstverständlich kann auch die Auswertung der von dem Sensormodul 156 gelieferten Beschleunigungswerten anstatt in dem Microcontroller 153 in dem Zentralrechner 20 erfolgen.
- Die schematische Darstellung in
Figur 6 zeigt die vier Tragteller 3b, 4b, 5b, 6b, die über eine Drahtlosschnittstelle 21, beispielsweise nach dem Bluetooth oder Zigbee Standard, mit einem Steuercomputer 20 kommunizieren und an diesen Sensorsignale ihrer Beschleunigungs- bzw. Inertialsensoren 156 oder daraus abgeleitete Signale senden. Der Steuercomputer 20 steht über eine drahtlose Netzwerkschnittstelle 22, beispielsweise eine WIFI-Schnittstelle im 2,4 oder 5 GHz-Band, mit einem mobilen Endgerät 30, wie etwa einem Smartphone oder einem Tabletcomputer in kommunikationstechnischer Verbindung. Über die drahtlose Netzwerkschnittstelle 22 erfolgt ein Datenaustausch 23 zwischen dem Steuercomputer 20 und dem mobilen Endgerät 30. - Auf dem mobilen Endgerät 30 ist ein Anwendungsprogramm 31 installiert und gestartet, welches ausgebildet ist, mithilfe der in den Tragtellern 3b, 4b, 5b, 6b integrierten Sensoren 156 ermittelte Positionsdaten der Tragteller von dem Steuercomputer 20 abzurufen und auf dem Display des Endgeräts grafisch darzustellen. Des Weiteren besteht eine Datenverbindung zu einem Datennetzwerk 40, über die ein Datenaustausch 24 mit einem entfernten Server 41 durchgeführt werden kann, um aus einer von dem entfernten Server 41 bereitgestellten Fahrzeugdatenbank anhand eines Fahrzeugtyps eine vorgegebene Position der fahrzeugseitigen Aufnahmepunkte für die Tragteller der Hebebühne abzurufen. Die Aufnahmepunkte, unter die die Tragteller zu positionieren sind, können dann zusätzlich auf dem Display des Endgeräts 30 dargestellt werden.
- Der Steuercomputer 20 kann außerdem eine zusätzliche Netzwerkschnittstelle, beispielsweise eine drahtgebundene Ethernet-Schnittstelle, aufweisen, über die er mit dem Datennetzwerk 40 verbunden ist und über die ein Datenaustausch 25 mit dem entfernten Server 41 oder einen anderen Server im Netz durchgeführt werden kann. Über die Datenverbindung 25 können Daten zum Betriebszustand der Hebebühne übertragen werden, die u.a. zu Wartungs- und Diagnosezwecken verwendet werden können.
- In
Figur 7 ist das Endgerät 30 mit dem darauf ablaufenden Anwendungsprogramm 31 näher gezeigt. Auf dem Display des Endgeräts 30 ist schematisch die inFigur 1 gezeigte Hebebühne dargestellt mit den seitlichen Hubsäulen 1, 2 und den Tragtellern 3b, 4b, 5b, 6b. Die zugehörigen Tragarme 3, 4, 5, 6 sind lediglich schematisch als gestrichelte Linie dargestellt. Zu den beiden Tragarmen 5, 6 ist außerdem das zusätzliche Knickgelenk 51, 61 dargestellt. Die Tragarme 3, 4, 5, 6 befinden sich in der sogenannten Nullposition, das heißt maximal zur Seite weggeschwenkt und eingeschoben. Ausgehend von dieser Nullposition erfolgt die Positionierung der Tragteller 3b, 4b, 5b, 6b unter einem anzuhebenden Fahrzeug. Hierbei wird für jeden der Tragteller anhand der Sensordaten fortlaufend dessen Position ermittelt und von dem Steuercomputer 20 an das Endgerät 30 übertragen, sodass die Anzeige der Tragteller 3b, 4b, 5b, 6b auf dem Display des Endgeräts fortlaufend aktualisiert werden kann. - In
Figur 8 ist das Endgerät 30 mit dem Anwendungsprogramm 31 in einer Betriebssituation dargestellt, in der die Tragteller durch Einschwenken der Tragarme 3, 4, 5, 6 unter einem zwischen den Hubsäulen 1, 2 abgestellten Fahrzeug positioniert sind. Zu den Tragtellern 3b, 4b, 5b, 6b sind zusätzlich als Eckpunkte eines Rechtecks 32 die fahrzeugspezifischen Auflagerpunkte dargestellt, die anhand des Fahrzeugtyps aus der Fahrzeugdatenbank des entfernten Server 41 abgerufen wurden. Da die Tragteller 3b, 4b, 5b, 6b, wie inFigur 8 zu sehen ist, korrekt an den Eckpunkten des Rechtecks 32 positioniert wurden, wird außerdem ein Bestätigungssignal 33 ausgegeben, dass der Hubvorgang gestartet werden kann. - Nach Starten des Hubvorgangs können zusätzlich anhand der in den Tragtellern 3b, 4b, 5b, 6b verbauten Druckkraftsensoren wie bevorstehend beschrieben die auf den Tragtellern ruhenden Lastkräfte ermittelt und zu jedem der Tragteller angezeigt werden. Außerdem kann, beispielsweise durch unterschiedliche Farben, für jeden der Tragteller 3b, 4b, 5b, 6b signalisiert werden, ob die Auflast innerhalb zulässiger Grenzen mittig bzw. gleichverteilt über die Tragteller aufgenommen wurde, oder ob ein Tragteller eventuell einseitig belastet ist, sodass ein Abrutschen drohen kann. In letzterem Fall könnten betreffende Tragteller beispielsweise zur Warnung an den Bediener auf dem Display des Endgerätes rot dargestellt sein, bei vorschriftsmäßiger Lastverteilung hingegen grün.
- Die Position eines zwischen den Hubsäulen 1, 2 abgestellten Fahrzeugs kann beispielsweise mithilfe der an der Quertraverse 7 zwischen den Hubsäulen befestigten Kamera 8 ermittelt werden, sodass die korrekte Soll-Position für die Tragteller auf dem Display des Endgerätes 30 dargestellt werden kann.
Bei einer Weiterbildung der Erfindung kann die dargestellte Druckverteilung bzw. können die von den Drucksensoren 141 ermittelten Werte für die Flächenbelastung in Form eines Protokolls für eine gewisse Zeitdauer gespeichert und aufbewahrt werden. Hierdurch ist es möglich, im Falle eines Fehlers oder Unfalls im Nachhinein die Aufnahmesituation eines Fahrzeugs nachzuvollziehen. Ebenso ist es möglich, dass die von den Drucksensoren 141 gemessenen oder hieraus abgeleitete Signale in dem Zentralrechner 20 weiterverarbeitet oder zwischengespeichert werden. Die Übertragung kann insbesondere über die beschriebene Drahtlosschnittstelle erfolgen. In dem Zentralrechner 20 kann der Betriebszustand der Hebebühne überwacht sowie Betriebs- und Bedienungsparameter erfasst und protokolliert werden. - Aus den mittels des Sensormoduls 156 ermittelten Positionsdaten werden außerdem Hubhöhen der Fahrzeughebebühne ermittelt und an den entfernten Server 41 oder einen anderen Server im Netz übertragen. Diese Daten stehen dann Betreiber, Service-Dienstleistern, Herstellern o.a. zur Verfügung, beispielsweise zu Wartungs- und Diagnosezwecken.
Claims (13)
- Auflagerelement (3b, 4b, 5b, 6b; 100) für eine Fahrzeughebebühne mit einer Auflagefläche zur Positionierung unter einem fahrzeugseitigen Aufnahmepunkt eines anzuhebenden Fahrzeugs,
dadurch gekennzeichnet, dass
das Auflagerelement (100) eine Sensoreinrichtung (156) mit einem oder mehreren Beschleunigungssensoren zum Erfassen einer Beschleunigung des Auflagerelements (100) in mindestens zwei, vorzugsweise in allen drei Raumrichtung aufweist, sowie eine Auswerteeinheit (153), die aus Sensordaten der Beschleunigungssensoren (156) eine relative Lageänderung des Auflagerelements (100) in einer horizontalen Ebene, vorzugsweise in allen drei Raumrichtung, ermittelt. - Auflagerelement nach Anspruch 1, bei dem die Sensoreinrichtung (156) zusätzlich mindestens einen Gyroskopsensor zur Erfassung von Richtungsänderungen des Auflagerelements (100) umfasst und die Auswerteeinheit (153) die relative Lageänderung des Auflagerelements aus den Sensordaten der Beschleunigungssensoren sowie des mindestens einen Gyroskopsensors ermittelt.
- Auflagerelement nach Anspruch 1 oder 2 mit einer Sendeeinheit (157) zur drahtlosen Übertragung von Positionssignalen, die für eine jeweils ermittelte relative Lageänderung charakteristisch sind, oder von Messsignalen der Sensoreinrichtung (156) an eine Zentraleinheit (20).
- Auflagerelement nach einem der vorangehenden Ansprüche, bei dem die Auswerteeinheit (153) und die Sensoreinrichtung (156) von einer batteriebetriebenen Stromquelle (159) versorgt werden und die Auswerteeinheit (153) einen stromsparenden Standby-Betriebsmodus aufweist, in welchen die Auswerteeinheit (153) bei Inaktivität über einen vorgegebenen Standby-Zeitraum umschaltet, und aus dem die Auswerteeinheit (153) von der Sensoreinrichtung (156) geweckt wird, wenn diese eine Beschleunigung des Auflagerelements (100) erkennt.
- Auflagerelement nach einem der vorangehenden Ansprüche, welches als Tragteller (3b, 4b, 5b, 6b; 100) für eine Fahrzeughebebühne ausgebildet ist, mit einer tellerförmigen Tragstruktur (110) zur Aufnahme eines anzuhebenden Fahrzeugs an einem der fahrzeugseitigen Aufnahmepunkte und mit einem an der Unterseite der Tragstruktur (110) angeordneten Befestigungselement (120) zur lösbaren Befestigung des Tragtellers (3b, 4b, 5b, 6b; 100) an einem Tragarm (3, 4, 5, 6) der Fahrzeughebebühne.
- Auflagerelement nach Anspruch 5, bei dem in den Tragteller (3b, 4b, 5b, 6b; 100) zusätzlich ein oder mehrere Drucksensoren (141) integriert sind, welche eine auf dem jeweiligen Tragteller (3b, 4b, 5b, 6b; 100) lastende Gewichtskraft oder Kraftverteilung messen.
- Verfahren zum Bestimmen der Position von an einer Fahrzeughebebühne festlegbaren Auflagerelementen (3b, 4b, 5b, 6b; 100), welche zur Aufnahme eines anzuhebenden Fahrzeugs unter fahrzeugseitige Aufnahmepunkte zu positionieren sind,
dadurch gekennzeichnet, dass
die Auflagerelemente (3b, 4b, 5b, 6b; 100) jeweils eine Sensoreinrichtung (156) mit einem oder mehreren Beschleunigungssensoren zum Erfassen einer Beschleunigung des zugehörigen Auflagerelements (3b, 4b, 5b, 6b; 100) in mindestens zwei, vorzugsweise in allen drei Raumrichtung aufweisen und dass aus Sensordaten der Beschleunigungssensoren für jeden der Auflagerelemente (3b, 4b, 5b, 6b; 100) eine relative Lageänderung in einer horizontalen Ebene, vorzugsweise in allen drei Raumrichtung, ermittelt wird. - Verfahren nach Anspruch 7, bei dem die Auflagerelemente (3b, 4b, 5b, 6b; 100) zunächst in eine Nullposition gebracht werden und aus der anschließend für jedes der Auflagerelemente (3b, 4b, 5b, 6b; 100) ermittelten relativen Lageänderung und der für jedes der Auflagerelemente (3b, 4b, 5b, 6b; 100) vorgegebenen Nullposition eine absolute Position der Auflagerelemente (3b, 4b, 5b, 6b; 100) ermittelt wird.
- Verfahren nach Anspruch 8, bei dem die absolute Position der Auflagerelemente (3b, 4b, 5b, 6b; 100) an eine vorzugsweise mobile Anzeigeeinrichtung (30) übermittelt und auf einem Display der Anzeigeeinrichtung (30) grafisch dargestellt wird.
- Verfahren nach Anspruch 8 oder 9, bei dem anhand einer Fahrzeugdatenbank (41) und eines Fahrzeugtyps eine vorgegebene Position der fahrzeugseitigen Aufnahmepunkte abgerufen und mit der ermittelten absoluten Position der Auflagerelemente verglichen wird.
- Verfahren nach einem der Ansprüche 6 bis 10, bei dem aus den Sensordaten der Beschleunigungssensoren (156) für jedes der Auflagerelemente eine relative Lageänderung in allen drei Raumrichtung und daraus eine absolute Position ermittelt und aus der absoluten Position der Auflagerelemente (3b, 4b, 5b, 6b; 100) eine Hubhöhe der Hebebühne bestimmt wird, dass Hubhöhen der Hebebühne oder absolute Positionen der Auflagerelemente (3b, 4b, 5b, 6b; 100) an einen Server (41) übertragen werden und dass der Server (41) Informationen über die Anzahl an Hubvorgängen und/oder Gesamtlaufleistung der Hebebühne und/oder eine Statistik über Hubvorgänge und Hubhöhen speichert.
- Verfahren nach einem der Ansprüche 6 bis 11, bei dem die Auflagerelemente (3b, 4b, 5b, 6b; 100) als an Tragarmen (3, 4, 5, 6) der Fahrzeughebebühne festgelegte Tragteller ausgebildet sind.
- Verfahren nach Anspruch 12, bei dem in die Tragteller (3b, 4b, 5b, 6b; 100) zusätzlich ein oder mehrere Drucksensoren (141) integriert sind, welche eine auf dem jeweiligen Tragteller (3b, 4b, 5b, 6b; 100) lastende Gewichtskraft oder Kraftverteilung messen und bei dem gemessene Druckkraftwerte an den Server (41) oder einen Steuerrechner (20) übermittelt und dort gespeichert werden.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP19176286.3A EP3770104A1 (de) | 2019-05-23 | 2019-05-23 | Auflagerelement für eine fahrzeughebebühne |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP19176286.3A EP3770104A1 (de) | 2019-05-23 | 2019-05-23 | Auflagerelement für eine fahrzeughebebühne |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP3770104A1 true EP3770104A1 (de) | 2021-01-27 |
Family
ID=66647171
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19176286.3A Withdrawn EP3770104A1 (de) | 2019-05-23 | 2019-05-23 | Auflagerelement für eine fahrzeughebebühne |
Country Status (1)
| Country | Link |
|---|---|
| EP (1) | EP3770104A1 (de) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11104561B2 (en) | 2013-03-14 | 2021-08-31 | Vehicle Service Group, Llc | Automatic adapter spotting for automotive lift |
| US11551443B2 (en) | 2018-02-02 | 2023-01-10 | Vehicle Service Group, Llc | Augmented reality and wearable technology for vehicle service |
| WO2023050195A1 (zh) * | 2021-09-29 | 2023-04-06 | 宁德时代新能源科技股份有限公司 | 车辆举升装置和换电站 |
| CN115924791A (zh) * | 2022-12-26 | 2023-04-07 | 苏州晶洲装备科技有限公司 | 升降机构及oled平板显示清洗设备 |
| WO2023178016A1 (en) * | 2022-03-15 | 2023-09-21 | BendPak, Inc. | Two post lift with reversible offset telescoping lift arms |
| WO2023198000A1 (zh) * | 2022-04-14 | 2023-10-19 | 时代电服科技有限公司 | 用电装置的电池更换方法及换电站 |
| US11912549B2 (en) | 2020-06-02 | 2024-02-27 | Vehicle Service Group, Llc | Active arm adapter for vehicle lift |
| US11945703B2 (en) | 2019-05-28 | 2024-04-02 | Vehicle Service Group, Llc | Intelligent vehicle lift with center of gravity sensor |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1876136A1 (de) * | 2006-07-04 | 2008-01-09 | Herrmann Werkstatt-Technk GmbH | Auflageelement für Hebebühne |
| EP2708489A1 (de) | 2012-09-12 | 2014-03-19 | Otto Nussbaum GmbH & Co. KG | Fahrzeug-Hebebühne |
| US20170113908A1 (en) * | 2015-10-26 | 2017-04-27 | Intel Corporation | Smart jack for lifting |
| WO2018034646A1 (en) * | 2016-08-15 | 2018-02-22 | Compagnie Generale Des Etablissements Michelin | Automated leveling platform for mobile wheel alignment |
| US20180339890A1 (en) * | 2017-05-23 | 2018-11-29 | Baldomar Systems Llc | Automating the operation of Vehicle Lifts |
-
2019
- 2019-05-23 EP EP19176286.3A patent/EP3770104A1/de not_active Withdrawn
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1876136A1 (de) * | 2006-07-04 | 2008-01-09 | Herrmann Werkstatt-Technk GmbH | Auflageelement für Hebebühne |
| EP2708489A1 (de) | 2012-09-12 | 2014-03-19 | Otto Nussbaum GmbH & Co. KG | Fahrzeug-Hebebühne |
| US20170113908A1 (en) * | 2015-10-26 | 2017-04-27 | Intel Corporation | Smart jack for lifting |
| WO2018034646A1 (en) * | 2016-08-15 | 2018-02-22 | Compagnie Generale Des Etablissements Michelin | Automated leveling platform for mobile wheel alignment |
| US20180339890A1 (en) * | 2017-05-23 | 2018-11-29 | Baldomar Systems Llc | Automating the operation of Vehicle Lifts |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11104561B2 (en) | 2013-03-14 | 2021-08-31 | Vehicle Service Group, Llc | Automatic adapter spotting for automotive lift |
| US11551443B2 (en) | 2018-02-02 | 2023-01-10 | Vehicle Service Group, Llc | Augmented reality and wearable technology for vehicle service |
| US11945703B2 (en) | 2019-05-28 | 2024-04-02 | Vehicle Service Group, Llc | Intelligent vehicle lift with center of gravity sensor |
| US11912549B2 (en) | 2020-06-02 | 2024-02-27 | Vehicle Service Group, Llc | Active arm adapter for vehicle lift |
| WO2023050195A1 (zh) * | 2021-09-29 | 2023-04-06 | 宁德时代新能源科技股份有限公司 | 车辆举升装置和换电站 |
| WO2023178016A1 (en) * | 2022-03-15 | 2023-09-21 | BendPak, Inc. | Two post lift with reversible offset telescoping lift arms |
| US12454447B2 (en) | 2022-03-15 | 2025-10-28 | BendPak, Inc. | Two post lift with reversible offset telescoping lift arms |
| WO2023198000A1 (zh) * | 2022-04-14 | 2023-10-19 | 时代电服科技有限公司 | 用电装置的电池更换方法及换电站 |
| CN115924791A (zh) * | 2022-12-26 | 2023-04-07 | 苏州晶洲装备科技有限公司 | 升降机构及oled平板显示清洗设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3654002B1 (de) | Fahrzeughebebühne | |
| EP1772333B1 (de) | Mobiles Arbeitsgerät mit Stützauslegern | |
| EP2855203B1 (de) | Crawler zum transport von lasten und ein system mit einer mehrzahl von crawlern sowie ein verfahren zum transport von lasten | |
| DE102010056584B4 (de) | Mobile Arbeitsmaschine | |
| EP3770105A1 (de) | Verfahren zum positionieren von tragarmen einer fahrzeughebebühne | |
| EP3352141A1 (de) | Verfahren und einrichtung zur identifikation einer anbauvorrichtung | |
| EP2799386A1 (de) | Vorrichtung und Verfahren zur Ermittlung und Überwachung eines gerüsteten Gegengewichts an einem Kran | |
| EP3812177A1 (de) | Verfahren zur ermittlung von reifenverschleiss bei radreifen eines fahrzeugs und fahrzeug zur durchführung des verfahrens | |
| DE102020125626A1 (de) | System und verfahren zur bestimmung einer hubkapazität einer maschine | |
| EP1876136B1 (de) | Auflageelement für Hebebühne | |
| EP0287044A1 (de) | Einrichtung zum Hochbocken von Flugzeugen | |
| EP3770565B1 (de) | Tragteller für eine fahrzeughebebühne | |
| DE19611573C2 (de) | Vorrichtung und Verfahren zum Bewegen von Bauwerken | |
| DE102021203671B4 (de) | Verfahren zur Zustandsüberwachung eines Hubwagens eines Staplerfahrzeugs | |
| WO2017072051A1 (de) | Verfahren zum betreiben von mindestens zwei hebezeugen in einem gruppen-betrieb und anordnung mit mindestens zwei hebezeugen | |
| DE10116638A1 (de) | Belastungsüberwachungsvorrichtung für Trittbretter | |
| EP0532970B1 (de) | Heber, insbesondere Dreibockheber für Flugzeuge | |
| DE102007055363A1 (de) | Verfahren zur Messung und Regelung der Höhe eines beweglichen Bauteils einer Arbeitsmaschine und Arbeitsmaschine mit einem Basisbauteil und einem beweglichen Bauteil | |
| DE3520344C2 (de) | ||
| DE2400310A1 (de) | Kippmomentsicherung fuer einen hydraulischen teleskop-auslegerkran | |
| DE102008047907B4 (de) | Einrichtung zur Bedienung der Hubsäule eines Kamerawagens | |
| EP3441352B1 (de) | Überwachungsvorrichtung | |
| DE102011100643A1 (de) | Verfahren zum Betreiben einer Überwachungsanordnung für eine Hubladebühne, Überwachungsanordnung und Hubladebühne | |
| DE2200195A1 (de) | Selbsttaetige Messvorrichtung zum Messen der Groesse der Kontaktflaeche zwischen dem Reifen eines Fahrzeugs und der Fahrbahn | |
| DE102017214171B4 (de) | Flurförderzeug mit heb- und senkbaren Lastaufnahmemitteln mit einer Belastungsmesseinrichtung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: NUSSBAUM CUSTOM LIFTS GMBH |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20210803 |