EP3901347B1 - Aiguilleteuse elliptique a carter etanche et pot de guidage de traversee basculant - Google Patents
Aiguilleteuse elliptique a carter etanche et pot de guidage de traversee basculant Download PDFInfo
- Publication number
- EP3901347B1 EP3901347B1 EP21169002.9A EP21169002A EP3901347B1 EP 3901347 B1 EP3901347 B1 EP 3901347B1 EP 21169002 A EP21169002 A EP 21169002A EP 3901347 B1 EP3901347 B1 EP 3901347B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rod
- column
- pot
- driving means
- hinged
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04H—MAKING TEXTILE FABRICS, e.g. FROM FIBRES OR FILAMENTARY MATERIAL; FABRICS MADE BY SUCH PROCESSES OR APPARATUS, e.g. FELTS, NON-WOVEN FABRICS; COTTON-WOOL; WADDING ; NON-WOVEN FABRICS FROM STAPLE FIBRES, FILAMENTS OR YARNS, BONDED WITH AT LEAST ONE WEB-LIKE MATERIAL DURING THEIR CONSOLIDATION
- D04H18/00—Needling machines
- D04H18/02—Needling machines with needles
Definitions
- the present invention relates to a needling machine for consolidating by needling a web or a sheet of fibers, in particular of non-woven fabric, comprising at least one needle board, in front of which the web or the sheet of fibers passes while moving in a direction of advance or machine direction or MD, and drive means configured to give at least one column secured to the at least one needle board and/or to the needles a movement back and forth in the perpendicular direction or substantially perpendicular to the plane of the web or web so that the needles pass in one direction, then in the other, the web or web of fibers, having an elliptical trajectory.
- This needling device of the prior art has the advantage of being able to be received in large part, namely the majority of the column and the means for driving the column, in a sealed casing allowing lubrication of the different parts. and mechanical joints to guarantee increased longevity and reliability of the installation.
- a needling device for consolidating by needling a web or a sheet of fibers, in particular non-woven, is as defined in claim 1.
- the transverse drive means comprise a control device, which in itself constitutes an invention independent of the invention described above, but which can be combined with it, and which comprises: a drive link capable of being coupled to the needles and/or to the needle board and/or to an element secured to the board or the needles and/or to a tilting pot to give them a back and forth movement in one direction mainly parallel to the direction MD or parallel to the direction MD, an eccentric shaft and a connecting rod, the eccentric shaft driving the connecting rod in rotation along an axis of rotation, in particular which extends along the direction CD perpendicular to the direction MD and in the vertical direction, and the connecting rod being connected to the connecting rod via an intermediate lever element, in a single piece or made up of several parts which are not articulated together, pivoting relative to a pivot axis, in particular parallel to the axis of rotation of the eccentric shaft, the lever being articulated on the one hand directly to the connecting rod, in particular along an axis parallel to the pivot axis and at a distance there
- the means for fixing the position of the slide in the slot comprise an adjustment rod connected to an adjustment rod, the adjustment rod being articulated to an auxiliary eccentric adjustment shaft, the rotation of the The auxiliary adjustment shaft allows the adjustment and fixation of the position of the slide in the slot.
- a longitudinal column 3 extending along a longitudinal axis 11 perpendicular to the plane of the board is secured to the movable beam 2, so that the movements of the column 3, of the movable beam 2, of the needle board 10 and of the needles are identical, namely with the same elliptical trajectory.
- the axis 5 is positioned substantially at the level of the opening of the casing crossed by the guide pot 4, in particular in the opening.
- first longitudinal drive means make it possible to impart to column 3 a movement only back and forth along the longitudinal axis.
- a mass 19 for balancing the system is coupled to the guide pot 4, being fixed to the latter on the side opposite to that where the advance system is located.
- a sealed casing 7' encloses the drive means and part of the columns 3', the latter passing through the wall of the casing 7' by passing through respective guide pots 4', the interfaces of which with the casing 7' are made watertight by via seals (not shown, but which for example can be made in the form of bellows seals as shown in Figure 1A ).
- Each guide pot 4' is mounted tilting relative to an axis 5', fixed relative to the casing 7' and parallel to the direction CD (perpendicular to the direction MD and to the longitudinal axis 11').
- Each column 3' can slide inside the respective guide pot 4'.
- Guide rings 16 are arranged on the interior wall of each guide pot 4', to ensure the sliding and lubrication between the column 3' and the respective guide pot 4'.
- the seal between the column 3' and the respective guide pot 4' is ensured by a seal, not shown, fixed to the base of the guide pot.
- the shafts 12' drive the heads of the two connecting rods 13' by rotating (as represented by the two arrows at the top of the figure 1 ) in opposite directions.
- the feet 14' of the two connecting rods 13' are each articulated at one end of a respective column 3'.
- These first vertical longitudinal drive means make it possible to impart to each column 3' a back-and-forth movement in a direction mainly parallel to the longitudinal axis.
- the auxiliary link 9' is mounted articulated at its two opposite ends to a respective one of the pots 4'.
- the link 9' is also articulated at the end of the link 8' articulated at point 17', but this is not obligatory, the system also functioning if the ends of the links 8' and 9' are not articulated at the same point, the 8' link can be articulated with an independent axis fixed on the guide pot.
- a mass 19' for balancing the system is coupled to the auxiliary link 9', being fixed to the latter on the upper side at mid-distance from the two shafts 12'.
- the system comprises an eccentric shaft 21 coupled to a connecting rod 22 mounted articulated directly to a one-piece vertical lever 23 arranged to pivot relative to a fixed pivot axis 24 offset, in the vertical direction, below the articulation axis of the connecting rod 22 to the lever 23.
- a connecting rod 27 is coupled directly to the lever 23.
- the connecting rod 27 is integral with a slide 25 and one end of a rod 26 whose axis extends parallel to axis 24.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Transmission Devices (AREA)
- Nonwoven Fabrics (AREA)
Description
- La présente invention se rapporte à une aiguilleteuse pour consolider par aiguilletage un voile ou une nappe de fibres, notamment de non-tissé, comportant au moins une planche à aiguilles, en face de laquelle le voile ou la nappe de fibres passe en se déplaçant dans une direction d'avance ou direction machine ou MD, et des moyens d'entraînement configurés pour donner à au moins une colonne solidarisée à la au moins une planche à aiguilles et/ou aux aiguilles un mouvement en va et vient dans la direction perpendiculaire ou sensiblement perpendiculaire au plan de la nappe ou du voile pour que les aiguilles traversent dans un sens, puis dans l'autre, le voile ou la nappe de fibres, en ayant une trajectoire elliptique.
- On connaît, par exemple de
EP-A 1-1736587 - Ce dispositif d'aiguilletage de l'art antérieur présente l'avantage de pouvoir être reçu en grande partie, à savoir la majeure partie de la colonne et les moyens d'entraînement de la colonne, dans un carter étanche permettant une lubrification des différentes pièces et articulations mécaniques pour garantir une longévité et une fiabilité accrues de l'installation.
- Ce dispositif d'aiguilletage présente cependant l'inconvénient d'être de structure complexe, nécessitant notamment des moyens pour réaliser un déphasage entre deux arbres à excentrique qui entraînent la colonne pour lui donner un mouvement à trajectoire elliptique.
- On aimerait mettre à disposition un dispositif d'aiguilletage qui présente le même avantage de pouvoir être reçu dans un carter étanche permettant d'assurer une bonne lubrification des différentes pièces d'entraînement de la colonne, tout en ayant cependant une structure plus compacte et moins complexe.
- De
FR-A1-2800396 - De
WO 96/21764 - DE
FR-A1-2862988 - De
GB 2335931A - Suivant l'invention, un dispositif d'aiguilletage pour consolider par aiguilletage un voile ou une nappe de fibres, notamment de non-tissé, est tel que défini à la revendication 1.
- Suivant l'invention, on obtient ainsi un système moins complexe que ceux de l'art antérieur, notamment d'un point de vue mécanique, et qui en outre est plus compact. En particulier, il n'est plus nécessaire de réaliser un déphasage entre deux arbres à excentrique. Dans le même temps, on conserve et même on accroît la possibilité d'intégrer l'ensemble des moyens d'entraînement dans un carter étanche permettant la lubrification des différentes pièces mécaniques pour assurer ainsi une grande longévité et fiabilité de l'installation.
- Des perfectionnements et modes de réalisation avantageux sont définis dans les sous revendications.
- Suivant un mode de réalisation avantageux, les moyens d'entraînement transversal comportent un dispositif de commande, qui constitue en soi une invention indépendante de l'invention décrite ci-dessus, mais qui peut être combinée avec celle-ci, et qui comporte : une biellette d'entraînement apte à être couplée aux aiguilles et/ou à la planche à aiguille et/ou à un élément solidaire de la planche ou des aiguilles et/ou à un pot basculant pour leur impartir un mouvement de va et vient suivant une direction principalement parallèle à la direction MD ou parallèle à la direction MD, un arbre à excentrique et une bielle, l'arbre à excentrique entraînant la bielle en rotation suivant un axe de rotation, notamment qui s'étend suivant la direction CD perpendiculaire à la direction MD et à la direction verticale, et la bielle étant reliée à la biellette par l'intermédiaire d'un élément formant levier intermédiaire, d'une seule pièce ou constitué de plusieurs pièces qui ne sont pas articulées entre elles, pivotant par rapport à un axe de pivotement, notamment parallèle à l'axe de rotation de l'arbre à excentrique, le levier étant articulé d'une part directement à la bielle, notamment suivant un axe parallèle à l'axe de pivotement et à distance de celui-ci, et d'autre part directement à la biellette d'entraînement, notamment en un point à distance de l'axe de pivotement, pour impartir à celle-ci le mouvement de va et vient suivant la direction MD.
- De préférence, le dispositif de commande comporte des moyens de réglage de la course de va et vient de la biellette d'entraînement.
- En particulier, les moyens de réglage règlent la distance entre l'axe de pivotement du levier et la biellette d'entraînement et/ou la distance entre l'axe de pivotement du levier et la bielle.
- Suivant un mode de réalisation préféré, les moyens de réglage comportent un coulisseau solidaire de la biellette d'entraînement ou de l'axe de pivotement du levier ou de l'axe d'articulation de la bielle au levier, le coulisseau et le levier étant agencés pour permettre au coulisseau de coulisser par rapport au levier entre plusieurs positions, et des moyens de fixation pour solidariser le coulisseau au levier dans chacune des dites plusieurs positions.
- Suivant un mode de réalisation très favorable, les moyens de réglage comporte une fente de guidage dans laquelle le coulisseau peut coulisser entre deux positions extrêmes, notamment une position haute dans laquelle la biellette d'entraînement se trouve au niveau de l'axe de pivotement et une position basse dans laquelle la biellette d'entraînement est la plus éloignée possible de l'axe de pivotement, permettant ainsi, en fonction de la position dans la fente dans laquelle le coulisseau est solidarisé au levier, un réglage de l'amplitude du mouvement de va et vient de la biellette, notamment entre une amplitude nulle (biellette immobile) et une amplitude maximale.
- Suivant un mode de réalisation préféré, les moyens de fixation de la position du coulisseau dans la fente comportent une tige de réglage reliée à une biellette de réglage, la biellette de réglage étant articulée à un arbre à excentrique auxiliaire de réglage, la rotation de l'arbre auxiliaire de réglage permettant le réglage et la fixation de la position du coulisseau dans la fente.
- Suivant un autre mode de réalisation favorable, les moyens de fixation de la position du coulisseau dans la fente comportent une tige de réglage solidaire d'une came à spirale comportant un disque entraîné en rotation par un arbre auxiliaire de réglage dans lequel est ménagé une fente en spirale le long de laquelle la tige de réglage peut se déplacer.
- Suivant encore une autre variante favorable, les moyens de fixation de la position du coulisseau dans la fente comportent une tige de réglage reliée à une biellette de réglage entraînée par un vérin, permettant un déplacement linéaire de la biellette de réglage, la biellette de réglage étant montée pivotante par rapport à l'axe de la tige de réglage.
- A titre d'exemple, on décrit maintenant des modes de réalisation préférés de l'invention en se reportant aux dessins dans lesquels :
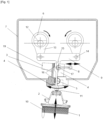
- La
figure 1 est une vue d'ensemble de face, partiellement en coupe et écorchée, d'un dispositif d'aiguilletage suivant un premier mode de réalisation de l'invention ; - La
figure 1A est une vue à plus grande échelle d'une partie de lafigure 1 ; - La
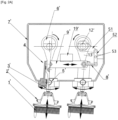
figure 2 est une vue d'ensemble de face, partiellement en coupe et écorchée, d'un dispositif d'aiguilletage suivant un autre mode de réalisation de réalisation suivant l'invention ; - La
figure 2A est une vue d'ensemble de face, partiellement en coupe et écorchée, d'un dispositif d'aiguilletage suivant encore un autre mode de réalisation de réalisation suivant l'invention ; - La
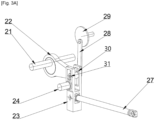
figure 3 est une vue d'ensemble en perspective du système de commande de la biellette principale formant moyens d'entraînement transversal ; - La
figure 3A est une vue d'ensemble en perspective d'un autre mode de réalisation d'un système de commande suivant l'invention ; - La
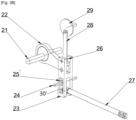
figure 3B est une vue d'ensemble en perspective d'encore un autre mode de réalisation d'un système de commande suivant l'invention ; - La
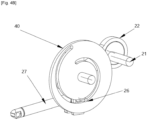
figure 4A est une vue d'ensemble d'une variante du système de lafigure 3 ; - La
figure 4B est une vue de l'arrière de la variante de lafigure 4A ; et - La
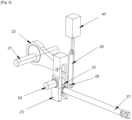
figure 5 est une vue d'ensemble d'encore une autre variante du système desfigures 3 ,4A et4B . - A la
figure 1 , il est représenté un premier mode de réalisation d'une aiguilleteuse suivant l'invention. Le carter est représenté suivant une vue en coupe et le reste de l'aiguilleteuse suivant une vue de face, une partie du pot de guidage étant écorchée. - Cette aiguilleteuse comporte une planche 10 à aiguilles comportant des aiguilles 1 faisant saillie de la face inférieure de la planche en étant agencées soit suivant des rangées et des colonnes, soit de manière aléatoire ou pseudo-aléatoire, comme il est bien connu dans le domaine. La planche 10 à aiguilles est portée par une poutre 2, dite poutre mobile. Les poutre 2 et planche 10 sont solidaires l'une de l'autre, mais de manière amovible, pour permettre, lorsque les aiguilles sont usées et/ou cassées, de remplacer facilement une planche par une nouvelle planche. Les aiguilles sont destinées à avoir un mouvement de va-et-vient à trajectoire elliptique perpendiculairement ou sensiblement perpendiculairement au plan de la nappe ou du voile, notamment de haut en bas et de bas en haut pour traverser dans un sens, puis dans l'autre, une nappe ou un voile de fibres que l'on fait passer devant elles dans une direction d'amenée ou MD, à savoir de gauche à droite en direction horizontale à la figure.
- Une colonne 3 longitudinale s'étendant suivant un axe longitudinal 11 perpendiculaire au plan de la planche est solidarisée à la poutre 2 mobile, de sorte que les mouvements de la colonne 3, de la poutre 2 mobile, de la planche 10 à aiguilles et des aiguilles sont identiques, à savoir avec une même trajectoire elliptique.
- Des moyens d'entraînement sont prévus pour impartir à la colonne 3 (et donc également à la planche 10 à aiguilles, à la poutre 2 mobile et aux aiguilles 1) un mouvement ayant une composante suivant une direction parallèle à l'axe longitudinal 11 et une composante suivant la direction MD, de manière à avoir une trajectoire elliptique comme représenté à la
figure 1 par une ellipse pour les aiguilles. - Un carter 7 étanche enferme les moyens d'entraînement et une partie de la colonne 3, cette dernière traversant la paroi du carter 7 en traversant un pot 4 de guidage, dont l'interface avec le carter 7 est rendue étanche par l'intermédiaire d'un joint d'étanchéité, qui suivant un mode de réalisation possible peut prendre la forme d'un joint 50 à soufflet. Le pot 4 de guidage est monté basculant par rapport à un axe 5 fixe par rapport au carter 7, parallèle à la direction CD (perpendiculaire à la direction MD et à l'axe longitudinal 11). La colonne 3 peut coulisser à l'intérieur du pot 4 de guidage. Des bagues 16 de guidage sont disposées sur la paroi intérieure du pot 4 de guidage, pour assurer le glissement et la lubrification entre la colonne 3 et le pot 4 de guidage. L'étanchéité entre la colonne 3 et le pot 4 de guidage est assuré par un joint d'étanchéité non représenté fixé à la base du pot de guidage.
- En terme de longévité de l'étanchéité du carter, l'axe 5 est positionné sensiblement au niveau de l'ouverture du carter traversée par le pot 4 de guidage, notamment dans l'ouverture.
- Les moyens d'entraînement comportent des premiers moyens d'entraînement longitudinal configurés pour impartir un mouvement de va-et-vient à la colonne suivant une direction parallèle à l'axe longitudinal. Ces premiers moyens d'entraînement sont constitués de deux systèmes 6 à arbres 12 à excentrique et bielles 13 et d'une biellette 9 intermédiaire.
- Les arbres 12 entraînent les têtes des deux bielles 13 en tournant (comme représenté par les deux flèches en haut de la
figure 1 ) dans des sens opposés. Les pieds 14 des deux bielles 13 sont articulés chacun à une extrémité de la biellette 9 intermédiaire qui s'étend suivant la direction MD. La biellette 9 intermédiaire comporte en outre une patte 15 s'étendant centralement vers le bas. L'extrémité de la patte 15 est articulée à l'extrémité supérieure de la colonne 3. - Ces premiers moyens d'entraînement longitudinal permettent d'impartir à la colonne 3 un mouvement uniquement en va-et-vient suivant l'axe longitudinal.
- Il est prévu en outre des deuxièmes moyens d'entraînement transversal sous la forme d'une biellette 8 principale disposée suivant la direction MD. Une extrémité de la biellette 8 est montée articulée au pot 4 de guidage, à l'intérieur du carter 7, en un point 17 à distance de l'axe 5 de rotation du pot, notamment sensiblement à l'extrémité supérieure du pot. Il est ainsi imparti au pot 4 de guidage un mouvement d'oscillation en va et vient qui se traduit sur la colonne 3 qui le traverse par un mouvement en va et vient suivant la direction MD, ou sensiblement suivant la direction MD (comme représenté par la double flèche au-dessus de la biellette 8 à la
figure 1 ). L'autre extrémité de la biellette 8 est couplée à un système de commande, appelé système d'avance, qui peut être notamment comme ceux représentés ci-après auxfigures 3 à 5 . - D'autre part, une masse 19 d'équilibrage du système est couplée au pot 4 de guidage, en étant fixé à ce dernier du côté opposé à celui où se trouve le système d'avance.
- Enfin, le système d'avance étant reçu dans le carter étanche, il peut être actionné soit par un moteur indépendant, soit par un des arbres 6 de commande des premiers moyens d'entraînement vertical, soit par une bielle montée directement sur un excentrique solidaire d'un des arbres 6 de commande des premiers moyens d'entraînement.
- A la
figure 2 , il est représenté un autre mode de réalisation d'une aiguilleteuse suivant l'invention. Le carter est représenté suivant une vue en coupe et le reste de l'aiguilleteuse suivant une vue de face, une partie d'un pot de guidage étant écorchée. - Cette aiguilleteuse comporte deux planches 10' à aiguilles comportant des aiguilles 1' faisant saillie de la face inférieure de la planche en étant agencées soit suivant des rangées et des colonnes, soit de manière aléatoire ou pseudo-aléatoire, comme il est bien connu dans le domaine. Chaque planche 10' à aiguilles est portée par une poutre 2' respective, dite poutre mobile. Les aiguilles sont destinées à avoir un mouvement de va-et-vient à trajectoire elliptique de haut en bas et de bas en haut pour traverser dans un sens, puis dans l'autre, une nappe ou un voile de fibres que l'on fait passer devant elle dans une direction d'amenée ou MD, à savoir de gauche à droite en direction horizontale à la figure.
- Deux colonnes 3' longitudinales s'étendent suivant des axes longitudinaux 11' perpendiculaire au plan de la planche. Les colonnes 3' sont solidarisées chacune à une poutre 2' mobile, de sorte que les mouvements de la colonne 3', de la poutre 2' mobile, de la planche 10' à aiguilles et des aiguilles sont similaires, voire identiques, à savoir avec une même trajectoire elliptique ou une trajectoire elliptique de même forme mais de taille différente. En outre les deux trajectoires peuvent être en opposition, c'est-à-dire que les deux ellipses sont des images dans un miroir l'une de l'autre.
- Des moyens d'entraînement sont prévus pour impartir à chaque colonne 3' (et donc également aux planches 10' à aiguilles, aux poutres 2' mobile et aux aiguilles 1) un mouvement ayant une composante suivant une direction parallèle à l'axe longitudinal 11' et une composante suivant la direction MD, de manière à avoir une trajectoire elliptique comme représenté à la
figure 2 par une ellipse pour les aiguilles. - Un carter 7' étanche enferme les moyens d'entraînement et une partie des colonnes 3', ces dernières traversant la paroi du carter 7' en traversant des pots 4' de guidage respectifs, dont les interfaces avec le carter 7' sont rendues étanches par l'intermédiaire de joints d'étanchéité (non représentés, mais qui par exemple peuvent être réalisés sous la forme de joints à soufflet comme représenté à la
figure 1A ). Chaque pot 4' de guidage est monté basculant par rapport à un axe 5', fixe par rapport au carter 7' et parallèle à la direction CD (perpendiculaire à la direction MD et à l'axe longitudinal 1 1'). Chaque colonne 3' peut coulisser à l'intérieur du pot 4' de guidage respectifs. Des bagues 16 de guidage sont disposées sur la paroi intérieure de chaque pot 4' de guidage, pour assurer le glissement et la lubrification entre la colonne 3' et le pot 4' de guidage respectif. L'étanchéité entre la colonne 3' et le pot 4' de guidage respectif est assuré par un joint d'étanchéité non représenté fixé à la base du pot de guidage. - Les moyens d'entraînement comportent des premiers moyens d'entraînement longitudinal configurés pour impartir un mouvement de va-et-vient à chaque colonne suivant une direction parallèle à l'axe longitudinal. Ces premiers moyens d'entraînement sont constitués de deux systèmes 6' à arbres 12' à excentrique et bielles 13'.
- Les arbres 12' entraînent les têtes des deux bielles 13' en tournant (comme représenté par les deux flèches en haut de la
figure 1 ) dans des sens opposés. Les pieds 14' des deux bielles 13' sont articulés chacun à une extrémité d'une colonne 3' respective. - Ces premiers moyens d'entraînement longitudinal vertical permettent d'impartir à chaque colonne 3' un mouvement en va-et-vient suivant une direction principalement parallèle à l'axe longitudinal.
- Il est prévu en outre des deuxièmes moyens d'entraînement transversal sous la forme d'une biellette 8' principale et d'une biellette 9' auxiliaire qui sont disposées suivant la direction MD et qui se trouvent à l'intérieur du carter 7'. Une extrémité de la biellette 8' est montée articulée à l'un des pots 4' de guidage en un point 17' à distance de l'axe 5' de rotation du pot, notamment sensiblement à l'extrémité supérieure du pot. L'autre extrémité de la biellette 8' est couplée à un système d'entraînement, appelé système d'avance, qui peut être notamment comme ceux représentés ci-après aux
figures 3 à 5 . - La biellette 9' auxiliaire est montée articulée à ses deux extrémités opposées à l'un respectif des pots 4'. En particulier, la biellette 9' est articulée également à l'extrémité de la biellette 8' articulée au point 17', mais ceci n'est pas obligatoire, le système fonctionnant également si les extrémités des biellettes 8' et 9' ne sont pas articulées au même point, la biellette 8' pouvant être articulée avec un axe indépendant fixé sur le pot de guidage.
- Il est ainsi imparti aux deux pots 4' de guidage un mouvement d'oscillation en va et vient qui se traduit sur les colonnes 3' qui les traversent par un mouvement en va et vient suivant la direction MD, ou sensiblement suivant la direction MD (comme représenté par la double flèche au-dessus de la biellette 8' à la
figure 2 ). - D'autre part, une masse 19' d'équilibrage du système est couplée à la biellette 9'auxiliaire, en étant fixée à cette dernière du côté supérieur à mi- distance des deux arbres 12'.
- Enfin, le système d'avance étant reçu dans le carter étanche, il peut être actionné soit par un moteur indépendant, soit par un des arbres 12' de commande des premiers moyens d'entraînement vertical, soit par une bielle montée directement sur un excentrique solidaire d'un des arbres 12' de commande des premiers moyens d'entraînement.
- En particulier, comme représenté à la
figure 2A , qui correspond à une variante du mode de réalisation de lafigure 2 , mais qui pourrait aussi être appliquée au mode de réalisation de lafigure 1 , il est prévu une liaison mécanique entre la biellette 8' principale et une bielle 51 d'entraînement transversal entrainée par l'arbre 12' à excentrique de l'un des deux systèmes 6' à bielle et arbre à excentrique, par exemple, comme représenté à lafigure 2A , par l'arbre 12' à excentrique qui entraîne aussi la bielle 13' articulée au pot 4' également relié directement à la biellette 8'. Dans cette variante de lafigure 2A , il est prévu un levier 52 intermédiaire monté rotatif par rapport à un axe 53 fixe par rapport au carter 7' et articulé directement, à ses deux extrémités, respectivement à la bielle 51 et à la biellette 8' principale. - Dans la description ci-dessus, les premiers moyens d'entraînement longitudinal sont distincts des deuxièmes moyens d'entraînement transversal. Bien que cette séparation en deux moyens distincts présente des avantages, il est cependant envisageable de prévoir des moyens uniques qui réalisent les deux fonctions des premiers et deuxièmes moyens, sans sortir du cadre de l'invention tel que défini par les revendications.
- Aux
figures 3 ,3A ,3B ,4A ,4B et5 , il est représenté des modes de réalisation d'un système pouvant être utilisé pour commander le déplacement en va-et-vient suivant la direction MD des biellettes 8 et 8', respectivement des modes de réalisation desfigures 1 et2 . Cependant, ce système de commande n'est pas nécessaire en soi et d'autres systèmes de commande du déplacement en va et vient dans la direction MD des biellettes 8 et 8' connus dans l'art antérieur peuvent être utilisés, par exemple des systèmes comme ceux décrits dansEP-A1-1736586 ,EP-B1-3372716 ,FR2738846 US6161269 et analogues. - A la
figure 3 , le système comporte un arbre à excentrique 21 couplé à une bielle 22 montée articulée directement à un levier 23 vertical d'une seule pièce agencé pivotant par rapport à un axe 24 de pivotement fixe décalé, dans la direction verticale, en dessous de l'axe d'articulation de la bielle 22 au levier 23. Une biellette 27 est couplée directement au levier 23. La biellette 27 est solidaire d'un coulisseau 25 et d'une extrémité d'une tige 26 dont l'axe s'étend parallèlement à l'axe 24. - La position relative de la tige 26, et donc également de la biellette 27, par rapport à l'axe 24 de pivotement du levier le long de la direction verticale et/ou par rapport à l'axe d'articulation de la bielle 22 au levier peut être réglée par l'intermédiaire d'un système de réglage constitué d'un arbre à excentrique 29 auxiliaire de réglage et d'une biellette 28 de réglage. La biellette 28 de réglage est couplée de manière articulée à son extrémité supérieure à l'arbre à excentrique (ou vilebrequin) 29, tandis que son extrémité inférieure est montée pivotante par rapport à l'axe de la tige 26.
- Le levier comporte une ouverture en forme de fente 30, dans lequel coulisse le coulisseau 25 solidaire en translation de la tige 26.
- En fonction de la position de la biellette 28 qui est déterminée par une rotation appropriée du vilebrequin 29, on peut choisir et régler la position relative du coulisseau 25 dans la fente 30 de manière à régler la distance le long de l'axe vertical du levier entre l'axe 24 et l'axe de la tige 26 (et donc également la distance entre l'axe de la tige 26 et l'axe de la bielle 22), cette distance pouvant être variée entre une valeur nulle (position dans laquelle le coulisseau 25 se trouve en haut de la fente 30 de manière à avoir l'axe de la tige 26 en correspondance avec l'axe 24 et une position de réglage maximum, dans laquelle le coulisseau 25 se trouve tout en bas de la fente 30).
- On peut faire varier l'amplitude du mouvement en va-et-vient de la biellette 27 aussi bien à la marche qu'à l'arrêt, le mouvement répercuté à partir du mouvement du vilebrequin 21 et de la biellette 22 agissant sur le levier 23. Quant à la biellette 27, elle peut être solidarisée ou articulée à l'une ou l'autre des biellettes principales 8 et 8' des modes de réalisation des
figures 1 et2 . - A la
figure 3A , il est représenté une variante de l'agencement de lafigure 3 . Dans cette variante, le réglage de la distance entre la bielle 22 et la biellette 27 d'entraînement s'effectue par réglage de la position le long de la fente 30 de l'axe 31 d'articulation de la bielle 22 sur le levier 23, ce qui permet de régler la distance entre l'axe 31 d'articulation de la bielle 22 et l'axe 24 fixe de pivotement du levier, et donc également de régler la distance entre l'axe 31 et la biellette 27, la distance entre la biellette 27 et l'axe 24 étant, dans cette variante, fixe, alors que dans le mode de réalisation de lafigure 3 , c'est la distance entre l'axe 31 et l'axe 24 qui est fixe. - A la
figure 3B , il est représenté une variante de l'agencement de lafigure 3 . Dans cette variante, le réglage de la distance entre la bielle 22 et la biellette 27 d'entraînement s'effectue par réglage de la position le long d'une fente 30' formée dans le levier 23 de l'axe 24 fixe de pivotement du levier. L'axe 24 du levier est solidaire d'un coulisseau 25' monté coulissant dans la fente 30'. La bielle 22 est articulée au levier 23 suivant un axe 31 d'articulation qui est en position fixe sur le levier 23. L'extrémité d'articulation de la biellette 27 au levier 23 est en position fixe (comme dans le mode de réalisation de lafigure 3 ). De même la tige 26 issue de la biellette 28 de réglage est articulée au levier 23 en position fixe. On peut ainsi, par l'intermédiaire de la biellette 28 régler la position relative de l'axe 24 par rapport au levier 23 et ainsi régler la position relative de la biellette 27 par rapport à l'axe 24 et la position relative de la bielle 22 par rapport à l'axe 24, et donc régler la course de va et vient de la biellette 27, la distance entre la biellette 27 et la bielle 22 étant, dans cette variante, fixe. - Aux
figures 4A et4B , il est représenté un autre mode de réalisation. La différence principale entre le mode de réalisation de lafigure 3 et celui desfigures 4A et4B est la manière dont on règle la position du coulisseau 25 par rapport à la fente 30. - Dans ce mode de réalisation, on utilise une came en spirale, constituée d'un disque 40 dans lequel est ménagée une fente en forme de spirale le long de laquelle la tige 26 peut se déplacer. Lors de la rotation du disque 40, la tige 26 suit le profil de la fente en spirale, ce qui a pour effet de déplacer la tige 26 et donc le coulisseau 25 le long de la fente 30. En fonction de la position choisie le long de la spirale pour la tige 26, on obtient une course donnée maximale de va et vient pour la biellette 27.
- A la
figure 5 , il est représenté encore un autre mode de réalisation, dans lequel on utilise un vérin 41 à la place du vilebrequin 29 de lafigure 3 , le reste du mode de réalisation étant identique. - Dans les modes de réalisation décrits aux
figures 4A ,4B et5 , on peut prévoir à la place de l'agencement qui y est décrit, dans lequel c'est la distance entre l'axe 24 et la biellette 27 qui est réglée (comme dans la variante de lafigure 3 ), des agencements comme suivant les variantes desfigures 3A et3B .
Claims (14)
- Dispositif d'aiguilletage pour consolider par aiguilletage un voile ou une nappe de fibres, notamment de non-tissé, comportant :- une ou plusieurs planche(s) (10 ; 10') à aiguilles ayant un champ d'aiguilles ou des champs d'aiguilles respectifs ;- une ou plusieurs colonne(s) (3 ; 3') d'axe longitudinal (11 ; 11') solidarisée(s) à la planche à aiguilles ou à une planche à aiguilles respective ;- des moyens d'entraînement configurés pour impartir à la ou chaque colonne un mouvement de va-et-vient de sorte que les aiguilles aient une trajectoire elliptique pour traverser dans un sens, puis dans l'autre, le voile ou la nappe de fibres qui se déplace devant elle suivant une direction machine ou d'amenée MD pour le ou la consolider ;- un carter (7 ; 7') étanche dans lequel sont reçus une partie de la colonne et ses moyens d'entraînement ; et- un ou plusieurs pot(s) (4 ; 4') de guidage disposé dans une ouverture respective du carter étanche en étant monté(s) basculant(s) par rapport à un axe (5 ; 5') de basculement respectif, fixe par rapport au carter (7 ; 7') et perpendiculaire à l'axe longitudinal et à la direction MD,la ou chaque colonne traversant le carter par l'intermédiaire du pot de guidage ou d'un pot de guidage respectif en y coulissant et les moyens d'entraînement comportant des moyens (6, 9, 12, 13, 14, 15 ; 6', 12', 13', 14') d'entraînement longitudinal configurés pour impartir à la colonne ou à chaque colonne un mouvement de va-et-vient suivant une direction principalement parallèle à l'axe longitudinal, notamment un mouvement uniquement vertical de va-et-vient,les moyens d'entraînement comportant en outre des moyens (8 ;8', 9') d'entrainement transversal configurés pour impartir à un point (17 ; 17') du pot de guidage ou de chaque pot de guidage à distance de son axe (5 ; 5') de basculement respectif un mouvement de va-et-vient suivant une direction principalement parallèle à la direction MD, l'axe de basculement du ou de chaque pot (4 ; 4') se trouvant dans l'ouverture respective du carter étanche traversée par le pot (4 ; 4') respectif.
- Dispositif suivant la revendication 1, caractérisé en ce que les moyens d'entraînement longitudinal comportent pour une colonne (3) deux systèmes (6, 12, 13, 14) bielle-arbre à excentrique, les têtes des bielles (13) étant articulées aux deux arbres (12) à excentrique respectifs et les deux pieds (14) des bielles étant reliés l'un à l'autre en étant articulés à une extrémité respective d'une biellette (9) intermédiaire, la biellette intermédiaire étant articulée à la colonne (3), notamment en un point à mi-distance des deux pieds des bielles.
- Dispositif suivant la revendication 1, caractérisé en ce que le dispositif comporte deux colonnes (3') et deux pots (4') de guidage, et les moyens d'entraînement longitudinal comportent deux systèmes (6', 12', 13', 14') bielle-arbre à excentrique, les têtes des bielles (13') étant articulées aux arbres (12') à excentrique respectifs et les bielles (13') étant chacune articulées à une colonne (3') respective.
- Dispositif suivant l'une des revendications précédentes, caractérisé en ce que les arbres à excentrique tournent à la même vitesse.
- Dispositif suivant l'une des revendications 1 à 3, caractérisé en ce que les arbres à excentriques tournent dans des sens opposés.
- Dispositif suivant l'une des revendications précédentes, caractérisé en ce que les moyens d'entraînement transversal comportent une biellette (8 ; 8') principale dont une extrémité est montée articulée au pot (4) de guidage ou à un des pots (4') de guidage, et l'autre extrémité à des moyens pour lui impartir un mouvement de va et vient suivant une direction principalement parallèle à la direction MD, notamment parallèle à la direction MD.
- Dispositif suivant la revendication 6, caractérisé en ce qu'il comporte au moins une deuxième colonne reçue dans un pot de guidage respectif, et il est prévu une biellette (9') auxiliaire dont les deux extrémités sont articulées à chacun des deux pots respectifs.
- Dispositif suivant la revendication 7, caractérisé en ce que les points d'articulation au premier pot de la biellette (8') principale et de la biellette (9') auxiliaire sont confondus.
- Dispositif suivant l'une des revendications précédentes, caractérisé en ce que les moyens d'entraînement longitudinal sont configurés pour impartir à la au moins une colonne un mouvement de va-et-vient uniquement suivant une direction parallèle à l'axe longitudinal.
- Dispositif suivant l'une des revendications précédentes, caractérisé en ce que les moyens d'entraînement transversal sont configurés pour impartir à un point du au moins un pot de guidage à distance de son axe de basculement un mouvement de va-et-vient uniquement suivant une direction parallèle à la direction MD.
- Dispositif suivant la revendication 6, caractérisé en ce qu'il est prévu une liaison mécanique entre la biellette (8 ; 8') principale et une bielle (51) d'entraînement transversal entrainée par l'arbre (12 ; 12') à excentrique de l'un des deux systèmes (6 ; 6') à bielle et arbre à excentrique.
- Dispositif suivant la revendication 11, caractérisé en ce qu'il est prévu deux systèmes (6') à bielle et arbre à excentrique et deux pots (4'), et l'arbre (12') à excentrique qui entraîne la bielle (13') articulée à celui des pots (4') relié directement à la biellette (8') entraîne également la bielle (51) d'entraînement transversal.
- Dispositif suivant la revendication 12, caractérisé en ce qu'il est prévu un levier (52) intermédiaire monté rotatif par rapport à un axe (53) fixe par rapport au carter (7') et articulé directement, à ses deux extrémités, respectivement à la bielle (51) et à la biellette (8') principale.
- Dispositif suivant l'une des revendications précédentes, caractérisé en ce que les moyens d'entraînement longitudinal et les moyens d'entraînement transversal sont reçus à l'intérieur du carter étanche.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR2004057A FR3109586B1 (fr) | 2020-04-23 | 2020-04-23 | Aiguilleteuse elliptique à carter étanche et pot de guidage de traversée basculant |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP3901347A1 EP3901347A1 (fr) | 2021-10-27 |
| EP3901347C0 EP3901347C0 (fr) | 2024-07-03 |
| EP3901347B1 true EP3901347B1 (fr) | 2024-07-03 |
Family
ID=71662058
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21169002.9A Active EP3901347B1 (fr) | 2020-04-23 | 2021-04-16 | Aiguilleteuse elliptique a carter etanche et pot de guidage de traversee basculant |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US11505885B2 (fr) |
| EP (1) | EP3901347B1 (fr) |
| KR (1) | KR20210131253A (fr) |
| CN (1) | CN113550077B (fr) |
| ES (1) | ES2989498T3 (fr) |
| FR (1) | FR3109586B1 (fr) |
| TW (1) | TW202144638A (fr) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE202020106554U1 (de) * | 2020-11-16 | 2022-02-17 | Autefa Solutions Austria Gmbh | Nadelmaschine |
Family Cites Families (24)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3478709A (en) * | 1966-11-17 | 1969-11-18 | Irving George Fischbein | Sewing machine |
| US3849845A (en) * | 1973-09-20 | 1974-11-26 | Fehrer Textilmasch | Apparatus for needle-punching a web |
| DE4441653C1 (de) * | 1994-11-23 | 1995-11-02 | Heinz Konrad Prof Dr I Mueller | Dichtungsanordnung |
| FR2727990A1 (fr) * | 1994-12-08 | 1996-06-14 | Asselin | Aiguilleteuse a tige coulissante |
| FR2729405B1 (fr) * | 1995-01-12 | 1997-04-18 | Asselin | Dispositif d'actionnement alternatif et aiguilleteuse ainsi equipee |
| US5732453A (en) | 1995-09-15 | 1998-03-31 | Oskar Dilo Maschinenfabrik Kg | Needle bar driving apparatus of a needle loom |
| DE19730532A1 (de) | 1997-07-16 | 1999-01-21 | Dilo Kg Maschf Oskar | Nadelmaschine |
| AT406390B (de) * | 1998-03-31 | 2000-04-25 | Fehrer Textilmasch | Vorrichtung zum nadeln eines vlieses |
| GB2335931B (en) * | 1998-03-31 | 2002-03-20 | Fehrer Textilmasch | Apparatus for needling a web |
| ATA160899A (de) * | 1999-09-21 | 2000-09-15 | Fehrer Monika Mag | Vorrichtung zum nadeln einer gemusterten filzbahn |
| AT408234B (de) * | 1999-10-08 | 2001-09-25 | Fehrer Textilmasch | Vorrichtung zum nadeln eines vlieses |
| AT408235B (de) * | 1999-10-29 | 2001-09-25 | Fehrer Textilmasch | Vorrichtung zum nadeln eines vlieses |
| AT409868B (de) * | 2001-06-12 | 2002-12-27 | Fehrer Textilmasch | Vorrichtung zum nadeln eines vlieses |
| FR2862988B1 (fr) * | 2003-11-28 | 2007-11-09 | Fehrer Textilmasch | Dispositif d'aiguilletage d'un matelas de fibres |
| AT413387B (de) * | 2004-03-31 | 2006-02-15 | Fehrer Textilmasch | Vorrichtung zum nadeln eines vlieses |
| FR2887564B1 (fr) * | 2005-06-22 | 2007-10-26 | Asselin Soc Par Actions Simpli | Appareil d'aiguilletage pour consolider une nappe de fibres |
| FR2887563B1 (fr) * | 2005-06-22 | 2009-03-13 | Asselin Soc Par Actions Simpli | "procede et installation pour aiguilleter une nappe de fibres mettant en oeuvre deux planches a aiguilles" |
| ATE490360T1 (de) * | 2007-06-15 | 2010-12-15 | Oerlikon Textile Gmbh & Co Kg | Vorrichtung zum vernadeln einer vliesbahn |
| CN101981243A (zh) * | 2008-04-17 | 2011-02-23 | 欧瑞康纺织有限及两合公司 | 用于对纤维网进行针刺的设备 |
| ATE537287T1 (de) * | 2008-06-27 | 2011-12-15 | Oerlikon Textile Gmbh & Co Kg | Nadelmaschine |
| EP2475814B1 (fr) * | 2009-09-09 | 2014-03-26 | Hi Tech Textile Holding GmbH | Dispositif pour aiguilleter une nappe de fibres |
| FR3026112B1 (fr) * | 2014-09-22 | 2017-06-23 | Andritz Asselin Thibeau | Installation de consolidation, notamment par aiguilletage, d'une nappe de fibres |
| FR3063742B1 (fr) * | 2017-03-09 | 2021-06-18 | Andritz Asselin Thibeau | Dispositif de transfert et/ou d'introduction d'une nappe de fibres dans une installation de consolidation, notamment une aiguilleteuse |
| EP3372716B1 (fr) | 2017-03-09 | 2019-09-04 | Oskar Dilo Maschinenfabrik KG | Aiguilleteuse |
-
2020
- 2020-04-23 FR FR2004057A patent/FR3109586B1/fr active Active
-
2021
- 2021-04-16 EP EP21169002.9A patent/EP3901347B1/fr active Active
- 2021-04-16 ES ES21169002T patent/ES2989498T3/es active Active
- 2021-04-22 US US17/237,485 patent/US11505885B2/en active Active
- 2021-04-23 CN CN202110442143.8A patent/CN113550077B/zh active Active
- 2021-04-23 TW TW110114663A patent/TW202144638A/zh unknown
- 2021-04-23 KR KR1020210052761A patent/KR20210131253A/ko active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| CN113550077B (zh) | 2025-05-09 |
| KR20210131253A (ko) | 2021-11-02 |
| TW202144638A (zh) | 2021-12-01 |
| EP3901347A1 (fr) | 2021-10-27 |
| FR3109586B1 (fr) | 2022-05-13 |
| EP3901347C0 (fr) | 2024-07-03 |
| CN113550077A (zh) | 2021-10-26 |
| ES2989498T3 (es) | 2024-11-26 |
| US11505885B2 (en) | 2022-11-22 |
| US20210332514A1 (en) | 2021-10-28 |
| FR3109586A1 (fr) | 2021-10-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3901349B1 (fr) | Dispositif de commande du mouvement des aiguilles d'une aiguilleteuse, notamment elliptique, et aiguilleteuse comportant un tel dispositif | |
| FR2799477A1 (fr) | Dispositif d'aiguillage d'un matelas de fibres | |
| CH676999A5 (fr) | ||
| EP3901348B1 (fr) | Aiguilleteuse elliptique a carter etanche et pot de guidage de traversee | |
| EP3901347A1 (fr) | Aiguilleteuse elliptique a carter etanche et pot de guidage de traversee basculant | |
| FR2868441A1 (fr) | Dispositif d'aiguilletage d'un matelas de fibres | |
| FR2862988A1 (fr) | Dispositif d'aiguilletage d'un matelas de fibres | |
| EP0671493B1 (fr) | Mécanisme de commande de mouvement de va-et-vient des cadres de griffes d'une mécanique d'armure | |
| EP0320380B1 (fr) | Machine à agrafer à tête d'agrafage oscillante | |
| FR2703698A1 (fr) | Mécanisme amélioré pour transmettre l'instruction de sélection concernant la position de battement du peigne dans un métier à tisser les tissus-éponges. | |
| EP0122222B1 (fr) | Machine à coudre | |
| FR2917754A1 (fr) | Dispositif de tirage pour la commande des cadres de lisses d'un metier a tisser, ensemble de formation de la foule comprenant un tel dispositif et metier a tisser equipe d'un tel ensemble | |
| FR2461771A1 (fr) | Dispositif d'actionnement de l'aiguille d'une machine a coudre | |
| FR2541695A1 (fr) | Systeme de commande du peigne d'une machine a tisser et machine a tisser equipee d'un tel systeme | |
| CH664776A5 (fr) | Dispositif de selection de fils pour metier a tricoter. | |
| FR2605286A1 (fr) | Rotor, en particulier d'un appareil a voilure tournante | |
| EP3592892B1 (fr) | Aiguilleteuse, notamment a mouvement de type elliptique, destinee a consolider une nappe de fibres | |
| EP0131495A1 (fr) | Dispositif d'exécution d'une fausse lisière à pas de gaze sur machine à tisser | |
| EP1743058B1 (fr) | Dispositif de nivelage, mecanique d'armure a came incorporant un tel dispositif et metier a tisser equipe d'une telle mecanique | |
| FR2900666A1 (fr) | Mecanisme de formation de la foule, metier a tisser equipe d'un tel mecanisme et procede de selection des crochets mobiles d'un tel mecanisme | |
| EP0543688B1 (fr) | Dispositif de coupe pour désileuse | |
| FR2673205A1 (fr) | Dispositif de transmission pour machines a coudre. | |
| FR2553112A1 (fr) | Dispositif de commande des crochets de machines a coudre, en particulier portables, pour des points de chainette | |
| EP0007543A1 (fr) | Métier à tisser avec dispositif coupe-trame et dispositif coupe-trame utilisé dans celui-ci | |
| FR2553109A1 (fr) | Mouvement de formation de la foule, en particulier pour des metiers a tisser a foule ondulee mobile |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| B565 | Issuance of search results under rule 164(2) epc |
Effective date: 20210824 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20220428 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20230216 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240124 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602021015005 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20240725 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT SE SI Effective date: 20240809 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2989498 Country of ref document: ES Kind code of ref document: T3 Effective date: 20241126 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241003 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241004 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241103 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241003 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241003 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241003 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241103 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241004 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 5 Effective date: 20250425 |
|
| 26N | No opposition filed |
Effective date: 20250404 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250530 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20250408 Year of fee payment: 5 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250430 |
|
| U1K | Transfer of rights of the unitary patent after the registration of the unitary effect |
Owner name: ANDRITZ FRANCE SAS; FR |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240703 |