EP4031712B1 - Maschine und verfahren zum stabilisieren eines gleises - Google Patents
Maschine und verfahren zum stabilisieren eines gleises Download PDFInfo
- Publication number
- EP4031712B1 EP4031712B1 EP20757854.3A EP20757854A EP4031712B1 EP 4031712 B1 EP4031712 B1 EP 4031712B1 EP 20757854 A EP20757854 A EP 20757854A EP 4031712 B1 EP4031712 B1 EP 4031712B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- machine
- rotation
- track
- unbalanced
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B06—GENERATING OR TRANSMITTING MECHANICAL VIBRATIONS IN GENERAL
- B06B—METHODS OR APPARATUS FOR GENERATING OR TRANSMITTING MECHANICAL VIBRATIONS OF INFRASONIC, SONIC, OR ULTRASONIC FREQUENCY, e.g. FOR PERFORMING MECHANICAL WORK IN GENERAL
- B06B1/00—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency
- B06B1/10—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency making use of mechanical energy
- B06B1/16—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency making use of mechanical energy operating with systems involving rotary unbalanced masses
- B06B1/161—Adjustable systems, i.e. where amplitude or direction of frequency of vibration can be varied
- B06B1/162—Making use of masses with adjustable amount of eccentricity
- B06B1/164—Making use of masses with adjustable amount of eccentricity the amount of eccentricity being automatically variable as a function of the running condition, e.g. speed, direction
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B27/00—Placing, renewing, working, cleaning, or taking-up the ballast, with or without concurrent work on the track; Devices therefor; Packing sleepers
- E01B27/12—Packing sleepers, with or without concurrent work on the track; Compacting track-carrying ballast
- E01B27/20—Compacting the material of the track-carrying ballastway, e.g. by vibrating the track, by surface vibrators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B06—GENERATING OR TRANSMITTING MECHANICAL VIBRATIONS IN GENERAL
- B06B—METHODS OR APPARATUS FOR GENERATING OR TRANSMITTING MECHANICAL VIBRATIONS OF INFRASONIC, SONIC, OR ULTRASONIC FREQUENCY, e.g. FOR PERFORMING MECHANICAL WORK IN GENERAL
- B06B1/00—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency
- B06B1/18—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency wherein the vibrator is actuated by pressure fluid
- B06B1/186—Methods or apparatus for generating mechanical vibrations of infrasonic, sonic, or ultrasonic frequency wherein the vibrator is actuated by pressure fluid operating with rotary unbalanced masses
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B2203/00—Devices for working the railway-superstructure
- E01B2203/12—Tamping devices
- E01B2203/127—Tamping devices vibrating the track surface
Definitions
- the invention relates to a machine for stabilizing a track, with a machine frame supported on rail chassis and a height-adjustable stabilization unit that can be rolled on rails of the track by aggregate rollers, which has a vibration exciter with rotating unbalanced masses to generate an impact force acting dynamically in a track level normal to a longitudinal direction of the track, as well as a Height drive to generate an effective load on the track.
- the invention also relates to a method for operating such a machine.
- Today's recognized maintenance measures in the track include compacting the ballast bed using dynamic track stabilizers after tamping work. This method not only increases the lateral displacement resistance of the track grating, but also ensures high track quality over a longer period of time.
- the compaction effect is influenced by several parameters, including compaction frequency, vibration amplitude, vertical load and dynamic impact force.
- the frequency is limited to the range of around 32-38 Hz due to the material behavior of the gravel. In this area the ballast bed shows optimal behavior.
- Machines for stabilizing a track are already known several times from the prior art.
- stabilization units located between two rail chassis are lowered onto a track to be stabilized via a height adjustment and applied with a vertical load.
- the adjacent pincer rollers transmit a transverse vibration of the stabilization units to the track with continuous right-of-way.
- the stabilization unit includes adjustable unbalance masses in order to quickly reduce the impact force to a reduced value or to zero if necessary (e.g. in the case of solid structures, such as bridges or tunnels) and to raise it to the original value immediately after reaching a section of track to be stabilized.
- Another machine for track stabilization according to the preamble of claim 1 is out WO 2019/158288 A1 known.
- the invention is based on the object of providing a machine of the type mentioned at the outset to provide a significant improvement in the economic efficiency of operation, in relation to the maintenance effort, compared to the prior art, through the simplest, most robust construction of the stabilization unit.
- a process carried out using the machine to compact the ballast bed of the track superstructure should be specified.
- the invention provides that a main unbalanced mass and a secondary unbalanced mass cause different centrifugal forces at the same rotation speed depending on the direction of rotation, the two unbalanced masses being coupled in such a way that when rotating in one direction of rotation, the unbalanced masses have a first phase shift relative to one another and that when rotating in the opposite direction of rotation the unbalanced masses to each other one of the have a second phase shift that deviates from the first phase shift.
- a changed phase shift changes both the direction and the strength of the impact force.
- At least one main unbalanced mass and at least one secondary unbalanced mass are assigned to a rotary shaft, the main unbalanced mass being firmly connected to the shaft.
- This shaft-hub connection is designed with a positive, non-positive or material fit.
- the secondary unbalance mass is mounted in such a way that it can rotate freely within a defined angular range.
- This defined angular range is determined depending on the drive direction of rotation and thus results in two possible phase shifts of different amounts between the main unbalanced mass and the assigned secondary unbalanced mass, with end stops in the respective direction of rotation determining the position of the main unbalanced mass relative to the secondary unbalanced mass.
- a main unbalanced mass and an associated secondary unbalanced mass around the same axis of rotation are referred to as an unbalanced mass pair.
- the main components of the stabilization unit in its structurally simplest possible structure are a rotation shaft and an unbalanced mass pair, consisting of a main unbalanced mass and a secondary unbalanced mass.
- the secondary unbalanced masses are driven by the main unbalanced masses in a form-fitting manner, thus purely passively, by so-called drivers. It is structurally possible to design these drivers as independent components, but the driver function can also be integrated into a single component by appropriately designing the main unbalanced masses. This special design or geometric arrangement of the drivers results in a predefined angular range in which free rotational movement of the secondary unbalanced masses between the end stops is possible.
- the stabilization unit comprises two counter-rotating units coupled via gears Rotary shafts and the unbalance mass pairs associated with each shaft.
- the force vectors in the machine housing are added or subtracted. It is usually provided that all centrifugal force components subtract in the vertical direction, thus canceling out, while the centrifugal force components add in the horizontal direction, so that the resulting, maximum possible total impact force is achieved in the horizontal effective direction. This results in at least two impact forces that differ in magnitude in order to be able to specifically change the impact force acting on the track.
- the respective unbalance mass is arranged on the stabilization unit with a rotation axis aligned in the longitudinal direction of the track.
- This alignment is particularly suitable for use in a stabilization unit, as the resulting impact force acts on the track to be stabilized normal to the longitudinal direction of the track. This ensures optimal energy input into the track.
- pairs of unbalanced masses are assigned to a rotary shaft, the pairs of unbalanced masses each comprising a main unbalanced mass and a secondary unbalanced mass around the same axis of rotation.
- the pairs of unbalanced masses can be arranged in series on a rotation shaft.
- the respective drives are controlled by means of a common control device.
- phase synchronization of the uncoupled stabilization units can ensure either co-oscillating or counter-oscillating operation. This is particularly advantageous for controlling the 8 different impact forces mentioned above.
- At least two stabilization units are operated coupled on one machine, for example via a cardan shaft.
- a common drive enables a very compact design of the overall arrangement.
- the drives are designed as hydraulic actuators. This means that the drives can be integrated into an existing hydraulic system of the machine.
- the respective drives are designed as electrical actuators.
- a sensible integration is possible, especially with new machine concepts that provide for modern and more efficient overall operation with power supply via accumulators or overhead lines.
- the method according to the invention for operating a machine provides that at least one stabilization unit is placed on the track via a height drive and is subjected to a load and that at least one pair of unbalanced masses is driven via a rotation shaft with a switchable direction of rotation. This ensures track stabilization with variable impact force that can be adapted to local conditions.
- increasing the drive power of a drive of the stabilization unit is regulated via a so-called soft start.
- a predefined, increasing ramp course is stored in a higher-level control system, which enables a targeted ramp-up within a defined period of time in order to avoid shocks in the end stops of the unbalanced masses.
- a further embodiment of the method enables variable adjustment of the impact force in the range between selectable impact force levels by changing the speed of the respective, associated drive. This offers the operator great flexibility and precision in track stabilization.
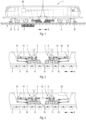
- Fig. 1 shows a simplified machine 1 for stabilizing a track 3 resting on ballast 2, which includes a machine frame 6 supported on rails 5 by rail chassis 4. Between the two rail chassis 4 positioned at the ends, two stabilization units 7 are arranged one behind the other in the longitudinal direction 8 of the track. These are each connected to the machine frame 6 in a vertically adjustable manner by height drives 9.
- a measuring system 27 for recording the rail geometry is attached to the machine frame 6.
- a control device 26 is set up to process the data received from the measuring system 27, as well as to determine the control parameters for operating and controlling the stabilization units 7, the height drives 9 and the drives 13.
- Fig. 1 represents independent, uncoupled stabilization units 7 with their own drives 13.
- Characters Fig. 2 and Fig. 3 ) possible designs with both coupled and uncoupled stabilization units 7 are shown.
- each stabilization unit 7 can be brought into positive engagement with the track 3 in order to cause it to oscillate at a desired oscillation frequency.
- the aggregate rollers 10 include for each rail 5 two wheel flange rollers, which roll on the inside of the rail 5, and a tong roller, which is pressed against the rail 5 from the outside by means of a tong mechanism 11 during operation.
- the height drives 9 apply a vertical static load to the track 3.
- the drives 13 of the stabilization unit 7 are connected to a common supply device 25.
- this is, for example, a motor-generator unit with power from an electrical storage unit.
- An overhead line can also be used to supply electric drives 13 if the machine 1 has current collectors and corresponding converters. If hydraulic drives 13 are used, the supply device 25 is usefully integrated into a hydraulic system of the machine 1.
- FIG. 3 An alternative shows Fig. 3 with coupled stabilization units and a common drive.
- the basic structure of the stabilization units 7 is with the execution in Fig. 2 identical, the difference here lies in the coupling of the arrangement in the longitudinal direction of the track 8 and the design of the drives 13.
- the stabilization units 7 are connected to each other in terms of drives via a connecting shaft 15.
- the drive 13 and the connecting shaft 14 are simply designed.
- FIG. 4 one of the stabilization units 7 is shown in detail in sectional views.
- a vibration exciter 17 is arranged within a housing 16 and has a rotation shaft 18 with unbalanced masses arranged thereon on two rotation axes 21.
- a main unbalance mass 19 and a secondary unbalance mass 20 form unbalanced mass pair.
- Each rotation shaft 18 is rotatably mounted on both sides in the housing 16 via roller bearings 22.
- the unbalanced masses 19, 20 are coupled via so-called drivers 24, which are designed here as independent elements. These are congruently attached directly to the main unbalanced mass 19 as well as to the secondary unbalanced mass 20.
- the counter-rotating rotation shafts 18 are mechanically coupled via gears 23, with the power transmission to the rotation shaft 18 taking place in a form-fitting manner via a keyway connection.
- the secondary unbalanced masses 20 are freely rotatable via plain bearings on the rotary shaft 18, the main unbalanced masses 19 are firmly connected to the rotary shaft 18 via a keyway connection.
- the ones in here Fig. 4 The construction presented shows two pairs of unbalanced masses arranged axially on the rotary shafts 18, that is to say two main unbalanced masses 19 each with two secondary unbalanced masses 20.
- the technically simplest solution is a structure with only one rotary shaft 18 and only one pair of unbalanced masses arranged thereon.
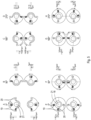
- Fig. 5 shows the direction of rotation-dependent unbalance adjustment via driver 24 schematically.
- the illustrations A, B, C, D, E, F, G, H show the angular positions 0°, 90°, 180° and 270° for both directions of rotation, each Representation composed of an upper and a lower rotation shaft 18.
- the specified direction of rotation is always related to the upper rotation shaft 18, the lower rotation shaft 18 rotates in the opposite direction of rotation through mechanical coupling.
- Illustrations A to D show right-hand operation (clockwise direction of rotation) while illustrations E to H show left-hand rotation operation (counter-clockwise direction of rotation).
- the structure in illustration A (angular position 0°) includes the upper, clockwise rotating shaft 18 with a pair of unbalanced masses arranged thereon.
- the main unbalanced mass 19 with associated drivers 24 (fine hatched) causes a centrifugal force F1 from the pivot point in the vertical direction
- the secondary unbalanced mass 20 with associated drivers 24 (coarse hatched) also causes a centrifugal force F3 from Pivot point out in vertical direction.
- the sum of the two centrifugal forces F1 and F3 results in the total centrifugal force Fges1.
- the structure in illustration E (angular position 0°) now shows a counterclockwise rotating shaft 18 with a pair of unbalanced masses arranged on it.
- the changed direction of rotation results in a different angular position of the two unbalanced masses 19, 20 relative to one another.
- the main unbalanced mass 19 with associated drivers 24 (fine hatched) causes a centrifugal force F1 from the pivot point in the vertical direction upwards
- the secondary unbalanced mass 20 with associated drivers 24 (coarse hatched) causes a centrifugal force F3 from the pivot point in the vertical direction downwards.
- the sum of the two centrifugal forces F1 and F3 results in the total centrifugal force Fges2.
- the total centrifugal force Fges2 acts from the pivot point in the horizontal direction.
- the total centrifugal force acts here Fges2 as the sum of F2 and F4 with the same amount in the same direction, the forces add up and result in 2*Fges2, the minimum possible impact force in the horizontal direction on track 3.
- the range between the impact force levels can now be compensated for within a very narrow frequency band by changing the speed of the respective, associated drive 13.
- a so-called frequency control funnel is created (line lines dotted).
- the impact force F in % is shown on the ordinate above the abscissa with the frequency f in Hz.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Apparatuses For Generation Of Mechanical Vibrations (AREA)
- Testing Of Balance (AREA)
- Vibration Prevention Devices (AREA)
- Connection Of Motors, Electrical Generators, Mechanical Devices, And The Like (AREA)
Description
- Die Erfindung betrifft eine Maschine zum Stabilisieren eines Gleises, mit einem auf Schienenfahrwerken abgestützten Maschinenrahmen und einem höhenverstellbaren, durch Aggregatrollen auf Schienen des Gleises abrollbaren Stabilisationsaggregat, das einen Schwingungserreger mit rotierenden Unwuchtmassen zur Erzeugung einer dynamisch in einer Gleisebene normal zu einer Gleislängsrichtung wirkenden Schlagkraft sowie einen Höhenantrieb zur Erzeugung einer auf das Gleis wirksamen Auflast umfasst. Zudem betrifft die Erfindung ein Verfahren zum Betreiben einer solchen Maschine.
- Zu den heute anerkannten Instandhaltungsmaßnahmen im Oberbau gehört die Verdichtung des Schotterbettes mittels dynamischer Gleisstabilisatoren nach Stopfarbeiten. Mit dieser Methode wird nicht nur der Querverschiebewiderstand des Gleisrostes erhöht, sondern auch eine hohe Gleisqualität über einen längeren Zeitraum erreicht.
- Die Verdichtwirkung wird dabei durch mehrere Parameter, darunter Verdichtfrequenz, Schwingungsamplitude, vertikale Auflast und dynamische Schlagkraft, beeinflusst. Die Frequenz ist durch das Materialverhalten des Schotters auf den Bereich von etwa 32-38 Hz begrenzt. In diesem Bereich zeigt das Schotterbett das optimale Verhalten.
- Maschinen zum Stabilisieren eines Gleises sind aus dem Stand der Technik bereits mehrfach bekannt. Bei einem sogenannten dynamischen Gleisstabilisator werden zwischen zwei Schienenfahrwerken befindliche Stabilisationsaggregate über eine Höhenverstellung auf ein zu stabilisierendes Gleis abgesenkt und mit einer vertikalen Auflast beaufschlagt. Über Aggregatrollen und an Außenseiten der Schienenköpfe anliegenden Zangenrollen wird unter kontinuierlicher Vorfahrt eine Querschwingung der Stabilisationsaggregate auf das Gleis übertragen.
- Eine solche Maschine ist beispielsweise aus der
WO 2008/009314 A1 bekannt. Dabei umfasst das Stabilisationsaggregat verstellbare Unwuchtmassen, um bedarfsweise die Schlagkraft rasch auf einen reduzierten Wert oder auf null zu reduzieren (z.B. bei festen Bauwerken, etwa Brücken oder Tunnels) und sofort nach Erreichen eines zu stabilisierenden Gleisabschnitts auf den ursprünglichen Wert anzuheben.
Eine weitere Maschine zur Gleisstabilisierung gemäß dem Oberbegriff des Anspruchs 1 ist ausWO 2019/158288 A1 bekannt. - Da die Frequenz nur innerhalb eines eingeschränkten Bereiches variiert werden kann, ist man dazu übergegangen, die Schlagkraft durch eine Lageverstellung der Exzentermassen zu variieren. Ein Nachteil liegt hier im konstruktiven Aufbau der sich bewegenden Teile, der in seiner Umsetzung sehr aufwendig und komplex ist. Dadurch bedingt ist auch ein entsprechender Kostenaufwand für Wartung und Instandhaltung.
- Der Erfindung liegt die Aufgabe zugrunde, für eine Maschine der eingangs genannten Art durch einen möglichst einfachen, robusten Aufbau des Stabilisationsaggregates eine signifikante Verbesserung der Wirtschaftlichkeit im Betrieb, bezogen auf den Instandhaltungsaufwand, gegenüber dem Stand der Technik anzugeben. Zudem soll ein mittels der Maschine durchgeführtes Verfahren zur Verdichtung des Schotterbettes des Gleisoberbaus angegeben werden.
- Erfindungsgemäß werden diese Aufgaben gelöst durch eine Maschine gemäß Anspruch 1 und ein Verfahren gemäß Anspruch 10 Abhängige Ansprüche geben vorteilhafte Ausgestaltungen der Erfindung an.
- Die Erfindung sieht vor, dass eine Hauptunwuchtmasse und eine Nebenunwuchtmasse bei gleicher Rotationsgeschwindigkeit in Abhängigkeit der Drehrichtung unterschiedliche Fliehkräfte bewirken, wobei die beiden Unwuchtmassen in der Weise gekoppelt sind, dass bei Rotation in einer Drehrichtung die Unwuchtmassen zueinander eine erste Phasenverschiebung aufweisen und dass bei Rotation in die entgegengesetzte Drehrichtung die Unwuchtmassen zueinander eine von der ersten Phasenverschiebung abweichende zweite Phasenverschiebung aufweisen. Abhängig von der Anordnung der Unwuchtmassen verändert eine geänderte Phasenverschiebung sowohl die Richtung als auch die Stärke der Schlagkraft.
- Einer Rotationswelle sind zumindest eine Hauptunwuchtmasse wie auch zumindest eine Nebenunwuchtmasse zugeordnet, wobei die Hauptunwuchtmasse fest mit der Welle verbunden ist. Diese Welle-Nabe-Verbindung wird form-, kraft-, oder stoffschlüssig ausgeführt.
- Die Nebenunwuchtmasse ist derart gelagert, dass diese in einem definierten Winkelbereich frei drehbar beweglich ist. Dieser definierte Winkelbereich ist in Abhängigkeit der Antriebsdrehrichtung festgelegt und ergibt somit zwei mögliche, betragsmäßig unterschiedliche Phasenverschiebungen zwischen der Hauptunwuchtmasse und der zugeordneten Nebenunwuchtmasse, wobei Endanschläge in der jeweiligen Drehrichtung die Position der Hauptunwuchtmasse relativ zur Nebenunwuchtmasse bestimmen. Für die weiteren Ausführungen werden je eine Hauptunwuchtmasse und eine zugeordnete Nebenunwuchtmasse um dieselbe Rotationsachse als ein Unwuchtmassepaar bezeichnet.
- Dabei umfasst das Stabilisationsaggregat als Hauptkomponenten in seinem konstruktiv einfachst möglichen Aufbau eine Rotationswelle und ein Unwuchtmassepaar, bestehend aus einer Hauptunwuchtmasse sowie einer Nebenunwuchtmasse.
- Vorteilhaft ist es, wenn die Mitnahme der Nebenunwuchtmassen durch die Hauptunwuchtmassen formschlüssig, somit rein passiv durch sogenannte Mitnehmer erfolgt. Dabei ist es konstruktiv möglich, diese Mitnehmer als eigenständige Bauteile auszuführen, es kann aber auch durch entsprechende Formgestaltung der Hauptunwuchtmassen eine Integration der Mitnahmefunktion in einem einzigen Bauteil erfolgen. Aus dieser speziellen Formgestaltung bzw. geometrischen Anordnung der Mitnehmer ergibt sich ein vordefinierter Winkelbereich, in dem eine freie Drehbewegung der Nebenunwuchtmassen zwischen den Endanschlägen möglich ist.
- In einer besonders vorteilhaften Weiterbildung umfasst das Stabilisationsaggregat zwei über Zahnräder gekoppelte, gegenläufige Rotationswellen und die je Welle zugehörigen Unwuchtmassepaare. Hier ergibt sich je nach Ausrichtung und Phasenlage der Unwuchtmassepaare zueinander und damit der einzelnen Fliehkräfte und ihren unterschiedlichen Wirkrichtungen eine Addition oder Subtraktion der Kraftvektoren im Maschinengehäuse. Dabei ist gewöhnlich vorgesehen, dass sich sämtliche Fliehkraftkomponenten in vertikaler Richtung subtrahieren, somit aufheben, während sich die Fliehkraftkomponenten in horizontaler Richtung addieren, somit die resultierende, maximal mögliche Gesamtschlagkraft in horizontaler Wirkrichtung erreicht wird. Daraus ergeben sich zumindest zwei betragsmäßig unterschiedliche Schlagkräfte um damit die auf das Gleis einwirkende Schlagkraft gezielt verändern zu können.
- Zudem ist es günstig, wenn die jeweilige Unwuchtmasse mit einer in Gleislängsrichtung ausgerichteten Rotationsachse am Stabilisationsaggregat angeordnet ist. Diese Ausrichtung eignet sich besonders für den Einsatz in einem Stabilisationsaggregat, da die resultierende Schlagkraft normal zur Gleislängsrichtung auf das zu stabilisierende Gleis wirkt. Auf diese Weise ist eine optimale Energieeinbringung in das Gleis gegeben.
- Auch kann es vorteilhaft sein, dass einer Rotationswelle wenigstens zwei Unwuchtmassepaare zugeordnet sind, wobei die Unwuchtmassepaare je eine Hauptunwuchtmasse sowie eine Nebenunwuchtmasse um dieselbe Rotationsachse umfassen. Je nach Anforderung an die Gesamtschlagkraft, beziehungsweise deren Betrag, können auf einer Rotationswelle mehrere Unwuchtmassepaare in Serie angeordnet sein.
- Der Betrieb von zwei Stabilisationsaggregaten auf einer Maschine ist entweder gekoppelt, mittels eines gemeinsamen Antriebs, oder unabhängig voneinander über eigenständige Antriebe je Stabilisationsaggregat möglich.
- Werden in einer vorteilhaften Weiterbildung auf einer Maschine zwei unabhängig voneinander angetriebene Stabilisationsaggregate eingesetzt, so sind bis zu acht betragsmäßig unterschiedliche Schlagkräfte ansteuerbar, dies ergibt sich mathematisch aus 32 - 1 = 8.
- In einer Ausprägung der Erfindung ist vorgesehen, dass bei unabhängig voneinander angetriebenen Stabilisationsaggregaten die jeweiligen Antriebe mittels einer gemeinsamen Steuerungseinrichtung angesteuert werden.
- Dadurch sind die einzelnen Antriebe optimal aufeinander abstimmbar und präzise ansteuerbar. Durch eine Phasensynchronisation der nicht gekoppelten Stabilisationsaggregate kann entweder ein gleichschwingender oder gegenschwingender Betrieb sichergestellt werden. Vor allem zur Ansteuerung der oben genannten 8 unterschiedlichen Schlagkräfte ist dies von besonderem Vorteil.
- In einer einfachen Ausprägung werden wenigstens zwei Stabilisationsaggregate auf einer Maschine gekoppelt betrieben, etwa über eine Gelenkwelle. Hier ermöglicht ein gemeinsamer Antrieb einen sehr kompakten Aufbau der Gesamtanordnung.
- Für den Antrieb der Rotationswelle ist vorgesehen, dass die Antriebe als hydraulische Aktuatoren ausgebildet sind. Dadurch können die Antriebe in ein bereits bestehendes Hydrauliksystem der Maschine miteingebunden werden.
- In einer anderen Ausprägung der Erfindung kann es vorteilhaft sein, wenn die jeweiligen Antriebe als elektrische Aktuatoren ausgebildet sind. Gerade bei neuen Maschinenkonzepten, die einen modernen und effizienteren Gesamtbetrieb mit Speisung über Akkumulatoren oder Oberleitung vorsehen, ist eine sinnvolle Einbindung möglich.
- Das erfindungsgemäße Verfahren zum Betreiben einer Maschine sieht vor, dass zumindest ein Stabilisationsaggregat über einen Höhenantrieb auf das Gleis abgesetzt und mit einer Auflast beaufschlagt wird und dass zumindest ein Unwuchtmassepaar über eine Rotationswelle mit umschaltbarer Drehrichtung angetrieben wird. Dadurch wird eine an die örtlichen Gegebenheiten anpassbare Gleisstabilisation mit einer veränderbaren Schlagkraft gewährleistet.
- In einer günstigen Weiterbildung des Verfahrens wird ein Hochfahren der Antriebsleistung eines Antriebes des Stabilisierungsaggregates über einen sogenannten Soft-Anlauf geregelt. Dabei ist ein vordefinierter, steigender Rampenverlauf in einer übergeordneten Steuerung hinterlegt, der ein gezieltes Hochfahren innerhalb einer definierten Zeitspanne ermöglicht, um Stöße in den Endanschlägen der Unwuchtmassen zu vermeiden.
- Eine weitere Ausprägung des Verfahrens ermöglicht eine variable Verstellung der Schlagkraft im Bereich zwischen wählbaren Schlagkraftstufen durch Änderung der Drehzahl des jeweiligen, zugehörigen Antriebes. Dies bietet dem Betreiber große Flexibilität und Präzision in der Gleisstabilisierung.
- Die Erfindung wird nachfolgend in beispielhafter Weise unter Bezugnahme auf die beigefügten Figuren erläutert. Es zeigen in schematischer Darstellung:
- Fig. 1
- Seitenansicht einer Maschine zum Stabilisieren eines Gleises
- Fig. 2
- Stabilisationsaggregate unabhängig, mit eigenem Antrieb
- Fig. 3
- Stabilisationsaggregate gekoppelt, mit gemeinsamem Antrieb
- Fig. 4
- Detailansichten eines Stabilisationsaggregats / Schnittdarstellungen
- Fig. 5
- Drehrichtungsabhängige Unwuchtverstellung über Mitnehmer
- Fig. 6
- Unwuchtverstellung durch Drehzahlregelung im Zwischenbereich
-
Fig. 1 zeigt eine vereinfacht dargestellte Maschine 1 zum Stabilisieren eines auf Schotter 2 ruhenden Gleises 3, welche einen durch Schienenfahrwerke 4 auf Schienen 5 abgestützten Maschinenrahmen 6 umfasst. Zwischen den beiden endseitig positionierten Schienenfahrwerken 4 sind zwei Stabilisations-aggregate 7 in Gleislängsrichtung 8 hintereinander angeordnet. Diese sind jeweils durch Höhenantriebe 9 vertikal verstellbar mit dem Maschinenrahmen 6 verbunden. - Ein Messsystem 27 zum Erfassen der Schienengeometrie ist am Maschinenrahmen 6 angebracht. Eine Steuerungseinrichtung 26 ist für die Verarbeitung der vom Messsystem 27 erhaltenen Daten, wie auch die Ermittlung der Stellparameter zum Betrieb und zur Ansteuerung der Stabilisationsaggregate 7, der Höhenantriebe 9 und der Antriebe 13, eingerichtet.
- Die Ausführung in
Fig. 1 bildet unabhängige, nicht gekoppelte Stabilisationsaggregate 7 mit eigenen Antrieben 13 ab. In den folgenden Figuren (Fig. 2 und Fig. 3 ) werden mögliche Ausführungen mit gekoppelten wie auch nicht gekoppelten Stabilisationsaggregaten 7 gezeigt. - In
Fig. 2 sind unabhängige Stabilisationsaggregate mit eigenem Antrieb gezeigt. Mit Hilfe von auf den Schienen 5 abrollbaren Aggregatrollen 10 kann jedes Stabilisationsaggregat 7 formschlüssig mit dem Gleis 3 in Eingriff gebracht werden, um dieses mit einer gewünschten Schwingungsfrequenz in Schwingung zu versetzen. Die Aggregatrollen 10 umfassen für jede Schiene 5 zwei Spurkranzrollen, die an der Innenseite der Schiene 5 abrollen, und eine Zangenrolle, die im Betrieb von außen mittels eines Zangenmechanismus 11 gegen die Schiene 5 gedrückt ist. Durch die Höhenantriebe 9 wird eine vertikale statische Auflast auf das Gleis 3 aufgebracht. - Die Antriebe 13 des Stabilisationsaggregates 7 sind an eine gemeinsame Versorgungseinrichtung 25 angeschlossen. Bei elektrischen Antrieben 13 ist das beispielsweise eine Motor-Generator-Einheit mit Speisung aus einem elektrischen Speicher. Auch eine Oberleitung ist zur Versorgung elektrischer Antriebe 13 nutzbar, wenn die Maschine 1 über Stromabnehmer und entsprechende Umrichter verfügt. Kommen hydraulische Antriebe 13 zum Einsatz, so ist die Versorgungseinrichtung 25 sinnvollerweise in ein Hydrauliksystem der Maschine 1 integriert.
- Eine Alternative zeigt
Fig. 3 mit gekoppelten Stabilisationsaggregaten und einem gemeinsamen Antrieb. Der grundsätzliche Aufbau der Stabilisationsaggregate 7 ist mit der Ausführung inFig. 2 ident, der Unterschied liegt hier in der Koppelung der Anordnung in Gleislängsrichtung 8 und der Gestaltung der Antriebe 13. Über eine Verbindungswelle 15 sind die Stabilisationsaggregate 7 antriebsmäßig mitsammen verbunden. Der Antrieb 13 und die Verbindungswelle 14 sind nur einfach ausgeführt. - In
Fig. 4 ist eines der Stabilisationsaggregate 7 im Detail in Schnittansichten dargestellt. Innerhalb eines Gehäuses 16 ist ein Schwingungserreger 17 angeordnet, welcher auf zwei Rotationsachsen 21 jeweils über eine Rotationswelle 18 mit darauf angeordneten Unwuchtmassen verfügt. Dabei bilden eine Hauptunwuchtmasse 19 und eine Nebenunwuchtmasse 20 ein Unwuchtmassepaar. Jede Rotationswelle 18 ist beidseitig im Gehäuse 16 über Wälzlager 22 drehbar gelagert. - Eine Koppelung der Unwuchtmassen 19, 20 erfolgt über sogenannte Mitnehmer 24, welche hier als eigenständige Elemente ausgeführt sind. Diese sind deckungsgleich direkt an der Hauptunwuchtmasse 19 wie auch an der Nebenunwuchtmasse 20 angebracht.
- Die gegenläufigen Rotationswellen 18 sind über Zahnräder 23 mechanisch gekoppelt, wobei die Kraftübertragung auf die Rotationswelle 18 formschlüssig über eine Passfederverbindung erfolgt.
- Über Gleitlager auf der Rotationswelle 18 frei drehbar gelagert sind die Nebenunwuchtmassen 20 ausgeführt, die Hauptunwuchtmassen 19 sind fest mit der Rotationswelle 18 über eine Passfederverbindung verbunden.
- Die hier in
Fig. 4 dargelegte Konstruktion zeigt auf den Rotationswellen 18 je zwei axial darauf angeordnete Unwuchtmassepaare, das heißt je zwei Hauptunwuchtmassen 19 mit je zwei Nebenunwuchtmassen 20. Als technisch einfachste Lösung ist ein Aufbau mit nur einer Rotationswelle 18 und nur einem darauf angeordneten Unwuchtmassepaar möglich. -
Fig. 5 stellt die drehrichtungsabhängige Unwuchtverstellung über Mitnehmer 24 schematisch dar. Dabei zeigen die Darstellungen A, B, C, D, E, F, G, H die Winkelstellungen 0°, 90°, 180° und 270° jeweils für beide Drehrichtungen, wobei sich jede Darstellung aus einer oberen und einer unteren Rotationswelle 18 zusammensetzt. Die angegebene Drehrichtung ist immer auf die obere Rotationswelle 18 bezogen, die untere Rotationswelle 18 dreht durch mechanische Koppelung in die gegengesetzte Drehrichtung. - Die Darstellungen A bis D zeigen einen rechtsdrehenden Betrieb (Drehrichtung im Uhrzeigersinn) während die Darstellungen E bis H einen linksdrehenden Betrieb (Drehrichtung gegen Uhrzeigersinn) darstellen.
- Der Aufbau in Darstellung A (Winkelstellung 0°) umfasst die obere, rechtsdrehende Rotationswelle 18 mit einem darauf angeordneten Unwuchtmassepaar. Die Hauptunwuchtmasse 19 mit zugehörigen Mitnehmern 24 (fein schraffiert) bewirkt eine Fliehkraft F1 vom Drehpunkt aus in vertikaler Richtung, die Nebenunwuchtmasse 20 mit zugehörigen Mitnehmern 24 (grob schraffiert) bewirkt ebenso eine Fliehkraft F3 vom Drehpunkt aus in vertikaler Richtung. Die Summe der beiden Fliehkräfte F1 und F3 ergibt die Gesamtfliehkraft Fges1. An der unteren Rotationswelle 18 (linksdrehend) wirkt die Gesamtfliehkraft Fges1 als Summe von F2 und F4 mit gleichem Betrag in entgegengesetzter Richtung, die Kräfte heben sich somit bei Reduktion auf das gesamte Stabilisationsaggregat 7 auf, es wirkt keine Kraft in vertikaler Richtung.
- In Darstellung B (Winkelstellung 90°) wirkt die Gesamtfliehkraft Fges1 vom Drehpunkt aus in horizontaler Richtung. Selbe Kraftsituation herrscht an der unteren Rotationswelle 18 (linksdrehend), hier wirkt die Gesamtfliehkraft Fges1 als Summe von F2 und F4 mit gleichem Betrag in selbige Richtung, die Kräfte addieren sich und ergeben mit 2*Fges1 die maximal mögliche Schlagkraft in horizontaler Richtung auf das Gleis 3.
- Analog zu den Darstellungen A und B verhalten sich die resultierenden Kräfte in den Darstellungen C (Winkelstellung 180°) und D (Winkelstellung 270°), hier kommt es ebenso zu einer Aufhebung (C) und einer Verdoppelung (D) der Gesamtfliehkräfte Fges1.
- Der Aufbau in Darstellung E (Winkelstellung 0°) zeigt nun eine linksdrehende Rotationswelle 18 mit einem darauf angeordneten Unwuchtmassepaar. Durch die geänderte Drehrichtung kommt es zu einer anderen Winkelstellung der beiden Unwuchtmassen 19, 20 zueinander. Die Hauptunwuchtmasse 19 mit zugehörigen Mitnehmern 24 (fein schraffiert) bewirkt eine Fliehkraft F1 vom Drehpunkt aus in vertikaler Richtung nach oben, die Nebenunwuchtmasse 20 mit zugehörigen Mitnehmern 24 (grob schraffiert) bewirkt eine Fliehkraft F3 vom Drehpunkt aus in vertikaler Richtung nach unten. Die Summe der beiden Fliehkräfte F1 und F3 ergibt die Gesamtfliehkraft Fges2. An der unteren Rotationswelle 18 (linksdrehend) wirkt die Gesamtfliehkraft Fges2 als Summe von F2 und F4 mit gleichem Betrag in entgegengesetzter Richtung, die Kräfte heben sich somit bei Reduktion auf das gesamte Stabilisationsaggregat 7 auf, es wirkt keine Kraft in vertikaler Richtung.
- In Darstellung F (Winkelstellung 90°) wirkt die Gesamtfliehkraft Fges2 vom Drehpunkt aus in horizontaler Richtung. Selbe Kraftsituation herrscht an der unteren Rotationswelle 18 (linksdrehend), hier wirkt die Gesamtfliehkraft Fges2 als Summe von F2 und F4 mit gleichem Betrag in selbige Richtung, die Kräfte addieren sich und ergeben mit 2*Fges2 die minimal mögliche Schlagkraft in horizontaler Richtung auf das Gleis 3.
- Analog zu den Darstellungen E und F verhalten sich die resultierenden Kräfte in den Darstellungen G (Winkelstellung 180°) und H (Winkelstellung 270°), hier kommt es ebenso zu einer Aufhebung (G) und einer Verdoppelung (H) der Gesamtfliehkräfte Fges2.
-
Fig. 6 zeigt anhand eines Diagramms, wie durch geringe Drehzahlregelung die Schlagkraft variabel einstellbar ist. Werden auf einer Maschine 1 zwei unabhängig voneinander angetriebene Stabilisationsaggregate 7 eingesetzt, so sind bis zu acht betragsmäßig unterschiedliche Schlagkräfte ansteuerbar, dies ergibt sich aus 32 - 1 = 8. - Der Bereich zwischen den Schlagkraftstufen kann nun durch Veränderung der Drehzahl des jeweiligen, zugehörigen Antriebes 13 innerhalb eines sehr schmalen Frequenzbandes ausgeglichen werden. Bei einem vollständigen Durchfahren aller Zwischenbereiche (Linienzug in dicker Strichstärke) der Schlagkraftstufen S1-S7 entsteht ein sogenannter Frequenz-Regeltrichter (Linienzüge punktiert). Auf der Ordinate wird die Schlagkraft F in % über der Abszisse mit der Frequenz f in Hz dargestellt.
Claims (12)
- Maschine (1) zum Stabilisieren eines Gleises (3), mit einem auf Schienenfahrwerken (4) abgestützten Maschinenrahmen (6) und wenigstens einem höhenverstellbaren, durch Aggregatrollen (10) auf Schienen (5) des Gleises (3) abrollbaren Stabilisationsaggregat (7), das einen Schwingungserreger (17) mit rotierenden Unwuchtmassen (19, 20) zur Erzeugung einer dynamisch in einer Gleisebene normal zu einer Gleislängsrichtung (8) wirkenden Schlagkraft sowie einen Höhenantrieb (9) zur Erzeugung einer auf das Gleis (3) wirksamen Auflast umfasst, dadurch gekennzeichnet, dass eine Hauptunwuchtmasse (19) und eine Nebenunwuchtmasse (20) bei gleicher Rotationsgeschwindigkeit in Abhängigkeit der Drehrichtung unterschiedliche Fliehkräfte bewirken, wobei die beiden Unwuchtmassen (19, 20) in der Weise gekoppelt sind, dass bei Rotation in einer Drehrichtung die Unwuchtmassen zueinander eine erste Phasenverschiebung aufweisen , dass bei Rotation in die entgegengesetzte Drehrichtung die Unwuchtmassen zueinander eine von der ersten Phasenverschiebung abweichende zweite Phasenverschiebung aufweisen, und dass die drehrichtungsabhängige Hauptunwuchtmasse (19) und die drehrichtungsabhängige Nebenunwuchtmasse (20) kraft- oder formschlüssig durch konstruktive Elemente, sogenannte Mitnehmer (24) mechanisch gekoppelt sind, somit ein Unwuchtmassepaar bilden und sich daraus je nach Drehrichtung eine von den zwei vorgegebenen Phasenverschiebungen einstellt.
- Maschine (1) nach Anspruch 1, dadurch gekennzeichnet, dass sie wenigstens zwei gegenläufige Rotationswellen (18) aufweist, die über Zahnräder (23) gekoppelt sind.
- Maschine (1) nach einem der Ansprüche 1 oder 2, dadurch gekennzeichnet, dass die jeweilige Unwuchtmasse (19, 20) mit einer in Gleislängsrichtung (8) ausgerichteten Rotationsachse (21) am Stabilisationsaggregat (7) angeordnet ist.
- Maschine (1) nach einem der Ansprüche 2 oder 3, dadurch gekennzeichnet, dass einer Rotationswelle (18) wenigstens zwei Unwuchtmassepaare zugeordnet sind, wobei die Unwuchtmassepaare je eine Hauptunwuchtmasse (19) sowie eine Nebenunwuchtmasse (20) um dieselbe Rotationsachse (21) umfassen.
- Maschine (1) nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass bei Einsatz von wenigstens zwei Stabilisationsaggregaten jedem Stabilisationsaggregat (7) ein eigener Antrieb (13) zugeordnet ist.
- Maschine (1) nach Anspruch 5, dadurch gekennzeichnet, dass die jeweiligen Antriebe (13) mittels einer gemeinsamen Steuerungseinrichtung (26) angesteuert werden.
- Maschine (1) nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass bei Einsatz von wenigstens zwei Stabilisationsaggregaten (7) der Gesamtanordnung der einzelnen Stabilisationsaggregate (7) ein gemeinsamer Antrieb (13) zugeordnet ist.
- Maschine (1) nach einem der Ansprüche 5 oder 7, dadurch gekennzeichnet, dass der jeweilige Antrieb (13) als hydraulischer Aktuator ausgebildet ist.
- Maschine (1) nach einem der Ansprüche 5 oder 7 dadurch gekennzeichnet, dass der jeweilige Antrieb (13) als elektrischer Aktuator ausgebildet ist.
- Verfahren zum Betreiben einer Maschine (1) nach einem der Ansprüche 1 bis 9, dadurch gekennzeichnet, dass das jeweilige Stabilisationsaggregat (7) über einen Höhenantrieb (9) auf das Gleis (3) abgesetzt, mit einer Auflast beaufschlagt wird und die zugehörige Rotationswelle (18) durch den zugeordneten Antrieb (13) mit umschaltbarer Drehrichtung angetrieben wird.
- Verfahren nach Anspruch 10, dadurch gekennzeichnet, dass ein Hochfahren der Antriebsleistung eines Antriebes (13) des Stabilisierungsaggregates (7) über einen sogenannten Soft-Anlauf geregelt wird, wobei ein vordefinierter, steigender Rampenverlauf in einer übergeordneten Steuerung hinterlegt ist, der ein gezieltes Hochfahren innerhalb einer definierten Zeitspanne ermöglicht.
- Verfahren nach einem der Ansprüche 10 oder 11, dadurch gekennzeichnet, dass eine variable Verstellung der Schlagkraft im Bereich zwischen möglichen Schlagkraftstufen durch Änderung der Drehzahl des jeweiligen, zugehörigen Antriebes (13) erfolgt.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ATA297/2019A AT523034A3 (de) | 2019-09-18 | 2019-09-18 | Maschine und Verfahren zum Stabilisieren eines Gleises |
| PCT/EP2020/072626 WO2021052684A1 (de) | 2019-09-18 | 2020-08-12 | Maschine und verfahren zum stabilisieren eines gleises |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4031712A1 EP4031712A1 (de) | 2022-07-27 |
| EP4031712C0 EP4031712C0 (de) | 2024-02-14 |
| EP4031712B1 true EP4031712B1 (de) | 2024-02-14 |
Family
ID=72145370
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20757854.3A Active EP4031712B1 (de) | 2019-09-18 | 2020-08-12 | Maschine und verfahren zum stabilisieren eines gleises |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20220316145A1 (de) |
| EP (1) | EP4031712B1 (de) |
| CN (1) | CN114286881A (de) |
| AT (1) | AT523034A3 (de) |
| WO (1) | WO2021052684A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT18204U1 (de) * | 2022-11-22 | 2024-05-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Stabilisationsaggregat, Schienenfahrzeug und Verfahren zum Stabilisieren eines Gleises |
Family Cites Families (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0092014A1 (de) * | 1982-04-21 | 1983-10-26 | Losenhausen Maschinenbau AG& Co Kommanditgesellschaft | Verstelleinrichtung für Unwucht-Schwingungserzeuger |
| DE3410449A1 (de) * | 1984-03-22 | 1985-09-26 | Uhde Gmbh, 4600 Dortmund | Unwucht-schwingantrieb |
| DE3806897A1 (de) * | 1988-03-03 | 1989-09-14 | Wacker Werke Kg | Schwingungserreger |
| DE4434779A1 (de) * | 1994-09-29 | 1996-04-04 | Bomag Gmbh | Verfahren und Vorrichtung zum dynamischen Verdichten von Boden |
| ES2121467T3 (es) * | 1995-06-16 | 1998-11-16 | Plasser Bahnbaumasch Franz | Maquina estabilizadora de via. |
| DE10147957B4 (de) * | 2001-09-28 | 2006-11-02 | Wacker Construction Equipment Ag | Schwingungserreger für eine Bodenverdichtungsvorrichtung |
| DE10241200A1 (de) * | 2002-09-05 | 2004-03-25 | Wacker Construction Equipment Ag | Schwingungserreger für Bodenverdichtungsgeräte |
| DE102005058485A1 (de) * | 2005-12-07 | 2007-06-14 | Wacker Construction Equipment Ag | Vibrationsplatte mit Stabilisationseinrichtung |
| WO2008009314A1 (de) * | 2006-07-20 | 2008-01-24 | Franz Plasser Bahnbaumaschinen-Industriegesellschaft Mbh | Verfahren und maschine zum stabilisieren eines gleises |
| US8505459B2 (en) * | 2011-01-07 | 2013-08-13 | Harsco Corporation | Vertical force stabilizer |
| DE102012201443A1 (de) * | 2012-02-01 | 2013-08-01 | Hamm Ag | Verdichterwalze für einen Bodenverdichter |
| WO2014130731A1 (en) * | 2013-02-25 | 2014-08-28 | Harsco Corporation | Device for generating vertical force with rotating mass |
| AT16604U1 (de) * | 2018-02-13 | 2020-02-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Maschine zum Stabilisieren eines Gleises |
| AT521481B1 (de) * | 2018-10-24 | 2020-02-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Verfahren und Vorrichtung zum Stabilisieren eines Gleises |
| AT523228B1 (de) * | 2019-12-10 | 2024-06-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Maschine und Verfahren zum Stabilisieren eines Schottergleises |
-
2019
- 2019-09-18 AT ATA297/2019A patent/AT523034A3/de not_active Application Discontinuation
-
2020
- 2020-08-12 CN CN202080060024.XA patent/CN114286881A/zh active Pending
- 2020-08-12 EP EP20757854.3A patent/EP4031712B1/de active Active
- 2020-08-12 WO PCT/EP2020/072626 patent/WO2021052684A1/de not_active Ceased
- 2020-08-12 US US17/637,770 patent/US20220316145A1/en active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| WO2021052684A1 (de) | 2021-03-25 |
| US20220316145A1 (en) | 2022-10-06 |
| AT523034A2 (de) | 2021-04-15 |
| EP4031712C0 (de) | 2024-02-14 |
| CN114286881A (zh) | 2022-04-05 |
| AT523034A3 (de) | 2024-02-15 |
| EP4031712A1 (de) | 2022-07-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3752675B1 (de) | Maschine zum stabilisieren eines gleises | |
| DE3709112C1 (de) | Ruettelvorrichtung fuer eine Betonsteinformmaschine | |
| DE2330102C2 (de) | Verfahren und Maschine zum Verdichten der Schotterbettung eines Gleises, insbesondere unter gleichzeitiger Verbringung dieses Gleises in die Soll-Höhenlage | |
| EP2740846B1 (de) | Verdichtungsmaschine | |
| EP3870758B1 (de) | Stopfaggregat zum unterstopfen von schwellen eines gleises | |
| EP1305121A1 (de) | Regelbarer schwingungserreger | |
| EP1534439B1 (de) | Schwingungserreger für bodenverdichtungsgeräte | |
| EP3583265B1 (de) | Stopfaggregat zum unterstopfen von schwellen eines gleises | |
| EP3568524B1 (de) | Walze zur bodenverdichtung sowie verfahren zum erzeugen eines schwingungsbildes einer walze zur bodenverdichtung | |
| DE10147957A1 (de) | Schwingungserreger für eine Bodenverdichtungsvorrichtung | |
| EP4031712A1 (de) | Maschine und verfahren zum stabilisieren eines gleises | |
| EP2035155A1 (de) | Vorrichtung zum erzeugen von schwingungen | |
| EP2242590A1 (de) | Unwuchterreger mit einer oder mehreren rotierbaren unwuchten | |
| DE2802648C2 (de) | In der Marschrichtung umsteuerbare Rüttelplatte | |
| EP1212148B1 (de) | Schwingungserreger für bodenverdichtungsgeräte | |
| WO2024156422A1 (de) | Schwingungserreger für ein bodenverdichtungsgerät, verfahren zum einstellen einer schwingungsamplitude eines schwingungserregers für ein bodenverdichtungsgerät sowie bodenverdichtungsgerät mit einem schwingungserreger | |
| EP4085170B1 (de) | Kehrvorrichtung zum bearbeiten einer gleisanlage | |
| AT18205U1 (de) | Stabilisationsaggregat zum Stabilisieren eines Gleises | |
| EP4623155A1 (de) | Stabilisationsaggregat und verfahren zum stabilisieren eines gleises | |
| AT527603A4 (de) | Vibrationsantrieb für ein Stopfaggregat | |
| EP4556628A1 (de) | Stopfaggregat mit kombinierter schwingungserzeugung | |
| EP2052112A1 (de) | Verfahren zum unterstopfen und stabilisieren eines gleises | |
| EP2050873A2 (de) | Vibrationswalze |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20220419 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230530 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20230921 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502020007028 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20240220 |
|
| P04 | Withdrawal of opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20240226 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT SE SI Effective date: 20240229 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240614 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240515 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240514 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240514 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240514 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240614 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240515 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 5 Effective date: 20240902 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502020007028 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| P05 | Withdrawal of opt-out of the competence of the unified patent court (upc) changed |
Free format text: CASE NUMBER: APP_10188/2024 Effective date: 20240229 |
|
| 26N | No opposition filed |
Effective date: 20241115 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240214 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250620 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240812 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 6 Effective date: 20250901 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250901 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200812 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20200812 |