EP4064792B1 - Lampe frontale dotée d'un éclairage dynamique amélioré - Google Patents
Lampe frontale dotée d'un éclairage dynamique amélioré Download PDFInfo
- Publication number
- EP4064792B1 EP4064792B1 EP21164886.0A EP21164886A EP4064792B1 EP 4064792 B1 EP4064792 B1 EP 4064792B1 EP 21164886 A EP21164886 A EP 21164886A EP 4064792 B1 EP4064792 B1 EP 4064792B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- light
- headlamp
- accelerometer
- lut
- control module
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21L—LIGHTING DEVICES OR SYSTEMS THEREOF, BEING PORTABLE OR SPECIALLY ADAPTED FOR TRANSPORTATION
- F21L4/00—Electric lighting devices with self-contained electric batteries or cells
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21V—FUNCTIONAL FEATURES OR DETAILS OF LIGHTING DEVICES OR SYSTEMS THEREOF; STRUCTURAL COMBINATIONS OF LIGHTING DEVICES WITH OTHER ARTICLES, NOT OTHERWISE PROVIDED FOR
- F21V21/00—Supporting, suspending, or attaching arrangements for lighting devices; Hand grips
- F21V21/08—Devices for easy attachment to any desired place, e.g. clip, clamp, magnet
- F21V21/084—Head fittings
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21V—FUNCTIONAL FEATURES OR DETAILS OF LIGHTING DEVICES OR SYSTEMS THEREOF; STRUCTURAL COMBINATIONS OF LIGHTING DEVICES WITH OTHER ARTICLES, NOT OTHERWISE PROVIDED FOR
- F21V23/00—Arrangement of electric circuit elements in or on lighting devices
- F21V23/003—Arrangement of electric circuit elements in or on lighting devices the elements being electronics drivers or controllers for operating the light source, e.g. for a LED array
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21V—FUNCTIONAL FEATURES OR DETAILS OF LIGHTING DEVICES OR SYSTEMS THEREOF; STRUCTURAL COMBINATIONS OF LIGHTING DEVICES WITH OTHER ARTICLES, NOT OTHERWISE PROVIDED FOR
- F21V23/00—Arrangement of electric circuit elements in or on lighting devices
- F21V23/04—Arrangement of electric circuit elements in or on lighting devices the elements being switches
- F21V23/0442—Arrangement of electric circuit elements in or on lighting devices the elements being switches activated by means of a sensor, e.g. motion or photodetectors
- F21V23/0464—Arrangement of electric circuit elements in or on lighting devices the elements being switches activated by means of a sensor, e.g. motion or photodetectors the sensor sensing the level of ambient illumination, e.g. dawn or dusk sensors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21V—FUNCTIONAL FEATURES OR DETAILS OF LIGHTING DEVICES OR SYSTEMS THEREOF; STRUCTURAL COMBINATIONS OF LIGHTING DEVICES WITH OTHER ARTICLES, NOT OTHERWISE PROVIDED FOR
- F21V23/00—Arrangement of electric circuit elements in or on lighting devices
- F21V23/04—Arrangement of electric circuit elements in or on lighting devices the elements being switches
- F21V23/0442—Arrangement of electric circuit elements in or on lighting devices the elements being switches activated by means of a sensor, e.g. motion or photodetectors
- F21V23/0492—Arrangement of electric circuit elements in or on lighting devices the elements being switches activated by means of a sensor, e.g. motion or photodetectors the sensor detecting a change in orientation, a movement or an acceleration of the lighting device, e.g. a tilt switch
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B21/00—Alarms responsive to a single specified undesired or abnormal condition and not otherwise provided for
- G08B21/02—Alarms for ensuring the safety of persons
- G08B21/04—Alarms for ensuring the safety of persons responsive to non-activity, e.g. of elderly persons
- G08B21/0407—Alarms for ensuring the safety of persons responsive to non-activity, e.g. of elderly persons based on behaviour analysis
- G08B21/043—Alarms for ensuring the safety of persons responsive to non-activity, e.g. of elderly persons based on behaviour analysis detecting an emergency event, e.g. a fall
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B5/00—Visible signalling systems, e.g. visible personal calling systems or remote indication of seats occupied
- G08B5/22—Visible signalling systems, e.g. visible personal calling systems or remote indication of seats occupied using electric transmission; using electromagnetic transmission
- G08B5/36—Visible signalling systems, e.g. visible personal calling systems or remote indication of seats occupied using electric transmission; using electromagnetic transmission using visible light sources
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05B—ELECTRIC HEATING; ELECTRIC LIGHT SOURCES NOT OTHERWISE PROVIDED FOR; CIRCUIT ARRANGEMENTS FOR ELECTRIC LIGHT SOURCES, IN GENERAL
- H05B45/00—Circuit arrangements for operating light-emitting diodes [LED]
- H05B45/10—Controlling the intensity of the light
- H05B45/12—Controlling the intensity of the light using optical feedback
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05B—ELECTRIC HEATING; ELECTRIC LIGHT SOURCES NOT OTHERWISE PROVIDED FOR; CIRCUIT ARRANGEMENTS FOR ELECTRIC LIGHT SOURCES, IN GENERAL
- H05B47/00—Circuit arrangements for operating light sources in general, i.e. where the type of light source is not relevant
- H05B47/10—Controlling the light source
- H05B47/105—Controlling the light source in response to determined parameters
- H05B47/11—Controlling the light source in response to determined parameters by determining the brightness or colour temperature of ambient light
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05B—ELECTRIC HEATING; ELECTRIC LIGHT SOURCES NOT OTHERWISE PROVIDED FOR; CIRCUIT ARRANGEMENTS FOR ELECTRIC LIGHT SOURCES, IN GENERAL
- H05B47/00—Circuit arrangements for operating light sources in general, i.e. where the type of light source is not relevant
- H05B47/10—Controlling the light source
- H05B47/105—Controlling the light source in response to determined parameters
- H05B47/115—Controlling the light source in response to determined parameters by determining the presence or movement of objects or living beings
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05B—ELECTRIC HEATING; ELECTRIC LIGHT SOURCES NOT OTHERWISE PROVIDED FOR; CIRCUIT ARRANGEMENTS FOR ELECTRIC LIGHT SOURCES, IN GENERAL
- H05B47/00—Circuit arrangements for operating light sources in general, i.e. where the type of light source is not relevant
- H05B47/10—Controlling the light source
- H05B47/165—Controlling the light source following a pre-assigned programmed sequence; Logic control [LC]
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F21—LIGHTING
- F21Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES F21K, F21L, F21S and F21V, RELATING TO THE FORM OR THE KIND OF THE LIGHT SOURCES OR OF THE COLOUR OF THE LIGHT EMITTED
- F21Y2115/00—Light-generating elements of semiconductor light sources
- F21Y2115/10—Light-emitting diodes [LED]
-
- G—PHYSICS
- G08—SIGNALLING
- G08B—SIGNALLING SYSTEMS, e.g. PERSONAL CALLING SYSTEMS; ORDER TELEGRAPHS; ALARM SYSTEMS
- G08B5/00—Visible signalling systems, e.g. visible personal calling systems or remote indication of seats occupied
- G08B5/22—Visible signalling systems, e.g. visible personal calling systems or remote indication of seats occupied using electric transmission; using electromagnetic transmission
-
- H—ELECTRICITY
- H05—ELECTRIC TECHNIQUES NOT OTHERWISE PROVIDED FOR
- H05B—ELECTRIC HEATING; ELECTRIC LIGHT SOURCES NOT OTHERWISE PROVIDED FOR; CIRCUIT ARRANGEMENTS FOR ELECTRIC LIGHT SOURCES, IN GENERAL
- H05B47/00—Circuit arrangements for operating light sources in general, i.e. where the type of light source is not relevant
- H05B47/10—Controlling the light source
- H05B47/17—Operational modes, e.g. switching from manual to automatic mode or prohibiting specific operations
Definitions
- the present invention relates to the field of headlamps equipped with so-called Reactive Lighting technology, and in particular a headlamp comprising an accelerometric sensor.
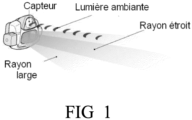
- the applicant for the present patent application has marketed a portable lamp, of the headlamp type, equipped with so-called reactive or dynamic lighting, the operating principle of which is illustrated in the figure 1 .
- This headlamp features an electronic circuit with a sensor that analyzes the external brightness to instantly deliver a set lighting power and beam shape optimal for the situation.
- This type of lamp has proven to be particularly suitable for committed and intensive sports because it relieves the user of the manual mode adjustments that would be necessary to switch between different beam power thresholds.
- the user can observe or examine an object at short distance (reading a map, making a rope knot or pitching a tent for example) and the lamp can protect a Very wide and low-power light beam, automatically set to a minimum threshold value thanks to this dynamic lighting technique.
- the lighting automatically adapts to the distance of the object.
- the beam becomes mixed: wide at the level of the feet and focused to see a few meters and anticipate the relief.
- the user when in a distant vision situation, the user raises his head to see into the distance - for example to look for a beacon during a run or a relay attached to a wall, the lighting power increases considerably and the beam becomes focused to best assist the user of the lamp.
- Reactive Lighting reactive or dynamic lighting technology
- this reactive or dynamic lighting technology undeniably constitutes a significant advance in the field of headlamps, and more generally of portable lighting, in particular in that it allows the lighting to be constantly adapted to the lighting conditions.
- practitioners have noted drawbacks in certain very specific situations. Indeed, in so-called trail or running activities, the presence of numerous reflective surfaces on shoes, technical clothing and signage causes pumping phenomena in the projected light, thus degrading the quality of the lighting and creating an area of discomfort for the user.
- the minimum level of light may prove to be insufficient in practice to guarantee safe lighting when crossing a luminous or natural obstacle (car headlights, tree branches, etc.).
- US 2020/187331 A1 (BERTKEN DENNIS [US] ET AL ) describes a lantern or flashlight type lighting device having an accelerometer, but does not describe a headlamp, nor does it describe or suggest the use of a headlamp control module configured to select an activity profile chosen from a set of predetermined physical activity profiles.
- This prior art does not describe or suggest the use of a LUT lookup table providing at least one value or parameter for adjusting the power regulation of the lamp.
- WO 2012/146256 A2 LIGHTEN APS [DK], PEDERSEN STEEN HVIDTFELDT HESSELLUND [DK] describes an ambient lighting system for initiating a circadian or well-being change.
- This prior art describes the use of a human or mammal activity sensor or detector and the use of an accelerometer with processing means to determine whether the person is running, walking, sitting, typing, lying down, etc.
- this document does not describe or suggest the use of the accelerometer and the light source within a single component that constitutes a headlamp attached to a user's head.
- US 2016/258599 A1 (GENTHON FABIEN [FR]) describes a headlamp with a circuit for adjusting the geometry of the light beam.
- the present invention aims to provide a significant improvement to dynamic lighting technology by making it possible to take into consideration specific lighting situations requiring additional lighting.
- Another object of the present invention is to provide a headlamp having reactive or dynamic type light regulation having improved adjustment of light power.
- the control module further comprises an accelerometer configured to provide at regular intervals data representative of an acceleration of the headlamp along at least one horizontal axis and one vertical axis; and wherein the control module comprises a circuit configured to store and process accelerometry data in order to select a physical activity profile chosen from a set of predetermined physical activity profiles stored in a memory.
- the selected physical activity profile is then used as an input pointer to read a LUT lookup table stored in an internal memory of the lamp, and which provides at least one value or parameter used to generate information or the control signal setting the light output.
- a LUT lookup table stored in an internal memory of the lamp, and which provides at least one value or parameter used to generate information or the control signal setting the light output.
- the set of predetermined accelerometer profiles include profiles representative of walking, running and cycling.
- the power of the light beam set by the control unit varies between a low threshold and a high threshold
- the low threshold is set by a value that is extracted directly from the LUT lookup table from the automatically selected profile.
- the processing of the accelerometer data allowing the selection of the predetermined profile uses a statistical processing method based on a calculation of the variance of the accelerometer data along the two horizontal axes and along the vertical axis.
- the invention also allows the production of a light regulation method for a headlamp as defined in claim 10.
- the data extracted from the LUT table makes it possible to define a minimum threshold of luminous power and a specific geometry of the light beam chosen between a wide beam, a pointed beam and/or both.
- the lamp is a headlamp configured to process accelerometer data to detect a user's fall in addition to their physical activity, and configured to communicate with a mobile phone for the purpose of transmitting an alert message.
- control module in the event of a fall, is configured to command a light alert sequence aimed at calling for help.
- the light power regulation mechanism is arranged so as to integrate, in addition to the information emanating from the brightness sensor, other complementary information generated by an accelerometric sensor providing acceleration signals on one or more axes X1, Y1 or Z1.
- a specific algorithm which will be described in detail below, makes it possible to set lighting thresholds generated by the light power regulation system, and in particular a minimum lighting threshold.
- FIG. 2 illustrates the general architecture of an embodiment of a lamp 100 - assumed to be frontal - comprising a reactive or dynamic regulation system of the light intensity based on a sensor 120 making it possible to measure the ambient brightness and/or a part of the flux reflected by the lighting of the frontal lamp.
- the lamp 100 also comprises an accelerometric sensor, and preferably a three-dimensional (3D) acceleration sensor 110 making it possible to generate accelerometric information along at least one axis and preferably three axes X1, Y1, Z1 in particular illustrated in the figure. figure 8 , the X1 and Z1 axes being horizontal and the Y1 axis being vertical.
- an accelerometric sensor and preferably a three-dimensional (3D) acceleration sensor 110 making it possible to generate accelerometric information along at least one axis and preferably three axes X1, Y1, Z1 in particular illustrated in the figure. figure 8 , the X1 and Z1 axes being horizontal and the Y1 axis being vertical.
- the lamp 100 comprises a power module 210 associated with a control module 220 and a lighting unit 230 comprising at least one light-emitting diode LED and, optionally, a transceiver module 240 coupled to the control module and a battery module 250 also coupled to the control module 220.
- the lighting unit 230 comprises a single LED diode 231 with its power supply circuit 232 connected to the power module 210.
- the LED diode(s) may be associated with a specific focal optic 233 making it possible to ensure collimation of the generated light beam.
- the power supply of the LED diode 231 via the circuit 232 is carried out by the power module under the control of information or a control signal generated by the control module 220 via a link which may take the form of a conductor or a set of conductors constituting a bus.
- a link which may take the form of a conductor or a set of conductors constituting a bus.
- the figure shows more particularly the particular example of a conductor 225.
- the power module 210 specifically comprises all the components that are conventionally found in an LED lighting lamp for producing a high-intensity light beam, and generally based on Pulse Width Modulation (PWM), well known to a person skilled in the art and similar to that found in class D audio circuits.
- PWM Pulse Width Modulation
- This PWM modulation is controlled by means of the control signal 225 generated by the control module 220.
- the term " signal " mentioned above refers to an electrical quantity - current or voltage - making it possible to cause the control of the power module, and in particular the PWM modulation used to supply current to the LED diode 231.
- control signal 225 any " control information ", for example logic information stored in a register and transmitted as has been said by any means suitable for the power module 210 for the purpose of controlling the emission power of the light beam.
- the control signal can therefore be emitted on different media depending on whether it is a signal or information.
- These media can be a bus-type communication line coupling the control module and the power module or a simple electronic circuit for transferring a control voltage or intensity.
- the two control and power modules are integrated into the same module or integrated circuit.
- control signal 225 this includes without distinction the embodiments using an electrical control quantity - current or voltage - as well as the embodiments in which the control is carried out by means of logic information transmitted within the power circuit. For this reason, we will hereinafter speak without distinction of control signal or information .
- control module 220 comprises a processor 221 as well as volatile memories 222 of the RAM type and non-volatile (flash, EEPROM) 223 as well as one or more input/output circuits 224.
- volatile memories 222 of the RAM type
- non-volatile (flash, EEPROM) 223 as well as one or more input/output circuits 224.
- the RAM and non-volatile memories are intended for storing data and micro-program or firmware instructions.
- the non-volatile memory 223 is also used for storing data representative of physical activity profiles which will be used in conjunction with the accelerometer data provided by the accelerometer sensor 110 as will be described later.
- the headlamp also includes a battery module 250 having a controller 252 and a battery 251, for example of the Ion-Lithium type.
- control module 220 can access each of the other modules present in the lamp, and in particular the power module 210, the battery module 250, the two brightness sensors 120 and accelerometer 110 as well as, where appropriate, the communication module 240 allowing two-way (upstream - downstream) wireless communication with a smartphone 300 or any other wireless communication device.
- Access of the control module 220 to the various components of the headlamp may take various forms, either by means of specific circuits and/or conductors or a set of conductors forming a bus.
- the link 225 is shown in the figure 2 in the form of a conductor while a real data/address/command bus 226 is used for the exchange of information between the control module 220, the battery module 250 and the transmitter/receiver module 240.
- control module 220 can both read and collect information contained in each of these modules and/or conversely, transfer information, data and/or commands there, as will become more clear in the remainder of the presentation.
- control module 220 can send to the power module a control signal as represented by the signal transmitted on the link 225 and, more generally, can read the current value of the supply current of the diode 231 passing via the conductors 232 (via circuits and/or buses not shown in the figure).
- control module 220 can access the battery module 250 via the bus 226 to read either the different voltage values (depending on the charge or discharge cycle in progress) at the terminals thereof and/or the value of the intensity delivered in order to be able to calculate a state of charge (SOC or State Of Charge in English literature).
- SOC State Of Charge
- the control module 220 comprises a communication module 240 enabling a wireless bidirectional connection with a mobile information processing system or mobile telephone 300.
- the transmitter and the receiver will be compatible with the Bluetooth standard, preferably with the Bluetooth 4.0 Low energy standard.
- the WIFI or IEEE802.11 standard will be adopted instead.
- the module 240 comprises a baseband unit (not illustrated) coupled to a receiver and a wireless transmitter, enabling an uplink communication channel to be organized towards the mobile telephone 300 and, in the opposite direction, a downlink communication channel towards this same telephone.
- the communication module 240 may be required to perform various processing operations, in series or in parallel, on the digital representation of the signal received and to be transmitted, and in particular, filtering, statistical calculation, demodulation, channel coding/decoding operations making it possible to make the communication robust to noise, etc.
- processing operations are well known in the field of signal processing, particularly when it comes to isolating a particular component of a signal, likely to carry digital information, and it will not be necessary here to weigh down the description.
- the processor 221 is therefore responsible for interpreting the packets received as well as formatting packets for transmission according to a format specific to the standard used. Thus, in the case of the Bluetooth Low Energy standard, these packets will have a structure around the standardized Generic Attribute Profile (GATT) that will not be detailed here. Depending on the interpretation of the data bits included in the packets received, the processor will reconstruct any information or commands received on the downlink from the mobile information processing system 300. Having interpreted this information or commands, the processor 221 will then relay or convert this information or command to the module concerned.
- GATT Generic Attribute Profile
- the processor 221 identifies commands for the power module 210 in order to modify the light intensity and in response to this identification is capable of generating control information on the conductor 225 intended for the power module 210 so that the latter proceeds to modify the light intensity generated by the lighting unit 230.
- processor 221 may also identify read requests issued by the associated mobile information processing system 300 so that the headlamp sends certain parameters to the telephone 300 on the uplink.
- These requests can thus be a request for the state of charge of the battery or the value of the current light power.
- the processor 221 will retrieve the necessary information directly from the module concerned and after having carried out any additional calculations on this information to obtain the final required information (in the case of the state of charge for example as seen above), will format a corresponding data packet for transmission by the transceiver module 240.
- FIG. 2 describes a basic embodiment, and that many other embodiments are possible and within the reach of a person skilled in the art.
- other modules may be added within the headlamp and these modules will also be coupled to the processor 221 via the bus 226 for example.
- These modules will then also be able to exchange data or commands in uplink or downlink with the associated mobile information processing system 300 which will then be able to communicate with the headlamp and transmit various configuration commands to it by means of a dedicated application running on the smartphone.
- This dedicated application then makes it possible to coordinate the various functionalities of the headlamp by offering in particular a user-friendly interface with the user by means of which the latter can either enter operating parameters or directly control the headlamp or select different options for the functionalities offered.
- the control module 220 of the headlamp 100 implements a dynamic or reactive lighting technique.
- This technique consists of substituting the well-known manual adjustment modes - based on various preset light power values such as low , medium or high , a more automatic technique allowing the adjustment of the light power to be left to the control module 220 and more specifically to a regulation algorithm executed by the processor 221 under the control of a regulation micro-software stored in non-volatile memory 223.
- the processor 221 adjusts the light power according to the value of the ambient brightness measured by the sensor 120, for example by selecting a value chosen from a set of N predefined threshold values.
- a mechanism of regulation is therefore similar to a mechanism for adjusting by discrete steps within a finite set of power values, allowing the control module 220 to control the headlamp by successively moving from one adjustment value to another value chosen from the set of predetermined values.
- the reactive or dynamic brightness mechanism therefore allows the automatic adjustment of the headlamp to the correct value within the N predetermined values.
- the geometry of the light beam can be adjusted automatically by selecting, via the control module 220, a diffusion mode chosen from a set of several predetermined modes: for example wide , narrow , or both at the same time.
- a person skilled in the art may envisage a more sophisticated regulation mechanism based on a real servocontrol integrating the brightness value within a feedback loop which may be linear or not, in order to set the power of the light beam generated by the module 230.
- error correction mechanisms may be appropriately integrated within the feedback loop, in particular a proportional (P), proportional-integral (PI), or even Proportional Integral Differential (PID) correction, etc., used with appropriate parameters.
- the regulation of dynamic or reactive lighting can be advantageously improved by introducing an exploitation of the accelerometer data ⁇ x, ⁇ y and ⁇ z generated by the three-dimensional accelerometer sensor 110, as will now be described.
- the three-dimensional accelerometer module 110 provides accelerometer signals ⁇ x, ⁇ y and ⁇ z along three trigonometric axes X1, Y1 and Z1. As shown in the figure 8 , the X1 and Z1 axes are horizontal while the Y1 axis is a vertical axis and, moreover, the X1 and Y1 axes are arranged in a sagittal plane relative to the user.
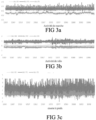
- FIG. 3a illustrates typical timing diagrams of the ⁇ x, ⁇ y and ⁇ z signals for a physical walking activity.
- FIG. 3b illustrates typical timing diagrams of the same ⁇ x, ⁇ y and ⁇ z signals for a physical cycling activity.
- FIG. 3c illustrates typical timing diagrams of ⁇ x, ⁇ y and ⁇ z signals for running physical activity.
- the profiles of these accelerations ⁇ x, ⁇ y and ⁇ z are very characteristic and are clearly distinguished according to the three physical activities considered: Walking; cycling or biking; running or jogging.
- the headlamp control module 100 is configured to come to execute a method of detecting a physical activity profile, detected within a set of N predetermined profiles.
- the control module 220 is configured so that the non-volatile memory 223 comprises a memory area in which data representative of several physical activity profiles are stored, and preferably the data representative of the activities " walking ", “ running “ and “ cycling “ . Furthermore, the non-volatile memory 223 also comprises an area intended for storing a micro-program allowing the processing of the accelerometer data ⁇ x, ⁇ y and ⁇ z generated on the fly by the 3D accelerometer module 110.
- This algorithm will, as will be detailed later in relation to the figure 5 , compare the ⁇ x, ⁇ y and ⁇ z data generated in real time with data stored in memory 223 which are characteristic of the predetermined profiles (walking, cycling, running) stored in the memory. The algorithm aims to bring together, at regular intervals, the accelerometer data of a determined profile so as to bring the signals generated by the accelerometer into the predefined physical activity category, i.e. that corresponding to the different profiles stored in the memory of the headlamp.
- FIG. 5 illustrates a method of light regulation in accordance with the present invention, based jointly on the detection of ambient brightness and the exploitation of accelerometer data.
- the method In a step 510, the method generates at regular intervals, for example every 20 milliseconds, a set of accelerometer data ⁇ x, ⁇ y and ⁇ z provided by the 3D accelerometer module 110.
- the method may be limited to only part of the accelerometer data, for example only the ⁇ y data along the vertical direction Y1.
- a step 520 the method stores the data ⁇ x, ⁇ y and ⁇ z in the RAM 222.
- the accelerometer data ⁇ x, ⁇ y and ⁇ z are subject to digital processing to select a physical activity profile from a set of N predetermined profiles stored in non-volatile memory 223.
- Several methods can be used to select or detect the physical activity profile and will be explained in more detail in section V of this description.
- a step 540 the method uses the profile selected in step 530 as an input pointer to access a look-up table (LUT) in which values and parameters specific to the dynamic or reactive regulation mechanism applied by the control module 220 of the headlamp 100 are stored, and allowing the generation of the information or the control signal 225 transmitted to the power module 210.
- LUT look-up table
- the parameters read from the LUT lookup table correspond to threshold values loaded into registers used by the reactive or dynamic regulation algorithm.
- the parameters are reduced to a threshold value corresponding to a minimum of lighting considered by the dynamic regulation algorithm.
- the dynamic regulation algorithm uses a set of separate registers in which threshold values corresponding to various brightnesses are stored, reading the look-up table provides these threshold values.
- the minimum brightness value but possibly also the maximum light power value, are defined based on the accelerometer data ⁇ x, ⁇ y and ⁇ z.
- the method reads the LUT table and extracts the parameter(s) stored therein and, in the case of the preferred embodiment which is particularly economical to implement, the method extracts the minimum threshold value which should be applied to the reactive or dynamic light regulation mechanism.
- a step 560 the reactive or dynamic light regulation mechanism is executed using the value(s) extracted from the LUT table so as to precisely adapt this regulation, and where appropriate the feedback loop fixing the light power generated by the headlamp to adapt it to the physical activity identified in step 530.
- the control information or the control signal transmitted via the conductor 225 is generated from the value(s) extracted from the LUT, together with the information provided by the light sensor 120.
- the dynamic or reactive regulation is therefore applied so as to ensure, in all cases, a minimum light power corresponding to the threshold value extracted from the LUT table.
- the LUT table may conveniently include, in addition to the minimum threshold value mentioned above, one or more additional parameters making it possible to set the beam geometry, and in particular the use of wide or narrow collimation, or even a combination of the two. It could even be advantageous to extract from the LUT table the proportions of distribution of the light power on the three beams: wide, mixed and pointed depending on the physical activity detected.
- step 570 the method loops to step 510 to perform the reading and processing of new accelerometer data ⁇ x, ⁇ y and ⁇ z.
- the reactive or dynamic light regulation mechanism is advantageously enriched by the contribution of the accelerometer data obtained on the fly from the accelerometer 110, and which the control module 220 processes to bring the processed data closer to a predetermined physical activity profile stored in the non-volatile memory 223 which, once identified, makes it possible to consult the LUT table so as to extract the most appropriate parameters and adjustment values for the light regulation.
- FIG. 6 illustrates the effect of the process just described where we see that the low level threshold set without the input of accelerometer data remains at the same level regardless of the activity considered, for example walking (left part of the figure), running (middle part of the figure) and cycling or mountain biking (right part of the figure). If this low level does not pose any difficulty for a walking type activity, we observe on the other hand that this same low level presents a discomfort zone for a running activity and even becomes a danger zone for a mountain biking type activity.
- the process described in the figure 5 allows the low level threshold to be raised, to adapt it to a first higher level for a running activity and to raise it to a second even higher level for a mountain bike type activity, so that the user is never in the discomfort zone represented in the middle part of the figure 6 and even less in the danger zone of the right part of this same figure.
- the X1 and Y1 axes are placed in a sagittal plane relative to the user.
- Each elementary accelerometer is configured to provide a time series of elementary acceleration values along their corresponding axis.
- the first time series provided by the first elementary accelerometer, forms a first elementary raw signal, designated by S 1 b ( t, ⁇ ), which varies as a function of time t and of the motion profile ⁇ of the 3D acceleration sensor relative to the local terrestrial reference frame.
- the second time series provided by the second elementary accelerometer, forms a second elementary raw signal, designated by S 2 b ( t, ⁇ ), which varies as a function of time t and of the motion profile ⁇ of the 3D acceleration sensor relative to the local terrestrial reference frame.
- the third time series forms a third elementary raw signal, designated by S 3 b ( t , ⁇ ), which varies as a function of time t and of the motion profile ⁇ of the 3D acceleration sensor relative to the local terrestrial reference frame.
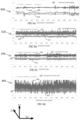
- the motion profile ⁇ of the 3D acceleration sensor is for example that of a walker, designated by ⁇ 1 , that of a cyclist, designated by ⁇ 2, or that of a runner, designated by ⁇ 3. As illustrated in particular in the Figures 8a to 8d .
- the control module 220 comprises a digital electronic circuit - which may advantageously be produced using the processor 221 associated with its memory or using any other specialized digital signal processor (DSP ), and which is configured to process only one or at least two of the raw signals S 1 b ( t , ⁇ ), S 2 b ( t , ⁇ ), S 3 b ( t, ⁇ ) provided by the 3D acceleration sensor according to a method 700 or algorithm for processing the signal and determining the movement profile of the 3D acceleration sensor illustrated in the figure. figure 7 , and finally allowing the detection of physical activity useful to the process of the figure 5 .
- DSP digital signal processor
- the 700 process of the figure 7 comprises an optional initial filtering step 710, followed by a feature extraction step 720, then a decision step 730 by thresholding.
- one or more of the raw signals S 1 b ( t , ⁇ ), S 2 b ( t , ⁇ ), S 3 b ( t , ⁇ ) are filtered respectively into new signals, called useful signals and referred to as S 1 u ( t , ⁇ ), S 2 u ( t , ⁇ ), S 3 u ( t , ⁇ ), in which the useful information is still present but where the harmful information, called “noise” (here electronic noise of the 3D acceleration sensor), is either removed or weakened.
- the overall information contained in the signal therefore has a certain degree of specialization at this level.
- the raw signals S 1 b ( t , ⁇ ) , S 2 b ( t , ⁇ ) , S 3 b ( t , ⁇ ) are respectively identical to the useful signals S 1 u ( t , ⁇ ), S 2 u ( t , ⁇ ), S 3 u ( t , ⁇ )
- the useful signals S 1 u ( t , ⁇ 0 ), S 2 u ( t , ⁇ 0 ) and S 3 u ( t , ⁇ 0 ), illustrated respectively on a first curve 802, a second curve 804, a third curve 806, are typically those of a 3D acceleration sensor having the shape 808 of a reference movement profile ⁇ 0 , corresponding to a low amplitude or quasi-zero movement of the 3D acceleration sensor.
- the useful signals S 1 u ( t, ⁇ 1), S 2 u ( t, ⁇ 1) and S 3 u ( t , ⁇ 1) illustrated respectively on a fourth curve 822, a fifth curve 824 and a sixth curve 826 are typically those of a 3D acceleration sensor having the shape 828 of a movement profile ⁇ 1 of a walker (in English “walking”).
- the useful signals S 1 u ( t , ⁇ 2 ), S 2 u ( t , ⁇ 2 ) and S 3 u ( t , ⁇ 2 ), illustrated respectively on a seventh curve 842, an eighth curve 844 and a ninth curve 846 are typically those of a 3D acceleration sensor having the shape 848 of a movement profile ⁇ 2 of a cyclist (in English “biking”).
- the useful signals S 1 u ( t, ⁇ 3), S 2 u ( t, ⁇ 3) and S 3 u ( t, ⁇ 3), illustrated respectively on a tenth curve 862, an eleventh curve 864 and a twelfth curve 866 are typically those of a 3D acceleration sensor having the shape 868 of a movement profile ⁇ 3 of a runner (in English “jogging”).
- the purpose of the feature extraction step 720 is to extract from at least one of the useful signals S 1 u ( t , ⁇ ), S 2 u ( t , ⁇ ), S 3 u ( t , ⁇ ) a finite set of one or more parameters, if possible independent, representative of the observed phenomenon, and making it possible to describe it.
- step 720 allows in other words the passage of a useful vector or scalar signal to data.
- a signal can be seen as a set of points for which each point has a high rate of dependence (deterministic or statistical) with its neighbors.
- Data represents a set of points where this notion of neighborhood is less important.
- the intermediate entities are then indifferently called signal, estimator, or data.
- the main goal of feature extraction is to arrive, from the useful signal, at data that are independent of each other and exhaustively represent the phenomenon to be interpreted.
- the useful signals studied here can be characterized by elementary estimators which are the moments of these signals: the mean (moment of order 1), and the pseudo-standard deviation (moment of order 2) are the best known and most used.
- an estimator can be a function of one or more moments of the same useful signal.
- Est(S2) is the statistical variance of the useful signal S 2 u ( t , ⁇ ).
- the type of lamp displacement profile is determined by thresholding on the estimator Est ( S 2 )( ⁇ ).
- the dimension of the problem of estimating the lamp displacement profile is considered equal to 3.
- the three elementary variables are formed by the respective statistical variances Est(S1)( ⁇ ), Est(S2)( ⁇ ), Est(S3)( ⁇ ), of the useful signals S 1 u ( t, ⁇ ), S 2 u ( t , ⁇ ), S 3 u ( t, ⁇ ).
- the type of lamp displacement profile is determined by thresholding on the scalar estimator Est ( S 1, S 2, S 3)( ⁇ ).
- the physical activity profile identified by the control module 220 is transmitted by the wireless link to the mobile telephone 300 so that the latter can inform, at any time, of the physical activity detected automatically according to the technique previously in order, if necessary, to allow the user to correct the detection and allow adaptive learning of the physical activity detection method.
- the headlamp is configured to read accelerometer data ⁇ x, ⁇ y and ⁇ z on the fly to determine the user's fall and, in this case, to trigger an emergency procedure.
- the procedure may be based on sending an alert signal to the mobile phone so as to initiate the generation of an emergency message, such as an SMS or email.
- the alert procedure will include activating the lamp to generate an alert light sequence, such as MORSE coding of the well-known S.O.S. sequence.
- Any other alert procedure may be considered once the headlamp control module 220 has detected the user's fall.
- the invention is not limited to headlamps only and can be used applied to a hand lamp.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Health & Medical Sciences (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Social Psychology (AREA)
- Business, Economics & Management (AREA)
- Emergency Management (AREA)
- Gerontology & Geriatric Medicine (AREA)
- General Health & Medical Sciences (AREA)
- Psychology (AREA)
- Psychiatry (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Electromagnetism (AREA)
- Lighting Device Outwards From Vehicle And Optical Signal (AREA)
Description
- La présente invention concerne le domaine des lampes frontales dotée d'une technologie dite de Reactive Lighting, et notamment une lampe frontale comportant un capteur accélérométrique.
- La demanderesse de la présente demande de brevet a commercialisé une lampe portative, de type lampe frontale, dotée d'un éclairage dit réactif ou dynamique dont le principe de fonctionnement est illustré dans la
figure 1 . Cette lampe frontale comporte un circuit électronique doté d'un capteur qui analyse la luminosité extérieure pour délivrer instantanément une puissance d'éclairage réglée et une forme de faisceau optimales pour la situation. - Ce type de lampes s'est avéré être particulièrement adapté aux sports engagés et intensifs car elles soulagent l'utilisateur des réglages en mode manuel qui seraient nécessaires pour commuter entre différents seuils de puissances de faisceaux.
- Grâce à cette technique d'éclairage réactif (Reactive Lighting), l'utilisateur a les mains libres et l'esprit totalement concentré sur son activité et ce quelle que soit la situation d'éclairage considérée.
- Ainsi, en éclairage de proximité, l'utilisateur peut ainsi observer ou examiner un objet à courte distance (lecture d'une carte, confection d'un noeud d'encordement ou montage d'une tente par exemple) et la lampe peut protéger un faisceau lumineux très large et peu puissant, fixé automatiquement à une valeur seuil minimale grâce à cette technique d'éclairage dynamique. L'éclairage s'adapte automatiquement à la distance de l'objet.
- Au contraire, dans une situation de mouvement, par exemple lorsque l'utilisateur s'adonne à la marche et/ou la course à pied, le faisceau devient mixte: large au niveau des pieds et focalisé pour voir à quelques mètres et anticiper le relief.
- En outre, lorsqu'il se trouve en situation de vision lointaine, l'utilisateur relève la tête pour voir au loin - par exemple pour rechercher une balise lors d'une course à pied ou encore un relais accroché à une paroi, la puissance d'éclairage augmente considérablement et le faisceau devient focalisé pour assister au mieux l'utilisateur de la lampe.
- En l'on note enfin que la technologie d'éclairage réactif ou dynamique (Reactive Lighting) s'est montrée à l'usage particulièrement économe et permet d'accroître avantageusement l'autonomie des batteries puisque sa mise en oeuvre, sous le contrôle d'un calculateur, vise à optimiser la consommation des batteries, offrant une plus grande autonomie de votre lampe.
- Comme on le voit, cette technologie d'éclairage réactif ou dynamique constitue indéniablement une avancée significative dans le domaine des lampes frontales, et plus généralement de l'éclairage portatif, notamment en ce qu'elle permet d'adapter l'éclairage de manière constante aux conditions d'éclairement.
Pour autant, les praticiens ont relevés des inconvénients dans certaines situations très spécifiques.
En effet dans des activités dite de trail ou course à pied, la présence de nombreuses surfaces réfléchissantes sur les chaussures, les vêtements techniques et les signalisations entraînent des phénomènes de pompage au niveau de la lumière projetée, dégradant ainsi la qualité de l'éclairage et faisant apparaître une zone d'inconfort pour l'utilisateur.
Lorsque celui-ci pratique le vélo avec sa lampe frontale, voire d'autres activités très dynamiques (ski de randonnée ou autres), le niveau minimum de lumière peut s'avérer en pratique insuffisant pour garantir un éclairage sécurisant lors d'un croisement avec un obstacle lumineux ou naturel (phares de voiture, branche d'arbres..). La zone d'inconfort relevée précédemment peut alors se révéler être une zone de danger.
Tels sont les défauts et inconvénients auxquels la présente invention vise à remédier.
US 2020/187331 A1 (BERTKEN DENNIS [US] ET AL ) décrit un dispositif d'éclairage de type lanterne ou lampe torche comportant un accéléromètre, mais ne décrit pas une lampe frontale, ni ne décrit ou suggère l'utilisation d'un module de commande de la lampe frontale configuré pour sélectionné un profil d'activité choisi au sein d'un jeu de profils d'activité phyusique prédéterminé. Cette antériorité ne décrit ni ne suggère le recours à une table de correspondance LUT fournissant au moins une valeur ou paramètre de réglage de la régulation de la puissance de la lampe.
WO 2012/146256 A2 (LIGHTEN APS [DK], PEDERSEN STEEN HVIDTFELDT HESSELLUND [DK]) décrit un système d'éclairage d'ambiance pour initier un changement d'état circadian ou de bien-être. Cette antériorité décrit le recours à un capteur ou détecteur d'activité d'un homme ou d'un mammifère ainsi que l'utilisation d'un accéléromètre avec des moyens de traitement pour déterminer si la personne est en train de courir, marcher, s'asseoir, taper, se coucher.... En revanche, ce document ne décrit ni ne suggère l'utilisation de l'accéléromètre et de la source lumineuse au sein d'un même composant qui constitue une lampe frontale fixée sur la tête d'un utilisateur.
US 2016/258599 A1 (GENTHON FABIEN [FR]) décrit une lampe frontale dotée d'un circuit de réglage de la géométrie du faisceau lumineux. - La présente invention a pour but de proposer une amélioration significatif à la technologie d'éclairage dynamique en permettant de venir prendre en considération des situations d'éclairage spécifiques nécessitant un surcroit d'éclairage.
- Un autre but de la présente invention consiste à proposer une lampe frontale dotée du régulation lumineuse de type réactif ou dynamique ayant un réglage amélioré de la puissance lumineuse.
- C'est un autre but de la présente invention que de fournir une lampe frontale améliorée par l'ajout d'un accéléromètre venant affiner le mécanisme de régulation réactif ou dynamique utilisé par la lampe.
- L'invention réalise ces buts au moyen d'une lampe, telle une lampe frontale définie dans la revendication 1, comportant
- une source lumineuse ;
- un module de puissance pour l'alimentation de la source lumineuse à partir d'une information ou un signal de commande;
- un module de commande pour le réglage de la puissance générée par la source lumineuse, comportant :
un capteur de lumière permettant de capter la lumière de l'environnement du porteur de la lampe, le module de commande étant configuré pour générer l'information ou le signal de commande en fonction de l'information générée par le capteur de lumière. - Le module de commande comporte en outre un accéléromètre configuré pour fournir à intervalles réguliers des données représentatives d'une accélération de la lampe frontale suivant au moins un axe horizontal et un axe vertical ; et dans lequel let module de commande comporte un circuit configuré pour stocker et traiter des données d'accélérométrie afin de sélectionner un profil d'activité physique choisi au sein d'un jeu de profils d'activité physiques prédéterminés stockées dans une mémoire.
- Le profil d'activité physique sélectionné est ensuite utilisé comme pointeur d'entrée pour lire une table de correspondance LUT stockée dans une mémoire interne de la lampe, et qui fournit au moins une valeur ou un paramètre servant la génération d'information ou du signal de commande fixant la puissance lumineuse. En sorte que la valeur ou le paramètre lu dans la table de correspondance LUT sert conjointement avec l'information générée par le capteur de lumière pour déterminer l'information ou le signal de commande de la puissance lumineuse.
- De préférence, le jeu de profils prédéterminés d'accélérométrie comportent des profils représentatifs de la marche, de la course à pied et de la bicyclette.
- De préférence, la puissance du faisceau lumineux réglée par l'unité de commande varie entre un seuil bas et un seuil haut, et le seuil bas est fixé par une valeur qui est extraite directement de la table de correspondance LUT à partir du profil sélectionné automatiquement.
- De préférence, le traitement des données d'accélérométrie permettant la sélection du profil prédéterminé utilise un procédé de traitement statistique basé sur un calcul de variance des données d'accélérométrie suivant les deux axes horizontaux et suivant l'axe vertical.
- L'invention permet également la réalisation d'un procédé de régulation lumineuse pour une lampe frontale tel que définie dans la revendication 10.
- Dans un mode de réalisation particulier, les données extraites de la table LUT permettent de définir un seuil minimum de puissance lumineuse et une géométrie spécifique du faisceau lumineux choisi entre un faisceau large, un faisceau pointu et/ou les deux.
- De préférence, la lampe est une lampe frontale configurée pour traiter les données de l'accéléromètre pour détecter la chute d'un utilisateur en plus de son activité physique, et configurée pour communiquer avec un téléphone mobile dans le but de transmettre un message d'alerte.
- Dans un mode de réalisation particulier, en cas de chute, la module de commande est configuré pour commander une séquence d'alerte lumineuse visant à appeler au secours.
- D'autres caractéristiques, but et avantages de l'invention apparaîtront à la lecture de la description et des dessins ci-après, donnés uniquement à titre d'examples non limitatifs. Sur les dessins annexés :
- La
figure 1 illustre le schéma de principe de l'éclairage dynamique ou réactif. - La
figure 2 représente un mode de réalisation d'une lampe frontale conforme à la présente invention, qui incorpore un capteur de luminosité ainsi qu'un capteur accélérométrique pour fixer les seuils d'éclairage réactif ou dynamique. - Les
figures 3a à 3c illustrent les chronogrammes typiques, sur les trois axes x, y et z, des signaux accélérométriques pour trois activités physiques considérées: marche à pied, bicyclette et course à pied (jogging). - Les
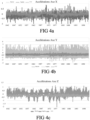
figures 4a, 4b et 4c illustrent plus particulièrement les accélérations suivant chacun des axes xx', yy' et zz' et ce pour chacune des trois activités physiques considérées dans un mode de réalisation. - La
figure 5 illustre un mode de réalisation d'un procédé de régulation de puissance d'éclairage conforme à la présente invention. - La
figure 6 illustre le réglage du seuil minimum d'éclairage dyanmique en fonction de l'activité physique détectée. - La
figure 7 illustre un procédé de traitement du signal et de détermination du profil de mouvement du capteur d'accélération 3D - Les
figures 8A, 8B, 8C et 8D illustrent respectivement les signaux utiles du triplet (S1 u (t, µ), S2 u (t, µ), S3 u (t, µ)) pour différents profils de mouvements µ0,µ1,µ2 et µ3 du capteur d'accélération 3D 110. - L'on décrit à présent comment l'on peut améliorer significativement une lampe frontale dotée d'un système d'éclairage réactif ou dynamique, telle que commercialisée dans les lampes « RL » de la société PETZL, par exemple les lampes frontales commercialisées sous l'appellation NAO ™, ou SWIFT RL ™ , et qui comportent un mécanisme automatique de régulation de la puissance générée basée sur des informations produites par un capteur de luminosité.
- Grâce à la présente invention, le mécanisme de régulation de la puissance lumineuse est aménagé de manière à intégrer, outre les informations émanant du capteur de luminosité, d'autres informations complémentaires générées par un capteur accélérométrique fournissant des signaux d'accélération sur un ou plusieurs axes X1, Y1 ou Z1.
- Un algorithme spécifique, qui sera décrit en détail ci-après, permet de venir fixer des seuils d'éclairage généré par le système de régulation de la puissance lumineuse, et notamment un seuil d'éclairage minimal.
- La
figure 2 illustre l'architecture générale d'un mode de réalisation d'une lampe 100 - supposée frontale - comportant un système de régulation réactif ou dynamique de l'intensité lumineuse basé sur un capteur 120 permettant de mesurer la luminosité ambiante et/ou une partie du flux réfléchi par l'éclairage de la lampe frontale. - La lampe 100 comporte également un capteur accélérométrique, et de préférence un capteur d'accélération tridimensionnelle (3D) 110 permettant de générer des informations d'accélérométrie suivant au moins un axe et de préférence trois axes X1, Y1, Z1 notamment illustrés dans la
figure 8 , les axes X1 et Z1 étant horizontaux et l'axe Y1 étant vertical. - Plus spécifiquement, la lampe 100 comprend un module de puissance 210 associé à un module de commande 220 et une unité d'éclairage 230 comportant au moins une diode électroluminescente LED et, optionnellement, un module émetteur-récepteur 240 couplé au module de commande et un module de batterie 250 lui aussi couplé au module de commande 220.
- Dans l'exemple de la
figure 2 , l'unité d'éclairage 230 comporte une unique diode LED 231 dotée de son circuit d'alimentation 232 connecté au module de puissance 210. Clairement, plusieurs diodes pourront être envisagées pour l'obtention d'un faisceau de forte luminosité. D'une manière générale, la ou les diodes LED(s) peuvent être associée(s) à une optique focale propre 233 permettant d'assurer une collimation du faisceau lumineux généré. - Dans un mode de réalisation spécifique, l'alimentation en courant de la diode LEDs 231 via le circuit 232, est effectuée par le module de puissance sous la commande d'une information ou d'un signal de commande généré par le module de commande 220 via un lien qui pourra prendre la forme d'un conducteur ou d'un ensemble de conducteurs constituant un bus. La figure montre plus particulièrement l'exemple particulier d'un conducteur 225.
- Le module de puissance 210 comporte spécifiquement tous les composants que l'on rencontre conventionnellement dans une lampe d'éclairage à LEDs pour la production d'un faisceau lumineux de forte intensité, et en général basée sur la Modulation en Largeur d'impulsion MLI (ou Puise Width Modulation dans la littérature anglo-saxonne), bien connue d'un homme du métier et similaire à celle que l'on rencontre dans les circuits audio de classe D. Cette modulation MLI est commandée au moyen du signal de commande 225 généré par le module de commande 220. D'une manière générale, l'on notera que le terme "signal" mentionné précédemment renvoie à une grandeur électrique - courant ou tension - permettant de provoquer la commande du module de puissance, et notamment la modulation MLI servant à alimenter en courant la diode LED 231. Il ne s'agit ici que d'un mode particulier de réalisation, étant entendu qu'il sera possible de substituer au "signal de commande 225" toute "information de commande", par exemple une information logique stockée dans un registre et transmise comme cela a été dit par tout moyen approprié au module de puissance 210 dans le but de commander la puissance d'émission du faisceau lumineux. Le signal de commande peut donc être émis sur différents supports selon qu'il s'agit d'un signal ou d'une information. Ces supports peuvent être une ligne de communication de type bus couplant le module de commande et le module de puissance ou un simple circuit électronique de transfert d'une tension ou intensité de contrôle. Dans un mode de réalisation particulier, l'on pourra même envisager que les deux modules de commande et de puissance soient intégrés dans un même module ou circuit intégré.
- Un homme du métier comprendra donc aisément que lorsque l'on se réfère à un "signal de commande 225", l'on englobe indistinctement les réalisations recourant à une grandeur électrique de commande - courant ou tension - ainsi que les réalisations dans lesquelles la commande est réalisée au moyen d'une information logique transmise au sein du circuit de puissance. Pour cette raison, l'on parlera ci-après indistinctement de signal ou d'information de commande.
- D'une manière générale, les composants qui composent le module de puissance 210 - commutateurs et circuits - sont bien connus d'un homme du métier et l'exposé sera délibérément allégé à cet égard dans un souci de concision. De même, le lecteur sera renvoyé aux ouvrages généraux traitant des divers aspects de la modulation MLI (ou PWM).
- En revenant à la
figure 2 , l'on voit que le module de commande 220 comporte un processeur 221 ainsi que des mémoires volatiles 222 de type RAM et non-volatile (flash, EEPROM) 223 ainsi qu'un ou plusieurs circuits d'entrée/sortie 224. Les mémoires RAM et non volatiles sont destinées au stockage de données et d'instructions de micro-programmes ou micrologiciel. Par ailleurs, la mémoire non volatile 223 sert également au stockage de données représentatives de profils d'activités physiques qui seront utilisées conjointement avec les données d'accéléromètrie fournies par le capteur accélérométrique 110 comme cela sera décrit plus loin. - La lampe frontale comporte par ailleurs un module batterie 250 disposant d'un contrôleur 252 et d'une batterie 251 par exemple de type Ion-Lithium.
- D'une manière générale, le module de commande 220 peut accéder à chacun des autres modules présents dans la lampe, et notamment au module de puissance 210, au module de batterie 250, aux deux capteurs de luminosité 120 et d'accélérométrie 110 ainsi que, le cas échéant, au module de communication 240 permettant une communication bi-directionnelle (montante - descendante) sans fil avec un téléphone intelligent 300 ou tout autre dispositif de communication sans fil.
- L'accès du module de commande 220 aux différents composants de la lampe frontale pourra prendre des formes diverses, soit au moyen de circuits et/ou conducteurs spécifiques ou ensemble de conducteurs formant un bus. A titre d'illustration, le lien 225 est représenté dans la
figure 2 sous la forme d'un conducteur tandis qu'un véritable bus de données/adresses/commandes 226 est utilisé pour l'échange d'information entre le module de commande 220, le module de batterie 250 et le module émetteur/récepteur 240. Il ne s'agit toutefois que d'un mode particulier de réalisation, étant entendu qu'un homme du métier pourra procéder à diverses modifications et/ou adaptations le cas échéant pour tenir compte des exigences propres à l'application envisagée. - En accédant aux différents modules composant la lampe frontale, le module de commande 220 peut à la fois lire et collecter des informations contenues dans chacun de ces modules et/ou inversement, venir y transférer des informations, des données et/ou des commandes, comme cela ressortira plus clairement dans la suite de l'exposé.
- C'est ainsi que le module de commande 220 peut envoyer au module de puissance un signal de commande comme cela est représenté par le signal transmis sur le lien 225 et, plus généralement, peut lire la valeur courante du courant d'alimentation de la diode 231 transitant via les conducteurs 232 (via des circuits et/ou bus non représentés sur la figure).
- De manière similaire, le module de commande 220 peut accéder au module de batterie 250 via le bus 226 pour y lire soit les différentes valeurs de tension (suivant le cycle charge ou décharge en cours) aux bornes de celle-ci et/ou la valeur de l'intensité délivrée afin de pouvoir en calculer un état de charge (SOC ou State Of Charge dans la littérature anglo-saxonne).
- Le module de commande 220 comporte un module de communication 240 permet une liaison bidirectionnelle sans fil avec un système de traitement de l'information mobile ou téléphone mobile 300. Dans un mode de réalisation privilégié, l'émetteur ainsi que le récepteur seront compatibles avec le standard Bluetooth, de préférence avec le standard Bluetooth 4.0 Low energy. Dans un autre mode de réalisation, on adoptera plutôt le standard WIFI ou IEEE802.11. Le module 240 comporte une unité bande de base (non illustrée) couplée à un récepteur et à un émetteur sans fil, permettant d'organiser un canal de communication montant (liaison montante- Uplink) vers le téléphone mobile 300 et, dans le sens contraire, un canal de communication descendant (Downlink) vers ce même téléphone. A cet effet, le module de communication 240 peut être amené à effectuer divers traitements, en série ou en parallèle, sur la représentation numérique du signal reçu et à transmettre, et notamment, des opérations de filtrage, de calcul statistique, de démodulation, de codage/décodage canal permettant de rendre la communication robuste au bruit, etc... De telles opérations sont bien connues dans le domaine du traitement du signal, notamment lorsqu'il s'agit d'isoler une composante particulière d'un signal, susceptible de porter une information numérique, et il ne sera pas nécessaire ici d'alourdir l'exposé de la description.
- Une fois détectés, ces paquets sont transférés au processeur 221 au sein du module de commande 220.
- Le processeur 221 est donc chargé de l'interprétation des paquets reçus ainsi que de la mise en forme de paquets pour l'émission selon un format spécifique au standard utilisé. Ainsi dans le cas du standard Bluetooth Low Energy, ces paquets auront une structure autour du Generic Attribute Profile (GATT) standardisé que l'on ne détaillera pas ici. En fonction de l'interprétation des bits de données inclus dans les paquets reçus, le processeur va reconstruire les éventuelles informations ou commandes reçues sur la liaison descendante en provenance du système de traitement de l'information mobile 300. Ayant interprété ces informations ou commandes, le processeur 221 va ensuite relayer ou convertir cette information ou commande vers le module concerné. Ainsi dans le mode de réalisation de base, le processeur 221 identifie des commandes à l'attention du module de puissance 210 afin de modifier l'intensité lumineuse et en réaction à cette identification est susceptible de générer une information de commande sur le conducteur 225 à destination du module de puissance 210 afin que ce dernier procède à la modification de l'intensité lumineuse générée par l'unité d'éclairage 230.
- En outre, le processeur 221 peut aussi identifier des requêtes de lecture émises par le système de traitement de l'information mobile associé 300 afin que la lampe frontale envoie certains paramètres vers le téléphone 300 sur la liaison montante.
- Ces requêtes peuvent ainsi être une requête d'état de charge de la batterie ou de la valeur de la puissance lumineuse actuelle. Dans ce cas, le processeur 221 va récupérer les informations nécessaires directement auprès du module concerné et après avoir réalisé d'éventuels calculs supplémentaires sur ces informations pour obtenir l'information requise finale (dans le cas de l'état de charge par exemple comme on l'a vu ci-dessus), va mettre en forme un paquet de données correspondant pour l'émission par le module émetteur-récepteur 240.
- Il est clair que la
figure 2 décrit un mode de réalisation de base, et que bien d'autres modes de réalisation sont possibles et à la portée d'un homme du métier. Par exemple, dans un mode plus sophistiqué, d'autres modules pourront être ajoutés au sein de la lampe frontale et ces modules seront aussi couplés au processeur 221 via le bus 226 par exemple. Ces modules pourront alors aussi échanger en liaison montante ou descendante des données ou commandes avec le système de traitement de l'information mobile associé 300 qui pourra alors communiquer avec la lampe frontale et lui transmettre diverses commandes de configuration au moyen d'une application dédiée s'exécutant sur le téléphone intelligent. Cette application dédiée permet alors de coordonner les différentes fonctionnalités de la lampe frontale en offrant notamment une interface conviviale avec l'utilisateur au moyen de laquelle ce dernier pourra soit entrer des paramètres de fonctionnement, soit venir directement commander la lampe frontale ou sélectionner différentes options pour les fonctionnalités offertes. - Le module de commande 220 de la lampe frontale 100 met en oeuvre une technique d'éclairage dynamique ou réactif. Cette technique consiste à substituer aux modes de réglages manuels bien connus - basés sur diverses valeurs de puissances lumineuses préréglées telle que faible, moyenne ou forte, une technique plus automatique permettant de laisser le réglage de la puissance lumineuse au module de commande 220 et plus spécifiquement à un algorithme de régulation exécuté par le processeur 221 sous la commande d'un micro-logiciel de régulation stocké en mémoire non volatile 223.
- Suivant le principe de l'éclairage dynamique ou réactive, le processeur 221 vient régler la puissance lumineuse en fonction de la valeur de la luminosité ambiante mesurée par le capteur 120, par exemple en venant sélectionner une valeur choisie parmi un jeu de N valeurs seuils prédéfinis. Un tel mécanisme de régulation s'apparente donc à un mécanisme de réglage par pas discrets au sein d'un jeu fini de valeurs de puissance, permettant au module de commande 220 de venir piloter la lampe frontale en passant successivement d'une valeur de réglage à une autre valeur choisie dans le jeu de valeurs prédéterminées.
- Avec un jeu de trois valeurs de réglage prédéterminée, correspondant à trois puissances, par exemple « faible », « moyenne » ou « forte », le mécanisme de luminosité réactif ou dynamique permet donc le réglage automatique de la lampe frontale sur la bonne valeur au sein des N valeurs prédéterminées.
- De la même manière, la géométrie du faisceau lumineux pourra être réglée automatiquement par la sélection, via le module de commande 220, d'un mode de diffusion choisi parmi un jeu de plusieurs modes prédéterminés : par exemple large, étroit, ou les deux en même temps.
- Une telle régulation dynamique ou réactive, par pas discrets , s'avère simple et bon marché à mettre en oeuvre et permet une commutation automatique entre des valeurs seuils prédéfinies.
- Pour autant, un homme du métier pourra envisager un mécanisme de régulation plus sophistiqué basée sur un véritable asservissement venant intégrer la valeur de la luminosité au sein d'une boucle de contre-réaction qui pourra être linéaire ou non, afin de venir fixer la puissance du faisceau lumineux généré par le module 230. A cet égard, des mécanismes de correction d'erreur pourront être opportunément intégrés au sein de la boucle de contre-réaction, notamment une correction proportionnelle (P), proportionnelle-intégrale (PI), voire Proportionnelle intégrale différentielle (PID) etc... , employé avec des paramètres adéquats.
- Quel que soit le type de régulation lumineuse envisagée, par pas discrets ou au moyen d'un asservissement linéaire ou non-linéaire, la régulation de l'éclairage dynamique ou réactif pourra être avantageusement améliorée en venant introduire une exploitation des données d'accélérométrie µx, µy et µz générées par le capteur accélérométrique tridimensionnel 110, comme cela va être décrit à présent.
- Le module d'accélérométrie tridimensionnel 110 fournit des signaux d'accélérométrie µx, µy et µz suivant trois axes trigonométriques X1, Y1 et Z1. Comme cela est représenté dans la
figure 8 , les axes X1 et Z1 sont horizontaux tandis que l'axe Y1 est un axe vertical et, par ailleurs, les axes X1 et Y1 sont disposés dans un plan sagittal relativement à l'utilisateur. - La
figure 3a illustre des chronogrammes typiques des signaux µx, µy et µz pour une activité physique de marche à pied. - La
figure 3b illustre des chronogrammes typiques des mêmes signaux µx, µy et µz pour une activité physique de bicyclette. - Enfin, la
figure 3c illustre des chronogrammes typiques des signaux µx, µy et µz pour une activité physique de course à pied. - La
figure 4a illustre plus particulièrement le profil de l'accélération µx, tandis que lesfigures 4b et 4c illustrent les profils des accélérations µy et µz, respectivement. - Comme on le voit sur ces figures, les profils de ces accélérations µx, µy et µz sont très caractéristiques et se distinguent clairement suivant les trois activités physiques considérées : Marche à pied ; bicyclette ou vélo ; course à pied ou jogging.
- Afin d'améliorer significativement le mécanisme de régulation réactif ou dynamique, le module de commande de la lampe frontale 100 est configuré pour venir exécuter un procédé de détection d'un profil d'activité physique, détecté au sein d'un jeu de N profils prédéterminés.
- A cet égard, le module de commande 220 est configuré de manière à ce que la mémoire non volatile 223 comporte une zone mémoire dans laquelle se trouve stockées des données représentatives de plusieurs profils d'activité physiques, et de préférence les données représentatives des activités « marche », « course à pied » et « bicyclette ». Par ailleurs, la mémoire non volatile 223 comporte également une zone destinée au stockage d'un micro-programme permettant le traitement des données d'accélérométrie µx, µy et µz générées à la volée par le module accélérométrique 3D 110. Cet algorithme va, comme on le détaillera plus loin en relation avec la
figure 5 , comparer les données µx, µy et µz générées en temps réel avec des données stockées en mémoire 223 qui sont caractéristiques des profils prédéterminés (marche, bicyclette, course à pied) stockés dans la mémoire. L'algorithme vise à rapprocher, à intervalle régulier, les données d'accélérométrie d'un profil déterminé de manière à faire entrer les signaux générés par l'accéléromètre dans la catégorie d'activité physique prédéfinie, c'est à dire celle correspondant aux différents profils stockés dans la mémoire de la lampe frontale. - La
figure 5 illustre un procédé de régulation lumineuse conforme à la présente invention, basé conjointement sur la détection de la luminosité ambiante des l'exploitation de données d'accélérométrie. - Dans une étape 510, le procédé génère à intervalles réguliers, par exemple toutes les 20 millisecondes, un jeu de données d'accélérométrie µx, µy et µz fournies par le module accéléromètre 3D 110. Optionnellement le procédé pourra se limiter à une partie seulement des données d'accélérométrie, par exemple la seule donnée µy suivant la direction verticale Y1.
- Dans une étape 520, le procédé effectue le stockage des données µx, µy et µz au sein de la mémoire vive RAM 222.
- Puis, dans une étape 530, les données d'accélérométrie µx, µy et µz font l'objet d'un traitement numérique permettant de venir sélectionner un profil d'activité physique au sein d'un jeu de N profils prédéterminés stockés en mémoire non-volatile 223. Plusieurs procédés sont utilisables pour réaliser la sélection ou détection du profil d'activité physique et seront exposés plus en detail dans la section V de la présente description.
- Dans une étape 540, le procédé utilise le profil sélectionné dans l'étape 530 comme pointeur d'entrée pour accéder à une table de correspondance (LUT- Look-up table) dans lequel se trouvent stockés des valeurs et paramètres propres au mécanisme de régulation dynamique ou réactif appliqué par le module de commande 220 de la lampe frontale 100, et permettant la génération de l'information ou du signal de commande 225 transmis au module de puissance 210.
- Dans un mode de réalisation particulier, les paramètres lus dans la table de correspondance LUT correspondent à des valeurs de seuils chargées dans des registres utilisés par l'algorithme de régulation réactif ou dynamique.
- Plus spécifiquement, les paramètres se réduisent à une valeur de seuil correspondant à un minimum d'éclairage considéré par l'algorithme de régulation dynamique.
- Alternativement, dans le cas où l'algorithme de régulation dynamique utilise un jeu de registres distincts dans lesquels sont stockés des valeurs de seuil correspondant à diverses luminosités, la lecture de la table de correspondance permet de fournir ces valeurs de seuil. Ainsi, se trouvent définies, en fonction des données d'accélérométries µx, µy et µz, la valeur minimale de la luminosité, mais possiblement également la valeur maximale de la puissance lumineuse.
- Comme on le comprendra, un homme du métier pourra concevoir diverses variantes dans l'utilisation des valeurs extraites de la table de correspondance. Il est à noter que ces valeurs pourront servir à fixer des paramètres plus généraux que des seuils, et notamment des variables utilisées dans des mécanismes automatique de régulation linéaires ou non, par exemple des paramètres ou variables de correction intégrale, ou proportionnelle - intégrale etc, afin d'adapter plus finement le mécanisme de régulation réactif ou dynamique au profil d'activité physique détecté.
- Puis dans une étape 550, le procédé lit la table LUT et extrait le ou les paramètres qui s'y trouve(nt) stocké(s) et, dans le cas du mode de réalisé préféré particulièrement économique à mettre en oeuvre, le procédé extrait la valeur seuil minimale qu'il convient d'appliquer au mécanisme de régulation lumineuse réactive ou dynamique.
- Dans une étape 560, le mécanisme de régulation lumineuse réactif ou dynamique est exécuté en utilisant la/les valeur(s) extraite(s) de la table LUT de manière à venir adapter précisément cette régulation, et le cas échéant la boucle de contre-réaction venant fixer la puissance lumineuse générée par la lampe frontale pour l'adapter à l'activité physique identifiée dans l'étape 530. Ainsi l'information de commande ou le signal de commande transmis via le conducteur 225 est générée à partir de la valeur ou des valeurs extraite(s) de la LUT, conjointement avec l'information fournie par le capteur de lumière 120.
- Dans le mode de réalisation préféré basé sur la lecture d'une unique valeur de seuil minimale au sein de la table LUT, la régulation dynamique ou réactive est donc appliquée de manière à assurer, dans tous les cas, une puissance lumineuse minimale correspondant à la valeur de seuil extraite de la table LUT.
- Il est à noter que diverses variantes pourront être envisagées par un homme du métier et notamment des variantes portant sur le réglage de la géométrie du faisceau. En effet, la table LUT pourra opportunément comporter, outre la valeur de seuil minimale évoquée précédemment, un ou plusieurs paramètres supplémentaires permettant de fixer la géométrie du faisceau, et en particulier le fait d'utiliser une collimation large, ou étroite, voire une combinaison des deux. On pourrait même prévoir avantageusement de venir extraire de la table LUT les proportions de répartition de la puissance lumineuse sur les trois faisceaux large, mixte et pointu en fonction de l'activité physique détectée.
- Puis, dans une étape 570, le procédé boucle vers l'étape 510 pour effectuer la lecture et le traitement de nouvelles données d'accélérométrie µx, µy et µz.
- Comme on le voit, le mécanisme de régulation lumineuse réactif ou dynamique est avantageusement enrichi par l'apport des données d'accélérométrie obtenues à la volée de l'accéléromètre 110, et que le module de commande 220 traite pour rapprocher les données traitées d'un profil d'activité physique prédéterminé stocké dans la mémoire non-volatile 223 qui, une fois identifié, permet de consulter la table LUT de manière à venir extraire les paramètres et valeurs de réglage les plus appropriés pour la régulation lumineuse.
- De cette manière, l'on parvient à faire coopérer avantageusement l'utilisation de la luminosité ambiante captée par le capteur 120 avec les données d'accélérométrie brutes µx, µy et µz générées directement par le capteur accélérométrique 3D 110.
- La
figure 6 illustre l'effet du procédé qui vient décrit ou l'on voit que le seuil de niveau bas réglé sans l'apport des données d'accélérométrie reste à un même niveau quelle que soit l'activité considéré, par exemple de la marche (partie gauche de la figure), de la course à pied (partie milieu de la figure ) et de la bicyclette ou du VTT (partie droite de la figure). Si ce niveau bas ne pose aucune difficulté pour une activité de type marche, on observe en revanche que ce même niveau bas présente une zone d'inconfort pour une activité de course à pied et devient même une zone de danger pour une activité de type VTT. - Comme cela vient d'être décrit, le procédé décrit dans la
figure 5 permet de venir monter le seuil de niveau bas, pour l'adapter à un premier niveau plus élevé pour une activité de course à pieds et le monter à un second niveau encore plus haut pour une activité de type VTT, afin que l'utilisateur ne se trouve jamais dans la zone d'inconfort représentée dans la partie milieu de lafigure 6 et encore moins dans la zone de danger de la partie droite de cette même figure. - On voit donc au final que le procédé permet une adaptation plus fine de la puissance lumineuse déterminée suivant un procédé de régulation réactive ou dynamique, qui tient compte du profil d'activité physique considéré.
- Il est à noter que l'on a décrit un jeu de trois profils d'activité mais que l'invention pourra opportunément être utilisées pour un nombre plus élevé de profils (escalade, ski alpin, ski nordique ...)
- La détection de l'activité physique est basée sur un capteur d'accélération tridimensionnelle 3D 110 qui comporte trois accéléromètres élémentaires :
- .- un premier accéléromètre élémentaire, configuré pour mesurer l'évolution d'une première composante d'accélération µx, longitudinale, de la lampe suivant un premier axe (X1) sensiblement parallèle à la direction du mouvement de la lampe,
- .- un deuxième accéléromètre élémentaire, configuré pour mesurer l'évolution d'une deuxième composante d'accélération µy, verticale, de la lampe suivant un deuxième axe (Y1) sensiblement parallèle à la direction verticale terrestre locale,
- .- un troisième accéléromètre élémentaire, configuré pour mesurer l'évolution d'une troisième composante d'accélération µz, latérale, suivant un troisième axe (Z1) perpendiculaire aux premier et deuxième axes.
- Les axes X1 et Y1 sont placés dans un plan sagittal par rapport à l'utilisateur.
- Chaque accéléromètre élémentaire est configuré pour fournir une série temporelle de valeurs d'accélération élémentaires suivant leur axe correspondant. La première série temporelle, fournie par le premier accéléromètre élémentaire, forme un premier signal brut élémentaire, désigné par S1 b (t, µ), qui varie en fonction du temps t et du profil de mouvement µ du capteur d'accélération 3D par rapport au repère local terrestre. La deuxième série temporelle, fournie par le deuxième accéléromètre élémentaire, forme un deuxième signal brut élémentaire, désigné par S2 b (t, µ), qui varie en fonction du temps t et du profil de mouvement µ du capteur d'accélération 3D par rapport au repère local terrestre. La troisième série temporelle, fournie par le troisième accéléromètre élémentaire, forme un troisième signal brut élémentaire, désigné par S3 b (t, µ), qui varie en fonction du temps t et du profil de mouvement µ du capteur d'accélération 3D par rapport au repère local terrestre. Le profil de mouvement µ du capteur d'accélération 3D est par exemple celui d'un marcheur, désigné par µ1 , celui d'un cycliste, désigné par µ2, ou celui d'un coureur à pied, désigné par µ3. Tel que notamment illustrés dans les
figures 8a à 8d . - Le module de commande 220 comporte un circuit électronique numérique - qui pourra être avantageusement réalisé au moyen du processeur 221 associé à sa mémoire ou au moyen de tout autre processeur numérique de signaux (en anglais digital signal processor DSP) spécialisé, et qui est configuré pour traiter un seul ou au moins deux des signaux bruts S1 b (t, µ), S2 b (t, µ), S3 b (t, µ) fournis par le capteur d'accélération 3D suivant un procédé 700 ou algorithme de traitement du signal et de détermination du profil de mouvement du capteur d'accélération 3D illustré dans la
figure 7 , et permettant finalement la détection de l'activité physique utile au procédé de lafigure 5 . - Le procédé 700 de la
figure 7 comporte une étape initiale de filtrage 710 facultative, suivi d'une étape d'extraction de caractéristiques 720, puis d'une étape de décision 730 par seuillage. - Dans l'étape initiale 710 du procédé de traitement 700, désignée par « étape de filtrage », un ou plusieurs des signaux bruts S1 b (t, µ), S2 b (t, µ), S3 b (t, µ)sont filtrés respectivement en des nouveaux signaux, appelés signaux utiles et désignés par S1 u (t, µ), S2 u (t, µ), S3 u (t, µ) , dans lesquels les informations utiles sont encore présentes mais où les informations nuisibles, appelées « bruit » (ici bruit électronique du capteur d'accélération 3D), sont soit supprimées soit affaiblies. L'information globale contenue dans le signal a donc à ce niveau un certain degré de spécialisation. Dans le cas où l'étape initiale de filtrage 710 est omise, les signaux bruts S1 b (t, µ), S2 b (t, µ), S3 b (t, µ) sont respectivement identiques aux signaux utiles S1 u (t, µ), S2 u (t, µ), S3 u (t, µ)
- Suivant les
Figures 8A, 8B, 8C et 8D les signaux utiles du triplet (S1 u (t, µ), S2 u (t, µ), S3 u (t, µ)) sont illustrées respectivement pour différents profils de mouvements µ0,µ1,µ2 et µ3 du capteur d'accélération 3D 110. - Suivant la
Figure 8A , les signaux utiles S1u(t, µ0), S2 u (t, µ0) et S3 u (t, µ0) , illustrés respectivement sur une première courbe 802, une deuxième courbe 804, une troisième courbe 806, sont typiquement ceux d'un capteur d'accélération 3D ayant la forme 808 d'un profil de mouvement de référence µ0, correspondant à un mouvement de faible amplitude ou quasi-nul du capteur d'accélération 3D. - Suivant la
Figure 8B , les signaux utiles S1 u (t, µ1), S2 u (t, µ1) et S3 u (t, µ1), illustrés respectivement sur une quatrième courbe 822, une cinquième courbe 824 et une sixième courbe 826 sont typiquement ceux d'un capteur d'accélération 3D ayant la forme 828 d'un profil de mouvement µ1 d'un marcheur (en anglais « walking »). - Suivant la
Figure 8C , les signaux utiles S1 u (t, µ2), S2 u (t, µ2) et S3 u (t, µ2), illustrés respectivement sur une septième courbe 842, une huitième courbe 844 et une neuvième courbe 846 sont typiquement ceux d'un capteur d'accélération 3D ayant la forme 848 d'un profil de mouvement µ2 d'un cycliste (en anglais « biking »). - Suivant la
Figure 8D , les signaux utiles S1 u (t, µ3), S2 u (t, µ3) et S3 u (t, µ3), illustrés respectivement sur une dixième courbe 862, une onzième courbe 864et une douzième courbe 866 sont typiquement ceux d'un capteur d'accélération 3D ayant la forme 868 d'un profil de mouvement µ3 d'un coureur à pied (en anglais « jogging »). - L'objet de l'étape d'extraction de caractéristiques 720 est d'extraire d'au moins un des signaux utiles S1 u (t, µ), S2 u (t, µ), S3 u (t, µ) un ensemble fini d'un plusieurs paramètres, si possible indépendants, représentatifs du phénomène observé, et permettant de le décrire.
- L'extraction de caractéristiques mises en oeuvre dans l'étape 720 permet en d'autres termes le passage d'un signal utile vectoriel ou scalaire vers des données.
- La différence entre ces deux types est importante : un signal peut être vu comme un ensemble de points pour lequel chaque point possède un fort taux de dépendance (déterministe ou statistique) avec ses voisins. Des données représentent un ensemble de points où cette notion de voisinage est moins importante. En réalité, le passage du signal vers les données se fait le plus souvent en plusieurs étapes. Les entités intermédiaires portent alors indifféremment le nom de signal, estimateur, ou données. Le but principal de l'extraction de caractéristiques est d'aboutir, à partir du signal utile, à des données indépendantes entre elles et représentant de manière exhaustive le phénomène à interpréter.
- De manière générale, les signaux utiles ici étudiés peuvent être caractérisés par des estimateurs élémentaires que sont les moments de ces signaux : la moyenne (moment d'ordre 1), et le pseudo-écart-type (moment d'ordre 2) sont les plus connus et plus utilisés. Par exemple, un estimateur peut être une fonction d'un ou plusieurs moments d'un même signal utile.
- Suivant un premier mode de réalisation, le signal utile S2 u (t, µ) qui mesure l'évolution de la deuxième composante d'accélération verticale de la lampe peut caractériser à lui seul le profil de mouvement de la lampe à partir de son moment d'ordre 2, c'est dire sa variance. Suivant le premier mode de réalisation l'estimateur permettant de caractériser le profil de mouvement de la lampe s'écrit sur une fenêtre d'échantillonnage courante et glissante de durée prédéterminée Test par l'équation suivante :
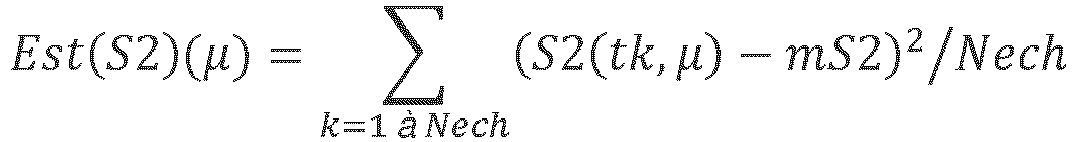
- .-Nech désigne le nombre total d'instants d'échantillonnage équiréparties dans la fenêtre d'échantillonnage courante,
- .- mS2 désigne la moyenne statistique du signal utile S2 calculée dans la fenêtre d'échantillonnage courante calculée à partir des mesures de signal utile S2 aux mêmes instants d'échantillonnage tk.
- Ici l'estimateur élémentaire considéré Est(S2) est la variance statistique du signal utile S2 u (t, µ).
- Ensuite, dans l'étape de décision 730 par seuillage, le type de profil de déplacement de la lampe est déterminé par un seuillage sur l'estimateur Est(S2)(µ).
- Ces estimateurs élémentaires pris isolément peuvent ne pas toujours être suffisants pour proposer une bonne description d'un problème complexe. De manière à choisir systématiquement des estimateurs cohérents et utiles à l'interprétation d'un signal, des méthodes d'analyse plus sophistiquées peuvent s'avérer utiles.
- Pour des problèmes complexes, l'extraction efficace des caractéristiques est très souvent ramenée par les statisticiens à la détermination de la dimension du problème. Cette dimension est donnée par le nombre minimal de paramètres permettant de représenter le problème de manière exhaustive. Ces paramètres sont alors appelés variables du problème. Par définition ces variables sont variables sont indépendantes l'une des autres, cela diminue de 1 la dimension du problème. Dans la pratique, pour des problèmes complexes, il est très difficile de construire le vecteur des variables. En effet il est rare que les estimateurs que l'on sait extraire d'un signal soient totalement indépendants les uns des autres. De plus, la construction de ces estimateurs demande un modèle mathématique « parfait » du problème (au sens de la physique), ce qui n'est pas toujours possible. Un certain nombre de méthodes d'analyse permettent d'extraire, de construire un vecteur de paramètres à partir d'un vecteur quelconque. Ces méthodes sont regroupées sous le terme générique d'analyse factorielle.
- L'analyse factorielle procède d'un raisonnement géométrique sur les données. On considère le signal comme un « nuage de points » dans un espace à N dimensions, et l'on cherche à déterminer les caractéristiques géométriques de ce nuage : axes principaux (vecteurs propres), étalement, facteurs de forme, ...Pour cela, l'approche est de calculer les vecteurs propres du nuage de points, puis de changer d'espace, de manière à exprimer les coordonnées des points du nuage, ainsi que toutes les relations connues sur ces points, dans l'espace des vecteurs propres. Parmi les méthodes statistiques d'analyse factorielle se trouve :
- ;- l'analyse en composantes principales,
- .- l'analyse factorielle des correspondances,
- .- l'analyse factorielle des correspondantes multiples
- .- l'analyse factorielle discriminante,
- .- la régression linéaire,
- .- la classification par k-moyennes (en anglais k-means),
- .- la caractérisation par géométrie fractale.
- Par exemple, suivant un deuxième mode de réalisation, la dimension du problème d'estimation du profil de déplacement de la lampe est considérée égale à 3. Les trois variables élémentaires sont formées par les variances statistiques respectives Est(S1)(µ), Est(S2)(µ), Est(S3)(µ), des signaux utiles S1 u (t, µ), S2 u (t, µ), S3 u (t, µ). Un estimateur scalaire noté Est(S1,S2,S3)(µ)du signal utile vectoriel (S1 u (t, µ), S2 u (t, µ), S3 u (t, µ)) est déterminé comme une combinaison linéaire des variances statistiques Est(S1)(µ), Est(S2)(µ), Est(S3)(µ) suivant l'équation :

- Ensuite, dans l'étape de décision 308 par seuillage, le type de profil de déplacement de la lampe est déterminé par un seuillage sur l'estimateur scalaire Est(S1, S2, S3)(µ).
- Il est à noter que ces réalisations plus complexes, recourant à la combinaison de plusieurs variables, rendent le procédé de détection plus robustes, notamment au regard d'une éventuelle rotation de la tête de l'utilisateur par rapport à l'un des axes.
- Dans un mode de réalisation préféré, le profil d'activité physique identifié par le module de commande 220 est transmis par la liaison sans fil au téléphone mobile 300 de manière à ce que celui-ci puisse informer, à tout moment, de l'activité physique détectée automatiquement suivant la technique précédemment pour, le cas échéant, permettre à l'utilisateur de venir corriger la détection et permettre un apprentissage adaptatif du procédé de détection de l'activité physique.
- Par ailleurs, dans un mode de réalisation particulier, la lampe frontale est configurée pour lire à la volée des données d'accélérométrie µx, µy et µz pour déterminer la chute de l'utilisateur et, dans ce cas, de déclencher une procédure d'urgence. En particulier, la procédure pourra se baser sur l'envoi d'un signal d'alerte au téléphone mobile de manière à lancer la génération d'un message de secours, de type SMS ou courriel.
- Alternativement, ou cumulativement, la procédure d'alerte comportera l'activation de la lampe pour la génération d'une séquence lumineuse d'alerte, comme par exemple un codage MORSE de la séquence bien connue S.O.S.
- Tout autre procédure d'alerte pourra être envisagée dès lors que le module de commande 220 de la lampe frontale aura détecté la chute de l'utilisateur.
- Enfin, il est utile de noter que l'invention n'est pas limitée aux seules lampes frontales et pourra être utilisée appliquée pour une lampe à main.
Claims (12)
- Lampe frontale (100) comportant- une source lumineuse (231) comportant une ou plusieurs diodes de type LED;- un module de puissance (230) pour générer une alimentation en courant de ladite source lumineuse (231), ledit module de puissance étant commandé par une information ou un signal de commande;- un module de commande (220) pour le réglage de l'intensité lumineuse générée par ladite source lumineuse;- un capteur de lumière (120) permettant de capter la lumière de l'environnement du porteur de la lampe frontale, ledit module de commande (220) étant configuré pour générer ladite information ou ledit signal de commande en fonction de l'information générée par le capteur de lumière (120),- un accéléromètre (110) configuré pour fournir à intervalles réguliers des données représentatives d'une accélération de la lampe frontale suivant au moins un axe horizontal et un axe vertical ;ledit module de commande (220) comportant un circuit (221, 222, 223) configuré pour stocker et traiter numériquement les données représentatives de ladite accélération ;caractérisée en ce que- le module de commande (220) est configuré pour sélectionner un profil d'activité physique choisi au sein d'un jeu de profils d'activité physiques prédéterminés stockées dans une mémoire (223) à partir des données représentatives de ladite accélération traitées numériquement; et- ledit module de commande (220) comporte une table de correspondance LUT stockée dans ladite mémoire (223) fournissant au moins une valeur ou paramètre de réglage de la régulation pour générer ladite information ou dudit signal de commande ;- le profil d'activité physique sélectionné servant de pointeur d'entrée dans ladite table LUT ;- la valeur ou le paramètre lu dans ladite LUT servant conjointement avec l'information générée par le capteur de lumière pour déterminer ladite information ou ledit signal de commande.
- Lampe frontale selon la revendication 1 dans laquelle ledit accéléromètre (110) est configuré pour générer des données d'accélérométrie suivant deux axes horizontaux X1, Z1 et suivant un axe vertical Y1 ; et
dans lequel le jeu de profils prédéterminés d'accélérométrie comportent des profils représentatifs de la marche, de la course à pied et de la bicyclette. - Lampe frontale selon la revendication 1 dans laquelle la puissance du faisceau lumineux réglée par l'unité de commande (220) varie entre un seuil bas et un seuil haut, le seuil bas étant fixé par une valeur extraite directement de ladite table LUT.
- Lampe frontale selon la revendication 1 dans laquelle ledit circuit (221, 222, 223) configuré pour stocker et traiter des données représentatives de ladite accélération utilise un procédé de traitement numérique et statistique basé la mesure de la variance de la composante d'accélération verticale µy1 de la lampe frontale.
- Lampe frontale selon la revendication 4 dans laquelle ledit circuit (221, 222, 223) configuré pour stocker et traiter des données représentatives de ladite accélération utilise un procédé de traitement numérique et statistique basé sur la mesure de la variance de deux composantes d'accélération de la lampe frontale.
- Lampe frontale selon la revendication 1 dans laquelle les données extraites de la table LUT permettent de définir un seuil minimum de puissance lumineuse et une géométrie spécifique du faisceau lumineux choisi entre un premier faisceau large, un deuxième faisceau étroit et/ou les deux en même temps.
- Lampe frontale selon la revendication 1 dans laquelle ledit module de commande (220) est configuré pour traiter les données de l'accéléromètre pour détecter la chute d'un utilisateur.
- Lampe frontale selon la revendication 7 dans laquelle ledit module de commande (220) transmet l'information de chute de l'utilisateur dans le but de générer une alerte électronique transmise à un téléphone mobile.
- Lampe frontale selon la revendication 7 dans laquelle le module de commande est configuré pour commander une séquence d'alerte lumineuse visant à appeler au secours.
- Un procédé de régulation lumineuse pour une lampe frontale telle que définie dans l'une des revendications précédentes, comportant les étapes :- générer (510) à intervalles réguliers un jeu de données d'accélérométrie µx1 , µy1 et µz1 selon respectivement un premier axe horizontal X1, un axe vertical Y1 et un deuxième axe horizontal Z1 prédéterminés fournies par ledit accéléromètre ;- stocker (520) lesdites données µx1 , µy1 et µz1 au sein d'une mémoire vive (222);- effectuer un traitement numérique (530) sur lesdites données d'accélérométrie µx1 , µy1 et µz1 dans le but de sélectionner un profil d'activité physique au sein d'un jeu de N profils prédéfinis stockés en mémoire non-volatile ( 223) ;- utiliser (540) le profil sélectionné comme pointeur d'entrée pour accéder à une table de correspondance LUT dans laquelle se trouvent stockés des valeurs et paramètres propres au mécanisme permettant la génération de ladite information ou dudit signal de commande servant à régler la puissance lumineuse ;- lire la table LUT (550) et extraire le ou les paramètres ou valeurs y stockées ;- déterminer ladite information de commande ou ledit signal de commande à partir de la valeur ou des valeurs extraite(s) de la LUT, conjointement avec l'information fournie par ledit capteur de lumière (120) ;- retourner à la première étape pour effectuer la lecture et le traitement de nouvelles données d'accélérométrie.
- Procédé selon la revendication 10 dans lequel la lecture de la table de correspondance LUT fournit une valeur définissant la puissance minimale générée par la lampe frontale.
- Lampe frontale selon la revendication 1 dans laquelle les données extraites de la table LUT permettent de définir un seuil minimum de puissance lumineuse et de régler une géométrie spécifique du faisceau lumineux par la sélection via le module de commande (220) d'un mode de diffusion choisi parmi un premier mode de diffusion large, un deuxième mode de diffusion étroit et les premier et deuxième modes de diffusion en même temps.
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21164886.0A EP4064792B1 (fr) | 2021-03-25 | 2021-03-25 | Lampe frontale dotée d'un éclairage dynamique amélioré |
| TW111108423A TWI918880B (zh) | 2021-03-25 | 2022-03-08 | 燈及其光調節方法 |
| US17/703,478 US11519591B2 (en) | 2021-03-25 | 2022-03-24 | Headlamp comprising improved dynamic lighting |
| CN202210306213.1A CN115134975A (zh) | 2021-03-25 | 2022-03-25 | 包括改进的动态照明的头灯 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21164886.0A EP4064792B1 (fr) | 2021-03-25 | 2021-03-25 | Lampe frontale dotée d'un éclairage dynamique amélioré |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4064792A1 EP4064792A1 (fr) | 2022-09-28 |
| EP4064792B1 true EP4064792B1 (fr) | 2024-09-04 |
Family
ID=75223170
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21164886.0A Active EP4064792B1 (fr) | 2021-03-25 | 2021-03-25 | Lampe frontale dotée d'un éclairage dynamique amélioré |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11519591B2 (fr) |
| EP (1) | EP4064792B1 (fr) |
| CN (1) | CN115134975A (fr) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR3143714B1 (fr) * | 2022-12-16 | 2025-03-14 | Golum | Module d’éclairage pour lampe frontale optimisé pour la pratique du vélo |
| EP4657991A1 (fr) | 2024-05-29 | 2025-12-03 | Zedel | Lampe frontale dotée d'une interface utilisateur améliorée |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2012146256A2 (fr) * | 2011-04-28 | 2012-11-01 | Lighten Aps | Système d'éclairage et procédé permettant de changer localement les conditions de lumière |
| US9125015B2 (en) * | 2013-06-28 | 2015-09-01 | Facebook, Inc. | User activity tracking system and device |
| FR3017691B1 (fr) * | 2014-02-14 | 2019-06-28 | Zedel | Lampe electrique portative dotee d'un systeme de communication sans-fil |
| FR3017692A1 (fr) * | 2014-02-14 | 2015-08-21 | Zedel | Lampe portative comportant un dispositif de commande electrique de la geometrie du faisceau electrique |
| CN105120560B (zh) * | 2015-08-26 | 2017-10-10 | 李文杰 | 基于加速度传感器与光线传感器自适应自行车灯 |
| FR3041498A1 (fr) * | 2015-09-21 | 2017-03-24 | Zedel | Lampe led dotee d'un dispositif de regulation de la luminosite |
| TW201740771A (zh) * | 2016-05-04 | 2017-11-16 | Idea Pond Llc | 自動感應手電筒控制組件 |
| CN108377593A (zh) * | 2018-03-01 | 2018-08-07 | 广东欧珀移动通信有限公司 | 控制照明方法、装置、系统、耳机及计算机可读存储介质 |
| EP3654346A1 (fr) * | 2018-11-16 | 2020-05-20 | Koninklijke Philips N.V. | Détermination d'une matrice de transformation |
-
2021
- 2021-03-25 EP EP21164886.0A patent/EP4064792B1/fr active Active
-
2022
- 2022-03-24 US US17/703,478 patent/US11519591B2/en active Active
- 2022-03-25 CN CN202210306213.1A patent/CN115134975A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| EP4064792A1 (fr) | 2022-09-28 |
| TW202240099A (zh) | 2022-10-16 |
| US11519591B2 (en) | 2022-12-06 |
| US20220307678A1 (en) | 2022-09-29 |
| CN115134975A (zh) | 2022-09-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2684426B1 (fr) | Lampe led dotee d'un dispositif de faisceau a geometrie variable | |
| FR3017691B1 (fr) | Lampe electrique portative dotee d'un systeme de communication sans-fil | |
| EP3145280B1 (fr) | Lampe led dotée d'un dispositif de régulation de la luminosité | |
| EP2706824A1 (fr) | Lampe électrique portative dotée d'un système anti-éblouissement | |
| US12231777B2 (en) | Exposure change control in low light environments | |
| EP3387794B1 (fr) | Procede et systeme de recuperation de donnees de fonctionnement d'un dispositif de mesure des ondes cerebrales | |
| EP4064792A1 (fr) | Lampe frontale dotée d'un éclairage dynamique amélioré | |
| FR3029373A1 (fr) | Dispositif electronique associe a un module photovoltaique pour optimiser le debit d'une transmission bidirectionnelle de type vlc | |
| EP3776069B1 (fr) | Systeme optique de detection et de suivi de mouvements oculaires, monture externe et lentille de contact connectee associees | |
| EP4411666A1 (fr) | Système d'acquisition d'une image couleur et d'une image infrarouge d'une scène | |
| EP2942884B1 (fr) | Optimisation du debit dans un systeme li-fi | |
| WO2017137612A1 (fr) | Dispositif et méthode anti-collision pour un véhicule automobile | |
| EP3330891A2 (fr) | Système de communication avec dispositif antifraude | |
| EP3364565B1 (fr) | Procédés de communication en lumière visible | |
| EP4657991A1 (fr) | Lampe frontale dotée d'une interface utilisateur améliorée | |
| EP1538557A2 (fr) | Modulation résistive et capacitive dans un transpondeur électromagnétique | |
| TWI918880B (zh) | 燈及其光調節方法 | |
| EP4568139A1 (fr) | Interface de communication optique sans fil pour dispositif de soins personnels et dispositif accessoire | |
| EP1672858A2 (fr) | Détection d'erreurs dans un signal en modulation d'amplitude | |
| FR3074383B1 (fr) | Procede de reception d’un signal lumineux module de type signal vlc | |
| WO2019030463A1 (fr) | Ensemble d'objets interconnectes notamment pour l'entrainement cognitif sportif et systeme associe | |
| FR2700033A1 (fr) | Procédé de transfert à distance et sans fil de données, d'un module d'acquisition de données à un poste de stockage de données et dispositif pour la mise en Óoeuvre de ce procédé. | |
| FR3029307A1 (fr) | Dispositif electronique, systeme comprenant un tel dispositif, procede de commande d'un tel dispositif et procede de gestion d'affichage par un systeme comprenant un tel dispositif |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230326 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240321 |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: F21V 23/04 20060101ALI20240308BHEP Ipc: H05B 47/11 20200101ALI20240308BHEP Ipc: H05B 47/115 20200101ALI20240308BHEP Ipc: F21L 4/00 20060101ALI20240308BHEP Ipc: H05B 47/17 20200101ALI20240308BHEP Ipc: H05B 45/10 20200101AFI20240308BHEP |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602021018136 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241205 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241204 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241204 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241204 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241205 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1721757 Country of ref document: AT Kind code of ref document: T Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250106 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250104 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602021018136 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240904 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251024 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250325 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250325 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20260323 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260324 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260320 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260324 Year of fee payment: 6 |