EP4101806B1 - Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement - Google Patents
Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement Download PDFInfo
- Publication number
- EP4101806B1 EP4101806B1 EP21305770.6A EP21305770A EP4101806B1 EP 4101806 B1 EP4101806 B1 EP 4101806B1 EP 21305770 A EP21305770 A EP 21305770A EP 4101806 B1 EP4101806 B1 EP 4101806B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- passive
- equipment
- anchor
- active
- equipment item
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B21/00—Tying-up; Shifting, towing, or pushing equipment; Anchoring
- B63B21/04—Fastening or guiding equipment for chains, ropes, hawsers, or the like
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B21/00—Tying-up; Shifting, towing, or pushing equipment; Anchoring
- B63B21/18—Stoppers for anchor chains
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66D—CAPSTANS; WINCHES; TACKLES, e.g. PULLEY BLOCKS; HOISTS
- B66D3/00—Portable or mobile lifting or hauling appliances
- B66D3/006—Power actuated devices operating on ropes, cables, or chains for hauling in a mainly horizontal direction
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B21/00—Tying-up; Shifting, towing, or pushing equipment; Anchoring
- B63B2021/003—Mooring or anchoring equipment, not otherwise provided for
- B63B2021/007—Remotely controlled subsea assistance tools, or related methods for handling of anchors or mooring lines, e.g. using remotely operated underwater vehicles for connecting mooring lines to anchors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63B—SHIPS OR OTHER WATERBORNE VESSELS; EQUIPMENT FOR SHIPPING
- B63B21/00—Tying-up; Shifting, towing, or pushing equipment; Anchoring
- B63B21/50—Anchoring arrangements or methods for special vessels, e.g. for floating drilling platforms or dredgers
- B63B2021/505—Methods for installation or mooring of floating offshore platforms on site
Definitions
- the present invention relates to the general field of underwater equipment used for tensioning anchor lines of offshore structures, such as in particular oil platforms, floating units for the production, storage and unloading of hydrocarbons, floating supports for offshore wind turbines, etc. It relates more specifically to the launching, deployment and recovery of such underwater equipment.
- Offshore structures such as oil platforms, floating production, storage and offloading units (FPSOs) and offshore wind turbines are floating structures that do not move very often and generally remain in the same location for several years.
- FPSOs floating production, storage and offloading units
- offshore wind turbines are floating structures that do not move very often and generally remain in the same location for several years.
- these devices are based on a system for tensioning anchor lines consisting of jacks and a chain locking mechanism.
- a system for tensioning anchor lines consisting of jacks and a chain locking mechanism.
- this equipment has many drawbacks, particularly during deployment. Launching such equipment from the deck of the installation vessel is typically done using a crane connected to the equipment. However, this equipment can be bulky and very heavy, which requires high-capacity lifting equipment suitable for offshore installations. In addition, this lifting is generally carried out from the top of the equipment, so it is necessary, depending on the method of tensioning the anchor lines, after its placement on the seabed to disconnect the lifting points in order to then connect the anchor lines. This operation requires the intervention of divers or a remotely operated underwater vehicle (ROV) from the installation vessel in accordance with the working water depth. Similarly, once the equipment is placed on the seabed, divers or an ROV intervene to prepare the tensioning of the anchor lines. However, these diving operations are delicate and dangerous, particularly in cases of poor visibility, or require expensive and highly technical means when using a remote-controlled underwater vehicle.
- ROV remotely operated underwater vehicle
- prior art subsea equipment is most often powered during deployment by a power umbilical that is permanently connected to the surface installation vessel.
- this operation is also delicate since there is a risk of damaging the umbilical during deployment.
- the present invention aims to provide underwater equipment for tensioning anchor lines and the associated deployment, recovery and implementation methods which does not have such drawbacks.
- the equipment according to the invention is remarkable in particular in that its launching and its ascent from the installation vessel with a hauling winch is made possible by the specific positioning of the two high-capacity connection organs centered on the pulling axis. Furthermore, these hauling points that constitute the organs are positioned in the lower part of the equipment, and not in the upper part, which minimizes the traction forces required to raise the equipment onto the deck of the installation vessel and avoids having to block access to the active anchor line recovery chute with all the disadvantages that this blocking brings. In addition, the organs are set back from the passive and active ends of the platform so as to allow passage over the launching rollers of the surface installation vessel.
- this type of hauling installation avoids underwater disconnection operations by divers or ROVs, whether for lifting slings or hauling cables following its installation and reconnection of the latter before recovering the equipment.
- the stability of the equipment during its launching and deployment is guaranteed by the positioning of its center of gravity which is located below the pulling axis. Any risk of the equipment overturning during launching and recovery on the deck of the installation vessel can thus be avoided.
- the equipment according to the invention is also remarkable in that the integration of measurement and communication means within the equipment makes it possible, during deployment and recovery phases, to ensure its monitoring in real time and continuously from the installation vessel on the surface, to ensure its stability in open water, and to guarantee its deposit on the seabed and its recovery on the deck of the vessel.
- the equipment further comprises a system for pre-tensioning the active anchor line once it is recovered by the chute.
- This pre-tensioning system makes it possible to precisely position the active anchor line for the tensioning system.
- This system also makes it possible to recover excess lengths of the active anchor line and tension it to several tens of tons, which saves considerable time during the actual tensioning step.
- the equipment further comprises a power and control umbilical intended to power and control the system for tensioning the active and passive anchor lines, the power and control umbilical being housed in a basket and capable of being deployed autonomously from the equipment and connected to the installation vessel once the equipment is placed on the seabed.
- the power and control umbilical is thus stored within the equipment and is therefore protected in open water from mechanical risks, in particular from the risks of tearing.
- the progress of the equipment towards the seabed is advantageously continuously monitored by the installation vessel thanks to measurements of the trim, heel and azimuth angles of the equipment, and immersion depth.
- the abandonment chain is preferably stored on the seabed and connected to a surface buoy.
- the invention relates to the launching, deployment and recovery of subsea equipment for tensioning retaining anchor lines of an offshore structure such as an oil platform, an FPSO, a buoy, a floating support of an offshore wind turbine, etc.
- an offshore structure such as an oil platform, an FPSO, a buoy, a floating support of an offshore wind turbine, etc.
- the anchor tensions can reach more than 1000 tonnes.
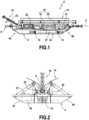
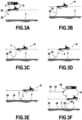
- FIGS 1 and 2 represent underwater equipment 2 according to the invention used for tensioning the anchor lines of such offshore structures.
- the equipment 2 includes in particular a rectangular platform 4 which is intended to rest on the seabed and to ensure the stability of the equipment when the anchor lines are tensioned and to ensure the self-alignment of the equipment.
- This platform 4 comprises two end flanks 4a, 4b connected to each other by two lateral flanks 4c, 4d, these flanks being inclined relative to the horizontal.
- the platform 4 is equipped with a passive ring 6 which is intended to be connected to a passive anchor line.
- the opposite end flank 4b called the “active end” of the equipment, defines a pulling axis 8 for the active anchor line 10.
- the platform is equipped with two high-capacity organs 12 (or rings on which a chain, a cable, etc. is moored), these organs being aligned on the pulling axis 8 and intended to be connected to a hauling winch of a surface installation vessel.
- the organs 12 are centered on the end flanks 4a, 4b, located in the lower part of the equipment and set back from the ends of the equipment. They thus define two hauling points for the deployment and recovery of the equipment from the surface installation vessel.
- the equipment according to the invention also comprises a V-shaped chute 14 which is mounted on the platform 4 extending between the passive end 4a and the active end 4b thereof.
- This chute 14 consists of two inclined plates forming a V open towards the surface when the equipment rests on the seabed. The function of this chute is to recover the active anchor line 10 to guide it towards the tensioning system.
- the tensioning system 16 of the active and passive anchor lines is positioned on the platform and under the chute 14. It notably comprises two locks - a mobile lock 18 and a fixed lock 20 - which are spaced from each other and which cooperate with the active anchor line 10 recovered by the chute according to an operating mode which will be described later.
- the movable lock 18 is coupled to hydraulic cylinders 21 for creating tension in the active anchor line.
- hydraulic cylinders 21 they are powered and controlled from the surface installation vessel via umbilicals described later.
- the passive end 4a of the equipment serves in particular to provide the reaction force to the anchor line tensioning system 16.
- a chain support chute 23 allows the active anchor line 10 to pass through the equipment lengthwise (from the active end 4b to the passive end 4a) by passing through the two locks 18, 20.
- the equipment according to the invention also comprises measuring instruments grouped within a housing 25 and known from the prior art for measuring in real time during the immersion, deployment and recovery of the equipment the trim, heel and azimuth angles of the equipment, as well as its immersion depth.
- the equipment according to the invention further comprises a system 22 for pre-tensioning the active anchor line once the latter is recovered by the chain support chute 23.
- This pre-tensioning system 22 is positioned under the V-shaped chute 14 downstream of the tensioning system 16. In particular, it makes it possible to apply tension in the passive and active anchor lines in order to minimize the duration of tensioning by the two locks 18, 20 of the tensioning system.
- the equipment according to the invention further comprises a system for locating the active anchor line (for example housed within the housing 25 grouping the measuring instruments) as it approaches the V-shaped chute 14 of the equipment.
- the active anchor line for example housed within the housing 25 grouping the measuring instruments
- this tracking system may be in the form of acoustic sensors (for example SONAR type or acoustic cameras) arranged in opposition on each plate of the V-shaped chute 14.
- the signals from these sensors are transmitted in real time to the surface installation vessel in order to enable it to know the relative position of the active anchor line with respect to said chute. This data then makes it possible to correct in real time from the surface installation vessel the position, tension and length of the active anchor line as it approaches the equipment.
- the equipment according to the invention further comprises at least one power and control umbilical which is intended to supply and control the tensioning system 16, jacks 21 and pre-tensioning system 22 as well as all the equipment for controlling the active and passive anchor lines.
- This power and control umbilical is advantageously housed in an umbilical basket 27 equipped with its release system and carried either by the port side or by the starboard side of the equipment. This basket provides structural protection during immersion and deployment of the equipment.
- This umbilical is capable of being deployed autonomously from the equipment and of being connected to the installation vessel once the equipment is placed on the seabed.
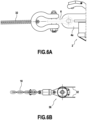
- FIG. 3A schematizes the initial conditions prior to starting the installation process.
- the passive anchor line 24 and its retaining anchor 26 are placed on the seabed F.
- the end of the passive anchor line opposite the anchor is connected to the passive ring 6 of the equipment 2.
- the active anchor line 10 it is either also placed on the seabed or is waiting on the deck of the installation vessel N.
- a length of abandonment chain is connected, on the one hand to the organs 12 of the equipment to allow the abandonment of the latter, and on the other hand to a hauling winch (not shown in the figures) of the installation vessel.
- the installation vessel N begins to advance in the opposite direction to the retaining anchor 26 of the passive anchor line 24. If necessary, port and starboard hooking lines can be installed on the equipment and be relieved or taken up to adjust the position of the equipment relative to the launching device of the installation vessel.
- the installation vessel N continues its course towards the equipment deployment position, gradually hauling out the abandonment chain in order to delicately launch the equipment ( Figure 3C ).
- the equipment is overflowed from the installation vessel and its overflow is controlled by the hauling winch.
- the descent of equipment 2 then continues by hauling the hauling winch and advancing the installation vessel N ( 3D figure ). During this descent, the equipment is suspended on the chain catenary between the installation vessel and the seabed.
- the installation vessel N continues on its azimuth away from the holding anchor 26 of the passive anchor line.
- the equipment gradually descends ( Figure 3E ).
- the progress of the equipment towards the seabed F is monitored in real time thanks to the acoustic transmission of measurement data (trim, heel and azimuth angles of the equipment, and immersion depth of the equipment) to the installation vessel.
- the installation vessel N stops and the operation of the hauling winch is stopped. The position of the equipment is checked against a predetermined position. The installation vessel N then completes its trajectory by abandoning the abandonment chain 28 which is connected to a surface buoy 30 ( Figure 3F ).
- the active anchor line is installed by the surface installation vessel in the V-shaped chute of the equipment to engage with the pre-tensioning and tensioning systems. This deployment of the active anchor line within the chute is carried out either directly from the installation vessel following the installation of the active anchor line or following its recovery by the installation vessel from the seabed where the active anchor line was lying awaiting deployment of the equipment. This recovery is controlled using the means described above.
- the power and control umbilical Prior to tensioning the active and passive anchor lines, the power and control umbilical is deployed from the equipment to be retrieved and connected to the installation vessel to power and control the tensioning system.
- the tensioning of the active and passive anchor lines by the equipment tensioning system is known per se. It is based on a back-and-forth movement formed by the two locks 18, 20 and the hydraulic cylinders 21.
- a pulling cycle comprises the following successive steps: the chain of the active anchor line is engaged in the equipment and rests in the chain support chute 23, the fixed lock 20 of the tensioning system 16 being open (i.e. in the low position) and the movable lock 18 being in the closed position (i.e. in the high position).
- the hydraulic cylinders 21 are retracted (i.e. in the start-of-stroke position).
- the hydraulic cylinders 21 are then deployed to their end-of-stroke position, which causes a movement of the movable lock 18 which drives the active anchor line over a length corresponding to the stroke length of the cylinders 21.
- the fixed lock 20 is then tilted into the closed position (high position) so as to block the active anchor line.
- the movable lock 18 it is tilted into the open position (low position) and thus releases the active anchor line.
- the hydraulic cylinders 21 can then be retracted to their start-of-stroke position so as to start a new pulling cycle.
- the active anchor line is kept under tension from the surface.
- the initial conditions for starting the installation process according to this embodiment variant are as follows: the retaining anchor of the active anchor line is placed on the seabed. The end of the active anchor line opposite the retaining anchor is kept on the surface on the deck of the installation vessel and installed and secured in the locks of the equipment tensioning system. As for the passive anchor line with its retaining anchor, they are waiting on the deck of the installation vessel.
- a length of abandonment chain is connected, on the one hand to the equipment organs on the passive end to allow it to be abandoned, and on the other hand to a hauling winch on the installation vessel.
- the installation vessel begins to move towards the intended position for dropping the passive anchor line retaining anchor. If necessary, port and starboard hooking lines can be installed on the equipment and can be eased or taken up to adjust the equipment's position relative to the installation vessel's launching device.
- the installation vessel continues its course towards the deployment position of the passive anchor line retaining anchor, gradually unhooking the abandonment chain in order to gently launch the equipment.
- the descent of the equipment is stopped after its immersion.
- the passive anchor line takes up the tension while the abandonment chain is relieved. The latter is secured to the passive anchor line.
- the descent of the equipment is then resumed by hauling the passive anchor line hauling winch and moving the installation vessel forward.
- the installation vessel continues its advance towards the position for dropping the passive anchor line retaining anchor while hauling the hauling winch.
- the progress of the equipment towards the seabed is monitored in real time thanks to the acoustic transmission of measurement data (trim, heel and azimuth angles of the equipment, and immersion depth of the equipment) to the installation vessel.
- the installation vessel stops and the hauling winch is stopped.
- the position of the equipment is checked against a predetermined position.
- the installation vessel then completes its trajectory by abandoning the passive anchor line and the passive anchor, which is connected to a surface buoy.
- the active anchor line is then ready to be tensioned.
- the power and control umbilicals Prior to tensioning the active and passive anchor lines, the power and control umbilicals are deployed from the equipment to be retrieved and connected to the installation vessel to power and control the tensioning system.
- the tensioning of the active and passive anchor lines by the equipment tensioning system can then begin according to the pulling cycle previously described with reference to the other embodiment of the installation process.
- this step of tensioning the active and passive anchor lines can advantageously be preceded by pre-tensioning using the pre-tensioning system 22 of the active anchor line.
- the active 10 and passive 24 anchor lines Prior to starting this recovery process, the active 10 and passive 24 anchor lines must be “de-tensioned” from the tensioning system of the equipment 2.
- the active anchor line 10 is extracted from the equipment 2 by hauling from the installation vessel N on the surface and deposited on the seabed F.
- the abandonment chain 28 is recovered and connected to the hauling winch of the installation vessel N, the latter being in the equipment recovery position ( Figure 4A ).
- the hauling winch of the installation vessel begins to regain tension on the abandonment chain 28.
- the installation vessel then advances towards the retaining anchor 26 of the passive anchor line 24 to allow the equipment 2 to be raised ( Figure 4B ).
- the installation vessel continues to move towards holding anchor 26, the hauling winch regaining tension to support the raising of the equipment ( Figure 4C ).
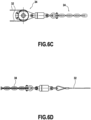
- the first step consists of connecting a first end of a multiplication cable 32 to the passive end 4a of the equipment 2, that is to say to the passive ring 6 thereof.
- the gearing cable 32 then passes through a first pulley 34 which is positioned on the passive end side of the equipment.
- the gearing cable is thus doubled on this side of the equipment (see Figure 6C ).
- the gearing cable 32 continues its path by passing towards the active end 4b of the equipment to pass through a second pulley 36 positioned on the side of the active end of the equipment (see Figure 6B ).
- the second end of the gearing cable 32 (opposite the first end) is then connected to a chain extension 38 which is itself connected to the tensioning system of the anchor lines of the equipment (see Figure 6D ).
- each pulley is connected to one of the active and passive anchor lines, namely here the first pulley 34 is connected to the passive anchor line 24, while the second pulley 36 is connected to the active anchor line 10.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Ocean & Marine Engineering (AREA)
- Earth Drilling (AREA)
Description
- La présente invention se rapporte au domaine général des équipements sous-marins utilisés pour la mise en tension de lignes d'ancrage de structures offshore, telles que notamment des plateformes pétrolières, des unités flottantes de production, de stockage et de déchargement d'hydrocarbures, des supports flottant pour éoliennes offshore, etc. Elle concerne plus précisément la mise à l'eau, le déploiement et la récupération de tels équipements sous-marins.
- Les structures offshore telles que les plateformes pétrolières, les unités flottantes de production, de stockage et de déchargement d'hydrocarbures (ou FPSO pour « Floating Production Storage and Offloading ») et les éoliennes offshore sont des structures flottantes qui ne se déplacent pas très souvent et restent généralement au même endroit pendant plusieurs années.
- Pour les amarrer au fond marin et en assurer la tenue et stabilité pendant leur durée de vie, il est connu de recourir à des systèmes d'ancrage sous-marins nécessitant des équipements de surface capables de pré-déployer les lignes d'ancrage de la structure offshore et de réaliser leurs mises en tension et tests de tenue par des équipements de surface et/ou sous-marins avant que celle-ci n'arrive à sa position de destination finale. De la sorte, lorsque la structure offshore est en position, les lignes d'ancrage sont simplement récupérées pour être remontées sur la structure offshore puis tendues. Le recours à de tels équipements élimine ainsi le risque de connecter la structure offshore sur des lignes d'ancrages non préalablement installées et non testées et pouvant occasionner des dommages sur la structure offshore en cas de perte de tenue ou de ripage de l'un des ancrages.
- De nombreuses réalisations d'équipements sous-marins pour la mise en tension de lignes d'ancrage d'une structure offshore sont connues de l'art antérieur.
- Généralement, ces équipements se basent un système de mise en tension des lignes d'ancrage constitués de vérins et d'un mécanisme de blocage de chaîne. On pourra par exemple se référer aux publications
WO 2020/046127 ,US 3,845,935 etUS 5,934,216 qui décrivent des exemples de réalisation de tels équipements. - Ces équipements présentent cependant de nombreux inconvénients, en particulier lors de leur déploiement. En effet, la mise à l'eau d'un tel équipement depuis le pont du navire d'installation s'effectue typiquement au moyen d'une grue raccordée à l'équipement. Cependant, cet équipement peut être encombrant et très pesant ce qui nécessite des moyens de levage de grandes capacités et adaptés aux installations offshore. De plus, ce levage est généralement effectué depuis le haut de l'équipement, de sorte qu'il est nécessaire, suivant la méthode de mise en tension des lignes d'ancrage retenue, après sa dépose sur le fond marin de déconnecter les points de levage pour ensuite pouvoir y connecter les lignes d'ancrage. Cette opération nécessite l'intervention de plongeurs ou d'un véhicule sous-marin téléguidé (ou ROV pour « Remotely Operated Vehicle ») depuis le navire d'installation en accord avec la profondeur d'eau de travail. De même, une fois l'équipement déposé sur le fond marin, des plongeurs ou un ROV interviennent pour préparer la mise en tension des lignes d'ancrage. Or, ces opérations de plongée sont délicates et dangereuses notamment en cas de faible visibilité ou nécessitent des moyens onéreux et de forte technicité dans le cas d'utilisation d'un véhicule sous-marin téléguidé.
- Par ailleurs, les équipements sous-marins de l'art antérieur sont le plus souvent alimentés pendant leur déploiement par un ombilical de puissance qui est relié en permanence au navire d'installation en surface. Toutefois, cette opération est également délicate puisqu'un risque existe d'endommager l'ombilical au cours du déploiement.
- La présente invention a pour but de proposer un équipement sous-marin pour la mise en tension de lignes d'ancrage et les méthodes de déploiement, récupération et mise en œuvre associées qui ne présente pas de tels inconvénients.
- Conformément à l'invention, ce but est atteint grâce à un équipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore, comprenant :
- une plateforme destinée à reposer sur un fond marin et à assurer une stabilité de l'équipement et son auto-alignement par glissement sur le fond marin lors de la mise en tension des lignes d'ancrage, la plateforme comprenant une extrémité passive équipée d'un anneau passif destiné à être connecté à une ligne d'ancrage passive se terminant par une ancre de retenue, une extrémité active opposée à l'extrémité passive définissant un axe de tirage, et deux organeaux alignés selon l'axe de tirage, situés en partie inférieure de la plateforme et en retrait par rapport aux extrémités, et aptes à permettre un déploiement depuis la surface jusqu'au fond marin et une récupération de l'équipement par un treuil de halage d'un navire d'installation en surface ;
- une goulotte en forme de V montée sur la plateforme en s'étendant entre l'extrémité passive et l'extrémité active de celle-ci et destinée à récupérer une ligne d'ancrage active ;
- un système de mise en tension des lignes d'ancrage active et passive comprenant deux verrous espacés l'un de l'autre et coopérant avec la ligne d'ancrage active récupérée par la goulotte ;
- des moyens pour mesurer en temps réel au cours du déploiement et de la récupération de l'équipement des angles d'assiette, de gîte et d'azimut de l'équipement, ainsi que sa profondeur d'immersion ; et
- des moyens de communication acoustique pour transmettre au navire d'installation les mesures des angles et de la profondeur d'immersion de l'équipement lors de son déploiement et de sa récupération.
- L'équipement selon l'invention est remarquable notamment en ce que sa mise à l'eau et sa remontée depuis le navire d'installation avec un treuil de halage est rendue possible par le positionnement spécifique des deux organeaux de connexion de forte capacité centrés sur l'axe de tirage. Par ailleurs, ces points de halage que constituent les organeaux sont positionnés en partie basse de l'équipement, et non en partie haute, ce qui minimise les forces de traction nécessaires à la remontée de l'équipement sur le pont du navire d'installation et qui évite d'avoir à condamner l'accès à la goulotte de récupération de la ligne d'ancrage active avec tous les inconvénients que cette condamnation apporte. De plus, les organeaux sont en retrait par rapport aux extrémités passive et active de la plateforme de façon à permettre le passage sur les rouleaux de mise à l'eau du navire d'installation en surface. En outre, ce type d'installation par halage permet d'éviter les opérations sous-marines de déconnexion par plongeurs ou ROV que ce soit pour des élingues de levage ou les câbles de halage suite à son installation et de reconnexion de ces derniers avant la récupération de l'équipement. Enfin, la stabilité de l'équipement lors de sa mise à l'eau et de son déploiement est garantie par le positionnement de son centre de gravité qui est situé en-dessous de l'axe de tirage. Tout risque de retournement de l'équipement lors de la mise à l'eau et de la récupération sur le pont du navire d'installation peut ainsi être évité.
- L'équipement selon l'invention est également remarquable en ce que l'intégration de moyens de mesure et de communication au sein de l'équipement permet, lors de phases de déploiement et de récupération, d'assurer son suivi en temps réel et en continu depuis le navire d'installation en surface, de s'assurer de sa stabilité en pleine eau, et de garantir son dépôt sur le fond marin et sa récupération sur le pont du navire. En particulier, il n'est pas nécessaire de déployer d'ombilical de puissance et de commande entre le navire d'installation et l'équipement lors de ces phases à risques, l'équipement étant autonome dans ses déplacements.
- L'équipement selon l'invention est encore remarquable du fait de sa goulotte en forme de V montée sur la plateforme qui forme un guidage pour la ligne d'ancrage active lors de sa mise en place. Une fois engagée dans la goulotte, la ligne d'ancrage active est enclenchée dans le système de mise en tension qui, par un mouvement de va-et-vient formé notamment par les deux verrous actionnés par des vérins hydrauliques, permet de « tirer » sur la ligne d'ancrage active et ainsi mettre en tension les lignes d'ancrage active et passive.
- De la sorte, l'invention propose un équipement dont l'installation depuis la surface jusqu'au fond marin s'effectue sans plongeur ni ROV et de manière totalement autonome en énergie avec un suivi en temps réel et en continu depuis le navire d'installation en surface.
- De préférence, l'équipement comprend en outre un système de mise en pré-tension de la ligne d'ancrage active une fois que celle-ci est récupérée par la goulotte. Ce système de mise en pré-tension permet de positionner précisément la ligne d'ancrage active pour le système de mise en tension. Ce système permet également de récupérer des sur-longueurs de la ligne d'ancrage active et sa mise en tension à plusieurs dizaines de tonnes, ce qui un gain de temps considérable lors de l'étape de mise en tension proprement dite.
- De préférence également, l'équipement comprend en outre un système de repérage de la ligne d'ancrage active lors de son approche de la goulotte. Par exemple, des capteurs acoustiques sont positionnés sur la goulotte pour visualiser la ligne d'ancrage active et transmettre les données en temps réel au navire d'installation par les moyens de communication acoustique. Les données de position et d'approche de la ligne d'ancrage active permettent une correction en temps réel de la position, tension et longueur de chaîne de la ligne d'ancrage active.
- De préférence encore, l'équipement comprend en outre un ombilical de puissance et de pilotage destiné à alimenter et à piloter le système de mise en tension des lignes d'ancrage active et passive, l'ombilical de puissance et de commande étant logé dans un panier et apte à être déployé de manière autonome depuis l'équipement et raccordé au navire d'installation une fois que l'équipement est déposé sur le fond marin. L'ombilical de puissance et de commande est ainsi stocké au sein de l'équipement et est donc protégé en pleine d'eau des risques mécaniques, notamment des risques d'arrachement.
- L'invention a également pour objet un procédé d'installation d'un équipement sous-marin tel que défini précédemment, comprenant les étapes successives de :
- dépose sur le fond marin de l'ancre de retenue de la ligne d'ancrage passive ;
- connexion sur le navire d'installation de la ligne d'ancrage passive à l'anneau passif de l'équipement ;
- raccordement de l'organeau situé du côté de l'extrémité active de l'équipement à une chaîne d'abandon connectée au treuil de halage du navire d'installation ;
- descente de l'équipement vers le fond marin par déhalage du treuil et avance du navire d'installation en direction opposée à l'ancre de retenue de la ligne d'ancrage passive ;
- dépose de l'équipement sur le fond marin ;
- arrêt du navire d'installation et déconnexion du treuil d'halage de la chaîne d'abandon ;
- déploiement de la ligne d'ancrage active dans la goulotte de l'équipement ;
- déploiement d'un ombilical de puissance et de commande depuis l'équipement pour être récupéré et connecté au navire d'installation afin d'alimenter et piloter le système de mise en tension ; et
- activation du système de mise en tension des lignes d'ancrage active et passive.
- La ligne d'ancrage active peut initialement être en attente sur le navire d'installation. Alternativement, elle peut être initialement en attente sur le fond marin à proximité du lieu de dépose de l'équipement.
- L'invention a encore pour objet un autre procédé d'installation d'un équipement sous-marin tel que défini précédemment, comprenant les étapes successives de :
- dépose sur le fond marin d'une ancre de retenue de la ligne d'ancrage active ;
- verrouillage et sécurisation de la ligne d'ancrage active dans le système de mise en tension et la goulotte de support de chaîne de l'équipement depuis la surface sur le pont du navire d'installation ;
- connexion sur le navire d'installation de la ligne d'ancrage passive et de son ancre de retenue à l'anneau passif de l'équipement ;
- raccordement de l'organeau situé du côté de l'extrémité passive de l'équipement à une chaîne d'abandon connectée au treuil de halage du navire d'installation ;
- mise à l'eau et descente de l'équipement par déhalage de la chaîne d'abandon et avancée du navire d'installation vers la position prévue de dépose de l'ancre de retenue de la ligne d'ancrage passive ;
- arrêt du déploiement de l'équipement suite à son immersion, la ligne d'ancrage passive reprenant la tension pendant que la chaîne d'abandon est choquée et sécurisée sur la ligne d'ancrage passive ;
- reprise de la descente de l'équipement vers le fond marin par déhalage de la ligne d'ancrage passive et reprise de l'avance du navire d'installation en direction de la position prévue de dépose de l'ancre de retenue de la ligne d'ancrage passive ;
- dépose de l'équipement sur le fond marin ;
- dépose de la ligne d'ancrage passive en direction de la position prévue de l'ancre de la ligne d'ancrage passive ;
- dépose de l'ancre de retenue de la ligne d'ancrage passive ;
- déploiement de l'ombilical de puissance et de commande depuis l'équipement pour être récupéré et connecté au navire d'installation afin d'alimenter et piloter le système de mise en tension ; et
- activation du système de mise en tension des lignes d'ancrage active et passive.
- Quel que soit le mode de réalisation de l'installation, la progression de l'équipement vers le fond marin est avantageusement suivie en continu par le navire d'installation grâce aux mesures des angles d'assiette, de gîte et d'azimut de l'équipement, et de profondeur d'immersion.
- De même, après avoir été déconnectée du treuil du halage, la chaîne d'abandon est de préférence stockée sur le fond marin et connectée à une bouée de surface.
- Quel que soit le mode de réalisation de l'installation, le procédé peut comprendre en outre la récupération de l'équipement comprenant les étapes successives de :
- désactivation du système de mise en tension des lignes d'ancrage active et passive pour détendre celles-ci ;
- extraction de la ligne d'ancrage active hors de l'équipement et dépose de celle-ci sur le fond marin ;
- récupération et connexion de la chaîne d'abandon au treuil de halage du navire d'installation ;
- déplacement du navire d'installation en direction de l'ancre de retenue de la ligne d'ancrage passive pour permettre la remontée de l'équipement ; et
- récupération de l'équipement sur le navire d'installation par traction du treuil de halage.
- Quel que soit le mode de réalisation de l'installation, et en réponse à des besoins de mise en tension à des capacités supérieures des lignes d'ancrage du système offshore, le procédé peut comprendre en outre la démultiplication de l'effort de mise en tension des lignes d'ancrage active et passive comprenant les étapes successives de :
- connexion d'une première extrémité d'un câble de démultiplication à l'extrémité passive de l'équipement ;
- cheminement du câble de démultiplication à travers une première poulie positionnée du côté de l'extrémité passive de l'équipement ;
- cheminement du câble de démultiplication vers l'extrémité active de l'équipement en passant à travers une seconde poulie ;
- connexion d'une seconde extrémité du câble de démultiplication à une extension de chaîne raccordée au système de mise en tension des lignes d'ancrage de l'équipement ;
- connexion de chaque poulie à l'une des lignes d'ancrage active et passive ; et
- traction effectuée sur l'extension de chaîne par le système de mise en tension de l'équipement.
-
- [
Fig. 1 ] Lafigure 1 est une vue de côté d'un équipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore selon l'invention. - [
Fig. 2 ] Lafigure 2 est une vue du côté actif de l'équipement de lafigure 1 . - [
Fig. 3A-3F ] Lesfigures 3A à 3F représentent différentes étapes d'un procédé d'installation de l'équipement selon l'invention. - [
Fig. 4A-4D ] Lesfigures 4A à 4D représentent différentes étapes d'un procédé de récupération de l'équipement selon l'invention. - [
Fig. 5A-5B ] Lesfigures 5A et 5B représentent deux étapes d'une démultiplication de l'effort de mise en tension des lignes d'ancrage active et passive selon l'invention. - [
Fig. 6A-6D ] Lesfigures 6A à 6D sont des loupes du dispositif à poulies et à câble de démultiplication desfigures 5A et 5B . - L'invention concerne la mise à l'eau, le déploiement et la récupération d'un équipement sous-marin pour la mise en tension de lignes d'ancrage de retenue d'une structure offshore telle qu'une plateforme pétrolière, un FPSO, une bouée, un support flottant d'éolienne offshore, etc. Pour ce type de structure offshore, les tensions d'ancrage peuvent atteindre plus de 1000 tonnes.
- Les
figures 1 et 2 représentent un équipement sous-marin 2 selon l'invention utilisé pour la mise en tension des lignes d'ancrage de retenue de telles structures offshore. - Comme représenté sur ces figures, l'équipement 2 comprend notamment une plateforme 4 de forme rectangulaire qui est destiné à venir reposer sur le fond marin et à assurer la stabilité de l'équipement lors de la mise en tension des lignes d'ancrage et assurer l'auto-alignement de l'équipement.
- Cette plateforme 4 comprend deux flancs d'extrémité 4a, 4b reliés entre eux par deux flancs latéraux 4c, 4d, ces flancs étant inclinés par rapport à l'horizontal.
- Au niveau de l'un des flancs d'extrémité 4a, appelé « extrémité passive » de l'équipement, la plateforme 4 est équipée d'un anneau passif 6 qui est destiné à être connecté à une ligne d'ancrage passive.
- Le flanc d'extrémité opposé 4b, appelé « extrémité active » de l'équipement, définit un axe de tirage 8 pour la ligne d'ancrage active 10.
- Par ailleurs, la plateforme est équipée de deux organeau 12 (ou anneaux sur lesquels s'amarre une chaîne, un câble, etc.) de forte capacité, ces organeaux étant alignés sur l'axe de tirage 8 et destinés à être raccordés à un treuil de halage d'un navire d'installation en surface.
- Plus précisément, les organeaux 12 sont centrés sur les flancs d'extrémité 4a, 4b, situés en partie inférieure de l'équipement et en retrait par rapport aux extrémités de l'équipement. Ils définissent ainsi deux points de halage pour le déploiement et la récupération de l'équipement depuis le navire d'installation en surface.
- L'équipement selon l'invention comprend également une goulotte 14 en forme de V qui est montée sur la plateforme 4 en s'étendant entre l'extrémité passive 4a et l'extrémité active 4b de celle-ci.
- Cette goulotte 14 est constituée de deux plaques inclinées formant un V ouvert vers la surface lorsque l'équipement repose sur le fond marin. Cette goulotte a pour fonction de récupérer la ligne d'ancrage active 10 pour la guider vers le système de mise en tension.
- Le système de mise en tension 16 des lignes d'ancrage active et passive est positionné sur la plateforme et sous la goulotte 14. Il comprend notamment deux verrous - un verrou mobile 18 et un verrou fixe 20 - qui sont espacés l'un de l'autre et qui coopèrent avec la ligne d'ancrage active 10 récupérée par la goulotte selon un mode opératoire qui sera décrit ultérieurement.
- Le verrou mobile 18 est couplé à des vérins hydrauliques 21 permettant de créer le tensionnement de la ligne d'ancrage active. Quant aux vérins hydrauliques 21, ils sont alimentés et pilotés depuis le navire d'installation en surface par l'intermédiaire d'ombilicaux décrits ultérieurement.
- L'extrémité passive 4a de l'équipement sert notamment à fournir la force de réaction au système de mise en tension des lignes d'ancrage 16. Une goulotte de support de chaîne 23 permet à la ligne d'ancrage active 10 de traverser l'équipement en longueur (depuis l'extrémité active 4b vers l'extrémité passive 4a) en passant au travers des deux verrous 18, 20.
- L'équipement selon l'invention comprend encore des instruments de mesure regroupés au sein d'un boîtier 25 et connus de l'art antérieur pour mesurer en temps réel au cours de l'immersion , du déploiement et de la récupération de l'équipement les angles d'assiette, de gîte et d'azimut de l'équipement, ainsi que sa profondeur d'immersion.
- Ces différentes mesures sont transmises en temps réel à la surface au navire d'installation au moyen de moyens de communication de type acoustique (non représentés sur les figures).
- De préférence, l'équipement selon l'invention comprend en outre un système de mise en pré-tension 22 de la ligne d'ancrage active une fois que celle-ci est récupérée par la goulotte de support de chaîne 23.
- Ce système de mise en pré-tension 22 est positionné sous la goulotte 14 en forme de V en aval du système de mise en tension 16. Il permet notamment d'appliquer une tension dans les lignes d'ancrage passive et active afin de minimiser la durée de mise en tension par les deux verrous 18, 20 du système de mise en tension.
- De préférence également, l'équipement selon l'invention comprend en outre un système de repérage de la ligne d'ancrage active (par exemple logé au sein du boîtier 25 regroupant les instruments de mesure) lors de son approche de la goulotte 14 en forme de V de l'équipement.
- Typiquement, ce système de repérage pourra se présenter sous la forme de capteurs acoustiques (par exemple de type SONAR ou caméras acoustiques) disposés en antagoniste sur chaque plaque de la goulotte 14 en forme de V. Les signaux provenant de ces capteurs sont transmis en temps réel au navire d'installation en surface afin de lui permettre de connaître la position relative de la ligne d'ancrage active par rapport à ladite goulotte. Ces données permettent ensuite de corriger en temps réel depuis le navire d'installation en surface la position, la tension et la longueur de la ligne d'ancrage active lors de son approche de l'équipement.
- De préférence encore, l'équipement selon l'invention comprend en outre au moins un ombilical de puissance et de commande qui est destiné à alimenter et à piloter le système de mise en tension 16, les vérins 21 et le système de pré-tensionnement 22 ainsi que tous les équipements de contrôle des lignes d'ancrage active et passive.
- Cet ombilical de puissance et de commande est avantageusement logé dans un panier 27 à ombilical équipé de son système de largage et porté soit par le côté babord soit par le côté tribord de l'équipement. Ce panier offre une protection structurelle lors de l'immersion et du déploiement de l'équipement. Cet ombilical est apte à être déployé de manière autonome depuis l'équipement et être raccordé au navire d'installation une fois que l'équipement est déposé sur le fond marin.
- En liaison avec les
figures 3A à 3F , on décrira maintenant un mode de réalisation d'un procédé d'installation selon l'invention d'un tel équipement sous-marin. - La
figure 3A schématise les conditions initiales préalables au démarrage du procédé d'installation. Parmi ces conditions initiales, la ligne d'ancrage passive 24 et son ancre de retenue 26 sont déposées sur le fond marin F. L'extrémité de la ligne d'ancrage passive opposée à l'ancre est connectée à l'anneau passif 6 de l'équipement 2. Quant à la ligne d'ancrage active 10, elle est soit déposée également sur le fond marin, soit en attente sur le pont du navire d'installation N. - Enfin, une longueur de chaîne d'abandon est connectée, d'une part aux organeaux 12 de l'équipement pour permettre l'abandon de celui-ci, et d'autre part à un treuil de halage (non représenté sur les figures) du navire d'installation.
- Au cours de la première étape (
figure 3B ), le navire d'installation N commence à avancer en direction opposée à l'ancre de retenue 26 de la ligne d'ancrage passive 24. Si nécessaire, des lignes d'accroche bâbord et tribord peuvent être installées sur l'équipement et être choquées ou reprises pour ajuster la position de l'équipement par rapport au dispositif de mise à l'eau du navire d'installation. - Le navire d'installation N continue sa course vers la position de déploiement de l'équipement en déhalant progressivement la chaîne d'abandon afin de procéder délicatement à la mise à l'eau de l'équipement (
figure 3C ). En particulier, l'équipement est débordé du navire d'installation et son débordement est contrôlé par le treuil de halage. - La descente de l'équipement 2 se poursuit alors par déhalage du treuil de halage et avance du navire d'installation N (
figure 3D ). Au cours de cette descente, l'équipement se trouve suspendu sur la caténaire de la chaîne entre le navire d'installation et le fond marin. - Le navire d'installation N continue sur son azimut en s'éloignant de l'ancre de retenue 26 de la ligne d'ancrage passive. L'équipement descend progressivement (
figure 3E ). La progression vers le fond marin F de l'équipement est suivie en temps réel grâce à la transmission acoustique des données de mesure (angles d'assiette, de gîte et d'azimut de l'équipement, et profondeur d'immersion de l'équipement) au navire d'installation. - Une fois que l'équipement 2 atteint le fond marin F et est stabilisé sur celui-ci, le navire d'installation N s'arrête et l'actionnement du treuil de halage est stoppé. La position de l'équipement est vérifiée par rapport à une position prédéterminée. Le navire d'installation N termine alors sa trajectoire en abandonnant la chaîne d'abandon 28 qui est connectée à une bouée de surface 30 (
figure 3F ). - La ligne d'ancrage active est installée par le navire d'installation en surface dans la goulotte en forme de V de l'équipement pour venir en prise avec les systèmes de mise en pré-tension et en tension. Ce déploiement de la ligne d'ancrage active au sein de la goulotte s'effectue soit directement depuis le navire d'installation faisant suite à l'installation de la ligne d'ancrage active soit suite à sa récupération par le navire d'installation depuis le fond marin où reposait la ligne d'ancrage active en attente de déploiement de l'équipement. Le pilotage de cette récupération s'effectue à l'aide des moyens décrits précédemment.
- Avant de procéder à la mise en tension des lignes d'ancrage active et passive, l'ombilical de puissance et de commande est déployé de l'équipement pour être récupéré et connecté au navire d'installation afin d'alimenter et piloter le système de mise en tension.
- La mise en tension des lignes d'ancrage active et passive par le système de mise en tension de l'équipement est connue en soi. Elle est basée sur un mouvement de va-et-vient formé par les deux verrous 18, 20 et les vérins hydrauliques 21.
- Un cycle de tirage comprend les étapes successives suivantes : la chaîne de la ligne d'ancrage active est enclenchée dans l'équipement et repose dans la goulotte de support de chaîne 23, le verrou fixe 20 du système de mise en tension 16 étant ouvert (c'est-à-dire en position basse) et le verrou mobile 18 étant en position fermée (c'est-à-dire en position haute). A ce stade, les vérins hydrauliques 21 sont rétractés (c'est-à-dire en position de début de course). Les vérins hydrauliques 21 sont alors déployés jusqu'à leur position de fin de course, ce qui provoque un déplacement du verrou mobile 18 qui entraîne la ligne d'ancrage active sur une longueur correspondant à la longueur de course des vérins 21. Le verrou fixe 20 est ensuite basculé en position fermée (position haute) de façon à bloquer la ligne d'ancrage active. Quant au verrou mobile 18, il est basculé en position ouverte (position basse) et libère ainsi la ligne d'ancrage active. Les vérins hydrauliques 21 peuvent alors être rétractés jusqu'à leur position de début de course de façon à démarrer un nouveau cycle de tirage.
- Afin de ne pas créer de « bourrage » de la ligne d'ancrage active en sortie d'équipement côté extrémité passive 4a lors de sa mise en tension, la ligne d'ancrage active est maintenue en tension depuis la surface.
- On décrira maintenant un autre mode de réalisation d'un procédé d'installation selon l'invention d'un tel équipement sous-marin.
- Les conditions initiales préalables au démarrage du procédé d'installation selon cette variante de réalisation sont les suivantes : l'ancre de retenue de la ligne d'ancrage active est déposée sur le fond marin. L'extrémité de la ligne d'ancrage active opposée à l'ancre de retenue est gardée en surface sur le pont du navire d'installation et installée et sécurisée dans les verrous du système de mise en tension de l'équipement. Quant à la ligne d'ancrage passive avec son ancre de retenue, elles sont en attente sur le pont du navire d'installation.
- Enfin, une longueur de chaîne d'abandon est connectée, d'une part aux organeaux de l'équipement côté extrémité passive pour permettre l'abandon de celui-ci, et d'autre part à un treuil de halage du navire d'installation.
- Au cours de la première étape, le navire d'installation commence à avancer en direction de la position prévue de dépose de l'ancre de retenue de la ligne d'ancrage passive. Si nécessaire, des lignes d'accroche bâbord et tribord peuvent être installées sur l'équipement et être choquées ou reprises pour ajuster la position de l'équipement par rapport au dispositif de mise à l'eau du navire d'installation.
- Le navire d'installation continue sa course vers la position de déploiement de l'ancre de retenue de la ligne d'ancrage passive en déhalant progressivement la chaîne d'abandon afin de procéder délicatement à la mise à l'eau de l'équipement.
- La descente de l'équipement est stoppée après son immersion. La ligne d'ancrage passive reprend la tension pendant que la chaîne d'abandon est choquée. Celle-ci est sécurisée sur la ligne d'ancrage passive.
- La descente de l'équipement est ensuite reprise alors par déhalage du treuil de halage de la ligne d'ancrage passive et avance du navire d'installation.
- Le navire d'installation continue son avance en direction de la position de dépose de l'ancre de retenue de la ligne d'ancrage passive tout en déhalant le treuil de halage. La progression vers le fond marin de l'équipement est suivie en temps réel grâce à la transmission acoustique des données de mesure (angles d'assiette, de gîte et d'azimut de l'équipement, et profondeur d'immersion de l'équipement) au navire d'installation.
- Une fois que l'équipement atteint le fond marin et est stabilisé sur celui-ci, le navire d'installation s'arrête et l'actionnement du treuil de halage est stoppé. La position de l'équipement est vérifiée par rapport à une position prédéterminée. Le navire d'installation termine alors sa trajectoire en abandonnant la ligne d'ancrage passive et l'ancre passive qui est connectée à une bouée de surface. La ligne d'ancrage active est alors prête à être mise en tension.
- Avant de procéder à la mise en tension des lignes d'ancrage active et passive, les ombilicaux de puissance et de commande sont déployés de l'équipement pour être récupérés et connectés au navire d'installation afin d'alimenter et piloter le système de mise en tension.
- La mise en tension des lignes d'ancrage active et passive par le système de mise en tension de l'équipement peut alors débuter selon le cycle de tirage décrit préalablement en référence à l'autre mode de réalisation du procédé d'installation.
- Quel que soit le mode de réalisation, on notera que cette étape de mise en tension des lignes d'ancrage active et passive peut avantageusement être précédée par une mise en pré-tension à l'aide du système de mise en pré-tension 22 de la ligne d'ancrage active.
- En liaison avec les
figures 4A à 4D , on décrira maintenant un mode de réalisation d'un procédé de récupération de l'équipement sous-marin selon l'invention. - Préalablement au démarrage de ce procédé de récupération, les lignes d'ancrage active 10 et passive 24 doivent être « dé-tensionnées » à partir du système de mise en tension de l'équipement 2. La ligne d'ancrage active 10 est extraite hors de l'équipement 2 par halage depuis le navire d'installation N en surface et déposée sur le fond marin F. La chaîne d'abandon 28 est récupérée et connectée au treuil de halage du navire d'installation N, ce dernier étant en position de récupération de l'équipement (
figure 4A ). - Le treuil de halage du navire d'installation commence à reprendre de la tension sur la chaîne d'abandon 28. Le navire d'installation avance alors en direction de l'ancre de retenue 26 de la ligne d'ancrage passive 24 pour permettre la remontée de l'équipement 2 (
figure 4B ). - Le navire d'installation continue d'avancer vers l'ancre de retenue 26, le treuil de halage reprenant de la tension pour accompagner la remontée de l'équipement (
figure 4C ). - La remontée de l'équipement 2 continue jusqu'à atteindre le dispositif de mise à l'eau du navire d'installation pour permettre sa récupération (
figure 4D ). - On notera que ce procédé de récupération s'applique également quel que soit le mode de réalisation du procédé d'installation de l'équipement sous-marin.
- En liaison avec les
figures 5A et 5B et6A à 6D , on décrira maintenant des étapes supplémentaires de démultiplication de l'effort de mise en tension des lignes d'ancrage active et passive. - Ces étapes supplémentaires s'appliquent à l'un ou l'autre des deux procédés d'installation de l'équipement décrits précédemment. Elles se basent sur le recours à un dispositif à poulies et à câble de démultiplication qui sont montés une fois l'équipement installé sur le fond marin.
- Comme représenté sur les
figures 5A et6A , la première étape consiste à connecter une première extrémité d'un câble de démultiplication 32 à l'extrémité passive 4a de l'équipement 2, c'est-à-dire à l'anneau passif 6 de celui-ci. - Le câble de démultiplication 32 passe ensuite à travers une première poulie 34 qui est positionnée du côté de l'extrémité passive de l'équipement. Le câble de démultiplication est ainsi doublé de ce côté de l'équipement (voir
figure 6C ). - Le câble de démultiplication 32 continue son cheminement en transitant vers l'extrémité active 4b de l'équipement pour passer à travers une seconde poulie 36 positionnée du côté de l'extrémité active de l'équipement (voir
figure 6B ). - La seconde extrémité du câble de démultiplication 32 (opposée à la première extrémité) est alors connectée à une extension de chaîne 38 qui est elle-même raccordée au système mise en tension des lignes d'ancrage de l'équipement (voir
figure 6D ). - Enfin, comme représenté sur la
figure 5B , chaque poulie est connectée à l'une des lignes d'ancrage active et passive, à savoir ici que la première poulie 34 est connectée à la ligne d'ancrage passive 24, tandis que la seconde poulie 36 est connectée à la ligne d'ancrage active 10. - Avec un tel dispositif à poulies et à câble de démultiplication, l'actionnement du système mise en tension des lignes d'ancrage de l'équipement va exercer une traction sur l'extension de chaîne 38, cette traction créant une force démultipliée dans les lignes d'ancrage active et passive.
Claims (12)
- Equipement sous-marin (2) pour la mise en tension de lignes d'ancrage d'une structure offshore, comprenant :- une plateforme (4) destinée à reposer sur un fond marin (F) et à assurer la stabilité de l'équipement et son auto-alignement par glissement sur le fond marin lors de la mise en tension des lignes d'ancrage, la plateforme comprenant une extrémité passive (4a) équipée d'un anneau passif (6) destiné à être connecté à une ligne d'ancrage passive (10) se terminant par une ancre de retenue, une extrémité active (4b) opposée à l'extrémité passive définissant un axe de tirage (8), et deux organeaux (12) alignés selon l'axe de tirage, situés en partie inférieure de la plateforme et en retrait par rapport aux extrémités, et aptes à permettre un déploiement depuis la surface jusqu'au fond marin et une récupération de l'équipement par un treuil de halage d'un navire d'installation (N) en surface ;- une goulotte (14) en forme de V montée sur la plateforme (4) en s'étendant entre l'extrémité passive et l'extrémité active de celle-ci et destinée à récupérer une ligne d'ancrage active (10) ;- un système de mise en tension (16) des lignes d'ancrage active et passive comprenant deux verrous (18, 20) espacés l'un de l'autre et coopérant avec la ligne d'ancrage active récupérée par la goulotte ;- des moyens pour mesurer en temps réel au cours du déploiement et de la récupération de l'équipement des angles d'assiette, de gîte et d'azimut de l'équipement, ainsi que sa profondeur d'immersion ; et- des moyens de communication acoustique pour transmettre au navire d'installation les mesures des angles et de la profondeur d'immersion de l'équipement lors de son déploiement et de sa récupération.
- Equipement selon la revendication 1, comprenant en outre un système de mise en pré-tension (22) de la ligne d'ancrage active une fois que celle-ci est récupérée par la goulotte (14).
- Equipement selon l'une des revendications 1 et 2, comprenant en outre un système de repérage de la ligne d'ancrage active lors de son approche de la goulotte.
- Equipement selon l'une quelconque des revendications 1 à 3, comprenant en outre un ombilical de puissance et de commande destiné à alimenter et à piloter le système de mise en tension des lignes d'ancrage active et passive, l'ombilical de puissance et de commande étant logé dans un panier (27) et apte à être déployé de manière autonome depuis l'équipement et raccordé au navire d'installation une fois l'équipement déposé sur le fond marin.
- Procédé d'installation d'un équipement sous-marin selon l'une quelconque des revendications 1 à 4 pour la mise en tension de lignes d'ancrage d'une structure offshore, le procédé d'installation comprenant les étapes successives de :- dépose sur le fond marin de l'ancre de retenue (26) de la ligne d'ancrage passive (24) ;- connexion sur le navire d'installation (N) de la ligne d'ancrage passive (24) à l'anneau passif (6) de l'équipement ;- raccordement de l'organeau (12) situé du côté de l'extrémité active de l'équipement à une chaîne d'abandon (28) connectée au treuil de halage du navire d'installation ;- descente de l'équipement vers le fond marin par déhalage du treuil et avance du navire d'installation en direction opposée à l'ancre de retenue de la ligne d'ancrage passive ;- dépose de l'équipement (2) sur le fond marin (F) ;- arrêt du navire d'installation et déconnexion du treuil d'halage de la chaîne d'abandon ;- déploiement de la ligne d'ancrage active (10) dans la goulotte de l'équipement ;- déploiement d'un ombilical de puissance et de commande depuis l'équipement pour être récupéré et connecté au navire d'installation afin d'alimenter et piloter le système de mise en tension (16) ; et- activation du système de mise en tension (6) des lignes d'ancrage active et passive.
- Procédé selon la revendication 5, dans lequel la ligne d'ancrage active est initialement en attente sur le navire d'installation.
- Procédé selon la revendication 5, dans lequel la ligne d'ancrage active est initialement en attente sur le fond marin à proximité du lieu de dépose de l'équipement.
- Procédé d'installation d'un équipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore selon l'une quelconque des revendications 1 à 4, comprenant les étapes successives de :- dépose sur le fond marin (F) d'une ancre de retenue de la ligne d'ancrage active (10) ;- verrouillage et sécurisation de la ligne d'ancrage active (10) dans le système de mise en tension (6) et la goulotte de support de chaîne (23) de l'équipement depuis la surface sur le pont du navire d'installation ;- connexion sur le navire d'installation (N) de la ligne d'ancrage passive (24) et de son ancre de retenue (26) à l'anneau passif (6) de l'équipement ;- raccordement de l'organeau (12) situé du côté de l'extrémité passive de l'équipement à une chaîne d'abandon (28) connectée au treuil de halage du navire d'installation ;- mise à l'eau et descente de l'équipement par déhalage de la chaîne d'abandon et avancée du navire d'installation vers la position prévue de dépose de l'ancre de retenue de la ligne d'ancrage passive ;- arrêt du déploiement de l'équipement suite à son immersion, la ligne d'ancrage passive reprenant la tension pendant que la chaîne d'abandon est choquée et sécurisée sur la ligne d'ancrage passive ;- reprise de la descente de l'équipement vers le fond marin par déhalage de la ligne d'ancrage passive et reprise de l'avance du navire d'installation en direction de la position prévue de dépose de l'ancre de retenue de la ligne d'ancrage passive ;- dépose de l'équipement sur le fond marin ;- dépose de la ligne d'ancrage passive en direction de la position prévue de l'ancre de la ligne d'ancrage passive ;- dépose de l'ancre de retenue de la ligne d'ancrage passive ;- déploiement de l'ombilical de puissance et de commande depuis l'équipement pour être récupéré et connecté au navire d'installation afin d'alimenter et piloter le système de mise en tension ; et- activation du système de mise en tension des lignes d'ancrage active et passive.
- Procédé selon l'une quelconque des revendications 5 à 8, dans lequel la progression de l'équipement (2) vers le fond marin (F) est suivie en continu par le navire d'installation (N) grâce aux mesures des angles d'assiette, de gîte et d'azimut de l'équipement, et de profondeur d'immersion.
- Procédé selon l'une quelconque des revendications 5 à 9, dans lequel, après avoir été déconnectée du treuil du halage, la chaîne d'abandon (28) est stockée sur le fond marin et connectée à une bouée de surface (30).
- Procédé selon l'une quelconque des revendications 5 à 10, comprenant en outre la récupération de l'équipement comprenant les étapes successives de :- activation du système de mise en tension des lignes d'ancrage active et passive pour détendre celles-ci ;- extraction de la ligne d'ancrage active hors de l'équipement et dépose de celle-ci sur le fond marin ;- récupération et connexion de la chaîne d'abandon au treuil de halage du navire d'installation ;- déplacement du navire d'installation en direction de l'ancre de retenue de la ligne d'ancrage passive pour permettre la remontée de l'équipement ; et- récupération de l'équipement sur le navire d'installation par traction du treuil de halage.
- Procédé selon l'une quelconque des revendications 5 à 11, comprenant en outre la démultiplication de l'effort de mise en tension des lignes d'ancrage active et passive comprenant les étapes successives de :- connexion d'une première extrémité d'un câble de démultiplication (32) à l'extrémité passive (4a) de l'équipement ;- cheminement du câble de démultiplication à travers une première poulie (34) positionnée du côté de l'extrémité passive de l'équipement ;- cheminement du câble de démultiplication vers l'extrémité active (4b) de l'équipement en passant à travers une seconde poulie (36) ;- connexion d'une seconde extrémité du câble de démultiplication à une extension de chaîne (38) raccordée au système de mise en tension (6) des lignes d'ancrage de l'équipement ;- connexion de chaque poulie (34, 36) à l'une des lignes d'ancrage active et passive (10, 24) ; et- traction effectuée sur l'extension de chaîne (38) par le système de mise en tension de l'équipement.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21305770.6A EP4101806B1 (fr) | 2021-06-07 | 2021-06-07 | Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21305770.6A EP4101806B1 (fr) | 2021-06-07 | 2021-06-07 | Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4101806A1 EP4101806A1 (fr) | 2022-12-14 |
| EP4101806C0 EP4101806C0 (fr) | 2025-03-19 |
| EP4101806B1 true EP4101806B1 (fr) | 2025-03-19 |
Family
ID=76483245
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21305770.6A Active EP4101806B1 (fr) | 2021-06-07 | 2021-06-07 | Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement |
Country Status (1)
| Country | Link |
|---|---|
| EP (1) | EP4101806B1 (fr) |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3845935A (en) | 1973-04-11 | 1974-11-05 | Hydranautics | Chain jack with mechanically and hydraulically operated pawls |
| US5934216A (en) | 1997-09-16 | 1999-08-10 | Oceaneering International Inc. | Method and apparatus for tensioning and deploying mooring chain |
| GB2551379B (en) * | 2016-06-16 | 2018-12-12 | Acergy France SAS | Upgrading subsea foundations of mooring systems |
| NO20170862A1 (en) * | 2017-05-24 | 2017-05-24 | Can Systems As | A mooring system |
| CN112041222B (zh) * | 2018-03-02 | 2022-10-04 | 威斯尼系泊链及连接器公司 | 浮式结构的系缆的张紧器 |
| NL2021529B1 (en) * | 2018-08-30 | 2020-04-30 | Stevlos Bv | Chain tensioner with chain switch device |
| GB201910603D0 (en) * | 2019-07-24 | 2019-09-04 | Subsea Riser Products Ltd | Mooring Line Tensioning Tool |
-
2021
- 2021-06-07 EP EP21305770.6A patent/EP4101806B1/fr active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP4101806C0 (fr) | 2025-03-19 |
| EP4101806A1 (fr) | 2022-12-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6983714B2 (en) | Method of and apparatus for offshore mooring | |
| US7507055B2 (en) | Apparatus and method for laying down, abandoning, and recovering a pipe on the sea floor | |
| EP2043911B1 (fr) | Installation et procede de recuperation d'un engin sous-marin ou marin | |
| EP2285663B1 (fr) | Systeme pour la mise a l'eau et la recuperation automatiques d'un drone sous-marin | |
| CN103781698B (zh) | 锚索张紧方法 | |
| US4445804A (en) | Method and apparatus for remote recovery of submerged pipelines | |
| FR2859495A1 (fr) | Methode d'installation et de connexion d'une conduite sous-marine montante | |
| FR2660403A1 (fr) | Conduite tubulaire flexible d'abandon, dispositif et procede utilisant une telle conduite. | |
| FR2590539A1 (fr) | Systeme d'amarrage a cable unique, et procede de realisation d'un terminal de haute mer utilisant un tel systeme | |
| EP2547938A1 (fr) | Procede de depose d'une ligne sous-marine au fond de la mer | |
| EP1318072A2 (fr) | Systèmes d'amarrage | |
| EP3209546B1 (fr) | Système de mise a l'eau et de récuperation d'engin marin et sous-marin assisté par des protections inclinables | |
| EP0020257A1 (fr) | Dispositif pour la pose en J d'une canalisation sous-marine | |
| EP0522050B1 (fr) | Dispositif de pose de conduites tubulaires comportant une pince mobile immergee et procede utilisant un tel dispositif | |
| EP3906375B1 (fr) | Procédé de pose ou/et de récupération d'une ligne flexible dans une étendue d'eau et système associé | |
| WO1991015695A1 (fr) | Procede de pose de conduites tubulaires | |
| CA2331176C (fr) | Procede et appareil pour le deploiement et le raccord d'une ancre a aspiration et d'un systeme d'amarrage | |
| EP2621796B1 (fr) | Systeme comprenant un engin sous-marin et une base situee en surface. | |
| EP4101806A1 (fr) | Equipement sous-marin pour la mise en tension de lignes d'ancrage d'une structure offshore et procédé d'installation d'un tel équipement | |
| NO20170862A1 (en) | A mooring system | |
| WO2013150079A1 (fr) | Procede de positionnement d'un ensemble de fond au fond d'une etendue d'eau, et dispositif associe | |
| EP0522059B1 (fr) | Dispositif de maintien et dispositif de liaison comportant un tel dispositif de maintien | |
| EP3987207B1 (fr) | Procédé de pose ou/et de récupération d'une ligne dans une étendue d'eau comportant une phase d'immobilisation contrôlée | |
| FR3132076A1 (fr) | Procédé d'exploration sous-marine et dispositif de mouillage d'un drone d'exploration sous-marine | |
| FR2638417A1 (fr) | Procede et dispositif de recuperation d'un corps flottant a l'aide d'une grue |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230609 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B63B 21/50 20060101ALN20240925BHEP Ipc: B63B 21/00 20060101ALN20240925BHEP Ipc: B63B 21/18 20060101ALI20240925BHEP Ipc: B63B 21/04 20060101ALI20240925BHEP Ipc: B66D 3/00 20060101AFI20240925BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20241021 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: VINCI CONSTRUCTION GRANDS PROJETS |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602021027770 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20250416 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250424 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 5 Effective date: 20250502 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250619 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250625 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NO Payment date: 20250530 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250620 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IE Payment date: 20250521 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250719 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260127 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260128 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| 26N | No opposition filed |
Effective date: 20251222 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250630 |