EP4381132B1 - Verfahren zum verdichten von schotter einer gleisbettung - Google Patents
Verfahren zum verdichten von schotter einer gleisbettung Download PDFInfo
- Publication number
- EP4381132B1 EP4381132B1 EP22758121.2A EP22758121A EP4381132B1 EP 4381132 B1 EP4381132 B1 EP 4381132B1 EP 22758121 A EP22758121 A EP 22758121A EP 4381132 B1 EP4381132 B1 EP 4381132B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- tamping
- tools
- working direction
- units
- another
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B27/00—Placing, renewing, working, cleaning, or taking-up the ballast, with or without concurrent work on the track; Devices therefor; Packing sleepers
- E01B27/12—Packing sleepers, with or without concurrent work on the track; Compacting track-carrying ballast
- E01B27/13—Packing sleepers, with or without concurrent work on the track
- E01B27/16—Sleeper-tamping machines
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B27/00—Placing, renewing, working, cleaning, or taking-up the ballast, with or without concurrent work on the track; Devices therefor; Packing sleepers
- E01B27/12—Packing sleepers, with or without concurrent work on the track; Compacting track-carrying ballast
- E01B27/20—Compacting the material of the track-carrying ballastway, e.g. by vibrating the track, by surface vibrators
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B2203/00—Devices for working the railway-superstructure
- E01B2203/12—Tamping devices
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B2203/00—Devices for working the railway-superstructure
- E01B2203/12—Tamping devices
- E01B2203/125—Tamping devices adapted for switches or crossings
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01B—PERMANENT WAY; PERMANENT-WAY TOOLS; MACHINES FOR MAKING RAILWAYS OF ALL KINDS
- E01B27/00—Placing, renewing, working, cleaning, or taking-up the ballast, with or without concurrent work on the track; Devices therefor; Packing sleepers
- E01B27/12—Packing sleepers, with or without concurrent work on the track; Compacting track-carrying ballast
- E01B27/13—Packing sleepers, with or without concurrent work on the track
- E01B27/16—Sleeper-tamping machines
- E01B27/17—Sleeper-tamping machines combined with means for lifting, levelling or slewing the track
Definitions
- the invention relates to a method for compacting ballast of a track bed using a tamping machine which can be moved along the track in the working direction and which is equipped with tamping tools for tamping, wherein the tamping tools are assigned to tamping units with linear tamping drives and with displacement sensors for detecting the tamping path and the opening width of the tamping tools, wherein the tamping units which can be moved vertically independently of one another are arranged one behind the other in the working direction and can be moved relative to one another transversely to the working direction using a transverse displacement drive.
- Tamping units penetrate the ballast of a track bed with tamping tools in the area between two sleepers (intermediate space), in the area of the sleeper support in the ballast under the rail, and compact the ballast through dynamic vibration of the tamping tools between the opposing tamping tools, which can be positioned opposite one another.
- Tamping units can tampe one, two, or more sleepers in one work cycle ( DE 24 24 829 A , EP 1 653 003 A2 ).
- the linear actuators are designed to not only generate a linear positioning movement, but also simultaneously generate the vibration required for the tamping tools. This allows the positioning speed, vibration amplitude, shape, and frequency to be specified.
- Track tamping machines are known, which are tamping units for the simultaneous tamping of several sleepers
- the tamping picks which dip into the same sleeper compartment, are arranged offset from each other.
- WO 2011023257 A1 It is intended to use the auxiliary drive to slightly pivot the tamping tines of the unit not intended for lowering in order to allow the adjacent unit to be lowered unhindered.
- the movements of a tamping unit include the vertical immersion of the tamping tools into the ballast of the track bed, the adjusting movement in which the tamping tool ends are closed to each other, and the superimposed dynamic vibration which causes the actual compaction of the ballast grains.
- For the adjusting movement it is known to use hydraulic cylinders that are connected via connecting rods to a vibration shaft with eccentricity, which superimpose the vibratory vibration on the adjusting movement ( AT 369 455 B ). These vibration shafts and connecting rods are supported by roller bearings, which require regular, expensive maintenance.
- Other known solutions use linear vibration generation and positioning movement via hydraulic cylinders ( AT513973A1 ).
- Conventional tamping units have stationary guide columns mounted on the rail vehicle, along which the units are moved up and down using guides in the tamping box.
- the guides are located in sections above the assigned rail.
- To the left and right of the center of the up-and-down tamping box is the vibration shaft, which drives the tamping arms with the tamping tools via auxiliary cylinders connected to the eccentric shaft via connecting rods.
- Single- and double-sleeper turnout tamping machines are also known, operating cyclically or continuously.
- the tamping tools are designed to be at least partially pivotable in order to be able to avoid track-related obstacles.
- double-sleeper turnout tamping units it is known to provide two independent sub-units, which are located on a common sliding frame. can be moved transversely to the machine's longitudinal direction. The two sub-assemblies can be raised and lowered vertically independently of each other.
- Independent, fully hydraulic, linear tamping drives are also known, which act on each tamping tool individually and are controlled ( AT 513 973 A ). In particular, the adjustment travel is electronically specified with the superimposed shape, amplitude and frequency of the compression vibration and measured via an integrated displacement sensor system.
- the penetration resistance of the tamping units depends on the relative position of the tamping tools. The smaller the effective area, the lower the penetration resistance, the lower the stressing forces acting on the tamping unit, and the faster the penetration occurs, allowing the machine to work faster.
- the compaction process is only initiated when the tamping tools have reached a certain, predetermined depth. Only then is the ballast compacted under the sleeper.
- a tamping unit design for two-sleeper tamping machines is also known, in which the tamping tools are slightly offset in the transverse direction and positioned closer together. This results in a smaller effective penetration area.
- This type of unit is referred to as a center tool tamping unit.
- the problem with tamping units for switch tamping machines is that with a type of center tool arrangement, the tamping tools cannot be swiveled out because they are pivotable, which is why a center tool arrangement is not possible with these tamping units.
- railways and machine operators often request so-called universal tamping machines, which are equally suitable for switches and lines.
- the invention is therefore based on the object of specifying a method which avoids the disadvantages mentioned above by providing a possibility for tamping units to form the smallest possible effective penetration surface with the tamping tools during the immersion process, to reduce the penetration forces and to accelerate the penetration process, whereby the working speed of the tamping machine can be increased.
- the invention achieves the stated object in that the tamping units are offset from one another by a distance dV with the transverse displacement drive in order to reduce an effective penetration area of the tamping tools into the track bed in such a way that the inner tamping tools facing one another of the tamping units arranged one behind the other in the working direction are offset from one another to a gap and that the opening width of the inner tamping tools is increased by an amount such that the inner tamping tools, viewed transversely to the working direction, preferably partially overlap one another, wherein the inner tamping tools are set into synchronous oscillation with the associated linear tamping drives at least when the tamping tools penetrate the track bed in such a way that the inner tamping tools always oscillate synchronously in the working direction.
- the two tamping units are offset from each other by the desired amount in the transverse direction to the track, and then the tamping tool opening width of the inner tamping tools of the tamping units in the longitudinal direction of the track is opened further.
- the inner tamping tools which face each other transversely to the working direction, are offset from each other with a gap.
- the outer tamping tools which face away from each other transversely to the working direction, i.e. the front and rear tamping tools viewed in the working direction, are each offset transversely to the track together with the assigned tamping units and the assigned inner tamping tools.
- the opening width of the inner tamping tools can be increased without the tamping tools now spaced apart touching or hitting one another, which can lead to various types of damage, including tamping tool breakage.
- the compaction-side ends of the tamping tools, which are spaced apart, can preferably lie in a common transverse plane of the tamping machine and, if necessary, engage with one another or completely overlap like the tines of a grab bucket.
- tamping tools By having the tamping tools at least approximately, preferably completely, in a common transverse plane of the tamping machine, a minimum of the effective penetration surface can be achieved. This also prevents gravel grains from becoming wedged between facing inner tamping tools of the tamping units arranged one behind the other in the working direction, which can also significantly increase penetration resistance.
- the inner tamping tools are set into synchronous oscillation with the associated linear tamping drives at least when the tamping tools penetrate the track bed, so that the inner tamping tools always oscillate synchronously in the working direction.
- the opening width of the inner tamping tools which partially overlap when viewed transversely to the working direction, is reduced by the amount of overlap before the tamping units are moved transversely relative to one another.
- any tamping tools that are in the way can be pulled inwards towards the basic or standby position during the pivoting of the tamping tool in question or before pivoting inwards to clear the way for pivoting out before they return to the more open position.
- the opening width of the inner picks is automatically reduced beforehand.
- the normal position of the tamping tools and the sliding frames of the tamping units relative to one another is also possible.
- the main advantages of the invention are the reduction of the effective penetration area, the lower component stress due to the reduced penetration forces, the increase in working speed and the protection of the ballast.
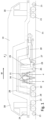
- Fig. 1 shows a continuously operating universal two-sleeper tamping machine A traveling in the working direction W.
- This is movable on two bogies 21 on rails 35 and equipped with two driving cabs 30.
- the working satellite 20 which is movable on a bogie 22 with its own working drive 28, is moved cyclically forward from one sleeper area to be processed to the next.
- a track measuring system 25 is installed to measure the current track geometry.
- the lifting tool 23 and lifting cylinders 26 the track is lifted to the position to be corrected.
- straightening cylinders 27 the track is simultaneously aligned in its directional position.
- the control, regulation, and recording of all sensor data is carried out via a machine's own computer and control system 24.
- two tamping units 3, 4 are provided, arranged one behind the other.
- the tamping machine A is equipped with tamping tools 6, 16, 17, 18 for tamping.
- the tamping tools 6, 16, 17, 18 are assigned to tamping units 1, 2, 3, 4 with linear tamping drives and with position sensors 34 for detecting the tamping path and the opening width of the tamping tines O1a, O1i, O2a, O2i.
- the tamping units 1, 2, 3, 4, arranged one behind the other in the working direction W, can be vertically displaced independently of one another and can be displaced relative to one another transversely to the working direction W using a transverse displacement drive 31.
- the tamping units 3, 4 are mounted on independent sliding frames with a transverse displacement drive 31, allowing the tamping units 3, 4 to be displaced relative to each other by a desired distance transverse to the working direction W.
- the individual tamping tools 6, 16, 17, 18 are driven individually or in groups by a linear tamping drive 34, which can be controlled independently of each other.
- These are hydraulic cylinders equipped with displacement sensors 34 that provide the adjustment travel and the compaction vibration.
- a machine operator has a view of the tamping units 3, 4 via a work cabin 29.
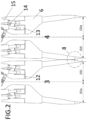
- Fig. 2 shows the tamping units 3, 4 in a known arrangement, which can also be realized with the tamping machine A shown.
- the inner tamping tools are arranged such that they have a distance 8 from each other so that they do not collide during operation oscillating against each other. Wedging of gravel grains between facing inner tamping tools cannot be prevented, which further increases the penetration resistance.
- the tamping tools which can be pivoted transversely to the working direction W, are guided by tamping tool arms 12, which are actuated by the linear tamping drives 34.
- the tamping tool arms 12 with the tamping tools are pivoted about axes 14 for tamping and positioning, thus allowing the opening width of the tamping tools to be adjusted.
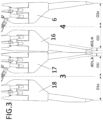
- Fig.3 shows the arrangement according to the invention in which the two tamping units 3 and 4 are displaced transversely relative to one another in the transverse track direction by a distance so that the tamping tools 16 and 17 can be opened further by a dimension dO1,3i, dO2,4i, wherein the inner tamping tools 16, 17 partially overlap one another as seen transversely to the working direction W.
- the position O1a, O2a of the two outer tamping tools 6, 18, between which the inner tamping tools 16, 17 are arranged, can remain unchanged if the opening width of the inner tamping tools 16, 17 is increased by the shown dimension dO1,3i, dO2,4i.
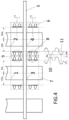
- the well-known arrangement from Fig. 2 in top view shows Fig. 4 .
- the units 1 and 3 as well as 2 and 4 are arranged on an axis transverse to the working direction W and can be displaced transversely to the working direction W, either together or individually, which is particularly necessary for switch tamping, using the transverse displacement drive 31.
- the inner tamping tools 16, 17 are operated asynchronously 10 in the working direction W, i.e. oscillating in opposite directions, and must therefore be separated by a correspondingly large distance Aa. This distance corresponds to at least twice the amplitude A plus a certain safety distance Ak. In the case of synchronous, i.e. rectified, oscillation 11 of the tamping tools, only the safety distance Ak would come into play. With tamping amplitudes of typically 5-10 mm at the ends of the tamping tools, the asynchronous oscillation mode alone results in a distance increased by approximately 20 mm.
- the effective penetration surfaces 8, 9 are indicated as dash
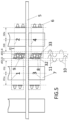
- Fig. 5 shows the arrangement according to the invention Fig. 3 .
- the tamping units 1, 3 and 2, 4 are offset from one another by a distance dV with the transverse displacement drive 31 in such a way that the inner tamping tools 16, 17 facing one another of the tamping tools 16, 17 arranged one behind the other in the working direction W Tamping units 1, 3 and 2, 4 are offset from one another.
- the opening width of the inner tamping tools 16, 17 is increased by a dimension dO1,3i, dO2,4i such that the inner tamping tools 16, 17 at least partially overlap one another when viewed transversely to the working direction W.
- the effective penetration surfaces 8, 9 are compared to those in Fig. 4 shown penetration surfaces 8, 9 of standard operation.
- the tamping tools 16, 17 oscillate synchronously, i.e. in unison 11, which is why the tamping tools 16, 17 can be moved closer together as if they were oscillating against each other. If the tamping tools were moved asynchronously 10, they would collide.
- the tamping units 1 and 2, as well as 3 and 4 are shifted relative to each other in the transverse track direction by the distance dV, and the inner tamping tool opening width is opened wider by dO1,3i and dO2,4i.
- the opening width of the outer tamping tools 6 and 18 O1a and O2a can remain unchanged.
- the opening width of the hindering tamping tool 33 can be reduced via control electronics 24 with the associated linear tamping drive in such a way that the tamping tool 32 can be pivoted out transversely to the working direction W with the drive 15.
- tamping units 1, 2, 3, 4 It is also possible to automatically return the tamping units 1, 2, 3, 4 to the basic position after a control request from the machine operator.
- Fig. 4 If the position is Fig. 5 If the machine operator requests that the tamping units be moved transversely V to each other in the longitudinal direction of the track, the inner tamping tools 16, 17 are automatically closed to such an extent that they can be moved V relative to each other while maintaining the safety distance Ak. After the movement, the tamping tools 16, 17 can be opened further again, because this position is to achieve a smaller effective penetration area 8, 9 only required during the diving process.
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Machines For Laying And Maintaining Railways (AREA)
Description
- Die Erfindung bezieht sich auf ein Verfahren zum Verdichten von Schotter einer Gleisbettung mit einer in Arbeitsrichtung gleisfahrbaren Stopfmaschine die zum Stopfen mit Stopfwerkzeugen ausgestattet ist, wobei die Stopfwerkzeuge Stopfaggregaten mit linearen Stopfantrieben und mit Wegsensoren zur Erfassung des Stopfweges und der Öffnungsweite der Stopfwerkzeuge zugeordnet sind, wobei die unabhängig voneinander vertikal verlagerbaren Stopfaggregate in Arbeitsrichtung hintereinander angeordnet und zueinander mit einem Querverschiebetrieb quer zur Arbeitsrichtung verlagerbar sind.
- Stopfaggregate penetrieren mit Stopfwerkzeugen den Schotter eines Gleisbettes im Bereich zwischen zwei Schwellen (Zwischenfach), im Bereich des Auflagers der Schwelle im Schotter unter der Schiene und verdichten den Schotter durch eine dynamische Vibration der Stopfwerkzeuge zwischen den zueinander beistellbaren gegenüberliegenden Stopfwerkzeugen. Stopfaggregate können in einem Arbeitszyklus eine, zwei oder mehr Schwellen stopfen (
DE 24 24 829 A ,EP 1 653 003 A2 ). Gemäß der Lehre derAT513973A1 - Aus der
WO 2011023257 A1 und derDE 4001235 A1 sind Gleisstopfmaschinen bekannt, die Stopfaggregate zum gleichzeitigen Unterstopfen mehrerer Schwellen aufweisen. Die in dasselbe Schwellenfach eintauchenden Stopfpickel sind zueinander auf Lücke versetzt angeordnet. Um ein separates Absenken nur eines Stopfaggregates zu ermöglichen, ist in derWO 2011023257 A1 vorgesehen, mit Hilfe des Beistellantriebes die Stopfpickel des nicht zur Absenkung vorgesehenen Aggregates leicht zu verschwenken, um dem benachbarten Aggregat das ungehinderte Absenken zu ermöglichen. - Die Bewegungen eines Stopfaggregates umfassen das vertikale Eintauchen der Stopfwerkzeuge in den Schotter der Gleisbettung, die Beistellbewegung bei welcher die Stopfwerkzeugenden zueinander geschlossen werden und die überlagerte dynamische Schwingung welche die eigentliche Verdichtung der Schotterkörner bewirkt. Bekannt ist es für die Beistellbewegung Hydraulikzylinder zu verwenden, die über Pleuel mit einer Vibrationswelle mit Exzentrizität verbunden sind und die der Beistellbewegung die vibratorische Schwingung überlagern (
AT 369 455 B AT513973A1 - Übliche Stopfaggregate weisen am Schienenfahrzeug angeordnete, stationäre Führungssäulen auf, entlang denen die Aggregate mit Führungen im Stopfkasten auf und ab bewegt werden. Die Führungen befinden sich in Bereichen über der zugeordneten Schiene. Links und rechts von der Mitte des auf und ab bewegten Stopfkastens befindet sich die Vibrationswelle über die die Stopfarme mit den Stopfwerkzeugen über Beistellzylinder, die über Pleuel mit der Exzenterwelle verbunden sind, angetrieben werden.
- Bekannt sind zudem Ein- und Zweischwellen-Weichenstopfmaschinen die zyklisch oder kontinuierlich arbeiten. Bei Weichenstopfaggregaten sind die Stopfwerkzeuge zumindest teilweise schwenkbar ausgeführt, um schienenbaulichen Hindernissen ausweichen zu können. Bei Zweischwellen-Weichenstopfaggregaten ist es bekannt zwei unabhängige Teilaggregate vorzusehen, die sich auf einem gemeinsamen Verschieberahmen befinden der quer zur Maschinenlängsrichtung verschiebbar ist. Die beiden Teilaggregate können unabhängig voneinander vertikal gesenkt und gehoben werden. Bekannt sind auch unabhängige vollhydraulische linear wirkende Stopfantriebe die auf jedes Stopfwerkzeug einzeln wirken und gesteuert sind (
AT 513 973 A - Der Eindringwiderstand der Stopfaggregate ist von der Stellung der Stopfwerkzeuge zueinander abhängig. Je kleiner die wirksame Fläche ist, umso geringer ist der Eindringwiderstand, umso geringer sind die auf das Stopfaggregat rückwirkenden beanspruchenden Kräfte und umso schneller geht das Eindringen vor sich, womit die Maschine schneller arbeiten kann. Der Verdichtvorgang wird erst eingeleitet, wenn die Stopfwerkzeuge eine bestimmte, vorgegebene Tiefe erreicht haben. Nur dann ist eine Verdichtwirkung des Schotters unter der Schwelle gegeben.
- Bekannt ist auch eine Ausführung von Stopfaggregaten für Zweischwellenstopfmaschinen, bei denen die Stopfwerkzeuge in Querrichtung leicht versetzt und enger zusammenliegen. Dadurch wird eine kleinere wirksame Eindringfläche erreicht. Diese Aggregatform wird als Centertoolstopfaggregat bezeichnet. Bei Stopfaggregaten für Weichenstopfmaschinen ergibt sich dabei das Problem, dass bei einer Art Centertoolanordnung die Stopfwerkzeuge, da sie schwenkbar sind, nicht ausgeschwenkt werden können, weshalb mit diesen Stopfaggregaten eine Centertoolanordnung nicht möglich ist. Oft sind bei den Bahnen und Maschinenbetreibern so genannte Universalstopfmaschinen gewünscht, die für Weichen und Strecken gleichermaßen geeignet sind. Während in Weichen vor allem die genaue Positionierung und Stopfung aller Weichenbereiche im Vordergrund steht, ist es beim Streckenstopfen die Arbeitsgeschwindigkeit. Daher geht der Trend zu kontinuierlichen Zweischwellen-Universalstopfmaschinen mit schwenkbaren Stopfwerkzeugen. Nachteilig ist bei diesen Ausführungen, dass diese wegen der schwenkbaren Stopfwerkzeuge keine enge wirksame Eindringfläche ausbilden können.
- Der Erfindung liegt somit die Aufgabe zugrunde, ein Verfahren anzugeben, welches die oben angegebenen Nachteile vermeidet, indem es für Stopfaggregate eine Möglichkeit vorsieht mit den Stopfwerkzeugen während des Eintauchvorganges eine möglichst kleine wirksame Eindringfläche zu bilden, die Eindringkräfte zu reduzieren und den Eindringvorgang zu beschleunigen, womit die Arbeitsgeschwindigkeit der Stopfmaschine erhöht werden kann.
- Die Erfindung löst die gestellte Aufgabe dadurch, dass die Stopfaggregate zur Verkleinerung einer wirksamen Eindringfläche der Stopfwerkzeuge in die Gleisbettung zueinander um einen Weg dV derart mit dem Querverschiebetrieb versetzt werden, dass die einander zugewandten inneren Stopfwerkzeuge der in Arbeitsrichtung hintereinander angeordneten Stopfaggregate zueinander auf Lücke versetzt sind und dass die Öffnungsweite der inneren Stopfwerkzeuge derart um ein Maß vergrößert wird, dass die inneren Stopfwerkzeuge quer zur Arbeitsrichtung gesehen einander vorzugsweise teilweise überlappen, wobei die inneren Stopfwerkzeuge wenigstens beim Eindringen der Stopfwerkzeuge in die Gleisbettung mit den zugeordneten linearen Stopfantrieben derart in Gleichschwingung versetzt werden, dass die inneren Stopfwerkzeuge stets synchron in Arbeitsrichtung schwingen.
- Im Gleisstopfbetrieb werden somit die beiden Stopfaggregate in Querrichtung zum Gleis im gewünschten Maß gegeneinander versetzt verfahren und wird anschließend die Stopfwerkzeugöffnungsweite der in Gleislängsrichtung inneren Stopfwerkzeuge der Stopfaggregate weiter geöffnet. Die quer zur Arbeitsrichtung gesehen einander zugewandten inneren Stopfwerkzeuge sind zueinander auf Lücke versetzt. Die quer zur Arbeitsrichtung gesehen einander abgewandten äußeren Stopfwerkzeuge, also die in Arbeitsrichtung gesehen vorderen und hinteren Stopfwerkzeuge, werden je gemeinsam mit dem zugeordneten Stopfaggregaten und den zugeordneten inneren Stopfwerkzeugen in Querrichtung zum Gleis versetzt. Sind die einander zugewandten inneren Stopfwerkzeuge der in Arbeitsrichtung hintereinander angeordneten Stopfaggregate zueinander auf Lücke versetzt, dann kann die Öffnungsweite der inneren Stopfwerkzeuge vergrößert werden, ohne dass sich die nunmehr auf Lücke versetzten Stopfwerkzeuge berühren bzw. aneinander anschlagen können, was zu diversen Beschädigungen, bis zum Stopfwerkzeugbruch, führen kann. Die auf Lücke versetzten verdichtseitigen Enden der Stopfwerkzeuge können vorzugsweise in einer gemeinsamen Stopfmaschinenquerebene liegen und gegebenenfalls nach Art von Greifschaufelzinken ineinandergreifen bzw. vollständig überlappen. Damit, dass die Stopfwerkzeuge zumindest annähernd, vorzugsweise vollständig, in einer gemeinsamen Stopfmaschinenquerebene liegen, kann ein Minimum der wirksamen Eindringfläche erreicht werden. Ein Verkeilen von Schotterkörnern zwischen einander zugewandten inneren Stopfwerkzeuge der in Arbeitsrichtung hintereinander angeordneten Stopfaggregate, was den Eindringwiderstand zudem erheblich erhöhen kann, wird somit zudem verhindert.
- Um die wirksame Fläche bzw. den Eindringwiderstand noch weiter zu verringern, ist es vorgesehen, dass die inneren Stopfwerkzeuge wenigstens beim Eindringen der Stopfwerkzeuge in die Gleisbettung mit den zugeordneten linearen Stopfantrieben derart in Gleichschwingung versetzt werden, dass die inneren Stopfwerkzeuge stets synchron in Arbeitsrichtung schwingen.
- Dies ist bei elektronisch gesteuerten linear wirkenden vollhydraulischen Stopfantrieben (
AT513973A1 - Um dabei auch Weichen vorteilhaft stopfen zu können, bzw. um auf schienenbauliche Hindernissen bei Bedarf Rücksicht nehmen zu können, wird vorgeschlagen, dass wenn eines der inneren Stopfwerkzeuge eines Stopfaggregates in Folge eines schienenbaulichen Hindernisses durch ein inneres Stopfwerkzeug des in Arbeitsrichtung daneben liegenden Aggregates in seiner Schwingung behindert wird, die Öffnungsweite des behindernden Stopfwerkzeugs mit dem zugeordneten linearen Stopfantrieb derart verringert wird, dass das Stopfwerkzeug mit einem Antrieb quer zur Arbeitsrichtung ausschwenkbar ist.
- Dazu empfiehlt es sich, dass zum Ausschwenken des Stopfwerkzeuges mit dem Antrieb, wenigstens die Öffnungsweite des auszuschwenkenden Stopfwerkzeugs, wieder um das Maß der Überlappung verringert wird.
- Damit kann auch bei Weichenstopfungen, wo schwenkbare Stopfwerkzeuge notwendig sind, eine Stopfwerkzeugstellung mit geringer, wirksamer Eindringfläche in Bereichen realisiert werden, die ein ausschwenken wenigstens eines Stopfwerkzeugs erfordern, indem nur das eine oder andere Werkzeug in eine Parkstellung verlagert und ausgeschwenkt wird.
- Insbesondere wird die Öffnungsweite der quer zur Arbeitsrichtung gesehen einander teilweise überlappenden inneren Stopfwerkzeuge, vor einem Querverschieben der Stopfaggregate zueinander, um das Maß der Überlappung verringert. Dazu können jene Stopfwerkzeuge, die im Weg stehen während des Verschwenkens des betreffenden Stopfwerkzeuges bzw. vor dem Verschwenken nach innen in Richtung der Grund oder Beistellstellung gezogen werden um den Weg zum Ausschwenken frei zu machen, ehe sie wieder die weiter geöffnete Stellung einnehmen. Sollen die einzelnen Stopfaggregate zueinander quer zum Gleis verschoben werden, dann wird vorher automatisch die Öffnungsweite der inneren Pickel verringert. Natürlich ist auch die Normalstellung der Stopfwerkzeuge und der Verschieberahmen der Stopfaggregate zueinander möglich.
- Die wesentlichen Vorteile der Erfindung sind die Reduktion der wirksamen Eindringfläche, die geringere Bauteilbeanspruchung durch die verringerten Eindringkräfte, die Steigerung der Arbeitsgeschwindigkeit und die Schonung des Schotters.
- In der Zeichnung ist der Erfindungsgegenstand beispielsweise schematisch dargestellt. Es zeigen:
- Fig. 1
- eine kontinuierlich arbeitende Zweischwellen-Universalstopfmaschine in Seitenansicht,
- Fig. 2
- eine Anordnung von zwei Weichenstopfaggregaten in einer bekannten Grundstellung in Seitenansicht,
- Fig. 3
- eine erfindungsgemäße Anordnung der inneren Stopfwerkzeuge in Seitenansicht,
- Fig. 4
- die Anordnung von zwei Weichenstopfaggregaten aus
Fig. 2 in Draufsicht und - Fig. 5
- die erfindungsgemäße Anordnung aus
Fig.3 in Draufsicht. -
Fig. 1 zeigt eine in Arbeitsichrichtung W verfahrende, kontinuierliche arbeitende Universal-Zweischwellenstopfmaschine A. Diese ist auf zwei Drehgestellen 21 auf Schienen 35 verfahrbar und mit zwei Fahrkabinen 30 ausgestattet. Während die Hauptmaschine 19 kontinuierlich vorfährt wird der Arbeitssatellit 20, der auf einem Drehgestell 22 mit einem eigenen Arbeitsfahrantrieb 28 gleisfahrbar ist, zyklisch von einem zu bearbeitenden Schwellenbereich zum nächsten zu bearbeitenden Schwellenbereich vorwärtsbewegt. Zum Messen der aktuellen Gleisgeometrie ist ein Gleismesssystem 25 aufgebaut. Mit dem Hebewerkzeug 23 und Hebezylindern 26 wird das Gleis auf die zu berichtigende Position gehoben. Mit Richtzylindern 27 wird das Gleis gleichzeitig in seiner Richtungslage gerichtet. Die Ansteuerung, Regelung und Erfassung aller Sensordaten erfolgt über ein maschineneigenes Computer- und Steuersystem 24. In Arbeitsrichtung W sind zwei in hintereinander angeordnete Stopfaggregate 3, 4 vorgesehen. - Die Stopfmaschine A ist zum Stopfen mit Stopfwerkzeugen 6, 16, 17, 18 ausgestattet, wobei die Stopfwerkzeuge 6, 16, 17, 18 Stopfaggregaten 1, 2, 3, 4 mit linearen Stopfantrieben und mit Wegsensoren 34 zur Erfassung des Stopfweges und der Öffnungsweite der Stopfpickel O1a, O1i, O2a, O2i zugeordnet sind. Die in Arbeitsrichtung W hintereinander angeordneten Stopfaggregate 1, 2, 3, 4 sind unabhängig voneinander vertikal verlagerbar und zueinander mit einem Querverschiebetrieb 31 quer zur Arbeitsrichtung W verlagerbar.
- Die Stopfaggregate 3, 4 befinden sich auf voneinander unabhängigen Verschieberahmen mit Querverschiebetrieb 31, womit die Stopfaggregate 3, 4 zueinander um einen gewünschten quer zur Arbeitsichrichtung W verlagerbar sind. Die einzelnen Stopfwerkzeuge 6, 16, 17, 18 werden jeder für sich oder Gruppenweise mit einem lineare Stopfantriebe 34 angetrieben, die unabhängig voneinander ansteuerbar sind. Es handelt sich dabei um den Beistellweg und die Verdichtschwingung bereitstellenden, mit den Wegsensoren 34 ausgestatteten Hydraulikzylindern. Über eine Arbeitskabine 29 hat ein Maschinenführer Sicht auf die Stopfaggregate 3, 4.
-
Fig. 2 zeigt die Stopfaggregate 3, 4 in einer bekannten Anordnung, die auch mit der gezeigten Stopfmaschine A realisierbar ist. Die inneren Stopfwerkzeuge sind so zueinander angeordnet, dass sie zueinander einen Abstand 8 aufweisen, dass sie im gegeneinander schwingenden Betrieb nicht kollidieren. Ein Verkeilen von Schotterkörnern zwischen einander zugewandten inneren Stopfwerkzeugen kann nicht verhindert werden, was den Eindringwiderstand zusätzlich erhöht. Die quer zur Arbeitsrichtung W ausschwenkbaren Stopfwerkzeuge werden von Stopfwerkzeugarmen 12 geführt, an denen die linearen Stopfantriebe 34 angreifen. Um Achsen 14 werden die Stopfwerkzeugarme 12 mit den Stopfwerkzeugen zum Stopfen und Beistellen verschwenkt, damit kann die Öffnungsweite der Stopfwerkzeuge eingestellt werden. Für jedes der gezeigten Stopfwerkzeuge gibt es einen eigenen Antrieb 15 mit dem die Stopfwerkzeuge quer zur Arbeitsrichtung W ausschwenkbar sind. -
Fig.3 zeigt die erfindungsgemäße Anordnung bei die die beiden Stopfaggregate 3 und 4 in Gleisquerrichtung gegeneinander um einen Weg querverschoben sind, damit die Stopfwerkzeuge 16 und 17 weiter um ein Maß dO1,3i, dO2,4i geöffnet werden können, wobei die inneren Stopfwerkzeuge 16, 17 quer zur Arbeitsrichtung W gesehen einander teilweise überlappen. Die Position O1a, O2a der beiden äußeren Stopfwerkzeuge 6, 18, zwischen denen die inneren Stopfwerkzeuge 16, 17 angeordnet sind, kann unverändert bleiben, wenn die Öffnungsweite der inneren Stopfwerkzeuge 16, 17 derart um das gezeigte Maß dO1,3i, dO2,4i vergrößert wird. - Die bekannte Anordnung aus
Fig. 2 in Draufsicht zeigtFig. 4 . Die Aggregate 1 und 3 sowie 2 und 4 sind in quer zur Arbeitsrichtung W auf einer Achse angeordnet und je gemeinsam oder für sich, was insbesondere zum Weichenstopfen erforderlich ist, mit dem Querverschiebetrieb 31 quer zur Arbeitsrichtung W verlagerbar. Die inneren Stopfwerkzeuge 16, 17 werden in Arbeitsrichtung W asynchron 10, also gegengleich schwingend betrieben und müssen daher voneinander einen entsprechend großen Abstand Aa waren. Dieser Abstand entspricht wenigstens der doppelten Amplitude A plus einem gewissen Sicherheitsabstand Ak. Im Falle einer synchronen, also gleichgerichteten Gleichschwingung 11 der Stopfwerkzeuge würde nur der Sicherheitsabstand Ak zum Tragen kommen. Bei Stopfamplituden von typisch 5-10 mm an den Stopfwerkzeugenden ergibt sich alleine durch den asynchronen Schwingungsmodus ein um ca. 20 mm vergrößerter Abstand. Die wirksamen Eindringflächen 8, 9 sind als strichpunktierte Kreise angedeutet. -
Fig. 5 zeigt die erfindungsgemäße Anordnung ausFig. 3 . Die Stopfaggregate 1, 3 und 2, 4 sind zur Verkleinerung einer wirksamen Eindringfläche 8, 9 der Stopfwerkzeuge 16, 17 in die Gleisbettung zueinander um einen Weg dV derart mit dem Querverschiebetrieb 31 versetzt, dass die einander zugewandten inneren Stopfwerkzeuge 16, 17 der in Arbeitsrichtung W hintereinander angeordneten Stopfaggregate 1, 3 und 2, 4 zueinander auf Lücke versetzt sind. Zudem ist die Öffnungsweite der inneren Stopfwerkzeuge 16, 17 derart um ein Maß dO1,3i, dO2,4i vergrößert, dass die inneren Stopfwerkzeuge 16, 17 einander quer zur Arbeitsrichtung W gesehen zumindest teilweise überlappen. - Die wirksamen Eindringflächen 8, 9 sind verglichen mit den in
Fig. 4 gezeigten Eindringflächen 8, 9 des Standardbetriebes merklich verringert. Die Stopfwerkzeuge 16, 17 schwingen erfindungsgemäß synchron, also in Gleichschwingung 11, weshalb die Stopfwerkzeuge 16, 17 näher zusammengerückt werden können, als würden sie gegeneinander schwingen. Würden die Stopfwerkzeuge asynchron 10 bewegt dann würden sie kollidieren. Die Stopfaggregate 1 und 2, sowie 3 und 4 sind um den Weg dV gegeneinander in Gleisquerrichtung verschoben und die innere Stopfwerkzeugöffnungsweite ist um dO1,3i und dO2,4i weiter geöffnet. Die Öffnungsweite der äußeren Stopfwerkzeuge 6 und 18 O1a und O2a kann hingegen unverändert bleiben. - Wenn eines der inneren Stopfwerkzeuge 32 eines Stopfaggregates 3 in Folge eines schienenbaulichen Hindernisses durch ein inneres Stopfwerkzeug 33 des in Arbeitsrichtung W danebenliegenden Aggregates 4 in seiner Schwingung behindert wird, kann die Öffnungsweite des behindernden Stopfwerkzeugs 33 über eine Steuerelektronik 24 mit dem zugeordneten linearen Stopfantrieb derart verringert werden, dass das Stopfwerkzeug 32 mit dem Antrieb 15 quer zur Arbeitsrichtung W ausschwenkbar ist.
- Genauso ist es möglich über eine Steueranforderung des Maschinenbedieners die Stopfaggregate 1, 2, 3, 4 automatisch in die Grundstellung nach
Fig. 4 zu stellen. Ist bei der Stellung nachFig. 5 durch den Maschinenbediener eine Anforderung zum Verschieben der Stopfaggregate in Gleislängsrichtung quer V zueinander gewollt, dann werden die inneren Stopfwerkzeuge 16, 17 automatisch so weit geschlossen, damit Verschieben V gegeneinander unter Einhaltung des Sicherheitsabstandes Ak möglich ist. Nach dem Verschieben können die Stopfwerkzeuge 16, 17 wieder weiter geöffnet werden, denn diese Stellung wird zum Erreichen einer kleineren wirksamen Eindringfläche 8, 9 nur während des Tauchvorganges benötigt.
Claims (4)
- Verfahren zum Verdichten von Schotter einer Gleisbettung mit einer in Arbeitsrichtung (W) gleisfahrbaren Stopfmaschine (A) die zum Stopfen mit Stopfwerkzeugen (6, 16, 17, 18) ausgestattet ist, wobei die Stopfwerkzeuge (6, 16, 17, 18) Stopfaggregaten (1, 2, 3, 4) mit linearen Stopfantrieben und mit Wegsensoren (34) zur Erfassung des Stopfweges und der Öffnungsweite der Stopfpickel (O1a, O1i, O2a, O2i) zugeordnet sind, wobei die unabhängig voneinander vertikal verlagerbaren Stopfaggregate (1, 2, 3, 4) in Arbeitsrichtung (W) hintereinander angeordnet und zueinander mit einem Querverschiebetrieb (31) quer zur Arbeitsrichtung (W) verlagerbar sind, dadurch gekennzeichnet, dass die Stopfaggregate (1, 3 und 2, 4) zur Verkleinerung einer wirksamen Eindringfläche (8, 9) der Stopfwerkzeuge (16, 17) in die Gleisbettung zueinander um einen Weg dV derart mit dem Querverschiebetrieb (31) versetzt werden, dass die einander zugewandten inneren Stopfwerkzeuge (16, 17) der in Arbeitsrichtung (W) hintereinander angeordneten Stopfaggregate (1, 3 und 2, 4) zueinander auf Lücke versetzt sind und dass die Öffnungsweite der inneren Stopfwerkzeuge (16, 17) derart um ein Maß (dO1,3i, dO2,4i) vergrößert wird, dass die inneren Stopfwerkzeuge (16, 17) quer zur Arbeitsrichtung (W) gesehen einander vorzugsweise teilweise überlappen, wobei die inneren Stopfwerkzeuge (16, 17) wenigstens beim Eindringen der Stopfwerkzeuge (16, 17) in die Gleisbettung mit den zugeordneten linearen Stopfantrieben derart in Gleichschwingung (11) versetzt werden, dass die inneren Stopfwerkzeuge (16, 17) stets synchron in Arbeitsrichtung (W) schwingen.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass wenn eines der inneren Stopfwerkzeuge (32) eines Stopfaggregates (3) in Folge eines schienenbaulichen Hindernisses durch ein inneres Stopfwerkzeug (33) des in Arbeitsrichtung (W) daneben liegenden Aggregates (4) in seiner Schwingung behindert wird, die Öffnungsweite des behindernden Stopfwerkzeugs (33) mit dem zugeordneten linearen Stopfantrieb derart verringert wird, dass das Stopfwerkzeug (32) mit einem Antrieb (15) quer zur Arbeitsrichtung (W) ausschwenkbar ist.
- Verfahren nach Anspruch 2, dadurch gekennzeichnet, dass zum Ausschwenken des Stopfwerkzeuges (32) mit dem Antrieb (15), wenigstens die Öffnungsweite des auszuschwenkenden Stopfwerkzeugs (32), wieder um das Maß (dO1,3i, dO2,4i) der Überlappung verringert wird.
- Verfahren nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass die Öffnungsweite der quer zur Arbeitsrichtung (W) gesehen einander teilweise überlappenden inneren Stopfwerkzeuge (16, 17), vor einem Querverschieben der Stopfaggregate (1, 3 und 2, 4) zueinander, um das Maß (dO1,3i, dO2,4i) der Überlappung verringert wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ATA50637/2021A AT525038B1 (de) | 2021-08-04 | 2021-08-04 | Verfahren zum Verdichten von Schotter einer Gleisbettung |
| PCT/AT2022/060264 WO2023010147A1 (de) | 2021-08-04 | 2022-07-21 | Verfahren zum verdichten von schotter einer gleisbettung |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4381132A1 EP4381132A1 (de) | 2024-06-12 |
| EP4381132B1 true EP4381132B1 (de) | 2025-03-12 |
| EP4381132C0 EP4381132C0 (de) | 2025-03-12 |
Family
ID=83049918
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22758121.2A Active EP4381132B1 (de) | 2021-08-04 | 2022-07-21 | Verfahren zum verdichten von schotter einer gleisbettung |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US20240360631A1 (de) |
| EP (1) | EP4381132B1 (de) |
| JP (1) | JP7820498B2 (de) |
| CN (1) | CN117795158A (de) |
| AT (1) | AT525038B1 (de) |
| AU (1) | AU2022321051A1 (de) |
| WO (1) | WO2023010147A1 (de) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT18508U1 (de) * | 2020-06-08 | 2025-07-15 | Hp3 Real Gmbh | Verfahren zur automatischen autonomen Steuerung einer Stopfmaschine |
| AT524193B1 (de) * | 2020-09-10 | 2024-01-15 | Hp3 Real Gmbh | Gleisstopfmaschine zum Verdichten der Schotterbettung eines Gleises |
Family Cites Families (32)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT346889B (de) * | 1975-06-20 | 1978-11-27 | Plasser Bahnbaumasch Franz | Gleisstopfmaschine |
| DE2424829A1 (de) | 1974-05-22 | 1976-01-08 | Deutsche Bundesbahn | Verfahren zur erhoehung von arbeitsgeschwindigkeit und arbeitsgenauigkeit von gleisstopfmaschinen |
| US4369712A (en) * | 1979-10-12 | 1983-01-25 | Canron Corporation | Railroad tamping machine |
| AT369455B (de) | 1981-02-02 | 1983-01-10 | Plasser Bahnbaumasch Franz | Nivellier-gleisstopfmaschine mit automatischer stopfdruckregelung |
| AT374217B (de) * | 1982-07-07 | 1984-03-26 | Plasser Bahnbaumasch Franz | Gleisstopfaggregat mit wegbegrenzungs-anschlag |
| EP0208826B1 (de) * | 1985-07-19 | 1988-10-12 | Franz Plasser Bahnbaumaschinen-Industriegesellschaft m.b.H. | Stopfaggregat für Gleisstopfmaschine |
| AT393392B (de) * | 1989-06-16 | 1991-10-10 | Plasser Bahnbaumasch Franz | Stopfaggregat und stopfpickel fuer gleisstopfmaschinen |
| AT400337B (de) * | 1990-05-02 | 1995-12-27 | Plasser Bahnbaumasch Franz | Gleisstopfmaschine mit in gleisquerrichtung verstellbaren stopfeinheiten |
| CZ286585B6 (cs) * | 1996-01-12 | 2000-05-17 | Franz Plasser Bahnbaumaschinen-Industriegesellschaft M. B. H. | Podbíječka koleje |
| DK1070787T3 (da) * | 1999-07-23 | 2004-12-13 | Plasser Bahnbaumasch Franz | Understopningsaggregat til understopning af sveller i et spor |
| AT3916U3 (de) * | 2000-04-25 | 2001-01-25 | Plasser Bahnbaumasch Franz | Stopfaggregat zum unterstopfen eines gleises |
| AT500972B1 (de) | 2004-10-29 | 2006-05-15 | Plasser Bahnbaumasch Franz | Verfahren zum unterstopfen von schwellen |
| WO2006081870A1 (de) * | 2005-01-31 | 2006-08-10 | Franz Plasser Bahnbaumaschinen-Industriegesellschaft Mbh | Gleisstopfmaschine |
| WO2011003427A1 (de) * | 2009-07-04 | 2011-01-13 | Franz Plasser Bahnbaumaschinen-Industriegesellschaft Mbh | Stopfpickel für eine stopfmaschine zum unterstopfen eines gleises |
| AT507896B1 (de) * | 2009-08-24 | 2010-09-15 | Plasser Bahnbaumasch Franz | Verfahren zum unterstopfen eines gleises |
| AT513973B1 (de) | 2013-02-22 | 2014-09-15 | System7 Railsupport Gmbh | Stopfaggregat für eine Gleisstopfmaschine |
| AT516311B1 (de) * | 2014-10-06 | 2016-06-15 | System 7 - Railsupport GmbH | Gleisstopfmaschine zum Verdichten der Schotterbettung eines Gleises |
| AT516590B1 (de) * | 2014-11-28 | 2017-01-15 | System 7 - Railsupport GmbH | Verfahren und Vorrichtung zum Verdichten der Schotterbettung eines Gleises |
| AT516671B1 (de) * | 2014-12-22 | 2017-01-15 | System 7 - Railsupport GmbH | Stopfaggregat für eine Gleisstopfmaschine |
| AT516827B1 (de) * | 2015-06-02 | 2016-09-15 | System 7 - Railsupport GmbH | Stopfmaschine zum Verdichten der Schotterbettung eines Gleises |
| AT519316B1 (de) * | 2016-11-04 | 2019-05-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Gleisbaumaschine mit Gleislagemesssystem |
| AT519712B1 (de) * | 2017-02-17 | 2019-11-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Stopfaggregat zum Unterstopfen von Schwellen eines Gleises |
| AT519739B1 (de) | 2017-05-12 | 2018-10-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Verfahren zum Steuern einer Gleisbaumaschine |
| AT16251U1 (de) * | 2018-01-22 | 2019-05-15 | Hp3 Real Gmbh | Stopfaggregat für eine Gleisstopfmaschine |
| AT520894B1 (de) * | 2018-01-22 | 2021-01-15 | Hp3 Real Gmbh | Verfahren zur Gleislageverbesserung durch eine gleisfahrbare Gleisstopfmaschine |
| AT521008B1 (de) * | 2018-03-02 | 2020-02-15 | Hp3 Real Gmbh | Stopfaggregat für eine Gleisstopfmaschine |
| AT521263B1 (de) * | 2018-08-20 | 2019-12-15 | Hp3 Real Gmbh | Verfahren zur Einzelfehlerbehebung |
| AT521765B1 (de) | 2018-09-18 | 2021-06-15 | Plasser & Theurer Export Von Bahnbaumaschinen Gmbh | Stopfaggregat und Verfahren zum Unterstopfen von Schwellen eines Gleises |
| AT522721B1 (de) * | 2019-06-26 | 2020-12-15 | Stmg Gmbh | Gleisschotterplaniervorrichtung |
| AT18508U1 (de) * | 2020-06-08 | 2025-07-15 | Hp3 Real Gmbh | Verfahren zur automatischen autonomen Steuerung einer Stopfmaschine |
| AT524193B1 (de) * | 2020-09-10 | 2024-01-15 | Hp3 Real Gmbh | Gleisstopfmaschine zum Verdichten der Schotterbettung eines Gleises |
| AT525020B1 (de) * | 2021-05-11 | 2023-01-15 | Hp3 Real Gmbh | Stopfmaschine zum Verdichten der Schotterbettung eines Gleises |
-
2021
- 2021-08-04 AT ATA50637/2021A patent/AT525038B1/de active
-
2022
- 2022-07-21 EP EP22758121.2A patent/EP4381132B1/de active Active
- 2022-07-21 US US18/292,861 patent/US20240360631A1/en active Pending
- 2022-07-21 WO PCT/AT2022/060264 patent/WO2023010147A1/de not_active Ceased
- 2022-07-21 JP JP2024506616A patent/JP7820498B2/ja active Active
- 2022-07-21 CN CN202280053855.3A patent/CN117795158A/zh active Pending
- 2022-07-21 AU AU2022321051A patent/AU2022321051A1/en active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| JP2024528197A (ja) | 2024-07-26 |
| WO2023010147A1 (de) | 2023-02-09 |
| AT525038A4 (de) | 2022-12-15 |
| JP7820498B2 (ja) | 2026-02-25 |
| US20240360631A1 (en) | 2024-10-31 |
| CN117795158A (zh) | 2024-03-29 |
| AT525038B1 (de) | 2022-12-15 |
| AU2022321051A1 (en) | 2024-03-07 |
| EP4381132A1 (de) | 2024-06-12 |
| EP4381132C0 (de) | 2025-03-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE3347860C2 (de) | ||
| EP0455179B1 (de) | Gleisstopfmaschine mit in Gleisquerrichtung verstellbaren Stopfeinheiten | |
| DE2738750A1 (de) | Gleisstopf-nivellier-richtmaschine und verfahren zur bearbeitung eines gleises | |
| DE3819717C2 (de) | Kontinuierlich verfahrbare Gleisbaumaschine | |
| AT525038B1 (de) | Verfahren zum Verdichten von Schotter einer Gleisbettung | |
| DE2610520A1 (de) | Gleisstopfmaschine, insbesondere gleisstopf- und nivelliermaschine | |
| DE3132708C2 (de) | Gleisstopf-Nivellier-und Richtmaschine mit Stabilisationsaggregat und Verfahren zum Verdichten der Schotterbettung eines zu korrigierenden Gleises | |
| DD284067A5 (de) | Fahrbare gleisstopf-, hebe- und richtmaschine zum heben und bzw. oder seitwaertsverschieben eines gleises im weichen- und kreuzungsbereich | |
| DE2605969C2 (de) | Fahrbare Maschine zum Verdichten der Schotterbettung eines Gleises | |
| DE3908007C2 (de) | Gleisbaumaschine mit Gleis-Stabilisator | |
| AT403934B (de) | Stopfaggregat für gleisstopfmaschinen zum unterstopfen von drei schwellen | |
| DE29622255U1 (de) | Gleisstopfmaschine | |
| DE2162018A1 (de) | Einrichtung zur Steuerung der Seitenverstellung von Werkzeugaggregaten einer Gleisbaumaschine | |
| EP4237619B1 (de) | Gleisstopfmaschine mit stopfaggregaten | |
| EP4211307B1 (de) | Gleisstopfmaschine zum verdichten der schotterbettung eines gleises | |
| DE3015227A1 (de) | Gleisverfahrbare maschine zum abtragen der schienenkopfoberflaechen-unregelmaessigkeiten | |
| CH618225A5 (de) | ||
| DE3424683C2 (de) | Fahrbare Gleisstopfmaschine, insbesondere Gleis-Stopf-, Nivellier- und Richtmaschine | |
| DE3409853C2 (de) | ||
| DE3425637A1 (de) | Kontinuierlich verfahrbare gleisstopf-nivellier- und richtmaschine | |
| DE2610519C2 (de) | Gleisstopfmaschine | |
| DE3409846C2 (de) | ||
| DE2602161A1 (de) | Gleisstopfmaschine | |
| DE69708467T2 (de) | Selbstfahrende Maschine für die Verdichtung und Schlag-Stabilisierung von Gleisanlagen auf Schotter | |
| EP0397956B1 (de) | Kontinuierlich verfahrbare Gleisstopfmaschine mit Pfluganordnung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20240110 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAJ | Information related to disapproval of communication of intention to grant by the applicant or resumption of examination proceedings by the epo deleted |
Free format text: ORIGINAL CODE: EPIDOSDIGR1 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20241129 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022003207 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20250312 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250320 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250613 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20250728 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250712 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260121 |
|
| 26N | No opposition filed |
Effective date: 20251215 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260224 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250721 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250312 |