EP4387774B1 - Beschichtungseinrichtung und entsprechendes betriebsverahren - Google Patents
Beschichtungseinrichtung und entsprechendes betriebsverahren Download PDFInfo
- Publication number
- EP4387774B1 EP4387774B1 EP22830726.0A EP22830726A EP4387774B1 EP 4387774 B1 EP4387774 B1 EP 4387774B1 EP 22830726 A EP22830726 A EP 22830726A EP 4387774 B1 EP4387774 B1 EP 4387774B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- maintenance
- cabin
- coating
- robot
- maintenance cabin
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
- B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
- B05B13/00—Machines or plants for applying liquids or other fluent materials to surfaces of objects or other work by spraying, not covered by groups B05B1/00 - B05B11/00
- B05B13/02—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work
- B05B13/04—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work the spray heads being moved during spraying operation
- B05B13/0431—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work the spray heads being moved during spraying operation with spray heads moved by robots or articulated arms, e.g. for applying liquid or other fluent material to three-dimensional [3D] surfaces
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
- B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
- B05B13/00—Machines or plants for applying liquids or other fluent materials to surfaces of objects or other work by spraying, not covered by groups B05B1/00 - B05B11/00
- B05B13/02—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work
- B05B13/04—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work the spray heads being moved during spraying operation
- B05B13/0431—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work the spray heads being moved during spraying operation with spray heads moved by robots or articulated arms, e.g. for applying liquid or other fluent material to three-dimensional [3D] surfaces
- B05B13/0433—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work the spray heads being moved during spraying operation with spray heads moved by robots or articulated arms, e.g. for applying liquid or other fluent material to three-dimensional [3D] surfaces the work being vehicle components, e.g. vehicle bodies
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
- B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
- B05B15/00—Details of spraying plant or spraying apparatus not otherwise provided for; Accessories
- B05B15/50—Arrangements for cleaning; Arrangements for preventing deposits, drying-out or blockage; Arrangements for detecting improper discharge caused by the presence of foreign matter
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
- B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
- B05B15/00—Details of spraying plant or spraying apparatus not otherwise provided for; Accessories
- B05B15/50—Arrangements for cleaning; Arrangements for preventing deposits, drying-out or blockage; Arrangements for detecting improper discharge caused by the presence of foreign matter
- B05B15/55—Arrangements for cleaning; Arrangements for preventing deposits, drying-out or blockage; Arrangements for detecting improper discharge caused by the presence of foreign matter using cleaning fluids
- B05B15/555—Arrangements for cleaning; Arrangements for preventing deposits, drying-out or blockage; Arrangements for detecting improper discharge caused by the presence of foreign matter using cleaning fluids discharged by cleaning nozzles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
- B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
- B05B16/00—Spray booths
- B05B16/40—Construction elements specially adapted therefor, e.g. floors, walls or ceilings
Definitions
- the invention relates to a coating device for coating components (e.g., motor vehicle body components) with a coating agent (e.g., paint). Furthermore, the invention relates to a corresponding operating method for such a coating device.
- a coating device for coating components e.g., motor vehicle body components
- a coating agent e.g., paint
- rotary atomizers are typically used as application devices, which are guided by a painting robot over the component surfaces to be painted.
- the automotive body components to be painted are usually conveyed by a linear conveyor through a paint booth, which houses several painting robots and several handling robots (hood opener robots and door opener robots) on either side of the linear conveyor.
- each maintenance booth has a maintenance window, allowing the robots located in the paint booth to insert their robot arm into the maintenance booth through the maintenance window.
- external charging rings for external electrostatic charging can be replaced in the maintenance booth.
- Another example of a maintenance measure within the maintenance booth is cleaning the rotary atomizer or handling tools of a handling robot in the maintenance booth.
- the respective maintenance or cleaning measures can be carried out in the maintenance cabin by an operator who can enter the maintenance cabin through an access door.
- operational safety is problematic when an operator is in the maintenance cabin.
- WO 2021/063443 A1 a coating device according to the preamble of claim 1 and an operating method according to the preamble of claim 15.
- this prior art is not entirely satisfactory.
- the invention is therefore based on the object of improving the known coating device described above and of specifying an associated operating method.
- the coating device according to the invention is designed for coating components, which may be, for example, motor vehicle body components.
- the invention is not limited to motor vehicle body components with regard to the type of components to be coated.
- the components to be coated are coated with a coating agent, which can preferably be a paint.
- a coating agent which can preferably be a paint.
- the invention is not limited to paints with regard to the coating agent to be applied, but can also be implemented in a coating device that applies other types of coating agents, such as adhesives, sealants, or insulating materials, to name just a few examples.
- the coating device according to the invention also has a coating booth (e.g. painting booth) which accommodates the components to be coated during coating, wherein the coating booth preferably has booth walls which are impermeable to the applied coating agent.
- a coating booth e.g. painting booth
- the coating booth preferably has booth walls which are impermeable to the applied coating agent.
- the components to be coated are preferably transported through the coating booth by a conveyor, as is known per se from the prior art.
- driverless transport systems FTS
- FFS driverless transport systems
- These are floor-mounted conveyors with their own drive and are automatically controlled.
- Such conveyors are also referred to as driverless transport vehicles (FTF) or "automated guided vehicles” (AGVs).
- the coating device according to the invention in accordance with the known coating device described above, has at least one robot which is arranged in the coating booth.
- a coating robot e.g. painting robot
- the coating booth which coats the components with the coating agent (e.g. paint)
- the coating robot guides an applicator (e.g. rotary atomizer, print head) to apply the coating agent.
- an applicator e.g. rotary atomizer, print head
- a handling robot can be installed in the coating booth to handle the components to be coated.
- the handling robot could be a door-opening robot that opens and closes the doors of the vehicle body components to be coated.
- a handling robot is a hood-opening robot, which opens and closes the hoods (e.g., engine hood, trunk lid) of vehicle bodies.
- the coating booth preferably contains several coating robots, which are preferably arranged on both sides of the linear conveyor.
- the coating booth preferably also contains several handling robots. (e.g., hood-opening robots, door-opening robots), which can also be arranged on both sides of the linear conveyor.
- hood-opening robots e.g., door-opening robots
- two painting robots, two door-opening robots, and two hood-opening robots can be arranged on each side of the linear conveyor, resulting in a total of twelve robots in the paint booth.
- the coating device according to the invention also has at least one maintenance cabin ("cubicle”) which serves to carry out maintenance measures on the at least one robot, wherein the respective maintenance measure can be carried out in the maintenance cabin.
- cubicle maintenance cabin
- maintenance measure used within the scope of the invention is to be understood generally and also includes, for example, cleaning processes such as cleaning the applicator (e.g., rotary atomizer, print head) or cleaning handling tools of the handling robot.
- cleaning processes such as cleaning the applicator (e.g., rotary atomizer, print head) or cleaning handling tools of the handling robot.
- maintenance measure used within the scope of the invention also includes, for example, replacing or removing an external charging ring used for external electrostatic charging.
- an external charging ring for external painting can be replaced by an external charging ring for internal painting, to name just one example.
- the maintenance cabin has a lockable maintenance window, whereby the robot can insert its robot arm at least partially through the maintenance window into the maintenance cabin so that the maintenance measure can then be carried out in the maintenance cabin.
- the maintenance cabin has an access door through which an operator can enter the maintenance cabin.
- control system to control the operation of the coating device.
- control system used within the scope of the invention is also to be understood in a general sense and is not limited to a single component. Rather, the control system in the coating device according to the invention can can also be distributed across different control components and implemented either as hardware or software.
- the invention is preferably characterized by a special access protection for the maintenance cabin to increase operational safety. During operation, there is a risk that a maintenance measure in the maintenance cabin could result in injury to an operator in the maintenance cabin.
- control system therefore preferably only allows the operator access through the access door into the maintenance booth when there is no danger to the operator. This is the case when the maintenance window of the maintenance booth is closed and/or when all robots in the coating booth are switched off and in a safe operating state without any potential hazard.
- control system controls access through the maintenance window into the robot maintenance cabin.
- the control system only allows access through the maintenance window into the robot maintenance cabin if doing so cannot endanger an operator. This condition is met when the access door to the maintenance cabin is closed and, preferably, locked.
- the maintenance cabin also has a door sensor that detects the opening state of the access door, wherein the door sensor preferably reports the opening state of the access door to the control system.
- the maintenance cabin can have a controllable door lock that prevents the access door from opening when locked, so that the access door can only be opened when unlocked.
- the door lock is preferably controlled by the control system, which then queries the door sensor and activates the door lock to control access to the maintenance cabin.
- the maintenance cabin has a maintenance window so that the robot can at least partially insert its robot arm through the maintenance window into the maintenance cabin.
- This maintenance window has an adjustable window closure to selectively open or completely or partially close the maintenance window, wherein the window closure is preferably controlled by the control system.
- this window closure can have a movable or pivoting closure plate which, depending on its position, opens the maintenance window or closes it completely or partially.
- the movable or pivotable closure plate can have a cutout adapted to the cross-section of a robot arm of the robot, so that the closure plate can close the maintenance window down to the robot arm when the robot arm extends through the maintenance window into the maintenance cabin.
- the cutout in the closure plate thus makes it possible to close the maintenance window almost completely even when the robot arm of the respective robot has been guided through the maintenance window into the maintenance cabin. It is also possible for the cutout in the closure plate to taper from the edge of the closure plate, particularly in the shape of a triangle or a semicircle.
- the closure plate of the window closure prefferably be transparent so that an operator can observe processes in the coating booth through the closure plate from the maintenance booth. This also enables observation mode in which no maintenance measures are carried out in the maintenance booth. Rather, in this observation mode, an operator is located in the maintenance booth and can observe the coating process in the coating booth through the transparent closure plate, with the closure plate then closing the maintenance window. It should be noted that not only the closure plate itself can be transparent, but also the booth walls of the maintenance booth. Furthermore, within the scope of the invention, it is also possible for the closure plate to be opaque, whereas the booth walls of the maintenance booth are transparent.
- the window closure described above is preferably adjustable between different positions, namely between an open position, a closed position and a cleaning position.
- the window lock In the open position, the window lock essentially completely opens the maintenance window of the maintenance cabin, so that the robot to be serviced can move its robot arm unhindered through the maintenance window into the maintenance cabin, so that the respective maintenance measure can then be carried out in the maintenance cabin.
- the window closure In the closed position, however, the window closure essentially completely closes the maintenance window of the maintenance booth, so that the operator can remain in the maintenance booth while the components are being coated in the coating booth.
- a robot arm of the respective robot protrudes through the maintenance window into the maintenance cabin, with the window closure then closing the maintenance window down to the contour of the robot arm.
- the maintenance cabin has an access door through which an operator can enter or exit the maintenance cabin.
- the access door connects the maintenance cabin with the coating cabin, i.e. the maintenance cabin is entered through the access door from the interior of the coating cabin.
- the access door of the maintenance booth connects the maintenance booth to an exterior space outside the coating booth, so that the maintenance booth can be entered through the access door from outside the coating booth. This is advantageous because the maintenance booth can then be entered without first having to enter the coating booth.
- the coating device has a maintenance device to carry out a maintenance measure.
- this can be an applicator cleaning device that serves to clean the applicator (e.g. rotary atomizer, print head).
- the applicator cleaning device can have an insertion opening to insert the applicator (e.g. atomizer) to be cleaned into to insert the applicator cleaning device and then clean it inside the applicator cleaning device.
- atomizer cleaning devices are known from the prior art and are used, for example, in DE 10 2014 016 364 A1 , EP 1 671 706 B1 and EP 2 643 096 B1 described.
- the maintenance device can also be a jet testing device to test the coating agent jet emitted by the applicator designed as a print head.
- jet testing devices are also known from the prior art and are described, for example, in DE 10 2019 135 360 A1 , EP 3 689 474 A1 and EP 3 890 895 A1 described.
- the maintenance device is a cleaning device used to clean the handling tools of the handling robot.
- the maintenance device is preferably mounted in a pivot opening in a wall of the maintenance booth and can be pivoted by means of a pivot mechanism between an operating position within the coating booth and a maintenance position within the maintenance booth, wherein the pivoting preferably occurs about a vertical or horizontal pivot axis.
- the atomizer cleaning device is pivoted outward into the coating booth to clean the atomizer so that the rotary atomizer can then be inserted into the atomizer cleaning device.
- the atomizer cleaning device is then pivoted inward into the maintenance booth.
- the pivoting mechanism for the pivotable maintenance device is preferably designed such that the pivot opening in the cabin wall of the maintenance cabin is closed by the pivoting mechanism both in the operating position and in the maintenance position.
- the pivoting mechanism can have two closure plates that are angled relative to one another, with one closure plate closing the pivot opening in the operating position, while the other closure plate closes the pivot opening in the maintenance position.
- the two closure plates can be angled relative to one another at a fixed angle and pivot together, with the angle between the two closure plates preferably being substantially 90°.
- the pivoting mechanism may include a damper to dampen the pivoting movement of the maintenance device.
- the maintenance cabin can have a door opener button to open the access door. If an operator wishes to enter the maintenance cabin, the operator must press the door opener button, whereupon the control system then releases the access door to the maintenance cabin, provided the access protection according to the invention permits this.
- the maintenance booth can be equipped with an acknowledgement button to acknowledge the operator's exit from the maintenance booth.
- the operator must press the acknowledgement button after leaving the maintenance booth so that the access control system can then allow the robot access through the maintenance window.
- the door opener button and the acknowledgement button are therefore preferably connected to the control system.
- the robot preferably performs everything on its own (e.g., changing the external charging device).
- the locking plate (disk) preferably remains open. No human being may be present. into the maintenance cubicle, as the robot cannot be safely shut down. In comparison, during cleaning, an operator must enter the maintenance cubicle. Therefore, the robot must be safely shut down and the window must be closed for safety reasons.
- a check is carried out to determine whether a user has requested a cleaning of a handling robot. An operator can request such a cleaning if the operator detects that a handling robot is dirty. The control system then controls the coating device accordingly to clean the handling robot, with the aforementioned steps for cleaning the coating robot being performed accordingly for cleaning the handling robot.
- the pivoting maintenance device e.g., atomizer cleaning device
- the door lock of the access door to the maintenance booth is unlocked so that an operator can enter the maintenance booth and perform the maintenance work on the maintenance device.
- the cleaner is pivoted into the maintenance booth ("cubicle") by the operator. With an automated process, this would be as described: first pivot the cleaner, then access, unless pivoting is safe, in which case it would also work the other way around.
- Fig. 12 represents this automated operation.
- robots are arranged within the coating booth.
- the different types of robots (coating robots, hood-opening robots, door-opening robots) are preferably arranged vertically distributed one above the other at different levels.
- the hood opener robots are preferably located on an upper level in order to open hoods (e.g.
- the hood-opening robots are designed to open and close the hoods (e.g., hoods and trunk lids) of vehicle bodies, with the hood-opening robots preferably being movable along an upper travel rail.
- the upper arrangement of the hood-opening robots allows them easy and largely unobstructed access to the hoods of the vehicle bodies that need to be opened.
- the coating robots are preferably located at a central level in the coating booth and can be moved along a central travel rail.
- the central arrangement of the coating robots also allows for largely uninterrupted coating operations.
- the lower level of the coating booth is where the door-opening robots, which open and close the doors of the vehicle bodies, are located.
- the door-opening robots are preferably designed as SCARA robots (SCARA: Selective Compliance Assembly Robot Arm) and can, for example, be moved along a lower travel rail. This lower arrangement of the door-opening robots allows them largely unobstructed access to the doors to be opened.
- the maintenance window of the maintenance cabin is preferably arranged at such a height that all robot types (hood opener robot, coating robot, door opener robot) can all drive with their robot arm through the maintenance window into the maintenance cabin.
- the coating booth preferably has a rectangular floor plan, whereby a maintenance booth can be arranged in each of the four corners of the coating booth, as is basically clear from the above-mentioned patent publication WO 2021/063444 A1
- the service cubicle could also be located between two stations, allowing access from both sides.
- the coating robots and the handling robots can be mounted either stationary or movable along a travel rail.
- Such print heads have been developed recently and are, for example, in EP 2 953 732 B1 , EP 2 566 627 B1 , EP 311 217 6B1 , EP 3 554 714 A1 , WO 2018/108 572 A1 , WO 2018/108 568 A1 and EP 3 698 881 A1 described.
- the invention also claims protection for a corresponding operating method.
- the individual method steps of the operating method according to the invention are already apparent from the above description of the coating device according to the invention, so that a separate description of the operating method according to the invention can be dispensed with.
- the painting booth 1 there are two painting robots 3, 4 on either side of the linear conveyor, each of which guides a rotary atomizer (not shown) as an application device over the surfaces of the motor vehicle body 2.
- two door-opening robots 5, 6 are arranged in the painting booth 1 on both sides of the linear conveyor. These robots are designed as SCARA robots and have the task of opening and closing the doors of the motor vehicle body 2 to be painted so that the interior of the motor vehicle body 2 can also be painted.
- hood-opening robots 7, 8 are arranged in the painting booth 1 on both sides of the linear conveyor, which have the task of opening the engine hoods and trunk lids of the motor vehicle bodies 2 in order to be able to paint the motor vehicle body 2 also in its interior.
- the hood opener robots 7, 8 are arranged in an upper level in the painting booth 1 and can be moved along an upper travel rail 9 parallel to the linear conveyor.
- the painting robots 3, 4 are arranged in the painting booth 1 in a middle level and movable along a central travel rail 10 parallel to the linear conveyor.
- the door opening robots 5, 6, on the other hand, are arranged in a lower level in the painting booth 1 and can be moved along a lower travel rail 11.
- the maintenance booths 12-15 each have a maintenance window 20-22, wherein the maintenance windows 20-22 serve to enable the various robot types in the painting booth 1 to insert their robot arm through the maintenance windows 20-22 into the respective maintenance booth 12-15 in order to carry out a maintenance or cleaning measure there, as will be described in detail below.
- a maintenance measure may consist of the painting robot 3 placing or replacing an external charging ring in the maintenance booth 14.
- the painting robot 3 is moved along the travel rail 10 toward the maintenance booth 14 and then inserted with its robot arm through the maintenance window 21 into the maintenance booth 14, so that the external charging ring can then be replaced or exchanged in the maintenance booth 14.
- the door opener robot 5 with its robot arm can be inserted through the maintenance window 21 into the maintenance cabin 14 so that a handling tool of the door opener robot 5 can be cleaned inside the maintenance cabin 14.
- the maintenance booths 12-15 enable observation operation, in which an operator is located in one of the maintenance booths 12-15 and then observes the painting operation in the painting booth 1 through the maintenance windows 20-22.
- FIGS 3A-3D show a window closure for a maintenance window 23 as described above with reference to the Figures 1-2 described, wherein the maintenance window 23 is arranged in a cabin wall 24 of a maintenance cabin.
- the window closure essentially consists of a closure plate 25 which is displaceable in the direction of the arrow, wherein the displacement of the closure plate 25 can be driven, for example, by an electric motor which is controlled by a control system of the painting device, as will be described in detail below.
- a cutout 26 which is adapted to the cross-section of a robot arm 27, the meaning of the cutout 26 being described in detail below.
- Figure 3A shows the window closure in an open position, in which the closure plate 25 is fully raised and therefore completely exposes the maintenance window 23 in the cabin wall 24. This allows a robot to move its robot arm 27 through the maintenance window 23 into the maintenance cabin to perform maintenance or cleaning work there.
- Figure 3B shows the window closure in a cleaning position in which the closure plate 25 is moved downwards, with the robot arm 27 of a robot to be cleaned protruding into the maintenance cabin through the cutout 26 in the closure plate 25.
- the closure plate 25 closes the maintenance window 23 almost completely, since the cutout 26 is adapted in shape to the outer contour of the robot arm 27.
- Figure 3C shows a corresponding cleaning position for cleaning a SCARA robot with a slimmer robot arm 28. Even in this cleaning position, the closure plate 25 almost completely closes the maintenance window 23.
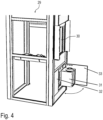
- FIG. 4 shows a maintenance cabin 29 with a maintenance window 30, the technical significance of the maintenance window 30 having already been described above.
- the drawing shows the atomizer cleaning device 31 in an operating position in which the atomizer cleaning device 31 is pivoted out of the maintenance booth 29 and is thus located in the surrounding paint booth. In this cleaning position, a rotary atomizer can be inserted into the atomizer cleaning device 31 and cleaned therein.
- the atomizer cleaning device 31 can also be pivoted inward into the maintenance cabin 29 in the direction of the double arrow by means of a pivoting mechanism. In this internal maintenance position within the maintenance cabin 29, the atomizer cleaning device 31 can then be serviced, for example.
- the control system 34 is connected to robot controls 35, which are installed in the painting booth 1 according to the Figures 1 and 2 control one robot each, i.e. one of the painting robots 3, 4, door opener robots 5, 6 or one of the hood opener robots 7, 8.
- a door sensor 39 is arranged at each of the access doors 16-19 to the maintenance cabins 12-15, which detects the opening state of the respective access door 16-19 and reports it to the control system 34.
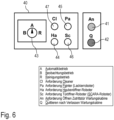
- control panel 40 For user control of the operation, a control panel 40 is provided, which is schematically shown in Figure 6 is shown and will be described in detail below. At this point, it should only be briefly mentioned that the control panel 40 controls the operation of the paint booth 1.
- a request button 41 is provided, which enables the user to request opening of the respective access door 16-19 to the respective maintenance cabin 12-15.
- an acknowledgement button 42 is provided which enables an operator, after leaving one of the maintenance cabins 12-15, to acknowledge leaving the maintenance cabin 12-15 and closing the associated access door 16-19 so that access to the respective maintenance cabin 12-15 can then be released for the robots.
- request buttons 44, 45, 46 and 47 are provided to request a cleaning process for the various robots by the user, as will be described in detail below.
- Figure 6 shows a schematic representation of the control panel 40 with the operating mode selector switch 43 and the request buttons 44-47 for requesting the various robot types or a cleaning device for a cleaning process.
- Figure 6 the request button 41 and the acknowledgement button 42, these two buttons being provided at each of the maintenance cabins 12-15.
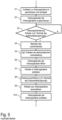
- Figure 7 shows a simplified flow chart to explain the inventive access protection.
- a check is made to determine whether the access protection is disabled. This is the case, for example, if all robots in the paint booth are disabled and thus in a safe state. If this is the case, access to the respective maintenance booth is granted through the access door in a step S4.
- step S2 a check is carried out in step S2 to determine whether the maintenance window of the respective maintenance booth is closed. If this is the case, access to the respective maintenance booth is also granted in step S4.
- Figure 8 shows a flowchart to illustrate the access protection with regard to controlling access through the maintenance windows for the robots.
- step S1 it is checked whether the access door of the respective maintenance cabin is closed and locked and whether there is no operator in the maintenance cabin.
- a step S3 it is then checked whether there is a maintenance request from one of the robots, for example to change an external charging ring of a rotary atomizer.
- the painting operation is first terminated in a step S4 and the electrostatic paint charge is switched off and discharged in a step S5 in order to establish a safe operating state.
- step S6 the maintenance window of the respective maintenance cabin is opened.
- step S8 maintenance is then carried out in the maintenance cabin, for example by changing the external charging ring.
- the next step S9 then involves moving the robot out of the maintenance cabin again.
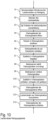
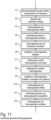
- FIGS. 10 and 11 show flow charts for cleaning a painting robot ( Figure 10 ) or a handling robot ( Figure 11 ), whereby the processes are identical, so that the two flowcharts are described together below.
- the flowchart according to Figure 10 for cleaning the painting robot differs from the flow chart according to Figure 11 for cleaning the handling robot only by the additional steps of unloading the electrostatic paint charging, which of course does not play a role in a handling robot.
- step S3 the electrostatic paint charge is optionally discharged if this is provided for in the painting robot.
- step S4 the maintenance window of the corresponding maintenance cabin is opened.
- step S5 then provides for the robot to be cleaned to be moved into the maintenance cabin through the open maintenance window and switched off in order to put the robot to be cleaned into a safe operating state without any potential hazard.
- the previously opened maintenance window is then closed into the cleaning position, in which the robot arm extends through the maintenance window into the maintenance cabin and the window closure nevertheless closes the maintenance window almost completely.
- step S9 the operator then leaves the maintenance cabin again.
- the maintenance window of the maintenance cabin can then be opened again in a step S11 become.
- the painting robot then moves out of the maintenance cabin again in step S12.
- step S13 the maintenance window of the maintenance cabin is closed.
- the corresponding maintenance window 30 of the maintenance cabin 29 is then closed in a step S2.
- step S3 then provides that the atomizer cleaning device 31 is pivoted into the maintenance cabin 29.
- step S4 the access door to the maintenance cabin 29 is released.
- step S5 an operator can then enter the maintenance cabin 29 and clean the atomizer cleaning device 31 in the maintenance cabin 29.
- the operator After leaving the maintenance cabin 29, the operator presses the corresponding acknowledgement button 42 and thereby reports to the control system 34 that the maintenance cabin 29 is empty.
- the atomizer cleaning device 31 is then swung out of the maintenance cabin 29 again.
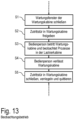
- a first step S1 the maintenance window of the desired maintenance cabin is closed.
- step S2 the access door to the maintenance cabin is opened.
- step S3 an operator enters the maintenance booth and can then observe the painting processes in the painting booth from the maintenance booth.
- the operator can then leave the maintenance cabin again in a step S4 and then confirm leaving the maintenance cabin by pressing the acknowledgement button 42 in a step S5, whereupon the access door is then locked.
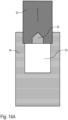
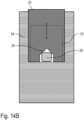
- Fig. 14A shows the open state of the closure plate 25 according to the state in Fig. 3A
- Fig. 14B shows the closed state of the closure plate 25 according to the state in Fig. 3B .
- a special feature of this embodiment is the shape of the cutout 26 in the closure plate 25.
- the cutout 26 is not - as in the embodiment according to the Figures 3A-3D - rectangular. Instead, the cutout 26 tapers towards its upper end in the shape of a triangle.
- the maintenance window 23 should be able to be opened wide enough to be large enough for every robot, regardless of its size.
- the maintenance window 23 should also not be unnecessarily large, since safety regulations require the free cross-section to be so small that reaching through with the hand is impossible.
- the triangular shape of the cutout 26 in the movable cover plate 25 offers the possibility of closing the maintenance window 23 so far that, depending on the size of the robot, reaching through with the hand is impossible. It should be noted here that the robot arm 27 protruding through the cutout 26 in the cover plate 25 can alternatively have a round cross-section.
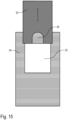
- FIG 15 shows a further modification of the embodiment according to Figure 14 , so that in order to avoid repetition, reference is again made to the above description, the same reference numerals being used for corresponding details.
- a special feature of this embodiment is that the cutout 26 in the closure plate 25 tapers upwards in a semicircular shape. This has the same technical meaning as the tapering in the shape of a triangle in the embodiment according to Figure 14 , so that the above technical explanations Figure 14 is referred to.
- a special feature of this embodiment is that the atomizer cleaning device 31 is not pivotable about a vertical pivot axis, but about a horizontal pivot axis 48 on the underside of the atomizer cleaning device 31.
- the atomizer cleaning device 31 can therefore be pivoted in the direction of the double arrow about the pivot axis 48 into the maintenance cabin 29 or pivoted out of the maintenance cabin 29.
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Spray Control Apparatus (AREA)
- Details Or Accessories Of Spraying Plant Or Apparatus (AREA)
- Manipulator (AREA)
- Coating Apparatus (AREA)
- Automobile Manufacture Line, Endless Track Vehicle, Trailer (AREA)
- Application Of Or Painting With Fluid Materials (AREA)
Description
- Die Erfindung betrifft eine Beschichtungseinrichtung zur Beschichtung von Bauteilen (z.B. Kraftfahrzeugkarosseriebauteile) mit einem Beschichtungsmittel (z.B. Lack). Weiterhin betrifft die Erfindung ein entsprechendes Betriebsverfahren für eine solche Beschichtungseinrichtung.
- In modernen Lackieranlagen zur Lackierung von Kraftfahrzeugkarosseriebauteilen werden als Applikationsgeräte meist Rotationszerstäuber eingesetzt, die von einem Lackierroboter über die zu lackierenden Bauteiloberflächen geführt werden. Die zu lackierenden Kraftfahrzeugkarosseriebauteile werden hierbei üblicherweise von einem Linearförderer durch eine Lackierkabine gefördert, in der sich mehrere Lackierroboter und mehrere Handhabungsroboter (Haubenöffner-Roboter und Türöffner-Roboter) beiderseits des Linearförderers befinden.
- Aus
WO 2021/063444 A1 ist eine Weiterentwicklung derartiger Lackieranlagen bekannt. Hierbei befinden sich in den Ecken der Lackierkabine mehrere Wartungskabinen ("Cubicles"), die von der Lackierkabine abgetrennt sind und es ermöglichen, innerhalb der jeweiligen Wartungskabine Wartung- oder Reinigungsmaßnahmen an Robotern durchzuführen. - Hierzu weisen die einzelnen Wartungskabinen jeweils ein Wartungsfenster auf, wobei die in der Lackierkabine befindlichen Roboter ihren Roboterarm durch das Wartungsfenster der Wartungskabine in die Wartungskabine einführen können. Beispielsweise können auf diese Weise in den Wartungskabinen Außenaufladungsringe für eine elektrostatische Außenaufladung ausgetauscht werden. Ein anderes Beispiel für eine Wartungsmaßnahme innerhalb der Wartungskabine besteht darin, dass der Rotationszerstäuber oder Handhabungswerkzeuge eines Handhabungsroboters in der Wartungskabine gereinigt werden können.
- Die Durchführung der jeweiligen Wartung- oder Reinigungsmaßnahme in der Wartungskabine kann durch eine Bedienperson erfolgen, die die Wartungskabine durch eine Zutrittstür betreten kann. Problematisch hierbei ist jedoch die Betriebssicherheit, wenn sich eine Bedienperson in der Wartungskabine befindet.
- Ferner ist zum technischen Hintergrund der Erfindung auch hinzuweisen auf
DE 102 37 747 A1 ,EP 3 140 043 B1 ,US 2019/337003 A1 undDE 11 2019 002 282 T5 . - Schließlich offenbart
WO 2021/063443 A1 eine Beschichtungseinrichtung gemäß dem Oberbegriff von Anspruch 1 und ein Betriebsverfahren gemäß dem Oberbegriff von Anspruch 15. Dieser Stand der Technik ist jedoch nicht vollständig befriedigend. - Der Erfindung liegt deshalb die Aufgabe zugrunde, die vorstehend beschriebene bekannte Beschichtungseinrichtung entsprechend zu verbessern und ein zugehöriges Betriebsverfahren anzugeben.
- Diese Aufgabe wird durch eine erfindungsgemäße Beschichtungseinrichtung gemäß dem Hauptanspruch bzw. durch ein entsprechendes Betriebsverfahren gelöst.
- Die erfindungsgemäße Beschichtungseinrichtung ist zur Beschichtung von Bauteilen ausgelegt, wobei es sich beispielsweise um Kraftfahrzeugkarosseriebauteile handeln kann. Die Erfindung ist jedoch hinsichtlich des Typs der zu beschichtenden Bauteile nicht auf Kraftfahrzeugkarosseriebauteile beschränkt.
- Die zu beschichtenden Bauteile (z.B. Kraftfahrzeugkarosseriebauteile) werden hierbei mit einem Beschichtungsmittel beschichtet, wobei es sich vorzugsweise um einen Lack handeln kann. Die Erfindung ist jedoch hinsichtlich des zu applizierenden Beschichtungsmittels nicht auf Lacke beschränkt, sondern kann auch bei einer Beschichtungseinrichtung realisiert werden, die andere Typen von Beschichtungsmitteln appliziert, wie beispielsweise Klebstoffe, Dichtmittel oder Dämmstoffe, um nur einige Beispiele zu nennen.
- In Übereinstimmung mit der eingangs beschriebenen bekannten Beschichtungseinrichtung gemäß
WO 2021/063444 A1 weist auch die erfindungsgemäße Beschichtungseinrichtung eine Beschichtungskabine (z.B. Lackierkabine) auf, die die zu beschichtenden Bauteile während der Beschichtung aufnimmt, wobei die Beschichtungskabine vorzugsweise Kabinenwände aufweist, die gegenüber dem applizierten Beschichtungsmittel undurchlässig sind. - Die zu beschichtenden Bauteile werden vorzugsweise von einem Förderer durch die Beschichtungskabine transportiert, wie es an sich aus dem Stand der Technik bekannt ist. Im Rahmen der Erfindung können als Förderer jedoch auch fahrerlose Transportsysteme (FTS) eingesetzt werden, wobei es sich um flurgebundene Fördermittel mit einem eigenen Fahrantrieb handelt, die automatisch gesteuert werden. Derartige Förderer werden auch als fahrerlose Transportfahrzeuge (FTF) oder "Automated Guided Vehicle" (AGV) bezeichnet.
- Darüber hinaus weist die erfindungsgemäße Beschichtungseinrichtung in Übereinstimmung mit der eingangs beschriebenen bekannten Beschichtungseinrichtung mindestens einen Roboter auf, der in der Beschichtungskabine angeordnet ist.
- Beispielsweise kann in der Beschichtungskabine ein Beschichtungsroboter (z.B. Lackierroboter) angeordnet sein, der die Bauteile mit dem Beschichtungsmittel (z.B. Lack) beschichtet, wobei der Beschichtungsroboter einen Applikator (z.B. Rotationszerstäuber, Druckkopf) führt, um das Beschichtungsmittel zu applizieren.
- Weiterhin kann in der Beschichtungskabine ein Handhabungsroboter angeordnet sein, der dazu dient, die zu beschichtenden Bauteile zu handhaben. Beispielsweise kann es sich bei dem Handhabungsroboter um einen Türöffner-Roboter handeln, der die Türen der zu beschichtenden Kraftfahrzeugkarosseriebauteile öffnet und schließt. Ein anderes Beispiel für einen Handhabungsroboter sind Haubenöffner-Roboter, die dazu dienen, die Hauben (z.B. Motorhaube, Kofferraumdeckel) der Kraftfahrzugkarosserien zu öffnen und zu schließen.
- In einem bevorzugten Ausführungsbeispiel der Erfindung ist in der Beschichtungskabine nicht nur ein einziger Roboter angeordnet. Vielmehr befinden sich in der Beschichtungskabine vorzugsweise mehrere Beschichtungsroboter, die vorzugsweise beiderseits des Linearförderers angeordnet sind. Darüber hinaus befinden sich in der Beschichtungskabine vorzugsweise auch mehrere Handhabungsroboter (z.B. Haubenöffner-Roboter, Türöffner-Roboter), die ebenfalls beiderseits des Linearförderers angeordnet sein können. Beispielsweise können auf jeder Seite des Linearförderers jeweils zwei Lackierroboter, zwei Türöffner-Roboter und zwei Haubenöffner-Roboter angeordnet sein, so dass sich in der Lackierkabine insgesamt zwölf Roboter befinden.
- In Übereinstimmung mit der eingangs beschriebenen bekannten Beschichtungseinrichtung gemäß
WO 2021/063444 A1 weist auch die erfindungsgemäße Beschichtungseinrichtung mindestens eine Wartungskabine ("Cubicle") auf, die zur Durchführung von Wartungsmaßnahmen an dem mindestens einen Roboter dient, wobei die jeweilige Wartungsmaßnahme in der Wartungskabine durchgeführt werden kann. - Der im Rahmen der Erfindung verwendete Begriff einer Wartungsmaßnahme ist allgemein zu verstehen und umfasst beispielsweise auch Reinigungsprozesse, wie beispielsweise die Reinigung des Applikators (z.B. Rotationszerstäuber, Druckkopf) oder die Reinigung von Handhabungswerkzeugen des Handhabungsroboters. Darüber hinaus umfasst der im Rahmen der Erfindung verwendete Begriff einer Wartungsmaßnahme beispielsweise auch das Austauschen oder Ablegen eines Außenaufladungsrings, der zur elektrostatischen Außenaufladung dient. So kann beispielsweise ein Außenaufladungsring für die Außenlackierung durch einen Außenaufladungsring für die Innenlackierung ausgetauscht werden, um nur ein Beispiel zu nennen.
- Die Wartungskabine weist hierbei ein verschließbares Wartungsfenster auf, wobei der Roboter seinen Roboterarm mindestens teilweise durch das Wartungsfenster hindurch in die Wartungskabine einführen kann, damit dann die Wartungsmaßnahme in der Wartungskabine durchgeführt werden kann.
- Darüber hinaus weist die Wartungskabine eine Zutrittstür auf, über die eine Bedienperson die Wartungskabine betreten kann.
- Weiterhin weist auch die erfindungsgemäße Beschichtungseinrichtung ein Steuersystem auf, um den Betrieb der Beschichtungseinrichtung zu steuern. Der im Rahmen der Erfindung verwendete Begriff eines Steuersystems ist ebenfalls allgemein zu verstehen und nicht auf ein einzelnes Bauteil beschränkt. Vielmehr kann das Steuersystem bei der erfindungsgemäßen Beschichtungseinrichtung auch auf verschiedene Steuerkomponenten verteilt sein und wahlweise als Hardware oder Software realisiert werden.
- Die Erfindung zeichnet sich nun vorzugsweise durch einen besonderen Begehschutz für die Wartungskabine aus, um die Betriebssicherheit zu erhöhen. So besteht im Betrieb die Gefahr, dass eine Wartungsmaßnahme in der Wartungskabine zu einer Verletzung einer Bedienperson in der Wartungskabine führt.
- Bei der erfindungsgemäßen Beschichtungseinrichtung gibt das Steuersystem deshalb den Zutritt durch die Zutrittstür in die Wartungskabine für die Bedienperson vorzugsweise nur dann frei, wenn für die Bedienperson keine Gefahr besteht. Dies ist dann der Fall, wenn das Wartungsfenster der Wartungskabine verschlossen ist und/oder wenn alle Roboter in der Beschichtungskabine abgeschaltet sind und sich in einem sicheren Betriebszustand ohne Gefährdungspotential befinden.
- Darüber hinaus steuert das Steuersystem den Zugang durch das Wartungsfenster in die Wartungskabine für die Roboter. So gibt das Steuersystem den Zugang durch das Wartungsfenster in die Wartungskabine für den Roboter nur dann frei, wenn dies zu keiner Gefährdung einer Bedienperson führen kann. Diese Bedingung ist dann erfüllt, wenn die Zutrittstür zu der Wartungskabine geschlossen und vorzugsweise auch verriegelt ist.
- In dem bevorzugten Ausführungsbeispiel der Erfindung weist die Wartungskabine auch einen Türsensor auf, der den Öffnungszustand der Zutrittstür erfasst, wobei der Türsensor den Öffnungszustand der Zutrittstür vorzugsweise an das Steuersystem meldet.
- Darüber hinaus kann die Wartungskabine eine steuerbare Türverriegelung aufweisen, die in einem verriegelten Zustand ein Öffnen der Zutrittstür verhindert, so dass die Zutrittstür nur in einem entriegelten Zustand geöffnet werden kann. Die Ansteuerung der Türverriegelung erfolgt vorzugsweise durch das Steuersystem, das somit den Türsensor abfragt und die Türverriegelung ansteuert, um den Zutritt zu der Wartungskabine zu steuern.
- Es wurde vorstehend bereits erwähnt, dass die Wartungskabine ein Wartungsfenster aufweist, so dass der Roboter seinen Roboterarm durch das Wartungsfenster hindurch in die Wartungskabine mindestens teilweise einführen kann. In dem bevorzugten Ausführungsbeispiel der Erfindung weist dieses Wartungsfenster einen verstellbaren Fensterverschluss auf, um das Wartungsfenster wahlweise zu öffnen oder ganz oder teilweise zu schließen, wobei der Fensterverschluss vorzugsweise von dem Steuersystem angesteuert wird.
- Beispielsweise kann dieser Fensterverschluss eine verfahrbare oder verschwenkbare Verschlussplatte aufweisen, die in Abhängigkeit von ihrer Stellung das Wartungsfenster freigibt oder ganz oder teilweise verschließt.
- Die verfahrbare oder verschwenkbare Verschlussplatte kann hierbei einen Ausschnitt aufweisen, der an den Querschnitt eines Roboterarms des Roboters angepasst ist, so dass die Verschlussplatte das Wartungsfenster bis auf den Roboterarm verschließen kann, wenn der Roboterarm durch das Wartungsfenster in die Wartungskabine hineinragt. Der Ausschnitt in der Verschlussplatte ermöglicht es also, das Wartungsfenster auch dann nahezu vollständig zu verschließen, wenn der Roboterarm des jeweiligen Roboters durch das Wartungsfenster hindurch in die Wartungskabine hineingeführt ist. Hierbei besteht auch die Möglichkeit, dass sich der Ausschnitt in der Verschlussplatte von der Kante der Verschlussplatte ausgehend verjüngt, insbesondere in Form eines Dreiecks oder eines Halbkreises.
- Hierbei besteht die Möglichkeit, dass die Verschlussplatte des Fensterverschlusses durchsichtig ist, damit eine Bedienperson aus der Wartungskabine heraus durch die Verschlussplatte hindurch Prozesse in der Beschichtungskabine beobachten kann. Dies ermöglicht auch einen Beobachtungsbetrieb, in dem in der Wartungskabine keine Wartungsmaßnahmen durchgeführt werden. Vielmehr befindet sich in diesem Beobachtungsbetrieb in der Wartungskabine eine Bedienperson, die den Beschichtungsbetrieb in der Beschichtungskabine durch die durchsichtige Verschlussplatte hindurch beobachten kann, wobei die Verschlussplatte dann das Wartungsfenster verschließt. Hierbei ist zu erwähnen, dass nicht nur die Verschlussplatte selbst durchsichtig sein kann, sondern auch die Kabinenwände der Wartungskabine. Ferner besteht im Rahmen der Erfindung auch die Möglichkeit, dass die Verschlussplatte undurchsichtig ist, wohingegen die Kabinenwände der Wartungskabine durchsichtig sind.
- Der vorstehend beschriebene Fensterverschluss ist vorzugsweise zwischen verschiedenen Stellungen verstellbar, nämlich zwischen einer Öffnungsstellung, einer Verschlussstellung und einer Reinigungsstellung.
- In der Öffnungsstellung gibt der Fensterverschluss das Wartungsfenster der Wartungskabine im Wesentlichen in vollständig frei, so dass der zu wartende Roboter seinen Roboterarm ungehindert durch das Wartungsfenster in die Wartungskabine hineinfahren kann, damit dann in der Wartungskabine die jeweilige Wartungsmaßnahme durchgeführt werden kann.
- In der Verschlussstellung verschließt der Fensterverschluss das Wartungsfenster der Wartungskabine dagegen im Wesentlichen vollständig, so dass sich die Bedienperson in der Wartungskabine aufhalten kann, während die Bauteile in der Beschichtungskabine beschichtet werden.
- In der Reinigungsstellung ragt dagegen ein Roboterarm des jeweiligen Roboters durch das Wartungsfenster hindurch in die Wartungskabine hinein, wobei der Fensterverschluss dann das Wartungsfenster bis auf die Kontur des Roboterarms verschließt.
- Es wurde vorstehend bereits erwähnt, dass die Wartungskabine eine Zutrittstür aufweist, durch die eine Bedienperson die Wartungskabine betreten bzw. verlassen kann.
- In einer Erfindungsvariante verbindet die Zutrittstür die Wartungskabine mit der Beschichtungskabine, d.h. die Wartungskabine wird durch die Zutrittstür hindurch vom Innenraum der Beschichtungskabine aus betreten.
- In einer anderen Erfindungsvariante verbindet die Zutrittstür der Wartungskabine dagegen die Wartungskabine mit einem Außenraum außerhalb der Beschichtungskabine, so dass die Wartungskabine durch die Zutrittstür hindurch von außerhalb der Beschichtungskabine betreten werden kann. Dies ist vorteilhaft, weil die Wartungskabine dann betreten werden kann, ohne dass zuvor die Beschichtungskabine betreten werden muss.
- In dem bevorzugten Ausführungsbeispiel der Erfindung weist die Beschichtungseinrichtung ein Wartungsgerät auf, um eine Wartungsmaßnahme durchzuführen.
- Beispielsweise kann es sich hierbei um ein Applikator-Reinigungsgerät handeln, das dazu dient, den Applikator (z.B. Rotationszerstäuber, Druckkopf) zu reinigen. Hierzu kann das Applikator-Reinigungsgerät eine Einführöffnung aufweisen, um den zu reinigenden Applikator (z.B. Zerstäuber) in das Applikator-Reinigungsgerät einzuführen und dann innerhalb des Applikator-Reinigungsgeräts zu reinigen. Derartige Zerstäuber-Reinigungsgeräte sind an sich aus dem Stand der Technik bekannt und beispielsweise in
DE 10 2014 016 364 A1 ,EP 1 671 706 B1 undEP 2 643 096 B1 beschrieben. - Bei dem Wartungsgerät kann es sich jedoch auch um ein Strahlprüfungsgerät handeln, um den von dem als Druckkopf ausgebildeten Applikator abgegebenen Beschichtungsmittelstrahl zu prüfen. Derartige Strahlprüfungsgerät sind ebenfalls aus dem Stand der Technik bekannt und beispielsweise in
DE 10 2019 135 360 A1 ,EP 3 689 474 A1 undEP 3 890 895 A1 beschrieben. - Ferner besteht auch die Möglichkeit, dass es sich bei dem Wartungsgerät um ein Reinigungsgerät handelt, das zum Reinigen von Handhabungswerkzeugen des Handhabungsroboters dient.
- Das Wartungsgerät ist hierbei vorzugsweise in einer Schwenköffnung in einer Kabinenwand der Wartungskabine angebracht und mittels eines Schwenkmechanismus schwenkbar zwischen einer Betriebsposition innerhalb der Beschichtungskabine und einer Wartungsposition innerhalb der Wartungskabine, wobei die Schwenkung vorzugsweise um eine vertikale oder horizontale Schwenkachse erfolgt. Bei einem Zerstäuber-Reinigungsgerät als Wartungsgerät wird das Zerstäuber-Reinigungsgerät zum Reinigen des Zerstäubers nach außen in die Beschichtungskabine geschwenkt, damit der Rotationszerstäuber dann in das Zerstäuber-Reinigungsgerät eingeführt werden kann. Zur Durchführung einer Wartungsmaßnahme an dem Zerstäuber-Reinigungsgerät wird dieses dann nach innen in die Wartungskabine geschwenkt.
- Der Schwenkmechanismus für das schwenkbare Wartungsgerät ist vorzugsweise so ausgebildet, dass die Schwenköffnung in der Kabinenwand der Wartungskabine sowohl in der Betriebsposition als auch in der Wartungsposition von dem Schwenkmechanismus verschlossen wird. Hierzu kann der Schwenkmechanismus zwei Verschlussplatten aufweisen, die zueinander angewinkelt sind, wobei die eine Verschlussplatte die Schwenköffnung in der Betriebsposition verschließt, während die andere Verschlussplatte die Schwenköffnung in der Wartungsposition verschließt. Die beiden Verschlussplatten können hierzu in einem festen Winkel zueinander angewinkelt sein und gemeinsam schwenken, wobei der Winkel zwischen den beiden Verschlussplatten vorzugsweise im Wesentlichen 90° beträgt.
- Weiterhin besteht die Möglichkeit, dass an dem Wartungsgerät ein Griff angebracht ist, um das Wartungsgerät vom Inneren der Wartungskabine aus in die Wartungskabine hinein ziehen zu können.
- Ferner kann der Schwenkmechanismus einen Dämpfer aufweist, um die Schwenkbewegung des Wartungsgeräts zu dämpfen.
- Darüber hinaus kann die Wartungskabine einen Türöffner-Taster aufweisen, um die Zutrittstür zu öffnen. Falls eine Bedienperson die Wartungskabine betreten möchte, so muss die Bedienperson den Türöffner-Taster betätigen, woraufhin das Steuersystem dann die Zutrittstür in die Wartungskabine freigibt, sofern der erfindungsgemäße Begehschutz dies erlaubt.
- Weiterhin kann die Wartungskabine einen Quittier-Taster aufweisen, um das Verlassen der Wartungskabine durch die Bedienperson zu quittieren. So muss die Bedienperson nach dem Verlassen der Wartungskabine den Quittier-Taster betätigen, damit der Begehschutz dann den Zugang durch das Wartungsfenster wieder für den Roboter freigeben kann. Der Türöffner-Taster und der Quittier-Taster sind deshalb vorzugsweise mit dem Steuersystem verbunden.
- Weiterhin ist zu erwähnen, dass die Wartungskabine bei dem bevorzugten Ausführungsbeispiel der Erfindung in mehreren verschiedenen Betriebsarten betreibbar ist, um im Betrieb die Sicherheit der Bedienperson zu gewährleisten. Der Wartungskabine kann hierbei ein Betriebsartenwahlschalter zugeordnet sein, um die jeweilige Betriebsart der Wartungskabine auszuwählen. Bei dem bevorzugten Ausführungsbeispiel der Erfindung ist die Wartungskabine in mindestens einer der folgenden Betriebsarten betreibbar, die später noch im Einzelnen detailliert beschrieben werden:
- Automatikbetrieb,
- Beschichtungsroboter-Reinigungsbetrieb zum Reinigen des Beschichtungsroboters,
- Handhabungsroboter-Reinigungsbetrieb zum Reinigen des Handhabungsroboters,
- Zubehör-Reinigungsbetrieb zum Reinigen von Zubehör, insbesondere des Applikator-Reinigungsgeräts oder eines Außenaufladungsrings für einen Zerstäuber für eine elektrostatische Außenaufladung des applizierten Beschichtungsmittels,
- Beobachtungsbetrieb zum Beobachten von Prozessen in der Beschichtungskabine.
- In dem Automatikbetrieb wird vorzugsweise automatisch geprüft, ob eine Wartungsmaßnahme durchgeführt werden muss. Hierbei prüft das Steuersystem, ob eine Wartungsanforderung für einen Beschichtungsroboter oder einen Handhabungsroboter vorliegt. Die Wartungsanforderung kann hierbei von einem Benutzer ausgelöst oder automatisch generiert werden. Bei einer Wartungsanforderung führt das Steuersystem dann mehrere oder alle der folgenden Schritte aus, insbesondere in der folgenden Reihenfolge:
- Beenden des Beschichtungsbetriebs bei dem zu reinigenden Beschichtungsroboter,
- Entladen der elektrostatischen Beschichtungsmittelaufladung an dem zu reinigenden Beschichtungsroboter, falls eine elektrostatische Beschichtungsmittelaufladung vorgesehen ist,
- Verriegeln der Zutrittstür in die Wartungskabine, um das Öffnen der Zutrittstür und das Betreten der Wartungskabine zu verhindern, sofern die Zutrittstür nicht ohnehin schon verriegelt ist (zu diesem Schritt ist einschränkend zu erwähnen, dass die Zutrittstür zu der Wartungskabine in dem Automatikbetrieb dauerhaft verriegelt sein kann),
- Öffnen des Wartungsfensters der Wartungskabine,
- Einführen des zu reinigenden Roboters mit seinen Roboterarm durch das geöffnete Wartungsfenster in die Wartungskabine,
- Schließen des Wartungsfensters der Wartungskabine in die Reinigungsstellung,
- Ändern der Betriebsart der Wartungskabine von Automatikbetrieb in Reinigungsbetrieb, Entriegeln der Zutrittstür in die Wartungskabine, um der Bedienperson das Betreten der Wartungskabine zu erlauben,
- Durchführung einer Reinigungsmaßnahme in der Wartungskabine,
- Quittieren, nachdem die Bedienperson die Wartungskabine verlassen und die Zutrittstür geschlossen hat, Verriegeln der Zutrittstür in die Wartungskabine, Ändern der Betriebsart der Wartungskabine in,
- Quittieren der Verriegelung der Zutrittstür in die Wartungskabine durch die Wartungsperson nach dem Verlassen der Wartungskabine,
- Öffnen des Wartungsfensters der Wartungskabine,
- Herausfahren des Roboters durch das geöffnete Wartungsfenster aus der Wartungskabine, und schließlich
- Schließen des Wartungsfensters der Wartungskabine.
- Zu dem vorstehend beschriebenen Automatikbetrieb ist zu erwähnen, dass vorzugsweise kein Bediener erforderlich ist. Der Roboter macht vorzugsweise alles alleine (z.B. Wechsel der Außenaufladung). Die Verschlussplatte (Scheibe) bleibt dabei vorzugsweise offen. Es darf dabei kein Mensch in die Wartungskabine ("Cubicle"), da der Roboter nicht sicher abgeschaltet wird. Im Vergleich dazu muss im Reinigungsbetrieb ein Bediener die Wartungskabine ("Cubicle") betreten. Daher muss der Roboter dann sicher abgeschaltet sein und die Scheibe muss aus Sicherheitsgründen geschlossen sein.
- Bei dem vorstehend kurz erwähnten Beschichtungsroboter-Reinigungsbetrieb wird dagegen geprüft, ob benutzerseitig eine Reinigungsanforderung zu einem Beschichtungsroboter vorliegt. So kann beispielsweise eine Bedienperson einen Reinigungsprozess anfordern, wenn die Bedienperson eine Verschmutzung des Beschichtungsroboters erkennt. Bei einer solchen benutzerseitigen Reinigungsanforderung steuert das Steuersystem dann die Beschichtungseinrichtung vorzugsweise so an, dass mehrere oder alle der folgenden Schritte ausgeführt werden und zwar vorzugsweise in der folgenden Reihenfolge:
- Ändern der Betriebsart der Wartungskabine ("Cubicle") von Automatikbetrieb in Reinigungsbetrieb, Anforderung des entsprechenden Roboters, Beenden des Beschichtungsbetriebs bei dem zu reinigenden Beschichtungsroboter,
- Entladen der elektrostatischen Beschichtungsmittelaufladung an dem zu reinigenden Beschichtungsroboter, sofern eine elektrostatische Beschichtungsmittelaufladung vorgesehen ist,
- Verriegeln der Zutrittstür (vgl. obige Bemerkung zum Automatikbetrieb) in die Wartungskabine, um das Öffnen der Zutrittstür und das Betreten der Wartungskabine zu verhindern, sofern die Zutrittstür noch nicht verriegelt ist,
- Öffnen des Wartungsfensters der Wartungskabine,
- Einführen des zu reinigenden Beschichtungsroboters durch das geöffnete Wartungsfenster in die Wartungskabine,
- Schließen des Wartungsfensters der Wartungskabine in die Reinigungsstellung,
- Abschalten des Beschichtungsroboters, um diesen in einen sicheren Betriebszustand zu versetzen, in dem keine Gefährdung von dem Beschichtungsroboter ausgeht,
- Entriegeln der Zutrittstür in die Wartungskabine, um der Bedienperson das Betreten der Wartungskabine zu erlauben,
- Durchführung einer Reinigungsmaßnahme in der Wartungskabine,
- Quittieren, nachdem die Bedienperson die Wartungskabine verlassen und die Zutrittstür geschlossen hat, Verriegeln der Zutrittstür in die Wartungskabine, Ändern der Betriebsart des Cubicles in Automatikbetrieb Verriegeln der Zutrittstür in die Wartungskabine, nachdem die Bedienperson die Wartungskabine verlassen und die Zutrittstür geschlossen hat,
- Quittieren der Verriegelung der Zutrittstür in die Wartungskabine durch die Bedienperson nach dem Verlassen der Wartungskabine,
- Öffnen des Wartungsfensters der Wartungskabine,
- Herausfahren des Beschichtungsroboters durch das geöffnete Wartungsfenster aus der Wartungskabine, und schließlich
- Schließen des Wartungsfensters der Wartungskabine.
- In dem vorstehend kurz erwähnten Handhabungsroboter-Reinigungsbetrieb wird geprüft, ob benutzerseitig eine Reinigungsanforderung zu einem Handhabungsroboter vorliegt. So kann eine Bedienperson eine solche Reinigung anfordern, wenn die Bedienperson eine Verschmutzung eines Handhabungsroboters erkennt. Das Steuersystem steuert die Beschichtungseinrichtung dann zur Reinigung des Handhabungsroboters entsprechend an, wobei die vorstehend erwähnten Schritte zur Reinigung des Beschichtungsroboters entsprechend für die Reinigung des Handhabungsroboters durchgeführt werden.
- In dem vorstehend erwähnten Zubehör-Reinigungsbetrieb wird das schwenkbare Wartungsgerät (z.B. Zerstäuber-Reinigungsgerät) dagegen in die Wartungsposition innerhalb der Wartungskabine geschwenkt, um das Wartungsgerät dann innerhalb der Wartungskabine warten zu können. Hierbei wird vorzugsweise die Türverriegelung der Zutrittstür der Wartungskabine entriegelt, damit eine Bedienperson die Wartungskabine betreten und die Wartungsmaßnahme an dem Wartungsgerät durchführen kann. Bei dem derzeitigen manuellen Vorgang wird der Zugang angefordert, wenn alle Bedingungen erfüllt sind, dann entriegelt und dann der Cleaner durch den Bediener in die Wartungskabine ("Cubicle") geschwenkt wird. Bei einem automatisierten Vorgang wäre das wie beschrieben, erst Schwenken des Cleaners, dann Zugang, es sei denn das Schwenken wäre sicher, dann würde es auch andersherum gehen.
Fig. 12 stellt diesen automatisierten Betrieb dar. - Es wurde bereits vorstehend erwähnt, dass bei der erfindungsgemäßen Beschichtungseinrichtung mehrere Roboter innerhalb der Beschichtungskabine angeordnet sind. Die verschiedenen Typen von Robotern (Beschichtungsroboter, Haubenöffner-Roboter, Türöffner-Roboter) sind hierbei vorzugsweise vertikal verteilt in verschiedenen Ebenen übereinander angeordnet.
- So befinden sich die Haubenöffner-Roboter vorzugsweise in einer oberen Ebene, um Hauben (z.B. Motorhaube, Kofferraumdeckel) der Kraftfahrzugkarosserien zu öffnen und zu schließen, wobei die Haubenöffner-Roboter vorzugsweise an einer oberen Verfahrschiene verfahrbar sind. Die obere Anordnung der Haubenöffner-Roboter ermöglicht diesen einen einfachen und weitgehend ungestörten Zugriff auf die zu öffnenden Hauben der Kraftfahrzeugkarosserien.
- Die Beschichtungsroboter befinden sich dagegen vorzugsweise in einer mittleren Ebene in der Beschichtungskabine und sind vorzugsweise entlang einer mittleren Verfahrschiene verfahrbar. Die mittlere Anordnung der Beschichtungsroboter ermöglicht diesen ebenfalls einen weitgehend ungestörten Beschichtungsbetrieb.
- In der unteren Ebene in der Beschichtungskabine befinden sich dagegen vorzugsweise die Türöffner-Roboter, die Türen der Kraftfahrzugkarosserien öffnen bzw. schließen, wobei die Türöffner-Roboter vorzugsweise als SCARA-Roboter (SCARA: Selective Compliance Assembly Robot Arm) ausgebildet sind und beispielsweise entlang einer unteren Verfahrschiene verfahrbar sein können. Diese untere Anordnung der Türöffner-Roboter ermöglicht diesen einen weitgehend ungestörten Zugriff auf die zu öffnenden Türen.
- Weiterhin ist zu erwähnen, dass das Wartungsfenster der Wartungskabine vorzugsweise in einer solchen Höhe angeordnet ist, dass alle Robotertypen (Haubenöffner-Roboter, Beschichtungsroboter, Türöffner-Roboter) alle mit ihrem Roboterarm durch das Wartungsfenster in die Wartungskabine hineinfahren können.
- Weiterhin ist allgemein zu erwähnen, dass die Beschichtungskabine vorzugsweise einen rechteckigen Grundriss hat, wobei in den vier Ecken der Beschichtungskabine jeweils eine Wartungskabine angeordnet sein kann, wie es grundsätzlich aus der bereits vorstehend erwähnten Patentveröffentlichung
WO 2021/063444 A1 bekannt ist. Die Wartungskabine ("Service Cubicle") könnte auch zwischen zwei Stationen liegen, wo von beiden Seiten hineingefahren werden kann. - Die Beschichtungsroboter und die Handhabungsroboter können hierbei wahlweise ortsfest oder entlang einer Verfahrschiene verfahrbar montiert sein.
- Weiterhin ist zu erwähnen, dass es sich bei dem Applikator vorzugsweise um einen Zerstäuber handelt, wie beispielsweise einen Rotationszerstäuber. Es besteht jedoch im Rahmen der Erfindung alternativ auch die Möglichkeit, dass es sich bei dem Applikator um einen sogenannten Druckkopf handelt, der das Beschichtungsmittel nahezu overspray-frei (d.h. mit einem Auftragswirkungsgrad von nahezu 100%) appliziert und hierzu keinen Sprühstrahl des Beschichtungsmittels abgibt, sondern räumlich eng begrenzte Beschichtungsmittelstrahlen. Derartige Druckköpfe wurden in jüngerer Zeit entwickelt und sind beispielsweise in
EP 2 953 732 B1 ,EP 2 566 627 B1 ,EP 311 217 6B1 ,EP 3 554 714 A1 ,WO 2018/108 572 A1 ,WO 2018/108 568 A1 undEP 3 698 881 A1 beschrieben. - Ferner ist zu erwähnen, dass die Wartungskabine eine Frischluftspülung aufweisen kann, die die Wartungskabine mit Frischluft spült, um in der Wartungskabine eine atemfähige Atmosphäre sicherzustellen, wenn in der Beschichtungskabine das Beschichtungsmittel appliziert wird. Dies ist insbesondere in dem Beobachtungsbetrieb vorteilhaft, wenn sich eine Bedienperson in der Wartungskabine beobachtet, während in der Beschichtungskabine das Beschichtungsmittel appliziert wird.
- Neben der vorstehend beschriebenen erfindungsgemäßen Beschichtungseinrichtung beansprucht die Erfindung auch Schutz für ein entsprechendes Betriebsverfahren. Die einzelnen Verfahrensschritte des erfindungsgemäßen Betriebsverfahrens ergeben sich bereits aus der vorstehenden Beschreibung der erfindungsgemäßen Beschichtungseinrichtung, so dass auf eine separate Beschreibung des erfindungsgemäßen Betriebsverfahrens verzichtet werden kann.
- Andere vorteilhafte Weiterbildungen der Erfindung sind in den Unteransprüchen gekennzeichnet oder werden nachstehend zusammen mit der Beschreibung der bevorzugten Ausführungsbeispiele der Erfindung anhand der Figuren näher erläutert.
-
-
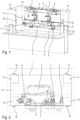
Figur 1 zeigt eine aufgeschnittene Perspektivansicht einer erfindungsgemäßen Lackierkabine. -
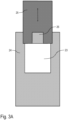
Figur 2 zeigt eine Aufsicht auf die Lackierkabine ausFigur 1 . -
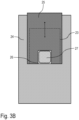
Figur 3A zeigt einen Fensterverschluss zum Verschließen eines Wartungsfensters einer Wartungskabine, wobei sich der Fensterverschluss in einer Öffnungsstellung befindet. -
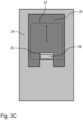
Figur 3B zeigt den Fensterverschluss ausFigur 3A in einer Reinigungsstellung beim Reinigen eines Lackierroboters. -
Figur 3C zeigt den Fensterverschluss ausFigur 3A in einer Reinigungsstellung zum Reinigen eines als SCARA-Roboter ausgebildeten Türöffner-Roboters. -
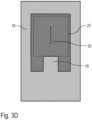
Figur 3D zeigt den Fensterverschluss ausFigur 3A in einer Verschlussstellung, in der das Wartungsfenster der Wartungskabine verschlossen ist. -
Figur 4 zeigt eine Perspektivansicht einer Wartungskabine mit einem schwenkbaren Zerstäuber-Reinigungsgerät. -
Figur 5 zeigt eine vereinfachte schematische Darstellung der erfindungsgemäßen Beschichtungseinrichtung mit einem Steuersystem. -
Figur 6 zeigt eine schematische Darstellung eines Bedienpults an der Lackierkabine. -
Figur 7 zeigt ein Flussdiagramm zur Verdeutlichung des erfindungsgemäßen Begehschutzes für die Wartungskabine. -
Figur 8 zeigt ein Flussdiagramm zur Verdeutlichung der Steuerung des Zugangs zu der Wartungskabine für die Roboter. -
Figur 9 zeigt ein Flussdiagramm zur Verdeutlichung eines Automatikbetriebs. -
Figur 10 zeigt ein Flussdiagramm zur Verdeutlichung eines Lackierroboter-Reinigungsbetriebs. -
Figur 11 zeigt ein Flussdiagramm zur Verdeutlichung eines Handhabungsroboter-Reinigungsbetriebs. -
Figur 12 zeigt ein Flussdiagramm zur Verdeutlichung eines automatisierten Reinigungsbetriebs für das Zerstäuber Reinigungsgerät. -
Figur 13 zeigt ein Flussdiagramm zur Verdeutlichung eines Beobachtungsbetriebs. -
Figur 14A und14B zeigen eine Abwandlung derFiguren 3A-3D . -
Figur 15 zeigt eine weitere Abwandlung derFiguren 3A-3D . -
Figur 16 zeigt eine Abwandlung vonFigur 4 . - Im Folgenden wird nun zunächst das Ausführungsbeispiel gemäß den
Figuren 1 und 2 beschrieben, die eine erfindungsgemäße Lackierkabine 1 zeigen, in der Kraftfahrzugkarosserien 2 lackiert werden, wobei die zu lackierenden Kraftfahrzeugkarosserien 2 von einem Linearförderer (nicht dargestellt) in Pfeilrichtung durch die Lackierkabine 1 gefördert werden - In der Lackierkabine 1 befinden sich beiderseits des Linearförderers jeweils zwei Lackierroboter 3, 4, die als Applikationsgerät jeweils einen Rotationszerstäuber (nicht dargestellt) über die Oberflächen der Kraftfahrzeugkarosserie 2 führen.
- Darüber hinaus sind in der Lackierkabine 1 beiderseits des Linearförderers zwei Türöffner-Roboter 5, 6 angeordnet, die als SCARA-Roboter ausgebildet sind und die Aufgabe haben, die Türen der zu lackierenden Kraftfahrzeugkarosserie 2 zu öffnen bzw. zu schließen, damit auch im Innenraum der Kraftfahrzeugkarosserie 2 lackiert werden kann.
- Weiterhin sind in der Lackierkabine 1 beiderseits des Linearförderers zwei Haubenöffner-Roboter 7, 8 angeordnet, die die Aufgabe haben, Motorhauben und Kofferraumdeckel der Kraftfahrzugkarosserien 2 zu öffnen, um die Kraftfahrzeugkarosserie 2 auch in deren Innenraum lackieren zu können.
- Die Haubenöffner-Roboter 7, 8 sind hierbei in der Lackierkabine 1 in einer oberen Ebene angeordnet und entlang einer oberen Verfahrschiene 9 parallel zu dem Linearförderer verfahrbar.
- Die Lackierroboter 3, 4 sind dagegen in der Lackierkabine 1 in einer mittleren Ebene angeordnet und entlang einer mittleren Verfahrschiene 10 parallel zu dem Linearförderer verfahrbar.
- Die Türöffner-Roboter 5, 6 sind dagegen in der Lackierkabine 1 in einer unteren Ebene angeordnet und entlang einer unteren Verfahrschiene 11 verfahrbar.
- Die Verteilung der verschiedenen Typen von Robotern (Lackierroboter 3, 4, Türöffner-Roboter 5, 6 und Haubenöffner-Roboter 7, 8) auf drei übereinanderliegende Ebenen ist vorteilhaft, weil sich die verschiedenen Robotertypen dadurch nur minimal gegenseitig stören.
- In den vier Ecken der Lackierkabine 1 befindet sich hierbei jeweils eine Wartungskabine 12, 13, 14, 15, wobei die Wartungskabinen 12-15 von dem Rest der Lackierkabine 1 durch Kabinenwände abgetrennt sind.
- Die Wartungskabinen 12-15 sind durch jeweils eine Zutrittstür 16-19 für Bedienpersonen zugänglich, wobei die Zutrittstüren 16-19 einen Zutritt zu den Wartungskabinen 12-15 von außen ermöglichen, ohne dass hierfür die Lackierkabine 1 betreten werden muss.
- Darüber hinaus weisen die Wartungskabinen 12-15 jeweils ein Wartungsfenster 20-22 auf, wobei die Wartungsfenster 20-22 dazu dienen, dass die verschiedenen Robotertypen in der Lackierkabine 1 ihren Roboterarm durch die Wartungsfenster 20-22 in die jeweilige Wartungskabine 12-15 einführen können, um dort eine Wartung- oder Reinigungsmaßnahme durchzuführen, wie noch eingehend beschrieben wird.
- Beispielsweise kann eine Wartungsmaßnahme darin bestehen, dass der Lackierroboter 3 einen Außenaufladungsring in der Wartungskabine 14 ablegt oder austauscht. Der Lackierroboter 3 wird hierzu entlang der Verfahrschiene 10 in Richtung der Wartungskabine 14 bewegt und dann mit seinem Roboterarm durch das Wartungsfenster 21 in die Wartungskabine 14 eingeführt, so dass dann der Außenaufladungsring in der Wartungskabine 14 ausgetauscht oder gewechselt werden kann.
- Darüber hinaus kann beispielsweise auch der Türöffner-Roboter 5 mit seinem Roboterarm durch das Wartungsfenster 21 in die Wartungskabine 14 eingeführt werden, damit dort ein Handhabungswerkzeug des Türöffner-Roboters 5 innerhalb der Wartungskabine 14 gereinigt wird.
- Weiterhin ermöglichen die Wartungskabinen 12-15 einen Beobachtungsbetrieb, in dem sich eine Bedienperson in einer der Wartungskabinen 12-15 befindet und dann durch die Wartungsfenster 20-22 den Lackierbetrieb in der Lackierkabine 1 beobachtet.
- Im Folgenden werden nun die
Figuren 3A-3D beschrieben, die einen Fensterverschluss für ein Wartungsfenster 23 zeigen, wie es vorstehend unter Bezugnahme auf dieFiguren 1-2 beschrieben wurde, wobei das Wartungsfenster 23 in einer Kabinenwand 24 einer Wartungskabine angeordnet ist. - Der Fensterverschluss besteht im Wesentlichen aus einer Verschlussplatte 25, die in Pfeilrichtung verschiebbar ist, wobei die Verschiebung der Verschlussplatte 25 beispielsweise von einem Elektromotor angetrieben werden kann, der von einem Steuersystem der Lackiereinrichtung angesteuert wird, wie noch detailliert beschrieben wird.
- In der Verschlussplatte 25 befindet sich am unteren Ende ein Ausschnitt 26, der an den Querschnitt eines Roboterarms 27 angepasst ist, wobei die Bedeutung des Ausschnitts 26 noch detailliert beschrieben wird.
-
Figur 3A zeigt den Fensterverschluss in einer Öffnungsstellung, in der die Verschlussplatte 25 ganz nach oben gefahren ist und deshalb das Wartungsfenster 23 in der Kabinenwand 24 vollständig freigibt. Dies ermöglicht es einem Roboter, seinen Roboterarm 27 durch das Wartungsfenster 23 hindurch in die Wartungskabine hinein zu fahren, um dort eine Wartungs- oder Reinigungsmaßnahme durchzuführen. -
Figur 3B zeigt den Fensterverschluss in einer Reinigungsstellung, in der die Verschlussplatte 25 nach unten gefahren ist, wobei der Roboterarm 27 eines zu reinigenden Roboters durch den Ausschnitt 26 in der Verschlussplatte 25 in die Wartungskabine hineinragt. Die Verschlussplatte 25 verschließt hierbei das Wartungsfenster 23 nahezu vollständig, da der Ausschnitt 26 in seiner Form an die Außenkontur des Roboterarms 27 angepasst ist. -
Figur 3C zeigt eine entsprechende Reinigungsstellung für die Reinigung an einem SCARA-Roboter, der einen schlankeren Roboterarm 28 aufweist. Auch in dieser Reinigungsstellung verschließt die Verschlussplatte 25 das Wartungsfenster 23 nahezu vollständig. -
Figur 3D zeigt schließlich eine Verschlussstellung des Fensterverschlusses, in der die Verschlussplatte 25 ganz nach unten gefahren ist und das Wartungsfenster 23 vollständig verschließt. Hierbei ist zu erwähnen, dass die Verschlussplatte 25 durchsichtig ist. Dies bietet den Vorteil, dass eine Bedienperson in der Wartungskabine auch in der Verschlussstellung gemäßFigur 3D den Lackierprozess in der Lackierkabine 1 durch die durchsichtige Verschlussplatte 25 hindurch beobachten kann. - Im Folgenden wird nun die Perspektivansicht gemäß
Figur 4 beschrieben, die eine Wartungskabine 29 mit einem Wartungsfenster 30 zeigt, wobei die technische Bedeutung des Wartungsfensters 30 bereits vorstehend beschrieben wurde. - Unterhalb des Wartungsfensters 30 befindet sich hierbei eine Schwenköffnung in der Kabinenwand der Wartungskabine 29, wobei in der Schwenköffnung ein Zerstäuber-Reinigungsgerät 31 ("Cleaner") schwenkbar montiert ist.
- Die Zeichnung zeigt das Zerstäuber-Reinigungsgerät 31 in einer Betriebsposition, in der das Zerstäuber-Reinigungsgerät 31 aus der Wartungskabine 29 heraus geschwenkt ist und sich somit in der umgebenden Lackierkabine befindet. In dieser Reinigungsposition kann ein Rotationszerstäuber in das Zerstäuber-Reinigungsgerät 31 eingeführt und darin gereinigt werden.
- Das Zerstäuber-Reinigungsgerät 31 kann jedoch mittels eines Schwenkmechanismus auch in Richtung des Doppelpfeils nach innen in die Wartungskabine 29 hinein geschwenkt werden. In dieser innenliegenden Wartungsposition innerhalb der Wartungskabine 29 kann das Zerstäuber-Reinigungsgerät 31 dann beispielsweise gewartet werden.
- Der Schwenkmechanismus zum Schwenken des Zerstäuber-Reinigungsgeräts 31 weist zwei Verschlussplatten 32, 33 auf, die in einer festen Winkelstellung zueinander angeordnet sind und mit dem Zerstäuber-Reinigungsgerät 31 gemeinsam schwenken. In der in der Zeichnung dargestellten Reinigungsstellung verschließt die Verschlussplatte 32 die Schwenköffnung in der Kabinenwand der Wartungskabine 29. In der innen liegenden Wartungsstellung verschließt dagegen die andere Verschlussplatte 33 die Schwenköffnung in der Kabinenwand der Wartungskabine 29. Die Schwenköffnung in der Kabinenwand der Wartungskabine 29 wird also in beiden Schwenkstellungen des Zerstäuber-Reinigungsgeräts 31 verschlossen. Dies ist vorteilhaft, weil dadurch verhindert wird, dass Lacknebel (Overspray) aus der Lackierkabine in die Wartungskabine 29 eindringen kann.
- Im Folgenden wird nun die schematische Darstellung einer erfindungsgemäßen Lackieranlage gemäß
Figur 5 beschrieben. - So weist die erfindungsgemäße Lackieranlage ein Steuersystem 34 auf, das den Betrieb der Lackieranlage steuert. Hierbei ist zu erwähnen, dass das Steuersystem 34 als einzelnes Bauteil dargestellt ist. In der Praxis können die Funktionen des Steuersystems 34 jedoch auf mehrere Komponenten verteilt sein.
- Das Steuersystem 34 ist mit Robotersteuerungen 35 verbunden, die in der Lackierkabine 1 gemäß den
Figuren 1 und 2 jeweils einen Roboter ansteuern, d.h. einen der Lackierroboter 3, 4, Türöffner-Roboter 5, 6 bzw. einen der Haubenöffner-Roboter 7, 8. - Darüber hinaus ist das Steuersystem 34 mit einem Schwenkmechanismus 36 verbunden, der bei dem Ausführungsbeispiel gemäß
Figur 4 die Schwenkbewegung des Zerstäuber-Reinigungsgeräts 31 steuert. - Ferner steuert das Steuersystem 34 bei den einzelnen Wartungskabinen 12-15 jeweils einen Fensterverschluss 37 an, wobei die Funktionsweise des Fensterverschlusses 37 vorstehend unter Bezugnahme auf die
Figuren 3A-3D beschrieben wurde. - Weiterhin steuert das Steuersystem 34 eine Türverriegelung 38 an, die bei den einzelnen Zutrittstüren 16-19 der Wartungskabinen 12-15 die jeweilige Zutrittstür 16-19 verriegelt, um damit eine Öffnung der jeweiligen Zutrittstür 16-19 zu verhindern.
- An den einzelnen Zutrittstüren 16-19 zu den Wartungskabinen 12-15 ist jeweils ein Türsensor 39 angeordnet, der den Öffnungszustand der jeweiligen Zutrittstür 16-19 erfasst und an das Steuersystem 34 meldet.
- Zur benutzerseitigen Steuerung des Betriebs ist ein Bedienpult 40 vorgesehen, das schematisch in
Figur 6 dargestellt ist und noch eingehend beschrieben wird. An dieser Stelle ist lediglich kurz zu erwähnen, dass das Bedienpult 40 den Betrieb der Lackierkabine 1 steuert. - Weiterhin ist ein Anforderungstaster 41 vorgesehen, der es dem Benutzer ermöglicht, eine Öffnung der jeweiligen Zutrittstür 16-19 zu der jeweiligen Wartungskabine 12-15 anzufordern.
- Ferner ist ein Quittier-Taster 42 vorgesehen, der es einer Bedienperson ermöglicht, nach dem Verlassen einer der Wartungskabinen 12-15 das Verlassen der Wartungskabine 12-15 und das Schließen der zugehörigen Zutrittstür 16-19 zu quittieren, damit dann der Zugang zu der jeweiligen Wartungskabine 12-15 für die Roboter freigegeben werden kann.
- An dem Bedienpult 40 befindet sich weiterhin ein Betriebsarten-Wahlschalter 43, um die gewünschte Betriebsart auszuwählen, wie noch eingehend beschrieben wird.
- Darüber hinaus sind mehrere Anforderungstaster 44, 45, 46 und 47 vorgesehen, um benutzerseitig einen Reinigungsprozess für die verschiedenen Roboter anfordern, wie noch detailliert beschrieben wird.
-
Figur 6 zeigt eine schematische Darstellung des Bedienpults 40 mit dem Betriebsarten-Wahlschalter 43 und den Anforderungstastern 44-47 zum Anfordern der verschiedenen Robotertypen bzw. eines Reinigungsgeräts für einen Reinigungsprozess. - Weiterhin zeigt
Figur 6 den Anforderungstaster 41 und den Quittier-Taster 42, wobei diese beiden Taster an jeder der Wartungskabinen 12-15 vorgesehen sind. - Zu
Fig. 6 ist zu erwähnen, dass die in der Zeichnung dargestellten Komponenten vorzugsweise alle an der jeweiligen Wartungskabine vorgesehen sind. - Der Betriebsarten-Wahlschalter 43 ermöglicht wahlweise einen Automatikbetrieb A, einen Beobachtungsbetrieb B oder einen Reinigungsbetrieb R. Der Automatikbetrieb A ist in
Figur 9 dargestellt und wird nachfolgend noch detailliert beschrieben. Der Reinigungsbetrieb R ist in denFiguren 10 und11 dargestellt und wird ebenfalls noch detailliert beschrieben. Schließlich ist der Beobachtungsbetrieb inFigur 13 gezeigt und wird ebenfalls noch beschrieben. -
Figur 7 zeigt ein vereinfachtes Flussdiagramm zur Erläuterung des erfindungsgemäßen Begehschutzes. - In einem ersten Schritt S1 wird hierbei geprüft, ob der Begehschutz abgeschaltet ist. Dies ist beispielsweise der Fall, wenn alle Roboter in der Lackierkabine abgeschaltet sind und sich somit in einem sicheren Zustand befinden. Falls dies der Fall ist, so wird in einem Schritt S4 der Zutritt in die jeweilige Wartungskabine durch die Zutrittstür freigegeben.
- Andernfalls wird dagegen in einem Schritt S2 geprüft, ob das Wartungsfenster der jeweiligen Wartungskabine geschlossen ist. Falls dies der Fall ist, so wird in dem Schritt S4 der Zutritt in die jeweilige Wartungskabine ebenfalls freigegeben.
- Andernfalls wird dagegen der Zutritt in die Wartungskabine durch die Zutrittstür in einem Schritt S3 blockiert, in dem die Zutrittstür verriegelt bleibt.
- Auf diese Weise wird verhindert, dass eine Bedienperson in der Wartungskabine gefährdet wird.
-
Figur 8 zeigt ein Flussdiagramm zur Verdeutlichung des Begehschutzes in Bezug auf die Steuerung des Zugangs durch die Wartungsfenster für die Roboter. - So wird in einem Schritt S1 geprüft, ob die Zutrittstür der jeweiligen Wartungskabine geschlossen und verriegelt ist und sich keine Bedienperson in der Wartungskabine befindet.
- Falls dies der Fall ist, so wird in einem Schritt S2 der Zugang durch das jeweilige Wartungsfenster für die Roboter freigegeben.
- Andernfalls wird dagegen in einem Schritt S3 der Zugang in die jeweilige Wartungskabine durch das Wartungsfenster für die Roboter blockiert, indem der Fensterverschluss das jeweilige Wartungsfenster geschlossen hält.
- Im Folgenden wird nun das Flussdiagramm gemäß
Figur 9 beschrieben, das den Automatik-Betrieb erläutert. - In einem ersten Schritt S1 ist die Zutrittstür zu der jeweiligen Wartungskabine geschlossen und verriegelt und es befindet sich keine Bedienperson in der Wartungskabine.
- In einem Schritt S2 wird dann das Wartungsfenster der jeweiligen Wartungskabine geschlossen, sofern es nicht ohnehin schon bereits geschlossen ist.
- In einem Schritt S3 wird dann geprüft, ob eine Wartungsanforderung seitens eines der Roboter vorliegt, beispielsweise zum Wechseln eines Außenaufladungsrings eines Rotationszerstäubers.
- Falls dies der Fall ist, so wird der Lackierbetrieb in einem Schritt S4 zunächst beendet und die elektrostatische Lackaufladung wird in einem Schritt S5 abgeschaltet und entladen, um einen sicheren Betriebszustand herzustellen.
- Im nächsten Schritt S6 wird dann das Wartungsfenster der jeweiligen Wartungskabine geöffnet.
- Der zu wartende Roboter wird dann in einem Schritt S7 durch das geöffnete Wartungsfenster in die jeweilige Wartungskabine hineingefahren.
- Im nächsten Schritt S8 wird dann die Wartung in der Wartungskabine durchgeführt, indem beispielsweise der Außenaufladungsring gewechselt wird.
- Der nächste Schritt S9 sieht dann vor, dass der Roboter wieder aus der Wartungskabine herausgefahren wird.
- Schließlich wird dann in einem letzten Schritt S10 das Wartungsfenster der Wartungskabine wieder geschlossen.
- Die
Figuren 10 und11 zeigen Flussdiagramme zur Reinigung eines Lackierroboters (Figur 10 ) bzw. eines Handhabungsroboters (Figur 11 ), wobei die Abläufe übereinstimmen, so dass die beiden Flussdiagramme nachfolgend gemeinsam beschrieben werden. Das Flussdiagramm gemäßFigur 10 für die Reinigung des Lackierroboters unterscheidet sich von dem Flussdiagramm gemäßFigur 11 für die Reinigung des Handhabungsroboters lediglich durch den zusätzlichen Schritte Entladung der elektrostatischen Lackaufladung, was bei einem Handhabungsroboter natürlich keine Rolle spielt. - In einem ersten Schritt S1 erfolgt eine benutzerseitige Anforderung des Lackierroboters bzw. des Handhabungsroboters für eine Reinigung. Dies erfolgt, indem der Benutzer an dem Bedienpult 40 den zugehörigen Anforderungstaster 44, 45 bzw. 46 betätigt.
- Bei einer solchen benutzerseitigen Anforderung eines Reinigungsvorgangs wird dann der Lackierbetrieb bzw. der laufende Auftrag des Handhabungsroboters in einem Schritt S2 beendet.
- Anschließend erfolgt dann in einem Schritt S3 optional ein Entladen der elektrostatischen Lackaufladung, falls dies bei dem Lackierroboter vorgesehen ist.
- Im nächsten Schritt S4 wird dann das Wartungsfenster der zugehörigen Wartungskabine geöffnet.
- Der nächste Schritt S5 sieht dann vor, dass der zu reinigende Roboter durch das geöffnete Wartungsfenster in die Wartungskabine eingefahren und abgeschaltet wird, um den zu reinigenden Roboter in einen sicheren Betriebszustand ohne Gefährdungspotenzial zu versetzen.
- Im nächsten Schritt S6 wird dann das zuvor geöffnete Wartungsfenster in die Reinigungsstellung geschlossen, in der der Roboterarm durch das Wartungsfenster in die Wartungskabine hineinragt und der Fensterverschluss trotzdem das Wartungsfenster nahezu vollständig verschließt.
- Im nächsten Schritt S7 wird dann die Zutrittstür in die Wartungskabine freigegeben und einem Schritt S8 kann eine Bedienperson die Wartungskabine betreten und den Lackierroboter innerhalb der Wartungskabine reinigen.
- In einem nächsten Schritt S9 verlässt die Bedienperson dann wieder die Wartungskabine.
- Im nächsten Schritt S10 wird dann die Zutrittstür zu der Wartungskabine von der Bedienperson verschlossen, verriegelt und das Verlassen der Wartungskabine wird durch Betätigen des Quittier-Tasters quittiert.
- Anschließend kann das Wartungsfenster der Wartungskabine in einem Schritt S11 wieder geöffnet werden.
- Daraufhin fährt der Lackierroboter dann in einem Schritt S12 wieder aus der Wartungskabine heraus.
- Schließlich wird dann in einem Schritt S13 das Wartungsfenster der Wartungskabine geschlossen.
- Im Folgenden wird nun das Flussdiagramm gemäß
Figur 12 beschrieben, das den automatisierten Cleaner-Reinigungsbetrieb erläutert, wobei auf die Beschreibung zuFigur 4 Bezug genommen wird. - In einem ersten Schritt S1 kann eine Bedienperson eine Reinigung des Zerstäuber-Reinigungsgeräts 31 anfordern, indem die Bedienperson an dem Bedienpult 40 den zugehörigen Anforderungstaster 47 betätigt.
- Daraufhin wird dann in einem Schritt S2 das zugehörige Wartungsfenster 30 der Wartungskabine 29 geschlossen.
- Der nächste Schritt S3 sieht dann vor, dass das Zerstäuber-Reinigungsgerät 31 in die Wartungskabine 29 hineingeschwenkt wird.
- Anschließend wird in einem Schritt S4 die Zutrittstür in die Wartungskabine 29 freigegeben.
- Im nächsten Schritt S5 kann dann eine Bedienperson die Wartungskabine 29 betreten und das Zerstäuber-Reinigungsgerät 31 in der Wartungskabine 29 reinigen.
- Anschließend verlässt die Bedienperson dann die Wartungskabine 29 wieder in einem Schritt S6.
- Nach dem Verlassen der Wartungskabine 29 betätigt die Bedienperson den zugehörigen Quittier-Taster 42 und meldet dem Steuersystem 34 dadurch, dass die Wartungskabine 29 leer ist.
- Im nächsten Schritt S8 wird das Zerstäuber-Reinigungsgerät 31 dann wieder aus der Wartungskabine 29 herausgeschwenkt.
- Schließlich wird nun das Flussdiagramm gemäß
Figur 13 beschrieben, das den sogenannten Beobachtungsbetrieb erläutert, der an dem Bedienpult 40 ausgewählt werden kann, indem der Betriebsarten-Wahlschalter 43 den Beobachtungsbetrieb B auswählt. - In einem ersten Schritt S1 wird das Wartungsfenster der gewünschten Wartungskabine geschlossen.
- Anschließend wird in einem Schritt S2 die Zutrittstür in die Wartungskabine freigegeben.
- Im nächsten Schritt S3 betritt dann eine Bedienperson die Wartungskabine und kann dann die Lackierprozesse in der Lackierkabine aus der Wartungskabine heraus beobachten.
- Anschließend kann die Bedienperson die Wartungskabine wieder in einem Schritt S4 verlassen und dann das Verlassen der Wartungskabine durch betätigen des Quittier-Tasters 42 in einem Schritt S5 bestätigen, woraufhin dann die Zutrittstür verriegelt wird.
- Im Folgenden wird nun das Ausführungsbeispiel gemäß
Figuren 14A und14B beschrieben, das weitgehend mit dem vorstehend beschriebenen und in denFiguren 3A-3D dargestellten Ausführungsbeispiel übereinstimmt, so dass zur Vermeidung von Wiederholungen auf die vorstehende Beschreibung verwiesen wird und für entsprechende Einzelheiten dieselben Bezugszeichen verwendet werden. -
Fig. 14A zeigt hierbei den geöffneten Zustand der Verschlussplatte 25 entsprechend dem Zustand inFig. 3A , währendFig. 14B den geschlossenen Zustand der Verschlussplatte 25 zeigt entsprechend dem Zustand inFig. 3B . - Eine Besonderheit dieses Ausführungsbeispiels besteht in der Formgebung des Ausschnitts 26 in der Verschlussplatte 25. So ist der Ausschnitt 26 hierbei nicht - wie bei dem Ausführungsbeispiel gemäß den
Figuren 3A-3D - rechteckig. Stattdessen verjüngt sich der Ausschnitt 26 zu seinem oberen Ende hin in Form eines Dreiecks. Damit wird das Problem adressiert, dass das Wartungsfenster 23 für verschiedene Roboter(-typen) geeignet sein muss. Einerseits sollte das Wartungsfenster 23 so weit geöffnet werden können, dass das Wartungsfenster 23 für jeden Roboter unabhängig von der jeweiligen Größe hinreichend groß ist. Andererseits sollte das Wartungsfenster 23 aber auch nicht unnötig groß sein, da der freie Querschnitt aufgrund von Sicherheitsvorschriften so klein sein muss, dass ein Hindurchgreifen mit der Hand nicht möglich ist. Die dreieckige Formgebung des Ausschnitts 26 in der verschiebbaren Verschlussplatte 25 bietet die Möglichkeit, dass das Wartungsfenster 23 so weit geschlossen wird, dass entsprechend der jeweiligen Größe des Roboters ein Hindurchgreifen mit der Hand unmöglich ist. Hierbei ist zu erwähnen, dass der durch den Ausschnitt 26 in der Verschlussplatte 25 hindurchragende Roboterarm 27 alternativ auch einen runden Querschnitt haben kann. -
Figur 15 zeigt eine weitere Abwandlung des Ausführungsbeispiels gemäßFigur 14 , so dass zur Vermeidung von Wiederholungen wieder auf die vorstehende Beschreibung verwiesen wird, wobei für entsprechende Einzelheiten dieselben Bezugszeichen verwendet werden. - Eine Besonderheit dieses Ausführungsbeispiels besteht darin, dass sich der Ausschnitt 26 in der Verschlussplatte 25 nach oben hin halbkreisförmig verjüngt. Dies hat die gleiche technische Bedeutung wie die Verjüngung in Form eines Dreiecks bei dem Ausführungsbeispiel gemäß
Figur 14 , sodass auf die obigen technischen Ausführungen zuFigur 14 verwiesen wird. -
Figur 16 zeigt eine Abwandlung des Ausführungsbeispiels gemäßFigur 4 , so dass zur Vermeidung von Wiederholungen wieder auf die vorstehende Beschreibung verwiesen wird, wobei für entsprechende Einzelheiten dieselben Bezugszeichen verwendet werden. - Eine Besonderheit dieses Ausführungsbeispiels besteht darin, dass das Zerstäuber-Reinigungsgerät 31 hierbei nicht um eine senkrechte Schwenkachse schwenkbar ist, sondern um eine horizontale Schwenkachse 48 an der Unterseite des Zerstäuber-Reinigungsgeräts 31. Das Zerstäuber-Reinigungsgerät 31 kann deshalb in Richtung des Doppelpfeils um die Schwenkachse 48 in die Wartungskabine 29 hineingeschwenkt bzw. aus der Wartungskabine 29 herausgeschwenkt werden.
- Das in
Fig. 4 gezeigte Ausführungsbeispiel hat demgegenüber den Nachteil, dass während des Aus- bzw. Einschwenkens des Zerstäuber-Reinigungsgeräts 31 ein großer Freiraum seitlich des Zerstäuber-Reinigungsgeräts 31 entsteht, der ein Hindurchgreifen mit der Hand ermöglicht und damit Sicherheitsvorschriften widerspricht. Wird das Zerstäuber-Reinigungsgeräts 31 hingegen um die horizontale Schwenkachse 48 gekippt, also von einer vertikalen in eine schräg ins Innere der Wartungskabine 29 gerichtete Position bewegt, bildet sich oberhalb des Zerstäuber-Reinigungsgeräts 31 ein Freiraum, der klein genug ist, um die Sicherheitsvorschriften zu erfüllen. Gleiches gilt bei der umgekehrten Bewegung. Wenn das Zerstäuber-Reinigungsgeräts 31 vollständig in die Wartungskabine 29 eingeklappt ist (Wartungsposition), bildet dessen äußere obere Kante einen Verschluss (dieser muss nicht luftdicht sein). Zum Einklappen des Zerstäuber-Reinigungsgeräts 31 ist dessen Halteplatte mit einem in die Wartungskabine 29 gerichteten Griff ausgestattet. Die Kippmechanik kann mit einem Dämpfer (ähnlich Bewegungsdämpfer bei Haustüren) ausgestattet sein. Ein weiterer Vorteil der gekippten Variante liegt darin, dass etwas weniger Platz auf der Außenwand der Wartungskabine 29 benötigt wird. -
- 1
- Lackierkabine
- 2
- Kraftfahrzeugkarosserie
- 3, 4
- Lackierroboter
- 5, 6
- Türöffner-Roboter (SCARA-Roboter)
- 7, 8
- Haubenöffner-Roboter
- 9
- Obere Verfahrschiene für die Haubenöffner-Roboter
- 10
- Mittlere Verfahrschiene für die Lackier-Roboter
- 11
- Untere Verfahrschiene für die Türöffner-Roboter (SCARA-Roboter)
- 12-15
- Wartungskabinen ("Cubicles")
- 16-19
- Zutrittstüren zu den Wartungskabinen
- 20-22
- Wartungsfenster der Wartungskabinen
- 23
- Wartungsfenster der Wartungskabine
- 24
- Kabinenwand der Wartungskabine
- 25
- Verschlussplatte zum Verschließen des Wartungsfensters der Wartungskabine
- 26
- Ausschnitt in der Verschlussplatte
- 27
- Roboterarm des Lackierroboters
- 28
- Roboterarm des Türöffner-Roboters (SCARA-Roboter)
- 29
- Wartungskabine
- 30
- Wartungsfenster der Wartungskabine
- 31
- Zerstäuber-Reinigungsgerät ("Cleaner")
- 32
- Verschlussplatte zum Verschließen der Schwenköffnung im herausgeschwenkten Zustand des Zerstäuber-Reinigungsgeräts
- 33
- Verschlussplatte zum Verschließen der Schwenköffnung im hereingeschwenkten Zustand des Zerstäuber-Reinigungsgeräts
- 34
- Steuersystem
- 35
- Robotersteuerungen
- 36
- Schwenkmechanismus des Zerstäuber-Reinigungsgeräts
- 37
- Fensterverschluss des Wartungsfensters der Wartungskabine
- 38
- Türverriegelung der Zutrittstür der Wartungskabine
- 39
- Türsensor der Zutrittstür der Wartungskabine
- 40
- Bedienpult
- 41
- Anforderungstaster zum Anfordern einer Öffnung der Zutrittstür der Wartungskabine
- 42
- Quittier-Taster zum Quittieren des Schließens der Zutrittstür der Wartungskabine
- 43
- Betriebsarten-Wahlschalter der Wartungskabine
- 44
- Anforderungstaster zum Anfordern des Haubenöffner-Roboters
- 45
- Anforderungstaster zum Anfordern des Lackierroboters
- 46
- Anforderungstaster zum Anfordern des Türöffner-Roboters (SCARA-Roboter)
- 47
- Anforderungstaster zum Anfordern des Zerstäuber-Reinigungsgeräts
- 48
- Schwenkachse zum Schwenken des Zerstäuber-Reinigungsgeräts ("Cleaner")
Claims (15)
- Beschichtungseinrichtung zur Beschichtung von Bauteilen (2), insbesondere von Kraftfahrzeugkarosseriebauteilen (2), mit einem Beschichtungsmittel, insbesondere mit einem Lack, einem Klebstoff, eine Dichtmittel oder einem Dämmstoff, mita) einer Beschichtungskabine (1) zur Aufnahme der zu beschichtenden Bauteile (2) während der Beschichtung,b) mindestens einem in der Beschichtungskabine (1) angeordneten Roboter (3-8), insbesondereb1) mindestens einem Beschichtungsroboter (3, 4) zur Beschichtung der Bauteile (2) mit dem Beschichtungsmittel, wobei der Beschichtungsroboter (3, 4) einen Applikator führt, insbesondere einen Rotationszerstäuber oder einen Druckkopf, und/oderb2) mindestens einem Handhabungsroboter (5, 6, 7, 8) zum Handhaben der zu beschichtenden Bauteile (2), insbesonderei) als Türöffner-Roboter (5, 6) zum Öffnen und Schließen von Türen der Kraftfahrzeugkarosserien (2) oderii) als Haubenöffner-Roboter (7, 8) zum Öffnen und Schließen von Hauben der Kraftfahrzeugkarosserien (2),c) mindestens einer Wartungskabine (12-15; 29) zur Durchführung von Wartungsmaßnahmen innerhalb der Wartungskabine (12-15; 29), wobei die Wartungskabine (12-15; 29)c1) innerhalb der Beschichtungskabine (1) angeordnet und von dem Rest der Beschichtungskabine (1) abgetrennt ist,c2) eine Zutrittstür (16-19) aufweist, über die eine Bedienperson die Wartungskabine (12-15; 29) betreten kann, undc3) ein Wartungsfenster (20-22; 23; 30) aufweist, so dass der Roboter (3-8) seinen Roboterarm (27, 28) mindestens teilweise durch das Wartungsfenster (20-22; 23; 30) hindurch in die Wartungskabine (12-15; 29) einführen kann, undd) einem Steuersystem (34) zur Steuerung des Betriebs der Beschichtungseinrichtung,
dadurch gekennzeichnet,e) dass das Steuersystem (34) den Zugang durch das Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29) für den Roboter (3-8) nur freigibt, wenn die Zutrittstür (16-19) zu der Wartungskabine (12-15; 29) geschlossen und vorzugsweise auch verriegelt ist. - Beschichtungseinrichtung nach Anspruch 1, dadurch gekennzeichnet,a) dass die Wartungskabine (12-15; 29) einen Türsensor (39) aufweist, um den Öffnungszustand der Zutrittstür (16-19) zu erfassen, und/oderb) dass die Wartungskabine (12-15; 29) eine steuerbare Türverriegelung (38) aufweist, die in einem verriegelten Zustand ein Öffnen der Zutrittstür (16-19) verhindert, so dass die Zutrittstür (16-19) nur in einem entriegelten Zustand geöffnet werden kann,c) dass das Steuersystem (34) vorzugsweise den Türsensor (39) abfragt und die Türverriegelung (38) ansteuert, um den Zutritt zu der Wartungskabine (12-15; 29) zu steuern.
- Beschichtungseinrichtung nach Anspruch 1 oder 2, dadurch gekennzeichnet,a) dass das Wartungsfenster (20-22; 23; 30) der Wartungskabine (12-15; 29) einen verstellbaren Fensterverschluss (37) aufweist, um das Wartungsfenster (20-22; 23; 30) wahlweise zu öffnen oder ganz oder teilweise zu schließen, und/oderb) dass der Fensterverschluss (37) optional eine verfahrbare oder verschwenkbare Verschlussplatte (25) aufweist, die in Abhängigkeit von ihrer Stellung das Wartungsfenster (20-22; 23; 30) freigibt oder ganz oder teilweise verschließt, und/oderc) dass die verfahrbare oder verschwenkbare Verschlussplatte (25) einen Ausschnitt (26) aufweist, der an den Querschnitt eines Roboterarms (27, 28) des Beschichtungsroboters (3, 4) oder des Handhabungsroboters (5, 6, 7, 8) angepasst ist, so dass die Verschlussplatte (25) das Wartungsfenster (20-22; 23; 30) bis auf den Roboterarm (27, 28) verschließen kann, wenn der Roboterarm (27, 28) durch das Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29) hineinragt, und/oderd) dass die Verschlussplatte (25) optional durchsichtig ist, damit eine Bedienperson aus der Wartungskabine (12-15; 29) heraus durch die Verschlussplatte (25) hindurch Prozesse in der Beschichtungskabine (1) beobachten kann, und/odere) dass die Verschlussplatte (25) in vertikaler Richtung verfahrbar ist, und/oderf) dass das Steuersystem (34) den Fensterverschluss (37) ansteuert, und/oderg) dass sich der Ausschnitt (26) in der Verschlussplatte (25) von der Kante der Verschlussplatte (25) ausgehend verjüngt, insbesondere in Form eines Dreiecks oder eines Halbkreises.
- Beschichtungseinrichtung nach Anspruch 3, dadurch gekennzeichnet,a) dass der Fensterverschluss (37) das Wartungsfenster (20-22; 23; 30) der Wartungskabine (12-15; 29) in einer Öffnungsstellung im Wesentlichen vollständig freigibt, so dass der Beschichtungsroboter (3, 4) und/oder der Handhabungsroboter (5, 6, 7, 8) mit einem Roboterarm (27, 28) ungehindert durch das Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29) hineinfahren kann, undb) dass der Fensterverschluss (37) das Wartungsfenster (20-22; 23; 30) der Wartungskabine (12-15; 29) in einer Verschlussstellung im Wesentlichen vollständig verschließt, so dass sich die Bedienperson in der Wartungskabine (12-15; 29) aufhalten kann, während die Bauteile (2) in der Beschichtungskabine (1) beschichtet werden, undc) dass der Fensterverschluss (37) das Wartungsfenster (20-22; 23; 30) der Wartungskabine (12-15; 29) in einer Reinigungsstellung bis auf die Kontur eines Roboterarms (27, 28) des Beschichtungsroboters (3, 4) oder des Handhabungsroboters (5, 6, 7, 8) verschließt, so dass der Roboterarm (27, 28) in die Wartungskabine (12-15; 29) hineinragen kann.
- Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass die Zutrittstür (16-19) der Wartungskabine (12-15; 29) die Wartungskabine (12-15; 29) mit dem Rest der Beschichtungskabine (1) verbindet, so dass die Wartungskabine (12-15; 29) durch die Zutrittstür (16-19) hindurch vom Innenraum der Beschichtungskabine (1) aus betreten werden kann, oderb) dass die Zutrittstür (16-19) der Wartungskabine (12-15; 29) die Wartungskabine (12-15; 29) mit einem Außenraum außerhalb der Beschichtungskabine (1) verbindet, so dass die Wartungskabine (12-15; 29) durch die Zutrittstür (16-19) hindurch von außerhalb der Beschichtungskabine (1) betreten werden kann. - Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass ein Wartungsgerät (31) vorgesehen ist, insbesondere alsa1) Applikator-Reinigungsgerät (31) zum Reinigen des Applikators, insbesondere als Zerstäuber-Reinigungsgerät (31) mit einer Einführöffnung zum Einführen des zu reinigenden Zerstäubers in das Zerstäuber-Reinigungsgerät (31) und zum Reinigen des Zerstäubers innerhalb des Zerstäuber-Reinigungsgeräts (31), odera2) Strahlprüfungsgerät zum Prüfen der von dem als Druckkopf ausgebildeten Applikator abgegebenen Beschichtungsmittelstrahlen, odera3) Reinigungsgerät zum Reinigen von Handhabungswerkzeugen des Handhabungsroboters (5, 6, 7, 8),b) dass das Wartungsgerät (31) in einer Schwenköffnung in einer Kabinenwand (24) der Wartungskabine (12-15; 29) mittels eines Schwenkmechanismus schwenkbar angebracht ist,c) dass das Wartungsgerät (31) mittels des Schwenkmechanismus (36) schwenkbar ist zwischen einer Betriebsposition innerhalb der Beschichtungskabine (1) und einer Wartungsposition innerhalb der Wartungskabine (12-15; 29), insbesondere um eine vertikale Schwenkachse oder um eine horizontale Schwenkachse (48),d) dass der Schwenkmechanismus (36) optional die Schwenköffnung sowohl in der Betriebsposition als auch in der Wartungsposition verschließt,e) dass der Schwenkmechanismus (36) optional eine erste Verschlussplatte (32) aufweist, um die Schwenköffnung zu verschließen, wenn das Wartungsgerät (31) in die Betriebsposition innerhalb der Beschichtungskabine (1) geschwenkt ist,f) dass der Schwenkmechanismus (36) optional eine zweite Verschlussplatte (33) aufweist, um die Schwenköffnung zu verschließen, wenn das Wartungsgerät (31) in die Wartungsposition innerhalb der Wartungskabine (12-15; 29) geschwenkt ist,g) dass die beiden Verschlussplatten (32, 33) des Schwenkmechanismus (36) optional in einem festen Winkel zueinander angewinkelt sind und gemeinsam schwenken, wobei der Winkel vorzugsweise im Wesentlichen 90° beträgt,h) dass an dem Wartungsgerät (31) optional ein Griff angebracht ist, um das Wartungsgerät (31) vom Inneren der Wartungskabine (29) aus in die Wartungskabine (2) hinein ziehen zu können,i) dass der Schwenkmechanismus (36) optional einen Dämpfer aufweist, um die Schwenkbewegung des Wartungsgeräts (31) zu dämpfen. - Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass die Wartungskabine (12-15; 29) einen Türöffner-Taster (41) aufweist, um die Zutrittstür (16-19) zu öffnen, undb) dass die Wartungskabine (12-15; 29) einen Quittier-Taster (42) aufweist, um das Verlassen der Wartungskabine (12-15; 29) durch die Bedienperson zu quittieren, undc) dass der Türöffner-Taster (41) und der Quittier-Taster (42) mit dem Steuersystem (34) verbunden sind. - Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass die Wartungskabine (12-15; 29) in mehreren verschiedenen Betriebsarten betreibbar ist, um im Betrieb die Sicherheit der Bedienperson zu gewährleisten, undb) dass der Wartungskabine (12-15; 29) ein Betriebsartenwahlschalter (43) zugeordnet ist, um die Betriebsart der Wartungskabine (12-15; 29) auszuwählen,c) wobei die Wartungskabine (12-15; 29) vorzugsweise in mindestens einer der folgenden Betriebsarten betreibbar ist:c1) Automatikbetrieb,c2) Beschichtungsroboter-Reinigungsbetrieb zum Reinigen des Beschichtungsroboters (3, 4),c3) Handhabungsroboter-Reinigungsbetrieb zum Reinigen des Handhabungsroboters (5, 6, 7, 8),c4) Zubehör-Reinigungsbetrieb zum Reinigen von Zubehör, insbesondere des Applikator-Reinigungsgeräts (31) oder eines Außenaufladungsrings für einen Zerstäuber für eine elektrostatische Außenaufladung des applizierten Beschichtungsmittels,c5) Beobachtungsbetrieb zum Beobachten von Prozessen in der Beschichtungskabine (1). - Beschichtungseinrichtung nach Anspruch 8, dadurch gekennzeichnet, dass das Steuersystem (34) in dem Automatikbetrieb prüft, ob eine Wartungsanforderung für einen Beschichtungsroboter (3, 4) oder einen Handhabungsroboter (5, 6, 7, 8) vorliegt und bei einer Wartungsanforderung mehrere oder alle der folgenden Schritte ausführt, insbesondere in der folgenden Reihenfolge:a) Beenden des Beschichtungsbetriebs bei dem zu reinigenden Beschichtungsroboter (3, 4),b) Entladen der elektrostatischen Beschichtungsmittelaufladung an dem zu reinigenden Beschichtungsroboter (3, 4),c) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um das Öffnen der Zutrittstür (16-19) und das Betreten der Wartungskabine (12-15; 29) zu verhindern,d) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),e) Einführen des Beschichtungsroboters (3, 4) oder des Handhabungsroboters (5, 6, 7, 8) durch das geöffnete Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29),f) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29) in die Reinigungsstellung,g) Entriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um der Bedienperson das Betreten der Wartungskabine (12-15; 29) zu erlauben,h) Durchführung einer Reinigungsmaßnahme in der Wartungskabine (12-15; 29),i) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), nachdem die Bedienperson die Wartungskabine (12-15; 29) verlassen und die Zutrittstür (16-19) geschlossen hat,j) Quittieren der Verriegelung der Zutrittstür (16-19) in die Wartungskabine (12-15; 29) durch die Bedienperson nach dem Verlassen der Wartungskabine (12-15; 29),k) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),l) Herausfahren des Beschichtungsroboters (3, 4) oder des Handhabungsroboters (5, 6, 7, 8) durch das geöffnete Wartungsfenster (20-22; 23; 30) aus der Wartungskabine (12-15; 29),m) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29).
- Beschichtungseinrichtung nach Anspruch 8 oder 9, dadurch gekennzeichnet, dass das Steuersystem (34) in dem Beschichtungsroboter-Reinigungsbetrieb prüft, ob benutzerseitig eine Reinigungsanforderung zu einem Beschichtungsroboter (3, 4) vorliegt und bei einer Reinigungsanforderung mehrere oder alle der folgenden Schritte ausführt, insbesondere in der folgenden Reihenfolge:a) Beenden des Beschichtungsbetriebs bei dem zu reinigenden Beschichtungsroboter (3, 4),b) Entladen der elektrostatischen Beschichtungsmittelaufladung an dem zu reinigenden Beschichtungsroboter (3, 4),c) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um das Öffnen der Zutrittstür (16-19) und das Betreten der Wartungskabine (12-15; 29) zu verhindern, sofern die Zutrittstür (16-19) noch nicht verriegelt ist,d) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),e) Einführen des zu reinigenden Beschichtungsroboters (3, 4) durch das geöffnete Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29),f) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29) in die Reinigungsstellung,g) Abschalten des Beschichtungsroboters (3, 4),h) Entriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um der Bedienperson das Betreten der Wartungskabine (12-15; 29) zu erlauben,i) Durchführung einer Reinigungsmaßnahme in der Wartungskabine (12-15; 29),j) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), nachdem die Bedienperson die Wartungskabine (12-15; 29) verlassen und die Zutrittstür (16-19) geschlossen hat;k) Quittieren der Verriegelung der Zutrittstür (16-19) in die Wartungskabine (12-15; 29) durch die Bedienperson nach dem Verlassen der Wartungskabine (12-15; 29),l) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),m) Herausfahren des Beschichtungsroboters (3, 4) durch das geöffnete Wartungsfenster (20-22; 23; 30) aus der Wartungskabine (12-15; 29),n) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29).
- Beschichtungseinrichtung nach einem der Ansprüche 8 bis 10, dadurch gekennzeichnet, dass das Steuersystem (34) in dem Handhabungsroboter-Reinigungsbetrieb prüft, ob benutzerseitig eine Reinigungsanforderung zu einem Handhabungsroboter (5, 6, 7, 8) vorliegt und bei einer Reinigungsanforderung mehrere oder alle der folgenden Schritte ausführt, insbesondere in der folgenden Reihenfolge:a) Beenden des laufenden Auftrags des Handhabungsroboters (5, 6, 7, 8),b) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um das Öffnen der Zutrittstür (16-19) und das Betreten der Wartungskabine (12-15; 29) zu verhindern, sofern die Zutrittstür (16-19) noch nicht verriegelt ist,c) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),d) Einführen des zu reinigenden Handhabungsroboters (5, 6, 7, 8) durch das geöffnete Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29),e) Abschalten des Handhabungsroboters (5, 6, 7, 8),f) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29) in die Reinigungsstellung,g) Entriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), um der Bedienperson das Betreten der Wartungskabine (12-15; 29) zu erlauben,h) Durchführung einer Reinigungsmaßnahme in der Wartungskabine (12-15; 29),i) Verriegeln der Zutrittstür (16-19) in die Wartungskabine (12-15; 29), nachdem die Bedienperson die Wartungskabine (12-15; 29) verlassen und die Zutrittstür (16-19) geschlossen hat,j) Quittieren der Verriegelung der Zutrittstür (16-19) in die Wartungskabine (12-15; 29) durch die Bedienperson nach dem Verlassen der Wartungskabine (12-15; 29),k) Öffnen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29),l) Herausfahren des Handhabungsroboters (5, 6, 7, 8) durch das geöffnete Wartungsfenster (20-22; 23; 30) aus der Wartungskabine (12-15; 29),m) Schließen des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29).
- Beschichtungseinrichtung nach einem der Ansprüche 9 bis 11, dadurch gekennzeichnet,a) dass das Steuersystem (34) bei der Durchführung der Wartungsmaßnahme in der Wartungskabine (12-15; 29) folgende Schritte durchführt:a1) Reinigen des Applikators oder des Roboterarms (27, 28) in der Wartungskabine (12-15; 29) mittels einer Reinigungseinrichtung, und/odera2) Ablegen und/oder Austauschen eines Außenaufladungsrings des Zerstäubers in der Wartungskabine (12-15; 29), und/oderb) dass in dem Zubehör-Reinigungsbetrieb vorgesehen ist,b1) dass das Steuersystem (34) das Zerstäuber-Reinigungsgerät in die Wartungsposition in der Wartungskabine (12-15; 29) schwenkt,b2) dass das Steuersystem (34) optional die Türverriegelung der Zutrittstür (16-19) der Wartungskabine (12-15; 29) entriegelt, um der Bedienperson den Zutritt zu der Wartungskabine (12-15; 29) freizugeben, und/oderc) dass in dem Beobachtungsbetrieb vorgesehen ist,c1) dass das Steuersystem (34) den Fensterverschluss (37) des Wartungsfensters (20-22; 23; 30) der Wartungskabine (12-15; 29) so ansteuert, dass der Fensterverschluss (37) die Schließstellung einnimmt und das Wartungsfenster (20-22; 23; 30) vollständig geschlossen ist, undc2) dass das Steuersystem (34) die Türverriegelung der Zutrittstür (16-19) der Wartungskabine (12-15; 29) entriegelt, um der Bedienperson den Zutritt zu der Wartungskabine (12-15; 29) freizugeben.
- Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass in einer oberen Ebene in der Beschichtungskabine (1) optional mindestens ein Haubenöffner-Roboter (7, 8) angeordnet ist, um Hauben der Kraftfahrzeugkarosserien (2) zu öffnen und zu schließen, insbesondere verfahrbar an einer oberen Verfahrschiene (9),b) dass in einer mittleren Ebene in der Beschichtungskabine (1) mindestens ein Beschichtungsroboter (3, 4) angeordnet ist, insbesondere verfahrbar an einer mittleren Verfahrschiene (10), undc) dass in einer unteren Ebene in der Beschichtungskabine (1) optional mindestens ein Türöffner-Roboter (5, 6) angeordnet ist, um Türen der Kraftfahrzugkarosserien zu öffnen und zu schließen, insbesondere verfahrbar an einer unteren Verfahrschiene (11),d) dass das Wartungsfenster (20-22; 23; 30) der Wartungskabine (12-15; 29) vorzugsweise in einer solchen Höhe angeordnet ist, dass der Haubenöffner-Roboter (7, 8), der Beschichtungsroboter (3, 4) und der Türöffner-Roboter (5, 6) mit einem Roboterarm (27, 28) durch das Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29) hineinfahren kann. - Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,a) dass die Beschichtungskabine (1) einen rechteckigen Grundriss mit vier Ecken hat, wobei in den vier Ecken der Beschichtungskabine (1) jeweils eine Wartungskabine (12-15; 29) angeordnet ist, und/oderb) dass der Beschichtungsroboter (3, 4) in der Beschichtungskabine (1) entlang einer Verfahrschiene (10) verfahrbar oder ortsfest montiert ist, und/oderc) dass der Handhabungsroboter (5, 6, 7, 8) in der Beschichtungskabine (1) entlang einer Verfahrschiene (9, 11) verfahrbar oder ortsfest montiert ist, und/oderd) dass ein Förderer vorgesehen ist, um die zu beschichtenden Bauteile (2) durch die Beschichtungskabine (1) zu fördern, insbesondere mit einem fahrerlosen Transportsystem, und/odere) dass der Applikator ein Zerstäuber ist, insbesondere ein Rotationszerstäuber, oder ein Druckkopf, und/oderf) dass eine Frischluftspülung vorgesehen ist, die die Wartungskabine (12-15; 29) mit Frischluft spült, um in der Wartungskabine (12-15; 29) eine atemfähige Atmosphäre sicherzustellen, wenn in der Beschichtungskabine (1) das Beschichtungsmittel appliziert wird, und/oderg) dass die Kabinenwand (24) der Wartungskabine (12-15; 29) für das Beschichtungsmittel undurchlässig ist, und/oderh) dass einer der Handhabungsroboter (5, 6,) ein SCARA-Roboter ist, der zum Öffnen und Schließen von Türen der Kraftfahrzeugkarosserien (2) ausgelegt ist, und/oderi) dass einer der Handhabungsroboter (7, 8) ein Knickarmroboter ist, der zum Öffnen und Schließen von Hauben der Kraftfahrzeugkarosserien (2) ausgelegt ist. - Betriebsverfahren für eine Beschichtungseinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Steuersystem (34) den Zugang durch das Wartungsfenster (20-22; 23; 30) in die Wartungskabine (12-15; 29) für den Beschichtungsroboter (3, 4) und den Handhabungsroboter (5, 6, 7, 8) überwacht und nur freigibt, wenn die Zutrittstür (16-19) zu der Wartungskabine (12-15; 29) geschlossen und vorzugsweise auch verriegelt ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102021133410.1A DE102021133410A1 (de) | 2021-12-16 | 2021-12-16 | Beschichtungseinrichtung und entsprechendes Betriebsverfahren |
| PCT/EP2022/084515 WO2023110511A1 (de) | 2021-12-16 | 2022-12-06 | Beschichtungseinrichtung und entsprechendes betriebsverahren |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4387774A1 EP4387774A1 (de) | 2024-06-26 |
| EP4387774B1 true EP4387774B1 (de) | 2025-03-26 |
Family
ID=84688410
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22830726.0A Active EP4387774B1 (de) | 2021-12-16 | 2022-12-06 | Beschichtungseinrichtung und entsprechendes betriebsverahren |
Country Status (11)
| Country | Link |
|---|---|
| US (1) | US20250018416A1 (de) |
| EP (1) | EP4387774B1 (de) |
| JP (1) | JP2025500263A (de) |
| KR (1) | KR20240116748A (de) |
| CN (1) | CN118871212A (de) |
| DE (1) | DE102021133410A1 (de) |
| ES (1) | ES3029162T3 (de) |
| HU (1) | HUE071051T2 (de) |
| MX (1) | MX2024006926A (de) |
| PL (1) | PL4387774T3 (de) |
| WO (1) | WO2023110511A1 (de) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102022108537A1 (de) | 2022-04-08 | 2023-10-12 | Dürr Systems Ag | Betriebsverfahren für eine Beschichtungsanlage und entsprechende Beschichtungsanlage |
| US12623740B2 (en) | 2024-04-30 | 2026-05-12 | Toyota Motor Engineering & Manufacturing North America, Inc. | Systems and methods for opening and closing vehicle doors during manufacturing |
| DE102024117830A1 (de) | 2024-06-25 | 2026-01-08 | Dürr Systems Ag | Betriebsverfahren und Applikationsvorrichtung zur Überprüfung, ob eine Anbaukomponente korrekt, inkorrekt oder nicht montiert ist |
| DE102024117796A1 (de) | 2024-06-25 | 2026-01-08 | Dürr Systems Ag | Betriebsverfahren für eine elektrostatische Beschichtungsmittelaufladung und Beschichtungsanlage zur Ausführung des Betriebsverfahrens |
| WO2026148435A1 (en) * | 2025-01-07 | 2026-07-16 | Abb Schweiz Ag | Configurable glue dispensing station |
Family Cites Families (24)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2538826B2 (ja) * | 1991-10-28 | 1996-10-02 | 昭和アルミニウム株式会社 | 塗装装置 |
| US20020185359A1 (en) * | 2001-06-06 | 2002-12-12 | Livingston John Scott | Robot having interlock mechanism |
| DE10237747A1 (de) | 2002-08-17 | 2004-02-26 | Abb Patent Gmbh | Robotersystem zum Beschichten von Werkstücken |
| DE202004021737U1 (de) * | 2003-07-18 | 2010-08-26 | Abb As | Farbauftragssystem |
| ES2313106T3 (es) * | 2003-11-06 | 2009-03-01 | Fanuc Robotics America, Inc. | Cabina de pintado robotica compacta. |
| DE102004061322A1 (de) | 2004-12-20 | 2006-06-22 | Dürr Systems GmbH | Verfahren und Reinigungsgerät zum Reinigen einer Sprühvorrichtung |
| DE102006032804A1 (de) * | 2006-07-14 | 2008-01-17 | Dürr Systems GmbH | Lackieranlage und zugehöriges Betriebsverfahren |
| DE102008053178A1 (de) | 2008-10-24 | 2010-05-12 | Dürr Systems GmbH | Beschichtungseinrichtung und zugehöriges Beschichtungsverfahren |
| DE102010019612A1 (de) | 2010-05-06 | 2011-11-10 | Dürr Systems GmbH | Beschichtungseinrichtung, insbesondere mit einem Applikationsgerät, und zugehöriges Beschichtungsverfahren, das einen zertropfenden Beschichtungsmittelstrahl ausgibt |
| DE102010052698A1 (de) | 2010-11-26 | 2012-05-31 | Dürr Systems GmbH | Reinigungsgerät und Reinigungsbürste für einen Zerstäuber und entsprechendes Reinigungsverfahren |
| FR2977508B1 (fr) * | 2011-07-06 | 2013-08-16 | Sames Technologies | Station de nettoyage-remplissage pour moyens de projection |
| US20130298828A1 (en) * | 2012-05-09 | 2013-11-14 | Murray N. Underhill | Thermal spray apparatus |
| DE102013002412A1 (de) | 2013-02-11 | 2014-08-14 | Dürr Systems GmbH | Applikationsverfahren und Applikationsanlage |
| DE102014006651A1 (de) | 2014-05-07 | 2015-11-12 | Dürr Systems GmbH | Beschichtungsanlage zur Beschichtung von Bauteilen, insbesondere zur Lackierung von Kraftfahrzeugkarosseriebauteilen |
| DE102014016364A1 (de) | 2014-11-05 | 2016-05-12 | Eisenmann Se | Reinigungsverfahren und Reinigungsvorrichtung für ein oder mehrere Teile eines Applikationssystems |
| DE102016014955A1 (de) | 2016-12-14 | 2018-06-14 | Dürr Systems Ag | Beschichtungseinrichtung und entsprechendes Beschichtungsverfahren |
| DE102016014951A1 (de) | 2016-12-14 | 2018-06-14 | Dürr Systems Ag | Beschichtungseinrichtung und zugehöriges Betriebsverfahren |
| DE102016014920A1 (de) | 2016-12-14 | 2018-06-14 | Dürr Systems Ag | Druckkopf mit Verschiebe- und/oder Drehmechanik für zumindest eine Düsenreihe |
| DE102016014943A1 (de) | 2016-12-14 | 2018-06-14 | Dürr Systems Ag | Druckkopf mit Temperiereinrichtung |
| DE102016014944A1 (de) | 2016-12-14 | 2018-06-14 | Dürr Systems Ag | Beschichtungsverfahren und entsprechende Beschichtungseinrichtung |
| JP7389755B2 (ja) * | 2018-05-03 | 2023-11-30 | ファナック アメリカ コーポレイション | ロボットを用いた塗装ブース及び操作方法 |
| DE102018131380A1 (de) | 2018-12-07 | 2020-06-10 | Dürr Systems Ag | Reinigungsgerät für ein Applikationsgerät |
| CN112570180A (zh) | 2019-09-30 | 2021-03-30 | 杜尔系统股份公司 | 处理设备和处理方法 |
| DE102019135360A1 (de) | 2019-12-20 | 2021-06-24 | Dürr Systems Ag | Reinigungsvorrichtung zum Reinigen eines Düsenapplikators und entsprechendes Reinigungsverfahren |
-
2021
- 2021-12-16 DE DE102021133410.1A patent/DE102021133410A1/de not_active Withdrawn
-
2022
- 2022-12-06 ES ES22830726T patent/ES3029162T3/es active Active
- 2022-12-06 JP JP2024536099A patent/JP2025500263A/ja active Pending
- 2022-12-06 WO PCT/EP2022/084515 patent/WO2023110511A1/de not_active Ceased
- 2022-12-06 HU HUE22830726A patent/HUE071051T2/hu unknown
- 2022-12-06 KR KR1020247020033A patent/KR20240116748A/ko active Pending
- 2022-12-06 MX MX2024006926A patent/MX2024006926A/es unknown
- 2022-12-06 CN CN202280076109.6A patent/CN118871212A/zh active Pending
- 2022-12-06 EP EP22830726.0A patent/EP4387774B1/de active Active
- 2022-12-06 PL PL22830726.0T patent/PL4387774T3/pl unknown
- 2022-12-06 US US18/714,125 patent/US20250018416A1/en active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| JP2025500263A (ja) | 2025-01-09 |
| WO2023110511A1 (de) | 2023-06-22 |
| EP4387774A1 (de) | 2024-06-26 |
| ES3029162T3 (en) | 2025-06-23 |
| DE102021133410A1 (de) | 2023-06-22 |
| CN118871212A (zh) | 2024-10-29 |
| HUE071051T2 (hu) | 2025-07-28 |
| KR20240116748A (ko) | 2024-07-30 |
| MX2024006926A (es) | 2024-06-20 |
| US20250018416A1 (en) | 2025-01-16 |
| PL4387774T3 (pl) | 2025-07-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2023110511A1 (de) | Beschichtungseinrichtung und entsprechendes betriebsverahren | |
| EP3012031B1 (de) | Roboter mit einer reinigungseinrichtung und zugehöriges betriebsverfahren | |
| DE10115376B4 (de) | Anlage zum Pulverlackieren von Gegenständen | |
| WO2010099954A2 (de) | Roboteranordnung, insbesondere in einer lackierkabine | |
| EP3307491B1 (de) | Beschichtungsanlagenroboter, insbesondere handhabungsroboter | |
| DE202010005430U1 (de) | Farbauftragssystem | |
| DE102013109867A1 (de) | Robotereinsatzgerät zum Lackieren | |
| DE102016004846A1 (de) | Lackiereinheit | |
| DE10115470A1 (de) | Beschichtungsanlage mit einer Zerstäuberwechselstation | |
| EP2427279B1 (de) | Reinigungsanlage für kraftfahrzeugkarosseriebauteile und betriebsverfahren | |
| EP3762184B1 (de) | Schwenkeinheit für einen handhabungsroboter und zugehöriges verfahren | |
| DE102016003916A1 (de) | Lackierstation und zugehöriges Betriebsverfahren | |
| DE3419028A1 (de) | Verfahren zum reinigen von koerpern mit luftstrahlen und vorrichtung zur durchfuehrung des verfahrens | |
| EP1889667A1 (de) | Beschichtungsanlage und zugehöriges Verfahren | |
| DE3538468A1 (de) | Verfahren und vorrichtung zum oeffnen und/oder schliessen von hauben an kraftfahrzeugkarosserien | |
| EP3261806B1 (de) | Vorrichtung zur behandlung von gegenständen | |
| DE19524327A1 (de) | Pulverbeschichtungskabine | |
| DE102006058350A1 (de) | Beschichtungsanlage und Verfahren zur Serienbeschichtung von Werkstücken | |
| DE19821338B4 (de) | Transportsystem und Verfahren zum Transportieren von Gegenständen in einen Arbeitsraum hinein oder aus einem Arbeitsraum heraus | |
| EP3360651A1 (de) | Handhabungsroboter und verfahren zur ansteuerung eines handhabungsroboters | |
| DE3014591C2 (de) | Einrichtung zum Innenlackieren von einseitig offenen Nutzfahrzeugzellen | |
| DE202008010578U1 (de) | Laserbearbeitungsmaschine mit Düsenwechseleinrichtung | |
| DE102020134556A1 (de) | Vorrichtung zum Bereitstellen von Werkzeugen für eine Werkzeugmaschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20240314 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20240708 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Free format text: CASE NUMBER: APP_57049/2024 Effective date: 20241018 |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| INTG | Intention to grant announced |
Effective date: 20241114 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022003367 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 3029162 Country of ref document: ES Kind code of ref document: T3 Effective date: 20250623 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250626 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250626 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250627 |
|
| REG | Reference to a national code |
Ref country code: HU Ref legal event code: AG4A Ref document number: E071051 Country of ref document: HU |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20250326 Ref country code: SK Ref legal event code: T3 Ref document number: E 46487 Country of ref document: SK |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250728 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250726 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502022003367 Country of ref document: DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20251211 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260113 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: HU Payment date: 20251223 Year of fee payment: 4 Ref country code: FR Payment date: 20251229 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20251202 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20251127 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SK Payment date: 20251203 Year of fee payment: 4 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260211 |
|
| 26N | No opposition filed |
Effective date: 20260105 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20260130 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260723 |