EP4389679B1 - Verfahren zur bestimmung der ablegereife eines kunststoffseils - Google Patents
Verfahren zur bestimmung der ablegereife eines kunststoffseils Download PDFInfo
- Publication number
- EP4389679B1 EP4389679B1 EP22216616.7A EP22216616A EP4389679B1 EP 4389679 B1 EP4389679 B1 EP 4389679B1 EP 22216616 A EP22216616 A EP 22216616A EP 4389679 B1 EP4389679 B1 EP 4389679B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rope
- load
- hoist
- oscillation
- curve
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C15/00—Safety gear
Definitions
- the magnetic induction wire testing method utilizes the property that inhomogeneities in a wire rope generate magnetic stray fields. By measuring the rope circumference with a measuring coil, wire breaks, corrosion, and damage to the rope can be located using diagrams.
- Another method, radiographic testing creates a surface image of the volume density of the rope in a plane. Gamma rays from a radioactive isotope penetrate the rope and, with varying degrees of attenuation, strike an X-ray film on the back of the rope.
- the invention is based on the object of providing a method for determining the discard date of a plastic rope of a hoist. According to the invention, this object is achieved by a method having the features of patent claim 1.
- a plastic rope exhibits a changed vibration behavior with increasing wear.
- the state of wear and thus the discard date of the plastic rope can be determined.
- a defined load is attached to the plastic rope wound on the rope drum of the hoist and this load is raised or lowered over a defined distance until a defined length of rope is unwound from the rope drum.
- the rope is braked, causing the load connected to the rope to vibrate.
- the mass vibration initiated by this is recorded over time by a force sensor as a rope force measurement.
- the vibration curve thus obtained is then compared with a reference vibration curve previously determined, preferably with the same rope in its new condition, using the same method. Based on empirically determined vibration curves of ropes with different wear curves, the discard point can now be determined from the difference between the measured vibration curve and the reference vibration curve.
- the load-handling device is a bottom block, with the force sensor being a load cell, which is preferably arranged on the load hook, the rope anchor point, the bottom block, or the rope drum bearing. This allows the method to be easily implemented at the hoist's installation site.
- the recorded vibration curve is stored in a vibration curve history and compared with previously stored rope vibration curves. This allows the wear process of a plastic rope to be mapped over time.
- lowering and lifting processes are performed, followed by deceleration.
- the resulting cable vibrations are recorded over time by the force sensor.
- averaged parameters based on the vibration curves obtained are compared with corresponding parameters of the stored reference vibration curves. This increases the accuracy of the investigation.
- the natural frequencies of the vibration curves are used as parameters.
- the invention is further based on the object of providing a lifting device with which the discard readiness of its plastic rope is determined. According to the invention, this object is achieved by a lifting device with the features of patent claim 11.
- a force sensor which is connected to a control and evaluation unit which is connected to a database in which at least one reference vibration curve for a plastic rope is stored, wherein the control and evaluation unit is configured to carry out a method according to one of the aforementioned claims, the discard readiness can be determined on site at any time.
- a sequence control is stored in the control and evaluation unit, allowing the method to be carried out at least partially automatically.
- the sequence control can be implemented in the form of a programmable logic controller (PLC). This can, of course, also be part of the software installed in the control and evaluation unit.
- PLC programmable logic controller
- a weighing device for detecting a picked-up load is arranged, which is connected to the control and evaluation unit. This enables direct determination of the picked-up load.
- a defined load 4 is first connected to the load-handling device 3.
- the load is lifted by controlling the drive from a lower lifting position to a predetermined rope length (upper lifting position) and decelerated at this defined position, causing the mass of the load 4 to vibrate.
- the hoist 1 or the crane system with trolley 12 and crane bridge 11 is also caused to vibrate.
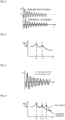
- the force transmitted via the plastic cable 2 is recorded over time by the control and evaluation device 5 via the force sensor 32. This results in a vibration curve (cable force-time function) that decays over time. This is first shifted to the ordinate via an offset and then filtered via a high-pass filter to eliminate any transient low-frequency cable force components (see Fig. Fig. 3 ).
- the recorded vibration curve is, on closer inspection, a vibration superposition curve, which - in addition to at this point neglected further natural vibrations of secondary systems such as hall floor or similar - the natural vibration of the plastic rope 2 and the natural vibration of the hoist 1 (or the crane system).
- the vibration curve is transformed from the time domain to the frequency domain by the control and evaluation device 5 using a Fast Fourier Transformation.
- the superimposed overall vibration is thereby decomposed into its individual vibrations.
- Figure 4 A schematic representation of such a fast Fourier transformation of the recorded vibration curve is shown. By evaluating the peaks of this transformed curve, the peak of the natural vibration f EK of hoist 1 (or the crane system) and the peak of the natural vibration f ES of plastic rope 2 are identified.
- the evaluation is carried out using empirically determined natural vibration data of hoist 1 (or the crane system), which are stored in the database for this purpose.
- the fast Fourier transformation of the recorded vibration curve is compared with a fast Fourier transformation of a reference vibration curve stored in the database.
- the reference vibration curve is a vibration curve obtained by the previously described method using the same plastic rope in its new state (reference plastic rope). It can be seen that the peak f ES of the natural frequency of the plastic rope 2 moves to the left with increasing wear. The discard point is then assessed based on the distance between the peak f ES,Ist of the natural frequency of the plastic rope 2 and the peak f ES,Neu of the natural frequency of the reference plastic rope.
- a critical discard area can be defined based on empirical measurements with synthetic ropes with varying degrees of wear. Against this background, a position of the peak f ES,AR is determined (see Figure 6 ). From the distance of a determined peak f ES,Ist to this discard peak f ES,AR , the remaining service life of the synthetic rope can be determined (cf. Figure 7 ).
- the synthetic rope vibration database can also include vibration curves and their Fast Fourier Transformation for different rope lengths and/or absorbed loads.
- the assessment of discard readiness can be performed either by an operator or by the control and evaluation device by comparing it with a peak-to-peak distance or peak-to-peak distance range stored in the database.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Control And Safety Of Cranes (AREA)
Description
- Die Erfindung betrifft ein Verfahren zur Ermittlung des Schädigungsgrades eines mit einem Lastaufnahmemittel verbundenen Kunststoffseils eines Hebezeuges zur Bestimmung der Ablegereife, wobei das Seil teilweise auf eine mit einem Antrieb verbundene Seiltrommel des Hebezeuges aufgewickelt ist, die eine Bremseinrichtung aufweist, nach dem Patentanspruch 1.
- Seile spielen in der Förder- und Hebetechnik eine große Rolle. Insbesondere dort, wo die Seile sicherheitsrelevante Aufgaben übernehmen, beispielsweise bei Hebezeugen oder Seilbahnen, ist es erforderlich, den sich über die Betriebsdauer des Seils einstellenden Verschleiß festzustellen. Hierzu müssen Litzenbrüche oder sonstige Erscheinungen, die auf ein mögliches Versagen des Seils hinweisen, frühzeitig erkannt werden.
- Zur Untersuchung von Drahtseilen wurden verschiedene Verfahren entwickelt, die eine messtechnische Untersuchung und Beurteilung des Seilverschleißes ermöglichen. Dabei macht sich beispielsweise das Verfahren der magnetinduktiven Drahtprüfung die Eigenschaft zunutze, dass Inhomogenitäten eines Drahtseiles magnetische Streufelder erzeugen. Durch die Erfassung des Seilumfangs durch eine Messspule können Drahtbrüche, Korrosion und Beschädigungen des Seiles anhand von Diagrammen lokalisiert werden. Bei einem anderen Verfahren, der Durchstrahlungsprüfung, erfolgt die flächenmäßige Abbildung der Volumendichte des Seils in einer Ebene. Gammastrahlen eines radioaktiven Isotops durchdringen hierbei das Seil und treffen unterschiedlich geschwächt auf einen Röntgenfilm auf der Rückseite des Seils auf.
- In letzter Zeit kommen zunehmend auch Kunststoffseile zum Einsatz. Diese Seile erweisen sich als äußerst robust und widerstandsfähig und weisen ein erheblich geringeres Gewicht auf. Bei Kunststoffseilen besteht jedoch die Problematik, dass die bei Stahldrahtseilen etablierten Untersuchungsmethoden zur Ermittlung der Ablegereife für Kunststoffseile nicht verwendbar sind. An dieser Stelle ist ein Verfahren erforderlich, die eine Untersuchung und Beurteilung des Seilverschleißes von Kunststoffseilen ermöglicht.
DE 10 2011 018535 A1 offenbart einen Seilprüfstand, in dem ein Kunststoffseil geprüft wird, sowie ein Verfahren nach dem Oberbegriff von Anspruch 1. - Hier setzt die vorliegende Erfindung an. Der Erfindung liegt die Aufgabe zu Grunde, ein Verfahren zur Bestimmung der Ablegereife eines Kunststoffseils eines Hebezeugs bereitzustellen. Gemäß der Erfindung wir diese Aufgabe durch ein Verfahren mit den Merkmalen des Patentanspruchs 1 gelöst.
- Es wurde gefunden, dass ein Kunststoffseil mit zunehmendem Verschleiß ein verändertes Schwingungsverhalten aufweist. Durch den Vergleich des Schwingungsverhaltens eines Seils mit dem Schwingungsverhalten eines Referenzseiles, insbesondere des gleichen Seils im Neuzustand, kann auf den Verschleißzustand und somit auf die Ablegereife des Kunststoffseils geschlossen werden. Hierzu wird an das auf die Seiltrommel des Hebezeugs aufgewickelte Kunststoffseil eine definierte Last angehängt und diese Last über eine definierte Strecke angehoben oder abgesenkt, bis eine definierte von der Seiltrommel abgewickelte Seillänge erreicht ist. An dieser Position wird das Seil abgebremst, wodurch die mit dem Seil verbundene Last in Schwingung versetzt wird. Die hierdurch initiierte Massenschwingung wird über einen angeordneten Kraftsensor als Seilkraftmessung über die Zeit erfasst. Die so erhaltene Schwingungskurve wird anschließend mit einer zuvor bevorzugt mit dem gleichen Seil im Neuzustand mit demselben Verfahren ermittelten Referenzschwingungskurve verglichen. Auf der Grundlage von empirisch ermittelten Schwingungskurven von Seilen unterschiedlicher Verschleißkurven kann nun von dem Unterschied zwischen der gemessenen Schwingungskurve und der Referenzschwingungskurve die Ablegereife bestimmt werden.
- In Weiterbildung der Erfindung wird die Referenzschwingungskurve und die jeweils erhaltene Schwingungskurve für den Vergleich in den Frequenzbereich transformiert. Hierdurch ist eine Analyse von Schwingungsbestandteilen ermöglicht. Bevorzugt erfolgt die Transformation mittels einer Fourier-Transformation. Hierdurch ist eine Zerlegung einer vorliegenden Schwingungsüberlagerung in ihre Einzelschwingungen ermöglicht. Frequenz und Amplitude jeder auftretenden Schwingung können so bestimmt werden. Rechnerisch erfolgt dies vorteilhaft durch eine Fast Fourier Transformation (FFT). Alternativ kann die Transformation auch mittels einer Laplacetransformation durchgeführt werden.
- In Ausgestaltung der Erfindung werden die charakteristischen Eigenfrequenzen der erhaltenen Schwingungskurve mit den charakteristischen Eigenfrequenzen der Referenzschwingungskurve verglichen. Vorteilhaft wird die zuvor empirisch ermittelte Eigenfrequenz des Hebezeugs bzw. des Kransystems verwendet, um aus der transformierten Schwingungskurve die Eigenfrequenz des Seils zu ermitteln.
- In weiterer Ausgestaltung der Erfindung ist das Lastaufnahmemittel eine Unterflasche, wobei der Kraftsensor eine Kraftmesszelle ist, die bevorzugt am Lasthaken, am Seilfestpunkt, an der Unterflasche oder an der Seiltrommellagerung angeordnet ist. Hierdurch ist das Verfahren einfach am Einsatzort eines Hebezeugs durchführbar.
- In Weiterbildung der Erfindung wird die erfasste Schwingungskurve in einer Schwingungskurvenhistorie abgespeichert und mit bereits hinterlegten Seilschwingungskurven verglichen. Hierdurch ist der Verschleißprozess eines Kunststoffseils über die Zeit abbildbar.
- In Ausgestaltung der Erfindung werden mehrere Senk- und Hubvorgänge mit nachfolgender Abbremsung durchgeführt, wobei die jeweils initiierten Seilschwingungen über den Kraftsensor über die Zeit erfasst und nachfolgend auf Basis der hierdurch erlangten Schwingungskurven gemittelte Kenngrößen mit entsprechenden Kenngrößen der hinterlegten Referenzschwingungskurven verglichen werden. Hierdurch ist die Genauigkeit der Untersuchung erhöht. Vorzugsweise werden als Kenngrößen die Eigenfrequenzen der Schwingungskurven verwendet.
- In weiterer Ausgestaltung der Erfindung wird der Grad der Seilschädigung bzw. der Grad der Änderung des Verformungsverhaltens des Seils auf Basis der Änderung der charakteristischen Eigenfrequenz bewertet.
- In weiterer Ausgestaltung der Erfindung werden die lokalen Maxima des Amplitudenspektrums der transformierten Schwingungskurve erfasst und mit hinterlegten lokalen Maxima einer transformierten Referenzschwingungskurve verglichen. Hierdurch sind markante Vergleichskenngrößen gebildet, die einfach vergleichbar sind.
- Der Erfindung liegt die weiterhin die Aufgabe zu Grunde, ein Hebezeug bereitzustellen, mit dem eine Bestimmung der Ablegereife seines Kunststoffseils ermöglicht ist. Gemäß der Erfindung wir diese Aufgabe durch ein Hebezeug mit den Merkmalen des Patentanspruchs 11 gelöst. Dadurch, dass ein Kraftsensor angeordnet ist, der mit einer Steuer- und Auswerteeinheit verbunden ist, die mit einer Datenbank verbunden ist, in der wenigstens eine Referenzschwingungskurve für ein Kunststoffseil hinterlegt ist, wobei die Steuer- und Auswerteeinheit zur Durchführung eines Verfahrens nach einem der vorgenannten Ansprüche eingerichtet ist, ist eine Bestimmung der Ablegereife jederzeit vor Ort ermöglicht.
- In Weiterbildung der Erfindung ist in der Steuer- und Auswerteeinheit eine Ablaufsteuerung hinterlegt, mittels der das Verfahren zumindest teilautomatisiert durchführbar ist. Hierdurch ist eine weitgehend automatische Bestimmung der Ablegereife des Kunststoffseils des Hebezeugs mit einer aufgenommenen definierten Last ermöglicht. Beispielsweise kann die Ablaufsteuerung in Form einer speicherprogrammierbaren Steuerung (SPS) ausgeführt sein. Diese kann natürlich auch Bestandteil einer in der Steuer- und Auswerteeinheit aufgespielten Software sein.
- In Ausgestaltung der Erfindung ist eine Wiegevorrichtung zur Erfassung einer aufgenommenen Last angeordnet, die mit der Steuer- und Auswerteeinheit verbunden ist. Hierdurch ist eine unmittelbare Ermittlung der aufgenommenen Last ermöglicht.
- In weiterer Ausgestaltung der Erfindung ist die Seiltrommel mit einem Drehsensor verbunden, über den eine abgewickelte Seillänge erfassbar ist und der mit der Steuer- und Auswerteeinheit verbunden ist. Hierdurch ist eine Erfassung der vor dem Bremsvorgang anliegenden Seillänge ermöglicht.
- In Weiterbildung der Erfindung ist die Steuer- und Auswerteeinheit mit einem optischen und/oder akustischen Signalgeber verbunden und derart eingerichtet, dass bei Erreichen eines definierten Bereichs für die Ablegereife über den Signalgeber ein Signal abgegeben wird. Hierdurch ist einem weiteren Betrieb des Hebezeugs mit ablegereifem Kunststoffseil entgegengewirkt. Bevorzugt ist die Steuer- und Auswerteeinheit derart eingerichtet, dass eine fortlaufende Signalgebung erfolgt, bis eine autorisierte Rücksetzung nach erfolgtem Wechsel des Kunststoffseils erfolgt.
- Andere Weiterbildungen und Ausgestaltungen der Erfindung sind in den übrigen Unteransprüchen angegeben. Ein Ausführungsbeispiel ist in den Zeichnungen dargestellt und wird nachfolgend im Einzelnen beschrieben. Es zeigen:
- Figur 1:
- die schematische Darstellung eines Hebezeugs mit einer von einem Lastaufnahmemittel eines Kunststoffseils aufgenommenen Last;
- Figur 2:
- die Darstellung des Hebezeugs aus
Figur 1 ohne Gehäuse und Kranbrücke; - Figur 3:
- die Darstellung einer über einen Kraftsensor des Hebezeugs aus
Figur 1 über die Zeit gemessenen Seilkraft-Schwingungskurve (mittels Hochpassfilter gefiltert und Offsetkorrektur verschoben); - Figur 4:
- die Darstellung der Schwingungskurve aus
Figur 3 nach Fast-Fourier-Transformation (FFT); - Figur 5
- die Darstellung der Schwingungskurve aus
Figur 3 über eine Referenzschwingungskurve gelegt; - Figur 6
- die Darstellung der Schwingungskurven aus
Fig 5 nach Fast-Fourier-Transformation (FFT) und - Figur 7
- die Einordnung der Peaks der Eigenschwingung eines Seils in Relation zur einem Referenzpeak (Seil im Neuzustand) und einem festgelegten Ablegereife-Peak.
- Das als Ausführungsbeispiel gewählte Hebezeug 1 umfasst eine auf einer Kranbrücke 11 angeordnete Laufkatze 12. Die Laufkatze 12 umfasst eine mit einem Antrieb 13 verbundene Seiltrommel 14, auf die ein Kunststoffseil 2 aufgewickelt ist und die eine Bremseinrichtung zur Abbremsung des Kunststoffseils 2 aufweist. Das freie Ende des Kunststoffseils 2 ist an einem Seilfestpunkt 15 fixiert. Über den Antrieb 13 kann das Kunststoffseil 2 auf die Seiltrommel 14 aufgewickelt oder von der Seiltrommel 14 abgewickelt werden. Das Kunststoffseil 2 nimmt ein Lastaufnahmemittel 3 in Form einer Unterflasche auf, die einen Lasthaken 31 aufweist. Der Lasthaken 31 nimmt eine Last 4 auf. Zwischen Lasthaken 31 und Last 4 ist ein Kraftsensor 32 in Form einer Kraftmessdose angeordnet. Die Laufkatze 12 weist weiterhin eine Steuer- und Auswertevorrichtung 5 auf, die mit dem Kraftsensor 32 verbunden ist. Die Steuer- und Auswertevorrichtung 5 ist zur Durchführung eines Verfahrens zur Bestimmung der Ablegereife eines Kunststoffseils eingerichtet und umfasst hierzu eine Datenbank, in der Referenzschwingungskurven für Kunststoffseile im Neuzustand hinterlegt sind.
- Bei dem als Ausführungsbeispiel gewählten Verfahren zur Bestimmung der Ablegereife eines mit einem Lastaufnahmemittel 3 verbundenen Kunststoffseils 2 des Hebezeugs 1 wird zunächst eine definierte Last 4 mit dem Lastaufnahmemittel 3 verbunden. Die Last wird durch Ansteuerung des Antriebs von einer unteren Hubposition bis zu einer vorgegebenen Seillänge (obere Hubposition) angehoben und an dieser definierten Position abgebremst, wodurch die Masse der Last 4 zur Schwingung angeregt wird. Zugleich wird auch das Hebezeug 1 (bzw. das Kransystem mit Laufkatze 12 und Kranbrücke 11) zur Schwingung angeregt.
- Über den Kraftsensor 32 wird die über das Kunststoffseil 2 übertragene Kraft durch die Steuer- und Auswertevorrichtung 5 über die Zeit erfasst. Hierdurch ergibt sich eine über die Zeit abklingende Schwingungskurve (Seilkraft-ZeitFunktion), die zunächst über einen Offset auf die Ordinate verschoben und zur Beseitigung eventueller transienter niederfrequenter Seilkraftanteile über einen Hochpassfilter gefiltert wird (vgl.
Fig. 3 ). Die erfasste Schwingungskurve ist bei genauerer Betrachtung eine Schwingungsüberlagerungskurve, welche - neben an dieser Stelle vernachlässigten weiteren Eigenschwingungen von Nebensystemen wie Hallenboden o.ä. - die Eigenschwingung des Kunststoffseils 2 und die Eigenschwingung des Hebezeugs 1 (bzw. des Kransystems) umfasst. - Zur Differenzierung der einzelnen Schwingungsanteile wird die Schwingungskurve von der Steuer- und Auswertevorrichtung 5 mittels einer Fast-Fourier-Transformation vom Zeitbereich in den Frequenzbereich transformiert. Die überlagerte Gesamtschwingung wird hierdurch in ihre Einzelschwingungen zerlegt. In
Figur 4 ist schematisch eine solche Fast-Fourier-Transformation der erfassten Schwingungskurve dargestellt. Über eine Auswertung der Peaks dieser transformierten Kurve wird der Peak der Eigenschwingung fEK des Hebezeugs 1 (bzw. des Kransystems) und der Peak der Eigenschwingung fES des Kunststoffseils 2 identifiziert. Die Auswertung erfolgt anhand empirisch ermittelter Eigenschwingungsdaten des Hebezeugs 1 (bzw. des Kransystems), die hierzu in der Datenbank hinterlegt sind. - Nachfolgend wird die Fast-Fourier-Transformation der erfassten Schwingungskurve mit einer Fast-Fourier-Transformation einer in der Datenbank hinterlegten Referenzschwingungskurve verglichen. Im Ausführungsbeispiel ist die Referenzschwingungskurve eine durch das zuvor beschriebene Verfahren unter Verwendung des gleichen Kunststoffseils im Neuzustand (Referenzkunststoffseil) erhaltene Schwingungskurve. Es zeigt sich, dass sich der Peak fES der Eigenfrequenz des Kunststoffseils 2 mit zunehmendem Verschleiß nach links bewegt. Die Ablegereife wird nun danach beurteilt, wie groß der Abstand des Peaks fES,Ist der Eigenfrequenz des Kunststoffseils 2 zu dem Peak fES,Neu der Eigenfrequenz des Referenzkunststoffseils ist.
- Als Bewertungsmaßstab kann auf Basis empirischer Messungen mit Kunststoffseilen mit unterschiedlichem Verschleißgrad ein kritischer Ablegebereich definiert werden. Vor diesem Hintergrund wird eine Position des Peaks fES,AR festgelegt (vgl.
Figur 6 ). Aus dem Abstand eines ermittelten Peaks fES,Ist zu diesem Ablegereife-Peak fES,AR kann dann auf die Restlebensdauer des Kunststoffseils geschlossen werden (vgl.Figur 7 ). - Durch den Aufbau einer Kunststoffseil-Schwingungsdatenbank, in der jeweils durch das Verfahren erhaltene Schwingungskurven und deren Fast-Fourier-Transformation abgelegt werden, kann der kritische Ablegebereich optimiert werden. Die Kunststoffseil-Schwingungsdatenbank kann darüber hinaus auch Schwingungskurven und deren Fast-Fourier-Transformation für unterschiedliche Seillängen und/oder aufgenommener Lasten umfassen. Die Beurteilung der Ablegereife kann entweder durch einen Bediener oder durch die Steuer- und Auswertevorrichtung mittels eines Abgleichs mit einem in der Datenbank hinterlegten Peak-Grenzabstand oder Peak-Grenzabstandsbereich erfolgen.
Claims (15)
- Verfahren zur Ermittlung des Schädigungsgrades eines mit einem Lastaufnahmemittel verbundenen Kunststoffseils (2) eines Hebezeuges (1) zur Bestimmung der Ablegereife, wobei das Kunststoffseil (2) teilweise auf eine mit einem Antrieb (13) verbundene Seiltrommel (14) des Hebezeuges (1) aufgewickelt ist, die eine Bremseinrichtung aufweist, umfassend die nachfolgenden Verfahrensschritte:- Aufnahme einer definierten Last (4) durch das Lastaufnahmemittel;- Anheben oder Absenken der Last (4) durch Ansteuerung des Antriebs (13) bis eine definierte von der Seiltrommel (14) abgewickelte Seillänge erreicht ist; gekennzeichnet durch folgenden Verfahrensschritte:- Durchführung einer definierten Abbremsung durch die Bremseinrichtung an der definierten Seillänge;- Erfassung der hierdurch initiierten Massenschwingung über einen angeordneten Kraftsensor (32) als Seilkraftmessung über die Zeit;- Vergleich der hierdurch erlangten Schwingungskurve mit einer hinterlegten Referenzschwingungskurve.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass die Referenzschwingungskurve und die jeweils erhaltene Schwingungskurve für den Vergleich in den Frequenzbereich transformiert wird.
- Verfahren nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die charakteristischen Eigenfrequenzen der erhaltenen Schwingungskurve mit den charakteristischen Eigenfrequenzen der Referenzschwingungskurve verglichen werden.
- Verfahren nach Anspruch 3, dadurch gekennzeichnet, dass die zuvor empirisch ermittelte Eigenfrequenz des Hebezeugs (1) bzw. des Kransystems verwendet wird, um aus der transformierten Schwingungskurve die Eigenfrequenz des Seils zu ermitteln.
- Verfahren nach einem der vorgenannten Ansprüche, dadurch gekennzeichnet, dass das Lastaufnahmemittel (3) eine Unterflasche ist, wobei der Kraftsensor (31) eine Kraftmesszelle ist, die bevorzugt am Lasthaken (31), am Seilfestpunkt (15), an der Unterflasche oder an der Seiltrommellagerung angeordnet ist.
- Verfahren nach einem der vorgenannten Ansprüche, dadurch gekennzeichnet, dass die erfasste Schwingungskurve in einer Schwingungskurvenhistorie abgespeichert wird und mit bereits hinterlegten Schwingungskurven verglichen wird.
- Verfahren nach einem der vorgenannten Ansprüche, dadurch gekennzeichnet, dass mehrere Senk- und Hubvorgänge mit nachfolgender Abbremsung durchgeführt werden, wobei die jeweils initiierten Seilschwingungen über den Kraftsensor (32) über die Zeit erfasst und nachfolgend auf Basis der hierdurch erlangten Schwingungskurven gemittelte Kenngrößen mit entsprechenden Kenngrößen der hinterlegten Referenzschwingungskurven verglichen werden.
- Verfahren nach Anspruch 7, dadurch gekennzeichnet, dass als Kenngrößen die Eigenfrequenzen der Schwingungskurven verwendet werden.
- Verfahren nach einem der vorgenannten Ansprüche, dadurch gekennzeichnet, dass der Grad der Seilschädigung bzw. der Grad der Änderung des Verformungsverhaltens des Seils auf Basis der Änderung der charakteristischen Eigenfrequenz des Seils bewertet wird.
- Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass die lokalen Maxima des Amplitudenspektrums der transformierten Schwingungskurve erfasst und mit hinterlegten lokalen Maxima einer transformierten Referenzschwingungskurve verglichen wird.
- Hebezeug, umfassend eine mit einem Antrieb (13) verbundene Seiltrommel, auf die ein Kunststoffseil (2) aufgewickelt ist und die eine Bremseinrichtung aufweist, dadurch gekennzeichnet, dass ein Kraftsensor (32) angeordnet ist, der mit einer Steuer- und Auswerteeinheit (5) verbunden ist, die mit einer Datenbank verbunden ist, in der wenigstens eine Referenzschwingungskurve für ein Kunststoffseil hinterlegt ist, wobei die Steuer- und Auswerteeinheit (5) zur Durchführung eines Verfahrens nach einem der vorgenannten Ansprüche eingerichtet ist.
- Hebezeug nach Anspruch 11, dadurch gekennzeichnet, dass in der Steuer- und Auswerteeinheit (5) eine Ablaufsteuerung hinterlegt ist, mittels der das Verfahren automatisiert durchführbar ist.
- Hebezeug nach Anspruch 11 oder 12, dadurch gekennzeichnet, dass eine Wiegevorrichtung zur Erfassung einer aufgenommenen Last (4) angeordnet ist, die mit der Steuer- und Auswerteeinheit (5) verbunden ist.
- Hebezeug nach einem der Ansprüche 11 bis 13, dadurch gekennzeichnet, dass die Seiltrommel (14) mit einem Drehsensor verbunden ist, über den eine abgewickelte Seillänge erfassbar ist und der mit der Steuer- und Auswerteeinheit (5) verbunden ist.
- Hebezeug nach einem der Ansprüche 11 bis 14, dadurch gekennzeichnet, dass die Steuer- und Auswerteeinheit (5) mit einem optischen und/oder akustischen Signalgeber verbunden ist und derart eingerichtet ist, dass bei Erreichen eines definierten Bereichs für die Ablegereife über den Signalgeber ein Signal abgegeben wird.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP22216616.7A EP4389679B1 (de) | 2022-12-23 | 2022-12-23 | Verfahren zur bestimmung der ablegereife eines kunststoffseils |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP22216616.7A EP4389679B1 (de) | 2022-12-23 | 2022-12-23 | Verfahren zur bestimmung der ablegereife eines kunststoffseils |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4389679A1 EP4389679A1 (de) | 2024-06-26 |
| EP4389679B1 true EP4389679B1 (de) | 2025-04-16 |
| EP4389679C0 EP4389679C0 (de) | 2025-04-16 |
Family
ID=84602439
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22216616.7A Active EP4389679B1 (de) | 2022-12-23 | 2022-12-23 | Verfahren zur bestimmung der ablegereife eines kunststoffseils |
Country Status (1)
| Country | Link |
|---|---|
| EP (1) | EP4389679B1 (de) |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6923065B2 (en) * | 2001-09-17 | 2005-08-02 | Thyssen Elevator Capital Corp. | Apparatus for testing aramid fiber elevator cables |
| EP2383566B1 (de) * | 2010-04-28 | 2013-10-23 | Winspect GmbH | System und Verfahren zur Prüfung von Seilen |
| DE102011018535A1 (de) * | 2011-04-26 | 2012-10-31 | Liebherr-Components Biberach Gmbh | Seilprüfstand |
| CN106715310B (zh) * | 2014-09-11 | 2019-06-28 | 奥的斯电梯公司 | 基于振动的电梯牵拉构件磨损和寿命监视系统 |
-
2022
- 2022-12-23 EP EP22216616.7A patent/EP4389679B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP4389679A1 (de) | 2024-06-26 |
| EP4389679C0 (de) | 2025-04-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0390972B1 (de) | Verfahren zum Erfassen von physikalischen Kenngrössen eines Aufzuges | |
| EP0391174B2 (de) | Vorrichtung und Verfahren zum Erfassen von physikalischen Kenngrössen eines Aufzuges | |
| DE69721200T2 (de) | Verfahren und Vorrichtung zur Kontrolle von Hebeseilen | |
| DE112016003854B4 (de) | Seil-Verschlechterungs-Detektor, Fahrstuhlvorrichtung mit einem solchen Seil-Verschlechterungs-Detektor sowie Seil-Verschlechterungs-Detektionsverfahren | |
| EP2383566A1 (de) | System und Verfahren zur Prüfung von Seilen | |
| DE102009041823A1 (de) | Verfahren und Vorrichtung zur Überwachung des Fahrverhaltens eines Schienenfahrzeugs | |
| DE112017006819T5 (de) | Brucherfassungsvorrichtung | |
| DE102015226702A1 (de) | Vorrichtung und Verfahren zur Erfassung wenigstens eines Bewegungsparameters eines Aufzugs einer Windenergieanlage | |
| WO2004103880A1 (de) | Prüfhebel | |
| DE102022134782A1 (de) | Verfahren zur Bestimmung der Ablegereife eines Kunststoffseils | |
| DE102004063709B3 (de) | Verfahren zur Abschätzung der Betriebsdauer eines Seils | |
| EP4389679A1 (de) | Verfahren zur bestimmung der ablegereife eines kunststoffseils | |
| DE112009000454T5 (de) | Vorrichtung zum Messen des Einflusses der Reibkraft auf die Verschleißeigenschaften einer Materialoberfläche | |
| DE3644451A1 (de) | Lastsimulations-aggregat fuer die belastungspruefung von hebezeugen | |
| DE102017202589A1 (de) | Verfahren und Vorrichtung zur Ermittlung der Treibfähigkeit einer Förderanlage über eine Drehmomentmessung | |
| DE10042724A1 (de) | Vorrichtung und Verfahren zur Messung der Bremskraft | |
| DE102007009602A1 (de) | Treibfähigkeitsmessung an Treibscheibenaufzugsanlagen | |
| DE102016009256A1 (de) | Prüfverfahren | |
| DE102010024829B4 (de) | Verfahren zur Ermittlung einer Traktionsfähigkeit einer Aufzugsanlage und Überwachungsvorrichtung | |
| EP1971844A1 (de) | Verfahren zur messtechnischen bestimmung des intervallendes eines prüfintervalls sowie vorrichtung zur durchführung des verfahrens | |
| EP4624406B1 (de) | Verfahren zur ermittlung eines seilzustands eines hebeseils eines hebesystems | |
| EP3724116A1 (de) | Verfahren und einrichtung zum prüfen eines langgestreckten tragmittels für aufzüge sowie ein solches tragmittel | |
| DE102023112419A1 (de) | Überprüfung von Aufzugsanlagen auf der Grundlage von Abstandsmessungen | |
| DE102023109690A1 (de) | Überprüfung von Aufzugsanlagen auf der Grundlage akustischer Messungen | |
| DE10015027B4 (de) | Verfahren zur Ausfallerkennung von schwingenden Bauteilen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20231025 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20241111 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: MENN, WIELAND Inventor name: VOGT, THOMAS Inventor name: ISENBECK, DANIEL |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022003593 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20250515 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250717 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250716 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250716 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250816 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20251217 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250416 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260225 |
|
| 26N | No opposition filed |
Effective date: 20260119 |