EP4467695A1 - Ratière rotative et métier à tisser comprenant une telle ratière - Google Patents
Ratière rotative et métier à tisser comprenant une telle ratière Download PDFInfo
- Publication number
- EP4467695A1 EP4467695A1 EP24177823.2A EP24177823A EP4467695A1 EP 4467695 A1 EP4467695 A1 EP 4467695A1 EP 24177823 A EP24177823 A EP 24177823A EP 4467695 A1 EP4467695 A1 EP 4467695A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- eccentric
- main shaft
- blade
- frame
- dobby
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- D—TEXTILES; PAPER
- D03—WEAVING
- D03C—SHEDDING MECHANISMS; PATTERN CARDS OR CHAINS; PUNCHING OF CARDS; DESIGNING PATTERNS
- D03C1/00—Dobbies
-
- D—TEXTILES; PAPER
- D03—WEAVING
- D03C—SHEDDING MECHANISMS; PATTERN CARDS OR CHAINS; PUNCHING OF CARDS; DESIGNING PATTERNS
- D03C1/00—Dobbies
- D03C1/14—Features common to dobbies of different types
-
- D—TEXTILES; PAPER
- D03—WEAVING
- D03C—SHEDDING MECHANISMS; PATTERN CARDS OR CHAINS; PUNCHING OF CARDS; DESIGNING PATTERNS
- D03C1/00—Dobbies
- D03C1/14—Features common to dobbies of different types
- D03C1/144—Features common to dobbies of different types linking to the heald frame
-
- D—TEXTILES; PAPER
- D03—WEAVING
- D03C—SHEDDING MECHANISMS; PATTERN CARDS OR CHAINS; PUNCHING OF CARDS; DESIGNING PATTERNS
- D03C1/00—Dobbies
- D03C1/14—Features common to dobbies of different types
- D03C1/148—Eccentrics
Definitions
- the present invention relates to a rotary dobby for a weaving loom, as well as to a weaving loom comprising such a dobby.
- the invention relates to the field of weaving looms and their shedding machines, in particular to the field of rotary dobbies for controlling heddle frames.
- dobby-type shedding machines for controlling heddle frames.
- rotary dobbies the alternating vertical movement of the heddle frames is ensured by drawing mechanisms controlled by actuating elements belonging to blades.
- actuating elements are mounted on a main shaft of the dobby which is driven by an intermittent rotational movement and, each time this shaft stops, a readout device controls the securing of the actuating element with the shaft to control an oscillating part according to the weave to be obtained on the fabric being woven.
- retaining and immobilizing means such as jaw assemblies and return springs.
- Some textile applications particularly carpet weaving, involve shedding with high dynamic frame forces. These dynamic forces increase when the frame is in the high or low position.
- EP 1 845 181 A1 describes a rotary dobby for a weaving loom comprising, for each connecting rod-oscillating lever assembly, an eccentric-type actuating element for driving an actuating connecting rod into motion, thereby inducing the oscillating reciprocating movement of a heddle frame.
- an eccentric-type actuating element for driving an actuating connecting rod into motion, thereby inducing the oscillating reciprocating movement of a heddle frame.
- EP 1 382 725 A1 And EP 3 556 920 A1 describe other rotary dobbies for which each frame is driven by a connecting rod-oscillating lever assembly controlled by an eccentric.
- the angular position of the eccentric is maintained by the cooperation of elements of the reading device with beaks provided on the eccentric.
- the invention therefore aims to remedy this drawback by providing a new rotary dobby capable of withstanding significant forces, in particular due to the tension of the warp threads, including when the heddle frames are in the high or low position of their vertical oscillating stroke.
- the invention relates to a rotary dobby for a weaving loom comprising a frame, a main shaft supported by the frame and extending along a main axis, a shaft of the output levers, supported by the frame and extending along a common axis parallel to the main axis and at least one subassembly formed of a first blade and at least one second blade, mounted adjacent and respectively defining a first plane perpendicular to the main axis and a second plane perpendicular to the main axis.
- the subassembly comprises a first output lever belonging to the first blade and a second output lever belonging to the second blade, the first and second output levers being adjacent along the common axis, mounted to be mobile in rotation around the shaft of the output levers and driven by an alternating oscillation movement during weaving, a first actuating connecting rod belonging to the first blade, coupled to the first output lever and mounted to be mobile in rotation around the main shaft, a second actuating connecting rod belonging to the second blade, coupled to the second output lever and mounted to be mobile in rotation around the main shaft, an eccentric mounted around the main shaft and comprising a first zone configured to cooperate with a first zone of the first connecting rod by constituting a first articulation, by means of which the eccentric and the first actuating connecting rod are pivotable relative to each other around a first axis parallel to the main axis, a second zone configured to cooperate with a guide ring carried by the main shaft by constituting a second articulation, by means of which the eccentric and the main shaft are pivotable relative to each other
- the forces exerted by a stringer frame are distributed over two blades whose movement is synchronized thanks to a common eccentric, this synchronization allowing an optimized vertical alternating movement of the stringer frame.
- the invention also relates to a loom comprising a rotary dobby as mentioned above and a draw mechanism for controlling a heddle frame, this draw mechanism comprising at least one set of connecting rods and return levers coupling the heddle frame to the first blade and to the second blade and configured to return an alternating oscillating movement of the first output lever and the second output lever to the heddle frame, the heddle frame having an alternating movement between a high position and a low position.
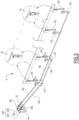
- FIG 1 shows a partial view of a loom M according to the invention.
- the loom M comprises heddle frames 2, only two of which are shown in the figure 1 for the sake of simplification and which are each operated by a pulling mechanism 4 connected to a rotating dobby R.
- the rotary dobby R is a shedding machine for the loom M whose function is to operate the drawing mechanisms 4 of the heddle frames 2, to determine the weave of the fabric produced by the loom M.
- the loom comprises a beam E, on which warp threads 6 are wound before passing through eyelets 8a belonging to heddles 8 carried by the heddle frames 2. Insertion means, not shown, make it possible to insert one or more weft threads into the shed formed by the warp threads moved in height by the heddle frames 2, so as to form at least one fabric T which is wound onto a bobbin B, at the outlet of the loom M.
- a drawing mechanism 4 comprises, for each heddle frame 2, an assembly formed of connecting rods to the frame, return levers, at least one horizontal connecting rod and at least one attack connecting rod connected, by means of a clip, to a blade of the rotating dobby R.
- the rotary dobby R and consequently the loom M according to the invention comprise two types of blades: single blades 200 and sub-assemblies 200' of twin blades.
- the connecting rods to the frame 10 are coupled to the heald frame 2 and mounted by means of the return levers 12 on a horizontal connecting rod 14.
- the horizontal connecting rod 14 is connected to a driving connecting rod 16.
- the driving connecting rod 16 is connected by means of a clip 18 to a single blade 200 of the rotary dobby R.
- Each single blade 200 operates a stringer frame 2 by a pulling mechanism 4.
- a single single blade 200 is shown in the figures and operates, via the associated pulling mechanism 4, the stringer frame 2 shown furthest back and to the right at the figure 1 .
- the pulling mechanism 4 associated with a single blade 200 comprises for example four connecting rods to the frame 10.
- the single blades 200 are of the type of those of the dobbies described in EP 1 845 181 A1 , EP 1 382 725 A1 And EP 3 556 920 A1 .
- a single subassembly 200' is shown in the figures and operates, via the associated pulling mechanism 4, the stringer frame 2 shown furthest forward and to the left at the figure 1 .
- Each subassembly 200' includes two twin blades 202 and 204, namely a first single blade 202 and an adjacent second single blade 204.
- the first blade 202 may be referred to as a "leading" blade and the second blade 204 may be referred to as a "driven” blade.
- a subassembly 200' of twin blades 202, 204 may also be referred to as a dual blade.
- a draw mechanism 4 associated with a subassembly 200' is of a second type and makes it possible to actuate a single heald frame 2 from the first and second twin blades 202 and 204 of this subassembly 200'. Such a draw mechanism 4 is shown in FIG. figure 2 .
- the first blade 202 is connected to a first driving rod 162 by a clip 182.
- the first driving rod 162 is connected to a first horizontal rod 142.
- the first horizontal rod 142 drives a plurality of first return levers 122.
- On at least one return lever 122 is coupled a first rod to the frame 102.
- the first rods to the frame 102 are coupled to the stringer frame 2, more particularly to its lower crosspiece 2a.
- the second blade 204 is connected to a second driving rod 164 by a clip 184.
- the second driving rod 164 is connected to a second horizontal rod 144.
- the second horizontal rod 144 drives a plurality of second return levers 124.
- On at least one return lever 124 is coupled a second rod to the frame 104.
- the second rods to the frame 104 are coupled to the heald frame 2, more particularly to its lower crosspiece 2a.
- the first connecting rods to the frame 102 and the second connecting rods to the frame 104 are coupled to the same heald frame 2, preferably to the same lower crosspiece 2a.
- the first and second blades 202 and 204 of the double blade 200' therefore actuate the same heald frame 2.
- the simultaneous actuation of the same heald frame 2 by the two twin blades 202, 204 of a subassembly 200' makes it possible to distribute the forces exerted by the heald frame 2 on the two blades 202, 204.
- the stringer frame 2 is driven by a pair of connecting rods to the frame 102 and by a pair of connecting rods to the frame 104.
- the pairs of connecting rods to the frame 102 and 104 are adjacent.
- the connecting rods to the frame 104 actuated by the second blade 204 are positioned closest to the dobby R, on the heald frame 2, relative to the connecting rods to the frame 102 actuated by the first blade 202.
- the clips 18, 182, 184 respectively make it possible to secure the attack rods 16, 162, 164 to the blades 200, 202, 204.
- the positioning of the clips 18, 182, 184 is adjustable in height along the blades 200, 202, 204. This height positioning determines the amplitude of the crowd formed downstream of the heald frame 2.
- the staples 182, 184 of the blades 202, 204 are positioned at the maximum height. This maximum height makes it possible to have the largest possible crowd amplitude.
- the clip 182 of the first blade 202 and the clip 184 of the second blade 204 are secured. This securing allows a common adjustment of the shed amplitude for the blades 202, 204 and ensures an optimal vertical movement of the heald frame 2.
- the securing of the first and second clips 182 and 184 takes place by means of a key 186 which passes through two orifices 188 respectively provided in the first and second clips.
- the key 186 is represented by its longitudinal axis and only the orifice 188 of the first clip 182 is visible.
- the loom M comprises several single blades 200 and several twin blades 202, 204 constituting subassemblies 200'.
- the loom M comprises several single blades 200 and several twin blades 202, 204 constituting subassemblies 200'.
- eight single blades 200 driving eight heddle frames 2
- eight twin blades 202, 204 constituting four subassemblies 200' driving four heddle frames 2.
- Other numbers of single and double blades are conceivable as a variant.
- the loom M only comprises twin blades 202, 204.
- the rotary dobby R comprises, for each pair of twin blades 202, 204, a twin blade drive device 206 which is described in detail in the remainder of the description.
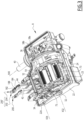
- the rotary dobby R comprises a frame 22 which constitutes a fixed part of the dobby R.
- the frame 22 is a rigid structural part of the dobby R.
- the frame 22 is advantageously a casting part, or possibly a set of mechanically welded parts.
- a cover, not shown, is fixed on the frame 22.
- the frame 22 and the cover define an interior volume of the rotary dobby R, enclosing the various internal parts of the dobby R described below.
- the frame 22 comprises a base 22A.
- the frame 22 comprises two support plates 23 and 24, located in the interior volume of the frame 22.
- the plates 23 and 24 project upwards from the base 22A of the frame 22.
- the dobby R comprises a main shaft 32 supported by the frame 22, in its interior volume.
- the main shaft 32 is supported at one end by the plate 23, via a pivot connection of the plate 23, and at an intermediate portion of the main shaft 32 by the plate 24, via a pivot connection of the plate 24.
- the main shaft 32 extends along a main axis X32 which is an axis of rotation of the main shaft.
- the dobby R comprises a shaft of the output levers 34 supported by the frame 22, in its interior volume.
- the shaft of the output levers 34 is supported at its ends by the plates 23 and 24.
- the shaft of the output levers 34 extends along a common axis X34.
- the common axis X34 is parallel to the main axis X32.
- the axis of the levers 34 is preferably fixed in rotation about its axis X34 relative to the frame 22.
- the main shaft 32 is driven by an intermittent rotational movement with a stop every half-turn.
- the rotation of the main shaft 32 is carried out by a modulator 36 and a bevel gear 38 comprising a crown 38a and a pinion 38b.
- the modulator 36 adjacent to the plate 24, is mechanically connected to the main shaft 32.
- the bevel gear 38 is mechanically connected to a control shaft 40 of the dobby R.
- the control shaft 40 is partially located outside the frame 22 and extends along an axis X40 perpendicular to the axis X32.
- the modulator 36 and the bevel gear 38 transform the continuous rotational movement of the control shaft 40 into the intermittent rotational movement of the main shaft 32.
- the main shaft 32 has a driving function for driving the blades 20. To do this, the main shaft 32 receives a series of drive devices allowing the movement of each blade 20.
- a single blade 200 and a double blade 200' with a pair of twin blades 202, 204 are shown in the figure 3 .
- Each single blade 200 is associated with a drive device of the type of drive device described in detail in EP 1 845 181 A1 .
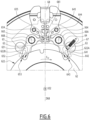
- each pair of twin blades 202, 204 is associated with a drive device 206 shown in the Figures 4 to 6 .
- the dobby R comprises as many twin blade drive devices as there are pairs of twin blades 202, 204, i.e. double blades 200'.
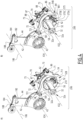
- the drive device 206 comprises a kinematic chain 208 coupled to a coupling device 210. These two elements 208 and 210 make it possible to selectively subject, that is to say to link, the rotation of the main shaft 32 to the movement of the blades 202, 204.
- the first blade 202 comprises a first output lever 42 and a first actuating rod 52.
- the first blade 202 defines a first plane P2 perpendicular to the main axis X32.
- the second blade 204 comprises a second output lever 44 and a second actuating rod 54.
- the second blade 204 defines a second plane P4 perpendicular to the main axis X32.
- the first output lever 42 is preferably of a flat and thin shape like a plate.
- the first output lever 42 is partially contained in the frame 22, for a first part carried by the shaft of the output levers 34 and also comprises a second part in the form of an arm which extends out of the dobby R by crossing the cover.
- the cover of the dobby R comprises one or more openings.
- the first output lever 42 is mounted to be able to rotate about the shaft of the output levers 34.
- a plain bearing 43 comprising for example a bronze bearing, provides the interface between the first output lever 42 and the shaft of the output levers 34.
- the plain bearing 43 can be replaced by a ball or roller bearing.
- the first output lever 42 is driven by an alternating oscillation movement around the common axis X34.
- the first actuating rod 52 is coupled to the first output lever 42.
- the first actuating connecting rod 52 is mounted to be able to rotate around the main shaft 32.
- the first actuating rod 52 is articulated on an eccentric 56.
- the eccentric 56 comprises a cylindrical element 57.
- the cylindrical element 57 is defined by two flat flanks 571 and 572, an external peripheral surface 573 and a central bore 574.
- the cylindrical element 57 is a single piece.
- the cylindrical element 57 is made in two parts which are screwed or welded together.
- the two flat sides 571 and 572 of the cylindrical element 57 are spaced apart by an axial distance, measured along the main axis X32, greater than the axial distance, measured along the main axis X32, between the first plane P2 defined by the first blade 202 and the second plane P4 defined by the second blade 204.
- a first zone 52A of the first actuating rod 52 cooperates with a first zone 56A of the eccentric 56 to constitute a first articulation.
- the first actuating rod 52 and the eccentric 56 are pivotable relative to each other about a first axis X1 parallel to the main axis X32, but radially offset therefrom by a non-zero distance.
- the first zone 52A of the first actuating rod 52 corresponds to the inner surface of a central bore of the rod 52.
- the first zone 52A accommodates a cage 521 and balls 522 defining a first bearing.
- the first zone 56A of the eccentric 56 belongs to the external peripheral surface 573 of the cylindrical element 57 of the eccentric 56.
- the first bearing is interposed, radially to the axis X1, between the first actuating rod 52 and the eccentric 56.
- the first zone 56A of the eccentric constitutes a first rolling track for the first bearing.
- the second output lever 44 is preferably of the same shape as the first output lever 42. In a manner similar to the first output lever 42, the second output lever 44 is partially contained in the interior volume of the frame 22. The second output lever 44 is mounted to be able to rotate about the shaft of the output levers 34, which is thus a shaft common to the different levers. The second output lever 44 is adjacent to the first output lever 42 along the common axis X34. The first output lever 44 is driven by the same reciprocating oscillation movement during weaving as the first output lever 42.
- a plain bearing 43 or alternatively a ball or roller bearing, provides the interface between the second output lever 44 and the shaft of the output levers 34.
- the plain bearing may include a bronze bushing.
- the second actuating rod 54 is coupled to the second output lever 44.
- the second actuating rod 54 is mounted to be able to rotate around the main shaft 32.
- the second actuating rod 54 is also articulated on the eccentric 56.
- a first zone 54A of the second actuating rod 54 cooperates with a third zone 56C of the eccentric 56 to constitute a third articulation.
- the second actuating rod 54 and the eccentric 56 are pivotable relative to each other about the first axis X1.
- the first zone 54A of the second actuating connecting rod 54 corresponds to the inner surface of a central bore of the connecting rod 54.
- the first zone 54A accommodates a cage 541 and balls 542 defining a third bearing.
- the third zone 56C of the eccentric 56 belongs to the external peripheral surface 573 of the cylindrical element 57 of the eccentric 56.
- the third bearing is interposed radially between the second actuating rod 54 and the eccentric 56.
- the third zone 56C constitutes a third raceway for the third bearing.
- the first zone 56A constituting the first rolling track for the first bearing articulating the first actuating rod 52 to the eccentric 56 and the third zone 56C constituting the third rolling track for the third bearing articulating the second actuating rod 54 to the eccentric 56 belong to the same surface 573 ensuring perfect parallelism of the articulations linking the actuating rods 52, 54 to the eccentric 56.
- the balls 522 and/or 542 can be replaced by rollers.
- the inner surface of the central bore of the first actuating rod 52 and/or of the second actuating rod 54 comprises a groove configured to receive in support balls or rollers carried by the first zone 56A and/or the third zone 56C of the eccentric 56 and to define a first bearing and/or a third bearing.
- the central bore of the first connecting rod 52 corresponding to the first zone 52A and/or the central bore of the second connecting rod 54 corresponding to the first zone 54A receives a plain bearing or a bushing.
- the plain bearing or the bushing is interposed, radially to the axis X1, between the first actuating rod 52 and the eccentric 56 and/or between the second actuating rod 54 and the eccentric 56, so as to form the first articulation which is a pivot connection between the first actuating rod 52 and the eccentric 56 and/or the third articulation which is a pivot connection between the second actuating rod 54 and the eccentric 56.
- the bearing or the bushing can be mounted sliding, or clamped, or even be a single piece of the eccentric 56, of the first actuating rod 52 or of the second actuating rod 54.
- the eccentric 56 is common to the first actuating rod 52 and to the second actuating rod 54.
- the eccentric 56 is shared for the two twin blades 202 and 204 forming the subassembly 200'. This sharing guarantees the synchronized actuation of the blades 202 and 204 by the eccentric 56.
- the eccentric 56 is articulated to a guide ring 59 carried by the main shaft 32.
- a second zone 56B of the eccentric 56 cooperates with the guide ring 59 to constitute a second articulation.
- the eccentric 56 and the main shaft 32 are pivotable relative to each other about the main axis X32.
- the guide ring 59 carries on its external peripheral surface a cage 591 and rollers 592 together defining a zone 59A of articulation of the guide ring. 59, in the form of a second bearing.
- the rollers 592 of the second bearing extend parallel to the main shaft 32, overlapping the first plane P2 defined by the first blade 202 and the second plane P4 defined by the second blade 204.
- the width of the rollers 592 measured parallel to the main axis X32 and greater than in the drive device of a single blade 200, makes it possible to withstand significant forces transmitted by the heald frames 2 to the pulling mechanism 4 and to guarantee a longer service life of the bearing. This is particularly advantageous on a bearing diameter for which the dimensioning in the plane P2 or the plane P4 cannot easily be revised without considerably increasing the size of the complete machine.
- the second zone 56B of the eccentric 56 belongs to the inner surface of the bore 574.
- the second bearing is interposed, radially to the main axis X32, between the guide ring 59 and the eccentric 56.
- the second zone 56B of the eccentric constitutes a second raceway for the second bearing.
- rollers 592 can be replaced by balls.
- the outer surface of the guide ring 59 comprises a groove configured to receive in support balls or rollers carried by the second zone 56B of the eccentric 56 and to define a second bearing.
- the bore 574 of the eccentric 56 receives a plain bearing or bushing.
- the plain bearing or bushing is interposed, radially to the central axis X32, between the eccentric 56 and the guide ring 59 so as to form the second articulation which is a pivot connection between the eccentric 56 and the guide ring 59.
- the drive device 206 also comprises a coupling device 210.
- the coupling device 210 is capable of selectively securing, in rotation about the main axis X32, the main shaft 32 and the eccentric 56 in a coupled configuration of the coupling device 210, and of leaving free, in rotation about the main axis X32, the eccentric 56 relative to the main shaft 32 in a decoupled configuration of the coupling device 210.
- the rotation of the main shaft 32 sets the first output lever 42 and the second output lever 44 in synchronism.
- the output levers 42 and 44 are not set in motion by the main shaft 32, regardless of whether the main shaft 32 is rotating. or stopped.
- the output levers 42 and 44 are held in a fixed position relative to the frame 22, a position in which the levers 42 and 44 were left at the time of switching from the coupled configuration to the decoupled configuration. For example, this position corresponds to a high or low position of the associated heald frame 2.
- the coupling device 210 comprises a driver 62, a pair of locks 64 and 65, a slider 68 (visible in the figure 6 ) and a reading device 70.
- the main shaft 32 is integral in rotation with the driver 62, the central opening 062 of which is substantially circular and provided with two teeth 621.
- the two teeth 621 are engaged in longitudinal grooves of corresponding shapes 32a formed on the periphery of the main shaft 32.
- the external peripheral edge 622 of the driver 62 is provided with four notches 63 which define four shoulders 622A, 622B, 622C, 622D formed in the edge of the driver 62.
- Two locks 64 and 65 are respectively articulated around two shafts 66A and 66B fixed on the eccentric 56 and each defining an axis of rotation X64 and X65 of the locks 64 and 65.
- the axes X64 and X65 are parallel to the main axis X32.
- the first lock 64 comprises a first arm 641 which extends in a radial direction relative to the axis X64 and the end 642 of which can be engaged in two of the notches 63, to the point that its terminal surface 643 can then come to bear against one of the shoulders 622A and 622C.
- the lock 64 also comprises a second radial arm 644 the end 645 of which is engaged in a fork formed at the end 681 of a slide 68.
- the slide 68 is mounted on the eccentric 56 and is movable in translation in both directions in a direction D68 radial relative to the main axis X32.
- the first lock 64 is also subjected to the action of an elastic return means, for example a return spring 67.
- the second lock 65 has the same geometry as the lock 64 and comprises two arms 651 and 654 which extend radially relative to X65 and whose respective ends 652 and 655 are intended to cooperate respectively with the shoulders 622B and 622D and with the slide 68.
- the terminal surface 653 of the arm 651 is intended to selectively bear against the shoulders 622B and 622D.
- the surfaces 653 and 622B form a first interface for transferring a rotational force from the driver 62 to the eccentric 56.
- the surfaces 643 and 622A form a second interface for transferring the rotational force from the driver 62 to the eccentric 56.
- the locks 64 and 65 are engaged in notches 63 of the driver 62.
- the rotation of the main shaft 62 is then transmitted to the eccentric 56.
- the eccentric 56 sets in motion, in a synchronized manner by the actuating connecting rods 52 and 54, respectively the first output lever 42 and the second output lever 44.
- the fork provided at the end 681 of the slide 68 is symmetrical with respect to the plane defined by the axis X32 and by the direction D68.
- the fork provided at the end 681 of the slide cooperates in an identical manner with the end 645 of the first lock 64 and with the end 655 of the second lock 65.
- the slide 68 actuates the two locks 64 and 65 in a similar and synchronized manner.
- the slide 68 transmits in a similar and synchronized manner the movement of one lock 64, 65 to the other of the locks 64, 65.
- coupling devices 210 It is possible to implement coupling devices 210 with a different operation from that described in this example, without departing from the scope of the invention, provided that these coupling devices 210 have the aforementioned coupled and decoupled configurations.
- the slide 68 is intended to be actuated by the terminal beak 711 or 721 of an oscillating lever 71 or 72 controlled by the reading device 70.
- the oscillating levers 71, 72 are placed on the front surface 52B of the first actuating rod 52.
- the oscillating levers 71 and 72 are subjected to the action of two return springs 73 which tend to bring the beaks 711 and 721 into engagement with the slide 68 against a force exerted by the reading device 70.
- the reading device 70 is analogous to the reading device described in detail in EP 1 845 181 .
- the action of the return spring 67 returns the latch 64 to a position engaged with the driver 62.
- the terminal surface 643 of the latch 64 comes into contact with the driver 62. bearing against one of the shoulders 622A and 622C.
- the lock 64 exerts, on the fork of the end 681 of the slide 68, a centrifugal force relative to the central axis X32.
- the slide 68 moves in the direction D68, moving away from the main axis X32. This translation of the slide outwards causes the rotation of the lock 65 about the axis X65.
- the lock 65 is then returned to an engaged position of its arm 651 in the notch 63 opposite. In the engaged position, the terminal surface 653 of the lock 65 comes to bear against one of the shoulders 622B and 622D of the driver.
- the tilting of the coupling device 210 from a coupled configuration to a decoupled configuration is controlled by the reading device 70 which then exerts a centripetal force by means of one of its oscillating levers 71 and 72 on the slide 68.
- the actuation of the two twin blades 202 and 204 requires only one coupling device 210 and one reading device 70.
- the pooling of the coupling device 210 and the reading device 70 makes it possible to ensure the synchronization of the actuation of the twin blades 202 and 204 and a saving of space in particular along the main shaft 32.
- the identical and synchronized actuation of the two locks 64 and 65 by the slide 68 makes it possible to release the two locks 64 and 65 from the notches 63 of the driver 62 without a time lag.
- This is important in the application of this dobby for which tension forces of the warp threads at the opening of the shed can be very significant. These significant tension forces are directly transmitted to the locks 64 and 65 engaged in the driver 62.
- the switching of the coupling device 210 between the coupled configuration and the decoupled configuration is done under the control of the reading device 70 at each stopping time of the main shaft 32, that is to say at each rotation of a half-turn of the main shaft 32.
- the stopping time of the main shaft 32 does not allow easy release of the locks 64 and 65.
- the lock 65 is heavily loaded so that it presses on the shoulder 622B, because of the tension of the warp threads which transmits forces to the frame 2 and to the eccentric 56, and does not easily come free from the notch 63.
- the modulator 36 and, in particular, its cam tracks are modified.
- the modulator 36 transforms the continuous rotation ⁇ of the control shaft 40 from 0° to 360° into an intermittent rotation movement ⁇ ' of the main shaft 32.
- the rotation angle ⁇ ' decreases by an amplitude ⁇ ', the main shaft 32 performs a rotation of amplitude ⁇ ' in the counterclockwise direction.
- the amplitude ⁇ ' of the alternating movement is advantageously between 0.5° and 5°, preferably equal to 1°.
- the reading device 70 can control the release of the locks 64 and 65 from the notches 63 of the driver 62.
- the main shaft 32 then performs a further rotation in the clockwise direction from 180° to 360°, i.e. a further rotation of half a turn, so as to complete a total of one complete rotation, i.e. 360°, when the control shaft performs one complete rotation.
- the alternating movement produced makes it possible to reduce the forces undergone by the locks 64 and 65 in their respective notches 63 of the driver 62 and to guarantee their release from the notches 63 when the coupling device 210 switches between the coupled configuration and the uncoupled configuration.
- the eccentric 56 When the coupling device 210 is in a decoupled configuration, the eccentric 56 is not subject to the rotation of the main shaft 32. In this configuration, the output levers 42 and 44 are held in a fixed position relative to the frame 22. To ensure that the output levers 42 and 44 are held in a fixed position, the eccentric 56 comprises retaining means and the dobby R comprises immobilization means. The immobilization means are configured to engage in the retaining means when the coupling device is in the decoupled configuration so as to maintain the angular position of the eccentric 56. Maintaining the angular position of the eccentric 56 in the decoupled configuration of the coupling device makes it possible to maintain the fixed position of the output levers 42, 44, and therefore of the heald frame 2 controlled by the subassembly 200'.
- the eccentric 56 comprises two retaining means cooperating with two means for immobilizing the dobby R.
- the eccentric 56 is extended laterally by a plate 58.
- the plate 58 is secured by riveting to the side 571 of the cylindrical element 57 of the eccentric 56.
- a wedging surface 581 is provided on the periphery of the plate 58.
- Each oscillating lever 71 or 72 of the reading device 70 is capable of cooperating via its terminal beak 711, 721 with the wedging surface 581 of the plate 58.
- the beak 711 of the swing lever 71 actuates the slider 68 and the beak 721 of the swing lever 72 cooperates with the wedging surface 581.
- the beak 711 cooperates with the wedging surface 581 and the beak 721 actuates the slider 68.
- Each oscillating lever 71, 72 is subjected to the action of a return spring 73.
- the spring 73 tends to return the terminal beak 711, 721 opposite the plate 58 into the engagement position with the wedging surface 581 when the coupling device is in the decoupled configuration.
- a first retaining means formed by the wedging surface 581 of the plate 58 of the eccentric 56 cooperates with a first immobilization means formed by the oscillating levers 71, 72 of the reading device 70 of the first actuating connecting rod 52.
- the oscillating levers 71, 72 of the reading device 70 also make it possible to selectively actuate the coupling device 210 between the decoupled configuration and the coupled configuration in the stop position of the eccentric 56.
- the oscillating levers 71, 72 are immobilization means pooling the functions of selection and immobilization of the eccentric.
- the first retaining means and the first immobilizing means are centered on the same plane P5 perpendicular to the main axis X32 as the coupling device 210.
- the cylindrical element 57 of the eccentric 56 comprises an internal chamber 575 visible on the insert B of the figure 4 , by tearing. Along the main axis X32, the internal chamber 575 is arranged between the two sides 571 and 572.
- the internal chamber 575 includes an opening on the outer peripheral surface 573 of the cylindrical member 57.
- the internal chamber 575 has, for example, a wavy shape consisting of two rounded openings 575A, 575B and a central groove 575C.
- the internal chamber 575 is configured to at least partially receive an intermediate plate 84.
- the intermediate plate 84 comprises two legs adapted to be positioned respectively in each rounded opening 575A, 575B of the internal chamber 575.
- the intermediate plate 84 is secured by riveting, for example by two rivets, to the side of the eccentric 572 located opposite the second actuating connecting rod 54.
- the intermediate plate 84 comprises a free edge 84A opposite the legs and located outside the internal chamber 575.
- the free edge 84A of the intermediate plate 84 comprises a wedging surface 841 formed on the periphery of the free edge 84A.
- the coupling device 210 being shared between the first blade 202 and the second blade 204, an inter-space between the first actuating rod 52 and the second actuating rod 54 is available.
- This interspace allows the passage of immobilization levers 86 and 87.
- the immobilization levers 86 and 87 are placed on the front surface 54B of the second actuating rod 54.
- the immobilizer lever 86 is visible on insert B of the figure 4 , by tearing off.
- the immobilizing lever 87 is located behind the oscillating lever in the representation of the figure 4 .
- the immobilizing levers 86 and 87 are structurally identical to the oscillating levers 71, 72 of the reading device 70 but do not perform any actuating function.
- the immobilization levers 86 and 87 each comprise a terminal beak of a shape complementary to the wedging surface 841 of the intermediate plate 84, only the terminal beak 861 of the immobilization lever 86 is visible on the insert B of the figure 4 by tearing. Under the action of a return spring 88, the terminal beak 861 opposite the intermediate plate 84 cooperates with the wedging surface 841 to maintain the angular position of the eccentric 56.
- a second retaining means formed by the wedging surface 841 of the intermediate plate 84 of the eccentric 56 cooperates with a second immobilization means formed by the immobilization levers 86, 87.
- These second retaining and immobilizing means are centered on a third plane P3 perpendicular to the main axis X32.
- the plane P3 is located between the first plane P2 defined by the first blade 202 and the second plane P4 defined by the second blade 204.
- the drive device 206 for twin blades 202, 204 benefits from a second retaining means and a second immobilization means. These second retaining and immobilization means are additional compared to the drive device for a single blade 200.
- the eccentric 56 comprises a single retaining means cooperating with a single means of immobilizing the dobby R.
- the oscillating levers 71 and 72 only fulfill a selection function. They do not constitute an immobilization means.
- the eccentric 56 carries two legs 91 provided with teeth 92 intended to engage with corresponding teeth 93 provided at the free end of an arm 94 pivotally mounted about an axis X94 on the first actuating connecting rod 52 and subjected to the action of elastic means, for example a return spring 96 tending to return the teeth 93 into engagement with the teeth 92 of the legs 91.
- the arm 94 constitutes an immobilization means.
- the legs 91 and the arm 94 come, under the action of the return spring 96, into engagement when the eccentric 56 is in one of its two diametrically opposed stop positions.
- the legs 91 and the arm 94 are centered on the plane P5.
- the retaining means are subjected to the action of a return spring which tends to return the retaining means into engagement with immobilization means.
- the legs 91 are a means of retaining the eccentric 56 and the arm 94 is an immobilization means.
- the retaining and immobilization means are centered on the same plane P5 perpendicular to the central axis X32, as the coupling device 210.
- a light 424 passing through each lever 42, 44 is provided, defining a bridge of material which extends over a peripheral angular sector of the shaft 34 and centered on the axis X34.
- the light 424 makes it possible to unload the rolling elements of the articulation of the lever 42, 44 around the axis X34, in a manner analogous to the lights of the inner bearing ring introduced into FR1912808 .
- the attack connecting rod 16 is of adjustable length thanks to the adjustment device shown in FIG. figure 9 .
- the attack connecting rod 16 extends along a first connecting rod axis X16.
- the attack connecting rod 16 comprises two flanges 170A and 170B mounted on an articulation 169 carried by the clip 18.
- the two flanges 170A and 170B are fixed on a bar 172.
- the bar 172 is generally parallelepiped in shape.
- the bar 172 comprises at one end 172A positioned on the side of the clip 18 a hook 172B.
- the second end of the bar 172 is inserted into a hollow tube 174.
- the hollow tube 174 forms the body of the attack rod 16.
- the hollow tube 174 also receives a rod 176.
- the rod 176 is held in the hollow tube 174 by means of holding screws 177.
- the rod 176 comprises, at one end located outside the hollow tube 174, a hook 176A.
- the length adjustment of the connecting rod 16 is determined by the distance between the hook 172B of the bar 172 and the hook 176A of the rod 176 measured along the first connecting rod axis X16.
- the attack rods 162, 164 are also adjustable in length by means of adjustment devices shown in the figure 9 and identical to the connecting rod adjustment device 16.
- the driving rod 162 comprises flanges 232A and 232B mounted on a joint 222 carried by the clip 182.
- the two flanges 232A and 232B are riveted to a bar 242.
- the bar 242 comprises a hook 242B at one end 242A.
- the second end of the bar 242 is inserted into a hollow tube 252 forming the body of the driving rod 162.
- the hollow tube 252 also receives a rod 262.
- the rod 262 is held in the hollow tube 252 by means of retaining screws 272.
- the rod 262 comprises, at one end located outside the hollow tube 252, a hook 262A.
- the driving rod 164 comprises flanges 234A and 234B mounted on a joint 224 carried by the clip 184.
- the two flanges 234A and 234B are riveted to a bar 244.
- the bar 244 comprises a hook 244B at one end 244A.
- the second end of the bar 244 is inserted into a hollow tube 254 forming the body of the driving rod 164.
- the hollow tube 254 also receives a rod 264.
- the rod 264 is held in the hollow tube 254 by means of retaining screws 274.
- the rod 264 comprises, at one end located outside the hollow tube 254, a hook 264A.
- the hooks 242B and 244B are configured to simultaneously receive a first end of a leading rod length adjustment tool and the hooks 262A and 264A are configured to simultaneously receive a second end of a leading rod length adjustment tool, the distance between the first end and the second end of the tool being manually modifiable, in particular by means of a screw compass type system for which the gap between the ends of the tool is manually adjusted by rotating a screw in one direction of rotation or an opposite direction.
- the tool for adjusting length of the leading connecting rod bears simultaneously on the two pairs of hooks 242B, 244B and 262A, 264A to guarantee equal adjustment between the two leading connecting rods 162 and 164.
- legs and an arm comparable to the second embodiment are centered and cooperate in the plane P3.
- means for retaining the eccentric and the associated immobilization means are doubled and centered both in the plane P3 and in the plane P5.
- the first actuating rod 52 and the second actuating rod 54 have different geometries.
- the second actuating rod 54 has an opening of larger diameter than the diameter of the opening of the first actuating rod 52.
- the cylindrical element 57 of the eccentric 56 of the drive device has a shoulder on its external peripheral surface 573 so as to cooperate with the third bearing contained in the opening of the second actuating rod 54.
- the eccentric can define a fourth zone cooperating with a first zone of a third actuating rod and actuate three twin blades relating to the same heald frame 2.
- the corresponding blade is a triple blade.
- the number of twin blades within a subset may be strictly greater than three.
- the blade concerned may be quadruple, quintuple, etc.
- the number of single blades 200 and twin blades 200' of the dobby R is variable, depending on the weave to be made on the fabric T. It is advantageously between 4 and 20.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Looms (AREA)
Abstract
Description
- La présente invention concerne une ratière rotative pour un métier à tisser, ainsi qu'un métier à tisser comprenant une telle ratière.
- L'invention a trait au domaine des métiers à tisser et de leurs machines de formation de la foule, en particulier au domaine des ratières rotatives pour la commande de cadres de lisses.
- Dans le domaine du tissage, il est connu d'utiliser des machines de formation de la foule de type ratière pour la commande de cadre de lisses. Dans les ratières rotatives, le mouvement vertical alternatif des cadres de lisses est assuré par des mécanismes de tirage commandés par des éléments d'actionnement appartenant à des lames. Ces éléments d'actionnement sont montés sur un arbre principal de la ratière qui est animé d'un mouvement en rotation intermittent et, lors de chaque arrêt de cet arbre, un dispositif de lisage commande la solidarisation de l'élément d'actionnement avec l'arbre pour commander une pièce oscillante en fonction de l'armure à obtenir sur le tissu en cours de tissage.
- Au cours du tissage, lorsqu'un cadre ne nécessite pas d'être actionné vers le haut ou vers le bas, l'excentrique associé est retenu dans sa position angulaire par des moyens de retenue et d'immobilisation tels que des ensembles becs et ressorts de rappel.
- Certaines applications textiles, notamment pour le tissage des tapis, impliquent une formation de foule avec des efforts dynamiques de cadres importants. Ces efforts dynamiques augmentent lorsque le cadre est en position haute ou en position basse.
-
EP 1 845 181 A1 décrit une ratière rotative pour métier à tisser comprenant, pour chaque ensemble bielle-levier oscillant, un élément d'actionnement de type excentrique permettant d'entraîner en mouvement une bielle d'actionnement induisant ainsi le mouvement alternatif oscillant d'un cadre de lisses. Lorsque l'excentrique doit être maintenu dans une position angulaire, des pattes portées par l'excentrique coopèrent avec un bras de retenue. -
EP 1 382 725 A1 etEP 3 556 920 A1 décrivent d'autres ratières rotatives pour lesquelles chaque cadre est entraîné par un ensemble bielle-levier oscillant commandé par un excentrique. La position angulaire de l'excentrique est maintenue par la coopération d'éléments du dispositif de lisage avec des becs ménagés sur l'excentrique. - Or, ces différents modèles de ratière de permettent pas de supporter des applications de tissage pour lesquelles les efforts dynamiques du cadre répercutés sur une lame, en particulier sur l'excentrique entraînant la lame, sont importants et également pour lesquelles les efforts de tension de fils de chaîne sont importants. En particulier, les efforts exercés lorsque l'excentrique doit être maintenu en position angulaire sont tels que les moyens de retenue et d'immobilisation décrits dans l'art antérieur ne retiennent pas suffisamment l'excentrique, au point que les cadres de lisses risquent de se déplacer de façon intempestive.
- L'invention vise donc à remédier à cet inconvénient en fournissant une nouvelle ratière rotative capable de résister à des efforts importants, notamment dû à la tension des fils de chaîne, y compris lorsque les cadres de lisses sont en position haute ou basse de leur course oscillante verticale.
- L'invention a pour objet une ratière rotative pour métier à tisser comprenant un bâti, un arbre principal supporté par le bâti et s'étendant selon un axe principal, un arbre des leviers de sortie, supporté par le bâti et s'étendant selon un axe commun parallèle à l'axe principal et au moins un sous-ensemble formé d'une première lame et d'au moins une deuxième lame, montées adjacentes et définissant respectivement un premier plan perpendiculaire à l'axe principal et un deuxième plan perpendiculaire à l'axe principal. Le sous-ensemble comprend un premier levier de sortie appartenant à la première lame et un deuxième levier de sortie appartenant à la deuxième lame, les premier et deuxième leviers de sortie étant adjacents le long de l'axe commun, montés mobiles en rotation autour de l'arbre des leviers de sortie et animés d'un mouvement d'oscillation alternative en cours de tissage, une première bielle d'actionnement appartenant à la première lame, attelée au premier levier de sortie et montée mobile en rotation autour de l'arbre principal, une deuxième bielle d'actionnement appartenant à la deuxième lame, attelée au deuxième levier de sortie et montée mobile en rotation autour de l'arbre principal, un excentrique monté autour de l'arbre principal et comprenant une première zone configurée pour coopérer avec une première zone de la première bielle en constituant une première articulation, par l'intermédiaire de laquelle l'excentrique et la première bielle d'actionnement sont pivotants l'un par rapport à l'autre autour d'un premier axe parallèle à l'axe principal, une deuxième zone configurée pour coopérer avec une bague de guidage portée par l'arbre principal en constituant une deuxième articulation, par l'intermédiaire de laquelle l'excentrique et l'arbre principal sont pivotants l'un par rapport à l'autre autour de l'axe principal et un dispositif d'accouplement, apte à solidariser sélectivement en rotation l'arbre principal et l'excentrique dans une configuration accouplée du dispositif d'accouplement, et à laisser libre en rotation l'excentrique par rapport à l'arbre principal dans une configuration découplée du dispositif d'accouplement. Conformément à l'invention, l'excentrique comprend une troisième zone configurée pour coopérer avec une première zone de la deuxième bielle en constituant une troisième articulation, par l'intermédiaire de laquelle l'excentrique et la deuxième bielle d'actionnement sont pivotants l'un par rapport à l'autre autour du premier axe.
- Grâce à l'invention, les efforts exercés par un cadre de lisses sont répartis sur deux lames dont le mouvement est synchronisé grâce à un excentrique commun, cette synchronisation permettant un mouvement alternatif vertical optimisé du cadre de lisses.
- Suivant d'autres aspects avantageux de l'invention, la ratière rotative pour métier à tisser comprend une ou plusieurs des caractéristiques suivantes, prise(s) isolément ou suivant toutes combinaisons techniquement possibles :
- Le dispositif d'accouplement comprend un entraîneur solidaire de l'arbre principal, et deux verrous, articulés sur l'excentrique et aptes à coopérer avec l'entraîneur dans la configuration accouplée du dispositif d'accouplement pour solidariser en rotation autour de l'axe principal l'excentrique et l'arbre principal.
- La première articulation comprend un premier roulement intercalé, radialement au premier axe, entre l'excentrique et la première bielle d'actionnement, alors que la deuxième articulation comprend un deuxième roulement intercalé, radialement à l'axe principal, entre l'excentrique et l'arbre principal et que la troisième articulation comprend un troisième roulement intercalé, radialement au premier axe, entre l'excentrique et la deuxième bielle d'actionnement.
- Le deuxième roulement comprend des rouleaux qui s'étendent parallèlement à l'arbre principal en chevauchant le premier plan et le deuxième plan.
- L'excentrique comprend un élément cylindrique qui comporte deux flancs espacés d'un écart axial supérieur à une distance axiale entre le premier plan et le deuxième plan, une surface périphérique externe, qui définit la première zone comme une première piste de roulement pour le premier roulement et la troisième zone comme une troisième piste de roulement pour le troisième roulement, et un alésage dont la surface intérieure définit la deuxième zone comme une deuxième piste de roulement pour le deuxième roulement.
- L'excentrique comprend des moyens de retenue et la ratière comprend des moyens d'immobilisation de l'excentrique, les moyens d'immobilisation étant configurés pour s'engager avec les moyens de retenue lorsque le dispositif d'accouplement est dans la configuration découplée ou lorsque l'excentrique est dans une position d'arrêt autour de l'arbre principal.
- Des premiers moyens d'immobilisation sont montés sur une surface frontale de la première bielle d'actionnement ou sur une surface frontale de la deuxième bielle d'actionnement et comprennent des moyens de retour élastique configurés pour rappeler en position d'engagement des moyens d'immobilisation avec des moyens de retenue.
- La ratière comprend des deuxièmes moyens d'immobilisation adaptés pour sélectivement actionner le dispositif d'accouplement entre la configuration découplée et la configuration accouplée dans la position d'arrêt de l'excentrique.
- Un premier moyen de retenue et un premier moyen d'immobilisation sont centrés sur un troisième plan perpendiculaire à l'axe principal et situé entre le premier plan et le deuxième plan.
- Le dispositif d'accouplement est centré sur un quatrième plan perpendiculaire à l'axe principal et un deuxième moyen de retenue et un deuxième moyen d'immobilisation sont centrés sur le quatrième plan.
- Le premier et/ou le deuxième moyen de retenue comprend un plateau centré sur le troisième ou le quatrième plan perpendiculaire à l'arbre principal et riveté sur un flanc de l'élément cylindrique de l'excentrique.
- L'élément cylindrique de l'excentrique comprend une chambre disposée entre les deux flancs de l'élément cylindrique, présentant une ouverture sur la surface périphérique externe de l'élément cylindrique et configurée pour recevoir au moins partiellement un plateau appartenant au premier moyen de retenue.
- La ratière comprend un modulateur configuré pour moduler mécaniquement la rotation de l'arbre principal à partir de la rotation d'un arbre de commande de la ratière et, au cours de la rotation continue de l'arbre de commande, l'arbre principal réalise un mouvement rotatif marqué par un mouvement alterné d'amplitude au niveau de la position d'arrêt de l'excentrique.
- L'invention concerne également un métier à tisser comprenant une ratière rotative telle que mentionnée ci-dessus et un mécanisme de tirage pour la commande d'un cadre de lisses, ce mécanisme de tirage comprenant au moins un ensemble de bielles et de leviers de renvoi attelant le cadre de lisses à la première lame et à la deuxième lame et configuré pour renvoyer un mouvement d'oscillation alternatif du premier levier de sortie et du deuxième levier de sortie au cadre de lisses, le cadre de lisses ayant un mouvement alternatif entre une position haute et une position basse.
- Suivant d'autres aspects avantageux de l'invention, le métier à tisser comprend une ou plusieurs des caractéristiques suivantes, prises(s) isolément ou suivant toutes combinaisons techniquement possibles :
- Le mécanisme de tirage comprend une première bielle d'attaque, attelée au premier levier de sortie de la première lame et qui entraîne au moins un premier levier de renvoi sur lequel est attelée une première bielle au cadre, et une deuxième bielle d'attaque, attelée au deuxième levier de sortie de la deuxième lame et qui entraîne au moins un deuxième levier de renvoi sur lequel est attelée une deuxième bielle au cadre, alors que les première et deuxième bielles au cadre sont attelées au même cadre de lisses.
- Le mécanisme de tirage comprend une première agrafe et une deuxième agrafe réglables, respectivement montées sur le premier levier de sortie et le deuxième levier de sortie de la ratière et configurées pour assurer l'assemblage pivotant et le réglage du premier levier de sortie et du deuxième levier de sortie avec le mécanisme de tirage et les agrafes sont solidarisées l'une à l'autre.
- L'invention apparaîtra plus clairement à la lecture de la description qui va suivre, de deux modes de réalisation d'une ratière et d'un métier à tisser conformes à son principe, donnée uniquement à titre d'exemple non limitatif, et faite en référence aux dessins dans lesquels :
- [
Fig. 1 ] lafigure 1 est une vue partielle d'un métier à tisser conforme à un premier mode de réalisation de l'invention, incorporant une ratière conforme à l'invention ; - [
Fig. 2 ] lafigure 2 est une vue éclatée en perspective de lames jumelées du métier à tisser de lafigure 1 ; - [
Fig. 3 ] lafigure 3 est une vue en perspective, capot ouvert, de la ratière de lafigure 1 , - [
Fig. 4 ] lafigure 4 est une vue en perspective d'un mécanisme d'actionnement des lames jumelées de lafigure 2 , l'insert A mettant en évidence la lame menante et l'insert B mettant en évidence la lame menée, - [
Fig. 5 ] lafigure 5 est une vue éclatée partielle du mécanisme d'actionnement de lafigure 4 , - [
Fig. 6 ] lafigure 6 est une vue de face partielle du dispositif d'actionnement de lafigure 4 , - [
Fig. 7 ] lafigure 7 est une vue en perspective analogue à l'insert A) de lafigure 4 , d'un mécanisme d'actionnement de lames jumelées du type de celles de lafigure 2 , ce mécanisme d'actionnement appartenant à une ratière selon un deuxième mode de réalisation, et - [
Fig. 8 ] lafigure 8 est une représentaiton graphique de la loi de mouvement du modulateur de la ratière de lafigure 3 , - [
Fig. 9 ] lafigure 9 est une vue en perspective d'un dispositif de réglage en longueur des bielles d'attaque du métier à tisser de lafigure 1 . - La
figure 1 montre une vue partielle d'un métier à tisser M conforme à l'invention. Le métier à tisser M comprend des cadres de lisses 2, dont seuls deux sont représentés à lafigure 1 par souci de simplification et qui sont actionnés chacun par un mécanisme de tirage 4 relié à une ratière rotative R. - La ratière rotative R est une machine de formation de la foule du métier à tisser M dont la fonction est d'actionner les mécanismes de tirage 4 des cadres de lisses 2, pour déterminer l'armure du tissu produit par le métier à tisser M.
- Le métier à tisser comprend une ensouple E, sur laquelle sont enroulés des fils de chaîne 6 avant de traverser des oeillets 8a appartenant à des lisses 8 portées par les cadres de lisses 2. Des moyens d'insertion, non représentés, permettent d'insérer un ou plusieurs fils de trame dans la foule formée par les fils de chaîne déplacés en hauteur par les cadres de lisses 2, de façon à former au moins un tissu T qui est enroulé sur une bobine B, à la sortie du métier M.
- A la
figure 1 , seules quelques fils de chaîne 6 et quelques lisses 8 sont représentés, pour la clarté du dessin. - Un mécanisme de tirage 4 comprend, pour chaque cadre de lisses 2, un ensemble formé de bielles au cadre, de leviers de renvoi, d'au moins une bielle horizontale et d'au moins une bielle d'attaque reliée, au moyen d'une agrafe à une lame de la ratière rotative R.
- La ratière rotative R et par conséquent le métier à tisser M selon l'invention comprennent deux types de lames : des lames simples 200 et des sous-ensembles 200' de lames jumelées.
- Pour un premier type de mécanisme de tirage 4, les bielles au cadre 10 sont attelées au cadre de lisses 2 et montées au moyen des leviers de renvoi 12 sur une bielle horizontale 14. La bielle horizontale 14 est reliée à une bielle d'attaque 16. La bielle d'attaque 16 est reliée au moyen d'une agrafe 18 à une lame simple 200 de la ratière rotative R.
- Chaque lame simple 200 actionne par un mécanisme de tirage 4 un cadre de lisses 2. Une seule lame simple 200 est représentée sur les figures et actionne, via le mécanisme de tirage 4 associé, le cadre de lisses 2 représenté le plus en arrière et à droite à la
figure 1 . Le mécanisme de tirage 4 associé à une lame simple 200 comprend par exemple quatre bielles au cadre 10. Les lames simples 200 sont du type de celles des ratières décrites dansEP 1 845 181 A1 ,EP 1 382 725 A1 etEP 3 556 920 A1 . - Un seul sous-ensemble 200' est représenté sur les figures et actionne, via le mécanisme de tirage 4 associé, le cadre de lisses 2 représenté le plus en avant et à gauche à la
figure 1 . - Chaque sous-ensemble 200' comprend deux lames jumelées 202 et 204, à savoir une première lame simple 202 et une deuxième lame simple 204 adjacente. La première lame 202 peut être qualifiée de lame « menante » et la deuxième lame 204 peut être qualifiée de lame « menée ». Un sous-ensemble 200' de lames jumelées 202, 204 peut également être nommé une lame double.
- Un mécanisme de tirage 4 associé à un sous-ensemble 200' est d'un deuxième type et permet d'actionner un unique cadre de lisse 2 à partir des première et deuxième lames jumelées 202 et 204 de ce sous-ensemble 200'. Un tel mécanisme de tirage 4 est représenté sur la
figure 2 . - La première lame 202 est reliée à une première bielle d'attaque 162 par une agrafe 182. La première bielle d'attaque 162 est reliée à une première bielle horizontale 142. La première bielle horizontale 142 entraîne une pluralité de premiers leviers de renvoi 122. Sur au moins un levier de renvoi 122 est attelée une première bielle au cadre 102. Les premières bielles au cadre 102 sont attelées au cadre de lisses 2, plus particulièrement à sa traverse inférieure 2a.
- La deuxième lame 204 est reliée à une deuxième bielle d'attaque 164 par une agrafe 184. La deuxième bielle d'attaque 164 est reliée à une deuxième bielle horizontale 144. La deuxième bielle horizontale 144 entraîne une pluralité de deuxièmes leviers de renvoi 124. Sur au moins un levier de renvoi 124 est attelée une deuxième bielle au cadre 104. Les deuxièmes bielles au cadre 104 sont attelées au cadre de lisses 2, plus particulièrement à sa traverse inférieure 2a.
- Les premières bielles au cadre 102 et les deuxièmes bielles au cadre 104 sont attelées au même cadre de lisses 2, de préférence à la même traverse inférieure 2a. Les première et deuxième lames 202 et 204 de la lame double 200' actionnent donc le même cadre de lisses 2. L'actionnement simultanée d'un même cadre de lisses 2 par les deux lames jumelées 202, 204 d'un sous ensemble 200' permet de répartir les efforts exercés par le cadre de lisses 2 sur les deux lames 202, 204.
- Dans l'exemple de la
figure 2 , le cadre de lisses 2 est entraîné par une paire de bielles au cadre 102 et par une paire de bielles au cadre 104. Les paires de bielles au cadre 102 et 104 sont adjacentes. - Les bielles au cadre 104 actionnées par la deuxième lame 204 sont positionnées les plus proches de la ratière R, sur le cadre de lisses 2, par rapport aux bielles au cadre 102 actionnées par la première lame 202.
- En variante, d'autres répartition des bielles au cadre 102 et 104 sont envisageables.
- Les agrafes 18, 182, 184 permettent de solidariser respectivement les bielles d'attaque 16, 162, 164 aux lames 200, 202, 204. Le positionnement des agrafes 18, 182, 184 est réglable en hauteur de long des lames 200, 202, 204. Ce positionnement en hauteur détermine l'amplitude de la foule formée en aval du cadre de lisses 2. Sur les
figures 2 à 5 , les agrafes 182, 184 des lames 202, 204 sont positionnées à la hauteur maximale. Cette hauteur maximale permet d'avoir l'amplitude de foule la plus importante possible. - De manière avantageuse, l'agrafe 182 de la première lame 202 et l'agrafe 184 de la deuxième lame 204 sont solidarisées. Cette solidarisation permet un réglage commun d'amplitude de foule pour les lames 202, 204 et assure un mouvement vertical optimal du cadre de lisses 2.
- Avantageusement, la solidarisation des première et deuxième agrafes 182 et 184 a lieu au moyen d'une clavette 186 qui traverse deux orifices 188 respectivement ménagés dans les première et deuxième agrafes. Sur les
figures 3 et4 , la clavette 186 est représentée par son axe longitudinal et seul l'orifice 188 de la première agrafe 182 est visible. - En pratique, le métier à tisser M comprend plusieurs lames simples 200 et plusieurs lames jumelées 202, 204 constituant des sous-ensembles 200'. Par exemple, huit lames simples 200 entraînant huit cadres de lisses 2 et huit lames jumelées 202, 204 constituant quatre sous-ensembles 200' entraînant quatre cadres de lisses 2. D'autres nombres de lames simples et doubles sont envisageables en variante.
- Selon un autre mode de réalisation non représenté, le métier à tisser M ne comprend que des lames jumelées 202, 204.
- La bonne réalisation du mouvement vertical du cadre de lisses 2 actionné par la le sous-ensemble 200' est assurée par le mouvement synchronisé des lames jumelées 202, 204.
- La ratière rotative R comprend, pour chaque paire de lames jumelées 202, 204, un dispositif d'entraînement de lames jumelées 206 qui est décrit en détails dans la suite de la description.
- Comme visible sur la
figure 3 , la ratière rotative R comprend un bâti 22 qui constitue une partie fixe de la ratière R. Le bâti 22 est une pièce rigide structurelle de la ratière R. Le bâti 22 est avantageusement une pièce de fonderie, ou éventuellement un ensemble de pièces mécanosoudées. Un capot, non représenté, est fixé sur le bâti 22. Le bâti 22 et le capot définissent un volume intérieur de la ratière rotative R, renfermant les différentes parties internes de la ratière R décrites ci-après. - Le bâti 22 comprend un fond 22A. Le bâti 22 comprend deux platines 23 et 24 de support, situées dans le volume intérieur du bâti 22. Les platines 23 et 24 font saillie vers le haut à partir du fond 22A du bâti 22.
- La ratière R comprend un arbre principal 32 supporté par le bâti 22, dans son volume intérieur. L'arbre principal 32 est supporté à une extrémité par la platine 23, via une liaison pivot de la platine 23, et à une partie intermédiaire de l'arbre principal 32 par la platine 24, via une liaison pivot de la platine 24. L'arbre principal 32 s'étend selon un axe principal X32 qui est un axe de rotation de l'arbre principal.
- La ratière R comprend un arbre des leviers de sortie 34 supporté par le bâti 22, dans son volume intérieur. L'arbre des leviers de sortie 34 est supporté à ses extrémités par les platines 23 et 24. L'arbre des leviers de sortie 34 s'étend selon un axe commun X34. L'axe commun X34 est parallèle à l'axe principal X32. L'axe des leviers 34 est préférentiellement fixe en rotation autour de son axe X34 par rapport au bâti 22.
- L'arbre principal 32 est animé d'un mouvement de rotation intermittent avec arrêt tous les demi-tours.
- La mise en rotation de l'arbre principal 32 est réalisée par un modulateur 36 et un couple conique 38 comprenant une couronne 38a et un pignon 38b. Le modulateur 36, adjacent à la platine 24, est relié mécaniquement à l'arbre principal 32. Le couple conique 38 est relié mécaniquement à un arbre de commande 40 de la ratière R. L'arbre de commande 40 est partiellement situé à l'extérieur du bâti 22 et s'étend selon un axe X40 perpendiculaire à l'axe X32. Le modulateur 36 et le couple conique 38 transforment le mouvement de rotation continue de l'arbre de commande 40 en le mouvement de rotation intermittent de l'arbre principal 32.
- L'arbre principal 32 a une fonction motrice pour l'entraînement des lames 20. Pour ce faire, l'arbre principal 32 reçoit une série de dispositifs d'entraînement permettant la mise en mouvement de chaque lame 20.
- Une lame simple 200 et une lame double 200' avec une paire de lames jumelées 202, 204 sont représentées sur la
figure 3 . - Chaque lame simple 200 est associée à un dispositif d'entraînement du type du dispositif d'entraînement décrit en détails dans
EP 1 845 181 A1 . - Chaque paire de lames jumelées 202, 204 est associée à un dispositif d'entraînement 206 représenté sur les
figures 4 à 6 . De manière avantageuse, la ratière R comprend autant de dispositif d'entraînement de lames jumelées que de paires de lames jumelées 202, 204, c'est-à-dire de lame double 200'. En pratique, dans une ratière rotative d'encombrement standard, on peut prévoir, par exemple, entre deux et huit paires de lames jumelées 202, 204 et ainsi entre deux et huit dispositifs d'entraînement 206 de lames jumelées 202, 204. - Le dispositif d'entraînement 206 comprend une chaîne cinématique 208 couplée à un dispositif d'accouplement 210. Ces deux éléments 208 et 210 permettent d'assujettir sélectivement, c'est-à-dire de lier, la rotation de l'arbre principal 32 au mouvement des lames 202, 204.
- La première lame 202 comprend un premier levier de sortie 42 et une première bielle d'actionnement 52. La première lame 202 définit un premier plan P2 perpendiculaire à l'axe principal X32.
- La deuxième lame 204 comprend un deuxième levier de sortie 44 et une deuxième bielle d'actionnement 54. La deuxième lame 204 définit un deuxième plan P4 perpendiculaire à l'axe principal X32.
- Le premier levier de sortie 42 est préférentiellement de forme plane et fine comme une plaque. Le premier levier de sortie 42 est partiellement contenu dans le bâti 22, pour une première partie portée par l'arbre des leviers de sortie 34 et comprend aussi une deuxième partie en forme de bras qui s'étend hors de la ratière R en traversant le capot. Pour cela le capot de la ratière R comprend une ou des ouvertures. Le premier levier de sortie 42 est monté mobile en rotation autour de l'arbre des leviers de sortie 34.
- Un palier lisse 43, comprenant par exemple un coussinet en bronze, assure l'interface entre le premier levier de sortie 42 et l'arbre des leviers de sortie 34.
- En variante non représentée, le palier lisse 43 peut être remplacé par un roulement à billes ou à rouleaux.
- En cours de tissage, le premier levier de sortie 42 est animé d'un mouvement d'oscillation alternative autour de l'axe commun X34.
- De façon connue en soit, la première bielle d'actionnement 52 est attelée au premier levier de sortie 42.
- La première bielle d'actionnement 52 est montée mobile en rotation autour de l'arbre principal 32.
- La première bielle d'actionnement 52 est articulée sur un excentrique 56.
- L'excentrique 56 comprend un élément cylindrique 57. L'élément cylindrique 57 est défini par deux flancs plans 571 et 572, une surface périphérique externe 573 et un alésage central 574.
- De manière préférentielle, l'élément cylindrique 57 est monobloc. Dans une alternative non représentée, l'élément cylindrique 57 est réalisé en deux parties qui sont vissées ou soudées ensemble.
- Les deux flancs plans 571 et 572 de l'élément cylindrique 57 sont espacés d'un écart axial, mesuré le long de l'axe principal X32, supérieur à la distance axiale, mesurée le long de l'axe principal X32, entre le premier plan P2 défini par la première lame 202 et le deuxième plan P4 défini par la deuxième lame 204.
- Une première zone 52A de la première bielle d'actionnement 52 coopère avec une première zone 56A de l'excentrique 56 pour constituer une première articulation. Par l'intermédiaire de cette première articulation, la première bielle d'actionnement 52 et l'excentrique 56 sont pivotants l'un par rapport à l'autre autour d'un premier axe X1 parallèle à l'axe principal X32, mais décalé radialement de celui-ci d'une distance non nulle.
- La première zone 52A de la première bielle d'actionnement 52 correspond à la surface intérieure d'un alésage central de la bielle 52. De manière préférentielle, comme représenté sur la
figure 5 , la première zone 52A accueille une cage 521 et des billes 522 définissant un premier roulement. - La première zone 56A de l'excentrique 56 appartient à la surface périphérique externe 573 de l'élément cylindrique 57 de l'excentrique 56. Le premier roulement est intercalé, radialement à l'axe X1, entre la première bielle d'actionnement 52 et l'excentrique 56. La première zone 56A de l'excentrique constitue une première piste de roulement pour le premier roulement.
- Le deuxième levier de sortie 44 est préférentiellement de même forme que le premier levier de sortie 42. De façon analogue au premier levier de sortie 42, le deuxième levier de sortie 44 est partiellement contenu dans le volume intérieur du bâti 22. Le deuxième levier de sortie 44 est monté mobile en rotation autour de l'arbre des leviers de sortie 34, qui est ainsi un arbre commun aux différents leviers. Le deuxième levier de sortie 44 est adjacent au premier levier de sortie 42 le long de l'axe commun X34. Le premier levier de sortie 44 est animé du même mouvement d'oscillation alternative en cours de tissage que le premier levier de sortie 42.
- Un palier lisse 43, ou en variante un roulement à billes ou à rouleaux, assure l'interface entre le deuxième levier de sortie 44 et l'arbre des leviers de sortie 34. Comme pour le premier levier, le palier lisse peut comprendre un coussinet en bronze.
- La deuxième bielle d'actionnement 54 est attelée au deuxième levier de sortie 44. La deuxième bielle d'actionnement 54 est montée mobile en rotation autour de l'arbre principal 32.
- La deuxième bielle d'actionnement 54 est également articulée sur l'excentrique 56.
- Une première zone 54A de la deuxième bielle d'actionnement 54 coopère avec une troisième zone 56C de l'excentrique 56 pour constituer une troisième articulation. Par l'intermédiaire de cette troisième articulation, la deuxième bielle d'actionnement 54 et l'excentrique 56 sont pivotants l'un par rapport à l'autre autour du premier axe X1.
- La première zone 54A de la deuxième bielle d'actionnement 54 correspond à la surface intérieure d'un alésage central de la bielle 54. De manière préférentielle, la première zone 54A accueille une cage 541 et des billes 542 définissant un troisième roulement.
- La troisième zone 56C de l'excentrique 56 appartient à la surface périphérique externe 573 de l'élément cylindrique 57 de l'excentrique 56. Le troisième roulement est intercalé radialement entre la deuxième bielle d'actionnement 54 et l'excentrique 56. La troisième zone 56C constitue une troisième piste de roulement pour le troisième roulement.
- De manière avantageuse, la première zone 56A constituant la première piste de roulement pour le premier roulement articulant la première bielle d'actionnement 52 à l'excentrique 56 et la troisième zone 56C constituant la troisième piste de roulement pour le troisième roulement articulant la deuxième bielle d'actionnement 54 à l'excentrique 56 appartiennent à la même surface 573 assurant un parallélisme parfait des articulations liant les bielles d'actionnement 52, 54 à l'excentrique 56.
- En variante non représentée, les billes 522 et/ou 542 peuvent être remplacées par des rouleaux.
- Selon une autre variante, également non représentée, la surface intérieure de l'alésage central de la première bielle d'actionnement 52 et/ou de la deuxième bielle d'actionnement 54 comprend une rainure configurée pour recevoir en appui des billes ou des rouleaux portés par la première zone 56A et/ou la troisième zone 56C de l'excentrique 56 et définir un premier roulement et/ou un troisième roulement.
- Dans une autre variante non représentée, l'alésage central de la première bielle 52 correspondant à la première zone 52A et/ou l'alésage central de la deuxième bielle 54 correspondant à la première zone 54A reçoit un palier lisse ou un coussinet. Le palier lisse ou le coussinet est interposé, radialement à l'axe X1, entre la première bielle d'actionnement 52 et l'excentrique 56 et/ou entre la deuxième bielle d'actionnement 54 et l'excentrique 56, de manière à former la première articulation qui est une liaison pivot entre la première bielle d'actionnement 52 et l'excentrique 56 et/ou la troisième articulation qui est une liaison pivot entre la deuxième bielle d'actionnement 54 et l'excentrique 56. En variante, le palier ou le coussinet peut être monté glissant, ou serré, ou encore être monobloc de l'excentrique 56, de la première bielle d'actionnement 52 ou la deuxième bielle d'actionnement 54.
- L'excentrique 56 est commun à la première bielle d'actionnement 52 et à la deuxième bielle d'actionnement 54. De manière avantageuse, l'excentrique 56 est mutualisé pour les deux lames jumelées 202 et 204 formant le sous-ensemble 200'. Cette mutualisation garantit l'actionnement synchronisé des lames 202 et 204 par l'excentrique 56.
- Pour permettre cet actionnement synchronisé, l'excentrique 56 est articulé à une bague de guidage 59 portée par l'arbre principal 32. Une deuxième zone 56B de l'excentrique 56 coopère avec la bague de guidage 59 pour constituer une deuxième articulation. Par l'intermédiaire de cette deuxième articulation, l'excentrique 56 et l'arbre principal 32 sont pivotants l'un par rapport à l'autre autour de l'axe principal X32.
- La bague de guidage 59 porte sur sa surface périphérique externe une cage 591 et des rouleaux 592 définissant ensemble une zone 59A d'articulation de la bague de guidage 59, sous la forme d'un deuxième roulement. Les rouleaux 592 du deuxième roulement s'étendent parallèlement à l'arbre principal 32 en chevauchant le premier plan P2 défini par la première lame 202 et le deuxième plan P4 défini par la deuxième lame 204. La largeur des rouleaux 592, mesurée parallèlement à l'axe principal X32 et plus importante que dans le dispositif d'entrainement d'une lame simple 200, permet de résister à des efforts importants transmis par le cadres de lisses 2 au mécanisme de tirage 4 et de garantir une durée de vie plus longue du roulement. Ceci est particulièrement avantageux sur un diamètre de roulement pour lequel le dimensionnement dans le plan P2 ou le plan P4 ne peut facilement être revu sans considérablement augmenter l'encombrement de la machine complète.
- La deuxième zone 56B de l'excentrique 56 appartient à la surface intérieure de l'alésage 574. Le deuxième roulement est intercalé, radialement à l'axe principal X32, entre la bague de guidage 59 et l'excentrique 56. La deuxième zone 56B de l'excentrique constitue une deuxième piste de roulement pour le deuxième roulement.
- En variante non représentée, les rouleaux 592 peuvent être remplacées par des billes.
- Selon une autre variante, également non représentée, la surface extérieure de la bague de guidage 59 comprend une rainure configurée pour recevoir en appui des billes ou des rouleaux portés par la deuxième zone 56B de l'excentrique 56 et définir un deuxième roulement.
- Dans une variante non représentée, l'alésage 574 de l'excentrique 56 reçoit un palier lisse ou coussinet. Le palier lisse ou le coussinet est interposé, radialement à l'axe central X32, entre l'excentrique 56 et la bague de guidage 59 de manière à former la deuxième articulation qui est une liaison pivot entre l'excentrique 56 et la bague de guidage 59.
- Le dispositif d'entraînement 206 comprend aussi un dispositif d'accouplement 210. Le dispositif d'accouplement 210 est apte à solidariser sélectivement, en rotation autour de l'axe principal X32, l'arbre principal 32 et l'excentrique 56 dans une configuration accouplée du dispositif d'accouplement 210, et à laisser libre, en rotation autour de l'axe principal X32, l'excentrique 56 par rapport à l'arbre principal 32 dans une configuration découplée du dispositif d'accouplement 210.
- En d'autre termes, lorsque le dispositif d'accouplement 210 est dans une configuration accouplée, la rotation de l'arbre principal 32 met en mouvement de façon synchronisée le premier levier de sortie 42 et le deuxième levier de sortie 44. En configuration découplée du dispositif d'accouplement 210, les leviers de sortie 42 et 44 ne sont pas mis en mouvement par l'arbre principal 32, que l'arbre principal 32 soit en rotation ou à l'arrêt. De préférence, en configuration découplée, les leviers de sortie 42 et 44 sont maintenus dans une position fixe par rapport au bâti 22, position dans laquelle les leviers 42 et 44 ont été laissés au moment du basculement de la configuration accouplée vers la configuration découplée. Par exemple, cette position correspond à une position haute ou basse du cadre de lisses 2 associé.
- Avantageusement, le dispositif d'accouplement 210 comprend un entraîneur 62, une paire de verrous 64 et 65, un coulisseau 68 (visible sur la
figure 6 ) et un dispositif de lisage 70. - Entre deux excentriques 56 contigus, l'arbre principal 32 est solidaire en rotation de l'entraîneur 62 dont l'ouverture centrale 062 est sensiblement circulaire et pourvue de deux dents 621. Les deux dents 621 sont engagées dans des rainures longitudinales de formes correspondantes 32a ménagées à la périphérie de l'arbre principal 32. Le bord périphérique externe 622 de l'entraîneur 62 est pourvu de quatre encoches 63 qui définissent quatre épaulements 622A, 622B, 622C, 622D ménagés dans la tranche de l'entraîneur 62.
- Deux verrous 64 et 65, visibles en détail sur la
figure 6 , sont respectivement articulés autour de deux arbres 66A et 66B fixés sur l'excentrique 56 et définissant chacun un axe de rotation X64 et X65 des verrous 64 et 65. Les axes X64 et X65 sont parallèles à l'axe principal X32. - Le premier verrou 64 comprend un premier bras 641 qui s'étend selon une direction radiale par rapport à l'axe X64 et dont l'extrémité 642 peut être engagée dans deux des encoches 63, au point que sa surface terminale 643 peut alors venir en appui contre l'un des épaulement 622A et 622C. Le verrou 64 comprend également un deuxième bras radial 644 dont l'extrémité 645 est engagée dans une fourchette ménagée à l'extrémité 681 d'un coulisseau 68. Le coulisseau 68 est monté sur l'excentrique 56 et est mobile en translation dans les deux sens suivant une direction D68 radiale par rapport à l'axe principal X32. Le premier verrou 64 est aussi soumis à l'action d'un moyen de retour élastique, par exemple un ressort de rappel 67.
- Le second verrou 65 a la même géométrie que le verrou 64 et comprend deux bras 651 et 654 qui s'étendent radialement par rapport à X65 et dont les extrémités respectives 652 et 655 sont destinées à coopérer respectivement avec les épaulements 622B et 622D et avec le coulisseau 68. La surface terminale 653 du bras 651 est destinée à venir sélectivement en appui contre les épaulements 622B et 622D.
- Lorsque l'entraîneur 62 est entraîné par l'arbre principal 32 dans le sens de la flèche F62 de la
figure 6 , les surfaces 653 et 622B forment une première interface de transfert d'un effort de rotation de l'entraîneur 62 vers l'excentrique 56. Les surfaces 643 et 622A forment une deuxième interface de transfert de l'effort de rotation de l'entraîneur 62 vers l'excentrique 56. - En d'autres termes, lorsque le dispositif d'accouplement 210 est en configuration accouplée, les verrous 64 et 65 sont engagés dans des encoches 63 de l'entraîneur 62. La rotation de l'arbre principal 62 est alors transmise à l'excentrique 56. L'excentrique 56 met en mouvement, de façon synchronisée par les bielles d'actionnement 52 et 54, respectivement le premier levier de sortie 42 et le deuxième levier de sortie 44.
- Lorsque le dispositif d'accouplement 210 est en configuration découplée, les verrous 64 et 65 sont dégagés des encoches 63 de l'entraîneur 62. La rotation de l'arbre principal 32, donc la rotation de l'entraîneur 62, n'est pas transmise à l'excentrique 56 et les leviers de sortie 42 et 44 restent en position fixe.
- Selon un aspect avantageux de l'invention, la fourchette ménagée à l'extrémité 681 du coulisseau 68 est symétrique par rapport au plan défini par l'axe X32 et par la direction D68. La fourchette ménagée à l'extrémité 681 du coulisseau coopère de façon identique avec l'extrémité 645 du premier verrou 64 et avec l'extrémité 655 du deuxième verrou 65. En d'autre termes, le coulisseau 68 actionne de façon similaire et synchronisée les deux verrous 64 et 65. Également, le coulisseau 68 transmet de façon similaire et synchronisée le mouvement d'un verrou 64, 65 à l'autre des verrous 64, 65.
- Il est possible de mettre en oeuvre des dispositifs d'accouplement 210 de fonctionnement différent de celui décrit dans cet exemple, sans pour autant sortir du cadre de l'invention, pourvu que ces dispositifs d'accouplement 210 présentent les configurations accouplée et découplée susmentionnées.
- Le coulisseau 68 est destiné à être actionné par le bec terminal 711 ou 721 d'un levier oscillant 71 ou 72 commandé par le dispositif de lisage 70. Les leviers oscillants 71, 72 sont placés sur la surface frontale 52B de la première bielle d'actionnement 52. Les leviers oscillants 71 et 72 sont soumis à l'action de deux ressorts de rappel 73 qui tendent à amener les becs 711 et 721 en engagement avec le coulisseau 68 à l'encontre d'un effort exercé par le dispositif de lisage 70. Le dispositif de lisage 70 est analogue au dispositif de lisage décrit en détails dans
EP 1 845 181 . - Lorsque le bec terminal 711 ou 721 d'un levier oscillant 71 ou 72 applique un effort centripète sur le coulisseau 68, à l'encontre du ressort de rappel 67, les deux verrous 64 et 65 pivotent autour de leurs axes respectifs X64 et X65, dans un sens de dégagement des bras 641 et 651 vers l'extérieur des encoches 63.
- Lorsque le bec terminal 711 ou 721 n'applique pas d'effort sur le coulisseau 68, l'action du ressort de rappel 67 ramène le verrou 64 dans une position engagée avec l'entraineur 62. Dans la position engagée, la surface terminale 643 du verrou 64 vient en appui contre l'un des épaulement 622A et 622C. En pivotant autour de l'axe X64 pour revenir dans la position engagée, le verrou 64 exerce, sur la fourchette de l'extrémité 681 du coulisseau 68, un effort centrifuge par rapport à l'axe central X32. Le coulisseau 68 se déplace selon la direction D68, en s'écartant de l'axe principal X32. Cette translation du coulisseau vers l'extérieur entraîne la rotation du verrou 65 autour de l'axe X65. Le verrou 65 est alors ramenée dans une position engagée de son bras 651 dans l'encoche 63 en regard. Dans la position engagée, la surface terminale 653 du verrou 65 vient en appui contre l'un des épaulements 622B et 622D de l'entraîneur.
- En d'autres termes, le basculement du dispositif d'accouplement 210 d'une configuration accouplée à une configuration découplée est commandé par le dispositif de lisage 70 qui exerce alors un effort centripète au moyen d'un de ses leviers oscillants 71 et 72 sur le coulisseau 68.
- Il est possible de mettre en oeuvre d'autres formes de coulisseau 68 que celle décrit dans cet exemple. Un autre mode de fonctionnement du coulisseau 68 pouvant être implémenté, sans sortir du cadre de l'invention, est décrit dans
EP 1 845 181 A1 . - De manière avantageuse, la mise en action des deux lames jumelées 202 et 204 ne nécessite qu'un dispositif d'accouplement 210 et qu'un dispositif de lisage 70. La mutualisation du dispositif d'accouplement 210 et du dispositif de lisage 70 permet d'assurer la synchronisation de l'actionnement des lames jumelées 202 et 204 et un gain de place en particulier le long de l'arbre principal 32.
- De manière avantageuse, l'actionnement identique et synchronisé des deux verrous 64 et 65 par le coulisseau 68 permet de dégager les deux verrous 64 et 65 des encoches 63 de l'entraîneur 62 sans décalage dans le temps. Ceci est important dans l'application de cette ratière pour laquelle des efforts de tension des fils de chaîne à l'ouverture de la foule peuvent être très importants. Ces efforts de tension importants sont directement répercutés sur les verrous 64 et 65 engagés dans l'entraîneur 62.
- Ces efforts importants nécessitent aussi une modification de la dynamique de l'arbre principal 32.
- Le basculement du dispositif d'accouplement 210 entre la configuration accouplée et la configuration découplée se fait sous la commande du dispositif de lisage 70 à chaque temps d'arrêt de l'arbre principal 32, c'est-à-dire à chaque rotation d'un demi-tour de l'arbre principal 32.
- Dans cette ratière R pour laquelle les verrous 64 et 65 sont soumis à des efforts importants, le temps d'arrêt de l'arbre principal 32 ne permet pas un dégagement facile des verrous 64 et 65. En particulier lorsque l'entraîneur 62 est entraîné par l'arbre principal 32 dans le sens de la flèche F62 de la
figure 6 , le verrou 65 est fortement chargé de sorte qu'il appuie sur l'épaulement 622B, à cause de la tension des fils de chaine qui répercute des efforts sur le cadre 2 et sur l'excentrique 56, et ne se dégage pas facilement de l'encoche 63. - De façon avantageuse et pour remédier à cette difficulté, le modulateur 36 et, en particulier, ses pistes de cames sont modifiés. Comme illustré sur la
figure 8 , le modulateur 36 transforme la rotation continue θ de l'arbre de commande 40 de 0° à 360° en un mouvement de rotation intermittent θ' de l'arbre principal 32. L'arbre principal 32 effectue une première rotation de 0 à 180°, c'est-à-dire une rotation d'un demi-tour, par exemple dans le sens horaire. Puis au lieu d'un mouvement d'arrêt à l'issue de ce demi-tour, c'est-à-dire au lieu de maintenir une position angulaire θ' fixe à θ'=180°, le mouvement est alterné. L'angle de rotation θ' diminue d'une amplitude Δθ', l'arbre principal 32 effectue une rotation d'amplitude Δθ' dans le sens antihoraire. L'amplitude Δθ' du mouvement alterné est avantageusement comprise entre 0.5°et 5°, de préférence égale à 1 °. - Durant ce mouvement alterné de l'arbre principal 32, le dispositif de lisage 70 peut commander le dégagement des verrous 64 et 65 des encoches 63 de l'entraîneur 62.
- L'arbre principal 32 effectue ensuite une nouvelle rotation dans le sens horaire de 180° à 360°, c'est-à-dire une nouvelle rotation d'un demi-tour, de sorte à parcourir au total un tour complet de rotation, soit 360°, lorsque l'arbre de commande effectue un tour complet.
- Le mouvement alterné produit permet de réduire les efforts subis par les verrous 64 et 65 dans leurs encoches 63 respectives de l'entraineur 62 et de garantir leur dégagement des encoches 63 lors du basculement du dispositif d'accouplement 210 entre la configuration accouplée et la configuration découplée.
- Lorsque le dispositif d'accouplement 210 est dans une configuration découplée, l'excentrique 56 n'est pas assujetti à la rotation de l'arbre principal 32. Dans cette configuration, les leviers de sortie 42 et 44 sont maintenus en position fixe par rapport au bâti 22. Pour garantir la bonne tenue en position fixe des leviers de sortie 42 et 44, l'excentrique 56 comprend des moyens de retenue et la ratière R comprend des moyens d'immobilisation. Les moyens d'immobilisation sont configurés pour s'engager dans les moyens de retenue lorsque le dispositif d'accouplement est dans la configuration découplée de sorte à maintenir la position angulaire de l'excentrique 56. Maintenir la position angulaire de l'excentrique 56 dans la configuration découplée du dispositif d'accouplement permet de maintenir la position fixe des leviers de sortie 42, 44, donc du cadre de lisses 2 commandé par le sous-ensemble 200'.
- Comme illustré sur la
figure 4 , l'excentrique 56 comprend deux moyens de retenue coopérant avec deux moyens d'immobilisation de la ratière R. - L'excentrique 56 se prolonge latéralement par un plateau 58. Le plateau 58 est solidarisé par rivetage au flanc 571 de l'élément cylindrique 57 de l'excentrique 56. Une surface de coincement 581 est ménagée à la périphérie du plateau 58.
- Chaque levier oscillant 71 ou 72 du dispositif de lisage 70 est susceptible de coopérer par son bec terminal 711, 721 avec la surface de coincement 581 du plateau 58. Sur la
figure 4 , le bec 711 du levier oscillant 71 actionne le coulisseau 68 et le bec 721 du levier oscillant 72 coopère avec la surface de coincement 581. Après une rotation de 180 degrés de l'excentrique 56, le bec 711 coopère avec la surface de coincement 581 et le bec 721 actionne le coulisseau 68. - Chaque levier oscillant 71, 72 est soumis à l'action d'un ressort de rappel 73. Le ressort 73 tend à rappeler le bec terminal 711, 721 en regard du plateau 58 en position d'engagement avec la surface de coincement 581 lorsque le dispositif d'accouplement est en configuration découplée.
- Lorsque le bec 711, 721 du levier oscillant 71, 72 coopère avec la surface de coincement 581 du plateau 58, le plateau 58 est immobilisé angulairement, entraînant l'immobilisation angulaire de l'excentrique 56.
- En d'autres termes, un premier moyen de retenue formé par la surface de coincement 581 du plateau 58 de l'excentrique 56 coopère avec un premier moyen d'immobilisation formé par les leviers oscillants 71, 72 du dispositif de lisage 70 de la première bielle d'actionnement 52.
- Les leviers oscillants 71, 72 du dispositif de lisage 70 permettent aussi de sélectivement actionner le dispositif d'accouplement 210 entre la configuration découplée et la configuration accouplée dans la position d'arrêt de l'excentrique 56.
- De manière avantageuse, les leviers oscillants 71, 72 sont des moyens d'immobilisation mutualisant les fonctions de sélection et d'immobilisation de l'excentrique.
- Le premier moyen de retenue et le premier moyen d'immobilisation sont centrés sur le même plan P5 perpendiculaire à l'axe principal X32 que le dispositif d'accouplement 210.
- L'élément cylindrique 57 de l'excentrique 56 comprend une chambre interne 575 visible sur l'insert B de la
figure 4 , par arrachement. Le long de l'axe principal X32, la chambre interne 575 est disposée entre les deux flancs 571 et 572. - La chambre interne 575 comprend une ouverture sur la surface périphérique externe 573 de l'élément cylindrique 57.
- La chambre interne 575 présente par exemple une forme ondulée constituée de deux ouvertures arrondies 575A, 575B et d'une rainure centrale 575C.
- La chambre interne 575 est configurée pour recevoir au moins partiellement un plateau intermédiaire 84.
- Le plateau intermédiaire 84 comprend deux pattes adaptées pour se positionner respectivement dans chaque ouverture arrondie 575A, 575B de la chambre interne 575. Le plateau intermédiaire 84 est solidarisé par rivetage, par exemple par deux rivets, au flanc de l'excentrique 572 localisé en regard de la deuxième bielle d'actionnement 54.
- Le plateau intermédiaire 84 comprend un bord libre 84A opposé aux pattes et situé à l'extérieur de la chambre interne 575. Le bord libre 84A du plateau intermédiaire 84 comprend une surface de coincement 841 ménagée à la périphérie du bord libre 84A.
- De manière avantageuse, le dispositif d'accouplement 210 étant mutualisé entre la première lame 202 et la deuxième lame 204, un inter-espace entre la première bielle d'actionnement 52 et la deuxième bielle d'actionnement 54 est disponible.
- Cet inter-espace autorise le passage de leviers d'immobilisation 86 et 87. Les leviers d'immobilisation 86 et 87 sont placés sur la surface frontale 54B de la deuxième bielle d'actionnement 54.
- Le levier d'immobilisation 86 est visible sur l'insert B de la
figure 4 , par arrachement. Le levier d'immobilisation 87 est situé derrière le levier oscillant dans la représentation de lafigure 4 . - Les leviers d'immobilisation 86 et 87 sont structurellement identiques aux leviers oscillants 71,72 du dispositif de lisage 70 mais ne remplissent aucune fonction d'actionnement.
- Les leviers d'immobilisation 86 et 87 comprennent chacun un bec terminal de forme complémentaire à la surface de coincement 841 du plateau intermédiaire 84, seul le bec terminal 861 du levier d'immobilisation 86 est visible sur l'insert B de la
figure 4 par arrachement. Sous l'action d'un ressort de rappel 88, le bec terminal 861 en regard du plateau intermédiaire 84 coopère avec la surface de coincement 841 pour maintenir la position angulaire de l'excentrique 56. - En d'autres termes, un deuxième moyen de retenue formé par la surface de coincement 841 du plateau intermédiaire 84 de l'excentrique 56 coopère avec un deuxième moyen d'immobilisation formé par les leviers d'immobilisation 86, 87.
- Ces deuxièmes moyens de retenue et d'immobilisation sont centrés sur un troisième plan P3 perpendiculaire à l'axe principal X32. Le plan P3 est situé entre le premier plan P2 défini par la première lame 202 et le deuxième plan P4 défini par la deuxième lame 204.
- De façon avantageusement, le dispositif d'entraînement 206 de lames jumelées 202, 204 bénéficie d'un deuxième moyen de retenue et d'un deuxième moyen d'immobilisation. Ces deuxièmes moyens de retenue et d'immobilisation sont additionnels comparé au dispositif d'entraînement d'une lame simple 200.
- Dans le deuxième mode de réalisation représenté à la
figure 7 , les éléments analogues à ceux du premier mode de réalisation portent les mêmes références. Si une référence est utilisée dans la suite de la description sans être portée sur lafigure 7 ou portée sur lafigure 7 sans être mentionnée dans la description, elle désigne le même élément que celui portant la même référence dans le premier mode de réalisation. Dans ce qui suit, on décrit principalement ce qui distingue ce deuxième mode de réalisation du premier. - Dans le deuxième mode de réalisation, l'excentrique 56 comprend un unique moyen de retenue coopérant avec un unique moyen d'immobilisation de la ratière R.
- Dans ce deuxième mode de réalisation, les leviers oscillants 71 et 72 ne remplissent qu'une fonction de sélection. Ils ne constituent pas un moyen d'immobilisation.
- L'excentrique 56 porte deux pattes 91 pourvues de dents 92 destinées à venir en engagement avec des dents correspondantes 93 ménagées à l'extrémité libre d'un bras 94 monté pivotant autour d'un axe X94 sur la première bielle d'actionnement 52 et soumis à l'action de moyens élastiques, par exemple un ressort de rappel 96 tendant rappeler les dents 93 en prise sur les dents 92 des pattes 91. Le bras 94 constitue un moyen d'immobilisation.
- Les pattes 91 et le bras 94 viennent, sous l'action du ressort de rappel 96, en prise lorsque l'excentrique 56 est dans l'une de ses deux positions d'arrêt diamétralement opposées. Les pattes 91 et le bras 94 sont centrés sur le plan P5.
- En variante non représentée, les moyens de retenue sont soumis à l'action d'un ressort de rappel qui tend à rappeler les moyens de retenue en engagement avec des moyens d'immobilisation.
- Les pattes 91 sont un moyen de retenue de l'excentrique 56 et le bras 94 est un moyen d'immobilisation. Les moyens de retenue et d'immobilisation sont centrés sur le même plan P5 perpendiculaire à l'axe central X32, que le dispositif d'accouplement 210.
- Dans ce deuxième mode de réalisation, une lumière 424 traversant chaque levier 42, 44 est prévue, définissant un pont de matière qui s'étend sur un secteur angulaire périphérique de l'arbre 34 et centré sur l'axe X34. La lumière 424 permet de décharger les éléments roulants de l'articulation du levier 42, 44 autour de l'axe X34, de façon analogue aux lumières de bague intérieure de roulement introduite dans
FR1912808 - Avantageusement, dans les deux modes de réalisation de l'invention mentionnés ci-dessus, la bielle d'attaque 16 est de longueur réglable grâce au dispositif de réglage représenté à la
figure 9 . La bielle d'attaque 16 s'étend selon un premier axe de bielle X16. - La bielle d'attaque 16 comprend deux flasques 170A et 170B montés sur une articulation 169 portée par l'agrafe 18. Les deux flasques 170A et 170B sont fixés sur un barreau 172. Le barreau 172 est de forme globalement parallélépipédique. Le barreau 172 comprend à une extrémité 172A positionnée du côté de l'agrafe 18 un crochet 172B. La deuxième extrémité du barreau 172 est insérée dans un tube creux 174. Le tube creux 174 forme le corps de la bielle d'attaque 16. Le tube creux 174 reçoit aussi une tige 176. La tige 176 est maintenue dans le tube creux 174 au moyen de vis de maintien 177. La tige 176 comprend, à une extrémité située à l'extérieur du tube creux 174, un crochet 176A. Le réglage en longueur de la bielle d'attaque 16 est déterminé par l'écartement entre le crochet 172B du barreau 172 et le crochet 176A de la tige 176 mesuré selon le premier axe de bielle X16.
- Avantageusement, dans les deux modes de réalisation de l'invention mentionnés ci-dessus, les bielles d'attaque 162, 164 sont également réglables en longueur grâce à des dispositifs de réglages représentés sur la
figure 9 et identiques au dispositif de réglage de la bielle 16. - La bielle d'attaque 162 comprend des flasques 232A et 232B montés sur une articulation 222 portée par l'agrafe 182. Les deux flasques 232A et 232B sont rivés sur un barreau 242. Le barreau 242 comprend un crochet 242B à une extrémité 242A. La deuxième extrémité du barreau 242 est insérée dans un tube creux 252 formant le corps de la bielle d'attaque 162. Le tube creux 252 reçoit aussi une tige 262. La tige 262 est maintenue dans le tube creux 252 au moyen de vis de maintien 272. La tige 262 comprend, à une extrémité située à l'extérieur du tube creux 252, un crochet 262A. La bielle d'attaque 164 comprend des flasques 234A et 234B montés sur une articulation 224 portée par l'agrafe 184. Les deux flasques 234A et 234B sont rivés sur un barreau 244. Le barreau 244 comprend un crochet 244B à une extrémité 244A. La deuxième extrémité du barreau 244 est insérée dans un tube creux 254 formant le corps de la bielle d'attaque 164. Le tube creux 254 reçoit aussi une tige 264. La tige 264 est maintenue dans le tube creux 254 au moyen de vis de maintien 274. La tige 264 comprend, à une extrémité située à l'extérieur du tube creux 254, un crochet 264A.
- Pour assurer un mouvement vertical optimal du cadre de lisses 2, il est nécessaire que la longueur des deux bielles d'attaque 162 et 164 soit identique. Ainsi les crochets 242B et 244B sont configurés pour recevoir simultanément une première extrémité d'un outil de réglage de longueur de bielle d'attaque et les crochets 262A et 264A sont configurés pour recevoir simultanément une deuxième extrémité d'un outil de réglage de longueur de bielle d'attaque, la distance entre la première extrémité et la deuxième extrémité de l'outil étant modifiable manuellement, en particulier au moyen d'un système de type compas à vis pour lequel l'écart entre les extrémités de l'outil est réglé manuellement par la rotation d'une vis dans un sens de rotation ou un sens opposé. En d'autres termes l'outil de réglage de longueur de bielle d'attaque prend appui simultanément sur les deux paires de crochets 242B, 244B et 262A, 264A pour garantir un réglage égal entre les deux bielles d'attaque 162 et 164.
- Selon un mode de réalisation non représenté de l'invention, des pattes et un bras comparables au deuxième mode de réalisation sont centrés et coopèrent dans le plan P3.
- Selon un mode de réalisation non représenté de l'invention, des moyens de retenue de l'excentrique et les moyens d'immobilisation associés sont doublés et centrés à la fois dans le plan P3 et à la fois dans le plan P5.
- Selon un mode de réalisation non représenté de l'invention, la première bielle d'actionnement 52 et la deuxième bielle d'actionnement 54 présentent des géométries différentes. En particulier, la deuxième bielle d'actionnement 54 a une ouverture de diamètre plus important que le diamètre de l'ouverture de la première bielle d'actionnement 52. L'élément cylindrique 57 de l'excentrique 56 du dispositif d'entrainement présente un épaulement sur sa surface périphérique externe 573 de sorte à coopérer avec le troisième roulement contenu dans l'ouverture de la deuxième bielle d'actionnement 54. Cette variante permet d'entraîner un mouvement synchronisé des premier et deuxième leviers de sortie 42 et 44 mais avec une amplitude différente, en particulier une amplitude plus grande du mouvement du deuxième levier de sortie 44.
- De façon avantageuse et dans un mode de réalisation non représenté, l'excentrique peut définir une quatrième zone coopérant avec une première zone d'une troisième bielle d'actionnement et actionner trois lames jumelées afférentes au même cadre de lisses 2. La lame correspondante est une lame triple.
- Selon encore une autre variante non-représentée, le nombre de lames jumelées au sein d'un sous-ensemble peut être strictement supérieur à trois. Dans ce cas, la lame concernée peut être quadruple, quintuple, etc.
- En pratique, le nombre de lames simples 200 et de lames jumelées 200' de la ratière R est variable, en fonction de l'armure à réaliser sur le tissu T. Il est avantageusement compris entre 4 et 20.
- Pour autant que cela est techniquement réalisable, les modes de réalisation et variantes mentionnés ci-dessus peuvent être combinés entre eux.
Claims (16)
- Ratière rotative (R) pour un métier à tisser (M), la ratière rotative comprenant :- un bâti (22) ;- un arbre principal (32) supporté par le bâti (22) et s'étendant selon un axe principal (X32);- un arbre de leviers de sortie (34), supporté par le bâti (22) et s'étendant selon un axe commun (X34) parallèle à l'axe principal (34) ;- au moins un sous-ensemble (200') formé d'une première lame (202) et d'au moins une deuxième lame (204), montées adjacentes et définissant respectivement un premier plan (P2) perpendiculaire à l'axe principal (X32) et un deuxième plan (P4) perpendiculaire à l'axe principal (X32), le sous-ensemble comprenant :caractérisée en ce que l'excentrique (56) comprend une troisième zone (56C) configurée pour coopérer avec une première zone (54A) de la deuxième bielle (54) en constituant une troisième articulation, par l'intermédiaire de laquelle l'excentrique (56) et la deuxième bielle d'actionnement (54) sont pivotants l'un par rapport à l'autre autour du premier axe (X1).• un premier levier de sortie (42) appartenant à la première lame (202) et un deuxième levier de sortie (44) appartenant à la deuxième lame (204), les premier (42) et deuxième (44) leviers de sortie étant adjacents le long de l'axe commun (X34), montés mobiles en rotation autour de l'arbre des leviers de sortie (34) et animés d'un mouvement d'oscillation alternative en cours de tissage ;• une première bielle d'actionnement (52) appartenant à la première lame (202), attelée au premier levier de sortie (42) et montée mobile en rotation autour de l'arbre principal (32) ;• une deuxième bielle d'actionnement (54) appartenant à la deuxième lame (204), attelée au deuxième levier de sortie (44) et montée mobile en rotation autour de l'arbre principal (32) ;• un excentrique (56) monté autour de l'arbre principal (32) et comprenant :∘ une première zone (56A) configurée pour coopérer avec une première zone (52A) de la première bielle (52) en constituant une première articulation, par l'intermédiaire de laquelle l'excentrique (56) et la première bielle d'actionnement (52) sont pivotants l'un par rapport à l'autre autour d'un premier axe (X1) parallèle à l'axe principal (X32) ;∘ une deuxième zone (56B) configurée pour coopérer avec une bague de guidage (59) portée par l'arbre principal (32) en constituant une deuxième articulation, par l'intermédiaire de laquelle l'excentrique (56) et l'arbre principal (32) sont pivotants l'un par rapport à l'autre autour de l'axe principal (X32) ;• un dispositif d'accouplement (210), apte à solidariser sélectivement en rotation l'arbre principal (32) et l'excentrique (56) dans une configuration accouplée du dispositif d'accouplement (210), et à laisser libre en rotation l'excentrique (56) par rapport à l'arbre principal (32) dans une configuration découplée du dispositif d'accouplement (210),
- Ratière rotative selon la revendication 1, caractérisée en ce que le dispositif d'accouplement (210) comprend un entraîneur solidaire (62) de l'arbre principal (32), et deux verrous (64, 65), articulés sur l'excentrique (56) et aptes à coopérer avec l'entraîneur (62) dans la configuration accouplée du dispositif d'accouplement (210) pour solidariser en rotation autour de l'axe principal (X32) l'excentrique (56) et l'arbre principal (32).
- Ratière rotative selon l'une des revendications 1 et 2, caractérisée en ce que :- la première articulation comprend un premier roulement (521, 522) intercalé, radialement au premier axe (X1), entre l'excentrique (56) et la première bielle d'actionnement (52) ;- la deuxième articulation comprend un deuxième roulement (591, 592) intercalé, radialement à l'axe principal (X32), entre l'excentrique (56) et l'arbre principal (32) ;- la troisième articulation comprend un troisième roulement (541, 542) intercalé, radialement au premier axe (X1), entre l'excentrique (56) et la deuxième bielle d'actionnement (54).
- Ratière rotative selon la revendication 3, caractérisée en ce que le deuxième roulement (591, 592) comprend des rouleaux (592) qui s'étendent parallèlement à l'arbre principal (32) en chevauchant le premier plan (P2) et le deuxième plan (P4).
- Ratière rotative selon l'une des revendications 3 ou 4, caractérisée en ce que l'excentrique (56) comprend un élément cylindrique (57) qui comporte:- deux flancs espacés (571, 572) d'un écart axial supérieur à une distance axiale entre le premier plan (P2) et le deuxième plan (P4),- une surface périphérique externe (573) qui définit la première zone (56A) comme une première piste de roulement pour le premier roulement (521, 522) et la troisième zone (56C) comme une troisième piste de roulement pour le troisième roulement (541, 542),- un alésage (574) dont la surface intérieure définit la deuxième zone (56B) comme une deuxième piste de roulement pour le deuxième roulement (591, 592).
- Ratière rotative selon l'une quelconque des revendications précédentes, caractérisée en ce que l'excentrique (56) comprend des moyens de retenue (58, 84, 91) et en ce que la ratière (R) comprend des moyens d'immobilisation (71, 72, 86, 87, 94) de l'excentrique (56), les moyens d'immobilisation (71, 72, 86, 87, 94) étant configurés pour s'engager avec les moyens de retenue (58, 84, 91) lorsque le dispositif d'accouplement (210) est dans la configuration découplée ou lorsque l'excentrique (56) est dans une position d'arrêt autour de l'arbre principal (32).
- Ratière rotative selon la revendication 6, caractérisée en ce que des premiers moyens d'immobilisation (71, 72, 86, 87, 94) sont montés sur une surface frontale (52B) de la première bielle d'actionnement (52) ou sur une surface frontale (54B) de la deuxième bielle d'actionnement (54) et comprennent des moyens de retour élastique (73, 88, 96) configurés pour rappeler en position d'engagement des moyens d'immobilisation (71, 72, 86, 87, 94) avec des moyens de retenue (58, 84, 91).
- Ratière rotative selon l'une des revendications 6 ou 7, caractérisée en ce qu'elle comprend des deuxièmes moyens d'immobilisation (71, 72) adaptés pour sélectivement actionner le dispositif d'accouplement (210) entre la configuration découplée et la configuration accouplée dans la position d'arrêt de l'excentrique (56).
- Ratière rotative selon l'une des revendications 6 à 8, caractérisée en ce qu'un premier moyen de retenue (84) et un premier moyen d'immobilisation (86, 87) sont centrés sur un troisième plan (P3) perpendiculaire à l'axe principal (X32) et situé entre le premier plan (P2) et le deuxième plan (P4).
- Ratière rotative selon l'une des revendications 6 à 9, caractérisée en ce que le dispositif d'accouplement (210) est centré sur un quatrième plan (P5) perpendiculaire à l'axe principal (X32) et en ce qu'un deuxième moyen de retenue (58, 91) et un deuxième moyen d'immobilisation (71, 72, 94) sont centrés sur le quatrième plan (P5).
- Ratière rotative selon les revendications 9 et 10, caractérisée en ce que le premier et/ou le deuxième moyen de retenue (58, 84) comprend un plateau (58, 84) centré sur le troisième (P3) ou le quatrième plan (P5) perpendiculaire à l'arbre principal (32) et riveté sur un flanc (571, 572) de l'élément cylindrique (57) de l'excentrique (56).
- Ratière rotative selon les revendications 5 et 11, caractérisée en ce que l'élément cylindrique (57) de l'excentrique (56) comprend une chambre disposée (575) entre les deux flancs (571, 572) de l'élément cylindrique (57), présentant une ouverture sur la surface périphérique externe (573) de l'élément cylindrique (57) et configurée pour recevoir au moins partiellement un plateau (84) appartenant au premier moyen de retenue.
- Ratière rotative selon l'une quelconque des revendications précédentes, caractérisée en ce que la ratière (R) comprend un modulateur (36) configuré pour moduler mécaniquement la rotation (θ') de l'arbre principal (32) à partir de la rotation (θ) d'un arbre de commande (40) de la ratière (R) et en ce que, au cours de la rotation continue (θ) de l'arbre de commande (40), l'arbre principal (32) réalise un mouvement rotatif (θ') marqué par un mouvement alterné d'amplitude (Δθ') au niveau de la position d'arrêt de l'excentrique (56).
- Métier à tisser comprenant :- une ratière rotative (R) selon l'une des revendications précédentes,- un mécanisme de tirage (4) pour la commande d'un cadre de lisses (2), ce mécanisme de tirage comprenant au moins un ensemble de bielles (102, 104, 142, 144, 162, 164) et de leviers de renvoi (122, 124) attelant le cadre de lisses (2) à la première lame (202) et à la deuxième lame (204) et configuré pour renvoyer un mouvement d'oscillation alternatif du premier levier de sortie (42) et du deuxième levier de sortie (44) au cadre de lisses (2), le cadre de lisses (2) ayant un mouvement alternatif entre une position haute et une position basse.
- Métier à tisser selon la revendication 14, caractérisé en ce que le mécanisme de tirage (4) comprend :- une première bielle d'attaque (162) attelée au premier levier de sortie (42) de la première lame (202) et qui entraîne au moins un premier levier de renvoi (122) sur lequel est attelée une première bielle au cadre (102),- une deuxième bielle d'attaque (164) attelée au deuxième levier de sortie (44) de la deuxième lame (204) et qui entraîne au moins un deuxième levier de renvoi (124) sur lequel est attelée une deuxième bielle au cadre (104),et en ce que les première (102) et deuxième (104) bielles au cadre sont attelées au même cadre de lisses (2).
- Métier à tisser selon l'une des revendications 14 et 15, caractérisé en ce que le mécanisme de tirage (4) comprend une première agrafe (182) et une deuxième agrafe (184) réglables, respectivement montées sur le premier levier de sortie (42) et le deuxième levier de sortie (44) de la ratière (R) et configurées pour assurer l'assemblage pivotant et le réglage du premier levier de sortie (42) et du deuxième levier de sortie (44) avec le mécanisme de tirage (4) et en ce que les agrafes (182, 184) sont solidarisées l'une à l'autre.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR2305185A FR3149025B1 (fr) | 2023-05-25 | 2023-05-25 | Ratière rotative et métier à tisser comprenant une telle ratière |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4467695A1 true EP4467695A1 (fr) | 2024-11-27 |
| EP4467695B1 EP4467695B1 (fr) | 2026-01-14 |
Family
ID=87801135
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP24177823.2A Active EP4467695B1 (fr) | 2023-05-25 | 2024-05-24 | Ratière rotative et métier à tisser comprenant une telle ratière |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP4467695B1 (fr) |
| CN (1) | CN119020900A (fr) |
| FR (1) | FR3149025B1 (fr) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1382725A1 (fr) | 2002-07-16 | 2004-01-21 | Staubli Faverges | Ratiere rotative pour metier a tisser et metier a tisser equipe d'une telle ratiere |
| EP1845181A1 (fr) | 2006-04-11 | 2007-10-17 | STAUBLI Faverges | Ratière rotative, métier à tisser comprenant une telle ratière et procédé de commande d'une telle ratière |
| EP3556920A1 (fr) | 2018-04-16 | 2019-10-23 | Staubli Faverges | Ratière rotative et métier à tisser |
-
2023
- 2023-05-25 FR FR2305185A patent/FR3149025B1/fr active Active
-
2024
- 2024-05-24 CN CN202410657001.7A patent/CN119020900A/zh active Pending
- 2024-05-24 EP EP24177823.2A patent/EP4467695B1/fr active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1382725A1 (fr) | 2002-07-16 | 2004-01-21 | Staubli Faverges | Ratiere rotative pour metier a tisser et metier a tisser equipe d'une telle ratiere |
| EP1845181A1 (fr) | 2006-04-11 | 2007-10-17 | STAUBLI Faverges | Ratière rotative, métier à tisser comprenant une telle ratière et procédé de commande d'une telle ratière |
| EP3556920A1 (fr) | 2018-04-16 | 2019-10-23 | Staubli Faverges | Ratière rotative et métier à tisser |
Also Published As
| Publication number | Publication date |
|---|---|
| FR3149025B1 (fr) | 2025-05-30 |
| EP4467695B1 (fr) | 2026-01-14 |
| FR3149025A1 (fr) | 2024-11-29 |
| CN119020900A (zh) | 2024-11-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1382725B1 (fr) | Ratiere rotative pour metier a tisser et metier a tisser equipe d'une telle ratiere | |
| EP0851045B1 (fr) | Ratière rotative et métier à tisser équipé d'une telle ratière | |
| EP1939343A2 (fr) | Dispositif et procédé d'aiguilletage guidé | |
| EP0851046B1 (fr) | Ratière rotative et métier à tisser équipé d'une telle ratière | |
| EP4467695B1 (fr) | Ratière rotative et métier à tisser comprenant une telle ratière | |
| BE898537A (fr) | Procédé et dispositif pour la formation d'une lisière duitée, particulièrement pour des métiers à tisser du tissu éponge. | |
| EP0045758B1 (fr) | Mecanique de commande de levee des fils de chaine d'un metier a tisser et metier a tisser comportant une telle mecanique | |
| FR2470175A1 (fr) | Dispositif pour modifier la position de frappe du peigne dans des metiers a tisser pour tissu eponge | |
| EP1845181A1 (fr) | Ratière rotative, métier à tisser comprenant une telle ratière et procédé de commande d'une telle ratière | |
| EP3822500B1 (fr) | Roulement pour machine de formation de la foule ou système de transmission de mouvement, levier de mécanique d'armure comprenant un tel roulement et machine de formation de la foule comprenant un tel levier ou un tel roulement | |
| FR2703698A1 (fr) | Mécanisme amélioré pour transmettre l'instruction de sélection concernant la position de battement du peigne dans un métier à tisser les tissus-éponges. | |
| EP0274455B1 (fr) | Perfectionnements aux ratières négatives du type à balances oscillantes | |
| EP4219813B1 (fr) | Ensemble de formation de la foule pour un métier à tisser et son procédé de réglage | |
| FR2917754A1 (fr) | Dispositif de tirage pour la commande des cadres de lisses d'un metier a tisser, ensemble de formation de la foule comprenant un tel dispositif et metier a tisser equipe d'un tel ensemble | |
| EP0462035B1 (fr) | Ratière à foule fermée pour métier à tisser | |
| EP0488915A1 (fr) | Ensemble de commande du mouvement des cadres d'un dispositif de formation de la foule telle qu'une mécanique d'armure | |
| CH664776A5 (fr) | Dispositif de selection de fils pour metier a tricoter. | |
| EP2365116B1 (fr) | Ratière rotative et métier à tisser équipé d'une telle ratière | |
| EP1840251B1 (fr) | Ratière rotative, métier à tisser équipé d'une telle ratière et élément d'entraînement pour une telle ratière | |
| EP1734165B1 (fr) | Dispositif d'insertion de fils de trame pour métier à deux nappes superposées et métier à tisser équipé d'un tel dispositif | |
| EP0127184A1 (fr) | Machine à tisser | |
| FR2873131A1 (fr) | Mecanisme de formation de la foule, mecanique d'armure a trois positions et metier a tisser equipe d'une telle mecanique | |
| FR1405445A (fr) | Perfectionnements aux ratières pour métiers à tisser | |
| FR2459849A1 (fr) | Perfectionnements aux ratieres pour metiers a tisser | |
| CH653715A5 (fr) | Mecanisme de transformation de metiers a tisser a navette en metiers a tisser sans navette. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20250429 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20250923 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Free format text: CASE NUMBER: UPC_APP_0010083_4467695/2025 Effective date: 20251017 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: F10 Free format text: ST27 STATUS EVENT CODE: U-0-0-F10-F00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260114 Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602024002022 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |