ES2859756T3 - Procedimiento de montaje de la estructura de una aeronave y bastidor para llevar a cabo dicho procedimiento - Google Patents
Procedimiento de montaje de la estructura de una aeronave y bastidor para llevar a cabo dicho procedimiento Download PDFInfo
- Publication number
- ES2859756T3 ES2859756T3 ES18382127T ES18382127T ES2859756T3 ES 2859756 T3 ES2859756 T3 ES 2859756T3 ES 18382127 T ES18382127 T ES 18382127T ES 18382127 T ES18382127 T ES 18382127T ES 2859756 T3 ES2859756 T3 ES 2859756T3
- Authority
- ES
- Spain
- Prior art keywords
- laser beam
- coaxiality
- holes
- sensor
- coordinates
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims abstract description 51
- 238000005259 measurement Methods 0.000 claims abstract description 31
- 230000000295 complement effect Effects 0.000 claims abstract description 22
- 238000004364 calculation method Methods 0.000 claims abstract description 15
- 230000014509 gene expression Effects 0.000 claims description 5
- 238000004519 manufacturing process Methods 0.000 description 14
- 238000013461 design Methods 0.000 description 9
- 238000012937 correction Methods 0.000 description 6
- 230000000712 assembly Effects 0.000 description 4
- 238000000429 assembly Methods 0.000 description 4
- 238000004422 calculation algorithm Methods 0.000 description 4
- 230000008569 process Effects 0.000 description 3
- 238000010276 construction Methods 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000006872 improvement Effects 0.000 description 2
- 238000012795 verification Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000000576 coating method Methods 0.000 description 1
- 230000002860 competitive effect Effects 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000011159 matrix material Substances 0.000 description 1
- 238000000691 measurement method Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 238000012144 step-by-step procedure Methods 0.000 description 1
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F5/00—Designing, manufacturing, assembling, cleaning, maintaining or repairing aircraft, not otherwise provided for; Handling, transporting, testing or inspecting aircraft components, not otherwise provided for
- B64F5/10—Manufacturing or assembling aircraft, e.g. jigs therefor
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C3/00—Measuring distances in line of sight; Optical rangefinders
- G01C3/02—Details
- G01C3/06—Use of electric means to obtain final indication
- G01C3/08—Use of electric radiation detectors
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P70/00—Climate change mitigation technologies in the production process for final industrial or consumer products
- Y02P70/50—Manufacturing or production processes characterised by the final manufactured product
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Physics & Mathematics (AREA)
- Transportation (AREA)
- Aviation & Aerospace Engineering (AREA)
- Electromagnetism (AREA)
- General Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Length Measuring Devices By Optical Means (AREA)
Abstract
Procedimiento de montaje de la estructura de una aeronave que comprende definir sobre un armazón al menos una primera y una segunda plantillas (A, B) de modo que ambas queden enfrentadas y paralelas entre sí, en el que dichas plantillas (A, B) a su vez comprenden una pluralidad de orificios pasantes (a, b) de manera que a cada a uno de los orificios pasantes de la primera plantilla le corresponde un orificio pasante complementario en la segunda plantilla; y en el que, una vez definidas dichas plantillas, el procedimiento comprende las siguientes etapas: 1. medición inicial del armazón y las plantillas (A, B) para identificar las posiciones relativas entre ellos y conocer su posición real en el espacio, obteniendo las coordenadas de los puntos (ar y br) de los orificios pasantes (a, b) que forman el "eje real"; que forman el "eje real"; 2. colocación de un equipo láser sobre dos orificios pasantes complementarios de dichas plantillas A, B para realizar mediciones de coaxialidad y distancia del haz láser de un colimador (10) obteniendo las coordenadas reales "x" y "z" de los puntos (aL, bL), que son los puntos por los que pasa el haz láser; 3. cálculo de la ecuación matemática H de la recta del haz láser del colimador que pasa por (aL, bL) y así obtener la trayectoria del haz láser y por tanto de los puntos objetivo de los elementos a montar; 4. cálculo matemático de las coordenadas Xc L y ZcL del punto objetivo en el que tiene que incidir el haz láser cuando el elemento esté posicionado en su posición teórica, 5. cálculo de las lecturas objetivo ΔXC S y ΔZcS que tiene que mostrar un sensor de coaxialidad (12) y ΔyC T que tiene que mostrar un telémetro (9) cuando el haz láser esté en el punto objetivo calculado en la etapa 4 anterior y, por tanto, el elemento posicionado de manera que la persona a cargo del montaje lea fácil y directamente en los aparatos si el elemento está bien posicionado; 6. posicionamiento del elemento (C) hasta que los valores leídos por el sensor de coaxialidad (12) y el telemetro (9) coincidan con los calculados en la etapa 5 anterior; 7. fijación del elemento a la estructura a montar mediante un tipo de fijación definitiva; 8. repetición de las etapas 2 a 7 anteriores para cada elemento hasta que se complete el montaje de la estructura.
Description
DESCRIPCIÓN
Procedimiento de montaje de la estructura de una aeronave y bastidor para llevar a cabo dicho procedimiento Objeto de la invención
Tal como expresa el título de la presente memoria descriptiva, la presente invención se refiere a un procedimiento para realizar el montaje de las distintas piezas o estructuras de una aeronave con el fin de reducir los costes de montaje mediante la simplificación en el número y la complejidad de los elementos utilizados.
Concretamente, el procedimiento descrito en la invención sigue la filosofía comúnmente denominada “jigless”, en la que se persigue reducir al máximo o incluso no utilizar ningún tipo de utillaje para posicionar y montar todos y cada uno de los elementos que componen su estructura o bien utilizar un número muy reducido de dichos elementos. Además, la invención se refiere también a un bastidor con el cual llevar a cabo el procedimiento de la invención en aquellos casos en los que no exista una estructura o elementos estructurales sobre los que aplicar dicho procedimiento.
Antecedentes de la invención
De todos es conocida la creciente importancia con la que cuenta el transporte aéreo, el cual se ha convertido en los últimos años en un medio de transporte habitual para gran parte de la población en la mayoría de los países del mundo. Esto ha hecho que la demanda de nuevas aeronaves haya incrementado notablemente, tanto para ofrecer nuevas líneas o servicios como para reforzar las existentes, además de por la necesidad de renovar las flotas para sustituir aeronaves antiguas y/o poco eficientes o rentables.
Sin embargo, es también ampliamente conocido el elevadísimo coste de fabricación de estas aeronaves, que deriva en un precio de venta que a día de hoy puede oscilar desde casi 100 M€ en sus versiones más pequeñas hasta superar los 400 M€ para las aeronaves más modernas y de mayor capacidad como el Airbus 380.
De estos costes de fabricación, una parte nada despreciable se emplea o se invierte en las operaciones de montaje, por lo que una necesidad constante en la industria aeronáutica desde hace tiempo es disminuir esos costes con el fin de mejorar su competitividad. De hecho, a modo de ejemplo, algunos estudios citan que en el año 1999 los costes relacionados con operaciones de montaje llegaban en ocasiones a superar el 40% del total.
Concretamente, los primeros sistemas se basaban en diversos tipos de utillaje (“jigs” en su término anglosajón) que soportaban los componentes y actuaban como elementos auxiliares de ayuda al montaje, en los que cada pieza de la estructura de la aeronave tenía sus propios elementos de utillaje en lo que era conocido como “Utillaje dedicado”. Este sistema, sin embargo, requería de un elevado tiempo y coste, tanto de fabricación como de modificación o rectificación de los diversos elementos del utillaje.
Dado que con el tiempo las empresas fabricantes de aeronaves se tuvieron que enfrentar progresivamente a una demanda de herramientas cada vez más variada y “a medida”, los mencionados sistemas de “Tooling dedicado” se revelaron como excesivamente costosos e inapropiados, obligando a dichos fabricantes a introducir sistemas de fabricación más flexibles capaces de adaptarse a las nuevas características de la demanda. Por este motivo surgieron otro tipo de herramientas y sistemas de montaje más flexibles que pudieran adaptarse rápidamente a pequeñas variaciones dentro de la estructura, y reconfigurables para poder ser utilizados dentro de una misma familia de estructuras, todo ello a un precio competitivo.
Uno de ellos fue el denominado “Utillaje Modular”, que utilizaba perfiles estandarizados para construir los distintos utillajes o “jigs”, lo que hacía posible reciclar las piezas y, como las piezas no estaban soldadas, podían ser ajustadas y por lo tanto proporcionar cierta flexibilidad a la hora de diseñar dicho utillaje. Este sistema, que se basaba en la modularidad para obtener la buscada flexibilidad, consistía básicamente en la creación de una colección de piezas estándar a las cuales fijar las distintas piezas mediante tornillería estándar y que, gracias a diferentes ranuras, permitía ajustarlas en diferentes posiciones. Además, dichas piezas eran a menudo reciclables, lo que las permitía ser reutilizables en montajes posteriores.
No obstante, como se puede derivar de lo anterior, todas estas técnicas o sistemas consistentes en la utilización de múltiples piezas de utillaje o “jigs” adolecen de importantes problemas o inconvenientes.
En primer lugar, el problema de dichos sistemas basados en utillajes es su alto costo de diseño y fabricación, lo que hace aumentar de manera significativa los costes no recurrentes en la fabricación de aeronaves, es decir, que dichos sistemas se han revelado como poco adecuados para la industria aeronáutica, en la que los pedidos de cada modelo, y especialmente los de mayor precio/dimensiones, no superan los pocos centenares o, incluso en ocasiones, decenas. Así, para una industria en la que además la tendencia actual es mantener cierta variedad de aparatos en su catálogo y ser flexibles a la hora de adaptar los mismos a las necesidades de los clientes, esta forma de fabricación en la que cada variación en la fabricación supone fabricar nuevo utillaje o adaptar el existente no resulta la más rentable.
Por otro lado, debido a los altos requerimientos de precisión y las pequeñísimas tolerancias que se manejan en la industria aeronáutica, resulta imprescindible que el utillaje creado cumpla con dichas tolerancias no solo en el momento de su primera utilización, sino en las utilizaciones posteriores. Esto se traduce en que resulta necesario volver a calibrar cada uno de los elementos de utillaje cada vez que son utilizados, pues sus tolerancias se ven afectadas por diversos factores como, por ejemplo, variaciones en la temperatura, golpes recibidos durante el anterior montaje, etc.
Es decir, que el utillaje no solo supone unos elevados costes de fabricación, sino que, además, es necesario calibrarlo y adaptarlo cada cierto tiempo o después de un número determinado de utilizaciones, lo que redunda en un elevado costo en horas de trabajo.
Debido a lo anterior, hace algún tiempo se desarrolló una técnica o filosofía constructiva cuyo objeto era subsanar los problemas señalados, es decir, reducir el costo y aumentar la flexibilidad de los sistemas de fabricación de aviones basados en utillaje. Esta nueva técnica se conoce por sus siglas anglosajonas JAM, “Jigless Aerospace Manufacturing”, es decir, algo así como fabricación aeroespacial sin utillaje.
Concretamente, dicha técnica persigue minimizar el utillaje, accesorios y herramientas específicas desarrollando una nueva metodología que, básicamente, utiliza marcos modulares para permitir el diseño de ensamblajes como resultado de un procedimiento paso a paso en el que se ensamblan las piezas ya previamente mecanizadas con la ayuda de brazos robotizados.
Esta técnica, por otro lado, ha ido acompañada por el desarrollo de importantes avances en campos como la simulación software y programación, el control numérico o la robótica industrial, que han permitido obtener piezas y procedimientos cada vez más precisos de manera que cumpliesen los altísimos requerimientos de precisión y calidad de la industria aeronáutica.
Asimismo, es común hoy la utilización de equipos láser para la medición y calibración del utillaje midiendo desviaciones y/o distancias relativas de una forma muy precisa, o utilizando los denominados láseres “trackers” para dar las coordenadas de puntos en el espacio con una precisión de 0,05 mm y, por ejemplo, utilizar un robot para acercar componentes de grandes dimensiones y peso hasta las posiciones en las que se encuentra el utillaje al cual deberán fijarse para su ensamblado definitivo posterior.
Los documentos US4937768, US2018050824, CN101746510 y US2003167147 proporcionan ejemplos de la técnica anterior.
Sin embargo, estos sistemas basados en dichos láseres “trackers”, si bien son útiles para, como se ha dicho, medir y calibrar el utillaje o pre-posicionar grandes elementos de la estructura, adolecen también de al menos un importante inconveniente a la hora de utilizarlos para el montaje de la estructura propiamente dicha.
Dejando a un lado el importante costo de estos equipos, su principal inconveniente es que trabajan mediante un reflector que se les aproxima, se detecta y a continuación es seguido en su recorrido hasta el punto en el que se desea medir su coordenada gracias al haz láser que emiten, lo que supone que cualquier interrupción en dicho haz invalida la operación. Por lo tanto, en el montaje de la estructura de una aeronave en la que abundan los elementos, utillaje, etc. resultaría inviable marcar dicha coordenada en la estructura sin que el haz quedase interrumpido en algún momento. Dicho de otro modo, el láser “tracker” necesita un espacio diáfano y fijo para que el haz láser pueda seguir al reflector, lo que resulta imposible en un montaje de este tipo.
Sin embargo, a pesar de que desde los primeros sistemas, poco flexibles y poco reconfigurables y reutilizables, se ha avanzado notablemente gracias al uso de las técnicas mencionadas, aún es necesario en el estado de la técnica un sistema de montaje o ensamblado para aeronaves que, sin menoscabo de la precisión y garantizando los elevados requerimientos técnicos de seguridad y de calidad de la industria aeronáutica, reduzca aún más el utillaje a emplear y el tiempo empleado, redundando en una mejoría de costes y, por ende, en una mejora de la competitividad.
Descripción de la invención
El sistema y procedimiento de la invención soluciona los inconvenientes del estado de la técnica anteriormente citados al mismo tiempo que se cumplen, o incluso se mejoran, los elevados requerimientos de precisión, seguridad y calidad de la industria aeronáutica.
De forma muy general, la invención ahora descrita consiste en un armazón sobre el que es posible ir posicionando de forma secuencial o consecutiva todos los elementos de la estructura a ensamblar, armazón sobre el que se dispondrán, bien como un elemento adicional o bien formando parte del mismo, al menos dos plantillas, las cuales comprenden orificios pasantes sobre los que se monta un equipo láser para marcar o definir la posición exacta que deben tener todos los elementos de la estructura a montar sobre él.
Dicho armazón debe entenderse en el sentido más amplio del mismo, pues podrá estar constituido tanto por una parte de la estructura ya montada sobre la que se desean montar otros nuevos elementos como un bastidor
independiente sobre el que se coloque o fije la estructura a montar.
De forma más concreta, el armazón para el montaje de estructuras de una aeronave según la presente invención comprende:
- una primera y una segunda plantillas, cada una de ellas con una cara interna y una cara externa, de modo que ambas plantillas queden enfrentadas y paralelas entre sí; y
- un equipo láser que a su vez comprende:
o un colimador o emisor de haz;
o un telémetro o medidor de distancia; y
o un sensor de coaxialidad
en el que la primera y segunda plantillas a su vez comprenden:
- una pluralidad de orificios pasantes enfrentados entre sí de manera que a cada a uno de los orificios pasantes de la primera plantilla le corresponde un complementario en la segunda plantilla; y
- medios de unión ajustables situados sobre las caras externas de ambas placas para posicionar el colimador o el telémetro láser.
De esa forma, una vez posicionados el colimador y el telémetro láser, cada uno sobre uno de los medios de unión de cada plantilla, el haz emitido por el colimador láser atraviesa el orificio pasante de su plantilla y su complementario en la otra plantilla hasta llegar al telémetro láser, y en el que el sensor de coaxialidad es susceptible de colocarse en cualquier punto de la trayectoria de dicho haz con el fin de proporcionar las coordenadas de dicho haz en un plano x e y.
La función de las plantillas es, por lo tanto, la de servir de guías para determinar las posiciones de los equipos láser, en las que la posición de los orificios pasantes de dichas plantillas viene determinada por la proyección sobre ellas de los diferentes ejes que conforman a su vez los orificios pasantes presentes en cada uno de los elementos (costillas, actuadores, etc.) que componen la estructura a ensamblar. Es decir que, a partir del diseño virtual o software de cualquier pieza de la estructura, será posible diseñar plantillas específicas que presenten orificios pasantes para el paso del láser en aquellos puntos que sean proyección de diferentes puntos de esa estructura. Más concretamente, una vez definidas, dispuestas, integradas o montadas las plantillas sobre el armazón, los ejes definidos por los orificios pasantes complementarios en cada plantilla constituyen el paso del haz láser que servirá para medir distancias y coaxialidades durante el montaje sobre el bastidor de los diferentes elementos. De esta forma, se conseguirá un montaje mucho más preciso que con los sistemas convencionales utilizados hasta la fecha, los cuales consistían en la utilización de bulones o elementos patrón que, introducidos a través de los distintos orificios pasantes de los componentes, aseguraban de forma mecánica la coaxialidad de dichos orificios pasantes con una tolerancia típicamente en torno a varias décimas de milímetro. Sin embargo, gracias al procedimiento de la invención, dicha tolerancia se ha reducido hasta en un orden de magnitud, llegando a las centésimas de milímetro, aunque en cualquier caso depende de la precisión del equipo láser y sensor de coaxialidad utilizados.
Así, por ejemplo, para montar una estructura concreta de un componente de la aeronave, tal como un alerón, se diseñan las plantillas de manera que, fijado sobre el armazón el primer elemento de la estructura, por ejemplo, un larguero, puedan ir fijándose sobre éste el resto de los elementos que conforman dicha estructura, tales como costillas, pieles o revestimientos, etc.
Por lo tanto, para montar cada una de las estructuras que componen la aeronave únicamente será necesario crear las plantillas correspondientes a las que fijar los equipos láser, pudiendo incluso servir las mismas plantillas para diferentes montajes si el diseño de los orificios pasantes así lo permite. Esto reduce notablemente el número de piezas de utillaje de montaje respecto a los sistemas convencionales, lo que redunda en una importante reducción en el costo y tiempo de montaje. Además, el sistema y montaje de la presente invención no solo mejora la precisión y la información disponible sobre la posición real de los componentes de la estructura, sino que permite, gracias a su especial estructura, su sencillez y escaso número de elementos, el libre acceso de elementos de medición externos a la estructura ensamblada.
Por otro lado, las plantillas se diseñan de manera que comprendan los orificios pasantes necesarios tanto en posición como en número para que, a partir de los mismos y con la ayuda del equipo láser, pueda realizarse tanto el montaje de los diferentes componentes en el lugar preciso como, una vez realizado el montaje, realizar las oportunas comprobaciones. Dicho de otra forma, por un lado se utilizarán haces láser para el montaje o construcción de la estructura utilizando los orificios pasantes destinados a tal fin y, por otro, se utilizarán otros haces para verificar la posición correcta de las piezas, el perfil aerodinámico, etc. para lo que se utilizarán orificios pasantes en los que el eje definido por estos siga el perfil aerodinámico de la estructura ya montada, es decir, en los que el haz láser que pase por los orificios pasantes complementarios de las dos plantillas permita medir el perfil aerodinámico de la estructura y así detectar desviaciones y ondulaciones de la superficie.
No obstante, todo lo anterior, para que el posicionamiento relativo entre todos los componentes de la estructura a
montar sea el más próximo posible al definido teóricamente en el diseño, es necesario parametrizar su posición en el espacio. Es decir, es necesario establecer un sistema de coordenadas que, referidas a una referencia local, permita medir las posiciones relativas de todos los componentes y así conocer las desviaciones de los mismos respecto a la posición teórica.
Para ello, se obtienen los denominados “datum”, que son referencias que se toman como valor cero u origen tanto del armazón sobre el cual se realiza el montaje como de los propios elementos de la estructura, a partir de la medición del útil de la invención, los cuales permitirán crear un sistema de referencia, tipo coordenadas X, Y y Z, tal que se puedan medir y referenciar las distancias, dimensiones, perpendicularidad, coaxialidad, paralelismo, etc. entre dichos componentes.
De forma más concreta, una vez definido el armazón sobre el que se realizará el montaje, se procederá a la medición y calibrado del mismo por medio de la fijación de varios puntos de referencia respecto a los cuales referenciar todos los demás puntos en el espacio, creando así un algoritmo de corrección de posición que permita posteriormente corregir las posiciones relativas de los distintos componentes de la estructura según van siendo montados sobre el armazón.
Por lo tanto, conociendo la posición teórica que deberán tener todos los elementos o componentes de la estructura entre sí y la posición real que ocupan una vez fijados al armazón, será posible calibrar y corregir las posiciones de dichos componentes entre sí y respecto al armazón aplicando el algoritmo de corrección de posición.
Este algoritmo permite que el procedimiento de la presente invención elimine (a efectos del montaje del componente) los errores constructivos, pues una vez medidas las desviaciones entre los distintos elementos del armazón y la desviación del propio haz del colimador respecto a los orificios pasantes complementarios, estas son tenidas en cuenta a la hora de aplicarlo para calcular la posición (coordenadas) en la que deben situarse los distintos componentes de la estructura.
De esto se deduce que no será necesario, por ejemplo, que sendos orificios pasantes complementarios situados uno en cada una de las plantillas presenten una coaxialidad perfecta, o que la distancia entre cualquier punto de una plantilla y su complementario en la otra plantilla sea siempre el mismo. Dicho de otro modo, no será necesario conseguir un ajuste excesivamente preciso, del orden de centésimas o milésimas de milímetro, entre el armazón y las piezas que lo componen, pues parametrizado el mismo, es decir, creado el sistema espacial de referencia que permita referenciar cualquier punto del espacio respecto a él a través de los datum obtenidos, las mencionadas faltas de coaxialidad o paralelismo serán tenidas en cuenta también cuando los componentes se vayan montando sobre el armazón, pudiendo ser corregidas de igual forma sus posiciones relativas ya que al aplicar el algoritmo de corrección de la posición se podrá conocer la variación en la posición X, Y y Z que habrá que aplicar para situar los distintos componentes en la posición teórica establecida en la fase de diseño.
Por otro lado, la presente invención también se refiere a un procedimiento de montaje de la estructura de una aeronave basado en la creación de las plantillas definidas, dispuestas, integradas o montadas sobre el armazón, que como se dijo anteriormente puede estar constituido por una parte de la estructura previamente montada o un bastidor independiente. Así, una vez diseñadas y definidas las plantillas para un determinado montaje, se tiene que dicho procedimiento comprende las siguientes etapas:
1. Medición inicial de las plantillas. En esta etapa se lleva a cabo la medición del armazón, plantillas, apoyos etc., con el fin de identificar las posiciones relativas de los distintos componentes y conocer su posición real. 2. Medición del haz láser. En esta etapa se coloca el equipo láser sobre dos orificios pasantes complementarios de las plantillas para realizar mediciones de coaxialidad y distancia del haz láser. Se conocen así las coordenadas reales por dónde pasa el haz láser, que no son necesariamente los centros de los orificios de las plantillas.
3. Cálculo de la recta del haz láser. En esta etapa se calcula la ecuación matemática de la recta del haz láser del colimador. Se pueden así hacer cálculos de la trayectoria del haz láser y por tanto de los puntos objetivo de los elementos.
4. Cálculo del punto objetivo. Es esta etapa se calcula de forma matemática el punto en el que tiene que incidir el haz láser cuando el elemento esté posicionado en su posición teórica.
5. Cálculo de las lecturas objetivo. En esta etapa se calculan las lecturas que tienen que mostrar los aparatos de medición cuando el láser esté en el punto objetivo calculado en la etapa anterior y, por tanto, el elemento posicionado. Es una etapa necesaria para que la persona a cargo del montaje lea fácil y directamente en los aparatos si el elemento está bien posicionado.
6. Posicionamiento del elemento. Siguiendo la lectura de los aparatos de la etapa anterior el operario o persona a cargo del montaje sitúa el elemento en su posición teórica, con unos márgenes de tolerancia establecidos. 7. Fijación del elemento. Una vez posicionado el elemento según la etapa anterior, la persona a cargo del montaje procede a fijar el elemento mediante algún tipo de fijación definitiva tal como remaches, tornillos, etc. 8. Repetición de las etapas 2 a 7 anteriores para cada elemento hasta que se complete el montaje.
Descripción de los dibujos
Para complementar la descripción que se está realizando y con objeto de ayudar a una mejor comprensión de las características de la invención, se acompaña a la presente memoria descriptiva, como parte integrante de la misma, de un juego de dibujos, en los que con carácter ilustrativo y no limitativo se ha representado lo siguiente:
La figura 1 muestra de forma esquemática una vista en perspectiva de una posible realización práctica en la que el armazón está constituido por un bastidor.
La figura 2 muestra el bastidor de la figura 1 en la que aparece fijada una parte de la estructura.
La figura 3 muestra una de las plantillas con una serie de orificios pasantes para el ejemplo del montaje de un alerón.
La figura 4 muestra un dibujo esquemático en la que no aparece el bastidor, pero sí las dos plantillas, una parte de la estructura a montar y varios haces láser de montaje y verificación.
La figura 5 muestra de forma esquemática una vista en perspectiva del telémetro láser y su soporte de sujeción a una de las plantillas.
La figura 6 muestra de forma esquemática una vista en perspectiva del colimador láser y su soporte de sujeción a la otra plantilla.
La figura 7 muestra un dibujo esquemático de una de las plantillas, en la que se han representado las posiciones que podrían adoptar los soportes del colimador de la figura 6 al fijarse sobre ella.
La figura 8 muestra el montaje de la figura 4 en la que además aparece representa una de las plantillas tal y como se muestra en la figura 7.
La figura 9 muestra de forma muy esquemática una vista en alzado del bastidor de las figuras 1 a 9 al cual le han sido acoplados el colimador y el telémetro láser, así como los ejes imaginarios formados por los orificios de los componentes de la estructura y por los haces láser que pasan entre orificios pasantes complementarios en ambas plantillas.
La figura 10 muestra de forma esquemática una vista en perspectiva de un sensor de coaxialidad para el colimador láser.
Las figuras números 11, 11a y 11b muestran un ejemplo de medición de la coaxialidad de sendos orificios pasantes de uno de los componentes de la estructura a montar mediante el sensor de coaxialidad de la figura 10. La figura 12 muestra de forma esquemática una vista en perspectiva de las plantillas sobre el que ya se ha realizado el montaje del alerón.
La figura 13muestra de forma esquemática una vista en perspectiva del alerón ya montado.
La figura 14 muestra esquemáticamente las rectas que intervienen en la corrección matemática del colimador y sensor de coaxialidad en el procedimiento de montaje del elemento C usando las plantillas A y B aplicando el procedimiento de la invención.
La figura 15 muestra de forma esquemática un detalle del haz láser del colimador incidiendo en el sensor de coaxialidad del procedimiento de la invención.
La figura 16 muestra esquemáticamente las rectas que intervienen en la corrección matemática del telémetro en el procedimiento de montaje del elemento C usando las plantillas A y B aplicando el procedimiento de la invención.
La figura 17 muestra de forma esquemática el elemento C situado en su posición teórica con los haces de láser y colimador que intervienen en el procedimiento.
La figura 18 muestra un diagrama de flujo resumen del procedimiento de la invención y que muestra las variables que intervienen en la corrección matemática en cada paso para mejorar la compresión del procedimiento matemático.
La figura 19 muestra una realización práctica en la que el armazón está constituido por la unión de bancada a la sección del ala en la que va instalada y en la que aparecen todos los elementos relacionados con el posicionamiento láser.
Realización preferente de la invención
A la vista de las mencionadas figuras, y según la numeración adoptada, se puede observar en ellas una realización preferente de la invención para el caso concreto del montaje de un alerón (1), por lo que para este caso concreto se mostrarán de forma esquemática algunos de los elementos que conforman los mismos, como son los largueros (7), costillas (C), herrajes de actuadores (8), etc.
Así, según una posible realización de la invención mostrada en las figuras1 a 12, el armazón sobre el cual se monta la estructura y que por lo tanto posibilita la aplicación del procedimiento de la invención está constituido por un bastidor que comprende:
- Una base (2) con al menos un primer y un segundo extremo (4, 4'));
Según el ejemplo mostrado en las figuras, especialmente en la 1, la base (2) está constituida por una barra (3) o elemento longitudinal que cuenta con los referidos extremos (4,4').
Sin embargo, no se descartan otras realizaciones, no representadas, en las que la base (2) pueda, por ejemplo, tener forma de cruz formada por dos barras (3) ortogonales entre sí, en cuyo caso existirían hasta cuatro extremos sobre los que montar las plantillas que se verá más adelante. De esta forma podrían realizarse montajes más complejos y/o de piezas cuya forma no fuese esencialmente rectilínea como sucede con un alerón
común.
Aún otra posible realización podría ser aquella en la que la base (2) contase con dos barras (3) montadas de forma paralela, formando un bastidor con una forma más compleja, o incluso formada con cuatro barras (3) posicionadas en el espacio de manera que formasen un cuadrilátero, lo que permitiría crear un volumen de montaje para el ensamblado de estructuras aún más complejas. Es decir, que la presente invención no queda limitada a que la base (2) esté formada por una única barra (3) y el montaje se realice sobre un plano paralelo a dicha barra (3), pues el procedimiento de montaje derivado de la utilización del bastidor de la invención seguiría siendo de aplicación.
- Una pluralidad de soportes (5) unidos a la base (2) situados entre el primer y segundo extremos (4,4');
Según puede verse en las figuras, especialmente en la 1 y la 2, estos soportes (5) pueden estar formados por unos pequeños tramos tubulares unidos de forma solidaria a la base (2) y que como su propio nombre indican, sirven de soporte a una parte de la estructura que se quiere montar, en este caso, del larguero frontal (7) del alerón (1).
Dichos soportes (5) cuentan por lo tanto con medios de unión a la estructura de manera que esta, el larguero frontal (7) en el caso del ejemplo, quede asegurado por completo sin posibilidad de movimiento.
Por otro lado, a pesar de contar con la rigidez estructural suficiente para soportar el peso de la estructura, dichos soportes (5) presentarán la menor dimensión posible para no interferir con la estructura y permitir la utilización del utillaje y /o herramientas y/o equipos de medición y comprobación durante todo el procedimiento.
Asimismo, los soportes (5) podrán comprender en su estructura orificios pasantes (6) de manera que sea posible el paso de un haz de rayo láser para realizar las mediciones / montaje de los elementos de la estructura que queden situados por debajo del larguero frontal (7), como por ejemplo los actuadores (8).
- Al menos una primera y una segunda plantillas (A, B) en forma de placa, cada una de ellas con una cara interna y una cara externa, unidas de forma transversal por su cara interna al primer (4) y segundo extremo (4') de la base (2) respectivamente, de modo que ambas plantillas (A, B) queden enfrentadas y paralelas entre sí.
Una realización puede verse en las figuras 3 y 4. En la primera de ellas, se muestra únicamente una plantilla (A), mientras que en la figura 4 se puede observar el bastidor de la invención con sendas plantillas (A, B) colocadas y en el cual ya se ha empezado a realizar el montaje, pudiéndose apreciar el larguero frontal (7), un par de costillas (C), una pieza que marca el eje de giro del alerón (1) y un actuador (8), no representándose en este caso la base (2) ni los soportes (5) en aras a una mayor claridad de la figura.
Volviendo a la figura 3, en ella se aprecia una vista en alzado frontal de un ejemplo de disposición de algunos de los orificios pasantes (a) utilizados para el caso del alerón (1) mostrado en la presente realización, concretamente:
Así, la posición de dichos orificios pasantes (a, b) en las respectivas plantillas (A, B), calculada en fase de diseño, está determinada por la proyección de los diferentes ejes que conforman a su vez los orificios pasantes presentes en cada uno de los elementos (costillas (C), actuadores (8), etc.) que componen el alerón (1) a ensamblar, concretamente:
- Orificios pasantes (a1, b1) que sitúan el haz que medirá/comprobará el perfil aerodinámico.
- Orificios pasantes (a2, b2) que sitúan el haz utilizado tanto para montar el componente que define la posición del eje de giro del alerón como para comprobar su posición.
- Orificios pasantes (a3, b3) que sitúan el haz utilizado tanto para montar los actuadores (8) como para comprobar su posición.
- Orificios pasantes (a4, b4) que sitúan el haz utilizado para montar las costillas (C) en posición.
Por lo tanto, para el caso del ejemplo, es decir, el del montaje de un alerón (1), se montará el bastidor situando una plantilla (A, B) en cada extremo (4,4'), estando cada plantilla (A, B) provista respectivamente de todos los orificios pasantes (a, b) que en fase de diseño se hayan considerado necesarios de cara al montaje y/o medición y/o comprobación de los distintos elementos que compongan la estructura, y su posición, igualmente calculada en fase de diseño, aquella definida por la proyección de los diferentes ejes que conforman a su vez los orificios pasantes (a, b) presentes en cada uno de los elementos.
De esta forma, tal y como puede verse en las figuras, especialmente en la figura 9, ambas plantillas (A, B) comprenderán una pluralidad de orificios pasantes (a, b) enfrentados entre sí de manera que a cada a uno de los orificios pasantes (a) de la primera plantilla (A) le corresponda un complementario (b) en la segunda plantilla (B) para permitir el paso del haz láser que, emitido por el colimador (10) asociado a una de las plantillas (B), llegará hasta el telémetro (9) situado en la otra plantilla (A), permitiendo realizar todas las mediciones y ajustes necesarios.
Una realización de ambos dispositivos láser puede verse en las figuras 5 y 6. Concretamente, en la figura 5 se representa un telémetro (9) y en la figura 6 se representa el colimador (10), cada uno de ellos situado sobre un soporte específico que constituye los medios de unión ajustables destinados a posicionar y fijar a ambos sobre las respectivas plantillas (A, B).
Así, de forma más concreta, la figura 5 muestra una posible realización del soporte (9') del telémetro (9), el cual está compuesto por una pieza de unión a una de las plantillas (A), una pieza de unión al telémetro (9) y un elemento regulable que une ambas piezas de manera que se pueda ajustar la posición de una respecto a la otra, es decir, de manera que pueda ajustarse la posición del telémetro (9) con respecto a la plantilla (A), es decir, al orificio pasante (a) de la plantilla (A) a través del cual pase el haz láser.
Este ajuste, por otro lado, deberá ser por un lado lo suficientemente preciso como para realizar ajustes
regulables pero muy precisos y por otro lo suficientemente firme para que una vez fijada una posición del telémetro (9) éste permanezca fijo y no se produzcan movimientos relativos entre las piezas, así como desviaciones del haz.
Por otro lado, la pieza de unión a la plantilla (A) se unirá a esta por medio de unos taladros (9'') con juego para permitir el ajuste entre ambas pero que, como en el caso anterior, una vez fijada la posición del telémetro (9) éste permanezca fijo y no se produzcan desviaciones del haz.
Por otro lado, la figura 6 muestra una posible realización del soporte (10') del colimador (10), el cual está compuesto por una pieza de unión a una de las plantillas (B) y, fijado a esta, una pieza regulable que a su vez se une al colimador (10), permitiendo dicha pieza regulable que se pueda ajustar la posición del colimador (10) para emitir el haz láser a través de los orificios pasantes (b) correspondientes de la plantilla (B).
Como en el caso del soporte (9') del telémetro (9), el soporte (10') del colimador (10) mostrado en la figura 6 deberá, por un lado, ser lo suficientemente preciso como para realizar pequeños ajustes regulables pero muy precisos y, por otro, lo suficientemente firme para que una vez fijada una posición del colimador (10) éste permanezca fijo.
También de la misma forma, la pieza de unión del soporte (10') del colimador (10) a la plantilla (B) se unirá a esta por medio de unos taladros (10'') con juego para permitir el ajuste entre ambas pero que asegure que, una vez fijada la posición del colimador (10), éste permanezca fijo y no haya movimientos relativos entre ambas.
Teniendo en cuenta lo anterior, según el ejemplo mostrado en las figuras, las plantillas (A, B) comprenderán segundos orificios (11) que cooperen con los taladros (9'', 10'') de los soportes (9',10') del telémetro (9) y el colimador (10) respectivamente para así constituir los mencionados medios de unión, los cuales aparecen también representados en la figura 3.
De manera más concreta, en las figuras 7 y 8 puede observarse de forma esquemática todas las posiciones en las que podría quedar fijado el soporte (10') del colimador (10) a una de las plantillas (B) (el colimador no se ha representado) para recibir el haz de luz a través de los orificios pasantes (b) creados para tal fin.
Por último, cabe indicar que, de cara a evitar errores, será necesario que una vez fijadas las plantillas (A, B) a la base (2) del bastidor estas queden perfectamente aseguradas de manera que no se produzca un movimiento relativo entre ellas o entre ellas y la base, por lo que además de realizarse un ajuste fino y asegurar que ambas permanecen perfectamente fijas, el material en el cual se realicen deberá ser completamente rígido, es decir, no deformable.
Por otro lado, la figura 10 muestra una posible realización de un sensor de coaxialidad (12), es decir, un sensor para medir la posición sobre un plano del haz láser emitido o generado por el colimador (10) y que será el encargado de determinar qué grado de coaxialidad tienen los diferentes orificios pasantes (c) de los elementos componentes de la estructura, por ejemplo, las costillas (C), en relación con dicho haz.
Dicho sensor de coaxialidad (12), según la posible realización mostrada en la figura, dispondrá de una caja (13) para la electrónica necesaria, así como sendos cilindros huecos (14) que permiten el paso del haz láser hasta el detector situado en su interior, cilindros que a su vez están destinados a ser acoplados a los orificios pasantes presentes en cada uno de los elementos (costillas (C), actuadores (8), etc.) que componen la estructura a ensamblar en los cuales se quiera medir la coaxialidad. Se prevé el uso de casquillos adaptadores para el caso en que los cilindros (14) y orificios pasantes sean distintos.
De forma general representada en la figura 11, dicho sensor de coaxialidad (12) se coloca en un primer orificio pasante de la estructura, como por ejemplo el mostrado, introduciendo su cilindro hueco, en el que, una vez posicionado, recibirá un haz láser que marcará un punto a determinado con unas coordenadas xa e ya de forma similar a la figura 11a. Posteriormente, se introducirá el cilindro en otro orificio pasante de la estructura que se encuentre en la trayectoria definida por el mismo haz láser obteniendo un punto p definido por las coordenadas xp e yp mostradas en la figura 11b. A partir de esas dos posiciones será posible determinar la desviación de un orificio respecto a otro.
Para el ejemplo mostrado en las figuras, las mediciones de las coordenadas mostradas en las figuras 11a y 11b se han realizado en las dos orejetas de un herraje para obtener la desviación del punto medio. Una vez conocida esta desviación, se va corrigiendo la posición del herraje y midiendo nuevamente las coordenadas a y p de incidencia del láser en el sensor de coaxialidad (12) hasta alcanzar la posición requerida.
Por lo tanto, si dicha operación se realiza para orificios pasantes situados en costillas (C), cogiendo la primera y última para definir una recta se obtendrá la desviación que presentan unos orificios pasantes respecto a otros, es decir, unas costillas respecto a otras y a las plantillas (A, B) del bastidor, pudiendo realizar los ajustes necesarios para corregir su posición a la que esté definida nominalmente.
Según realizaciones alternativas, el sensor dispondrá de marcas de nivel, posicionamiento y orientación respecto al eje tierra, tal que al medir coaxialidad entre dos orificios pasantes siempre se sitúe en la misma posición respecto al haz con el fin de evitar errores en la medición. Asimismo, para ayudar a su posicionamiento inequívoco, podrá disponer de al menos un tope que le ayude a fijar el cilindro en una posición determinada, pudiendo incluso el mismo tope o topes realizar las veces de marcas de posicionamiento.
Por otro lado, el referido sensor de coaxialidad no solo proporciona información en ese sentido, sino que sirve como
superficie diana para que el telémetro (10) pueda determinar la distancia a dicho punto.
Por último, a modo de resumen, la figura 12 muestra una figura esquemática en perspectiva del bastidor de la invención sobre el que ya se ha realizado el montaje del alerón (1) del ejemplo y que puede verse ya completamente montado y retirado del bastidor en la figura 13.
Por otro lado, y como ya se ha dicho, el armazón puede estar constituido por una parte o porción de la misma estructura, como es el caso de la realización mostrada en la figura 19, que muestra el ejemplo del ensamblaje de una bancada motor (16) sobre la sección de ala (24) en la que va instalado dicho motor.
Así, en dicha figura se observa cómo el ala (24) y la bancada motor (16) tienen una serie de uniones (20) en común que mantienen unido el conjunto. Esta unión entre el ala (24) y la bancada motor (16) tiene cierta holgura hasta que se bloquea su posición en el montaje. Hasta ese momento las posiciones que puede tener la bancada motor (16) con respecto al ala (24) son infinitas siendo posible montarlo incluso en una que se encuentre fuera de la tolerancia. Para evitar este hecho la solución convencional es el uso de un utillaje que coordine ambos productos delimitando las infinitas posiciones a una única. Como alternativa al uso de utillaje tradicional se propone el uso del procedimiento de la invención. Concretamente, en este caso los orificios de las plantillas utilizados para el paso del haz láser son los taladros (18,18',19,19') situados o practicados únicamente para esta labor en los largueros del ala (17,17'), largueros que por lo tanto actúan a modo de plantillas (A y B). Así pues, a través de estos taladros (18, 18',19, 19') se proyectará el haz láser para posteriormente aplicar el mismo procedimiento de montaje descrito en la presente invención.
Por otro lado, tal y como puede verse en la figura 16, la bancada (16) está formada por una estructura mecanosoldada de barras, herrajes y dos cuadernas (25, 25'). Esta estructura tendrá dos puntos de cogida (22, 22', 23, 23') para el sensor de coaxialidad en cada una de las cuadernas (25,25'), cada punto de cada cuaderna pertenece a uno de los dos haces láser (21, 21').
Visto en planta estos 4 puntos (22, 22', 23, 23') forman un cuadrilátero. Con la medición relativa de estos puntos con respecto a sus posiciones nominales se conocerá la inclinación que presenta toda la estructura de la bancada con respecto al ala pudiendo manipularla hasta encontrar la posición requerida y fijarla.
Por otro lado, la presente invención se refiere también a un procedimiento de montaje de los elementos de una aeronave sobre un armazón, el cual puede estar constituido tanto por un bastidor independiente como el descrito anteriormente y en las figuras 1 a 12 como una parte de la estructura ya montada sobre la que se desean montar otros nuevos elementos tal y como puede verse en la figura 19.
Más concretamente, como ejemplo de dicho procedimiento se va a describir el procedimiento de la invención para el caso concreto de colocar en su posición definitiva un orificio (c) cualquiera de un elemento, por ejemplo, una costilla (C), utilizando dos orificios complementarios a y b en las plantillas A y B respectivamente, tal y como se muestra en las figuras 14 a 18.
Para simplificar las expresiones matemáticas se va a suponer que los ejes del sensor de coaxialidad son paralelos a los ejes globales de medición, teniendo que aplicar una matriz de cambio de ejes en los casos en que no lo sean. 1. MEDICIÓN INICIAL DE LAS PLANTILLAS.
Tal y como ya se indicó anteriormente, en esta etapa se lleva a cabo la medición del armazón, bastidor, plantillas, apoyos etc., con el fin de identificar las posiciones relativas de los distintos componentes y conocer su posición real.
Más concretamente, para la realización ahora descrita se realiza la medición de la posición espacial de los orificios a y b mediante cualquier procedimiento de medición tridimensional tal como teodolitos, laser (conocido comercialmente como “laser tracker”), máquina de medir por coordenadas, etc., con el fin de identificar su posición real. Se obtienen así las coordenadas de los puntos ar y br que forman el “eje real” tal y como puede verse en la figura 14.
2. MEDICIÓN DEL HAZ LÁSER.
En esta etapa se coloca el equipo láser sobre dos orificios pasantes complementarios de las plantillas A, B para realizar mediciones de coaxialidad y distancia del haz láser. Se conocen así las coordenadas reales por dónde pasa el haz láser, que no son necesariamente los centros de los orificios de las plantillas.
Así, para la realización descrita, se coloca el colimador (10) detrás de la plantilla (B) de manera que el haz láser pase primero por un orificio (b) de dicha placa y, posteriormente, por el orificio (a) complementario de la otra plantilla (A) tal y como puede verse esquemáticamente en la Figura 14. Además, aunque no representado, se coloca el sensor de coaxialidad (12) en dichos orificios (a, b) para medir las desviaciones del haz láser con respecto a las mediciones de la etapa 1 anterior. Se obtienen así las coordenadas “x” y “z” de los puntos “aL” y “bL”, que son los puntos por los que pasa el haz láser del colimador (10), tal y como puede verse en dicha figura 14. Las expresiones matemáticas para obtener dichas coordenadas son las siguientes:
x “ = x “ Ax“ ; z“ = z“ Az“
x f — x f Axf ; zf = zf Azf
- En las que Axf y Azf son las mediciones del sensor de coaxialidad (12) colocado en el orificio (a) según puede verse de forma esquemática en la Figura 15.
- En las que Axf y Azf son las mediciones del sensor de coaxialidad (12) colocado en el orificio (b). En las que x f y z f son las coordenadas x, z del orificio (a) medidas en la etapa 1.
- En las que x f y zf son las coordenadas x, z del orificio (b) medidas en la etapa 1.
- En las que x f y z f son las coordenadas x, z del punto de incidencia del láser colimador sobre el sensor de coaxialidad colocado en el orificio (a); y.
- En las que x f y zf son las coordenadas x, z del punto de incidencia del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (b).
A continuación, se coloca el telémetro (9) detrás de la plantilla (A) de tal manera que el haz láser pase primero por un orificio (a) de dicha placa y, posteriormente, por el orificio (b) complementario de la otra plantilla (B) tal y como puede verse esquemáticamente en la Figura 16. Además, aunque no representado, se coloca un sensor de coaxialidad (12) en los orificios (a, b) para medir las distancias relativas de los mismos al telémetro (9). Tomando la plantilla A como referencia de distancias se calculan las coordenadas y de (aL, bL). Las expresiones matemáticas para obtener dichas coordenadas son las siguientes:
y f = y?
y f — A y f - A y f+ y f
- En las que Ayf es la medición del telémetro (9) con un sensor de coaxialidad (12) en el orificio (a).
- En las que Ayf es la medición del telémetro (9) con un sensor de coaxialidad (12) en el orificio (b).
- En las que y? es la coordenada y del orificio (a) medida en la etapa 1.
- En las que yf1 es la coordenada y del punto de incidencia del telémetro láser sobre el sensor de coaxialidad (12) colocado en el orificio (a); y
- En las que y f es la coordenada y del punto de incidencia del telémetro láser sobre el sensor de coaxialidad (12) colocado en el orificio (b).
3. CALCULO DE LA RECTA DEL HAZ LÁSER.
En esta etapa se calcula la ecuación matemática de la recta del haz láser del colimador (10). Se pueden así hacer cálculos de la trayectoria del haz láser y por tanto de los puntos objetivo de los elementos.
Concretamente, para la realización descrita, las coordenadas y para el haz del telémetro (9) son equivalentes a las coordenadas y del haz del colimador (10) de modo que con las coordenadas x”, y, z” de los puntos (aL, bL) se calcula la ecuación matemática de la recta del haz láser del colimador (10), es decir la recta matemática H que pase por (aL, bL), de la forma:
„ _ ( X — mY + n ]
~ l Z = m ’Y n'i

- En las que m y m' son las pendientes (inclinación) de la recta H con respecto al plano YZ y XY respectivamente.
- En las que n y n' son las coordenadas x, z respectivamente del punto de intersección de la recta H con el plano XZ; y
- En las que X, Y y Z son las coordenadas de un punto cualquiera que pertenezca a la recta H.
4. CÁLCULO DEL PUNTO OBJETIVO DEL LÁSER.
Es esta etapa se calcula de forma matemática el punto en el que tiene que incidir el haz láser cuando el elemento esté posicionado en su posición teórica.
Concretamente, para la realización descrita, se coloca el sensor de coaxialidad (12) en el orificio (c). Por lo general el haz de láser del colimador (10) no pasa por la posición nominal del orificio (c), es decir, (cn), lo que significa que para llevarlo a su posición nominal se colocará el elemento “C” en una posición del espacio tal que el haz láser del colimador incida sobre el sensor de coaxialidad en un punto que se denominará “c l ” o punto objetivo, de la forma:
y[ ~ y£
- En la que y£ es la coordenada y nominal o teórica del orificio (c); y
- En la que y[ es la coordenada y del punto de incidencia del láser del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (c) que se pretende alcanzar para situar el elemento (C).
Para ese valor se particularizan las ecuaciones de la recta del haz de láser para obtener las coordenadas x, z del punto objetivo, de la forma:
xl = m ■ y[ n
zl = m' ■ y[ n'
• En las que x[ y z£ son las coordenadas x, z respectivamente del punto de incidencia del láser del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio c que se pretende alcanzar para situar el elemento (C).
5. CÁLCULO DE LAS LECTURAS OBJETIVO.
En esta etapa se calculan las lecturas que tienen que mostrar los aparatos de medición cuando el láser esté en el punto objetivo calculado en la etapa anterior y, por tanto, el elemento posicionado de manera que la persona a cargo del montaje lea fácil y directamente en los aparatos si el elemento está bien posicionado.
Concretamente, para la realización descrita, se calculan a través de las coordenadas del punto objetivo las lecturas que deberán mostrar el telémetro (9) y el sensor de coaxialidad (12) cuando el láser haya alcanzado el punto objetivo (cl) y por tanto el orificio (c) esté situado en su posición nominal, tal y como puede verse de forma esquemática en la figura 17. Concretamente, se calculan de la forma siguiente:
L A1VXSC _ — VC _ X VnC
AzS = zí - z n
Ayr = y í - y “ Ay¡a
- En las que Axf y Az| son las lecturas que deberá mostrar el sensor de coaxialidad (12) cuando el elemento (C) esté correctamente posicionado en el espacio; y
- En las que Ay£ es la lectura que deberá mostrar el telémetro (9) cuando el elemento (C) esté correctamente posicionado en el espacio.
6. POSICIONAMIENTO DEL ELEMENTO.
Finalmente, siguiendo la lectura de los aparatos de la etapa anterior el operario o persona a cargo del montaje sitúa el elemento en su posición teórica, con los márgenes de tolerancia establecidos.
Concretamente, para la realización descrita, esta etapa consiste en desplazar el elemento (C), para este ejemplo una costilla de la estructura, hasta que los valores leídos por el sensor de coaxialidad (12) y el telemetro (9) coincidan con los calculados en la etapa 5 anterior.
A efectos prácticos o reales, nunca se podría alcanzar el valor exacto de las variables, por lo que un modo de proceder sería el de establecer un criterio de aceptación por proximidad como, por ejemplo, de los muchos que pudieran existir, comparar contra un valor máximo y mínimo cada lectura.
7. FIJACIÓN DEL ELEMENTO.
Finalmente, una vez posicionado el elemento según la etapa anterior 6, la persona a cargo del montaje procede a fijar el elemento mediante algún tipo de fijación definitiva tal como remaches, tornillos, etc.
Un ejemplo gráfico esquemático en forma de diagrama de bloques de las etapas del procedimiento anterior puede verse en el flujograma de la Figura 18.
Claims (12)
1. Procedimiento de montaje de la estructura de una aeronave que comprende definir sobre un armazón al menos una primera y una segunda plantillas (A, B) de modo que ambas queden enfrentadas y paralelas entre sí, en el que dichas plantillas (A, B) a su vez comprenden una pluralidad de orificios pasantes (a, b) de manera que a cada a uno de los orificios pasantes de la primera plantilla le corresponde un orificio pasante complementario en la segunda plantilla; y en el que, una vez definidas dichas plantillas, el procedimiento comprende las siguientes etapas:
1. medición inicial del armazón y las plantillas (A, B) para identificar las posiciones relativas entre ellos y conocer su posición real en el espacio, obteniendo las coordenadas de los puntos (ar y br) de los orificios pasantes (a, b) que forman el “eje real”;
2. colocación de un equipo láser sobre dos orificios pasantes complementarios de dichas plantillas A, B para realizar mediciones de coaxialidad y distancia del haz láser de un colimador (10) obteniendo las coordenadas reales “x” y “z” de los puntos (aL, bL), que son los puntos por los que pasa el haz láser;
3. cálculo de la ecuación matemática H de la recta del haz láser del colimador que pasa por (aL, bL) y así obtener la trayectoria del haz láser y por tanto de los puntos objetivo de los elementos a montar;
4. cálculo matemático de las coordenadas xf y zf del punto objetivo en el que tiene que incidir el haz láser cuando el elemento esté posicionado en su posición teórica,
5. cálculo de las lecturas objetivo Axf y Azf que tiene que mostrar un sensor de coaxialidad (12) y AyCT que tiene que mostrar un telémetro (9) cuando el haz láser esté en el punto objetivo calculado en la etapa 4 anterior y, por tanto, el elemento posicionado de manera que la persona a cargo del montaje lea fácil y directamente en los aparatos si el elemento está bien posicionado;
6. posicionamiento del elemento (C) hasta que los valores leídos por el sensor de coaxialidad (12) y el telemetro (9) coincidan con los calculados en la etapa 5 anterior;
7. fijación del elemento a la estructura a montar mediante un tipo de fijación definitiva;
8. repetición de las etapas 2 a 7 anteriores para cada elemento hasta que se complete el montaje de la estructura.
2. Procedimiento de montaje de la estructura de una aeronave según la reivindicación 1, caracterizado porque para obtener las coordenadas reales “x” y “z” de los puntos (aL” y “bL), por los que pasa el haz láser según la etapa 2:
- se coloca el colimador (10) del equipo láser detrás de la plantilla (B) de manera que el haz láser pase primero por un orificio (b) de dicha placa y, posteriormente, por el orificio (a) complementario de la otra plantilla (A); - se coloca un sensor de coaxialidad (12) en dichos orificios (a, b) para medir las desviaciones del haz láser con respecto a las mediciones de la etapa 1 del procedimiento;
- se obtienen así las coordenadas “x” y “z” de los puntos “aL” y “bL”, que son los puntos del colimador (10) por los que pasa el haz láser, según las expresiones matemáticas siguientes:
x f = x f Axf ; z f = z f Azf
xf = xf Axf ; zf = zf Azf
• en las que Axf y Azf son las mediciones del sensor de coaxialidad (12) colocado en el orificio (a);
• en las que Axf y Azf son las mediciones del sensor de coaxialidad (12) colocado en el orificio (b); en las que xf y zf son las coordenadas x, z del orificio (a) medidas en la etapa 1 del procedimiento;
• en las que xf y zf son las coordenadas x, z del orificio (b) medidas en la etapa 1 del procedimiento; • en las que x f y z f son las coordenadas x, z del punto de incidencia del haz láser del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (a); y
• en las que xf y zf son las coordenadas x, z del punto de incidencia del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (b);
- se coloca el telémetro (9) del equipo láser detrás de la plantilla (A) de tal manera que el haz láser pase primero por un orificio (a) de dicha placa y, posteriormente, por el orificio (b) complementario de la otra plantilla (B);
- se coloca un sensor de coaxialidad (12) en los orificios (a, b) para medir las distancias relativas de los mismos al telémetro (9); y
- tomando la plantilla A como referencia de distancias se calculan las coordenadas y de los puntos (aL, bL) según las expresiones matemáticas siguientes:
y f = y f
y f = A y f - A y f y f
• en las que Ayf es la medición del telémetro (9) con un sensor de coaxialidad (12) en el orificio (a);
• en las que Ayf es la medición del telémetro (9) con un sensor de coaxialidad (12) en el orificio (b);
• en las que y f es la coordenada y del orificio (a) medida en la etapa 1 del procedimiento;
• en las que y “ es la coordenada y del punto de incidencia del telémetro láser sobre el sensor de coaxialidad (12) colocado en el orificio (a); y
• en las que y¡¡ es la coordenada y del punto de incidencia del telémetro láser sobre el sensor de coaxialidad (12) colocado en el orificio (b).
3. Procedimiento de montaje de la estructura de una aeronave según cualquiera de las reivindicaciones anteriores, caracterizado porque, teniendo en cuenta que las coordenadas “y” para el haz del telémetro (9) son equivalentes a las coordenadas “y” del haz del colimador (10), para obtener las coordenadas reales de los puntos (aL” y “bL), por los que pasa el haz láser según la etapa 2 se calcula la ecuación matemática de la recta del haz láser del colimador (10), es decir la recta matemática H que pase por (aL, bL), de la forma:
„ _ C X = mY n }
~ l Z = m ’Y n'i
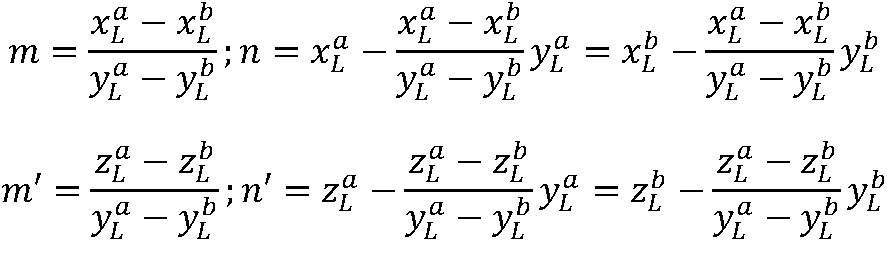
• en las que m y m' son las pendientes o inclinación de la recta H con respecto al plano YZ y XY respectivamente;
• en las que n y n' son las coordenadas x, z respectivamente del punto de intersección de la recta H con el plano XZ; y
• en las que X, Y y Z son las coordenadas de un punto cualquiera que pertenezca a la recta H.
4. Procedimiento de montaje de la estructura de una aeronave según cualquiera de las reivindicaciones anteriores, caracterizado porque para el cálculo de las coordenadas x[ y z£ del punto objetivo de la etapa 4:
- se coloca el sensor de coaxialidad (12) en el orificio (c) y el elemento “C” en una posición del espacio tal que el haz láser del colimador incida sobre el sensor de coaxialidad en un punto que se denominará “c l ” o punto objetivo, de la forma:
y[ ~ y£
• en la que y£ es la coordenada y nominal o teórica del orificio (c); y
• en la que y[ es la coordenada y del punto de incidencia del láser del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (c) que se pretende alcanzar para situar el elemento (C);
- para ese valor se particularizan las ecuaciones de la recta del haz láser para obtener las coordenadas x, z del punto objetivo, de la forma:
x[ = m ■ y[ n
z[ = m' ■ y[ n’
• en las que x[ y z£ son las coordenadas x, z respectivamente del punto de incidencia del láser del colimador (10) sobre el sensor de coaxialidad (12) colocado en el orificio (c) que se pretende alcanzar para situar el elemento (C).
5. Procedimiento de montaje de la estructura de una aeronave según cualquiera de las reivindicaciones anteriores, caracterizado porque el cálculo de las lecturas objetivo Ax| y Az¡¡ que deberán mostrar el telémetro (9) y el sensor de coaxialidad (12) cuando el láser haya alcanzado el punto objetivo (cl) y por tanto el orificio (c) esté situado en su posición nominal se calculan de la forma siguiente:
L A1VXSC _ — VC _ X VnC
AzS = zí - z n
Ay£ = yí - y l + Ay¡a
• en las que Ax| y Az| son las lecturas que deberá mostrar el sensor de coaxialidad (12) cuando el elemento (C) esté correctamente posicionado en el espacio; y
• en las que Ay£ es la lectura que deberá mostrar el telémetro (9) cuando el elemento (C) esté correctamente posicionado en el espacio.
6. Sistema que comprende un bastidor y un equipo láser para el montaje de la estructura de una aeronave llevando a cabo el procedimiento de la reivindicación 1, en el que el bastidor comprende:
- una base (2) con al menos un primer y un segundo extremos (4, 4');
- una pluralidad de soportes (5) unidos a la base (2) situados entre el primer y segundo extremos (4, 4');
- al menos una primera y una segunda plantillas (A, B), cada una de ellas con una cara interna y una cara externa, unidas por su cara interna al primer (4) y segundo extremo (4') de la base respectivamente, de modo que ambas plantillas (A, B) queden enfrentadas y paralelas entre sí; y
- en el que el equipo láser a su vez comprende:
o un colimador (10) o emisor de haz;
o un telémetro (9) o medidor de distancia; y
o un sensor de coaxialidad (12)
en el que la primera y segunda plantillas (A, B) a su vez comprenden:
- una pluralidad de orificios pasantes (a, b) enfrentados entre sí de manera que a cada a uno de los orificios pasantes (a) de la primera plantilla (A) le corresponde un orificio pasante (b) complementario en la segunda plantilla (B); y
- medios de unión ajustables situados sobre las caras externas de ambas placas para posicionar el colimador o el telémetro láser.
7. Sistema de montaje de una aeronave según la reivindicación 6, en el que las plantillas (A, B) comprenden:
- orificios pasantes (a1, b1) que sitúan el haz láser para medir y/o comprobar el perfil aerodinámico de la estructura;
- orificios pasantes (a2, b2) que sitúan el haz láser tanto para montar el componente que define la posición del eje de giro del alerón como para comprobar su posición;
- orificios pasantes (a3, b3) que sitúan el haz láser tanto para montar los actuadores (8) de la estructura como para comprobar su posición;
- orificios pasantes (a4, b4) que sitúan el haz láser para montar las costillas (C) en posición.
8. Sistema de montaje de una aeronave según cualquiera de las reivindicaciones 6 o 7, en el que comprende medios de unión ajustables destinados a posicionar el telémetro (9) y el colimador (10) y ajustar su posición respecto a los respectivos orificios pasantes (a, b) de las plantillas (A, B) a través de los cuales pasa el haz láser.
9. Sistema de montaje de una aeronave según cualquiera de las reivindicaciones 6 a 8, en el que el sensor de coaxialidad (12) comprende una caja (13) para la electrónica, así como sendos cilindros huecos (14) que pueden ser acoplados a los orificios pasantes presentes en cada uno de los elementos que componen la estructura y que permiten el paso del haz láser hasta el detector situado en su interior.
10. Sistema de montaje de una aeronave según cualquiera de las reivindicaciones 6 a reivindicación 9, en el que los soportes (5) comprenden orificios pasantes (6) de manera que sea posible el paso de un haz de rayo láser para realizar las mediciones y/o montaje de los elementos de la estructura.
11. Sistema de montaje de una aeronave según la reivindicación 6, en el que la base (2) está formada por dos barras (3) ortogonales entre sí, con hasta cuatro extremos sobre los que montar las correspondientes plantillas.
12. Sistema de montaje de una aeronave según la reivindicación 6, en el que la base (2) está formada por cuatro barras (3) posicionadas en el espacio formando un cuadrilátero que permita crear un volumen de montaje.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP18382127.1A EP3533716B1 (en) | 2018-03-01 | 2018-03-01 | Method of assembly of the structure of an aircraft and frame for carrying out said method |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| ES2859756T3 true ES2859756T3 (es) | 2021-10-04 |
Family
ID=62063472
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| ES18382127T Active ES2859756T3 (es) | 2018-03-01 | 2018-03-01 | Procedimiento de montaje de la estructura de una aeronave y bastidor para llevar a cabo dicho procedimiento |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11059604B2 (es) |
| EP (1) | EP3533716B1 (es) |
| ES (1) | ES2859756T3 (es) |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ES2864734T3 (es) * | 2018-10-31 | 2021-10-14 | Aciturri Eng S L U | Procedimiento de alineamiento de puntos duros en estructuras aeronáuticas |
| DE102020204993A1 (de) | 2020-04-21 | 2021-10-21 | Premium Aerotec Gmbh | Assistenzsystem und Verfahren zum Positionieren eines ersten Bauteils relativ zu einem zweiten Bauteil und Fernbedienung für ein Assistenzsystem |
| CN111907729A (zh) * | 2020-06-30 | 2020-11-10 | 成都飞机工业(集团)有限责任公司 | 一种针对飞机大部件调姿的最佳位姿拟合方法 |
| GB2599169A (en) * | 2020-09-29 | 2022-03-30 | Airbus Operations Ltd | A rigid temporary reinforcement structure |
| CN113460326B (zh) * | 2021-06-25 | 2023-07-21 | 成都飞机工业(集团)有限责任公司 | 一种机身立式装配主定位框变形计算及辅助控制方法 |
| CN113895646B (zh) * | 2021-10-26 | 2023-08-04 | 成都飞机工业(集团)有限责任公司 | 面向飞机部件调姿对接的自动测量方法及装置 |
| CN114954997B (zh) * | 2022-07-14 | 2022-12-13 | 成都飞机工业(集团)有限责任公司 | 一种舱门装配阶差的控制方法、装置、设备及介质 |
| CN115416871B (zh) * | 2022-08-17 | 2024-05-14 | 成都飞机工业(集团)有限责任公司 | 一种发动机推力销快速拆卸方法、装置、设备及介质 |
| CN115507790B (zh) * | 2022-10-16 | 2024-11-26 | 中国建筑第八工程局有限公司 | 一种基于非接触式的预制柱结构安装姿态检测装置 |
| CN116513476B (zh) * | 2023-04-21 | 2025-07-15 | 中航西安飞机工业集团股份有限公司 | 一种飞机盒段结构内部骨架肋的定位方法 |
| CN116443260B (zh) * | 2023-06-20 | 2023-09-19 | 中航西飞民用飞机有限责任公司 | 一种吊装式航空发动机入位安装方法 |
| CN116922333B (zh) * | 2023-08-10 | 2025-09-02 | 江西豪斯特汽车零部件有限公司 | 一种汽车零部件用对心装配装置及其装配方法 |
| CN120716960B (zh) * | 2025-08-25 | 2025-11-04 | 中航西安飞机工业集团股份有限公司 | 一种飞机上多耳片接头高精度定位安装测量调整方法 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4937768A (en) * | 1987-04-14 | 1990-06-26 | Northrop Corporation | Integrated assembly system |
| US7509740B2 (en) * | 2001-11-13 | 2009-03-31 | The Boeing Company | Method of manufacturing a wing |
| GB9828473D0 (en) * | 1998-12-24 | 1999-02-17 | British Aerospace | Non-contact positioning apparatus |
| GB0008302D0 (en) * | 2000-04-06 | 2000-05-24 | British Aerospace | Assembly method |
| US20070264107A1 (en) * | 2006-04-14 | 2007-11-15 | Mifsud Vincent D | Material transport system for building panel assembly |
| CN101746510B (zh) * | 2010-02-03 | 2012-12-19 | 北京航空航天大学 | 一种基于激光测量技术的前缘襟翼的装配方法 |
| US8903516B2 (en) | 2012-09-04 | 2014-12-02 | United Technologies Corporation | Visual alignment system and method for workpiece marking |
| WO2016142907A1 (en) * | 2015-03-12 | 2016-09-15 | Bombardier Inc. | Assembly of components with datum features |
-
2018
- 2018-03-01 EP EP18382127.1A patent/EP3533716B1/en active Active
- 2018-03-01 ES ES18382127T patent/ES2859756T3/es active Active
-
2019
- 2019-03-01 US US16/289,915 patent/US11059604B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US11059604B2 (en) | 2021-07-13 |
| EP3533716A1 (en) | 2019-09-04 |
| EP3533716B1 (en) | 2020-12-23 |
| US20190270527A1 (en) | 2019-09-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11059604B2 (en) | Method of assembly of the structure of an aircraft and frame for carrying out said method | |
| ES2864734T3 (es) | Procedimiento de alineamiento de puntos duros en estructuras aeronáuticas | |
| Xia et al. | Identification of geometric errors of rotary axis on multi-axis machine tool based on kinematic analysis method using double ball bar | |
| ES2983824T3 (es) | Método y sistema para producir partes componentes de armazones de aeronave | |
| ES2427794T3 (es) | Procedimiento para calificar la precisión de un sistema con control numérico | |
| ES2250213T3 (es) | Herramienta para el montaje de areonaves y metodo de fabricacion de la misma. | |
| ES2671468T3 (es) | Cabezal y método de mecanizado automatizado con visión | |
| ES2457791T3 (es) | Procedimiento para determinar errores geométricos en una máquina herramienta o máquina de medición | |
| BR102018000883B1 (pt) | Método para unir componentes estruturais e sistema para realizar o método | |
| Lei et al. | An automated in-situ alignment approach for finish machining assembly interfaces of large-scale components | |
| CN111405975A (zh) | 使用基于模型的光学投影系统优化用于风力涡轮机叶片的制造的铺层过程 | |
| ES2990029T3 (es) | Procedimiento de medición de la máquina herramienta de control numérico | |
| ES2203598T3 (es) | Metodo de montaje. | |
| CN106546167A (zh) | 用于检测机床平动轴误差的激光干涉仪辅助夹具 | |
| ES2368458T3 (es) | Método de conpensación de errores de medición de una máquina de medición originados por deformaciones del banco de la máquina provocadas por la carga ejercida por la unidad móvil de la máquina sobre el banco de la máquina, y máquina de medición que funciona de acuerdo con dicho método. | |
| EP2634527A1 (en) | Normal-line detection method, normal-line detection device, and machine tool having normal line detection function | |
| CN111469882B (zh) | 一种便携式模块化自校正铁轨三维检测系统的使用方法 | |
| BR102013002577B1 (pt) | Aparelho e método para calibragem de sistema de projeção a laser | |
| US6782596B2 (en) | Fiducial calibration systems and methods for manufacturing, inspection, and assembly | |
| Ezedine et al. | Smart sequential multilateration measurement strategy for volumetric error compensation of an extra-small machine tool | |
| CN109884659A (zh) | 基于激光追踪仪多站位测量系统的大型精密转台标定方法 | |
| CN111046584A (zh) | 星载仪器设备的精密调整方法 | |
| CN116697815A (zh) | 自对准式多自由度红外目标模拟器 | |
| ES2713963B2 (es) | Método de fabricación y ensamblaje y sistema de partes de una aeronave | |
| ES2820649T3 (es) | Método para el funcionamiento de una máquina CNC |