ES2871138T3 - Aparato para la administración supracoroidea de agente terapéutico - Google Patents
Aparato para la administración supracoroidea de agente terapéutico Download PDFInfo
- Publication number
- ES2871138T3 ES2871138T3 ES15708368T ES15708368T ES2871138T3 ES 2871138 T3 ES2871138 T3 ES 2871138T3 ES 15708368 T ES15708368 T ES 15708368T ES 15708368 T ES15708368 T ES 15708368T ES 2871138 T3 ES2871138 T3 ES 2871138T3
- Authority
- ES
- Spain
- Prior art keywords
- needle
- cannula
- eye
- assembly
- instrument
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61F—FILTERS IMPLANTABLE INTO BLOOD VESSELS; PROSTHESES; DEVICES PROVIDING PATENCY TO, OR PREVENTING COLLAPSING OF, TUBULAR STRUCTURES OF THE BODY, e.g. STENTS; ORTHOPAEDIC, NURSING OR CONTRACEPTIVE DEVICES; FOMENTATION; TREATMENT OR PROTECTION OF EYES OR EARS; BANDAGES, DRESSINGS OR ABSORBENT PADS; FIRST-AID KITS
- A61F9/00—Methods or devices for treatment of the eyes; Devices for putting in contact-lenses; Devices to correct squinting; Apparatus to guide the blind; Protective devices for the eyes, carried on the body or in the hand
- A61F9/0008—Introducing ophthalmic products into the ocular cavity or retaining products therein
- A61F9/0017—Introducing ophthalmic products into the ocular cavity or retaining products therein implantable in, or in contact with, the eye, e.g. ocular inserts
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61F—FILTERS IMPLANTABLE INTO BLOOD VESSELS; PROSTHESES; DEVICES PROVIDING PATENCY TO, OR PREVENTING COLLAPSING OF, TUBULAR STRUCTURES OF THE BODY, e.g. STENTS; ORTHOPAEDIC, NURSING OR CONTRACEPTIVE DEVICES; FOMENTATION; TREATMENT OR PROTECTION OF EYES OR EARS; BANDAGES, DRESSINGS OR ABSORBENT PADS; FIRST-AID KITS
- A61F9/00—Methods or devices for treatment of the eyes; Devices for putting in contact-lenses; Devices to correct squinting; Apparatus to guide the blind; Protective devices for the eyes, carried on the body or in the hand
- A61F9/0008—Introducing ophthalmic products into the ocular cavity or retaining products therein
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M5/00—Devices for bringing media into the body in a subcutaneous, intra-vascular or intramuscular way; Accessories therefor, e.g. filling or cleaning devices, arm rests
- A61M5/14—Infusion devices, e.g. infusing by gravity; Blood infusion; Accessories therefor
- A61M5/158—Needles for infusions; Accessories therefor, e.g. for inserting infusion needles, or for holding them on the body
- A61M2005/1585—Needle inserters
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M2210/00—Anatomical parts of the body
- A61M2210/06—Head
- A61M2210/0612—Eyes
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Vascular Medicine (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Ophthalmology & Optometry (AREA)
- Anesthesiology (AREA)
- Hematology (AREA)
- Infusion, Injection, And Reservoir Apparatuses (AREA)
Abstract
Un aparato (10) para administrar un agente terapéutico a un ojo, en donde el aparato comprende: (a) un cuerpo (40); (b) una cánula (820) que se extiende distalmente desde el cuerpo (40), en donde la cánula (820) define un eje longitudinal (LA) e incluye una guía de aguja (880) que define una luz interna (882) que incluye una parte proximal recta (886) que corresponde al eje longitudinal (LA) y una parte distal curvada (888); (c) una aguja hueca (830), en donde la aguja hueca (830) se recibe deslizablemente en la luz interna (82) de tal manera que la aguja (830) puede deslizarse con respecto a la cánula (820); y (d) un montaje de accionamiento (460), en donde el montaje de accionamiento (460) puede manejarse para accionar la aguja (830) con respecto a la cánula (820) para impulsar de este modo una parte distal de la aguja (830) a través de la parte distal curvada (888) de la luz interna (82) a lo largo de un eje de salida que está orientado oblicuamente con respecto al eje longitudinal de la cánula (820); caracterizado porque: La cánula (820) está dimensionada y configurada para poder ser insertada entre una coroides y una esclerótica del ojo de un paciente, y la cánula (820) tiene una sección transversal generalmente rectangular.
Description
DESCRIPCIÓN
Aparato para la administración supracoroidea de agente terapéutico
ANTECEDENTES
El ojo humano comprende varias capas. La capa exterior blanca es la esclerótica, que rodea la capa coroidea. La retina está en el interior de la capa coroidea. La esclerótica contiene colágeno y fibra elástica, que brindan protección a la coroides y la retina. La capa coroidea incluye vasculatura que proporciona oxígeno y nutrición a la retina. La retina comprende tejido sensible a la luz, incluyendo los bastones y conos. La mácula está localizada en el centro de la retina en la parte posterior del ojo, generalmente centrada en un eje que pasa por los centros del cristalino y la córnea del ojo (es decir, el eje óptico). La mácula proporciona visión central, particularmente a través de las células de los conos.
La degeneración macular es una condición médica que afecta a la mácula, por lo que las personas que padecen de degeneración macular pueden experimentar pérdida o degradación de la visión central mientras conservan cierto grado de visión periférica. La degeneración macular puede estar provocada por varios factores como la edad (también conocida como "AMD") y la genética. La degeneración macular puede producirse en una forma "seca" (no exudativa), donde los desechos celulares conocidos como drusas se acumulan entre la retina y la coroides, lo que da como resultado un área de atrofia geográfica. La degeneración macular también puede producirse en forma “húmeda” (exudativa), donde los vasos sanguíneos crecen desde la coroides detrás de la retina. Aunque las personas que padecen degeneración macular pueden retener cierto grado de visión periférica, la pérdida de la visión central puede tener un impacto negativo significativo sobre su la calidad de vida. Además, la calidad de la visión periférica restante puede degradarse y, en algunos casos, también puede desaparecer. Por lo tanto, puede ser deseable proporcionar tratamiento para la degeneración macular para prevenir o revertir la pérdida de visión provocada por la degeneración macular. En algunos casos, puede ser deseable proporcionar dicho tratamiento de una manera muy localizada, como mediante la administración de una sustancia terapéutica en la capa subretiniana (debajo de la capa neurosensorial de la retina y por encima del epitelio pigmentario de la retina) directamente adyacente al área de la atrofia geográfica, cerca de la mácula. Sin embargo, como la mácula se encuentra en la parte posterior del ojo y debajo de la delicada capa de la retina, puede resultar difícil acceder a la mácula de manera práctica.
La US 2004/199130 A1 divulga un aparato para tratar la degeneración macular que incluye una sonda de administración de agentes terapéuticos que se coloca entre la cuenca del ojo y la esclerótica, y una aguja extensible desde una apertura en el lateral de la sonda para administrar un agente terapéutico a la esclerótica por inyección. Este documento divulga el preámbulo de la reivindicación 1.
Aunque se han fabricado y usado una variedad de métodos e instrumentos quirúrgicos para tratar un ojo, se cree que nadie antes de los inventores ha elaborado o usado la invención descrita en las reivindicaciones adjuntas. SUMARIO DE LA INVENCIÓN
La presente invención está definida por la reivindicación 1, Aspectos adicionales y realizaciones preferidas se definen en las reivindicaciones dependientes. Los aspectos, realizaciones y ejemplos de la presente divulgación que no entran dentro del alcance de las reivindicaciones adjuntas no forman parte de la invención y se proporcionan meramente con propósitos ilustrativos.
BREVE DESCRIPCIÓN DE LOS DIBUJOS
Aunque la especificación concluye con reivindicaciones que señalan particularmente y reivindican claramente esta tecnología, se cree que esta tecnología se entenderá mejor a partir de la siguiente descripción de ciertos ejemplos tomada junto con los dibujos acompañantes. Las Figuras 28 a 31D y 34 a 46 divulgan realizaciones de la presente invención, mientras que las figuras restantes representan información de antecedentes y realizaciones no de acuerdo con la invención, que son útiles para comprender la invención. En los dibujos acompañantes números de referencia similares identifican los mismos elementos y:
La FIG. 1 representa una vista en perspectiva de un instrumento ejemplar para la administración supracoroidea de un agente terapéutico no de acuerdo con la presente invención;
La FIG. 2 representa otra vista en perspectiva del instrumento de la FIG. 1, con una parte de un cuerpo retirada; La FIG. 3 representa una vista detallada del extremo distal de una cánula del instrumento de la FIG. 1;
La FIG. 4 representa una vista en sección transversal de la cánula de la FIG. 3, Con la sección transversal tomada a lo largo de la línea 4-4 de la FIG. 3;
La FIG. 5A representa una vista en perspectiva detallada del extremo distal de una aguja del instrumento de la FIG. 1;
La FIG. 5B representa una vista en alzado detallada del extremo distal de una aguja del instrumento de la FIG. 1; La FIG. 5C representa una vista en perspectiva detallada del extremo distal de una aguja alternativa ejemplar para su uso con el instrumento de la FIG. 1;
La FIG. 5D representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar para su uso con el instrumento de la FIG. 1;
La FIG. 5E representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar más para su uso con el instrumento de la FIG. 1;
La FIG. 5F representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar más para su uso con el instrumento de la FIG. 1;
La FIG. 5G representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar más para su uso con el instrumento de la FIG. 1;
La FIG. 5H representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar más para su uso con el instrumento de la FIG. 1;
La FIG. 5I representa una vista en perspectiva detallada del extremo distal de otra aguja alternativa ejemplar más para su uso con el instrumento de la FIG. 1;
La FIG. 6 representa una vista en alzado lateral del instrumento de la FIG. 1;
La FIG. 7 representa otra vista en alzado lateral del instrumento de la FIG. 1, con un miembro de bloqueo retirado;
La FIG. 8 representa otra vista en alzado lateral del instrumento de la FIG. 1, con un miembro de accionamiento avanzado distalmente para extender la aguja distalmente desde la cánula;
La FIG. 9 representa una vista en perspectiva de un montaje de soporte ejemplar para su uso con el instrumento de la FIG. 1;
La FIG. 10 representa una vista en sección transversal del montaje de soporte de la FIG. 9;
La FIG. 11 representa otra vista en perspectiva del montaje de soporte de la FIG. 9, mostrando varios ejes de movimiento;
La FIG. 12 representa otra vista en perspectiva del montaje de soporte de la FIG. 9, con el instrumento de la FIG.
1 dispuesto en un apoyo del montaje de soporte;
La FIG. 13 representa una vista en perspectiva de una plantilla de medición de sutura ejemplar no de acuerdo con la invención para su uso en un método ejemplar para la administración supracoroidea de un agente terapéutico;
La FIG. 14A representa una vista en planta superior de un ojo de un paciente, con las estructuras circundantes del ojo inmovilizadas y una lámpara chandelier instalada;
La FIG. 14B representa una vista en planta superior del ojo de la FIG. 14A, con la plantilla de la FIG. 13 dispuesto en el ojo;
La FIG. 14C representa una vista en planta superior del ojo de la FIG. 14A, con una pluralidad de marcadores dispuestos en el ojo;
La FIG. 14D representa una vista en planta superior del ojo de la FIG. 14A, con un lazo de sutura unido al ojo; La FIG. 14E representa una vista en planta superior del ojo de la FIG. 14A, realizándose una esclerotomía; La FIG. 14F representa una vista en planta superior del ojo de la FIG. 14A, con el instrumento de la FIG. 1 siendo insertado a través de la abertura de la esclerotomía y entre la esclerótica y la coroides del ojo;
La FIG. 14G representa una vista en planta superior del ojo de la FIG. 14A, con el instrumento de la FIG. 1 bajo visualización directa en la parte posterior del ojo, entre la esclerótica y la coroides;
La FIG. 14H representa una vista en planta superior del ojo de la FIG. 14A, con la aguja del instrumento de la FIG. 1 avanzando bajo visualización directa en la parte posterior del ojo, presionando contra la superficie exterior de la coroides haciendo que la coroides "forme una tienda de campaña";
La FIG. 14I representa una vista en planta superior del ojo de la FIG. 14A, con la aguja dispensando una ampolla delantera bajo visualización directa en la parte posterior del ojo, la aguja entre la esclerótica y la coroides, y la ampolla delantera en el espacio subretiniano entre la coroides y la retina;
La FIG. 14J representa una vista en planta superior del ojo de la FIG. 14A, con la aguja dispensando un agente terapéutico al ojo en la parte posterior del ojo, entre la esclerótica y la coroides;
La FIG. 15A representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15A-15A de la FIG. 14A;
La FIG. 15B representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15B-15B de la FIG. 14E;
La FIG. 15C representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15C-15C de la FIG. 14F;
La FIG. 15D representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15D-15D de la FIG. 14G;
La FIG. 15E representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15E-15E de la FIG. 14H;
La FIG. 15F representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15F-15F de la FIG. 14I;
La FIG. 15G representa una vista en sección transversal del ojo de la FIG. 14A, con la sección transversal tomada alrededor de la línea 15G-15G de la FIG. 14J;
La FIG. 16A representa una vista en perspectiva detallada del ojo de la FIG. 14A, con una sutura que se está enhebrando inicialmente a través del ojo;
La FIG. 16B representa una vista en perspectiva detallada del ojo y la sutura de la FIG. 16A, con la sutura siendo enhebrada adicionalmente a través de la esclerótica del ojo para formar un lazo;
La FIG. 16C representa una vista en perspectiva detallada del ojo y la sutura de la FIG. 16A, con dos extremos sueltos de la sutura siendo atados juntos;
La FIG. 16D representa una vista en perspectiva detallada del ojo y la sutura de la FIG. 16A, con una segunda siendo sujetada al lazo de sutura de la FIG. 16B;
La FIG. 16E representa una vista en perspectiva detallada del ojo y la sutura de la FIG. 16A, con la segunda sutura de la FIG. 16D cortada y atada al lazo de sutura de la FIG. 16B;
La FIG. 17A representa una vista en sección transversal detallada del ojo de la FIG. 14A representado en el estado mostrado en la FIG. 15E;
La FIG. 17B representa una vista en sección transversal detallada del ojo de la FIG. 14A representado en el estado mostrado en la FIG. 15F;
La FIG. 17C representa una vista en sección transversal detallada del ojo de la FIG. 14A representado en el estado mostrado en la FIG. 15G;
La FIG. 18 representa una vista en perspectiva de un instrumento alternativo ejemplar no de acuerdo con la invención para la administración supracoroidea de un agente terapéutico;
La FIG. 19 representa otra vista en perspectiva del instrumento de la FIG. 18, con una parte de un cuerpo retirada;
La FIG. 20 representa otra vista en perspectiva del instrumento de la FIG. 18, con un miembro de accionamiento siendo accionado;
La FIG. 21 representa una vista en perspectiva del extremo distal de una cánula del instrumento de la FIG. 18, con una aguja accionada con respecto a la cánula;
La FIG. 22 representa una vista en perspectiva del extremo distal de una cánula alternativa ejemplar no de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 23 representa una vista en perspectiva del extremo distal de una aguja de la cánula de la FIG. 22;
La FIG. 24 representa una vista en perspectiva del extremo distal de otra cánula alternativa ejemplar no de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 25 representa una vista en perspectiva del extremo distal de una aguja de la cánula de la FIG. 24;
La FIG. 26 representa una vista en perspectiva del extremo distal de otra cánula alternativa ejemplar no de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 27 representa una vista en sección transversal de la cánula de la FIG. 26, Con la sección transversal tomada a lo largo de la línea 27-27 de la FIG. 26;
La FIG. 28 representa una vista en perspectiva del extremo distal de una cánula alternativa ejemplar de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 29 representa una vista en sección transversal de la cánula de la FIG. 28, con la sección transversal tomada a lo largo de la línea 29-29 de la FIG. 28;
La FIG. 30 representa una vista en perspectiva del extremo distal de una cánula alternativa ejemplar de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
FIG. 31A representa una vista en sección transversal de la cánula de la FIG. 30, con la sección transversal tomada a lo largo de la línea 31-31 de la FIG. 30;
La FIG. 31B representa una vista en sección transversal de una cánula alternativa ejemplar de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 31C representa una vista en sección transversal de otra cánula alternativa ejemplar de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 31D representa una vista en sección transversal de otra cánula alternativa ejemplar más de acuerdo con la invención para su uso con el instrumento de la FIG. 1;
La FIG. 32 representa una vista en perspectiva de una plantilla de medición de sutura alternativa ejemplar no de acuerdo con la invención para su uso en un método para la administración supracoroidea de un agente terapéutico;
La FIG. 33 representa una vista en perspectiva de otra plantilla de medición de sutura alternativa ejemplar no de acuerdo con la invención para su uso en un método para la administración supracoroidea de un agente terapéutico;
La FIG. 34 representa una vista en perspectiva de otro instrumento alternativo ejemplar de acuerdo con la invención para la administración supracoroidea de un agente terapéutico;
La FIG. 35 representa una vista en sección transversal en perspectiva del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34;
La FIG. 36 representa otra vista en sección transversal en perspectiva del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 36-36 de la FIG. 34;
La FIG. 37 representa una vista en sección transversal de un cuerpo del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34;
La FIG. 38 representa una vista en perspectiva despiezada de los componentes del montaje de accionamiento
del instrumento de la FIG. 34;
La FIG. 39 representa una vista en perspectiva de un miembro del mando del montaje de accionamiento de la FIG. 38;
La FIG. 40 representa una vista en perspectiva despiezada de un miembro de tornillo de avance y un miembro de tuerca del montaje de accionamiento de la FIG. 38;
La FIG. 41 representa una vista en perspectiva despiezada de un montaje de embrague del montaje de accionamiento de la FIG. 38;
La FIG. 42 representa una vista en perspectiva despiezada de un montaje de válvula del instrumento de la FIG.
34;
La FIG. 43 representa una vista en perspectiva en sección transversal del montaje de válvula de la FIG. 42; La FIG. 44A representa una vista lateral en sección transversal del montaje de válvula de la FIG. 42, con el montaje de válvula en el primer estado;
La FIG. 44B representa una vista lateral en sección transversal del montaje de válvula de la FIG. 42, con el montaje de válvula en un segundo estado;
La FIG. 44C representa una vista lateral en sección transversal del montaje de válvula de la FIG. 42, con el montaje de válvula en un tercer estado;
La FIG. 45A representa una vista en sección transversal lateral parcial del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34 y el montaje de accionamiento de la FIG. 38 en un estado no accionado;
La FIG. 45B representa una vista lateral en sección transversal parcial del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34 y el montaje de accionamiento de la FIG. 38 en un primer estado parcialmente accionado;
La FIG. 45C representa una vista lateral en sección transversal parcial del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34 y el montaje de accionamiento de la FIG. 38 en un segundo estado parcialmente accionado;
La FIG. 45D representa una vista lateral en sección transversal parcial del instrumento de la FIG. 34, con la sección transversal tomada a lo largo de la línea 35-35 de la FIG. 34 y el montaje de accionamiento de la FIG. 38 en un estado completamente accionado;
La FIG. 46A representa una vista en planta superior parcial de los componentes proximales del montaje de accionamiento de la FIG. 38, con el montaje de accionamiento en el estado no accionado;
La FIG. 46B representa una vista en planta superior parcial de los componentes proximales del montaje de accionamiento de la FIG. 38, con el montaje de accionamiento en el primer estado parcialmente accionado; La FIG. 46C representa una vista en planta superior parcial de los componentes proximales del montaje de accionamiento de la FIG. 38, con el montaje de accionamiento en el segundo estado parcialmente accionado; La FIG. 46D representa una vista en planta superior parcial de los componentes proximales del montaje de accionamiento de la FIG. 38, con el montaje de accionamiento en el estado completamente accionado;
La FIG. 47 representa una vista en perspectiva de un montaje de soporte ejemplar no de acuerdo con la invención para su uso con el instrumento de la FIG. 34;
La FIG. 48 representa una vista en planta lateral del montaje de soporte de la FIG. 47; y
La FIG. 49 representa otra vista en perspectiva del montaje de soporte de la FIG. 47.
No se pretende que los dibujos sean limitativos de ninguna manera, y se contempla que puedan llevarse a cabo varias realizaciones de la tecnología de una variedad de otras maneras, incluyendo aquellas que no se muestran necesariamente en los dibujos. Los dibujos acompañantes incorporados y que forman parte de la especificación ilustran varios aspectos de la presente tecnología, y junto con la descripción sirven para explicar los principios de la tecnología; entendiéndose, sin embargo, que esta tecnología no se limita a las disposiciones
precisas mostradas y que la invención está limitada por las reivindicaciones.
DESCRIPCIÓN DETALLADA
La siguiente descripción de ciertos ejemplos de la tecnología no debe usarse para limitar su alcance. Otros ejemplos, características, aspectos, realizaciones y ventajas de la tecnología resultarán evidentes para los expertos en la técnica a partir de la siguiente descripción, que es a modo de ilustración, uno de los mejores modos contemplados para llevar a cabo la tecnología. Como se verá, la tecnología descrita en la presente es capaz de otros aspectos diferentes y obvios, todos sin apartarse de la tecnología. Por consiguiente, los dibujos y descripciones deben considerarse de naturaleza ilustrativa y no restrictiva.
Se entiende además que una cualquiera o más de las enseñanzas, expresiones, realizaciones, ejemplos, etc. descritas en la presente pueden combinarse con una cualquiera o más de las otras enseñanzas, expresiones, realizaciones, ejemplos, etc. que se describen en la presente. Por lo tanto, las enseñanzas, expresiones, realizaciones, ejemplos, etc. que se describen a continuación no deben considerarse de forma aislada entre sí. Varias formas adecuadas en las que pueden combinarse las enseñanzas de la presente serán fácilmente evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente. Se pretende que tales modificaciones y variaciones estén incluidas dentro del alcance de las reivindicaciones.
Para mayor claridad de la divulgación, los términos "proximal" y "distal" se definen en la presente en relación con un cirujano u otro operador que agarra un instrumento quirúrgico que tiene un efector terminal quirúrgico distal. El término "proximal" se refiere a la posición de un elemento más cercano al cirujano u otro operador y el término "distal" se refiere a la posición de un elemento más cercano al efector terminal quirúrgico del instrumento quirúrgico y más alejado del cirujano u otro operador
I. Instrumento ejemplar con característica de articulación deslizante
Las FIGS. 1 y 2 muestran un instrumento ejemplar (10) que está configurado para su uso en un procedimiento para la administración supracoroidea de un agente terapéutico a un ojo de un paciente. El instrumento (10) comprende una cánula flexible (20), un cuerpo (40) y un deslizante (60). La cánula (20) se extiende distalmente desde el cuerpo (40) y tiene una sección transversal generalmente rectangular. La cánula (20) está configurada generalmente para sostener una aguja (30) que es deslizable dentro de la cánula (20), como se describirá con mayor detalle a continuación.
En el presente ejemplo, la cánula (20) comprende un material flexible como amida de bloque de poliéter (PEBA), que puede fabricarse con el nombre comercial PEBAX. Por supuesto, puede usarse cualquier otro material o combinación de materiales adecuados. También en el presente ejemplo, la cánula (20) tiene una dimensión de perfil en sección transversal de aproximadamente 2,0 mm por 0,8 mm, con una longitud de aproximadamente 80 mm. Alternativamente, puede usarse cualquier otra dimensión adecuada.
Como se describirá con mayor detalle a continuación, la cánula (20) es lo suficientemente flexible para adaptarse a estructuras y contornos específicos del ojo del paciente, sin embargo, la cánula (20) tiene suficiente resistencia de columna para permitir el avance de la cánula (20) entre la esclerótica y la coroides del ojo del paciente sin combarse. Varios factores pueden contribuir a una flexibilidad adecuada de la cánula (20). Por ejemplo, el durómetro del material usado para construir la cánula (20) caracteriza por lo menos parcialmente la flexibilidad de la cánula (20). A modo de ejemplo solamente, el material que se usa para formar la cánula (20) puede tener una dureza Shore de aproximadamente 27D, aproximadamente 33D, aproximadamente 42D, aproximadamente 46D o cualquier otra dureza Shore adecuada. Debe entenderse que la dureza Shore puede caer dentro del intervalo de aproximadamente 27D a aproximadamente 46D; o más particularmente dentro del intervalo de aproximadamente 33D a aproximadamente 46D; o más particularmente dentro del intervalo de aproximadamente 40D a aproximadamente 45D. La forma de sección transversal particular de la cánula (20) también puede caracterizar por lo menos parcialmente la flexibilidad de la cánula (20). Además, la rigidez de la aguja (30) dispuesta dentro de la cánula (20) puede caracterizar por lo menos parcialmente la flexibilidad de la cánula (20).
En el presente ejemplo, la flexibilidad de la cánula (20) puede cuantificarse calculando la rigidez a la flexión de la cánula (20). La rigidez a la flexión se calcula mediante el producto del módulo elástico y el momento de inercia del área. A modo de ejemplo solamente, un material ejemplar que puede usarse para formar la cánula (20) puede tener una dureza Shore de D27, un módulo elástico (E) de 1,2 x 10⁷ N/m2 y un momento de inercia de área (Ix) de 5,52 x 10⁻¹⁴ m4 , lo que proporciona una rigidez a la flexión calculada alrededor del eje x de 0,7 x 10⁻⁶ Nm2. Otro material ejemplar que puede usarse para formar una cánula (20) puede tener una dureza Shore de D33, un módulo elástico (E) de 2,1 x 10⁷ N/m2 y un momento de inercia de área (Ix) de 5,52 x 10⁻¹⁴ m4, lo que proporciona una rigidez a la flexión calculada sobre el eje x a 1,2 x 10⁻⁶ Nm2. Otro material ejemplar que puede usarse para formar la cánula (20) puede tener una dureza Shore de D42, un módulo elástico (E) de 7,7 x 10⁷ N/m2 y un momento de inercia de área (Ix) de 5,52 x 10⁻¹⁴ m4 , que proporciona una rigidez a la flexión calculada alrededor del eje x de 4,3 x 10⁻⁶ Nm2. Otro material ejemplar que puede usarse para formar la cánula (20) puede tener una dureza Shore de D46, un
módulo elástico (E) de 17,0 x 10⁷ N/m2 y un momento de inercia de área (Ix) de 5,52 x 10⁻¹⁴ m4 , proporcionando una
rigidez a la flexión calculada sobre el eje x en 9,4 x 10⁻⁶ Nm2. Por tanto, a modo de ejemplo solamente, la rigidez a la
flexión de la cánula 20 uede estar dentro del intervalo de a roximadamente 0,7 x 10' 6 Nm2 a a roximadamente
roximadam roximadam roximadam roximadam  roximadam 5.0 x 10⁻⁶ Nm2.
En el presente ejemplo, la flexibilidad de la cánula (20) también puede cuantificarse mediante la siguiente
fórmula:
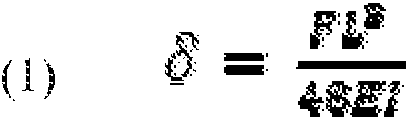
En la ecuación anterior, la rigidez a la flexión (EI) se calcula experimentalmente desviando la cánula (20)
que tiene una envergadura fija (L) una distancia establecida para producir una cantidad predeterminada de deflexión
(5). Entonces puede registrarse la cantidad de fuerza (F) requerida para tal deflexión. Por ejemplo, cuando se usa un
método de este tipo, la cánula (20) puede tener una envergadura de 0,06 m y puede desviarse una distancia
determinada. A modo de ejemplo solamente, un material ejemplar que puede usarse para formar la cánula (20)
puede requerir una fuerza de 0,0188 N para lograr una deflexión de 0,0155 m, proporcionando una rigidez a la
flexión calculada alrededor del eje x de 5,5 x 10⁻⁶ Nm2. En otro material ejemplar que puede usarse para formar la
cánula (20) puede requerir una fuerza de 0,0205 N para lograr una deflexión de 0,0135 m, lo que proporciona una
rigidez a la flexión calculada alrededor del eje x de 6,8 x 10⁻⁶ Nm2. En otro material ejemplar más que puede usarse
para formar la cánula (20) puede requerirse una fuerza de 0,0199 N para lograr una deflexión de 0,0099 m,
proporcionando una rigidez a la flexión calculada alrededor del eje x de 9,1 x 10⁻⁶ Nm2. En otro material ejemplar que
puede usarse para formar la cánula (20), puede requerirse una fuerza de 0,0241 N para lograr una deflexión de
0,0061 m, lo que proporciona una rigidez a la flexión calculada alrededor del eje x de 1,8 x 10⁻⁶ Nm2. En otro
material ejemplar más que puede usarse para formar la cánula (20) puede requerirse una fuerza de 0,0190 N para
lograr una deflexión de 0,0081 m, proporcionando una rigidez a la flexión calculada alrededor del eje x de 1,0 x 10'6
Nm2. En otro material ejemplar más que puede usarse para formar la cánula (20) puede requerirse una fuerza de
0,0215 N para lograr una deflexión de 0,0114 m, proporcionando una rigidez a la flexión calculada alrededor del eje x
de 8,4 x 10⁻⁶ Nm2. En otro material ejemplar más que puede usarse para formar la cánula (20), puede requerirse una
fuerza de 0,0193 N para lograr una deflexión de 0,0170 m, proporcionando una rigidez a la flexión calculada
alrededor del eje x de 5,1 x 10⁻⁶ Nm2. En otro material ejemplar más que puede usarse para formar la cánula (20)
puede requerirse una fuerza de 0,0224 N para lograr una deflexión de 0,0152 m, proporcionando una rigidez a la
flexión calculada alrededor del eje x de 6,6 x 10⁻⁶ Nm2. En otro material ejemplar más que puede usarse para formar
la cánula (20) puede requerirse una fuerza de 0,0183 N para lograr una deflexión de 0,0119 m, proporcionando una
rigidez a la flexión calculada alrededor del eje x de 6,9 x 10⁻⁶ Nm2. En otro material ejemplar más que puede usarse
para formar una cánula (20) puede requerirse una fuerza de 0,0233 N para lograr una deflexión de 0,0147 m, lo que
proporciona una rigidez a la flexión calculada alrededor del eje x de 7,1 x 10⁻⁶ Nm2. En otro material ejemplar más
que puede usarse para formar la cánula (20) puede requerirse una fuerza de 0,0192 N para lograr una deflexión de
0,0122, proporcionando una rigidez a la flexión calculada alrededor del eje x de 7,1 x 10⁻⁶ Nm2. En otro material
ejemplar más que puede usarse para formar la cánula (20) puede requerirse una fuerza de 0,0201 N para lograr una
deflexión de 0,0201, proporcionando una rigidez a la flexión calculada alrededor del eje x de 4,5 x 10⁻⁶ Nm2. Por lo
tanto, a modo de ejemplo solamente, la rigidez a la flexión de la cánula (20) puede estar dentro del intervalo de
aproximadamente 1,0 x 10⁻⁶ Nm2 a aproximadamente 9,1 x 10⁻⁶ Nm2. Debe entenderse que, en otros ejemplos, la
rigidez a la flexión de la cánula puede caer dentro del intervalo de aproximadamente 0,7 x 10'6 Nm2 a
aproximadamente 11,1 x 10'6 Nm2; o más particularmente dentro del intervalo de aproximadamente 2,0 x 10'6 Nm2 a
aproximadamente 6,0 x 10'6 Nm2.
La aguja (30) puede tener una rigidez a la flexión que difiere de la rigidez a la flexión de la cánula (20). A
modo de ejemplo solamente, la aguja (30) puede estar formada por un material de nitinol que tenga un módulo
elástico (E) de 7,9 x 10¹⁰ N/m2 , y un momento de inercia de área (Ix) de 2,12 x 10⁻¹⁷ m4 , lo que proporciona una
rigidez a la flexión calculada alrededor del eje x de 1,7 x 10⁻⁶ Nm2. A modo de ejemplo adicional solamente, la
rigidez a la flexión de la aguja (30) puede estar dentro del intervalo de aproximadamente 0,5 x 10⁻⁶ Nm2 a
aproximadamente 2,5 x 10⁻⁶ Nm2 ; o más particularmente dentro del intervalo de aproximadamente 0,75 x 10' 6 Nm2 a
aproximadamente 2,0 x 10' 6 Nm2 ; o más particularmente dentro del intervalo de aproximadamente 1,25 x 10⁻⁶ Nm2 a
aproximadamente 1,75 x 10⁻⁶ Nm2.
Como puede verse en las FIGS. 3 y 4, la cánula (20) tiene una forma de sección transversal generalmente
rectangular. En algunos ejemplos, tal forma rectangular puede evitar que la cánula (20) rote cuando se inserta en el
ojo de un paciente. Como se entenderá, tal característica puede ser deseable de tal manera que la aguja (30) pueda
salir de la cánula (20) en una dirección predecible. En otros ejemplos, la cánula (20) puede tener cualquier otra forma de sección transversal adecuada que pueda evitar generalmente la rotación, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
La cánula (20) define tres luces (22, 24) que se extienden longitudinalmente a través de la cánula (20) y terminan en un extremo distal biselado (26). En particular, las luces (22, 24) comprenden dos luces laterales (22) y una única luz central (24). Las luces laterales (22) contribuyen a la flexibilidad de la cánula (20). Aunque las luces laterales (22) se muestran abiertas en el extremo distal biselado (26), debe entenderse que en algunos ejemplos, las luces laterales (22) pueden cerrarse opcionalmente en el extremo distal biselado (26). Como se describirá con mayor detalle a continuación, la luz central (24) está configurada para recibir la aguja (30) y una fibra óptica (34).
El extremo distal biselado (26) generalmente está biselado para proporcionar separación entre la esclerótica y las capas coroideas para permitir que la cánula (20) avance entre dichas capas sin infligir trauma a la esclerótica o capas coroideas. En el presente ejemplo, el extremo distal biselado (26) está biselado en un ángulo de aproximadamente 15° con respecto al eje longitudinal de la cánula (20) en el presente ejemplo. En otros ejemplos, el extremo distal biselado (26) puede tener un ángulo de bisel dentro del intervalo de aproximadamente 5° a aproximadamente 50°; o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 40°; o más particularmente dentro del intervalo de aproximadamente 10° a aproximadamente 30°; o más particularmente dentro del intervalo de aproximadamente 10° a aproximadamente 20°.
Como se ha descrito con anterioridad, la aguja (30) y la fibra óptica (34) están dispuestas dentro de la luz central (24). En particular, la aguja (30) está dispuesta deslizablemente dentro de la luz central (24) de tal manera que la aguja (30) puede avanzar distalmente desde el extremo distal biselado (26). La fibra óptica (34) del presente ejemplo se asegura de manera fija dentro de la luz central (24), aunque en otros ejemplos la fibra óptica (34) puede ser deslizable con respecto al extremo distal biselado (26) similar a la aguja (30).
Tanto la aguja (30) como la fibra óptica (34) pasan a través de un miembro de guía (36) que está dispuesto dentro de la luz central (24). El miembro de guía (36) está configurado para dirigir la aguja (30) cuando la aguja (30) se hace avanzar distalmente con respecto al extremo distal biselado (26). En particular, el miembro de guía (36) del presente ejemplo está configurado para dirigir la aguja (30) a lo largo del eje longitudinal de la cánula (20) de tal manera que la aguja (30) se hace avanzar oblicuamente con respecto al extremo distal biselado (26). Alternativamente, de acuerdo con la presente invención, el miembro guía (36) se configura para dirigir la aguja (30) a lo largo de una trayectoria separada del eje longitudinal de la cánula (20). Por ejemplo, el miembro de guía (36) incluye un canal curvo (no mostrado) que impone una curva a la aguja (30) a medida que se hace avanzar a través del miembro de guía (36). Luego, la aguja (30) puede hacerse avanzar a lo largo de una trayectoria que está orientada en un ángulo oblicuo con respecto al eje longitudinal de la cánula (20). A modo de ejemplo solamente, el miembro de guía (36) puede empujar a la aguja (30) para que salga de la cánula (20) a lo largo de una trayectoria que está orientada en un ángulo de aproximadamente 7° a aproximadamente 9° con respecto al eje longitudinal de la cánula (20). A modo de ejemplo adicional solamente, el miembro de guía (36) puede empujar la aguja (30) para que salga de la cánula (20) a lo largo de una trayectoria que está orientada en un ángulo dentro del intervalo de aproximadamente 5° a aproximadamente 30° con respecto al eje longitudinal de la cánula (20); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 20° con respecto al eje longitudinal de la cánula (20); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 10° con relación al eje longitudinal de la cánula (20). Aunque el miembro guía (36) se muestra como un miembro separado con respecto a la cánula (20), debe entenderse que en otros ejemplos el miembro de guía (36) puede ser integral a la cánula (20).
La aguja (30) del presente ejemplo comprende una aguja hipodérmica de nitinol que está dimensionada para administrar el agente terapéutico a la vez que es lo suficientemente pequeña como para crear heridas autosellables cuando la aguja (30) penetra las estructuras tisulares del ojo del paciente, como se describirá con mayor detalle a continuación. A modo de ejemplo solamente, la aguja (30) puede ser de calibre 35 con un diámetro interior de 100 pm, aunque pueden usarse otros tamaños adecuados. Por ejemplo, el diámetro exterior de la aguja (30) puede estar dentro del intervalo de calibre 27 a calibre 45; o más particularmente dentro del intervalo de calibre 30 a calibre 42; o más particularmente dentro del intervalo de calibre 32 a calibre 39. Como otro ejemplo meramente ilustrativo, el diámetro interior de la aguja (30) puede estar dentro del intervalo de aproximadamente 50 pm a aproximadamente 200 pm; o más particularmente dentro del intervalo de aproximadamente 50 pm a aproximadamente 150 pm; o más particularmente dentro del intervalo de aproximadamente 75 pm a aproximadamente 125 pm.
Como puede verse mejor en las FIGS. 5A y 5B, la aguja (30) tiene un extremo distal afilado. El extremo distal (32) del presente ejemplo es una configuración de triple bisel. En particular, varios biseles (31, 33, 35) convergen entre sí para formar el extremo distal. El extremo distal (32) se forma moliendo primero o cortando con láser un primer bisel (31) en la aguja (30), en un ángulo oblicuo con respecto al eje longitudinal (LA) de la aguja (30). A modo de ejemplo solamente, el primer bisel (31) puede orientarse en un ángulo de aproximadamente 30° con respecto al eje longitudinal (LA) de la aguja (30). Luego, un par de segundos biseles opuestos lateralmente (33) se
muelen o se cortan con láser en la aguja (30) en un ángulo oblicuo con respecto al eje longitudinal (LA) de la aguja (30). A modo de ejemplo solamente, los segundos biseles (33) pueden estar orientados cada uno en un ángulo de aproximadamente 35° con respecto al eje longitudinal (LA) de la aguja (30).
Finalmente, un par de terceros biseles (35) se muelen o cortan con láser en la aguja (30) en un ángulo oblicuo con respecto al primer bisel (31) y con respecto a un segundo bisel (33). Los segundos biseles (33) y los terceros biseles (35) se cortan de tal manera que se cortan en una parte del primer bisel (31), mientras se deja intacta por lo menos una parte del primer bisel (31). Todos los biseles (31,33, 35) convergen en el extremo distal de la aguja para formar una punta afilada. Como la aguja (30) es una aguja hipodérmica, los biseles (31, 33, 35) se cruzan con una abertura (37) en el extremo distal de la aguja (30). Como puede verse, la abertura (37) se ahúsa a medida que los biseles (31, 33, 35) se cruzan con la abertura (37), formando así un borde de corte adicional para aumentar aún más el filo de la aguja (30). Aunque se muestra que la aguja (30) tiene un número y una disposición particulares de biseles (31, 33, 35), en otros ejemplos el extremo distal (32) puede incluir cualquier otro número adecuado de biseles. Por ejemplo, el extremo distal (32) puede incluir un único bisel, dos biseles o más de tres biseles. A modo de ejemplo adicional solamente, el extremo distal (32) puede incluir un bisel formado en un ángulo que se encuentra dentro del intervalo de aproximadamente 5° y aproximadamente 50°; o más particularmente dentro del intervalo de aproximadamente 15° y aproximadamente 40°; o más particularmente dentro del intervalo de aproximadamente 15° y aproximadamente 30°; o alternativamente dentro del intervalo de aproximadamente 25° y aproximadamente 35°.
Las FIGS. 5C-5I muestran varias agujas alternativas meramente ejemplares (2730, 2830, 2930, 3030, 3130, 3230, 3330, 3430) que pueden usarse con el instrumento (10) en lugar de la aguja (30). Como puede verse en la FIG. 5C, una aguja alternativa meramente ejemplar (2730) puede ser una aguja Touhy (2730). La aguja (2730) incluye un extremo distal afilado (2732), que está ligeramente curvado. La aguja (2730) incluye además una abertura (2737) en el extremo distal (2732). La abertura (2737) se corta en la aguja (2730) en un ángulo para proporcionar filo al extremo distal (2732).
La FIG. 5D muestra otra aguja alternativa ejemplar (2830) que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (2830) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (2830) es una aguja Franseen (2830). Como puede verse, la aguja (2830) comprende una punta distal afilada (2832) que tiene cuatro puntas afiladas separadas. Cada punta afilada está orientada con respecto a las demás en un patrón simétrico. Se dispone una región biselada parabólica entre cada punta afilada. Las regiones biseladas junto con cada punta afilada definen una abertura (2837) para la administración de fluido.
La FIG. 5E muestra otra aguja alternativa (2930) más que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (2930) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (2930) es una aguja Whitacre (2830). Como puede verse, la aguja (2930) comprende una punta distal cónica afilada (2932) con una abertura lateral (2937) dispuesta proximal a la punta distal (2937). La punta distal (2932) puede biselarse en cualquier ángulo adecuado para perforar tejido, similar a los ángulos de bisel descritos anteriormente. La abertura (2937) puede estar a cualquier distancia adecuada proximal a la punta distal (2932).
La FIG. 5F muestra otra aguja alternativa (3030) que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (3030) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (3030) es una aguja Cournand (3030). Como puede verse, la aguja (3030) comprende una punta distal afilada (3032) con una abertura (3037) definida por un borde biselado. El borde biselado forma dos caras biseladas distintas: una cara proximal y una cara distal. Cada cara biselada tiene un ángulo de bisel diferente. Por ejemplo, la cara proximal está biselada en un ángulo generalmente pequeño con respecto al eje longitudinal de la aguja (3030), mientras que la cara distal está biselada en un ángulo generalmente grande con respecto al eje longitudinal de la aguja (3030). Debe entenderse que las caras pueden biselarse en cualquier ángulo adecuado, como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
La FIG. 5G muestra otra aguja alternativa (3130) más que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (3130) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (3130) es una aguja Mengini (3130). Como puede verse, la aguja (3130) comprende una punta distal afilada (3132) con una abertura (3137) definida por un borde biselado. El borde biselado incluye un ángulo de bisel que se ajusta continuamente desde un extremo del borde biselado al otro. Por ejemplo, el borde biselado corta inicialmente la aguja (3130) a lo largo de un plano perpendicular al eje longitudinal de la aguja (3130). A medida que el borde biselado se extiende hacia abajo, el borde biselado corta la aguja (3130) en un plano que es crecientemente paralelo al eje longitudinal de la aguja (3130).
La FIG. 5H muestra otra aguja alternativa (3230) más que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (3230) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (3230) es una aguja de bisel de corte posterior (3230). Como puede verse, la aguja (3230) comprende una punta distal afilada (3232) con una abertura (3237) definida por una cara de bisel superior. La punta distal (3232) también incluye dos caras de bisel opuestas en la parte inferior de la aguja (3230), que se cruzan con la cara de
bisel de la punta para formar una punta distal afilada (3232).
La FIG. 5I muestra otra aguja alternativa (3330) más que puede usarse con el instrumento (10) en lugar de la aguja (30). La aguja (3330) es sustancialmente la misma que la aguja (30) descrita anteriormente, excepto que la aguja (3330) es una aguja de Dos Santos (3330). Como puede verse, la aguja (3330) comprende una punta distal afilada (3332) con un bisel plano. La aguja (3330) incluye además dos aberturas (3337) dispuestas proximales a la punta distal (3337), que están configuradas para comunicar el fluido de la aguja (3330). El bisel puede biselarse en cualquier ángulo adecuado para perforar tejido, de manera similar a los ángulos de bisel descritos anteriormente. Las aberturas (3337) pueden estar a cualquier distancia adecuada proximalmente desde la punta distal (3332) como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
La fibra óptica (34) del presente ejemplo es una única hebra de fibra óptica de sílice fundida con un revestimiento de poliimida. Aunque la fibra óptica (34) se describe en la presente como una única hebra de fibra óptica, debe entenderse que en otros ejemplos, la fibra óptica (34) puede estar compuesta por una pluralidad de fibras. Además, la fibra óptica (34) puede estar compuesta de cualquier material adecuado, como vidrios de zafiro o fluoruro, plásticos y/o cualquier otro material adecuado. Como se describirá con mayor detalle a continuación, la fibra óptica (34) está configurada generalmente para iluminar el área inmediatamente delante de la aguja (30) para ayudar a la colocación de la aguja (30) y/o la cánula (20) dentro del ojo de un paciente. Debe entenderse que la fibra óptica (34) es meramente opcional y en otros ejemplos la fibra óptica (34) puede simplemente omitirse.
En referencia de nuevo a las FIGS. 1-2, el cuerpo (40) tiene generalmente la forma de un rectángulo alargado con un extremo distal curvado. La forma particular del cuerpo (40) que se muestra está configurada para ser agarrada por un operador. Alternativamente, el cuerpo (40) puede montarse en un dispositivo de soporte o brazo robóti
Como puede verse mejor en la FIG. 2, un interior del cuerpo (40) incluye un miembro de unión a la cánula (42), un casquillo (44) y un miembro de avance de la aguja (46). El miembro de unión a la cánula (42) asegura fijamente un extremo proximal de la cánula (20) al cuerpo (40), de tal manera que la cánula (20) no puede rotar o trasladarse con respecto al cuerpo (40). Como se ha descrito con anterioridad, la aguja (30) está dispuesta deslizablemente dentro de la cánula (20). Una parte proximal de la aguja (30) se extiende a través del cuerpo (40), a través del casquillo (44) y termina dentro del miembro de avance (46). El casquillo (44) está configurado para aislar la aguja (30) del resto del cuerpo (40). En algunos ejemplos, el casquillo (44) puede estar magnetizado para permitir la unión selectiva del casquillo (44) a un dispositivo de soporte o cualquier otra superficie ferromagnética.
El miembro de avance de la aguja (46) comprende una parte de acoplamiento del casquillo (48) y una parte de acoplamiento del cuerpo (50). La parte de acoplamiento del casquillo (48) se acopla deslizablemente con el extremo proximal del casquillo (44) para localizar la parte de acoplamiento del casquillo (48) con respecto al casquillo (44). La parte de acoplamiento del cuerpo (50) se acopla deslizablemente con el interior del cuerpo (40) para localizar el miembro de avance (46) con respecto al cuerpo (40). La parte de acoplamiento del cuerpo (50) se extiende además a través del extremo proximal del cuerpo (40) para acoplarlo al montaje de accionamiento (60), como se describirá con mayor detalle a continuación. El cuerpo (40) y el miembro de avance (46) pueden incluir además uno o más conjuntos de características complementarias que están configuradas para evitar que el miembro de avance (46) rote con respecto al cuerpo (40) y sin embargo permitir que el miembro de avance (46) se traslade con respecto al cuerpo (40). Tales características complementarias pueden incluir una llave y una muesca de colocación, un pasador y una ranura, características hexagonales, etc.
En el presente ejemplo, la parte de acoplamiento del cuerpo (50) incluye un miembro de acoplamiento de fluido (no mostrado) que está dispuesto dentro de la parte de acoplamiento del cuerpo (50). En particular, la parte de acoplamiento del casquillo (48) puede ser hueca o incluir una luz tal que la aguja (30) pueda extenderse proximalmente a través de la parte de acoplamiento del casquillo (48) hasta el miembro de acoplamiento de fluido de la parte de acoplamiento del cuerpo (50). Como se describirá con mayor detalle a continuación, el miembro de acoplamiento de fluido de la parte de acoplamiento del cuerpo (50) acopla la aguja (30) a un tubo de suministro (64) de tal manera que el tubo de suministro (64)) está en comunicación fluida con la luz de la aguja (30). Además, el miembro de acoplamiento de fluido de la parte de acoplamiento del cuerpo (50) acopla la aguja (30) a la parte de acoplamiento del cuerpo (50) de tal manera que la aguja (30) puede hacerse avanzar a través del cuerpo (40) y la cánula (20). A modo de ejemplo solamente, el miembro de acoplamiento de fluido puede comprender una característica que está sobremoldeada alrededor del extremo proximal de la aguja, con la característica estando asegurada a la parte de acoplamiento del cuerpo mediante roscado, ajuste de interferencia, soldadura, adhesivo, etc. Las varias formas adecuadas que puede tomar un miembro de acoplamiento resultarán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
El montaje de accionamiento (60) incluye un miembro de accionamiento (62) y un miembro de bloqueo (66). El miembro de accionamiento (62) está asegurado al extremo proximal de la parte de acoplamiento del cuerpo (50) del miembro de avance (46). En el presente ejemplo, el miembro de accionamiento (62) es integral con la parte de acoplamiento del cuerpo (50) del miembro de avance (46), aunque el miembro de avance (46) y la parte de
acoplamiento del cuerpo (50) pueden acoplarse mediante cualquier otro medio adecuado. La forma del miembro de accionamiento (62) está configurada para que sea agarrado por un operador. Como se describirá con mayor detalle a continuación, el miembro de accionamiento (62) está configurado para trasladarse con relación al cuerpo (40) para accionar el miembro de avance (46) dentro del cuerpo (40) para hacer avanzar de este modo la aguja (30) distalmente a través de la cánula (20). Como también se describirá con mayor detalle a continuación, el miembro de accionamiento (62) puede rotarse adicionalmente con respecto al cuerpo (40) en algunas versiones.
En el presente ejemplo, el miembro de accionamiento (62) incluye una luz (no mostrada) que se extiende longitudinalmente a través del miembro de accionamiento (62). La luz del miembro de accionamiento (62) está configurada para recibir el tubo de suministro (64). En particular, el tubo de suministro (64) se conecta al miembro de acoplamiento de fluido de la parte de acoplamiento del cuerpo (50), se extiende proximalmente a través de la parte de acoplamiento del cuerpo (50), proximalmente a través del miembro de accionamiento (62) y proximalmente hacia afuera a través del extremo proximal del miembro de accionamiento. (62). Así, el tubo de suministro (64) define un conducto a través del miembro de accionamiento (62) a la aguja (30) de tal manera que pueda inyectarse fluido a través del tubo de suministro (64) a través de la aguja (30) en un sitio de inyección. En el presente ejemplo, el extremo proximal del tubo de suministro (64) se conecta con una fuente de fluido como una jeringuilla, un inyector automático o semiautomático o cualquier otra fuente de fluido adecuada. Debe entenderse que el extremo proximal del tubo de suministro (64) puede incluir un accesorio luer y/o cualquier otro tipo de accesorio adecuado para permitir que el tubo de suministro (64) se acople de forma liberable con una fuente de fluido.
El miembro de bloqueo (66) puede unirse de manera desmontable a la parte de acoplamiento del cuerpo (50), entre el cuerpo (40) y el miembro de accionamiento (62). Como se describirá con mayor detalle a continuación, el miembro de bloqueo (66) llena un espacio entre el cuerpo (40) y el miembro de accionamiento (62) para evitar que el miembro de accionamiento (62) avance distalmente con respecto al cuerpo (40). Sin embargo, el miembro de bloqueo (66) puede retirarse para permitir selectivamente que el miembro de accionamiento (62) avance distalmente con respecto al cuerpo (40).
Las FIGS. 6-8 muestran un accionamiento ejemplar del instrumento (10). En particular, como puede verse en la FIG. 6, la aguja (30) se retrae inicialmente en la cánula (20) y el miembro de bloqueo (66) se coloca entre el cuerpo (40) y el miembro de accionamiento (62), evitando de este modo el avance del miembro de accionamiento (62). Con el instrumento (10) en esta configuración, la cánula (20) puede colocarse dentro del ojo de un paciente, como se describirá con mayor detalle a continuación.
Una vez que la cánula (20) se coloca dentro del ojo de un paciente, un operador puede desear hacer avanzar la aguja (30) con respecto a la cánula (20). Para hacer avanzar la aguja (30), un operador puede quitar primero el miembro de bloqueo (66) tirando del miembro de bloqueo (66) lejos del instrumento (10), como puede verse en la FIG. 7. Una vez que se ha retirado el miembro de bloqueo (66), el miembro de accionamiento (62) puede moverse o trasladarse con respecto al cuerpo (40) para hacer avanzar la aguja (30) con respecto a la cánula (20). El miembro de accionamiento (62) del presente ejemplo solo está configurado para trasladar la aguja (30) y no para rotar la aguja (30). En otros ejemplos, puede ser deseable rotar la aguja (30). Por consiguiente, los ejemplos alternativos pueden incluir características en el miembro de accionamiento (62) para rotar y trasladar la aguja (30).
En el presente ejemplo, el avance del miembro de accionamiento (62) en contacto con el cuerpo (40) como se muestra en la FIG. 8 corresponde al avance de la aguja (30) a una posición relativa a la cánula (20) a una cantidad predeterminada de penetración dentro de un ojo de un paciente. En otras palabras, el instrumento (10) está configurado de tal manera que un operador sólo tiene que hacer avanzar el miembro de accionamiento (62) en contacto con el cuerpo (40) para colocar apropiadamente la aguja (30) dentro de un ojo de un paciente. En algunos ejemplos, la cantidad predeterminada de avance de la aguja (30) con respecto a la cánula (20) está entre aproximadamente 0,25 mm y aproximadamente 10 mm; o más particularmente dentro del intervalo de aproximadamente 0,1 mm a aproximadamente 10 mm; o más particularmente dentro del intervalo de aproximadamente 2 mm a aproximadamente 6 mm; o más particularmente a aproximadamente 4 mm. En otros ejemplos, el contacto entre el miembro de accionamiento (62) y el cuerpo (40) puede no tener un significado particular además del avance máximo de la aguja (30) con respecto a la cánula (20). En cambio, el instrumento (10) puede estar equipado con ciertas características de retroalimentación táctil para indicar a un operador cuando la aguja (30) ha avanzado a ciertas distancias predeterminadas con respecto a la cánula (20). Por consiguiente, un operador puede determinar la profundidad de penetración deseada de la aguja (30) en el ojo de un paciente basándose en la visualización directa de las marcas en el instrumento y/o basándose en la retroalimentación táctil del instrumento (10). Por supuesto, tales características de retroalimentación táctil pueden combinarse con el presente ejemplo, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
II. Montaje de soporte ejemplar
Las FIGS. 9-12 muestran un montaje de soporte ejemplar (110) que puede usarse para proporcionar soporte estructural para el instrumento (10) descrito anteriormente. El montaje de soporte (110) está configurado
generalmente para proporcionar una superficie de soporte móvil selectivamente sobre la cual un operador puede acoplar de manera desmontable el instrumento (10). El montaje de soporte (110) comprende un brazo flexible (112) y un montaje de rotación (120). El brazo flexible (112) está compuesto de un material generalmente maleable de tal manera que un operador puede doblar el brazo flexible (112) como desee a una posición que puede mantenerse mediante el brazo flexible (112) después de eliminar la fuerza de flexión. A modo de ejemplo solamente, el brazo flexible (112) puede comprender un tubo maleable sólido como un plástico maleable o una varilla de metal. En otros ejemplos, el brazo flexible (112) puede estar compuesto de una bobina hueca de metal o plástico. Por supuesto, el brazo flexible (112) puede estar compuesto de cualquier otro material adecuado o puede tener cualquier otra configuración adecuada, como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Independientemente de la construcción particular del brazo flexible (112), el brazo flexible (112) comprende un extremo inferior (114) y un extremo superior (116). Aunque no se muestra, debe entenderse que en algunos ejemplos el extremo inferior (114) puede incluir una abrazadera, soporte u otra característica de fijación que puede permitir que el montaje de soporte (110) se fije a una mesa quirúrgica u otras estructuras usadas en procedimientos quirúrgicos. A modo de ejemplo solamente, el extremo inferior (114) puede incluir una o más características que están configuradas para asegurar selectivamente el extremo inferior (114) a un reposamuñecas convencional que se usa para cirugía oftálmica.
El extremo superior (116) está asegurado de manera fija al montaje de rotación (120). Como puede verse mejor en la FIG. 10, el extremo superior (116) del brazo flexible (112) está asegurado de manera fija al montaje de rotación (120) mediante un espárrago roscado (118). En particular, el espárrago roscado (118) se acopla a las roscas cortadas en los diámetros internos de una base (122) del montaje de rotación (120) y el extremo superior (116) del brazo flexible (112). En el presente ejemplo, la base (122) está configurada para rotar con respecto al brazo flexible (112) y el espárrago roscado (118). Alternativamente, la base (122) puede meramente sujetarse al brazo flexible (112) sin la capacidad de rotar con respecto al brazo flexible (112). La base (122) está configurada para recibir un manguito de sujeción (124) y una barra de acoplamiento (126). En particular, el manguito de sujeción (124) está configurado para recibir la barra de acoplamiento (126) para permitir generalmente que el manguito de sujeción (124) mantenga una posición ortogonal con respecto al extremo superior (116) del brazo flexible (112), pero también permite que el manguito de sujeción (124) rote alrededor del eje longitudinal del manguito de sujeción (124). Como puede verse, el manguito de sujeción (124) incluye un orificio (123) que está configurado para recibir un resorte (125). El resorte (125) genera una fuerza de compresión entre una arandela (128) y un orificio (no mostrado) en los extremos opuestos de la barra de acoplamiento (126) forzando el manguito de sujeción (124) lejos de la base (122), como se describirá con más detalle a continuación.
El montaje de rotación (120) incluye además un apoyo (130) que está soportado por una clavija (132). La clavija (132) se extiende a través de los orificios (no mostrados) en el manguito de sujeción (124) y la barra de acoplamiento (126). La barra de acoplamiento (126) junto con el resorte (125) coloca el manguito de sujeción (124) y la clavija (132) en compresión. Esta fuerza de compresión es lo suficientemente fuerte para mantener generalmente la posición del manguito de compresión (124) y la clavija (132), pero lo suficientemente débil como para permitir que el manguito de compresión (124) y/o la clavija (132) roten cuando se accionan por un operador. El apoyo (130) incluye una muesca (132) que está configurada para recibir el instrumento (10) descrito anteriormente. Además, el apoyo (130) incluye un imán (134) incorporado en el apoyo (130) adyacente a la muesca (132). En ejemplos de instrumentos (10) que están equipados con un casquillo magnético similar al casquillo (44) descrito anteriormente, el imán (134) puede funcionar para acoplar de manera desmontable el instrumento (10) al apoyo (130).
En un uso ejemplar del montaje de soporte (110), los componentes del montaje de soporte (110) pueden rotarse alrededor de los ejes mostrados en líneas discontinuas en la FIG. 11. En particular, el montaje de soporte (110) puede manipularse para orbitar el apoyo (130) alrededor del eje longitudinal del brazo flexible (112). De igual manera, el montaje de soporte (110) puede manipularse para orbitar el apoyo (130) alrededor del eje longitudinal del manguito de sujeción (124). Finalmente, el montaje de soporte (110) puede manipularse para rotar el apoyo (130) alrededor del eje longitudinal de la clavija (132). La capacidad de rotación de los componentes del montaje de soporte (110), junto con la maleabilidad del brazo flexible (112), permiten que el apoyo (130) se mueva a una variedad de posiciones deseadas con respecto a un paciente.
En un uso meramente ejemplar, el apoyo (130) puede moverse primero a una posición deseada con respecto al paciente. Luego, el instrumento (10) puede colocarse en el apoyo (130) como se muestra en la FIG. 12. Alternativamente, en otro uso ejemplar, el instrumento (10) puede colocarse primero en el apoyo (130) y luego el apoyo (130) puede moverse junto con el instrumento (10). Otras maneras adecuadas en las que puede usarse el montaje de soporte (110) en combinación con el instrumento (10) serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
III. Plantilla de medición de sutura ejemplar
La FIG. 13 muestra una plantilla de medición de sutura ejemplar (210) para su uso en un método para la
administración supracoroidea de un agente terapéutico, como se describirá con mayor detalle a continuación. Generalmente, la plantilla (210) está configurada para presionarse contra un ojo de un paciente para estampar un patrón particular de pigmento sobre el ojo del paciente. Debe entenderse que la referencia en la presente a presionar la plantilla (210) contra un ojo de un paciente puede incluir, pero no se limita necesariamente a, presionar la plantilla (210) directamente contra la superficie de la esclerótica (304) (por ejemplo, después de que la conjuntiva haya sido retirada o desplazada de otra manera). La plantilla (210) comprende un cuerpo rígido (220) y un eje rígido (240). Como se describirá con mayor detalle a continuación, el cuerpo (220) está generalmente contorneado para corresponder a la curvatura del ojo de un paciente, de tal manera que el cuerpo (220) pueda presionarse o colocarse sobre por lo menos una parte del ojo del paciente. El cuerpo (220) comprende una parte de guía superior (222) y una pluralidad de protuberancias (230) que se extienden distalmente desde una cara de ojo (224) del cuerpo (220).
La parte de guía superior (222) tiene generalmente forma semicircular y está dispuesta en la parte superior del cuerpo (220). La forma semicircular de la parte de guía superior (222) tiene un radio que corresponde a la curvatura del limbo del ojo de un paciente. En otras palabras, la parte de guía superior (222) se curva proximalmente a lo largo de un primer radio correspondiente a un radio de curvatura del globo ocular de un paciente; y hacia abajo (hacia el eje longitudinal del eje (240)) a lo largo de un segundo radio correspondiente a un radio de curvatura del limbo del ojo del paciente. Como se describirá con mayor detalle a continuación, la parte de guía superior (222) puede usarse para localizar correctamente la plantilla (210) con respecto al limbo del ojo del paciente. Por consiguiente, cualquier pigmentación que pueda depositarse sobre el ojo de un paciente mediante una plantilla puede colocarse con respecto al limbo del ojo del paciente.
Las protuberancias (230) están espaciadas a una distancia predeterminada desde la parte de guía superior (222). En particular, las protuberancias (230) forman un patrón que puede corresponder a marcas relevantes para su uso durante el método que se describe a continuación. Las protuberancias (230) del presente ejemplo comprenden cuatro protuberancias de lazo de sutura (230a-230h) y dos protuberancias de esclerotomía (230i, 230j). Las protuberancias del lazo de sutura (230a-320h) y las protuberancias de esclerotomía (230i, 230j) se extienden hacia fuera desde el cuerpo (220) una distancia igual de tal manera que las protuberancias (230) mantienen colectivamente la curvatura definida por el cuerpo (220). En otras palabras, las puntas de las protuberancias (230a-230j) se encuentran todas a lo largo de un plano curvado que está definido por un radio de curvatura que complementa el radio de curvatura del globo ocular del paciente. Las puntas de las protuberancias (230a-230j) son redondeadas y atraumáticas de tal manera que las protuberancias (230a-230j) pueden presionarse contra el ojo sin dañar la esclerótica u otras partes del ojo del paciente.
El eje (240) se extiende proximalmente desde el cuerpo (220). El eje (240) está configurado para permitir que un operador agarre la plantilla (210) y manipule el cuerpo (220). En el presente ejemplo, el eje (240) es integral con el cuerpo (220). En otros ejemplos, el eje (240) puede unirse selectivamente al cuerpo mediante un medio de sujeción mecánico, como un acoplamiento roscado o un ajuste a presión mecánico, etc. En algunas versiones, un operador puede recibir un kit que comprende un eje (240) y una pluralidad de cuerpos (220). Los cuerpos (220) pueden tener diferentes curvaturas para corresponder con diferentes globos oculares que tienen diferentes radios de curvatura. Por tanto, el operador puede seleccionar un cuerpo apropiado (220) del kit basándose en la anatomía del paciente particular antes que el operador; y el operador puede entonces asegurar el cuerpo seleccionado (220) al eje (240). Aunque no se muestra, debe entenderse que el extremo proximal del eje (240) puede incluir adicionalmente un agarre en T, un mando u otra característica de agarre para permitir que un operador agarre más fácilmente el eje (240).
En un uso ejemplar, las protuberancias de lazo de sutura (232) y las protuberancias de esclerotomía (234) corresponden cada una a una parte particular del método descrito a continuación. En particular, antes o durante el método descrito a continuación, un operador puede recubrir las protuberancias (230) con un pigmento o tinta biocompatible presionando las protuberancias (230) sobre un pigmento o almohadilla de tinta (250), cepillando el pigmento o la tinta sobre protuberancias (230), o aplicando de otra manera el pigmento o la tinta a las protuberancias (230). Una vez que las protuberancias (230) han recibido el pigmento o la tinta, un operador puede marcar un ojo de un paciente presionando las protuberancias (230) de la plantilla (210) sobre el ojo del paciente, como se describirá con mayor detalle a continuación. Una vez que se retira la plantilla (210) de un ojo de un paciente, el pigmento de las protuberancias puede permanecer adherido al ojo para marcar puntos de interés particulares, como se describirá con mayor detalle a continuación.
IV. Método ejemplar para la administración supracoroidea de agente terapéutico
Las FIGS. 14A-17C muestran un procedimiento ejemplar para la administración supracoroidea de un agente terapéutico usando el instrumento (10) descrito anteriormente. A modo de ejemplo solamente, el método descrito en la presente puede emplearse para tratar la degeneración macular y/u otras afecciones oculares. Aunque el procedimiento descrito en la presente se analiza en el contexto del tratamiento de la degeneración macular relacionada con la edad, debe entenderse que no se pretende ni implica tal limitación. Por ejemplo, en algunos procedimientos alternativos meramente ejemplares, pueden usarse las mismas técnicas descritas en la presente para tratar la retinitis pigmentosa, la retinopatía diabética y/u otras afecciones oculares. Además, debe entenderse
que el procedimiento descrito en la presente puede usarse para tratar o la degeneración macular relacionada con la edad seca o la húmeda.
Como puede verse en la FIG. 14A, el procedimiento comienza con un operador que inmoviliza el tejido que rodea el ojo del paciente (301) (por ejemplo, los párpados) usando un espéculo (312) y/o cualquier otro instrumento adecuado para la inmovilización. Aunque la inmovilización descrita en la presente con referencia al tejido que rodea el ojo (301), debe entenderse que el propio ojo (301) puede permanecer libre para moverse. Una vez que se ha inmovilizado el tejido que rodea el ojo (301), se inserta un puerto de chandelier (314) en el ojo (301) para proporcionar iluminación intraocular cuando se observa el interior del ojo (301) a través de la pupila. En el presente ejemplo, el puerto del chandelier del ojo (314) se coloca en el cuadrante medial inferior de tal manera que pueda preformarse una esclerotomía en el cuadrante temporal superior. Como puede verse en la FIG. 15A, el puerto de chandelier del ojo (314) está posicionado para dirigir la luz sobre el interior del ojo (314) para iluminar por lo menos una parte de la retina (por ejemplo, que incluye por lo menos una parte de la mácula). Como se entenderá, tal iluminación corresponde a un área del ojo (301) que está siendo el objetivo para la administración del agente terapéutico. En el presente ejemplo, solo se inserta el puerto de chandelier (314) en esta etapa, sin insertar todavía una fibra óptica (315) en el puerto (314). En algunas otras versiones, puede insertarse una fibra óptica (315) en el puerto de chandelier (314) en esta etapa. En cualquier caso, puede utilizarse opcionalmente un microscopio para inspeccionar visualmente el ojo y confirmar la colocación apropiada del puerto de chandelier del ojo (314) con respecto al sitio objetivo. En algunos ejemplos, la región objetivo puede identificarse por una falta relativa de pigmentación retiniana. Aunque la FIG. 14A muestra una colocación particular del puerto de chandelier del ojo (314), debe entenderse que el puerto de chandelier de ojos (314) puede tener cualquier otra posición, como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Una vez que se ha colocado el puerto de chandelier del ojo (314), puede accederse a la esclerótica (304) diseccionando la conjuntiva haciendo una incisión en un colgajo en la conjuntiva y tirando del colgajo posteriormente. Una vez completada dicha disección, la superficie expuesta (305) de la esclerótica (304) puede blanquearse opcionalmente usando una herramienta de cauterización para minimizar el sangrado. Una vez que se ha completado la disección de la conjuntiva, la superficie expuesta (305) de la esclerótica (304) puede secarse opcionalmente usando un WECK-CEL u otro dispositivo absorbente adecuado. La plantilla (210), descrita anteriormente, puede luego usarse para marcar el ojo (301). Como puede verse en la FIG. 14B la plantilla (210) se coloca para alinearse con el limbo del ojo (301). Un operador puede aplicar una fuerza ligera a la plantilla (210) para aplicar pigmento al ojo (301). Luego se retira la plantilla (210), dejando el pigmento adherido a la superficie expuesta (305) de la esclerótica (304) para proporcionar una guía visual (320) para un operador, como puede verse en la FIG. 14C. Luego, un operador puede usar la guía visual (320) para unir un montaje de lazo de sutura (330) y realizar una esclerotomía. La guía visual (320) comprende un conjunto de marcadores de lazo de sutura (321, 322, 323, 324, 325, 326, 327) y un par de marcadores de esclerotomía (329).
La FIG. 14D muestra un montaje de lazo de sutura completado (330). Como se describirá con mayor detalle a continuación, el montaje de lazo de sutura (330) está configurado generalmente para guiar la cánula (20) del instrumento (10) a través de una esclerotomía y hacia el ojo (301). Las FIGS. 16A-16E muestran un procedimiento ejemplar para unir el montaje de lazo de sutura (330) como el montaje de lazo de sutura (330) que se muestra en la FIG. 14D. En particular, como puede verse en la FIG. 16A, se enhebra una sutura (332) a través del ojo (301) en un primer marcador de lazo de sutura (321), usando una aguja curvada (333). Luego, se dirige la sutura (332) fuera del ojo (301) a través de un segundo marcador de lazo de sutura (322). Esto ancla la sutura (332) entre el primer marcador de lazo de sutura (321) y el segundo marcador de lazo de sutura (322). Luego, la sutura (332) se ancla de manera similar entre el tercer y el cuarto marcadores de lazo de sutura (323, 324), el quinto y el sexto marcadores de lazo de sutura (325, 326) y el séptimo y el octavo marcadores de lazo de sutura (327, 328).
Con la sutura (332) anclada como se ha descrito con anterioridad, la sutura (332) forma la configuración mostrada en la FIG. 16B. Como puede verse, la sutura (332) está configurada para formar dos extremos sueltos (334), dos lazos de guía (336) y un lazo de retorno (338). Los extremos sueltos (334) pueden atarse entre sí para permitir que un operador agarre los extremos sueltos (334), como puede verse en la FIG. 16C. De manera similar, el lazo de retorno (338) puede usarse para unir una segunda sutura (339) para permitir que un operador agarre el lazo de retorno (338), como se ve en las FIGS. 16D y 16E. Debe entenderse que pueden usarse extremos sueltos (334) y una segunda sutura (339) para ayudar a estabilizar el ojo (301) durante todo el procedimiento. Alternativamente, los extremos sueltos (334) y la segunda sutura (339) pueden colocarse o atarse simplemente lejos del ojo (301). Como se describirá con mayor detalle a continuación, los lazos de guía (336) pueden usare para guiar la cánula (20) del instrumento (10) a través de la esclerotomía y ayudar de este modo a asegurar un ángulo de entrada tangencial de la cánula (20) a medida que la cánula (20) se introduce a través de la esclerotomía en el espacio supracoroideo, reduciendo de este modo el riesgo de que la cánula (20) inflija trauma en la coroides (306).
Una vez que el montaje de lazo de sutura (330) se ha unido al ojo (301), puede realizarse una esclerotomía en el ojo (301). Como se ve en la FIG. 14E, el ojo (301) se corta entre los marcadores de esclerotomía (329) usando un escalpelo convencional (313) u otro instrumento de corte adecuado. Aunque se muestra que los marcadores de esclerotomía (329) comprenden dos puntos discretos, debe entenderse que, en otros ejemplos, los marcadores
(329) pueden comprender cualquier otro tipo de marcas como una línea sólida, punteada o discontinua. El procedimiento de esclerotomía forma una pequeña incisión (316) a través de la esclerótica (304) del ojo (301). Como puede verse mejor en la FIG. 15B, la esclerotomía se realiza con especial cuidado de evitar la penetración de la coroides (306). Por tanto, el procedimiento de esclerotomía proporciona acceso al espacio entre la esclerótica (304) y la coroides (306). Una vez realizada la incisión (316) en el ojo (301), puede realizarse opcionalmente una disección roma para separar localmente la esclerótica (304) de la coroides (306). Tal disección puede realizarse usando un pequeño instrumento alargado romo, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Con el procedimiento de esclerotomía realizado, un operador puede insertar la cánula (20) del instrumento (10) a través de la incisión (316) y en el espacio entre la esclerótica (304) y la coroides (306). Como puede verse en la FIG. 14F, la cánula (20) se dirige a través de los lazos de guía (336) del montaje de lazos de sutura (330) y dentro de la incisión (316). Como se ha descrito con anterioridad, los lazos de guía (336) pueden estabilizar la cánula (20). Además, los lazos de guía (336) mantienen la cánula (20) en una orientación generalmente tangencial con respecto a la incisión (316). Dicha orientación tangencial puede reducir el trauma ya que la cánula (20) se guía a través de la incisión (316) para estabilizar la cánula (20) y evitar daños en el tejido circundante. A medida que se inserta la cánula (20) en la incisión (316) a través de lazos de guía (336), un operador puede usar fórceps u otros instrumentos para guiar adicionalmente la cánula (20) a lo largo de una trayectoria atraumática. Por supuesto, el uso de fórceps u otros instrumentos es meramente opcional y puede omitirse en algunos ejemplos. Aunque no se muestra, debe entenderse que en algunos ejemplos la cánula (20) puede incluir uno o más marcadores en la superficie de la cánula (20) para indicar varias profundidades de inserción. Aunque son meramente opcionales, tales marcadores pueden ser deseables para ayudar al operador a identificar la profundidad de inserción adecuada a medida que la cánula (20) se guía a lo largo de una trayectoria atraumática. Por ejemplo, el operador puede observar visualmente la posición de tales marcadores con respecto a los lazos de guía (336) y/o con respecto a la incisión (316) como indicación de la profundidad a la que se inserta la cánula (20) en el ojo (301). A modo de ejemplo solamente, uno de tales marcadores puede corresponder a una profundidad de inserción de la cánula (20) de aproximadamente 6 mm.
Una vez que la cánula (20) se ha insertado por lo menos parcialmente en el ojo (301), un operador puede insertar una fibra óptica (315) en el puerto de chandelier del ojo (314), la fibra (315) aún no se ha insertado en esta etapa. Con el puerto de chandelier del ojo (314) en su lugar y ensamblado con fibra óptica (315), un operador puede activar el puerto de chandelier del ojo (314) dirigiendo la luz a través de la fibra óptica (315) para proporcionar iluminación al ojo (301) y visualizar de este modo el interior del ojo (301). Pueden hacerse opcionalmente ajustes adicionales en la posición de la cánula (20) en este punto para asegurar un posicionamiento apropiado con respecto al área de atrofia geográfica de la retina (308). En algunos casos, el operador puede desear rotar el ojo (301), como tirando de las suturas (334, 339), para dirigir la pupila del ojo (301) hacia el operador para optimizar la visualización del interior del ojo (301) a través de la pupila.
Las FIGS. 14G y 15C-15D muestran la cánula (20) a medida que se guía entre la esclerótica (304) y la coroides (306) hasta el sitio de administración del agente terapéutico. En el presente ejemplo, el sitio de administración corresponde a una región generalmente posterior del ojo (301) adyacente a un área de atrofia geográfica de la retina (308). En particular, el sitio de administración del presente ejemplo es superior a la mácula, en el espacio potencial entre la retina neurosensorial y la capa de epitelio pigmentario de la retina. La FIG. 14G muestra el ojo (301) bajo visualización directa a través de un microscopio dirigido a través de la pupila del ojo (301), con iluminación proporcionada a través de la fibra (315) y el puerto (314). Como puede verse, la cánula (20) es por lo menos parcialmente visible a través de la retina (308) y la coroides (306) del ojo (301). Por tanto, un operador puede seguir la cánula (20) a medida que avanza a través del ojo (301) desde la posición mostrada en la FIG. 15C a la posición mostrada en 15D. Dicho seguimiento puede mejorarse en versiones donde se usa una fibra óptica (34) para emitir luz visible a través del extremo distal de la cánula (20).
Una vez que se ha hecho avanzarla cánula (20) hasta el sitio de administración, como se muestra en la FIG. 15D, un operador puede hacer avanzar la aguja (30) del instrumento (10) como se ha descrito con anterioridad con respecto a las FIGS. 6-8. Como puede verse en las FIGS. 14H-14I, 15E y 17A, la aguja (30) se hace avanzar con respecto a la cánula (20) de tal manera que la aguja (30) perfora la coroides (306) sin penetrar en la retina (308). Inmediatamente antes de penetrar la coroides (306), la aguja (30) puede aparecer bajo visualización directa como una "tienda de campaña" en la superficie de la coroides (306), como puede verse en la FIG. 14H. En otras palabras, la aguja (30) puede deformar la coroides (306) empujando hacia arriba la coroides, proporcionando una apariencia similar a la de un poste de tienda que deforma el techo de una tienda. Un operador puede usar dicho fenómeno visual para identificar si la coroides (306) está a punto de ser perforada y la localización de cualquier perforación eventual. La cantidad particular de avance de la aguja (30) suficiente para iniciar la "tienda de campaña" y la perforación posterior de la coroides (306) puede ser de cualquier cantidad adecuada que pueda ser determinada por una serie de factores como, pero no limitados a, la anatomía general del paciente, anatomía local del paciente, preferencia del operador y/u otros factores. Como se ha descrito con anterioridad, un intervalo meramente ejemplar de avance de la aguja (30) puede estar entre aproximadamente 0,25 mm y aproximadamente 10 mm; o más particularmente entre aproximadamente 2 mm y aproximadamente 6 mm.
En el presente ejemplo, después de que el operador ha confirmado que la aguja (30) ha avanzado correctamente visualizando el efecto de tienda de campaña descrito anteriormente, el operador infunde una solución salina equilibrada (BSS) u otra solución similar a medida que avanza la aguja (30) con respecto a la cánula (20). Tala solución de BSS puede formar una ampolla delantera (340) por delante de la aguja (30) a medida que la aguja (30) avanza a través de la coroides (306). La ampolla delantera (340) puede ser deseable por dos razones. Primero, como se muestra en las FIGS. 14I, 15F y 17B, la ampolla delantera (340) puede proporcionar un indicador visual adicional a un operador para indicar cuando la aguja (30) está colocada correctamente en el sitio de administración. En segundo lugar, la ampolla delantera (340) puede proporcionar una barrera entre la aguja (30) y la retina (308) una vez que la aguja (30) ha penetrado la coroides (306). Tal barrera puede empujar la pared retiniana hacia afuera (como se ve mejor en las FIGS. 15F y 17B), minimizando de este modo el riesgo de perforación de la retina a medida que se hace avanzar la aguja (30) hasta el sitio de administración. En algunas versiones, se acciona un pedal para expulsar la ampolla delantera (340) de la aguja (30). Alternativamente, otras características adecuadas que pueden usarse para expulsar la ampolla delantera (340) de la aguja (30) serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
Una vez que un operador visualiza la ampolla delantera (340), un operador puede detener la infusión de BSS, dejando una bolsa de líquido como puede verse en las FIGS. 14I, 15F y 17B. Luego, puede infundirse un agente terapéutico (341) accionando una jeringuilla u otro dispositivo de suministro de fluido como se ha descrito con anterioridad con respecto al instrumento (10). El agente terapéutico particular (341) administrado puede ser cualquier agente terapéutico adecuado configurado para tratar una afección ocular. Algunos agentes terapéuticos adecuados meramente ejemplares pueden incluir, pero no se limitan necesariamente a, fármacos que tienen moléculas más pequeñas o grandes, soluciones de células terapéuticas, ciertas soluciones de terapia génica y/o cualquier otro agente terapéutico adecuado como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente. A modo de ejemplo solamente, el agente terapéutico (341) puede proporcionarse de acuerdo con por lo menos algunas de las enseñanzas de la Patente de Estados Unidos N° 7.413.734, titulada “Treatment of Retinitis Pigmentosa with Human Umbilical Cord Cells”, concedida el 19 de agosto de 2008.
En el presente ejemplo, la cantidad de agente terapéutico (341) que se administra en última instancia al sitio de administración es de aproximadamente 50 gl, aunque puede administrarse cualquier otra cantidad adecuada. En algunas versiones, se acciona un pedal para expulsar el agente (341) de la aguja (30). Alternativamente, otras características adecuadas que pueden usarse para expulsar el agente (341) de la aguja (30) serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente. La administración del agente terapéutico (341) puede visualizarse mediante una expansión de la bolsa de fluido (340, 341) como puede verse en las FIGS. 14J, 15G y 17C. Como se muestra, el agente terapéutico (341) se mezcla esencialmente con el fluido de la ampolla delantera (340) cuando se inyecta el agente terapéutico (341) en el espacio supracoroideo.
Una vez completada la administración, la aguja (20) puede retraerse deslizando el montaje de accionamiento (60) proximalmente con respecto al cuerpo (40); y la cánula (30) puede extraerse del ojo (301). Debe entenderse que debido al tamaño de la aguja (20), el sitio donde la aguja (20) penetró a través de la coroides (306) es autosellante, de tal manera que no se necesitan más pasos para sellar el sitio de administración a través de la coroides (306). El montaje de lazo de sutura (330) y el chandelier (314) pueden retirarse, y la incisión (316) en la esclerótica (304) puede cerrarse usando cualquier técnica convencional adecuada.
Como se ha indicado con anterioridad, el procedimiento anterior puede llevarse a cabo para tratar a un paciente que tiene degeneración macular. En algunos de tales casos, el agente terapéutico (341) que se administra mediante la aguja (20) puede comprender células derivadas del ombligo y la placenta posparto. Como se ha indicado con anterioridad, y a modo de ejemplo solamente, el agente terapéutico (341) puede proporcionarse de acuerdo con por lo menos algunas de las enseñanzas de la Patente de Estados Unidos 7.413.734, titulada "Treatment of Retinitis Pigmentosa with Human Umbilical Cord Cells", concedida el 19 de agosto de 2008. Alternativamente, la aguja (20) puede usarse para administrar cualquier otra sustancia o sustancias adecuadas, además o en lugar de las descritas en la Patente de Estados Unidos N° 7.413.734 y/o en cualquier otro lugar de la presente. A modo de ejemplo solamente, el agente terapéutico (341) puede comprender varios tipos de fármacos que incluyen, pero no se limitan a, moléculas pequeñas, moléculas grandes, células y/o terapias génicas. También debe entenderse que la degeneración macular es solo un ejemplo meramente ilustrativo de una afección que puede tratarse mediante el procedimiento descrito en la presente. Otras afecciones biológicas que pueden tratarse usando los instrumentos y procedimientos descritos en la presente serán evidentes para los expertos en la técnica.
V. Instrumentos y características alternativos ejemplares
En algunos ejemplos, puede ser deseable variar ciertos componentes o características de los instrumentos descritos en la presente. Por ejemplo, puede ser deseable utilizar instrumentos similares al instrumento (10) con mecanismos alternativos para accionar la aguja (30). Sin embargo, en otros ejemplos más, puede ser deseable utilizar instrumentos similares al instrumento (10) equipados con diferentes geometrías de cánulas (20) o agujas (30). Los instrumentos que tienen las variaciones referenciadas anteriormente pueden ser deseables para diferentes procedimientos quirúrgicos, o procedimientos quirúrgicos similares al procedimiento analizado anteriormente, para
acoplar estructuras de tejido que tienen propiedades físicas variables. Aunque en la presente se describen ciertos ejemplos de variaciones, debe entenderse que los instrumentos descritos en la presente pueden incluir cualquier otra característica alternativa que resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
A. Instrumento alternativo ejemplar con característica de accionamiento rotatorio
Las FIGS. 18-21 muestran un instrumento alternativo ejemplar (410) que es similar al instrumento (10) descrito anteriormente. Debe entenderse que el instrumento (410) puede usarse fácilmente en lugar del instrumento (10) para realizar el procedimiento médico descrito anteriormente. También debe entenderse que, salvo que se describa lo contrario en la presente, el instrumento (410) de este ejemplo es sustancialmente el mismo que el instrumento (10) descrito anteriormente. Similar al instrumento (10), el instrumento (410) comprende una cánula (420), un cuerpo (440) y un montaje de accionamiento (460). La cánula (420) es sustancialmente igual que la cánula (20) descrita anteriormente, de tal manera que los detalles particulares de la cánula (420) no se describirán más. El cuerpo (440) también es sustancialmente el mismo que el cuerpo (40) descrito anteriormente, excepto que el cuerpo (440) está configurado con un factor de forma más compacto. Por consiguiente, no se describirán en la presente detalles adicionales del cuerpo (440).
La principal diferencia entre el instrumento (10) y el instrumento (410) es que el montaje de accionamiento (460) del instrumento (410) es rotatorio en lugar de deslizable. Como puede verse en las FIGS. 18 y 19, el montaje de accionamiento (460) incluye un miembro de accionamiento rotatorio (462), un miembro roscado (464) y un miembro de recepción roscado (466). El miembro de accionamiento (462) es generalmente cilíndrico y está configurado para ser agarrado por los dedos de un operador. Además, en algunos ejemplos, el miembro de accionamiento (462) puede incluir una superficie cauchutada, moleteado, estrías y/u otras características configuradas para mejorar la capacidad de agarre del miembro de accionamiento (462). Un tubo de suministro de fluido (463) pasa a través de un orificio central (no mostrado) formado a través del miembro de accionamiento (462) y está acoplado con el extremo proximal de la aguja (430). Por tanto, el tubo de suministro de fluido (463) puede usarse para suministrar un agente terapéutico y/u otros fluidos a la aguja (430). El tubo de suministro de fluido (463) no está asegurado al miembro de accionamiento (462) o al miembro roscado (464), de tal manera que el tubo de suministro de fluido (463) no rotará ni se retorcerá cuando se roten el miembro de accionamiento (462) y el miembro roscado (464).
El miembro roscado (464) se extiende distalmente desde el miembro de accionamiento (462) e incluye un roscado (465) en el exterior del miembro roscado (464). El miembro roscado (464) tiene una longitud adecuada para accionar una aguja (430) una longitud predeterminada cuando el miembro roscado (464) se rota con respecto al miembro de recepción (466) mediante el miembro de accionamiento (462), como se describirá con mayor detalle a continuación. La longitud del miembro roscado (464) es además adecuada para extenderse a través del miembro de recepción roscado (466) para acoplarse al cuerpo de la aguja (434) en el extremo proximal de la aguja (430). El cuerpo de la aguja (434) es deslizable sobre una pista (412) dispuesta dentro del cuerpo (410). Como se describirá con mayor detalle a continuación, el cuerpo de la aguja (434) junto con la pista (412) define generalmente el intervalo de movimiento de la aguja (430). El cuerpo de la aguja (434) está asegurado de manera fija al extremo proximal de la aguja (430) y está asegurado rotatoriamente al extremo distal del miembro roscado (464). Por tanto, el cuerpo de la aguja (434) se traslada con el miembro roscado (464) con respecto al cuerpo (440) pero el cuerpo de la aguja (434) no rota con el miembro roscado (464) con respecto al cuerpo (440).
El miembro de recepción roscado (466) se asegura de manera fija dentro del cuerpo (440) y generalmente está configurado para recibir el miembro roscado (464). El miembro de recepción roscado (466) es generalmente cilíndrico con un orificio roscado (no mostrado) que se extiende a través del miembro de recepción roscado (466). El exterior del miembro de recepción roscado (466) puede incluir una superficie moleteada para mantener la posición del miembro de recepción roscado (466) con respecto al cuerpo (440). Por supuesto, la superficie moleteada es simplemente opcional y, en otros ejemplos, el miembro de recepción roscado (466) puede asegurarse dentro del cuerpo (440) mediante mecanismos de sujeción mecánicos, unión adhesiva y/u otras estructuras o técnicas.
El orificio roscado del miembro de recepción roscado (466) incluye un roscado que es complementario al roscado (465) en el exterior del miembro roscado (464). Por tanto, el miembro de recepción roscado (466) está configurado para recibir el miembro roscado (464) de tal manera que el miembro roscado (464) pueda avanzar distal o proximalmente girando el miembro roscado (464) en una dirección dada. En otras palabras, el miembro roscado (464) puede servir como un tornillo de avance de traslación, mientras que el miembro de recepción roscado (466) sirve como una tuerca estacionaria.
En un modo de funcionamiento ejemplar, como puede verse en las FIGS. 20 y 21, la aguja (430) se hace avanzar generalmente con respecto a la cánula (420) por un operador que rota el miembro de accionamiento (462). En particular, la rotación del miembro de accionamiento (462) hace que el miembro roscado (464) rote correspondientemente. La rotación del miembro roscado (464) con respecto al miembro de recepción roscado (466) hace que el miembro roscado (464) se traslade con respecto al cuerpo (410) porque el miembro de recepción
roscado (466) está fijo con respecto al cuerpo (410). A medida que el miembro roscado (464) se traslada, el miembro roscado (464) empuja el cuerpo de la aguja (434) distalmente a lo largo de la pista (412). El movimiento distal del cuerpo de la aguja (434) a su vez conduce al movimiento distal de la aguja (430) con respecto al cuerpo (410) y la cánula (420).
Un operador puede continuar rotando el miembro de accionamiento (462) hasta que la aguja (430) se haya hecho avanzar una cantidad deseada con respecto a la cánula (420). Alternativamente, si un operador continúa rotando el miembro de accionamiento (462) indefinidamente, se evitará eventualmente la rotación adicional al alcanzar el cuerpo de la aguja (434) el extremo distal de la pista (412). Luego, el operador puede administrar fluido y/o un agente terapéutico mediante una aguja (430). Luego, un operador puede desear retraer la aguja (430). En tal punto, un operador puede simplemente invertir la rotación del miembro de accionamiento (462). La inversión de la rotación del miembro de accionamiento (462) hace que el miembro roscado (464) se traslade proximalmente con respecto al cuerpo (410). Esto, a su vez, hace que el cuerpo de la aguja (434) se retraiga proximalmente con respecto al cuerpo (410); y la aguja (430) se retraiga proximalmente con respecto a la cánula (420). En algunas versiones, el instrumento (410) incluye un miembro elástico que proporciona un desplazamiento proximal a la aguja (430), ayudando de este modo adicionalmente en la retracción de la aguja (430) con respecto a la cánula (420).
B. Cánula alternativa ejemplar
Las FIGS. 22 y 23 muestran una cánula alternativa ejemplar (520) para su uso con los instrumentos (10, 410) descritos anteriormente. La cánula (520) es sustancialmente la misma que la cánula (20) descrita anteriormente. Por ejemplo, al igual que con la cánula (20), la cánula (520) es lo suficientemente flexible para adaptarse a las estructuras y contornos específicos del ojo de un paciente, sin embargo, la cánula (520) es lo suficientemente rígida para permitir el avance sin combarse. Como puede verse en la FIG. 22, la cánula (520), como la cánula (20), comprende tres luces (522, 524) que se extienden longitudinalmente a través de la cánula (520) y terminan en un extremo distal biselado (526). Las luces (522, 524) y el extremo distal biselado (526) son sustancialmente los mismos que las luces (22, 24) y el extremo distal biselado (26), descritos anteriormente, de modo que los detalles particulares de estos elementos no se describirán en la presente.
La cánula (520) del presente ejemplo incluye una aguja (530) y una fibra óptica (534). La fibra óptica (534) es sustancialmente la misma que la fibra óptica (34), descrita anteriormente, de modo que los detalles particulares de la fibra óptica (534) no se repetirán aquí. La aguja (530) es similar a la aguja (30) descrita anteriormente, excepto que la aguja (530) del presente ejemplo comprende características para mejorar la flexibilidad de la aguja (530). En particular, como puede verse mejor en la FIG. 23, la aguja (530) comprende un revestimiento interior (531), un extremo distal afilado (532) y una serie de hendiduras alternas (533) en la superficie exterior de la aguja (530). El revestimiento interior (531) comprende una poliimida u otro material similar. El revestimiento interior (531) generalmente puede manejarse para sellar la aguja (530) con respecto a las hendiduras (533).
El extremo distal afilado (532) es similar al extremo distal afilado (32) descrito anteriormente, excepto que el extremo distal afilado (532) comprende una configuración de bisel individual. En particular, el extremo distal afilado (532) se muestra con un solo bisel de 45° con respecto al eje longitudinal de la aguja (530). Al igual que con el extremo distal afilado (32), el extremo distal afilado (532) puede formarse mediante moliendo o cortando con láser. Debe entenderse que aunque se muestra un bisel de 45°, puede usarse cualquier otro ángulo de bisel adecuado. Por ejemplo, en algunos ejemplos, el ángulo de bisel puede variar de 25° a 50° con respecto al eje longitudinal de la aguja.
Las hendiduras (533) están dispuestas en un patrón alterno a lo largo de la parte superior e inferior de la aguja (530). En particular, las hendiduras (533) se construyen cortando con láser transversalmente cada hendidura aproximadamente a la mitad de la aguja (530) desde la parte superior o inferior de la aguja (530). Cada hendidura (533) está en una relación espaciada con respecto a otra hendidura subsiguiente (533). Aunque se muestra un espaciado particular, debe entenderse que puede usarse cualquier espaciado adecuado. Por ejemplo, las hendiduras (533) del presente ejemplo están configuradas para mejorar la flexibilidad de la aguja (530) para permitir que la aguja (530) pueda doblarse alejándose de un eje longitudinal recto de la aguja (530). Por consiguiente, en otros ejemplos, la aguja (530) puede estar equipada con un mayor número de hendiduras (533) orientadas más juntas para aumentar la capacidad de flexión de la aguja (530). En otros ejemplos más, la aguja (530) puede incluir menos hendiduras (533) orientadas más separadas para aumentar la rigidez o disminuir la capacidad de flexión de la aguja (530). Por supuesto, puede usarse cualquier otra configuración adecuada de hendiduras (533) como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente. También debe entenderse que el miembro guía (36) se omite en este ejemplo, aunque el miembro de guía (36) puede incluirse en su sitio si se desea.
Las FIGS. 24 y 25 muestran todavía cánula alternativa (620) más para su uso con los instrumentos (10, 410) descritos anteriormente. La cánula (620) es sustancialmente la misma que la cánula (20) descrita anteriormente. Por ejemplo, al igual que con la cánula (20), la cánula (620) es lo suficientemente flexible para adaptarse a las estructuras y contornos específicos del ojo de un paciente, sin embargo, la cánula (620) es lo
suficientemente rígida para permitir el avance sin combarse. Como puede verse en la FIG. 22, la cánula (620), como la cánula (20), comprende tres luces (622, 624) que se extienden longitudinalmente a través de la cánula (620) y terminan en un extremo distal biselado (626). Las luces (622, 624) y el extremo distal biselado (626) son sustancialmente las mismas que las luces (22, 24) y el extremo distal biselado (26), descritos anteriormente, de modo que los detalles particulares de estos elementos no se repetirán aquí.
La cánula (620) del presente ejemplo incluye una aguja (630) y una fibra óptica (634). La fibra óptica (634) es sustancialmente la misma que la fibra óptica (34), descrita anteriormente, de modo que los detalles particulares de la fibra óptica (634) no se repetirán aquí. La aguja (630) es similar a la aguja (30) descrita anteriormente, excepto que la aguja (630) del presente ejemplo comprende una cánula de aguja (631) y un alambre de núcleo interior (633). En particular, como puede verse mejor en la FIG. 25, el alambre de núcleo interior (633) está dispuesto longitudinalmente dentro de la cánula de la aguja (631). La cánula de aguja (631) del presente ejemplo es un tubo hueco alargado que comprende plástico como policarbonato, polipropileno y/o cualquier otro material adecuado. El diámetro interior de la cánula de la aguja (631) está configurado para proporcionar espacio para el alambre del núcleo interior (633) y para proporcionar un espacio libre adicional para el flujo de fluido. Por tanto, debe entenderse que la cánula de la aguja (631) está configurada para suministrar fluido al sitio de administración descrito anteriormente.
El alambre de núcleo interior (633) comprende un alambre que consiste de acero inoxidable, nitinol, o etc. El alambre de núcleo interior (633) del presente ejemplo tiene un diámetro exterior de aproximadamente 1,3 gm, aunque puede usarse cualquier otro diámetro adecuado. El alambre de núcleo interior (633) incluye una punta distal afilada (632). A diferencia de las puntas distales afiladas (32, 532) descritas anteriormente, la punta distal afilada (632) del presente ejemplo es de forma cónica de tal manera que la punta distal afilada (632) se ahúsa hasta un punto que está localizado en el eje longitudinal central del alambre de núcleo interior (633). La punta distal afilada (632) puede ahusarse en cualquier pendiente adecuada, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
En un uso ejemplar, la cánula de la aguja (631) y el alambre de núcleo interior (633) se hacen avanzar simultáneamente para perforar el tejido. En particular, el alambre de núcleo interior (633) puede conducir la cánula de la aguja (631), con la punta (632) colocada distalmente con respecto al extremo distal de la cánula de la aguja (631), a medida que tanto la cánula de la aguja (631) como el alambre de núcleo interior (633) se hacen avanzar con respecto a la cánula (620). Como el alambre de núcleo interior (633) conduce la cánula de la aguja (631), el alambre de núcleo interior (633) puede contactar primero con el tejido y comenzar a penetrar a través de la punta distal afilada (632). A medida que tanto la cánula de la aguja (631) y el alambre de núcleo interior (633) avanzan más, la cánula de la aguja (631) puede comenzar a penetrar el tejido a través de una abertura creada por la punta distal afilada (632). La cánula de la aguja (631) puede entonces suministrar fluido a través del tejido como se ha descrito anteriormente.
Aunque la cánula de aguja (631) y el alambre de núcleo interior (633) se describen en la presente avanzando simultáneamente, debe entenderse que en otros ejemplos la cánula de aguja (631) y el alambre de núcleo interior (633) pueden avanzar por separado. Por ejemplo, en un modo de funcionamiento meramente ejemplar, el alambre de núcleo interior (633) puede hacerse avanzar primero para penetrar el tejido. La cánula de la aguja (631) puede seguir entonces el alambre de núcleo interior (633) después de la penetración del tejido para suministrar fluido. En otros ejemplos más, la cánula de la aguja (631) puede hacerse avanzar en primer lugar para hacer tope con el tejido. El alambre de núcleo interior (633) puede hacerse avanzar luego para penetrar en el tejido. Finalmente, la cánula de la aguja (631) puede hacerse avanzar de nuevo para penetrar el tejido a través de una abertura creada por el alambre de núcleo interior (633). Por supuesto, la cánula exterior (621) y el alambre de núcleo interior (633) pueden usarse en cualquier otra secuencia adecuada, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente. También debe entenderse que el miembro de guía (36) se omite en este ejemplo, aunque el miembro de guía (36) puede incluirse si se desea.
Las FIGS. 26 y 27 muestran otra cánula alternativa ejemplar (730) más que puede usarse con los instrumentos (10, 410) descritos anteriormente. La cánula (720) es similar a la cánula (20) descrita anteriormente. Por ejemplo, al igual que con la cánula (20), la cánula (720) es lo suficientemente flexible para adaptarse a las estructuras y contornos específicos del ojo de un paciente, sin embargo, la cánula (720) es lo suficientemente rígida para permitir el avance sin combarse. Sin embargo, a diferencia de la cánula (20), la cánula (720) del presente ejemplo incluye un extremo distal romo (726) con una luz central (724) que se abre a través del mismo. El extremo distal romo (726) puede ser deseable sobre otros extremos distales (26, 526, 626), descritos en la presente, para reducir el trauma a medida que se hace avanzar la cánula (720) dentro de las estructuras de tejido del ojo de un paciente. En particular, el extremo distal romo (726) está redondeado de tal manera que la cánula (720) no incluye esquinas que puedan atrapar tejido a medida que la cánula (720) se hace avanzar a través del tejido del ojo de un paciente. Aunque se muestra que el extremo distal romo (726) tiene radios de curvatura particulares (es decir, a lo largo de una dimensión vertical y a lo largo de una dimensión horizontal), debe entenderse que el extremo distal romo (726) puede redondearse con cualquier radio adecuado, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Como puede verse en la FIG. 27, aunque el extremo distal romo (726) incluye sólo una abertura de luz central (724) a través del mismo, la cánula (720) incluye sin embargo tres luces (722, 724) similares a la cánula (20) descrita anteriormente. En particular, dos luces laterales (722) se extienden longitudinalmente a través de la cánula (720) de forma muy similar a las luces laterales (22) descritas anteriormente. Sin embargo, a diferencia de las luces laterales (22), las luces laterales (722) están cerradas en sus extremos distales respectivos por un extremo distal romo (726). La luz central (724) también se extiende longitudinalmente a través de la cánula (720), aunque como se ha descrito con anterioridad, la luz central (724) también se extiende a través del extremo distal romo (726). La luz central (724), como la luz central (24) descrita anteriormente, está configurada para recibir deslizablemente una aguja adecuada similar a las agujas (30, 530, 630) descritas en la presente.
Las FIGS. 28 y 29 muestran una cánula alternativa ejemplar (820) de acuerdo con la presente invención para su uso con los instrumentos (10, 410) descritos anteriormente. La cánula (820) es sustancialmente la misma que la cánula (20) descrita anteriormente. Por ejemplo, al igual que con la cánula (20), la cánula (820) es lo suficientemente flexible para adaptarse a las estructuras y contornos específicos del ojo de un paciente, pero la cánula (820) es lo suficientemente rígida para permitir el avance sin combarse. Como puede verse en la FIG. 28, la cánula (820), como la cánula (20), comprende dos luces laterales (822) y una única luz central (824) que se extiende longitudinalmente a través de la cánula (820) y termina en un extremo distal biselado (826). Las luces (822, 824) y el extremo distal biselado (826) son sustancialmente las mismas que las luces (22, 24) y el extremo distal biselado (26), descritos anteriormente, de modo que los detalles particulares de estos elementos no se describirán aquí. Para mantener la naturaleza atraumática del extremo distal biselado (826), la guía de la aguja (880) puede disponerse dentro de la luz de tal manera que una cara distal (882) de la guía de la aguja (880) quede nivelada con el extremo distal biselado (826) o ligeramente proximal al extremo distal biselado (826).
A diferencia de la cánula (20), la cánula (820) incluye una guía de aguja (880) dispuesta dentro de la luz central (824) y sin fibra óptica. La guía de la aguja (880) está configurada generalmente para dirigir una aguja (830) hacia arriba en un ángulo con respecto al eje longitudinal de la cánula (820). En el presente ejemplo, la guía de aguja (880) está compuesta de acero inoxidable, aunque debe entenderse que puede usarse cualquier otro material biocompatible adecuado. La forma de la guía de la aguja (880) está configurada para su inserción en la luz central (824). En el presente ejemplo, la guía de aguja (880) se asegura dentro de la luz central (824) mediante un ajuste a presión o de interferencia, aunque en otros ejemplos, pueden usarse adhesivos, mecanismos de bloqueo mecánico y/u otras estructuras o técnicas para asegurar la guía de la aguja (880).
Como puede verse mejor en la FIG. 29, la guía de la aguja (880) define una luz interna (882) que está configurada para recibir deslizablemente la aguja (830). En particular, la luz interna (882) incluye una parte proximal generalmente recta (886) y una parte distal curvada (888). La parte proximal recta (886) corresponde al eje longitudinal de la cánula (820), mientras que la parte distal curvada (888) se curva hacia arriba alejándose del eje longitudinal (LA) de la cánula (820). La parte distal curvada (888) del presente ejemplo está curvada para dirigir la aguja (830) a lo largo de una trayectoria que se extiende distalmente desde la cánula (820) a lo largo de un eje de salida (EA) que está en un ángulo de aproximadamente 7° a aproximadamente 9° con respecto al eje longitudinal (LA) de la cánula (820). Debe entenderse que tal ángulo puede ser deseable para desviar la aguja (830) en una dirección que asegure la penetración de la aguja en la coroides (306) y para minimizar la posibilidad de que la aguja (830) continúe por debajo de la coroides (306) a través del espacio supracoroideo (en contraposición a penetrar a través de la coroides (306)). Debe entenderse además que tal ángulo puede ser deseable para desviar la aguja (830) en una dirección que minimice el riesgo de que la aguja (830) perfore la retina después de entrar en el espacio supracoroideo. Por ejemplo, en algunos ejemplos, si dicho ángulo es demasiado pronunciado, la aguja (830) puede tener tendencia a perforar la retina (308). Si el ángulo es demasiado superficial, es posible que la aguja (830) no pueda penetrar la coroides (306). A modo de ejemplo adicional solamente, la parte distal curvada (888) puede empujar a la aguja (830) para que salga de la cánula (820) a lo largo de un eje de salida (EA) que está orientado en un ángulo dentro del intervalo de aproximadamente 5° a aproximadamente 30° con respecto al eje longitudinal (LA) de la cánula (820); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 20° con respecto al eje longitudinal (LA) de la cánula (820); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 10° con respecto al eje longitudinal (LA) de la cánula (820).
En algunos ejemplos no de acuerdo con la presente invención, el efecto deseado de alterar el ángulo de la aguja (830) con respecto a la cánula (820) puede lograrse sin la guía de aguja (880). Por ejemplo, en algunos ejemplos, la aguja (830) puede doblarse previamente de tal manera que la aguja (830) se desvíe elásticamente a un ángulo deseado (por ejemplo, 20°). En tales ejemplos, la aguja (830) puede estar restringida para que siga una trayectoria sustancialmente recta dentro de la cánula (820); luego avance distalmente con respecto a la cánula (820) en una posición que esté en ángulo con respecto a la cánula (820). En otros ejemplos más, la propia cánula (820) puede configurarse para dirigir la aguja (830) en ángulo usando una luz curvada similar a la parte distal curvada (888) de la guía de aguja (880). En otros ejemplos más, el ángulo de la aguja (830) puede alterarse por cualquier otro medio adecuado, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Las FIGS. 30 y 31A muestran una cánula alternativa ejemplar (2620) de acuerdo con la presente invención para su uso con los instrumentos (10, 410) descritos anteriormente. La cánula (2620) es sustancialmente la misma que la cánula (20) descrita anteriormente. Por ejemplo, al igual que con la cánula (20), la cánula (2620) es lo suficientemente flexible para adaptarse a las estructuras y contornos específicos del ojo de un paciente, sin embargo, la cánula (2620) es lo suficientemente rígida para permitir el avance sin combarse. Como puede verse en la FIG. 30, la cánula (2620), al igual que la cánula (20), comprende dos luces laterales (2622) y una única luz central (2624) que se extiende longitudinalmente a través de la cánula (2620) y termina en un extremo distal biselado (2626). Las luces (2622, 2624) y el extremo distal biselado (2626) son sustancialmente los mismos que las luces (22, 24) y el extremo distal biselado (26), descritos anteriormente, de modo que los detalles particulares de estos elementos no se describirán aquí. Una guía de aguja (2680) está dispuesta dentro de la luz (2624) de tal manera que la guía de la aguja (2680) se apoya en una abertura biselada separada (2682) dentro de la cánula (2620) que está orientada lateralmente en la superficie superior de la cánula (2620), proximal al extremo distal biselado (2626).
A diferencia de la cánula (20), la cánula (2620) incluye una guía de aguja (2680) dispuesta dentro de la luz central (2624). La guía de la aguja (2680) está configurada generalmente para dirigir una aguja (2630) hacia arriba a lo largo de un eje de salida (EA) que está orientado oblicuamente con respecto al eje longitudinal (LA) de la cánula (2620) a través de la abertura biselada (2682) de la cánula (2620).). La guía de aguja (2680) puede estar formada de plástico, acero inoxidable y/o cualquier otro material biocompatible adecuado. La forma de la guía de la aguja (2680) está configurada para su inserción en la luz central (2624). En el presente ejemplo, la guía de la aguja (2680) se asegura dentro de la luz central (2624) mediante un ajuste a presión o de interferencia, aunque en otros ejemplos, pueden usarse adhesivos y/o mecanismos de bloqueo mecánico para asegurar la guía de la aguja (2680).
Como puede verse mejor en la FIG. 31A, la guía de la aguja (2680) define una luz interna (2684) que está configurada para recibir deslizablemente la aguja (2630). En particular, la luz interna (2684) incluye una parte proximal generalmente recta (2686) y una parte distal curvada (2688). La parte proximal recta (2686) corresponde al eje longitudinal (LA) de la cánula (2620), mientras que la parte distal curvada (2688) se curva hacia arriba alejándose del eje longitudinal de la cánula (2620). La parte distal curvada (2688) del presente ejemplo está curvada para dirigir la aguja (2630) a lo largo de un eje de salida (EA) que se extiende distalmente desde la cánula (2620) en un ángulo de aproximadamente 7° a aproximadamente 9° con respecto al eje longitudinal (LA) de la cánula (2620). Debe entenderse que tal ángulo puede ser deseable para desviar la aguja (2630) en una dirección que asegure la penetración de la aguja en la coroides (306) y para minimizar la posibilidad de que la aguja (2630) continúe por debajo de la coroides (306) a través del espacio supracoroideo (en contraposición a penetrar a través de la coroides (306)) y la posibilidad de perforación retiniana. A modo de ejemplo adicional solamente, la parte distal curvada (2688) puede empujar la aguja (2630) para que salga de la cánula (2620) a lo largo de un eje de salida (EA) que está orientado en un ángulo dentro del intervalo de aproximadamente 5° a aproximadamente 30° con respecto al eje longitudinal (LA) de la cánula (2620); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 20° con respecto al eje longitudinal (LA) de la cánula (2620); o más particularmente dentro del intervalo de aproximadamente 5° a aproximadamente 10° con respecto al eje longitudinal (LA) de la cánula (2620).
La aguja (2630) del presente ejemplo es sustancialmente la misma que la aguja (30) descrita anteriormente con respecto a las FIGS. 5A y 5B. En particular, la aguja (2630) tiene un extremo distal afilado (2632). Aunque no se muestra, como con el extremo distal (32) descrito anteriormente, el extremo distal (2632) del presente ejemplo es una configuración de triple bisel que tiene tres biseles separados (no mostrados) que convergen entre sí para formar el extremo distal (2632). De manera similar, como la aguja (2630) es una aguja hipodérmica, los biseles se cruzan con una abertura (2637) en el extremo distal de la aguja (2630). Aunque la aguja (2630) se describe en la presente con tres biseles, en otros ejemplos el extremo distal (32) puede incluir cualquier otro número adecuado de biseles que tengan cualquier ángulo de bisel adecuado como se ha descrito anteriormente de manera similar con respecto al extremo distal (2632).
Las FIGS. 31B-31D muestran varias cánulas alternativas (3420, 3520, 3620) que pueden usarse como alternativa a la cánula (2620). Las cánulas (3420, 3520, 3620) son sustancialmente las mismas que la cánula (2620) descritas anteriormente excepto que se indique lo contrario en la presente. En particular, al igual que con la cánula (2620), cada cánula (3420, 3520, 3620) comprende una luz central (3424, 3524, 3624) que se extiende longitudinalmente a través de cada cánula respectiva (3420, 3520)., 3620) y termina en un extremo distal respectivo (3426, 3526, 3626). Una guía de aguja (2680) está dispuesta dentro de cada luz (3424, 3524, 3624) de tal manera que cada guía de aguja (3480, 3580, 3680) se apoya con una abertura biselada separada (3482, 3582, 3682) dentro de cada cánula respectiva (3420, 3520)., 3620) que está orientada lateralmente en la superficie superior de cada cánula (3420, 3520, 3620), proximal a cada extremo distal biselado (3426, 3526, 3626).
Cada guía de aguja (3480, 3580, 3680) está configurada generalmente para dirigir una aguja respectiva (3430, 3530, 3630) hacia arriba a lo largo de un eje de salida (EA) respectivo que está orientado oblicuamente con respecto al eje longitudinal (LA) de cada cánula (3420, 3520, 3620) a través de cada abertura biselada respectiva (3482, 3582, 3682). Cada guía de aguja (3480, 3580, 3680) define una luz interna (3484, 3584, 3684) que está configurada para recibir deslizablemente cada aguja respectiva (3430, 3530, 3630). En particular, cada luz interna
(3484, 3584, 3684) incluye una parte proximal generalmente recta (3486, 3586, 3686) y una parte distal curvada (3488, 3588, 3688), todas similares a la parte proximal (2686) y una parte distal (2688) descritas anteriormente.
La diferencia general entre las cánulas (3420, 3520, 3620) y la cánula (2620) es que cada cánula (3420, 3520, 3620) incluye una punta distal alternativa (3426, 3526, 3626). Por ejemplo, como puede verse en la FIG. 31B, la cánula (3420) incluye una punta distal generalmente redondeada (3426). De manera similar, como puede verse en la FIG. 31C, la cánula (3520) incluye una punta distal bulbosa (3526). Debe entenderse que la punta distal bulbosa (3526) puede ser bulbosa a lo largo de un plano lateral (dentro y fuera de la página que muestra la FIG. 31C) y/o a lo largo de un plano vertical (a lo largo de la página que muestra la FIG. 31C). Por ejemplo, en algunas versiones, la punta distal (3526) es solo bulbosa a lo largo de un plano lateral (dentro y fuera de la página que muestra la FIG.
31C) y simplemente se ve como una punta distal redondeada (3526) a lo largo de un plano vertical (a lo largo de la página que muestra la FIG. 31C). Finalmente, como puede verse en la FIG. 31D, la cánula (3620) incluye una punta distal parcialmente redondeada (3626). Debe entenderse que cada punta distal (3426, 3526, 3626) descrita en la presente puede proporcionar características de penetración diferentes a medida que cada cánula (3420, 3520, 3520) se inserta en el ojo de un paciente. Por ejemplo, las puntas distales redondeadas o bulbosas (3426, 3526) pueden proporcionar características relativamente más atraumáticas, mientras que la punta distal parcialmente redondeada (3626) puede proporcionar características intermedias con capacidades de penetración similares a la punta distal (2626) y características atraumáticas similares a las puntas distales redondeadas y bulbosas (3426, 3526). Aunque en la presente se muestran y describen ciertas puntas distales específicas (2626, 3426, 3526, 3626), debe entenderse que pueden usarse muchas otras puntas distales adecuadas, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
C. Plantillas de medición de sutura alternativas ejemplares
La FIG. 32 muestra una plantilla de medición de sutura alternativa ejemplar (910) que es sustancialmente la misma que la plantilla (210) descrita anteriormente, excepto que se indique lo contrario en la presente. Por ejemplo, la plantilla (910) comprende un cuerpo (920) que es similar al cuerpo (220) descrito anteriormente. Sin embargo, a diferencia de la plantilla (210), la plantilla (910) del presente ejemplo carece de un eje. Como se describirá con mayor detalle a continuación, el cuerpo (920) está configurado generalmente para ser agarrado con fórceps en lugar de un eje. El cuerpo (920), al igual que el cuerpo (220), comprende una parte de guía superior (922). A diferencia del cuerpo (220), el cuerpo (920) del presente ejemplo comprende una pluralidad de aberturas (930) de tal manera que el cuerpo (920) puede usarse como una plantilla para marcar un ojo de un paciente en lugar de usar protuberancias (230) para marcar el ojo como se ha descrito con anterioridad.
La parte de guía superior (922) es generalmente de forma semicircular y está dispuesta en la parte superior del cuerpo (920). La forma semicircular de la parte de guía superior (922) tiene un radio que corresponde al radio de curvatura de un limbo del ojo de un paciente. Como se describirá con mayor detalle a continuación, la parte de guía superior (922) puede usarse para colocar la plantilla (910) con respecto al limbo del ojo de un paciente. Por consiguiente, cualquier pigmentación que pueda depositarse sobre el ojo de un paciente usando la plantilla (910) puede colocarse con respecto al limbo del ojo del paciente. Las aberturas (930) son similares a las protuberancias (230) descritas anteriormente en el sentido de que las aberturas (930) pueden usarse para marcar localizaciones particulares de interés en el ojo de un paciente. Las aberturas (930) del presente ejemplo comprenden cuatro aberturas de lazo de sutura (932) y una única abertura de esclerotomía (934).
A diferencia del cuerpo (220), el cuerpo (920) del presente ejemplo incluye dos miembros de agarre (960). Los miembros de agarre (960) se extienden proximalmente desde el cuerpo (920) y generalmente están configurados para ser agarrados con un fórceps u otro instrumento. Por consiguiente, un operador puede usar un fórceps u otro instrumento quirúrgico para agarrar los miembros de agarre (960) y manipular el cuerpo (920). Aunque los miembros de agarre (960) se muestran como rectángulos alargados, debe entenderse que en otros ejemplos puede usarse cualquier otra forma adecuada.
En un uso ejemplar, las aberturas de lazo de sutura (932) y las aberturas de esclerotomía (934) corresponden cada una a una parte particular del método descrito anteriormente. En particular, durante el método descrito anteriormente, un operador puede agarrar uno o más miembros de agarre (960) con un fórceps u otro instrumento para colocar el cuerpo (920) con respecto al ojo de un paciente. Una vez que se coloca el cuerpo (920), un operador puede obtener una pluma de pigmento u otro dispositivo de aplicación de pigmento y usar la pluma para aplicar pigmento dentro de las aberturas (930). Una vez que se ha aplicado el pigmento, un operador puede quitar la plantilla (910). Una vez que se ha retirado la plantilla (910) del ojo de un paciente, el pigmento aplicado a través de las aberturas (930) puede permanecer adherido al ojo para marcar puntos particulares de interés, como se ha descrito con anterioridad.
La FIG. 33 muestra una plantilla de medición de sutura alternativa ejemplar (1010) que es sustancialmente la misma que la plantilla (210) descrita anteriormente, excepto que se indique lo contrario en la presente. Por ejemplo, la plantilla (1010) comprende un cuerpo (1020) que es similar al cuerpo (220) descrito anteriormente. Sin embargo, a diferencia de la plantilla (210), la plantilla (1010) del presente ejemplo carece de un eje. Como se
describirá con mayor detalle a continuación, el cuerpo (1020) está configurado generalmente para ser agarrado con fórceps en lugar de un eje. El cuerpo (1020), como el cuerpo (220), comprende una parte de guía superior (1022). A diferencia del cuerpo (220), el cuerpo (1020) del presente ejemplo comprende una pluralidad de aberturas (1030) de tal manera que el cuerpo (1020) puede usarse como una plantilla para marcar un ojo de un paciente en lugar de usar protuberancias (230) para marcar el ojo como se ha descrito anteriormente.
La parte de guía superior (1022) es generalmente de forma semicircular y está dispuesta en la parte superior del cuerpo (1020). La forma semicircular de la parte de guía superior (1022) tiene un radio que corresponde al radio de curvatura del limbo del ojo de un paciente. Como se describirá con mayor detalle a continuación, la parte de guía superior (1022) puede usarse para colocar la plantilla (1010) con respecto al limbo del ojo de un paciente. Por consiguiente, cualquier pigmentación que pueda depositarse sobre el ojo de un paciente usando la plantilla (1010 puede colocarse con respecto al limbo del ojo del paciente. Las aberturas (1030) son similares a las protuberancias (230) descritas anteriormente en el sentido de que las aberturas (1030) pueden usarse para marcar localizaciones particulares de interés en el ojo de un paciente. Las aberturas (1030) del presente ejemplo comprenden cuatro aberturas de lazo de sutura (1032) y una única abertura de esclerotomía (1034). Al contrario que con las aberturas (930) descritas anteriormente, las aberturas (1030) del presente ejemplo están agrandadas con respecto a las aberturas (930) de tal manera que las marcas pueden hacerse más fácilmente a través de las aberturas (1030) en el ojo de un paciente.
A diferencia del cuerpo (220), el cuerpo (1020) del presente ejemplo incluye dos aberturas de agarre (1060). Las aberturas de agarre (1060) están configuradas generalmente para ser agarradas con un fórceps u otro instrumento. Por consiguiente, un operador puede usar un fórceps u otro instrumento quirúrgico para agarrar las aberturas de agarre (1060) y manipular el cuerpo (1020). Aunque las aberturas de agarre (1060) se muestran como aberturas hexagonales, debe entenderse que en otros ejemplos puede usarse cualquier otra forma adecuada.
En un uso ejemplar, las aberturas de lazo de sutura (1032) y las aberturas de esclerotomía (1034) corresponden cada una a una parte particular del método descrito anteriormente. En particular, durante el método descrito anteriormente, un operador puede agarrar una o más aberturas de agarre (1060) con un fórceps u otro instrumento para colocar el cuerpo (1020) con respecto al ojo de un paciente. Una vez que se coloca el cuerpo (1020), un operador puede obtener una pluma de pigmento u otro dispositivo de aplicación de pigmento y usar la pluma para aplicar el pigmento dentro de las aberturas (1030). Una vez que se ha aplicado el pigmento, un operador puede retirar la plantilla (1010). Una vez que se ha retirado la plantilla (1010) del ojo de un paciente, el pigmento aplicado a través de las aberturas (1030) puede permanecer adherido al ojo para marcar puntos de interés particulares, como se ha descrito con anterioridad.
D. Instrumento alternativo ejemplar con característica de accionamiento rotatorio alternativa
Las FIGS. 34-46D muestran un instrumento alternativo ejemplar (2010) que es similar a los instrumentos (10, 410) descritos anteriormente. Al igual que con los instrumentos (10, 410), el instrumento (2010) puede usarse generalmente en el procedimiento descrito anteriormente para administrar un fluido terapéutico por vía supracoroidea al ojo de un paciente. Por lo tanto, debe entenderse que el instrumento (410) puede usarse fácilmente en lugar del instrumento (10) para realizar el procedimiento médico descrito anteriormente. Al igual que el instrumento (10), el instrumento (2010) de este ejemplo comprende una cánula (2020), un cuerpo (2040) y un montaje de accionamiento (2100). La cánula (2020) incluye una aguja de Nitinol (2030) que se extiende a través de la misma y es sustancialmente la misma que la cánula (20) descrita anteriormente. Aunque se muestra que la cánula (2020) es sustancialmente similar a la cánula (20) descrita anteriormente, debe entenderse que puede incorporarse fácilmente al instrumento (2010) cualquier otra cánula descrita en la presente. El cuerpo (2040) también es similar al cuerpo (40) descrito anteriormente, excepto que el cuerpo (2040) incluye un rebaje de accionamiento de la válvula (2043) como se describirá con mayor detalle a continuación.
La principal diferencia entre el instrumento (10) y el instrumento (2010) es que el montaje de accionamiento (2100) del instrumento (2010) es rotatorio en lugar de deslizable. Además, el instrumento (2010) incluye un montaje de válvula (2200) que opera para cambiar el estado de fluido de la aguja (2030). Como se describirá con mayor detalle a continuación, el montaje de accionamiento (2100) puede manejarse generalmente para trasladar el montaje de válvula (2200) longitudinalmente para trasladar de este modo la aguja (2030) longitudinalmente con respecto a la cánula (2020) mediante la rotación de un miembro de mando (2110).
Como puede verse en las FIGS. 35-36 y 38, el montaje de accionamiento (2060) comprende un miembro de mando (2110), un montaje de traslación (2130) y un montaje de embrague (2160). Como se ve mejor en la FIG. 39, el miembro de mando (2110) comprende una parte de accionamiento (2116) y una parte de transmisión alargada (2118). Además, el miembro de mando (2110) comprende aberturas (2111, 2112) en cada extremo que definen una luz (2114) que se extiende longitudinalmente a través de la parte de accionamiento (2116) y la parte de transmisión (2118). La parte de accionamiento (2116) está dispuesta externamente del cuerpo (2040) y generalmente está configurada para ser agarrada y rotada por la mano de un operador para accionar el montaje de accionamiento (2060).
La parte de transmisión (2118) del miembro de mando (2110) se extiende distalmente hacia el interior del cuerpo (2040) y generalmente es manejable para impulsar varios componentes del montaje de accionamiento (2100) como se describirá con mayor detalle a continuación. Como puede verse mejor en la FIG. 39, la parte de transmisión (2118) comprende una brida anular (2120) y dos canales alargados (2122). La brida anular (2120) se extiende radialmente hacia fuera desde la superficie exterior de la parte de transmisión (2118). Generalmente, la brida anular (2120) está configurada para acoplarse al montaje de traslación (2130) como se describirá con mayor detalle a continuación. Cada canal (2122) de la parte de transmisión (2118) está rebajada en la superficie exterior de la parte de transmisión (2118). Los canales (2122) tienen formas sustancialmente similares e incluyen una parte primaria (2124) y una parte de montaje (2126). La parte primaria (2124) se extiende longitudinalmente a lo largo de la longitud de la parte de transmisión (2118), terminando proximalmente del extremo distal de la parte de transmisión (2118) y distalmente de la brida anular (2120). Como se describirá con mayor detalle a continuación, la parte primaria (2124) está configurada para acoplarse deslizablemente al montaje de embrague (2160). La parte de montaje (2126) tiene forma de L y se cruza con por lo menos una parte de la parte primaria (2124) y el extremo distal de la parte de transmisión (2118). Como se entenderá, la parte de montaje (2126) se incluye meramente con propósitos de montaje y, por lo general, no tiene propósitos funcionales adicionales después de que se haya ensamblado el instrumento (2010). Por consiguiente, debe entenderse que la parte de montaje (2126) es meramente opcional y puede omitirse en otros ejemplos.
Como puede verse mejor en la FIG. 40, el montaje de traslación (2130) comprende un inserto roscado (2132) y un miembro de traslación (2140). El inserto roscado (2132) es generalmente redondo con un orificio (2134) que se extiende a través del mismo. El exterior del inserto roscado (2132) incluye un par de pestañas que se extienden hacia fuera (2136). Como puede verse mejor en la FIG. 36, las pestañas (2136) se acoplan a un par de rebajes correspondientes (2042) formados dentro del cuerpo (2040) para asegurar traslacional y rotacionalmente el inserto roscado (2132) dentro del cuerpo (2040). El rebaje (2042) también se muestra en la FIG. 37. En referencia de nuevo a la FIG. 40, el interior del inserto roscado (2132) incluye un par de miembros roscados (2138) que se extienden radialmente hacia dentro en el orificio (2134). Como se describirá con mayor detalle a continuación, los miembros roscados (2138) se acoplan a rosca correspondiente a la rosca (2148) en el exterior del miembro de traslación (2140), de tal manera que el inserto roscado (2132) sirve como tuerca. Como se entenderá, el inserto roscado (2132) es generalmente operable para proporcionar traslación del miembro de traslación (2140) con respecto al cuerpo (2040) cuando el miembro de traslación (2140) se rota con respecto al inserto roscado (2132).
El miembro de traslación (2140) comprende una parte de unión (2142), una parte roscada (2146) y un par de brazos que se extienden longitudinalmente (2150). La parte de unión (2142) es generalmente redondeada e incluye una abertura distal (2143) y un canal de unión (2144) en forma de un rebaje anular. La abertura distal (2143) es generalmente circular y define una luz (2145) que se extiende a través del miembro de traslación (2140). La parte roscada (2146) incluye roscado (2148) que está configurado para acoplarse a los miembros roscados (2138) descritos anteriormente, de tal manera que el miembro de traslación (2140) puede trasladarse con respecto al cuerpo (2040) rotando el miembro de traslación (2140) con respecto al inserto roscado (2132). En otras palabras, el miembro de traslación (2140) sirve como un tornillo de avance rotatorio mientras que el inserto roscado (2132) sirve como una tuerca fija.
Los brazos (2150) tienen un perfil generalmente semicircular y se extienden proximalmente desde la parte roscada (2146). Cada brazo (2150) está separado del otro para definir dos canales alargados sustancialmente similares (2152) entre los brazos (2150). Cada brazo (2150) incluye un canal anular (2154) dispuesto cerca del extremo proximal de cada brazo respectivo (2150). Cada canal anular (2154) se corresponde con el otro de tal manera que juntos los canales anulares (2154) están configurados para recibir la brida anular (2120) del miembro de mando (2110). Debe entenderse que los brazos (2150) son relativamente rígidos de tal manera que cuando la pestaña anular (2120) del miembro de mando (2110) se inserta en los canales anulares (2154), la brida anular (2120) se asegura traslacionalmente en los mismos. Por consiguiente, cuando el miembro de mando (2110) está acoplado al miembro de traslación (2140) mediante brazos (2150), el miembro de mando (2110) y el miembro de traslación (2140) pueden trasladarse unitariamente entre sí. Sin embargo, debido a la forma anular de los canales anulares (2154), el miembro de mando (2110) y el miembro de traslación (2140) pueden permanecer libres para rotar independientemente unos de otros.
Como puede verse mejor en la FIG. 41, el montaje de embrague (2160) comprende un primer engranaje de transmisión (2162), un segundo engranaje de transmisión (2168), un primer engranaje de embrague (2172), un segundo engranaje de embrague (2178) y un resorte (2186) dispuesto entre cada engranaje de embrague (2172, 2178). Cada engranaje de transmisión (2162, 2168) es generalmente de forma circular con un orificio (2163, 2169) que se extiende a través del mismo. Cada engranaje de transmisión (2162, 2168) comprende además un par de protuberancias de transmisión (2164, 2170) y una pluralidad de dientes de engranaje (2166, 2172). Las protuberancias de transmisión (2164, 2170) están orientados radialmente hacia fuera y están configuradas para extenderse a través de canales alargados (2152) definidos por los brazos (2150) del miembro de traslación (2140). Las protuberancias de transmisión (2164, 2170) están configuradas además para ser recibidas por los canales correspondientes (2044, 2046) en la carrocería (2040) (ver las FIGS. 35 y 37) de tal manera que las protuberancias
de transmisión (2164, 2170) mantienen la posición longitudinal de los engranajes de transmisión (2162, 2168), sin embargo, permiten que los engranajes de transmisión (2162, 2168) roten libremente con respecto al cuerpo (2040) (como se ve en la FIG. 35). Como se entenderá, la rotación de los engranajes de transmisión (2162, 2168) puede provocar la rotación correspondiente del miembro de traslación (2140) debido a las protuberancias de transmisión (2164, 2170) que actúan sobre los brazos (2150) del miembro de traslación (2140). Debe entenderse que el miembro de traslación rota con los engranajes de transmisión (2162, 2168) pero se traslada con respecto a los engranajes de transmisión (2162, 2168).
Los dientes de engranaje (2166) del primer engranaje de transmisión (2162) están orientados para sobresalir proximalmente del primer engranaje de transmisión (2162). Por el contrario, los dientes de engranaje (2172) del segundo engranaje de transmisión (2168) están orientados para sobresalir distalmente del segundo engranaje de transmisión (2168). Ambos conjuntos de dientes de engranaje (2166, 2172) tienen generalmente forma de dientes de sierra y se extienden circunferencialmente alrededor del perímetro de las caras respectivas de cada engranaje de transmisión respectivo (2162, 2168). Como se describirá con mayor detalle a continuación, cada conjunto de dientes de engranaje (2166, 2172) está configurado para engranar con un conjunto correspondiente de dientes de engranaje (2178, 2184) de cada engranaje de embrague correspondiente (2174, 2180).
Cada engranaje de embrague (2174, 2180) es generalmente de forma circular con un orificio (2175, 2181) que se extiende a través del mismo. Cada engranaje de embrague (2174, 2180) comprende además un par de protuberancias (2176, 2182) y una pluralidad de dientes de engranaje (2178, 2184). Las protuberancias (2176, 2182) sobresalen hacia adentro en cada orificio respectivo (2175, 2182). Debe entenderse que las protuberancias (2176, 2182) están configuradas para acoplarse deslizablemente a los canales (2122) del miembro de mando (2110). Como se describirá con mayor detalle a continuación, las protuberancias (2176, 2182) están configuradas para asegurar rotacionalmente cada engranaje de embrague (2174, 2180) con respecto al miembro de mando (2110), mientras que permiten que cada engranaje de embrague (2174, 2180) se traslade a lo largo de la longitud de los canales (2127). En otras palabras, los engranajes del embrague (2174, 2180) rotan con el miembro de mando (2110), sin embargo, se trasladan con respecto al miembro de mando (2110).
Los dientes de engranaje (2178) del primer engranaje de embrague (2174) están orientados para sobresalir distalmente del primer engranaje de embrague (2174). Por el contrario, los dientes de engranaje (2184) del segundo engranaje de embrague (2180) están orientados para sobresalir proximalmente del segundo engranaje de embrague (2180). Ambos conjuntos de dientes de engranaje (2178, 2184) tienen generalmente forma de diente de sierra y se extienden circunferencialmente alrededor del perímetro de las caras respectivas de cada engranaje de embrague respectivo (2174, 2180). Como se ha descrito con anterioridad, cada conjunto de dientes de engranaje (2178, 2184) está configurado para engranar con un conjunto correspondiente de dientes de engranaje (2166, 2172) de engranajes de transmisión (2162, 2168).
Cuando cada conjunto de dientes de engranaje (2178, 2184) engrana con cada conjunto respectivo de dientes de engranaje (2166, 2172), los dientes de engranaje (2178, 2184) están configurados para conducir o deslizarse con respecto a los dientes de engranaje (2166, 2172) dependiendo de la rotación angular en una dirección dada de cada engranaje de embrague (2174, 2180). Por ejemplo, como la orientación de los dientes de engranaje (2178) del primer engranaje del embrague (2174) con respecto a la orientación de los dientes de engranaje (2166) del primer engranaje de transmisión (2162), la rotación del primer engranaje del embrague (2174) en una dirección contraria a las agujas del reloj (por ejemplo, cuando se ve desde distalmente desde el extremo proximal del instrumento 2010) impulsará la rotación del primer engranaje de transmisión (2168). Por el contrario, la rotación del primer engranaje de embrague (2174) en el sentido de las agujas del reloj dará como resultado un deslizamiento del primer engranaje de embrague (2174) con respecto al primer engranaje de transmisión (2168). De manera similar, como la orientación de los dientes del engranaje (2184) del segundo engranaje del embrague (2180) con respecto a la orientación de los dientes del engranaje (2172) del segundo engranaje de transmisión (2168), se producirá el accionamiento del segundo engranaje de transmisión (2168) cuando el segundo engranaje de embrague (2180) se rota en el sentido contrario a las agujas del reloj; y se producirá un deslizamiento cuando se rote el segundo engranaje del embrague (2180) en el sentido de las agujas del reloj. Por consiguiente, y como se describirá con mayor detalle a continuación, el primer engranaje de embrague (2174) puede manejarse para accionar el primer engranaje de transmisión (2162) cuando el primer engranaje de embrague (2174) se rota en el sentido de las agujas del reloj y el segundo engranaje de embrague (2180) es manejable para accionar el segundo engranaje de transmisión (2168) cuando el segundo engranaje del embrague (2180) se rota en el sentido de las agujas del reloj.
Como puede verse mejor en las FIGS. 42-44B, el montaje de válvula (2200) comprende un cuerpo de válvula (2210), un accionador de válvula (2230) y un acoplador de aguja (2240). En particular, el cuerpo de válvula (2210) comprende una carcasa de válvula (2212), un miembro de unión cilíndrico (2218) que se extiende proximalmente desde la carcasa de válvula (2212) y un inserto de acoplador (2220). La carcasa de válvula (2212) es generalmente de forma cilíndrica. Como puede verse mejor en la FIG. 43, la carcasa de válvula (2212) define una cámara (2214) que está configurada para recibir un par de tubos de suministro (2090, 2091) y un accionador de válvula (2230) como se describirá con mayor detalle a continuación. Cada lado de la carcasa de válvula (2212) incluye un par de aberturas del accionador (2216), que están configuradas para recibir rotativamente el accionador
de la válvula (2230) a través de la carcasa de válvula (2212) y dentro de la cámara (2214). En el presente ejemplo, el primer tubo de suministro (2090) está configurado para acoplarse con una fuente de fluido de ampolla (340) (por ejemplo, BSS); mientras que el segundo tubo de suministro (2091) está configurado para acoplarse con una fuente de agente terapéutico (341). Debe entenderse que cada tubo de suministro de fluido (2090, 2091) puede incluir una característica luer convencional y/u otras estructuras que permitan acoplar los tubos de suministro de fluido (2090, 2091) con las respectivas fuentes de fluido.
El extremo proximal de la carcasa de válvula (2212) define una abertura de tubo (2215) que se extiende hacia la cámara (2214). Como puede verse, la abertura del tubo (2215) está configurada para recibir un tubo (2092) que aloja los tubos de suministro (2090, 2091). Como se describirá con mayor detalle a continuación, el tubo (2092) rodea los tubos de suministro (2090, 2091) para evitar la rotación inadvertida de los tubos de suministro (2090, 2091) por el montaje de accionamiento (2100). En el presente ejemplo, la abertura del tubo (2215) está dimensionada de tal manera que el tubo (2092) está asegurado a la carcasa de válvula (2212) mediante un ajuste de compresión o interferencia. En otros ejemplos, el tubo (2092) puede asegurarse alternativamente dentro de la abertura del tubo (2215) mediante unión adhesiva, soldadura, sujeciones mecánicas y/o usando cualquier otra estructura o técnica adecuada.
El miembro de unión (2218) está configurado para acoplarse con el extremo distal del miembro de traslación (2140). En particular, el miembro de unión (2218) comprende una protuberancia cilíndrica dirigida hacia adentro (2219) que está configurada para acoplarse al canal de unión (2144) del miembro de traslación (2140). Debe entenderse que en el presente ejemplo, el miembro de unión (2218) acopla simplemente de manera traslacional el montaje de válvula (2200) con el miembro de traslación (2140), mientras que el miembro de traslación (2140) permanece libre para rotar con respecto al montaje de válvula (2200).). En otras palabras, el montaje de válvula (2200) se traslada con el miembro de traslación (2140); sin embargo, el montaje de válvula (2200) no rota con el miembro de traslación (2140).
El inserto del acoplador (2220) se extiende distalmente desde la carcasa de válvula (2212) y está generalmente configurado para su inserción en el extremo proximal del acoplador de aguja (2240) como se describirá con mayor detalle a continuación. El inserto del acoplador (2220) tiene generalmente forma cilíndrica y comprende un rebaje anular (2222) y una punta distal (2224). El rebaje anular (2222) recibe una junta tórica de goma (2223) u otro dispositivo de sellado. La punta distal (2224) incluye un par de aberturas de fluido (2226) y una protuberancia cónica (2228). Las aberturas de fluido (2226) se abren a un par de luces de tubo (2227), que se extienden a través del inserto del acoplador (2220). Como se describirá con mayor detalle a continuación, las luces de los tubos (2227) están configuradas generalmente para recibir los tubos de suministro (2090, 2091) de tal manera que pueda suministrarse fluido al acoplador de aguja (2240) a través de las aberturas de fluido (2226). Como también se describirá con mayor detalle a continuación, la protuberancia cónica (2228) está configurada para ser recibida por el acoplador de aguja (2240) para dirigir el fluido desde las aberturas de fluido (2226) y hacia la aguja (2030).
El accionador de válvula (2230) comprende un par de brazos de accionamiento (2232), un eje conector (2234) y un elemento de válvula de pinzamiento (2236). Los brazos del accionador (2232) están configurados generalmente para aplicar una fuerza de rotación al eje del conector (2234) para rotar de este modo el miembro de la válvula de pinzamiento (2236) alrededor del eje longitudinal del eje del conector (2234), como se describirá a continuación. En el presente ejemplo, los brazos de accionamiento (2232) tienen generalmente forma rectangular. En otros ejemplos, los brazos de accionamiento (2232) puede tener cualquier otra forma adecuada, como resultará evidente para los expertos en la técnica a la vista de las enseñanzas de la presente. El eje conector (2234) es un eje generalmente cilíndrico que conecta cada brazo de accionamiento (2232) con el otro. En el presente ejemplo, el eje conector (2234) se muestra como parte integral del brazo de accionamiento (2232). Debe entenderse que, en otros ejemplos, el eje de conexión (2234) puede ser un componente discreto del accionador de válvula (2230) y puede asegurarse a los brazos de accionamiento (2232) mediante cualquier medio de conexión adecuado, como accesorios de compresión, unión adhesiva, soldadura, fijación mecánica, etc.
El miembro de válvula de pinzamiento (2236) tiene generalmente forma oblonga e incluye un rebaje anular (2238) que se extiende alrededor del perímetro del miembro de válvula (2236). El miembro de válvula (2236) se muestra como una construcción integral con el eje conector (2234). Debe entenderse que, en otros ejemplos, el miembro de válvula (2236) puede ser un componente discreto y puede unirse al eje del conector (2234) mediante sobremoldeo, unión adhesiva, soldadura, etc. El rebaje anular (2238) tiene un radio de curvatura interior que corresponde al diámetro exterior de los tubos de suministro (2090, 2091) de tal manera que cada tubo de suministro (2090, 2091) puede estar dispuesto por lo menos parcialmente dentro del rebaje anular (2238). El miembro de válvula (2236) está colocado excéntricamente sobre el eje del conector (2234). Como se describirá con mayor detalle a continuación, la forma generalmente oblonga del elemento de válvula (2236) y el montaje excéntrico del elemento de válvula (2236) permiten que el elemento de válvula (2236) pince y selle de este modo los tubos de suministro (2090, 2091) cuando el elemento de válvula (2236) es rotado por el eje conector (2234) a través de brazos de accionamiento (2232).
El acoplador de aguja (2240) comprende una parte receptora del cuerpo de la válvula (2242) y una parte de recepción de la aguja alargada (2250). La parte de recepción del cuerpo de la válvula (2242) tiene generalmente forma cilíndrica y define una cámara cilíndrica correspondiente (2244). La cámara cilíndrica (2244) está dimensionada para recibir el inserto de acoplador (2220) a través del extremo proximal de la parte de recepción del cuerpo de la válvula (2242). En el extremo distal de la cámara (2244), la parte de recepción del cuerpo de la válvula (2242) define un rebaje cónico (2246) que corresponde a la protuberancia cónica (2228) del cuerpo de la válvula (2210). El extremo distal del rebaje cónico (2246) incluye una única abertura de fluido (2248). Como se describirá con mayor detalle a continuación, la abertura de fluido (2248) está en comunicación con una luz de aguja (2254) para comunicar fluido a aguja (2030). Aunque el rebaje cónico (2246) corresponde a la protuberancia cónica (2228) del cuerpo de la válvula (2210), debe entenderse que el rebaje cónico (2246) tiene un tamaño tal que hay una cavidad de fluido (2249) dispuesta entre el rebaje cónico (2246) y la protuberancia cónica (2228). Por consiguiente, y como se describirá con mayor detalle a continuación, el fluido puede pasar de los tubos de suministro (2090, 2091) a través de las aberturas de fluido en el cuerpo de la válvula (2210), a la cavidad de fluido (2249) y a través de la abertura de fluido (2248) del rebaje cónico (2246) a la luz de la aguja (2254).
La parte de recepción de la aguja (2250) tiene generalmente forma cilíndrica y se extiende distalmente desde la parte de recepción del cuerpo de la válvula (2242). El extremo distal de la parte de recepción de la aguja (2250) comprende una abertura cónica (2252) que está configurada para recibir la aguja (2030) a través de ella. En particular, la abertura cónica (2252) está en comunicación con la luz de la aguja (2254), que se extiende longitudinalmente a través de la parte de recepción de la aguja (2250). La luz de la aguja (2254) comprende una parte distal (2256) y una parte proximal (2258). La parte distal (2256) de la luz de la aguja (2254) tiene un diámetro que es grande con respecto al diámetro exterior de la aguja (2030) de tal manera que la aguja (2030) está dispuesta libremente dentro de la parte distal (2256). La parte proximal (2258) de la luz de la aguja (2254) se extiende proximalmente desde la parte distal (2256) y se cruza con la abertura de fluido (2248) del rebaje cónico (2246). Por consiguiente, la aguja (2030) se extiende a través de la parte proximal (2258) de tal manera que la aguja (2030) está en comunicación fluida con la cámara de fluido (2249). La parte proximal (2258) es relativamente pequeña en comparación con la parte distal (2256). En particular, el diámetro de la parte distal (2256) está cerca del diámetro exterior de la aguja (2030) de tal manera que la aguja (2030) está sostenida por la parte distal (2256). Sin embargo, debe entenderse que el diámetro de la parte proximal (2258) es lo suficientemente grande como para permitir que la aguja (2030) se inserte en la parte proximal (2258).
La parte proximal (2258) se cruza además con una muesca lateral (2260) en la parte de recepción de la aguja (2250). La muesca lateral (2260) proporciona acceso a la parte proximal (2258) desde el exterior de la parte de recepción de la aguja (2250). Aunque no se muestra, debe entenderse que en algunos ejemplos la muesca lateral (2260) puede rellenarse con un adhesivo como epoxi o agentes endurecedores líquidos similares para asegurar y sellar de manera fija la aguja (2030) dentro de la parte proximal de la luz de la aguja (2254).
Un uso ejemplar del montaje de válvula (2200) puede verse en las FIGS. 44A-44C. Como puede verse mejor en la FIG. 44a , los brazos de accionamiento (2232) comienzan inicialmente en un primer estado en el que los brazos de accionamiento (2232) están orientados hacia atrás a lo largo de un plano que es paralelo al eje longitudinal del montaje de válvula (2200). El miembro de válvula (2236) está dispuesto dentro de la cámara (2214) de la carcasa de válvula (2212) de tal manera que los tubos de suministro (2090, 2091) están dispuestos por lo menos parcialmente dentro del rebaje anular (2238) del miembro de válvula (2236). En la primera posición, el primer tubo de suministro (2090) está relajado con respecto al miembro de válvula (2236) de tal manera que el miembro de válvula (2236) no pinza ni ejerce una fuerza significativa, si es que la hay, sobre el primer tubo de suministro (2090). Por tanto, el fluido de la ampolla delantera (340) puede comunicarse libremente con la aguja (2030) a través del primer tubo de suministro (2090). Sin embargo, como puede verse en la FIG. 44A, el miembro de válvula (2236) está configurado y posicionado en esta etapa de tal manera que el segundo tubo de suministro (2091) sea pinzado o comprimido de otro modo por el elemento de válvula (2236). Por tanto, con el montaje de válvula (2200) en la primera posición, el primer tubo de suministro (2090) está abierto de tal manera que el fluido puede pasar libremente, mientras que el segundo tubo de suministro (2091) está cerrado de tal manera que se evita que el fluido fluya a través del segundo tubo de suministro (2091).
Para accionar el montaje de válvula (2200) a un segundo estado, un operador puede agarrar uno o ambos brazos de accionamiento (2232) para rotar los brazos de accionamiento (2232) alrededor del eje del eje conector (2234). Como la forma del rebaje de accionamiento de la válvula (2043) en el cuerpo (2040), los brazos de accionamiento (2232) pueden rotarse distalmente y hacia arriba con respecto al cuerpo (2040). Por supuesto, en otros ejemplos, el cuerpo (2040) puede configurarse de manera diferente para permitir la rotación en la dirección opuesta. A medida que se rotan los brazos de accionamiento (2232), el miembro de válvula (2236) también rota mediante el eje del conector (2234). Como se muestra en la FIG. 44B, a medida que el miembro de válvula (2236) alcanza una posición angular que es de aproximadamente 90° con respecto a la posición mostrada en la FIG. 44A, la posición y configuración del miembro de válvula (2236) con respecto a los tubos de suministro (2090, 2091) permite que el fluido fluya a través de ambos tubos de suministro (2090, 2091). El montaje de válvula (2200) se acciona por tanto a un estado completamente abierto rotando los brazos de accionamiento (2232) aproximadamente 90°, donde los brazos de accionamiento (2232) se orientan a lo largo de un plano que es perpendicular al eje
longitudinal del montaje de válvula (2200). Debe entenderse que, en algunas versiones alternativas, el montaje de válvula (2200) está en un estado completamente abierto cuando los brazos de accionamiento (2232) están orientados a lo largo de un plano que es paralelo al eje longitudinal del montaje de válvula (2200); mientras que el montaje de válvula (2200) está en un estado parcialmente abierto cuando los brazos de accionamiento (2232) están orientados a lo largo de un plano que es perpendicular al eje longitudinal del montaje de válvula (2200). Otras orientaciones y relaciones adecuadas serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente. También debe entenderse que el instrumento (2010) puede empaquetarse y enviarse en el estado mostrado en la FIG. 44B, evitando que los tubos de suministro (2090, 2091) experimenten el estrés del pinzamiento constante antes de que se use el instrumento (2010).
Después del accionamiento al segundo estado, los brazos de accionamiento (2232) pueden accionarse a un tercer estado mostrado en la FIG. 44C. Como puede verse, los brazos de accionamiento (2232) están orientados hacia adelante a lo largo de un plano que es paralelo al eje longitudinal del montaje de válvula (2200) cuando los brazos de accionamiento (2232) están en el tercer estado. En el tercer estado, el segundo tubo de suministro (2091) está relajado con respecto al miembro de válvula (2236) de tal manera que el miembro de válvula (2236) no pinza ni ejerce una cantidad de fuerza significativa, si es que hay alguna, sobre el segundo tubo de suministro (2091). Por tanto, el agente terapéutico (341) puede comunicarse libremente con la aguja (2030) a través del segundo tubo de suministro (2091). Sin embargo, como puede verse en la FIG. 44C, el miembro de válvula (2236) está configurado y colocado en esta etapa de tal manera que el primer tubo de suministro (2090) sea pinzado o comprimido de otro modo por el miembro de válvula (2236). Debe entenderse que independientemente de qué tubo de suministro particular (2090) esté relajado o pellizcado, la configuración en la tercera posición es tal que el tubo de suministro particular (2090, 2091) que se relajó en el primer estado quedará pinzado en el tercer estado. De manera similar, el tubo de suministro particular (2090, 2091) que se pinzó en el primer estado se relajará en el tercer estado. Por tanto, con el montaje de válvula (2200) en el tercer estado, los tubos de suministro (2090, 2091) están en un estado opuesto con respecto al primer estado.
En uso, el primer estado, el segundo estado y el tercer estado pueden configurarse para diferentes partes del procedimiento. Por ejemplo, el montaje de válvula (2200) puede colocarse inicialmente y mantenerse en el primer estado hasta que el operador haya dispensado la ampolla delantera de fluido (340) al sitio objetivo como se muestra en las FIGS. 14I, 15F y 17By como se ha descrito anteriormente. El operador puede entonces accionar el montaje de válvula (2200) a través del segundo estado hasta el tercer estado. Tras alcanzar el tercer estado, el operador puede comenzar a dispensar el agente terapéutico (341) al sitio objetivo como se muestra en la FIGS. 14J, 15G y 17C y como se ha descrito anteriormente. Debe entenderse que el operador no necesita dispensar necesariamente ningún fluido mientras el montaje de válvula (2200) se encuentra en el segundo estado, pasando al segundo estado o pasando del segundo estado. Otras maneras adecuadas en las que puede usarse el montaje de válvula (2200) serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
Las FIGS. 45A-45D y 46A-46D ilustran un uso ejemplar del montaje de accionamiento (2100) para impulsar el montaje de válvula (2200) longitudinalmente para impulsar de este modo la aguja (2030) longitudinalmente. Debe entenderse que, cuando se usa el instrumento (2010) en el procedimiento médico descrito anteriormente, este accionamiento del montaje de accionamiento (2100) puede iniciarse en las etapas mostradas en las FIGS. 14G y 15D para alcanzar los estados que se muestran en las FIGS. 14H, 15E y 17A. Como puede verse en las FIGS. 45A y 46A, el montaje de accionamiento (2100), el montaje de válvula (2100) y la aguja (2030) están inicialmente en una posición completamente proximal. En esta posición, el miembro de traslación (2140) está dispuesto en una posición proximal con respecto al inserto roscado (2132) de tal manera que los miembros de rosca (2138) se acoplan a la rosca (2148) del miembro de traslación (2140) cerca del extremo distal del miembro de traslación (2140). Como el miembro de mando (2110) está fijado traslacionalmente con respecto al miembro de traslación (2140), el miembro de mando (2110) también está en una posición proximal con respecto al inserto roscado (2132). Como puede verse mejor en la FIG. 46A, los canales (2122) están orientados con respecto a los engranajes del embrague (2174, 2180) de tal manera que el primer engranaje del embrague (2174) es empujado proximalmente por los canales (2122), mientras que el segundo engranaje del embrague (2180) es empujado proximalmente por el resorte (2186) para acoplar con el segundo engranaje de transmisión (2168).
Cuando el montaje de accionamiento (2100) está en la posición proximal, un operador puede rotar el miembro de mando (2110) en el sentido contrario a las agujas del reloj o en el sentido de las agujas del reloj. Si el miembro de mando (2110) se rota en el sentido contrario a las agujas del reloj, el miembro de rotación (2110) simplemente girará libremente. Esto se producirá por dos razones. En primer lugar, el primer engranaje de embrague (2174) está separado proximalmente del acoplamiento con el primer engranaje de accionamiento (2162) mediante canales (2122) del miembro de mando (2110). En segundo lugar, como la configuración de los dientes del engranaje (2184) del segundo engranaje del embrague (2180), el segundo engranaje del embrague (2180) simplemente se deslizará con respecto al segundo engranaje de transmisión (2168) cuando el segundo engranaje de embrague (2180) se rote en sentido contrario a las agujas del reloj por el miembro de mando (2110) a través de los canales (2122) del miembro de mando (2110).
Para comenzar el avance del montaje de accionamiento (2100), el montaje de válvula (2200) y la aguja
(2030), un operador puede rotar el miembro de mando (2110) en el sentido de las agujas del reloj. Como se ha descrito con anterioridad, los dientes de engranaje (2184) del segundo engranaje de embrague (2180) están configurados para impulsar el segundo engranaje de transmisión (2168) cuando el segundo engranaje de embrague (2180) se rota en el sentido de las agujas del reloj. Cuando el segundo engranaje de transmisión (2170) es impulsado por el segundo engranaje de embrague (2180), las protuberancias de transmisión (2170) del segundo engranaje de transmisión (2170) actúan sobre el miembro de traslación (2140) para iniciar la rotación en el sentido de las agujas del reloj del miembro de traslación (2140) como se ha descrito anteriormente. A medida que el miembro de traslación (2140) rota en el sentido de las agujas del reloj, el roscado (2148) del miembro de traslación (2140) actúa sobre los miembros de rosca (2138) del inserto roscado (2132). Como el inserto roscado (2132) está fijo con respecto al cuerpo (2040), el inserto roscado (2132) actúa para trasladar el miembro de traslación (2140) distalmente a medida que el miembro de traslación (2140) rota en el sentido de las agujas del reloj. Como el miembro de traslación (2140) está fijo traslacionalmente con respecto al miembro de mando (2110), el miembro de traslación (2140) actuará para trasladar el miembro de mando (2110) distalmente a medida que el miembro de traslación (2140) se traslada distalmente. De manera similar, como el montaje de válvula (2200) está fijado traslacionalmente con respecto al miembro de traslación (2140), el miembro de traslación (2140) también actuará para trasladar el montaje de válvula (2200) distalmente a medida que se traslada el miembro de traslación (2140).
Un operador puede continuar la rotación en el sentido de las agujas del reloj del miembro de mando (2110) para extraer la aguja (2030) del extremo distal de la cánula (2020). Las FIGS. 45C y 46C muestran el montaje de accionamiento (2100), el montaje de válvula (2200) y la aguja (2030) en una posición inmediatamente anterior que el montaje de accionamiento (2100), el montaje de válvula (2200) y la aguja (2030) se trasladan a una posición completamente distal. En esta posición, tanto el primer engranaje de embrague (2174) como el segundo engranaje de embrague (2180) están acoplados con el primer engranaje de transmisión (2164) y el segundo engranaje de transmisión (2170), respectivamente. Por consiguiente, en la posición mostrada en las FIGS. 45C y 46C, el miembro de mando (2110) puede rotarse en el sentido de las agujas del reloj o en el sentido contrario a las agujas del reloj para impulsar el montaje de accionamiento (2100) distal o proximalmente, respectivamente. Sin embargo, como puede verse mejor en la FIG. 46C, en esta posición, el elemento de rotación (2110) se hace avanzar distalmente a una posición tal que un avance adicional hará que los canales (2122) del elemento de rotación (2110) comiencen a extraer el segundo engranaje de embrague (2180) del acoplamiento con el segundo engranaje de transmisión (2170) como se describirá con mayor detalle a continuación.
Como puede verse en las FIGS. 45D y 46D, el miembro de rotación (2110) se ha rotado en el sentido de las agujas del reloj para trasladar el montaje de accionamiento ligeramente distalmente desde la posición mostrada en las FIGS. 45C y 46D. En esta posición, el montaje de accionamiento (2100), el montaje de válvula (2200) y la aguja (2030) están en su posición más distal con respecto al cuerpo (2040). Como puede verse, esta posición corresponde a que la aguja (2030) se hace avanzar hasta su posición distal más lejana con respecto al extremo distal de la cánula (2020). En la posición distal más lejana, el miembro de traslación (2140) se traslada distalmente de tal manera que los miembros roscados (2138) del inserto roscado (2132) se acoplan a la rosca (2148) del miembro de traslación (2140) justo distalmente del extremo proximal de la rosca (2148). Como el miembro de mando (2110) está asegurado traslacionalmente con respecto al miembro de traslación (2140), el miembro de traslación (2140) ha trasladado el miembro de mando (2110) a su posición distal más lejana con respecto al cuerpo (2040). Cuando el miembro de mando (2110) está en su posición distal más lejana, los canales (2122) del miembro de mando (2110) se colocan de tal manera que los canales (2122) expulsan el segundo engranaje de embrague (2180) del acoplamiento con el segundo engranaje de transmisión (2168). Como el primer engranaje de embrague (2174) simplemente se desliza cuando se rota en el sentido de las agujas del reloj y el segundo engranaje de embrague (2180) está desacoplado del segundo engranaje de transmisión (2168) en esta etapa, debe entenderse que una rotación adicional en el sentido de las agujas del reloj del elemento de mando (2110) simplemente dará como resultado la rotación libre del miembro de mando (2110).
Con la aguja (2030) en la posición distal, el operador puede entonces accionar el montaje de válvula (2200) a la configuración abierta como se muestra en la FIG. 44A para permitir la administración de agente terapéutico a través de los tubos (2090, 2091) y la aguja (2030). En otras palabras, en esta etapa puede usarse el instrumento (2010) para realizar los pasos del procedimiento médico que se muestran en las FIGS. 14I-14J, 15F-15G y 17B-17C como se ha descrito con anterioridad. Es posible que el operador desee retraer la aguja (2030).
Aunque los canales (2122) del miembro de mando (2110) desacoplan el segundo engranaje de embrague (2180) del segundo engranaje de transmisión (2168) cuando el miembro de mando (2110) está en la posición distal, debe entenderse que el primer engranaje de embrague (2180)) permanece acoplado con el primer engranaje de transmisión (2162). Por consiguiente, mientras que la rotación adicional en el sentido de las agujas del reloj del miembro de mando (2110) hará que el primer engranaje de embrague (2180) se deslice con respecto al primer engranaje de transmisión (2162), la rotación en sentido antihorario del miembro de mando (2110) hará que el primer engranaje de embrague (2180) impulse el primer engranaje de transmisión (2162) en el sentido contrario a las agujas del reloj. La rotación del primer engranaje de transmisión (2162) en el sentido contrario a las agujas del reloj hará rotar el miembro de traslación (2140) en el sentido contrario a las agujas del reloj a través de las protuberancias de transmisión (2164) del primer engranaje de transmisión (2162). Con el miembro de traslación (2140) rotado en el
sentido contrario a las agujas del reloj, la rosca (2148) se acoplará con el inserto roscado (2132) para trasladar el miembro de traslación (2140) proximalmente. Por tanto, la rotación en sentido contrario a las agujas del reloj del miembro de rotación (2110) en la posición distal provocará que el miembro de traslación (2140) se traslade proximalmente retrayendo de este modo el montaje de accionamiento (2100), el montaje de válvula (2200) y la aguja (2030) con respecto al cuerpo (2040).
Para devolver el montaje de accionamiento (2100), el montaje de la válvula (2200) y la aguja (2030) a la posición proximal mostrada en las FIGS. 45A y 46A, un operador puede continuar rotando el miembro de rotación (2110) en el sentido contrario a las agujas del reloj hasta que los canales (2122) del miembro de rotación (2110) empujan el primer engranaje de embrague (2174) fuera del acoplamiento con el primer engranaje de transmisión (2162), como se ha descrito con anterioridad. Aunque el montaje de accionamiento (2100) se describe en la presente como usado generalmente para trasladar el montaje de válvula (2200) y la aguja (2030) entre la posición proximal y la posición distal, debe entenderse que no se pretende tal limitación. Por ejemplo, un operador puede usar el montaje de accionamiento (2100) para trasladar el montaje de la válvula (2200) y la aguja (2030) a cualquier posición deseable. En un uso meramente ejemplar, la aguja (2030) solo puede ser impulsada parcialmente distalmente de la cánula (2020). En otro uso ejemplar, un operador solo puede hacer avanzar parcialmente la aguja (2030) hasta un punto antes de que la aguja avance fuera del extremo distal de la cánula (2020). Un operador puede luego desear abortar el procedimiento o retraer de otro modo la aguja (2030) con respecto a la cánula (2020) sin ni siquiera hacer avanzar la aguja (2030) fuera de la cánula (2020). Por supuesto, puede usarse cualquier otra cantidad adecuada de avance o retracción, como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
Debe entenderse que cuando el montaje de accionamiento (2100) se rota para accionar el montaje de válvula (2200) y la aguja (2030), el montaje de válvula (2200) y la aguja (2030) permanecen sustancialmente estacionarios rotacionalmente con respecto al montaje de accionamiento (2100). Como se ha descrito con anterioridad, dicha funcionalidad se ve facilitada por el acoplamiento entre el miembro de traslación (2140) del montaje de accionamiento (2100) y el cuerpo de válvula (2210) del montaje de válvula (2200). Además, debe entenderse que el tubo (2092) se extiende a través de las luces (2114, 2145) del miembro de rotación (2110) y el miembro de traslación (2140) para evitar que el miembro de rotación (2110) y el miembro de traslación (2140) apliquen un par de torsión a los tubos de suministro (2090, 2091) que de otro modo podrían rotar el montaje de válvula (2200). En el presente ejemplo, puede ser deseable evitar la rotación del montaje de válvula (2200) de tal manera que la aguja (2030) se traslade, pero no rote. Esto se debe a la geometría de la aguja (2030) y a las interacciones potenciales de esa geometría con el tejido. Por supuesto, en otros ejemplos, la aguja (2030) puede configurarse de tal manera que se desee la rotación. En tales ejemplos, las características para evitar la rotación del montaje de válvula (2200) pueden omitirse o modificarse como será evidente para los expertos en la técnica a la vista de las enseñanzas de la presente.
E. Montaje de soporte alternativo ejemplar
Las FIGS. 47-49 muestran un montaje de soporte (2510) alternativo ejemplar que es similar al montaje de soporte (110) descrito anteriormente. Sin embargo, a diferencia del montaje de soporte (110), el montaje de soporte (2510) comprende una estructura relativamente rígida y está configurado para soportar el instrumento (2010) descrito anteriormente. El montaje de soporte (2510) comprende un brazo de soporte vertical (2520), un montaje de abrazadera (2540) y un brazo de soporte lateral (2560). El brazo de soporte vertical (2520) es relativamente rígido y generalmente permite la fijación del montaje de soporte (2510) con un reposamuñecas de cirugía oftálmica convencional u otro accesorio. El brazo de soporte vertical (2520) se extiende hacia arriba con una sección transversal generalmente rectangular. Se incluye un miembro de apoyo integral (2522) cerca del extremo superior del brazo de soporte (2520). El miembro de apoyo (2522) tiene generalmente la forma de un rebaje parcialmente cilíndrico de tal manera que el miembro de apoyo (2522) está configurado para recibir una estructura tubular que puede ser parte de un reposamuñecas u otro accesorio. El extremo superior del brazo de soporte (2520) incluye además una protuberancia que se extiende distalmente (2524) que está configurado para soportar el montaje de abrazadera (2540) como se describirá con mayor detalle. Como también se describirá con mayor detalle a continuación, el brazo de soporte vertical (2520) puede incluir un orificio (no mostrado) para proporcionar la unión del montaje de abrazadera (2540).
El montaje de abrazadera (2540) comprende un mando de accionamiento (2542) y un soporte de abrazadera (2546). El mando de accionamiento (2542) está configurado para ser rotado por la mano de un operador. Un eje roscado (2544) se extiende distalmente desde el mando de accionamiento (2542). Como se describirá con mayor detalle a continuación, el mando de accionamiento (2542) está configurado generalmente para ser rotado para acoplarse con el soporte de abrazadera y el brazo de soporte vertical (2520) a través del eje roscado (2544). El soporte de abrazadera (2546) comprende una parte proximal (2548), una parte distal (2552) y un par de brazos (2556) que se extiende entre la parte proximal (2548) y la parte distal (2552). La parte proximal (2548) incluye una abertura (2550) centrada en la parte proximal (2548). La abertura (2550) está configurada para recibir el eje roscado (2544) del mando de accionamiento (2542) para permitir que el eje roscado (2542) pase a través del mismo al brazo de soporte vertical (2520). La parte distal (2552) tiene una forma generalmente curvada para definir un rebaje (2554)
generalmente parcialmente cilindrico, que complementa al miembro de apoyo (2522) del brazo de soporte vertical (2520). Como se describirá con mayor detalle a continuación, el miembro de apoyo (2522) y la parte distal (2552) pueden manejarse juntos para pinzar una estructura tubular que puede ser parte de un reposamuñecas u otro accesorio.
Los brazos (2556) se extienden entre la parte proximal (2548) y la parte distal (2552). En particular, los brazos (2556) se curvan generalmente hacia arriba a medida que se extienden entre la parte proximal (2548) y la parte distal (2552). Tal curvatura está configurada para permitir el accionamiento de sujeción del montaje de abrazadera (2540) como se describirá con mayor detalle a continuación. Cada brazo (2556) incluye un orificio (2558) orientado cerca de la parte distal (2552). El orificio (2558) permite la unión pivotante de los brazos (2556) a la protuberancia (2524) del brazo de soporte vertical (2520) mediante un tornillo u otra sujeción.
El brazo de soporte lateral (2560) comprende un collar ajustable (2562), un eje deslizable (2568) y un soporte de unión (2572). El collar ajustable (2562) tiene generalmente forma de L y está configurado para permitir selectivamente que el eje deslizable (2568) se deslice con respecto al brazo de soporte vertical (2520). En particular, el extremo inferior del collar ajustable (2562) incluye un eje de unión (2564), una abertura distal (no mostrada), una abertura proximal (2565) y un botón de ajuste (2566). El eje de unión (2564) se extiende hacia abajo desde el collar ajustable (2562) y hacia el brazo de soporte vertical (2520). Como se describirá con mayor detalle a continuación, el eje de unión (2564) une el collar ajustable (2562) al brazo de soporte vertical (2520) de tal manera que el collar ajustable (2562) puede rotarse y trasladarse selectivamente con respecto al brazo de soporte vertical (2520).
La abertura distal y la abertura proximal (2565) del collar ajustable (2562) definen una luz (no mostrada) que se extiende a través del collar ajustable (2562). Las aberturas (2565) están configuradas para recibir el eje deslizable (2568) de tal manera que el eje deslizable (2568) pueda extenderse longitudinalmente a través del collar ajustable (2562). Como se describirá con mayor detalle a continuación, el collar ajustable (2562) está configurado para bloquear y desbloquear selectivamente el eje deslizable (2568) de tal manera que el eje deslizable (2568) se pueda trasladar selectivamente dentro del collar ajustable (2562) con respecto al brazo de soporte vertical (2520).
El eje deslizable (2568) tiene generalmente forma ovular y comprende un canal central (2570) que se extiende longitudinalmente a través del eje deslizable (2568). En algunos ejemplos, el canal central (2570) puede recibir pasadores u otras características dispuestas dentro de la luz del collar ajustable (2562) para mantener la posición horizontal del eje deslizable (2568). Por supuesto, tales características son meramente opcionales y pueden omitirse en algunos ejemplos.
El soporte de unión (2572) está configurado para recibir por lo menos una parte del instrumento (2010) descrito anteriormente. En particular, el soporte de unión comprende (2572) un pasador de indexación (2574) y un mango de liberación rápida (2576). El pasador de indexación (2574) puede acoplar una geometría correspondiente del instrumento (2010) para indexar la posición del instrumento (2010) con respecto al soporte de unión (2572). El mango de liberación rápida (2576) está en comunicación con un mecanismo dentro del soporte de unión, lo que puede facilitar la liberación del instrumento (2010) del soporte de unión (2572) o el soporte de unión (2572) del montaje de soporte (2510). Debe entenderse que, en algunos ejemplos, el soporte de unión (2572) puede incluir imanes que pueden acoplar los imanes correspondientes en el instrumento (2010) para permitir una rápida unión y desconexión del instrumento (2010) del montaje de soporte (2510), además de o en lugar de incluir un mango de liberación rápida (2576).
En las FIGS. 48 y 49 se muestra un ejemplo de uso del montaje de soporte (2510). Como puede verse, el montaje de soporte (2510) puede moverse a través de tres intervalos de movimiento separados (por ejemplo, como se indica con las flechas (2580, 2582, 2584)). En particular, como puede verse en la FIG. 48, el montaje de soporte (2510) puede accionarse primero verticalmente como indica la flecha (2580). Para permitir el accionamiento vertical del montaje de soporte (2510), un operador puede presionar el botón (2566), que acciona un mecanismo interno dentro del brazo de soporte vertical (2520) permitiendo de este modo el ajuste en los tres intervalos de movimiento. Con el eje de unión (2564) libre para rotar, un operador puede agarrar el brazo de soporte lateral (2560) y mover el brazo de soporte lateral (2560) a la altura deseada.
El eje deslizable (2568) también puede trasladarse lateralmente con respecto al brazo de soporte vertical (2520) como lo indica la flecha (2582). Para trasladar el eje deslizable (2568), un operador puede presionar el botón (2566) para desbloquear la traslación del eje deslizable (2568). Aunque no se muestra, debe entenderse que el botón (2566) puede estar en comunicación con una característica de bloqueo cargada por resorte u otro aparato similar que puede desacoplarse cuando se presiona el botón (2566). Mientras se presiona el botón (2566), un operador puede agarrar el brazo de soporte lateral (2560) y mover el brazo de soporte lateral (2560) a la posición lateral deseada.
Como puede verse en la FIG. 49, el brazo de soporte lateral (2560) también puede rotarse con respecto al brazo de soporte vertical (2520) como se indica mediante flechas (2584). Tal rotación se inicia presionando también el botón (2566) como se ha descrito anteriormente. En particular, al presionar el botón (2566) se acciona un
mecanismo dentro del brazo de soporte vertical (2520) que permite la rotación y traslación del eje de unión (2564) dentro del brazo de soporte vertical (2520). Con el eje de unión (2564) libre para rotar, un operador puede agarrar el brazo de soporte lateral (2560) y rotar el brazo de soporte lateral (2560) a la posición angular deseada. Otras maneras adecuadas en las que puede usarse el montaje de soporte (2510) resultarán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente. De manera similar, otras formas adecuadas en las que el instrumento (2010) puede ser soportado serán evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
VI. Varios
Aunque los procedimientos y dispositivos descritos en la presente se analizan en el contexto del tratamiento de la degeneración macular relacionada con la edad, debe entenderse que no se pretende ni se implica tal limitación. Los procedimientos y dispositivos descritos en la presente pueden usarse para tratar otros tipos de afecciones médicas. A modo de ejemplo solamente, los procedimientos y dispositivos descritos en la presente (y variaciones de los mismos) pueden usarse para tratar retinitis pigmentosa, retinopatía diabética, degeneración macular húmeda relacionada con la edad y/u otras afecciones médicas. Varios contextos médicos adecuados en los que pueden usarse los procedimientos y dispositivos descritos en la presente serán evidentes para los expertos en la técnica.
Debe entenderse que cualquiera de las versiones de los instrumentos descritos en la presente puede incluir varias otras características además de o en lugar de las descritas anteriormente.
Debe entenderse que cualquiera o más de las enseñanzas, expresiones, realizaciones, ejemplos, etc. descritos en la presente pueden combinarse con una cualquiera o más de las otras enseñanzas, expresiones, realizaciones, ejemplos, etc. que se describen en la presente. Por lo tanto, las enseñanzas, expresiones, realizaciones, ejemplos, etc. descritos anteriormente no deben considerarse de forma aislada entre sí. Varias formas adecuadas en las que pueden combinarse las enseñanzas de la presente serán fácilmente evidentes para los expertos en la técnica a la vista de las enseñanzas de la presente.
Las versiones descritas anteriormente pueden diseñarse para desecharse después de un solo uso, o pueden diseñarse para usarse múltiples veces. Las versiones pueden, en uno o ambos casos, reacondicionarse para su reutilización después de por lo menos un uso. El reacondicionamiento puede incluir cualquier combinación de los pasos de desmontaje del dispositivo, seguido de la limpieza o sustitución de las piezas particulares y el posterior montaje. En particular, algunas versiones del dispositivo pueden desmontarse, y cualquier número de las piezas o partes particulares del dispositivo puede reemplazarse o eliminarse selectivamente en cualquier combinación. Tras limpiar y/o reemplazar partes particulares, algunas versiones del dispositivo pueden volver a ensamblarse para su uso posterior, ya sea en una instalación de reacondicionamiento o por un operador inmediatamente antes de un procedimiento. Los expertos en la técnica apreciarán que el reacondicionamiento de un dispositivo puede utilizar una variedad de técnicas para desmontar, limpiar/reemplazar y volver a montar. El uso de tales técnicas y el dispositivo reacondicionado resultante están todos dentro del alcance de la presente solicitud.
A modo de ejemplo solamente, las versiones descritas en la presente pueden esterilizarse antes y/o después de un procedimiento. En una técnica de esterilización, el dispositivo se coloca en un recipiente cerrado y sellado, como una bolsa de plástico o TYVEK. El recipiente y el dispositivo pueden colocarse luego en un campo de radiación que puede penetrar en el recipiente, como radiación gamma, rayos X o electrones de alta energía. La radiación puede matar las bacterias del dispositivo y del recipiente. Luego, el dispositivo esterilizado puede almacenarse en el recipiente estéril para su uso posterior. Un dispositivo también puede esterilizarse usando cualquier otra técnica conocida en la técnica, incluyendo pero no limitadas a, radiación beta o gamma, óxido de etileno o vapor.
Habiendo mostrado y descrito varias realizaciones de la presente invención, pueden realizarse adaptaciones adicionales de los métodos y sistemas descritos en la presente mediante modificaciones apropiadas por parte de un experto en la técnica sin apartarse del alcance de la presente invención. Se han mencionado varias de estas modificaciones potenciales, y otras serán evidentes para los expertos en la técnica. Por ejemplo, los ejemplos, realizaciones, geometrías, materiales, dimensiones, proporciones, pasos y similares analizados anteriormente son ilustrativos y no son necesarios. Por consiguiente, el alcance de la presente invención debe considerarse en términos de las siguientes reivindicaciones y se entiende que no se limita a los detalles de estructura y funcionamiento mostrados y descritos en la memoria descriptiva y los dibujos.
Claims (14)
1. Un aparato (10) para administrar un agente terapéutico a un ojo, en donde el aparato comprende:
(a) un cuerpo (40);
(b) una cánula (820) que se extiende distalmente desde el cuerpo (40), en donde la cánula (820) define un eje longitudinal (LA) e incluye una guía de aguja (880) que define una luz interna (882) que incluye una parte proximal recta (886) que corresponde al eje longitudinal (LA) y una parte distal curvada (888);
(c) una aguja hueca (830), en donde la aguja hueca (830) se recibe deslizablemente en la luz interna (82) de tal manera que la aguja (830) puede deslizarse con respecto a la cánula (820); y
(d) un montaje de accionamiento (460), en donde el montaje de accionamiento (460) puede manejarse para accionar la aguja (830) con respecto a la cánula (820) para impulsar de este modo una parte distal de la aguja (830) a través de la parte distal curvada (888) de la luz interna (82) a lo largo de un eje de salida que está orientado oblicuamente con respecto al eje longitudinal de la cánula (820); caracterizado porque:
La cánula (820) está dimensionada y configurada para poder ser insertada entre una coroides y una esclerótica del ojo de un paciente, y la cánula (820) tiene una sección transversal generalmente rectangular.
2. El aparato de la reivindicación 1, en el que el montaje de accionamiento (460) incluye un miembro de accionamiento (462) que puede trasladarse con respecto al cuerpo (40) para accionar la aguja (830).
3. El aparato de la reivindicación 1, en el que el montaje de accionamiento (460) incluye un miembro de accionamiento (462) que puede rotarse con respecto al cuerpo (40) para accionar la aguja (830).
4. El aparato de la reivindicación 3, en el que el montaje de accionamiento (460) incluye un miembro roscado (464) que se extiende distalmente desde el miembro de accionamiento (462), en donde el miembro roscado (464) se acopla a un orificio roscado asegurado de manera fija dentro del cuerpo (40) para accionar la aguja (830) cuando el miembro de accionamiento (462) se rota con respecto al cuerpo (40)
5. El aparato de la reivindicación 1, en el que la aguja (830) incluye una punta distal afilada.
6. El aparato de la reivindicación 5, en el que la punta distal afilada de la aguja comprende un primer bisel (31), un segundo bisel (33), y un tercer bisel (35), en donde el primer bisel (31), el segundo bisel (33), y el tercer bisel (35) están orientados oblicuamente unos respecto de los otros.
7. El aparato de la reivindicación 1, en donde el eje de salida (EA) está orientado en un ángulo entre 5° y 30° con respecto al eje longitudinal (LA) de la cánula (820).
8. El aparato de la reivindicación 1, en donde el eje de salida (EA) está orientado en un ángulo entre 7° y 9° con respecto al eje longitudinal (LA) de la cánula (820).
9. El aparato de la reivindicación 1, en el que la cánula (820) incluye una punta distal roma.
10. El aparato de la reivindicación 1, en el que la cánula (820) incluye un extremo distal biselado (26), en donde el extremo distal biselado (26) tiene un ángulo de bisel, en donde el ángulo de bisel está entre 10° y 30°.
11. El aparato de la reivindicación 1, en el que la cánula (820) define dos luces laterales (822) y una única luz central (824) que se extienden longitudinalmente a través de la longitud de la cánula (820), en donde la guía de la aguja (80) está dispuesta dentro de la luz central (824) de la pluralidad de luces (822, 824).
12. El aparato de la reivindicación 1, en el que la cánula (820) tiene una rigidez a la flexión entre 0,7x10⁻⁶ Nm2 y 11,1 x10'6 Nm2.
13. El aparato de la reivindicación 1, en el que la cánula (820) tiene una rigidez a la flexión entre 2,0x10'6 Nm2 y 6,0x10⁻⁶ Nm2.
14. El aparato de la reivindicación 1, en el que el aparato comprende además un montaje de válvula (2200), en donde el montaje de válvula (2200) puede manejarse para proporcionar un acoplamiento fluido entre una fuente de fluido y la aguja (2030) y para cambiar el estado de fluido de la aguja (2030), en donde el montaje de accionamiento (2100) puede manejarse para trasladar el montaje de válvula longitudinalmente para trasladarlo de este modo con la aguja (2030) con respecto al cuerpo (40) y la cánula (2020).
Applications Claiming Priority (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US201461938956P | 2014-02-12 | 2014-02-12 | |
| US201462049128P | 2014-09-11 | 2014-09-11 | |
| US201462049089P | 2014-09-11 | 2014-09-11 | |
| US201462049100P | 2014-09-11 | 2014-09-11 | |
| US201462049056P | 2014-09-11 | 2014-09-11 | |
| US201562104295P | 2015-01-16 | 2015-01-16 | |
| PCT/US2015/015362 WO2015126694A1 (en) | 2014-02-12 | 2015-02-11 | Method and apparatus for suprachoroidal administration of therapeutic agent |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| ES2871138T3 true ES2871138T3 (es) | 2021-10-28 |
Family
ID=53773957
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| ES20200019T Active ES3013632T3 (en) | 2014-02-12 | 2015-02-11 | Apparatus for suprachoroidal administration of therapeutic agent |
| ES15708368T Active ES2871138T3 (es) | 2014-02-12 | 2015-02-11 | Aparato para la administración supracoroidea de agente terapéutico |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| ES20200019T Active ES3013632T3 (en) | 2014-02-12 | 2015-02-11 | Apparatus for suprachoroidal administration of therapeutic agent |
Country Status (11)
| Country | Link |
|---|---|
| US (6) | US10226379B2 (es) |
| EP (3) | EP4555981A3 (es) |
| JP (5) | JP6548229B2 (es) |
| CN (3) | CN110680606B (es) |
| BR (2) | BR112016018570B1 (es) |
| DK (2) | DK3797742T3 (es) |
| ES (2) | ES3013632T3 (es) |
| FI (1) | FI3797742T3 (es) |
| PL (2) | PL3797742T3 (es) |
| PT (2) | PT3797742T (es) |
| WO (1) | WO2015126694A1 (es) |
Families Citing this family (63)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20070202186A1 (en) | 2006-02-22 | 2007-08-30 | Iscience Interventional Corporation | Apparatus and formulations for suprachoroidal drug delivery |
| WO2012051575A2 (en) | 2010-10-15 | 2012-04-19 | Iscience Interventional Corporation | Device for ocular access |
| SG10201702674PA (en) | 2013-05-03 | 2017-06-29 | Clearside Biomedical Inc | Apparatus and methods for ocular injection |
| JP6548229B2 (ja) * | 2014-02-12 | 2019-07-24 | オービット・バイオメディカル・リミテッドOrbit Biomedical Limited | 治療薬の脈絡膜上投与のための方法及び装置 |
| US9925088B2 (en) * | 2014-06-06 | 2018-03-27 | Janssen Biotech, Inc. | Sub-retinal tangential needle catheter guide and introducer |
| US9949874B2 (en) | 2014-06-06 | 2018-04-24 | Janssen Biotech, Inc. | Therapeutic agent delivery device with convergent lumen |
| US10064752B2 (en) | 2014-09-11 | 2018-09-04 | Orbit Biomedical Limited | Motorized suprachoroidal injection of therapeutic agent |
| US10219936B2 (en) | 2014-09-11 | 2019-03-05 | Orbit Biomedical Limited | Therapeutic agent delivery device with advanceable cannula and needle |
| US10322028B2 (en) * | 2014-09-11 | 2019-06-18 | Orbit Biomedical Limited | Method and apparatus for sensing position between layers of an eye |
| US10258502B2 (en) | 2014-09-18 | 2019-04-16 | Orbit Biomedical Limited | Therapeutic agent delivery device |
| ES2953403T3 (es) * | 2015-07-03 | 2023-11-10 | Ophthorobotics Ag | Sistema de inyección intraocular y métodos de control de tal sistema |
| GB2543645B (en) | 2015-09-17 | 2019-01-02 | Oxular Ltd | Ophthalmic Injection device |
| US11357912B2 (en) * | 2016-01-19 | 2022-06-14 | Unomedical A/S | Cannula and infusion devices |
| US10478553B2 (en) | 2016-03-09 | 2019-11-19 | Orbit Biomedical Limited | Apparatus for subretinal administration of therapeutic agent via a curved needle |
| US11622884B2 (en) * | 2016-03-16 | 2023-04-11 | Oxular Limited | Ophthalmic delivery device and ophthalmic drug compositions |
| JP2019514581A (ja) | 2016-05-02 | 2019-06-06 | クリアサイド バイオメディカル,インコーポレイテッド | 眼の薬物送達のためのシステムおよび方法 |
| US10646374B2 (en) | 2016-06-17 | 2020-05-12 | Orbit Biomedical Limited | Apparatus and method to form entry bleb for subretinal delivery of therapeutic agent |
| US11000410B2 (en) * | 2016-06-17 | 2021-05-11 | Gyroscope Therapeutics Limited | Guide apparatus for tangential entry into suprachoroidal space |
| US10806629B2 (en) | 2016-06-17 | 2020-10-20 | Gyroscope Therapeutics Limited | Injection device for subretinal delivery of therapeutic agent |
| US10973681B2 (en) | 2016-08-12 | 2021-04-13 | Clearside Biomedical, Inc. | Devices and methods for adjusting the insertion depth of a needle for medicament delivery |
| AU2017321980B2 (en) | 2016-09-02 | 2020-04-30 | Alcon Inc. | Implant applicators |
| US20190216645A1 (en) * | 2016-09-23 | 2019-07-18 | The Regents Of The University Of California | Surgical device for ab-externo sub-retinal fluid drainage |
| US20180092772A1 (en) * | 2016-10-04 | 2018-04-05 | Firas Emad Mosalam | Automated Eye Drop Dispenser |
| WO2018118817A1 (en) | 2016-12-19 | 2018-06-28 | New World Medical, Inc. | Ocular treatment devices and related methods of use |
| US11273072B2 (en) * | 2017-01-13 | 2022-03-15 | Gyroscope Therapeutics Limited | Suprachoroidal injection device |
| US11266527B2 (en) * | 2017-02-16 | 2022-03-08 | Microsurgical Technology, Inc. | Devices, system and methods for minimally invasive glaucoma surgery |
| US11076984B2 (en) | 2017-03-13 | 2021-08-03 | Gyroscope Therapeutics Limited | Method of performing subretinal drainage and agent delivery |
| US11033427B2 (en) | 2017-04-13 | 2021-06-15 | Alcon Inc. | Vitreoretinal instruments for fluid aspiration |
| CN110072495B (zh) * | 2017-06-15 | 2022-06-03 | 新加坡全国眼科中心有限公司 | 用于滴注滴眼剂的滴眼剂引导装置 |
| GB2568579B (en) * | 2017-09-15 | 2022-06-29 | Oxular Ltd | Ophthalmic drug compositions |
| US11576816B2 (en) * | 2017-10-18 | 2023-02-14 | Jesus Moreno | Opthalmic microsurgical instrument |
| TWI734958B (zh) | 2018-03-19 | 2021-08-01 | 日商泰爾茂股份有限公司 | 穿刺針及導管組合體 |
| CN112165923B (zh) * | 2018-04-19 | 2023-07-21 | 埃弗拉兹疗法有限公司 | 用于将物质注射到身体组织或器官的夹层中的装置 |
| US11338113B2 (en) * | 2018-06-07 | 2022-05-24 | Becton, Dickinson And Company | Needle position indicator |
| US11351354B2 (en) | 2019-02-20 | 2022-06-07 | Becton, Dickinson And Company | Extension tube clamp providing positive displacement |
| US11759355B1 (en) | 2019-02-26 | 2023-09-19 | Gyroscope Therapeutics Limited | Method of delivering leading blebs and agent to subretinal space |
| US20220032023A1 (en) * | 2019-04-16 | 2022-02-03 | The Trustees Of Columbia University In The City Of New York | Ultra-sharp microneedle |
| JP7179670B2 (ja) * | 2019-04-18 | 2022-11-29 | 株式会社日本製鋼所 | 延伸装置および延伸装置の部品交換方法 |
| USD974561S1 (en) | 2019-05-17 | 2023-01-03 | Boston Scientific Scimed Inc. | Radial ultrasound needle biopsy device |
| US12318343B2 (en) * | 2019-05-29 | 2025-06-03 | Alcon Inc. | Retina massage and smoothing device |
| AU2020362958B2 (en) | 2019-10-11 | 2026-07-09 | Genentech, Inc. | Dose clip assembly for syringe |
| US20230025428A1 (en) * | 2019-11-27 | 2023-01-26 | Galvani Bioelectronics Limited | Systems and methods for laparoscopic delivery and deployment of a neural interface |
| EP4154852B1 (en) | 2020-05-21 | 2024-07-10 | RIVERFIELD Inc. | Surgical tool retraction mechanism |
| US20240000443A1 (en) * | 2020-11-30 | 2024-01-04 | Visionaire Products, Inc. | Needle and collection device for ocular biopsy and methods of use |
| WO2022136913A1 (en) * | 2020-12-22 | 2022-06-30 | Gyroscope Therapeutics Limited | Ocular cannula guide |
| WO2022150650A1 (en) * | 2021-01-11 | 2022-07-14 | New World Medical, Inc. | Ophthalmic device |
| CN115802989A (zh) | 2021-02-09 | 2023-03-14 | 陀螺仪治疗学有限公司 | 脉络膜上注射装置 |
| USD1037439S1 (en) | 2022-01-17 | 2024-07-30 | EyePoint Pharamaceuticals, Inc. | Ocular injector |
| KR102460395B1 (ko) * | 2022-06-23 | 2022-10-27 | 이성헌 | 코 성형 또는 얼굴 리프팅용 리프팅 실의 삽입 장치 |
| KR20250052375A (ko) | 2022-07-11 | 2025-04-18 | 제넨테크, 인크. | 유리체 통과 망막하 주입기 |
| AU2023336875A1 (en) | 2022-09-06 | 2025-03-20 | Genentech, Inc. | Apparatus for subretinal administration of therapeutic agent via dual-curved needle |
| IL322034A (en) | 2023-01-13 | 2025-09-01 | Genentech Inc | Syringe dosing station |
| JP2026520892A (ja) * | 2023-06-22 | 2026-06-25 | アルコン インコーポレイティド | 網膜下送達のための方法及び装置 |
| AU2024314616A1 (en) * | 2023-06-22 | 2025-11-13 | Alcon Inc. | Methods and apparatus for subretinal delivery |
| US20240423833A1 (en) * | 2023-06-22 | 2024-12-26 | Alcon Inc. | Methods and apparatus for subretinal delivery |
| EP4731144A1 (en) * | 2023-06-22 | 2026-04-29 | Alcon Inc. | Methods and apparatus for subretinal delivery |
| TW202529711A (zh) * | 2023-09-29 | 2025-08-01 | 美商建南德克公司 | 眼插管導引器、施用器及標記器械 |
| WO2025179248A1 (en) * | 2024-02-23 | 2025-08-28 | Oculogenex Inc. | Microneedle device for intraocular injections and methods of using the same |
| TW202602405A (zh) | 2024-03-27 | 2026-01-16 | 美商建南德克公司 | 用於視網膜下注射裝置的扭矩環 |
| WO2025217230A1 (en) | 2024-04-08 | 2025-10-16 | Regenxbio Inc. | Vectorized anti-complement antibodies and complement agents and administration thereof |
| WO2025217214A2 (en) | 2024-04-08 | 2025-10-16 | Regenxbio Inc. | Recombinant adeno-associated viruses and uses thereof |
| WO2025213282A1 (en) * | 2024-04-12 | 2025-10-16 | Dragonfleye Therapeutics Corp. | Devices and methods for precision advancing needle with sensing |
| WO2025259664A1 (en) * | 2024-06-11 | 2025-12-18 | Long Bridge Medical, Inc. | Microsurgical device having retractable needle-tipped introducer and methods of use |
Family Cites Families (78)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US2760483A (en) * | 1953-10-29 | 1956-08-28 | Tassicker Graham Edward | Retinal stimulator |
| US5273530A (en) | 1990-11-14 | 1993-12-28 | The University Of Rochester | Intraretinal delivery and withdrawal instruments |
| US5312361A (en) * | 1991-09-13 | 1994-05-17 | Zadini Filiberto P | Automatic cannulation device |
| US5653715A (en) * | 1993-03-09 | 1997-08-05 | Chiron Vision Corporation | Apparatus for preparing an intraocular lens for insertion |
| US5964740A (en) | 1996-07-09 | 1999-10-12 | Asahi Kogaku Kogyo Kabushiki Kaisha | Treatment accessory for an endoscope |
| ATE275880T1 (de) | 1995-10-13 | 2004-10-15 | Transvascular Inc | Vorrichtung zur umgehung von arteriellen verengungen und/oder zur ausführung anderer transvaskularer eingriffe |
| US6283951B1 (en) * | 1996-10-11 | 2001-09-04 | Transvascular, Inc. | Systems and methods for delivering drugs to selected locations within the body |
| DE19741487C2 (de) | 1997-09-19 | 2000-08-31 | Univ Eberhard Karls | Vorrichtung für einen Zugang in den Subretinalraum eines Auges |
| US6378526B1 (en) | 1998-08-03 | 2002-04-30 | Insite Vision, Incorporated | Methods of ophthalmic administration |
| US6309374B1 (en) * | 1998-08-03 | 2001-10-30 | Insite Vision Incorporated | Injection apparatus and method of using same |
| US6143004A (en) * | 1998-08-18 | 2000-11-07 | Atrion Medical Products, Inc. | Suturing device |
| KR100312659B1 (ko) | 1998-09-18 | 2002-02-19 | 하권익 | 망막하주사기 |
| US6162197A (en) * | 1998-12-22 | 2000-12-19 | Mohammad; Owais | Retractable needle assembly and method of making the same |
| US6368315B1 (en) | 1999-06-23 | 2002-04-09 | Durect Corporation | Composite drug delivery catheter |
| AU775149B2 (en) | 1999-10-21 | 2004-07-22 | Alcon Inc. | Sub-tenon drug delivery |
| US7357794B2 (en) | 2002-01-17 | 2008-04-15 | Medtronic Vascular, Inc. | Devices, systems and methods for acute or chronic delivery of substances or apparatus to extravascular treatment sites |
| US6989004B2 (en) | 2001-02-28 | 2006-01-24 | Rex Medical, L.P. | Apparatus for delivering ablation fluid to treat lesions |
| US7122042B2 (en) * | 2001-03-15 | 2006-10-17 | Lorusso Frank J | Apparatuses and methods for transcleral cautery and subretinal drainage |
| US7431710B2 (en) * | 2002-04-08 | 2008-10-07 | Glaukos Corporation | Ocular implants with anchors and methods thereof |
| US7485113B2 (en) | 2001-06-22 | 2009-02-03 | Johns Hopkins University | Method for drug delivery through the vitreous humor |
| KR100431454B1 (ko) | 2001-10-15 | 2004-05-14 | 사회복지법인삼성생명공익재단(삼성서울병원) | 망막하 주사기 |
| AU2003213075A1 (en) | 2002-02-14 | 2003-09-04 | Henry J. Kaplan | Subretinal implantation device and surgical cannulas for use therewith |
| US7316676B2 (en) | 2002-08-20 | 2008-01-08 | Gholam A. Peyman | Treatment of retinal detachment |
| CA2689424A1 (en) | 2002-09-29 | 2004-04-08 | Surmodics, Inc. | Methods for treatment and/or prevention of retinal disease |
| WO2004066871A2 (en) | 2003-01-24 | 2004-08-12 | Doheny Retina Institute | Reservoirs with subretinal cannula for subretinal drug delivery |
| US20040199130A1 (en) * | 2003-04-03 | 2004-10-07 | Chornenky Victor I. | Apparatus and method for treatment of macular degeneration |
| JP4289919B2 (ja) | 2003-05-06 | 2009-07-01 | 朝日インテック株式会社 | 薬液注入装置 |
| ES2569780T3 (es) | 2003-06-27 | 2016-05-12 | DePuy Synthes Products, Inc. | Células posparto derivadas de tejido placentario y métodos de preparación y uso de las mismas |
| JP2005176919A (ja) | 2003-12-16 | 2005-07-07 | Daikyu:Kk | 安全注射針 |
| EP2248494B1 (en) | 2004-01-23 | 2013-06-05 | iScience Interventional Corporation | Composite ophthalmic microcannula |
| BRPI0507690A (pt) * | 2004-02-12 | 2007-07-24 | Neovista Inc | métodos e aparelho para a braquiterapia intra-ocular |
| KR20110139772A (ko) * | 2004-04-29 | 2011-12-29 | 아이싸이언스 인터벤셔날 코포레이션 | 안과 치료를 위한 장치와 방법 |
| US20080058704A1 (en) | 2004-04-29 | 2008-03-06 | Michael Hee | Apparatus and Method for Ocular Treatment |
| US20100173866A1 (en) * | 2004-04-29 | 2010-07-08 | Iscience Interventional Corporation | Apparatus and method for ocular treatment |
| US20060047250A1 (en) * | 2004-08-30 | 2006-03-02 | Hickingbotham Dyson W | Fluid delivery device |
| WO2007002304A2 (en) | 2005-06-22 | 2007-01-04 | Vnus Medical Technologies, Inc. | Methods and apparatus for introducing tumescent fluid to body tissue |
| JP5388582B2 (ja) | 2006-01-17 | 2014-01-15 | トランセンド・メディカル・インコーポレイテッド | 薬剤投与処置装置 |
| US20070202186A1 (en) | 2006-02-22 | 2007-08-30 | Iscience Interventional Corporation | Apparatus and formulations for suprachoroidal drug delivery |
| US8197435B2 (en) | 2006-05-02 | 2012-06-12 | Emory University | Methods and devices for drug delivery to ocular tissue using microneedle |
| US20080004596A1 (en) | 2006-05-25 | 2008-01-03 | Palo Alto Institute | Delivery of agents by microneedle catheter |
| US20080281292A1 (en) | 2006-10-16 | 2008-11-13 | Hickingbotham Dyson W | Retractable Injection Port |
| JP2008142533A (ja) * | 2006-11-16 | 2008-06-26 | Manii Kk | トロカール |
| US8353862B2 (en) * | 2007-11-02 | 2013-01-15 | Allergan, Inc. | Drug delivery systems and methods |
| EP2676701B1 (en) | 2008-01-07 | 2016-03-30 | Salutaris Medical Devices, Inc. | Devices for minimally-invasive extraocular delivery of radiation to the posterior portion of the eye |
| US20100305514A1 (en) | 2008-01-10 | 2010-12-02 | Bausch & Lomb Incorporated | Intravitreal injection system having coaxial cannulae and use thereof |
| US20100081707A1 (en) * | 2008-02-21 | 2010-04-01 | Ali Robin R | Devices and methods for delivering polynucleotides into retinal cells of the macula and fovea |
| WO2010019719A2 (en) * | 2008-08-13 | 2010-02-18 | Silk Road Medical, Inc. | Suture delivery device |
| EP2367503A1 (en) * | 2008-11-25 | 2011-09-28 | AttenueX Technologies, Inc. | Implant with high vapor pressure medium |
| US8425473B2 (en) | 2009-01-23 | 2013-04-23 | Iscience Interventional Corporation | Subretinal access device |
| WO2010093662A2 (en) * | 2009-02-10 | 2010-08-19 | Psivida Us, Inc. | Ocular trocar assembly |
| WO2010132751A1 (en) * | 2009-05-15 | 2010-11-18 | Iscience Interventional Corporation | Methods and apparatus for sub-retinal catheterization |
| WO2010141837A1 (en) | 2009-06-05 | 2010-12-09 | Vance Products Incorporated, D/B/A/ Cook Urological Incorporated | Access sheath and needle assembly for delivering therapeutic material |
| EP2496304A4 (en) * | 2009-11-02 | 2013-04-17 | Salutaris Medical Devices Inc | METHOD AND DEVICES FOR THE ADMINISTRATION OF MINIMALLY INVASIVE EXTRACOLAR RADIATION |
| PT2600812T (pt) * | 2010-08-05 | 2021-11-09 | Forsight Vision4 Inc | Aparelho para tratar um olho |
| WO2012051575A2 (en) * | 2010-10-15 | 2012-04-19 | Iscience Interventional Corporation | Device for ocular access |
| US8535268B2 (en) * | 2010-12-22 | 2013-09-17 | Alcon Research, Ltd. | Device for at least one of injection or aspiration |
| US8852165B2 (en) | 2011-06-16 | 2014-10-07 | II Edward G. Mackay | Endoluminal drug delivery devices and methods |
| WO2013059737A2 (en) | 2011-10-19 | 2013-04-25 | Nitinol Devices And Components, Inc. | Tissue treatment device and related methods |
| WO2013059668A1 (en) * | 2011-10-21 | 2013-04-25 | Synergetics, Inc. | Trocar system |
| WO2013123309A1 (en) | 2012-02-15 | 2013-08-22 | The Cleveland Clinic Foundation | Catheter assembly and method of treating a vascular disease |
| US9095412B2 (en) * | 2012-03-20 | 2015-08-04 | Sight Sciences, Inc. | Ocular delivery systems and methods |
| CA2882184C (en) | 2012-08-27 | 2021-09-07 | Clearside Biomedical, Inc. | Apparatus and methods for drug delivery using microneedles |
| US9301795B2 (en) | 2012-10-29 | 2016-04-05 | Ablative Solutions, Inc. | Transvascular catheter for extravascular delivery |
| AU2013342275B2 (en) | 2012-11-08 | 2017-11-09 | Clearside Biomedical, Inc. | Methods and devices for the treatment of ocular diseases in human subjects |
| CN105592828B (zh) * | 2013-08-02 | 2019-01-22 | 堤乐哈修门医学研究基础建设及服务有限公司 | 用于将组合物递送至眼睛的装置 |
| JP6548229B2 (ja) | 2014-02-12 | 2019-07-24 | オービット・バイオメディカル・リミテッドOrbit Biomedical Limited | 治療薬の脈絡膜上投与のための方法及び装置 |
| US9949874B2 (en) | 2014-06-06 | 2018-04-24 | Janssen Biotech, Inc. | Therapeutic agent delivery device with convergent lumen |
| US9925088B2 (en) | 2014-06-06 | 2018-03-27 | Janssen Biotech, Inc. | Sub-retinal tangential needle catheter guide and introducer |
| BR112016029864A2 (pt) | 2014-06-17 | 2017-08-22 | Clearside Biomedical Inc | métodos e dispositivos para tratamento de desordens oculares posteriores. |
| WO2015196085A2 (en) | 2014-06-20 | 2015-12-23 | Clearside Biomedical, Inc. | Variable diameter cannula and methods for controlling insertion depth for medicament delivery |
| US10322028B2 (en) | 2014-09-11 | 2019-06-18 | Orbit Biomedical Limited | Method and apparatus for sensing position between layers of an eye |
| US10219936B2 (en) | 2014-09-11 | 2019-03-05 | Orbit Biomedical Limited | Therapeutic agent delivery device with advanceable cannula and needle |
| US10064752B2 (en) | 2014-09-11 | 2018-09-04 | Orbit Biomedical Limited | Motorized suprachoroidal injection of therapeutic agent |
| US10258502B2 (en) | 2014-09-18 | 2019-04-16 | Orbit Biomedical Limited | Therapeutic agent delivery device |
| JP6744864B2 (ja) * | 2015-07-30 | 2020-08-19 | テルモ株式会社 | 医療用の穿刺針 |
| GB201516066D0 (en) | 2015-09-10 | 2015-10-28 | Young & Co Llp D | Treatment of retinitis pigmentosa |
| US11273072B2 (en) * | 2017-01-13 | 2022-03-15 | Gyroscope Therapeutics Limited | Suprachoroidal injection device |
| US10933226B2 (en) * | 2018-12-31 | 2021-03-02 | J.D. Franco & Co., Llc | Intravascular devices, systems, and methods to address eye disorders |
-
2015
- 2015-02-11 JP JP2016552291A patent/JP6548229B2/ja active Active
- 2015-02-11 BR BR112016018570-6A patent/BR112016018570B1/pt active IP Right Grant
- 2015-02-11 EP EP24223817.8A patent/EP4555981A3/en active Pending
- 2015-02-11 US US14/619,256 patent/US10226379B2/en active Active
- 2015-02-11 DK DK20200019.6T patent/DK3797742T3/da active
- 2015-02-11 CN CN201911066539.6A patent/CN110680606B/zh active Active
- 2015-02-11 PT PT202000196T patent/PT3797742T/pt unknown
- 2015-02-11 CN CN201580008275.2A patent/CN106687078B/zh active Active
- 2015-02-11 CN CN202111235056.1A patent/CN113855385B/zh active Active
- 2015-02-11 PL PL20200019.6T patent/PL3797742T3/pl unknown
- 2015-02-11 BR BR122020011529-7A patent/BR122020011529B1/pt active IP Right Grant
- 2015-02-11 ES ES20200019T patent/ES3013632T3/es active Active
- 2015-02-11 PL PL15708368T patent/PL3104814T3/pl unknown
- 2015-02-11 WO PCT/US2015/015362 patent/WO2015126694A1/en not_active Ceased
- 2015-02-11 FI FIEP20200019.6T patent/FI3797742T3/fi active
- 2015-02-11 DK DK15708368.4T patent/DK3104814T3/da active
- 2015-02-11 EP EP20200019.6A patent/EP3797742B1/en active Active
- 2015-02-11 EP EP15708368.4A patent/EP3104814B1/en active Active
- 2015-02-11 ES ES15708368T patent/ES2871138T3/es active Active
- 2015-02-11 PT PT157083684T patent/PT3104814T/pt unknown
-
2018
- 2018-11-08 US US16/184,212 patent/US11554042B2/en active Active
- 2018-11-08 US US16/184,221 patent/US11058576B2/en active Active
-
2019
- 2019-06-17 JP JP2019111845A patent/JP6995800B2/ja active Active
-
2021
- 2021-01-12 JP JP2021002721A patent/JP7167197B2/ja active Active
- 2021-06-14 US US17/346,654 patent/US11998482B2/en active Active
-
2022
- 2022-10-25 JP JP2022170493A patent/JP7483826B2/ja active Active
-
2024
- 2024-04-17 US US18/637,830 patent/US12409064B2/en active Active
- 2024-05-01 JP JP2024074301A patent/JP2024096296A/ja active Pending
-
2025
- 2025-01-17 US US19/028,810 patent/US20250295522A1/en active Pending
Also Published As
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| ES3013632T3 (en) | Apparatus for suprachoroidal administration of therapeutic agent | |
| ES2961233T3 (es) | Dispositivo de administración de agente terapéutico con cánula y aguja que pueden avanzar | |
| ES2821389T3 (es) | Aparato de guía para la introducción tangencial en el espacio supracoroideo | |
| ES2961846T3 (es) | Aparato de fijación ocular para una guía de catéter de aguja tangencial subretiniana e introductor | |
| JP2023169335A (ja) | 湾曲した針を介する治療剤の網膜下投与のための装置 | |
| HK40062697A (en) | Method and apparatus for suprachoroidal administration of therapeutic agent | |
| HK40126664A (en) | Method and apparatus for suprachoroidal administration of therapeutic agent | |
| HK40047835A (en) | Apparatus for suprachoroidal administration of therapeutic agent | |
| HK40047835B (en) | Apparatus for suprachoroidal administration of therapeutic agent | |
| HK40062697B (en) | Method and apparatus for suprachoroidal administration of therapeutic agent | |
| HK40014920A (en) | Method and apparatus for suprachoroidal administration of therapeutic agent | |
| HK40014920B (en) | Method and apparatus for suprachoroidal administration of therapeutic agent | |
| AU2024350540A1 (en) | Ocular cannula guide, applicator, and marking instrument |