ES2955236T3 - Control multi-qubit - Google Patents
Control multi-qubit Download PDFInfo
- Publication number
- ES2955236T3 ES2955236T3 ES19841040T ES19841040T ES2955236T3 ES 2955236 T3 ES2955236 T3 ES 2955236T3 ES 19841040 T ES19841040 T ES 19841040T ES 19841040 T ES19841040 T ES 19841040T ES 2955236 T3 ES2955236 T3 ES 2955236T3
- Authority
- ES
- Spain
- Prior art keywords
- noise
- control
- operator
- multiqubit
- hamiltonian
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N10/00—Quantum computing, i.e. information processing based on quantum-mechanical phenomena
- G06N10/20—Models of quantum computing, e.g. quantum circuits or universal quantum computers
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F15/00—Digital computers in general; Data processing equipment in general
- G06F15/76—Architectures of general purpose stored program computers
- G06F15/82—Architectures of general purpose stored program computers data or demand driven
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N10/00—Quantum computing, i.e. information processing based on quantum-mechanical phenomena
- G06N10/40—Physical realisations or architectures of quantum processors or components for manipulating qubits, e.g. qubit coupling or qubit control
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N10/00—Quantum computing, i.e. information processing based on quantum-mechanical phenomena
- G06N10/60—Quantum algorithms, e.g. based on quantum optimisation, quantum Fourier or Hadamard transforms
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N10/00—Quantum computing, i.e. information processing based on quantum-mechanical phenomena
- G06N10/70—Quantum error correction, detection or prevention, e.g. surface codes or magic state distillation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N7/00—Computing arrangements based on specific mathematical models
- G06N7/01—Probabilistic graphical models, e.g. probabilistic networks
-
- H—ELECTRICITY
- H03—ELECTRONIC CIRCUITRY
- H03H—IMPEDANCE NETWORKS, e.g. RESONANT CIRCUITS; RESONATORS
- H03H17/00—Networks using digital techniques
- H03H17/02—Frequency selective networks
- H03H17/0211—Frequency selective networks using specific transformation algorithms, e.g. WALSH functions, Fermat transforms, Mersenne transforms, polynomial transforms, Hilbert transforms
-
- H—ELECTRICITY
- H03—ELECTRONIC CIRCUITRY
- H03H—IMPEDANCE NETWORKS, e.g. RESONANT CIRCUITS; RESONATORS
- H03H17/00—Networks using digital techniques
- H03H17/02—Frequency selective networks
- H03H17/0219—Compensation of undesirable effects, e.g. quantisation noise, overflow
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B82—NANOTECHNOLOGY
- B82Y—SPECIFIC USES OR APPLICATIONS OF NANOSTRUCTURES; MEASUREMENT OR ANALYSIS OF NANOSTRUCTURES; MANUFACTURE OR TREATMENT OF NANOSTRUCTURES
- B82Y10/00—Nanotechnology for information processing, storage or transmission, e.g. quantum computing or single electron logic
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F17/00—Digital computing or data processing equipment or methods, specially adapted for specific functions
- G06F17/10—Complex mathematical operations
- G06F17/14—Fourier, Walsh or analogous domain transformations, e.g. Laplace, Hilbert, Karhunen-Loeve, transforms
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F17/00—Digital computing or data processing equipment or methods, specially adapted for specific functions
- G06F17/10—Complex mathematical operations
- G06F17/18—Complex mathematical operations for evaluating statistical data, e.g. average values, frequency distributions, probability functions, regression analysis
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Mathematical Physics (AREA)
- Mathematical Analysis (AREA)
- Mathematical Optimization (AREA)
- Pure & Applied Mathematics (AREA)
- Data Mining & Analysis (AREA)
- Computational Mathematics (AREA)
- General Engineering & Computer Science (AREA)
- Software Systems (AREA)
- Computing Systems (AREA)
- Evolutionary Computation (AREA)
- Artificial Intelligence (AREA)
- Condensed Matter Physics & Semiconductors (AREA)
- Algebra (AREA)
- Computer Hardware Design (AREA)
- Probability & Statistics with Applications (AREA)
- Databases & Information Systems (AREA)
- Life Sciences & Earth Sciences (AREA)
- Bioinformatics & Cheminformatics (AREA)
- Bioinformatics & Computational Biology (AREA)
- Evolutionary Biology (AREA)
- Operations Research (AREA)
- Superconductor Devices And Manufacturing Methods Thereof (AREA)
- Complex Calculations (AREA)
- Magnetic Resonance Imaging Apparatus (AREA)
Abstract
Esta divulgación se relaciona con la evaluación y mejora del rendimiento de una implementación de control en un procesador cuántico que comprende múltiples qubits en presencia de ruido. Un modelo de ruido descompone las interacciones de ruido descritas por un hamiltoniano de ruido multiqubit en múltiples canales de ruido contribuyentes. Cada canal genera una dinámica de ruido descrita por un operador de eje de ruido único. Para una implementación de control determinada, una función de filtro única representa la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada. Las funciones de filtro se basan en una transformación de frecuencia del operador del eje de ruido del canal de ruido correspondiente para evaluar así el rendimiento de la implementación de control. Una secuencia de control optimizada se basa en la función de filtro para reducir la susceptibilidad del sistema multi-qubit a los canales de ruido, reduciendo así la interacción efectiva con el ruido hamiltoniano de multi-qubit. La secuencia de control optimizada controla el procesador cuántico para mejorar así el rendimiento de la implementación de control. (Traducción automática con Google Translate, sin valor legal)
Description
DESCRIPCIÓN
Control multi-qubit
Campo técnico
[0001] La divulgación se refiere a la evaluación y mejora del rendimiento de una implementación de control en un procesador cuántico que comprende múltiples qubits en presencia de ruido.
Antecedentes
[0002] Los ordenadores cuánticos son una tecnología emergente y existen una serie de tecnologías diferentes para implementar ordenadores cuánticos, incluyendo iones atrapados, vacantes de nitrógeno en diamante, circuitos superconductores y espines de electrones y nucleares en semiconductores y otras estructuras cristalinas. Para cada una de estas tecnologías existe una amplia variedad de configuraciones y detalles microscópicos diferentes, como el número y la disposición espacial de los qubits implementados, la conectividad entre qubits, los controles disponibles o los entornos físicos experimentados por los qubits. Como resultado, cada ordenador cuántico tiene sus propias características específicas que lo diferencian de otros ordenadores cuánticos.
[0003] Sin embargo, un tema común para los ordenadores cuánticos es que la información cuántica se deteriora rápidamente y se requieren algoritmos complejos para crear protocolos de control que puedan estabilizar la información cuántica. Debido tanto a la alta variabilidad entre el hardware de computación cuántica como a los desafíos computacionales inherentes, es difícil determinar y ejecutar estos algoritmos de control para un ordenador cuántico en particular, lo que frena el uso efectivo de la tecnología de computación cuántica.
[0004] La Fig. 1 ilustra un procesador cuántico 101 que implementa una o más operaciones en múltiples qubits 102. En este ejemplo, los múltiples qubits están en forma de una matriz de 5 por 3 qubits, pero son igualmente posibles otras disposiciones, incluyendo matrices lineales y otras estructuras con muchos más qubits. De manera similar, se ilustran los acoplamientos del vecino más próximo, pero también son posibles otras arquitecturas de acoplamiento (por ejemplo, el vecino más próximo siguiente). Los ejemplos de arquitecturas que pueden controlarse usando el sistema divulgado incluyen el Bristlecone de Google y Q Experience de IBM. Las operaciones implementadas por el procesador cuántico 101 pueden incluir un conjunto de puertas universales para realizar computación cuántica de "modelo de circuito", operaciones de entrelazamiento para computación cuántica basada en mediciones, evoluciones adiabáticas para computación cuántica adiabática o simulaciones cuánticas "analógicas".
[0005] También se muestra una fuente de señal de control 103 que genera una señal de control 104 para controlar los qubits 102. La señal de control puede ser una señal de RF, microondas u óptica, dependiendo de la implementación física de los qubits. Puede enviarse global o localmente a los qubits, dependiendo de la arquitectura y la implementación. La señal puede adaptarse individualmente a cada qubit o aplicarse homogéneamente a todos los qubits. La señal de control 104 puede ser la misma señal usada generalmente para aplicar operaciones cuánticas a los qubits 102, o puede ser un sistema de control paralelo independiente. Más específicamente, la señal de control 104 puede tener un primer componente para controlar las operaciones de los qubits, como cargar información cuántica en los qubits, realizar operaciones lógicas cuánticas, permitir la interacción y leer la información resultante de los qubits. Encima del primer componente, hay un segundo componente que reduce la influencia del ruido en los qubits, como se describirá con más detalle a continuación. El primer y el segundo componentes pueden estar separados en el sentido de que son generados por fuentes separadas o incluso usando dispositivos físicos separados como RF, láser, MW, etc.
[0006] La Fig. 1 también muestra un entorno 105 en el que operan los qubits 102. El entorno 105 se dibuja como una forma irregular para indicar que es relativamente difícil de caracterizar con precisión y se comporta de manera aleatoria, aunque puede presentar correlaciones en el espacio y el tiempo. Más particularmente, los qubits 102 interactúan con el entorno de manera no deseada pero inevitable. Por ejemplo, los qubits 102 pueden interactuar con el entorno 105 a través de varios mecanismos que llevan a la decoherencia de la información cuántica almacenada en los qubits 102, y a errores inducidos por la decoherencia en las operaciones de lógica cuántica aplicadas a los qubits 102. El entorno 105 puede ser el mismo en muchos qubits 102 del procesador 101, o puede variar fuertemente entre qubits. Sin contramedidas, esta decoherencia da lugar a errores que disminuyen significativamente el rendimiento de las operaciones lógicas cuánticas individuales dentro del procesador cuántico, y del algoritmo final ejecutado en el procesador cuántico, a menos que se reduzca la decoherencia. Por lo tanto, la tarea de la señal de control 104 consiste en controlar los qubits 102 de tal manera que se reduzcan los efectos de la decoherencia. Esta señal de 9control reduce los efectos de la decoherencia incluso cuando la propia señal de control 104 es imperfecta y contribuye con sus propias características de ruido inductoras de decoherencia.
La Fig. 2 ilustra un ejemplo simplificado de un único qubit 200 cuyo estado cuántico se representa como un vector Bloch en una esfera Bloch 201 en la que el polo norte 202 representa el estado de base |1> (por ejemplo, espín arriba) y el polo sur 203 representa el estado de base |0> (por ejemplo, espín abajo). La información cuántica actual puede codificarse como una superposición de los dos estados base como indica el primer vector 203. En el ejemplo actual el
objetivo es realizar una operación de inactividad, o memoria. Como resultado de la interacción del qubit 200 con el entorno 105, el vector rota en una cantidad desconocida e incontrolada, y después de un cierto tiempo llega a una posición diferente, como indica el segundo vector 204. Esto corresponde a una aleatorización de la información codificada en el estado de qubit, descrito por el vector de estado. Ahora es posible aplicar una señal de control que "voltea" el segundo vector 204 en 180 grados llegando a una nueva posición, como se indica en el tercer vector 205. Si la señal de control se apaga, el qubit llega a una nueva posición. Si a continuación se desactiva la señal de control durante el mismo tiempo que entre 203 y 204, el tercer vector 205 rotará exactamente a la posición del primer vector 203 debido a la interacción con el entorno 105. Como resultado, la influencia del ruido descrito por la interacción con el entorno 105 en este caso se elimina perfectamente. Esto es un ejemplo sencillo de control de bucle abierto (libre de medición) que estabiliza un estado cuántico frente a la decoherencia del entorno. Por lo tanto, este protocolo de control proporciona la corrección del estado del qubit 203 contra la interferencia ambiental, pero evita la medición directa del entorno 105 o de los estados del qubit 203 o 204. Esto es particularmente potente, ya que el proceso de medición provoca el colapso de la información cuántica, inutilizándola para la computación cuántica.
[0007] La Fig. 3 ilustra una secuencia de control correspondiente 300 que aplica un único pulso de control 301 entre t1302 y t2303 para voltear el qubit como se muestra en la Fig. 2. En este ejemplo, esto significa que la fuente de RF 103 se enciende en t1 y se apaga en t2.
[0008] Mientras que el ejemplo de las Figs. 2 y 3 proporciona una eliminación perfecta del ruido exterior debido a una interacción con el entorno 105 independiente del tiempo, o estática "desfase", la situación es más complicada en casos prácticos. En particular, los múltiples qubits 102 interactúan entre sí y con el entorno 105 de maneras diferentes y potencialmente aleatorias. Esto es especialmente difícil de controlar cuando sólo se puede aplicar una única señal 104 a todos los qubits 102 simultáneamente.
[0009] Además, la mayoría de las interacciones con el entorno 105 y entre qubits 102 en general no pueden ser corregidas por un único pulso sino que requieren múltiples controles complejos formando una secuencia; la cadencia y las propiedades de cada segmento dentro de la secuencia se eligen para optimizar el rendimiento de la operación deseada (incluyendo pero no limitado a memoria (I), volteo de bit (X), volteo de fase (Z), T, S, CNOT, CPHASE, u otras puertas de entrelazamiento) bajo la influencia de ruido general variable en el tiempo.
[0010] Es aún más complicado determinar tales secuencias de control en circunstancias en las que el efecto del entorno 105 y el control inducido por el sistema 104 no conmutan mecánicamente de manera cuántica. Esta es una condición particular que se produce en muchos procesadores cuánticos y también añade una complejidad significativa al problema de definir controles en circunstancias reales. Por ejemplo, la aplicación de una puerta cuántica de volteo de bits (X) en presencia de ruido de desfase constituye un ejemplo de este tipo. En general, en tal escenario es difícil determinar con precisión las secuencias para compensar el ruido.
[0011] Cualquier análisis de documentos, actos, materiales, dispositivos, artículos o similares que se haya incluido en la presente memoria descriptiva no debe tomarse como una admisión de que alguno o todos estos asuntos forman parte de la base del estado de la técnica o eran de conocimiento general común en el campo relevante para la presente divulgación tal como existía antes de la fecha de prioridad de cada reivindicación de esta solicitud.
[0012] A lo largo de esta memoria descriptiva, se entenderá que la palabra "comprender", o variaciones como "comprende" o "que comprende", implica la inclusión de un elemento, número entero o paso, o grupo de elementos, números enteros o pasos indicados, pero no la exclusión de cualquier otro elemento, número entero o paso, o grupo de elementos, números enteros o pasos.
Sumario
[0013] Se proporciona un método para evaluar y mejorar el rendimiento de una implementación de control en un procesador cuántico que comprende múltiples qubits en presencia de ruido. El método comprende:
modelar el ruido mediante la descomposición de las interacciones de ruido descritas por un Hamiltoniano de ruido multiqubit en múltiples canales de ruido contribuyentes, cada canal generando una dinámica de ruido descrita por un único operador de eje de ruido AI\{ (i)}, donde (i) indexa el i ésimo canal de ruido;
determinar, para una implementación de control dada, la función de filtro única para cada canal de ruido que represente la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada, cada una de las múltiples funciones de filtro basándose en una transformación de frecuencia ($\mathcal{F}$) del operador de eje de ruido (AA{(i)}) del canal de ruido (i) correspondiente para evaluar de este modo el rendimiento de la implementación de control;
determinar una secuencia de control optimizada basada en la función de filtro para reducir la susceptibilidad del sistema multiqubit a los canales de ruido, reduciendo de este modo la interacción efectiva con el Hamiltoniano de ruido multiqubit;
aplicar la secuencia de control optimizada al sistema multiqubit para controlar el procesador cuántico para mejorar de este modo así el rendimiento de la implementación de control.
[0014] Es una ventaja que el método reduzca la influencia del ruido sobre los múltiples qubits, que si no se aborda provoca fallos de hardware, porque el método calcula la función de filtro y determina una secuencia de control supresora de ruido basada en la función de filtro. Por lo tanto, los múltiples qubits pueden usarse con una mayor fidelidad, es decir, con una menor tasa de error.
[0015] Los operadores del eje de ruido multiqubit pueden ser operadores lineales.
[0016] La combinación de los operadores de eje de ruido puede comprender una ponderación de cada operador de eje de ruido por una variable aleatoria.
[0017] La combinación puede ser una combinación lineal de los operadores del eje de ruido ponderados por variables aleatorias respectivas.
[0018] Cada una de las múltiples funciones de filtro puede basarse en una transformación de frecuencia de un Hamiltoniano de control (U_c) aplicado al operador del eje del ruido.
[0019] El Hamiltoniano de control puede representar una operación en múltiples qubits.
[0020] Un conjunto de puertas del procesador cuántico puede comprender operaciones de entrelazamiento y el Hamiltoniano de control incluye las operaciones de entrelazamiento entre los múltiples qubits.
[0021] El Hamiltoniano de control (U_c) aplicado al operador de eje de ruido puede formar un operador de eje de ruido de trama alternante.
[0022] El operador de eje de ruido de trama alternante puede representar la dinámica de control relativa al eje de ruido excluyendo el contenido estocástico del ruido.
[0023] El operador del eje de ruido puede estar en el espacio de Hilbert de los múltiples qubits.
[0024] El operador de eje de ruido puede ser variable en el tiempo.
[0025] Las dimensiones del operador de eje de ruido pueden ser iguales a las dimensiones de un Hamiltoniano de los múltiples qubits.
[0026] El operador del eje de ruido puede basarse en un modelo de error no markoviano.
[0027] El operador del eje de ruido puede basarse en una o más mediciones de un entorno del procesador cuántico.
[0028] Cada función de filtro puede basarse en una suma sobre dimensiones del operador del eje de ruido de la transformación de frecuencia.
[0029] Determinar una secuencia de control basada en la función de filtro puede ser para reducir la influencia del ruido en la operación sobre los múltiples qubits.
[0030] El método puede comprender además mapear operadores para un sistema multiqubit a un Hamiltoniano de control efectivo de dimensionalidad reducida, en donde cada una de las múltiples funciones de filtro se basa en una transformación de frecuencia del Hamiltoniano de control efectivo (U_c) aplicada al operador de eje de ruido de tal manera que la secuencia de control optimizada representa una solución de control multiqubit.
[0031] Un procesador cuántico comprende múltiples qubits y un controlador configurado para:
modelar el ruido descomponiendo las interacciones de ruido descritas por un Hamiltoniano de ruido multiqubit en múltiples canales de ruido contribuyentes, cada canal generando dinámicas de ruido descritas por un único operador ruido-eje A I\{ (i)}, donde (i) indexa el canal de ruido i ésimo;
determinar, para una implementación de control dada, la función de filtro única para cada canal de ruido que represente la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada, cada una de las múltiples funciones de filtro basándose en una transformación de frecuencia ($\mathcal{F}$) del operador de eje de ruido (AA{ (i)}) del canal de ruido correspondiente (i) para evaluar de este modo el rendimiento de la implementación de control; determinar una secuencia de control optimizada basada en la función de filtro para reducir la susceptibilidad del sistema multiqubit a los canales de ruido, reduciendo de este modo la interacción efectiva con el Hamiltoniano de ruido multiqubit;
aplicar la secuencia de control optimizada al sistema multiqubit para controlar el procesador cuántico y mejorar de este modo el rendimiento de la implementación del control.
Breve descripción de los dibujos
[0032]
La Fig. 1 ilustra un procesador cuántico.
La Fig. 2 ilustra un ejemplo simplificado de un único qubit cuyo estado cuántico se representa como un vector de Bloch en una esfera de Bloch.
La Fig. 3 ilustra una secuencia de control.
La Fig. 4 ilustra un método para evaluar y mejorar el rendimiento de una implementación de control en un procesador cuántico.
La Fig. 5 ilustra funciones de filtro para un sistema de dos qubits.
La Fig. 6 ilustra funciones de filtro para un sistema de dos qubits.
Descripción de las realizaciones
[0033] Como se ha expuesto anteriormente, la influencia del ruido es un problema importante que provoca el deterioro de los estados cuánticos. En particular, para los sistemas de múltiples qubits, esta interacción de ruido es difícil de eliminar porque el modelado y el cálculo de una secuencia de control adecuada apropiada para múltiples qubits que interactúan o las operaciones de entrelazamiento son difíciles.
[0034] La presente divulgación proporciona un método de control cuántico que evalúa y mejora el rendimiento de un procesador cuántico bajo una implementación de control dada. Esto significa que el procesador cuántico funciona bajo el control de una señal que esencialmente implementa las operaciones deseadas, como cargar información cuántica en los múltiples qubits, evolucionar y manipular los estados cuánticos durante un cierto tiempo y leer la información cuántica resultante de los qubits empleando potencialmente la corrección cuántica de errores. Estos pasos (y potencialmente otros) se denominan implementación de control, ya que rigen el control del comportamiento nominal del procesador cuántico sin ruido.
[0035] El método divulgado usa la noción de múltiples canales de ruido que, cuando se suman, representan la influencia del ruido completa, teniendo en cuenta que cada canal de ruido puede aplicarse a todos los qubits, por lo que el número de qubits y el número de canales de ruido son diferentes en la mayoría de los casos. Luego el método divulgado modela el ruido como un Hamiltoniano de ruido descompuesto y cada elemento de esa descomposición representa la influencia de uno de los canales de ruido. Más particularmente, cada elemento comprende un operador de eje de ruido que es un operador lineal (matricial) y cada operador de eje de ruido se aplica a todos los qubits y a un canal de ruido. Cuando se aplica al Hamiltoniano de control (que representa la implementación de control descrita anteriormente), el resultado se denomina "operador de ruido de trama alternante".
[0036] La ventaja del operador de eje de ruido lineal y los canales de ruido aditivo es que puede calcularse una transformada de Fourier del operador para determinar una función de filtro que represente la influencia del ruido durante el control seleccionado. Una vez conocida la función de filtro, puede usarse para mejorar el rendimiento del procesador cuántico eliminando la influencia del ruido en la medida de lo posible.
[0037] El método se explica ahora en términos relativamente generales con referencia a la Fig. 4 y, a continuación, se ofrece una formulación matemática rigurosa. La amplia explicación proporciona símbolos de ecuaciones que se usan en la formulación matemática para establecer un vínculo entre ambas partes de esta divulgación.
[0038] La Fig. 4 ilustra un método 400 para evaluar y mejorar el rendimiento de una implementación de control en un procesador cuántico que comprende múltiples qubits en presencia de ruido. Se observa que el método 400 puede ser realizado por un sistema informático clásico que comprende un procesador y un medio legible por ordenador no transitorio que actúa como memoria de programa con instrucciones de ordenador almacenadas en el mismo. El procesador puede ser un procesador comercial, como un Intel Pentium, o una FPGA o un ASIC hecho a medida. Las instrucciones hacen que el procesador ejecute el método 400. Las formulaciones matemáticas de características adicionales del método 400 y otros métodos también pueden implementarse como código de programa e instalarse en la memoria de programa del sistema informático clásico.
[0039] El método comienza modelando 401 el ruido descomponiendo las interacciones de ruido descritas por un Hamiltoniano de ruido multiqubit Hü(t) en múltiples canales de ruido contribuyentes. Cada canal genera dinámicas de ruido descrita por un único operador ruido-eje A (i) donde (i) indexa el canal de ruido i ésimo (Ec. 6 a continuación);
[0040] El siguiente paso es determinar 402, para una implementación de control dada Hc (t), la única función de filtro F de acuerdo con

(que es la Ec. (85) a continuación). Es decir, la función de filtro F se calcula para cada canal de ruido i y representa la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada. Cada una de las múltiples funciones de filtro F
se basa en una transformación de frecuencia T del operador de eje de ruido Áo(i) del canal de ruido i correspondiente. Se observa que Áo(i> en la ecuación anterior se encuentra el operador de eje de ruido de trama alternante. La determinación de una función de filtro significa esencialmente que se evalúa el rendimiento del procesador cuántico, ya que muestra la influencia del ruido a varias frecuencias de ruido.
[0041] Volviendo a las características del ruido, en algunos ejemplos la decoherencia en sistemas cuánticos está dominada por procesos de ruido no Markovianos dependientes del tiempo con correlaciones largas, caracterizados por espectros de potencia de ruido dominados por bajas frecuencias [1,2, 3, 4, 5]. Estos pueden surgir de fluctuaciones ambientales o, en el caso importante de sistemas cuánticos impulsados, del ruido en el propio dispositivo de control de tal manera que se implementar u operaciones individuales o multiqubit [6]. En cualquier caso, el resultado es una reducción de la fidelidad de una operación de control objetivo, incluyendo tanto las operaciones de memoria como las no triviales. Estos fenómenos suponen un desafío importante a medida que los dispositivos cuánticos pasan de las demostraciones de prueba de principio a las aplicaciones realistas, en las que las exigencias de rendimiento de los dispositivos cuánticos suelen ser extremas. Por consiguiente, encontrar formas de controlar los sistemas cuánticos de manera eficiente y eficaz en presencia de ruido es una tarea central en la teoría de control cuántico.
[0042] Luego, es posible determinar 403 una secuencia de control optimizada basada en la función de filtro para reducir la susceptibilidad del sistema multiqubit a los canales de ruido. Dado un ruido conocido, caracterizado por su densidad espectral de potencia en función de la frecuencia, el rendimiento global de la operación cuántica viene determinado por la integral de solapamiento del ruido y la función de filtro en el espacio de frecuencias. Un control que presente una función de filtro con un valor numérico pequeño donde la densidad espectral de potencia del ruido sea mayor reduce la interacción efectiva del qubit con el Hamiltoniano de ruido multiqubit y, por tanto, reduce la influencia global del ruido en esa puerta y la degradación de la misma. Esto puede lograrse en una amplia banda de baja frecuencia, o en intervalos específicos de frecuencia estrecha, o en ambos simultáneamente. Por lo tanto, una vez calculada, la secuencia de control puede modificarse iterativamente para garantizar tanto el funcionamiento objetivo como el rendimiento de filtrado deseado.
[0043] Finalmente, la secuencia de control optimizada se aplica 404 al sistema multiqubit para controlar el procesador cuántico para mejorar de este modo el rendimiento de la implementación del control, en el sentido de que los múltiples qubits son ahora menos susceptibles a la degradación por ruido durante las operaciones en inactivación (memoria) o las operaciones lógicas cuánticas no triviales, y pueden por lo tanto funcionar con una tasa de error significativamente reducida.
[0044] El resto de esta divulgación expone el formalismo para calcular funciones de filtro para una clase muy amplia de Hamiltonianos de control y ruido, adecuados tanto para el cálculo analítico como numérico, y que cubren la mayoría de los sistemas cuánticos que actualmente se están estudiando en todo el mundo con el propósito de procesar información cuántica.
[0045] Al principio, es útil expresar el marco Hamiltoniano para las interacciones de control y ruido, aunque sin hacer más restricciones en cuanto a la dimensión del sistema, o el número de qubits/partículas, o las interacciones entre ellos. Por tanto

donde Hc (t) describe el control perfecto del sistema, por ejemplo, a través de un campo impulsor externo ideal, y el Hamiltoniano de ruido Ho (t) captura las interacciones indeseables variables en el tiempo con un proceso de ruido. El sistema evoluciona según la ecuación de Schrodinger

donde E denota el operador de ordenación temporal, y el operador de evolución temporal U(t,0) transforma un estado inicial |^(O)> en el final U(r,0) |^(0)> tras una interacción de duración t. En ausencia de ruido, el Hamiltoniano total se reduce a H(t) = Hc (t), en cuyo caso la trayectoria de evolución del objetivo bajo control ideal se rige por

siendo independiente de cualquier proceso de ruido.
[0046] Los procesos de ruido pueden modelarse semiclásicamente en términos de campos de ruido clásicos fluctuantes estocásticos dependientes del tiempo. Sin especificidad adicional, el Hamiltoniano de ruido se expresa como una combinación de n canales de ruido, que puede escribirse como una suma de n canales de ruido

donde el operador eje del ruido A(i) no es una variable estocástica, sino un operador que define el "eje"' del ruido (posiblemente cambiante en el tiempo) en el espacio de Hilbert del sistema. En este modelo, se supone que los campos de ruido i5i(t) son variables aleatorias clásicas con media cero y espectros de potencia no Markvovianos. También se supone que son estacionarios en sentido amplio (w.s.s.) e independientes. El supuesto de independencia es razonable, por ejemplo, en el caso de un campo impulsor en el que las fluctuaciones aleatorias de frecuencia y amplitud surjan de procesos físicos diferentes. Sin embargo, es posible un modelo general que incluya correlaciones entre los procesos de ruido, siguiendo el enfoque indicado por Green et al. [7]. La suposición de w.s.s. implica que las funciones de autocorrelación
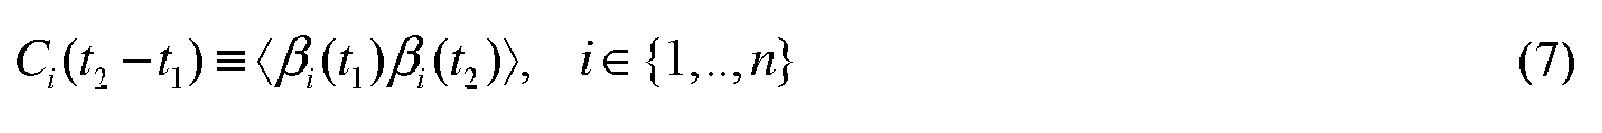
dependen únicamente de la diferencia temporal t i -t2. Además, la función de autocorrelación para cada canal de ruido puede relacionarse con la transformada de Fourier de la PSD asociada S(w) usando el Teorema de Wiener-Khinchin [8], Concretamente

[0047] El supuesto de independencia implica que las funciones de correlación cruzada desaparecen. Es decir

[0048] Los corchetes angulares denotan aquí una media temporal de las variables estocásticas. Por último, este modelo permite acceder a una amplia variedad de regímenes de parámetros, desde el cuasistático (ruido lento en comparación con Hc (t)) hasta el límite en el que el ruido fluctúa en escalas de tiempo comparables o más rápidas que Hc (t).
[0049] Estos Hamiltonianos de ruido generan rotaciones incontroladas en la dinámica del qubit, dando lugar a errores en la trayectoria de evolución (y por lo tanto el estado final) con respecto a la transformación objetivo prevista bajo Hc (t). Una estimación para este error se deriva en la siguiente descripción usando una expansión de primer orden de los operadores, lo que da como resultado una descripción genérica en términos de funciones de filtro asociadas.
Funciones genéricas de filtro
[0050] El proceso propuesto usa una medida para la fidelidad operativa en presencia tanto de ruido como del control relevante. Para ello, puede tomarse como referencia el método desarrollado por Green et al. [18]. Observamos que la fidelidad puede no ser la única métrica relevante, en el mismo marco pueden calcularse una amplia variedad de parámetros medibles. En el marco actual, el error aportado por los campos de ruido durante la duración del control se aproxima, en primer orden, mediante una expansión Magnus truncada. Luego, cada campo de ruido contribuye con un término a la infidelidad de la puerta en el dominio espectral expresado como una integral de solapamiento entre el espectro de potencia del ruido y una función de transferencia de filtro generalizada apropiada.
Fidelidad operativa
[0051] En ausencia de interacciones de ruido, la evolución del estado objetivo es descrita por Uc(t) y determinada por la Ec. (4). Las interacciones de ruido en Ho alejan la operación de este objetivo, lo que resulta en la operación neta U(t) determinada por la Ec. (18). Por tanto, la fidelidad operativa media puede expresarse como

midiendo de manera efectiva hasta qué punto se solapan los operadores "previstos" y los realizados, tal y como captura el producto interno de Hilbert-Schmidt [9]. Aquí D es la dimensión del espacio de Hilbert. Esto garantiza que recuperamos la fidelidad unitaria cuando no hay ruido. Concretamente, si U = Uc obtenemos

Marco alternante
[0052] Calcular la dinámica de evolución para evaluar la Ec. (10) es un reto ya que los Hamiltonianos de control y de ruido pueden no conmutar en diferentes momentos; la aplicación secuencial de las operaciones resultantes dependientes del tiempo y no conmutativas da lugar a errores de desfase y despolarización, lo que obliga a usar métodos de aproximación.
[0053] El modelo de error propuesto asume una evolución no disipativa del qubit con interacciones tanto de control como de ruido que resultan en rotaciones unitarias. Por tanto, el operador de evolución es aproximado como un unitario usando una expansión de Magnus [10, 11]. Esto involucra moverse a un marco corotando con el control conocido como el marco alternante, ver también [12]. Este enfoque permite separar la parte de la evolución del sistema debida únicamente al control de la parte afectada por el acoplamiento medioambiental.
[0054] Expresemos el error entre los unitarios completo e ideal, U y Uc, en términos del unitario de error 0 tal que U=UcU. En este caso obtenemos las siguientes relaciones equivalentes

[0055] Por lo tanto, el cálculo de la Ec. (10) puede realizarse usando la Ec. (13), lo que proporciona

[0056] Por tanto, el control perfecto corresponde a ^ ( r ) > 1. pero ¿cómo calcular 0(t)7 Tomando la derivada temporal de la Ec. (13) obtenemos

[0057] Ahora a partir de la Ec. (18) y la Ec. (4), y observando que Hcf =Hc, también tenemos

[0058] Sustituyendo esto en la Ec. (17) tenemos por lo tanto

[0059] Sustituyendo ahora en la Ec. (12) y la Ec. (14) se proporciona
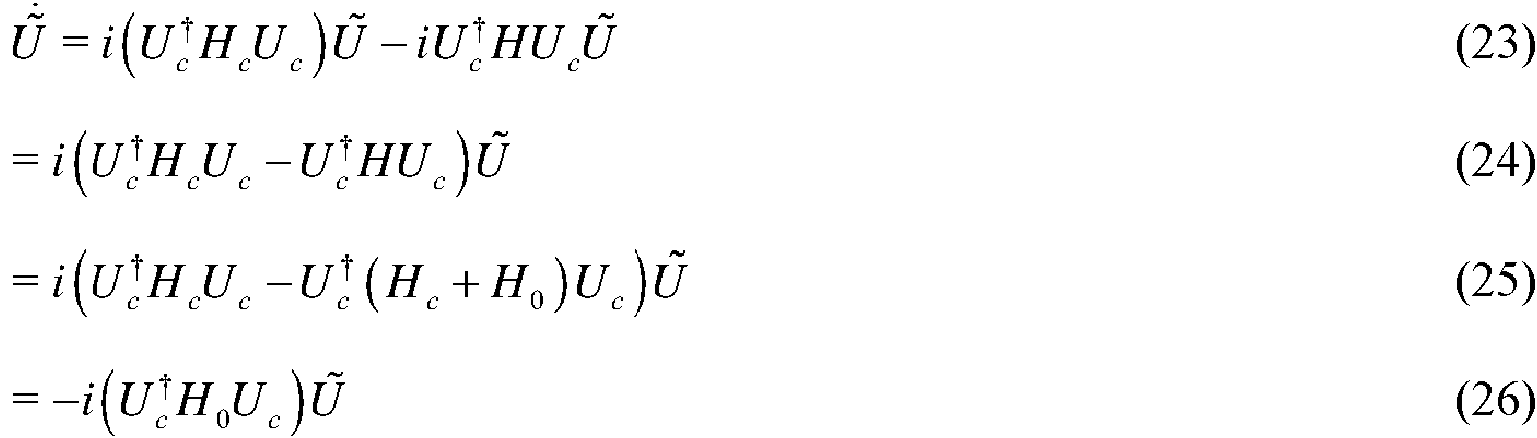
[0060] Por tanto, definiendo el Hamiltoniano del marco alternante

el propagador del error es 0 satisface la ecuación de Schrodinger

y podemos realizar una expansión Magnus en este marco para aproximar 0(t).
Expansión de Magnus
[0061] Asumiendo la convergencia de la serie de Magnus [11] es posible obtener una estimación unitaria arbitrariamente precisa del propagador de error 0 regida por la Ec. (28), realizando una expansión de Magnus. En particular, al final del tiempo de evolución t, podemos escribir

donde el operador de error efectivo se expande como

con los primeros términos de expansión de Magnus expresados como

[0062] Generalmente adoptan la forma de integrales ordenadas en el tiempo sobre conmutadores anidados en Ho(0 . Suponiendo que los campos de ruido Pi(t) son suficientemente débiles, podemos hacer la aproximación de orden más bajo de que
truncando el operador de error al primer orden como

Expansión exponencial del error unitario de primer orden
[0063] Afirmamos que el Hamiltoniano del marco alternante es tanto Hermitiano como sin trazas:

De la Ec. (33), y debido a la linealidad de la integración, se deduce que el propagador de error de primer orden también satisface estas propiedades:

[0064] Ahora, para una matriz nxn real o compleja X, la matriz exponenciada puede expresarse como la serie de potencias

[0065] En consecuencia, la Ec. (32) se expande como

donde hemos truncado al término de menor orden que (no trivialmente) sobrevive a la operación de trazado en la Ec. (15).
Infidelidad operativa: aproximación de primer orden
[0066] La sustitución de esta expansión en la Ec. (15) proporciona
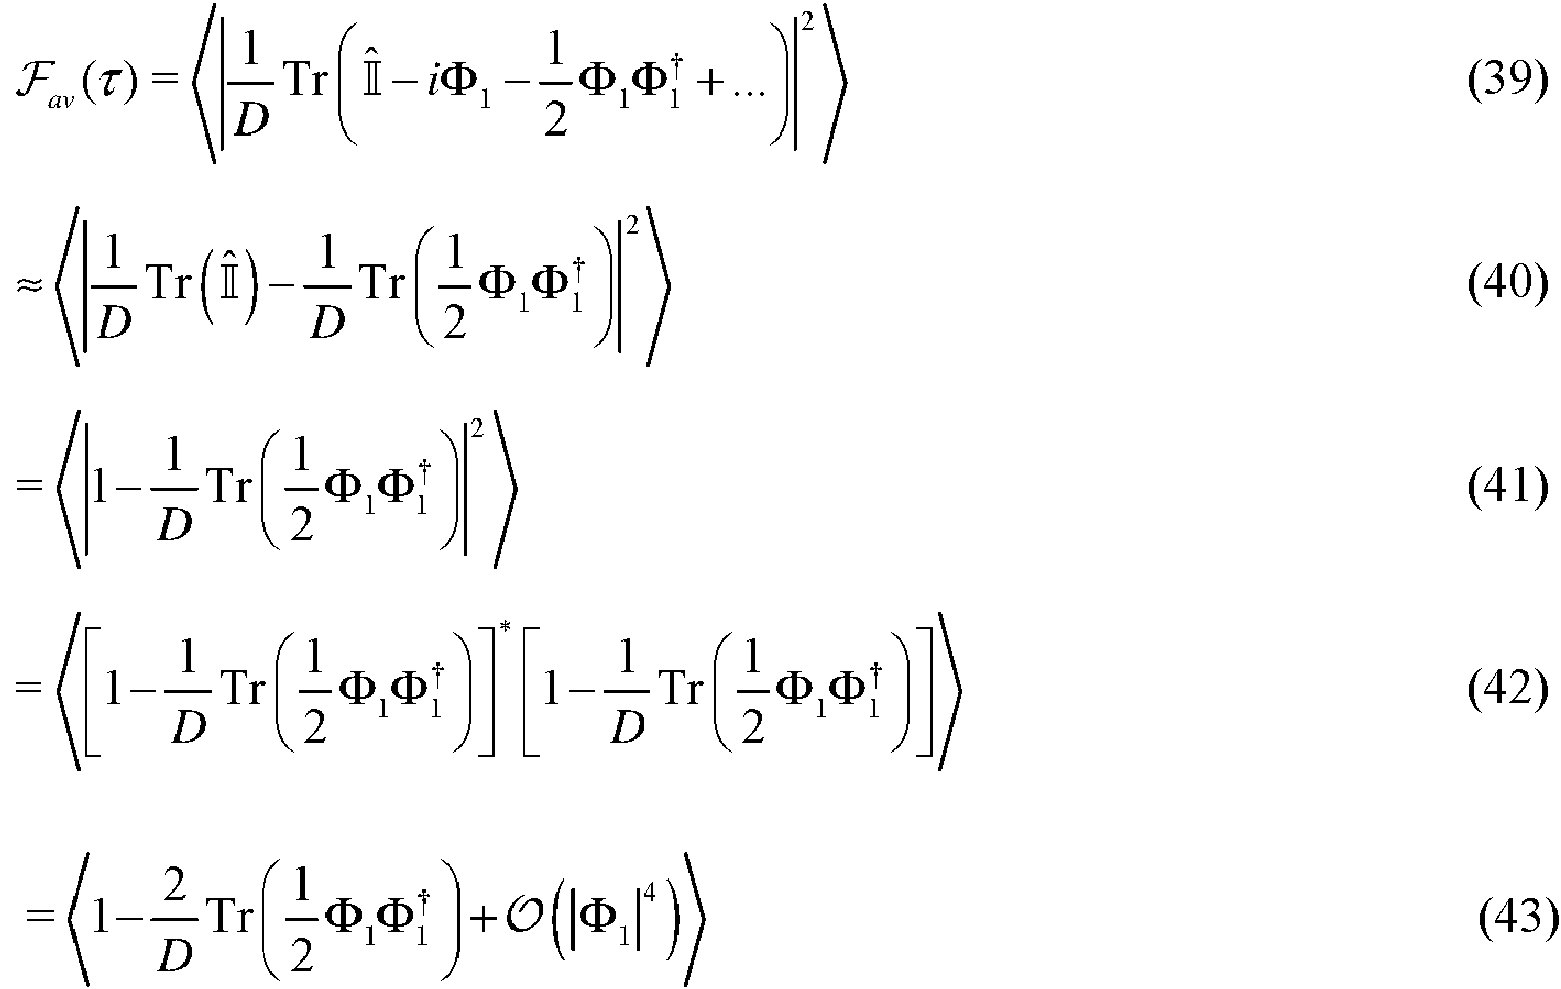
[0067] La última línea usa el siguiente resultado. Para el operador Hermitiano nxn

por lo tanto

por lo tanto

[0068] Por consiguiente

[0069] Ignorando los términos más allá de

Convertir al dominio de la frecuencia
[0070] Por lo tanto, una aproximación de primer orden a la infidelidad puede expresarse como
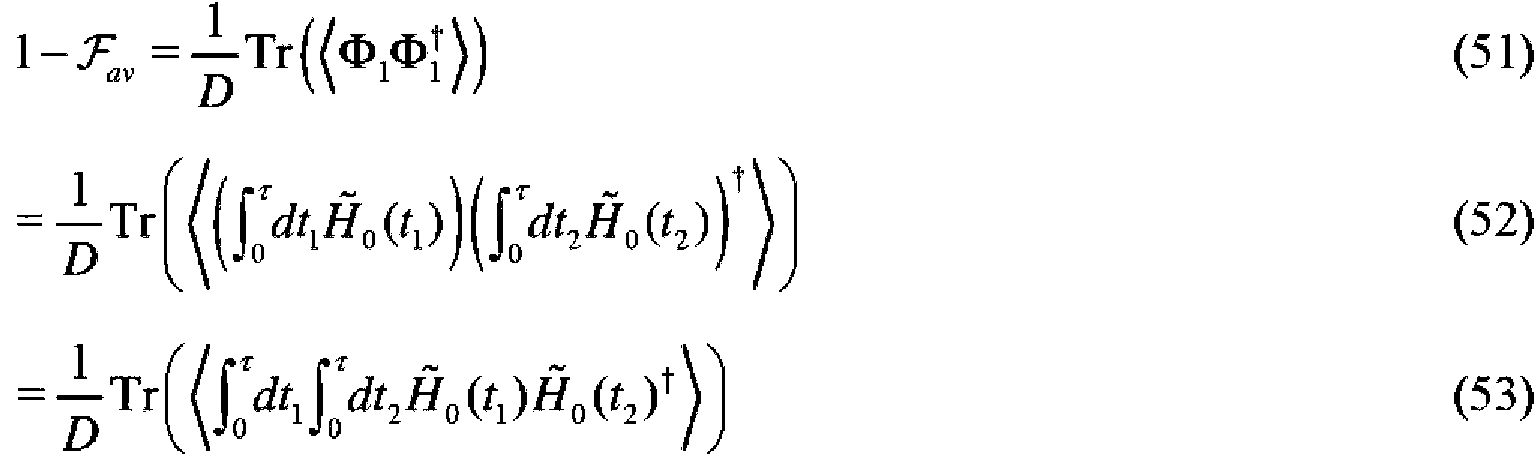
[0071] Ahora, a partir de las definiciones en las Ecs. (6) y (27) y tenemos

donde hemos definido el operador de eje de ruido de trama alternante

que se cumple para una dimensión D arbitraria del espacio de Hilbert.
[0072] NOTA: el operador del eje de ruido A(i) no es una variable estocástica, sino un operador que define el eje del ruido. Por lo tanto, el operador Áo(i) del eje del ruido del marco alternante, que consiste en un operador transformado
mediante conjugación por el unitario de control Uc , no captura ninguna información sobre el contenido estocástico del ruido, sino que captura información sobre la dinámica de control relativa a un eje de ruido de interés.
[0073] Insertando esto en la Ec. (6), tenemos, por tanto

[0074] De la Ec. (9) todas las correlaciones cruzadas son cero, en consecuencia

[0075] Ahora podemos pasar al dominio de la frecuencia usando el teorema de Wiener-Khinchine descrito en la Ec. (8). Concretamente

Definiendo la transformada de Fourier de los operadores Ao(l)(t) como

obtenemos por lo tanto

[0076] Así podemos expresar finalmente la infidelidad como

donde las funciones de filtro asociadas a cada canal de ruido se definen por

[0077] NOTA: el operador del eje de ruido del marco alternante Ao(i> es el operador transformado de control que define el eje de ruido, y por lo tanto las transformadas de Fourier en la Ec. (70) capturan información sobre el control, relativa al canal de ruido de interés, pero no dependen de ninguna variable estocástica de ruido.
[0078] Puesto que

se deduce lo siguiente
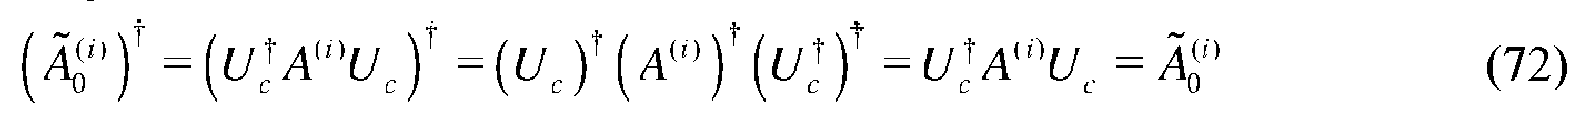
[0079] Por consiguiente,

[0080] Ahora, aplicando la Ec. (67) elemento a elemento, tenemos por tanto

[0081] Por lo tanto, en (70)

[0082] Por lo tanto

[0083] La función de filtro asociada al i-ésimo canal de ruido adopta finalmente la forma

Sumario
[0084] Por lo tanto, podemos resumir como sigue. Para un sistema cuántico de dimensión D, escribamos el Hamiltoniano

donde Hc (t) describe el control perfecto, satisfaciendo

y el Ho (t) captura la interacción con n canales de ruido independientes, cada uno modelado semiclásicamente como

donde se supone que los campos de ruido i5i(t) son procesos clásicos w.s.s. de media cero con PSD Si(w) asociada. Ahora, definiendo los operadores del eje de ruido del marco alternantes

y las transformadas de Fourier asociadas

podemos expresar la infidelidad operativa, en primer orden, como

donde las funciones de filtro Fi(w) asociadas a cada canal de ruido se calculan como

[0085] Es decir, tomar la transformada de Fourier de cada elemento del operador dependiente del tiempo Áo(i)(t) , sumar el cuadrado del módulo complejo de cada elemento, y dividir a través de la dimensión D del sistema cuántico. Este resultado es apropiado para un sistema cuántico general de dimensión D del espacio de Hilbert, que puede ser un qudit multinivel (Una unidad cuántica de información que puede tomar cualquiera de d estados, donde d es una variable), o múltiples qubits interactuantes.
[0086] La decoherencia en sistemas reales impulsados se debe predominantemente a entornos de ruido correlacionado de baja frecuencia. Esto motiva fuertemente esta divulgación del control de fuerza limitada como un problema de filtrado de ruido usando modelos de error no-Markovianos dependientes del tiempo, especialmente en el contexto de sistemas D multiqubit multidimensionales o sistemas genéricos "qudit" multinivel. Además, las complicaciones de tratar el control de fuerza limitada, debido a la presencia continua de interacciones de ruido durante las operaciones de control y la dinámica no lineal resultante, pueden abordarse mediante el enfoque simplificado divulgado para el diseño del control de filtrado de ruido para sistemas D dimensionales.
[0087] El marco de la función de filtro-transferencia descrito en la presente puede tomar como entrada características experimentalmente medibles del entorno, concretamente espectros de potencia de ruido, y proporciona un marco numéricamente viable tanto para la construcción del control como para el cálculo de las fidelidades operativas previstas. También captura eficazmente las no linealidades de control implícitas en situaciones en las que los Hamiltonianos de control y de ruido no conmutan. Este marco es aplicable a sistemas cuánticos más allá de los sistemas originales de un solo qubit estudiados, con suposiciones modestas sobre la forma de los operadores del eje de ruido que describen los canales de ruido relevantes en el sistema de interés.
[0088] La función de filtro presentada en la Ec. (85) puede implementarse como un módulo Python para el cálculo numérico de funciones de filtro o en otros lenguajes de programación, incluyendo C++ y Java. La función de filtro ha sido probada contra casos familiares donde las formas analíticas son conocidas, con una buena concordancia confirmada sobre una banda de frecuencia limitada por la frecuencia de muestreo de la FFT usada para calcular numéricamente las transformadas de Fourier. Las frecuencias de muestreo de los ejemplos pertinentes son de 1.000 muestras por operación, por lo que varían entre aproximadamente 1ks/seg y 100 Gs/seg, dependiendo de la escala de tiempo de la operación relevante, pero no se limitan a este intervalo.
Ejemplos de un único qubit
Control de un único qubit con modulación de amplitud de un único eje
[0089] Consideremos un sistema de un solo qubit (D = 2) con Hamiltoniano de control

por ejemplo, usando una modulación Slepian para Q(t), para sondear el ruido modulado en amplitud Xr. Por lo tanto, el Hamiltoniano del ruido adopta la forma

[0090] Por lo tanto, el operador del eje de ruido adopta la forma

de tal manera que el operador de eje de ruido de trama alternante viene dado por

ya que los unitarios de control y los operadores del eje de ruido conmutan para el ruido de amplitud multiplicativa. Por consiguiente

[0091] Por lo tanto

[0092] [0098] Es decir, el cuadrado del módulo de la transformada de Fourier de la envolvente modulada en amplitud (por ejemplo, una función Slepian).
Desacoplamiento dinámico de Qubit único
[0093] El desacoplamiento dinámico (DD) encaja en la descripción anterior al requerir que el Hamiltoniano de control adopte la forma de una serie de operaciones instantáneas ("bang bang"). Esto puede expresarse como una forma de modulación de amplitud, cambiando entre valores de cero (apagado) e infinito (encendido). El esquema DD canónico
consiste en una serie de n pulsos tt instantáneos alrededor de * ’ ejecutados en momentos l ’7 JJ=l durante el intervalo de tiempo [0, t], donde definimos to=0 y tn+i=T. Introducimos el tiempo fraccionario 5i e [0,1] definido por t/T que denota las localizaciones normalizadas de los pulsos. En este caso, la secuencia

determina completamente la estructura DD y, por lo tanto, sus propiedades. Por lo tanto el Hamiltoniano de control (D = 2) adopta la forma

donde la envolvente de modulación de amplitud Q(t) toma valores 0 o O, definiendo un tren de n pulsos centrados en los momentos tj , teniendo cada pulso un área n y una duración Tj =n/Q. En el límite bang-bang, Tj—»0 y Q—~. La envolvente de amplitud de control puede entonces escribirse como un peine de Dirac:

[0094] Por lo tanto el unitario de control toma la forma

donde la j-ésima integral se evalúa como

y ©j(t) es la función Heaveside definida como

[0095] Por lo tanto

donde S(t) cuenta el número de pulsos que se han ejecutado en el momento t.
[0096] Por lo tanto,

[0097] En particular

donde el factor complejo -/ delante de nx ha sido ignorado ya que esto sólo contribuye a una fase global. Podemos escribir esto de manera más compacta introduciendo la función (de conmutación) de onda cuadrada y(t), que toma valores ±1, comenzando con y(0) = -1, de forma que la j-ésima conmutación de signo se produce en el momento t. Es decir

[0098] Entonces podemos escribir
u ( t ) = á T ' )+ lv l, ( 114)
o alternativamente

[0099] Ahora asumiendo desfase

por lo tanto, el operador de ruido adopta la forma
A
de manera que el operador de ruido de trama alternante viene dado por

tras la expansión. Por lo tanto en el dominio de Fourier obtenemos

definiendo la transformada de Fourier de la función de conmutación

[0100] La función de filtro de desfase viene dada, por tanto, por

[0101] NOTA: este resultado es de hecho independiente de la convención de signos de la función de conmutación debido al hecho de que estamos tomando el cuadrado del módulo al final. Es decir

Finalmente, podemos escribir

[0102] Proporcionando

Por ejemplo:
[0103] Para una secuencia de eco de espín, fijar n = 1, y (60,61,62) = 0,1/2,1), luego

Ejemplos de puertas de dos qubits
[0104] La siguiente descripción expone algunos resultados del análisis de la función de filtro para puertas de dos qubits usando el formalismo expuesto anteriormente.
Representación
[0105] Definimos las siguientes convenciones de operadores de uno y dos qubits de la siguiente manera [0106] Qubit único

con relaciones de conmutación

Dos qubit
[0107] Con las definiciones proporcionadas a continuación en referencia a los productos tensoriales escribimos los estados de dos qubit

y los operadores

Conmutadores de dos qubits
[0108] Los conmutadores para todos los operadores de dos qubits se muestran en la matriz de la Ec. (224). Los márgenes a la izquierda y la pantalla superior muestran los 16 operadores de dos qubits, indexados de 1 a 16 en las filas y columnas. El elemento de la matriz (ij)-gesimo se define como el conmutador del /-ésimo operador enumerado
(margen izquierdo) con el j-ésimo operador enumerado (margen superior). Por ejemplo, el índice 16 corresponde a ZZ y el índice 2 a ÍX. El elemento de la matriz (16,2) muestra 2iZY (el prefactor procede de multiplicar toda la matriz por 2i). Es decir,

Estos conmutadores pueden derivarse usando la Ec. (406). Por ejemplo,
[ z z j x ] = ( z z ) ( i x ) - [ i x ) ( z z ) (225)

[0109] Estamos interesados en examinar subespacios del espacio de operadores de 16 elementos que posean relaciones de conmutador que compartan la estructura de las relaciones de conmutador de los operadores de Pauli de un único qubit. Trabajar en estos subespacios proporciona una trayectoria hacia el mapeo de controles familiares de un único qubit a sistemas de dos qubits. A continuación consideraremos dos de tales subespacios de interés, debido a que incluyen los términos de interacción de dos qubits ZZ y XX que pueden ser diseñados en sistemas físicos. Pulsos compensadores efectivos: Subespacio ZZ
[0110] Consideremos el Hamiltoniano de control de dos qubits

que mapea el Hamiltoniano efectivo de un único qubit

donde los operadores efectivos Si se definen como

y las amplitudes de control se definen como

[0111] Entonces usando la Ec. (406) o leyendo la tabla de la Ec. (224), obtenemos las siguientes relaciones de conmutación

[0112] Dado Si satisfacen las relaciones de conmutación para los operadores de Pauli, la Ec. (232) es equivalente a un Hamiltoniano de un único qubit, por lo que podemos implementar cualquiera de las técnicas de control conocidas para trabajar en ese espacio. Es decir, debería mapearse cualquier control conocido que tenga propiedades
compensatorias en la base de único qubit a sistemas de dos qubits, con controles (y ruido) abarcados por esta base {Sx,Sy,Sz}. Consideramos dos casos a continuación, y se muestran las funciones de filtro correspondientes, que concuerdan con el rendimiento esperado.
nx primitiva efectiva
[0113] Para un tiempo de interacción t, establecer

[0114] Esto se asemeja a un pulso n primitivo alrededor del eje Sx de un solo qubit, pero en el espacio de dos qubits se mapea la acumulación de una fase n en el término de interacción ZZ. Se espera que la función de filtrado para esta operación en el espacio de dos qubits herede las mismas propiedades (es decir, orden de filtrado) que el pulso n primitivo de un solo qubit.
nx protegido por BB1 efectivo en el subespacio multiqubit para interacciones ZZ
[0115] En un ejemplo, podemos lograr operaciones lógicas multiqubit con filtrado de ruido elaborando controles inspirados en técnicas de un único qubit, pero ahora operando en el marco de filtrado de ruido descrito en esta divulgación para operaciones multiqubit. Ahora podemos implementar el pulso BB1 de 4 segmentos para lograr la misma operación efectiva en Sx = ZZ con propiedades de filtrado de ruido aumentadas. Permitamos que R(9,$) denote una rotación del vector Bloch alrededor del eje Sx cos ($) Sy sin(^), a través de un ángulo 9. Entonces el pulso BB1 que implementa una rotación neta 9 alrededor de Sx se escribe (operadores aplicados de derecha a izquierda)

donde

implementado con una tasa Rabi constante Ü0 a lo largo de una serie de segmentos con duraciones ti, l e {1,..., 4}, que se escribe

[0116] La Fig. 5 ilustra funciones de filtro para un sistema de dos qubits, comparando la primitiva n efectiva y la BBl(n) efectiva implementada en el subespacio ZZ. BB1 muestra mayor orden de filtrado que la primitiva.
[0117] El pulso BB1 (n) logra la misma operación neta que el pulso n primitivo, pero compensa errores en la amplitud (tasa Rabi). Es decir, la función de filtro de amplitud para BB1 (n) debe mostrar un orden de filtro más alto que el primitivo, para un operador de ruido proporcional al control. Aquí ruido de amplitud significa ruido Sx, Sy común. En la imagen de dos qubits esto implica ruido común en los controles ZZ e IX. La Fig. 5 demuestra este resultado. En general es un desafío calcular este comportamiento de filtrado, ausente el método divulgado.
A A
Impulsos compensadores eficaces: interacciones X X
[0118] Consideremos el Hamiltoniano de control de dos qubits
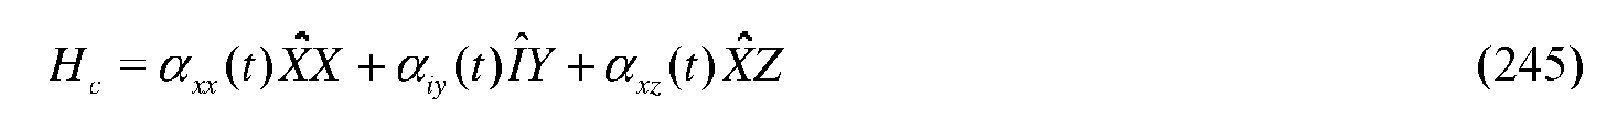
que mapea el Hamiltoniano efectivo de un qubit

donde los operadores efectivos S se definen como

y las amplitudes de control se definen como

[0119] Luego, usando la Ec. (406) a continuación o leyendo la tabla de la Ec. (224), obtenemos las siguientes relaciones de conmutación

[0120] Como S¡ satisface las relaciones de conmutación para los operadores de Pauli, la Ec. (246) es equivalente a un Hamiltoniano de un solo qubit, de modo que podemos implementar cualquiera de las técnicas de control conocidas para trabajar en ese espacio. Es decir, cualquier control conocido por tener propiedades compensatorias en la base de un único qubit {Ox, Oy, Oz} debería mapearse a sistemas de dos qubits, con controles (y ruido) abarcados por esta base {Sx, Sy, Sz}. Consideramos dos casos a continuación, y mostramos las funciones de filtro correspondientes, mostrando concordancia con el rendimiento esperado. De nuevo, consideramos dos casos a continuación, y mostramos las funciones de filtro correspondientes, mostrando concordancia con el rendimiento esperado.
nx primitivo efectivo
[0121] Para un tiempo de interacción t, establecer

[0122] Esto se asemeja a un pulso n primitivo alrededor del eje Sx de un único qubit, pero en el espacio de dos qubits se mapea para acumular una fase n en el término de interacción XX. Se espera que la función de filtro para esta operación en el espacio de dos qubits herede las mismas propiedades (es decir, orden de filtro) que el pulso nx primitivo de un solo qubit.
nx protegido por BB1 efectivo en el subespacio multiqubit para interacciones XX
[0123] En otro ejemplo también podemos implementar el pulso BB1 de 4 segmentos para lograr la misma operación efectiva en Sx = XX con propiedades de filtrado de ruido aumentadas. Dejemos que R(9,$) denote una rotación del vector Bloch alrededor del eje Sx cos($)+Sy sin ($) a través de un ángulo 9. Entonces el pulso BB1 que implementa una rotación 9 neta alrededor de Sx se escribe (operadores aplicados de derecha a izquierda)
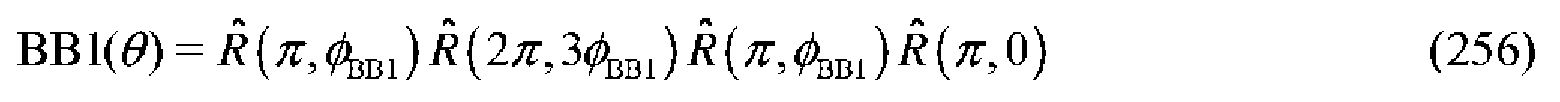
donde

implementado con tasa Rabi constante Ü0 sobre como una serie de segmentos con duraciones ti, l e {1,... ,4}, que se escribe

[0124] La Fig. 6 ilustra funciones de filtro para un sistema de dos qubits, comparando la n primitiva efectiva y la BB1(n) efectiva implementada en el subespacio XX. BB1 muestra mayor orden de filtrado que la primitiva.
[0125] El pulso BB1 (n) logra la misma operación neta que el pulso n primitivo, pero compensa errores en la amplitud (tasa Rabi). Es decir, la función de filtro de amplitud para BB1 (n) debe mostrar un orden de filtro más alto que el primitivo, para un operador de ruido proporcional al control. Aquí ruido de amplitud significa ruido común Sx, Sy. En la imagen de dos qubits, esto implica ruido común en los controles XX e ÍY. La Fig. 6 muestra este resultado, calculado mediante las funciones de filtro objeto de esta divulgación.
Preliminares matemáticos
[0126] La siguiente descripción proporciona las formulaciones matemáticas usadas anteriormente.
Producto tensorial
[0127] Definición 1.1 Si A es una matriz de m x n y B es una matriz de p x q, defina el producto de Kronecker A 0 B como

proporcionando la matriz mp x nq.
Entonces se cumplen las siguientes propiedades
[0128] Propiedad 1.1 Definir matrices

entonces

En particular
[0129] Propiedad 1.2 Sea u un vector columna m x 1 y v un vector columna p x 1, entonces el producto de Kronecker da como resultado el vector columna (mpx1)

[0130] Reformulación usando kets y operadores de mecánica cuántica,
Propiedad 1.3 Sean Hm y Hp espacios de Hilbert m- y p- dimensionales en los que definimos los operadores

y kets

Entonces

son un ket y un operador en el espacio de Hilbert = 7 im ® 7 íp de tal manera que
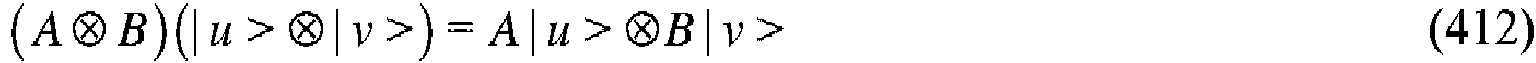
Definimos el producto exterior
[0131] Definición 1.2 Sean | u > , | V >S T i kets sobre el mismo espacio de Hilbert. Entonces el producto exterior

definió un operador en H
[0132] Entonces se cumple la siguiente propiedad
Propiedad 1.4. Sean \a>,\b>,\c>,\d>£ H kets en el mismo espacio de Hilbert y definen los operadores

[0133] Entonces el operador 0 v^ definido en el espacio de Hilbert conjunto satisface

donde

[0134] Los expertos en la técnica apreciarán que pueden realizarse numerosas variaciones y/o modificaciones a las realizaciones descritas anteriormente, sin apartarse del alcance de las reivindicaciones adjuntas. Por lo tanto, las presentes realizaciones deben considerarse en todos los aspectos como ilustrativas y no restrictivas.
Referencias
[0135]
[1] Biercuk, M. J., Uys, H., VanDevender, A. P., Shiga, N., Itano, W. M., and Bollinger, J. J. (2009a). High-fidelity quantum control using ion crystals in a Penning trap. Quantum Information and Computation, 9:920-949.
[2] Bylander, J., Gustaysson, S., Yan, F., Yoshihara, F., Harrabi, K., Fitch, G., Cory, D. G., Nakamura, Y., Tsai, J.-S., and Oliver, W. D. (2011). Noise spectroscopy through dynamical decoupling with a superconducting flux qubit. Nat. Phys., 7:565-570.
[3] Faoro, L. and Viola, L. (2004). Dynamical suppression of noise processes in qubit systems. Phys. Rev. Lett., 92:117905.
[4] Harlingen, D. J. V., Plourde, B. L. T., Robertson, T. L., Reichardt, P. A., and Clarke, J. (2004). Decoherence in flux qubits due to 1/f noise in Josephson junctions. In Leggett, A., Ruggiero, B., and Silvestini, P., editors, Quantum Computing and Quantum Bits in Mesoscopic Systems, pages 171-184. Kluwer Academic Press, New York.
[5] Zhang, W., Dobrovitski, V. V., Santos, L. F., Viola, L., and Harmon, B. N. (2007). Dynamical control of electron spin coherence in a quantum dot: a theoretical study. Phys. Rev. B, 75:201302.
[6] Rutman, J. (1978). Characterization of phase and frequency instabilities in precision frequency sources: fifteen years of progress. Proceedings of the IEEE, 66:1048.
[7] Green, T. J., Sastrawan, J., Uys, H., and Biercuk, M. J. (2013). Arbitrary quantum control of qubits in the presence of universal noise. New J. Phys., 15:095004.
[8] Miller, S. L. and Childers, D. (2012). Probability and Random Processes with Applications to Signal Processing and Communications. Academic Press, Boston, Mass.
[9] Schumacher, B. (1996). Sending entanglement through noisy quantum channels. Phys. Rev. A, 54:2614.
[10] Blanes, S., Cases, F., Oteo, J. A., and Ros, J. (2009). The Magnus expansion and some of its applications. Phys. Rep., 470:151.
[11] Magnus, W. (1954). On the exponential solution of differential equations for a linear operator. Commun. Pure and Appl. Math., 7:649.
[12] Harmuth, H. F. (1969a). Applications of Walsh functions in communications. IEEE Spectrum, 6:82.
[13] Ball, H. and Biercuk, M. J. (2015). Walsh-synthesized noise filters for quantum logic. EPJ Quantum Technol., 2(1).
Claims (15)
1. Un método para evaluar y mejorar el rendimiento de una implementación de control en un procesador cuántico que comprende múltiples qubits en presencia de ruido, el método comprendiendo:
modelar el ruido mediante la descomposición de las interacciones de ruido descritas por un Hamiltoniano de ruido multiqubit en múltiples canales de ruido contribuyentes, cada canal generando una dinámica de ruido descrita por un único operador de eje de ruido A i, donde i indexa el i-ésimo canal de ruido; determinar, para una implementación de control dada, la función de filtro única para cada canal de ruido que representa la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada, cada una de las múltiples funciones de filtro basándose en una transformación de frecuencia del operador del eje de ruido A i del canal de ruido i correspondiente para evaluar de este modo el rendimiento de la aplicación de control; determinar una secuencia de control optimizada basada en la función de filtro para reducir la susceptibilidad del sistema multiqubit a los canales de ruido, reduciendo de este modo la interacción efectiva con el Hamiltoniano de ruido multiqubit;
aplicar la secuencia de control optimizada al sistema multiqubit para controlar el procesador cuántico y mejorar de este modo el rendimiento de la implementación del control.
2. El método de la reivindicación 1, en donde los operadores del eje de ruido multiqubit son operadores lineales.
3. El método de la reivindicación 1 o 2, en donde la combinación de los operadores de eje de ruido comprende una ponderación de cada operador de eje de ruido por una variable aleatoria, y preferiblemente la combinación es una combinación lineal de los operadores de eje de ruido ponderados por variables aleatorias respectivas.
4. El método de cualquiera de las reivindicaciones anteriores, en donde cada una de las funciones de filtro múltiples se basa en una transformación de frecuencia de un Hamiltoniano de control aplicado al operador del eje de ruido, el Hamiltoniano de control representa una operación sobre múltiples qubits y un conjunto de compuertas del procesador cuántico comprende operaciones de entrelazamiento y el Hamiltoniano de control incluye las operaciones de entrelazamiento entre los múltiples qubits, y preferiblemente, el Hamiltoniano de control aplicado al operador de eje de ruido forma un operador de eje de ruido de trama alternante.
5. El método de la reivindicación 4, en donde el operador del eje de ruido de trama alternante representa la dinámica de control relativa al eje de ruido excluyendo el contenido estocástico del ruido.
6. El método de cualquiera de las reivindicaciones anteriores, en donde el operador del eje de ruido está en el espacio de Hilbert de los múltiples qubits.
7. El método de cualquiera de las reivindicaciones anteriores, en donde el operador del eje de ruido es variable en el tiempo.
8. El método de cualquiera de las reivindicaciones anteriores, en donde las dimensiones del operador del eje de ruido son iguales a las dimensiones de un Hamiltoniano de los múltiples qubits.
9. El método de cualquiera de las reivindicaciones anteriores, en donde el operador del eje de ruido se basa en un modelo de error no markoviano.
10. El método de cualquiera de las reivindicaciones anteriores, en donde el operador de eje de ruido se basa en una o más mediciones de un entorno del procesador cuántico.
11. El método de cualquiera de las reivindicaciones anteriores, en donde cada función de filtro se basa en una suma sobre dimensiones del operador del eje de ruido de la transformación de frecuencia.
12. El método de cualquiera de las reivindicaciones anteriores, en donde la determinación de una secuencia de control basada en la función de filtro es para reducir la influencia del ruido sobre el funcionamiento. en los múltiples qubits.
13. El método de cualquiera de las reivindicaciones anteriores, que comprende además: mapear operadores para un sistema multiqubit a un Hamiltoniano de control efectivo de dimensionalidad reducida,
en donde cada una de las múltiples funciones de filtro se basa en una transformación de frecuencia del Hamiltoniano de control efectivo aplicada al operador de eje de ruido, de tal manera que la secuencia de control optimizada representa una solución de control multiqubit.
14. Software que, cuando es ejecutado por un ordenador, hace que el ordenador realice el método de cualquiera de las reivindicaciones anteriores.
15. Un procesador cuántico que comprende múltiples qubits y un controlador configurado para:
modelar el ruido descomponiendo las interacciones de ruido descritas por un Hamiltoniano de ruido multiqubit en múltiples canales de ruido contribuyentes, cada canal generando dinámica del ruido descrita por un único operador de eje de ruido Ai, donde i indexa el i-ésimo canal de ruido;
determinar, para una implementación de control dada, la función de filtro única para cada canal de ruido que represente la susceptibilidad del sistema multiqubit a la dinámica de ruido asociada, cada una de las múltiples funciones de filtro basándose en una transformación de frecuencia del operador del eje de ruido A i del canal de ruido correspondiente i para evaluar de este modo el rendimiento de la aplicación del control; determinar una secuencia de control optimizada basada en la función de filtro para reducir la susceptibilidad del sistema multiqubit a los canales de ruido, reduciendo de este modo la interacción efectiva con el Hamiltoniano de ruido multiqubit;
aplicar la secuencia de control optimizada al sistema multiqubit para controlar el procesador cuántico para mejorar de este modo el rendimiento de la implementación de control.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AU2018902650A AU2018902650A0 (en) | 2018-07-23 | Multi-qubit control | |
| AU2018247327A AU2018247327B1 (en) | 2018-07-23 | 2018-10-12 | Multi-qubit control |
| PCT/AU2019/050651 WO2020019015A1 (en) | 2018-07-23 | 2019-06-24 | Multi-qubit control |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| ES2955236T3 true ES2955236T3 (es) | 2023-11-29 |
Family
ID=64461266
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| ES19841040T Active ES2955236T3 (es) | 2018-07-23 | 2019-06-24 | Control multi-qubit |
Country Status (9)
| Country | Link |
|---|---|
| US (1) | US11210602B2 (es) |
| EP (1) | EP3827381B1 (es) |
| JP (1) | JP7225397B2 (es) |
| KR (1) | KR102608229B1 (es) |
| CN (1) | CN112534448B (es) |
| AU (1) | AU2018247327B1 (es) |
| ES (1) | ES2955236T3 (es) |
| PL (1) | PL3827381T3 (es) |
| WO (1) | WO2020019015A1 (es) |
Families Citing this family (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AU2018247327B1 (en) | 2018-07-23 | 2018-12-06 | Q-CTRL Pty Ltd | Multi-qubit control |
| CA3253674A1 (en) * | 2019-02-15 | 2025-03-03 | Google Llc | Increasing representation accuracy of quantum simulations without additional quantum resources |
| CN113255921A (zh) | 2020-02-11 | 2021-08-13 | 阿里巴巴集团控股有限公司 | 测量系统、方法、装置及设备 |
| IL323015A (en) * | 2020-04-22 | 2025-10-01 | Goldman Sachs & Co Llc | Asynchronous processing of quantum information |
| CN111798831B (zh) * | 2020-06-16 | 2023-11-28 | 武汉理工大学 | 一种声音粒子合成方法及装置 |
| US12106178B2 (en) | 2020-09-11 | 2024-10-01 | International Business Machines Corporation | Quantum state measurement logic facilitating a quantum state measurement backend process |
| US11567887B2 (en) * | 2020-09-11 | 2023-01-31 | International Business Machines Corporation | Quantum controller fast path interface |
| US12242924B2 (en) | 2020-09-11 | 2025-03-04 | International Business Machines Corporation | Mapping conditional execution logic to quantum computing resources |
| US12265884B2 (en) * | 2020-09-15 | 2025-04-01 | IonQ, Inc. | Fast two-qubit gates on a trapped-ion quantum computer |
| US20220094341A1 (en) * | 2020-09-24 | 2022-03-24 | Intel Corporation | Active pulse shaping to control multiple qubits with a shared channel |
| CN112149832B (zh) * | 2020-10-09 | 2022-05-10 | 腾讯科技(深圳)有限公司 | 量子比特的频率控制信号处理方法、超导量子芯片 |
| RU2761771C1 (ru) * | 2020-12-28 | 2021-12-13 | Общество с ограниченной ответственностью «Международный центр квантовой оптики и квантовых вычислений» (ООО «МЦКТ») | Способ выполнения квантовых вычислений с использованием кудитов |
| CN113098802B (zh) * | 2021-03-25 | 2021-10-26 | 北京百度网讯科技有限公司 | 量子噪声信道的逆映射分解方法及装置、电子设备和介质 |
| CN113313260B (zh) * | 2021-05-26 | 2024-05-28 | 中国电子技术标准化研究院 | 一种基于拓扑绝缘体的量子点的实现方法、系统和介质 |
| US12229634B2 (en) | 2021-11-15 | 2025-02-18 | International Business Machines Corporation | Stark shift cancellation |
| US11789812B2 (en) | 2021-11-15 | 2023-10-17 | International Business Machines Corporation | Pulsed stark tones for collision mitigation |
| CN115456182B (zh) * | 2022-01-27 | 2024-06-14 | 本源量子计算科技(合肥)股份有限公司 | 用于生成量子比特操控信号的装置及量子计算机控制系统 |
| US11695417B1 (en) | 2022-02-25 | 2023-07-04 | Massachusetts Institute Of Technology | Active noise cancelation in superconducting Qubits using closed-loop feedback |
| CN114782281B (zh) * | 2022-05-05 | 2022-12-09 | 连云港问鼎环保科技有限公司 | 一种图像自适应量子中值滤波方法 |
| CN114819165B (zh) * | 2022-05-27 | 2023-03-28 | 北京大学 | 一种量子系统的模拟演化方法及装置 |
| CN115423113A (zh) * | 2022-09-26 | 2022-12-02 | 北京大学 | 一种基于量子门进行量子模拟的方法及装置 |
| CN115564051B (zh) * | 2022-09-26 | 2023-05-30 | 北京大学 | 一种基于量子门获取待测系统本征态的方法及装置 |
| AT18354U1 (de) * | 2022-12-30 | 2024-10-15 | Ideaded S L | Quantensteuerung |
| CN119494415B (zh) * | 2023-08-17 | 2025-11-18 | 本源量子计算科技(合肥)股份有限公司 | 一种基于脏量子比特的常量轴翻转和模加方法以及线路 |
| KR20250101101A (ko) * | 2023-12-27 | 2025-07-04 | 서울시립대학교 산학협력단 | 비마코비안 노이즈로 인한 양자 오류 복구방법 |
| CN119916435B (zh) * | 2025-02-28 | 2026-02-10 | 博睿泰克科技(宁波)有限公司 | 一种基于光纤微振动监测的地震预报方法及系统 |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4899117A (en) | 1987-12-24 | 1990-02-06 | The United States Of America As Represented By The Secretary Of The Army | High accuracy frequency standard and clock system |
| IL120119A0 (en) | 1997-01-31 | 1997-04-15 | Binder Yehuda | Method and system for calibrating a crystal oscillator |
| ATE241872T1 (de) | 1999-09-22 | 2003-06-15 | Ericsson Telefon Ab L M | Schaltung zur temperaturkompensation für aufeinander abgestimmte quarze |
| JP2001339244A (ja) | 2000-05-29 | 2001-12-07 | Nippon Precision Circuits Inc | 温度補償型発振器とその製造方法および温度補償型発振用集積回路 |
| JP3414382B2 (ja) | 2001-01-09 | 2003-06-09 | 日本電気株式会社 | Pll回路及びその制御方法 |
| US6710663B1 (en) | 2002-10-25 | 2004-03-23 | Rockwell Collins | Temperature compensation of a rubidium frequency standard |
| US20050093638A1 (en) | 2003-11-03 | 2005-05-05 | Heng-Chih Lin | Methods and apparatus to control frequency offsets in digitally controlled crystal oscillators |
| US20050250651A1 (en) * | 2004-03-29 | 2005-11-10 | Amin Mohammad H S | Adiabatic quantum computation with superconducting qubits |
| US7015762B1 (en) | 2004-08-19 | 2006-03-21 | Nortel Networks Limited | Reference timing signal apparatus and method |
| US7292109B2 (en) | 2005-09-29 | 2007-11-06 | Intel Corporation | Auto-calibrated time base apparatus, systems, and methods |
| US7541878B2 (en) | 2005-12-29 | 2009-06-02 | Intel Corporation | Temperature compensated crystal oscillator |
| US8975970B2 (en) | 2010-02-01 | 2015-03-10 | Silicon Laboratories Inc. | Producing a desired frequency using a controlled oscillator with known temperature sensitivity |
| WO2015178991A2 (en) * | 2014-02-28 | 2015-11-26 | Rigetti & Co., Inc. | Operating a multi-dimensional array of qubit devices |
| US9362929B2 (en) | 2014-07-11 | 2016-06-07 | The University Of Sydney | Controlling oscillators |
| JP6785219B2 (ja) * | 2014-08-13 | 2020-11-18 | ディー−ウェイブ システムズ インコーポレイテッド | 低磁気雑音の超伝導配線層を形成する方法 |
| US10552755B2 (en) * | 2014-08-22 | 2020-02-04 | D-Wave Systems Inc. | Systems and methods for improving the performance of a quantum processor to reduce intrinsic/control errors |
| AU2018247327B1 (en) | 2018-07-23 | 2018-12-06 | Q-CTRL Pty Ltd | Multi-qubit control |
-
2018
- 2018-10-12 AU AU2018247327A patent/AU2018247327B1/en active Active
-
2019
- 2019-06-24 PL PL19841040.9T patent/PL3827381T3/pl unknown
- 2019-06-24 ES ES19841040T patent/ES2955236T3/es active Active
- 2019-06-24 JP JP2021527256A patent/JP7225397B2/ja active Active
- 2019-06-24 KR KR1020217003570A patent/KR102608229B1/ko active Active
- 2019-06-24 US US16/754,684 patent/US11210602B2/en active Active
- 2019-06-24 WO PCT/AU2019/050651 patent/WO2020019015A1/en not_active Ceased
- 2019-06-24 CN CN201980049433.7A patent/CN112534448B/zh active Active
- 2019-06-24 EP EP19841040.9A patent/EP3827381B1/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP7225397B2 (ja) | 2023-02-20 |
| JP2021532514A (ja) | 2021-11-25 |
| PL3827381T3 (pl) | 2024-04-15 |
| AU2018247327B1 (en) | 2018-12-06 |
| EP3827381C0 (en) | 2023-08-30 |
| KR20210032411A (ko) | 2021-03-24 |
| EP3827381A4 (en) | 2022-05-04 |
| KR102608229B1 (ko) | 2023-11-30 |
| CN112534448B (zh) | 2024-02-23 |
| CN112534448A (zh) | 2021-03-19 |
| EP3827381A1 (en) | 2021-06-02 |
| US11210602B2 (en) | 2021-12-28 |
| WO2020019015A1 (en) | 2020-01-30 |
| US20210256409A1 (en) | 2021-08-19 |
| EP3827381B1 (en) | 2023-08-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7225397B2 (ja) | マルチキュービット制御 | |
| Aaronson et al. | BosonSampling with lost photons | |
| Khodjasteh et al. | Dynamical quantum error correction of unitary operations with bounded controls | |
| Koczor et al. | Variational-state quantum metrology | |
| US10469087B1 (en) | Bayesian tuning for quantum logic gates | |
| Ruiz et al. | Quantum circuit optimization with alphatensor | |
| Michielsen et al. | Benchmarking gate-based quantum computers | |
| O’Brien et al. | Quantum phase estimation of multiple eigenvalues for small-scale (noisy) experiments | |
| ES2792898T3 (es) | Generación de una secuencia de control para control cuántico | |
| Green et al. | Arbitrary quantum control of qubits in the presence of universal noise | |
| Montanaro et al. | Quantum algorithms and the finite element method | |
| Mazza et al. | Robustness of quantum memories based on Majorana zero modes | |
| US20220358393A1 (en) | Quantum computer system and method for performing quantum computation with reduced circuit depth | |
| Beth et al. | Quantum algorithms: Applicable algebra and quantum physics | |
| Tangpanitanon et al. | Signatures of a sampling quantum advantage in driven quantum many-body systems | |
| WO2021236725A1 (en) | Noise mitigation through quantum state purification by classical ansatz training | |
| Qureshi et al. | Quantum computing and the design of the ultimate accelerator | |
| US20250259091A1 (en) | Methods for generating a polynomial history state | |
| US20240046131A1 (en) | Methods and systems for patch-by-patch characterization of quantom processors | |
| WO2025216758A2 (en) | Methods for generating a polynomial history state | |
| ES3037407T3 (en) | Control sequence for quantum computer | |
| Wang et al. | Semicoherent symmetric quantum processes: Theory and applications | |
| Paetznick | Resource optimization for fault-tolerant quantum computing | |
| Liu et al. | Towards identifiable latent additive noise models | |
| Pertigkiozoglou et al. | Recurrent equivariant constraint modulation: Learning per-layer symmetry relaxation from data |