FR1464885A - Machines électriques tournantes - Google Patents
Machines électriques tournantes Download PDFInfo
- Publication number
- FR1464885A FR1464885A FR39861A FR39861A FR1464885A FR 1464885 A FR1464885 A FR 1464885A FR 39861 A FR39861 A FR 39861A FR 39861 A FR39861 A FR 39861A FR 1464885 A FR1464885 A FR 1464885A
- Authority
- FR
- France
- Prior art keywords
- axes
- sub
- terminals
- sectors
- teeth
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired
Links
- 239000003990 capacitor Substances 0.000 claims description 11
- 230000002787 reinforcement Effects 0.000 claims description 10
- 239000002184 metal Substances 0.000 claims description 8
- 229910052751 metal Inorganic materials 0.000 claims description 8
- 230000010363 phase shift Effects 0.000 claims description 3
- 230000003993 interaction Effects 0.000 description 5
- 230000006870 function Effects 0.000 description 3
- 230000014509 gene expression Effects 0.000 description 3
- 230000007246 mechanism Effects 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 230000000737 periodic effect Effects 0.000 description 2
- 230000017105 transposition Effects 0.000 description 2
- 101100006960 Caenorhabditis elegans let-2 gene Proteins 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 238000009795 derivation Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000005611 electricity Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000004907 flux Effects 0.000 description 1
- 230000006698 induction Effects 0.000 description 1
- 239000011810 insulating material Substances 0.000 description 1
- 239000007788 liquid Substances 0.000 description 1
- 230000007935 neutral effect Effects 0.000 description 1
- 230000035699 permeability Effects 0.000 description 1
- 230000000750 progressive effect Effects 0.000 description 1
- 230000008439 repair process Effects 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
- 239000000126 substance Substances 0.000 description 1
Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02N—ELECTRIC MACHINES NOT OTHERWISE PROVIDED FOR
- H02N1/00—Electrostatic generators or motors using a solid moving electrostatic charge carrier
Description
<Desc/Clms Page number 1>
Machines électriques tournantes. La présente invention concerne une machine électrique tournante pouvant fonctionner soit en moteur alimenté par un courant de haute tension et haute fréquence soit en génératrice entraînée par un moteur et donnant un courant de haute tension et haute fréquence. Pour simplifier le langage on supposera dans le texte qui suit que la machine fonctionne en moteur.
Machines électriques tournantes. La présente invention concerne une machine électrique tournante pouvant fonctionner soit en moteur alimenté par un courant de haute tension et haute fréquence soit en génératrice entraînée par un moteur et donnant un courant de haute tension et haute fréquence. Pour simplifier le langage on supposera dans le texte qui suit que la machine fonctionne en moteur.
Cette machine constitue la transposition dans le domaine de l'interaction des charges électriques, des mécanismes décrits par l'inventeur dans le domaine de l'interaction des charges magnétiques dans le brevet français moteur électrique no 1.388.867 du 30 décembre 1963 et plus spécialement dans le troisième certificat d'addition à ce brevet : P. Y. 18.552 du 26 mai 1965, figure 6. On montrera comment cette interaction peut se faire en cascade, dans le cas présent, comme dans le cas décrit dans le quatrième certificat d'addition P. Y. 25.898 du 24 juillet 1965 au brevet précité.
Cette transposition se fait en substituant aux pôles des armatures de condensateurs. L'entrefer est remplacé par le milieu diélectrique du condensateur.
Les dents et les creux des pôles sont remplacés par des découpures des armatures en secteurs conducteurs séparés par des parties isolantes. Par analogie on appellera dents les secteurs conducteurs.
Le rotor portant des barreaux à haute perméabilité est remplacé par un rotor portant des barreaux conducteurs isolés ou plus généralement, le rotor au lieu de présenter une périodicité des constantes magnétiques, présente une périodicité des constantes électriques.
Le couple qui dans le premier cas pouvait être considéré comme causé par l'interaction des charges magnétiques apparaissant sur les surfaces en présence de part et d'autre de l'entrefer peut dans le cas présent être considéré comme causé par l'inter- action des charges électriques apparaissant sur les armatures.
Pour les moteurs de l'invention précitée on pouvait calculer le couple à partir de l'énergie emmagasinée dans l'entrefer de la façon suivante Soit (p le flux d'induction magnétique instantané dans l'entrefer d'un pôle.
L l'inductance propre instantanée de ce pôle. Cette inductance est une fonction périodique de l'angle dont tourne le rotor. L'énergie W contenue dans l'entrefer à un instant donné s'écrit

On dérive par rapport au temps pour obtenir l'échange de puissance

Le premier terme du second membre représente la puissance électrique échangée et le second terme représente la puissance mécanique, le couple instantané y est donc

Pour les moteurs objet de la présente invention on obtient des expressions de même forme Soit Q la quantité d'électricité accumulée sur l'une des armatures de condensateur; C la capacité instantanée mesurée sur l'armature du stator et qui est fonction périodique de l'angleO dont tourne le rotor; N la périodicité de ce rotor.
On dérive par rapport au temps pour obtenir l'échange de puissance
Le premier terme du second membre représente la puissance électrique échangée et le second terme représente la puissance mécanique, le couple instantané y est donc
Pour les moteurs objet de la présente invention on obtient des expressions de même forme Soit Q la quantité d'électricité accumulée sur l'une des armatures de condensateur; C la capacité instantanée mesurée sur l'armature du stator et qui est fonction périodique de l'angleO dont tourne le rotor; N la périodicité de ce rotor.
En première approximation on admettra que la valeur de C est donnée par (4) C = Co (1+ cos NO).
<Desc/Clms Page number 2>
La valeur de ]'énergie contenue dans cette capacité peut s'écrire
En dérivant par rapport au temps on met en évidence les échanges de puissance
Le premier terme du second membre représente la puissance électrique échangée et le second terme la - puissance mécanique. Le couple instantané y est toujours donné par la formule (3) qui dans le cas présent peut s'écrire

Dans tous les cas, le couple y est proportionnel à l'énergie instantanée contenue dans le système et la dérivation par rapport à O fait apparaître, en facteur dans l'expression de y la périodicité N du rotor. Dans le brevet- précité l'énergie instantanée était emmagasinée sous forme magnétique alors que dans le cas présent elle est emmagasinée sous forme électrique, d'où ii résulte que l'impédance d'entrée est beaucoup plus élevée.
En dérivant par rapport au temps on met en évidence les échanges de puissance
Le premier terme du second membre représente la puissance électrique échangée et le second terme la - puissance mécanique. Le couple instantané y est toujours donné par la formule (3) qui dans le cas présent peut s'écrire
Dans tous les cas, le couple y est proportionnel à l'énergie instantanée contenue dans le système et la dérivation par rapport à O fait apparaître, en facteur dans l'expression de y la périodicité N du rotor. Dans le brevet- précité l'énergie instantanée était emmagasinée sous forme magnétique alors que dans le cas présent elle est emmagasinée sous forme électrique, d'où ii résulte que l'impédance d'entrée est beaucoup plus élevée.
Par ailleurs le réseau des capacités variables doit assumer le rôle de filtre réparateur des fréquences de source et de glissement qui dans l'invention précédente était assumé par les transformateurs différentiels et la façon dont étaient connectés les circuits secondaires. On y parvient de la façon suivante Pour un courant polyphasé présentant P phases chacune des bornes de sortie- est reliée aux P bornes d'entrée par P capacités ayant même valeur moyenne et dont les modulations ont même amplitude niais sont déplacées d'une fraction

de période l'une par rapport à l'autre. En effet si l'on suppose 3a_ modulation supprimée et les trois capacités égales, aucune puissance ne passe des bornes d'entrée aux bornes de sortie puisque ces dernières se trouvent au centre d'étoiles à P bras identiques branchés sur les bornes d'entrée.
de période l'une par rapport à l'autre. En effet si l'on suppose 3a_ modulation supprimée et les trois capacités égales, aucune puissance ne passe des bornes d'entrée aux bornes de sortie puisque ces dernières se trouvent au centre d'étoiles à P bras identiques branchés sur les bornes d'entrée.
Si ]impédance -d'un des bras devient plus faible que les autres une partie de la puissance de la source est transmise à la borne de -sortie avec la phase de la borne d'entrée sur laquelle est branché ce bras d'impédance plus faible. Et si cette variation d'impédance affecte successivement les P bras de l'étoile, en tournant l'onde transmise subira un déphasage progressif équivalent à un glissement de préférence angulaire de co à ci'.
Cette modulation des capacités est obtenue par le même mécanisme que la modulation des inductances du brevet précité lorsque le moteur tourne à la vitesse angulaire SZ la fréquence angulaire de modulation est N 2 et l'on a la. relation (?) NÙ - w -w' Les moteurs de l'invention sont donc caractérisés par le fait qu'ils comportent P bornes d'entrée et P bornes de sorties les premières -alimentées par un courant polyphasé à P phases les secondes délivrant un tel courant, et par le fait que le stator est formé de plaques isolantes portant des armatures métalliques connectées à ces bornes et divisées chacune en P sous armatures qui sont elles mêmes découpées en étroits secteurs séparés radialement par des zones isolantes et placées face à un rotor dans lequel sont inclus N barreaux métalliques isolés. Les axes de symétrie de ces sous armatures feront entre eux des angles donnés par

de sorte que si pour l'une des sous armatures les axes des barreaux du rotor coïncident avec-les axes des secteurs conducteurs de la sous-armature il y a pour la sous-armature voisine un décalage - angulaire- de -E-

entre ces axes. Dans ce qui suit on supposera que le courant est triphasé c'est-à-dire P égal à trois.
de sorte que si pour l'une des sous armatures les axes des barreaux du rotor coïncident avec-les axes des secteurs conducteurs de la sous-armature il y a pour la sous-armature voisine un décalage - angulaire- de -E-
entre ces axes. Dans ce qui suit on supposera que le courant est triphasé c'est-à-dire P égal à trois.
L'invention sera mieux comprise par les explica- tions qui vont être données en relation avec la description des figures parmi lesquelles La figure 1 représente en plan l'une des plaques formant le stator; La figure 2 représente une coupe axial de la machine; La figure 3 représente une coupe cylindrique développée.
Le stator est- formé par un ensemble de plaques isolantes partant des armatures métalliques. L'une de ces plaques désignées -par 10 est vue en plan sur la figure 1; elle porte les armatures métalliques 11, 12 et 13 respectivement reliées aux bornes 1, 2 et 3 de 3a source. Ces armatures sont entaillées radialement de façon à ne laisser subsister que d'étroits secteurs que l'on appellera des dents par analogie avec la nomenclature du brevet précité. Ces dents se groupent en sous armatures. Dans 3:e cas présent trois dents forment une sous-armature et fon a désigné par 131, 132; 133 les trois sous-armatures qui composent l'armature 13. On montrera par la suite que ces trois sous-armatures font partie de trois capacités ondulées qui échangent d'autre part leur courant par les bornes de sertie 101, 102, 103..
Sur les figures 2 et 3 on distingue la plaque 10 qui apparaît en coupe- et la plaque 20 qui est semblable à 3a plaque 10, ses armatures 21, 22, 23 sont égaiement reliées aux bornes 1, 2 et 3 de la source.
La plaque 30 diffère des précédentes par le fait que les six armatures qu'elle porte telles que 31, 32, 33 sont reliées aux bornes de sortie 101, 102, 103
<Desc/Clms Page number 3>
et que les trois sous-armatures qui composent chacune des armatures ne sont plus dans un même plan mais disposées de part et d'autre de la plaque de façon à subir l'influence des trois phases de la source. Ainsi par exemple l'armature 31 reliée à la borne de sortie 101 se décompose en trois sous- armatures 311, 312, 313 qui subissent respectivement l'influence des armatures 21, 12 et 13 reliées aux bornes 1, 2 et 3 de la source.
Entre la plaque 30 et les plaques 10 et 20 qui l'encadrent tournent les plateaux du rotor 50 et 60 que l'on voit figure 2 et 3 et qui sont portés par l'axe 80. Ils sont constitués par une matière isolante dans laquelle sont inclus des barreaux conducteurs régulièrement espacés tels que 53 et 63 figure 2 et 3 dont les sections par plan perpendiculaire à l'axe ont une forme sectorale. Dans ce plan de coupe, l'angle que font entre eux les axes de deux sections consécutives est

(N étant le nombre de barreaux portés par l'un des plateaux 50 ou 60).
(N étant le nombre de barreaux portés par l'un des plateaux 50 ou 60).
Les barreaux en s'interposant entre les dents des armatures dont ils sont isolés augmentent considérablement la capacité entre ces dents.
L'énergie électrostatique est concentrée dans le milieu diélectrique qui sépare ces barreaux des dents du stator.
Ce diélectrique peut être le vide ou l'air ou un liquide isolant ou une feuille de substance isolante solide collée sur le rotor ou sur le stator.
La longueur des barreaux métalliques comptée parallèlement à l'axe du moteur est nettement supérieure à l'épaisseur du diélectrique qui sépare ces barreaux des dents du stator.
Pour que les capacités entre les armatures liées aux bornes 1, 2, 3 de la source et les armatures liées aux bornes de sortie 101, 102, 103 varient sinusoïda- iement en fonction de la position du rotor on peut déterminer la position et la forme des dents par la méthode exposée dans le troisième certificat d'addition P. Y. 18.552 du 26 mai 1965 au brevet précité Les sous armatures jouent ici le même rôle que les pôles du brevet précité, on définira donc leurs axes de symétrie et les axes principaux qui servent de référence pour situer les bords effectifs des dents. A chacune des dents correspond un axe principal, les axes principaux sont régulièrement espacés d'un angle

et leur ensemble pour une sous-armature donnée est symétrique par rapport à l'axe de symétrie de la sous-armature. La méthode précitée permet de calculer les angles que font les bords des dents avec les axes principaux, elle montre que l'angle entre les bords d'un secteur formant une dent doit être voisine d'un tiers de période c'est-à- dire de

et que l'axe de ce secteur doit être légèrement décalé par rapport à l'axe principal. Quant aux secteurs représentant les sections des barreaux leur angle au centre correspond à une demi-période c'est-à-dire

.
et leur ensemble pour une sous-armature donnée est symétrique par rapport à l'axe de symétrie de la sous-armature. La méthode précitée permet de calculer les angles que font les bords des dents avec les axes principaux, elle montre que l'angle entre les bords d'un secteur formant une dent doit être voisine d'un tiers de période c'est-à- dire de
et que l'axe de ce secteur doit être légèrement décalé par rapport à l'axe principal. Quant aux secteurs représentant les sections des barreaux leur angle au centre correspond à une demi-période c'est-à-dire
.
On ne change rien au fonctionnement si l'on intervertit ces angles et si l'on prend

pour angle d'ouverture des secteurs représentant les sections des barreaux et

pour les secteurs correspondant aux dents des sous-armatures à condition que le décentrage par rapport aux axes principaux soit maintenu.
pour angle d'ouverture des secteurs représentant les sections des barreaux et
pour les secteurs correspondant aux dents des sous-armatures à condition que le décentrage par rapport aux axes principaux soit maintenu.
L'angle que font les axes de symétrie de deux sous-armatures voisines dont les dents dans le même plan, tel que les sous-armatures 121 et 131 ou 312 et 313 ou 131 et 132 est un multiple entier de

augmenté ou diminué de

.
augmenté ou diminué de
.
Ainsi lorsque les axes des barreaux du rotor 60 coïncident avec les axes des dents des sous-armatures 311 et 211, le plan de symétrie de l'ensemble des deux sous-armatures 312 et 313 coïncide avec un plan de symétrie du rotor 50 ce qui fait que les dents du rotor 50 sont décalées d'un tiers de période (la période correspondant à l'angle par rapport aux dents de la sous-armature 312

et d'un tiers de période également mais en sens contraire par rapport à la sous-armature 313. II en résulte que, lorsque les plateaux 50 et 60 tournent, les capacités entre les sous-armatures 311 et 211, 312 et 121, 313 et 131 qui relient la borne 101 aux bornes 1, 2 et 3 respec- rivement sont modulées avec un déphasage d'un tiers de période l'une par rapport à l'autre.
et d'un tiers de période également mais en sens contraire par rapport à la sous-armature 313. II en résulte que, lorsque les plateaux 50 et 60 tournent, les capacités entre les sous-armatures 311 et 211, 312 et 121, 313 et 131 qui relient la borne 101 aux bornes 1, 2 et 3 respec- rivement sont modulées avec un déphasage d'un tiers de période l'une par rapport à l'autre.
Si la capacité entre les sous-armatures 311 et 211 est donnée par l'équation (4). Les capacités entre les sous-armatures 312 et 121 ou 313 et 131 sont données par

avec le signe + pour l'une et le signe - pour l'autre. Le système est entièrement déterminé si l'on se donne les tensions appliquées par la source aux bornes 1, 2 et 3 qui seront respectivement les parties réelles de

d'une part, et les tensions en résultant aux bornes 101, 102, 103 qui seront respectivement en parties réelles de

d'autre part.
avec le signe + pour l'une et le signe - pour l'autre. Le système est entièrement déterminé si l'on se donne les tensions appliquées par la source aux bornes 1, 2 et 3 qui seront respectivement les parties réelles de
d'une part, et les tensions en résultant aux bornes 101, 102, 103 qui seront respectivement en parties réelles de
d'autre part.
<Desc/Clms Page number 4>
La différence de potentiel entre les armatures 311 et 211 par exemple est la partie réelle de (9) Velai+V'eicO'i En multipliant par les différences de potentiel, les valeurs des capacités données par (4) ou (8) où l'on remplace 0 par sa valeur nt et où l'on exprime le cosinus sous forme exponentielle on obtient les valeurs des charges sous- forme de sommes d'exponentielles. Sur l'armature 31 par exemple la composante de la charge variant à la fréquence angulaire w' est la partie réelle de
On en déduit l'intensité complexe du colorant correspondant à l'écoulement de cette charge :

Soit 2 (R' -f- jX') 1'impédance qui charge l'arma- cure 31 pour la fréquence angulaire w'. Cette impédance est le double -de celle ramenée entre la borne 101 et le neutre par- les circuits extérieurs comme on le voit sur la figure 3, ii y a deux armatures jouant le même rôle connectées à la borne 101 comme aux autres bornes: Cette impédance établit entre le courant (11) et la tension V' la relation-:
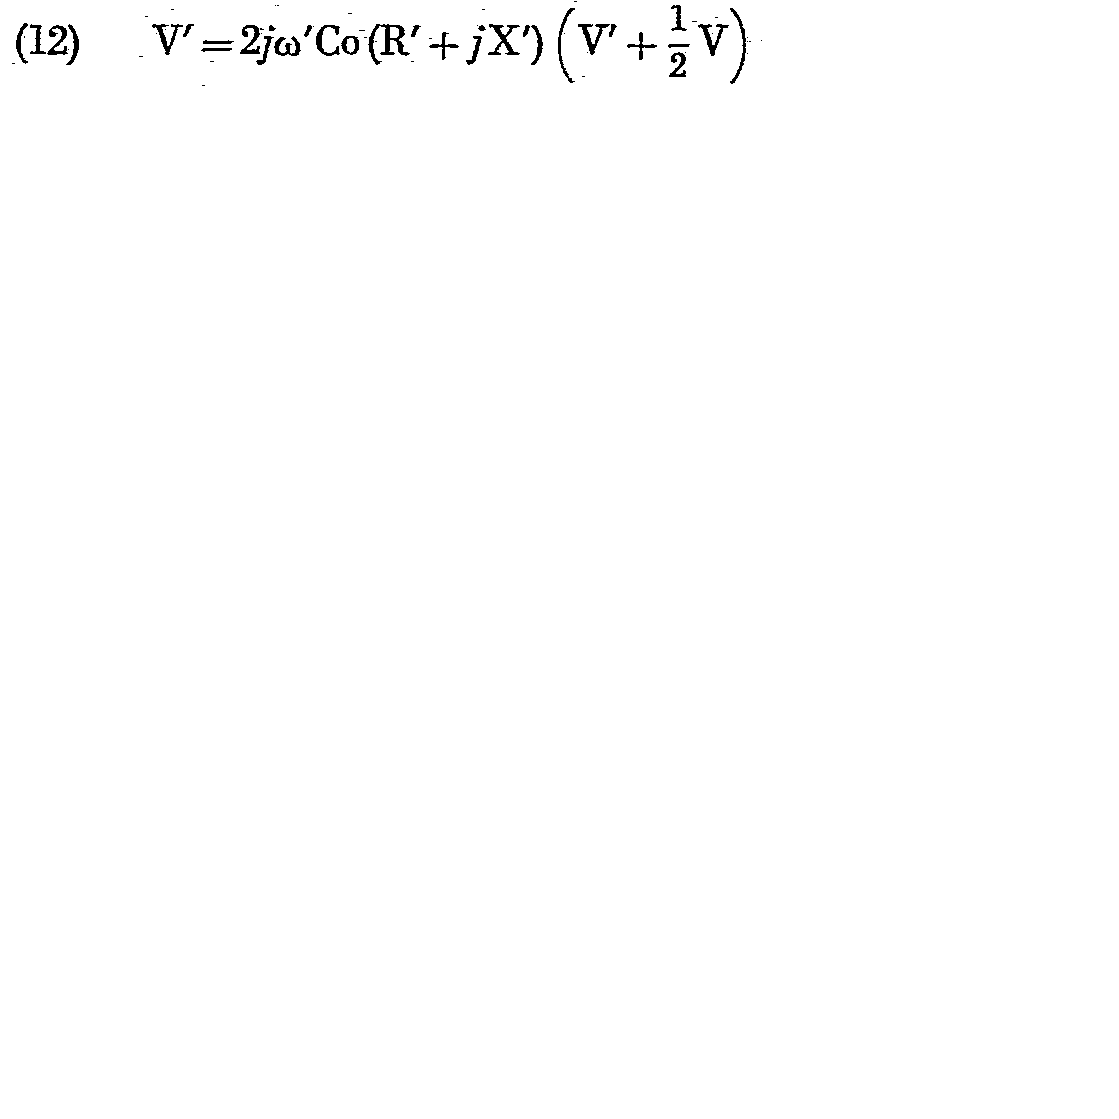
qui lie V et V'. L'application de la formule (6) où l'onremplace

par- la valeur de la différence de potentiel et 0 par nt donne une somme d'exponentielle dont la valeur moyenne est nulle et une partie constante qui cons- titue la valeur moyenne du couple-.:

ou en remplaçant V' par son expression tirée de (12) :

La structure que l'on vient de décrire -est une structure élémentaire que l'on peut répéter périodiquement - autour d'une même circonférence et brancher en parallèle en série ou en cascade.
On en déduit l'intensité complexe du colorant correspondant à l'écoulement de cette charge :
Soit 2 (R' -f- jX') 1'impédance qui charge l'arma- cure 31 pour la fréquence angulaire w'. Cette impédance est le double -de celle ramenée entre la borne 101 et le neutre par- les circuits extérieurs comme on le voit sur la figure 3, ii y a deux armatures jouant le même rôle connectées à la borne 101 comme aux autres bornes: Cette impédance établit entre le courant (11) et la tension V' la relation-:
qui lie V et V'. L'application de la formule (6) où l'onremplace
par- la valeur de la différence de potentiel et 0 par nt donne une somme d'exponentielle dont la valeur moyenne est nulle et une partie constante qui cons- titue la valeur moyenne du couple-.:
ou en remplaçant V' par son expression tirée de (12) :
La structure que l'on vient de décrire -est une structure élémentaire que l'on peut répéter périodiquement - autour d'une même circonférence et brancher en parallèle en série ou en cascade.
Pour le branchement en parallèle- les bornes correspondant à 1, 2 et 3 des différentes structures élémentaires sont branchées aux bornes correspondantes d'une même source: Pour le branchement en cascade les bornes 1, 2 et 3 d'une - première structure élémentaire sont branchées aux bornes 1, 2 et 3 d'une source, les bornes 1, 2 et 3 de ia seconde- sont branchées aux bornes 101, 102,103 de la première et ainsi de suite.
On- peut concevoir des branchements mixtes parallèles -cascade.
Pour la simplicité du dessin et- de l'exposé on a supposé que les capacités variables par lesquelles se faisaient les échanges d'énergie étaient constituées par les surfaces en présence appartenant d'une part aux dents des sous-armatures et d'autre part aux extrémités des barreaux du rotor. Ii est clair que l'on peut sans sortir de l'invention augmenter ces capacités en remplaçant ces surfaces planes par des surfaces imbriquées bien connues dans la technologie des condensateurs variables. Chaque dent est alors remplacée par` une série de lames parallèles ayant même forme que les dents et les barreaux sont également remplacés par des séries de lames parallèles passant entre les précédentes sans que rien ne soit changé au-schéma représentant l'ensemble.
Lorsque la machine fonctionne en génératrice on lui fournit du travail mécanique en entraînant l'arbre et la puissance électrique qui sort aux bornes 101,: 102, 103 est plus grande et de fréquence plus élevée -que celle qui entre par les bornes 1, 2, 3. Cette dernière puissance peut être nulle, s'il s'agit de tensions continues appliquées à ces bornes.
Claims (1)
- RÉSUML Machines électriques -tournantes comportant P bornes d'entrée et P bornes de sortie et caractérisées par le fait que le rotor en- tournant module avec des déphasages relatifs de 2- is/P, les P condensateurs variables dont les P capacités joignent chacune des bornes-le sortie aux P bornes d'entrée. Machines électriques tournantes caractérisées comme- précédemment et parle fait que les armatures métalliques- des condensateurs portées par le stator et reliées aux P bornes d'entrée ou aux P bornes- de sortie sont découpées en étroits secteurs isolés. Pour une armature donnée ces secteurs ou dents sont groupés en P sous armatures. Ces étroits secteurs ou dents sont placés face à un rotor dans- lequel sont inclus- N barreaux métalliques isolés dont les axes de symétrie concourants sur l'axe du moteur forment un ensemble rayonnant, l'angle entre -deux axes voisins étant 2 7c/N. Les axes- de symétrie de deux sous-armatures voisines et dont les-secteurs métalliques affleurent dans un même plan font entre eux des angles donnés par
 de sorte que si pour l'une des sous- armatures les axes des- barreaux du rotor coïncident avec les axes des secteurs conducteurs de la sousarmature, il y a pour la sous-armature voisine un décalage angulaire de f
 entre ces axes.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR39861A FR1464885A (fr) | 1965-11-26 | 1965-11-26 | Machines électriques tournantes |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR39861A FR1464885A (fr) | 1965-11-26 | 1965-11-26 | Machines électriques tournantes |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| FR1464885A true FR1464885A (fr) | 1967-01-06 |
Family
ID=1582692
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| FR39861A Expired FR1464885A (fr) | 1965-11-26 | 1965-11-26 | Machines électriques tournantes |
Country Status (1)
| Country | Link |
|---|---|
| FR (1) | FR1464885A (fr) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2005122384A1 (fr) * | 2004-06-11 | 2005-12-22 | Athanasios Nasikas | Propulsion d'un condensateur asymetrique onduleux ayant un coffrage a potentiel nul |
| WO2013066444A3 (fr) * | 2011-10-31 | 2014-05-30 | Wisconsin Alumni Research Foundation | Machine électrique rotative à capacité variable |
-
1965
- 1965-11-26 FR FR39861A patent/FR1464885A/fr not_active Expired
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2005122384A1 (fr) * | 2004-06-11 | 2005-12-22 | Athanasios Nasikas | Propulsion d'un condensateur asymetrique onduleux ayant un coffrage a potentiel nul |
| WO2013066444A3 (fr) * | 2011-10-31 | 2014-05-30 | Wisconsin Alumni Research Foundation | Machine électrique rotative à capacité variable |
| US9184676B2 (en) | 2011-10-31 | 2015-11-10 | Wisconsin Alumni Research Foundation | Varying capacitance rotating electrical machine |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| FR2613886A1 (fr) | Ensemble de moteur electrique a commande directe pour robot | |
| CA2183789C (fr) | Dispositif electronique de conversion de l'energie electrique | |
| EP0522941A1 (fr) | Dispositif pour la mesure de la position angulaire d'un rotor par rapport à un stator | |
| US4144468A (en) | Amplifying rotary electrical machine operating at rapidly variable frequencies and levels | |
| FR2842363A1 (fr) | Machine tournante electrique de type a bobinage de stator a jonctions de segments sequentiels | |
| WO2016207509A1 (fr) | Appareil de mesure d'une quantite de materiau superparamagnetique | |
| US2232143A (en) | Electric field motor | |
| EP3657664A1 (fr) | Procede de commande d'une machine electrique triphasee | |
| WO2012063002A2 (fr) | Machine electrique a bobinage dentaire a phases regroupees | |
| CH375790A (fr) | Moteur à induction synchronisé | |
| WO2008096062A2 (fr) | Machine électrique motrice ou génératrice polyphasée | |
| FR2536943A1 (fr) | Procede et dispositif de chauffage par induction d'une piece ferromagnetique a symetrie axiale et a contour irregulier | |
| CH413084A (fr) | Machine électrique à réluctance variable | |
| FR2530093A1 (fr) | Convertisseur electrique de couple | |
| WO1982001252A1 (fr) | Dispositif de detection de vitesse sans contact du type a generateur a courant continu | |
| EP2302768B1 (fr) | Dispositif d'alimentation en courant continu d'un bobinage de rotor d'une machine tournante électrique synchrone, et système d'entraînement comportant un tel dispositif d'alimentation | |
| FR2745125A1 (fr) | Structure d'enroulements pour faire fonctionner un moteur a deux phases a partir d'une source triphasee | |
| FR2493066A1 (fr) | Procede et dispositif pour produire un courant alternatif a partir d'une source electrique a courant continu | |
| BE885458R (fr) | Machine electrique tournante | |
| BE395455A (fr) | ||
| FR2494928A1 (fr) | Moteur electrique monophase a induction | |
| FR2717018A1 (fr) | Dispositif d'alimentation pour moteur électrique à courant alternatif. | |
| CH618295A5 (en) | Electric machine with variable number of poles | |
| BE562083A (fr) | ||
| CH102117A (fr) | Machine à collecteur, à courant alternatif. |