FR2640760A1 - Procede et systeme de localisation d'un mobile - Google Patents
Procede et systeme de localisation d'un mobile Download PDFInfo
- Publication number
- FR2640760A1 FR2640760A1 FR8816861A FR8816861A FR2640760A1 FR 2640760 A1 FR2640760 A1 FR 2640760A1 FR 8816861 A FR8816861 A FR 8816861A FR 8816861 A FR8816861 A FR 8816861A FR 2640760 A1 FR2640760 A1 FR 2640760A1
- Authority
- FR
- France
- Prior art keywords
- mobile
- point
- directional signal
- fixed
- detectors
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims description 10
- 238000005259 measurement Methods 0.000 claims abstract description 3
- 230000005540 biological transmission Effects 0.000 claims description 6
- 230000004044 response Effects 0.000 claims description 2
- 230000008054 signal transmission Effects 0.000 claims 1
- 230000009471 action Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 239000013256 coordination polymer Substances 0.000 description 1
- 230000006870 function Effects 0.000 description 1
- 230000014509 gene expression Effects 0.000 description 1
- 230000005693 optoelectronics Effects 0.000 description 1
- 210000000056 organ Anatomy 0.000 description 1
- 230000008447 perception Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S5/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S5/16—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations using electromagnetic waves other than radio waves
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S1/00—Beacons or beacon systems transmitting signals having a characteristic or characteristics capable of being detected by non-directional receivers and defining directions, positions, or position lines fixed relatively to the beacon transmitters; Receivers co-operating therewith
- G01S1/70—Beacons or beacon systems transmitting signals having a characteristic or characteristics capable of being detected by non-directional receivers and defining directions, positions, or position lines fixed relatively to the beacon transmitters; Receivers co-operating therewith using electromagnetic waves other than radio waves
- G01S1/703—Details
- G01S1/7032—Transmitters
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0231—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means
- G05D1/0234—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means using optical markers or beacons
- G05D1/0236—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means using optical markers or beacons in combination with a laser
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S2201/00—Indexing scheme relating to beacons or beacon systems transmitting signals capable of being detected by non-directional receivers and defining directions, positions, or position lines fixed relatively to the beacon transmitters
- G01S2201/01—Indexing scheme relating to beacons or beacon systems transmitting signals capable of being detected by non-directional receivers and defining directions, positions, or position lines fixed relatively to the beacon transmitters adapted for specific applications or environments
- G01S2201/03—Construction sites
Landscapes
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Electromagnetism (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Optics & Photonics (AREA)
- Aviation & Aerospace Engineering (AREA)
- Automation & Control Theory (AREA)
- Length Measuring Devices By Optical Means (AREA)
Abstract
L'invention concerne des moyens de localisation d'un mobile M dans un plan fixe repéré par des axes PX, PY. Au point P est placé un laser qui émet un faisceau SD tournant à une vitesse omega constante, qui vient frapper successivement trois photo-détecteurs 1 fixés au mobile M en des points A, B, C. Celui-ci comporte en outre un récepteur S qui reçoit un signal non directionnel SND diffusé par un émetteur fixe à chaque fois que le faisceau SD passe par une direction de référence PX. La position du mobile M est calculée à partir des angles theta, a, a' déduits de la mesure des intervalles de temps séparant le passage du faisceau SD par la direction PX et par les points C, B et A précités.
Description
Procédé et système de localisation d'un mobile
La présente invention se rapporte tout d'abord à un procédé de localisation, par rapport à un repère fixe, d'un mobile évoluant en s'écartant peu ou pas d'un plan, tel qu'un véhicule se déplaçant sur un terrain sensiblement plan.
La présente invention se rapporte tout d'abord à un procédé de localisation, par rapport à un repère fixe, d'un mobile évoluant en s'écartant peu ou pas d'un plan, tel qu'un véhicule se déplaçant sur un terrain sensiblement plan.
Ce procédé consiste essentiellement
a) à mesurer les angles sous lesquels sont vus, d'un point fixe, trois segments rectilignes colinéaires ou non, ayant une extrémité commune deux à deux, et à en déduire la position du point fixe par rapport au mobile en tant que point d'intersection des cercles lieux des points d'où l'on voit lesdit segments sous les angles mesurés respectifs,
b) à mesurer l'angle entre une direction fixe de référence et la droite joignant le point fixe à l'une des extrémités de l'un desdits segments, et à déterminer l'angle que fait cette droite avec l'un desdits segments qui aboutit à ladite extrémité,
c) et à déduire des résultats obtenus la position et/ou l'orientation du mobile par rapport au repère fixe.
I1 convient bien entendu que les segments précités, liés au mobile, soient parallèles au plan moyen d'évolution de celui-ci.
D'une manière très simple, le point d'intersection desdits cercles peut être déterminé comme étant -le point d'intersection des droites qui passent par les extrémités desdits segments et sont perpendiculaires aux droites joignant les centres desdits cercles pris deux à deux.
Quant à la mesure des angles précités, elle est de préférence effectuée par mesure des intervalles de temps séparant les instant respectifs de passage par les extrémités desdits segments d'une droite tournant autour du point fixe avec une vitesse angulaire constante, ainsi que, à chaque tour, l'intervalle de temps séparant l'instant où ladite droite tournante est parallèle à la direction fixe de référence et l'instant où elle passe par l'extrémité de segment mentionnée au paragraphe b) ci-dessus.
L'invention a également pour objet un système de localisation d'un mobile par rapport à un repère fixe permettant de mettre en oeuvre le procédé. Ce système comprend un émetteur placé en un point fixe et produisant un signal directionnel (c'est-à-dire une onde émise de façon directive sous la forme d'un faisceau très fin) suivant une direction tournant dans un plan fixe, et au moins trois détecteurs placés sur le mobile (aux extrémités, alignées ou non, des segments précités), recevant à son passage le signal directionnel et délivrant, en réponse, des signaux à un dispositif de traitement qui calcule, à partir de ceux-ci1 la position du mobile dans le repère fixe; la vitesse de rotation du signal directionnel est constante, et un second émetteur est associé à l'émetteur de signal directionnel, qui diffuse un signal non directionnel constitué par une impulsion émise lorsque la direction du signal directionnel coïncide avec une direction fixe de référence, le signal non directionnel étant reçu par un récepteur placé sur le mobile; le dispositif de traitement est conçu pour calculer, à partir des intervalles de temps séparant les divers signaux délivrés par lesdits détecteurs et par ledit récepteur, la position et/ou l'orientation du mobile dans le repère fixe.De préférence, le dispositif de traitement effectue le calcul des coordonnées du point fixe d'émission du signal directionnel dans un repère lié au mobile, puis les coordonnées d'un point du mobile (coincidant en pratique avec l'un des détecteurs) par rapport au repère fixe.
Dans une forme d'exécution avantageuse, le dispositif de traitement détermine les coordonnées, dans un repère lié au mobile, des centres des trois cercles passant par ledit point fixe et par chacun de trois couples de détecteurs pris deux à deux, puis les équations de deux au moins des droites joignant lesdits détecteurs au point fixe, puis les coordonnées du point fixe en tant que point d'intersection desdites droites.
Par ailleurs, il convient que le dispositif de traitement calcule l'angle entre la direction de référence et la direction dans laquelle est vu, du point fixe, l'un des détecteurs, l'angle de la droite joignant le point fixe à ce détecteur avec un axe lié au mobile et, à partir de ces deux angles, l'angle de cet axe avec la direction de référence.
En général, on placera plus de trois détecteurs sur le mobile, disposés de façon que trois au moins d'entre eux soient toujours en vue du point fixe d'émission, quelle que soit l'orientation du mobile, le dispositif de traitement étant alors conçu pour choisir, parmi les signaux délivrés par les détecteurs à chaque tour du signal directionnel, les trois sur lesquels portera le traitement.
Afin d'éviter que, du fait des écarts éventuels du mobile par rapport à son plan moyen d'évolution, tel ou tel des détecteurs placés à son bord ne soit plus visible du point d'émission du signal directionnel, il convient de donner à ceux-ci une certaine élongation transversalement au plan balayé par le signal directionnel, qui est parallèle audit plan moyen. Chaque détecteur peut alors avantageusement être composé d'une série de cellules détectrices alignées suivant une direction transversale audit plan, ce qui permet au dispositif de traitement de déduire de la cote de la cellule qui a répondu dans chaque détecteur au cours d'un tour du signal directionnel, la hauteur et/ou l'assiette du mobile par rapport audit plan.
Lorsque, du fait des dimensions ou de la configuration de l'aire d'évolution du mobile, celui-ci échapperait en certaines parties de celle-ci à la vue du point d'émission du signal directionnel, il convient de partager cette aire en plusieurs zones dont chacune est équipée d'un dispositif d'émission de signal directionnel et de signal non directionnel, et d'équiper le mobile d'un dispositif de commande assurant la mise en service du dispositif d'émission de la zone dans laquelle il pénètre et l'arret du dispositif d'émission de chaque autre zone.
De préférence, le signal directionnel mis en oeuvre est constitué par le faisceau lumineux émis par un laser tournant, les détecteurs placés sur le mobile étant des photo-détecteurs.
L'invention trouve application dans la localisation de mobiles très divers, se déplaçant dans un plan soit horizontal, éventuellement affecté d'inégalités (tels que des engins évoluant sur un chantier de travaux publics), soit incliné, soit vertical (tels que des échafaudages mobiles). Les principaux avantages sont les suivants
- aménagement de l'environnement réduit au minimum (l'équipement fixe est concentré en un seul point, le point d'émission du signal directionnel);
- simplicité du calcul de la position du mobile, qui autorise une exécution du calcul en temps réel;;
- possibilité de monter une superstructure sur le mobile constitué par un véhicule, sans risque d'occulter la perception des signaux de localisation, du fait que le point d'émission se trouve à l'extérieur du mobile et que celui-ci ne comporte que des détecteurs de réception, qui peuvent être disposés sur son pourtour;
- facilité d'extension vers des systèmes plus complexes mettant en oeuvre plusieurs dispositifs d'émission, le mobile pouvant déclencher le fonctionnement de celui dont la situation est la plus appropriée.
D'autre particularités et avantages de l'invention ressortiront de la description qui va suivre, en regard des dessins annexés, d'exemples de réalisation non limitatifs.
Les figures 1, 2A et 2B illustrent les fondements géométriques du procédé selon l'invention.
La figure 3 illustre géométriquement les différentes étapes du procédé selon l'invention.
La figure 4 représente schématiquement, en plan, un système de localisation d'un mobile selon l'invention.
La figure 5 représente schématiquement, en perspective, les principaux éléments d'un dispositif d'émission appartenant à un système de localisation selon l'invention.
La figure 6 représente schématiquement, en élévation, un mobile équipé de détecteurs s'étendant en hauteur.
La figure 7 représente schématiquement, en perspective, un mobile équipé de détecteurs semblables à ceux de la figure 6, constitués par des empilements de cellules détectrices.
La figure 1 montre tout d'abord un segment AB de longueur b, défini par les coordonnées xA, yA et xB, YB de ses extrémités A, B dans un repère orthogonal xQy. On sait que le lieu des points P d'où on voit ce segment sous un angle donné a est un cercle G passant par les points AB, le segment AB étant vu sous un angle 2a du centre O de ce cercle, situé sur la médiatrice HPo du segment AB.
Connaissant l'angle a sous lequel est vu le segment AB, on peut définir le cercle G par les coordonnées xo, yO de son centre O en passant par les étapes suivantes
- équation de la médiatrice HP0 :
y - yN = m1 (x - xH) avec
m1 = - (xA - xB)/(yA - yB)
xH = (xA + xB)/2 = = (YA +
- équation de la droite portant le rayon OA
y - yA = m2 (x - xA) avec 2 = tg (a + Arc tg m1)
- coordonnées du centre O du cercle G, -situé à
l'intersection des droites HPo et OA
xo = (yH - yA + m2xA - m1xH)/(m2 - m1) = f(A, B, a)
yo = [(m2yH - m1yA + m1m2 (xA - xH)]/(m2 - m1) = g(A, B, a), les expressions f(A, B, a) et g(A, B, e) signifiant que les coordonnées xo' yo du centre O sont fonctions des coordonnées des points A et B et de le valeur de l'angle a.
I1 en résulte que si l'on connais la valeur des deux angles a et a' sous lesquels sont vus respectivement, d'un même point P, deux segments AB et BC donnés, les points A, B et C pouvant être alignés (figure 2A) ou non (figure 2B), il est possible de déterminer la position du point P comme intersection des deux cercles G et G', lieux des points d'où l'on voit respectivement le segment AB sous l'angle a et le segment BC sous l'angle a'. Ces deux cercles se coupent, outre au point B, au point P cherché; par suite, connaissant les équations, dans un repère déterminé, des deux cercles G et G', il est possible de calculer les coordonnées du point P.
On se reportera maintenant à la figure 3, où l'on retrouve deux segments AB et BC, définis dans le repère xQy par les coordonnées du point A (xA, YA), du point B (xB, yB) et du point C (xc, yc). Le point P est celui d'où l'on voit le segment
AB sous un angle a, le segment BC sous un angle a' et le. segment
AC sous un angle an = a + a'. Le point P est situé à l'intersection du cercle G de centre 0, passant par les points A,
B et P, du cercle G' de centre 0', passant par les points B, C et
P et du cercle G" de centre on, passant par les points A, C et P.
Le point P est également à l'intersection de droites AP, BP et CP, dont la construction est très simple, chaque droite passant par un point connu (A, B ou C) et étant perpendiculaire à une droite (00", 00' ou O'O") de pente calculable puisqu'elle passe par deux des centres des cercles dont les coordonnées peuvent être déterminées.
Cette dernière remarque permet de calculer aisément les coordonnées xp, yp du point P dans le repère xQy, suivant les étapes suivantes
Coordonnées des centres des cercles G, G', G" :
O : xO = f(A, B, a) yo = g(A, B, a)
0' : xo' = f(B, C, a') yo'= g(B, C, a')
O" : xo" = f(A, C, a) y01 = g(A, C, a")
Pentes des droites des centres (deux suffisent)
00" : m = (yo - yo")/(xo - xo")
00" : m' = (yo - yo')/(xo - xo')
Pentes des deux droites correspondantes se coupant en P
AP : -I/m
BP : -I/m'
Equations de ces deux droites
AP : y - à = - (x
BP : y - yB = - (x - xB)/m
Coordonnées du point P
xp = (yA - yB + xA/m - xB/m') [mm'/(m' - m)]
yp = -(myA - m'yB + xA - xB)/(m' - m)
On peut inversement calculer les coordonnées du point A (par exemple), soit XA, YA, dans un repère XPY dont l'axe PX fait un angle α avec la droite Px parallèle à l'axe Qx du repère xQy.
Si l'on appelle e l'angle que fait la droite PA avec l'axe PX, on a:
XA = L cos e = = L sin e
L étant la longueur du segment PA
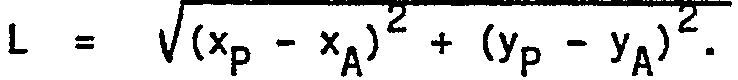
XA = L cos e = = L sin e
L étant la longueur du segment PA
La position des points B et C par rapport au repère XPY peut ensuite être déterminée dans ce repère par calcul de l'angle a , qui a pour valeur α = # + # - # étant défini par la pente de la droite AP dans le repère xQy précédemment calculée
tg# = -1/m.
tg# = -1/m.
En application des considérations précédentes, on a représenté sur la figure 4 un mobile M pouvant se déplacer dans un plan rapporté à un repère fixe XPY. Au point P est placé un dispositif d'émission qui émet un signal directionnel SD tournant avec une vitesse de rotation # constante dans le plan XPY, ainsi qu'un signal non directionnel SND, symbolisé par des cercles concentriques entourant le point P, qui est émis à chaque tour du signal directionnel SD lorsque la direction de celui-ci coïncide avec l'axe de référence PX.
Le signal directionnel SD constitué par un étroit faisceau lumineux d'intensité constante émis par exemple par un laser tournant placé au point P, est reçu successivement par trois photo-détecteurs 1 montés sur le mobile en des points
A, B, C (alignés dans le présent exemple), à des instants respectifs tA, t8 et tC. Le signal non directionnel SND, par exemple un signal hertzien diffusé par une antenne omnidirectionnelle, est reçu par un récepteur S également monté sur le mobile M, à l'instant d'origine t de chaque tour où le faisceau lumineux SD est parallèle à la direction de référence PX, et ce quelle que soit la position du mobile M aux alentours du point d'émission P. Le mobile M est doté en outre d'un dispositif T de traitement des signaux délivrés par les différents éléments récepteurs S, 1 qu'il comporte.Ce dispositif de traitement effectue le calcul, à partir des instants de réception to, t tg et tc de ces signaux, des angles a, a' et a" sous lesquels sont vus du point P les segments AB, BC et AC
a = # (tA - tB)
a' = # (tB - tC)
an = W (tA - tC) = a + a
Connaissant la valeur de ces angles, les coordonnées XA, du du point A (par exemple) du mobile M dans le repère XPY sont
calculées par le dispositif T de la façon indiquée plus haut en regard de la figure 3. L'angle α que fait le segment AB, lié au mobile M, avec la direction de référence définie par l'axe PX est
également calculé, à partir de la valeur de l'angle # = @@@ donnée
par
# = # (tA - tO).
Les paramètres XA, A eto( ainsi déterminés définissent
complètement la position (lieu et orientation) du mobile M dans le
plan XPY.
complètement la position (lieu et orientation) du mobile M dans le
plan XPY.
Dans l'exemple de la figure 4, le mobile M, de contour rectangulaire, est doté de huit photo-détecteurs 1 disposés aux quatre angles et au milieu des quatre côtés du mobile, de façon que, quelle que soit la position de celui-ci, trois d'entre eux au moins soient toujours en vue du point P et puissent être touchés par le faisceau lumineux tournant SD. Tous ces photo-détecteurs sont reliés au dispositif de traitement T, lequel choisit trois signaux parmi les signaux que délivrent les photo-détecteurs 1 au passage du faisceau SD, ces trois signaux pouvant être issus de photo-détecteurs aussi bien alignés que non alignés.A partir de ces trois signaux et du signal délivré par le récepteur S, le dispositif T calcule les paramètres de position du mobile M dans le repère fixe XPY et les transmet aux dispositifs de commande des organes moteurs dont est pourvu le mobile M et/ou, via une liaison radio, à un poste de commande (non représenté).
L'équipement d'émission, placé en un lieu fixe correspondant au point P, comprend essentiellement, comme indiqué schématiquement en figure 5, un laser 2 émettant un faisceau horizontal SD, qui tourne à la vitesse angulaire autour d'un axe vertical PZ sous l'action d'un moteur 3. Sur l'arbre 4 reliant ce dernier au laser 2 est calé un disque 5 offrant une fente radiale 6 qui s'étend parallèlement à la direction du faisceau SD. A ce disque est associé un capteur opto-électronique 7 placé dans le plan radial XPZ parallèle à la direction de référence PX, qui délivre une impulsion lorsque la fente 6 du disque 5, donc le faisceau SD passe par cette direction en tournant-autour de l'axe
PZ. Cette impulsion déclenche l'émission du signal non directionnel SND par un émetteur radio-électrique 8.
PZ. Cette impulsion déclenche l'émission du signal non directionnel SND par un émetteur radio-électrique 8.
Lorsque le mobile M est un véhicule qui doit se déplacer sur une surface inégale 9, comme le sont en pratique la plupart des sols, il convient de donner à chaque photo-détecteur 1 une extension en hauteur h convenable pour qu'il puisse être frappé par le faisceau SD quelles que soient la hauteur et l'assiette du véhicule sur son aire de déplacement (figure 6). De tels capteurs peuvent Store réalisés sous la forme de colonnes de petites cellules photo-détectrices 10 distinctes, empilées les unes sur les autres (figure 7), A partir de la cote z, dans un repère x y z lié au véhicule M, de la cellule 10 de chaque photo-détecteur 1 qui répond au passage du faisceau SD, il est possible de calculer les paramètres définissant la hauteur et l'assiette du véhicule par rapport au plan de référence fixe XPY.
Plus précisément, dans l'exemple de la figure 7, ce sont les cellules 10 situées en des points Al, B', C' qui répondent au signal directionnel SD lorsqu'il rencontre les colonnes détectrices 1 montées aux trois points A, B, C du véhicule M. Les coordonnées des points A', B' et C' dans le repère fixe XYZ peuvent être déterminées ainsi qu'il a été expliqué plus haut. Celles-ci permettent de calculer la position des points A, B et C, puisque chacun d'eux se déduit du point A', B', C' correspondant par une translation ayant pour direction celle des colonnes 1, parallèle à l'axe Qz du repère xyz, et pour amplitude les cotes respectives zl, Z2' Z3 des points A', B', C'. La position du plan ABC lié au véhicule M, donc celle de ce dernier par rapport au repère XYZ, peut ainsi être connue.
Claims (12)
1. Procédé de localisation d'un mobile par rapport à un repère fixe, caractérisé par le fait qu'il consiste essentiellement
a) à mesurer les angles (a, a', a") sous lesquels sont vus, d'un point fixe (P), trois segments rectilignes (AB, BC, AC) colinésires ou non, ayant une extrémité commune deux à deux, et à en déduire la position du point fixe (P) par rapport au mobile (M) en tant que point d'intersection des cercles (G, G', G") lieux des points d'où l'on voit lesdit segments sous les angles mesurés respectifs,
b) à mesurer l'angle (#) entre une direction fixe (PX) de référence et la droite (PA) joignant le point fixe (P) à l'une (A) des extrémités de l'un (AB) desdits segments, et à déterminer l'angle (y) que fait cette droite avec l'un desdits segments qui aboutit à ladite extrémité,
c) et à déduire des résultats obtenus la position et/ou l'orientation du mobile (M) par rapport au repère fixe (XPY).
2. Procédé selon la revendication 1, caractérisé par le fait que le point d'intersection desdits cercles (G, G', G") est déterminé comme étant le point d'intersection des droites (PA, PB,
PC) qui passent par les extrémités (A, B, C) desdits segments et sont perpendiculaires aux droites (00", 00', D'O") joignant les centres (O, O', O") desdits cercles pris deux à deux.
3. Procédé selon la revendication 1 ou 2, caractérisé par le fait que la mesure des angles (a, a', e", B) précités est effectuée par mesure des intervalles de temps séparant les instant respectifs (tC, tB, tA) de passage par les extrémités (C, B, A) desdits segments d'une droite (SD) tournant autour du point fixe avec une vitesse angulsire (X) constante, ainsi que, à chaque tour, l'intervalle de temps séparant-l'instant (to) où ladite droite tournante est parallèle à la direction fixe de référence (PX) et l'instant (tA) où elle passe par l'extrémité de segment (A) mentionnée au paragraphe b) de la revendication 1.
4. Système de localisation d'un mobile par rapport à un repère fixe, comprenant un émetteur placé en un point fixe et produisant un signal directionnel suivant une direction tournant dans un plan fixe, et au moins trois détecteurs, alignés ou non, placés sur le mobile, recevant à son passage le signal directionnel et délivrant, en réponse, des signaux à un dispositif de traitement qui calcule, à partir de ceux-ci, la position du mobile dans le repère fixe, caractérisé par le fait que la vitesse de rotation () du signal directionnel (SD) est constante, qu'un second émetteur (8) est associé à l'émetteur (2) de signal directionnel, qui diffuse un signal non directionnel (SND) constitué par une impulsion émise lorsque la direction du signal directionnel (SD) coincide avec une direction fixe de référence (PX), le signal non directionnel (SND) étant reçu par un récepteur (S) placé sur le mobile (M), et que le dispositif de traitement (T) est conçu pour calculer, à partir desintervalles de temps séparant les divers signaux délivrés par lesdits détecteurs (1) et par ledit récepteur (S), la position et/ou l'orientation du mobile (M) dans le repère fixe (XPY).
5. Système selon la revendication 4, caractérisé par le fait que le dispositif de traitement (T) effectue le calcul des coordonnées (xp, Yp) du point fixe (P) d'émission du signal directionnel (SD) dans un repère (xAy) lié au mobile (M), puis les coordonnées (XA, YA) d'un point (A) du mobile par rapport au repère fixe (XPY).
6. Système selon la revendication 5, caractérisé par le fait que le dispositif de traitement (T) détermine les coordonnées, dans un repère lié au mobile, des centres (O, 0', O") des trois cercles (G, G', G") passant par ledit point fixe (P) et par chacun de trois couples de détecteurs (1) pris deux à deux, puis les équations de deux au moins des droites (PA, PB, PC) joignant lesdits détecteurs au point fixe (P), puis les coordonnées (xp, yp) du point fixe en tant que point d'intersection desdites droites.
7. Système selon l'une quelconque des revendications 4 à 6, caractérisé par le fait le dispositif de traitement (T) calcule l'angle (8) entre la direction de référence (PX) et la direction dans laquelle est vu, du point fixe (P), l'un des détecteurs (en A), l'angle (y) de la droite (PA) joignant le point fixe à ce détecteur avec un axe (Ax) lié au mobile (M), et, à partir de ces deux angles, l'angle ( ) de cet axe (Ax) avec la direction de référence (PX).
8. Système selon l'une quelconque des revendications 4 à 7, caractérisé par le fait que plus de trois détecteurs (1) sont placés sur le mobile (M), disposés de façon que trois au moins d'entre eux soient toujours en vue du point fixe (P) d'émission, et que le dispositif de traitement (T) est conçu pour choisir, parmi les signaux délivrés par les détecteurs a chaque tour du signal directionnel (SD), les trois sur lesquels portera le traitement.
9* Système selon l'une quelconque des revendications 4 à 8, caractérisé par le fait que les détecteurs présentent une certaine élongation (h) transversalement au plan (PXY) balayé par le signal directionnel (SD).
10. Système selon la revendication 9, caractérisé par le fait que chaque détecteur (1) est composé d'une série de cellules détectrices (10) alignées suivant une direction transversale audit plan, et que le dispositif de traitement déduit, de la cote (z) de la cellule (10) qui a répondu dans chaque détecteur (1) au cours d'un tour du signal directionnel (SD), la hauteur et/ou l'assiette du mobile (M) par rapport audit plan.
11. Système selon l'une quelconque des revendications 4 à 10, caractérisé par le fait que l'aire d'évolution du mobile est partagée plusieurs zones dont chacune est équipée d'un dispositif d'émission de signal directionnel (SD) et de signal non directionnel (SND), et que le mobile (M) comporte un dispositif de commande assurant la mise en service du dispositif d'émission de la zone dans laquelle il pénètre et l'arrêt du dispositif d'émission de chaque autre zone.
12. Système selon l'une quelconque des revendications 4 à 11, caractérisé par le fait que le signal directionnel (SD) mis en oeuvre est constitué par le faisceau lumineux émis par un laser tournant, les détecteurs placés sur le mobile étant des photo-détecteurs.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR8816861A FR2640760B1 (fr) | 1988-12-20 | 1988-12-20 | Procede et systeme de localisation d'un mobile |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR8816861A FR2640760B1 (fr) | 1988-12-20 | 1988-12-20 | Procede et systeme de localisation d'un mobile |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| FR2640760A1 true FR2640760A1 (fr) | 1990-06-22 |
| FR2640760B1 FR2640760B1 (fr) | 1991-09-13 |
Family
ID=9373202
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| FR8816861A Expired - Fee Related FR2640760B1 (fr) | 1988-12-20 | 1988-12-20 | Procede et systeme de localisation d'un mobile |
Country Status (1)
| Country | Link |
|---|---|
| FR (1) | FR2640760B1 (fr) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0543954A4 (en) * | 1990-08-17 | 1993-08-04 | Spatial Positioning Systems, Inc. | Spatial positioning system |
| EP0537623A3 (en) * | 1991-10-14 | 1993-09-01 | Mitsubishi Denki Kabushiki Kaisha | Rendezvous docking optical sensor system |
| WO1993023764A1 (fr) * | 1992-05-21 | 1993-11-25 | Vernon Gauging Systems Limited | Dispositif de calibrage |
| EP0717261A3 (fr) * | 1990-08-17 | 1996-07-03 | Spatial Positioning Syst | |
| US5579102A (en) * | 1991-06-17 | 1996-11-26 | Spatial Positioning Systems, Inc. | Transmitter and receiver units for spatial position measurement system |
| EP1505465A1 (fr) * | 2003-08-04 | 2005-02-09 | Samsung Electronics Co., Ltd. | Système de localisation d'un robot |
| FR2878038A1 (fr) * | 2004-11-18 | 2006-05-19 | Micro Module Sarl | Systeme de localisation d'objet |
| US20140074295A1 (en) * | 2012-09-12 | 2014-03-13 | Kabushiki Kaisha Topcon | Construction Machine Control Method And Construction Machine Control System |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0007790A1 (fr) * | 1978-08-01 | 1980-02-06 | Imperial Chemical Industries Plc | Véhicule sans conducteur porteur de détecteurs non-directionnels et autoguidé par signaux lumineux |
| EP0141964A1 (fr) * | 1983-10-25 | 1985-05-22 | JD-Technologie AG | Dispositif embarqué à bord d'un objet terrestre mobile pour déterminer ses propres coordonnées et directions |
| WO1987001814A1 (fr) * | 1985-09-17 | 1987-03-26 | Inik Instrument Och Elektronik | Procede de guidage automatique d'un vehicule |
| JPS62232008A (ja) * | 1986-04-01 | 1987-10-12 | Nippon Koki Kk | トンネル掘削機の位置及び姿勢の検出方法並びに検出装置 |
| EP0269283A1 (fr) * | 1986-10-30 | 1988-06-01 | Institute For Industrial Research And Standards | Appareil de localisation |
-
1988
- 1988-12-20 FR FR8816861A patent/FR2640760B1/fr not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0007790A1 (fr) * | 1978-08-01 | 1980-02-06 | Imperial Chemical Industries Plc | Véhicule sans conducteur porteur de détecteurs non-directionnels et autoguidé par signaux lumineux |
| EP0141964A1 (fr) * | 1983-10-25 | 1985-05-22 | JD-Technologie AG | Dispositif embarqué à bord d'un objet terrestre mobile pour déterminer ses propres coordonnées et directions |
| WO1987001814A1 (fr) * | 1985-09-17 | 1987-03-26 | Inik Instrument Och Elektronik | Procede de guidage automatique d'un vehicule |
| JPS62232008A (ja) * | 1986-04-01 | 1987-10-12 | Nippon Koki Kk | トンネル掘削機の位置及び姿勢の検出方法並びに検出装置 |
| EP0269283A1 (fr) * | 1986-10-30 | 1988-06-01 | Institute For Industrial Research And Standards | Appareil de localisation |
Non-Patent Citations (3)
| Title |
|---|
| PATENT ABSTRACTS OF JAPAN, vol. 12, no. 100 (P-683)[2947], 2 avril 1988, page 36 P 683; & JP-A-62 232 008 (NIPPON KODI K.K.) 12-10-1987 * |
| PROCEEDINGS OF THE 1988 IEEE INTERNATIONAL CONFERENCE ON ROBOTICS AND AUTOMATION, Philadelphia, Pennsylvania, 24-29 avril 1988, vol. 2, pages 1236-1238, IEEE, New York, US; C.D. McGILLEM et al.: "Infra-red location system for navigation of autonomous vehicles" * |
| REVUE INTERNATIONALE DE DEFENSE, vol. 16, no. 7, 1983, pages 981-983, Cointrin-Genève, CH; A.E. MAINE: "Le GACS, un nouveau système d'alignement et de conduite du tir des pièces d'artillerie" * |
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0543954A4 (en) * | 1990-08-17 | 1993-08-04 | Spatial Positioning Systems, Inc. | Spatial positioning system |
| EP0717261A3 (fr) * | 1990-08-17 | 1996-07-03 | Spatial Positioning Syst | |
| US5579102A (en) * | 1991-06-17 | 1996-11-26 | Spatial Positioning Systems, Inc. | Transmitter and receiver units for spatial position measurement system |
| EP0537623A3 (en) * | 1991-10-14 | 1993-09-01 | Mitsubishi Denki Kabushiki Kaisha | Rendezvous docking optical sensor system |
| US5340060A (en) * | 1991-10-14 | 1994-08-23 | Mitsubishi Denki Kabushiki Kaisha | Rendezvous docking optical sensor system |
| WO1993023764A1 (fr) * | 1992-05-21 | 1993-11-25 | Vernon Gauging Systems Limited | Dispositif de calibrage |
| EP1505465A1 (fr) * | 2003-08-04 | 2005-02-09 | Samsung Electronics Co., Ltd. | Système de localisation d'un robot |
| US7421338B2 (en) | 2003-08-04 | 2008-09-02 | Samsung Electronics Co., Ltd. | Robot system |
| FR2878038A1 (fr) * | 2004-11-18 | 2006-05-19 | Micro Module Sarl | Systeme de localisation d'objet |
| US20140074295A1 (en) * | 2012-09-12 | 2014-03-13 | Kabushiki Kaisha Topcon | Construction Machine Control Method And Construction Machine Control System |
| JP2014055499A (ja) * | 2012-09-12 | 2014-03-27 | Topcon Corp | 建設機械の制御方法及び建設機械の制御システム |
| US9279679B2 (en) * | 2012-09-12 | 2016-03-08 | Kabushiki Kaisha Topcon | Construction machine control method and construction machine control system |
Also Published As
| Publication number | Publication date |
|---|---|
| FR2640760B1 (fr) | 1991-09-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0765463B1 (fr) | Procede de reperage d'un triedre dans l'espace | |
| EP0264331B1 (fr) | Procédé d'identification IFF de champ de bataille, et système IFF de mise en oeuvre | |
| DK169004B1 (da) | Fremgangsmåde og apparat til laser-optisk navigering | |
| EP0279730B1 (fr) | Procédé et dispositif de relèvement tridimensionnel | |
| EP0364364B1 (fr) | Procédé et système pour la détection notamment de feu de forêts | |
| FR2559541A1 (fr) | Procede et dispositif de surveillance et/ou de commande d'une machine de creusement et notamment d'une machine ponctuelle | |
| EP0904552B1 (fr) | Dispositif et procede de mesure de creneaux de stationnement d'un vehicule automobile | |
| FR2559577A1 (fr) | Procede de mesure par trace polygonal et dispositif de mesure | |
| EP1354219B1 (fr) | Systeme de surveillance des pneumatiques d'un vehicule comportant un dispositif de localisation automatique d'emetteurs de roues | |
| FR2648570A1 (fr) | Dispositif et procede pour mesurer l'azimut et le site d'un objet | |
| FR2676544A1 (fr) | Systeme pour detecter la position d'un corps mobile. | |
| FR2631469A1 (fr) | Systeme de commande de position pour vehicule automatique sans pilote | |
| EP0716317B1 (fr) | Dispositif de détection et de localisation d'objets au sol | |
| FR3090488A1 (fr) | Procédé d’attribution d’un capteur électronique de pression à une position d’une roue d’un véhicule automobile | |
| EP1167997B1 (fr) | Dispositif de mesure de pollution spatiale | |
| EP1391692B1 (fr) | Un système de surveillance des mouvements de parties d'ouvrage | |
| FR2764992A1 (fr) | Dispositif de reperage positionnel d'un objet dans l'espace et procede d'utilisation de ce dispositif | |
| EP0247949B1 (fr) | Procédé et systeme de localisation et de correction d'orientation d'un objet mobile autonome et d'un objet mobile non autonome | |
| EP1418443B1 (fr) | Procédé et dispositif pour la localisation d'un rebord disposé à la jonction de deux surfaces globalement planes | |
| WO2021110868A1 (fr) | Procédé et dispositif de mesure de hauteur d'un aéronef en vol par rapport à au moins un point du sol | |
| FR2732493A1 (fr) | Dispositif de detection et/ou de localisation d'un vehicule | |
| WO2021148468A1 (fr) | Dispositif de detection de reliefs a la surface du sol pour dispositif roulant electrique et dispositif roulant electrique associe | |
| FR3139625A1 (fr) | Boitier de mesure de hauteur, système anticollision utilisant un tel boitier et véhicule équipé dudit système | |
| FR3115226A1 (fr) | Procédé et ensemble de robots mobiles autonomes pour l’exploration d’un lieu | |
| EP0585163B1 (fr) | Système d'identifiation ami-ennemi protégé contre les intrusions et discriminant |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| ST | Notification of lapse |