JP2004017983A - 食材供給方法及び食材供給装置 - Google Patents
食材供給方法及び食材供給装置 Download PDFInfo
- Publication number
- JP2004017983A JP2004017983A JP2002172489A JP2002172489A JP2004017983A JP 2004017983 A JP2004017983 A JP 2004017983A JP 2002172489 A JP2002172489 A JP 2002172489A JP 2002172489 A JP2002172489 A JP 2002172489A JP 2004017983 A JP2004017983 A JP 2004017983A
- Authority
- JP
- Japan
- Prior art keywords
- food
- container
- product container
- foodstuff
- supply
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 235000013305 food Nutrition 0.000 title claims abstract description 185
- 238000000034 method Methods 0.000 title claims abstract description 18
- 230000032258 transport Effects 0.000 claims description 19
- 230000033001 locomotion Effects 0.000 claims description 8
- 239000011248 coating agent Substances 0.000 claims description 2
- 238000000576 coating method Methods 0.000 claims description 2
- 239000002023 wood Substances 0.000 claims 1
- 238000004519 manufacturing process Methods 0.000 abstract description 19
- 235000021067 refined food Nutrition 0.000 abstract description 2
- 239000000463 material Substances 0.000 description 11
- 235000009508 confectionery Nutrition 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 238000012423 maintenance Methods 0.000 description 3
- 238000007726 management method Methods 0.000 description 3
- 235000012041 food component Nutrition 0.000 description 2
- 239000005417 food ingredient Substances 0.000 description 2
- 230000000694 effects Effects 0.000 description 1
- 239000004615 ingredient Substances 0.000 description 1
- 235000013372 meat Nutrition 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 235000013311 vegetables Nutrition 0.000 description 1
Images



Landscapes
- Basic Packing Technique (AREA)
- Cereal-Derived Products (AREA)
Abstract
【課題】製品容器に対する食材の供給を自動化して製造ラインを省力化することができる食材供給方法及び食材供給装置を提供する。高コストな人手を省いて製造コストを低減することができる食材供給方法及び食材供給装置を提供する。食材を衛生的に供給して食材加工品の製造ラインにおける衛生管理及び維持コストを低減することができる食材供給方法及び食材供給装置を提供する。
【解決手段】同一種類で所定量の食材が予め収容された食材収容容器が配置される食材供給ステーションと、食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬ラインとを設け、食材供給ステーションと搬入された製品容器との間で食品把持装置を移動制御して食材収容容器から食材を順次取り出して製品容器の所定箇所に供給する。
【選択図】 図1
【解決手段】同一種類で所定量の食材が予め収容された食材収容容器が配置される食材供給ステーションと、食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬ラインとを設け、食材供給ステーションと搬入された製品容器との間で食品把持装置を移動制御して食材収容容器から食材を順次取り出して製品容器の所定箇所に供給する。
【選択図】 図1
Description
【0001】
【発明が属する技術分野】
本発明は、例えば弁当等の製造ラインにおいて製品容器としての弁当容器に食材を自動的に供給して盛り付ける食材供給方法及び食材供給装置に関する。
【0002】
【発明が解決しようとする課題】
例えばコンビニエンスストアで販売される弁当や企業の社員食堂で提供される弁当の製造ラインにおいては、これら弁当に盛り付けられる食材自体を自動的に製造する食材自動製造装置が各種開発されており、食材製造工程の自動化及び省力化を図っている。
【0003】
しかし、上記した弁当製造ラインにおいては、食材自動製造装置により製造された食材を製品容器に盛り付ける際には、人手によって行っているのが実情であり、食材製造工程を省力化しているにもかかわらず、盛り付け工程で多くの人手を必要とすることにより充分に省力化することができなかった。
【0004】
特に、コンビニエンスストア向けの弁当にあっては、店舗へ配送する時間の関係から深夜から早朝にかけて弁当を製造する必要があるが、早朝時の人手を確保するのが困難で、人手を確保できたとしても人件費が高くなる問題を有している。
【0005】
また、上記したように弁当への食材盛り付けを人手により行う際には、衛生管理を徹底する必要があり、このための設備費や管理維持費用が増大する問題を有している。
【0006】
本発明は、上記した従来の欠点を解決するために発明されたもので、その課題とする処は、製品容器に対する食材の供給を自動化して製造ラインを省力化することができる食材供給方法及び食材供給装置を提供することにある。
【0007】
本発明の他の課題は、高コストな人手を省いて製造コストを低減することができる食材供給方法及び食材供給装置を提供することにある。
【0008】
本発明の他の課題は、食材を衛生的に供給して食材加工品の製造ラインにおける衛生管理及び維持コストを低減することができる食材供給方法及び食材供給装置を提供することにある。
【0009】
【課題を解決するための手段】
本発明の請求項1は、同一種類で所定量の食材が予め収容された食材収容容器が配置される食材供給ステーションと、食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送ラインとを設け、食材供給ステーションと搬入された製品容器との間で食品把持装置を移動制御して食材収容容器から食材を順次取り出して製品容器の所定箇所に供給することを特徴とする。
【0010】
請求項4は、同一種類で所定量の食材が予め収容された食材収容容器を配置する食材供給ステーションと、食材供給ステーションに沿って配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送装置との間で移動するように設けられる可動体と、該可動体に設けられ、先端部に設けられた食材収容部の開口を開閉する掬い取り部材及び該掬い取り部材を開閉作動する作動部材を設けた食材把持部材とを備え、掬い取り部材が開放した食材把持部材を食材供給ステーションに搬入された食材収容容器内に順次進入させた状態で掬い取り部材を閉鎖作動して食材収容部内に食材を保持させる、該食材把持部材を製品容器搬送装置上の製品容器の所定箇所へ移動させる、掬い取り部材を開放して食材収容部内の食材を製品容器の所定箇所に供給することを特徴とする。
【0011】
【発明の実施形態】
以下に実施形態を示す図に従って本発明を説明する。
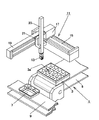
図1〜図4において、例えば弁当製造工場内には、例えば野菜、煮物、肉やフライ等のように製品容器としての弁当容器内に詰め込まれる各種食材F毎に食材供給ステーション1が設けられ、各食材供給ステーション1には各区画3a内に同一種類で所定量の食材Fが収容された食材収容容器としての食材収容トレイ3が位置決めされた状態で配置される。食材収容トレイ3の各区画3aは食材Fの量に応じた大きさに区画される。そして各食材収容トレイ3は弁当に詰め込まれる複数種類の食材F毎に用意される。
【0012】
食材Fが収容された夫々の食材収容トレイ3は対応するそれぞれの食材供給ステーション1に対し、接続された搬入コンベヤー等の搬入装置5により順次搬入されるように構成される。各食材供給ステーション1に対する食材収容トレイ3の供給態様としては手作業により搬入してもよい。
【0013】
各食材供給ステーション1には製品容器7を搬送するベルトコンベヤーやローラコンベヤー等の製品容器搬送装置9を並設して食材収容ラインを形成する。該製品容器搬送装置9は各食材供給ステーション1の配置間隔に応じて間欠搬送駆動することにより載置された製品容器7を夫々の食材供給ステーション1へ順次移動させる。また、製品容器搬送装置9としては低速搬送駆動して食材Fが盛り付けられる夫々の食材供給ステーション1に位置するように搬送制御してもよいことは勿論である。
【0014】
各食材供給ステーション1には食材供給装置11がそれぞれ配置される。該食材供給装置11としては、例えば食材把持部材13を、製品容器搬送装置9の搬送方向と一致する方向(以下、ライン方向という)、ライン方向と直交する方向(以下、ライン直交方向)及び上下方向の三次元方向へ移動させる構造からなる。
【0015】
即ち、食材供給装置11の本体フレーム15は、少なくとも食材収容トレイ3のライン方向と一致する幅でライン方向へ延出し、該本体フレーム15上には第1可動体17がライン方向へ往復移動するように支持される。
【0016】
第1可動体17にはライン直交方向へ延出して製品容器搬送装置9に至る長さのフレーム19が設けられ、該フレーム19には第2可動体21がライン直交方向へ往復移動するように支持される。
【0017】
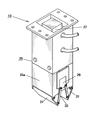
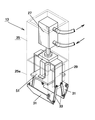
該第2可動体21には上下フレーム23が昇降可能に支持され、該上下フレーム23の下部には食材把持部材13が取り付けられる。該食材把持部材13のケース25は内部が基端部側と先端部側とに区画され、先端部側は食材収容部25aを形成している。
【0018】
そしてケース25の基端部側内にはエアーシリンダー等の作動部材27が取り付けられ、該作動部材27の作動軸27aにはケース25の先端側外側面に沿って移動する正面横コ字形のスライド部材29が連結されている。
【0019】
また、ケース25の先端開口には一対の掬い取り部材31の基端部が回動可能に軸支され、各掬い取り部材31が閉鎖側へ回動された際にはその先端部相互が近接してケース25の先端開口を閉鎖させるように構成される。そして各掬い取り部材31の自由端部とスライド部材29の先端部はリンクアーム33を回動可能に軸支して連結され、スライド部材29がケース25の先端側へ移動した際には各掬い取り部材31を開動作させると共にスライド部材29がケース25の基端側へ移動した際には各掬い取り部材31を閉動作させる。
【0020】
尚、本体フレーム15に対して第1可動体17、フレーム19に対して第2可動体21及び第2可動体21に対して上下フレーム23を夫々往復移動させる部材としては、数値制御可能な第1〜第3サーボモータ(図示せず)を採用し、第1〜第3サーボモータの回転運動を第1可動体17、第2可動体21及び上下フレーム23の往復直線運動へ変換する駆動機構としては、公知のラック・ピニオン機構、送りねじ機構、ベルト機構等を採用して行う。また、各サーボモータの代わりに固定子と可動子とからなり、移動量を数値制御可能なリニアモータとしてもよい。
【0021】
次に、食材の供給方法及び作用を図5〜図8に従って説明する。
搬入装置5を搬送駆動して各区画3a内に同一種類で所定量の食材Fが収容された食材収容トレイ3を食材供給ステーション1の所定位置へ搬入すると、食材供給装置11は第1可動体17及び第2可動体21を移動制御して食材把持部材13を食材収容トレイ3における、例えば第1区画3aの上方へ移動させる。このとき、食材把持部材13は作動部材27を作動して各掬い取り部材31を開放動作して食材収容部25aの先端開口を開放させる。
【0022】
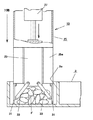
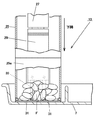
次に、図5に示すように、食材供給装置11は上下フレーム23を下降して食材把持部材13を第1区画3a内へ、各掬い取り部材31の先端が第1区画3a内の底面に達するように移動させる。そして図6に示すように各掬い取り部材31の先端が第1区画3a内の底面に達した後に作動部材27を復動して各掬い取り部材31を相互が近接する方向へ回動して閉動作させると共に上下フレーム23を更に下動させることにより第1区画3a内の食材Fを掬い取って食材収容部25a内へ収容させる。
【0023】
このとき、上下フレーム23の下降ストロークと作動部材27による各掬い取り部材31の上下方向への閉鎖ストロークをほぼ一致させることにより第1区画3a内の食材Fをほぼ完全に掬い取ることができる。
【0024】
次に、食材供給装置11は上下フレーム23を上昇させて食材収容部25a内に食材Fが収容された食材把持部材13を上方へ移動させた後、第1可動体17及び第2可動体21を移動制御して製品容器搬送装置9により所定位置に搬入されて停止している製品容器7の盛り付け箇所の上方へ移動させる。
【0025】
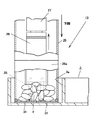
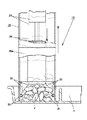
この状態にて食材供給装置11は上下フレーム23を下降して食材把持部材13における閉鎖した掬い取り部材31を製品容器7の盛り付け箇所上面に近接させた後、図7及び図8に示すように上下フレーム23を上昇させると共に作動部材27を作動して各掬い取り部材31を開放して食材収容部25a内に収容された食材Fを製品容器7の盛り付け箇所に自重落下させて製品用機7の所定箇所に食材Fを盛り付ける。
【0026】
このとき、上下フレーム23の上昇ストロークと各掬い取り部材31の上下方向への開放ストロークとをほぼ一致させることにより各掬い取り部材31が製品容器7の上面に接触するのを回避しながら食材Fを盛り付ける。
【0027】
上記動作後、食材供給装置11は上下フレーム23を所定の上方位置へ戻した後、第1可動体17及び第2可動体21をそれぞれ移動制御して食材把持部材13が食材収容トレイ3における第2区画3aの上方に位置するように食材供給ステーション1側へ戻す。
【0028】
そして製品容器搬送装置9を搬送駆動して食材Fが盛り付けられた製品容器7を次の食材供給ステーション1へ搬送して別の食材Fを供給可能にさせると共に新たな製品容器7を盛り付けが完了した先の食材供給ステーション1へ搬入させる。
【0029】
そして上記動作と同様に食材供給装置11は第1及び第2可動体17・21及び上下フレーム23をそれぞれ移動制御して食材収容トレイ3における次の区画3a内に収容された食材Fを順次取り出して新たに搬入された製品容器7の所定の盛り付け箇所に盛り付ける。
【0030】
本実施形態は、順次搬入される製品容器7の所定盛り付け箇所に対して食材収容トレイ3の各区画3a内に収容された食材Fを順次取り出して盛り付けることにより盛り付け作業を省力化すると共に人手を介さないことにより盛り付け作業を衛生的に行うことができる。
【0031】
本発明の食材供給装置は以下のように変更実施できる。
1.上記説明は、製品容器7における所定エリアに食材Fを盛り付ける際に食材把持部材13における食材収容部25a内の食材Fを自重落下させる構造としたが、食材収容部25aの内面に対して食材Fの一部が付着するのを回避するため、食材収容部25aの各内面にフッ素樹脂被膜を形成し、食材収容部25aの内面に食材Fが付着して残るのを防止してもよい。
【0032】
また、図9に示すように食材収容部25a内に作動部材27に連結された押出板51を設け、作動部材27による各掬い取り部材31の開閉動作に伴って食材収容部25a内に押出板51を移動して食材収容部25a内の食材Fを押し出す構成としてもよい。
【0033】
2.各掬い取り部材31を開閉する作動部材27としてエアーシリンダーを使用した構成を図示したが、作動部材27としては電動モータであってもよい。
即ち、図10に示すようにケース25の食材収容部25a側壁面に上下方向及び水平方向へ連続して延びる直交部が面取りされた摺接孔25bを形成し、該摺接孔25bに掬い取り部材31の先端部及び基端部に設けられた軸部31a・31bを夫々摺動するように支持させる。
【0034】
そしてケース25の基端部側に収容された電動モータ71にベベルギャ73を介して連結された回転軸75の軸端部にピニオンギャ77を取り付け、該ピニオンギャ77をケース25内にて上下方向へ移動するように支持され、一方端部が各掬い取り部材31の基端部における軸31bにリンクバー79を介して連結されたラックギャ81に噛み合わせる。
【0035】
そして電動モータ71を回転駆動してラックギャ81を上方へ移動させると、図11に一点鎖線で示すようにリンクバー79を介してラックギャ81に連結された各掬い取り部材31の基端側を摺接孔25bに沿って上方へ持ち上げて食材収容部25aの開口を開放させる。このとき、各軸部31a・31bは摺接孔25bの垂直箇所に位置される。
【0036】
反対に、図11に実線で示すように電動モータ71を逆転駆動してラックギャ81を下方へ移動させると、各軸部31a・31bを摺接孔25bの垂直箇所から水平箇所へ摺接させることにより各掬い取り部材31を閉鎖させる。
【0037】
3.上記説明は、弁当製造ラインにおいて搬入される弁当容器にそれぞれの食材を盛り付ける際の方法について説明したが、本発明において適用できる食材としては弁当以外に、例えば菓子箱内に各種の菓子を盛り付けて収容させる際の菓子供給方法であってもよく、食材の種類に制限されるものではない。
【0038】
4.食材収容部25aの内面には食材Fが付着して残り、衛生面から好ましくない事態が生じることがある。これを防止するため、製品容器7に対する食材Fの供給毎又は所定回数毎に食材収容部25aを含む食材把持部材13の先端部全体を、例えば超音波洗浄機(図示せず)内に所定時間の間、浸漬して付着した食材Fを除去した後に次の食材Fを取り出すようにしてもよい。
【0039】
5.上記説明は、食材把持部材13をライン方向、ライン直交方向及び上下方向の三次元方向へ移動して食材収容容器に収容された食材を製品容器の所定箇所に盛り付ける方法及び構成としたが、本発明の食材供給装置は多関節アームにより食材把持部材を所望の位置にて移動させたり、二次元方向或いは一次元方向へ移動させて食材収容容器に収容された食材を製品容器の所定箇所に盛り付ける方法及び構成としてもよい。
【0040】
食材把持部材を二次元方向或いは一次元方向へ移動させる方法及び構成にあっては、食材収容容器における各区画に食材把持部材を位置させるために食材供給ステーションにて食材収容容器を一次元方向或いは二次元方向へ相対移動可能に構成すればよい。
【0041】
【発明の効果】
本発明は、製品容器に対する食材の供給を自動化して製造ラインを省力化することができる。高コストな人手を省いて製造コストを低減することができる。食材を衛生的に供給して食材加工品の製造ラインにおける衛生管理及び維持コストを低減することができる。
【図面の簡単な説明】
【図1】食材供給方法を具体化した装置例を示す説明図である。
【図2】食材供給装置の全体斜視図である。
【図3】食材把持部材の斜視図である。
【図4】食材把持部材の蓋開閉機構を示す説明図である。
【図5】掬い取り作用を示す説明図である。
【図6】掬い取り作用を示す説明図である。
【図7】製品容器への盛り付け状態を示す説明図である。
【図8】製品容器への盛り付け状態を示す説明図である。
【図9】変更実施形態を示す説明図である。
【図10】変更実施形態を示す説明図である。
【符号の説明】
1−食材供給ステーション、3−食材収容トレイ、7−製品容器、9−製品容器搬送装置、11−食材供給装置、13−食材把持部材、27−作動部材、31−掬い取り部材、F−食材
【発明が属する技術分野】
本発明は、例えば弁当等の製造ラインにおいて製品容器としての弁当容器に食材を自動的に供給して盛り付ける食材供給方法及び食材供給装置に関する。
【0002】
【発明が解決しようとする課題】
例えばコンビニエンスストアで販売される弁当や企業の社員食堂で提供される弁当の製造ラインにおいては、これら弁当に盛り付けられる食材自体を自動的に製造する食材自動製造装置が各種開発されており、食材製造工程の自動化及び省力化を図っている。
【0003】
しかし、上記した弁当製造ラインにおいては、食材自動製造装置により製造された食材を製品容器に盛り付ける際には、人手によって行っているのが実情であり、食材製造工程を省力化しているにもかかわらず、盛り付け工程で多くの人手を必要とすることにより充分に省力化することができなかった。
【0004】
特に、コンビニエンスストア向けの弁当にあっては、店舗へ配送する時間の関係から深夜から早朝にかけて弁当を製造する必要があるが、早朝時の人手を確保するのが困難で、人手を確保できたとしても人件費が高くなる問題を有している。
【0005】
また、上記したように弁当への食材盛り付けを人手により行う際には、衛生管理を徹底する必要があり、このための設備費や管理維持費用が増大する問題を有している。
【0006】
本発明は、上記した従来の欠点を解決するために発明されたもので、その課題とする処は、製品容器に対する食材の供給を自動化して製造ラインを省力化することができる食材供給方法及び食材供給装置を提供することにある。
【0007】
本発明の他の課題は、高コストな人手を省いて製造コストを低減することができる食材供給方法及び食材供給装置を提供することにある。
【0008】
本発明の他の課題は、食材を衛生的に供給して食材加工品の製造ラインにおける衛生管理及び維持コストを低減することができる食材供給方法及び食材供給装置を提供することにある。
【0009】
【課題を解決するための手段】
本発明の請求項1は、同一種類で所定量の食材が予め収容された食材収容容器が配置される食材供給ステーションと、食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送ラインとを設け、食材供給ステーションと搬入された製品容器との間で食品把持装置を移動制御して食材収容容器から食材を順次取り出して製品容器の所定箇所に供給することを特徴とする。
【0010】
請求項4は、同一種類で所定量の食材が予め収容された食材収容容器を配置する食材供給ステーションと、食材供給ステーションに沿って配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送装置との間で移動するように設けられる可動体と、該可動体に設けられ、先端部に設けられた食材収容部の開口を開閉する掬い取り部材及び該掬い取り部材を開閉作動する作動部材を設けた食材把持部材とを備え、掬い取り部材が開放した食材把持部材を食材供給ステーションに搬入された食材収容容器内に順次進入させた状態で掬い取り部材を閉鎖作動して食材収容部内に食材を保持させる、該食材把持部材を製品容器搬送装置上の製品容器の所定箇所へ移動させる、掬い取り部材を開放して食材収容部内の食材を製品容器の所定箇所に供給することを特徴とする。
【0011】
【発明の実施形態】
以下に実施形態を示す図に従って本発明を説明する。
図1〜図4において、例えば弁当製造工場内には、例えば野菜、煮物、肉やフライ等のように製品容器としての弁当容器内に詰め込まれる各種食材F毎に食材供給ステーション1が設けられ、各食材供給ステーション1には各区画3a内に同一種類で所定量の食材Fが収容された食材収容容器としての食材収容トレイ3が位置決めされた状態で配置される。食材収容トレイ3の各区画3aは食材Fの量に応じた大きさに区画される。そして各食材収容トレイ3は弁当に詰め込まれる複数種類の食材F毎に用意される。
【0012】
食材Fが収容された夫々の食材収容トレイ3は対応するそれぞれの食材供給ステーション1に対し、接続された搬入コンベヤー等の搬入装置5により順次搬入されるように構成される。各食材供給ステーション1に対する食材収容トレイ3の供給態様としては手作業により搬入してもよい。
【0013】
各食材供給ステーション1には製品容器7を搬送するベルトコンベヤーやローラコンベヤー等の製品容器搬送装置9を並設して食材収容ラインを形成する。該製品容器搬送装置9は各食材供給ステーション1の配置間隔に応じて間欠搬送駆動することにより載置された製品容器7を夫々の食材供給ステーション1へ順次移動させる。また、製品容器搬送装置9としては低速搬送駆動して食材Fが盛り付けられる夫々の食材供給ステーション1に位置するように搬送制御してもよいことは勿論である。
【0014】
各食材供給ステーション1には食材供給装置11がそれぞれ配置される。該食材供給装置11としては、例えば食材把持部材13を、製品容器搬送装置9の搬送方向と一致する方向(以下、ライン方向という)、ライン方向と直交する方向(以下、ライン直交方向)及び上下方向の三次元方向へ移動させる構造からなる。
【0015】
即ち、食材供給装置11の本体フレーム15は、少なくとも食材収容トレイ3のライン方向と一致する幅でライン方向へ延出し、該本体フレーム15上には第1可動体17がライン方向へ往復移動するように支持される。
【0016】
第1可動体17にはライン直交方向へ延出して製品容器搬送装置9に至る長さのフレーム19が設けられ、該フレーム19には第2可動体21がライン直交方向へ往復移動するように支持される。
【0017】
該第2可動体21には上下フレーム23が昇降可能に支持され、該上下フレーム23の下部には食材把持部材13が取り付けられる。該食材把持部材13のケース25は内部が基端部側と先端部側とに区画され、先端部側は食材収容部25aを形成している。
【0018】
そしてケース25の基端部側内にはエアーシリンダー等の作動部材27が取り付けられ、該作動部材27の作動軸27aにはケース25の先端側外側面に沿って移動する正面横コ字形のスライド部材29が連結されている。
【0019】
また、ケース25の先端開口には一対の掬い取り部材31の基端部が回動可能に軸支され、各掬い取り部材31が閉鎖側へ回動された際にはその先端部相互が近接してケース25の先端開口を閉鎖させるように構成される。そして各掬い取り部材31の自由端部とスライド部材29の先端部はリンクアーム33を回動可能に軸支して連結され、スライド部材29がケース25の先端側へ移動した際には各掬い取り部材31を開動作させると共にスライド部材29がケース25の基端側へ移動した際には各掬い取り部材31を閉動作させる。
【0020】
尚、本体フレーム15に対して第1可動体17、フレーム19に対して第2可動体21及び第2可動体21に対して上下フレーム23を夫々往復移動させる部材としては、数値制御可能な第1〜第3サーボモータ(図示せず)を採用し、第1〜第3サーボモータの回転運動を第1可動体17、第2可動体21及び上下フレーム23の往復直線運動へ変換する駆動機構としては、公知のラック・ピニオン機構、送りねじ機構、ベルト機構等を採用して行う。また、各サーボモータの代わりに固定子と可動子とからなり、移動量を数値制御可能なリニアモータとしてもよい。
【0021】
次に、食材の供給方法及び作用を図5〜図8に従って説明する。
搬入装置5を搬送駆動して各区画3a内に同一種類で所定量の食材Fが収容された食材収容トレイ3を食材供給ステーション1の所定位置へ搬入すると、食材供給装置11は第1可動体17及び第2可動体21を移動制御して食材把持部材13を食材収容トレイ3における、例えば第1区画3aの上方へ移動させる。このとき、食材把持部材13は作動部材27を作動して各掬い取り部材31を開放動作して食材収容部25aの先端開口を開放させる。
【0022】
次に、図5に示すように、食材供給装置11は上下フレーム23を下降して食材把持部材13を第1区画3a内へ、各掬い取り部材31の先端が第1区画3a内の底面に達するように移動させる。そして図6に示すように各掬い取り部材31の先端が第1区画3a内の底面に達した後に作動部材27を復動して各掬い取り部材31を相互が近接する方向へ回動して閉動作させると共に上下フレーム23を更に下動させることにより第1区画3a内の食材Fを掬い取って食材収容部25a内へ収容させる。
【0023】
このとき、上下フレーム23の下降ストロークと作動部材27による各掬い取り部材31の上下方向への閉鎖ストロークをほぼ一致させることにより第1区画3a内の食材Fをほぼ完全に掬い取ることができる。
【0024】
次に、食材供給装置11は上下フレーム23を上昇させて食材収容部25a内に食材Fが収容された食材把持部材13を上方へ移動させた後、第1可動体17及び第2可動体21を移動制御して製品容器搬送装置9により所定位置に搬入されて停止している製品容器7の盛り付け箇所の上方へ移動させる。
【0025】
この状態にて食材供給装置11は上下フレーム23を下降して食材把持部材13における閉鎖した掬い取り部材31を製品容器7の盛り付け箇所上面に近接させた後、図7及び図8に示すように上下フレーム23を上昇させると共に作動部材27を作動して各掬い取り部材31を開放して食材収容部25a内に収容された食材Fを製品容器7の盛り付け箇所に自重落下させて製品用機7の所定箇所に食材Fを盛り付ける。
【0026】
このとき、上下フレーム23の上昇ストロークと各掬い取り部材31の上下方向への開放ストロークとをほぼ一致させることにより各掬い取り部材31が製品容器7の上面に接触するのを回避しながら食材Fを盛り付ける。
【0027】
上記動作後、食材供給装置11は上下フレーム23を所定の上方位置へ戻した後、第1可動体17及び第2可動体21をそれぞれ移動制御して食材把持部材13が食材収容トレイ3における第2区画3aの上方に位置するように食材供給ステーション1側へ戻す。
【0028】
そして製品容器搬送装置9を搬送駆動して食材Fが盛り付けられた製品容器7を次の食材供給ステーション1へ搬送して別の食材Fを供給可能にさせると共に新たな製品容器7を盛り付けが完了した先の食材供給ステーション1へ搬入させる。
【0029】
そして上記動作と同様に食材供給装置11は第1及び第2可動体17・21及び上下フレーム23をそれぞれ移動制御して食材収容トレイ3における次の区画3a内に収容された食材Fを順次取り出して新たに搬入された製品容器7の所定の盛り付け箇所に盛り付ける。
【0030】
本実施形態は、順次搬入される製品容器7の所定盛り付け箇所に対して食材収容トレイ3の各区画3a内に収容された食材Fを順次取り出して盛り付けることにより盛り付け作業を省力化すると共に人手を介さないことにより盛り付け作業を衛生的に行うことができる。
【0031】
本発明の食材供給装置は以下のように変更実施できる。
1.上記説明は、製品容器7における所定エリアに食材Fを盛り付ける際に食材把持部材13における食材収容部25a内の食材Fを自重落下させる構造としたが、食材収容部25aの内面に対して食材Fの一部が付着するのを回避するため、食材収容部25aの各内面にフッ素樹脂被膜を形成し、食材収容部25aの内面に食材Fが付着して残るのを防止してもよい。
【0032】
また、図9に示すように食材収容部25a内に作動部材27に連結された押出板51を設け、作動部材27による各掬い取り部材31の開閉動作に伴って食材収容部25a内に押出板51を移動して食材収容部25a内の食材Fを押し出す構成としてもよい。
【0033】
2.各掬い取り部材31を開閉する作動部材27としてエアーシリンダーを使用した構成を図示したが、作動部材27としては電動モータであってもよい。
即ち、図10に示すようにケース25の食材収容部25a側壁面に上下方向及び水平方向へ連続して延びる直交部が面取りされた摺接孔25bを形成し、該摺接孔25bに掬い取り部材31の先端部及び基端部に設けられた軸部31a・31bを夫々摺動するように支持させる。
【0034】
そしてケース25の基端部側に収容された電動モータ71にベベルギャ73を介して連結された回転軸75の軸端部にピニオンギャ77を取り付け、該ピニオンギャ77をケース25内にて上下方向へ移動するように支持され、一方端部が各掬い取り部材31の基端部における軸31bにリンクバー79を介して連結されたラックギャ81に噛み合わせる。
【0035】
そして電動モータ71を回転駆動してラックギャ81を上方へ移動させると、図11に一点鎖線で示すようにリンクバー79を介してラックギャ81に連結された各掬い取り部材31の基端側を摺接孔25bに沿って上方へ持ち上げて食材収容部25aの開口を開放させる。このとき、各軸部31a・31bは摺接孔25bの垂直箇所に位置される。
【0036】
反対に、図11に実線で示すように電動モータ71を逆転駆動してラックギャ81を下方へ移動させると、各軸部31a・31bを摺接孔25bの垂直箇所から水平箇所へ摺接させることにより各掬い取り部材31を閉鎖させる。
【0037】
3.上記説明は、弁当製造ラインにおいて搬入される弁当容器にそれぞれの食材を盛り付ける際の方法について説明したが、本発明において適用できる食材としては弁当以外に、例えば菓子箱内に各種の菓子を盛り付けて収容させる際の菓子供給方法であってもよく、食材の種類に制限されるものではない。
【0038】
4.食材収容部25aの内面には食材Fが付着して残り、衛生面から好ましくない事態が生じることがある。これを防止するため、製品容器7に対する食材Fの供給毎又は所定回数毎に食材収容部25aを含む食材把持部材13の先端部全体を、例えば超音波洗浄機(図示せず)内に所定時間の間、浸漬して付着した食材Fを除去した後に次の食材Fを取り出すようにしてもよい。
【0039】
5.上記説明は、食材把持部材13をライン方向、ライン直交方向及び上下方向の三次元方向へ移動して食材収容容器に収容された食材を製品容器の所定箇所に盛り付ける方法及び構成としたが、本発明の食材供給装置は多関節アームにより食材把持部材を所望の位置にて移動させたり、二次元方向或いは一次元方向へ移動させて食材収容容器に収容された食材を製品容器の所定箇所に盛り付ける方法及び構成としてもよい。
【0040】
食材把持部材を二次元方向或いは一次元方向へ移動させる方法及び構成にあっては、食材収容容器における各区画に食材把持部材を位置させるために食材供給ステーションにて食材収容容器を一次元方向或いは二次元方向へ相対移動可能に構成すればよい。
【0041】
【発明の効果】
本発明は、製品容器に対する食材の供給を自動化して製造ラインを省力化することができる。高コストな人手を省いて製造コストを低減することができる。食材を衛生的に供給して食材加工品の製造ラインにおける衛生管理及び維持コストを低減することができる。
【図面の簡単な説明】
【図1】食材供給方法を具体化した装置例を示す説明図である。
【図2】食材供給装置の全体斜視図である。
【図3】食材把持部材の斜視図である。
【図4】食材把持部材の蓋開閉機構を示す説明図である。
【図5】掬い取り作用を示す説明図である。
【図6】掬い取り作用を示す説明図である。
【図7】製品容器への盛り付け状態を示す説明図である。
【図8】製品容器への盛り付け状態を示す説明図である。
【図9】変更実施形態を示す説明図である。
【図10】変更実施形態を示す説明図である。
【符号の説明】
1−食材供給ステーション、3−食材収容トレイ、7−製品容器、9−製品容器搬送装置、11−食材供給装置、13−食材把持部材、27−作動部材、31−掬い取り部材、F−食材
Claims (9)
- 同一種類で所定量の食材が予め収容された食材収容容器が配置される食材供給ステーションと、食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送ラインとを設け、食材供給ステーションと搬入された製品容器との間で食品把持装置を移動制御して食材収容容器から食材を順次取り出して製品容器の所定箇所に供給する食材供給方法。
- 同一種類で所定量の食材が予め収容された食材収容容器が配置される複数の食材供給ステーションと、各食材供給ステーションに並んで配置され、複数種類の食材を収容する製品容器を順次搬送する製品容器搬送ラインとを設け、各食材供給ステーションとそれぞれの食材供給ステーション位置に搬入された製品容器との間で各食品把持装置を移動制御して各食材収容容器から食材を順次取り出してそれぞれの製品容器における所定箇所に順次供給して製品容器内に複数種類の食材を供給可能にした食材供給方法。
- 食材供給ステーションに搬入装置を接続し、食材供給回数が食材収容容器の収容数に達した際に、搬入装置により予め同一種類で所定量の食材が収容された食材収容容器を食材供給ステーションへ順次搬入する請求項1又は2の食材供給方法。
- 同一種類で所定量の食材が予め収容された食材収容容器を配置する食材供給ステーションと、食材供給ステーションに沿って配置され、複数種類の食材を収容する製品容器を搬送する製品容器搬送装置との間で移動するように設けられる可動体と、該可動体に設けられ、先端部に設けられた食材収容部の開口を開閉する掬い取り部材及び該掬い取り部材を開閉作動する作動部材を設けた食材把持部材とを備え、掬い取り部材が開放した食材把持部材を食材供給ステーションに搬入された食材収容容器に順次進入させた状態で掬い取り部材を閉鎖作動して食材収容部内に食材を保持させる、該食材把持部材を製品容器搬送装置上の製品容器の所定箇所へ移動させる、掬い取り部材を開放して食材収容部内の食材を製品容器の所定箇所に供給する食材供給装置。
- 食材把持部材は、先端側に食材収容部を有した本体ケースの基端部内に設けられる作動部材と、本体ケースの食材収容部先端部にて開閉可能に支持される一対の掬い取り部材と、作動部材と各掬い取り部材とを連結する連結部材とを備え、作動部材により掬い取り部材を開閉動作させる請求項4の食材供給装置。
- 作動部材は、エアーシリンダーからなる請求項5の食材供給装置。
- 作動部材は、電動モータからなる請求項5の食材供給装置。
- 本体ケースの食材収容部内には作動部材に連結された押圧部材を設け、食材収容部内にて押圧部材を掬い取り部材の開閉に伴って移動可能にした請求項4の食材供給装置。
- 本体ケースにおける食材収容部内面及び掬い取り部材の内面の少なくとも一方にはフッ化樹脂を被覆形成した請求項4の食材供給装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002172489A JP2004017983A (ja) | 2002-06-13 | 2002-06-13 | 食材供給方法及び食材供給装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002172489A JP2004017983A (ja) | 2002-06-13 | 2002-06-13 | 食材供給方法及び食材供給装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004017983A true JP2004017983A (ja) | 2004-01-22 |
Family
ID=31172030
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002172489A Pending JP2004017983A (ja) | 2002-06-13 | 2002-06-13 | 食材供給方法及び食材供給装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004017983A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101451118B1 (ko) * | 2007-08-28 | 2014-10-22 | 베른트 한센 | 분리 장치 |
| JP2022072402A (ja) * | 2020-10-29 | 2022-05-17 | 不二精機株式会社 | 弁当容器への食材塊盛り付け装置 |
-
2002
- 2002-06-13 JP JP2002172489A patent/JP2004017983A/ja active Pending
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101451118B1 (ko) * | 2007-08-28 | 2014-10-22 | 베른트 한센 | 분리 장치 |
| JP2022072402A (ja) * | 2020-10-29 | 2022-05-17 | 不二精機株式会社 | 弁当容器への食材塊盛り付け装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6618956B2 (ja) | 食品収容方法と食品収容装置 | |
| CN111374513B (zh) | 饺子机及其控制方法 | |
| US11122810B2 (en) | Material processing system | |
| KR101234529B1 (ko) | 두부 자동 절단장치 | |
| CN111671333A (zh) | 自动化餐饮系统 | |
| NL1031292C1 (nl) | Inrichting en werkwijze voor het faciliteren bij de oogst van gewassen. | |
| CN111328857A (zh) | 自动生产装置 | |
| CN109720644A (zh) | 一种食品自动加工方法 | |
| CN111149840A (zh) | 食材加工设备 | |
| CN109625397A (zh) | 一种新型食材盒储存装置、无人餐厅加工系统 | |
| CN110480646A (zh) | 一种外卖、堂食机器人 | |
| CN109720643A (zh) | 一种无人餐厅加工系统 | |
| CN220130548U (zh) | 一种预制菜包装设备 | |
| KR102780570B1 (ko) | 식품 제조장치 | |
| CN113349629B (zh) | 一种食物烹煮机 | |
| CN109720646A (zh) | 一种新型供料装置、无人餐厅加工系统 | |
| CN109720647A (zh) | 一种无人餐厅加工系统以及食物提供方法 | |
| WO2024085133A1 (ja) | 調理システム | |
| JP2019011079A (ja) | カップ入り即席麺製造装置 | |
| CN217408473U (zh) | 一种食物烹煮机 | |
| JP7630888B2 (ja) | 惣菜供給システム | |
| KR102110731B1 (ko) | 식품 입수 및 포장 자동화 장치 | |
| KR102243934B1 (ko) | 곤충 사육 및 식물 재배를 위한 디바이스 | |
| JPH04215912A (ja) | 搬送容器の充填装置 | |
| CN209789559U (zh) | 饺子机机械手的盛装装置 |