JP2004100847A - 建設機械の油圧回路 - Google Patents
建設機械の油圧回路 Download PDFInfo
- Publication number
- JP2004100847A JP2004100847A JP2002264384A JP2002264384A JP2004100847A JP 2004100847 A JP2004100847 A JP 2004100847A JP 2002264384 A JP2002264384 A JP 2002264384A JP 2002264384 A JP2002264384 A JP 2002264384A JP 2004100847 A JP2004100847 A JP 2004100847A
- Authority
- JP
- Japan
- Prior art keywords
- valve
- traveling
- straight
- work actuator
- directional control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000010276 construction Methods 0.000 title claims abstract description 11
- 230000007935 neutral effect Effects 0.000 claims description 6
- 230000001105 regulatory effect Effects 0.000 abstract 1
- 239000003921 oil Substances 0.000 description 19
- 238000001514 detection method Methods 0.000 description 4
- 238000010586 diagram Methods 0.000 description 4
- 239000010720 hydraulic oil Substances 0.000 description 3
- 230000007423 decrease Effects 0.000 description 2
- 230000003247 decreasing effect Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
Images


Landscapes
- Fluid-Pressure Circuits (AREA)
- Operation Control Of Excavators (AREA)
Abstract
【課題】2つの走行モータと2つの油圧ポンプを備えた建設機械の油圧回路に於いて、直進走行中に作業アクチュエータを操作したときに、その操作量に応じて走行直進弁のストロークを変化させ、走行モータと作業アクチュエータとの流量配分を最適なものにする。
【解決手段】パイロットポンプ33の吐出油路35に電磁比例弁37を介して走行直進弁18を切り替えるためのパイロット油路38を分岐して設ける。直進走行中に作業アクチュエータを操作したときは、その操作量に応じてコントローラ40からソレノイド39に信号が出力され、電磁比例弁37の2次圧を調整して走行直進弁18のストローク量を無段階に制御することにより、走行モータと作業アクチュエータとの流量配分を連続的に変化させて最適なものする。
【選択図】 図4
【解決手段】パイロットポンプ33の吐出油路35に電磁比例弁37を介して走行直進弁18を切り替えるためのパイロット油路38を分岐して設ける。直進走行中に作業アクチュエータを操作したときは、その操作量に応じてコントローラ40からソレノイド39に信号が出力され、電磁比例弁37の2次圧を調整して走行直進弁18のストローク量を無段階に制御することにより、走行モータと作業アクチュエータとの流量配分を連続的に変化させて最適なものする。
【選択図】 図4
Description
【0001】
【発明の属する技術分野】
本発明は建設機械の油圧回路に関するものであり、特に、油圧ショベル等のように2つの走行モータと2つの油圧ポンプを備え、走行直進弁の切り替えにより走行と作業との流量配分を調整可能に形成した建設機械の油圧回路に関するものである。
【0002】
【従来の技術】
従来、油圧ショベル等のように2つの走行モータと2つの油圧ポンプを備え、走行直進弁の切り替えにより走行系と作業系との流量配分を調整可能に形成した建設機械の油圧回路は知られている。
【0003】
例えば、第1の油圧ポンプと第2の油圧ポンプを備え、第1の油圧ポンプの下流に一方の走行モータの方向制御弁と少なくとも1つの作業アクチュエータ用の方向制御弁を配設するとともに、第2の油圧ポンプの下流に走行直進弁と他方の走行モータの方向制御弁と他の作業アクチュエータ用の方向制御弁を配設してある。更に、前記各方向制御弁には、夫々のスプールが中立位置のときはパイロットポンプのパイロット油をタンクへ連通し、且つ、夫々のスプールが切り替えられたときはパイロットポンプとタンクとを遮断する補助弁を備えている。
【0004】
直進走行中は、第1の油圧ポンプから吐出した作動油が一方の走行モータに供給され、第2の油圧ポンプから吐出した作動油が他方の走行モータに供給されるように走行直進弁がセットされる。そして、直進走行中に作業アクチュエータを操作すると、パイロット圧のオンによって前記走行直進弁が切り替わり、第1の油圧ポンプから吐出した作動油が左右双方の走行モータに供給され、第2の油圧ポンプから吐出した作動油が作業アクチュエータに供給される。
【0005】
【発明が解決しようとする課題】
従来の此種建設機械の油圧回路は、前述したように、直進走行中に作業アクチュエータを操作すると、パイロット圧のオンオフにて走行直進弁を一気にフルストロークまで切り替えている。従って、走行モータへ供給される作動油の流量が急激に変化し、走行速度が急速に低下してしまう。
【0006】
走行モータの減速感を緩和するために作業アクチュエータに供給される作動油の流量を少なくすれば、作業アクチュエータの操作量を増加してもアクチュエータの適正な作動速度を確保できない。
【0007】
そこで、2つの走行モータと2つの油圧ポンプを備えた建設機械の油圧回路に於いて、直進走行中に作業アクチュエータを操作したときに、その操作量に応じて走行直進弁のストロークを変化させ、走行モータと作業アクチュエータとの流量配分を最適なものにするために解決すべき技術的課題が生じてくるのであり、本発明はこの課題を解決することを目的とする。
【0008】
【課題を解決するための手段】
本発明は上記目的を達成するために提案されたものであり、第1の油圧ポンプと第2の油圧ポンプを備え、第1の油圧ポンプの下流に一方の走行モータ用の方向制御弁と少なくとも1つの作業アクチュエータ用の方向制御弁を配設するとともに、第2の油圧ポンプの下流に走行直進弁と他方の走行モータ用の方向制御弁と他の作業アクチュエータ用の方向制御弁を配設し、更に、前記各方向制御弁には、夫々のスプールが中立位置のときはパイロットポンプのパイロット油をタンクへ連通し、且つ、夫々のスプールが切り替えられたときはパイロットポンプとタンクとを遮断する補助弁を備えた建設機械の油圧回路に於いて、作業アクチュエータの操作量を検出する手段を設けるとともに、前記パイロットポンプの吐出油路には、前記補助弁への油路とは別に、電磁比例弁を介して前記走行直進弁を切り替えるためのパイロット油路を分岐して設け、直進走行中に、作業アクチュエータの操作を検出したときは、その操作量に応じて前記電磁比例弁の2次圧を調整して前記走行直進弁を制御し、前記走行モータと作業アクチュエータとの流量配分を連続的に変化できるように構成した建設機械の油圧回路を提供するものである。
【0009】
【発明の実施の形態】
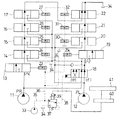
以下、本発明の一実施の形態を図面に従って詳述する。図1は本発明の油圧回路を示し、第1の油圧ポンプ11と第2の油圧ポンプ12を備え、第1の油圧ポンプ11の下流に左の走行モータ用の方向制御弁13と、予備の方向制御弁14、旋回モータ用の方向制御弁15、第2ブーム用の方向制御弁16、第1アーム用の方向制御弁17を配設するとともに、第2の油圧ポンプ12の下流に走行直進弁18と、右の走行モータ用の方向制御弁19、バケット用の方向制御弁20、第1ブーム用の方向制御弁21、第2アーム用の方向制御弁22を配設してある。
【0010】
前記各方向制御弁13乃至22には補助弁23乃至32を備えており、夫々のスプールが中立位置のときはパイロットポンプ33から送られるパイロット油をタンク34に連通し、且つ、夫々のスプールが切り替えられたときはパイロットポンプ33とタンク34とを遮断するようにタンデム接続されている。
【0011】
また、前記パイロットポンプ33の吐出油路35には、前記各補助弁23乃至32への油路36とは別に、電磁比例弁37を介して前記走行直進弁18を切り替えるためのパイロット油路38を分岐して設けてある。該電磁比例弁37のソレノイド39はコントローラ40からの信号により励磁され、作業アクチュエータの操作量を検出するアクチュエータ操作量検出器41からの検出信号に応じて、コントローラ40から該ソレノイド39への信号を増減して、電磁比例弁37の2次圧を調整する。
【0012】
図1に示した状態では、各方向制御弁13乃至22がすべて中立位置にあるので、すべての補助弁23乃至32が開放されており、パイロットポンプ33のパイロット油はタンク34に戻されて、電磁比例弁37の2次圧は最小となるため、前記走行直進弁18は(イ)位置にセットされる。
【0013】
機体が直進走行している場合は、図2に示すように、左右の走行モータ用の方向制御弁13,14が夫々前進走行位置(ハ)及び(ニ)に切り替わり、走行モータ(図示せず)が前進回転で駆動される。このとき、方向制御弁13,14のスプール移動に伴って、夫々の方向制御弁13,14に備えられている補助弁23及び29は閉止される。
【0014】
次に、直進走行中に何れかの作業アクチュエータを操作した場合について説明する。図3に示すように、左右の走行モータ用の方向制御弁13,14が夫々前進走行位置(ハ)及び(ニ)に切り替わって直進走行状態のときに、例えば第1アームを操作すべく前記第1アーム用の方向制御弁17を閉じ位置(ホ)に切り替えた場合は、前記アクチュエータ操作量検出器41から第1アームの操作量に応じた検出信号がコントローラ40に入力される。
【0015】
これと同時に、該方向制御弁17のスプール移動に伴って、該方向制御弁17に備えられている補助弁27が閉止される。従って、各補助弁への油路36が遮断され、パイロットポンプ33から送られるパイロット油は全量が前記電磁比例弁37へ送られる。そして、前記アクチュエータ操作量検出器41からの検出信号に応じて、電磁比例弁37のソレノイド39はコントローラ40からの信号により励磁され、該電磁比例弁37の2次圧によって走行直進弁18のスプールが切り替わる。
【0016】
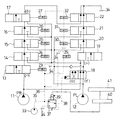
図4に示すように、走行直進弁18が(ロ)位置に切り替わると、第1の油圧ポンプ11の吐出油は方向制御弁13と14とに分流されて、左走行モータと右走行モータの両方に供給される。また、第2の油圧ポンプ12の吐出油は前記方向制御弁17を介して第1アームに供給される。
【0017】
ここで、前記走行直進弁18のスプールは前記電磁比例弁37の2次圧の大きさによりストローク位置を調整することができ、前記アクチュエータ操作量検出器41からの検出信号に応じたコントローラ40から信号により電磁比例弁37のソレノイド39が励磁され、該電磁比例弁37の2次圧が調整される。
【0018】
即ち、直進走行中に作業アクチュエータの操作を検出したときは、作業アクチュエータの操作量に応じて走行直進弁18が無段階に制御され、走行モータと作業アクチュエータとの流量配分を連続的に変化させることができる。このため、従来のように走行モータへ供給される作動油の流量が急激に変化して走行速度が急減速するという不具合が解消される。また、作業アクチュエータに供給される作動油の流量が減少されないので、作業アクチュエータの操作量を増加してもアクチュエータの適正な作動速度を確保できる。
【0019】
尚、本発明は、本発明の精神を逸脱しない限り種々の改変を為すことができ、そして、本発明が該改変されたものに及ぶことは当然である。
【0020】
【発明の効果】
本発明は上記一実施の形態に詳述したように、直進走行中に作業アクチュエータの操作を検出したときは、その操作量に応じて電磁比例弁の2次圧を調整し、走行直進弁を無段階に制御することによって、走行モータと作業アクチュエータとの流量配分を連続的に変化させることができる。
【0021】
斯くして、作業アクチュエータの操作量に応じて走行系と作業系で最適な流量配分が得られ、操作切り替わり時に於ける走行速度の急減速や作業アクチュエータの作動速度不足を解消することができる。
【図面の簡単な説明】
図は本発明の一実施の形態を示すものである。
【図1】各方向制御弁が中立位置にある状態の油圧回路図。
【図2】直進走行状態の油圧回路図。
【図3】直進走行中に作業アクチュエータが操作された状態の油圧回路図。
【図4】直進走行中に作業アクチュエータが操作されて走行直進弁が制御された状態の油圧回路図。
【符号の説明】
11 第1の油圧ポンプ
12 第2の油圧ポンプ
13〜17 方向制御弁
18 走行直進弁
19〜22 方向制御弁
23〜32 補助弁
33 パイロットポンプ
34 タンク
37 電磁比例弁
40 コントローラ
41 アクチュエータ操作量検出器
Claims (1)
- 第1の油圧ポンプと第2の油圧ポンプを備え、第1の油圧ポンプの下流に一方の走行モータ用の方向制御弁と少なくとも1つの作業アクチュエータ用の方向制御弁を配設するとともに、第2の油圧ポンプの下流に走行直進弁と他方の走行モータ用の方向制御弁と他の作業アクチュエータ用の方向制御弁を配設し、更に、前記各方向制御弁には、夫々のスプールが中立位置のときはパイロットポンプのパイロット油をタンクへ連通し、且つ、夫々のスプールが切り替えられたときはパイロットポンプとタンクとを遮断する補助弁を備えた建設機械の油圧回路に於いて、作業アクチュエータの操作量を検出する手段を設けるとともに、前記パイロットポンプの吐出油路には、前記補助弁への油路とは別に、電磁比例弁を介して前記走行直進弁を切り替えるためのパイロット油路を分岐して設け、直進走行中に、作業アクチュエータの操作を検出したときは、その操作量に応じて前記電磁比例弁の2次圧を調整して前記走行直進弁を制御し、前記走行モータと作業アクチュエータとの流量配分を連続的に変化できるように構成したことを特徴とする建設機械の油圧回路。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002264384A JP2004100847A (ja) | 2002-09-10 | 2002-09-10 | 建設機械の油圧回路 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002264384A JP2004100847A (ja) | 2002-09-10 | 2002-09-10 | 建設機械の油圧回路 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004100847A true JP2004100847A (ja) | 2004-04-02 |
Family
ID=32263842
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002264384A Pending JP2004100847A (ja) | 2002-09-10 | 2002-09-10 | 建設機械の油圧回路 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004100847A (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007032589A (ja) * | 2005-07-22 | 2007-02-08 | Kayaba Ind Co Ltd | 建設機械用油圧制御装置 |
| JP2008057778A (ja) * | 2006-08-29 | 2008-03-13 | Volvo Construction Equipment Ab | 走行直進用油圧回路 |
| JP2009013753A (ja) * | 2007-07-09 | 2009-01-22 | Kayaba Ind Co Ltd | 建設機械用車両の走行制御装置 |
| JP2012036951A (ja) * | 2010-08-05 | 2012-02-23 | Kyb Co Ltd | 建設機械用走行制御装置 |
| WO2012061066A3 (en) * | 2010-11-03 | 2012-07-26 | Caterpillar Global Mining Llc | Hydraulic system for heavy equipment |
| CN103089738A (zh) * | 2013-02-04 | 2013-05-08 | 陕西航天动力高科技股份有限公司 | 一种直线行走阀及实现挖掘机直线行走的控制系统 |
| WO2013141037A1 (ja) * | 2012-03-23 | 2013-09-26 | カヤバ工業株式会社 | 走行制御バルブ |
| US9120387B2 (en) | 2010-10-06 | 2015-09-01 | Caterpillar Global Mining Llc | Energy management system for heavy equipment |
| US9190852B2 (en) | 2012-09-21 | 2015-11-17 | Caterpillar Global Mining Llc | Systems and methods for stabilizing power rate of change within generator based applications |
| JP2015218537A (ja) * | 2014-05-20 | 2015-12-07 | 住友建機株式会社 | 建設機械 |
| KR20160076260A (ko) * | 2014-12-22 | 2016-06-30 | 두산인프라코어 주식회사 | 건설기계의 유압회로 제어 장치 및 방법 |
| WO2020262073A1 (ja) * | 2019-06-28 | 2020-12-30 | コベルコ建機株式会社 | 作業機械の油圧制御装置 |
| CN113056616A (zh) * | 2019-02-08 | 2021-06-29 | 川崎重工业株式会社 | 油压驱动系统 |
| WO2024260581A1 (en) | 2023-06-23 | 2024-12-26 | Caterpillar Sarl | Fluid pressure circuit of work machine |
-
2002
- 2002-09-10 JP JP2002264384A patent/JP2004100847A/ja active Pending
Cited By (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007032589A (ja) * | 2005-07-22 | 2007-02-08 | Kayaba Ind Co Ltd | 建設機械用油圧制御装置 |
| JP2008057778A (ja) * | 2006-08-29 | 2008-03-13 | Volvo Construction Equipment Ab | 走行直進用油圧回路 |
| JP2009013753A (ja) * | 2007-07-09 | 2009-01-22 | Kayaba Ind Co Ltd | 建設機械用車両の走行制御装置 |
| JP2012036951A (ja) * | 2010-08-05 | 2012-02-23 | Kyb Co Ltd | 建設機械用走行制御装置 |
| US9120387B2 (en) | 2010-10-06 | 2015-09-01 | Caterpillar Global Mining Llc | Energy management system for heavy equipment |
| CN103299001B (zh) * | 2010-11-03 | 2015-09-02 | 卡特彼勒环球矿业有限责任公司 | 用于重型设备的液压系统 |
| WO2012061066A3 (en) * | 2010-11-03 | 2012-07-26 | Caterpillar Global Mining Llc | Hydraulic system for heavy equipment |
| CN103299001A (zh) * | 2010-11-03 | 2013-09-11 | 卡特彼勒环球矿业有限责任公司 | 用于重型设备的液压系统 |
| US9551361B2 (en) | 2012-03-23 | 2017-01-24 | Kyb Corporation | Travel control valve |
| CN104204548B (zh) * | 2012-03-23 | 2016-01-20 | 萱场工业株式会社 | 行走控制阀 |
| CN104204548A (zh) * | 2012-03-23 | 2014-12-10 | 萱场工业株式会社 | 行走控制阀 |
| WO2013141037A1 (ja) * | 2012-03-23 | 2013-09-26 | カヤバ工業株式会社 | 走行制御バルブ |
| JP2013199977A (ja) * | 2012-03-23 | 2013-10-03 | Kyb Co Ltd | 走行制御バルブ |
| KR20140125876A (ko) * | 2012-03-23 | 2014-10-29 | 카야바 고교 가부시기가이샤 | 주행 제어 밸브 |
| KR101643069B1 (ko) * | 2012-03-23 | 2016-07-26 | 케이와이비 가부시키가이샤 | 주행 제어 밸브 |
| US9190852B2 (en) | 2012-09-21 | 2015-11-17 | Caterpillar Global Mining Llc | Systems and methods for stabilizing power rate of change within generator based applications |
| CN103089738A (zh) * | 2013-02-04 | 2013-05-08 | 陕西航天动力高科技股份有限公司 | 一种直线行走阀及实现挖掘机直线行走的控制系统 |
| JP2015218537A (ja) * | 2014-05-20 | 2015-12-07 | 住友建機株式会社 | 建設機械 |
| KR20160076260A (ko) * | 2014-12-22 | 2016-06-30 | 두산인프라코어 주식회사 | 건설기계의 유압회로 제어 장치 및 방법 |
| KR102350834B1 (ko) * | 2014-12-22 | 2022-01-13 | 현대두산인프라코어(주) | 건설기계의 유압회로 제어 장치 및 방법 |
| CN113056616A (zh) * | 2019-02-08 | 2021-06-29 | 川崎重工业株式会社 | 油压驱动系统 |
| CN113056616B (zh) * | 2019-02-08 | 2024-03-12 | 川崎重工业株式会社 | 油压驱动系统 |
| WO2020262073A1 (ja) * | 2019-06-28 | 2020-12-30 | コベルコ建機株式会社 | 作業機械の油圧制御装置 |
| US11885105B2 (en) | 2019-06-28 | 2024-01-30 | Kobelco Construction Machinery Co., Ltd. | Hydraulic control device for work machine |
| WO2024260581A1 (en) | 2023-06-23 | 2024-12-26 | Caterpillar Sarl | Fluid pressure circuit of work machine |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6360824B2 (ja) | 作業機械 | |
| JP6220228B2 (ja) | 建設機械の油圧駆動システム | |
| KR20150016296A (ko) | 건설 기계의 제어 시스템 | |
| JP4941928B2 (ja) | 作業車両のステアリングシステム | |
| KR101955751B1 (ko) | 건설 기계 | |
| JP6282528B2 (ja) | 建設機械 | |
| JP2020128778A (ja) | 油圧駆動システム | |
| KR100797315B1 (ko) | 굴삭기의 주행 및 프론트작업의 복합작업용 유압제어장치 | |
| JP4541209B2 (ja) | 油圧回路 | |
| WO2015056422A1 (ja) | 油圧駆動システム | |
| JP2009167659A (ja) | 作業機械の油圧制御回路 | |
| JPH1077661A (ja) | 建設機械の制御回路 | |
| JP7319942B2 (ja) | 建設機械の油圧駆動装置 | |
| JP4993575B2 (ja) | 作業車両のステアリングシステム | |
| JPH10152866A (ja) | 流体圧回路 | |
| JP2002265187A (ja) | 旋回制御装置 | |
| JPH11336135A (ja) | 建設機械の油圧制御回路 | |
| JP3931712B2 (ja) | 作業機械の走行制御装置 | |
| JP2003184805A (ja) | 上部旋回式作業車両 | |
| JP2006306199A (ja) | 作業機械における走行駆動制御装置 | |
| JPH09324446A (ja) | 建設車両の油圧駆動装置 | |
| JP2009257440A (ja) | 建設機械の油圧回路 | |
| KR20150114954A (ko) | 유압식 건설기계 | |
| JP3137921B2 (ja) | 建設機械の走行速度制御回路 | |
| JP2004125064A (ja) | 車両走行用流体圧回路 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A625 | Written request for application examination (by other person) |
Free format text: JAPANESE INTERMEDIATE CODE: A625 Effective date: 20041110 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060704 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060712 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20061121 |