JP2004113805A - 手術システムの制御方法 - Google Patents

手術システムの制御方法 Download PDF

Info

Publication number
JP2004113805A
JP2004113805A JP2003348697A JP2003348697A JP2004113805A JP 2004113805 A JP2004113805 A JP 2004113805A JP 2003348697 A JP2003348697 A JP 2003348697A JP 2003348697 A JP2003348697 A JP 2003348697A JP 2004113805 A JP2004113805 A JP 2004113805A
Authority
JP
Japan
Prior art keywords
treatment tool
treatment
identification information
signal
surgical
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2003348697A
Other languages
English (en)
Inventor
Keisuke Miura
三浦 圭介
Katsumi Sasaki
佐々木 勝巳
Taro Miyazawa
宮澤 太郎
Kazuo Masu
萬壽 和夫
Takeaki Nakamura
中村 剛明
Junichi Onishi
大西 順一
Hiroyuki Ushifusa
牛房 浩行
Kazuhiro Atono
後野 和弘
Tomoyasu Kawai
川井 智康
Koji Yamauchi
山内 幸治
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Olympus Corp
Original Assignee
Olympus Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Olympus Corp filed Critical Olympus Corp
Priority to JP2003348697A priority Critical patent/JP2004113805A/ja
Publication of JP2004113805A publication Critical patent/JP2004113805A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Endoscopes (AREA)

Abstract

【課題】装置間の接続を無線とした上で、ユーザーが特別の配慮を必要としない手術システムの制御方法を提供する事を目的とする。
【解決手段】複数の被制御機器と、複数の被制御機器を集中制御するためのシステムコントローラとの間で無線通信可能な手術システムの通信制御方法において、システムコントローラで使用されていない空き識別情報を確認する空き識別情報確認ステップと、空き識別情報がある場合に、システムコントローラから空き識別情報を送信する空き識別情報送信ステップと、被制御機器にて前記空き識別情報を受信するとともに、空き識別情報の占有要求を返信する占有要求返信ステップと、占有要求返信ステップで返信された占有要求に基づいて、システムコントローラにて空き識別情報を割り付ける割り付けステップとを具備する。
【選択図】   図2

Description

 本発明は手術システムの制御方法に関するものである。
 複数の医療機器とこれら医療機器を一括制御する集中制御装置とを備えた手術システムの1つとして内視鏡手術システムがある。一般的な内視鏡手術システムは、観察を行う為の内視鏡、この内視鏡に接続されるカメラヘッド、前記内視鏡を通じて観察部位へ照明光を供給する光源装置、前記カメラヘッドで撮影した画像信号を処理する内視鏡カメラ装置、この内視鏡カメラ装置で処理された観察部位の被写体映像を表示するモニタ、腹腔内を膨張させる為の気腹装置、手術装置であり生体組織を切除或いは凝固する為のエネルギーを供給する高周波焼灼装置(以下、電気メス)、手技を進行すると共に電気メスからのエネルギーを処置部位に印加する処置具等複数の医療機器で構成されている。
 ここで内視鏡手術システムを用いて観察或いは治療を行う場合の手順を簡単に説明する。まず、気腹装置により腹腔内を膨張させた後、内視鏡を被検部位へ挿入すると共に光源装置から照明光を出射させて被検部位の光学像を得る。ここで得られた光学像はカメラヘッドにより電気信号に変換され内視鏡カメラ装置にて映像信号として処理される。この映像信号をモニタで確認しながら、処置具による手技を進行する事で、術者は被検部位の観察或いは処置を行う事が出来る。このように、観察或いは処置を行う為には、複数の医療機器を併行して使用する事が必要となる。
 一方、手術室において術者は清潔域で手術を行うが、内視鏡システムを構成する医療機器の多くは清潔域外の不潔域に配設されている為、医療機器の操作は術者の指示により第3者(機器の操作者)が行い、術者が直接手を触れる事はない。また、各医用機器の機能は個々に独立しており、個別の操作、制御が必要となる。よって操作者は術者の要求に答える為に熟練を要求されると共に常に煩雑な作業を必要とされていた。
 この為、特開平6−114065号公報には、複数の手術装置のシステム化を容易にし、操作性の向上を図る目的で、各医療装置本体に双方向通信可能な通信ポートを備えると共に、認識番号(ID)を個別に有する複数の手術用機器と、この手術用機器の通信ポートに接続され、この各手術用機器を目的に応じて集中制御可能な制御手段を備えた手術装置制御システムが開示されている。このシステムでは、カートに搭載した集中制御装置や手術用ベッドに取付けられたDr用リモコンで各機器の制御を行っていた。
 また、特開平7−303654号公報においては、複数の装置を容易に操作、制御し、システムとしての操作性を向上させるため、被制御装置の機能を表示する手段と、被制御装置を操作する手段を設けたシステム制御装置が開示されている。
 しかしながら、上記した従来の内視鏡手術システムにおいては、術者が清潔域で使用するカメラヘッドや処置具等には各種伝達用のケーブルが接続されている為、術者の移動範囲等に制約を加えてしまうと共に、使用する機器が増える程、ケーブル等で清潔域が煩雑になってしまうという問題点があった。
 この問題を解決する為、それぞれの医療機器を無線により接続する事が考えられるが、各機器を特定する為には其々の機器に個別のIDを事前に設定しておく必要があり、事前の準備を煩雑なものとする要因となりうる。また、製品自体にIDを振り分けておく事も考えられるが、事実上個別IDの割り当ては有限であり、使用者はIDが重複しない組み合わせを考慮して使用機器を準備する必要があった。
 本発明は上記事情に着目してなされたものであり、装置間を無線により接続した場合であっても、ユーザーの特別の配慮を必要としない手術システムの制御方法を提供することにある。
 上記の目的を達成するために、本発明は、複数の被制御機器と、該複数の被制御機器を集中制御するためのシステムコントローラとの間で無線通信可能な手術システムの通信制御方法において、前記システムコントローラで使用されていない空き識別情報を確認する空き識別情報確認ステップと、前記空き識別情報がある場合に、前記システムコントローラから前記空き識別情報を送信する空き識別情報送信ステップと、前記被制御機器にて前記空き識別情報を受信するとともに、前記空き識別情報の占有要求を返信する占有要求返信ステップと、前記占有要求返信ステップで返信された占有要求に基づいて、前記システムコントローラにて前記空き識別情報を割り付ける割り付けステップとを具備する。
 本発明によれば、装置間を無線により接続した場合であっても、ユーザーの特別の配慮を必要としない手術システムの制御方法が提供される。
 以下、図面を参照して本発明の実施形態を詳細に説明する。
(第1実施形態)
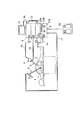
 図1は、本発明が適用される内視鏡下外科手術装置の全体構成を示す図である。図1は特に、腹腔内2の様子を観察するためのスコープ3と、腹腔内2で処置を行うための処置具5とを用いて、患者1の腹腔内2における処置を行うための構成を示している。
 スコープ3には画像情報を取り込むためのカメラヘッド4が接続されており、カメラヘッド4はケーブル10により画像処理装置6に接続されている。画像処理装置6にて処理された情報は、ケーブル16により接続されたモニター15に表示される。さらにスコープ3にはケーブル12を介して光源装置7が接続されている。
 また、画像処理装置6はケーブル13により処置具情報読み取り装置8に接続されている。処置具情報読み取り装置8はケーブル14により、高周波発振器や超音波発振器で構成される発振器9に接続されている。発振器9にて発生したエネルギーはケーブル11を介して処置具5に供給される。
 ここで、処置具情報読み取り装置8は、回路を構成することにより画像処理装置6や発振器9の内部に設けることも可能である。さらに発振器9には術者が凝固あるいは切開モードを設定するためのフットスイッチ19が接続されている。
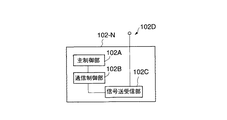
 図2は、図1で説明した手術装置を複数設置してコントローラと通信を行いながら手術を行う第1実施形態に係る手術システムの概念図である。中央制御装置としてのシステムコントローラ101と相対して、被制御装置となる各手術装置102−N(N=1,2,3,…nの任意の数)が存在し、図3に示すように各手術装置102−Nの内部には機器本来の機能を実現するための主制御部102A、通信の制御を行う通信制御部102B、データ等の信号を送受信する信号送受信部102Cとが設けられている。さらに手術装置102−Nの外部には外部とデータを送受信するための送受信手段102Dが設けられている。上記手術装置102ーNとしては例えば、内視鏡カメラ装置、内視鏡用光源、スコープホルダー、電気メス等の機能を保有する機器が挙げられる。
 システムコントローラ101は各手術装置102−Nを個別のID番号で管理し、集中的に遠隔制御を行う。すなわち、清潔域にいる術者の指示をシステムコントローラ101で取りまとめ、例えば手術装置102−Nのモードの変更や手術装置の設定と同期させて他の装置の設定を変更したり、スコープによって得られた画像データを映像信号として再処理したり、複数の機器の制御を並行して処理することが可能である。
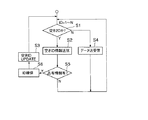
 以下に図4のフローチャートを参照して上記構成による手術装置制御システムの作用を説明する。被制御装置としての各手術装置102−Nは当初は通信に必要なID番号を所持していない。ここでシステムコントローラ101は上記ID番号を発行する役割を持ち、使用されていないID番号(空きID)があることを確認して(ステップS1)、ある場合には空きIDの情報をID情報専用の規定周波数にて各手術装置102−Nに向けて常時送信する(ステップS2)。各手術装置102−Nはこの空きID情報を受信した際に、自らの制御用IDとして利用するために占有情報をシステムコントローラ101に返信するとともに、制御用ID番号に割り当てられた周波数帯でシステムコントローラ101と送受信を行うように動作を決定する。
 システムコントローラ101は上記占有情報を受けたならば(ステップS5)、IDを確保するとともに(ステップS6)、空きIDの情報を更新(ステップS3)するとともに、占有されたIDに割り当てられた周波数帯においてデータの送受信を行う。この繰り返しにより、システムコントローラ101と各手術装置102−NはIDごとに規定された各周波数帯において信号情報のやり取りを行うことが可能となる。
 図5は、本発明の第1実施形態を内視鏡下で外科手術を行うための内視鏡下外科手術システムに適用したときの全体的な概略構成を示す図である。このシステムにおいては、使用する手術装置が多岐に渡ることが多く、手術装置を複数に分けて配置し、集中制御により操作を行うことが多い。
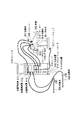
 図5に示す内視鏡外科手術システム201において、患者が横たわる手術用ベッド209の両側に配置した第1カート210及び第2カート220に複数の被制御装置である内視鏡周辺装置が搭載されている。
 すなわち、前記第1カート210には内視鏡カメラ装置211,212、光源装置213,214、画像処理装置215、VTR216、第1モニタ201、システムコントローラ217、集中表示パネル203が搭載されている。それぞれの機器は無線により双方向の通信及び制御を行える通信手段を持っている。なお、光源装置213,214は光学視管204,205にそれぞれ接続されている。
 一方、第2カート220には電気メス221、気腹装置222、システムコントローラ223が搭載されている。気腹装置222にはCO2ボンベ224が接続され、気腹装置222から患者に延びた気腹チューブ225により患者250の腹腔内にCO2ガスが供給されるようになっている。202は第2モニタ、206は集中操作パネルである。
 また、滅菌領域にある前記手術用ベッド209には、術者が使用する集中操作手段である術者用遠隔操作装置の操作部231が着脱自在に設けられている。これは、前記第1カート210及び第2カート220に搭載されているそれぞれの内視鏡周辺装置の設定や操作を、滅菌領域にいながらにして術者自身が行うためのものである。
 前記した集中操作パネル206は、液晶ディスプレイ等の表示部と、この表示部の上に一体的に設けられたタッチセンサとにより構成され、各装置の状態表示や操作スイッチ等を設定画面として表示する表示機能とともに、タッチセンサの所定領域を触れることで操作スイッチによる操作を行える操作機能を有しており、システムコントローラ217と無線にて双方向の通信を行えるようになっている。
 集中操作パネル206を操作したときに、その情報は無線にてシステムコントローラ217に一旦送られ、その後、該当する内視鏡周辺装置に伝えられ、各内視鏡周辺装置の操作を直接行うのと同等の操作を行うことができるようになっている。このことにより、術者用遠隔装置の操作部231と集中操作パネル206とによって、各内視鏡周辺装置の動作を制御することができる。
 また、システムコントローラ223は通常システムコントローラ210の補助として動作し、各機器を制御するための通信量が多くなった際にはシステムコントローラ210の指示に従い、制御を分担することでその負担を軽減させることが可能である。さらに、システムコントローラをカート毎に搭載することで、手術環境に応じてカートの構成を最小限とし、単独動作させる場合にも問題なく制御を行うことができる。
 上記した第1実施形態によれば、使用機器のIDは集中制御装置の空きIDを動的に割り当てる事で決定されるようにしたので、それぞれの機器を誤ることなく認識できると共に、集中制御を含めユーザーは使用機器に対して特別の配慮を必要としない上、清潔域のケーブル接続による煩雑さを解消できるという効果を奏する。
 また、第1実施形態によれば、各手術装置を集中して使用する際に従来必要となっていた各手術装置間の接続が不要になるのみならず、内視鏡カメラ装置と光学視管を結ぶケーブルが不用となる等、特に清潔域を相対的に広く使用できるために、作業性が大幅に向上し、手術環境が良好になる。さらに、各機器は無線により接続されているために、操作部位置や集中表示パネルの位置等も図示した位置に限定されることはなく所望の位置に設置することが可能である。
(第2実施形態)
 図6は本発明の第2実施形態に係る内視鏡外科手術システムの構成を示す図、図7は患者体腔内に挿入されている手術器具の状態を示す図、図8は各装置の接続のようすを示す図である。
 図6において、301は手術台、302は手術台上に寝かされている患者である。303は、前記手術台301に設置され、患者に刺入されたトロッカー318を介して患者302の体腔内に挿入された内視鏡304を保持するスコープホルダーである。305はTVカメラで、前記内視鏡304により取り込まれた患者302の体腔内の観察像を撮像するように内視鏡304に接続されている。
 307は例えば高周波焼灼装置などの処置具で、トロッカー306を介して患者302の体腔内に挿入されている。308、309はそれぞれ処置具であり、前記処置具307とはそれぞれ異なる作用により処置を実施できる、例えば超音波切開装置や医用レーザー装置などの処置具であり、必要に応じて処置具307と交換して使用される。
 311、312、313は処置具装置でそれぞれ処置具307、処置具308、処置具309の出力の設定等を実施するための装置でそれぞれの処置具とケーブルにより接続されている。314は前記トロッカー306からの信号により、前記トロッカー306に挿入された処置具の種類を判別する判別装置でトロッカー306とケーブルにより接続されている。317は処置具の動作を操作するための入力スイッチとしてのフットスイッチで判別装置314に接続されている。
 315はTVカメラコントローラで、前記TVカメラ305がケーブルにより接続されている。316は光源装置で、前記内視鏡304とライトガイドで接続されており、内視鏡304による観察に必要な照明光を供給している。319はTVモニタであり、前記TVカメラ305で撮像された内視鏡304の観察像がTVカメラコントローラ315を介してこのTVモニタ319に表示される。
 310はカートで、311〜313の処置装置、判別装置314、TVカメラコントローラ315、光源装置316、TVモニタ319を積載した状態で病院内を移動できるように構成された台車である。
 ここで、患者302の体腔内の様子を示す図7を用いて処置具307、トロッカー306の構成についてさらに説明を加える。
 処置具307の挿入部320には、例えばある特定周波数の信号を発生する信号発信部321が設けられており、処置具装置311からケーブル322を通じて送られてくる信号を発信している。信号発信部321から発信される信号は処置具の種類により異なる。
 一方トロッカー306には前記信号発信部321から発信された信号を受信する信号受信部323が設けられている。トロッカー306にはケーブル324が接続されており、信号受信部323で受信した信号はケーブル324により判別装置314に伝達されるように構成されている。
 次に図8に示したブロック図を参照して、各装置の接続について説明する。
 信号受信部323で受信した処置具からの信号が判別装置314に伝達されるように、信号受信部323は判別装置314に接続されている。前記フットスイッチ317が接続されている判別装置314には、処置具装置311、312、313がそれぞれ接続されている。判別装置314は、伝達された信号に基づきトロッカー306に挿入された処置具の種類を判別し、判別された処置具に該当する311〜313のいずれかの処置具装置に前記フットスイッチ317を接続するように構成されている。
 以下に上記した構成の作用を説明する。術者はTVモニタ319に表示された内視鏡304を介してTVカメラ305により撮像された患者302の体腔内を観察しながら手術を実施する。
 図6、図7に示す状態では処置具307の信号発信部321から発信されている信号を、信号受信部323が受信し、受信された信号は判別装置314に伝達される。判別装置314は、伝達された信号に従ってトロッカー306に挿入されている処置具の種類を判別し、さらに判別した信号に従って判別装置314に接続されているフットスイッチ317が、該当する処置具装置311を操作可能なように、判別装置314内でフットスイッチ317を処置具装置311に接続した状態になる。術者が処置具307を使う必要が発生し、フットスイッチ317を操作するとトロッカー306に挿入されている処置具307が動作を開始する。
 ここで、処置具307による処置が終了し術者がトロッカー306から処置具307を抜去した場合の作用を説明する。トロッカー306から処置具が抜去された状態では、処置具307からの信号が受信されないので判別装置314内において、フットスイッチ317はいかなる処置装置にも接続されていない状態である。つまりトロッカー306から処置具を抜去した状態では、フットスイッチ317を操作しても全ての処置具は動作をしない状態である。
 次に処置具308による処置が必要になった場合、術者は処置具308をトロッカー306に挿入する。すると処置具308に設けられている信号発信部321からの信号が信号受信部323により受信される。ここで、処置具308の信号発信部321から発信される信号は前記処置具307の信号発信部321から発信されていた信号とは周波数が異なる信号である。
 信号受信部323で受信された信号に基づいて判別装置314は、前述の処置具307の場合と同様にフットスイッチ317が該当する処置具装置312を操作可能なように判別装置314内でフットスイッチ317を処置具装置312に接続した状態になる。術者が処置具308を動作すべくフットスイッチ317を操作するとトロッカー306に挿入されている処置具308が動作を開始する。処置を処置具309に変更した場合の作用も同様である。
 上記した第2実施形態によれば、処置具の種類を判別するための信号の送受信をトロッカー内で実施するので、処置中の出血などにより信号発信部が汚されることがなく、また患者の臓器などで信号発信部が覆われてしまうことがないために処置具の判別を確実に行える。
 なお、本実施形態においては、信号発信部321から発信される信号は処置具毎に周波数が異なるとしたが、各処置具で同一周波数の信号を発信していても、発信パターンを処置具毎に特定しておけば同一の効果が得られる。また、周波数をもった信号でなくても例えば、処置具毎に温度が異なる発熱体とトロッカーに温度感知部を設ける方法や、処置具のトロッカーへの挿入部形状を検知する方法等、トロッカー内で信号の送受信により処置具の種類を判別できる方法であれば本実施形態と同一の効果が得られることは言うまでもない。
(第2実施形態の変形例)
 図9、図10、図11を用いて第2実施形態の変形例について説明する。なお、上記した第2実施形態と同一の構成については同一番号を付与し説明を省略する。
 図9において330はトロッカー、331、332、333はそれぞれ異なる処置に使用される処置具であり、それぞれ処置具装置334、335、336に接続されている。第3実施形態で述べたカート310には、前記処置具装置334、335、336とスイッチ割り付け装置337、TVカメラコントローラ315、光源装置316、TVモニタ319が積載されている。
 次に図10を用いて患者302の体腔内に挿入された処置具331とトロッカー330の構成について説明する。トロッカー330には処置具331を挿脱自在なような円形の穴である処置具挿入穴339が設けられている。この処置具挿入穴339には、前記処置具挿入穴339よりも小さい内径であるが、処置具の挿脱には支障をきたさない大きさの円形の穴を有する第1細径部340、第2細径部341が形成されている。ここで、第1細径部340と第2細径部341の間の距離は図示の如くLとなるように形成されている。
 処置具331の挿入部345には、スイッチ338が設けられている。このスイッチ338は前記挿入部345の軸心方向に押圧されている状態がコード342を通して処置具装置334に伝達されると、処置具装置334から信号を発信する。またスイッチ338の押圧状態が解除されると処置具装置334からの信号発信が停止するように構成されている。
 ここでは処置具331を例に説明をしたが、他の処置具332、333や処置具装置335、336についても全く同一の構成である。
 次に図11を用いて各処置具331、332、333と各処置具装置334、335、336とスイッチ割り付け装置337の構成について説明する。
 処置具331、332、333がそれぞれ接続されている処置具装置334、335、336はそれぞれスイッチ割り付け装置337内の処置具判別部343に接続されており、前記処置具判別部343は処置具装置334、335、336のいずれかの処置具装置からの信号が予め設定されている時間内に続けて2回入力されると、信号を入力した処置具装置にフットスイッチ317を接続するように、スイッチ割り付け装置337内のスイッチ切換部344に信号を出すように構成されている。
 ここで、予め設定される時間と第1細径部340と第2細径部341の間の距離Lは、トロッカー330に処置具331の挿入部345を挿入する速さを想定して設定されている。また、スイッチ切換部344は前記処置具判別部343からの信号に従って前記フットスイッチ317を該当する処置具装置に接続するように構成されている。
 以下に上記した構成の作用を説明する。図9に示した手術システムを使用し、術者が処置を実行すべく処置具331の挿入部345をトロッカー330の処置具挿入穴339に挿入していく。すると、スイッチ338がトロッカー330に形成されている第1細径部340により押圧されることで処置具装置334から処置具判別部343に信号を発信し、第1細径部340を通過するとスイッチ338の押圧が解除され信号発信も終了する。さらに挿入動作を続けるとスイッチ338が第2細径部341により前述と同様に押圧され再度信号が発信され、第2細径部341を通過すると信号発信が終了する。
 つまり、処置具331をトロッカー330の処置具挿入穴339に挿入する速さと第1細径部340と第2細径部341の間の距離Lによって決定される間隔で、処置具装置334から処置具判別部343へ信号が2回発信されたことになる。ここで、処置具判別部343へ発信された2回の信号が予め設定されている時間内であったならば、処置具判別部343はスイッチ切換部344へフットスイッチ317を処置具装置334へ接続するように信号を発生し、フットスイッチ317が処置具装置334を操作可能なように接続される。術者が処置具331を動作させて処置を実行する場合は、フットスイッチ317を操作すればよい。
 ここで、処置具判別部343へ発信された2回の信号が予め設定されている時間内に入らない場合、例えばトロッカー330に処置具331の挿入部345を挿入した状態ではなく、処置具331を使用していない状況でスイッチ338が他の器具等と誤って干渉することでスイッチ338が2回連続で押圧された場合には、処置具判別部343からスイッチ切換部344に信号が発信されることが無い。これはフットスイッチ317がいかなる処置具装置にも接続されていない状態であるので、術者が誤ってフットスイッチ317を操作しても処置具が動作することはない。
 次に処置具331による処置が終了し、処置具332による処置が必要になった場合の作用について説明する。
 今まで使用していた処置具331をトロッカー330から抜去し、処置具332をトロッカー330に挿入する。この時前述の作用と同様にして処置具装置335からスイッチ割り付け装置337の処置具判別部343に信号が発信され、スイッチ切換部344によりフットスイッチ317が処置具装置335を操作可能なように接続される。
 なお、処置具333についても同様な作用なのでここでは説明を省略する。
 上記した変形例によれば、トロッカーには信号受信部やケーブルなどの複雑な構成が不要なので、トロッカーは安価で故障しにくい構成のまま処置具判別を実現できる。また、処置具に判別用信号発信のためのスイッチを設け処置具装置から信号を発信するように構成したので、処置具判別のために処置具の大型化、重量増をまねくことが無い。さらに、処置具をトロッカーに挿入した場合のみ処置具の操作が可能なので、処置具がトロッカーに挿入されていない状態で動作することはない。
 さらに上記した第2実施形態及びその変形例によれば、各種の処置具を使い分ける手術の場合でも、一つのフットスイッチで各種の処置具を操作可能なので、手術室の床を這うケーブルの数を減らすことができる。これにより手術前のセットアップや手術後の片付けの時間を短縮することができる。
 また、処置具を患者体腔内に挿入した時点で、操作用のフットスイッチが患者体腔内に挿入されている処置具のみを操作可能な状態になっているので、術者はただちに処置具操作を実行できるので手術時間を短縮することができる。
 さらに、患者体腔内を撮影しているTVカメラに処置具が撮像されていない状態でも、患者の体腔内に処置具を挿入するだけでフットスイッチを該当する処置具に割り当てることができるので、術者が処置具を撮像されるような位置に導く操作を実施する必要が無く、所望の観察を続けることができる。
(第3実施形態)
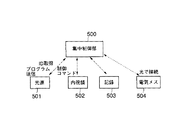
 図14は本発明の第3実施形態に係るワイヤレス制御システムとしての内視鏡システムの構成を示す図である。図15に示すように、図14に示す集中制御部500には、全体マネージメントプログラム510、内視鏡制御用プログラムID0(511)、画像記録機器用プログラムID2(512)、光源制御用プログラムID1(513)、電気メス用プログラムID3(514)、拡張用プログラム515、516が予め格納されている。
 この構成では中央制御コントローラとしての集中制御部500を中心としてネットワークシステムが構築されていて、そのネットワーク内には、光源501、内視鏡502、記録装置503、電気メス504等の種々の周辺機器が組み込まれている。すなわち集中制御部500はプログラマブルなユーザーI/Fを持ち、種々の周辺機器と光接続することで該周辺機器の一括管理を行うようになっている。
 例えば、内視鏡システムに新規の周辺機器(ここでは電気メス504)が加わる時の手順を以下に示す。
 1:電気メス504は、集中制御部500に光通信のあらかじめ決められたプロトコルでネットワークに接続したい旨のコマンドを送り続ける。
 2:集中制御部500はそれを受信すると、機器にIDを割り振りネットワークへの接続を許可し、その旨を電気メス504側に光通信で通知する。
 3:電気メス504側は、JAVA言語等で作成された自身の制御ソフトウェアを集中制御部500に送信する。
 4:集中制御部500は、電気メス504からのJAVAソフトをダウンロードし、集中制御部500のユーザーインターフェイスに反映する。
 5:以後、そのID番号によって周辺機器を判別し、各周辺機器毎のJAVAソフトを使用する事で集中管理を行う。
 同様にネットワークから削除する時の手順を以下に示す。
 1:集中制御部500は全てのID番号を割り付けた周辺機器の状態(ステータス)を周期的に検知する手段をもつ。
 2:例えば電気メス504をネットワークから外したい時には、ユーザーは電気メス504を光通信における光線の遮断される場所に機器を移動するか、電気メス504自身の電源を遮断するだけで良い。
 3:集中制御部500が接続機器をポーリングする際に、電気メス504はその機器状態を返信してこない。
 4:光通信の場合、その光線間に人等の障害物等により遮断された際も通信が出来なくなるので故意にネットワークから外れたのか、障害物等によるものなのかを判断しなくてはならない。
 5:そこで、無通知の状態をポーリング毎にカウントし、特定時間が過ぎても通信が回復しない場合には故意にネットワークから機器が外されたものと判断する。
 6:集中制御部500は、外された機器のアプリケーションソフトを外し(消去)、ユーザーインターフェイスに反映する。
 上記した第3実施形態によれば、システム内に新たな機器をする時や、システム内から特定の機器を削除する時などにおいてもシステムを一時ダウンする必要がなくなる。また、光通信でシステムを構築した場合、人が前を通る等のちょっとした光の遮断によりシステムがその機器を削除してしまう等、異常な動作を起こすのを防止できる。さらに、集中制御部500は接続される可能性のある全ての制御プログラムを集中制御部内に持つ必要性がなくなる。
A.上記した第1実施形態から以下のような構成の発明を抽出することが可能である。
1.生体組織の凝固や切開を行うためのエネルギー処置具において、
 エネルギー処置具の一部にバーコードラベルを貼付し、このバーコードラベルを画像処理装置に画像として入力することにより、前記エネルギー処置具に入力すべきエネルギーの条件を解読するようにしたことを特徴とするエネルギー処置具。
2.前記エネルギー処置具は、内視鏡下にて生体組織を凝固、切開することを特徴とする1.に記載のエネルギー処置具。
3.生体組織の凝固や切開を行うためのエネルギー処置具と、前記エネルギー処置具にエネルギーを供給するための発振器と、術中の映像を取り込み撮影システムとを具備する手術システムにおいて、
 前記エネルギー処置具の一部に取り付けられたバーコードラベルの情報を処理することにより、発振器の初期設定を行うようにしたことを特徴とする手術システム。
4.前記バーコードラベルが前記エネルギー処置具の挿入部の一部に取り付けられていることを特徴とする1.〜3.のいずれかに記載のエネルギー処置具あるいは手術システム。
5.前記エネルギーは高周波出力であることを特徴とする1.〜3.のいずれかに記載のエネルギー処置具あるいは手術システム。
6.前記エネルギーは超音波出力であることを特徴とする1.〜3.のいずれかに記載のエネルギー処置具あるいは手術システム。
7.前記バーコードラベルには、組み合わせ使用する発振器のモード、出力値、処置具の名称、仕様に関する情報が入力されていることを特徴とする1.〜3.のいずれかに記載のエネルギー処置具あるいは手術システム。
 上記した発明1〜7の「従来の技術」、「発明が解決しようとする課題」は上記した通りである。
B.上記した第2実施形態から以下のような構成の発明を抽出することが可能である。
8.複数の使用機器と、これらの使用機器を認識番号(ID)を用いて無線にて一括管理する集中制御装置とからなる手術システムにおいて、
 前記複数の使用機器の各々において使用される認識番号は、前記集中制御装置の空きID(未使用認識番号)に基づいて動的に割り当てられることを特徴とする手術システム。
 上記した発明8の「従来の技術」、「発明が解決しようとする課題」は以下の通りである。
「従来の技術」
 複数の医療機器とこれら医療機器を一括制御する集中制御装置とを備えた手術システムの1つとして内視鏡手術システムがある。一般的な内視鏡手術システムは、観察を行う為の内視鏡、この内視鏡に接続されるカメラヘッド、前記内視鏡を通じて観察部位へ照明光を供給する光源装置、前記カメラヘッドで撮影した画像信号を処理する内視鏡カメラ装置、この内視鏡カメラ装置で処理された観察部位の被写体映像を表示するモニタ、腹腔内を膨張させる為の気腹装置、手術装置であり生体組織を切除或いは凝固する為のエネルギーを供給する高周波焼灼装置(以下、電気メス)、手技を進行すると共に電気メスからのエネルギーを処置部位に印加する処置具等複数の医療機器で構成されている。
 ここで内視鏡手術システムを用いて観察或いは治療を行う場合の手順を簡単に説明する。まず、気腹装置により腹腔内を膨張させた後、内視鏡を被検部位へ挿入すると共に光源装置から照明光を出射させて被検部位の光学像を得る。ここで得られた光学像はカメラヘッドにより電気信号に変換され内視鏡カメラ装置にて映像信号として処理される。この映像信号をモニタで確認しながら、処置具による手技を進行する事で、術者は被検部位の観察或いは処置を行う事が出来る。このように、観察或いは処置を行う為には、複数の医療機器を併行して使用する事が必要となる。
 一方、手術室において術者は清潔域で手術を行うが、内視鏡システムを構成する医療機器の多くは清潔域外の不潔域に配設されている為、医療機器の操作は術者の指示により第3者(機器の操作者)が行い、術者が直接手を触れる事はない。また、各医用機器の機能は個々に独立しており、個別の操作、制御が必要となる。よって操作者は術者の要求に答える為に熟練を要求されると共に常に煩雑な作業を必要とされていた。
 この為、特開平6−114065号公報には、複数の手術装置のシステム化を容易にし、操作性の向上を図る目的で、各医療装置本体に双方向通信可能な通信ポートを備えると共に、認識番号(ID)を個別に有する複数の手術用機器と、この手術用機器の通信ポートに接続され、この各手術用機器を目的に応じて集中制御可能な制御手段を備えた手術装置制御システムが開示されている。このシステムでは、カートに搭載した集中制御装置や手術用ベッドに取付けられたDr用リモコンで各機器の制御を行っていた。
 また、特開平7−303654号公報においては、複数の装置を用意に操作、制御し、システムとしての操作性を向上させるため、被制御装置の機能を表示する手段と、被制御装置を操作する手段を設けたシステム制御装置が開示されている。
「発明が解決しようとする課題」
 しかしながら、上記した従来の内視鏡手術システムにおいては、術者が清潔域で使用するカメラヘッドや処置具等には各種伝達用のケーブルが接続されている為、術者の移動範囲等に制約を加えてしまうと共に、使用する機器が増える程、ケーブル等で清潔域が煩雑になってしまうという問題点があった。
 この問題を解決する為、それぞれの医療機器を無線により接続する事が考えられるが、各機器を特定する為には其々の機器に個別のIDを事前に設定しておく必要があり、事前の準備を煩雑なものとする要因となりうる。また、製品自体にIDを振り分けておく事も考えられるが、事実上個別IDの割り当ては有限であり、使用者はIDが重複しない組み合わせを考慮して使用機器を準備する必要があった。
 本発明は上記事情に着目してなされたもので、装置間の接続を無線とした上で、ユーザーが特別の配慮を必要としない内視鏡システム装置を提供する事を目的とする。
C.上記した第3実施形態から以下のような構成の発明を抽出することが可能である。
9.体腔内を観察する内視鏡と、この内視鏡による像を撮像してモニタに表示する映像表示装置と、体腔内を処置するための処置具と、患者に刺入され前記処置具を患者体腔内へ挿脱自在にガイドするトロッカーと、前記処置具の動作を操作するための入力スイッチとを具備する内視鏡外科手術システムにおいて、
 前記処置具と前記トロッカーの相互作用を用いて処置具の種類を判別する処置具判別手段と、
 判別された処置具のみを操作可能なように前記入力スイッチの接続を切り替えるスイッチ切換部と
 を有することを特徴とする内視鏡外科手術システム。
10.前記処置具判別手段は、処置具に設けられ処置具の種類毎に異なる周波数の信号を発信する信号発信部と、トロッカーに設けられ前記処置具から発信された信号を受信する信号受信部とを有し、前記信号受信部で受信した信号の周波数から該当する処置具を判別することを特徴とする9.に記載の内視鏡外科手術システム。
11.前記信号発信部は同一の周波数の信号を処置具毎に異なる発信パターンで発信し、前記信号受信部は処置具毎に異なる発信パターンを受信し、前記処置具判別手段は受信した信号の発信パターンに従って処置具を判別することを特徴とする10.に記載の内視鏡外科手術システム。
12.前記信号発信部は処置具毎に異なる温度を発生する発熱体であり、前記信号受信部は温度を感知する温度感知部であることを特徴とする11.に記載の内視鏡外科手術システム。
13.前記処置具判別手段は、前記トロッカーの前記処置具が挿入される部分に設けられたスイッチ押圧部分と、前記処置具の前記トロッカーに挿入される部分に設けられ前記スイッチ押圧部分により押圧されるスイッチと、前記スイッチが押圧されることで信号を発生する信号発信部とを有し、前記信号発信部からの信号を受けることで該当する処置具を判別することを特徴とする9.に記載の内視鏡外科システム。
14.前記処置具判別手段は、前記トロッカーの前記処置具が挿入される部分が反射部材で形成され、前記処置具の前記トロッカーに挿入される部分に設けられ、前記反射部材により反射された光を受けるフォトインタラプタと、前記フォトインタラプタが反射光を受けたことで信号を発生する信号発信部とを有し、前記信号発信部からの信号を受けることで該当する処置具を判別することを特徴とする9.に記載の内視鏡外科システム。
 上記した発明9〜14の「従来の技術」、「発明が解決しようとする課題」は以下の通りである。
「従来の技術」
 近年、開腹等を伴う外科手術に比べて患者の肉体的負担が少ない、いわゆる内視鏡下外科手術が行われるようになってきた。特に腹腔鏡下外科手術は広く行われつつある。この内視鏡下外科手術においては、内視鏡により得られる観察術野をTVモニタに映し出し、このTVモニタの画面の術野を見ながら処置具を操作して、患者体腔内の処置が行われる。
 しかし、処置具には例えば、高周波焼灼装置や医用レーザー装置等の複数の種類があるので、操作スイッチの数やスイッチと装置を接続するケーブルの数も処置具の数だけ必要となり、操作が煩雑になるばかりか、数多くのケーブルが必要となるので手術前後のセットアップ、片付けに長時間を要するという欠点があった。また、手術室の床を多くのケーブルが這うため、手術中の術者、看護婦や装置の移動は大変困難なものとなっている。
 そこで、特開平11−332883号公報では、操作したい処置具の名称を術者が発声すると、各種の処置具の内、術者が発声した処置具のみを操作可能なように接続されている唯一の操作用のスイッチが、発声された名称の処置具へ割り当てられ、複数のスイッチの中から必要なスイッチを選択する煩雑さを解消するとともにケーブル数を減少させることが開示されている。
 また、特開平9−28713号公報では、体腔内で使用する処置具先端にマーカーを設け、内視鏡に取付けたTVカメラにより前記マーカーを撮像し判別することで必要な操作入力を実施することで、操作入力のためのスイッチと、操作される装置との間のケーブルを不要にすることが開示されている。
「発明が解決しようとする課題」
 しかしながら、特開平11−332883号公報に開示されているような、術者の発声により処置具を選択する音声入力手段によるスイッチ機能の割当ては、術者が処置具の名称を発声し終わってから実施されるため、素早い処置具の操作ができない。また手術室には他の装置の音や助手、看護婦の話し声等があるので音声による入力が確実に実施されない場合があり、手術時間の延長や術者へのストレス増加という問題が生じてしまう。
 また、術者の音声を音声認識装置に伝達するためのケーブルが新たに必要となるとともに、術前には術者がマイクを装着する手間が必要な上、装着したマイクのケーブルが煩わしいという問題がある。
 また、特開平9−28713号公報に開示されているように、処置具先端に設けたマーカーを撮像することで操作入力をするためには、処置具先端のマーカーが常にTVカメラに撮像されている状態でなければ、操作入力が実施できないばかりか、マーカーが患者体腔内の組織等で遮られたり、汚れた状態にある場合はマーカーを確実に撮像できるように処置具先端を操作したり、洗滌する必要があるので手術時間の延長や術者へのストレス増加という問題が生じてしまう。
 本発明は、上述した点に鑑みてなされたもので、処置具の種類が増加した場合でもその操作入力スイッチ用のケーブルを増加させず、しかも体腔内の処置具の状態に左右されずに操作入力を素早く実施できる手術システムを提供することを目的とする。
D.上記した第4実施形態から以下のような構成の発明を抽出することが可能である。
15.複数の周辺機器と、該複数の周辺機器を光通信により制御可能な集中制御部とから構成されるワイヤレス制御システムであって、
 前記集中制御部は、光通信により送信してきた複数の周辺機器に対してID番号を光通信で返信することでネットワークへの接続を許可する手段と、
 許可された周辺機器が該周辺機器自身の制御プログラムを送信してきた後に、自身のユーザーI/Fにシステムの状態を反映する手段と、
 ID番号を割り振った周辺機器に対して上記制御プログラムを使用して集中管理を行う制御手段と、
 を具備することを特徴とするワイヤレス制御システム。
 上記した発明15の「従来の技術」、「発明が解決しようとする課題」は以下の通りである。
「従来の技術」
 図12は従来の内視鏡システムの構成を示すブロック図であり、集中制御部400には光源401、内視鏡402、記録部403、電気メス404などが有線により接続されている。
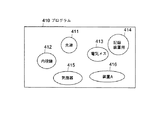
 図13に示すように、図12に示す集中制御部400には、各部を制御するための各種のプログラム410(光源411、内視鏡412、電気メス413、記録装置用414、気腹器415、装置A416を含む)が予め格納されている。集中制御部400には現在は接続されていない機器のプログラムも準備されている。
 このように、内視鏡402や、光源401、電気メス404等、複数の機器を操作する場合、その操作方法が機器によってバラバラなので煩雑になり設定に時間が浪費される。近年それらの機器も制御を集中的に行うべく、関連する複数の機器でネットワークを構築し、その中心に位置する集中制御部によって各機器を一括制御するシステムが知られている。
 また、それらのケーブル等の煩雑さを解消するべく光通信を使用したシステムも近年開発されている。
「発明が解決しようとする課題」
 1:システム内に新たな機器をする時や、システム内から特定の機器を削除する時などシステムを一時ダウンしなければならなくなる。
 2:また、光通信でシステムを構築した場合、人が前を通る等のちょっとした光の遮断でシステムがその機器を削除してしまう等、異常な動作をしてしまう。
 3:集中制御部は接続される可能性のある全ての制御プログラムを集中制御部内に持たせる必要がありその結果
  A:新規機器の追加の場合のソフトのアップグレードが煩雑になる。
  B:内部のソフトウェアのボリュームが増大になる為のコスト大となる。
 本発明は上記事情に着目してなされたもので、システム内に新たな機器をする時や、システム内から特定の機器を削除する時などにおいてもシステムを一時ダウンする必要がなく、また、光通信でシステムを構築した場合においてちょっとした光の遮断によりシステムがその機器を削除してしまう等、異常な動作を起こすのを防止でき、さらには接続される可能性のある全ての制御プログラムを集中制御部内に持つ必要性がなくなるワイヤレス制御システムを提供することにある。
本発明が適用される内視鏡下外科手術装置の全体構成を示す図である。 図1で説明した手術装置を複数設置してコントローラと通信を行いながら手術を行う第1実施形態に係る手術システムの概念図である。 各手術装置102−Nの内部の構成を示す図である。 手術装置制御システムの作用を説明するためのフローチャートである。 本発明の第1実施形態を内視鏡下で外科手術を行うための内視鏡下外科手術システムに適用したときの全体的な概略構成を示す図である。 本発明の第2実施形態に係る内視鏡外科手術システムの構成を示す図である。 患者体腔内に挿入されている手術器具の状態を示す図である。 各装置の接続のようすを示す図である。 本発明の第2実施形態の変形例を説明するための構成図である。 図9に示す処置具を拡大して示す図である。 変形例における接続のようすを示す図である。 本発明の第3実施形態の説明に用いられる従来の内視鏡システムの構成を示す図である。 図12に示す集中制御部に格納されているプログラムを示す図である。 本発明の第3実施形態に係る内視鏡システムの構成を示す図である。 図14に示す集中制御部に格納されているプログラムを示す図である。
符号の説明
1…患者、2…腹腔内、3…スコープ、4…カメラヘッド、5…処置具、6…画像処理装置、8…処置具情報読み取り装置、9…発振器、10…ケーブル、11…ケーブル、12…ライトケーブル、13…ケーブル、14…ケーブル、17…挿入部、18…バーコードラベル、20…自動判別スイッチ

Claims (1)

  1. 複数の被制御機器と、該複数の被制御機器を集中制御するためのシステムコントローラとの間で無線通信可能な手術システムの通信制御方法において、
     前記システムコントローラで使用されていない空き識別情報を確認する空き識別情報確認ステップと、
     前記空き識別情報がある場合に、前記システムコントローラから前記空き識別情報を送信する空き識別情報送信ステップと、
     前記被制御機器にて前記空き識別情報を受信するとともに、前記空き識別情報の占有要求を返信する占有要求返信ステップと、
     前記占有要求返信ステップで返信された占有要求に基づいて、前記システムコントローラにて前記空き識別情報を割り付ける割り付けステップと、
     を具備したことを特徴とする手術システムの制御方法。
JP2003348697A 2003-10-07 2003-10-07 手術システムの制御方法 Pending JP2004113805A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2003348697A JP2004113805A (ja) 2003-10-07 2003-10-07 手術システムの制御方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2003348697A JP2004113805A (ja) 2003-10-07 2003-10-07 手術システムの制御方法

Related Parent Applications (1)

Application Number Title Priority Date Filing Date
JP2000115358A Division JP2001293005A (ja) 2000-04-17 2000-04-17 エネルギー処置具装置

Publications (1)

Publication Number Publication Date
JP2004113805A true JP2004113805A (ja) 2004-04-15

Family

ID=32290832

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2003348697A Pending JP2004113805A (ja) 2003-10-07 2003-10-07 手術システムの制御方法

Country Status (1)

Country Link
JP (1) JP2004113805A (ja)

Cited By (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2006271432A (ja) * 2005-03-28 2006-10-12 Fujinon Corp 電子内視鏡装置
JP2008080117A (ja) * 2006-09-01 2008-04-10 Sony Corp 内視鏡カメラおよび内視鏡カメラシステム
JP2009518087A (ja) * 2005-12-10 2009-05-07 フレゼニウス メディカル ケア ドイチラント ゲー・エム・ベー・ハー 医療処置ユニットと周辺デバイスとを有する構成
JP2009178230A (ja) * 2008-01-29 2009-08-13 Terumo Corp 手術システム
JP2010158303A (ja) * 2009-01-06 2010-07-22 Tokyo Denki Univ 鏡視下手術における手術情報リアルタイム取得・解析システムおよび方法
JP2011518602A (ja) * 2008-04-25 2011-06-30 カール・ストーツ・イメージング・インコーポレイテッド ワイヤレスで電力供給される医療機器および装置
WO2012035726A1 (ja) * 2010-09-16 2012-03-22 パナソニック株式会社 生体試料測定システム
JP2012509639A (ja) * 2008-11-21 2012-04-19 ストライカー・コーポレーション 無線手術室通信システム
JP2016514971A (ja) * 2013-01-18 2016-05-26 フレゼニウス ヴィアル エスアーエスFresenius Vial SAS ラック内の医療デバイスへのアドレスの割り当て
US9603512B2 (en) 2008-04-25 2017-03-28 Karl Storz Imaging, Inc. Wirelessly powered medical devices and instruments
WO2023120379A1 (ja) * 2021-12-22 2023-06-29 国立大学法人 筑波大学 医療用撮像器具

Cited By (13)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2006271432A (ja) * 2005-03-28 2006-10-12 Fujinon Corp 電子内視鏡装置
EP1707106A3 (en) * 2005-03-28 2008-04-02 Fujinon Corporation Electronic endoscope apparatus
JP2009518087A (ja) * 2005-12-10 2009-05-07 フレゼニウス メディカル ケア ドイチラント ゲー・エム・ベー・ハー 医療処置ユニットと周辺デバイスとを有する構成
JP2008080117A (ja) * 2006-09-01 2008-04-10 Sony Corp 内視鏡カメラおよび内視鏡カメラシステム
JP2009178230A (ja) * 2008-01-29 2009-08-13 Terumo Corp 手術システム
JP2011518602A (ja) * 2008-04-25 2011-06-30 カール・ストーツ・イメージング・インコーポレイテッド ワイヤレスで電力供給される医療機器および装置
US9526407B2 (en) 2008-04-25 2016-12-27 Karl Storz Imaging, Inc. Wirelessly powered medical devices and instruments
US9603512B2 (en) 2008-04-25 2017-03-28 Karl Storz Imaging, Inc. Wirelessly powered medical devices and instruments
JP2012509639A (ja) * 2008-11-21 2012-04-19 ストライカー・コーポレーション 無線手術室通信システム
JP2010158303A (ja) * 2009-01-06 2010-07-22 Tokyo Denki Univ 鏡視下手術における手術情報リアルタイム取得・解析システムおよび方法
WO2012035726A1 (ja) * 2010-09-16 2012-03-22 パナソニック株式会社 生体試料測定システム
JP2016514971A (ja) * 2013-01-18 2016-05-26 フレゼニウス ヴィアル エスアーエスFresenius Vial SAS ラック内の医療デバイスへのアドレスの割り当て
WO2023120379A1 (ja) * 2021-12-22 2023-06-29 国立大学法人 筑波大学 医療用撮像器具

Similar Documents

Publication Publication Date Title
JP4643510B2 (ja) 手術システム制御装置及び手術機器のタイムアウト値設定方法
JP4504332B2 (ja) 手術システム及びそのシステム稼働情報告知方法
JP4813349B2 (ja) 内視鏡システム
US7413541B2 (en) Surgery support system for endoscopic surgery
JP2006081664A (ja) 医療用システム、医療用システムの制御方法
JP5911646B2 (ja) 医療システム
JP2005111085A (ja) 手術支援システム
JP2005111080A (ja) 手術支援システム
US20090113064A1 (en) Converter for converting communication method and/or communication protocol
WO2016021232A1 (ja) 医療システム
JP2004275360A (ja) 内視鏡システム
JP4855588B2 (ja) 医療システム
JP4776937B2 (ja) 手術システム
JP4542292B2 (ja) 内視鏡システム
JP2000139947A (ja) 医療システム
JP5010778B2 (ja) 内視鏡手術システム
JP2001293005A (ja) エネルギー処置具装置
JP3725808B2 (ja) 医療機器制御装置
JP2003190181A (ja) 制御装置
JP4127769B2 (ja) 医療制御システム
JP4727066B2 (ja) 内視鏡システム
JP2007080094A (ja) アプリケーション起動管理システム
JP2006081665A (ja) 医療用システム、医療用システムの制御方法
JP3866990B2 (ja) 制御システム
JP2001238205A (ja) 内視鏡システム

Legal Events

Date Code Title Description
A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20050721

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20050726

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20050926

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20060328

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20060822